使用 reSpeaker Clip 通过语音控制 reBot Arm
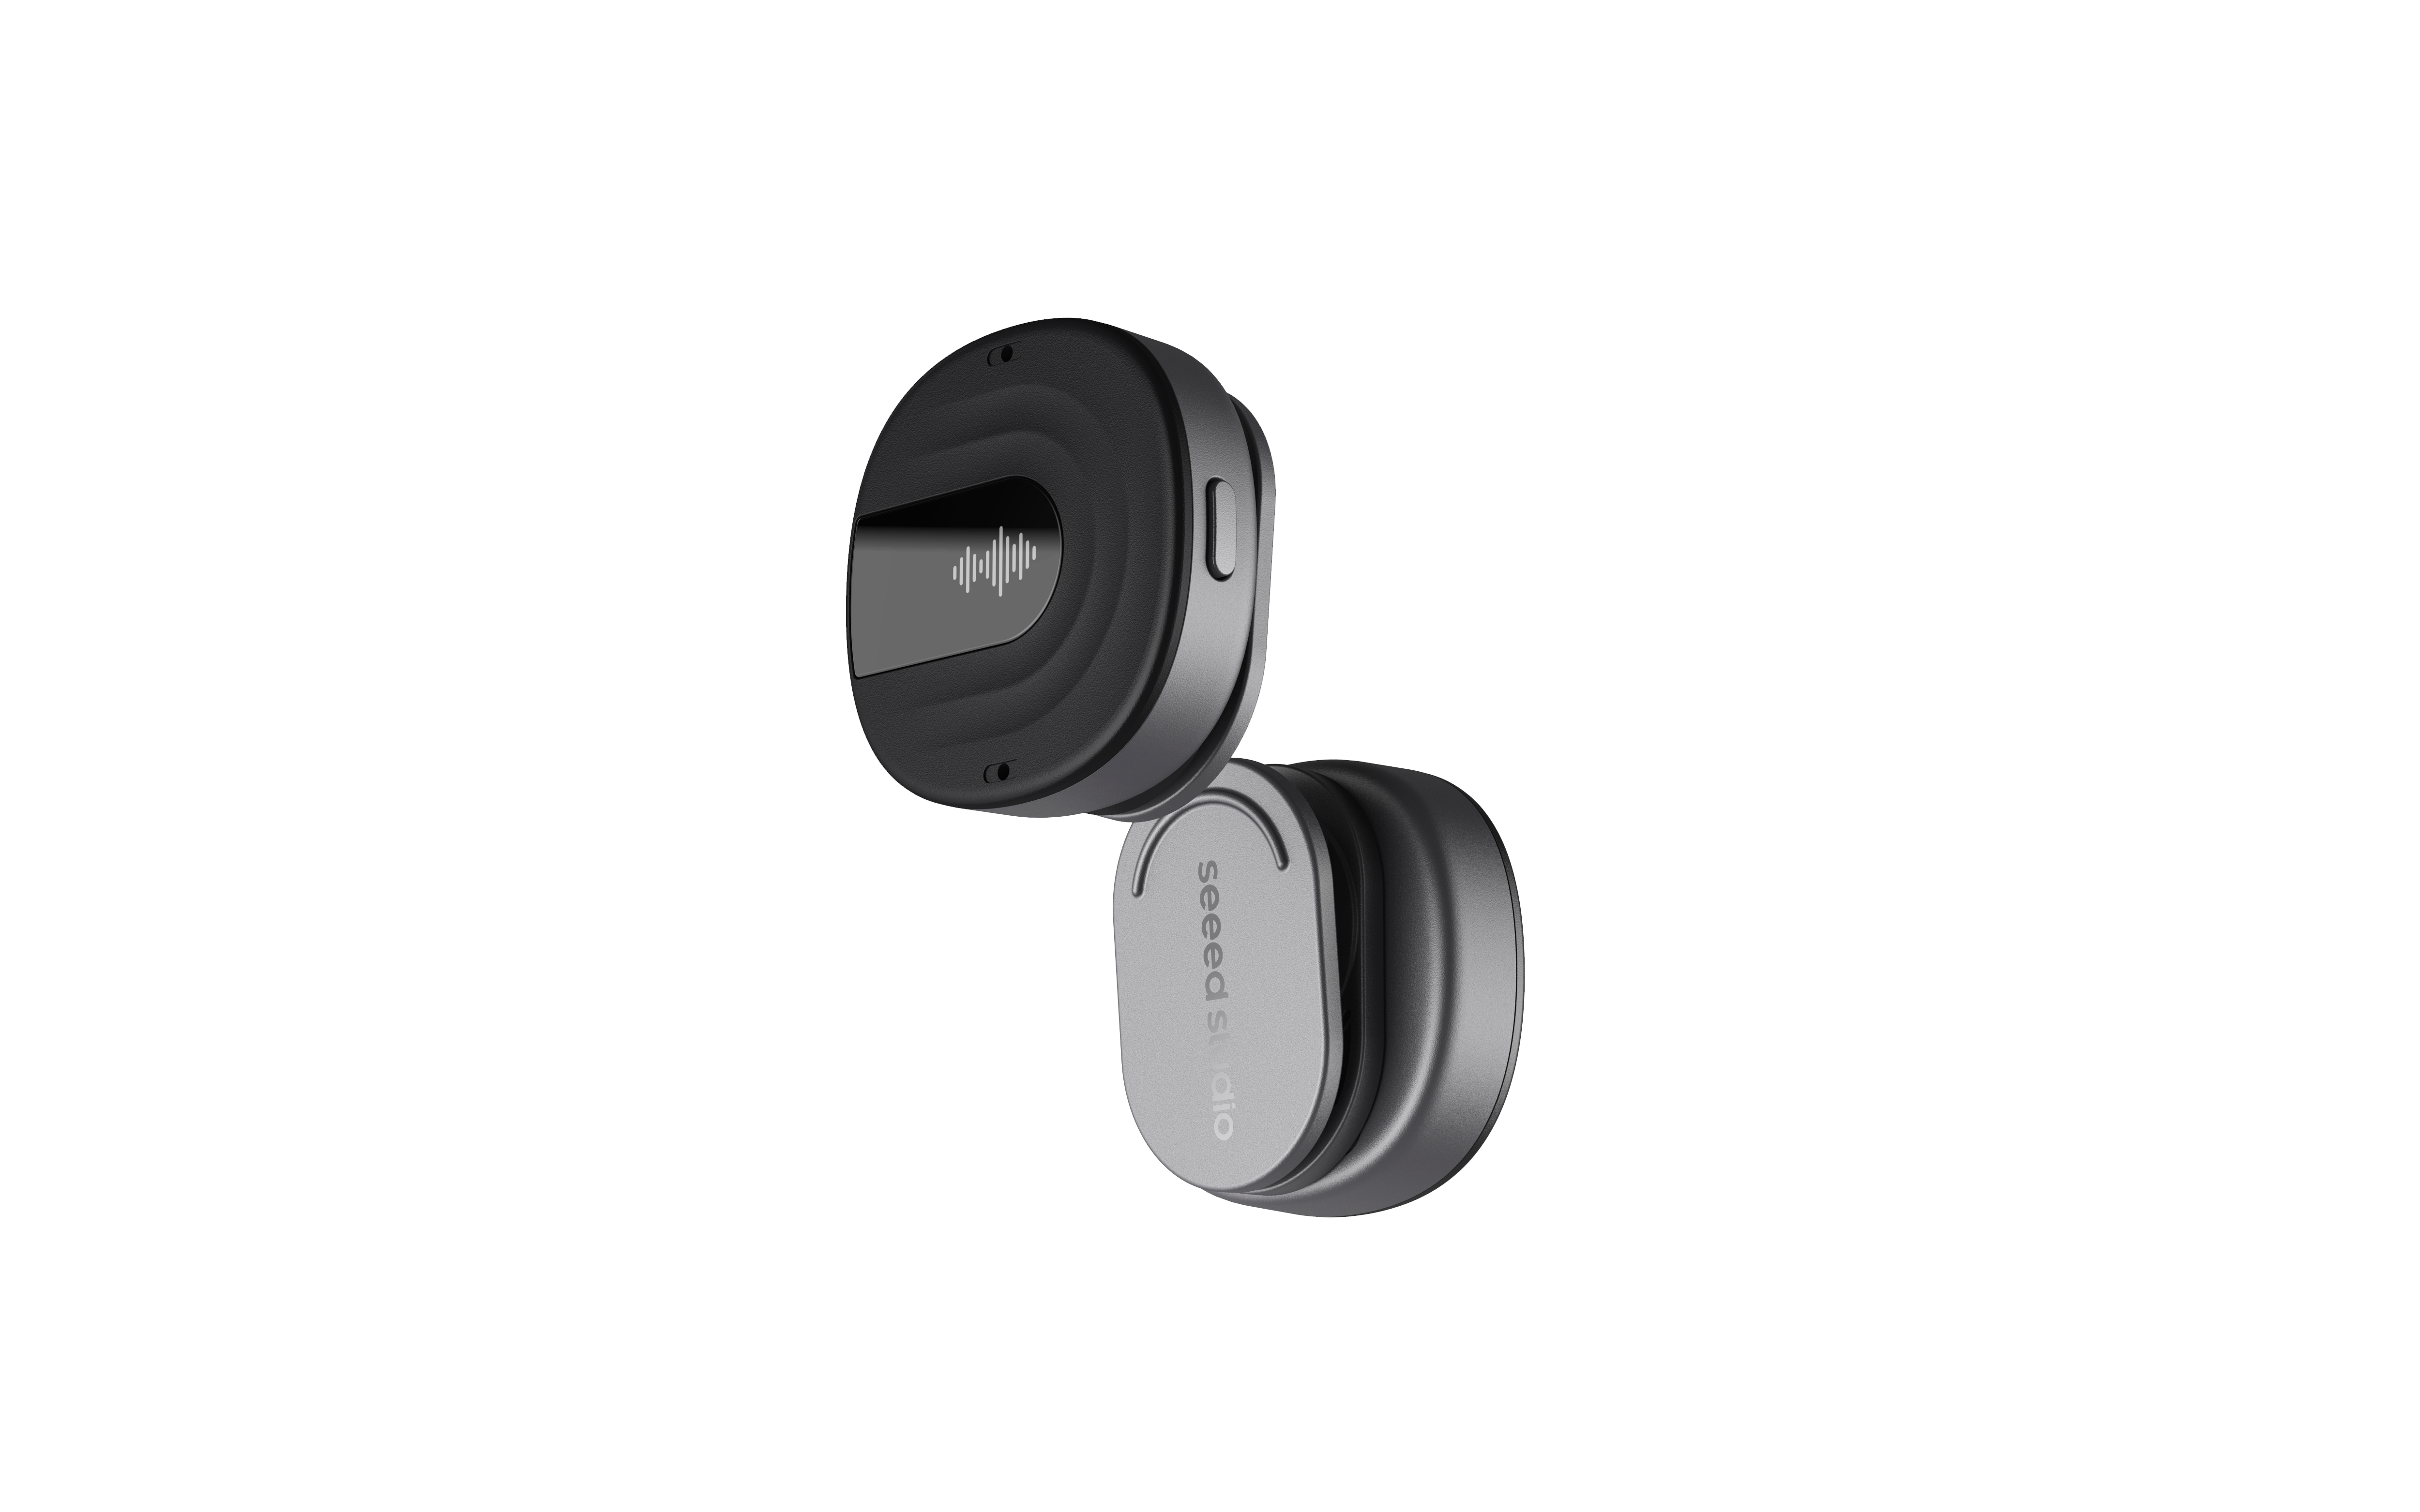
rebot-clip 让你可以通过 reSpeaker Clip 对 reBot Arm B601-DM 下达语音指令,将自然语言转化为物理运动。Clip 通过 BLE RTC 以 Opus 格式流式传输音频,应用在解码后运行 WebRTC/能量语音活动检测,然后使用 Groq 的 Whisper STT 和 LLM 意图解析器,将每一句话翻译为一个固定的机械臂动作,例如打招呼、转向、回零或打开夹爪。它在 Ubuntu 22.04 上可以完全通过 pip 安装,无需 conda,并且当 pinocchio/motorbridge 轮子或串口不可用时,会自动回退到模拟机械臂。
所需硬件

前置条件
在开始之前,请先阅读下面两个指南。该项目直接基于 reBot Arm 的基础设置和 reSpeaker Clip 的 RTC 流式传输流程构建,提前完成它们可以为你节省大量排障时间。
- reBot Arm B601-DM 入门指南 —— 组装机械臂、重置电机 ID、完成校准,并确认可以通过串口访问。
- 使用 reSpeaker Clip RTC SDK 构建实时音频流 —— 配对 Clip,建立 RTC 会话,并解码实时音频流。
- 一个 Groq API key —— 用于语音转文本(Whisper)和动作意图理解(LLM)。可在 console.groq.com/keys 免费创建。你将在安装过程中把它加入
.env文件。
克隆仓库
git clone https://github.com/KasunThushara/reSpeaker-Clip-rebot-ARM.git
cd reSpeaker-Clip-rebot-ARM
项目结构
rebotclip/            application package
  clip/               vendored reSpeaker Clip BLE SDK (+ BlueZ pairing agent)
  audio/              Opus decoder, WebRTC/energy VAD, WAV/PCM helpers
  voice/              Groq STT + LLM action-intent parser
  arm/                ArmWrapper (real/sim), coordinate map, action executors
  rtc_stream.py       Clip RTC live-stream orchestration (decode→VAD→STT)
  web.py              FastAPI web UI backend (scan/connect/RTC/VAD/arm)
  static/index.html   single-page web UI
  app.py              end-to-end glue (utterance → intent → arm)
  cli.py / __main__   `python -m rebotclip` (terminal or --web)
config/
  commands.yaml       action registry → drives the LLM prompt
  coordinates.yaml    named IK poses + joint macros (calibrate these!)
vendor/reBotArm_control_py/   vendored arm control lib (package+config+urdf)
data/demo_sample_packets.json bundled Clip RTC audio (offline testing)
examples/             runnable milestones (offline-friendly)
安装
cd reSpeaker-Clip-rebot-ARM
python3.10 -m venv .venv && source .venv/bin/activate
pip install -r requirements.txt
cp .env.example .env           # then paste your GROQ_API_KEY
如果 python3.10 -m venv 失败(例如提示 ensurepip is not available),请安装 python3.10-venv apt 软件包,或复用任意已有的 Python 3.10 环境并使用 pip。
机械臂控制层需要 pin(pinocchio)和 motorbridge,它们以二进制 wheel 形式发布。如果它们(或串口)缺失,rebot-clip 会自动回退到仿真模式,这样语音处理流水线仍然可以在笔记本上运行。
快速开始
# 1. Show the configured models/actions            (offline)
python -m rebotclip --models

# 2. Arm smoke test (simulated)                    (offline)
python examples/arm_smoke.py

# 3. VAD segmentation on bundled Clip audio        (offline)
python examples/clip_vad_test.py

# 4. Voice → intent on bundled audio (needs key)   (network)
python examples/voice_test.py

# 5. Action → coordinate sanity (offline)          (offline)
python examples/intent_pose_check.py
python examples/intent_pose_check.py --text "say hi"   # needs Groq network

# 6. BLE sanity with a real Clip (no Groq, no arm)
python examples/clip_ble_check.py                        # info only
python examples/clip_ble_check.py --rtc 10               # speak into the Clip

# 7. Full app: replay demo, simulated arm          (network)
python -m rebotclip --demo --sim

# 8. Live: real Clip + real arm
python -m rebotclip                 # auto-scan the Clip
python -m rebotclip --address AA:BB:CC:DD:EE:FF   # pin a device
python -m rebotclip --scan          # list nearby Clip devices
Web UI(扫描 · 连接 · RTC + VAD)
一个本地小型 Web 应用,用于扫描 Clip、连接你想要的设备,并启动带有实时 VAD、转写和动作检测的 RTC 流。
source .venv/bin/activate
python -m rebotclip --web                      # http://127.0.0.1:8000
python -m rebotclip --web --host 0.0.0.0 --port 8000   # expose on your LAN
然后打开 http://127.0.0.1:8000 (如果绑定到 0.0.0.0,则为 http://<pc-ip>:8000),并按以下步骤操作:
- Scan devices → 从下拉框中选择一个
Clip XXXX→ Connect。 - Start RTC → 开始说话。观察 VAD 指示条、实时转写,以及检测到的 action 徽章和回复。(或者勾选 Demo (no Clip),在无硬件的情况下回放内置音频。)
- 实时调节 VAD:WebRTC 激进程度、能量阈值、min level(绝对 dBFS 门限)、麦克风增益——以及 Normal/Strict 预设 和 Recalibrate noise(在房间安静时运行)。
- Arm mode 开关 ——
Off(仅显示意图,默认)、Sim(仿真运动并记录日志)或Real(驱动真实机械臂运动)。
CLI 选项:--web --host --port,--no-classify(仅转写,不进行 LLM 动作推断),--execute off|sim|real(初始机械臂模式)。
硬件联调
- 将 Clip(BLE)和机械臂的 USB 串口连接到电脑。
- 为自己赋予串口访问权限:
sudo usermod -a -G dialout $USER    # then log out/in
ls /dev/ttyACM* # should list the arm - 在免手动操作前,先校准
config/coordinates.yaml(reach_front/present目前是占位符),并检查关节宏定义。 - 保持工作空间清理干净;按 Ctrl+C 结束应用后,机械臂会回到安全的
standby姿态(设置AUTO_HOME_ON_EXIT=0可跳过此步骤)。
添加自定义位置(坐标映射)
所有命名的机械臂目标都位于 config/coordinates.yaml 的 poses: 键下。姿态有两种类型:关节空间姿态(kind: joints)是六个机械臂关节角度的弧度列表 [J1, J2, J3, J4, J5, J6];IK 姿态(kind: ik)是末端执行器目标 [x, y, z, roll, pitch, yaw](单位为米/弧度),通过逆运动学求解。坐标系原点位于 J1 下方的安装平面上,+x 指向前方(远离底座),+y 指向左侧,+z 指向上方。关节目标会自动裁剪到 URDF 限制范围内,如果 IK 无法到达目标,则该运动会返回错误而不会执行,因此超出范围的数值是安全的,不会造成损坏。
要添加一个新位置,在 poses: 下添加一个条目,并选择与你的测量方式匹配的类型——例如一个关节空间的拾取姿态和一个 IK 的放置姿态:
poses:
  pick_left:
    kind: joints
    joints: [0.6, -0.9, -0.8, 0.0, 0.2, 0.0]   # radians

  drop_front:
    kind: ik
    pose: [0.32, 0.10, 0.20, 0.0, -0.7, 0.0]   # x,y,z,roll,pitch,yaw
你可以在不涉及任何语音或 LLM 的情况下测试一个姿态:python examples/arm_smoke.py --pose drop_front 会打印(在仿真中)或执行(加上 --real)该动作,而 python examples/intent_pose_check.py 会列出姿态映射,并显示每个动作对应的指令坐标。在 Python 中,可以从 rebotclip.arm 中直接调用 move_to_named_pose(arm, "drop_front")。
只有当一个命名姿态也被注册为一个动作时,它才会成为一个语音命令。这需要两个小改动:在 config/commands.yaml 中添加该动作(名称、描述和示例短语——这些内容用于构建 LLM 提示),并在 rebotclip/arm/actions.py 中添加一个执行器。例如,要让“pick from the left(从左侧拾取)”生效,在 commands.yaml 中添加:
actions:
  pick_left:
    description: "move to the left pickup position"
    examples: ["pick from the left", "go to the left pickup", "grab on the left"]
然后在 actions.py 中添加一个执行器并注册它:
def _exec_pick_left(arm: ArmWrapper) -> str:
    return move_to_named_pose(arm, "pick_left")

EXECUTORS = {
    # ...existing entries...
    "pick_left": _exec_pick_left,
}
重启应用后,新命令会立即被识别——不需要其他更改,因为意图提示是从 commands.yaml 自动生成的。
对于标定,先将机械臂驱动到你想要的姿态(或者使用随附的 example/7_arm_ik_control.py 中的 state / end_state 读取当前数值),记录关节或 IK 数值,然后将它们粘贴到 coordinates.yaml 中。请将目标保持在可达工作空间内,并远离底座和桌面以避免自碰撞,优先选择较保守的数值,并始终先使用 --sim 试验新姿态,在确保工作空间清理干净后再在真实环境中运行。夹爪行程在 gripper: 下单独配置(在 B601-DM 上,0.0 为闭合,-5.7 为完全张开),而像 greet 使用的点头/挥手这类相对手势,则位于 macros: 下,作为施加到当前姿态上的关节增量。
技术支持与产品讨论
感谢您选择我们的产品!我们将为您提供多种支持,确保您在使用我们产品的过程中尽可能顺畅。我们提供多种沟通渠道,以满足不同的偏好和需求。