reComputer Robotics J601 入门指南
在一块机器人载板上连接感知与控制
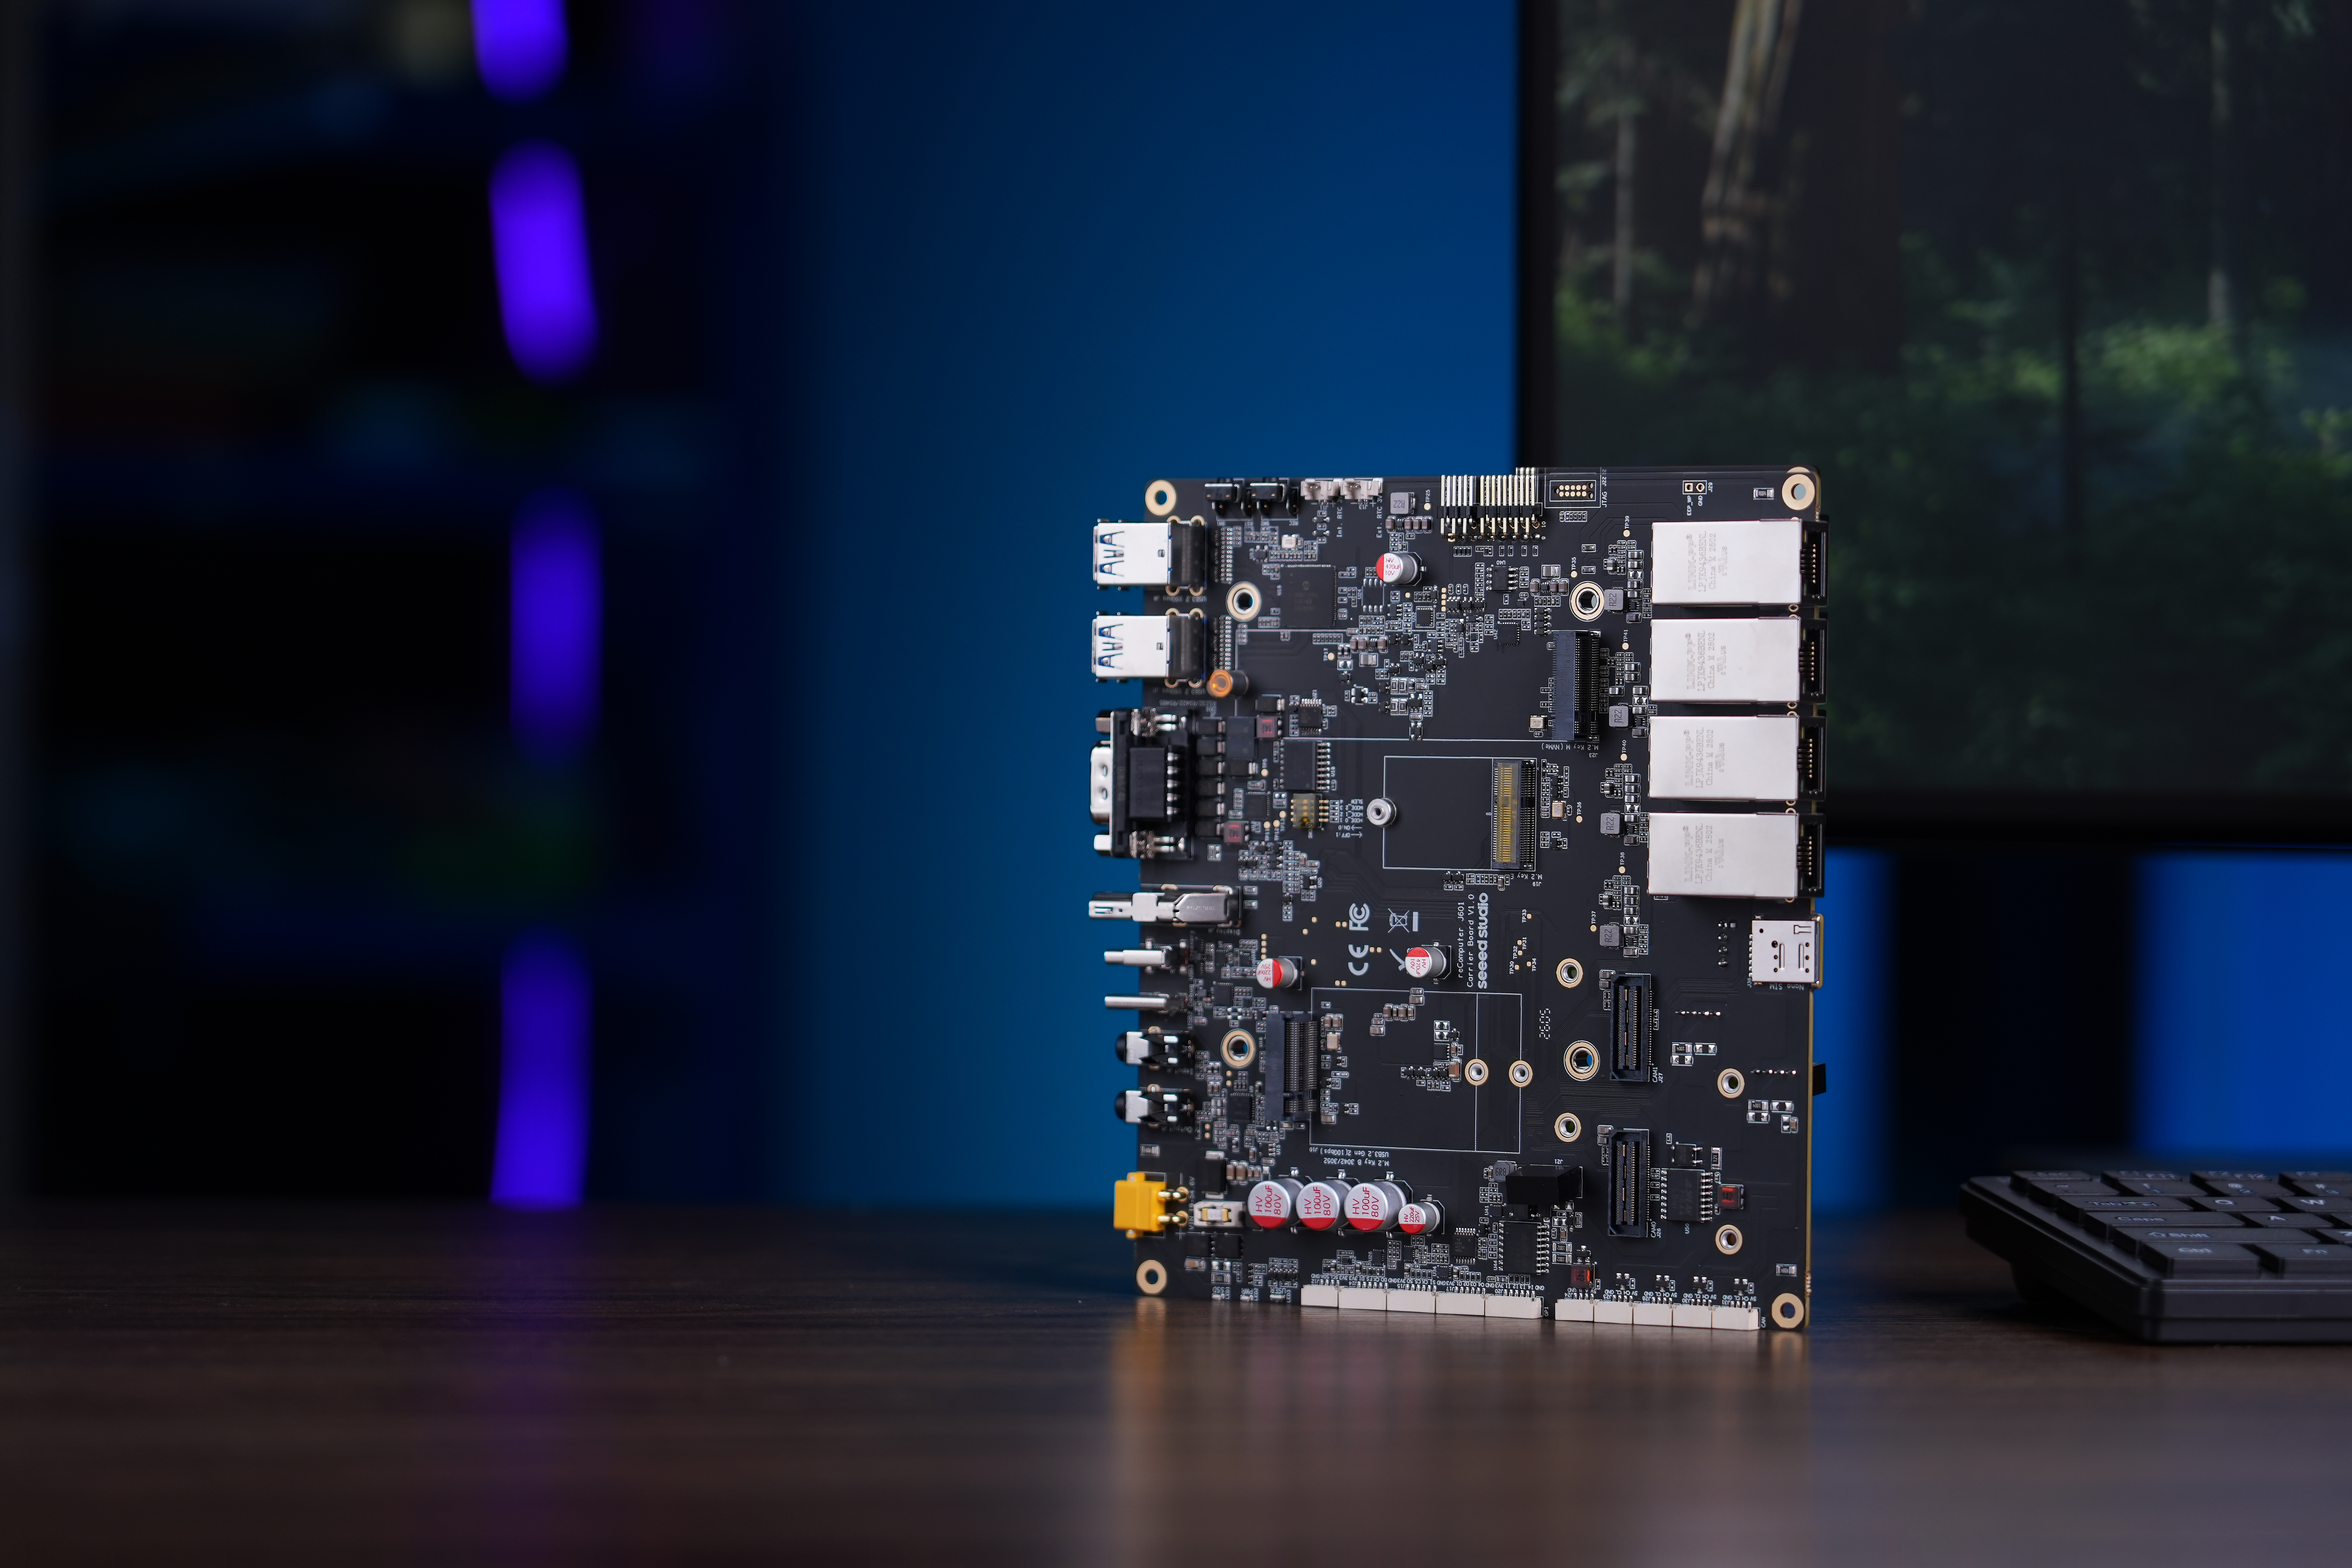
reComputer Robotics J601 载板支持 NVIDIA Jetson AGX Thor T5000 和 T4000 模组,用于多摄像头感知、传感器融合和具身 AI 开发。将高速以太网、GMSL2 摄像头扩展和隔离机器人 I/O 与 Jetson 软件平台相结合。
选择你的 Jetson 配置
J601 是一块载板。请为你的方案选择兼容的 Jetson AGX Thor 模组、NVMe SSD 和散热方案。下面的 J6015 和 J6014 名称用于标识本指南中使用的、针对不同模组的配置和 BSP 软件包。
reComputer Robotics J6015
对于拥有 4 个激活的 10GbE 端口和 4 路隔离 CAN 接口的配置,请使用 T5000 BSP。
reComputer Robotics J6014
对于拥有 3 个激活的 10GbE 端口和 2 路隔离 CAN 接口的配置,请使用 T4000 BSP。
兼容模组:NVIDIA Jetson AGX Thor T5000 和 NVIDIA Jetson AGX Thor T4000。
为什么选择 reComputer Robotics J601
规格参数
| 接口 / 属性 | J601 载板 |
|---|---|
| 模组兼容性 | NVIDIA Jetson AGX Thor T5000 / T4000 |
| PCB 尺寸 | 168 mm x 155 mm(不含 Jetson AGX Thor 模组) |
| 显示 | 1x HDMI 2.1 |
| USB | 4x USB 3.2 Type-A(10Gbps,Host),1x USB 2.0 Type-C(调试),1x USB 3.0 Type-C(恢复) |
| 以太网 | T5000 提供 4x RJ45 10GbE;T4000 提供 3x RJ45 10GbE |
| M.2 Key M | 1x M.2 Key M,用于 PCIe Gen 4 NVMe 2280 SSD |
| M.2 Key E | 1x M.2 Key E,用于 M.2 2230 Wi-Fi 模组 |
| M.2 Key B | 1x M.2 Key B,用于 4G/5G 模组 |
| 串口 | 1x RS-232/422/485(DB9 接口) |
| JST 接口 | T5000 提供 4x CAN 或 T4000 提供 2x CAN,1x RS-485,1x I2S,1x I2C,4x GPI 和 4x GPO |
| 音频 | 1x 麦克风输入和 1x 音频输出 |
| 风扇 | 1x 4 针风扇接口(12V PWM) |
| RTC | 1x RTC 2 针排针 |
| LED 指示灯 | 1x 绿色 PWR LED,1x 绿色 SSD LED,1x RGB USR LED |
| 按键 | 1x Recovery 按键和 1x Reset 按键 |
| GMSL | 2x Mini-Fakra 接口,可连接最多 8x GMSL2 摄像头 |
| 工作温度 | 使用导热硅脂时为 -10°C 至 60°C;使用导热垫时为 -10°C 至 55°C |
| 电源 | XT30,19V 至 48V DC |
| JetPack | JetPack 7.1 |
硬件总览
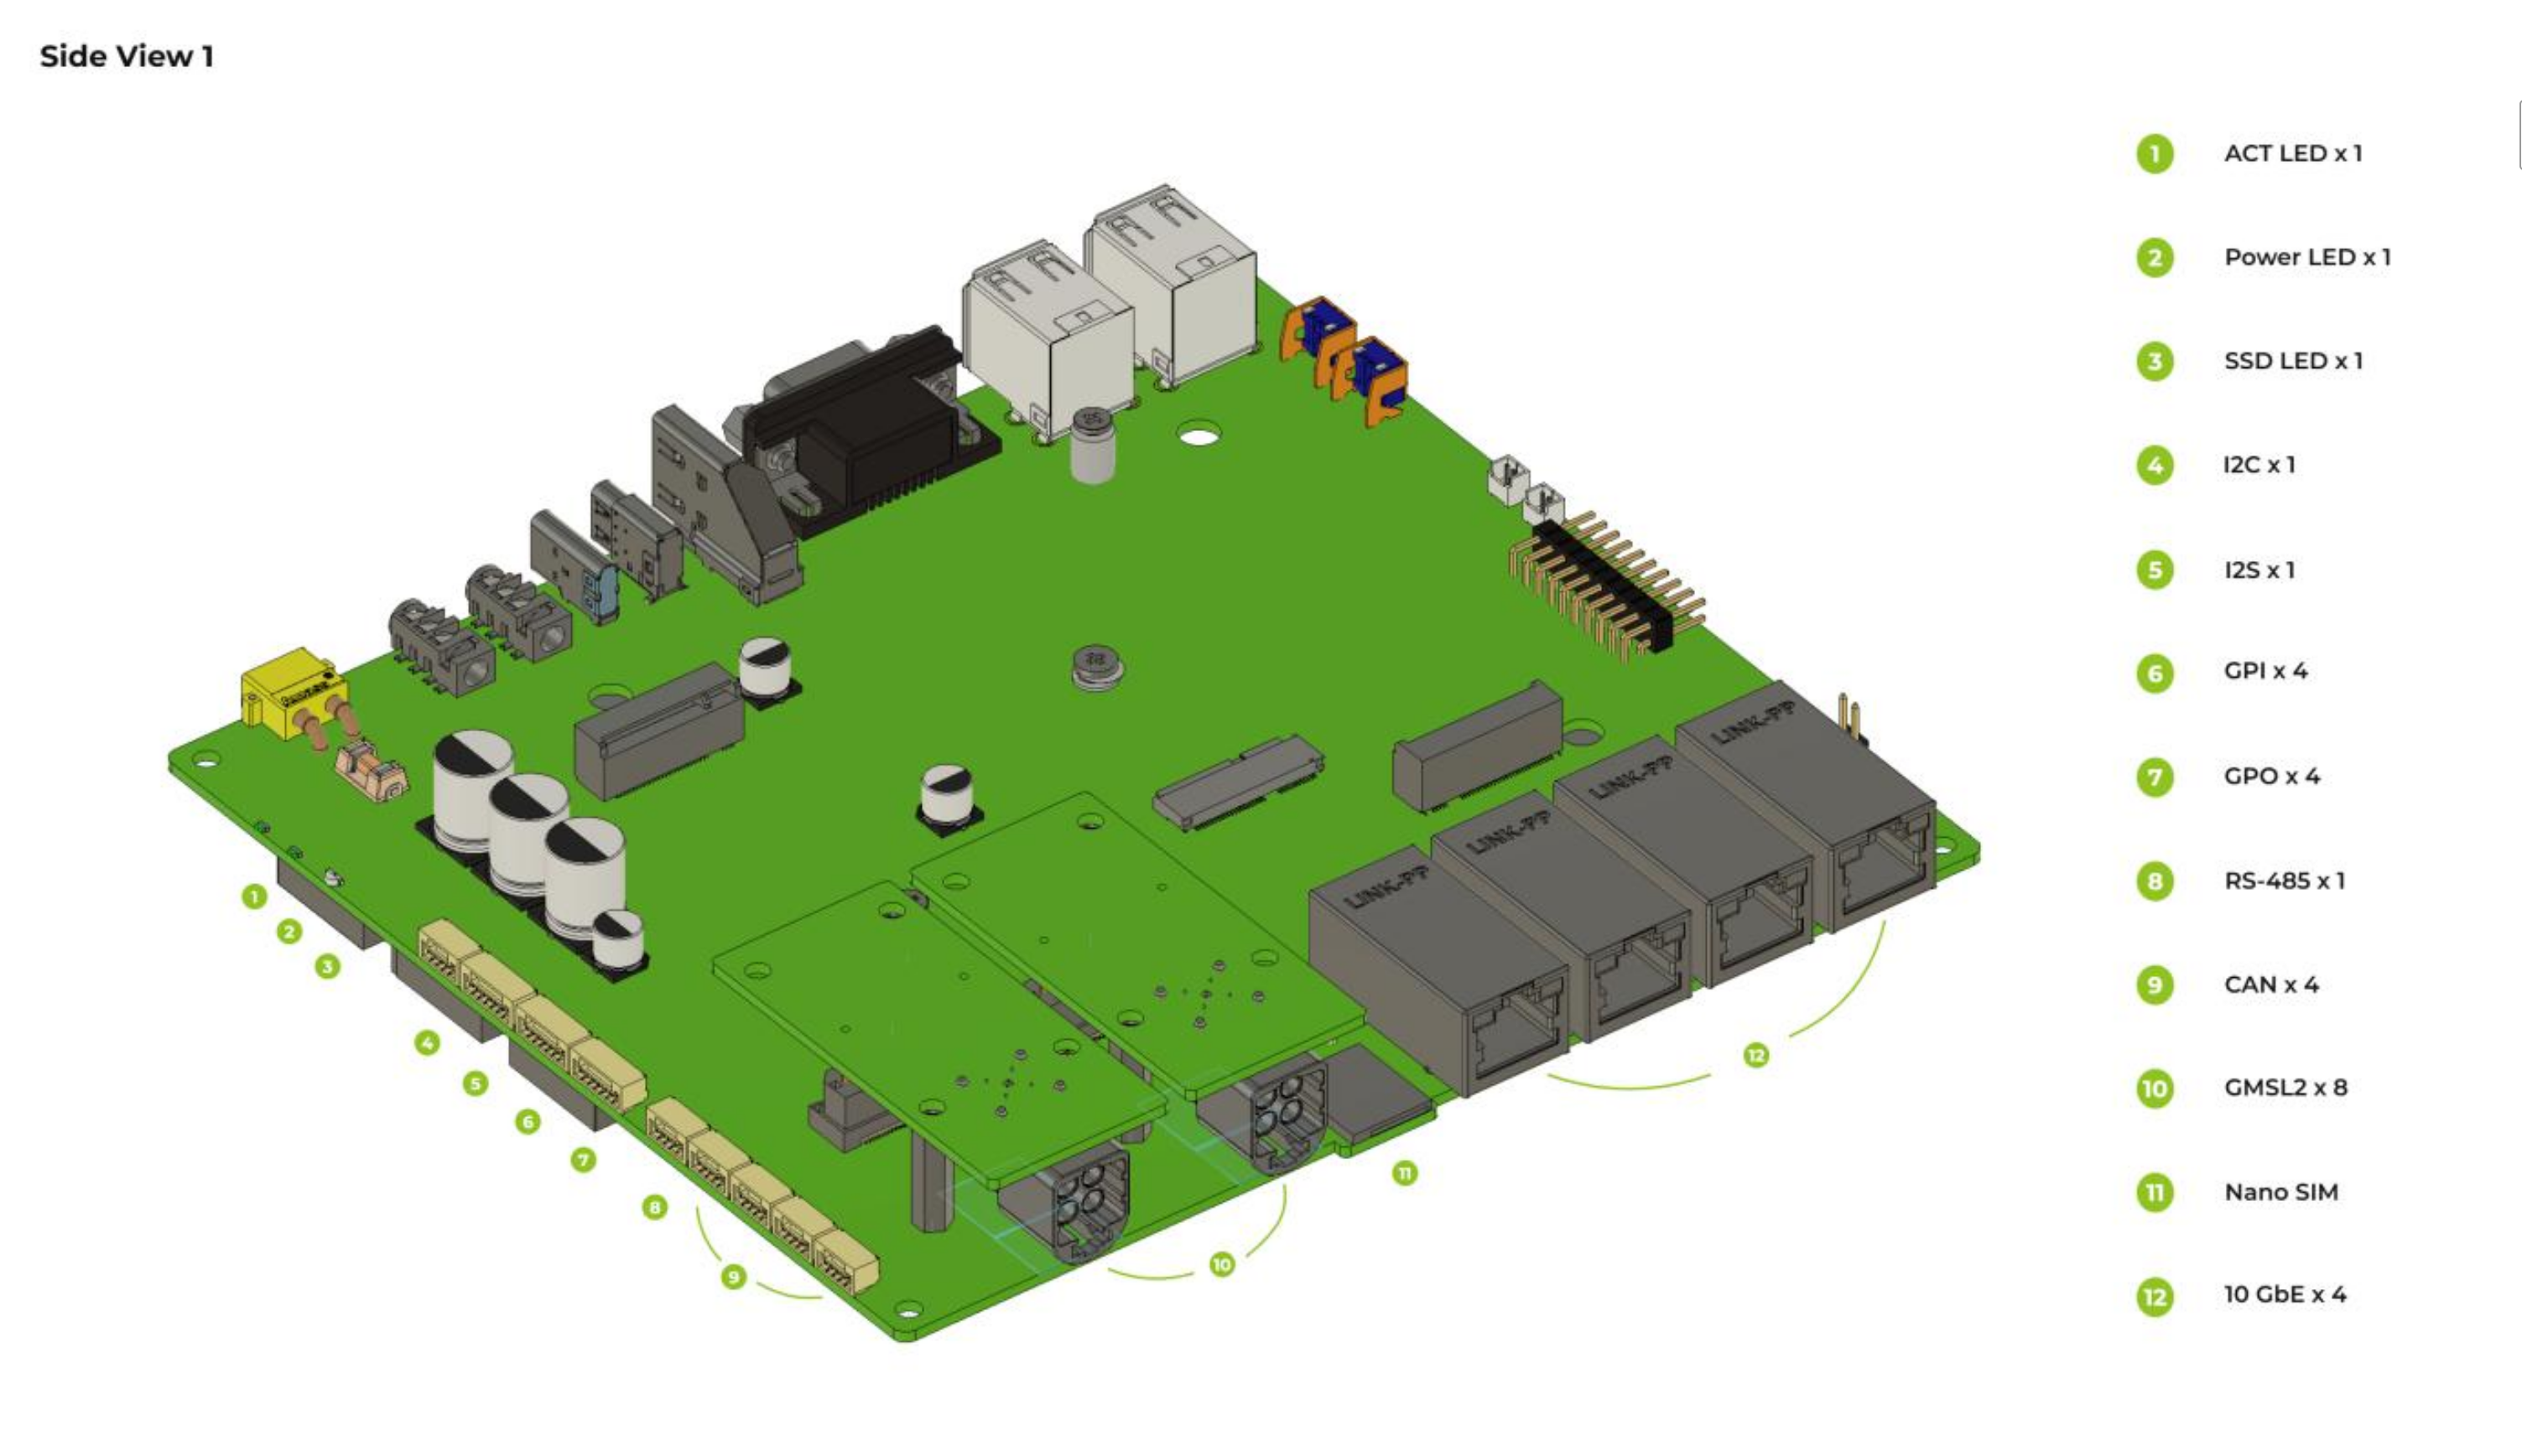
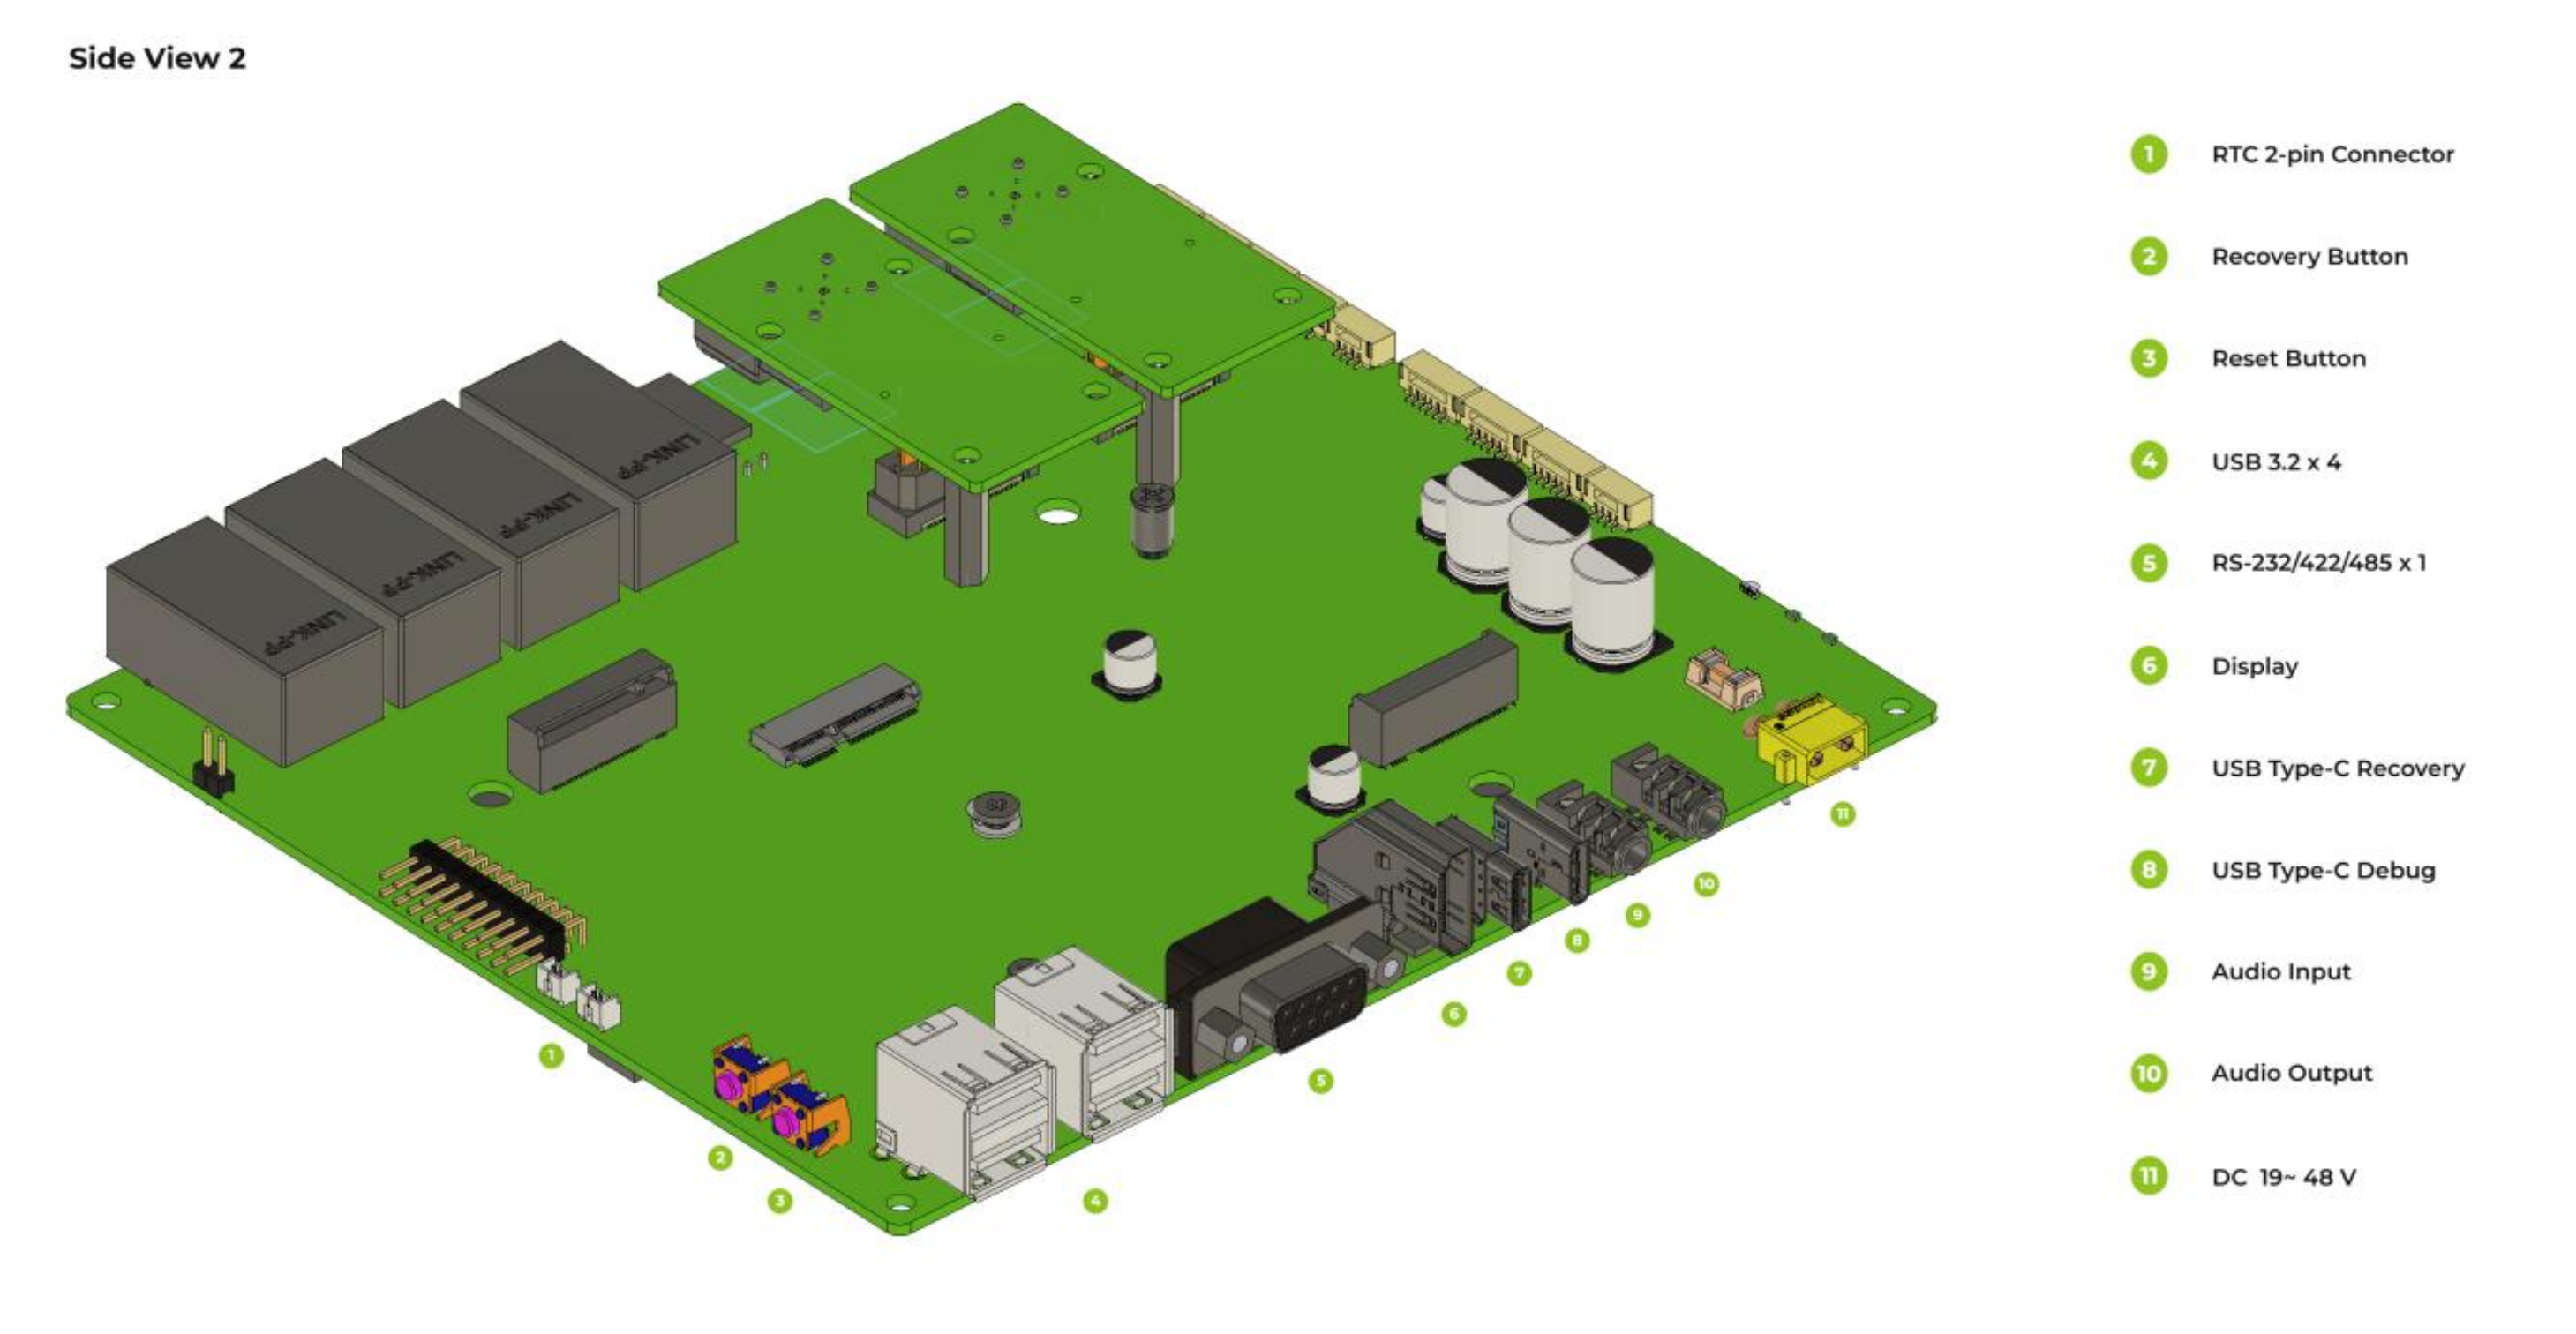
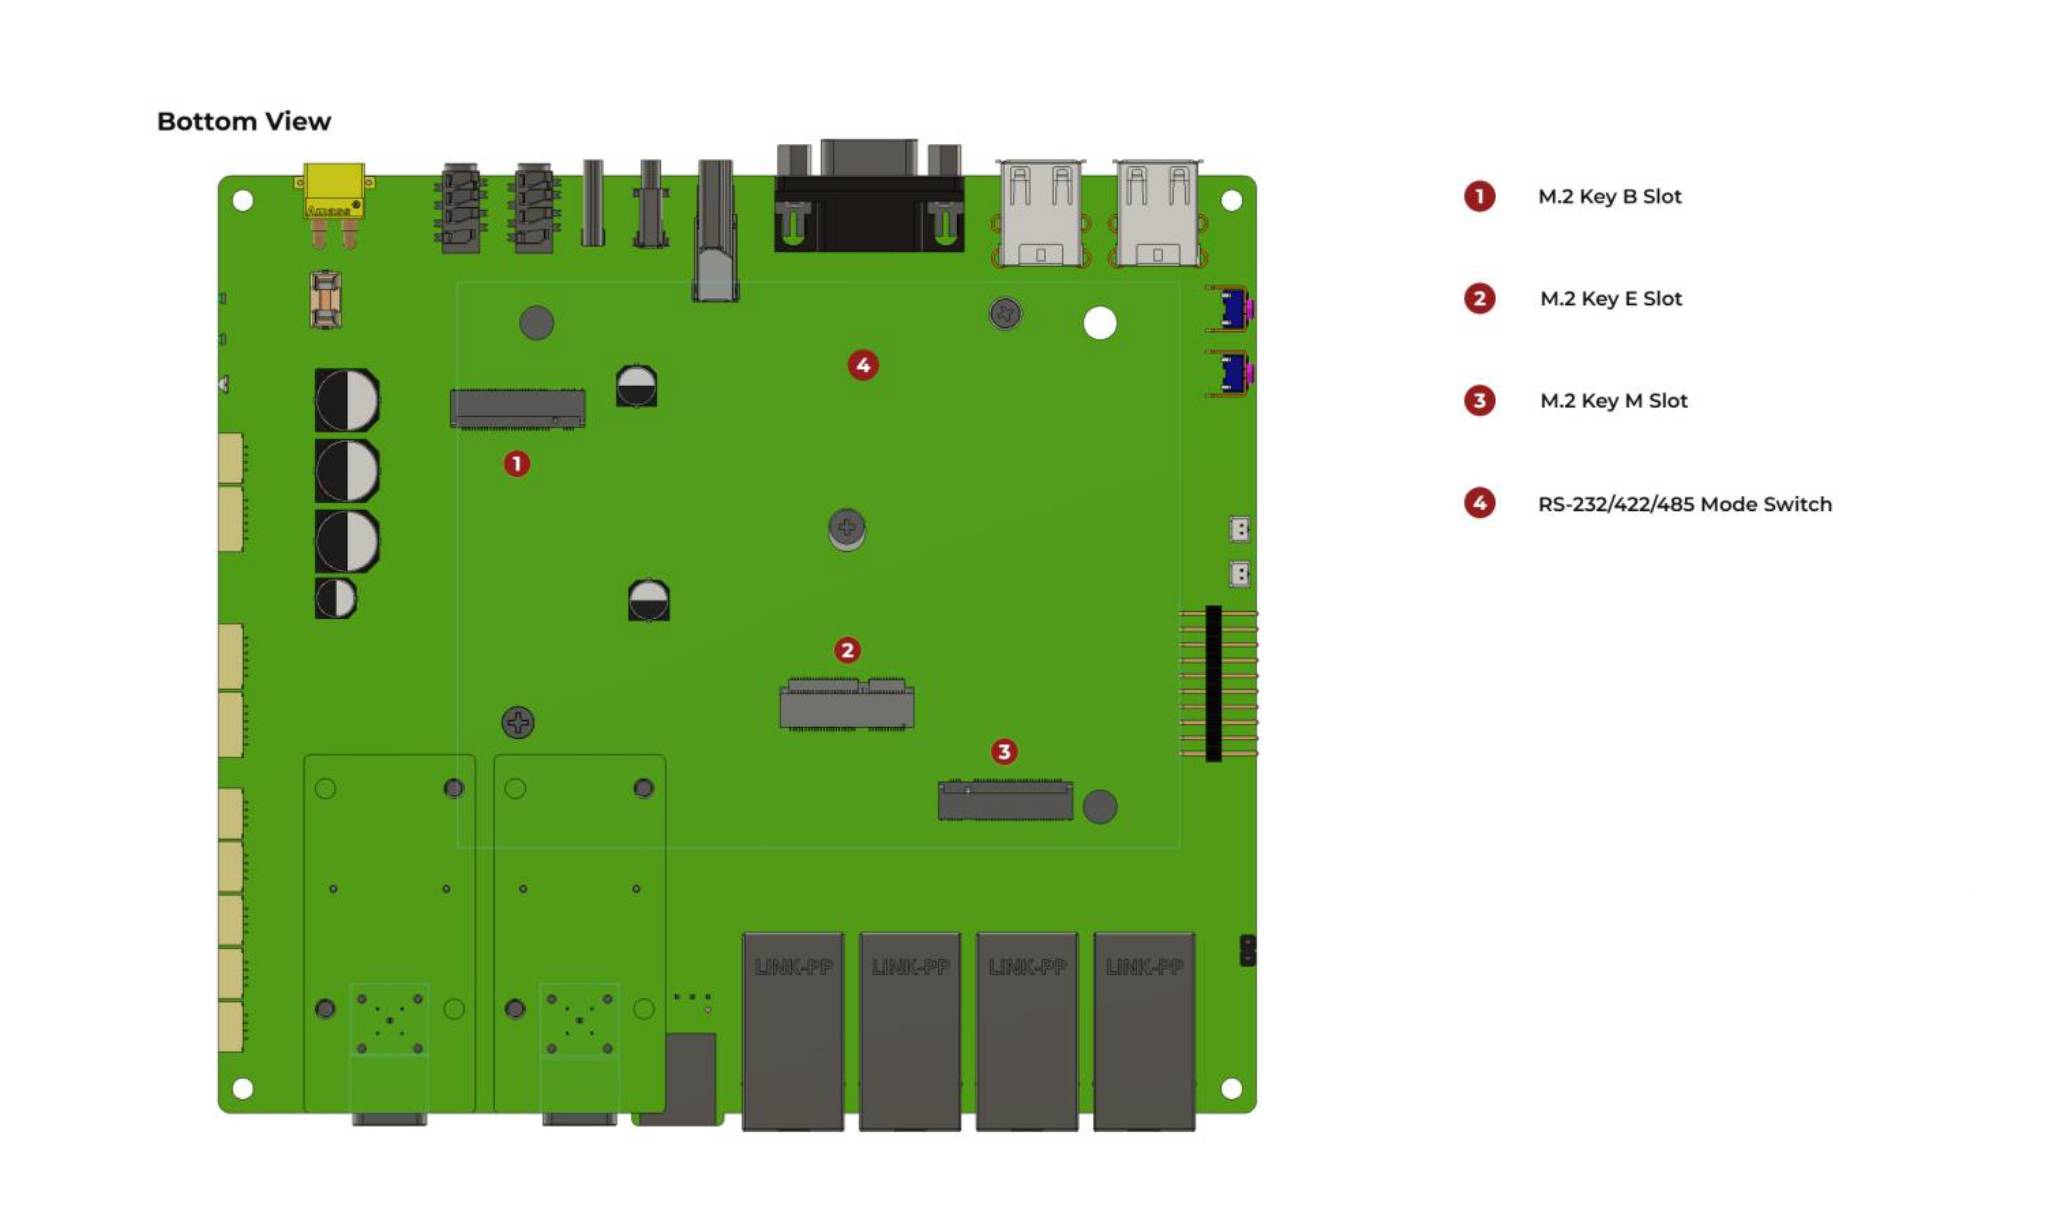
| 指示灯 | 颜色 | 作用 |
|---|---|---|
| PWR | 绿色 | 电源指示灯 |
| SSD | 绿色 | 存储活动指示灯 |
| USR | RGB | 用户可控状态 LED |
关于连接器引脚定义、接线方式、接口测试和 RGB LED 控制,请参阅 硬件与 I/O。
刷写 JetPack
本流程会在 J601 载板上的 NVMe SSD 上安装 JetPack 7.1(L4T 38.4.0)。请根据已安装的模组选择 BSP:T5000 使用 J6015,T4000 使用 J6014。
刷写会清除目标 NVMe SSD 上的数据。开始前请备份重要数据,并在刷写完成前保持电源和 USB 连接。
准备设备
步骤 1 · 准备 Ubuntu 主机和目标硬件
准备以下设备:
- 搭载 Jetson AGX Thor T5000 或 T4000 模组并配备合适散热的 J601 载板
- 安装在 Key M 插槽中的 NVMe M.2 2280 SSD
- 通过 XT30 连接的 19–48 V DC 电源
- 物理 Ubuntu 22.04 或 24.04 主机 PC,且至少有 220 GB 可用存储空间
- USB Type-C 数据线
- 用于首次启动的 HDMI 显示器、键盘和鼠标
原生 Ubuntu 主机能提供最稳定的刷写体验。Seeed Jetson DevelopTool 也通过 WSL2 支持 Windows;主机环境搭建请参考其安装指南。
进入强制恢复模式
步骤 2 · 连接 J4 并验证已安装的模组
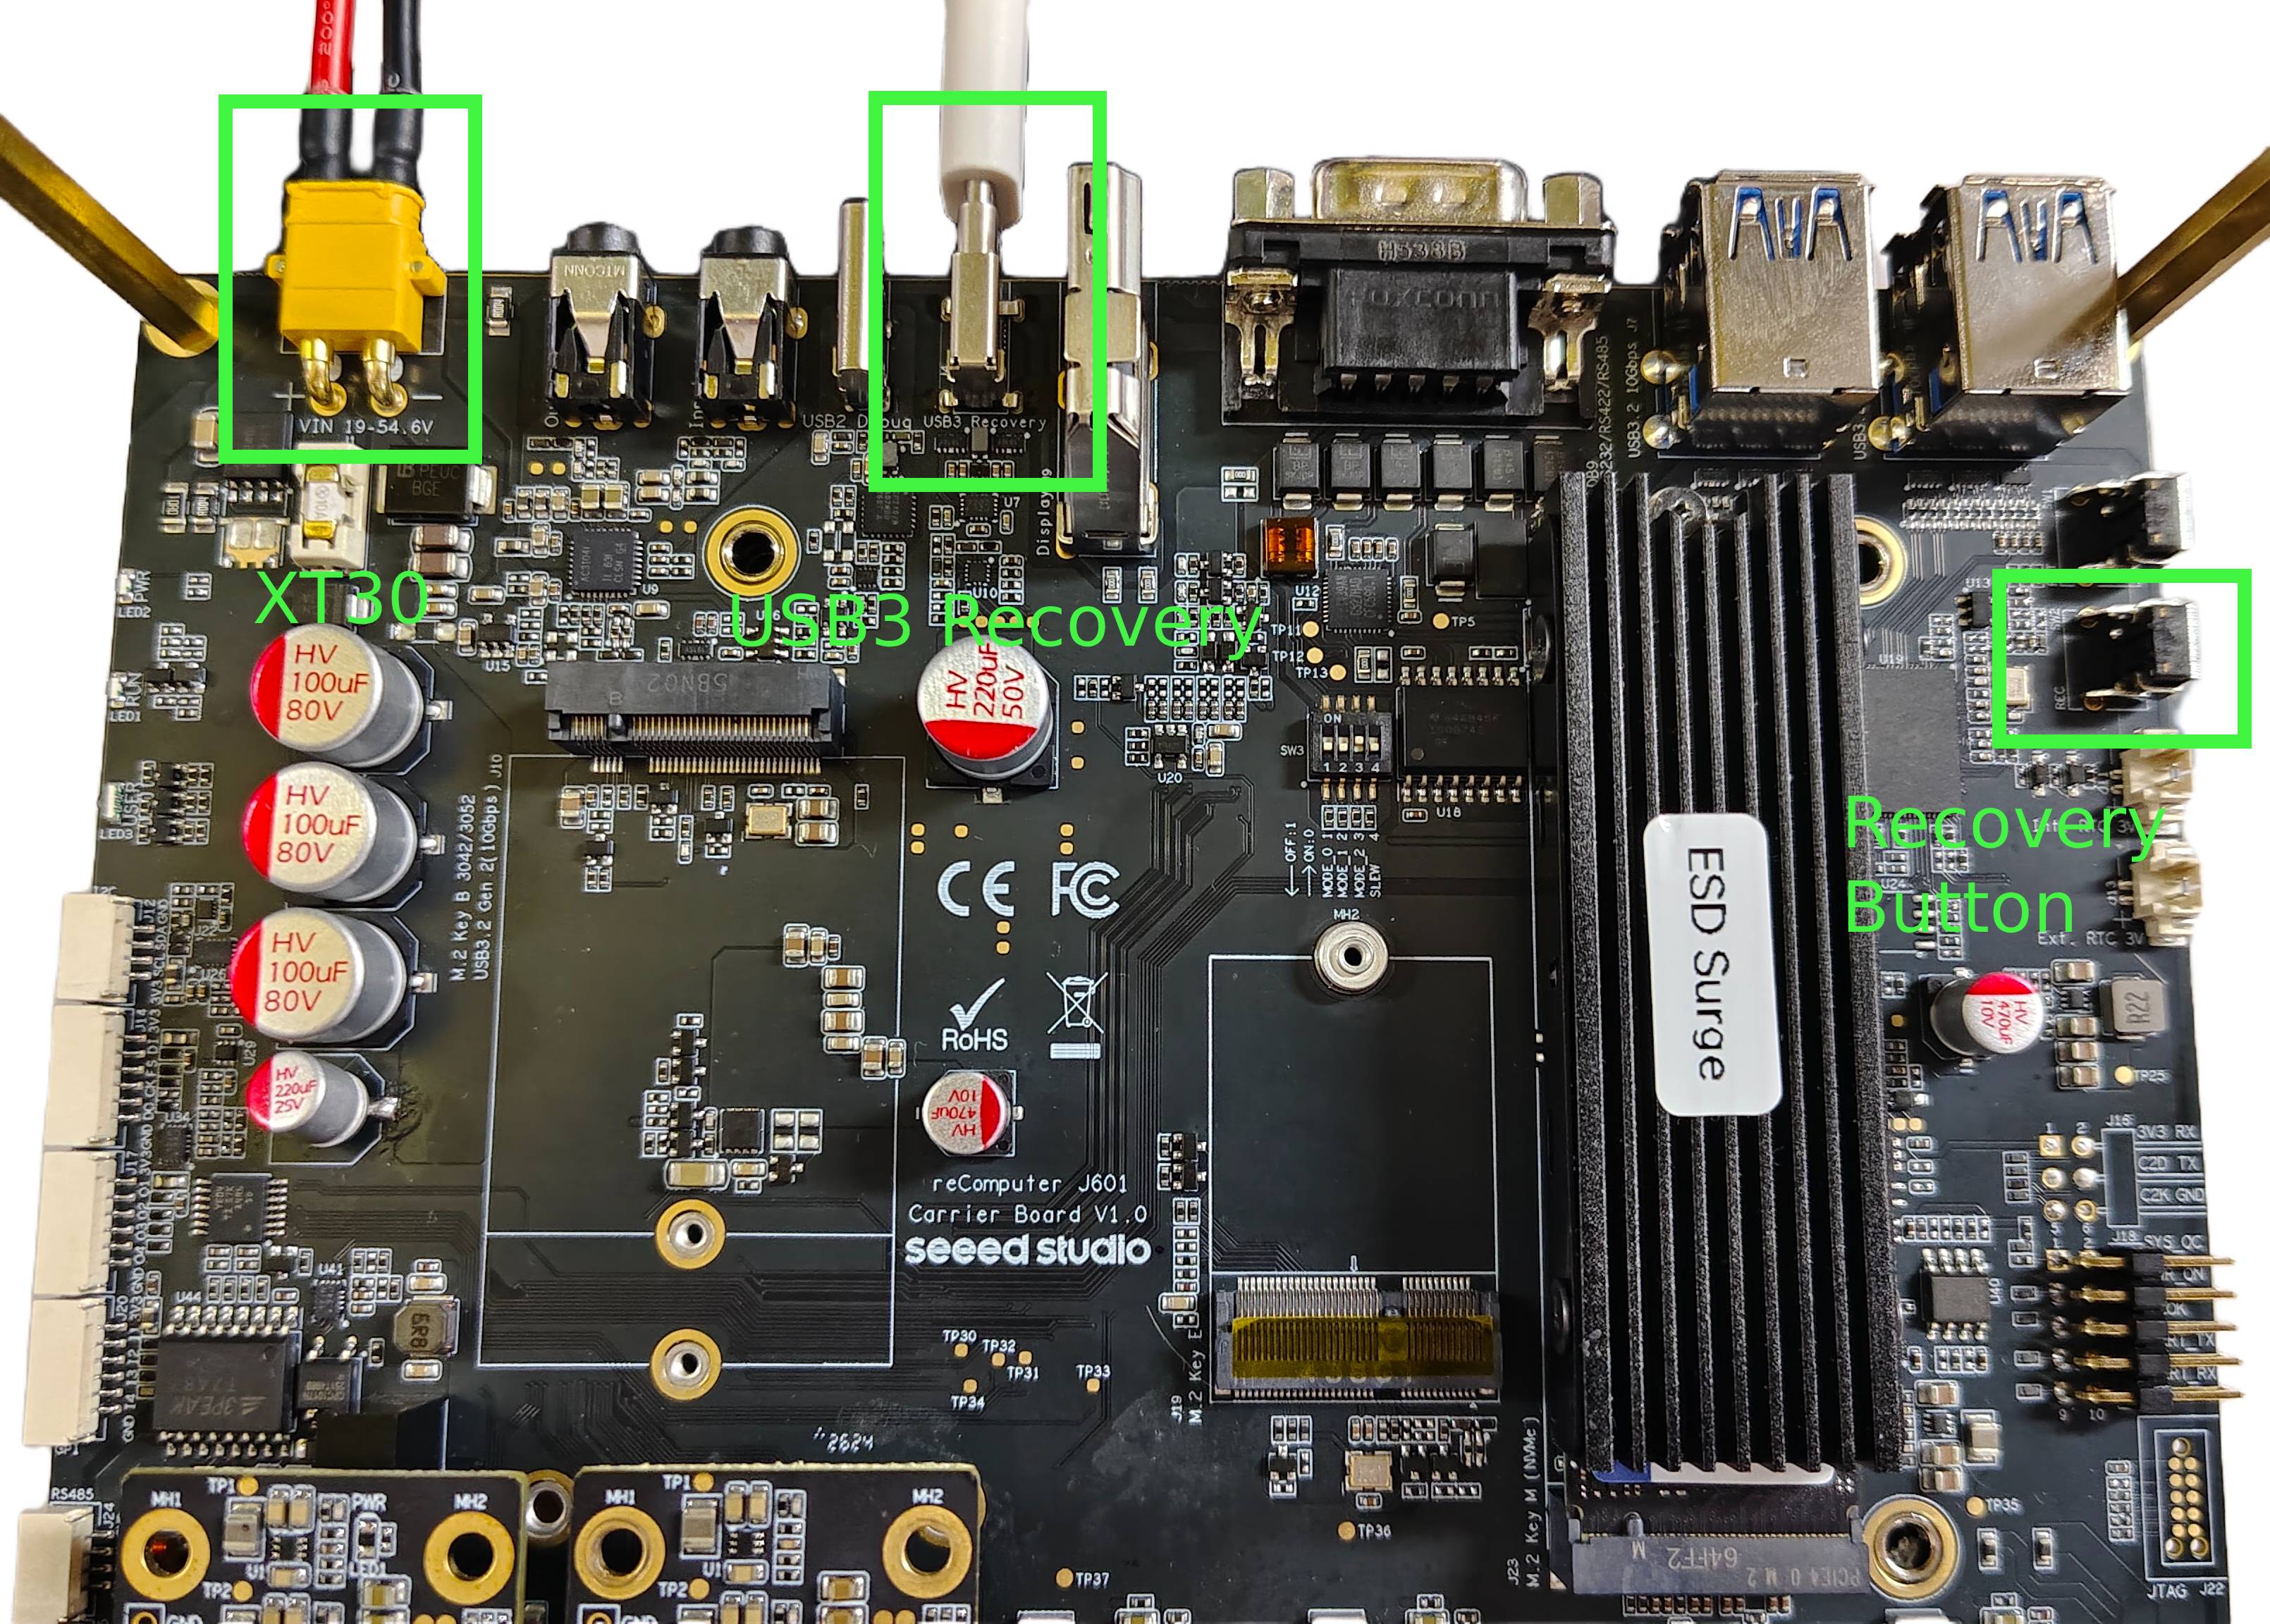
- 在开发板断电的情况下,将主机 PC 连接到 USB 3.0 Type-C 恢复/烧录接口 (J4)。USB 2.0 Type-C 调试接口 (J3) 是一个单独的连接器。
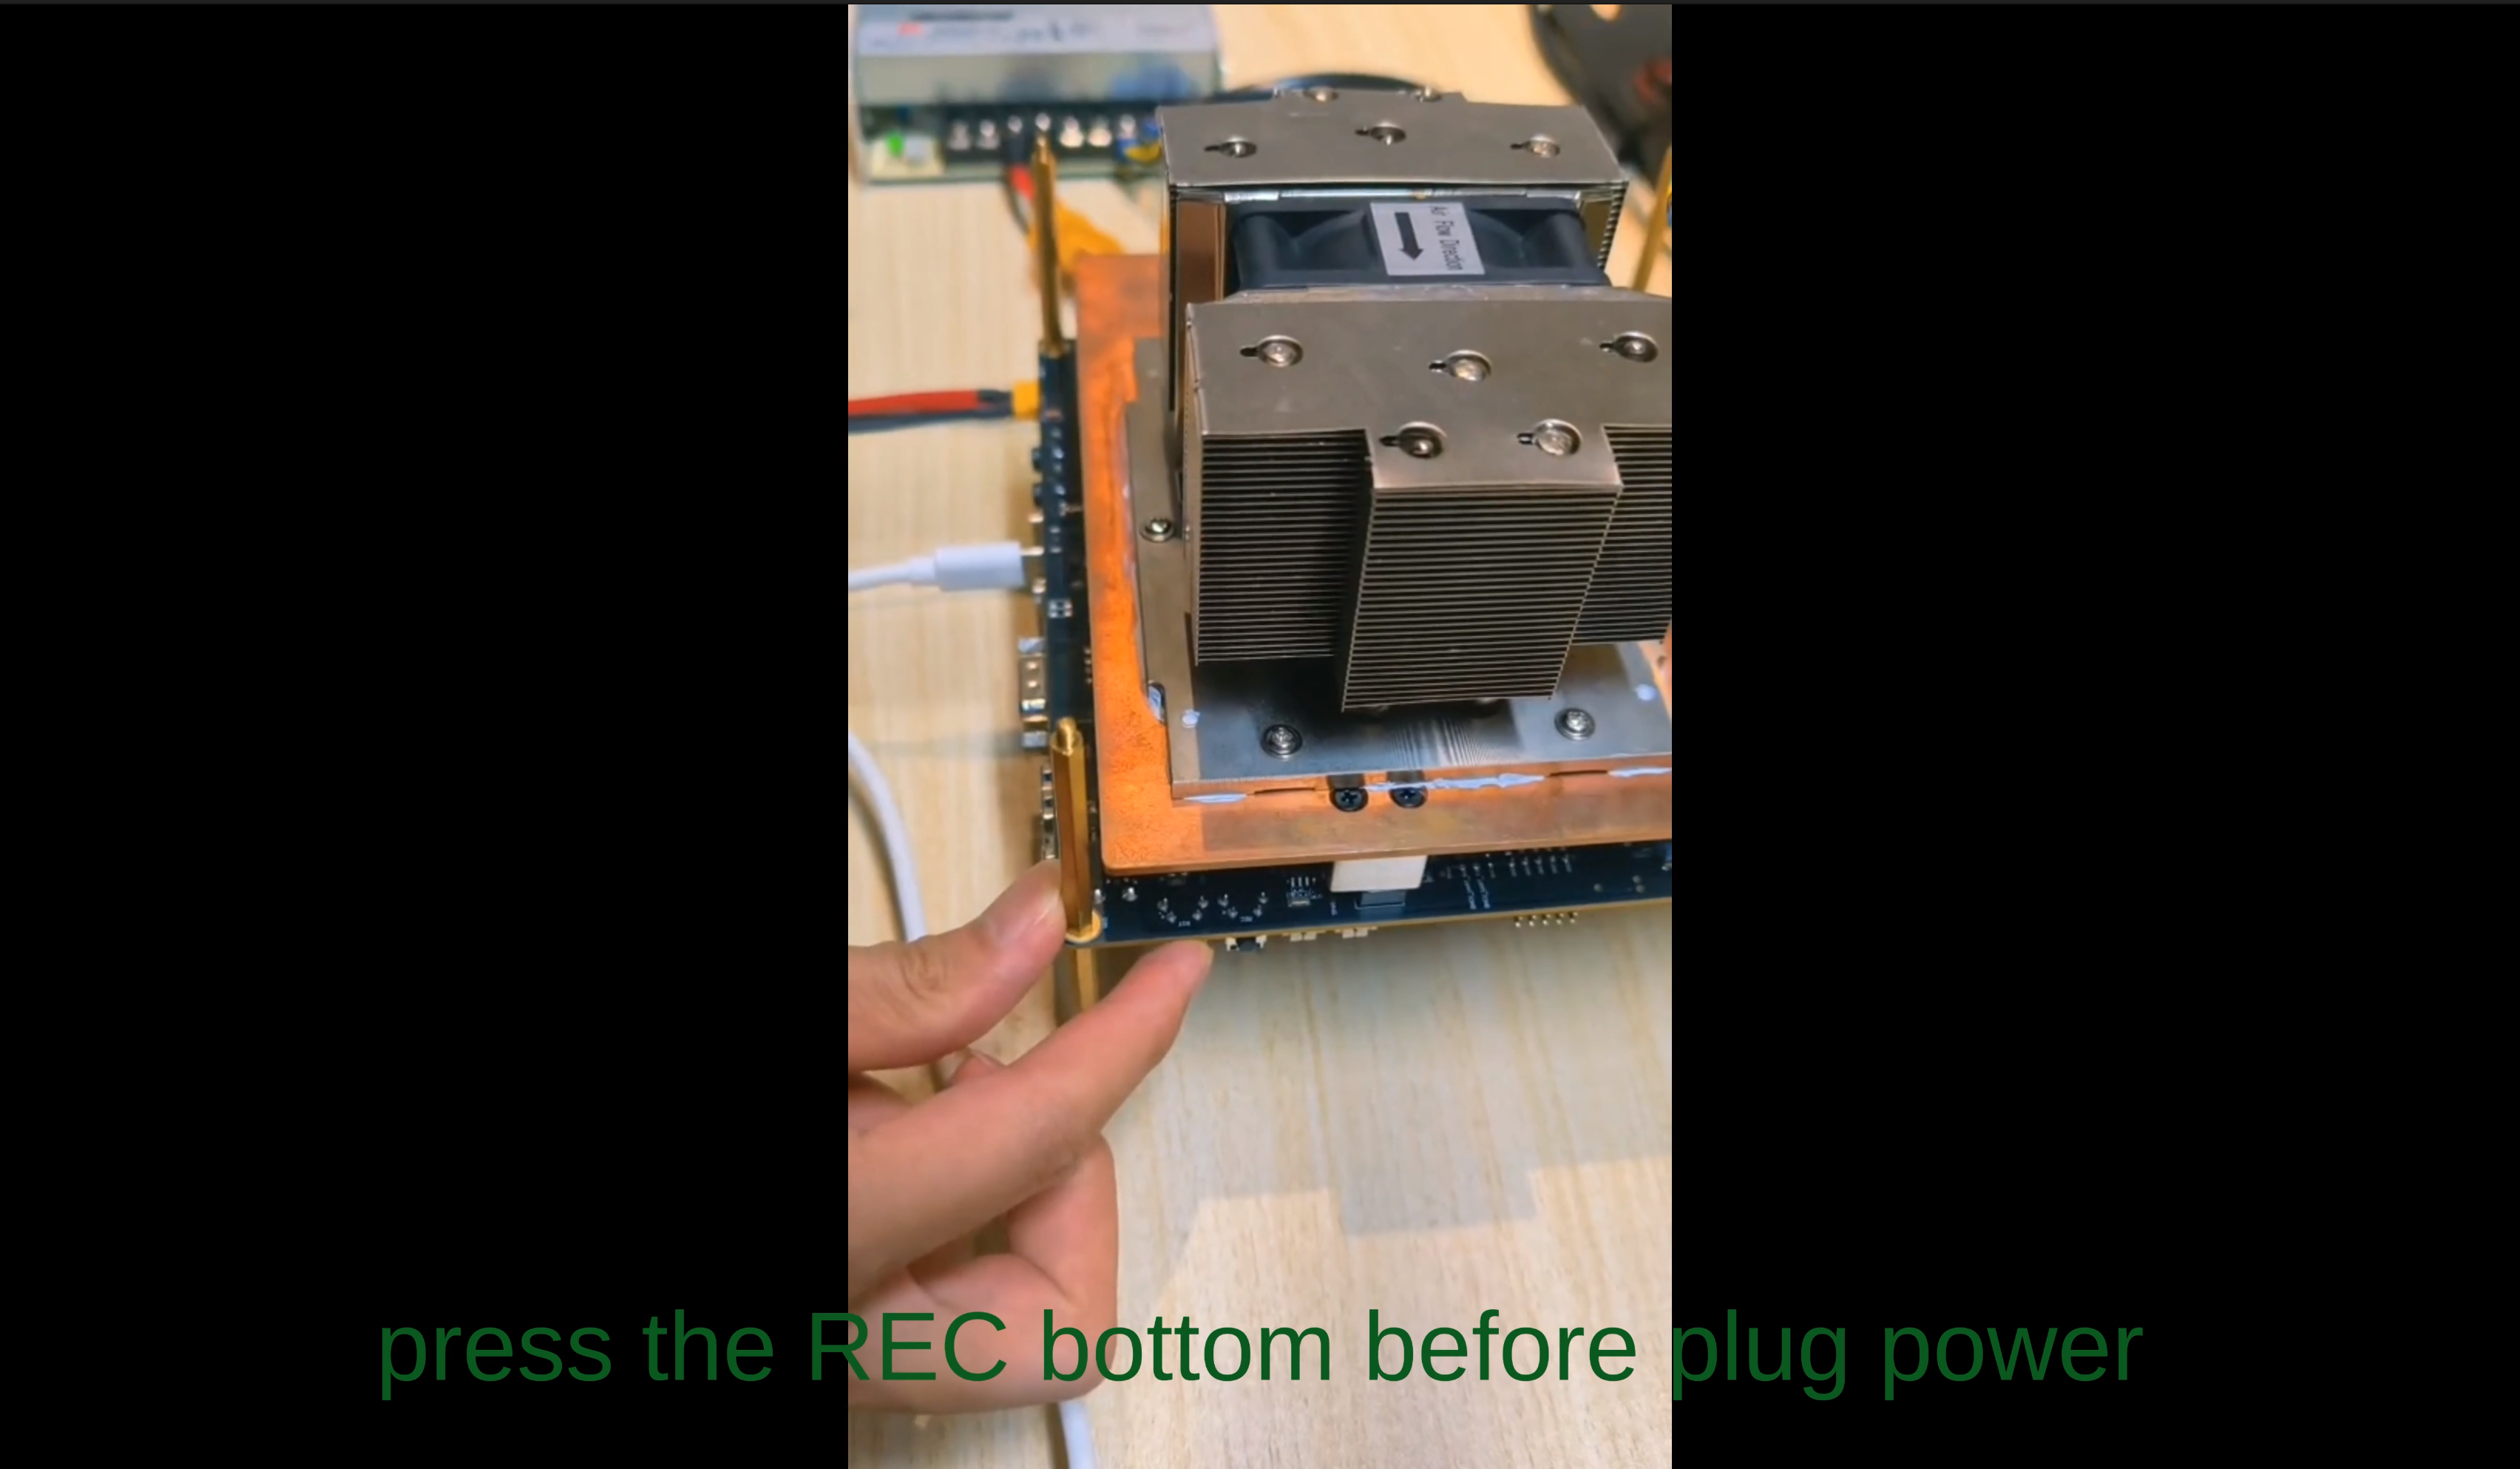
- 按住并保持 RECOVERY。
- 通过 XT30 连接 19–48 V 直流电源。
- 2 秒后松开 RECOVERY。
- 在 Ubuntu 主机上运行以下命令:
lsusb
| 配置 | 模组 | 预期恢复 USB ID |
|---|---|---|
| J6015 | AGX Thor T5000 | 0955:7026 NVIDIA Corp. |
| J6014 | AGX Thor T4000 | 0955:7226 NVIDIA Corp. |
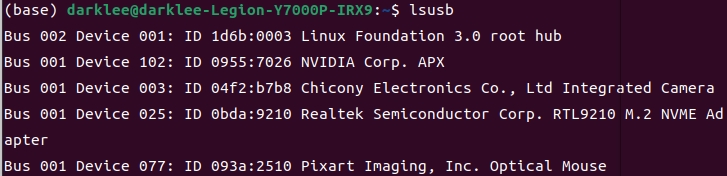
如果未看到预期的 ID,请检查数据线和恢复接口,然后在继续之前重新执行恢复步骤。
准备匹配的 BSP
步骤 3 · 选择图形工具或命令行烧录方式
- 图形工具烧录
- 命令行烧录
安装并启动 Seeed Jetson DevelopTool,然后准备固件:
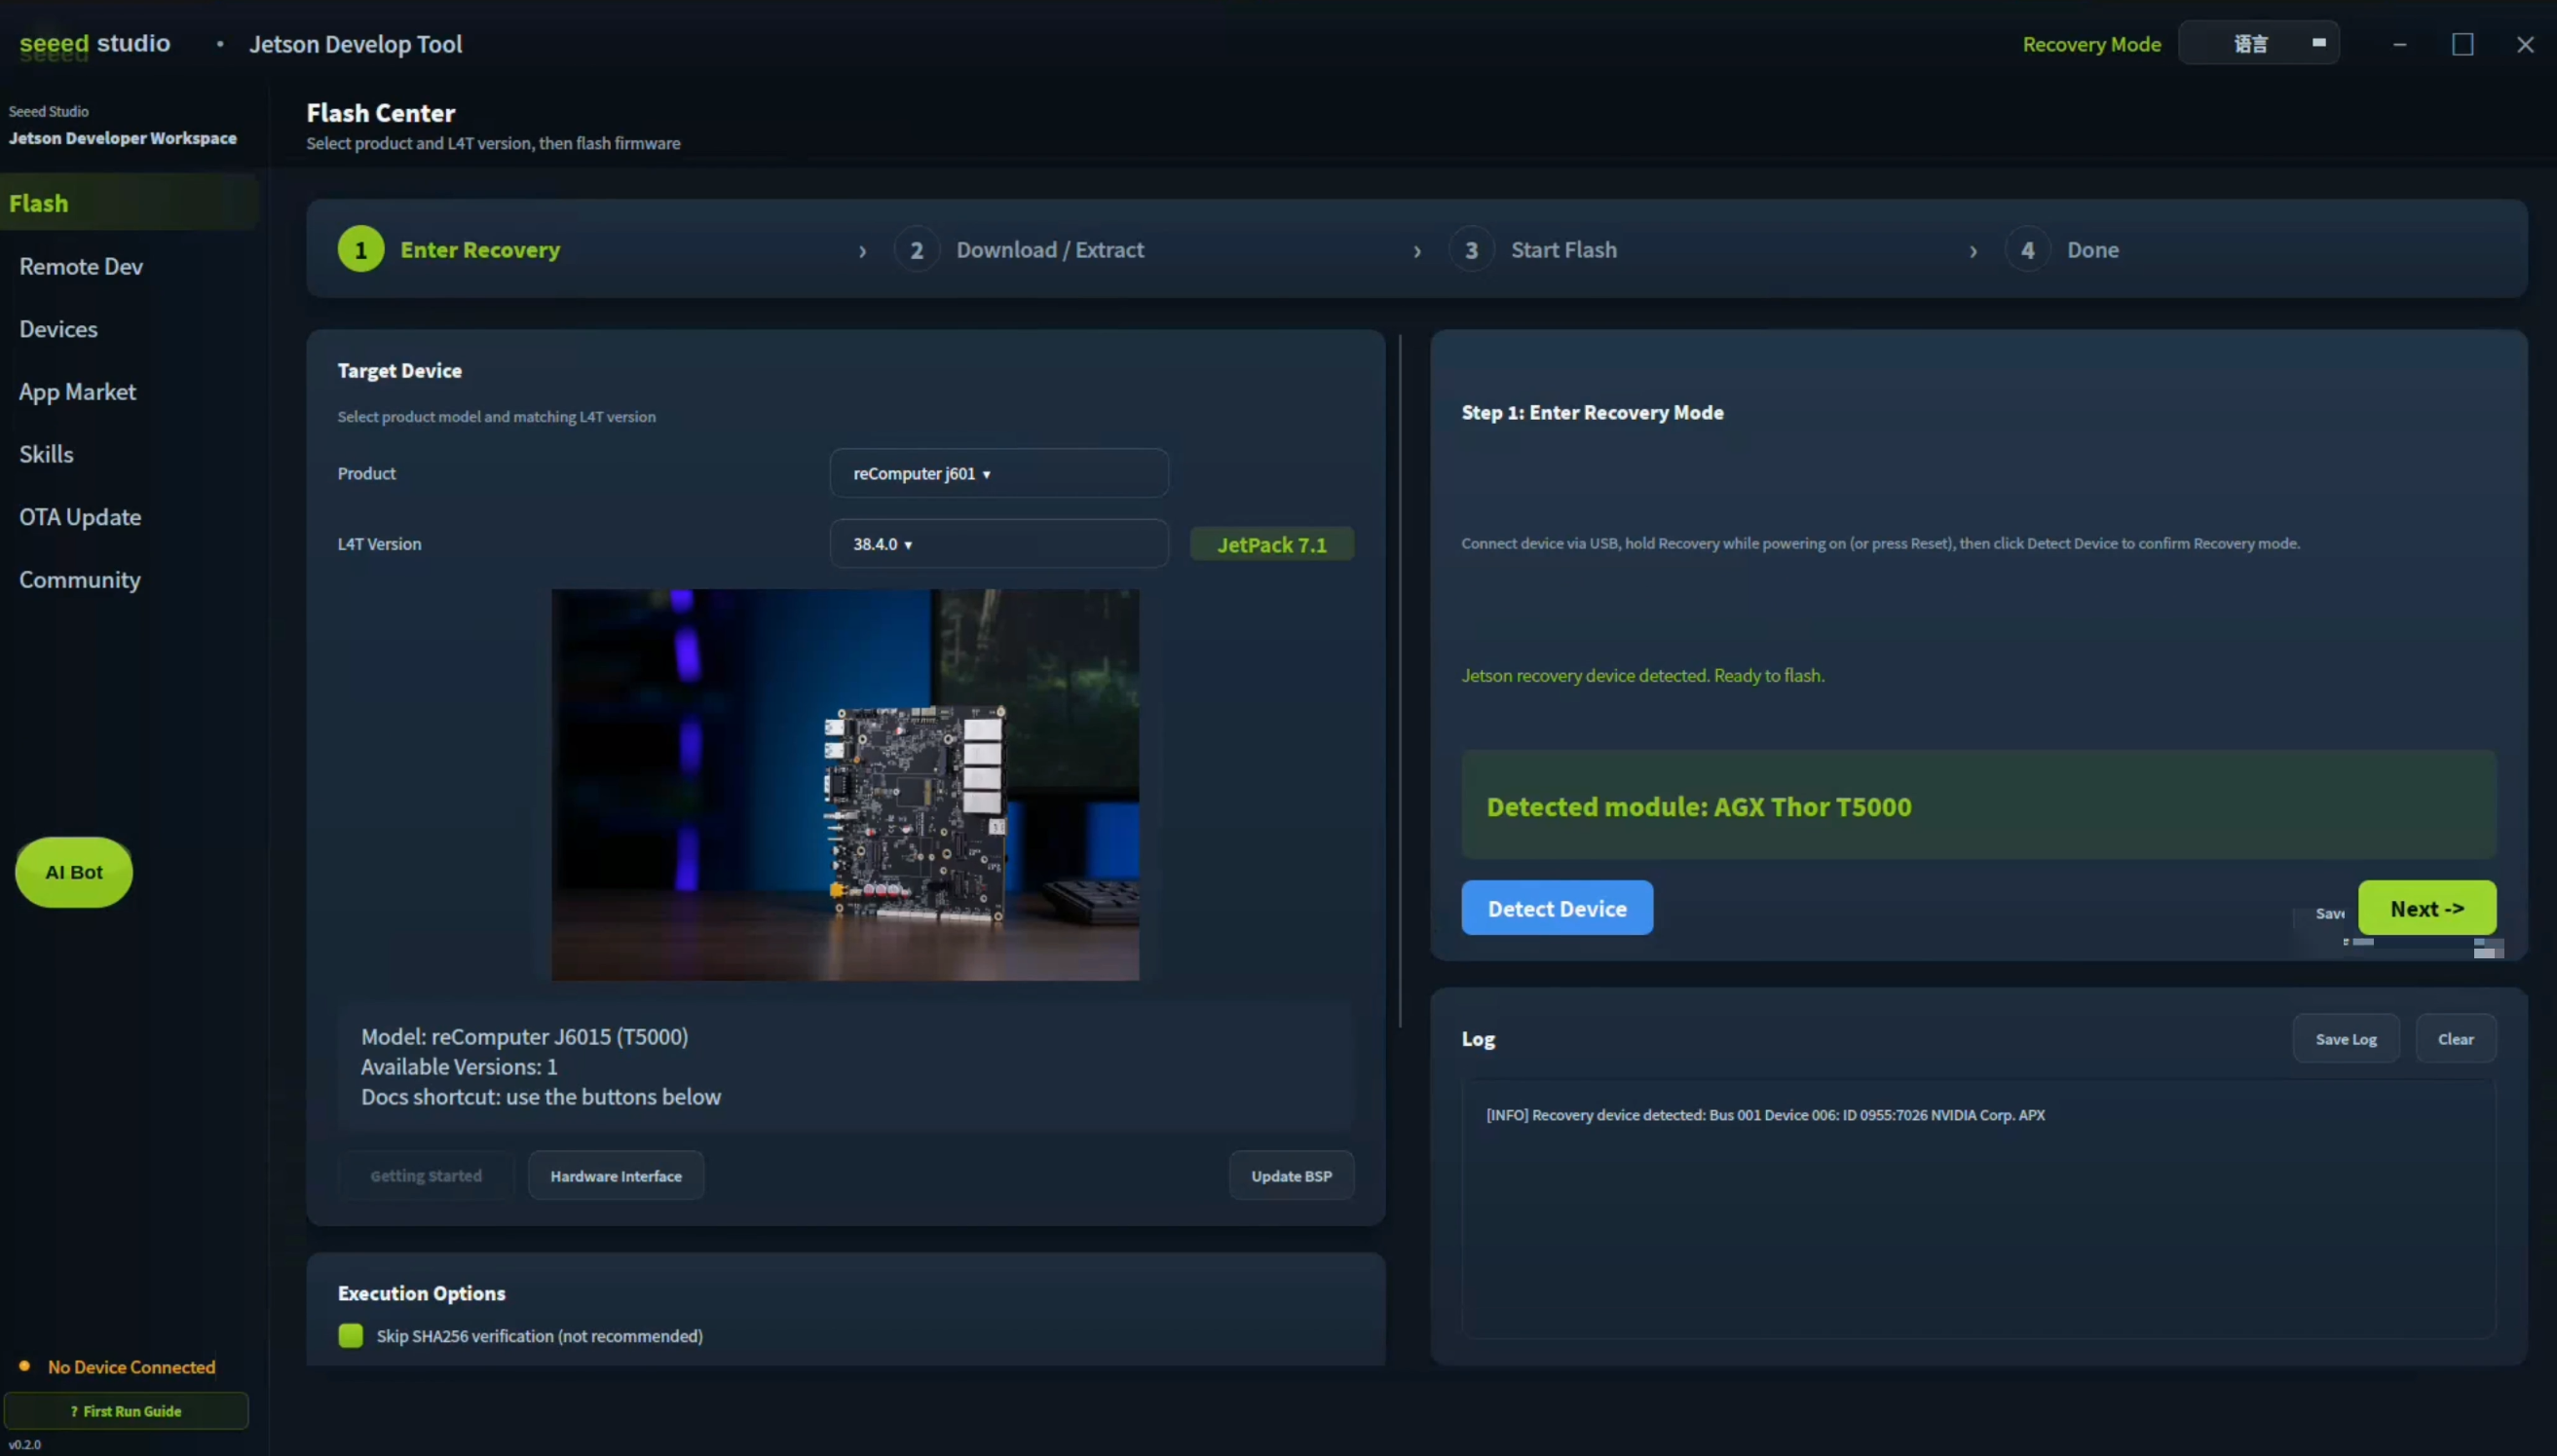
- 打开 Flash Center,选择 reComputer J601 和 JetPack 7.1 (L4T 38.4.0)。
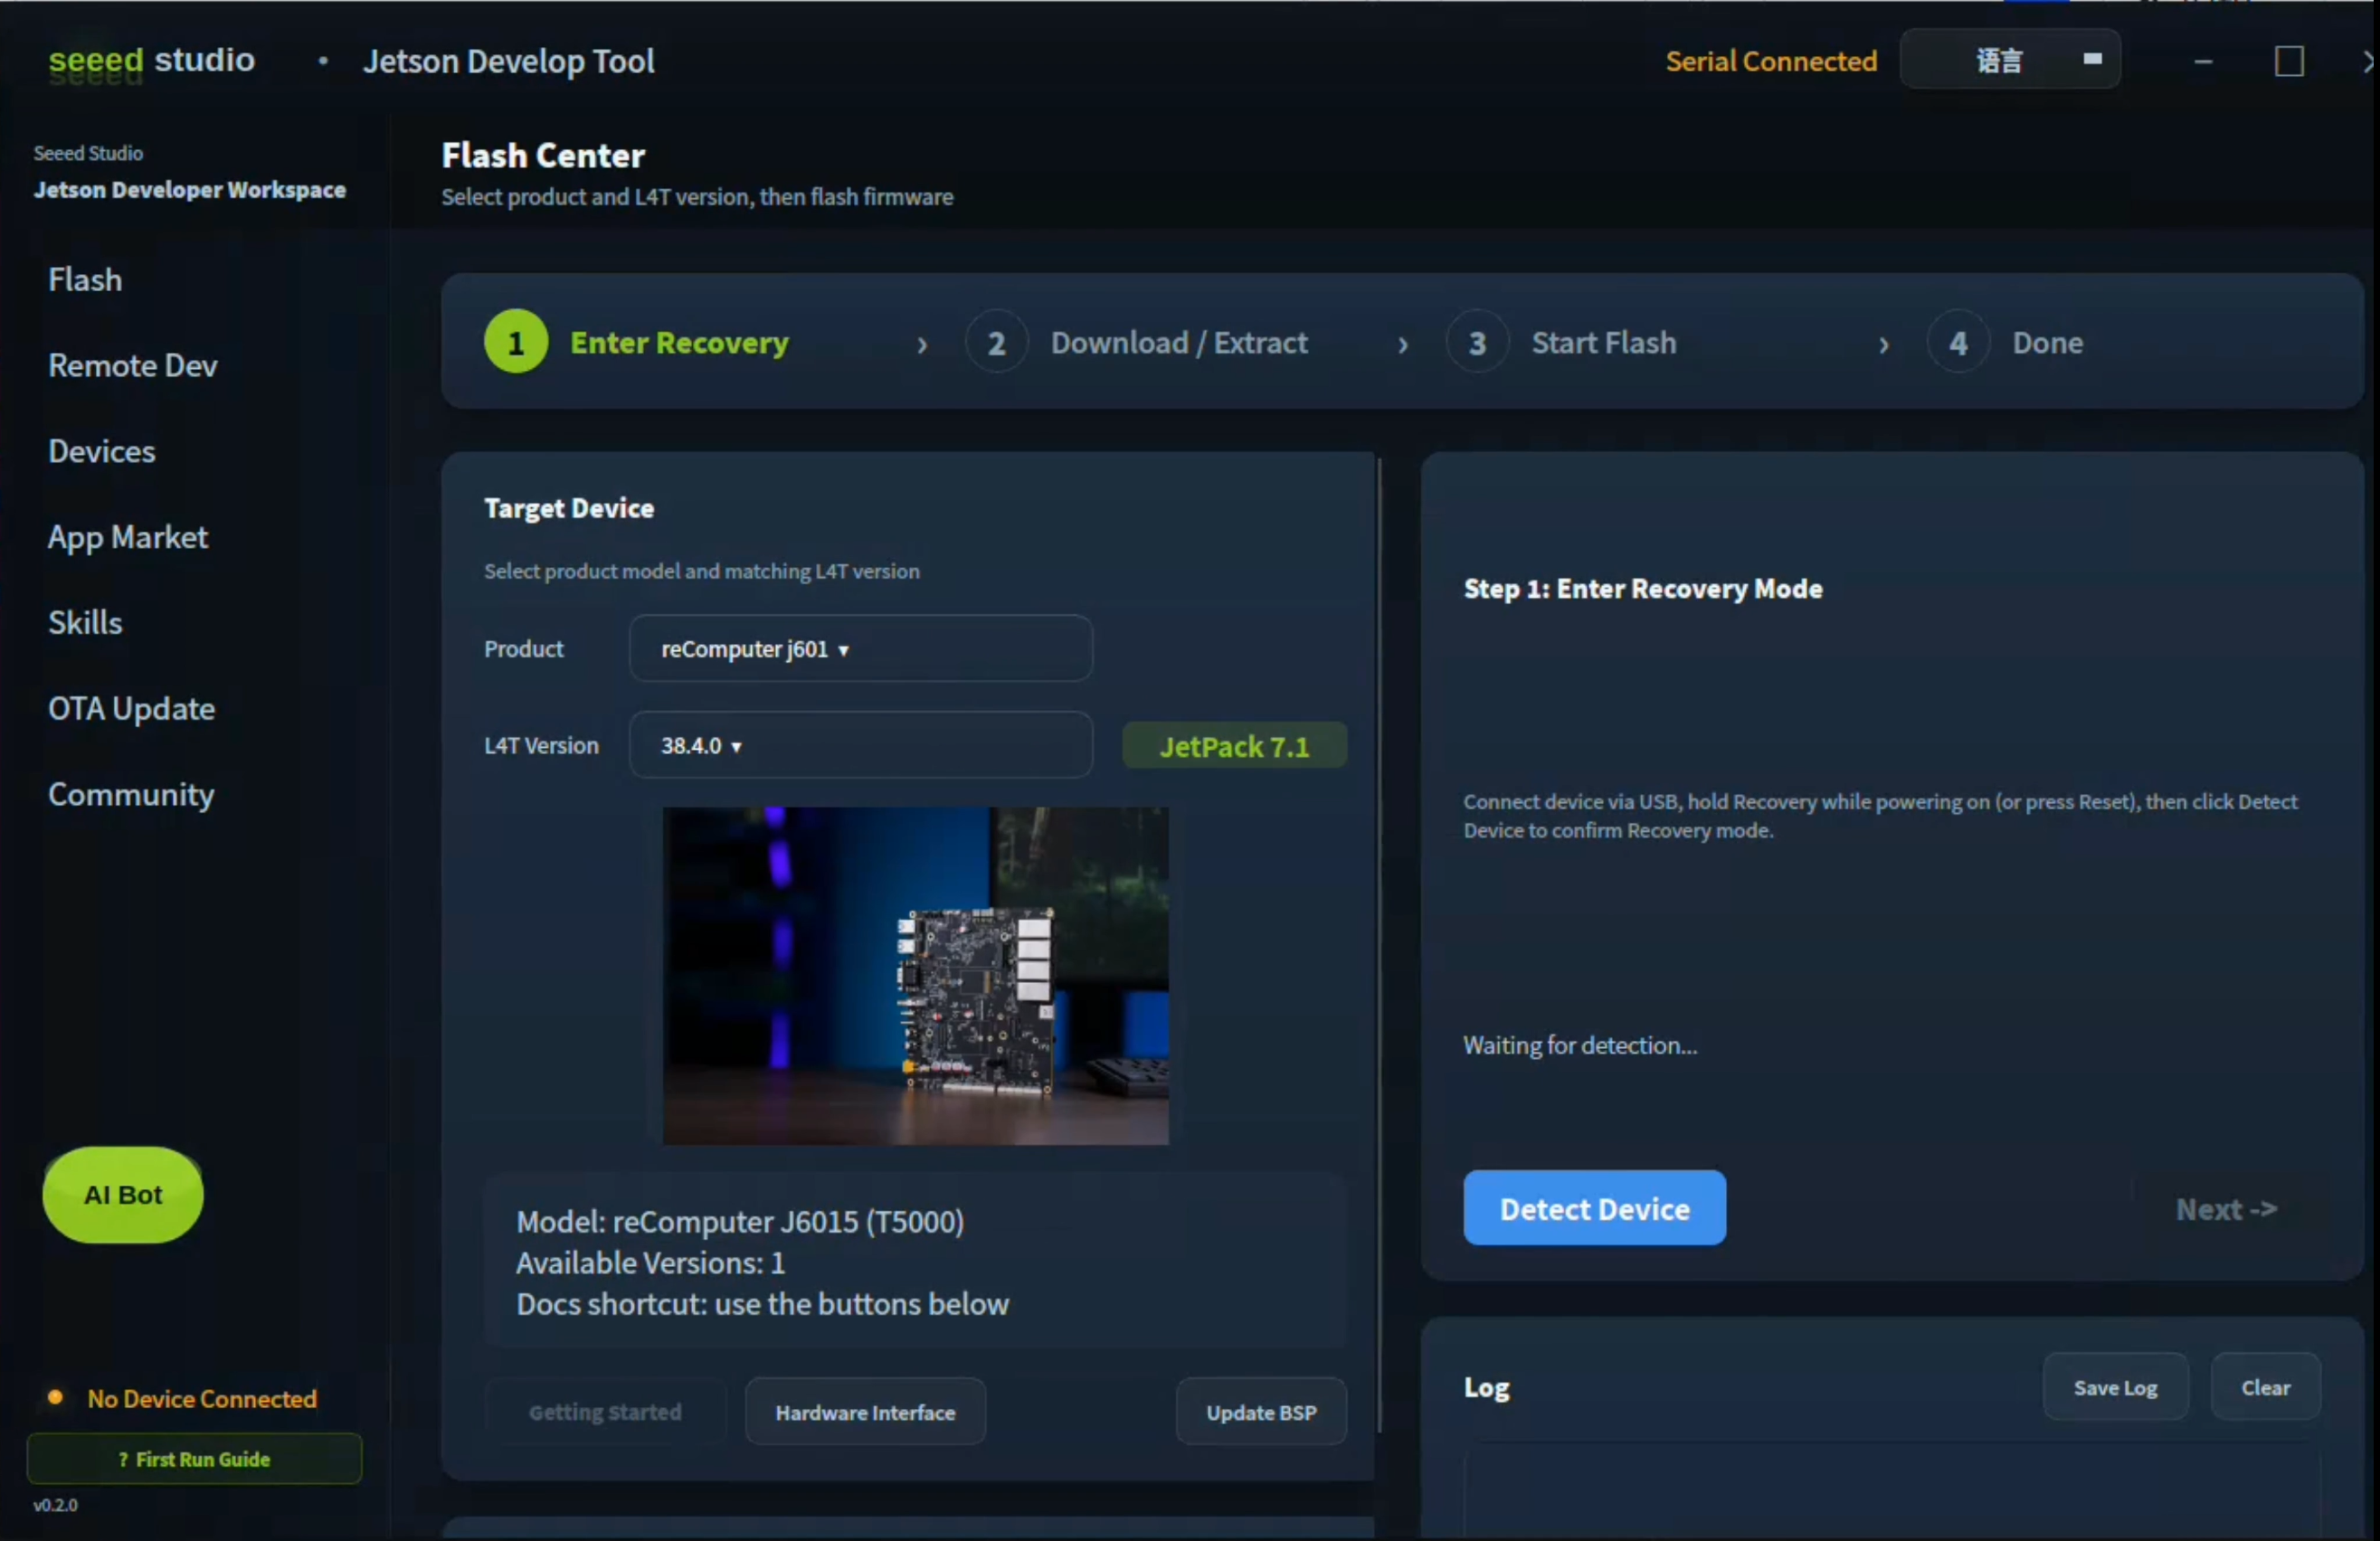
- 确认步骤 2 中的恢复连线。
- 点击 Detect Device,确认已安装的模组,然后点击 Next。
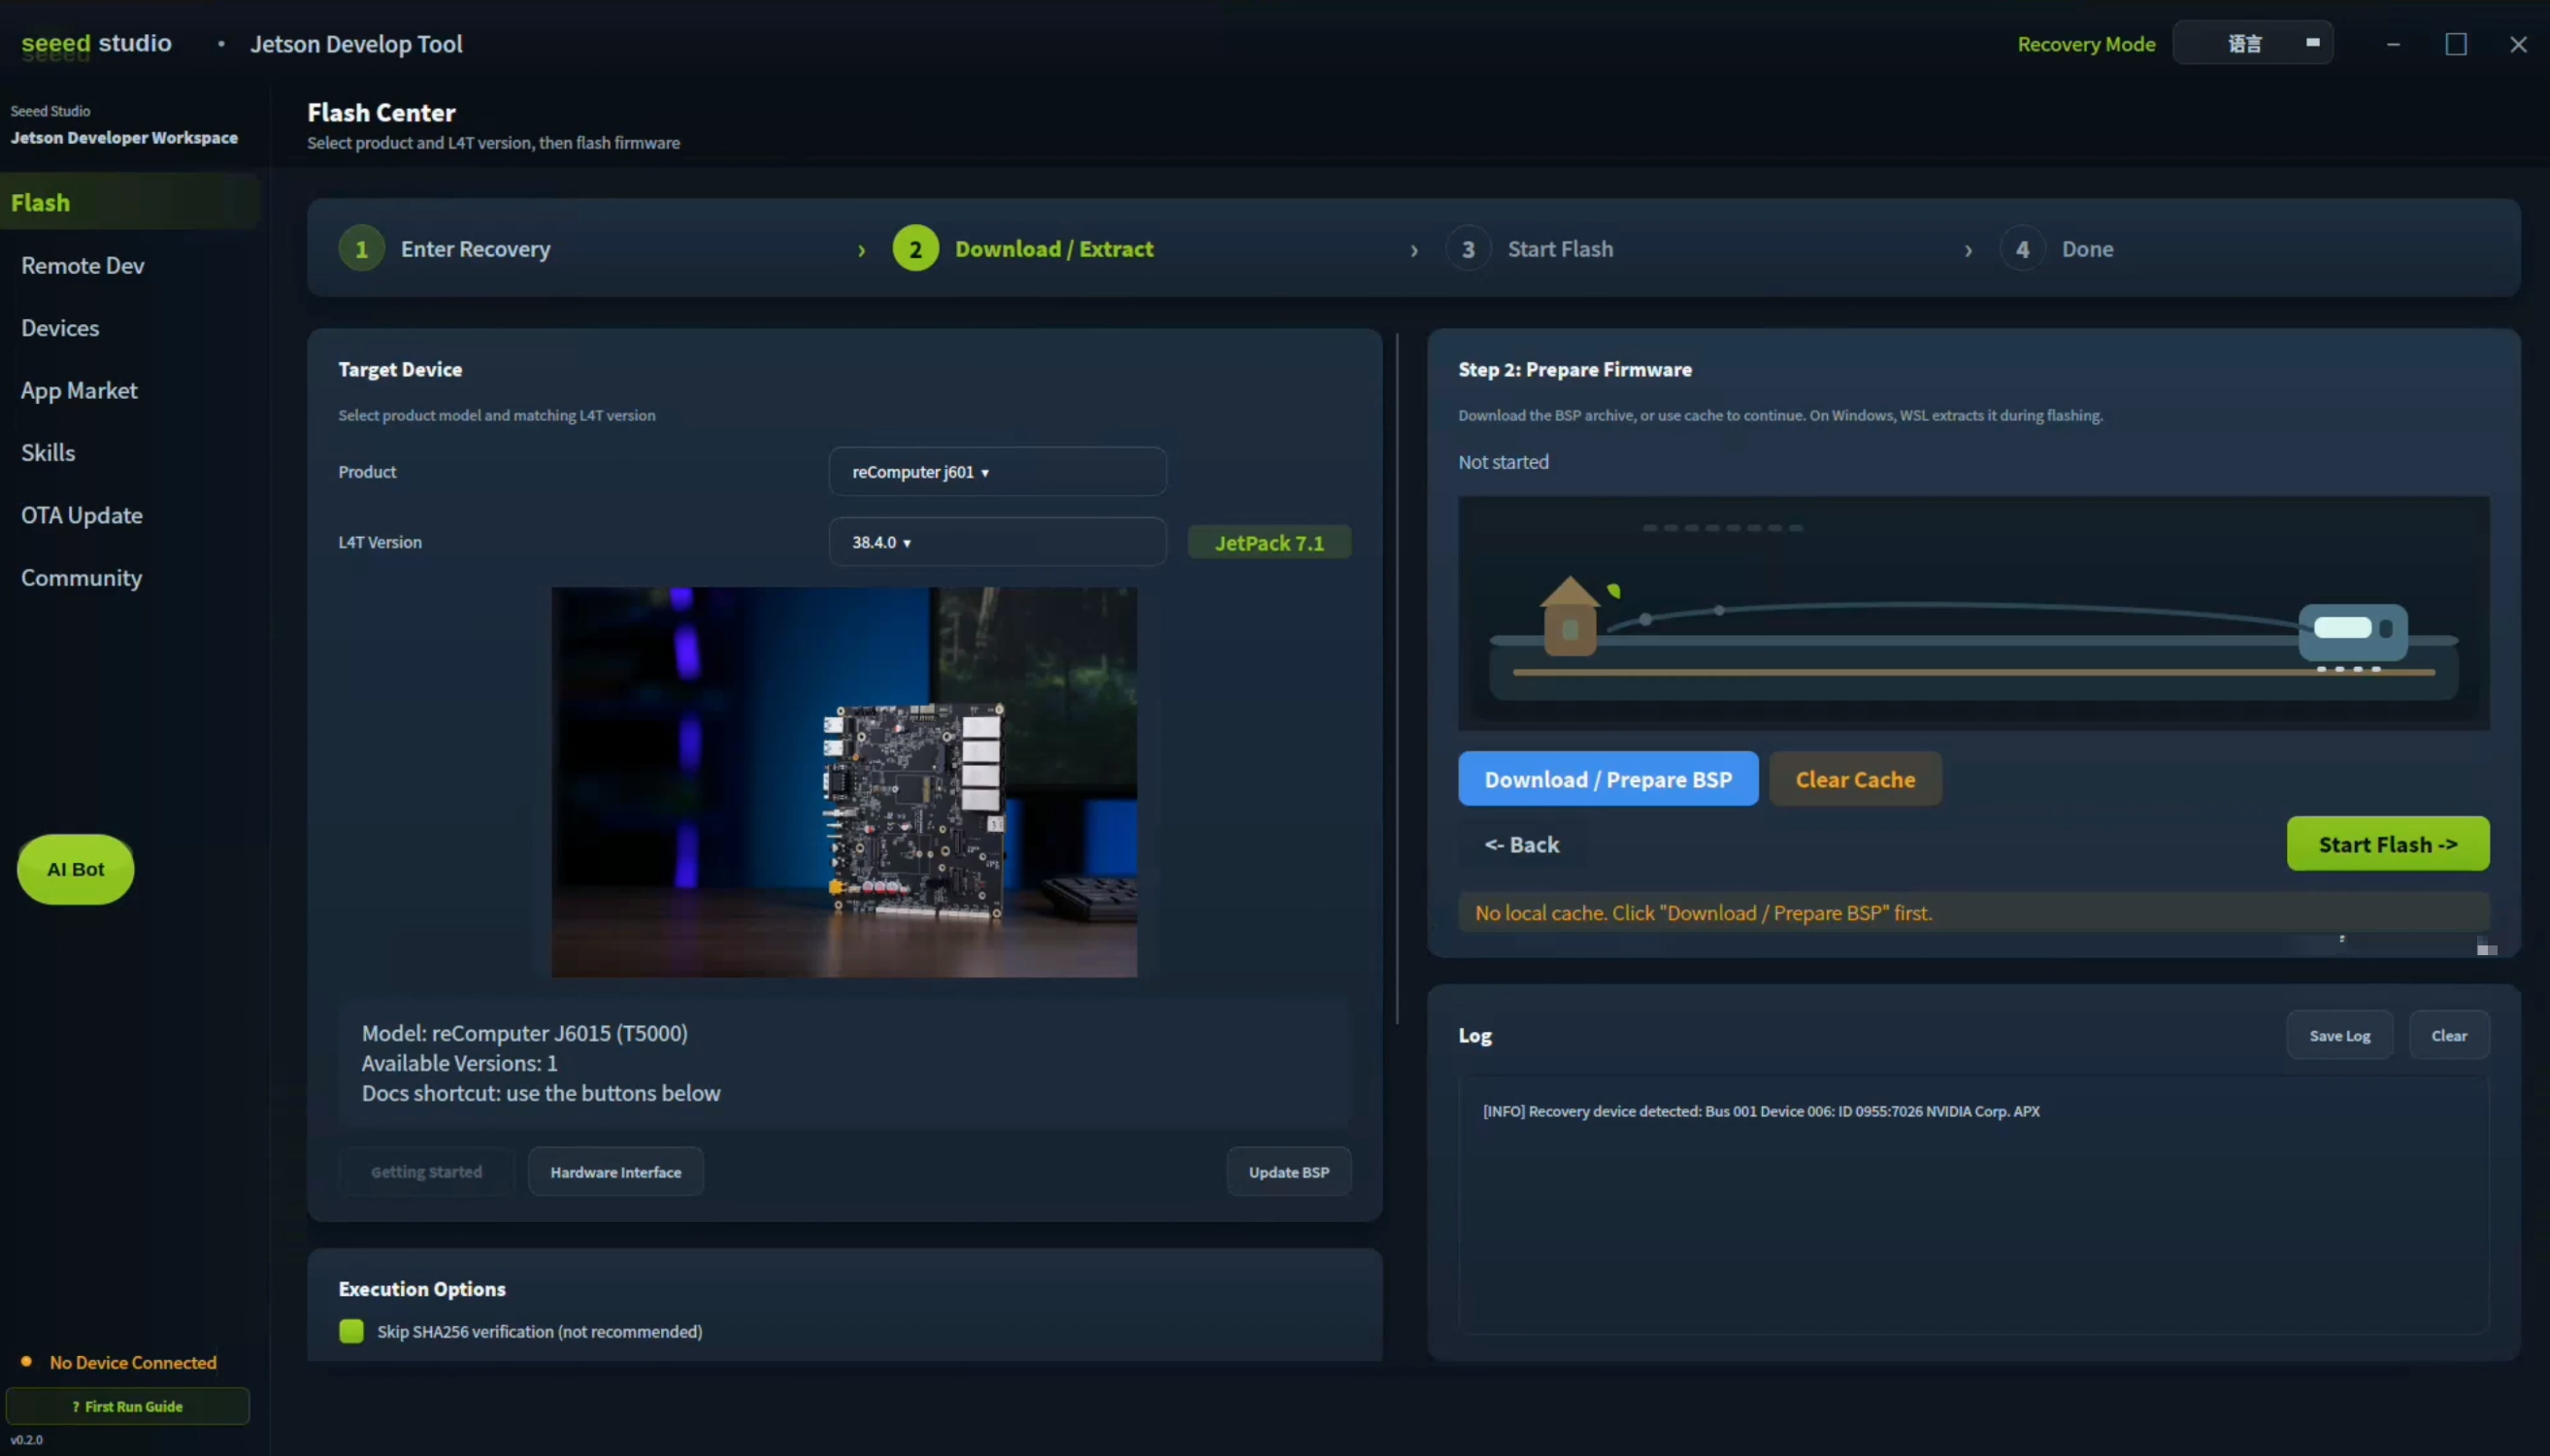
- 点击 Download / Prepare BSP。工具会下载固件、验证其 SHA-256 校验和,并解压缩固件包。
观看 Jetson DevelopTool 烧录教程
在下方下载针对模组的 BSP 压缩包。该压缩包体积较大,下载可能需要约 60 分钟。请等待下载完成后再进行解压。
- AGX Thor T5000 (J6015)
- AGX Thor T4000 (J6014)
| JetPack 版本 | Jetson 模组 | 产品 | 下载链接 | SHA256 |
|---|---|---|---|---|
| 7.1 (L4T 38.4.0) | AGX Thor T5000 | reComputer Robotics J6015 | Download | 3f75780b43f6559bc950b6a97aa38fd6f61d4d001cce870bdfb498f64e6d18e5 |
| JetPack 版本 | Jetson 模组 | 产品 | 下载链接 | SHA256 |
|---|---|---|---|---|
| 7.1 (L4T 38.4.0) | AGX Thor T4000 | reComputer Robotics J6014 | Download | c63eddfe7005a088ab439c64fb5d3bf9a52b85d62d377c6a4bf829295f7222ef |
在 Ubuntu 主机上验证下载的压缩包,并将完整输出结果与对应模组的校验和进行比对:
sha256sum <downloaded-archive.tar.gz>
烧录 NVMe SSD
步骤 4 · 使用相同的烧录方式和模组选择
- 图形工具烧录
- 命令行烧录
在 Jetson DevelopTool 中点击 Start Flash,并等待界面提示烧录成功。在整个过程中请保持电源和 USB 数据线始终连接。
在 Ubuntu 主机上解压缩压缩包,然后根据已安装的模组运行对应命令。将 YYYY-MM-DD 替换为下载压缩包文件名中的日期。
- AGX Thor T5000 (J6015)
- AGX Thor T4000 (J6014)
cd <path-to-image>
sudo tar xpf mfi_recomputer-thor-carrier-j6015-7.1-38.4.0-YYYY-MM-DD.tar.gz
cd mfi_recomputer-thor-carrier-j6015
sudo ./tools/kernel_flash/l4t_initrd_flash.sh --flash-only --showlogs --external-device nvme0n1p1 -c tools/kernel_flash/flash_l4t_t264_nvme.xml -S 80GiB --network usb0 recomputer-thor-carrier-j6015 external
cd <path-to-image>
sudo tar xpf mfi_recomputer-thor-carrier-j6014-7.1-38.4.0-YYYY-MM-DD.tar.gz
cd mfi_recomputer-thor-carrier-j6014
sudo ./tools/kernel_flash/l4t_initrd_flash.sh --flash-only --showlogs --external-device nvme0n1p1 -c tools/kernel_flash/flash_l4t_t264_nvme.xml -S 80GiB --network usb0 recomputer-thor-carrier-j6014 external
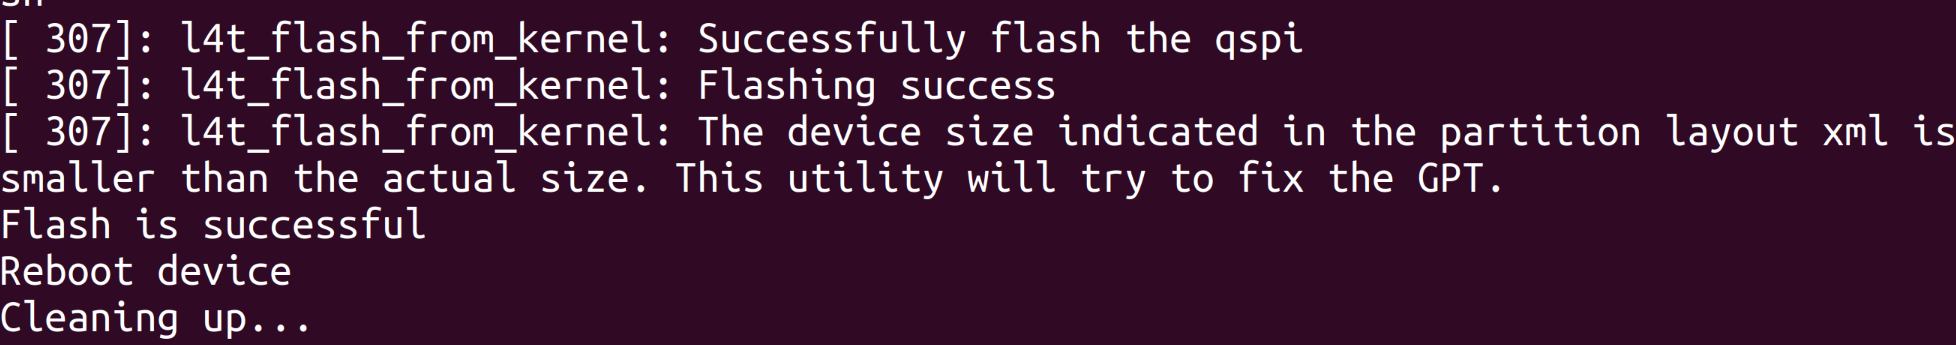
烧录命令通常需要 2–10 分钟。请等待终端提示烧录成功。
完成首次启动
步骤 5 · 配置 Ubuntu 并检查各接口
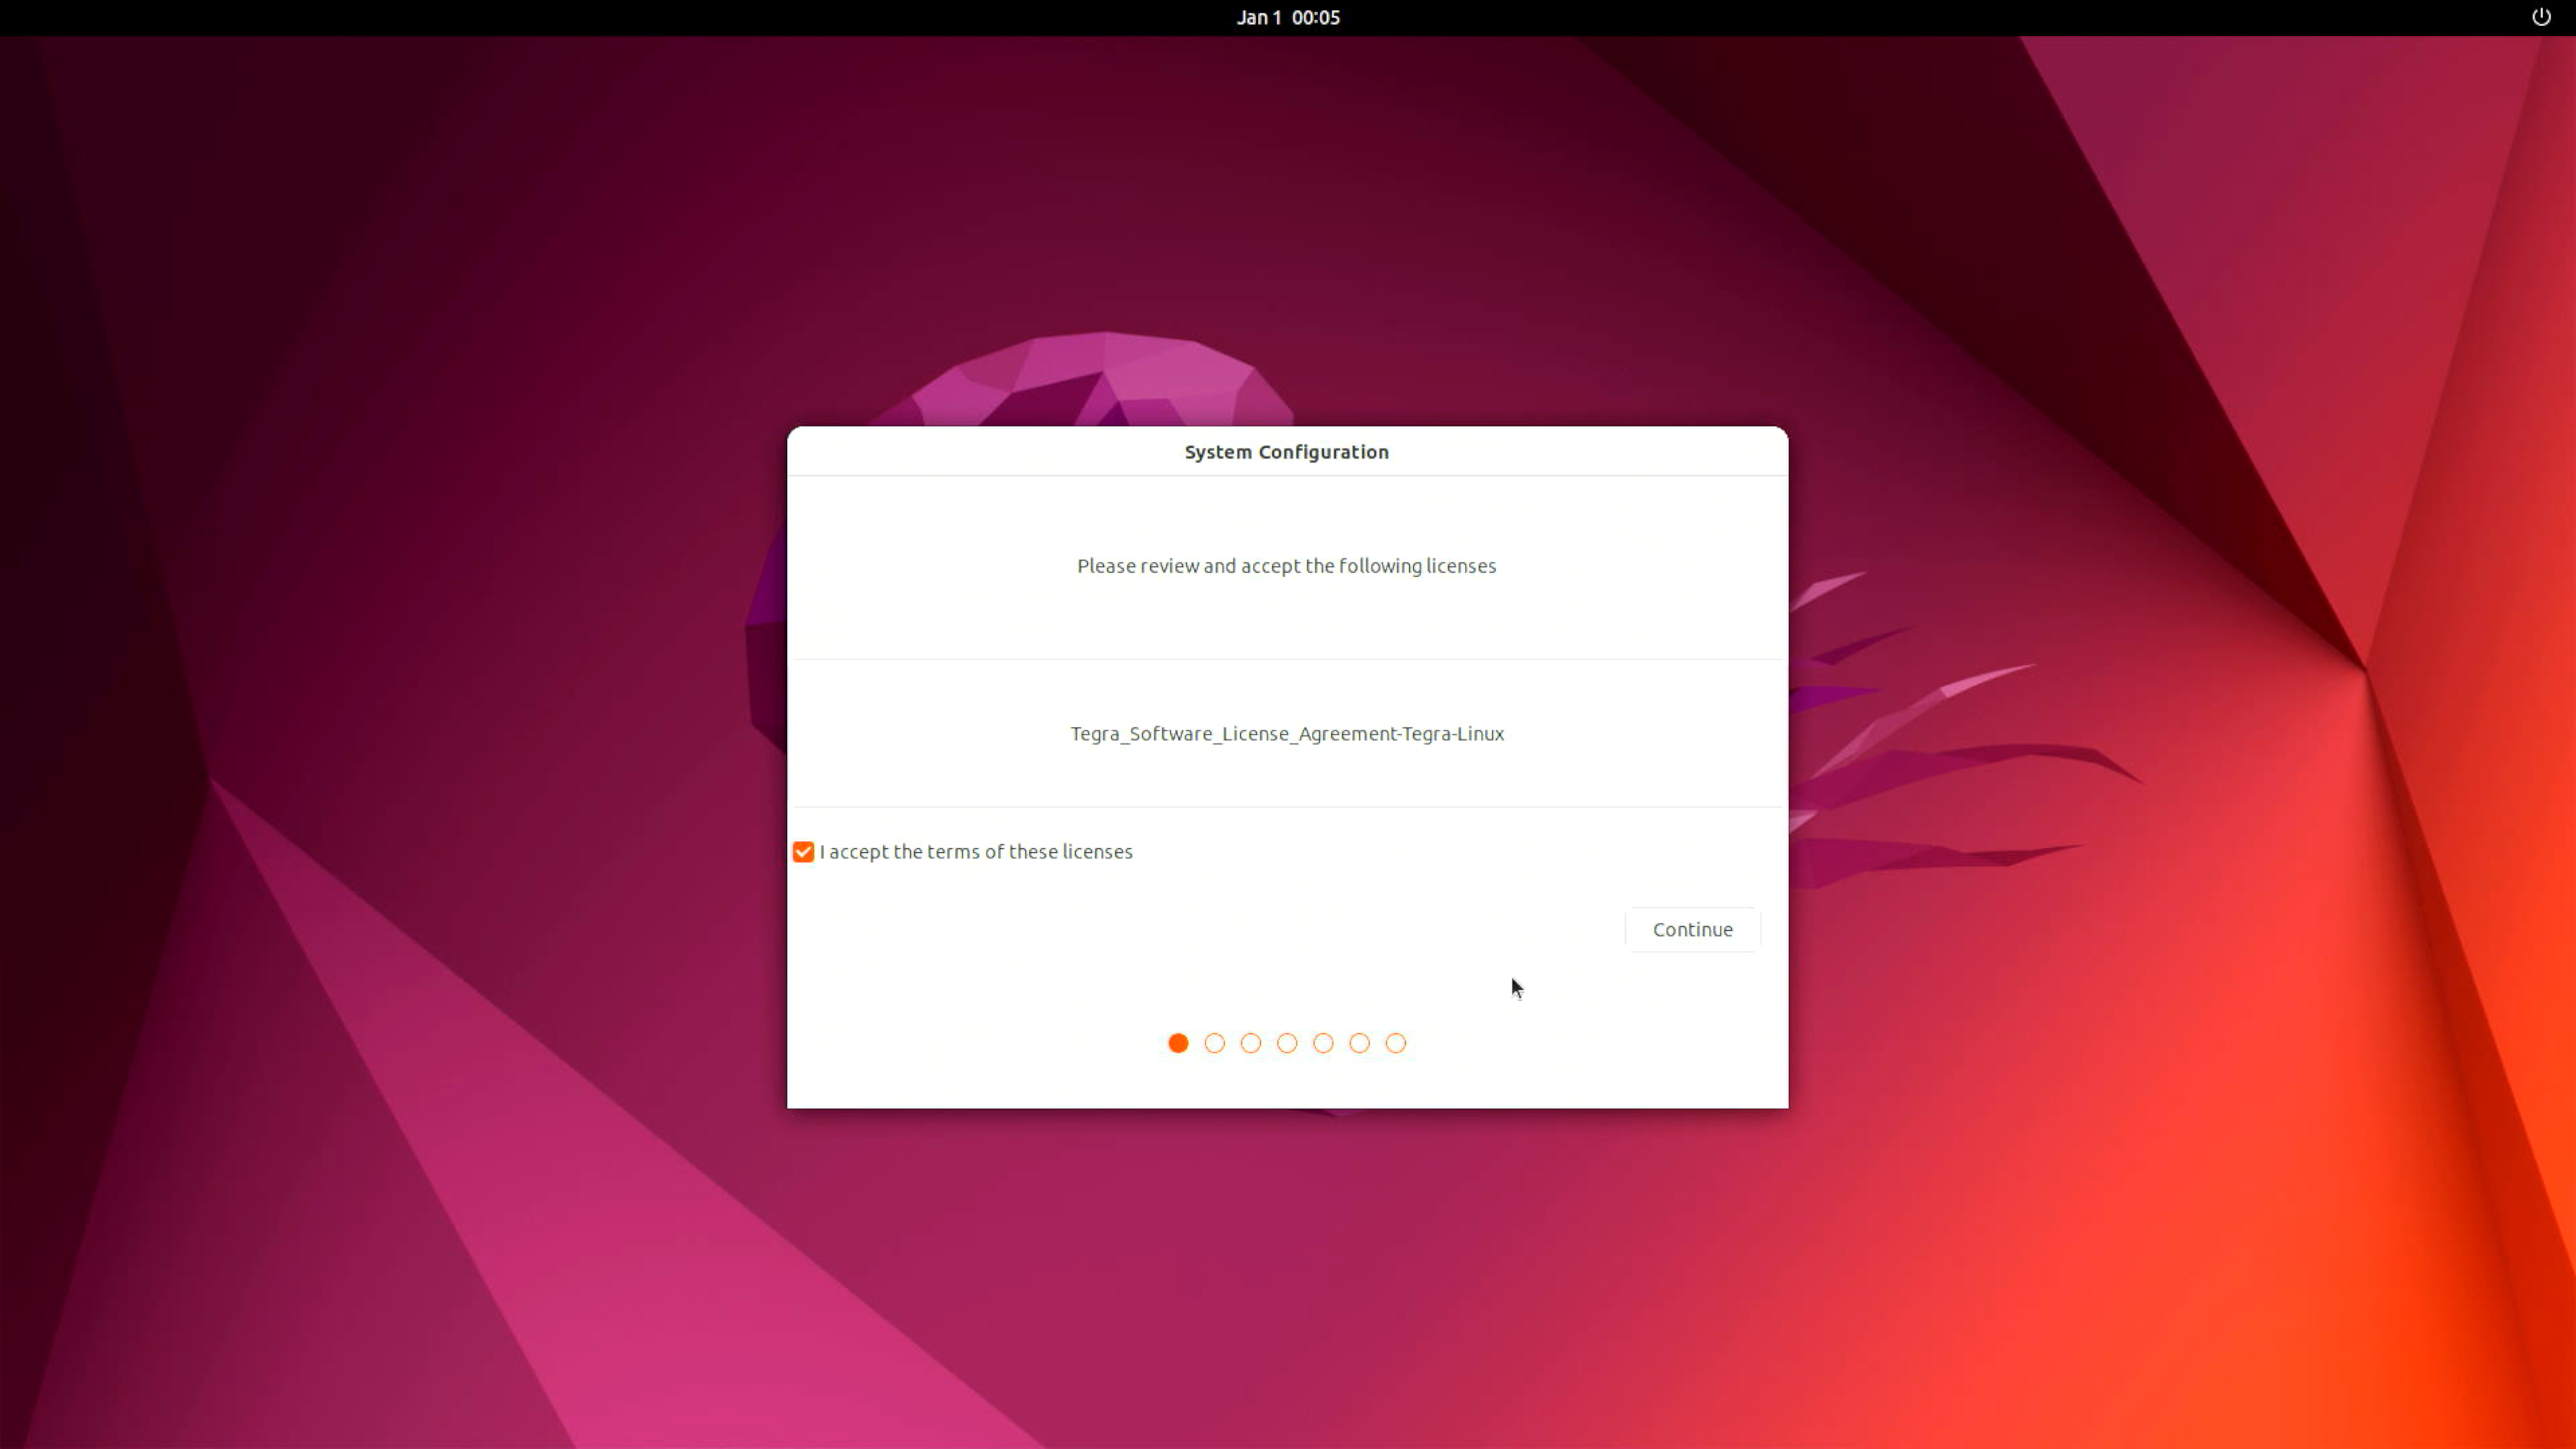
连接 HDMI 显示器、键盘和鼠标,完成 Ubuntu 的初始系统配置。如果烧录完成后未出现设置界面,请在烧录工具提示成功后对开发板断电重启。
继续阅读 硬件与 I/O 以验证你的外设,或体验 感知演示。Seeed 的载板设备树和 BSP 源码可在 Linux_for_Tegra 中获取。
完成设置后,你可以查看其他 Seeed Jetson 载板的固件下载和烧录说明。
应用场景
从一个面向 reComputer Robotics J601 的相机 + LiDAR 感知示例开始体验。
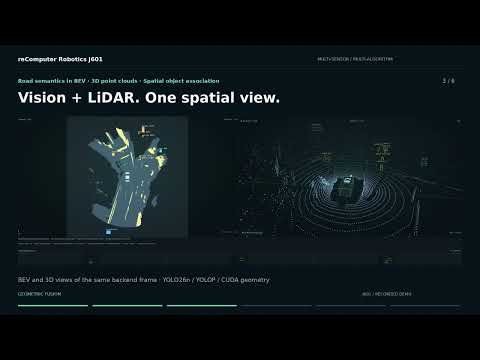
多摄像头与 LiDAR 感知
在 Jetson 运行 TensorRT 检测、道路分割、几何鸟瞰视角融合以及姿态对齐的局部建图的同时,回放六路摄像头视频流和 LiDAR 数据,并在浏览器中同步显示视图。
观看感知演示
该仓库记录了在 JetPack 7.2 / L4T R39.2、CUDA 13.2 和 TensorRT 10.16.2 上的验证情况。请按照仓库中的环境与部署说明进行操作;本页面的 JetPack 7.1 刷机包是一个独立的软件基线。请在目标设备上针对已安装的软件版本构建 TensorRT 引擎。
该演示使用录制的 nuScenes 数据以及几何相机/LiDAR 融合。其局部地图使用数据集提供的位姿;在 nuScenes 上的分割精度尚未评估。有关验证条件以及数据集/模型许可,请参阅该仓库。
资源
使用以下资源进行载板集成、机械设计和 BSP 开发。
技术支持与产品讨论
感谢您选择我们的产品!我们将为您提供多种支持,以确保您在使用我们产品时拥有尽可能顺畅的体验。