使用 reComputer Jetson 和 PX4 进行目标跟踪
介绍
reComputer Mini 搭载 Jetson Orin Nano 或 Orin NX 模块,在足够小可安装到机体上的机壳中提供高达 100 TOPS 的算力。本项目通过 ROS 2 将其连接到 PX4,在 Gemini 2 彩色图像流上运行带 ByteTrack 的 YOLO 检测,并利用深度帧测量被跟踪目标与无人机之间的距离。
前置条件
- reComputer 系列产品
- PX4 飞控
- 已安装 JetPack 6.2 和 ROS 2 Humble
- Orbbec Gemini 2 3D Camera
配置 ROS2 的 PX4 通信环境
为了在 Jetson 上实现对无人机状态的监控,请首先参考这篇 wiki来为 PX4 配置 ROS2 通信环境。
设置 Gemini 2 Python SDK
Orbbec Gemini 2 是一款高精度 RGB-D 3D 相机,可采集同步的深度和彩色数据,适用于机器人、3D 扫描和计算机视觉等应用。
步骤 1. 安装依赖并克隆仓库:
sudo apt-get install python3-dev python3-venv python3-pip python3-opencv
#install pybind11
pip install pybind11
#clone the repository
git clone https://github.com/orbbec/pyorbbecsdk.git
#Install the necessary packages
cd pyorbbecsdk
pip install -r requirements.txt
步骤 2. 构建并安装项目:
mkdir build && cd build
#Build the project
cmake \
  -Dpybind11_DIR=`pybind11-config --cmakedir` \
  -DPython3_EXECUTABLE=/usr/bin/python3.10 \
  -DPython3_INCLUDE_DIR=/usr/include/python3.10 \
  -DPython3_LIBRARY=/usr/lib/aarch64-linux-gnu/libpython3.10.so \
  ..
make -j4
sudo make install
#apply the python SDK
pip install wheel
python setup.py bdist_wheel
pip install dist/*.whl
#Configure udev_rules
export PYTHONPATH=$PYTHONPATH:$(pwd)/install/lib/
sudo bash ./scripts/install_udev_rules.sh
sudo udevadm control --reload-rules && sudo udevadm trigger
在 ROS2 中读取 px4 发布的主题
将 PX4 飞控连接到 Jetson 的 UART1 串口
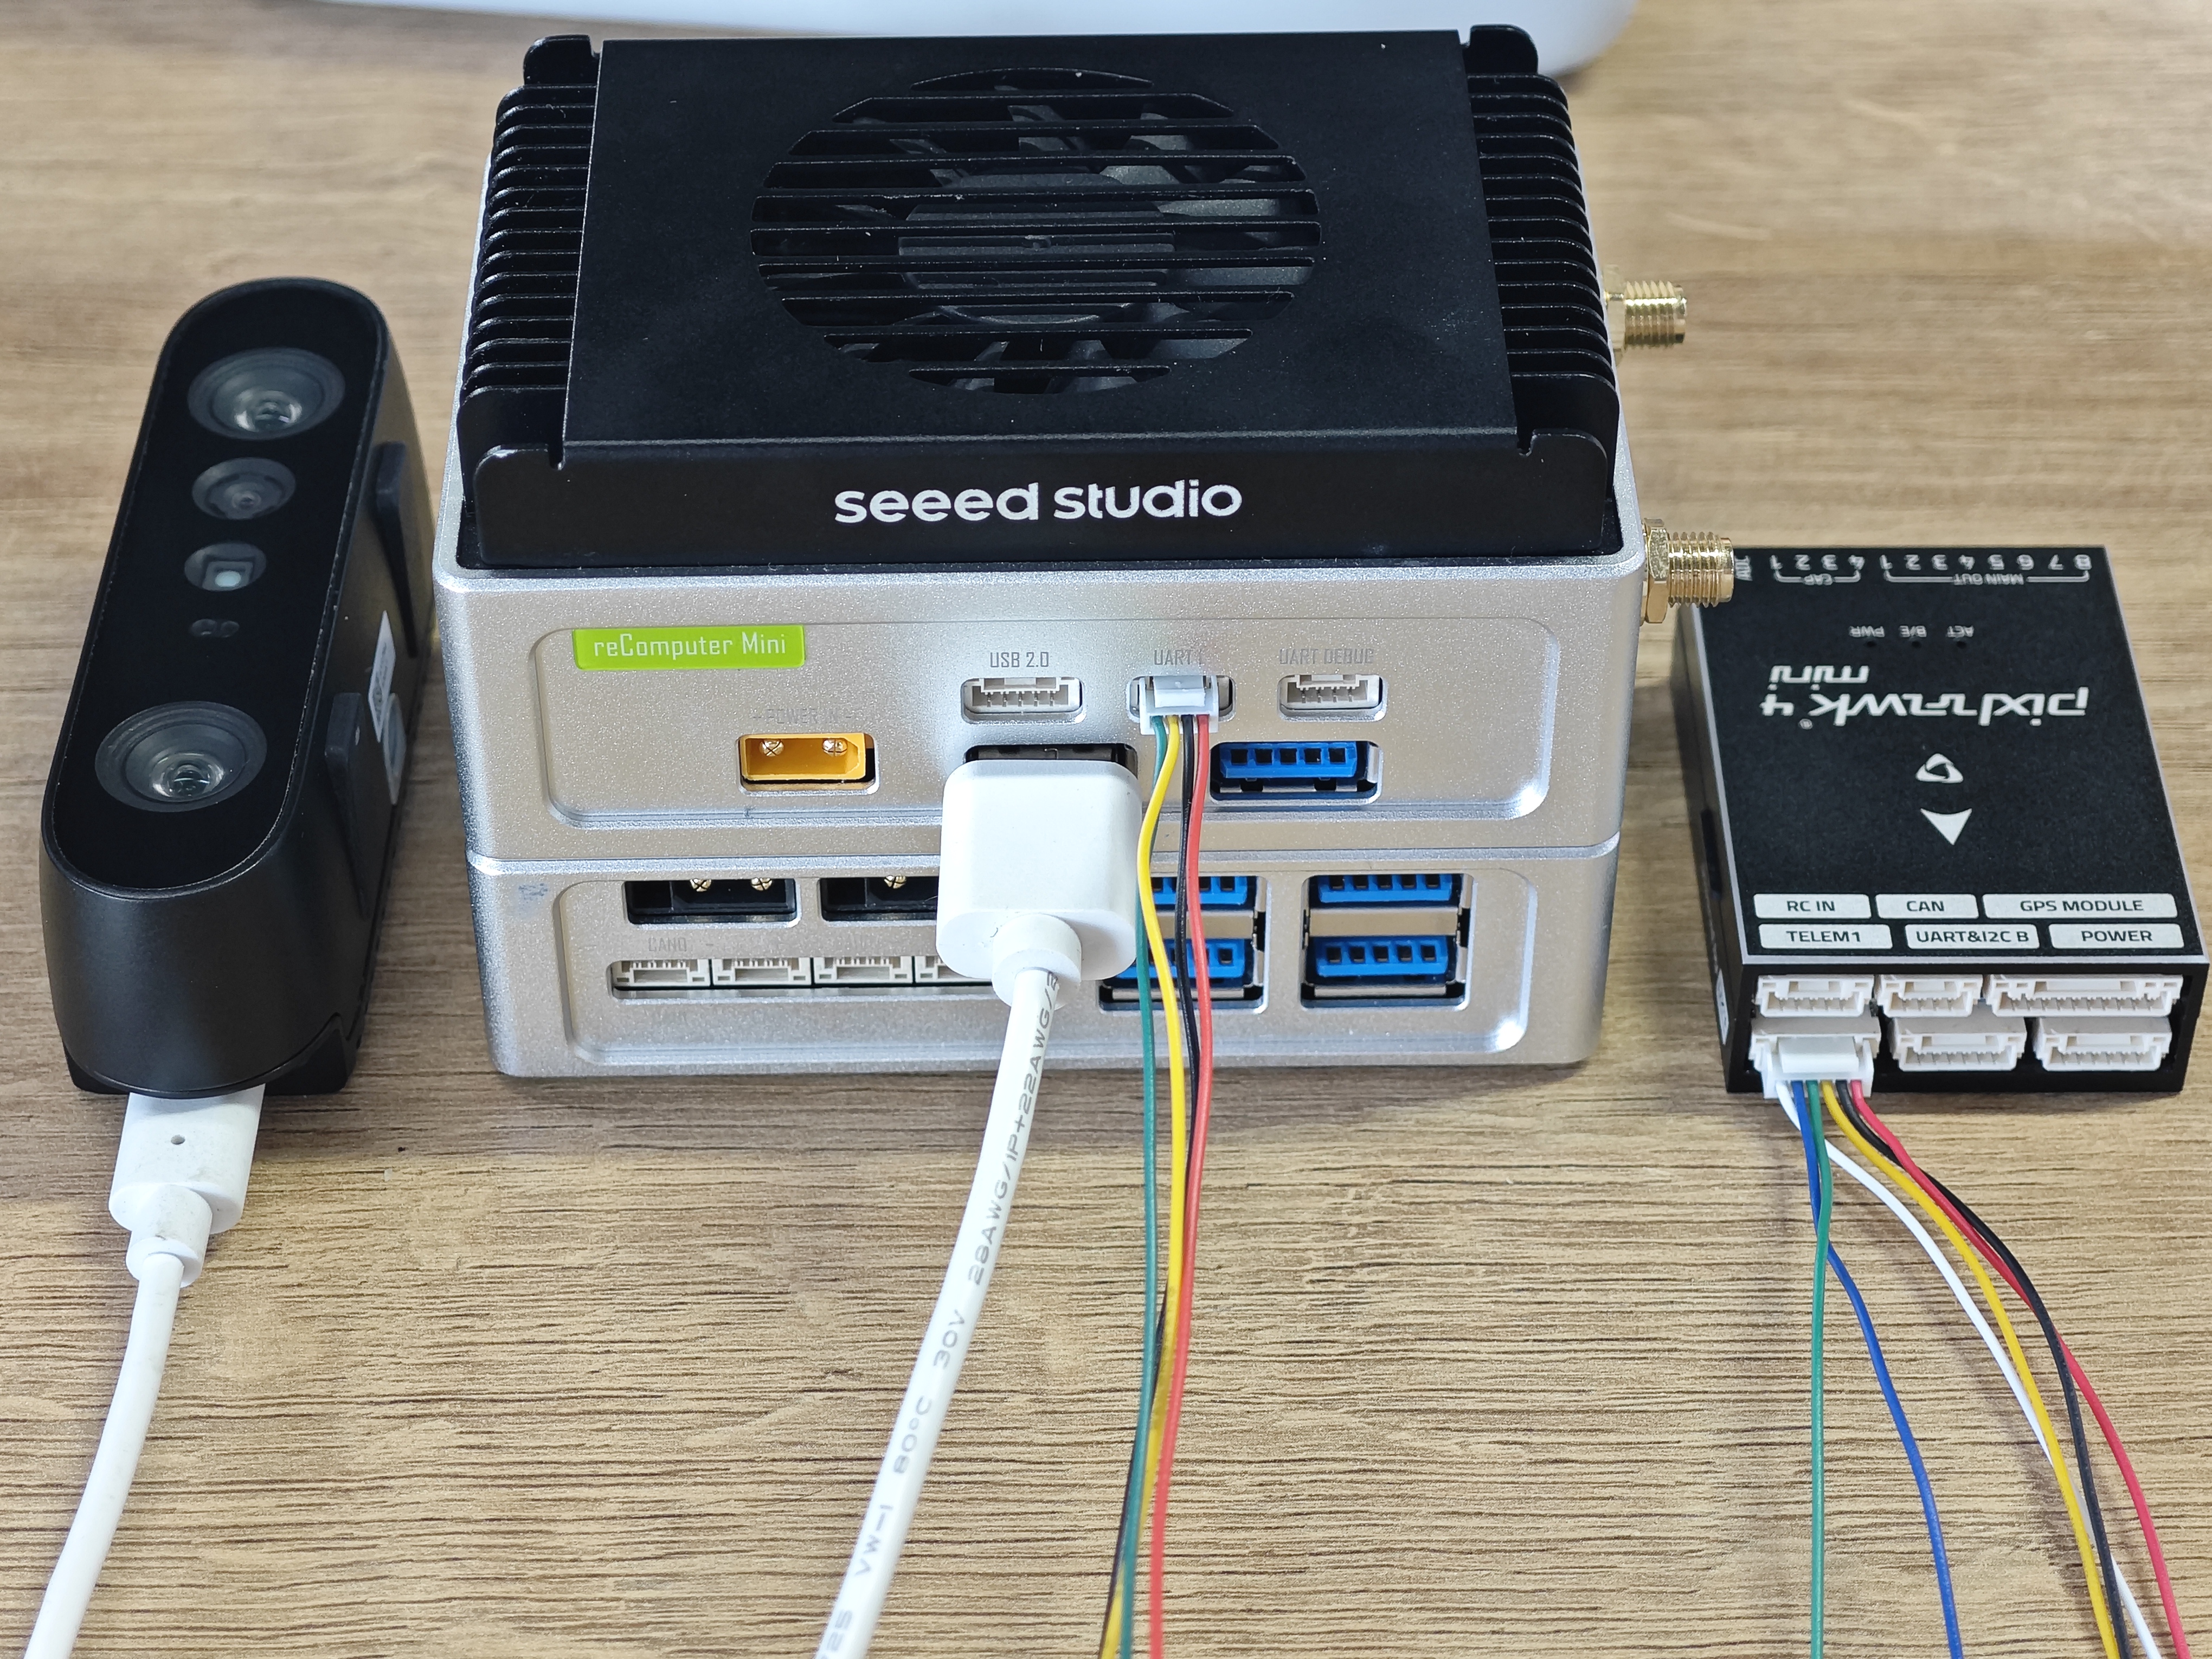
打开一个终端,在 Jetson 上启动 Agent:
cd /path/to/Micro-XRCE-DDS-Agent/build
./MicroXRCEAgent serial --dev /dev/ttyTHS1 -b 921600
通过使用以下命令并再打开一个终端,你可以看到由 px4 发布的状态主题:
ros2 topic list | grep "/fmu/out/"
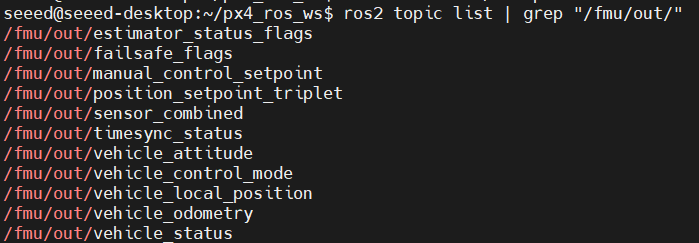
通过读取以下主题的内容,你可以获取无人机的基本状态信息:
- /fmu/out/failsafe_flags -> 当前失效保护状态的指示。
- /fmu/out/sensor_combined -> 同步的原始 IMU、磁力计和气压计数据。
- /fmu/out/timesync_status -> 与外部源时间同步的状态。
- /fmu/out/vehicle_attitude -> 当前飞行器姿态(四元数)。
- /fmu/out/vehicle_control_mode -> 当前激活的控制和导航模式。
- /fmu/out/vehicle_local_position -> 本地 NED 坐标系中的位置和速度。
- /fmu/out/vehicle_odometry -> 完整的 6 自由度位姿和速度数据。
- /fmu/out/vehicle_status -> 整体飞行器状态、模式和就绪情况。
快速配置目标检测环境
步骤 1. 根据你的 Jetpack 版本,你可以参考这篇 wiki 安装 PyTorch 和 Torchvision。
步骤 2. 安装必要的依赖和软件包:
sudo apt-get update
sudo apt-get -y install libcusparselt0 libcusparselt-dev
pip install ultralytics
pip install https://github.com/ultralytics/assets/releases/download/v0.0.0/onnxruntime_gpu-1.20.0-cp310-cp310-linux_aarch64.whl
pip install numpy==1.23.5
步骤 3. 下载 YOLOv11n 预训练模型:
wget -O yolo11n.pt https://github.com/ultralytics/assets/releases/download/v8.3.0/yolo11n.pt
步骤 4. 导出用于 tensorrt 推理的 engine 模型:
yolo export model=/path/to/yolo11n.pt format=engine device=0 half=True dynamic=True
安装用于目标跟踪的 ROS2 包
cd /path/to/your/work_space/src

git clone https://github.com/zibochen6/ROS2-package-for-target-tracking.git

cd ..
# build the package
colcon build
在运行检测节点之前,你需要将之前生成的 engine 模型文件移动到 /ROS2-package-for-target-tracking/models 目录中。此外,你必须在工作空间的 src 目录中克隆 px4_msgs 和 px4_ros_com 包(参考这篇 wiki)。
你的 src 目录结构应如下所示:
└── src
    ├── detect
    ├── px4_msgs
    └── px4_ros_com
要运行用于目标跟踪正常工作的 ROS2 包,你需要打开一个终端并启动 MicroXRCEAgent:
./MicroXRCEAgent serial --dev /dev/ttyTHS1 -b 921600

# Open another terminal and run the detection node
cd /path/to/your/work_space
source install/setup.bash
ros2 run detect detect
上面的视频展示了一个在无人机上实现目标跟踪的示例。它通过目标检测定位目标,并使用 ByteTrack 目标跟踪算法精确跟踪特定目标。同时,利用深度图像估算无人机与目标之间的距离。
常见问题
Jetson 做什么,PX4 又做什么? Jetson 运行带 ByteTrack 的 YOLO 检测,并从 Gemini 2 的深度帧中读取距离,然后通过 ROS 2 将目标位置发送给 PX4。PX4 负责持续控制机体飞行;本项目并不会替代飞控。
哪一个串口承载与 PX4 的 ROS 2 链路?
/dev/ttyTHS1,波特率 921600,通过 Micro-XRCE-DDS Agent:./MicroXRCEAgent serial --dev /dev/ttyTHS1 -b 921600。先运行 agent,然后在第二个终端中启动检测节点。
我如何确认链路已经建立?
ros2 topic list | grep "/fmu/out/" 应该会列出 vehicle_status、vehicle_local_position、vehicle_attitude 以及其他 PX4 状态主题。如果没有任何主题,说明是 agent 或连线有问题,而不是检测器的问题。
这个构建使用的是哪个 JetPack 版本?
JetPack 6.2 搭配 ROS 2 Humble,再加上 Orbbec Gemini 2 以及来自 ./scripts/install_udev_rules.sh 的 udev 规则。检测节点在 ROS 2 工作空间中构建,并需要将 PYTHONPATH 扩展到 install/lib/。
相关资源
- 在 ROS 2 上使用 Orbbec Gemini 2 3D 相机
- 将 Gemini 2 与 YOLOv11 结合进行距离测量
- 在 reComputer 上安装 ROS 2 Humble
- Orbbec Gemini 2 产品页面
技术支持与产品讨论
感谢你选择我们的产品!我们为你提供多种支持方式,以确保你在使用我们产品的过程中尽可能顺利。我们提供多种沟通渠道,以满足不同的偏好和需求。