使用 Orbbec Gemini2 的 ORB-SLAM3
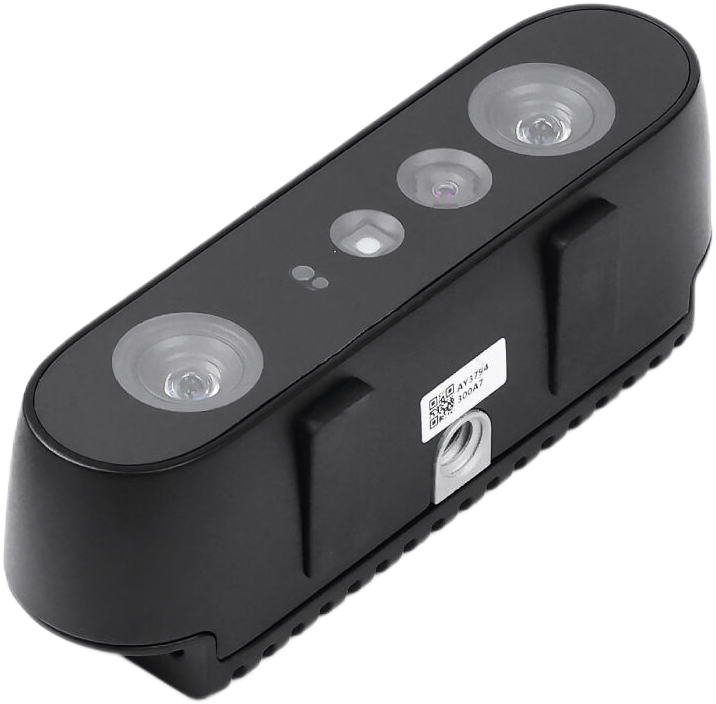
Orbbec Gemini 2 是一款高性能 RGB-D 相机,配备双目结构光深度传感器和集成 6 轴 IMU。它提供完全同步的 RGB 和深度数据流,确保精确的实时深度到彩色对齐,这对于准确的 3D 感知至关重要。这些特性的组合使 Gemini 2 非常适合机器人、计算机视觉和其他 3D 应用,可高可靠性、高精度地完成目标检测、建图、导航和空间分析等任务。该相机体积小巧、易于部署,并由 Orbbec SDK 完整支持,适用于科研和工业部署场景。
介绍
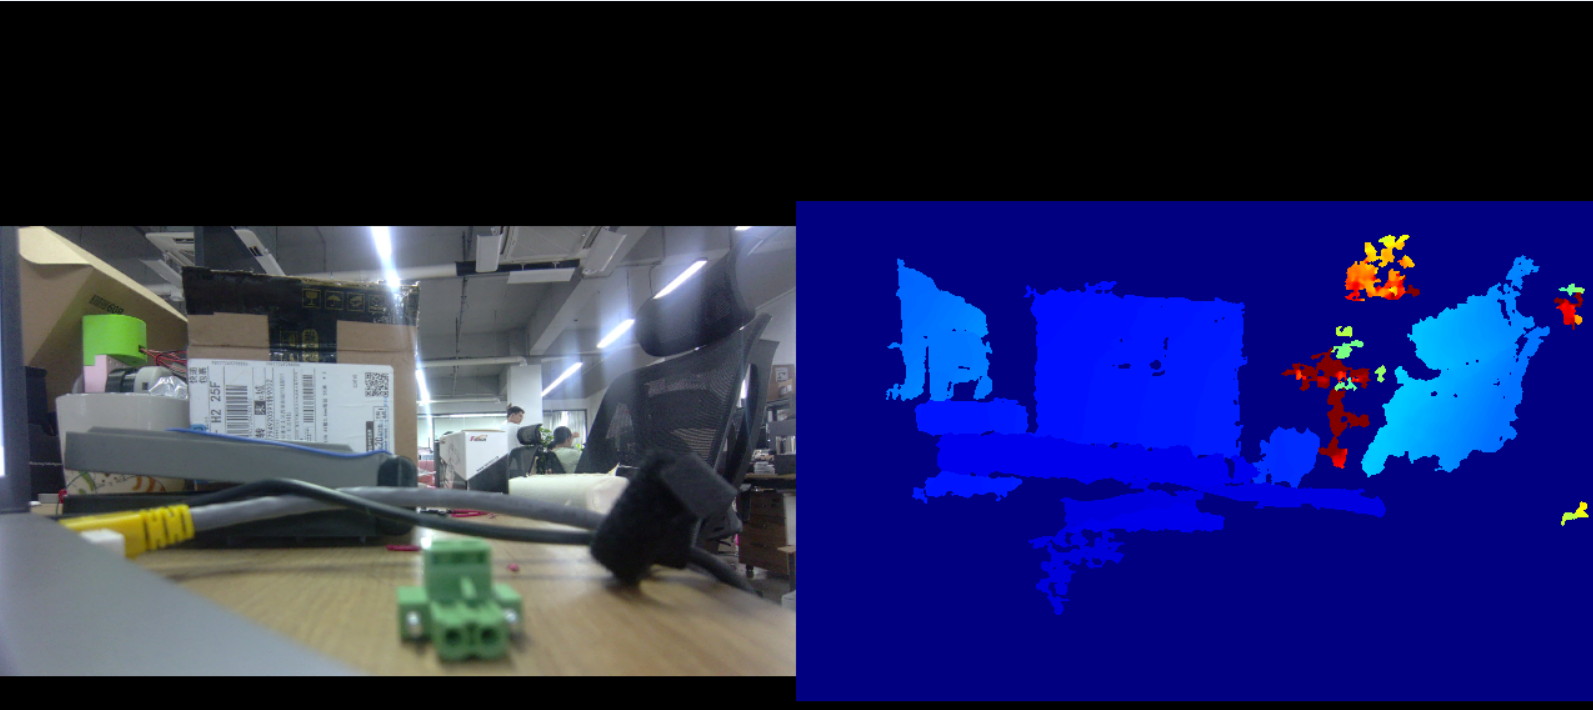
ORB-SLAM3 是一款面向单目、双目和 RGB-D 相机的高级视觉 SLAM 算法。它使用 ORB 特征实现鲁棒的跟踪与建图,支持回环检测和重定位,并为机器人、AR/VR 和自主导航提供高精度和高效率。下面的步骤将在 reComputer 上基于 Orbbec SDK 和 Pangolin 构建 ORB-SLAM3,修补 C++ 时钟调用,对 Gemini 2 进行标定,并启动 RGB-D 模式。
前置条件
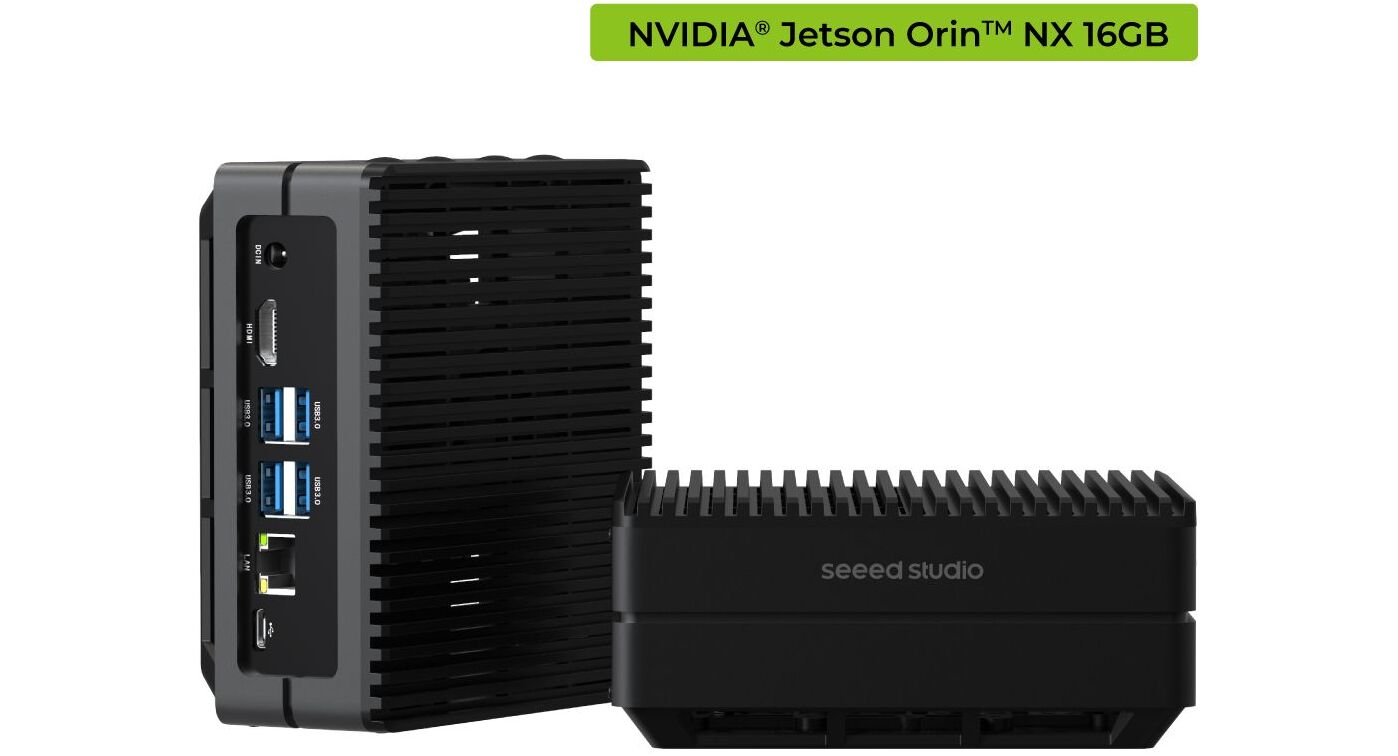
- reComputer J30/40 预装 Jetpack 6.2
- Orbbec Gemini2 3D Camera
- 已安装 ROS2 Humble 环境
安装 Orbbec SDK
步骤 1. 下载并安装适用于 ARM64 架构的 Orbbec SDK:
# Download Orbbec SDK
wget https://github.com/orbbec/OrbbecSDK_v2/releases/download/v2.4.11/OrbbecSDK_v2.4.11_202508040936_058db73_linux_aarch64.zip

# Unzip the SDK
unzip OrbbecSDK_v2.4.11_202508040936_058db73_linux_aarch64.zip
步骤 2. 构建示例并进行测试:
# Install udev rules
cd OrbbecSDK_v2.4.11_202508040936_058db73_linux_aarch64/shared/
sudo chmod +x ./install_udev_rules.sh
sudo ./install_udev_rules.sh
sudo udevadm control --reload-rules && sudo udevadm trigger
# Build examples and setup
cd ..
./build_examples.sh
./setup.sh
构建 ORB-SLAM3
步骤 1. 安装系统依赖:
sudo apt update && sudo apt install -y \
    cmake build-essential libeigen3-dev libopencv-dev \
    libglew-dev libpython2.7-dev ffmpeg libavcodec-dev \
    libavutil-dev libavformat-dev libswscale-dev \
    libavdevice-dev libdc1394-22-dev libraw1394-dev \
    libjpeg-dev libpng-dev libtiff5-dev libopenexr-dev \
    libepoxy-dev python3-dev libboost-serialization-dev
步骤 2. 安装 Pangolin(ORB-SLAM3 可视化所必需):
git clone --recursive https://github.com/stevenlovegrove/Pangolin.git
cd Pangolin
git submodule update --init --recursive

# Install prerequisites
./scripts/install_prerequisites.sh recommended

# Remove conflicting packages and install OpenEXR
sudo apt remove libilmbase-dev -y
sudo apt install libopenexr-dev libimath-dev -y

# Build and install
mkdir build && cd build
cmake ..
make -j$(nproc)
sudo make install
如果你遇到与 OpenEXR 相关的编译错误,可能需要修改源代码:
在 ./components/pango_image/src/image_io_exr.cpp 中,将以下内容:
#include <ImfChannelList.h>
#include <ImfFrameBuffer.h>
#include <ImfInputFile.h>
#include <ImfOutputFile.h>
替换为:
#include <OpenEXR/ImfChannelList.h>
#include <OpenEXR/ImfFrameBuffer.h>
#include <OpenEXR/ImfInputFile.h>
#include <OpenEXR/ImfOutputFile.h>
步骤 3. 配置以编译 ORB-SLAM3
cd ~
git clone https://github.com/UZ-SLAMLab/ORB_SLAM3.git
cd ORB_SLAM3
ORB-SLAM3 可能与较新的 C++ 标准存在兼容性问题。修复 monotonic_clock 问题:
# Replace monotonic_clock with steady_clock in all source files
find Examples -name "*.cc" -exec sed -i 's/monotonic_clock/steady_clock/g' {} \;
例如,在 Examples/Stereo/stereo_euroc.cc 中:
// Change from:
std::chrono::monotonic_clock::time_point t1 = std::chrono::monotonic_clock::now();

// To:
std::chrono::steady_clock::time_point t1 = std::chrono::steady_clock::now();
步骤 4. 测试 Pangolin 是否正确安装:
./examples/SimpleDisplay/SimpleDisplay
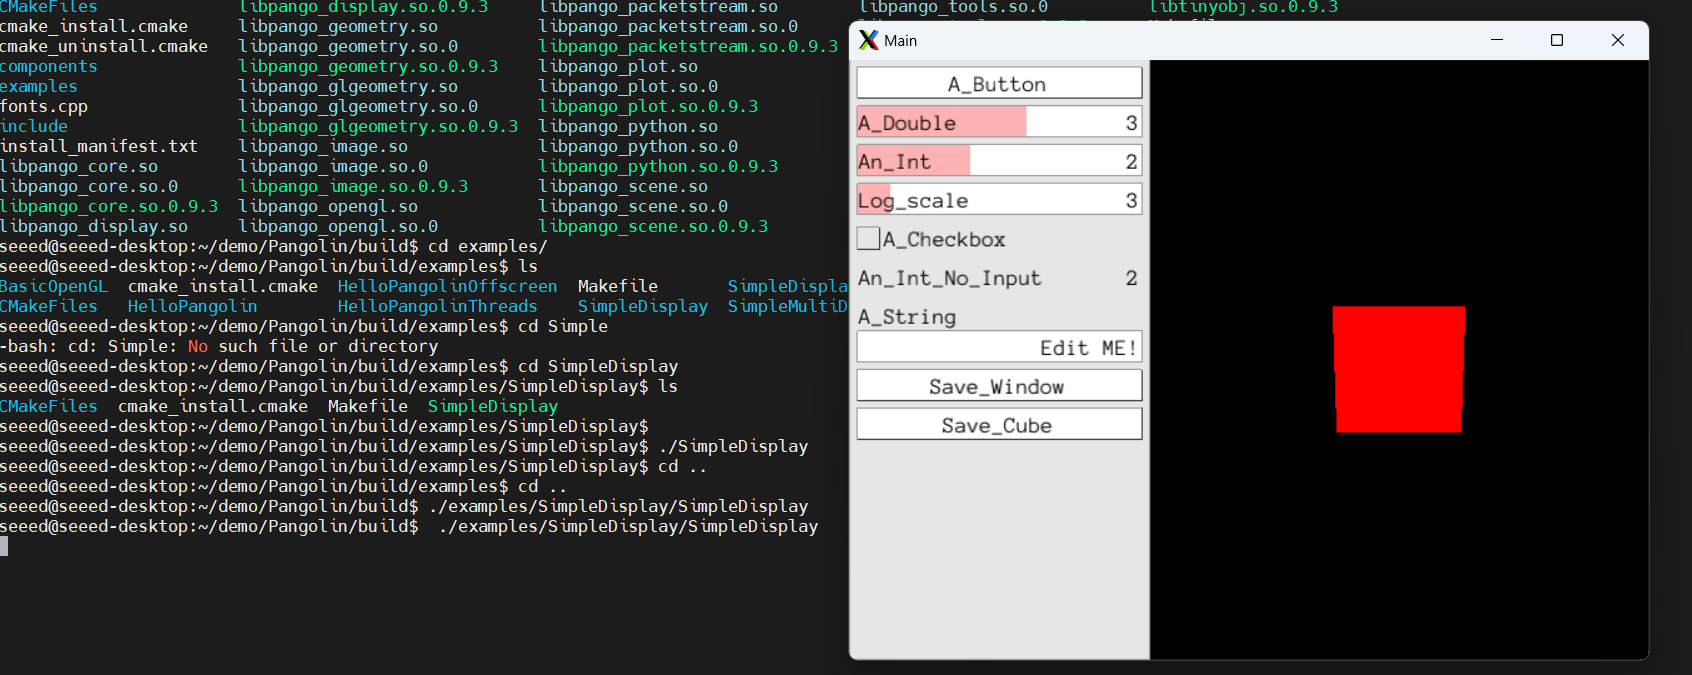
如果安装正确,将能够正常打开如上图所示的窗口。
步骤 5. 修改 CMakeLists.txt
修改 CMakeLists.txt 文件,使项目与 Orbbec SDK 兼容。直接复制以下完整的 CMakeList.txt 配置:
你需要将 set(ORBBEC_SDK_PATH "/home/seeed/demo/OrbbecSDK_v2.4.11_202508040936_058db73_linux_aarch64") 修改为你自己安装 SDK 的路径。
CMakeLists.txt
cmake_minimum_required(VERSION 2.8)
project(ORB_SLAM3)

IF(NOT CMAKE_BUILD_TYPE)
  SET(CMAKE_BUILD_TYPE Release)
ENDIF()

MESSAGE("Build type: " ${CMAKE_BUILD_TYPE})

set(CMAKE_C_FLAGS "${CMAKE_C_FLAGS}  -Wall   -O3")
set(CMAKE_CXX_FLAGS "${CMAKE_CXX_FLAGS} -Wall   -O3")
set(CMAKE_C_FLAGS_RELEASE "${CMAKE_C_FLAGS_RELEASE} -march=native")
set(CMAKE_CXX_FLAGS_RELEASE "${CMAKE_CXX_FLAGS_RELEASE} -march=native")

# Check C++14, C++11 or C++0x support

include(CheckCXXCompilerFlag)
CHECK_CXX_COMPILER_FLAG("-std=c++14" COMPILER_SUPPORTS_CXX14)
CHECK_CXX_COMPILER_FLAG("-std=c++11" COMPILER_SUPPORTS_CXX11)
CHECK_CXX_COMPILER_FLAG("-std=c++0x" COMPILER_SUPPORTS_CXX0X)
if(COMPILER_SUPPORTS_CXX14)
   set(CMAKE_CXX_FLAGS "${CMAKE_CXX_FLAGS} -std=c++14")
   add_definitions(-DCOMPILEDWITHC14)
   message(STATUS "Using flag -std=c++14.")
elseif(COMPILER_SUPPORTS_CXX11)
   set(CMAKE_CXX_FLAGS "${CMAKE_CXX_FLAGS} -std=c++11")
   add_definitions(-DCOMPILEDWITHC11)
   message(STATUS "Using flag -std=c++11.")
elseif(COMPILER_SUPPORTS_CXX0X)
   set(CMAKE_CXX_FLAGS "${CMAKE_CXX_FLAGS} -std=c++0x")
   add_definitions(-DCOMPILEDWITHC0X)
   message(STATUS "Using flag -std=c++0x.")
else()
   message(FATAL_ERROR "The compiler ${CMAKE_CXX_COMPILER} has no C++14/11 support. Please use a different C++ compiler.")
endif()

LIST(APPEND CMAKE_MODULE_PATH ${PROJECT_SOURCE_DIR}/cmake_modules)

find_package(OpenCV 4.4)
   if(NOT OpenCV_FOUND)
      message(FATAL_ERROR "OpenCV > 4.4 not found.")
   endif()

MESSAGE("OPENCV VERSION:")
MESSAGE(${OpenCV_VERSION})

find_package(Eigen3 3.1.0 REQUIRED)
find_package(Pangolin REQUIRED)
find_package(realsense2)

include_directories(
${PROJECT_SOURCE_DIR}
${PROJECT_SOURCE_DIR}/include
${PROJECT_SOURCE_DIR}/include/CameraModels
${PROJECT_SOURCE_DIR}/Thirdparty/Sophus
${EIGEN3_INCLUDE_DIR}
${Pangolin_INCLUDE_DIRS}
)

set(CMAKE_LIBRARY_OUTPUT_DIRECTORY ${PROJECT_SOURCE_DIR}/lib)

add_library(${PROJECT_NAME} SHARED
src/System.cc
src/Tracking.cc
src/LocalMapping.cc
src/LoopClosing.cc
src/ORBextractor.cc
src/ORBmatcher.cc
src/FrameDrawer.cc
src/Converter.cc
src/MapPoint.cc
src/KeyFrame.cc
src/Atlas.cc
src/Map.cc
src/MapDrawer.cc
src/Optimizer.cc
src/Frame.cc
src/KeyFrameDatabase.cc
src/Sim3Solver.cc
src/Viewer.cc
src/ImuTypes.cc
src/G2oTypes.cc
src/CameraModels/Pinhole.cpp
src/CameraModels/KannalaBrandt8.cpp
src/OptimizableTypes.cpp
src/MLPnPsolver.cpp
src/GeometricTools.cc
src/TwoViewReconstruction.cc
src/Config.cc
src/Settings.cc
include/System.h
include/Tracking.h
include/LocalMapping.h
include/LoopClosing.h
include/ORBextractor.h
include/ORBmatcher.h
include/FrameDrawer.h
include/Converter.h
include/MapPoint.h
include/KeyFrame.h
include/Atlas.h
include/Map.h
include/MapDrawer.h
include/Optimizer.h
include/Frame.h
include/KeyFrameDatabase.h
include/Sim3Solver.h
include/Viewer.h
include/ImuTypes.h
include/G2oTypes.h
include/CameraModels/GeometricCamera.h
include/CameraModels/Pinhole.h
include/CameraModels/KannalaBrandt8.h
include/OptimizableTypes.h
include/MLPnPsolver.h
include/GeometricTools.h
include/TwoViewReconstruction.h
include/SerializationUtils.h
include/Config.h
include/Settings.h)

add_subdirectory(Thirdparty/g2o)

target_link_libraries(${PROJECT_NAME}
${OpenCV_LIBS}
${EIGEN3_LIBS}
${Pangolin_LIBRARIES}
${PROJECT_SOURCE_DIR}/Thirdparty/DBoW2/lib/libDBoW2.so
${PROJECT_SOURCE_DIR}/Thirdparty/g2o/lib/libg2o.so
-lboost_serialization
-lcrypto
)

# If RealSense SDK is found the library is added and its examples compiled

if(realsense2_FOUND)
    include_directories(${PROJECT_NAME}
    ${realsense_INCLUDE_DIR}
    )
    target_link_libraries(${PROJECT_NAME}
    ${realsense2_LIBRARY}
    )
endif()

# Check for Orbbec SDK

# Try to find OrbbecSDK in the local directory first

set(ORBBEC_SDK_PATH "/home/seeed/demo/OrbbecSDK_v2.4.11_202508040936_058db73_linux_aarch64")
if(EXISTS ${ORBBEC_SDK_PATH})
    set(ORBBEC_FOUND TRUE)
    set(ORBBEC_INCLUDE_DIRS ${ORBBEC_SDK_PATH}/include)
    set(ORBBEC_LIBRARIES ${ORBBEC_SDK_PATH}/lib/libOrbbecSDK.so)
    message(STATUS "Orbbec SDK found at: ${ORBBEC_SDK_PATH}")
    message(STATUS "Orbbec SDK include dirs: ${ORBBEC_INCLUDE_DIRS}")
    message(STATUS "Orbbec SDK library: ${ORBBEC_LIBRARIES}")
else()
    # Fallback to pkg-config
    find_package(PkgConfig)
    if(PkgConfig_FOUND)
        pkg_check_modules(ORBBEC ob_api)
        if(ORBBEC_FOUND)
            message(STATUS "Orbbec SDK found via pkg-config: ${ORBBEC_VERSION}")
        endif()
    endif()
endif()

if(ORBBEC_FOUND)
    include_directories(${PROJECT_NAME}
    ${ORBBEC_INCLUDE_DIRS}
    )
    target_link_libraries(${PROJECT_NAME}
    ${ORBBEC_LIBRARIES}
    )
else()
    message(WARNING "Orbbec SDK not found. Orbbec examples will not be compiled.")
endif()

# Build examples

# RGB-D examples

set(CMAKE_RUNTIME_OUTPUT_DIRECTORY ${PROJECT_SOURCE_DIR}/Examples/RGB-D)

add_executable(rgbd_tum
        Examples/RGB-D/rgbd_tum.cc)
target_link_libraries(rgbd_tum ${PROJECT_NAME})

if(realsense2_FOUND)
    add_executable(rgbd_realsense_D435i
            Examples/RGB-D/rgbd_realsense_D435i.cc)
    target_link_libraries(rgbd_realsense_D435i ${PROJECT_NAME})
endif()

if(ORBBEC_FOUND)
    add_executable(rgbd_orbbec_gemini2
            Examples/RGB-D/rgbd_orbbec_gemini2_cpp.cc)
    target_link_libraries(rgbd_orbbec_gemini2 ${PROJECT_NAME})
endif()

# RGB-D inertial examples

set(CMAKE_RUNTIME_OUTPUT_DIRECTORY ${PROJECT_SOURCE_DIR}/Examples/RGB-D-Inertial)

if(realsense2_FOUND)
    add_executable(rgbd_inertial_realsense_D435i
            Examples/RGB-D-Inertial/rgbd_inertial_realsense_D435i.cc)
    target_link_libraries(rgbd_inertial_realsense_D435i ${PROJECT_NAME})
endif()

# Stereo examples

set(CMAKE_RUNTIME_OUTPUT_DIRECTORY ${PROJECT_SOURCE_DIR}/Examples/Stereo)

add_executable(stereo_kitti
        Examples/Stereo/stereo_kitti.cc)
target_link_libraries(stereo_kitti ${PROJECT_NAME})

add_executable(stereo_euroc
        Examples/Stereo/stereo_euroc.cc)
target_link_libraries(stereo_euroc ${PROJECT_NAME})

add_executable(stereo_tum_vi
        Examples/Stereo/stereo_tum_vi.cc)
target_link_libraries(stereo_tum_vi ${PROJECT_NAME})

if(realsense2_FOUND)
    add_executable(stereo_realsense_t265
            Examples/Stereo/stereo_realsense_t265.cc)
    target_link_libraries(stereo_realsense_t265 ${PROJECT_NAME})

    add_executable(stereo_realsense_D435i
            Examples/Stereo/stereo_realsense_D435i.cc)
    target_link_libraries(stereo_realsense_D435i ${PROJECT_NAME})
endif()

# Monocular examples

set(CMAKE_RUNTIME_OUTPUT_DIRECTORY ${PROJECT_SOURCE_DIR}/Examples/Monocular)

add_executable(mono_tum
        Examples/Monocular/mono_tum.cc)
target_link_libraries(mono_tum ${PROJECT_NAME})

add_executable(mono_kitti
        Examples/Monocular/mono_kitti.cc)
target_link_libraries(mono_kitti ${PROJECT_NAME})

add_executable(mono_euroc
        Examples/Monocular/mono_euroc.cc)
target_link_libraries(mono_euroc ${PROJECT_NAME})

add_executable(mono_tum_vi
        Examples/Monocular/mono_tum_vi.cc)
target_link_libraries(mono_tum_vi ${PROJECT_NAME})

if(realsense2_FOUND)
    add_executable(mono_realsense_t265
            Examples/Monocular/mono_realsense_t265.cc)
    target_link_libraries(mono_realsense_t265 ${PROJECT_NAME})

    add_executable(mono_realsense_D435i
            Examples/Monocular/mono_realsense_D435i.cc)
    target_link_libraries(mono_realsense_D435i ${PROJECT_NAME})
endif()

# Monocular inertial examples

set(CMAKE_RUNTIME_OUTPUT_DIRECTORY ${PROJECT_SOURCE_DIR}/Examples/Monocular-Inertial)

add_executable(mono_inertial_euroc
        Examples/Monocular-Inertial/mono_inertial_euroc.cc)
target_link_libraries(mono_inertial_euroc ${PROJECT_NAME})

add_executable(mono_inertial_tum_vi
        Examples/Monocular-Inertial/mono_inertial_tum_vi.cc)
target_link_libraries(mono_inertial_tum_vi ${PROJECT_NAME})

if(realsense2_FOUND)
    add_executable(mono_inertial_realsense_t265
            Examples/Monocular-Inertial/mono_inertial_realsense_t265.cc)
    target_link_libraries(mono_inertial_realsense_t265 ${PROJECT_NAME})

    add_executable(mono_inertial_realsense_D435i
            Examples/Monocular-Inertial/mono_inertial_realsense_D435i.cc)
    target_link_libraries(mono_inertial_realsense_D435i ${PROJECT_NAME})
endif()

# Stereo Inertial examples

set(CMAKE_RUNTIME_OUTPUT_DIRECTORY ${PROJECT_SOURCE_DIR}/Examples/Stereo-Inertial)

add_executable(stereo_inertial_euroc
        Examples/Stereo-Inertial/stereo_inertial_euroc.cc)
target_link_libraries(stereo_inertial_euroc ${PROJECT_NAME})

add_executable(stereo_inertial_tum_vi
        Examples/Stereo-Inertial/stereo_inertial_tum_vi.cc)
target_link_libraries(stereo_inertial_tum_vi ${PROJECT_NAME})

if(realsense2_FOUND)
    add_executable(stereo_inertial_realsense_t265
            Examples/Stereo-Inertial/stereo_inertial_realsense_t265.cc)
    target_link_libraries(stereo_inertial_realsense_t265 ${PROJECT_NAME})

    add_executable(stereo_inertial_realsense_D435i
            Examples/Stereo-Inertial/stereo_inertial_realsense_D435i.cc)
    target_link_libraries(stereo_inertial_realsense_D435i ${PROJECT_NAME})
endif()

set(CMAKE_RUNTIME_OUTPUT_DIRECTORY ${PROJECT_SOURCE_DIR}/Examples/Calibration)
if(realsense2_FOUND)
    add_executable(recorder_realsense_D435i
            Examples/Calibration/recorder_realsense_D435i.cc)
    target_link_libraries(recorder_realsense_D435i ${PROJECT_NAME})

    add_executable(recorder_realsense_T265
            Examples/Calibration/recorder_realsense_T265.cc)
    target_link_libraries(recorder_realsense_T265 ${PROJECT_NAME})
endif()

# Old examples - DISABLED to avoid compilation issues

# Uncomment the following lines if you need the old examples

# # RGB-D examples

# set(CMAKE_RUNTIME_OUTPUT_DIRECTORY ${PROJECT_SOURCE_DIR}/Examples_old/RGB-D)

#

# add_executable(rgbd_tum_old

# Examples_old/RGB-D/rgbd_tum.cc)

# target_link_libraries(rgbd_tum_old ${PROJECT_NAME})

#

# if(realsense2_FOUND)

# add_executable(rgbd_realsense_D435i_old

# Examples_old/RGB-D/rgbd_realsense_D435i.cc)

# target_link_libraries(rgbd_realsense_D435i_old ${PROJECT_NAME})

# endif()

#

# # RGB-D inertial examples

# set(CMAKE_RUNTIME_OUTPUT_DIRECTORY ${PROJECT_SOURCE_DIR}/Examples_old/RGB-D-Inertial)

#

# if(realsense2_FOUND)

# add_executable(rgbd_inertial_realsense_D435i_old

# Examples_old/RGB-D-Inertial/rgbd_inertial_realsense_D435i.cc)

# target_link_libraries(rgbd_inertial_realsense_D435i_old ${PROJECT_NAME})

# endif()

#

# #Stereo examples

# set(CMAKE_RUNTIME_OUTPUT_DIRECTORY ${PROJECT_SOURCE_DIR}/Examples_old/Stereo)

#

# add_executable(stereo_kitti_old

# Examples_old/Stereo/stereo_kitti.cc)

# target_link_libraries(stereo_kitti_old ${PROJECT_NAME})

#

# add_executable(stereo_euroc_old

# Examples_old/Stereo/stereo_euroc.cc)

# target_link_libraries(stereo_euroc_old ${PROJECT_NAME})

#

# add_executable(stereo_tum_vi_old

# Examples_old/Stereo/stereo_tum_vi.cc)

# target_link_libraries(stereo_tum_vi_old ${PROJECT_NAME})

#

# if(realsense2_FOUND)

# add_executable(stereo_realsense_t265_old

# Examples_old/Stereo/stereo_realsense_t265.cc)

# target_link_libraries(stereo_realsense_t265_old ${PROJECT_NAME})

#

# add_executable(stereo_realsense_D435i_old

# Examples_old/Stereo/stereo_realsense_D435i.cc)

# target_link_libraries(stereo_realsense_D435i_old ${PROJECT_NAME})

# endif()

#

# #Monocular examples

# set(CMAKE_RUNTIME_OUTPUT_DIRECTORY ${PROJECT_SOURCE_DIR}/Examples_old/Monocular)

#

# add_executable(mono_tum_old

# Examples_old/Monocular/mono_tum.cc)

# target_link_libraries(mono_tum_old ${PROJECT_NAME})

#

# add_executable(mono_kitti_old

# Examples_old/Monocular/mono_kitti.cc)

# target_link_libraries(mono_tum_old ${PROJECT_NAME})

#

# add_executable(mono_euroc_old

# Examples_old/Monocular/mono_euroc.cc)

# target_link_libraries(mono_euroc_old ${PROJECT_NAME})

#

# add_executable(mono_tum_vi_old

# Examples_old/Monocular/mono_tum_vi.cc)

# target_link_libraries(mono_tum_vi_old ${PROJECT_NAME})

#

# if(realsense2_FOUND)

# add_executable(mono_realsense_t265_old

# Examples_old/Monocular/mono_realsense_t265.cc)

# target_link_libraries(mono_realsense_t265_old ${PROJECT_NAME})

#

# add_executable(mono_realsense_D435i_old

# Examples_old/Monocular/mono_realsense_D435i.cc)

# target_link_libraries(mono_realsense_D435i_old ${PROJECT_NAME})

# endif()

#

# #Monocular inertial examples

# set(CMAKE_RUNTIME_OUTPUT_DIRECTORY ${PROJECT_SOURCE_DIR}/Examples_old/Monocular-Inertial)

#

# add_executable(mono_inertial_euroc_old

# Examples_old/Monocular-Inertial/mono_inertial_euroc.cc)

# target_link_libraries(mono_inertial_euroc_old ${PROJECT_NAME})

#

# add_executable(mono_inertial_tum_vi_old

# Examples_old/Monocular-Inertial/mono_inertial_tum_vi.cc)

# target_link_libraries(mono_inertial_tum_vi_old ${PROJECT_NAME})

#

# if(realsense2_FOUND)

# add_executable(mono_inertial_realsense_t265_old

# Examples_old/Monocular-Inertial/mono_inertial_realsense_t265.cc)

# target_link_libraries(mono_inertial_realsense_t265_old ${PROJECT_NAME})

#

# add_executable(mono_inertial_realsense_D435i_old

# Examples_old/Monocular-Inertial/mono_inertial_realsense_D435i.cc)

# target_link_libraries(mono_inertial_realsense_D435i_old ${PROJECT_NAME})

# endif()

#

# #Stereo Inertial examples

# set(CMAKE_RUNTIME_OUTPUT_DIRECTORY ${PROJECT_SOURCE_DIR}/Examples_old/Stereo-Inertial)

#

# add_executable(stereo_inertial_euroc_old

# Examples_old/Stereo-Inertial/stereo_inertial_realsense_t265.cc)

# target_link_libraries(stereo_inertial_realsense_t265_old ${PROJECT_NAME})

#

# add_executable(stereo_inertial_tum_vi_old

# Examples_old/Stereo-Inertial/stereo_inertial_tum_vi.cc)

# target_link_libraries(stereo_inertial_tum_vi_old ${PROJECT_NAME})

#

# if(realsense2_FOUND)

# add_executable(stereo_inertial_realsense_t265_old

# Examples_old/Stereo-Inertial/stereo_inertial_realsense_t265.cc)

# target_link_libraries(stereo_inertial_realsense_t265_old ${PROJECT_NAME})

#

# add_executable(stereo_inertial_realsense_D435i_old

# Examples_old/Stereo-Inertial/stereo_inertial_realsense_D435i.cc)

# target_link_libraries(stereo_inertial_realsense_D435i_old ${PROJECT_NAME})

# endif()
步骤 6. 创建一个脚本,使用 Orbbec Gemini2 适配器运行 ORB-SLAM3 的 RGB-D 模式
在 Examples/RGB-D/ 目录下创建一个名为 rgbd_orbbec_gemini2_cpp.cc 的文件,如下所示:
rgbd_orbbec_gemini2_cpp.cc
/**
* This file is part of ORB-SLAM3
*
* Copyright (C) 2017-2021 Carlos Campos, Richard Elvira, Juan J. Gómez Rodríguez, José M.M. Montiel and Juan D. Tardós, University of Zaragoza.
* Copyright (C) 2014-2016 Raúl Mur-Artal, José M.M. Montiel and Juan D. Tardós, University of Zaragoza.
*
* ORB-SLAM3 is free software: you can redistribute it and/or modify it under the terms of the GNU General Public
* License as published by the Free Software Foundation, either version 3 of the License, or
* (at your option) any later version.
*
* ORB-SLAM3 is distributed in the hope that it will be useful, but WITHOUT ANY WARRANTY; without even the
* implied warranty of MERCHANTABILITY or PARTICULAR PURPOSE. See the
* GNU General Public License for more details.
*
* You should have received a copy of the GNU General Public License along with ORB-SLAM3.
* If not, see <http://www.gnu.org/licenses/>.
*/

# include <signal.h>
# include <stdlib.h>
# include <iostream>
# include <algorithm>
# include <fstream>
# include <chrono>
# include <ctime>
# include <sstream>

# include <condition_variable>
# include <mutex>
# include <thread>

# include <opencv2/core/core.hpp>

# include <libobsensor/ObSensor.hpp>
# include <libobsensor/h/ObTypes.h>

# include <System.h>

using namespace std;

bool b_continue_session;

void exit_loop_handler(int s){
    cout << "Finishing session" << endl;
    b_continue_session = false;
}

// Orbbec Gemini 2 camera parameters
const int WIDTH = 640;
const int HEIGHT = 480;
const int FPS = 30;

// Global variables for camera data
cv::Mat imCV, depthCV;
double timestamp_image = -1.0;
bool image_ready = false;
int count_im_buffer = 0;

// Mutex and condition variable for thread synchronization
std::mutex imu_mutex;
std::condition_variable cond_image_rec;

// Orbbec pipeline and config using C++ API
std::shared_ptr<ob::Pipeline> pipeline = nullptr;
std::shared_ptr<ob::Config> config = nullptr;

// Callback function for receiving frames from Orbbec Gemini 2
void orbbec_frame_callback(std::shared_ptr<ob::FrameSet> frameSet) {
    std::unique_lock<std::mutex> lock(imu_mutex);

    if (frameSet == nullptr) {
        return;
    }

    count_im_buffer++;

    // Get current timestamp
    double new_timestamp_image = std::chrono::duration_cast<std::chrono::milliseconds>(
        std::chrono::system_clock::now().time_since_epoch()).count() * 1e-3;

    // Limit frame rate to 15 FPS to reduce processing load
    if (abs(timestamp_image - new_timestamp_image) < 0.067) { // 1/15 = 0.067 seconds
        count_im_buffer--;
        return;
    }

    try {
                    // Process color frame
            auto colorFrame = frameSet->getFrame(OB_FRAME_COLOR);
            if (colorFrame != nullptr) {
                auto videoFrame = colorFrame->as<ob::VideoFrame>();
                uint32_t width = videoFrame->getWidth();
                uint32_t height = videoFrame->getHeight();
                OBFormat format = videoFrame->getFormat();

                // Convert to OpenCV Mat
                if (format == OB_FORMAT_RGB || format == OB_FORMAT_BGR) {
                    uint8_t* data = (uint8_t*)videoFrame->getData();
                    imCV = cv::Mat(height, width, CV_8UC3, data);
                    if (format == OB_FORMAT_RGB) {
                        cv::cvtColor(imCV, imCV, cv::COLOR_RGB2BGR);
                    }

                    // Resize image for better performance (smaller size for faster processing)
                    cv::resize(imCV, imCV, cv::Size(640, 360));

                    // Add small delay to prevent overwhelming the system
                    std::this_thread::sleep_for(std::chrono::milliseconds(10));
                }
            }

        // Process depth frame
        auto depthFrame = frameSet->getFrame(OB_FRAME_DEPTH);
        if (depthFrame != nullptr) {
            auto videoFrame = depthFrame->as<ob::VideoFrame>();
            uint32_t width = videoFrame->getWidth();
            uint32_t height = videoFrame->getHeight();

            uint8_t* data = (uint8_t*)videoFrame->getData();
            // Convert to OpenCV Mat (depth is 16-bit)
            depthCV = cv::Mat(height, width, CV_16U, data);

            // Resize depth image for better performance (smaller size for faster processing)
            cv::resize(depthCV, depthCV, cv::Size(640, 360));
        }

        timestamp_image = new_timestamp_image;
        image_ready = true;

    } catch (const ob::Error& e) {
        std::cerr << "Error processing frames: " << e.what() << std::endl;
    }

    lock.unlock();
    cond_image_rec.notify_all();
}

int main(int argc, char **argv)
{
    if(argc != 3)
    {
        cerr << endl << "Usage: ./rgbd_orbbec_gemini2_cpp path_to_vocabulary path_to_settings" << endl;
        return 1;
    }

    // Check if vocabulary file exists
    if (strcmp(argv[1], "-") == 0) {
        cerr << "Vocabulary file not found." << endl;
        exit(-1);
    }

    // Check if settings file exists
    if (strcmp(argv[2], "-") == 0) {
        cerr << "Settings file not found." << endl;
        exit(-1);
    }

    try {
        // Create pipeline using C++ API
        pipeline = std::make_shared<ob::Pipeline>();
        cout << "✓ Pipeline created successfully" << endl;

        // Get device info
        auto device = pipeline->getDevice();
        if (device) {
            auto deviceInfo = device->getDeviceInfo();
            cout << "✓ Device name: " << deviceInfo->getName() << endl;
            cout << "✓ Device serial: " << deviceInfo->getSerialNumber() << endl;
        }

        // Create config
        config = std::make_shared<ob::Config>();

        // Enable color stream
        config->enableVideoStream(OB_STREAM_COLOR, OB_WIDTH_ANY, OB_HEIGHT_ANY, OB_FPS_ANY, OB_FORMAT_RGB);
        cout << "✓ Color stream enabled" << endl;

        // Enable depth stream
        config->enableVideoStream(OB_STREAM_DEPTH, OB_WIDTH_ANY, OB_HEIGHT_ANY, OB_FPS_ANY, OB_FORMAT_Y16);
        cout << "✓ Depth stream enabled" << endl;

        // Start pipeline with callback
        pipeline->start(config, orbbec_frame_callback);
        cout << "✓ Orbbec Gemini 2 pipeline started successfully!" << endl;

    } catch (const ob::Error& e) {
        cerr << "Failed to initialize Orbbec SDK: " << e.what() << endl;
        return -1;
    } catch (const std::exception& e) {
        cerr << "Exception during initialization: " << e.what() << endl;
        return -1;
    }

    // Create SLAM system
    ORB_SLAM3::System SLAM(argv[1], argv[2], ORB_SLAM3::System::RGBD, true, 0, "");
    float imageScale = SLAM.GetImageScale();

    double timestamp;
    cv::Mat im, depth;

    double t_resize = 0.f;
    double t_track = 0.f;

    cout << "Starting SLAM system..." << endl;

    // Main loop
    while (!SLAM.isShutDown())
    {
        {
            std::unique_lock<std::mutex> lk(imu_mutex);
            if (!image_ready)
                cond_image_rec.wait(lk);

            if (count_im_buffer > 1)
                cout << count_im_buffer - 1 << " dropped frames\n";
            count_im_buffer = 0;

            timestamp = timestamp_image;
            im = imCV.clone();
            depth = depthCV.clone();

            image_ready = false;
        }

        if (imageScale != 1.f)
        {
            int width = im.cols * imageScale;
            int height = im.rows * imageScale;
            cv::resize(im, im, cv::Size(width, height));
            cv::resize(depth, depth, cv::Size(width, height));
        }

        // Pass the image to the SLAM system
        SLAM.TrackRGBD(im, depth, timestamp);
    }

    cout << "System shutdown!" << endl;

    // Cleanup
    if (pipeline) {
        pipeline->stop();
        cout << "✓ Pipeline stopped" << endl;
    }

    return 0;
}
步骤 7. 编译 ORB-SLAM3
chmod +x build.sh
./build.sh
相机标定
在运行 ORB-SLAM3 之前,需要对相机进行标定以获取相机的参数配置。这里我们演示使用 ROS 提供的相机标定工具对相机进行标定并获取其参数。
步骤 1. 安装 Orbbec ROS2 Driver
mkdir -p ~/ros2_ws/src
cd ~/ros2_ws/src
git clone https://github.com/orbbec/OrbbecSDK_ROS2.git

# Install dependencies
sudo apt install libgflags-dev nlohmann-json3-dev \
    ros-$ROS_DISTRO-image-transport ros-${ROS_DISTRO}-image-transport-plugins \
    ros-${ROS_DISTRO}-compressed-image-transport ros-$ROS_DISTRO-image-publisher \
    ros-$ROS_DISTRO-camera-info-manager ros-$ROS_DISTRO-diagnostic-updater \
    ros-$ROS_DISTRO-diagnostic-msgs ros-$ROS_DISTRO-statistics-msgs \
    ros-$ROS_DISTRO-backward-ros libdw-dev

# Install udev rules
cd ~/ros2_ws/src/OrbbecSDK_ROS2/orbbec_camera/scripts
sudo bash install_udev_rules.sh
sudo udevadm control --reload-rules && sudo udevadm trigger

# Build
cd ~/ros2_ws/
colcon build --event-handlers console_direct+ --cmake-args -DCMAKE_BUILD_TYPE=Release

# Source and launch
source ./install/setup.bash
ros2 launch orbbec_camera gemini2.launch.py
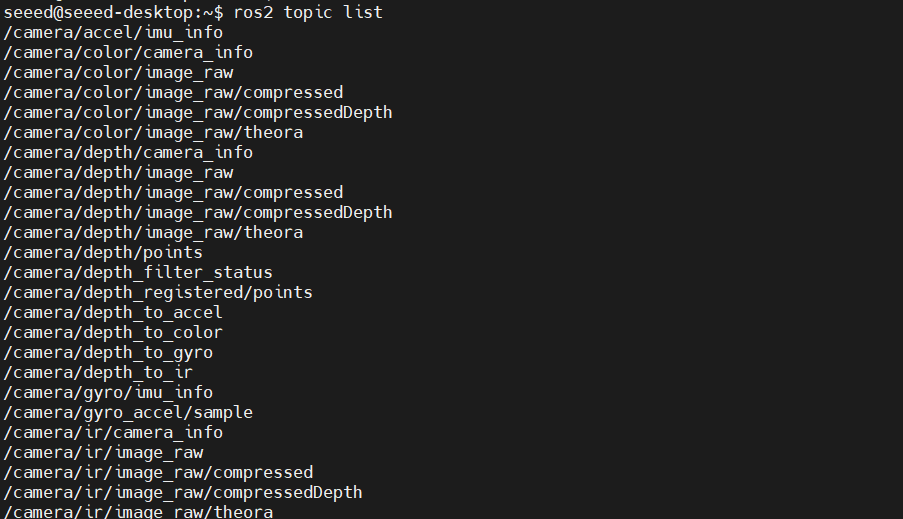
你可以通过观察相机数据 topic 是否正常发布,来检查相机节点是否能够正常启动。
步骤 2. 安装相机标定包
sudo apt install ros-humble-camera-calibration
步骤 3. 下载标定棋盘格
从 Checkerboard Collection 下载标定棋盘格并打印出来。
步骤 4. 运行相机标定
# For 8x6 checkerboard with 25mm squares
ros2 run camera_calibration cameracalibrator --size 8x6 --square 0.025 \
  --ros-args --remap image:=/camera/color/image_raw --remap camera:=/camera/color
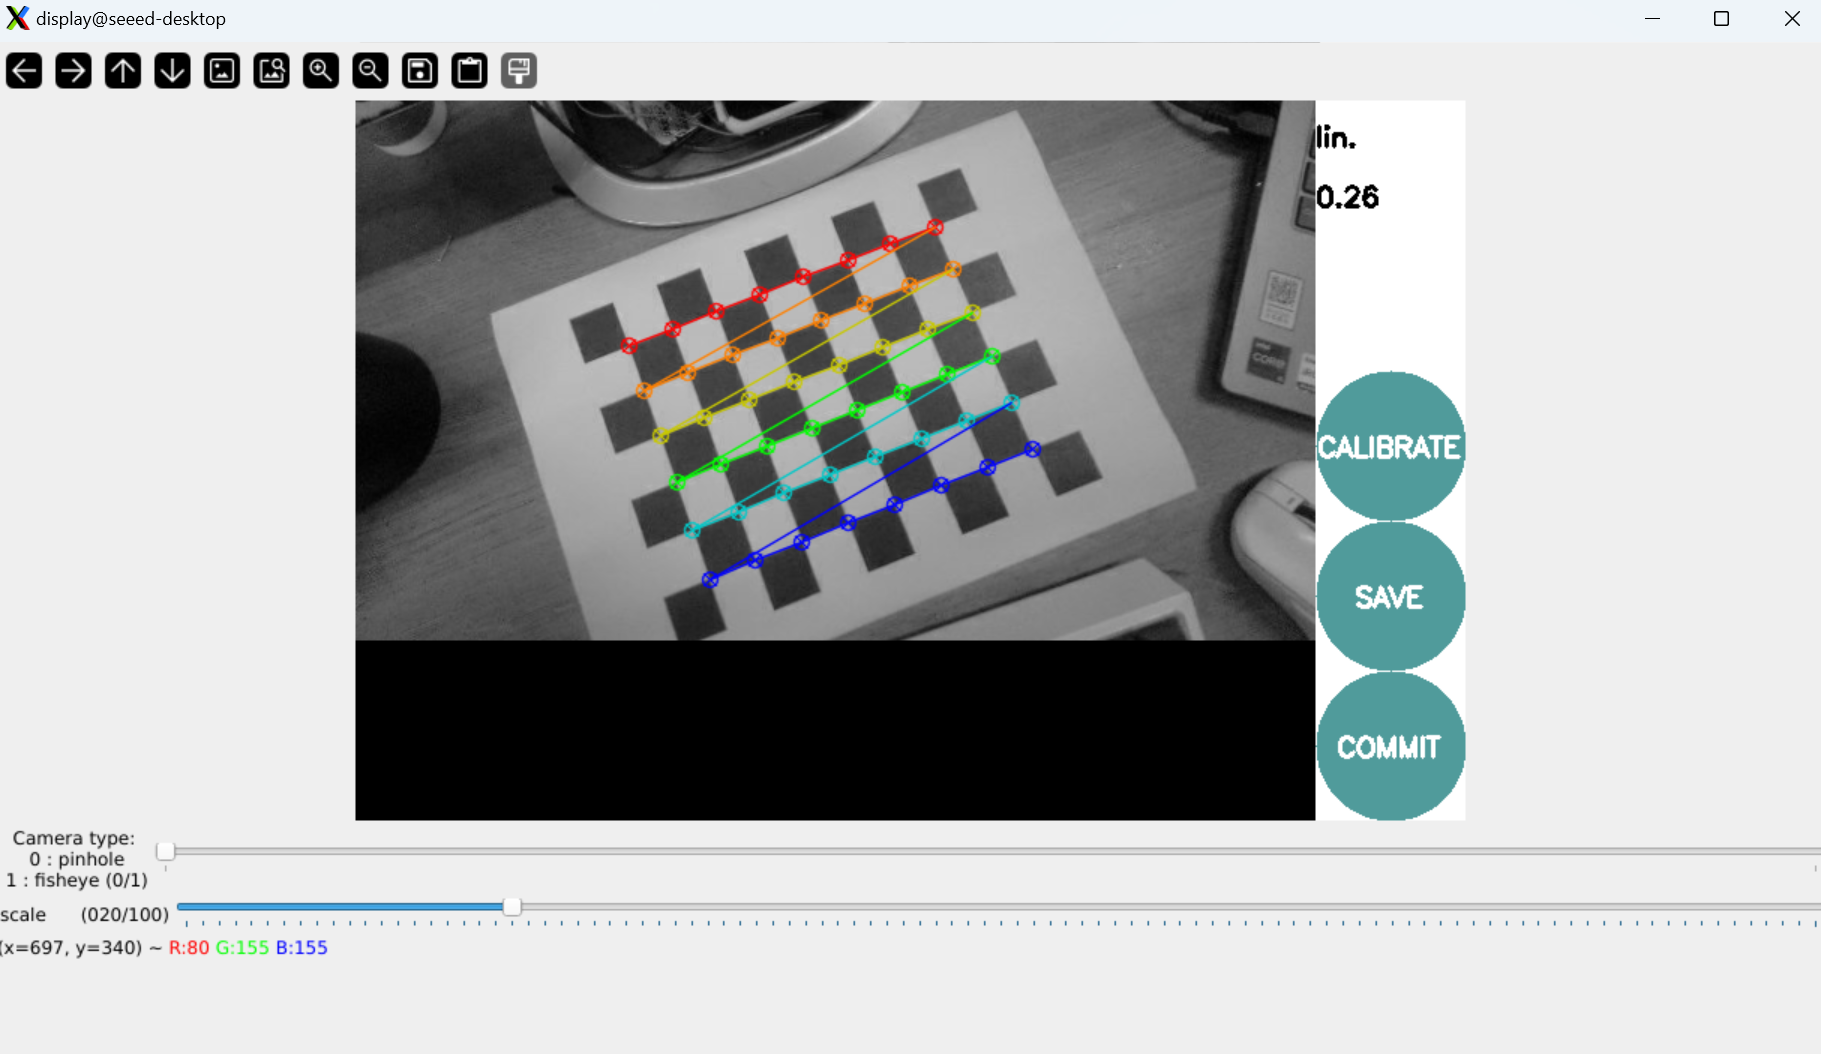
--size 8x6指的是内角点的数量(8×6 = 9×7 网格中的 48 个角点)--square 0.025指的是方格的边长(单位为米,对应 25mm)- 移动相机,从不同角度采集图像
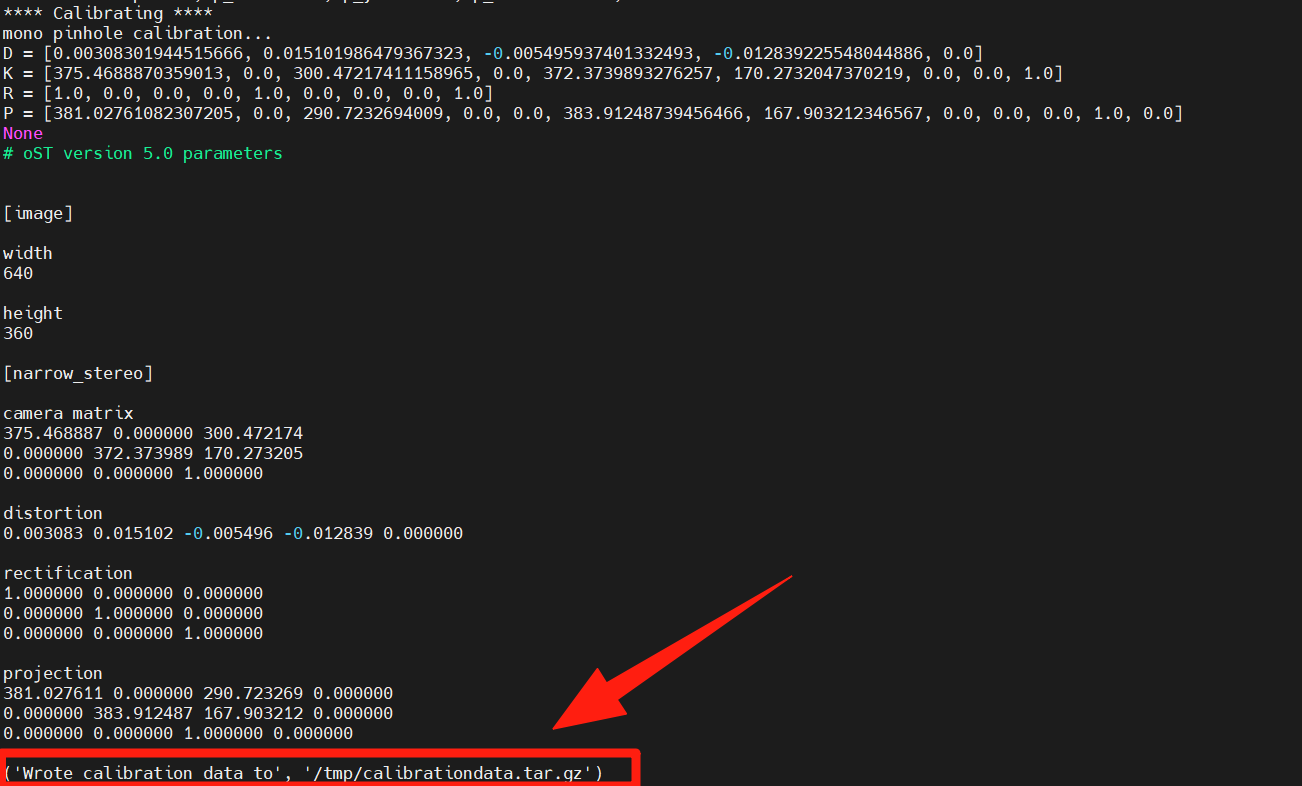
从不同角度采集图像,自动计算相机参数,并将标定数据保存在一个工具提示中。
步骤 5. 配置相机 YAML 文件
在你的 ORB-SLAM3 项目中的 Examples/RGB-D/ 文件夹下,为 Orbbec Gemini2 相机创建一个名为 Orbbec_Gemini2.yaml 的参数配置 YAML 文件。
Orbbec_Gemini2.yaml
%YAML:1.0

# --------------------------------------------------------------------------------------------

# Camera Parameters

# --------------------------------------------------------------------------------------------

File.version: "1.0"

Camera.type: "PinHole"

# Camera calibration and distortion parameters

Camera1.fx: 375.46889
Camera1.fy: 372.37399
Camera1.cx: 300.47217
Camera1.cy: 170.2732

# distortion parameters

Camera1.k1: 0.003083
Camera1.k2: 0.015102
Camera1.p1: -0.005496
Camera1.p2: -0.012839
Camera1.k3: 0.0

# Camera resolution

Camera.width: 640
Camera.height: 360

# Camera frames per second

Camera.fps: 30

# Color order of the images (0: BGR, 1: RGB)

Camera.RGB: 1

# Stereo/Depth 参数(如果是单目,可以不用)

Stereo.ThDepth: 40.0
Stereo.b: 0.0745

# Depth map scale

RGBD.DepthMapFactor: 1000.0

# --------------------------------------------------------------------------------------------

# ORB Parameters

# --------------------------------------------------------------------------------------------

ORBextractor.nFeatures: 800
ORBextractor.scaleFactor: 1.2
ORBextractor.nLevels: 6
ORBextractor.iniThFAST: 20
ORBextractor.minThFAST: 7

# --------------------------------------------------------------------------------------------

# Viewer Parameters

# --------------------------------------------------------------------------------------------

Viewer.KeyFrameSize: 0.05
Viewer.KeyFrameLineWidth: 1.0
Viewer.GraphLineWidth: 0.9
Viewer.PointSize: 2.0
Viewer.CameraSize: 0.08
Viewer.CameraLineWidth: 3.0
Viewer.ViewpointX: 0.0
Viewer.ViewpointY: -0.7
Viewer.ViewpointZ: -3.5
Viewer.ViewpointF: 500.0
运行 ORB-SLAM3
# Set Library Path
export LD_LIBRARY_PATH=/usr/local/lib:$LD_LIBRARY_PATH
# Run RGB-D mode slam
./Examples/RGB-D/rgbd_orbbec_gemini2 Vocabulary/ORBvoc.txt Examples/RGB-D/Orbbec_Gemini2.yaml
资源
常见问题
此构建目标使用哪种主机和 JetPack 版本? 一台来自 J30/J40 系列的 reComputer(照片中为 J4012),运行 JetPack 6.2 和 ROS 2 Humble,再加上一台 Orbbec Gemini 2。ORB-SLAM3 本身是在该机器上从源码构建的,因此 JetPack 版本决定了你所使用的 CUDA 和 OpenCV 版本。
它是以单目模式还是 RGB-D 模式运行?
RGB-D。启动命令使用 Examples/RGB-D/rgbd_orbbec_gemini2 和 Orbbec_Gemini2.yaml 参数文件,因为 Gemini 2 会发布同步的彩色和深度流,而深度流消除了单目 SLAM 的尺度歧义。
我应该安装哪个版本的 Orbbec SDK?
适用于 aarch64 的 SDK v2.4.11(OrbbecSDK_v2.4.11_202508040936_058db73_linux_aarch64)。示例中的 CMakeLists 指向该路径,因此如果你安装了不同版本,请相应更新 set(ORBBEC_SDK_PATH ...)。
构建时出现 monotonic_clock 错误,我需要修改什么?
本指南在 ORB-SLAM3 源码中将 std::chrono::monotonic_clock 替换为 std::chrono::steady_clock,并在 CMakeLists 中将目标标准设置为 C++14。这两项修改在 JetPack 6.2 上都是必需的,因为该版本的 C++ 标准库不再提供 monotonic_clock。
在运行 SLAM 之前必须对相机进行标定吗?
是的。使用 8×6 / 25 mm 棋盘格运行 camera_calibration,保存结果,并将内参复制到 Examples/RGB-D/Orbbec_Gemini2.yaml 中。仅使用出厂参数时,跟踪会不稳定。
相关资源
- 在 ROS 2 上使用 Orbbec Gemini 2 3D 相机
- 在 Jetson AGX Orin 上部署 Depth Anything V3
- 在 reComputer 上使用 PyCuVSLAM
- Orbbec Gemini 2 产品页面
- ORB-SLAM3 仓库
技术支持与产品讨论
感谢你选择我们的产品!我们将为你提供多种支持,确保你在使用我们产品的过程中尽可能顺畅。我们提供多种沟通渠道,以满足不同的偏好和需求。