reBot Arm B601-DM Pinocchio 与 MeshCat 入门


6-DOF Robotic Arm · Multi-Motor Support · Kinematics Solver · Trajectory Planning · Fully Open Source
本案例示例代码可用于进行机械臂的电机或姿态的调控,包含单个电机调控、正/逆运动学调控与测试、机械臂原点设置及电机角度读取、MeshCat可视化系统等。
Pinocchio 是一个用于机器人动力学分析和优化的开源库。它提供了高效的正向/逆向运动学、动力学计算和轨迹规划功能。
MeshCat 是一个基于 Web 的 3D 可视化工具,可以实时显示机器人状态和运动轨迹。
本项目结合了 Pinocchio 的强大计算能力和 MeshCat 的直观可视化,为 reBot Arm B601-DM 提供了一套完整的运动学分析和调试工具。
项目特点
-
完整的运动学分析
支持正向运动学 (FK) 和逆向运动学 (IK) 计算,可实时解算机械臂末端位姿。 -
实时 3D 可视化
通过 MeshCat 在浏览器中实时显示机械臂状态和运动轨迹,无需额外软件。 -
轨迹规划与跟踪
实现 SE(3) 测地线轨迹规划,支持 CLIK (Closed-Loop Inverse Kinematics) 跟踪控制。 -
重力补偿控制
基于 Pinocchio 动力学模型计算关节重力矩,实现机械臂的"漂浮"效果。 -
开源 & 可扩展
所有代码开源,支持用户根据需求自定义控制算法和可视化效果。
规格参数
本教程硬件由 矽递科技 Seeed Studio 提供
| 参数 | 规格 |
|---|---|
| 机械臂型号 | reBot Arm B601-DM |
| 自由度 | 6-DOF + 夹爪 |
| 电机型号 | Damiao DM4340 / DM4310 |
| 通信方式 | CAN Bus via USB-CAN 适配器 |
| 工作电压 | 24V DC |
| 控制方式 | PC |
| 推荐工作温度范围 | 0°C ~ 40°C |
材料清单(BOM)
| 部件 | 数量 | 是否包含 |
|---|---|---|
| reBot Arm B601-DM 机械臂 | 1 | ✅ |
| USB2CAN 串口桥 | 1 | ✅ |
| 电源适配器 (24V) | 1 | ✅ |
| USB-C 线缆 | 1 | ✅ |
| 夹爪 | 1 | ✅ |
环境要求
开始本教程前,请务必先完整跑通 reBot Arm B601-DM 快速入门 文档,至少包含以下前置步骤:
- 机械臂开箱、接线与上电自检
- 串口 / CAN 设备权限(
sudo chmod 666 /dev/ttyACM0或/dev/can0) - 所有关节的零点初始化(
2_zero_and_read.py)与 MIT / POS_VEL 模式的基础连通性验证
本教程默认机械臂已在总线正常响应、关节零点已标定,且操作人员熟悉相关安全限制。跳过快速入门直接上手本教程,可能导致电机配置错误、关节堵转或机械臂坠落。
| 项目 | 要求 |
|---|---|
| Python | 3.10+ |
| 操作系统 | Ubuntu(推荐 Ubuntu 24.04 LTS) |
| 通信接口 | USB2CAN 串口桥 或 CAN 接口 |
安装步骤
安装 uv(如未安装)
第 1 步
curl -LsSf https://astral.sh/uv/install.sh | sh
安装完成后,运行以下命令确认 uv 可用:
uv --version
成功时会看到类似输出(版本号和平台可能不同):
uv 0.11.31 (x86_64-unknown-linux-gnu)
同步环境(安装所有依赖)
第 2 步
git clone https://github.com/Seeed-Projects/reBotArm_control_py.git
cd reBotArm_control_py
uv sync
uv sync 会自动创建虚拟环境(如不存在)并根据 pyproject.toml 和 uv.lock 安装所有依赖。
调节 MIT / POS_VEL 控制器参数
本节说明如何修改机械臂各关节在 MIT 模式 与 POS_VEL 模式下的控制器参数,以及修改后如何让改动生效。
合适的参数只能通过实测整定得到。本节只介绍:参数存放在哪里、每个字段控制什么、修改后如何让改动生效并验证。具体整定策略(如试凑法、Ziegler‑Nichols 等)请参考通用电机控制资料。
配置文件位置
| 硬件版本 | 电机配置文件 | 切换入口 |
|---|---|---|
| reBot Arm B601-DM(本文档) | config/rebotarm_dm.yaml | config/rebotarm.yaml 中设置 hardware_yaml: "rebotarm_dm.yaml" |
| reBot Arm B601-RS | config/rebotarm_rs.yaml | config/rebotarm.yaml 中设置 hardware_yaml: "rebotarm_rs.yaml" |
rebotarm.yaml该文件只包含 hardware_yaml: ... 一行;电机参数全部在 rebotarm_dm.yaml / rebotarm_rs.yaml 里。
配置文件结构
每个关节都是一个独立条目,按控制模式分组:
joints:
  - name: joint1
    motor_id: 0x01
    feedback_id: 0x11
    model: "4340P"
    vendor: "damiao"
    MIT:
      kp: 120.0
      kd: 8.0
    POS_VEL:
      vel_kp: 0.0125
      vel_ki: 0.004
      pos_kp: 150.0
      pos_ki: 0.5
      vlim: 5.0
  # ... joint2 ~ joint6 同结构 ...
定位规则:
- 按关节名定位:要修改哪个关节,就找到
- name: jointX那一段; - 按模式定位:在该 joint 段下,
MIT:子表放 MIT 模式参数,POS_VEL:子表放 POS_VEL 模式参数; - 当前模式决定下发哪组:脚本里通过
mode mit/mode posvel切换,电机实际收到的是对应子表下的参数。
MIT 模式字段含义
| 字段 | 作用 |
|---|---|
kp | 位置环比例增益:跟踪目标位置的「硬度」。 |
kd | 速度环阻尼增益:抑制位置误差带来的振荡。 |
POS_VEL 模式字段含义
| 字段 | 作用 |
|---|---|
vel_kp | 速度环比例增益。 |
vel_ki | 速度环积分增益。 |
pos_kp | 位置环比例增益。 |
pos_ki | 位置环积分增益(部分厂商配置中存在)。 |
vlim | 速度上限,限制最大运动速度。 |
Damiao(DM)与 Robostride(RS)电机的协议层单位不同,同一字段名下的「大小」没有跨厂商可比性。修改 RS 的 vel_kp 与修改 DM 的 vel_kp 含义不同,请按各自 yaml 内的字段顺序理解,不要跨配置文件做数值类比。
多关节同时大幅改动 kp / kd 后,若某关节方向或极性填错,整臂可能瞬间出现抖动、过流甚至撞限位。开始调参前,请先清空机械臂工作范围,并计划好逐关节、逐模式、小步迭代的测试顺序。
修改流程
- 关闭所有运行中的脚本。电机处于使能状态时改 YAML 不会立即生效,且容易出现不一致行为。
- 编辑对应的 yaml 文件:
# 以 DM 为例
vim config/rebotarm_dm.yaml- 只改你需要调整的关节(如
joint1),不要动其他无关关节; - 同一关节内只改需要调整的模式(MIT 或 POS_VEL),不要无意义地改两个模式的字段。
- 只改你需要调整的关节(如
- 保持 YAML 缩进:每级缩进 2 空格,键值对用
:分隔。写错缩进会导致yaml.safe_load解析失败,所有参数回落到默认值。 - 保存后重启脚本。YAML 在脚本启动时一次性读取,运行时修改不会立即生效。
- 单关节验证:建议先用
3_mit_control.py(MIT)/4_pos_vel_control.py(POS_VEL)之类的脚本对单个关节小幅运动验证改动效果,再做整臂测试。
验证改动是否生效
- 运行时观察:在
3_mit_control.py/4_pos_vel_control.py中使能电机 →state查看状态;若参数没变化或电机表现与改前完全一样,说明 YAML 改错或被默认配置覆盖。 - YAML 自检:用 Python 直接解析并打印某关节的字段,确认就是你刚改的值:
uv run python -c "import yaml; print(yaml.safe_load(open('config/rebotarm_dm.yaml'))['joints'][0])" - 快速回滚:直接
git checkout config/rebotarm_dm.yaml即可恢复仓库默认参数。
调试工具介绍
运行实机控制示例前,需要设置设备权限:
# 设置串口设备权限(达妙 USB2CAN)
sudo chmod 666 /dev/ttyACM0

# 或设置 CAN 设备权限(如 can0)
sudo chmod 666 /dev/can0
调试用工具(仅异常情况使用)
单电机控制台 (0x01damiao_test.py)
直接使用 motorbridge SDK 进行单电机测试。
运行方式:
uv run python example/0x01damiao_test.py
交互命令:
| 命令 | 说明 |
|---|---|
enable / disable | 使能/去使能 |
set_zero | 设置软件零位 |
state | 查看当前状态 |
ping | Ping 电机获取响应 |
clear_error | 清除电机错误 |
mode <mit/posvel/vel> | 切换控制模式 |
mit <pos> [vel] [kp] [kd] | MIT 模式指令 |
posvel <pos> [vlim] | POS_VEL 模式指令 |
vel <velocity> | 纯速度模式指令 |
read_param <id> [type] | 读取电机参数 |
write_param <id> <value> [type] | 写入电机参数 |
loop | 进入循环控制模式 |
q / quit | 退出 |
零点校准与角度监控 (2_zero_and_read.py)
自动设置所有关节零点,实时显示关节角度。
运行方式:
uv run python example/2_zero_and_read.py

# 输出实例
-0.12  +0.23  -6.42  +41.74  -0.45  -0.01  -0.01
MIT 控制模式(reBot DM 上的备选方案,按需查看 — 推荐使用 POS_VEL 模式)
Demo 3 · 3_mit_control.py
对于 reBot Arm B601-DM,POS_VEL(位置‑速度)通常是更合适的关节控制模式;Damiao 电机协议原生支持位置‑速度混合控制并自带速度限制。MIT 模式通常需要更细致地调节 kp / kd。
本示例不是完成教程的必做步骤;没有明确的 MIT 调试需求时,建议不要运行本示例,改用下方的 POS_VEL 示例。若目标是让末端沿规划轨迹平滑运动,可直接前往 平滑轨迹的逆运动学控制 (8_arm_traj_control.py)。
输入所有关节的目标角度,将MIT控制模式下完成各电机的控制,通常用于力控、阻抗控制或需要高动态响应的场景。
本示例会将目标关节角直接下发给电机,没有路径规划或速度规划。较大的目标变化可能使机械臂突然高速运动,并触发过流保护。
- 仅在需要验证底层 MIT 关节控制时运行,并先让单个关节小幅移动 5~10 度,确认响应和方向后再逐步调整;
- 需要完整平滑轨迹时,请跳过本示例,前往 平滑轨迹的逆运动学控制 (
8_arm_traj_control.py); - 运行前清空机械臂工作范围,并确保随时可以断电。
展开运行方式(可选)
运行方式:
uv run python example/3_mit_control.py
> 30 0 0 0 0 0 0 # 控制1号电机正转30度
> state
  pos (deg): ['+29.99', '+0.00', '-45.00', '+0.00', '+0.00', '+0.00']
> q # 退出系统
位置-速度控制模式
Demo 4 · 4_pos_vel_control.py
输入所有关节的目标角度,以 POS_VEL(位置-速度)混合控制模式控制各电机。Damiao 电机的速度限制可以降低目标切换时的冲击,但本示例本身不提供完整的平滑轨迹规划。
虽然 POS_VEL 是 DM 的推荐关节控制模式,但本示例仍会直接更新关节目标位置,不会规划中间路径。较大的目标变化仍可能造成突然运动、碰撞或过流。
- 本示例不是完成教程的必做步骤;如果只需要末端平滑运动,建议不要运行本示例,直接前往 平滑轨迹的逆运动学控制 (
8_arm_traj_control.py); - 需要验证 POS_VEL 关节控制时,请先让单个关节小幅移动 5~10 度,再逐步增加目标变化;
- 运行前清空机械臂工作范围,并确保随时可以断电。
展开运行方式(可选)
运行方式:
uv run python example/4_pos_vel_control.py
> 30 0 0 0 0 0 0 # 控制1号电机正转30度
> state
  pos (deg): ['+29.99', '+0.00', '-45.00', '+0.00', '+0.00', '+0.00']
> q # 退出系统
运动学测试
正运动学测试
Demo 5 · 5_fk_test.py
根据关节角度计算末端位姿。
输入:6 个关节角度(度)
输出:
- 末端位置 (X, Y, Z) — 单位:米
- 旋转矩阵 (3×3)
- 欧拉角 (横滚/俯仰/偏航) — 单位:度
示例:
uv run python example/5_fk_test.py
> 0 0 0 0 0 0
====================================================
  结果 / Result
====================================================
  关节角度 (度) / Joint angles (deg): [0. 0. 0. 0. 0. 0.]
  末端位置 (m) / End-effector position (m):
    X = +0.260306
    Y = +0.000000
    Z = +0.191701
  旋转矩阵 (R_world^end) / Rotation matrix (R_world^end):
    [+1.000000  +0.000000  -0.000007]
    [+0.000000  +1.000000  +0.000100]
    [+0.000007  -0.000100  +1.000000]
  欧拉角 XYZ (横滚, 俯仰, 偏航) [度] / Euler XYZ (roll, pitch, yaw) [deg]:
    横滚/roll  = -0.0057
    俯仰/pitch = -0.0004
    偏航/yaw   = +0.0000
逆运动学测试
Demo 6 · 6_ik_test.py
根据期望末端位姿求解关节角度。
输入格式:
- 仅位置:
<x> <y> <z>(米) - 位置 + 姿态:
<x> <y> <z> <roll> <pitch> <yaw>(度)
示例:
uv run python example/6_ik_test.py

# 用法A
> 0.28 0 0.3  # 仅位置
====================================================
  结果 / Result
====================================================
  目标末端位置 / Target position : [+0.2800, +0.0000, +0.3000] m
  收敛 / Converged : 是 / Yes
  迭代次数 / Iterations: 2000
  位置误差 / Position error: 5.62e-17 m
  关节角度 (度) [前 6 个控制关节] / Joint angles (deg) [first 6 control joints]:
    joint1     =  -0.0003 deg  (-0.0000 rad)
    joint2     = -22.9687 deg  (-0.4009 rad)
    joint3     = -24.2191 deg  (-0.4227 rad)
    joint4     =  +1.2508 deg  (+0.0218 rad)
    joint5     =  -0.0003 deg  (-0.0000 rad)
    joint6     =  +0.0057 deg  (+0.0001 rad)

# 用法B
> 0.28 0 0.3 0 1 0       # 位置 + 姿态
====================================================
  结果 / Result
====================================================
  目标末端位置 / Target position   : [+0.2800, +0.0000, +0.3000] m
  目标末端姿态 / Target orientation: [+0.00, +1.00, +0.00] deg
  收敛 / Converged  : 是 / Yes
  迭代次数 / Iterations: 2000
  位置误差 / Position error: 6.28e-17 m
  关节角度 (度) [前 6 个控制关节] / Joint angles (deg) [first 6 control joints]:
    joint1     =  -0.0003 deg  (-0.0000 rad)
    joint2     = -23.3968 deg  (-0.4084 rad)
    joint3     = -25.3018 deg  (-0.4416 rad)
    joint4     =  +2.9054 deg  (+0.0507 rad)
    joint5     =  -0.0003 deg  (-0.0000 rad)
    joint6     =  +0.0057 deg  (+0.0001 rad)
MIT 模式下的逆运动学控制
Demo 7 · 7_arm_ik_control.py
在 MIT 模式下使用逆运动学(IK)指定机械臂末端想去的三维坐标(X, Y, Z)和姿态(欧拉角)
输入格式:
- 仅位置:
<x> <y> <z>(米) - 位置 + 姿态:
<x> <y> <z> <roll> <pitch> <yaw>(度) - 输入
state:查看当前各个关节的实际弧度值。 - 输入
end_state:查看当前 末端在空间中的实际坐标 (m) 和欧拉角 (rad)。
本示例会将 IK 解算结果直接作为关节目标,没有路径规划或速度规划。目标位姿变化较大时,机械臂可能突然高速运动,并触发过流保护。
- 本示例不是完成教程的必做步骤;通常建议不要运行本示例,直接使用下一节带最小 jerk / 加减速规划的 平滑轨迹逆运动学控制 (
8_arm_traj_control.py); - 仅当需要对比或调试无轨迹规划的 IK 控制时再运行,第一次目标应限制在当前位置附近 5~10 cm;
- 运行前确认目标位姿可达、工作范围内无人或障碍物,并确保随时可以断电。
展开运行方式(可选)
运行方式:
uv run python example/7_arm_ik_control.py

#用法A
> 0.3 0.0 0.4 # 仅控制位置(姿态默认为0),让机械臂末端走到前方 0.3 米,上方 0.4 米的位置。

#用法B
> 0.3 0.0 0.4 0.0 0.0 0.5 #同时控制位置和姿态:走到指定位置,同时手腕偏航角旋转 0.5 弧度。

> ctrl + c # 回到零点并退出系统
平滑轨迹的逆运动学控制
Demo 8 · 8_arm_traj_control.py
在 MIT 模式下使用逆运动学(IK),在目标时间内自动规划出一条匀速或带平滑加减速的运动轨迹,避免了关节剧烈抖动。
输入格式:
- 仅位置:
<x> <y> <z>(米) - 位置 + 姿态:
<x> <y> <z> <roll> <pitch> <yaw>(度) - 位置 + 姿态 + 时间(默认为 2.0 ):
<x> <y> <z> <roll> <pitch> <yaw> <time>(度) - 输入
state:查看当前各个关节的实际弧度值。 - 输入
end_state:查看当前 末端在空间中的实际坐标 (m) 和欧拉角 (rad)。
运行方式:
uv run python example/8_arm_traj_control.py

#用法A
> 0.3 0.0 0.4 #仅指定位置,姿态默认为 0,移动时间默认为 2.0 秒

#用法B
> 0.3 0.0 0.4 0.0 0.0 0.5 #同时控制位置和姿态:走到指定位置,同时手腕偏航角旋转 0.5 弧度,移动时间默认为 2.0 秒

#用法C
> 0.3 0.0 0.4 0.0 0.0 0.0 5.0 #让机械臂走到特定位置,并指定用 5.0 秒 的时间慢慢挪过去。(注意:如果要输时间,前方的姿态参数 0 0 0 不能省略)

> ctrl + c # 回到零点并退出系统
如果运行本示例时发现读取到的末端位姿与下发的目标位姿存在偏差,且该位姿本身是可达的(不在工作空间外、不是奇异位姿),那么问题很可能出在 MIT / POS_VEL 控制器的参数上。此时请参考前面的 调节 MIT / POS_VEL 控制器参数 章节,按"单关节、逐模式、小步迭代"的方式手动整定 kp / kd 等参数;整定完成后再回到本示例验证。
重力补偿测试
重力补偿控制 — 基础版
Demo 9 · 9_gravity_compensation.py
使用 Pinocchio 动力学模型补偿关节重力。
控制律:
tau = g(q)          — 重力前馈
pos = 当前电机位置   — 关节位置跟随当前位置
kp = 2,  kd = 1     — 所有关节统一刚度/阻尼
预期行为:
- 机械臂可以在任意姿态下"漂浮"
- 松开后不会因自重坠落
- 可以手动掰动到任意位置
正常按 Ctrl+C 停止时,程序会先停止重力补偿控制,以刚性增益和重力前馈保持当前位置,然后通过最小 jerk 轨迹自动回到零位;归零完成后,程序才会断开连接并失能电机。
自动归零依赖程序、通信和供电正常。归零过程中请确保机械臂工作范围内无人或障碍物,并随时准备扶稳机械臂;若发生通信异常、意外断电或强制终止,保护流程可能无法完成,出现异常运动时请立即断电。
运行方式:
uv run python example/9_gravity_compensation.py
输出:
- 实时显示各关节期望力矩(N·m)
- 按
Ctrl+C停止并断开连接
如果某些关节因结构摩擦或装配差异导致补偿不足/过补偿,可以在代码中对 tau_g 数组的对应元素进行额外缩放:
tau_g[x] *= y  # x 为关节电机 id,y 为补偿力度系数,一般从 1 开始调整
#此补偿一般只在关节2和3使用
例如 tau_g[2] *= 1.2 表示将第 2 个关节的重力补偿力矩增大 20%。建议根据实际漂浮效果逐项微调,避免一次性改动过大。
重力补偿控制 — 末端速度锁止版
Demo 10 · 10_gravity_compensation_lock.py
在基础重力补偿的基础上,加入末端执行器速度检测与关节角度锁定机制。
控制律:
tau = g(q) + integral_term    — 重力前馈 + 积分项
pos = q_target                 — 目标关节角度(锁定或更新)
kp = 8.0,  kd = 1.0           — 增强刚度/阻尼
锁止逻辑:
- 当末端线速度
||v_ee|| < 0.04 m/s且角速度||w_ee|| < 0.08 rad/s时:- 目标关节角度
q_target保持锁定 - 机械臂锁止在当前位置
- 目标关节角度
- 当末端速度超过阈值时:
q_target更新为当前关节角度- 允许手动推动改变位置
预期行为:
- 机械臂锁止在当前位置,用力推才能改变目标角度
- 比基础版更稳定,适合需要保持姿态的场景
正常按 Ctrl+C 停止时,程序会先停止重力补偿控制,以刚性增益和重力前馈保持当前位置,然后通过最小 jerk 轨迹自动回到零位;归零完成后,程序才会断开连接并失能电机。
自动归零依赖程序、通信和供电正常。归零过程中请确保机械臂工作范围内无人或障碍物,并随时准备扶稳机械臂;若发生通信异常、意外断电或强制终止,保护流程可能无法完成,出现异常运动时请立即断电。
运行方式:
uv run python example/10_gravity_compensation_lock.py
输出:
- 实时显示锁定状态(LOCKED / UPDATE)
- 末端线速度、角速度
- 各关节重力补偿力矩(N·m)
- 按
Ctrl+C停止并断开连接
如果某些关节因结构摩擦或装配差异导致补偿不足/过补偿,可以在代码中对 tau_g 数组的对应元素进行额外缩放:
tau_g[x] *= y  # x 为关节电机 id,y 为补偿力度系数,一般从 1 开始调整
#此补偿一般只在关节2和3使用
例如 tau_g[2] *= 1.2 表示将第 2 个关节的重力补偿力矩增大 20%。建议根据实际漂浮效果逐项微调,避免一次性改动过大。
安全测试配置:
可通过修改脚本顶部的 ENABLED_JOINTS 列表,仅使能指定关节进行安全测试:
ENABLED_JOINTS = ["joint1"] # 仅使能 joint1
仿真环境
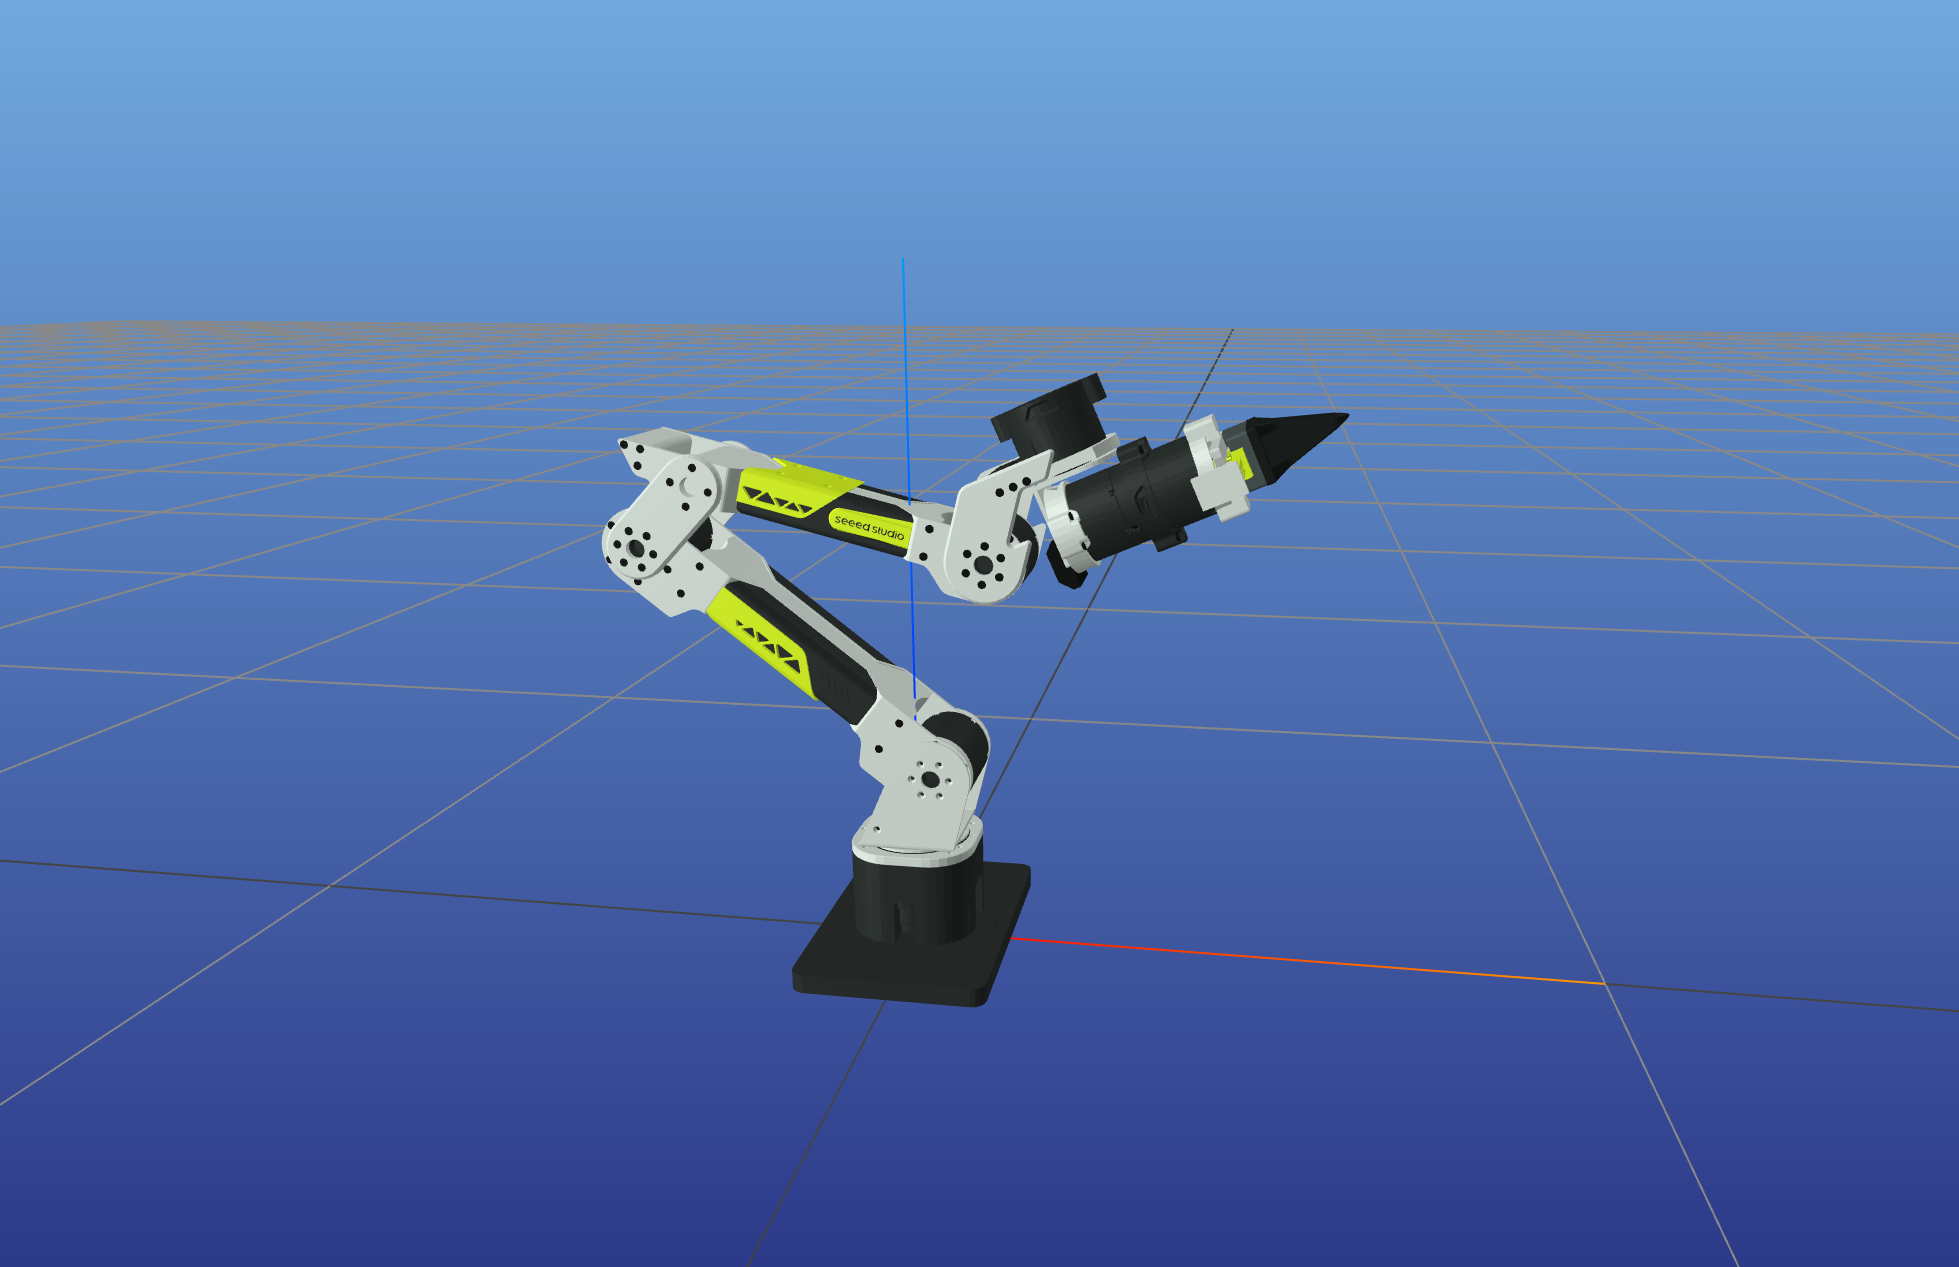
运行仿真后,终端会打印实际访问地址。默认地址为 http://127.0.0.1:7000/static/;如果端口被占用,MeshCat 会自动尝试下一个端口,请以终端打印的地址为准。
正运动学仿真
仿真 Demo 1 · sim/fk_sim.py
交互式正运动学仿真,通过输入关节角度在 MeshCat 中可视化机械臂位姿。
运行方式:
uv run python example/sim/fk_sim.py
交互命令:
- 输入 6 个关节角度(度),空格分隔
- 示例:
0 0 0 0 0 0 - 示例:
45 -30 15 -60 90 -180 q/quit/exit:退出
功能特点:
- 实时显示末端位置和姿态
- 支持连续输入测试不同位姿
- 输出格式化的位姿信息
逆运动学仿真
仿真 Demo 2 · sim/ik_sim.py
交互式逆运动学仿真,输入目标位姿自动求解关节角度并可视化。
运行方式:
uv run python example/sim/ik_sim.py
输入格式:
- 仅位置:
x y z(米) - 位置+姿态:
x y z roll pitch yaw(弧度)
示例:
> 0.25 0.0 0.25              # 仅位置
> 0.25 0.0 0.25 0 0 0        # 位置+姿态
功能特点:
- 自动判断 IK 是否收敛
- 显示迭代次数和误差
- 实时更新机器人位姿
轨迹规划仿真
仿真 Demo 3 · sim/traj_sim.py
基于 SE(3) 测地线的轨迹规划仿真,包含 CLIK 跟踪和 MeshCat 动画回放。
运行方式:
uv run python example/sim/traj_sim.py
交互命令:
- 输入:
x y z [roll pitch yaw](米/弧度) - 直接回车使用默认配置
q:退出
功能特点:
- 从当前位置规划到目标位姿
- 使用最小加加速度轨迹 profile
- 实时显示轨迹统计信息
- MeshCat 中回放完整轨迹动画
- 显示参考路径(灰色)和实际路径(绿色)
可视化工具
仿真 Demo 4 · sim/visualizer.py
MeshCat 可视化器封装,提供统一的机器人显示接口。
主要功能:
- 加载 URDF 模型并显示机器人
- 绘制 3D 折线路径(参考/实际)
- 显示 IK 目标位姿(三色轴+球体)
- 支持关节轨迹动画播放
使用示例:
from example.sim.visualizer import Visualizer
viz = Visualizer()
viz.update(q)  # 更新机器人位姿
viz.draw_path(points, "path_name", color)  # 绘制路径
FAQ
-
遇到
Permission denied错误
确保已执行sudo chmod 666 /dev/ttyACM0或sudo chmod 666 /dev/can0设置设备权限。 -
IK 解算失败或结果异常
检查目标位姿是否在机械臂工作空间内,确保关节限位配置正确。 -
重力补偿效果不佳
这可能是结构件误差和加工精度引起的,本项目的重力补偿依赖urdf和pinocchio,您可以先尝试修正urdf变为您实测下来的参数(这一步可以询问ai)。
联系方式
- 技术支持: 提交 Issue
- 项目仓库: GitHub
- 论坛: Seeed Studio Forum