reBot Arm B601-RS 视觉夹取 Demo


深度感知 · 目标检测 · 手眼标定 · 自主抓取 · 全开源
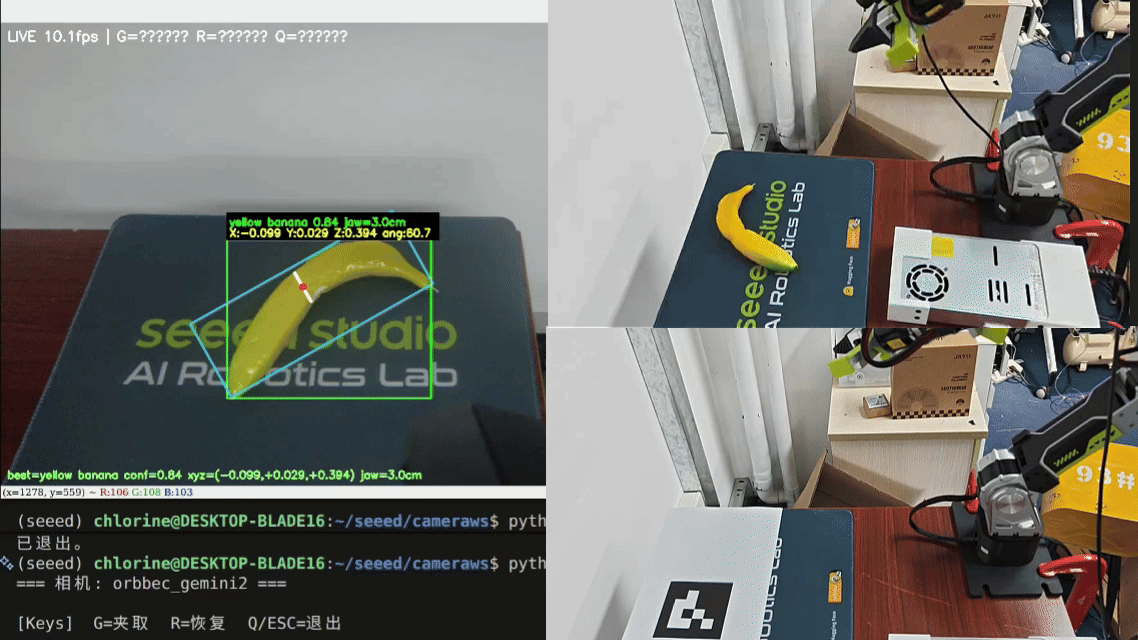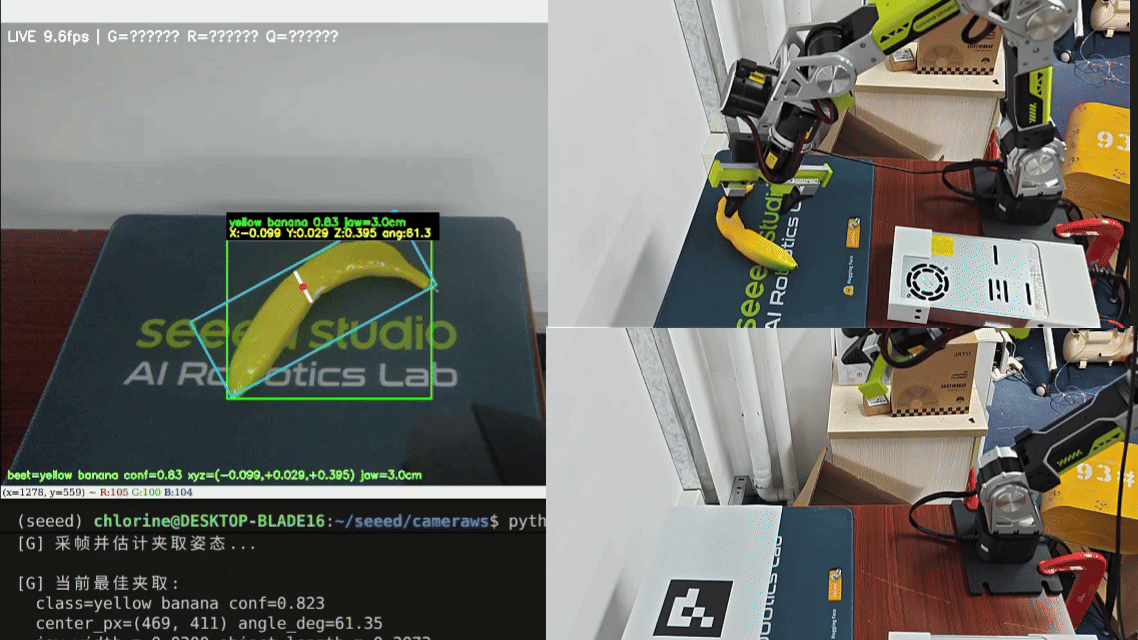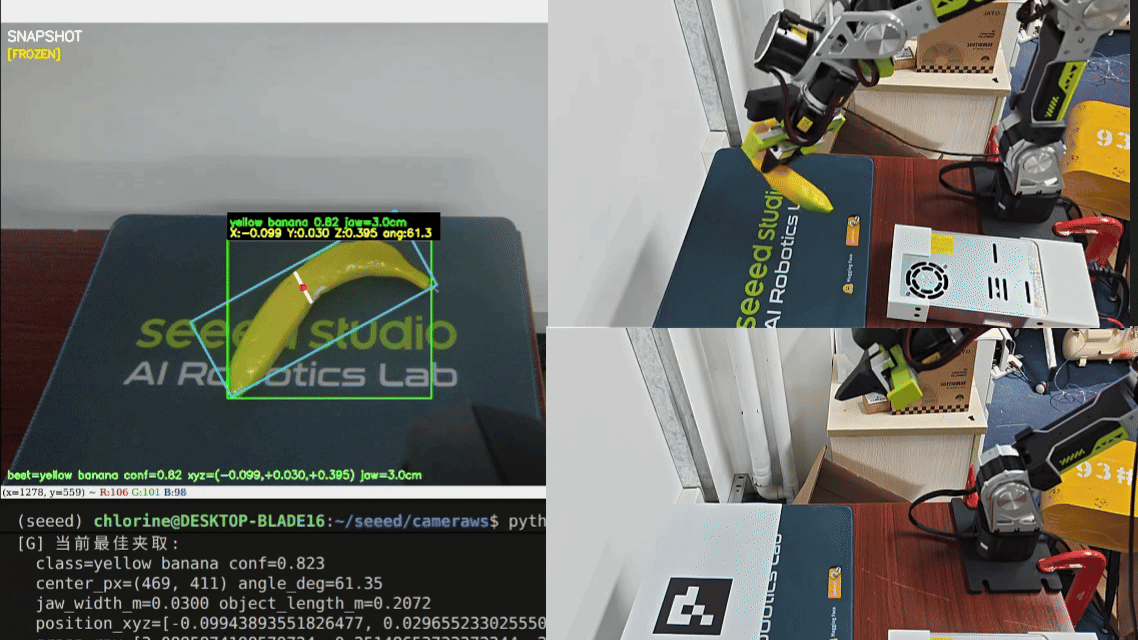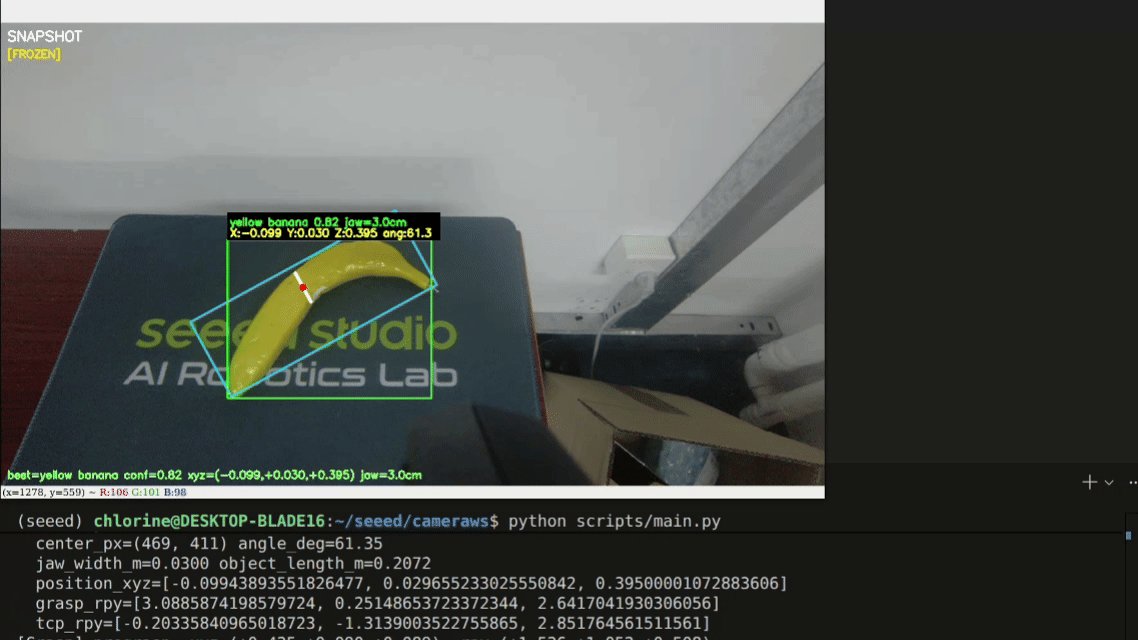
两种抓取方式有什么区别?
本页包含两种不同逻辑的视觉夹取 Demo。先了解开发框架、标定方式与启动流程的区别,再选择下方标签查看对应教程。
Python SDK + YOLO / OBB
基于 YOLO、RGB-D 深度相机和 Python SDK,完成从环境安装、相机接入、手眼标定到抓取调试的完整流程。
- 抓取逻辑
- 利用检测框或 OBB 最小外接矩形估计抓取姿态;可选 GraspNet 6D 姿态估计。
- 手眼标定
- 首次完整抓取前,使用 ArUco 标记完成 Eye-in-Hand 手眼标定。
- 启动方式
- 运行 Python 脚本,逐步验证检测、姿态估计与机械臂抓取。
ROS 2 + YOLOE
基于 ROS 2 与 YOLOE,通过多终端启动机械臂、Gemini 2 / D405 / D435i 相机和抓取节点,完成抓取与放置。
- 抓取逻辑
- 由视觉抓取节点完成目标检测、抓取与放置,通过文本类名指定抓取和放置目标。
- 手眼标定
- 不需要标定板;安装和打印件公差造成的微小误差可通过偏移参数调整。
- 启动方式
- 在多个终端分别启动机械臂、相机、抓取节点,再触发抓取放置。
选择抓取方式
点击标签切换教程,按照所选方式完成安装与运行。
- 方式 1 · Python SDK / OBB
- 方式 2 · ROS 2 / YOLOE
一、视觉抓取方式1
这条路线使用 Python SDK + RGB-D 相机 + YOLO / OBB 完成抓取,不需要 ROS 2 工作空间。默认路线适合普通桌面物体;如需更复杂的 6D 抓取,可按需启用后面的 GraspNet 进阶模块。
1. 项目特点
- YOLO + OBB 直接估计抓取姿态 直接利用检测框或 OBB 最小外接矩形,使用短轴作为夹爪开合方向,避免复杂 3D 点云处理。
- GraspNet-Baseline 6D 夹取姿态估计(可选)
支持基于 GraspNet-Baseline(
graspnet/graspnet-baseline)对 RGB-D 点云进行 6D 夹取姿态估计,并结合 YOLO 检测框筛选目标候选,用于更复杂物体的夹取调试。 - 机械臂与夹爪驱动封装
主抓取脚本基于
reBotArm_control_py的机械臂与末端控制器,并通过轻量抓取辅助完成夹爪开合、力控夹取与 TCP 位姿读取。 - 开源 & 可扩展 所有代码开源,支持用户根据需求自定义控制算法和效果。
2. 规格参数
本教程硬件由 矽递科技 Seeed Studio 提供
| 参数 | 规格 |
|---|---|
| 机械臂型号 | reBot Arm B601-RS |
| 自由度 | 6-DOF + 夹爪 |
| 相机型号 | Orbbec Gemini 2 / D435i / D405 |
| 检测方式 | YOLO + OBB 最小外接矩形 |
| 通信方式 | CAN Bus via USB2CAN 适配器;USB 3.0 相机连接 |
| 工作电压 | 48V DC |
| 控制主机 | Ubuntu 22.04+ PC |
| 推荐 Python 版本 | Python 3.10 |
3. 材料清单(BOM)
| 部件 | 数量 | 是否包含 |
|---|---|---|
| reBot Arm B601-RS 机械臂 | 1 | ✅ |
| 夹爪 | 1 | ✅ |
| USB2CAN 串口桥 | 1 | ✅ |
| 电源适配器(48V) | 1 | ✅ |
| USB-C / 通信线缆 | 1 | ✅ |
| RGB-D 深度相机 | 1 | ✅ |
| 摄像头连接件 / 安装支架 | 1 | ✅ |
接线说明
- 将深度相机通过 USB 3.0 连接到主机。
- 将 USB2CAN 适配器连接到机械臂 CAN 总线。
- 确认 48V 电源、相机和机械臂全部连接可靠。
- 如遇权限问题,可执行:
sudo chmod a+rw /dev/bus/usb/*/*
sudo chmod 666 /dev/ttyUSB0
4. 环境要求
| 项目 | 要求 |
|---|---|
| 操作系统 | Ubuntu 22.04+ |
| Python | 3.10 |
5. 安装基础环境
按以下顺序完成基础安装。步骤 0–3 是默认路线必做内容;步骤 4 按实际相机选择。GraspNet 的安装与运行单独放在后面的进阶模块中。
步骤 0. 先完成机械臂基础准备
开始本教程前,请先完成 reBot Arm B601-RS 快速入门 中的内容,包括机械臂组装、零点初始化、电机 ID 配置与基础连通性确认。
步骤 1. 克隆仓库
优先使用 Seeed-Projects 官方仓库:
git clone https://github.com/Seeed-Projects/reBot-DevArm-Grasp.git rebot_grasp
cd rebot_grasp
步骤 2. 创建环境并按硬件选择 PyTorch
本步骤分为三个阶段:创建基础环境、按硬件安装 PyTorch、安装项目依赖。请按顺序完成。
创建基础环境
conda env create -f environment.yml -n rebotarm
conda activate rebotarm
终端提示符前出现 rebotarm,表示当前已激活该环境。此时还没有安装 PyTorch,请继续完成下面两个阶段。
如果使用其他环境名,请同时修改上面两条命令中的 rebotarm。已有环境可在激活后执行 conda env update -n rebotarm -f environment.yml 更新基础依赖;该命令不会移除已有的 pip 包。
按硬件安装 PyTorch
下面两个标签使用相同的配套版本,仅下载源不同。当前版本文件使用 PyTorch 2.9.1、torchvision 0.24.1 和 torchaudio 2.9.1,适用于本教程的 Python 3.10、Ubuntu x86_64 环境。
- CPU(无 NVIDIA 显卡)
- NVIDIA 显卡(CUDA)
适用于 Intel / AMD 核显电脑,或希望先使用 CPU 验证的用户。
python -m pip install -r requirements-pytorch.txt --index-url https://download.pytorch.org/whl/cpu
python -c "import torch; print(torch.__version__, torch.__file__); print('CUDA available:', torch.cuda.is_available())"
PyTorch 路径位于当前 Conda 环境中,CUDA available: False 属于正常结果。
在 config/default.yaml 中保持以下设置:
yolo:
  device: "cpu"
CPU 可以运行基础 YOLO / OBB 流程,推理速度取决于模型和电脑性能。本项目 GraspNet 的 CUDA 算子需要 NVIDIA 显卡,请跳过后面的 GraspNet 进阶模块。
先确认驱动能够识别显卡,再安装 CUDA 版 PyTorch。以下以 CUDA 12.8 构建为例,需要显卡架构和驱动同时支持:
nvidia-smi
python -m pip install -r requirements-pytorch.txt --index-url https://download.pytorch.org/whl/cu128
python -c "import torch; print(torch.__version__, torch.__file__); print('CUDA build:', torch.version.cuda); print('CUDA available:', torch.cuda.is_available())"
nvidia-smi 能列出显卡,PyTorch 路径位于当前 Conda 环境中,CUDA available: True。确认后,在 config/default.yaml 中使用第 0 块 GPU:
yolo:
  device: "0"
请对照 PyTorch 官方版本列表,选择支持当前 GPU、驱动和 Python 版本的构建,不要仅根据显卡系列或 nvidia-smi 显示的 CUDA 数字选择。
如果需要更换 PyTorch 版本,请同步修改 requirements-pytorch.txt 中三个配套版本及下载源。普通 YOLO 推理使用预编译 wheel,无需单独安装 CUDA Toolkit;只有编译 GraspNet 扩展时才需要匹配的 CUDA 编译器。
如果 CUDA 不可用,请先检查驱动、显卡架构和所选 wheel,或使用 CPU 标签中的安装方式完成基础验证。
安装项目依赖并验证
完成任一硬件路线后,在项目根目录执行:
python -m pip install -r requirements.txt -c requirements-pytorch.txt
python -m pip check
python -c "import torch, torchvision, torchaudio, cv2; from ultralytics import YOLO; from calibration.aruco_pose import ArUcoDetector; ArUcoDetector(); print('Vision dependencies OK:', cv2.__version__)"
pip check 输出 No broken requirements found.,验证命令输出 Vision dependencies OK,且没有导入错误。全部通过后,再继续安装机械臂和相机 SDK。
-c requirements-pytorch.txt 用于约束 PyTorch 配套版本。请保留该参数,不要添加 --upgrade。如果 pip 失败,请检查末尾错误并重试对应阶段;能够激活 Conda 环境并不代表所有依赖都安装完成。
OpenCV 只安装 requirements.txt 中指定的标准包,项目使用的 ArUco 接口在 4.7 中可用,请勿同时安装其他 OpenCV wheel。CLIP 从 Ultralytics 的 Git 仓库安装,需要系统中有 Git;首次加载 YOLOE 时还可能下载模型权重。
步骤 3. 安装机械臂 SDK
git clone https://github.com/Seeed-Projects/reBotArm_control_py.git sdk/reBotArm_control_py
cd sdk/reBotArm_control_py
pip install -e .
cd ../..
如果 pip install -e . 报 Multiple top-level packages discovered in a flat-layout,请在 reBotArm_control_py 的 pyproject.toml 中加入显式包发现配置,然后重新执行 pip install -e .:
[tool.setuptools.packages.find]
include = ["reBotArm_control_py*"]
B601 的 DM 与 RS 两种机械臂配置通过 SDK 仓库中的配置文件切换。B601-RS 请在 sdk/reBotArm_control_py/config/rebotarm.yaml 中确认:
hardware_yaml: rebotarm_rs.yaml
视觉抓取程序会读取该 SDK 配置,并自动选择对应的机械臂控制模式与夹爪参数。
步骤 4. 安装深度相机 SDK
本项目支持 Orbbec Gemini 2 与 RealSense D435i / D405 等 RGB-D 深度相机。请根据实际使用的相机安装对应 SDK;如果当前环境已经能正常导入相机驱动,可跳过本步骤。
- Orbbec Gemini 2
- RealSense D435i / D405
Orbbec Gemini 2 深度相机依赖 pyorbbecsdk(Orbbec SDK v2 的 Python 版本)。优先推荐直接安装预编译 Python 包:
在 Linux / Ubuntu 上,无论选择哪种安装方式,首次使用相机时都建议配置 udev 规则,让普通用户能够访问 USB 设备。规则安装在系统目录,每台机器只需配置一次;如果已经配置过,可跳过对应命令。
- 方式一:通过 pip 安装(推荐)
- 方式二:从 GitHub 获取
pip install pyorbbecsdk2
配置 udev 规则(Linux / Ubuntu)
pyorbbecsdk2 2.1.0 及以上版本提供环境配置脚本。保持当前 conda 环境激活,运行包内脚本;脚本会请求 sudo 权限,并自动安装、重新加载 udev 规则:
orbbec_sdk_dir="$(python -c 'import os, pyorbbecsdk; print(os.path.dirname(pyorbbecsdk.__file__))')"
python "$orbbec_sdk_dir/shared/setup_env.py"
如果提示找不到 shared/setup_env.py,请先运行 pip install --upgrade "pyorbbecsdk2>=2.1.0",再重新执行上述命令。详情见 Orbbec 官方安装文档。
保持 rebotarm 环境激活,先安装编译依赖,再编译 Python 扩展:
sudo apt-get update
sudo apt-get install -y cmake build-essential libusb-1.0-0-dev python3-dev

cd sdk
git clone https://github.com/orbbec/pyorbbecsdk.git
cd pyorbbecsdk
git checkout v2-main
python -m pip install pybind11
mkdir -p build
cd build
cmake .. -DCMAKE_BUILD_TYPE=Release \
  -DPython3_EXECUTABLE="$(python -c 'import sys; print(sys.executable)')" \
  -Dpybind11_DIR="$(python -m pybind11 --cmakedir)"
cmake --build . --parallel "$(nproc)"
cmake --install .
cd ..
对于中国大陆用户,可以将上面的 GitHub 克隆命令替换为:
git clone https://gitee.com/orbbecdeveloper/pyorbbecsdk.git
编译完成后,确认 install/lib 中已有 pyorbbecsdk*.so 和 Orbbec 动态库(新版位于 install/lib/pyorbbecsdk/),再安装 Python 包。CMake 与 conda 环境配置可参考 Orbbec 官方源码编译文档。
pip install -e .
配置 udev 规则(Linux / Ubuntu)
在克隆的 pyorbbecsdk 仓库根目录下运行以下命令。新版仓库使用环境配置脚本,旧版仓库使用 install_udev_rules.sh:
if [ -f scripts/env_setup/setup_env.py ]; then
  python scripts/env_setup/setup_env.py
else
  sudo bash scripts/install_udev_rules.sh
  sudo udevadm control --reload-rules
  sudo udevadm trigger
fi
完成后返回项目根目录,继续后面的验证与运行步骤:
cd ../..
注意,如果上述安装过程中均发生错误导致安装失败,请参考下方 Orbbec 官方文档进行安装操作。
验证安装
python -c "import pyorbbecsdk; print('pyorbbecsdk OK')"
RealSense 相机依赖 pyrealsense2。通常可以直接通过 pip 安装:
pip install pyrealsense2
python -c "import pyrealsense2; print('pyrealsense2 OK')"
如果系统需要完整的 RealSense 工具链或 udev 规则,请参考 librealsense 官方文档。
D405 / D435i 必须插在 USB 3.0/3.2 口(通常为蓝色)。如果插在 USB 2.0 口,典型症状是:设备能被系统识别、pipeline.start() 也能成功,但永远收不到帧(报 Frame didn't arrive within ...)。用下面命令确认相机 negotiated 的速率:
lsusb -t # 相机一行应显示 5000M;若显示 480M 说明落在了 USB 2.0 口,请换口
对应验证命令输出 pyorbbecsdk OK 或 pyrealsense2 OK,且没有 ModuleNotFoundError。
SDK 资料汇总
6. 目录结构
rebot_grasp/
├── config/
│   ├── default.yaml              # 主配置文件
│   └── calibration/
│       └── <camera_type>/
│           ├── intrinsics.npz    # 相机内参
│           └── hand_eye.npz      # 手眼标定结果
├── drivers/
│   ├── camera/
│   │   ├── base.py               # 相机抽象基类
│   │   ├── orbbec_gemini2.py     # Gemini 2 驱动
│   │   └── realsense.py          # RealSense 驱动(备用)
│   └── robot/
│       └── grasp_driver.py       # 基于机械臂 SDK 的轻量抓取辅助
├── calibration/
│   ├── aruco_pose.py             # ArUco 位姿估计
│   └── hand_eye.py               # 手眼标定求解
├── utils/
│   ├── ordinary_grasp.py         # OBB 抓取姿态估计与可视化
│   └── transforms.py             # 坐标变换工具
├── scripts/
│   ├── main.py                   # 主抓取程序
│   ├── set.py                    # 抓取与放置程序
│   ├── ordinary_grasp_pipeline.py
│   ├── object_detection.py
│   └── collect_handeye_eih.py
├── sdk/
│   ├── pyorbbecsdk/              # Orbbec SDK Python 封装(源码安装时)
│   └── reBotArm_control_py/      # reBot Arm SDK
├── requirements-pytorch.txt      # 按 CPU / CUDA 下载源安装的配套版本
├── requirements.txt              # PyTorch 安装后的项目依赖
└── environment.yml               # 基础 Conda 环境
7. 手眼标定
第一次运行完整抓取前,先完成 Eye-in-Hand 手眼标定。
运行标定程序前,请先启动并确认 CAN 接口:
sudo ip link set can0 down 2>/dev/null
sudo ip link set can0 type can bitrate 1000000
sudo ip link set can0 up
ip -details link show can0
开始前,请先在 config/default.yaml 中确认以下 ArUco 尺寸参数与你实际打印的标记一致:
calibration:
  aruco:
    marker_length_m: 0.1
确认配置后运行自动标定:
python scripts/collect_handeye_eih.py
自动模式下,机械臂会自动遍历 50 个预设姿态,检测到ArUco稳定后自动采样。即使中途按 c 或 q 中断,脚本也会尝试基于当前已有样本计算标定结果。
如果你希望手动推动机械臂采集,可以使用手动模式:
python scripts/collect_handeye_eih.py --manual
手动模式下,机械臂会进入重力补偿状态。你可以将末端推到合适视角后按 Enter 采集,按 c 或 q 结束并计算结果。
如果您在校准之后发现机械臂的抓取精度无法满足需求,可以设置config/default.yaml参数 calibration.hand_eye_compensation_m中的 X(前后)、Y(左右)、Z(高低) 参数给予位置补偿。
标定结果保存到:
config/calibration/<camera_type>/hand_eye.npz
样本数建议最少 5 个样本且建议不少于 15 个样本。
8. 运行与调试
建议按以下顺序验证:前两个场景不连接机械臂,先检查相机、目标检测与抓取估计;后两个场景会连接并控制机械臂。
1. 仅验证目标检测
python scripts/object_detection.py
若需调整检测模型或类别,可在 config/default.yaml 中修改:
yolo:
  model_name: "yoloe-26l-seg.pt"
  device: "cpu"
  use_world: true
  custom_classes:
    - "yellow banana"
    - "water bottle"
    - "cup"
用于确认:
- 相机可以正常打开
- YOLO 模型加载正常
- YOLO 目标检测功能正常
2. 仅验证抓取估计
python scripts/ordinary_grasp_pipeline.py
若需要调整抓取估计频率或预抓取回退距离,可修改:
grasp_pipeline:
  infer_every_live: 3
  grasp:
    depth_quantile: 0.5
    pregrasp_offset_m: 0.080
    insertion_depth_m: 0.015
    min_base_z_m: 0.00
这个脚本不会连接机械臂,只用于验证:
- OBB 或最小外接矩形是否合理
- 抓取点是否位于目标中央区域
- 短轴方向是否符合夹爪开合方向预期
按键说明:
- 鼠标左键:点测深度
G:打印当前最佳抓取姿态Q/Esc:退出
3. 执行主抓取程序
python scripts/main.py
如果想先验证目标位姿并跳过抓取动作:
python scripts/main.py --dry-run
建议先通过 --dry-run 验证位姿和工作空间,再执行真实抓取。当前脚本在此模式下仍会初始化机械臂、移动到预备位,并在退出时执行清理与回零;仅验证视觉时,请使用前两个不连接机械臂的脚本。
主程序执行流程:
- 初始化 RGB-D 相机,确认图像流可用
- 机械臂与夹爪使能
- 移动到预备位,如果需要调整机械臂启动后的预备位置,请在
config/default.yaml中修改:
robot:
  ready_pose:
    x: 0.3
    y: 0.0
    z: 0.3
    roll: 0.0
    pitch: 0.7
    duration: 3.0
- 实时检测桌面目标
- 基于短轴估计抓取姿态
- 按
G采当前帧并执行抓取
运行时按键:
G:抓取当前最佳目标R:恢复实时预览Q/Esc:退出程序
4. scripts/set.py — 抓取与放置程序
功能效果:将香蕉抓取并放置到盒子里面
python scripts/set.py
完成流程:
- 相机与机械臂初始化,移动到预备点位
- 实时相机预览 + YOLO 目标检测与实例分割
- 按
G冻结帧,经手眼变换计算机械臂目标位姿 - 机械臂移动抓取香蕉并抬高
- 机械臂将香蕉放置在盒子内,并回归初始姿态
- 按
Q退出系统,机械臂回归零点
9. GraspNet 进阶模块(可选)
默认的 Python SDK / OBB 路线不需要 GraspNet。只有需要基于 RGB-D 点云估计 6D 夹取姿态时,才按下面步骤安装依赖并运行对应 Demo。
步骤 1. 安装 GraspNet 与 CUDA 算子
如果只运行 scripts/main.py 或 scripts/ordinary_grasp_pipeline.py,不需要配置 GraspNet。只有在运行 scripts/graspnet_camera_demo.py 或 scripts/grasp.py 时,才需要准备 GraspNet、CUDA 版 PyTorch、PointNet2/knn CUDA 算子和预训练权重。
GraspNet 的 pointnet2 / knn 扩展需要 CUDA 编译器。开始前先确认当前环境可以找到 nvcc,并检查 nvcc 的 CUDA 版本是否和 PyTorch 编译时使用的 CUDA 版本一致:
nvcc --version
python -c "import torch; print(torch.__version__, torch.version.cuda)"
基础安装的步骤 2 已将 PyTorch 独立安装。GraspNet 需要 NVIDIA 显卡和可用的 CUDA;采用 CPU 路线时请跳过本节。先完成以下检查,再配置编译器。
第 1 步:确认显卡
nvidia-smi
需要驱动能够识别 NVIDIA 显卡;仅安装 CUDA Toolkit 不能让 Intel / AMD 核显运行本项目的 CUDA 算子。
第 2 步:确认 PyTorch CUDA 可用
python -c "import torch; print(torch.__version__, torch.version.cuda, torch.cuda.is_available())"
如果 torch.cuda.is_available() 输出 True,继续下一步。如果 PyTorch 未安装、torch.version.cuda 为 None,或 CUDA 不可用,请回到基础安装步骤 2,按 NVIDIA 路线完成安装和验证。切换 CPU / CUDA 构建时,也请按该步骤先移除旧构建,再重新安装。
第 3 步:安装与 PyTorch 匹配的 CUDA 编译器
pointnet2 / knn 是本地 CUDA 扩展,编译时 nvcc --version 显示的 CUDA 版本必须与 torch.version.cuda 一致,否则会报 The detected CUDA version (...) mismatches the version that was used to compile PyTorch (...)。先查看两个版本:
nvcc --version
python -c "import torch; print(torch.version.cuda)"
以 torch.version.cuda 显示 12.8 为例,在 conda 环境中安装匹配的编译器:
conda install -c nvidia cuda-nvcc=12.8 cuda-cudart-dev=12.8

which nvcc       # 应指向 $CONDA_PREFIX/bin/nvcc,而不是 /usr/bin/nvcc
nvcc --version   # 应与 torch.version.cuda 一致
cuda-nvcc 提供编译器,cuda-cudart-dev 提供 targets/x86_64-linux/include 下的 CUDA 头文件,两者都需要。conda 环境激活后 $CONDA_PREFIX/bin 位于 PATH 最前,会自动遮蔽系统自带的旧版 nvcc(例如 Ubuntu 仓库安装的 CUDA 11.5),无需卸载系统 CUDA。
不建议用降级 PyTorch 的方式去迁就系统旧 nvcc:旧 CUDA 不一定支持你的显卡算力(CUDA 11.5 最高只支持 sm_86;RTX 40 系需要 CUDA 11.8+,RTX 50 系需要 CUDA 12.8+),且旧版 PyTorch 与本项目其他依赖(如新版 ultralytics)可能不兼容。
第 4 步:验证
python -c "import torch; print(torch.__version__, torch.version.cuda, torch.cuda.is_available())"
nvcc --version
两者 CUDA 版本一致、且 torch.cuda.is_available() 输出 True,即完成 PyTorch 配置,可以继续编译 CUDA 算子。
cd sdk
git clone https://github.com/graspnet/graspnet-baseline.git
cd graspnet-baseline

# 按你的 CUDA 版本安装 PyTorch 后,再安装 GraspNet 运行依赖
pip install open3d tensorboard Pillow tqdm

# 编译本地算子前配置 CUDA 编译路径。
# 注意:头文件/库路径请用 conda cuda-toolkit 的 targets 目录,
# 不要混用 pip 版 nvidia/cu13 目录(版本与 conda nvcc 不一致会导致编译报错)。
export CUDA_HOME=$CONDA_PREFIX
export TORCH_CUDA_ARCH_LIST="$(python -c 'import torch; major, minor = torch.cuda.get_device_capability(); print(f"{major}.{minor}")')"
export CPATH=$CONDA_PREFIX/targets/x86_64-linux/include:$CPATH
export CPLUS_INCLUDE_PATH=$CONDA_PREFIX/targets/x86_64-linux/include:$CPLUS_INCLUDE_PATH
export LIBRARY_PATH=$CONDA_PREFIX/targets/x86_64-linux/lib:$CONDA_PREFIX/lib:$LIBRARY_PATH
export LD_LIBRARY_PATH=$CONDA_PREFIX/targets/x86_64-linux/lib:$CONDA_PREFIX/lib:$LD_LIBRARY_PATH

# 编译 CUDA 算子
cd pointnet2
pip install . --no-build-isolation
cd ../knn
pip install . --no-build-isolation
cd ..

# 安装 GraspNet API
git clone https://github.com/graspnet/graspnetAPI.git
cd graspnetAPI
sed -i "s/'sklearn'/'scikit-learn'/" setup.py
pip install .
cd ../../..
注:如果直接参考graspnet-baseline官方仓库文档使用 python setup.py install 可能报 CUDA / PyTorch 相关错误,建议使用 pip install . --no-build-isolation,让扩展在当前 conda 环境中复用已安装的 PyTorch 与 CUDA 配置进行编译。
如果编译时报 fatal error: cusparse.h: No such file or directory,先运行 find $CONDA_PREFIX -name cusparse.h,并把包含 cusparse.h 的目录加入 CPATH / CPLUS_INCLUDE_PATH(conda cuda-toolkit 下通常是 $CONDA_PREFIX/targets/x86_64-linux/include)。如果报 '__NV_IS_DEVICE' was not declared in this scope 等头文件相关的编译错误,通常是 pip 版 nvidia/cu13 头文件与 conda nvcc 版本不一致导致的,请改用上面的 conda targets 路径后重新编译。
此外,GraspNet API 的依赖中可能仍使用 sklearn 包名。上面的 sed 命令会将 sklearn 替换为 scikit-learn,避免安装时出现包名提示。除非同步调整 GraspNet API 的依赖栈,否则建议保留其 numpy==1.23.4 约束,因为 transforms3d==0.3.1 仍使用 np.float 等 NumPy 别名。
配置预训练模型
在graspnet-baseline 官方仓库下载 GraspNet 官方预训练权重Google、Baidu,将 下载好的checkpoint-rs.tar 放到:
mkdir -p ~/rebot_grasp/sdk/graspnet-baseline/checkpoints

sdk/graspnet-baseline/checkpoints/checkpoint-rs.tar
然后在 config/default.yaml 中确认:
graspnet:
  checkpoint: "checkpoint-rs.tar"
checkpoint 支持三种写法:仅文件名会自动从 sdk/graspnet-baseline/checkpoints/ 查找;相对路径会按项目根目录解析;绝对路径会直接使用。
步骤 2. 运行 GraspNet 相机估计 Demo
python scripts/graspnet_camera_demo.py
该脚本不连接机械臂,仅使用 RGB-D 相机运行 GraspNet 6D 夹取姿态估计。脚本会保留实时相机预览,并使用 YOLO 检测框选择目标区域,再从 GraspNet 全场景候选中筛选目标 bbox 内的可行夹取。
按键说明:
G/Space:对当前帧运行 GraspNet 推理R:恢复实时预览Q/Esc:退出
推理后可通过 Open3D 查看点云与夹取候选。
步骤 3. 运行 GraspNet 机械臂抓取程序
python scripts/grasp.py
python scripts/grasp.py --dry-run
python scripts/grasp.py --target-class "light blue coffee cup"
该脚本基于 GraspNet 估计结果接入机械臂执行流程:YOLO 选择目标,GraspNet 输出 6D 夹取姿态,经手眼标定转换到机械臂基坐标系,再检查 IK 可达性并执行预夹取、夹取、退回动作。
运行 python scripts/grasp.py 将运行完整 GraspNet 机械臂抓取流程,会实际控制机械臂运动。--dry-run 打印目标位姿和候选筛选结果,并跳过抓取动作;当前脚本仍会初始化机械臂、移动到预备位,并在退出时执行清理与回零。--target-class "light blue coffee cup" 可以指定 YOLO 目标类别,只对该类别对应目标进行 GraspNet 候选筛选与抓取。
10. 常见问题
1. ModuleNotFoundError: No module named 'motorbridge'
表示当前 Python 环境还没有安装机械臂 SDK 依赖。conda env update 只更新基础环境,项目依赖需要单独安装。请在项目根目录执行:
conda activate rebotarm
conda env update -n rebotarm -f environment.yml
# 先按基础安装步骤 2 完成 PyTorch 安装,再补齐项目依赖。
python -m pip install -r requirements.txt -c requirements-pytorch.txt
cd sdk/reBotArm_control_py && python -m pip install -e .
2. 按 G 后不执行抓取
常见原因:
hand_eye.npz不存在- 手眼标定模式不是
eye_in_hand - 当前目标位姿 IK 不可达
建议先运行:
python scripts/main.py --dry-run
3. 抓取点深度不稳定
可以适当调整:
grasp_pipeline.grasp.depth_quantile- 相机与目标的安装高度
- 目标表面的反光情况
4. GraspNet 报 pointnet2_utils 无法从 pointnet2 导入
这通常是 sdk/graspnet-baseline/pointnet2 本地 CUDA 扩展没有在当前 conda 环境中正确编译安装,或 Python 路径解析到了错误的 pointnet2 包。建议确认已激活项目环境,并在同一个环境中重新编译安装 pointnet2 与 knn:
conda activate rebotarm
cd sdk/graspnet-baseline/pointnet2
pip install . --no-build-isolation

cd ../knn
pip install . --no-build-isolation
验证(pointnet2_utils / knn_modules 是以顶层模块方式从源码目录导入的,这也是 models/ 里的导入方式;运行抓取脚本时会自动把源码目录加入 sys.path):
cd sdk/graspnet-baseline
python -c "import sys; sys.path[:0]=['pointnet2','knn']; import pointnet2_utils, knn_modules; print('import works')"
5. 针对新显卡运行 GraspNet 时出现 CUDA 架构不兼容
如果出现 no kernel image is available for execution on the device 或 PyTorch 提示当前 GPU 的 CUDA capability 不受支持,通常说明当前 PyTorch wheel 不包含该显卡架构对应的 CUDA kernel。建议安装支持当前 CUDA/显卡架构的 PyTorch 版本,然后重新编译 GraspNet 的本地 CUDA 扩展。
python -c "import torch; print(torch.__version__, torch.version.cuda, torch.cuda.get_device_name(0))"

cd sdk/graspnet-baseline/pointnet2
pip install . --no-build-isolation

cd ../knn
pip install . --no-build-isolation
如需手动指定编译架构,可在重新编译前设置 TORCH_CUDA_ARCH_LIST,具体取值请按当前显卡架构和 PyTorch/CUDA 版本确认。
6. GraspNet 推理时报 RuntimeError: CPU not supported
pointnet2 中的采样算子只支持 CUDA tensor。请确认 CUDA 可用、GraspNet 网络和输入点云都在 GPU 上,并且 pointnet2 / knn 是在当前环境和当前 PyTorch 版本下编译的。
python -c "import torch; print(torch.cuda.is_available())"
如果输出为 False,需要先修复 CUDA / PyTorch 安装;如果输出为 True 但仍报错,建议重新编译 pointnet2 和 knn。
二、视觉抓取方式2
1. 项目介绍
本方案基于 ROS 2 与 YOLOE,在 reBot Arm B601-RS 上完成目标检测、抓取与放置。系统通过多终端分别启动机械臂、深度相机和抓取节点。
当前深度相机支持 Orbbec Gemini 2 与 RealSense D405 / D435i。本方案使用模型中预设的相机安装外参,不要求通过标定板采集手眼标定数据。请使用对应相机的指定支架和安装位置;安装和打印件公差会带来误差,需要先检查 TF 和目标位姿,再微调偏移参数。
2. 环境安装
本方案使用 Ubuntu 22.04、ROS 2 Humble、系统 Python 3.10 和独立的 Conda yolo 环境。先用系统环境准备机械臂、相机驱动和视觉抓取包,统一编译后,再创建用于 YOLOE 推理的 Conda 环境。
步骤 1–4 请在未激活 Conda、未加载旧工作空间的新终端中执行;只加载系统 ROS。终端 A、B、D、E 也使用系统环境,只有终端 C 使用 yolo 环境。不要将 Python SDK / OBB 路线的环境文件和安装命令混入本路线。
步骤 1. 安装机械臂 ROS 2 工程
请先按 reBot Arm B601-RS ROS2 集成 完成机械臂基础准备、ROS 2 Humble、构建工具、机械臂工作空间和底层 SDK 的安装,并确认机械臂工程能编译。本文继续使用同一个 ~/rebotarm_ros2 工作空间。
source /opt/ros/humble/setup.bash
echo "$ROS_DISTRO"
sudo apt update
sudo apt install -y python3-rosdep python3-colcon-common-extensions git wget cmake build-essential
预期 ROS_DISTRO 输出 humble。如果工作空间已包含下面要克隆的仓库,请检查其分支和内容,不要在同一路径重复执行 git clone。
步骤 2. 安装相机
按实际使用的相机选择下面其中一套,点击展开对应安装步骤即可。 将 Orbbec ROS 2 SDK 克隆到工作空间,并切换到 按驱动仓库说明安装原生依赖,ROS 依赖在步骤 3 中统一安装: 安装 udev 规则: 下面使用 RSUSB 后端,避免额外修补内核 UVC 模块。关闭示例和 GLSL 扩展,通过 在 librealsense 相机驱动的 ROS 依赖和工作空间编译分别在步骤 3、步骤 4 中完成,此处无需提前编译。重新插拔相机后,用 点击展开 Gemini 2 安装步骤
v2-main 分支:cd ~/rebotarm_ros2/src
git clone https://github.com/xiehuangbao888/OrbbecSDK_ROS2.git
cd OrbbecSDK_ROS2
git checkout v2-mainsudo apt install -y libgflags-dev nlohmann-json3-dev libgoogle-glog-dev libdw-dev libssl-dev mesa-utils libgl1 \
ros-humble-image-transport-plugins ros-humble-compressed-image-transportcd ~/rebotarm_ros2/src/OrbbecSDK_ROS2/orbbec_camera/scripts
sudo bash install_udev_rules.sh
sudo udevadm control --reload-rules && sudo udevadm trigger点击展开 D405、D435i 安装步骤
v2.58.1:sudo apt update
sudo apt install -y cmake build-essential git pkg-config libusb-1.0-0-dev libudev-dev libssl-dev v4l-utilscd ~
git clone https://github.com/realsenseai/librealsense.git
cd librealsense
git checkout v2.58.1
cd ~/librealsense
./scripts/setup_udev_rules.sh
BUILD_TOOLS=ON 保留 rs-enumerate-devices 等命令行工具。realsense-viewer 属于图形示例。cd ~/librealsense &&
mkdir -p build && cd build &&
cmake .. -DCMAKE_BUILD_TYPE=Release \
-DFORCE_RSUSB_BACKEND=ON \
-DBUILD_EXAMPLES=OFF \
-DBUILD_TOOLS=ON \
-DBUILD_GRAPHICAL_EXAMPLES=OFF \
-DBUILD_GLSL_EXTENSIONS=OFF &&
cmake --build . --parallel 2 &&
sudo cmake --install . &&
sudo ldconfigOpenGL::GLv2.58.1 中,仅关闭 BUILD_GRAPHICAL_EXAMPLES 时,普通示例仍会链接 OpenGL::GL,导致 CMake 生成构建文件失败。如果曾使用 BUILD_EXAMPLES=ON 遇到此错误,直接重跑上面的命令。CMake 会更新现有 build 目录中的选项。
cd ~/rebotarm_ros2/src
git clone https://github.com/xiehuangbao888/realsense-ros.gitlsusb -t 确认它连接到 USB 3.x,通常应显示 5000M 或更高速度。
步骤 3. 导入视觉抓取包并安装 ROS 依赖
cd ~/rebotarm_ros2/src/
git clone https://github.com/xiehuangbao888/rebot_visual_grasp.git
首次使用 rosdep 时先初始化;如果提示 default sources list file already exists,跳过初始化,继续更新索引:
sudo rosdep init
rosdep update
cd ~/rebotarm_ros2
rosdep install --from-paths src --ignore-src -r -y --rosdistro humble --skip-keys="librealsense2 orbbec_description realsense2_description"
本命令按已克隆的全部 ROS 包声明安装系统依赖,包括 diagnostic_updater、cv_bridge、xacro 等。librealsense2 在 RealSense 分支中已从源码安装;另外两个键是相机描述包,所选相机的描述包由步骤 2 的源码提供,另一种相机的描述包无需安装。因此跳过这些键,避免重复安装 SDK 或被未选相机的依赖阻塞。
预期输出 All required rosdeps installed successfully。如果仍有依赖错误,请先解决再编译;不要把忽略错误后部分安装完成当作成功。
步骤 4. 编译工作空间
本教程统一使用 --symlink-install,安装相机驱动和视觉抓取包时也请保持相同的构建方式。
如果此前使用未带 --symlink-install 的命令编译过,切换后可能出现 failed to create symbolic link,并提示 existing path cannot be removed: Is a directory。这是旧构建生成的普通目录与符号链接冲突,需要清理后重新编译。
打开未激活 conda 环境、未加载当前工作空间 install/setup.bash 的新终端,执行:
cd ~/rebotarm_ros2
rm -rf build install log
这只会删除当前工作空间的构建、安装和日志目录,保留 src 和其他源码。清理后按所选相机的命令完整重新编译。
cd ~/rebotarm_ros2
source /opt/ros/humble/setup.bash
- RealSense D405 / D435i
- Orbbec Gemini 2
colcon build --symlink-install --cmake-args -DCMAKE_BUILD_TYPE=Release -DUSE_LIFECYCLE_NODE=OFF
colcon build --symlink-install --cmake-args -DCMAKE_BUILD_TYPE=Release
仅在编译成功后加载工作空间,并检查视觉抓取包:
source ~/rebotarm_ros2/install/setup.bash
ros2 pkg prefix rebot_visual_grasp
RealSense 用户再执行 ros2 pkg prefix realsense2_camera;Gemini 2 用户执行 ros2 pkg prefix orbbec_camera。预期输出当前工作空间中对应包的安装路径。
确认编译结果
编译完成后,查看末尾的 Summary。如果所有包均显示 Finished,且没有 Failed 或 Aborted,表示本次编译成功。例如,包含 RealSense 驱动和视觉抓取包的工作空间可能输出:
Summary: 11 packages finished [33.8s]
  4 packages had stderr output: realsense2_camera_msgs realsense2_description rebotarm_moveit_config rebotarm_msgs
包的数量和耗时会因工作空间内容及电脑性能而不同。packages had stderr output 只表示这些包向标准错误流输出了内容,需要结合具体日志判断;上例中如果内容仅为下面说明的 CMake 警告,则不影响编译成功。
如果先前已加载当前工作空间的 install/setup.bash,删除 install 后继续在同一终端编译,可能出现 AMENT_PREFIX_PATH 或 CMAKE_PREFIX_PATH 中的路径不存在的警告。这表示终端环境仍保留旧安装路径。如果最终所有包均编译成功,无需再次删除构建目录;编译完成后重新加载上面的 install/setup.bash,再继续运行。
后续重新编译时,建议使用未加载当前工作空间的新终端,仅先加载 /opt/ros/humble/setup.bash。如果 ~/.bashrc 中配置了自动加载当前工作空间,请在清理后重新编译前暂时停用该配置。
使用 --cmake-args -DUSE_LIFECYCLE_NODE=OFF 时,部分包可能提示 Manually-specified variables were not used by the project: USE_LIFECYCLE_NODE。这是因为该参数仅用于相关驱动,其他包未使用它,属于 CMake 警告,不代表编译失败。
到此,ROS 工作空间编译完成。接下来按步骤 5 创建 Conda 推理环境。之后每个新终端在运行 ROS 命令前,都需要先加载:
source /opt/ros/humble/setup.bash
source ~/rebotarm_ros2/install/setup.bash
步骤 5. 安装 YOLO / YOLOE 环境
grasp_yolo 在 Python 中调用 Ultralytics YOLOE。请使用独立 conda 环境,不要使用系统 /usr/bin/python3。
本步骤适用于 Ubuntu 22.04、ROS 2 Humble、Python 3.10 和 x86_64 主机。按顺序创建环境、选择 PyTorch 后端,再安装视觉和 ROS Python 运行依赖。系统通过 apt 安装的 Python 依赖不一定在 Conda 环境中可用,需要分别检查。
创建基础环境
conda create -n yolo python=3.10
conda activate yolo
python -c "import sys; print(sys.executable)"
Python 路径位于当前 Conda 的 envs/yolo/bin/python 中。已有 yolo 环境时,直接激活即可;此时还需完成下面的 PyTorch 和项目依赖安装。
按硬件安装 PyTorch
下面两个标签使用 PyTorch 2.9.1、torchvision 0.24.1 和 torchaudio 2.9.1,仅下载源不同。请在当前 yolo 环境中选择一种后端安装。
- CPU(无 NVIDIA 显卡)
- NVIDIA 显卡(CUDA)
适用于 Intel / AMD 核显电脑,或希望先使用 CPU 验证的用户。
python -m pip install torch==2.9.1 torchvision==0.24.1 torchaudio==2.9.1 --index-url https://download.pytorch.org/whl/cpu
python -c "import torch; print(torch.__version__, torch.__file__); print('CUDA available:', torch.cuda.is_available()); print(torch.rand(2, 3))"
PyTorch 路径位于当前 Conda 环境中,随机张量正常输出。CUDA available: False 属于正常结果,无需为此安装 CUDA。后续启动 grasp_yolo 时设置 -p yolo_device:=cpu;CPU 推理帧率取决于模型和电脑性能。
先确认驱动能够识别 NVIDIA 显卡,再安装 CUDA 版 PyTorch。下面以 CUDA 12.8 构建为例,需要显卡架构和驱动同时支持:
nvidia-smi
python -m pip install torch==2.9.1 torchvision==0.24.1 torchaudio==2.9.1 --index-url https://download.pytorch.org/whl/cu128
python -c "import torch; print(torch.__version__, torch.__file__); print('CUDA build:', torch.version.cuda); print('CUDA available:', torch.cuda.is_available()); print(torch.rand(2, 3, device='cuda'))"
nvidia-smi 能列出显卡,PyTorch 路径位于当前 Conda 环境中,CUDA available: True,且 CUDA 张量正常输出。后续启动 grasp_yolo 时可使用 -p yolo_device:=0 指定第 0 块 GPU。
请对照 PyTorch 官方版本列表,选择支持当前 GPU、驱动和 Python 版本的构建,不要仅根据 nvidia-smi 显示的 CUDA 数字选择。普通 YOLOE 推理使用预编译 wheel,无需另外安装 CUDA Toolkit。
如果 CUDA 不可用,请先检查驱动、显卡架构和所选 wheel,或切换到 CPU 标签完成基础验证。更换 PyTorch 版本时,需要同步调整 torchvision、torchaudio 和下一阶段安装命令中的配套版本。
安装项目依赖并验证
完成任一后端安装后,保持 yolo 环境激活,安装视觉依赖和 Conda 环境中的 Python 运行依赖。命令保留 PyTorch 配套版本,并一起解析 NumPy 与 OpenCV 的版本约束:
python -m pip install "ultralytics==8.4.202" "torch==2.9.1" "torchvision==0.24.1" "torchaudio==2.9.1" "numpy==1.26.4" "opencv-python==4.11.0.86" transforms3d pyyaml lark typeguard

# YOLOE 开集类别需要 Ultralytics 版 CLIP,不要安装 PyPI 的 clip
python -m pip install git+https://github.com/ultralytics/CLIP.git
如果终端已加载 ROS 2,pip 在安装 PyTorch 时可能提示 generate-parameter-library-py 缺少 pyyaml 和 typeguard。如果日志末尾的 Successfully installed 列出了 torch、torchvision 和 torchaudio,这条提示不影响本次 PyTorch 安装。执行本步骤的安装命令补齐这两个依赖,再运行下方的 pip check 和导入验证。
如果按机械臂工程默认配置编译了 rebotarm_agent,还需补齐该包声明的依赖,使加载整个工作空间后执行 pip check 不再提示缺少 fastmcp:
python -m pip install fastmcp
fastmcp 属于 Agent 功能,视觉识别本身不直接使用它。如果工作空间没有该包,可跳过这条命令。
本流程固定使用 NumPy 1.26.4 与 OpenCV 4.11.0.86;后续安装或升级 Ultralytics 时,也请保留这些版本约束和 PyTorch 配套版本。
如果此前先执行 pip install -U ultralytics,再单独安装 NumPy 1.26.4,可能出现 opencv-python ... requires numpy>=2。例如,OpenCV 5.0.0.93 要求 NumPy 2,而当前流程使用 NumPy 1.26.4。即使最后显示 Successfully installed,环境也可能仍存在依赖冲突。
保持 yolo 环境激活,安装配套版本后,再执行下面的依赖检查与导入验证:
conda activate yolo
python -m pip install "numpy==1.26.4" "opencv-python==4.11.0.86" transforms3d
不要在同一个环境中同时安装多个提供 cv2 的 OpenCV 包。如果已同时安装 opencv-python、opencv-contrib-python 或对应的 headless 包,请先卸载这些包,再重新执行上面的安装命令:
python -m pip uninstall -y opencv-python opencv-contrib-python opencv-python-headless opencv-contrib-python-headless
python -m pip install "numpy==1.26.4" "opencv-python==4.11.0.86" transforms3d
检查依赖并验证 YOLOE
先加载系统 ROS 和已编译的工作空间,再用当前 Conda Python 检查依赖:
source /opt/ros/humble/setup.bash
source ~/rebotarm_ros2/install/setup.bash
python -m pip check
python -c "import sys, torch, torchvision, torchaudio, cv2, numpy, yaml, lark, transforms3d, clip; from ultralytics import YOLOE; print('Python:', sys.executable); print('PyTorch:', torch.__version__); print('OpenCV:', cv2.__version__); print('NumPy:', numpy.__version__); print('CUDA available:', torch.cuda.is_available()); print('YOLOE OK')"
python -c "import rclpy, cv_bridge, launch_ros; import rebot_visual_grasp.grasp_yolo; print('ROS grasp imports OK')"
pip check 输出 No broken requirements found.;Python 路径位于当前 Conda 环境,视觉验证输出 OpenCV: 4.11.0、NumPy: 1.26.4 和 YOLOE OK,ROS 导入验证输出 ROS grasp imports OK。CPU 后端的 CUDA available: False 正常;GPU 后端应为 True。这些导入检查不会启动抓取节点或控制机械臂。
如果 pip check 提示 launch-ros ... requires pyyaml,请确认已在 yolo 环境中执行上面的依赖安装;如果提示 rebotarm-agent ... requires fastmcp,执行对应的 Agent 依赖安装命令。如果缺少 rclpy、cv_bridge 或工作空间模块,请先检查 ROS 系统依赖、工作空间编译结果及两条 source 命令,不要通过 pip 安装同名 ROS 包替代。
依赖检查和导入验证全部通过后,再继续下载权重和启动抓取节点。
下载权重到 ~/rebot_visual_model
mkdir -p ~/rebot_visual_model && cd ~/rebot_visual_model

# MobileCLIP(YOLOE set_classes 必需,约 242MB)
wget -c https://github.com/ultralytics/assets/releases/download/v8.4.0/mobileclip2_b.ts

# YOLOE 分割权重也可在首次运行时自动下载;建议手动放到同目录
wget -c https://github.com/ultralytics/assets/releases/download/v8.4.0/yoloe-26s-seg.pt
在模型目录中验证权重加载和文本类别设置,避免启动机械臂后才发现模型文件或 CLIP 依赖缺失:
cd ~/rebot_visual_model
python -c "from ultralytics import YOLOE; model = YOLOE('yoloe-26s-seg.pt'); model.set_classes(['cube', 'box']); print('YOLOE weights and text encoder OK')"
预期输出 YOLOE weights and text encoder OK。首次加载可能耗时较长;本命令只加载视觉模型,不连接或控制机械臂。如果缺少权重或依赖,请先解决该错误再运行项目。
3. 运行项目
启动前请确认:机械臂已上电,CAN 接口为 can0,Gemini 2、D405 或 D435i 已通过 USB 连接。然后先拉起 CAN:
sudo ip link set can0 down 2>/dev/null
sudo ip link set can0 type can bitrate 1000000
sudo ip link set can0 up
终端 C 的 move_to_observation_on_start:=true 会使机械臂移动到观察位;终端 D 会执行抓取和放置。启动前确认零点、安装支架、工作空间和偏移参数,确保运动路径内无人和障碍物,并准备随时停止。
下面按 A → B → C → D 的顺序分别启动,保持前面的终端运行。Gemini 2、D405 与 D435i 的启动命令不同,请按实际相机选择。如果希望一键启动,可以自行编写启动脚本。
终端 A — 启动机械臂 + RViz
点击展开 Gemini 2
source /opt/ros/humble/setup.bash
source ~/rebotarm_ros2/install/setup.bash

ros2 launch rebot_visual_grasp bringup_with_camera.launch.py model:=rs channel:=can0 use_rviz:=true
点击展开 D405
source /opt/ros/humble/setup.bash
source ~/rebotarm_ros2/install/setup.bash

ros2 launch rebot_visual_grasp bringup_with_d405.launch.py model:=rs channel:=can0 use_rviz:=true
点击展开 D435i
source /opt/ros/humble/setup.bash
source ~/rebotarm_ros2/install/setup.bash

ros2 launch rebot_visual_grasp bringup_with_d435i.launch.py model:=rs channel:=can0 use_rviz:=true
终端 B — 启动相机
点击展开 Gemini 2
source /opt/ros/humble/setup.bash
source ~/rebotarm_ros2/install/setup.bash

ros2 launch orbbec_camera gemini2.launch.py
点击展开 D405
source /opt/ros/humble/setup.bash
source ~/rebotarm_ros2/install/setup.bash

ros2 launch realsense2_camera rs_launch.py \
  align_depth.enable:=true \
  depth_module.depth_profile:=640x360x30 \
  depth_module.color_profile:=640x360x30
点击展开 D435i
source /opt/ros/humble/setup.bash
source ~/rebotarm_ros2/install/setup.bash

ros2 launch realsense2_camera rs_launch.py \
  align_depth.enable:=true \
  depth_module.depth_profile:=640x480x30 \
  rgb_camera.color_profile:=640x480x30
终端 C — 机械臂到达观察位 + YOLO 识别
运行前请先 conda activate yolo。下面的 python 使用当前激活的环境,无需手动填写 Miniconda 或 Miniforge 路径。如果环境名不是 yolo,请激活实际使用的环境。下面的启动示例默认使用 yolo_device:=cpu;GPU 后端请先通过步骤 5 的 CUDA 验证,再将该参数改为 yolo_device:=0。点击展开 Gemini 2
conda activate yolo
source /opt/ros/humble/setup.bash
source ~/rebotarm_ros2/install/setup.bash

python -m rebot_visual_grasp.grasp_yolo --ros-args \
  -p yolo_model:="$HOME/rebot_visual_model/yoloe-26s-seg.pt" \
  -p target_class:="cube" \
  -p place_class:="box" \
  -p yolo_device:=cpu \
  -p grasp_z_offset_m:=0.01 \
  -p place_z_offset_m:=0.1 \
  -p grasp_x_offset_m:=-0.02 \
  -p grasp_y_offset_m:=0.002 \
  -p move_to_observation_on_start:=true \
  -p auto_publish_on_detect:=true
点击展开 D405
conda activate yolo
source /opt/ros/humble/setup.bash
source ~/rebotarm_ros2/install/setup.bash

python -m rebot_visual_grasp.grasp_yolo --ros-args \
  -p yolo_model:="$HOME/rebot_visual_model/yoloe-26s-seg.pt" \
  -p color_topic:=/camera/camera/color/image_raw \
  -p depth_topic:=/camera/camera/aligned_depth_to_color/image_raw \
  -p color_info_topic:=/camera/camera/color/camera_info \
  -p optical_frame:=camera_color_optical_frame \
  -p target_class:=cube \
  -p place_class:=box \
  -p yolo_device:=cpu \
  -p grasp_z_offset_m:=0.01 \
  -p grasp_y_offset_m:=-0.005 \
  -p place_z_offset_m:=0.1 \
  -p grasp_x_offset_m:=-0.01 \
  -p move_to_observation_on_start:=true \
  -p auto_publish_on_detect:=true
点击展开 D435i
conda activate yolo
source /opt/ros/humble/setup.bash
source ~/rebotarm_ros2/install/setup.bash

python -m rebot_visual_grasp.grasp_yolo --ros-args \
  -p yolo_model:="$HOME/rebot_visual_model/yoloe-26s-seg.pt" \
  -p color_topic:=/camera/camera/color/image_raw \
  -p depth_topic:=/camera/camera/aligned_depth_to_color/image_raw \
  -p color_info_topic:=/camera/camera/color/camera_info \
  -p optical_frame:=camera_color_optical_frame \
  -p target_class:="cube" \
  -p place_class:="box" \
  -p yolo_device:=cpu \
  -p grasp_z_offset_m:=0.01 \
  -p place_z_offset_m:=0.1 \
  -p grasp_y_offset_m:=0.01 \
  -p grasp_x_offset_m:=-0.04 \
  -p move_to_observation_on_start:=true \
  -p auto_publish_on_detect:=true
| 参数 | 说明 |
|---|---|
yolo_device:=cpu | 默认使用 CPU;通过 CUDA 验证后改为 yolo_device:=0 使用第 0 块 GPU |
target_class | 目标抓取物体的 YOLOE 文本类名,可按实际物体修改,支持所有yolo默认能识别的物体 |
place_class | 目标放置物体的 YOLOE 文本类名,可按实际物体修改,支持所有yolo默认能识别的物体 |
grasp_x_offset_m | base_link 前后方向,负数表示往后拉,可按需要调整 |
grasp_y_offset_m | 抓取的左右方向。0.01 为左偏 1cm,负数为右方 |
grasp_z_offset_m | 抓取高度微调。默认参数按柔性夹爪设置(比普通夹爪更长),可按实际夹爪高度调整 |
place_z_offset_m | 放置时的抬高高度,用于控制到达放置点后多高再放下物体 |
终端 D — 一键抓取放置
source /opt/ros/humble/setup.bash
source ~/rebotarm_ros2/install/setup.bash

ros2 launch rebot_visual_grasp grasp_go.launch.py
如需修改延时,可在启动命令后追加参数,例如 5 秒后触发:
ros2 launch rebot_visual_grasp grasp_go.launch.py trigger_delay_s:=5.0
终端 E — 回零(可选)
正常退出机械臂控制节点时会尝试回零并失能;异常中断或通信故障时不能依赖自动回零。需要手动回零时,请保持终端 A 的控制节点运行,并确认路径内无障碍物:
source /opt/ros/humble/setup.bash
source ~/rebotarm_ros2/install/setup.bash
ros2 service call /rebotarm/safe_home std_srvs/srv/Trigger {}
联系方式
- 技术支持:提交 Issue
- 项目地址:Github
- 论坛:Seeed Studio Forum