reBot Arm B601-RS LeRobot 入门


6-DOF Robotic Arm · Multi-Motor Support · Kinematics Solver · Trajectory Planning · Fully Open Source
reBot Arm B601-RS是由Seeed开源的是一个致力于降低具身智能学习门槛的机械臂项目。我们毫无保留地开源了所有结构设计和代码,一起让机器人技术触手可及。
LeRobot 致力于为真实世界的机器人提供 PyTorch 中的模型、数据集和工具。其目标是降低机器人学的入门门槛,使每个人都能通过共享数据集和预训练模型进行贡献和受益。LeRobot 集成了经过验证的前沿方法,专注于模仿学习和强化学习。它提供了一套预训练模型、包含人类收集的示范数据集和仿真环境,使用户无需进行机器人组装即可开始使用。
本维基提供了 reBot-DevArm 调试教程,并在 Lerobot 框架内实现数据收集和训练。
Seeed Studio 教程严格按官方文档更新,如遇无法解决的软件或环境问题,请先查阅文末FAQ,或者联系客服加入SeeedStudio Lerobot交流群询问,也可以在这里询问:LeRobot GitHub 或 Discord频道。
初始系统环境
- Ubuntu x86
- Jetson Orin
- Ubuntu 22.04/Ubuntu 24.04
- NVIDIA GPU 与 CUDA 12+(用于 GPU 加速训练/推理,可选)
- Python 3.12
- Torch 2.6(CPU 版可运行基础流程,GPU 加速需 CUDA 版)
- Jetson JetPack 6.0 和 6.1,暂不支持 6.2
- Python 3.12
- Torch 2.3+
安装LeRobot
LeRobot 的基础环境可以在 CPU 上安装和运行。若需要 GPU 加速训练或推理,请确认电脑配有 NVIDIA GPU,并根据 CUDA 版本安装匹配的 PyTorch 与 Torchvision。
1. 安装 Miniforge
cd ~
wget "https://github.com/conda-forge/miniforge/releases/latest/download/Miniforge3-$(uname)-$(uname -m).sh"
bash Miniforge3-$(uname)-$(uname -m).sh

~/miniforge3/bin/conda init bash
source ~/.bashrc
2. 克隆 LeRobot 仓库
mkdir ~/rebot_lerobot
cd ~/rebot_lerobot
git clone https://github.com/Seeed-Projects/lerobot.git
3. 创建 Conda 环境并安装 LeRobot
关于功能包的详细功能,请参考:
lerobot 仓库已有 pyproject.toml,创建 conda 环境并安装所有依赖包。
cd ~/rebot_lerobot

# 创建 conda 环境(Python 3.12)
conda create -y -n lerobot python=3.12

# 激活环境
conda activate lerobot

# 安装 lerobot 主项目(可编辑模式)
pip install -e ./lerobot

# 添加依赖包
pip install lerobot-teleoperator-rebot-arm-102
pip install lerobot-robot-seeed-b601
pip install motorbridge
4. 安装视频依赖
ffmpeg 是视频解码依赖,通过 conda 安装:
conda install ffmpeg -c conda-forge
版本说明:
- 默认会安装 ffmpeg 7.X(支持 libsvtav1 编码器)
- 如果遇到版本兼容问题,可以指定安装 ffmpeg 7.1.1:
conda install ffmpeg=7.1.1 -c conda-forge - 可通过
ffmpeg -encoders | grep svtav1检查是否支持 libsvtav1 编码器
- Ubuntu x86
- Jetson Orin
Ubuntu x86 无需执行其他视频依赖配置,请继续完成步骤 5。
对于 Jetson JetPack 6.0+ 设备,请确保在执行以下命令前,已按照 此链接教程 的第 5 步安装 PyTorch GPU 版和 Torchvision。
conda install -y -c conda-forge "opencv>=4.10.0.84"  # 通过 conda 安装 OpenCV 和其他依赖,仅适用于 Jetson JetPack 6.0+
conda remove opencv   # 卸载 OpenCV
pip3 install opencv-python==4.10.0.84  # 使用 pip3 安装指定版本 OpenCV
conda uninstall numpy
pip3 install numpy==1.26.0  # 该版本需与 torchvision 兼容
5. 检查 PyTorch 和 Torchvision
由于通过 pip 安装 LeRobot 环境时可能会将原有的 PyTorch 和 Torchvision 替换为 CPU 版本,因此需要在 Python 中进行检查。
python3
import torch
print(torch.cuda.is_available())
exit()
如果输出结果为 False,表示当前环境中的 PyTorch 是 CPU 版本。没有 NVIDIA GPU 的电脑输出 False 是正常现象,可以继续用 CPU 运行基础流程,但训练会明显变慢。若电脑配有 NVIDIA GPU 且需要 GPU 加速,请根据 PyTorch 官方安装指南 安装与 CUDA 版本匹配的 PyTorch 和 Torchvision,此时最终检查结果应为 True。
如果你使用的是 Jetson 设备,请根据 此教程 安装 GPU 版 PyTorch 和 Torchvision。
NVIDIA RTX 50 系列显卡需要 CUDA 12.8 及以上版本的 PyTorch 预览版:
pip install --pre torch torchvision torchaudio --index-url https://download.pytorch.org/whl/nightly/cu128
校准机械臂
接下来,你需要对你的 reBot B601-RS 机器人接上电源和数据线进行校准,以确保在相同的物理位置时,Leader 臂和 Follower 臂的位置信息一致。
这个校准过程至关重要,因为它可以让在一个 reBot B601-RS 机器人上训练的神经网络在另一个机器人上也能正常工作。如果需要重新校准机械臂,请完全删除~/.cache/huggingface/lerobot/calibration/robots或者~/.cache/huggingface/lerobot/calibration/teleoperators下的文件并重新校准机械臂,否者会出现报错提示,校准的机械臂信息会存储该目录下的json文件中。
- Follower 臂
- Leader 臂
如果无法链接follower,请导航至gettingstarted wiki尝试使用motorbridge提供的接口测试机械臂是否正常。
B601-RS只需要在组装完成后校准一次,以下是校准指令,参考零位如图(夹爪要完全闭合)。
# follower
sudo ip link set can0 down 2>/dev/null
sudo ip link set can0 type can bitrate 1000000
sudo ip link set can0 up

lerobot-calibrate \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.id=follower1 \
    --robot.can_adapter=socketcan
如果你使用 Jetson(Jetpack 6.x),请执行以下命令查找 Jetson 对应的 CAN 端口号:
for i in /sys/class/net/can*; do
    [ "$(basename "$(readlink -f "$i/device/driver" 2>/dev/null)")" = "pcan" ] && basename "$i"
done
输出示例:
can2 # 也可能是 can0、can1、其他 can 编号
后续所有 follower 命令使用的端口号必须和此处输出保持一致。
若你的 Jetson 未安装 PCAN 驱动,通信将会持续异常。请参考【RS快速上手】章节中的 Jetson PCAN 驱动安装教程: 快速入门
校准的步骤至关重要,会直接影响机械臂是否正常运行,请严格按照流程执行。
reBot 102 leader 校准说明:
- 启动校准时,reBot Arm 102 的每个舵机当前位置会被重设为零点
joint_ranges(关节限位)取自配置文件config_rebot_arm_102_leader.py,而非校准数据- 如果某个关节看起来总是卡在某个限位附近,优先检查
joint_ranges配置 - 关节方向定义在配置文件中,若方向不一致需修改配置而非重新校准
- reBot 102 leader 使用 USB 转 UART 模块,通常映射为
/dev/ttyUSB* - 使用
ls /dev/ttyUSB*查看实际端口号
如果是初次连接,可能会报找不到串口/dev/ttyACM0,此时因为brltty在占用该串口,请执行如下步骤
sudo dmesg | grep ttyUSB #看到最后一行显示disconnected
sudo apt remove brltty #移除brltty
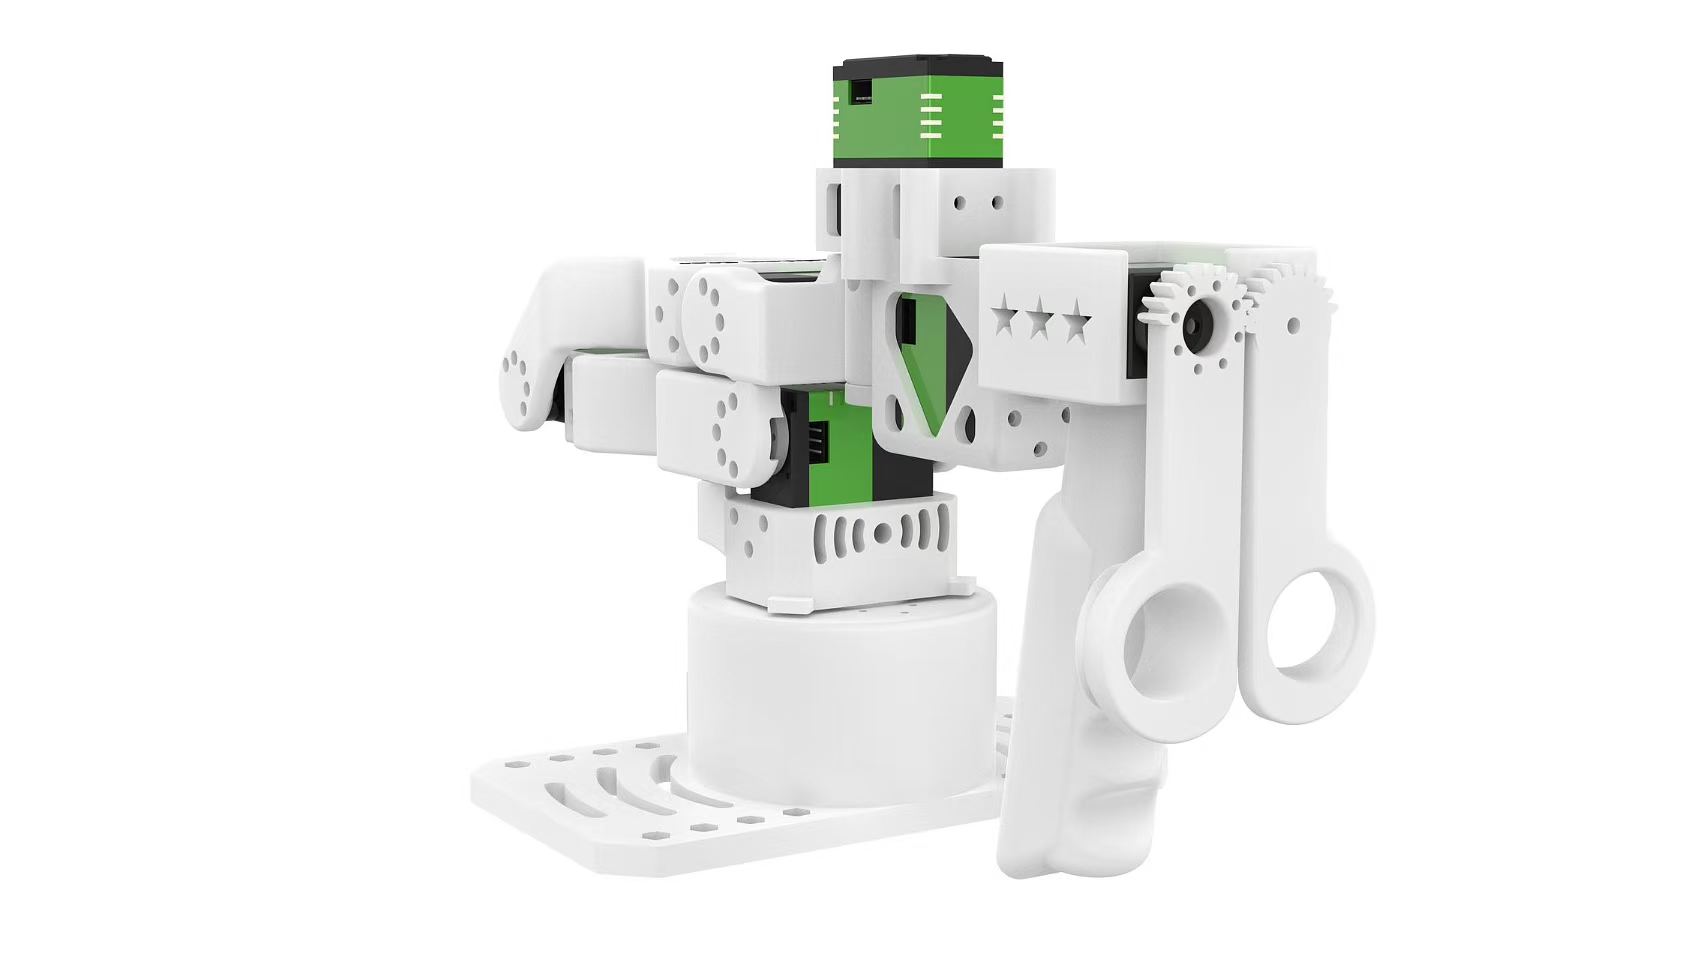
按照提示,将leader机械臂移动到上图所示的零点,
sudo chmod 666 /dev/ttyUSB0

lerobot-calibrate \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader
保持静止,然后按下enter,直到提示校准完成。
校准完成后,输入以下命令来测试leader机械臂。
python ./lerobot-teleoperator-rebot-arm-102/examples/read_raw_angles.py \
      --port /dev/ttyUSB0

#如果你观测到终端输出类似于如下的字样一直打印,并且在位于上图零点时,各个关节输出值都为0。则代表leader你已经校准完成
#shoulder_pan=    0.00  shoulder_lift=    0.00  elbow_flex=    0.00  wrist_flex=    0.00  wrist_yaw=    0.00  wrist_roll=    0.00  gripper=    0.00
遥操作
所有机械臂运动场景同样需要注意!
遥操作过程中如果主从臂电源脱落,电源接触不良,信号线脱落,必须先停止代码,机械臂恢复到初始0点位置,在通上电源重新运行程序,避免数据错乱导致机械臂失控造成危险。
先对串口给予权限:
# leader
sudo chmod 666 /dev/ttyUSB*
# follower
sudo ip link set can0 down 2>/dev/null
sudo ip link set can0 type can bitrate 1000000
sudo ip link set can0 up
运行遥操作:
lerobot-teleoperate \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.id=follower1 \
    --robot.can_adapter=socketcan \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader
添加摄像头
- RealSense D435i / D405
- Orbbec Gemini2
- 普通相机
RealSense 深度相机可以为 LeRobot 提供 RGB-D 感知能力,适用于目标识别、点云重建以及桌面操作等任务。这里推荐使用的型号是 RealSense D405 和 RealSense D435i。
RealSense D405
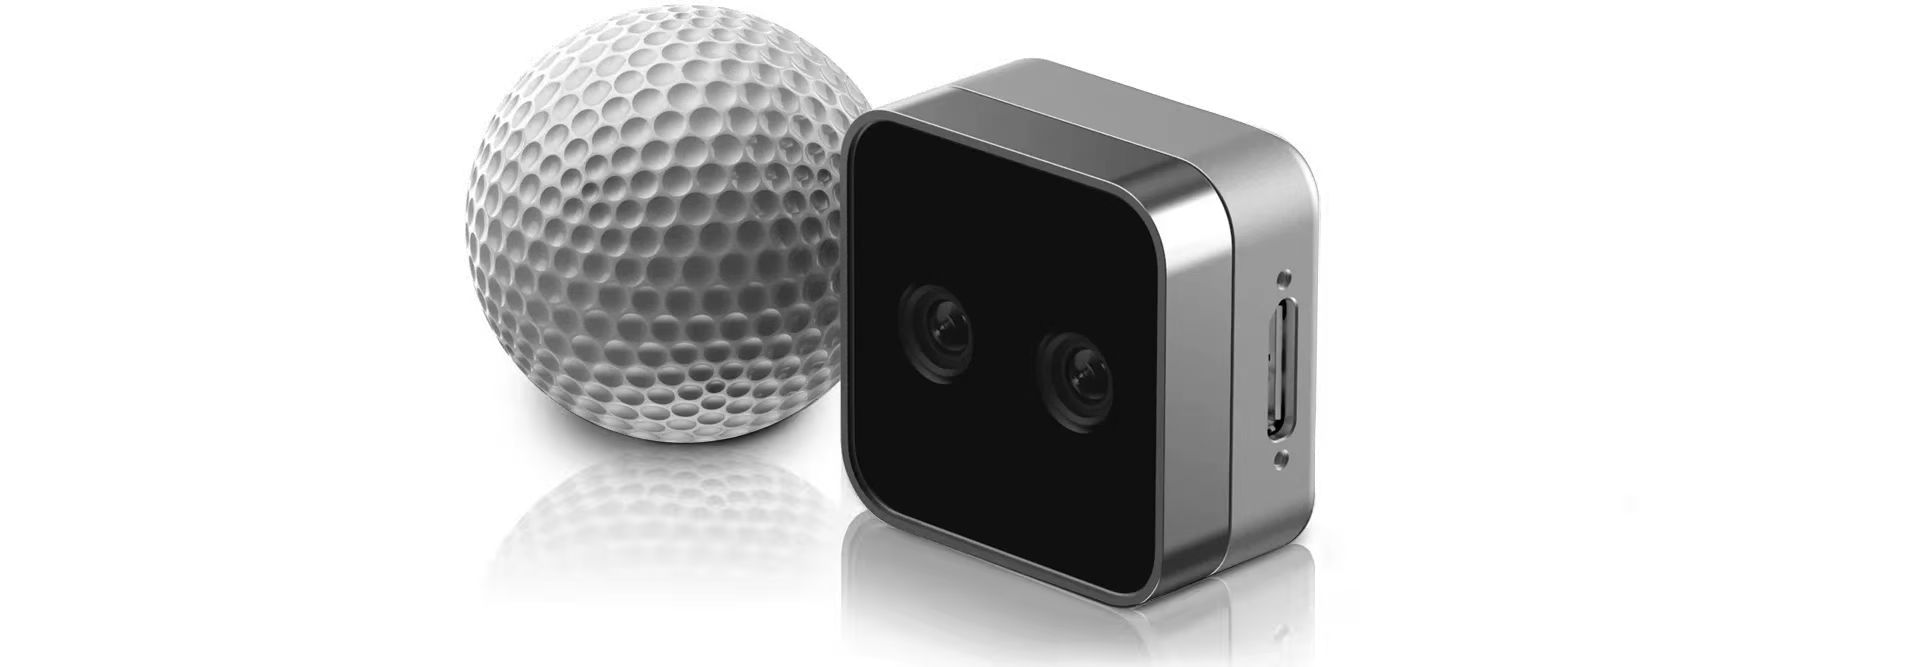
RealSense D405 是一款短距离双目深度相机,专为高精度近距离任务(如桌面机器人操作)设计,典型工作范围为 7 cm 到 50 cm。
RealSense D435i
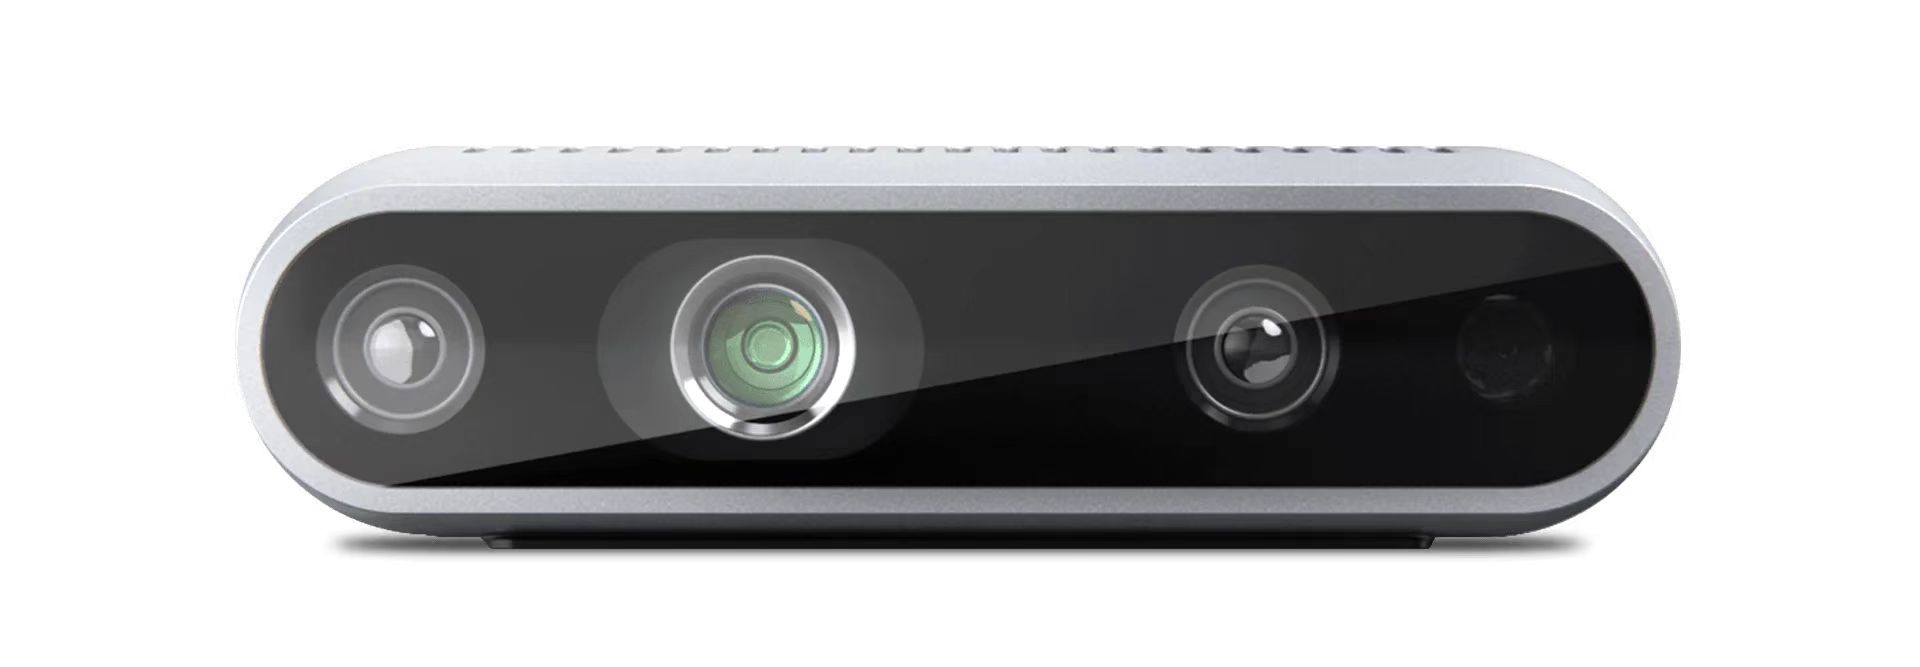
RealSense D435i 集成了深度感知、RGB 成像以及 IMU,适用于中近距离应用,例如 3D 重建、SLAM 以及机器人环境感知。
切换到 Camera 分支
第 1 步
当前相机支持位于 DepthCameraSupport 分支:
git checkout DepthCameraSupport
git pull origin DepthCameraSupport
确认当前分支:
git branch --show-current
预期输出:
DepthCameraSupport
安装 RealSense
第 2 步
如果只使用 RealSense:
pip install -e ".[realsense]"
授予 USB 设备权限
第 3 步
sudo chmod a+rw /dev/bus/usb/*/*
检测相机
第 4 步
lerobot-find-cameras realsense
该步骤将输出:
- 相机型号
- 序列号
- USB 信息
- 默认流配置
运行 RealSense 示例
第 5 步
双 RealSense 测试:
lerobot-teleoperate \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.id=follower1 \
    --robot.can_adapter=socketcan \
    --robot.cameras='{
    d435i_color: {
      type: realsense_d435i_color,
      serial_number_or_name: "419522072950",
      width: 640,
      height: 480,
      fps: 30,
      color_mode: rgb,
      color_stream_format: rgb8,
      rotation: 0,
      warmup_s: 1
    },
    d435i_depth: {
      type: realsense_d435i_depth,
      serial_number_or_name: "419522072950",
      width: 640,
      height: 480,
      fps: 30,
      max_depth_m: 2.0,
      depth_alpha: 0.2,
      rotation: 0,
      warmup_s: 5
    },
    d405_color: {
      type: realsense_d405_color,
      serial_number_or_name: "409122273421",
      width: 640,
      height: 480,
      fps: 30,
      color_mode: rgb,
      color_stream_format: rgb8,
      rotation: 0,
      warmup_s: 1
    },
    d405_depth: {
      type: realsense_d405_depth,
      serial_number_or_name: "409122273421",
      width: 640,
      height: 480,
      fps: 30,
      depth_alpha: 0.03,
      rotation: 0,
      warmup_s: 5
    }
  }' \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader \
    --display_data=true
检查参数设置
第 6 步
depth_alpha用于控制深度图的缩放比例,可根据显示效果和目标距离范围进行调整。- 如果连接三台及以上深度相机,建议将
fps降低至15以提高整体稳定性。 - 建议分辨率保持在
640x480,以在稳定性和实时性能之间取得平衡。

该设备提供同步的 RGB 和深度数据流,并具有精确的深度与彩色对齐能力。结合双目深度感知和内置 6 轴 IMU,非常适用于目标检测、3D 感知、建图以及导航等机器人任务。其紧凑设计以及完整的 Orbbec SDK 支持,使其既适合科研也适用于实际部署。
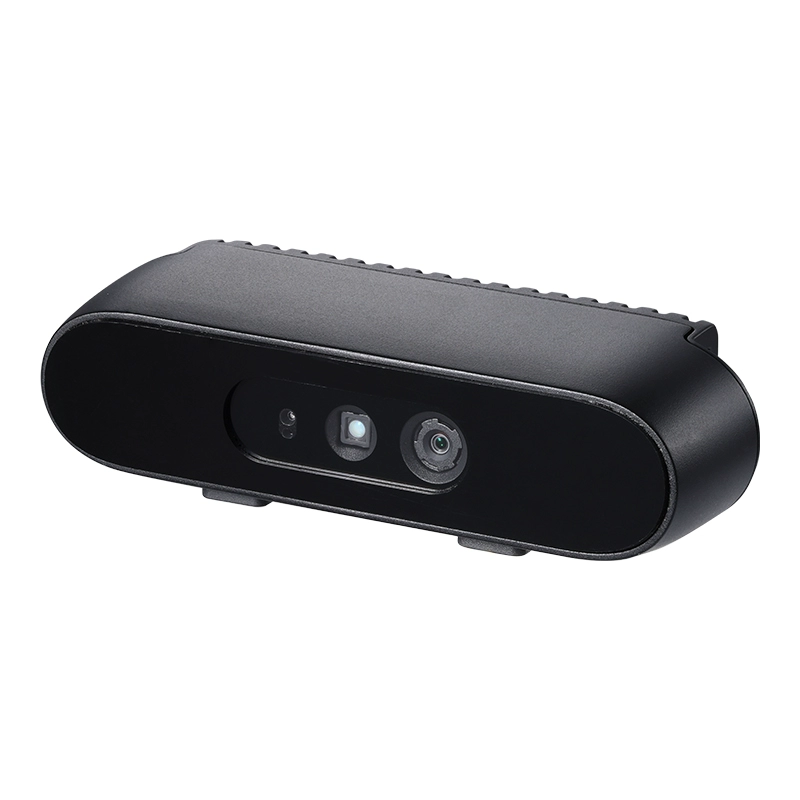
Gemini 336 是 Gemini 330 系列的新成员。它继承了 Gemini 335 强大的深度性能,并在室内反光区域、高动态场景中的暗区以及户外强光环境下进一步提升了深度成像质量。在机器人应用中,可为感知、定位和操作等任务提供更稳定、更高质量的深度数据。
切换到 Camera 分支
第 1 步
当前相机支持位于 DepthCameraSupport 分支:
git checkout DepthCameraSupport
git pull origin DepthCameraSupport
确认当前分支:
git branch --show-current
预期输出:
DepthCameraSupport
安装 Orbbec
第 2 步
pip install -e ".[orbbec]"
授予 USB 设备权限
第 3 步
sudo chmod a+rw /dev/bus/usb/*/*
检测相机
第 4 步
lerobot-find-cameras orbbec
该步骤将输出:
- 相机型号
- 序列号
- USB 信息
- 默认流配置
运行 Orbbec 示例
第 5 步
单 Orbbec 测试:
lerobot-teleoperate \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.id=follower1 \
    --robot.can_adapter=socketcan \
    --robot.cameras="{
    orbbec_color: {
      type: orbbec_color,
      serial_number_or_name: "CP9JA530003A",
      width: 640,
      height: 480,
      fps: 30,
      color_mode: rgb,
      rotation: 0,
      warmup_s: 1
    },
    orbbec_depth: {
      type: orbbec_depth,
      serial_number_or_name: "CP9JA530003A",
      width: 640,
      height: 400,
      fps: 30,
      depth_alpha: 0.2,
      rotation: 0,
      warmup_s: 5
    }
  }" \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader \
    --display_data=true
检查参数设置
第 6 步
depth_alpha控制深度图缩放比例,建议从0.2开始,根据显示效果微调。- 如果连接三台及以上深度相机,建议将
fps降低至15以获得更好的稳定性。 - 建议分辨率保持在
640x480,以获得更稳定的显示和数据传输。
排查常见问题
第 7 步
如果出现如下错误:
No Orbbec camera found for 'XXXX'
通常表示配置中的序列号与当前连接设备不匹配。请运行:
lerobot-find-cameras orbbec
然后确认实际的 serial,并更新命令中的 serial_number_or_name。
💡 作者与贡献
- 作者: 张家铨,王文钊 - 华南师范大学
为了实例化摄像头,您需要一个摄像头标识符。这个标识符可能会在您重启电脑或重新插拔摄像头时发生变化,这主要取决于您的操作系统。
要查找连接到您系统的摄像头的摄像头索引,请运行以下脚本:
lerobot-find-cameras opencv # or realsense for Intel Realsense cameras
终端会打印相关摄像头信息。
--- Detected Cameras ---
Camera #0:
  Name: OpenCV Camera @ 0
  Type: OpenCV
  Id: 0
  Backend api: AVFOUNDATION
  Default stream profile:
    Format: 16.0
    Width: 1920
    Height: 1080
    Fps: 15.0
--------------------
(more cameras ...)
您可以在 ~/lerobot/outputs/captured_images 目录中找到每台摄像头拍摄的图片。
在 macOS 中使用 Intel RealSense 摄像头时,您可能会遇到 “Error finding RealSense cameras: failed to set power state” 的错误。这可以通过使用 sudo 权限运行相同的命令来解决。请注意,在 macOS 中使用 RealSense 摄像头是不稳定的。
之后,您就可以在遥控操作时在电脑上显示摄像头画面了,只需运行以下代码即可。这对于在录制第一个数据集之前准备您的设置非常有用。
lerobot-teleoperate \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.id=follower1 \
    --robot.can_adapter=socketcan \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader \
    --display_data=true
fourcc: "MJPG"格式图像是经过压缩后的图像,你可以尝试更高分辨率,当然你可以尝试YUYV格式图像,但是这会导致图像的分辨率和FPS降低导致机械臂运行卡顿。目前MJPG格式下可支持3个摄像头1920*1080分辨率并且保持30FPS, 但是依然不推荐2个摄像头通过同一个USB HUB接入电脑
如果您有更多摄像头,可以通过更改 --robot.cameras 参数来添加。您应该注意index_or_path 的格式,它由 python -m lerobot.find_cameras opencv 命令输出的摄像头 ID 的最后一位数字决定。
例如,如果你想添加摄像头:
lerobot-teleoperate \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.id=follower1 \
    --robot.can_adapter=socketcan \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader \
    --display_data=true
数据集制作采集
- 保存在本地
- 上传到 Hugging Face Hub
lerobot-record \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.id=follower1 \
    --robot.can_adapter=socketcan \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader \
    --display_data=true \
    --dataset.repo_id=seeed_rebot_b601_rs/test \
    --dataset.num_episodes=5 \
    --dataset.single_task="Grab the black cube" \
    --dataset.push_to_hub=false \
    --dataset.episode_time_s=30 \
    --dataset.reset_time_s=30
其中repo_id可以自定义修改,push_to_hub=false,最后数据集会保存在主目录的~/.cache/huggingface/lerobot下会创建上述seeed_rebot_b601_rs/test文件夹
- 如果您想使用 Hugging Face Hub 的功能来上传您的数据集,并且您之前尚未这样做,请确保您已使用具有写入权限的令牌登录,该令牌可以从 Hugging Face 设置 中生成:
huggingface-cli login --token ${HUGGINGFACE_TOKEN} --add-to-git-credential
将您的 Hugging Face 仓库名称存储在一个变量中,以运行以下命令:
HF_USER=$(huggingface-cli whoami | head -n 1)
echo $HF_USER
记录 5 个回合并将您的数据集上传到 Hub:
lerobot-record \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.id=follower1 \
    --robot.can_adapter=socketcan \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader \
    --display_data=true \
    --dataset.repo_id=${HF_USER}/record-test \
    --dataset.num_episodes=5 \
    --dataset.single_task="Grab the black cube" \
    --dataset.push_to_hub=true \
    --dataset.episode_time_s=30 \
    --dataset.reset_time_s=30
你会看到类似如下数据:
INFO 2024-08-10 15:02:58 ol_robot.py:219 dt:33.34 (30.0hz) dtRlead: 5.06 (197.5hz) dtWfoll: 0.25 (3963.7hz) dtRfoll: 6.22 (160.7hz) dtRlaptop: 32.57 (30.7hz) dtRphone: 33.84 (29.5hz)
记录功能
record功能提供了一套工具,用于在机器人运行期间捕获和管理数据。
1. 数据存储
- 数据以
LeRobotDataset格式存储,并在记录过程中保存到磁盘中。 - 默认情况下,数据集在记录完成后会推送到你的 Hugging Face 页面。
- 若要禁用上传,请使用:
--dataset.push_to_hub=False。
2. 检查点与恢复
- 在记录过程中会自动创建检查点。
- 如果记录过程中断,可以通过重新运行相同的命令并添加
--resume=true来恢复记录。
⚠️ 重要提示:在恢复时,需将 --dataset.num_episodes 设置为要额外记录的剧集数量(而不是数据集中目标的总剧集数量)。
- 若要从头开始记录,请手动删除数据集目录。
3. 记录参数
通过命令行参数设置数据记录的流程:
| 参数 | 描述 | 默认值 |
|---|---|---|
| --dataset.episode_time_s | 每个数据剧集的持续时间(秒) | 60 |
| --dataset.reset_time_s | 每个剧集后环境重置时间(秒) | 60 |
| --dataset.num_episodes | 要记录的总剧集数量 | 50 |
4. 记录过程中的键盘控制
使用键盘快捷键控制数据记录流程:
| 键 | 动作 |
|---|---|
| →(右箭头) | 提前终止当前剧集/重置;进入下一个。 |
| ←(左箭头) | 取消当前剧集;重新录制。 |
| ESC | 立即停止会话,编码视频,并上传数据集。 |
如果你的键盘按下后没有反应,可能你需要降低你pynput的版本,例如安装个1.6.8版本的。
pip install pynput==1.6.8
数据收集技巧
- 任务建议:在不同位置抓取物体并将其放入箱子中。
- 规模:记录 ≥50 个剧集(每个位置 10 个剧集)。
- 一致性:
- 保持摄像头固定。
- 保持相同的抓取行为。
- 确保操作的物体在摄像头画面中可见。
- 逐步推进:
- 先从可靠的抓取开始,然后再增加变化(新位置、抓取技巧、摄像头调整)。
- 避免复杂性急剧增加,以防止失败。
💡 经验法则:仅使用摄像头画面作为指导,只根据屏幕反馈的视频图像,来控制机械臂完成任务。
如果你想要深入了解这个重要主题,可以查看我们撰写的关于什么是好的数据集的博客文章。
故障排除
Linux 问题: 如果在记录过程中右箭头/左箭头/ESC 键无响应:
- 验证
$DISPLAY环境变量是否已设置(参见 pynput 限制)。
可视化数据集
echo ${HF_USER}/rebot_test
如果您上传了数据,您也可以在本地通过以下命令进行可视化:
lerobot-dataset-viz \
  --repo-id ${HF_USER}/rebot_test \
  --episode-index 0 \
  --display-compressed-images=false
如果您使用了 --dataset.push_to_hub=false ,没有上传数据,您也可以通过以下命令在本地进行可视化:
lerobot-dataset-viz \
  --repo-id seeed_rebot_b601_rs/test \
  --episode-index 0 \
  --display-compressed-images=false
这里,seeed_rebot_b601_rs/test 是数据收集时自定义的 repo_id 名称。
回放一个数据集
不稳定,可跳过,可尝试。
现在,尝试在您的机器人上重播第一个数据集:
lerobot-replay \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.can_adapter=socketcan \
    --robot.id=follower1 \
    --dataset.repo_id=seeed_rebot_b601_rs/test \
    --dataset.episode=0
此时,机器人应该做出与你遥操记录时一样的动作。
训练及评估
- ACT
- SmolVLA
- Pi0
- Pi0.5
- GR00T N1.5
- PEFT(可选)
- 多 GPU(可选)
- 异步推理(可选)
参考官方教程ACT
训练
要训练一个控制您机器人策略,使用 python -m lerobot.scripts.train 脚本。需要一些参数。以下是一个示例命令:
lerobot-train \
  --dataset.repo_id=${HF_USER}/rebot_test \
  --policy.type=act \
  --output_dir=outputs/train/act_rebot_test \
  --job_name=act_rebot_test \
  --policy.device=cuda \
  --wandb.enable=false \
  --steps=300000
如果您想在本地数据集上进行训练,请确保 repo_id 与数据收集时使用的名称匹配,并添加 --policy.push_to_hub=false。
lerobot-train \
  --dataset.repo_id=seeed_rebot_b601_rs/test \
  --policy.type=act \
  --output_dir=outputs/train/act_rebot_test \
  --job_name=act_rebot_test \
  --policy.device=cuda \
  --wandb.enable=false \
  --policy.push_to_hub=false \
  --steps=300000
如果您是RTX50系列显卡,在训练时需要增加--dataset.video_backend=pyav部分,绕过 torchvision 预览版的 API 缺失,即训练命令为:
lerobot-train \
  --dataset.repo_id=seeed_rebot_b601_rs/test \
  --dataset.video_backend=pyav \
  --policy.type=act \
  --output_dir=outputs/train/act_rebot_test \
  --policy.device=cuda \
  --wandb.enable=false \
  --policy.push_to_hub=false \
  --steps=300000
命令解释
- 数据集指定:我们通过
--dataset.repo_id=${HF_USER}/rebot_test参数提供了数据集。 - 训练步数:我们通过
--steps=300000修改训练步数,算法默认为800000,根据自己的任务难易程度,来进行调整,如果不确定,可以调高一些,因为训练过程中会生成检查点,评估可以从检查点开始。 - 策略类型:我们使用
policy.type=act提供了策略,同样你可以更换[act,diffusion,pi0,pi0fast,sac,smolvla]等策略,这将从configuration_act.py加载配置。重要的是,这个策略会自动适应您机器人的电机状态、电机动作和摄像头数量,这些信息已保存在您的数据集中。 - 设备选择:我们提供了
policy.device=cuda,因为我们正在 Nvidia GPU 上进行训练,但您可以使用policy.device=mps在 Apple Silicon 上进行训练。 - 可视化工具:我们提供了
wandb.enable=true来使用 Weights and Biases 可视化训练图表。这是可选的,但如果您使用它,请确保您已通过运行wandb login登录。
评估
您可以使用 lerobot/record.py 中的 record 功能,但需要将策略训练结果训练结果权重文件作为输入。例如,运行以下命令记录 10 个评估回合:
lerobot-record \
  --robot.type=seeed_b601_rs_follower \
  --robot.port=can0 \
  --robot.can_adapter=socketcan \
  --robot.cameras='{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"} }' \
  --robot.id=follower1 \
  --display_data=false \
  --dataset.repo_id=seeed/eval_test123 \
  --dataset.single_task="Put lego brick into the transparent box" \
  --policy.path=outputs/train/act_rebot_test/checkpoints/last/pretrained_model
--policy.path参数,指示您的策略训练结果权重文件的路径(例如outputs/train/act_rebot_test/checkpoints/last/pretrained_model)。如果您将模型训练结果权重文件上传到 Hub,也可以使用模型仓库(例如${HF_USER}/act_rebot_test)。- 数据集的名称
dataset.repo_id以eval_开头,这个操作会在你评估的时候为你单独录制评估时候的视频和数据,将保存在eval_开头的文件夹下,例如seeed/eval_test123。 - 如果评估阶段遇到
File exists: 'home/xxxx/.cache/huggingface/lerobot/xxxxx/seeed/eval_xxxx'请先删除eval_开头的这个文件夹再次运行程序。 - 当遇到
mean is infinity. You should either initialize with stats as an argument or use a pretrained model请注意--robot.cameras这个参数中的front和side等关键词必须和采集数据集的时候保持严格一致。
参考官方教程 SmolVLA。
SmolVLA 是 Hugging Face 提供的轻量级机器人基础模型(foundation model)。它的设计目标是:让你把自己录制的 LeRobot 数据集拿来快速微调(fine-tune),更快在真实机器人上跑出效果。
简单理解它的输入/输出:
- 输入:多路相机画面 + 机器人当前状态(传感器/关节等)+ 一句自然语言任务指令
- 输出:一段连续的动作(action chunk),用来驱动机械臂执行任务
pip install -e ".[smolvla]"
收集数据集(建议)
SmolVLA 是"底座模型",要在你的桌面、你的相机、你的夹爪/物体上表现好,通常需要用你自己的数据做微调。
- 建议从 ~50 个 episode 开始(太少容易学不会/泛化差)。
- 如果你的任务有"变化项"(例如方块在桌面上的不同位置),请确保每一种变化都有足够示范:
- 例:5 个位置 × 每个位置 10 个 episode = 50 个 episode
- 经验:只录 25 个 episode 往往不够,数据质量和数量都很关键。
训练
使用 smolvla_base(预训练的 450M 模型)作为起点,在你的数据集上微调。官方示例是训练 20k steps;在一张 A100 上大约需要 4 小时(仅供参考,实际会因硬件而变)。
如果你没有可用的 GPU,可以考虑用 Colab 的 notebook 方式训练(见官方教程)。
lerobot-train \
  --policy.path=lerobot/smolvla_base \
  --dataset.repo_id=${HF_USER}/mydataset \
  --batch_size=64 \
  --steps=20000 \
  --output_dir=outputs/train/my_smolvla \
  --job_name=my_smolvla_training \
  --policy.device=cuda \
  --wandb.enable=true
提示:
- 显存不够就先把
--batch_size调小;能跑通后再慢慢加大。 - 想快速了解可用参数:
lerobot-train --help
验证
评估阶段会加载你微调后的模型,让机器人执行任务,并把评估过程录成一个新数据集(便于回看视频、复盘效果)。
lerobot-record \
  --robot.type=seeed_b601_rs_follower \
  --robot.port=can0 \
  --robot.can_adapter=socketcan \
  --robot.id=follower1 \
  --robot.cameras='{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"} }' \
  --dataset.single_task="Grasp a lego block and put it in the bin." \
  --dataset.repo_id=${HF_USER}/eval_DATASET_NAME_test \
  --dataset.episode_time_s=50 \
  --dataset.num_episodes=10 \
  --policy.path=${HF_USER}/FINETUNE_MODEL_NAME
参数怎么填:
--robot.port:改成你自己机器上识别到的串口(常见是can0或/dev/ttyACM0)。--robot.id:你的机器人 ID(要和你校准/录制时使用的保持一致)。--robot.cameras:改成你真实相机的index_or_path,并确保相机键名(比如front、side)和你录制数据集时完全一致。--dataset.single_task:建议与录制数据集时的任务描述一致。--dataset.repo_id:评估输出的数据集名;如果你登录了 Hugging Face,它会被创建/上传到你的账号下。--policy.path:- 如果模型在本地:填训练输出目录下的权重路径(例如
outputs/train/my_smolvla/checkpoints/last/pretrained_model) - 如果模型在 Hub:填
${HF_USER}/FINETUNE_MODEL_NAME
- 如果模型在本地:填训练输出目录下的权重路径(例如
可选:如果你想在评估的 episode 之间"手动遥操调整一下",可以加入 teleop(按你的设备与配置填写):
--teleop.type=rebot_arm_102_leader \
--teleop.port=/dev/ttyUSB0 \
--teleop.id=rebot_arm_102_leader
参考官方教程 Pi0。
π₀(Pi0)是 Physical Intelligence 提出的 Vision-Language-Action(视觉-语言-动作) 模型,用于更"通用"的机器人控制。你可以把它理解为:它既能看相机画面,也能读懂一句自然语言指令,然后输出控制机械臂的动作。
在 LeRobot 里使用它很简单:训练时把策略类型设为 --policy.type=pi0 即可(不重复赘述 ACT 里讲过的通用训练/评估概念)。
pip install -e ".[pi]"
如果你使用的是较旧的 LeRobot 版本(例如 0.4.0),安装 pi 依赖时可能需要从 GitHub 源安装(官方说明后续补丁会修复):
pip install "lerobot[pi]@git+https://github.com/huggingface/lerobot.git"
训练
lerobot-train \
  --policy.type=pi0 \
  --dataset.repo_id=${HF_USER}/my_dataset \
  --job_name=pi0_training \
  --output_dir=outputs/pi0_training \
  --policy.pretrained_path=lerobot/pi0_base \
  --policy.repo_id=${HF_USER}/my_pi0_policy \
  --policy.compile_model=true \
  --policy.gradient_checkpointing=true \
  --policy.dtype=bfloat16 \
  --policy.freeze_vision_encoder=false \
  --policy.train_expert_only=false \
  --steps=3000 \
  --policy.device=cuda \
  --batch_size=32 \
  --wandb.enable=false
常用参数(只挑 Pi0 特有/最常调的):
--policy.pretrained_path=lerobot/pi0_base:基础模型。官方也提供lerobot/pi0_libero(更偏 Libero 数据集的版本),你可以按任务尝试切换。--policy.compile_model=true:启用编译优化,训练可能更快(首次编译会慢一点)。--policy.gradient_checkpointing=true:显著省显存,适合显存吃紧时开启。--policy.dtype=bfloat16:混合精度,速度/显存更友好(硬件支持时推荐)。--policy.train_expert_only=true(省显存技巧):冻结大模型(VLM)部分,只训练"动作专家"和投影层;更省显存,但可训练能力会更受限,适合先跑通或小数据快速试验。
验证
lerobot-record \
  --robot.type=seeed_b601_rs_follower \
  --robot.port=can0 \
  --robot.can_adapter=socketcan \
  --robot.cameras='{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"} }' \
  --robot.id=follower1 \
  --display_data=false \
  --dataset.repo_id=${HF_USER}/eval_my_pi0_test \
  --dataset.single_task="Put lego brick into the transparent box" \
  --dataset.episode_time_s=50 \
  --dataset.num_episodes=10 \
  --policy.path=outputs/pi0_training/checkpoints/last/pretrained_model
参考官方教程 Pi0.5。
π₀.₅(Pi0.5)同样是 Physical Intelligence 提出的 Vision-Language-Action(视觉-语言-动作) 模型,可以理解为 π₀ 的"升级版",重点增强了开放世界泛化能力:不只在训练时见过的固定场景里表现好,还要能在新的房间、新的物体、新的摆放方式下更稳地完成任务。
它要解决的"泛化"大致分三层(举例帮助理解):
- 物理层:没见过的勺子/盘子,也能知道该怎么抓(把手/边缘),并在杂乱环境中操作。
- 语义层:理解"该放哪里/用什么工具",例如鞋子应该进鞋柜、衣服进洗衣篮。
- 环境层:适应更真实的"乱糟糟"场景,例如家庭、办公室、医院等。
在 LeRobot 里使用它:把策略类型设为 --policy.type=pi05 即可
pip install -e ".[pi]"
如果你使用的是较旧的 LeRobot 版本(例如 0.4.0),安装 pi 依赖时可能需要从 GitHub 源安装(官方说明后续补丁会修复):
pip install "lerobot[pi]@git+https://github.com/huggingface/lerobot.git"
训练
lerobot-train \
  --dataset.repo_id=${HF_USER}/my_dataset \
  --policy.type=pi05 \
  --output_dir=outputs/pi05_training \
  --job_name=pi05_training \
  --policy.repo_id=${HF_USER}/my_pi05_policy \
  --policy.pretrained_path=lerobot/pi05_base \
  --policy.compile_model=true \
  --policy.gradient_checkpointing=true \
  --policy.dtype=bfloat16 \
  --policy.freeze_vision_encoder=false \
  --policy.train_expert_only=false \
  --steps=3000 \
  --policy.device=cuda \
  --batch_size=32 \
  --wandb.enable=false
常用参数(Pi0.5 相关):
--policy.pretrained_path=lerobot/pi05_base:基础模型。官方也提供lerobot/pi05_libero(更偏 Libero 数据集的版本),你可以按任务尝试切换。--policy.train_expert_only=true(省显存技巧):冻结大模型(VLM)部分,只训练"动作专家"和投影层;更省显存,适合先跑通或小数据试验。--policy.normalization_mapping=...:如果你的数据集归一化统计不匹配/缺失,可以用该映射强制指定归一化方式(见官方教程示例)。
如果你的数据集没有 quantile 统计(某些版本/格式需要),官方也提供了转换脚本思路:把数据集补齐/转换统计后再训练(具体以官方文档为准)。
验证
lerobot-record \
  --robot.type=seeed_b601_rs_follower \
  --robot.port=can0 \
  --robot.can_adapter=socketcan \
  --robot.cameras='{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"} }' \
  --robot.id=follower1 \
  --display_data=false \
  --dataset.repo_id=${HF_USER}/eval_my_pi05_test \
  --dataset.single_task="Put lego brick into the transparent box" \
  --dataset.episode_time_s=50 \
  --dataset.num_episodes=10 \
  --policy.path=outputs/pi05_training/checkpoints/last/pretrained_model
请参考官方教程 GR00T N1.5。
GR00T N1.5 是 NVIDIA 提供的一个开放基础模型(foundation model),面向更通用的机器人推理与技能学习。它是跨机体(cross-embodiment)模型:可以同时接收语言与图像等多模态输入,在不同环境里执行操作任务。
在 LeRobot 中使用它的关键点是把策略类型设为 --policy.type=groot。不过需要注意:目前 GR00T N1.5 对环境要求更高(依赖 FlashAttention,且需要 CUDA GPU),建议先把 ACT / Pi0 跑通,再来尝试。
安装(重要)
截至官方文档目前的说明,GR00T N1.5 需要 flash-attn 才能工作,并且只能在支持 CUDA 的设备上使用。
建议步骤(按顺序执行):
- 按安装指南先把基础环境准备好(Python、CUDA、驱动等),这一步先不要安装
lerobot。 - 安装 PyTorch(版本范围以官方为准;下面是示例写法):
# 不同 CUDA 版本对应不同 index-url,请按你的系统参考 PyTorch 安装页
pip install "torch>=2.2.1,<2.8.0" "torchvision>=0.21.0,<0.23.0"
如果您是RTX 50系列,需要满足下面要求:Python=3.10,CUDA=12.8,Torch=2.7.1
下载命令如下:
pip install torch==2.7.1 torchvision==0.22.1 torchaudio==2.7.1 --index-url https://download.pytorch.org/whl/cu128
- 安装 flash-attn 依赖与 flash-attn 本体:
pip install ninja "packaging>=24.2,<26.0"
pip install "flash-attn>=2.5.9,<3.0.0" --no-build-isolation
python -c "import flash_attn; print(f'Flash Attention {flash_attn.__version__} imported successfully')"
如果您是RTX 50系列,需要满足下面要求:flash_attn=2.8.0
下载命令如下:
pip install flash_attn==2.8.0.post2 torch==2.7.1 --no-build-isolation
- 安装 LeRobot 的 groot 依赖:
pip install "lerobot[groot]"
如果 flash-attn 安装失败,通常与(1)PyTorch/CUDA 版本不匹配、(2)编译依赖缺失或(3)环境过新/过旧有关。遇到这种情况优先对照官方 GR00T 文档与 PyTorch 安装说明排查。
训练(微调)
官方给了多 GPU 的训练示例(accelerate launch --multi_gpu ...)。如果你只有一张 GPU,也可以先用单进程方式跑通(是否支持/参数细节以官方文档为准)。
多 GPU(变量需要自己替换):
accelerate launch \
  --multi_gpu \
  --num_processes=$NUM_GPUS \
  $(which lerobot-train) \
  --output_dir=$OUTPUT_DIR \
  --save_checkpoint=true \
  --batch_size=$BATCH_SIZE \
  --steps=$NUM_STEPS \
  --save_freq=$SAVE_FREQ \
  --log_freq=$LOG_FREQ \
  --policy.push_to_hub=true \
  --policy.type=groot \
  --policy.repo_id=$REPO_ID \
  --policy.tune_diffusion_model=false \
  --dataset.repo_id=$DATASET_ID \
  --wandb.enable=true \
  --wandb.disable_artifact=true \
  --job_name=$JOB_NAME
参数说明(最常需要修改的几项):
--dataset.repo_id:你的训练数据集(Hub 上的用户名/数据集名或本地缓存对应的repo_id)。--output_dir:训练输出目录(权重/检查点会放在这里)。--steps、--batch_size:训练步数与 batch,大模型对显存很敏感,跑不动就先减小batch_size。--policy.repo_id:如果你要把模型推到 Hub,填你希望创建的模型仓库名。
验证(上机运行/评估)
训练完成后可以像其它策略一样用 lerobot-record 做评估/录制回放。对于 reBot B601-RS 单臂用户,请参考以下命令:
lerobot-record \
  --robot.type=seeed_b601_rs_follower \
  --robot.port=can0 \
  --robot.can_adapter=socketcan \
  --robot.cameras='{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30} }' \
  --robot.id=follower1 \
  --display_data=true \
  --dataset.repo_id=${HF_USER}/eval_groot_rebot \
  --dataset.num_episodes=10 \
  --dataset.single_task="Grab the black cube and put it in the box" \
  --policy.path=${HF_USER}/groot-rebot \
  --dataset.episode_time_s=30 \
  --dataset.reset_time_s=10
License:该模型遵循 Apache 2.0 许可证(与原始 GR00T 仓库一致)。
PEFT(Parameter-Efficient Fine-Tuning,参数高效微调)是一套"参数高效适配"方法与工具,用于在不更新全部模型参数的前提下,让大型预训练模型更快适配新任务。对于 LeRobot 的预训练策略(例如 SmolVLA、π₀ 等),通常可以只训练少量"适配器"参数(例如 LoRA),在降低显存占用与训练成本的同时获得接近全量微调的效果。
安装
安装 LeRobot 的 peft 可选依赖后即可使用 PEFT 相关参数:
# 方式一:源码安装(在 lerobot 仓库根目录)
pip install -e ".[peft]"
# 方式二:pip 安装
pip install "lerobot[peft]"
更多适配方法与概念说明可参考官方文档:
🤗 PEFT 文档
示例:用 LoRA 微调 SmolVLA(Libero 的 libero_spatial 子任务)
下面示例展示如何在 HuggingFaceVLA/libero 数据集上,对 lerobot/smolvla_base 进行 LoRA 微调。参数名称以当前 LeRobot 版本为准,建议同时参考 lerobot-train --help。
lerobot-train \
  --policy.path=lerobot/smolvla_base \
  --policy.repo_id=${HF_USER}/my_libero_smolvla_peft \
  --dataset.repo_id=HuggingFaceVLA/libero \
  --env.type=libero \
  --env.task=libero_spatial \
  --output_dir=outputs/train/my_libero_smolvla_peft \
  --job_name=my_libero_smolvla_peft \
  --policy.device=cuda \
  --steps=10000 \
  --batch_size=32 \
  --optimizer.lr=1e-3 \
  --peft.method_type=LORA \
  --peft.r=64
PEFT 关键参数说明
--peft.method_type:选择要使用的 PEFT 方法。LoRA(Low-Rank Adapter)是最常用的方法之一。--peft.r:LoRA 的 rank。一般来说,rank 越大可表达能力越强,但参数量与显存占用也会增加。
指定要注入 LoRA 的层(可选)
默认情况下,PEFT 往往会针对模型中最关键的投影层(例如注意力的 q_proj、v_proj 等)注入 LoRA,并可能额外覆盖状态/动作相关的投影层。若需要针对不同层,可以使用 --peft.target_modules 指定目标层。
常见写法包括:
1)按模块名后缀列表指定(示例):
--peft.target_modules="['q_proj', 'v_proj']"
2)使用正则表达式指定(示例,需按模型实际模块名调整):
--peft.target_modules='(model\\.vlm_with_expert\\.lm_expert\\..*\\.(down|gate|up)_proj|.*\\.(state_proj|action_in_proj|action_out_proj|action_time_mlp_in|action_time_mlp_out))'
指定某些层进行全量训练(可选)
如果希望某些模块"全量训练"(而不是只注入 LoRA),可以使用 --peft.full_training_modules 指定。例如仅全量训练 state_proj:
--peft.full_training_modules="['state_proj']"
学习率建议(经验值)
LoRA 的学习率通常可以比全量微调更大一个量级(常见经验:约 10×)。例如全量微调常用 1e-4,LoRA 可以从 1e-3 起步;若你启用了学习率衰减(scheduler),最终学习率也常设置在 1e-4 附近作为参考。
1.训练步骤
方式一:使用命令行参数进行多卡训练
首先,在lerobot环境中安装训练加速系统
pip install accelerate
接着运行以下命令来开始多卡训练
accelerate launch \

--multi_gpu \

--num_processes=2 \

$(which lerobot-train) \

--dataset.repo_id=${HF_USER}/my_dataset \

--policy.type=act \

--policy.repo_id=${HF_USER}/my_trained_policy \

--output_dir=outputs/train/act_multi_gpu \

--job_name=act_multi_gpu \

--wandb.enable=true
关键的 accelerate 参数说明:
--multi_gpu:启用多 GPU 训练
--num_processes=2:使用的 GPU 数量(通常等于 GPU 张数)
--mixed_precision=fp16:使用 fp16 混合精度(如果硬件支持,也可以使用 bf16)
请注意,bf16 需要硬件支持,并非所有 GPU 都可以使用。
| 精度类型 | 硬件支持情况 |
|--|--|
| fp16 | 几乎所有 NVIDIA GPU 均支持 |
| bf16 | 仅部分较新的 GPU 支持(如 Ampere 及更新架构) |
如果你的 GPU 不支持 bf16,请在 accelerate 配置中选择 fp16,
或在命令行中显式指定 fp16。
方式二:使用 accelerate 配置文件(可选)
如果您经常进行多卡训练,也可以将上述的训练配置进行保存,从而避免繁琐的命令行输入。
提示:如果你不理解这一节的内容,或者只是想尽快跑起来训练,
可以直接跳过本节,使用方式一(命令行参数)即可。
accelerate config 的作用是:
**将您的硬件环境(GPU 数量、混合精度等)保存为一个配置文件,
以后运行 accelerate launch 时无需重复填写这些信息。**
它并不会改变 LeRobot 的训练逻辑,只是为了减少重复输入参数。
如果只是偶尔使用多 GPU,或你是第一次尝试,不使用它完全没有问题。
运行:
accelerate config
在交互式配置过程中,对于单机多 GPU 的常见场景,可以按如下方式选择:
Compute environment:This machine
Number of machines:1
Number of processes:使用的 GPU 数量(通常等于 GPU 张数)
GPU ids to use:直接回车(表示使用所有 GPU)
Mixed precision:
优先选择 fp16
若确认 GPU 支持 bf16,也可选择 bf16
完成配置后,可以直接使用一下命令进行训练:
accelerate launch $(which lerobot-train) \

--dataset.repo_id=${HF_USER}/my_dataset \

--policy.type=act \

--policy.repo_id=${HF_USER}/my_trained_policy \

--output_dir=outputs/train/act_multi_gpu \

--job_name=act_multi_gpu \

--wandb.enable=true
多 GPU 训练对于训练参数的影响以及调整策略
LeRobot 不会根据 GPU 数量自动调整学习率或训练步骤。以避免在用户在不知情的情况下改变训练行为。这与其他常用的分布式训练框架不同。
如果您希望在多 GPU 训练时调整超参数,需要按以下步骤手动完成。
对于步数的影响以及调整策略
由于多 GPU 会使 有效 batch size 增大(batch_size × num_gpus)
(可以通过以下例子直观理解,如果将训练比作走路,一张卡训练是一步迈出去一米,那么两张卡训练就是一步迈出两米,如果希望达到同等距离(模型学习到的数据总量),双卡训练应该将步数减少至单卡训练的二分之一。同理,n张卡是1/n)
因此在多 GPU 训练的时候,应该适当降低训练的步数(steps)
单卡训练时:
-
batch_size = 8
-
steps = 100000
双卡训练(有效 batch size 变为 16):
-
batch_size 如果仍然被您设定为 8
-
steps 可以减少为 50000
accelerate launch --num_processes=2 $(which lerobot-train) \

--batch_size=8 \

--steps=50000 \

--dataset.repo_id=lerobot/pusht \

--policy=act
对于学习率的影响以及调整策略
使用多块 GPU 时,每一步更新会使用更多样本。
如果你希望模型"学习速度"保持和单卡相近,
通常需要按 GPU 数量等比例增大学习率。
- 新的学习率 = 单卡学习率 × GPU 数量
例如:
单卡训练时学习率(optimizer.lr)为 1e-4,
使用 2 张 GPU 时,可以改为 2e-4:
accelerate launch --num_processes=2 $(which lerobot-train) \

--optimizer.lr=2e-4 \

--dataset.repo_id=lerobot/pusht \

--policy=act
注意:
这些并不是强制性的规则,而是常见的经验做法。
如果你不确定如何调整,也可以先:
-
保持学习率不变
-
保持训练步数不变
只要训练过程稳定,结果依然是可用的。
如需更高级的配置和故障排除,请参见Accelerate 文档。如果你想了解更多如何在大量GPU上训练,可以看看这份超棒的指南:Ultrascale Playbook。
在不启用异步推理时,LeRobot 的控制流程可以理解为常规的顺序式 / 同步式推理:策略先预测一段动作,再执行这段动作,之后再等待下一次预测。对于较大的模型,这会导致机器人在等待新动作块时出现明显停顿。异步推理的目标,就是让机器人一边执行当前动作块,一边提前计算下一块动作,从而减少空等并提升响应性。异步推理适用于 LeRobot 支持的策略;包括 ACT、OpenVLA、Pi0、SmolVLA 这类按 chunk 输出动作的策略。由于推理和实际控制解耦,异步推理也有助于利用具有更强算力的机器来为机器人进行推理。
你可以在 Hugging Face 提供的博客文章中阅读更多关于异步推理的信息。
先让我们介绍一些基本概念:
- 客户端:连接机械臂和相机,采集观测数据(如图像、机器人位姿等),把这些观测发送到服务器;同时接收服务器返回的动作块,并按顺序执行。
- 服务器端:提供算力的设备,接收相机数据和机械臂数据,推理(也就是计算)出动作块发回客户端。它可以是连接机械臂和摄像头的设备本身,也可以是局域网内的另一台电脑,或是网上租赁的云端服务器。
- 动作块:一系列的机械臂动作指令,由策略经过服务器端推理得到。
- 同步推理:预测一块动作块、执行一块动作块;机器人在等待下一块动作时会出现等待动作块推理的间隙,这时候机械臂不会移动。在模型参数量更大并且算力不足的时候,推理的时间间隙是显著的,这时候机械臂会运动一段时间,然后停滞一段时间(推理),然后继续运动。
- 异步推理:不同于同步推理,机器人执行当前动作块的同时,服务器已经在计算下一块动作;重叠部分会做聚合,以得到更及时的控制。
异步推理的三种部署场景
1. 单机部署
机器人、相机、客户端、服务器都在同一台设备上。
这是最简单的情况,服务器监听 127.0.0.1 即可,客户端也连接 127.0.0.1:端口。官方文档中的命令示例就是这个场景。
2. 局域网部署
机器人和相机接在一台轻量设备上,策略服务器运行在同一局域网中的另一台高算力设备上。
此时服务器必须监听一个可被其他机器访问的地址,客户端也必须连接服务器的局域网 IP,而不能再写 127.0.0.1。
3. 跨网络 / 云端部署
策略服务器运行在公网可访问的云主机上,客户端通过公网连接它。
这种方式可以使用云主机更强的 GPU。在网络状况良好的情况下,网络往返时间(网络延时)有时相对推理耗时较小,但这取决于你的实际网络环境。
安全提醒:LeRobot async inference 管线存在未认证 gRPC + pickle 反序列化的风险。如果服务器上有重要信息或者重要服务,公网部署时,不建议把服务直接裸露到互联网;更稳妥的做法是 VPN、SSH 隧道,或至少把安全组来源 IP 限制到你自己的客户端公网地址。
开始异步推理部署
Step1: 环境配置
首先,使用 pip 安装运行异步推理所需的额外依赖。客户端和服务器端均需要安装 lerobot 并安装额外依赖:
pip install -e ".[async]"
Step2: 网络配置与检查
1. 代理问题
如果你当前终端配置了代理,并且连接出现异常,可以临时取消代理环境变量:
unset http_proxy https_proxy ftp_proxy all_proxy HTTP_PROXY HTTPS_PROXY FTP_PROXY ALL_PROXY
注意:以上的命令只对一个终端生效,如果你重新开了另一个终端窗口,需要重新运行该命令。
2. 在防火墙 / 安全组放行端口
- 单机部署:通常可以跳过。
- 局域网部署:需要在服务器端放行监听端口。
局域网放行监听端口示例(在服务器端运行):
sudo ufw allow 8080/tcp
- 云端部署:需要在云服务器安全组中放行该端口,并尽量限制来源 IP。
如果是在云端服务器上运行:
在服务器管理页面的安全组放行 8080 端口,或使用其他已经放行的端口。不同云服务平台的方式并不统一,详见云平台服务商。
3. 确认 IP 地址
单机部署可以跳过这一步(单机的 IP 地址恒为 127.0.0.1)。
4. 连接测试
- 单机部署:可跳过这一步
- 局域网 / 云端部署:建议在客户端测试是否能访问服务器端口,测试例子如下:
nc -vz <局域网IP地址> 8080
nc -vz <服务器公网IP> 8080
Step3: 启动服务
场景 A:单机部署
在一个终端中启动本地服务:
python -m lerobot.async_inference.policy_server \
  --model_path=outputs/train/act_rebot_test/checkpoints/last/pretrained_model \
  --server_address=127.0.0.1:8080
运行成功后,你需要保持这个终端打开,你需要新建新的终端才可以执行其他命令。
场景 B:局域网内部署
在服务器端运行:
python -m lerobot.async_inference.policy_server \
  --model_path=outputs/train/act_rebot_test/checkpoints/last/pretrained_model \
  --server_address=0.0.0.0:8080
此时客户端连接时,--server_address 中填写的应当是服务器端的局域网 IP 地址,即 <局域网IP地址>:8080。
场景 C:云端服务器部署
在服务器端运行:
python -m lerobot.async_inference.policy_server \
  --model_path=outputs/train/act_rebot_test/checkpoints/last/pretrained_model \
  --server_address=0.0.0.0:8080
此时客户端连接时,--server_address 中填写的应当是服务器的公网 IP 地址,即<服务器公网IP>:8080。
Step4: 选择推理参数
在客户端运行:
python -m lerobot.async_inference.robot_client \
  --robot.type=seeed_b601_rs_follower \
  --robot.port=can0 \
  --robot.can_adapter=socketcan \
  --robot.cameras='{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"} }' \
  --robot.id=follower1 \
  --server_address=127.0.0.1:8080 \
  --actions_per_chunk=50 \
  --chunk_size_threshold=0.5 \
  --fixed_update_fps=30 \
  --visualize_action_queue=false
关键参数说明:
--server_address:服务器地址,单机部署用127.0.0.1:端口,局域网/云端用服务器 IP。--actions_per_chunk:每个动作块的大小(动作数量)。值越大推理频率越低但每次推理更稳定;值越小动作更流畅但服务器推理压力更大。--chunk_size_threshold:新旧动作块的聚合阈值。当旧动作块执行到此值时,开始与新动作块聚合。--fixed_update_fps:控制命令发送频率,对应机械臂的运动流畅度。--visualize_action_queue:是否在运行时可视化动作队列大小。打开后可以更直观地看到队列是否频繁触底,从而帮助你调整 actions_per_chunk 和 chunk_size_threshold。
Step5: 根据机器人表现调整参数
在异步推理中,有两个同步推理没有的额外参数需要调整:
--actions_per_chunk:每个动作块的大小。如果机器人运动卡顿/不流畅,可以增大此值;如果机器人响应延迟明显,可以减小此值。--chunk_size_threshold:新旧动作块的聚合阈值。通常从0.5开始尝试。
异步推理需要平衡的是:服务器生成动作块的速度必须大于或等于客户端消费动作块的速度。否则动作队列会清空,机器人开始出现卡顿(这可以在队列可视化曲线中看到触底)。
FAQ
-
如果实用本文档教程,请git clone本文档推荐的github仓库
https://github.com/Seeed-Projects/lerobot.git,本文档推荐的仓库是验证过后的稳定版本,Lerobot官方仓库是实时更新的最新版本,会出现一些无法预知的问题,例如数据集版本不同,指令不同等。 -
如果遇到
Could not connect on port "/dev/ttyUSB0" 或 "/dev/ttyACM0"并且通过
ls /dev/ttyUSB*或ls /dev/ttyACM*看到设备存在,则是忘记给串口权限了,终端输入sudo chmod 666 /dev/ttyUSB* /dev/ttyACM*即可 -
如果遇到
No valid stream found in input file. Is -1 of the desired media type?请安装 ffmpeg 7.1.1:
conda install ffmpeg=7.1.1 -c conda-forge。 -
在3060的8G笔记本上训练ACT的50组数据的时间大概为6小时,在4090和A100的电脑上训练50组数据时间大概为2~3小时。
-
数据采集过程中要确保摄像头位置和角度和环境光线的稳定,并且减少摄像头采集到过多的不稳定背景和行人,否则部署的环境变化过大会导致机械臂无法正常抓取。
-
数据采集命令的num-episodes要确保采集数据足够,不可中途手动暂停,因为在数据采集结束后才会计算数据的均值和方差,这在训练中是必要的数据。
-
如果程序提示无法读取USB摄像头图像数据,请确保USB摄像头不是接在Hub上的,USB摄像头必须直接接入设备,确保图像传输速率快。
如果你遇到无法解决的软件问题或环境依赖问题,除了查看本教程末尾的常见问题(FAQ)部分外,请及时在 LeRobot 平台 或 LeRobot Discord 频道 反馈问题。
参考文档
矽递科技英文Wiki文档:How to use the SO100Arm robotic arm in Lerobot
TheRobotStudio Project: SO-ARM10x
Huggingface Project: Lerobot
Dnsty: Jetson Containers
技术支持与产品讨论
感谢您选择我们的产品!我们在这里为您提供不同的支持,以确保您使用我们产品的体验尽可能顺畅。我们提供多种沟通渠道,以满足不同的偏好和需求。