reBot Arm B601-RS 数字孪生与控制系统


Three.js 可视化 · ROS 2 · MuJoCo 仿真 · DeepSeek/MCP · Leader 臂遥操作
reBot Arm B601-RS 数字孪生与控制系统集成了 Three.js 网页控制台、ROS 2 真机驱动、RS 专用 MuJoCo 动力学场景、视觉检测、轨迹与逆运动学,以及默认使用 DeepSeek 的自然语言 Agent 和 Arm102 Leader 臂遥操作。本教程以当前工程为准,按安装、仿真、网页控制、Agent 和主从臂跟随的顺序介绍使用流程。
真机统一使用 /rebot_arm_rs,仿真统一使用 /rebot_arm_rs_sim。旧版本用户请先在项目目录运行 git pull --ff-only 更新仓库,再同步修改自定义脚本、ROS 接口前缀和 Agent 配置,并重启控制器、rosbridge 与网页;只修改网页下拉框不能替代后端命名空间配置。
项目特点
-
RS 独立机械模型
网页和 ROS 2 使用
ReBot_Arm_RS.urdf及配套 STL 网格。网页服务器优先读取rebotarm_ros2_RS工作区中的模型,并保留一份离线后备模型。 -
RobStride + SocketCAN 真机链路
真机默认使用 Linux SocketCAN 接口
can0,波特率为1 Mbps。控制器通过reBotArm_control_py与 RobStride 电机通信。 -
MIT 125 Hz 在线控制
网页以最高 60 Hz 更新目标,真机控制器以 125 Hz 生成受速度、加速度和 jerk 限制的在线参考,并发送 MIT
q/dq/kp/kd/tau命令。网页目标更新不会阻塞电机控制循环。 -
真机与仿真命名空间隔离
真机默认使用
/rebot_arm_rs,仿真默认使用/rebot_arm_rs_sim。同一套网页可切换控制目标,开发时也可以同时运行真机和 Fake Driver 进行接口对比。 -
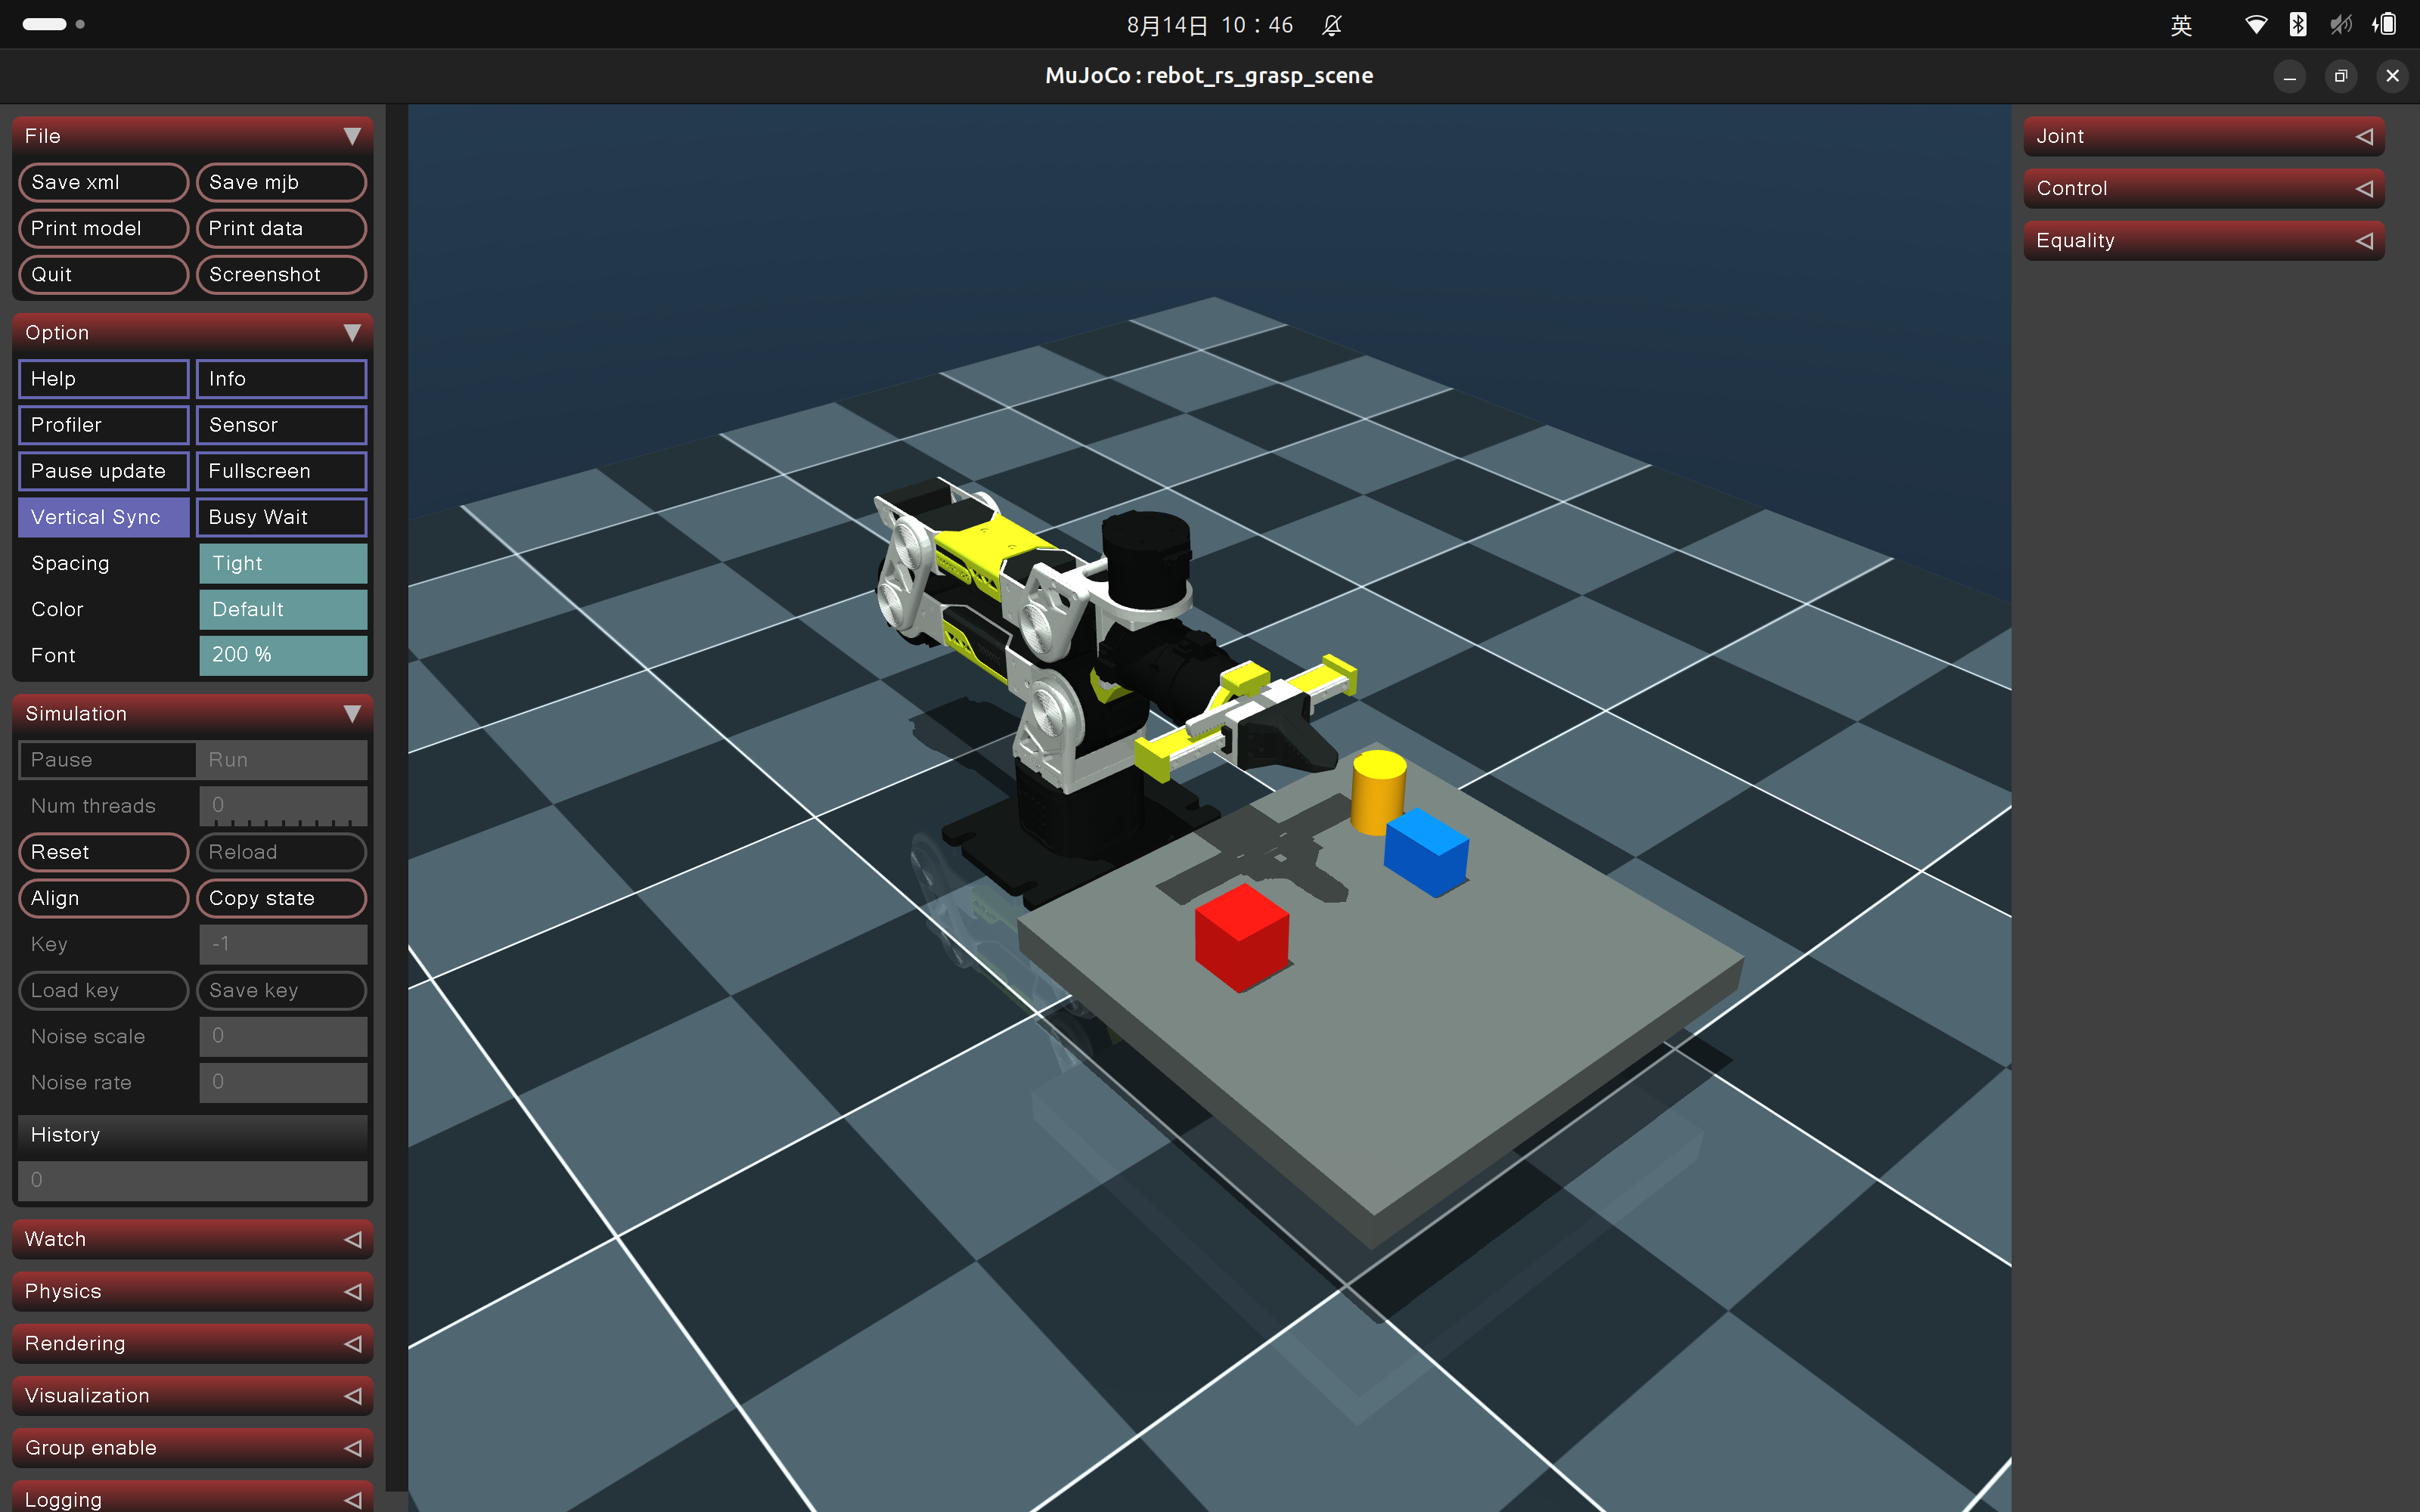
RS 专用 MuJoCo 场景
MuJoCo 支持
physics和kinematic两种模式。默认physics模式包含重力、接触、桌面物体、俯视相机、颜色检测和物理抓取验证。 -
反馈驱动的网页动画
真机模式中,实线模型表示实际反馈,半透明模型表示控制目标。网页对 rosbridge 到达的测量值进行自适应低通、死区和显示插值,避免把本地动画误当成真机姿态。
-
安全状态机
系统对轨迹、重力补偿、安全回零和网页连续命令进行仲裁。非零姿态失能时会先安全回零并验证;验证失败则保持使能,避免机械臂突然掉落。
-
视觉抓取与 LLM/MCP Agent
仿真场景提供红色、蓝色和黄色物体,支持俯视检测、IK、抓取、抬升验证和放置。自然语言入口默认使用 DeepSeek
deepseek-flash;MCP 工具也可独立调用。 -
Arm102 Leader 臂遥操作
主臂经 ROS 主机的 USB/UART 接入,网页负责扫描、预览、解锁、校准和会话控制;ROS 控制器负责映射、限速、控制权仲裁和超时保持。默认相对跟随,支持夹爪跟随与暂停后重新对齐。
接线与网络说明
RS 真机 CAN 接线
- 固定机械臂并清空运动范围。
- 连接 RobStride 电机 CAN 总线、供电和 USB-CAN 适配器。
- 确认 CAN_H、CAN_L、GND 接线正确,并按硬件要求配置终端电阻。
- 接通电源后,在 Ubuntu 中确认存在目标 CAN 适配器。
配置 can0:
sudo ip link set can0 down 2>/dev/null || true
sudo ip link set can0 type can bitrate 1000000
sudo ip link set can0 up
ip -details link show can0
只读观察总线帧:
candump can0
看到持续 CAN 帧说明接口已收到数据。按 Ctrl+C 退出 candump。
如果接口进入
BUS-OFF,请先检查供电、接地、波特率、终端电阻、电机 ID 和 CAN 接线。不要通过反复重启控制器掩盖硬件故障。
网页与 ROS 2 网络
网页经 rosbridge WebSocket 与 ROS 2 通信,默认端口为 9090:
网页控制台:http://<Ubuntu-IP>:3002
rosbridge: ws://<Ubuntu-IP>:9090
MCP Server: http://<Ubuntu-IP>:8081/mcp
Text Agent: http://<Ubuntu-IP>:8082
网页与 ROS 2 在同一台机器上时可以使用 localhost。从局域网其他电脑访问时,不能填写浏览器所在电脑自己的 localhost,应改为运行 ROS 2 服务的 Ubuntu IP。
项目启动脚本默认设置 ROS 2 发现范围为 LOCALHOST,避免 Wi-Fi 漫游或 IP 变化导致同机节点进入不同 DDS 网络。这不影响网页从其他设备访问 HTTP/WebSocket 端口。如需让另一台计算机直接加入 ROS 图,在相关终端中统一设置:
export REBOTARM_ROS_DISCOVERY_RANGE=SUBNET
环境要求
| 项目 | 推荐要求 |
|---|---|
| 后端操作系统 | Ubuntu 24.04 |
| ROS 2 | Jazzy |
| 兼容参考环境 | Ubuntu 22.04 + ROS 2 Humble(真机需自行回归) |
| Python | 3.12(Jazzy)或 3.10(Humble) |
| Node.js | 18 及以上 |
| 浏览器 | 当前稳定版 Chrome、Chromium、Edge 或 Firefox |
| 真机 CAN | can0,1 Mbps |
| MuJoCo | 由项目 Python 环境安装 |
安装步骤
步骤 1:获取工程
第 1 步
git clone https://github.com/Yang-Ci/ReBot_Arm_DigitalTwin_RS.git ~/ReBot_Arm_DigitalTwin_RS
cd ~/ReBot_Arm_DigitalTwin_RS
下文以项目目录 ~/ReBot_Arm_DigitalTwin_RS 为例。如果实际目录不同,请替换命令中的路径。
步骤 2:只读检查环境
第 2 步
cd ~/ReBot_Arm_DigitalTwin_RS
./setup.sh --check
该命令只检查系统,不会修改环境。检查项包括:
- Ubuntu、Python 和 Node.js 版本;
- ROS 2、rosbridge、MoveIt 和构建工具;
- SocketCAN 工具与
can0; - Python 虚拟环境及关键模块;
- ROS 2 工作区构建结果;
- 网页
package.json和.env。
步骤 3:一键安装和构建
第 3 步
./setup.sh --yes
./rebotarm doctor
安装脚本会安装缺失的 ROS 2、Node.js、SocketCAN 和构建依赖,创建 rebotarm_ros2_RS/.venv,安装 RS 真机、MuJoCo 和 Agent 的 Python 依赖,执行 rosdep,并通过下面的命令构建 ROS 2 工作区:
colcon build --symlink-install
控制 SDK 与 MuJoCo 模型作为普通文件由主仓库跟踪,不是 Git submodule,也没有嵌套 Git 仓库。现有 .env、SDK 和模型不会被安装脚本重置。
如果系统依赖已经齐全,只需重新准备和构建 ROS 工作区:
./scripts/setup_rs_workspace.sh
修改 Python 包以后通常只需:
source scripts/rs_env.sh
cd rebotarm_ros2_RS
colcon build --symlink-install
步骤 4:配置网页环境变量
第 4 步
首次安装会从 .env.example 创建 reBotArm_simulator-RS/.env。关键字段如下:
PORT=3002
HTTPS=0
REBOTARM_TEXT_AGENT_URL=http://localhost:8082
REBOTARM_MCP_URL=http://localhost:8081/mcp
MOTORBRIDGE_WS_URL=ws://127.0.0.1:9002
MOTORBRIDGE_WS_TOKEN=
如果网页与 ROS 2/Agent 不在同一台机器,请将代理地址改为后端机器的 IP。API Key 和 Token 只应存放在环境变量或未提交的本地 .env 中。
步骤 5(可选):配置并启动默认 DeepSeek Agent
第 5 步(可选)
如需使用网页自然语言助手,先按下文“项目启动”在终端 1 启动完整仿真(./rebotarm start rs_sim),在终端 2 启动网页(./rebotarm start web),再在第三个终端配置 API Key 并启动 Agent:
cd ~/ReBot_Arm_DigitalTwin_RS
export DEEPSEEK_API_KEY='替换成你的 Key'
./scripts/start_rs_text_agent.sh
默认使用 DeepSeek deepseek-flash,无需额外指定模型。若已配置过其他模型,请先检查旧的 REBOTARM_LLM_* 环境变量,避免覆盖默认设置。API Key 只在服务端配置,不要提交到仓库。
看到 [text-agent-http] listening on http://0.0.0.0:8082/ 后,在网页点击“连接 AI 助手”,先发送“查询机械臂状态”验证连接。模型切换、健康检查和故障排查见下文“DeepSeek / MCP 文本控制”。
项目启动
- 纯网页演示
- 完整 RS MuJoCo 仿真
- RS 真机控制
- 双命名空间调试
只启动 Node.js 网页服务器,不启动 rosbridge 或 ROS 2:
cd ~/ReBot_Arm_DigitalTwin_RS/reBotArm_simulator-RS
npm start
浏览器打开:
http://localhost:3002
此模式适合 3D 模型、界面、姿态预设和前端功能开发。没有 ROS 2 后端时,网页不会控制真机或完整 MuJoCo 场景。

终端 1 启动 Fake Driver、MuJoCo、相机、检测、MCP Agent 和 rosbridge:
cd ~/ReBot_Arm_DigitalTwin_RS
./rebotarm start rs_sim
终端 2 启动网页:
cd ~/ReBot_Arm_DigitalTwin_RS
./rebotarm start web
浏览器打开 http://localhost:3002,控制目标选择“RS 仿真(/rebot_arm_rs_sim)”,ROS WebSocket 填写 ws://localhost:9090。
常用仿真选项:
# 无 MuJoCo 原生窗口,适合自动测试
REBOTARM_MUJOCO_VIEWER=false ./rebotarm start rs_sim

# 仅做运动学跟随,不验证接触、重力和物理抓取
REBOTARM_MUJOCO_MODE=kinematic ./rebotarm start rs_sim

# 不启动 MCP Agent
REBOTARM_START_AGENT=false ./rebotarm start rs_sim

# 确认没有有效任务后,清理残留仿真进程再启动
./rebotarm start rs_sim --force
视觉抓取必须使用默认
physics模式。kinematic模式直接同步关节位置,不能用于判断控制增益、接触稳定性或抓取力。
先配置并检查 SocketCAN:
sudo ip link set can0 down 2>/dev/null || true
sudo ip link set can0 type can bitrate 1000000
sudo ip link set can0 up
ip -details -statistics link show can0
确认急停可用、工作区无人后,在终端 1 启动真机控制器:
cd ~/ReBot_Arm_DigitalTwin_RS
REBOTARM_RS_HARDWARE_CONFIRM=I_UNDERSTAND_RS_WILL_MOVE \
  ./rebotarm start rs
终端 2 启动网页和 rosbridge:
./rebotarm start web
打开 http://localhost:3002,选择“RS 真机(/rebot_arm_rs)”。首次测试按以下顺序进行:
- 检查网页显示已连接、机械臂状态正常且无电机错误。
- 点击使能。
- 将速度设置为
0.2–0.4 rad/s。 - 一次只小幅移动一个关节,确认方向、限位和反馈。
- 再测试 TCP 拖拽、轨迹或重力补偿。
- 结束时安全回零并失能,然后在控制器终端按
Ctrl+C。
不要用 Ctrl+Z 暂停真机控制器,也不要把网页按钮当作物理急停。如果旧控制器异常残留,再次运行真机启动脚本会请求旧实例安全退出并清理已确认属于该控制器的残留资源。

export REBOTARM_RS_HARDWARE_CONFIRM=I_UNDERSTAND_RS_WILL_MOVE
./scripts/start_rs_dual.sh
该脚本同时启动:
- 真机
/rebot_arm_rs; - Fake Driver
/rebot_arm_rs_sim; - rosbridge
9090。
它用于对比接口、关节方向和状态,不会启动完整 MuJoCo、视觉、Agent 或网页服务器。发送命令前必须再次确认网页选中的命名空间。
Leader 臂遥操作
接入方式与安装
支持 Arm102 / 102-LD Leader 主臂,通过 USB 串口连接运行 ROS 2 的 Ubuntu 主机。ROS 在虚拟机中运行时,需将主臂 USB 透传给虚拟机。浏览器所在电脑的 COM 口不能代替 ROS 主机串口。
Arm102 Leader(舵机 ID 0–6,UART 1 Mbps)
  → ROS 主机 USB 串口 / leader_worker.py
  → LeaderTeleop:校准、映射、会话与状态
  → RS 控制器:控制权仲裁、限速和超时保持
  → Fake Driver / MuJoCo,或 SocketCAN can0 / RS 从臂
先完成基础安装,停止旧控制器、仿真和 rosbridge,再安装 Leader 依赖并重建接口:
cd ~/ReBot_Arm_DigitalTwin_RS
bash scripts/setup_rs_leader.sh
脚本复用 ROS Python 虚拟环境,安装 motorbridge-smart-servo==0.0.4 和 pyserial==3.5,重建 rebotarm_msgs 与 rebotarmcontroller。此功能无需安装完整 LeRobot 训练环境。完成后重启控制器、rosbridge 与网页,并强制刷新浏览器。
在新终端中检查:
cd ~/ReBot_Arm_DigitalTwin_RS
source scripts/rs_env.sh
python -c 'from motorbridge_smart_servo import FashionStarServo; from serial.tools import list_ports; print([(p.device, p.description) for p in list_ports.comports()])'
ros2 interface show rebotarm_msgs/srv/LeaderControl
串口可使用 /dev/ttyUSB0、/dev/ttyACM0 或稳定的 /dev/serial/by-id/...。权限不足时执行以下命令,重新登录后再试:
sudo usermod -aG dialout "$USER"
先用仿真验证流程
分别在两个终端运行:
# 终端 1
./rebotarm start rs_sim
# 终端 2
./rebotarm start web
网页切换到 ROS 控制模式,选择“RS 仿真(/rebot_arm_rs_sim)”,连接 rosbridge。打开“Leader 遥操作”卡片,留空旧串口后点击“扫描主臂”,选择 mock;也可在串口框直接填写 mock。按下节的连接、解锁、校准、跟随步骤验证,再测试暂停、继续和停止。
mock 仅由 Fake Driver 开放,RS 真机明确拒绝。它用于验证界面、映射和会话流程,不能证明真实串口、关节方向或硬件安全已验收。
连接、校准与首次跟随
真机测试前,按“RS 真机控制”步骤启动 /rebot_arm_rs 和网页。确认从臂已使能并处于 IDLE,打开 ROS 控制锁;停止轨迹、手势跟随和重力补偿,夹爪恢复位置保持。不要同时运行直接访问同一 can0 的 LeRobot 遥操作程序。
- 扫描并连接主臂。 在“Leader 遥操作”卡片中扫描 ROS 主机串口,完整主臂应响应 ID
0–6七个舵机。选择设备后点击“连接”,也可以手动填写串口路径。 - 检查只读预览。 连接后显示 Arm102 / 102-LD 模型、七项角度、采样 Hz 和延迟,此时从臂保持当前位置。拖动模型可旋转,滚轮或双指可缩放;“重置视角”只改变显示视角。
- 解锁并设置主臂零位。 扶稳主臂,点击“解锁主臂”,按 Arm102 校准姿态 摆好零位并闭合主臂夹爪。勾选“已摆好主臂零位并闭合夹爪”,再点击“确认并设置主臂零位”。逐轴小幅移动,核对 J1–J6 方向及 J7 指环开合与预览一致。
- 设置首轮参数。 目标速度设为
0.1 rad/s,取消“跟随夹爪”,保持“绝对跟随”未勾选。当前真机 Leader 速度范围为0.05–1.0 rad/s,与普通网页关节速度设置独立。 - 开始相对跟随。 点击“开始跟随”。相对模式以启动时的主从姿态建立偏移,首帧不应跳到主臂绝对姿态。从 J6 开始小幅测试,再逐一验证 J1–J5 的方向、反馈与限位。
- 测试暂停与继续。 点击“暂停保持”后移动主臂,从臂应保持;点击“继续跟随”会在相对模式下按此时两臂位置重新对齐,不追赶暂停期间的偏移。
- 释放控制后再测试夹爪。 点击“停止并释放控制”,确认普通滑块恢复可用。六轴验证后,勾选“跟随夹爪”再重新开始会话,小幅验证开合方向与端点。
“确认并设置主臂零位”校准 Arm102 Leader;RS 的 set_zero 会改写从臂电机零点。两者用途不同,不要用从臂设零修正主臂预览或跟随偏移。绝对跟随要求主从姿态预先对齐,偏差过大时控制器会拒绝启动;首次使用保持默认相对模式。
暂停、停止与断线恢复
- 暂停保持:从臂保持当前位置,会话继续占用控制权;相对模式继续时重新对齐。
- 停止并释放控制:结束跟随并保持当前位置,之后才可使用滑块、轨迹、重力补偿、安全回零或失能。暂停与停止都不会直接卸力。
- 样本过期、拔出主臂 USB 或网页心跳超时:控制器停止推进目标并进入保持,网页报告故障或过期。重连后不会自动恢复跟随,需检查连接、重新校准并明确开始。
- 另一页面占用:原页面先停止并释放控制;页面异常关闭时等待心跳超时释放,不要并行抢占会话。
第一次真机验收还应测试拔出 USB、网页断线、暂停期间移动主臂和停止后恢复滑块。当前工程已有 mock 与控制策略测试,真实 Leader → RS 硬件链路仍需现场验收。
跟随频率与限速
主臂 UART 目标采样频率为 60 Hz,实际频率取决于串口读取耗时。每个有效新样本都会更新目标;真机 MIT 发送环以 125 Hz 按最新目标限速跟随,使用缓存计算重力前馈,不叠加普通网页目标的二阶平滑和 jerk 滤波。主臂移动快于设置的速度上限时,从臂仍会落后。
Leader 跟随使用独立的 leader_mit_kp / leader_mit_kd,六轴速度前馈为 v_des=0,暂停或停止后恢复普通保持增益。夹爪参考速度为 min(6 × 遥操作速度, leader_gripper_velocity_limit),当前配置上限为 3 rad/s;关节限位、反馈超时和会话看门狗持续生效。参数位置见下文“关键控制参数”。
查看 Leader 状态
source scripts/rs_env.sh
ros2 topic echo /rebot_arm_rs/leader/status --once
仿真时改为 /rebot_arm_rs_sim/leader/status。重点检查 state、calibrated、following、paused、sample_hz、sample_age 和 angles_deg;角度显示单位为度,targets_rad 为从臂六轴目标弧度。
统一命令行
| 命令 | 说明 |
|---|---|
./rebotarm doctor | 只读检查环境,等同 ./setup.sh --check |
./rebotarm start web | 启动或复用 rosbridge,并启动网页服务器 |
./rebotarm start rs_sim | 启动完整 RS MuJoCo 仿真栈 |
./rebotarm start rs | 启动 RS 真机控制器,必须设置硬件确认变量 |
./rebotarm status | 查看登记进程、端口和 can0 |
./rebotarm stop | 停止由 start web 登记的网页/rosbridge 子进程 |
前台运行的仿真和真机应在各自终端使用 Ctrl+C 正常结束。
项目架构
ReBot_Arm_DigitalTwin_RS/
├─ setup.sh                              一键检查、安装与构建
├─ rebotarm                              统一启动、状态和停止入口
├─ requirements-rs-hardware.txt          RS 真机 Python 依赖
├─ requirements-rs-mujoco.txt            MuJoCo/Agent Python 依赖
├─ scripts/
│  ├─ rs_env.sh                          加载 ROS、venv 和工作区
│  ├─ setup_rs_workspace.sh              准备并构建 ROS 工作区
│  ├─ start_rs_sim.sh                    完整 RS 仿真栈
│  ├─ start_rs_hardware.sh               RS 真机控制器
│  ├─ start_rs_dual.sh                   真机/Fake 双命名空间
│  └─ start_rs_text_agent.sh             Text Agent HTTP 服务
├─ rebotarm_ros2_RS/
│  ├─ src/rebotarmcontroller/             真机控制器与 Fake Driver
│  ├─ src/rebotarm_msgs/                  自定义 msg/srv/action
│  ├─ src/rebotarm_bringup/               配置、URDF、Mesh 和 launch
│  ├─ src/rebotarm_mujoco_rs/             RS MuJoCo、相机、检测和任务
│  ├─ src/rebotarm_agent/                 MCP Server 与 Text Agent
│  ├─ src/rebotarm_moveit_config/         MoveIt 配置
│  ├─ src/rebotarm_moveit_demos/          轨迹与抓放示例
│  └─ third_party/reBotArm_control_py/     控制 SDK 普通源码
└─ reBotArm_simulator-RS/
   ├─ server.js                           静态服务器与 Agent 代理
   ├─ public/index.html                   网页入口
   ├─ public/js/rebot-sim.js              Three.js、IK、场景与动画
   ├─ public/js/ros/rebot-ros-client.js   rosbridge 客户端
   ├─ public/js/ros/rebot-ros-ui.js       ROS UI、控制与反馈业务
   ├─ public/js/rebot-llm.js              LLM 聊天 UI
   ├─ description/                        网页独立运行的模型后备
   └─ split_meshes/grouped_gripper/       可选网页夹爪网格
系统数据流
网页命令到 RS 真机
用户拖动关节滑块或 TCP 手柄
  → Three.js / 浏览器 DLS IK
  → 30 ms 滑块阻尼、1° 输入死区、最高 60 Hz 节流
  → rosbridge WebSocket
  → JointMitCmd ROS 话题
  → 命令状态仲裁
  → 125 Hz 限速度/加速度/jerk 在线参考
  → MIT q/dq/kp/kd/tau
  → reBotArm_control_py
  → MotorBridge + SocketCAN can0
  → RobStride 电机
新网页目标只更新在线轨迹终点。即使浏览器暂时没有发送下一帧,125 Hz 控制循环也会继续生成连续参考。命令 QoS 深度为 1,新目标覆盖尚未处理的旧目标,避免拖动结束后继续补播积压位置。
RS 真机反馈到网页
RobStride 编码器/状态
  → SocketCAN can0
  → SDK 状态缓存
  → 20 Hz 真机同步查询
  → 60 Hz ROS JointState 发布
  → rosbridge 订阅节流
  → 自适应低通 + 反馈死区
  → 32–120 ms 显示插值
  → Three.js 实线反馈模型
半透明模型表示控制目标。当关节和夹爪误差足够小时,目标影子自动消失。显示滤波只影响网页画面,不会更改发送给电机的目标。
MuJoCo 仿真链路
网页或 Agent
  → ROS 2 命令、服务或动作
  → Fake RS Driver(100 Hz)
  → MuJoCo Sync(250 Hz)
  → RS MJCF 动力学与碰撞
  → 关节/物体状态、俯视相机和颜色检测
  → 网页与 MCP Agent
网页控制说明
控制目标与命名空间
| 模式 | 命名空间 | 网页模型来源 |
|---|---|---|
| RS 真机 | /rebot_arm_rs | 真机 /joint_states 反馈 |
| RS 仿真 | /rebot_arm_rs_sim | 优先使用 MuJoCo 实际状态 |
切换模式后,网页会根据目标命名空间重新创建 rosbridge 客户端和接口路径。仿真默认镜像 MuJoCo 实际状态;真机显示测量反馈与半透明目标模型。
可先用以下只读命令确认目标存在:
source scripts/rs_env.sh
ros2 topic list | grep /rebot_arm_rs
ros2 service list | grep /rebot_arm_rs
检查完整前缀:/rebot_arm_rs 是真机,/rebot_arm_rs_sim 是仿真。不要仅凭名称中含有 rs 判断控制目标。
关节和夹爪
- J1–J6 以弧度控制,限位与 RS URDF 保持一致。
- 真机网页关节速度上限范围为
0.05–1.50 rad/s,首次测试建议0.2–0.4 rad/s;仿真模式隐藏此面板。Leader 遥操作使用独立的速度设置,首次建议0.1 rad/s。 - J1–J6 默认使用
30 ms滑块阻尼和1°输入死区,松手时强制提交最终位置。 - J7/夹爪在网页中以开口宽度表示,范围为
0–71.5 mm。 - 夹爪发布时换算为 RS 电机
0–5 rad,ROS 反馈再换算回米。 - J7 不经过 J1–J6 的弧度阻尼和输入死区;每个浏览器绘制帧只发送最新目标。
TCP 拖拽与 IK
网页使用阻尼最小二乘法(DLS)求解 TCP 目标。RS 版会根据奇异程度自适应调整阻尼,再将关节解发送到相同的 MIT 在线控制链路。
网页 Three.js 使用 Y 轴向上,ROS 使用 Z 轴向上。坐标转换逻辑位于 rebot-sim.js,扩展位姿功能时应复用现有转换,不要直接交换表单数值。
Pose 输入单位为米:X 向前、Y 向左、Z 向上。目标不可达时,应先增加 Z 或减小水平距离,并检查姿态约束和关节限位。
示教与轨迹回放
网页可记录关节轨迹并调用:
/<namespace>/follow_joint_trajectory
RS 真机动作服务器使用连续的单调三次 Hermite 位置/速度参考,并自动延长过短轨迹段,使普通真机轨迹速度不超过约 0.60 rad/s。调用端必须等待动作结果或真机反馈,不应按原始请求时长提前播放完成动画。
使能、安全回零与失能
- 真机控制器每次启动后需要使能。
safe_home平滑返回零位并验证角度和速度。- 非零姿态点击失能会先进入
SAFE_HOMING。 - 回零验证失败时电机保持使能,并返回失败信息。
set_zero会改写电机零点,不是普通回零按钮。只有机械结构确实位于标定姿态时才能调用。
重力补偿
RS 重力补偿从当前测量姿态启动,并平滑切换增益。重复启动为幂等操作;停止后保持最后测量位置。夹爪默认进入低阻随动助力,退出重补后恢复位置保持。启动前取下被夹物体并避开夹点;进行轨迹、抓取或 Leader 跟随前先退出重补。
重力补偿期间拒绝网页关节、TCP、轨迹和夹爪命令。相关服务:
/<namespace>/gravity_compensation/start
/<namespace>/gravity_compensation/stop
/<namespace>/gravity_compensation/status
ROS 2 接口
以下以真机 /rebot_arm_rs 为例。仿真时将前缀替换为 /rebot_arm_rs_sim。
状态 Topic
| Topic | 类型 | 说明 |
|---|---|---|
/rebot_arm_rs/joint_states | sensor_msgs/msg/JointState | 六轴和夹爪统一状态 |
/rebot_arm_rs/joints/<name>/state | rebotarm_msgs/msg/JointMotorState | 单电机位置、速度、力矩和状态码 |
/rebot_arm_rs/gripper/state | rebotarm_msgs/msg/JointMotorState | 夹爪电机原始状态 |
/rebot_arm_rs/control_target | sensor_msgs/msg/JointState | 网页或动作层最终目标 |
/rebot_arm_rs/control_reference | sensor_msgs/msg/JointState | 125 Hz 在线轨迹参考的 ROS 采样;effort 携带参考加速度 |
/rebot_arm_rs/arm_status | rebotarm_msgs/msg/ArmStatus | 使能、模式、状态机和错误码 |
/rebot_arm_rs/leader/status | rebotarm_msgs/msg/LeaderStatus | 主臂连接、校准、会话、角度与采样状态 |
低层命令 Topic
| Topic | 类型 | 说明 |
|---|---|---|
/rebot_arm_rs/joints/<joint1..joint6>/cmd/mit | rebotarm_msgs/msg/JointMitCmd | 网页真机默认关节命令 |
/rebot_arm_rs/joints/<joint1..joint6>/cmd/pos_vel | rebotarm_msgs/msg/JointPosVelCmd | 位置速度命令 |
/rebot_arm_rs/gripper/cmd/mit | rebotarm_msgs/msg/JointMitCmd | RS 夹爪 MIT 命令 |
/rebot_arm_rs/gripper/cmd/pos_vel | rebotarm_msgs/msg/JointPosVelCmd | 夹爪位置速度命令 |
/rebot_arm_rs/mujoco/target_pose | geometry_msgs/msg/PoseStamped | TCP 目标位姿 |
自行发布低层命令前,应检查 arm_status.state_machine。不要在 GRAVITY_COMP、SAFE_HOMING、轨迹运行或 Leader 会话占用期间抢占控制。
Service
| Service | 类型 | 说明 |
|---|---|---|
/rebot_arm_rs/leader/control | rebotarm_msgs/srv/LeaderControl | 扫描、连接、解锁、校准、跟随和会话控制 |
/rebot_arm_rs/enable | std_srvs/srv/Trigger | 使能机械臂 |
/rebot_arm_rs/disable | std_srvs/srv/Trigger | 安全失能;必要时先回零 |
/rebot_arm_rs/safe_home | std_srvs/srv/Trigger | 安全回零并验证 |
/rebot_arm_rs/set_zero | rebotarm_msgs/srv/SetZero | 写入电机零点,谨慎使用 |
/rebot_arm_rs/gravity_compensation/start | std_srvs/srv/Trigger | 启动重力补偿 |
/rebot_arm_rs/gravity_compensation/stop | std_srvs/srv/Trigger | 停止重力补偿 |
/rebot_arm_rs/gravity_compensation/status | std_srvs/srv/Trigger | 查询重力补偿状态 |
/rebot_arm_rs/move_to_pose_ik | rebotarm_msgs/srv/MoveToPoseIK | 位姿 IK 解算 |
/rebot_arm_rs/gripper/set | rebotarm_msgs/srv/SetGripper | 夹爪到位控制 |
/rebot_arm_rs/gripper/open | rebotarm_msgs/srv/GripperCommand | 打开夹爪 |
/rebot_arm_rs/gripper/close | rebotarm_msgs/srv/GripperCommand | 关闭夹爪 |
示例:
source scripts/rs_env.sh
ros2 service call /rebot_arm_rs/gravity_compensation/status std_srvs/srv/Trigger '{}'
ros2 service call /rebot_arm_rs/safe_home std_srvs/srv/Trigger '{}'
Action
| Action | 类型 | 说明 |
|---|---|---|
/rebot_arm_rs/follow_joint_trajectory | control_msgs/action/FollowJointTrajectory | 关节轨迹 |
/rebot_arm_rs/gripper/command | control_msgs/action/GripperCommand | 夹爪动作 |
/rebot_arm_rs/move_to_pose | rebotarm_msgs/action/MoveToPose | 笛卡尔位姿运动 |
MuJoCo 与视觉接口
| 接口 | 类型/用途 |
|---|---|
/rebot_arm_rs_sim/mujoco/joint_states | MuJoCo 实际关节状态 |
/rebot_arm_rs_sim/mujoco/object_states | 场景物体状态 JSON |
/rebot_arm_rs_sim/mujoco/overhead_rgb/image_raw | 俯视 RGB 相机 |
/rebot_arm_rs_sim/vision/color_blocks/detections | 颜色物体检测 JSON |
/rebot_arm_rs_sim/mujoco/reset | 重置仿真 |
/rebot_arm_rs_sim/mujoco/record/start | 开始记录 |
/rebot_arm_rs_sim/mujoco/record/stop | 停止记录 |
/rebot_arm_rs_sim/mujoco/record/replay | 回放记录 |
/rebot_arm_rs_sim/mujoco/record/clear | 清空记录 |
视觉抓取
完整仿真默认包含红色方块、蓝色长方块和黄色圆柱。网页可选择指定颜色或自动选择目标,并执行对正、预抓取、下探、闭合、抬升和放置。
抓取成功不只看轨迹是否完成。系统还会检查 MuJoCo 物体是否实际抬升,防止夹爪空合或轨迹执行完成却没有抓住物体时误报成功。
排查视觉抓取:
source scripts/rs_env.sh
ros2 topic echo /rebot_arm_rs_sim/vision/color_blocks/detections --once
ros2 topic echo /rebot_arm_rs_sim/mujoco/object_states --once
ros2 service list | grep /rebot_arm_rs_sim/
如果夹爪闭合但没有抬起物体:
- 确认使用
physics模式; - 检查相机和颜色检测是否持续发布;
- 检查目标宽度、方向和抓取高度;
- 查看日志中的接触稳定和物理抬升验证结果;
- 避免同时发起多个抓取或 IK 请求。
DeepSeek / MCP 文本控制
三个服务的职责
网页 rebot-llm.js
  → Node.js /api/llm/chat
  → Text Agent(:8082,默认 DeepSeek deepseek-flash)
  → MCP Server(:8081/mcp,绑定目标命名空间)
  → ROS 2 service/action/topic
网页服务器、MCP Server 和 Text Agent 是三个独立进程。完整 rs_sim 默认启动 MCP Server;网页“连接 AI 助手”按钮只检查和连接 Text Agent,不能启动 Ubuntu 中的 Python 服务。不配置大模型时,MCP 工具仍可由 MCP 客户端直接调用。
启动默认 DeepSeek Agent
先启动完整仿真和网页,再在第三个终端运行:
cd ~/ReBot_Arm_DigitalTwin_RS
export DEEPSEEK_API_KEY='替换成你的 Key'
./scripts/start_rs_text_agent.sh
当前源码默认值:
| 配置 | 默认值 / 用法 |
|---|---|
| LLM 服务地址 | https://api.deepseek.com |
| 模型 | deepseek-flash |
| DeepSeek Key | DEEPSEEK_API_KEY |
| MCP 工具端点 | http://127.0.0.1:8081/mcp |
| Text Agent / Dashboard | http://localhost:8082 |
| 默认目标命名空间 | /rebot_arm_rs_sim |
若旧终端已导出 REBOTARM_LLM_BASE_URL、REBOTARM_LLM_MODEL 或 REBOTARM_LLM_API_KEY,这些通用配置会覆盖默认设置。使用默认 DeepSeek 前,应清除旧值或明确设置为本次所需配置。真实 Key 只放在服务端环境变量或未提交的本地配置中。
看到 [text-agent-http] listening on http://0.0.0.0:8082/ 后检查:
curl http://127.0.0.1:8082/health
正常返回:
{"ok": true, "service": "rebotarm-text-agent"}
这说明 HTTP 服务可达;还需在网页点击“连接 AI 助手”,发送一次只读查询,确认模型认证和 MCP 链路。再在仿真中尝试运动指令:
查询机械臂状态
检测桌面的色块
打开夹爪
移动到 X=0.30 Y=0 Z=0.30
抓取红色物块
安全回零
MCP pick_color 抓取成功后保持夹持;网页“抓取入仓”是独立业务流程,不要将两者的放置行为混淆。
切换模型或后端地址
切换到其他 OpenAI 兼容服务时,在启动 Text Agent 的终端中设置三项,再重启该服务:
export REBOTARM_LLM_BASE_URL='https://<provider-host>/v1'
export REBOTARM_LLM_MODEL='<model-id>'
export REBOTARM_LLM_API_KEY='<api-key>'
./scripts/start_rs_text_agent.sh
将占位符替换为服务商提供的值。Text Agent 所连接的 MCP 服务用 REBOTARM_MCP_URL 指定。
若网页服务器与 Agent 不在同一台机器,在 reBotArm_simulator-RS/.env 中修改 REBOTARM_TEXT_AGENT_URL 和 REBOTARM_MCP_URL 为后端地址,再重启网页。若只有浏览器在另一台电脑、三个服务仍在同一台 Ubuntu 主机上,则代理地址继续使用本机地址。
核对 MCP 的命名空间和运动权限
仿真启动脚本以 arm_namespace:=rebot_arm_rs_sim motion_mode:=allow 启动 MCP。手动启动 MCP 时,motion_mode 默认是 locked。网页切换真机/仿真目标不会自动重启 MCP 或改变其命名空间;启动脚本复用已有 8081 服务时,也应核对该服务的目标。
真机检查可在停止旧 MCP 服务后,单独以锁定运动的方式启动:
source scripts/rs_env.sh
ros2 launch rebotarm_agent rebotarm_mcp.launch.py \
  arm_namespace:=rebot_arm_rs motion_mode:=locked
Text Agent 通过 MCP 地址选择工具服务;实际目标命名空间由该 MCP 服务的启动参数决定。重启 Text Agent,使其连接上面新启动的服务:
REBOTARM_MCP_URL=http://127.0.0.1:8081/mcp ./scripts/start_rs_text_agent.sh
先验证只读状态,再按后端运动许可流程操作。自然语言入口不能绕过安全状态机;Leader 会话占用控制时,应先停止并释放控制,再调用 Agent 运动工具。
关键控制参数
真机默认配置位于:
rebotarm_ros2_RS/src/rebotarm_bringup/config/rebotarm_hardware.yaml
当前 RS 关键参数:
rate: 125
control:
  arm_control_mode: mit
  mit_kp: [80, 150, 150, 50, 50, 50]
  mit_kd: [5, 10, 10, 5, 4, 4]
  leader_mit_kp: [50, 50, 50, 30, 50, 50]
  leader_mit_kd: [3, 5, 5, 3, 4, 4]
  leader_gripper_velocity_limit: 3.0
  stream_acceleration_limit: 4.0
  stream_jerk_limit: 30.0
  stream_natural_frequency: 8.0
gravity_compensation:
  kp: 1.5
  kd: 1.0
其他默认频率:
| 层 | 默认频率 | 说明 |
|---|---|---|
| 网页关节目标 | 最高 60 Hz | 滑块和 TCP IK 连续更新目标 |
| 真机同步反馈查询 | 20 Hz | 刷新 RobStride 测量缓存 |
| ROS 真机状态 | 60 Hz | 从缓存发布反馈、目标和参考 |
| RS MIT 控制 | 125 Hz | 在线平滑并发送电机命令 |
| Fake Driver | 100 Hz | 仿真控制和状态 |
| MuJoCo Sync | 250 Hz | 默认动力学同步 |
| MuJoCo 物体状态 | 30 Hz | 场景和 Agent |
| 俯视相机 | 8 Hz | RGB 图像 |
| 颜色检测 | 10 Hz | 检测结果 |
调整增益前,建议同时记录:
/rebot_arm_rs/control_target
/rebot_arm_rs/control_reference
/rebot_arm_rs/joint_states
如果目标不连续,检查网页输入层;参考不连续,检查在线轨迹;参考连续但反馈过冲,检查 MIT 增益、负载、摩擦、电流和温升;只有网页画面抖动时,再检查反馈滤波和 rosbridge 到达间隔。
二次开发指南
修改网页关节限位或姿态预设
文件:
reBotArm_simulator-RS/public/js/rebot-sim.js
关节定义位于 jointDefs,预设位于 presets。修改关节限位时,必须同步核对 RS URDF、SDK 配置和真机机械限位,不能只改网页显示范围。
修改网页命令频率、滤波和阻尼
文件:
reBotArm_simulator-RS/public/js/ros/rebot-ros-ui.js
该文件负责网页命令节流、真机反馈滤波、反馈死区、插值、目标影子、控制锁和视觉业务。不要用提高真机 MIT 增益的方式补偿网页动画延迟。
添加自定义 ROS 接口
客户端封装位于:
reBotArm_simulator-RS/public/js/ros/rebot-ros-client.js
在 UI 层添加 Topic、Service 或 Action 路径,并调用客户端的 subscribe()、callService() 或 sendActionGoal()。接口应始终根据当前 namespace 生成,避免把仿真命令误发到真机。
修改 RS URDF 或 Mesh
ROS 2 主模型:
rebotarm_ros2_RS/src/rebotarm_bringup/description/urdf/ReBot_Arm_RS.urdf
rebotarm_ros2_RS/src/rebotarm_bringup/description/meshes_rs/
网页服务器优先读取上述模型。如果将网页目录单独复制运行,则使用:
reBotArm_simulator-RS/description/urdf/ReBot_Arm_RS.urdf
reBotArm_simulator-RS/description/meshes_rs/
修改时应保持两份资源版本一致,并检查 Linux 文件名大小写。
修改 MuJoCo
| 文件/目录 | 作用 |
|---|---|
rebotarm_ros2_RS/src/rebotarm_mujoco_rs/models/ | RS MJCF 和 STL |
rebotarm_mujoco_rs/mujoco_sync.py | 同步频率、动力学和 PD |
rebotarm_mujoco_rs/scene_camera.py | 俯视相机 |
rebotarm_mujoco_rs/scene_detector.py | 颜色检测 |
rebotarm_mujoco_rs/task_server.py | 任务、记录和回放 |
rebotarm_mujoco_rs/launch/mujoco_rs.launch.py | launch 参数 |
修改 Leader 映射与控制流程
| 文件 | 作用 |
|---|---|
reBotArm_simulator-RS/public/js/ros/rebot-leader-ui.js | 按命名空间调用服务、状态订阅与网页心跳 |
reBotArm_simulator-RS/public/js/ros/leader-model.js | Arm102 模型显示与角度映射 |
rebotarm_ros2_RS/src/rebotarmcontroller/rebotarmcontroller/leader_worker.py | 独立进程中的 UART 采样与校准 |
rebotarm_ros2_RS/src/rebotarmcontroller/rebotarmcontroller/leader_teleop.py | ROS 服务、状态和主从映射接入 |
rebotarm_ros2_RS/src/rebotarmcontroller/rebotarmcontroller/leader_policy.py | 映射、样本有效性与会话策略 |
rebotarm_ros2_RS/src/rebotarmcontroller/rebotarmcontroller/hardware_manager.py | 真机控制权、MIT 跟随、限速与保持 |
主臂模型资源位于 reBotArm_simulator-RS/public/models/leader-arm102/。模型显示方向与从臂控制映射分别维护;不要为修正预览而改变真机方向参数。修改后先验证 mock、超时、暂停恢复和控制权释放,再做低速逐轴硬件验收。
扩展 MCP 工具
MCP Server 位于:
rebotarm_ros2_RS/src/rebotarm_agent/rebotarm_agent/rebotarm_mcp_server.py
新增工具时应:
- 定义明确的输入 Schema 和单位;
- 区分只读工具和运动工具;
- 在运动工具中校验命名空间、状态和运动许可;
- 使用 ROS 2 Service/Action/Topic 调用后端,不直接绕过控制器;
- 重建工作区并在仿真中测试异常、超时和取消路径。
验证命令
source scripts/rs_env.sh
python3 -m pytest rebotarm_ros2_RS/src/rebotarmcontroller/test -q

bash -n setup.sh rebotarm scripts/*.sh

node --check reBotArm_simulator-RS/server.js
node --check reBotArm_simulator-RS/public/js/rebot-sim.js
node --check reBotArm_simulator-RS/public/js/ros/rebot-ros-client.js
node --check reBotArm_simulator-RS/public/js/ros/rebot-ros-ui.js
node --check reBotArm_simulator-RS/public/js/rebot-llm.js
node --check reBotArm_simulator-RS/public/js/ros/rebot-leader-ui.js
node --check reBotArm_simulator-RS/public/js/ros/leader-model.js
node reBotArm_simulator-RS/scripts/ros-namespaces.test.js
运行时检查:
./rebotarm status
ros2 node list
ros2 topic list | grep /rebot_arm_rs
ros2 service list | grep /rebot_arm_rs
ros2 action list | grep /rebot_arm_rs
FAQ
1. 网页一直停在模型加载界面
打开浏览器开发者工具的 Network 面板,检查以下请求是否返回 200:
/api/urdf
/api/description/meshes/*.STL
常见原因:
- RS URDF 或 STL 不存在;
- 网页目录被单独移动后,后备模型不完整;
- URDF 中的
package://映射不正确; - Linux 下文件名大小写不一致;
- Three.js、STLLoader 或 URDFLoader 加载顺序错误。
2. ROS 显示未连接
ss -ltnp | grep 9090
ros2 node list
./rebotarm status
确认 rosbridge 监听 0.0.0.0:9090,WebSocket 地址以 ws:// 开头。远程浏览器应填写 Ubuntu IP,而不是浏览器电脑的 localhost。
3. 网页可以连接,但滑块不能控制真机
依次确认:
- 网页选择的是 RS 真机
/rebot_arm_rs; - ROS WebSocket 已连接;
- 网页控制锁已开启;
- 机械臂已使能;
arm_status不在GRAVITY_COMP、TRAJ_RUNNING或SAFE_HOMING;- 真机控制器无 CAN 或电机错误。
4. 网页模型抖动或目标影子长期存在
- 确认同一命名空间只有一个控制器和一个状态发布源;
- 检查
/joint_states是否有多个发布者; - 同时记录
control_target、control_reference和joint_states; - 检查 CAN 错误计数和反馈时间间隔;
- 不要同时运行轨迹回放和手动连续拖动。
目标影子长期存在通常说明实际反馈没有到达目标,不一定是网页渲染问题。
5. CAN 无反馈或进入 BUS-OFF
ip -details -statistics link show can0
candump can0
检查:
- 波特率是否为
1 Mbps; - CAN_H/CAN_L 是否接反;
- 两端终端电阻;
- 电机供电与共地;
- 电机 ID 和 SDK 配置;
- USB-CAN 驱动和接口名称。
错误计数持续增加时应立即停止真机测试。
6. 点击失能后机械臂没有立即断电
如果机械臂不在零点附近,控制器会先执行安全回零并验证。这是预期行为。回零失败时系统保持使能,以避免非零姿态突然掉落。紧急情况应使用物理急停。
7. 重力补偿启动失败或无法控制
- 确认机械臂已使能;
- 查询
/gravity_compensation/status; - 确认没有轨迹或安全回零正在运行;
- 重力补偿期间其他运动命令会被拒绝;
- 切换模式时托住可能下坠的负载。
8. 视觉抓取不工作
确认已启动完整 rs_sim 且模式为 physics,然后检查:
ros2 topic echo /rebot_arm_rs_sim/mujoco/overhead_rgb/image_raw --once
ros2 topic echo /rebot_arm_rs_sim/vision/color_blocks/detections --once
ros2 topic echo /rebot_arm_rs_sim/mujoco/object_states --once
如果按钮显示任务已排队,应等待当前串行动作完成,不要重复启动多个抓取请求。
9. AI 助手连接失败或提示 Key 未配置
确认已在第三个终端设置 DEEPSEEK_API_KEY 并启动 Text Agent,再检查:
ss -ltnp | grep 8082
curl http://127.0.0.1:8082/health
ss -ltnp | grep 8081
ECONNREFUSED 127.0.0.1:8082 表示网页服务器无法访问 Text Agent。检查 reBotArm_simulator-RS/.env 中的 REBOTARM_TEXT_AGENT_URL;跨机器部署时应改为 Agent 主机地址,重启网页生效。健康检查成功但对话失败时,再检查 Key、旧 REBOTARM_LLM_* 覆盖项、模型和 MCP 日志。网页的 /api/llm/health 检查不能代替一次实际模型调用。
10. 修改前端后页面仍显示旧版本
RS 网页包含 Service Worker/PWA 支持。先使用 Ctrl+Shift+R 强制刷新;如果仍未更新,在浏览器开发者工具中清除站点数据或注销 Service Worker,再重新加载页面。
11. setup.sh 或 colcon build 失败
- 确认 Ubuntu、ROS 2 和 Python 版本匹配;
- 确认 rosdep 已初始化并可更新;
- 运行
./setup.sh --check查看缺失项; - 确认
rebotarm_ros2_RS/.venv中可以导入numpy、scipy、mujoco、pinocchio、motorbridge和fastmcp; - 删除或重置用户文件前先备份,不要用破坏性命令解决构建问题。
12. Leader 扫描、校准或跟随失败
| 现象 | 检查 |
|---|---|
| 等待 ROS 主臂服务 | 重新构建 rebotarm_msgs / rebotarmcontroller,重启控制器与 rosbridge,核对命名空间并强制刷新网页 |
| 没有串口 / probe timed out | USB 是否接到 ROS 主机或透传给虚拟机、供电、dialout 权限、串口是否被其他程序占用 |
| 缺少舵机 ID | 七个舵机应响应 ID 0–6;检查总线、供电与 1 Mbps 波特率 |
| uncalibrated / samples stale | 重新连接预览、解锁和校准,检查 Hz 与延迟,不要放宽超时掩盖断线 |
| follower is busy | 停止轨迹、手势和重补,从臂恢复使能的 IDLE 状态,夹爪恢复位置保持 |
| absolute poses differ | 先使用默认相对模式;绝对模式要求主从姿态对齐 |
| browser heartbeat timed out | 检查页面关闭、网络断开或后台节流,恢复后重新校准并明确开始 |
| 主臂模型加载失败 | 检查本地 public/models/leader-arm102/urdf/leader.urdf 及 meshes/ 资源,强制刷新 |
快速命令表
# 检查与安装
./setup.sh --check
./setup.sh --yes
./rebotarm doctor

# 完整仿真
./rebotarm start rs_sim
./rebotarm start web

# 自然语言 Agent
export DEEPSEEK_API_KEY='你的 Key'
./scripts/start_rs_text_agent.sh

# Leader 可选依赖与接口构建(先停止旧控制器与 rosbridge)
bash scripts/setup_rs_leader.sh

# RS 真机
sudo ip link set can0 type can bitrate 1000000
sudo ip link set can0 up
REBOTARM_RS_HARDWARE_CONFIRM=I_UNDERSTAND_RS_WILL_MOVE ./rebotarm start rs

# 状态与停止
./rebotarm status
./rebotarm stop
参考资料
- ROS 2 Jazzy 文档:https://docs.ros.org/en/jazzy/
- rosbridge_suite:https://github.com/RobotWebTools/rosbridge_suite
- Three.js:https://threejs.org/docs/
- URDFLoader:https://github.com/gkjohnson/urdf-loaders
- MuJoCo:https://mujoco.readthedocs.io/
- Model Context Protocol:https://modelcontextprotocol.io/
- 当前 B601-RS 工程
- B601-RS 工程内文档:
README.md、USER_MANUAL_ZH.md、DEVELOPER_GUIDE_ZH.md、DATA_FLOW_RS_ZH.md、LEADER_TELEOP_TEST_ZH.md