reComputer Super 硬件与接口使用

reComputer Super 引出了 4 个 MIPI CSI 摄像头接口、USB 3.2 和 USB 2.0 Type-C、M.2 Key M 和 Key E、Mini PCIe、RTC、CAN、以太网以及一个 40 针扩展排针。下面每一节都会连接一个接口,并给出用于确认其工作的命令或检查方法。
CSI 摄像头
reComputer Super 支持标准的 4 路 MIPI CSI 摄像头用于图像和视频采集。请按照以下步骤连接并测试你的摄像头。
硬件连接

步骤 1. 打开 reComputer Super 的后盖。
步骤 2. 将 MIPI CSI 摄像头连接到 reComputer Super 板上的对应 CSI 接口。
步骤 3. 固定摄像头并确保连接牢固。
使用说明
在使用 CSI 摄像头之前,请确保你已安装带有必要摄像头驱动的 JetPack 版本。
**适用版本范围:**下面的命令基于 JetPack 6.x 中相机和 GPIO 工具的布局。NVIDIA 在后续版本中更改了部分相机软件栈,因此在 JetPack 7.2 上运行前,请先确认已安装 nvgstcapture-1.0——如果该二进制不存在,请改用 gst-launch-1.0 搭配 nvarguscamerasrc 来驱动传感器。
步骤 1. 检查系统是否识别到摄像头:
ls /dev/video*
步骤 2.(可选)如果尚未安装视频工具,请安装:
sudo apt install v4l-utils
步骤 3. 使用以下命令启动摄像头并显示视频流:
nvgstcapture-1.0 --sensor-id=0
如果你连接了多个摄像头,请将 --sensor-id 修改为对应的值。

USB
reComputer Super 共提供 4 个 USB 3.2 接口和 1 个用于调试的 USB 2.0 Type-C 接口。
USB 3.2 接口
我们可以在 Jetson 终端中输入 watch -n 1 lsusb -tv 来检测 USB 接口。一旦连接 USB 设备,该接口的详细信息就会显示在这里。
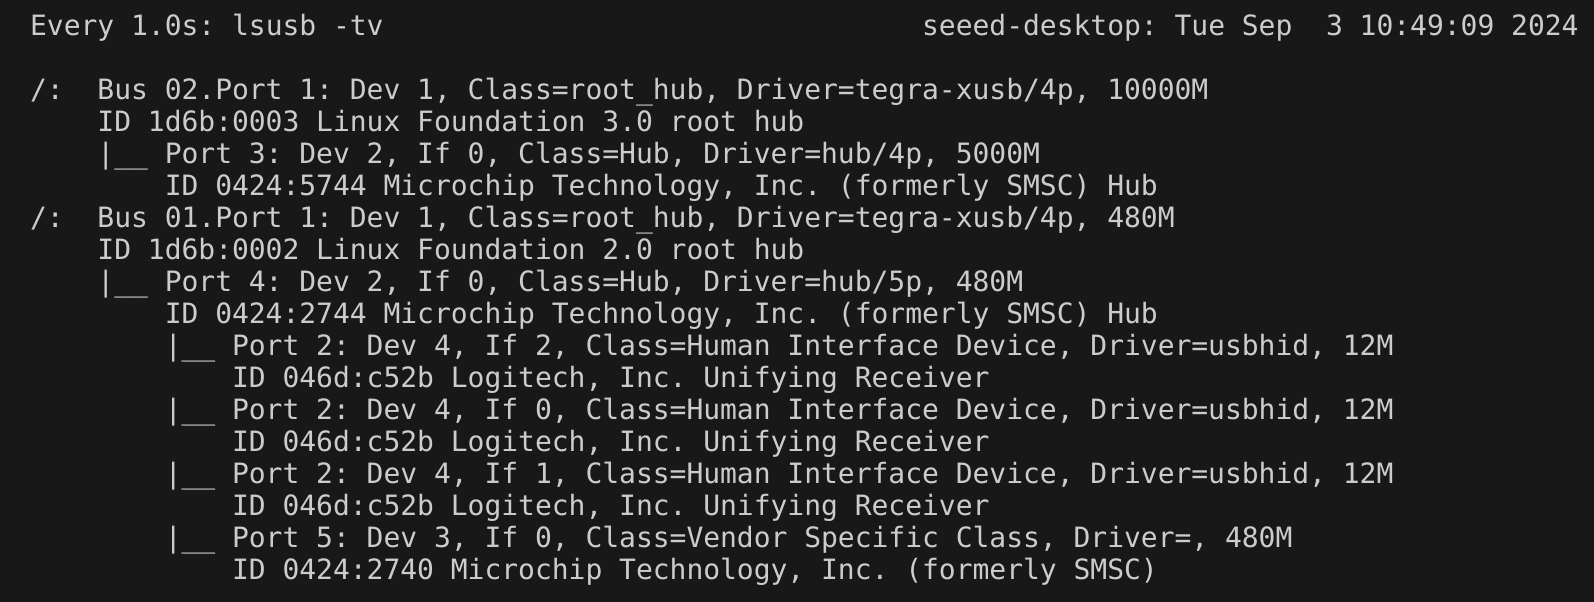
此外,你还可以使用 dd 命令测试 USB 存储设备的读写速度:
-
读:
sudo dd if=/dev/sda of=/dev/null bs=1024M count=5 iflag=direct

-
写:
sudo dd if=/dev/zero of=/dev/sda bs=1024M count=5 conv=fdatasync

USB 2.0 Type-C 接口
通过这个串口,使用 USB-C 数据线,你可以在 PC 端监控输入和输出的调试信息。
步骤 1. 将拨码开关切换到调试模式。

步骤 2. 使用 USB 数据线连接 PC,在 PC 上下载 CP210X Driver。

步骤 3. 使用 USB 数据线连接 PC,解压已下载的文件并在 PC 上安装驱动。

步骤 4. 在 Windows PC 上打开设备管理器,检查分配给 reComputer Super 的 COM 端口号。它应显示在“Ports (COM & LPT)”下,名称为“Silicon Labs CP210x USB to UART Bridge (COMX)”,其中 X 为 COM 端口号。

步骤 5. 打开串口工具(这里以 MobaXterm 工具为例),创建一个新会话。

步骤 6. 选择 Serial 工具。

步骤 7. 选择对应的串口,将波特率设置为 115200 并点击 "OK"。

步骤 8. 使用用户名和密码登录你的 reComputer Super。

M.2 Key M
M.2 Key M 是为高速固态硬盘(SSD)设计的接口,提供超高速数据传输速率,非常适合高性能应用。
支持的 SSD 如下
- 128GB NVMe M.2 PCle Gen3x4 2280 Internal SSD
- 256GB NVMe M.2 PCle Gen3x4 2280 Internal SSD
- 512GB NVMe M.2 PCle Gen3x4 2280 Internal SSD
- 1TB NVMe M.2 PCle Gen3x4 2280 Internal SSD
- 2TB NVMe M.2 PCle Gen3x4 2280 Internal SSD
硬件连接

使用说明
在 Jetson 设备中打开终端,输入以下命令测试 SSD 的读写速度。
#create a blank test file first
sudo touch /ssd/test
dd if=/dev/zero of=/home/seeed/ssd/test bs=1024M count=5 conv=fdatasync

测试完成后,请运行 sudo rm /home/seeed/ssd/test 命令删除缓存文件。
M.2 Key E
M.2 Key E 接口是一种紧凑型高速数据接口,专为 Wi-Fi 和蓝牙等无线通信模块设计,用于扩展无线功能。
硬件连接

使用说明
安装好 Wi-Fi 模块并给设备上电后,我们可以配置设备的 Wi-Fi 和蓝牙设置。
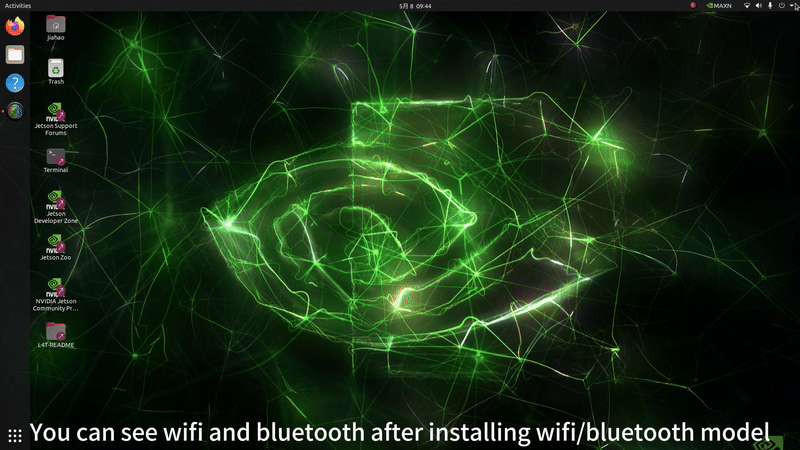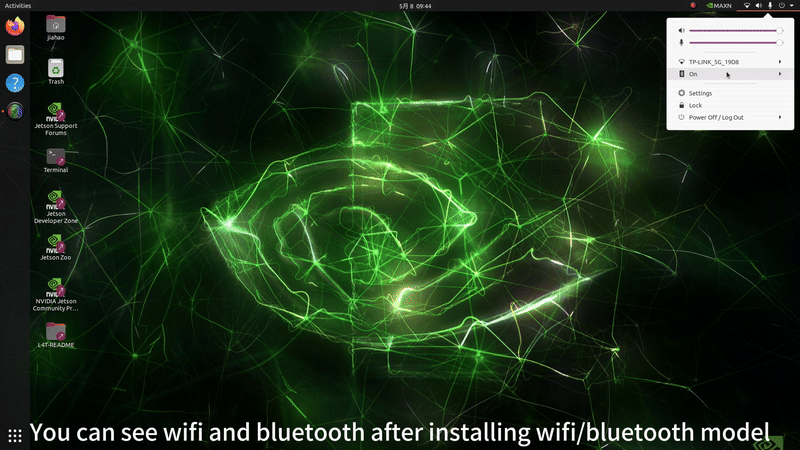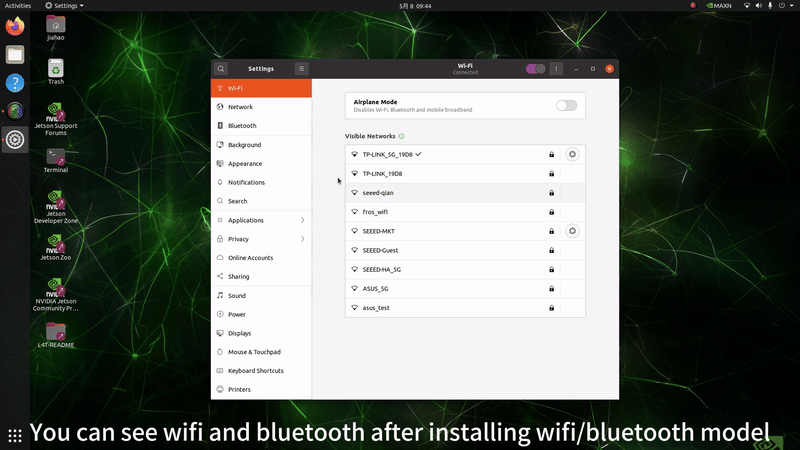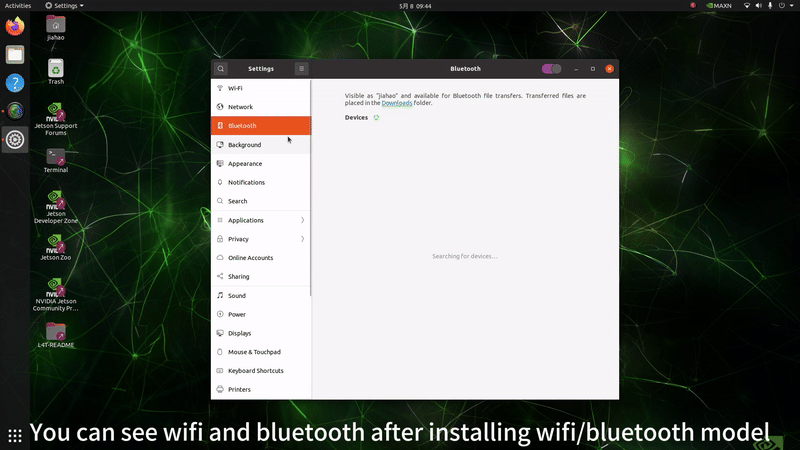
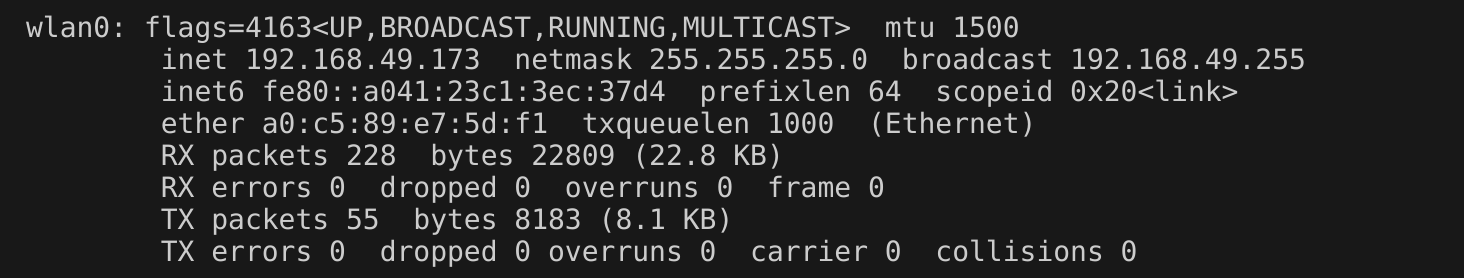
当然,我们也可以使用以下命令检查设备的运行状态。
ifconfig
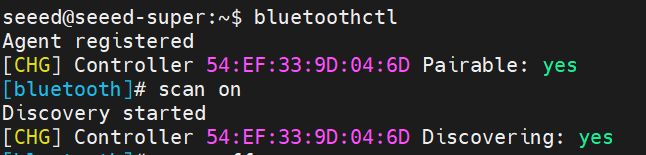
蓝牙:
bluetoothctl
scan on
Mini PCIe
reComputer Super 自带一个用于 LTE 4G 模块的 Mini PCIe 接口。
硬件连接

如果你想取出 SIM 卡,请向内按压卡片以触发内部弹簧,这样 SIM 卡就会从卡槽中弹出。
使用说明
步骤 1. 安装 minicom:
sudo apt update
sudo apt install minicom -y
步骤 2. 进入已连接 4G 模块的串口终端,这样我们就可以输入 AT 指令并与 4G 模块交互:
sudo minicom -D /dev/ttyUSB2 -b 115200
步骤 3. 先按 Ctrl+A,然后按 E 打开本地回显。
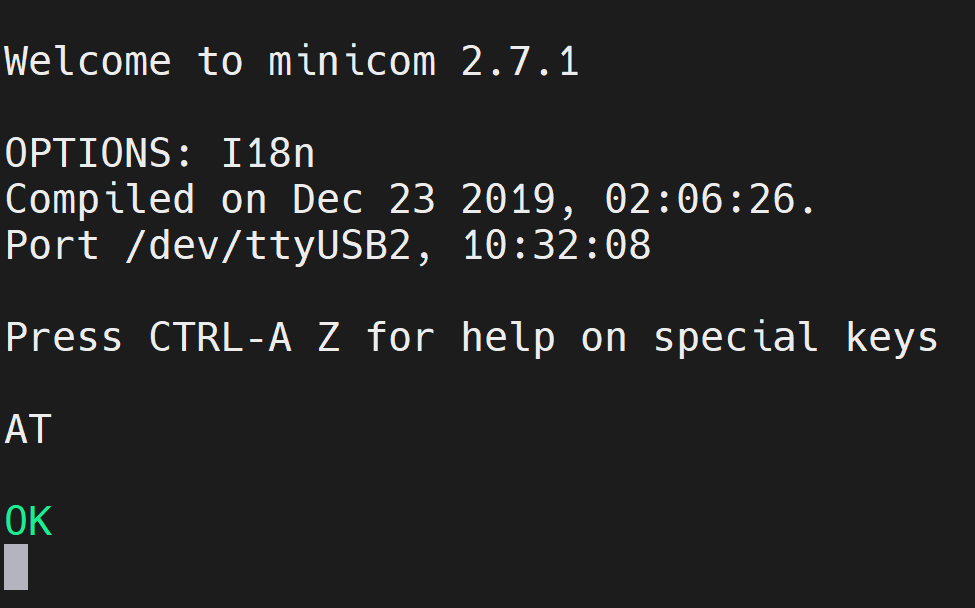
步骤 4. 输入命令 "AT" 并按回车。如果你看到返回 "OK",说明 4G 模块工作正常。
步骤 5. 输入命令 "ATI" 来查看模块信息。
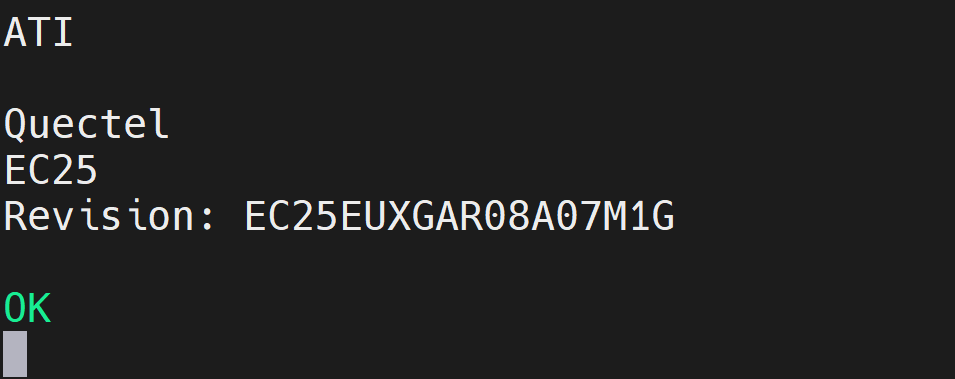
使用 4G 网络访问互联网

RTC
reComputer Super 提供 RTC 接口,即使系统断电也能保持精确计时。
硬件连接
将一颗 3V CR1225 纽扣电池按如下图所示连接到板上的 RTC 插座。请确保电池的正极 (+) 朝上。

使用说明
步骤 1. 按上述说明连接 RTC 电池。
步骤 2. 打开 reComputer Super。
步骤 3. 在 Ubuntu 桌面上,点击右上角的下拉菜单,进入 Settings > Date & Time,通过以太网线连接到网络,并选择 Automatic Date & Time 以自动获取日期/时间。
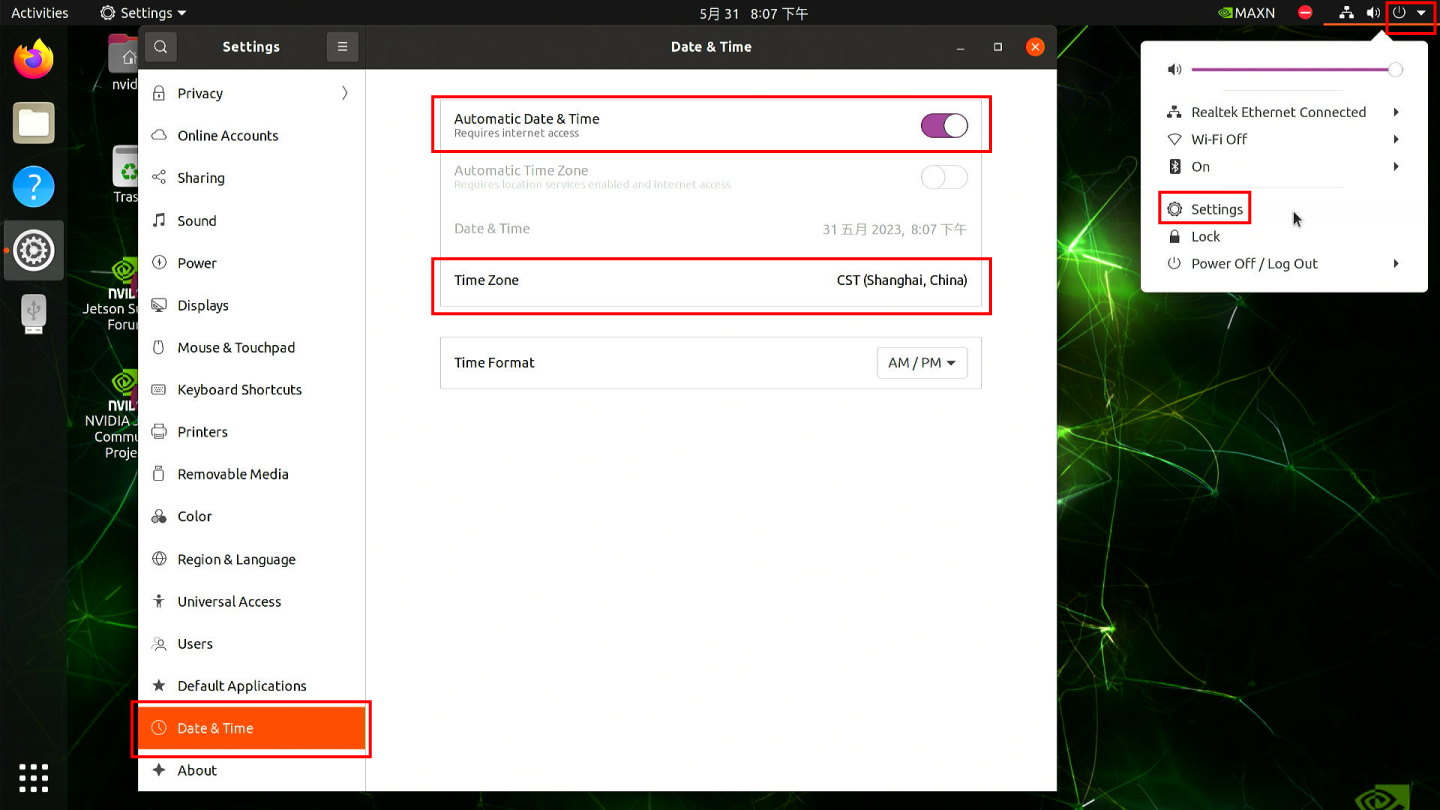
如果你尚未通过以太网连接到互联网,可以在此手动设置日期/时间。
步骤 4. 打开一个终端窗口,执行以下命令检查硬件时钟时间:
cat /sys/devices/platform/bpmp/bpmp\:i2c/i2c-4/4-003c/nvvrs-pseq-rtc/rtc/rtc0/time

步骤 5. 断开网络连接并重启设备。你会发现系统时间虽然失去电源,但仍能正常工作。

以太网
reComputer Super 上有 2 个支持 10/100/1000M 的 RJ45 千兆以太网接口。ETH0 是原生以太网端口,另一个 ETH1 是由 PCIe 转换而来。

每个以太网端口上都有 2 个 LED(绿色和黄色):
- 绿色 LED:仅在连接到 1000M/10G 网络时点亮。
- 黄色 LED:显示网络活动状态。
测试以太网速度:
iperf3 -c 192.168.254.100 -R
-c <ip address> 为服务器 IP 地址,-R 表示反向模式。

iperf3 -c 192.168.254.100

LED 指示灯
reComputer Super 配备了 2 个 LED 指示灯(PWR 和 ACT),用于显示电源状态和系统活动,使用户能够实时监控设备运行情况。

风扇
reComputer Super 配备了两种类型的风扇连接器,以满足不同电压和散热需求:
-
1x 4-Pin 风扇连接器(5V PWM):专为低电压、低功耗静音风扇设计,该连接器支持 PWM 转速控制,可根据系统温度智能调节风扇转速,从而提高能效并降低噪音。
-
1x 4-Pin 风扇连接器(12V PWM):兼容标准 12V PWM 风扇,同样支持精确转速控制,非常适合高性能散热需求。
硬件连接

更多信息请查看这里。
设置风扇转速:
sudo -i
echo 100 > /sys/bus/platform/devices/pwm-fan/hwmon/hwmon1/pwm1
此外,我们还可以使用 jtop 工具手动设置风扇转速。
CAN
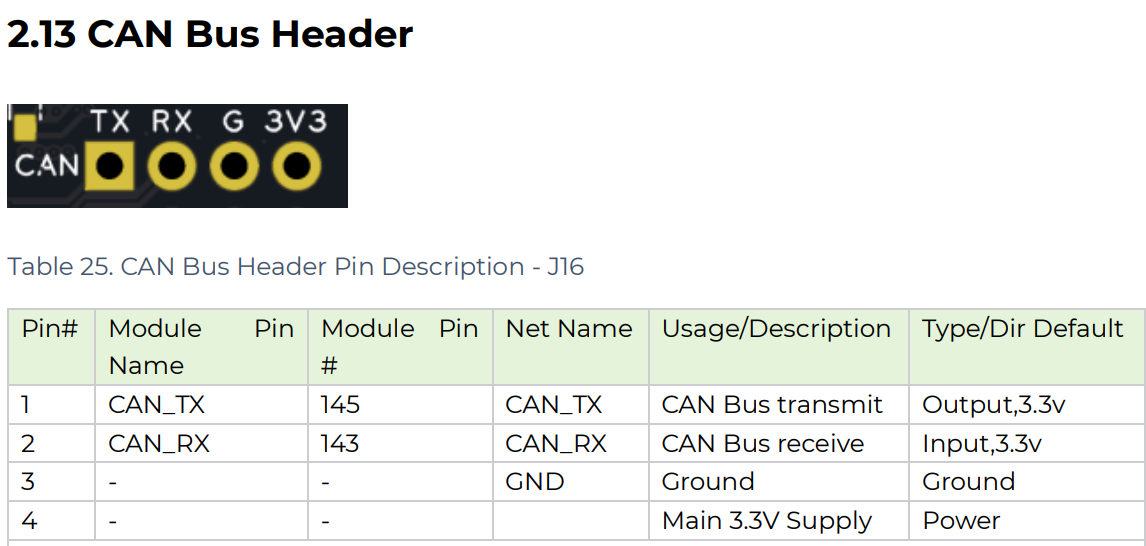
reComputer Super 系列提供了 CAN 接口,其中 CAN 信号以 TTL/CMOS 电平直接从 SOM 输出,这是非标准的差分信号,需要外接 CAN 收发器才能连接到标准 CAN 总线;它支持 CAN FD 帧格式,允许更长的数据长度和更高的数据速率,非常适合工业自动化、机器人、汽车原型开发以及其他需要可靠实时通信的应用。
硬件连接
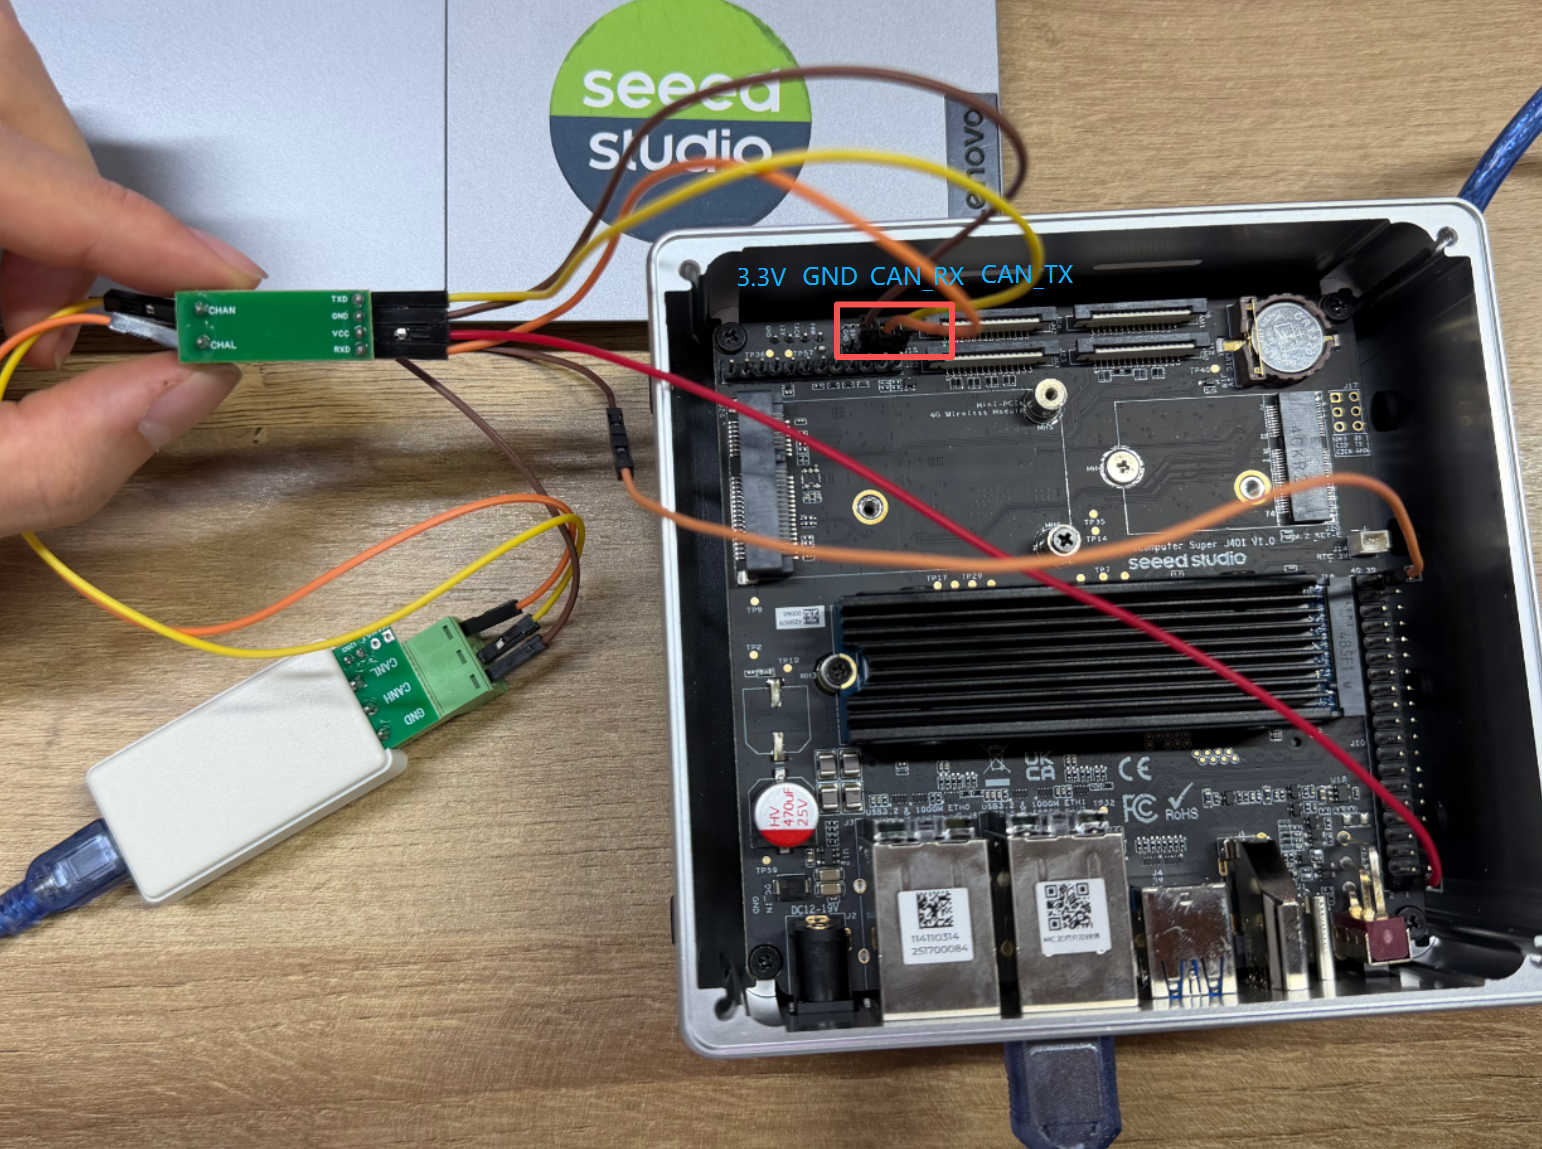
请注意连接线的顺序(R OUT ↔ RX,D IN ↔ TX),然后通过 CAN 总线收发器将其转换为 CAN_L 和 CAN_H。

根据 reComputer Super 数据手册,将 CAN 端子按对应方式连接到 CAN 总线收发器,然后将 CAN 总线收发器连接到 USB to CAN Analyzer Adapter,最后连接到 Jetson 进行回环通信测试。
使用说明
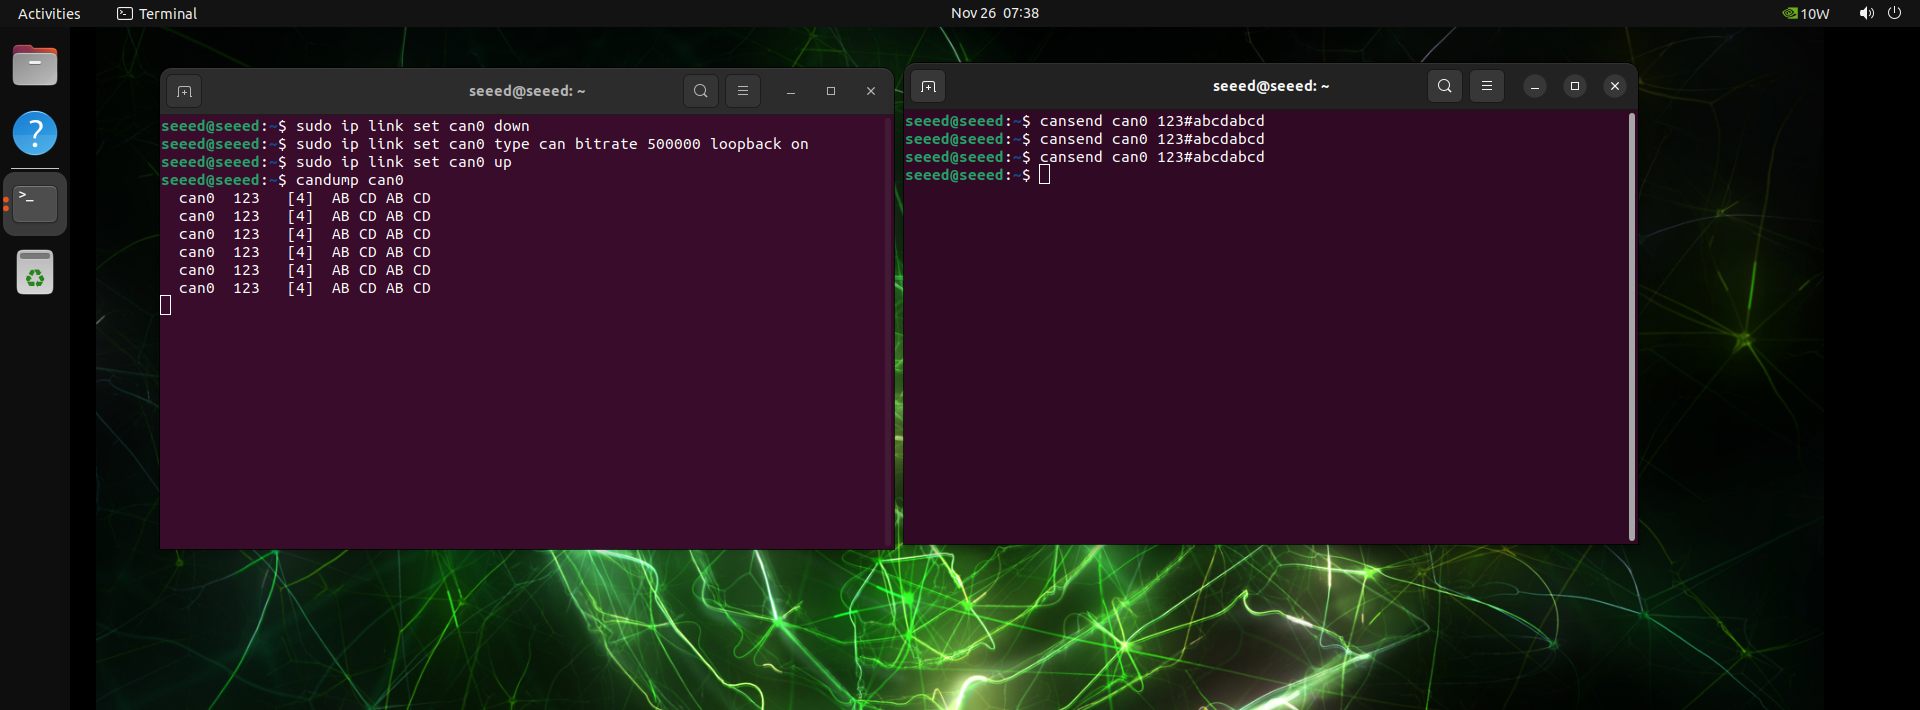
步骤 1. 配置并打开 can0:
sudo ip link set can0 down
sudo ip link set can0 type can bitrate 500000
sudo ip link set can0 up
步骤 2. 通信测试。 打开一个终端用于接收信号。
candump can0
步骤 3. 再打开一个终端用于发送信号。
cansend can0 123#abcdabcd
扩展端口
扩展端口包括一个 40 针扩展排针和一个 12 针控制与 UART 排针,为外设和通信接口提供多种连接选项。
40 针扩展排针

40 针扩展排针是一个多功能扩展接口,提供 GPIO、I2C、SPI 和 UART 等多种功能,方便连接传感器、外设或其他模块。
40 针排针的详细信息如下所示:
| 排针引脚 | 信号 | BGA 引脚 | 默认功能 |
|---|---|---|---|
| 1 | 3.3V | - | 主 3.3V 电源 |
| 2 | 5V | - | 主 5V 电源 |
| 3 | I2C1_SDA | PDD.02 | I2C #1 数据 |
| 4 | 5V | - | 主 5V 电源 |
| 5 | I2C1_SCL | PDD.01 | I2C #1 时钟 |
| 6 | GND | - | 地 |
| 7 | GPIO09 | PAC.06 | 通用输入输出 |
| 8 | UART1_TXD | PR.02 | UART #1 发送 |
| 9 | GND | - | 地 |
| 10 | UART1_RXD | PR.03 | UART #1 接收 |
| 11 | UART1_RTS | PR.04 | UART #1 请求发送 |
| 12 | I2S0_SCLK | PH.07 | 音频 I2S #0 时钟 |
| 13 | SPI1_SCK | PY.00 | SPI #1 时钟 |
| 14 | GND | - | 地 |
| 15 | GPIO12 | PN.01 | 通用输入输出 |
| 16 | SPI1_CS1 | PY.04 | SPI #1 片选 #1 |
| 17 | 3.3V | - | 主 3.3V 电源 |
| 18 | SPI1_CS0 | PY.03 | SPI #1 片选 #0 |
| 19 | SPI0_MOSI | PZ.05 | SPI #0 主输出 / 从输入 |
| 20 | GND | - | 地 |
| 21 | SPI0_MISO | PZ.04 | SPI #0 主输入 / 从输出 |
| 22 | SPI1_MISO | PY.01 | SPI #1 主输入 / 从输出 |
| 23 | SPI0_SCK | PZ.03 | SPI #0 时钟 |
| 24 | SPI0_CS0 | PZ.06 | SPI #0 片选 #0 |
| 25 | GND | - | 地 |
| 26 | SPI0_CS1 | PZ.07 | SPI #0 片选 #1 |
| 27 | ID_I2C_SDA (I2C0_SDA) | PDD.00 | I2C #0 数据 |
| 28 | ID_I2C_SCL (I2C0_SCL) | PCC.07 | I2C #0 时钟 |
| 29 | GPIO01 | PQ.05 | 通用输入输出 |
| 30 | GND | - | 地 |
| 31 | GPIO11 | PQ.06 | 通用输入输出 |
| 32 | GPIO07 | PG.06 | 通用输入输出 |
| 33 | GPIO13 | PG.00 | 系统保留 |
| 34 | GND | - | 地 |
| 35 | I2S0_LRCK (I2S0_FS) | PI.02 | 音频 I2S #0 帧同步 |
| 36 | UART1_CTS | PR.05 | UART #1 清除发送 |
| 37 | SPI1_MOSI | PY.02 | SPI #1 主输出 / 从输入 |
| 38 | I2S0_SDIN (I2S0_DIN) | PI.01 | 音频 I2S #0 数据输入 |
| 39 | GND | - | 地 |
| 40 | I2S0_SDOUT (I2S0_DOUT) | PI.00 | 音频 I2S #0 数据输出 |
使用说明
简单 GPIO 控制示例
#install
sudo apt-get install gpiod

# Search for the corresponding number for the pin
sudo gpiofind PH.00
gpiochip0 43

#Set the pin to H, then press Enter to release.
sudo gpioset --mode=wait 0 43=1

#Set the Pin to L, then press Enter to release.
sudo gpioset --mode=wait 0 43=0

#gpio 0_119 Low level maintained for 2 seconds
sudo gpioset --mode=time -s 2 0 119=0

#input
sudo gpioget 0 43
如果你想配置默认未启用的 GPIO,请参考以下步骤:
启用 40-Pin 排针:
sudo /opt/nvidia/jetson-io/jetson-io.py


保存并重启。
通过 Overlay 配置未受控的 GPIO:
步骤 1. 下载并解压 overlay 包 到你的 Jetson 设备。
wget https://files.seeedstudio.com/wiki/overlay.zip
步骤 2. 将 build.sh 和 gpio-overlay.dts 拷贝到 Jetson。
步骤 3. 编辑 pio-overlay.dts 文件,并修改以包含你所需引脚的 pinmux 定义。
步骤 3. 启用 overlay 配置。
sudo bash ./build.sh
#The following command needs to be executed only once.
sudo /opt/nvidia/jetson-io/config-by-hardware.py -n "seeed gpio config Overlay"
步骤 4. 重启设备以使配置生效。
sudo reboot
步骤 5. 现在你可以通过 gpioset 控制刚刚修改的引脚。
#For example px7
sudo gpioset --mode=wait 0 121=1
12-Pin 控制与 UART 排针

12-Pin 控制与 UART 排针提供关键的控制信号和 UART 通信接口,用于连接和管理外部设备。
reComputer Super 的引脚功能与 reComputer Classic 类似。更多详细信息请参考这里。
HDMI
reComputer Super 配备了一个 HDMI 2.1 Type A 接口,支持 7680x4320 分辨率,可实现超高清的视频输出。
常见问题
CSI 接口一次可以驱动多少个摄像头?
四个。该板载有四个 MIPI CSI 摄像头接口,本页中的测试使用 nvgstcapture 预览其中一个,当连接多个摄像头时,通过更改 --sensor-id 来切换。
为什么只有 ETH0 显示为原生接口? ETH1 由 PCIe 转换而来,因此两个接口不共享同一个控制器。它们都支持 10/100/1000 Mbps 自协商,但只有 ETH0 直接来自模块。
RTC 需要电池才能保持时间吗? 需要。在 RTC 插座中安装一颗 3V CR1225 纽扣电池,正极朝上,否则在板子断电后时钟会丢失时间。
4G 模块可以响应 AT 指令,但无法上网。
收到 OK 响应只说明模块在串口上是工作的。需要在网络设置中建立数据连接,并确认流量通过该连接发送,如本页中的 4G 步骤所示。
40-pin 和 12-pin 排针有什么区别?
40-pin 排针承载标准 Jetson GPIO 集,并通过 jetson-io.py 进行配置。12-pin 排针是独立的控制和 UART 外设排针,不属于 40-pin 引脚映射的一部分。
相关资源
- reComputer Super 入门指南
- reComputer Super 与 Classic:边缘推理中的 AI 性能对比
- reComputer 天线安装
- reComputer Super J4012 产品页面
- wiki-documents 仓库与讨论
资源
技术支持与产品讨论
感谢你选择我们的产品!我们将为你提供多种支持,以确保你在使用我们产品的过程中尽可能顺利。我们提供多种沟通渠道,以满足不同的偏好和需求。