从 ACT 切换到其他策略(reBot / SO101)
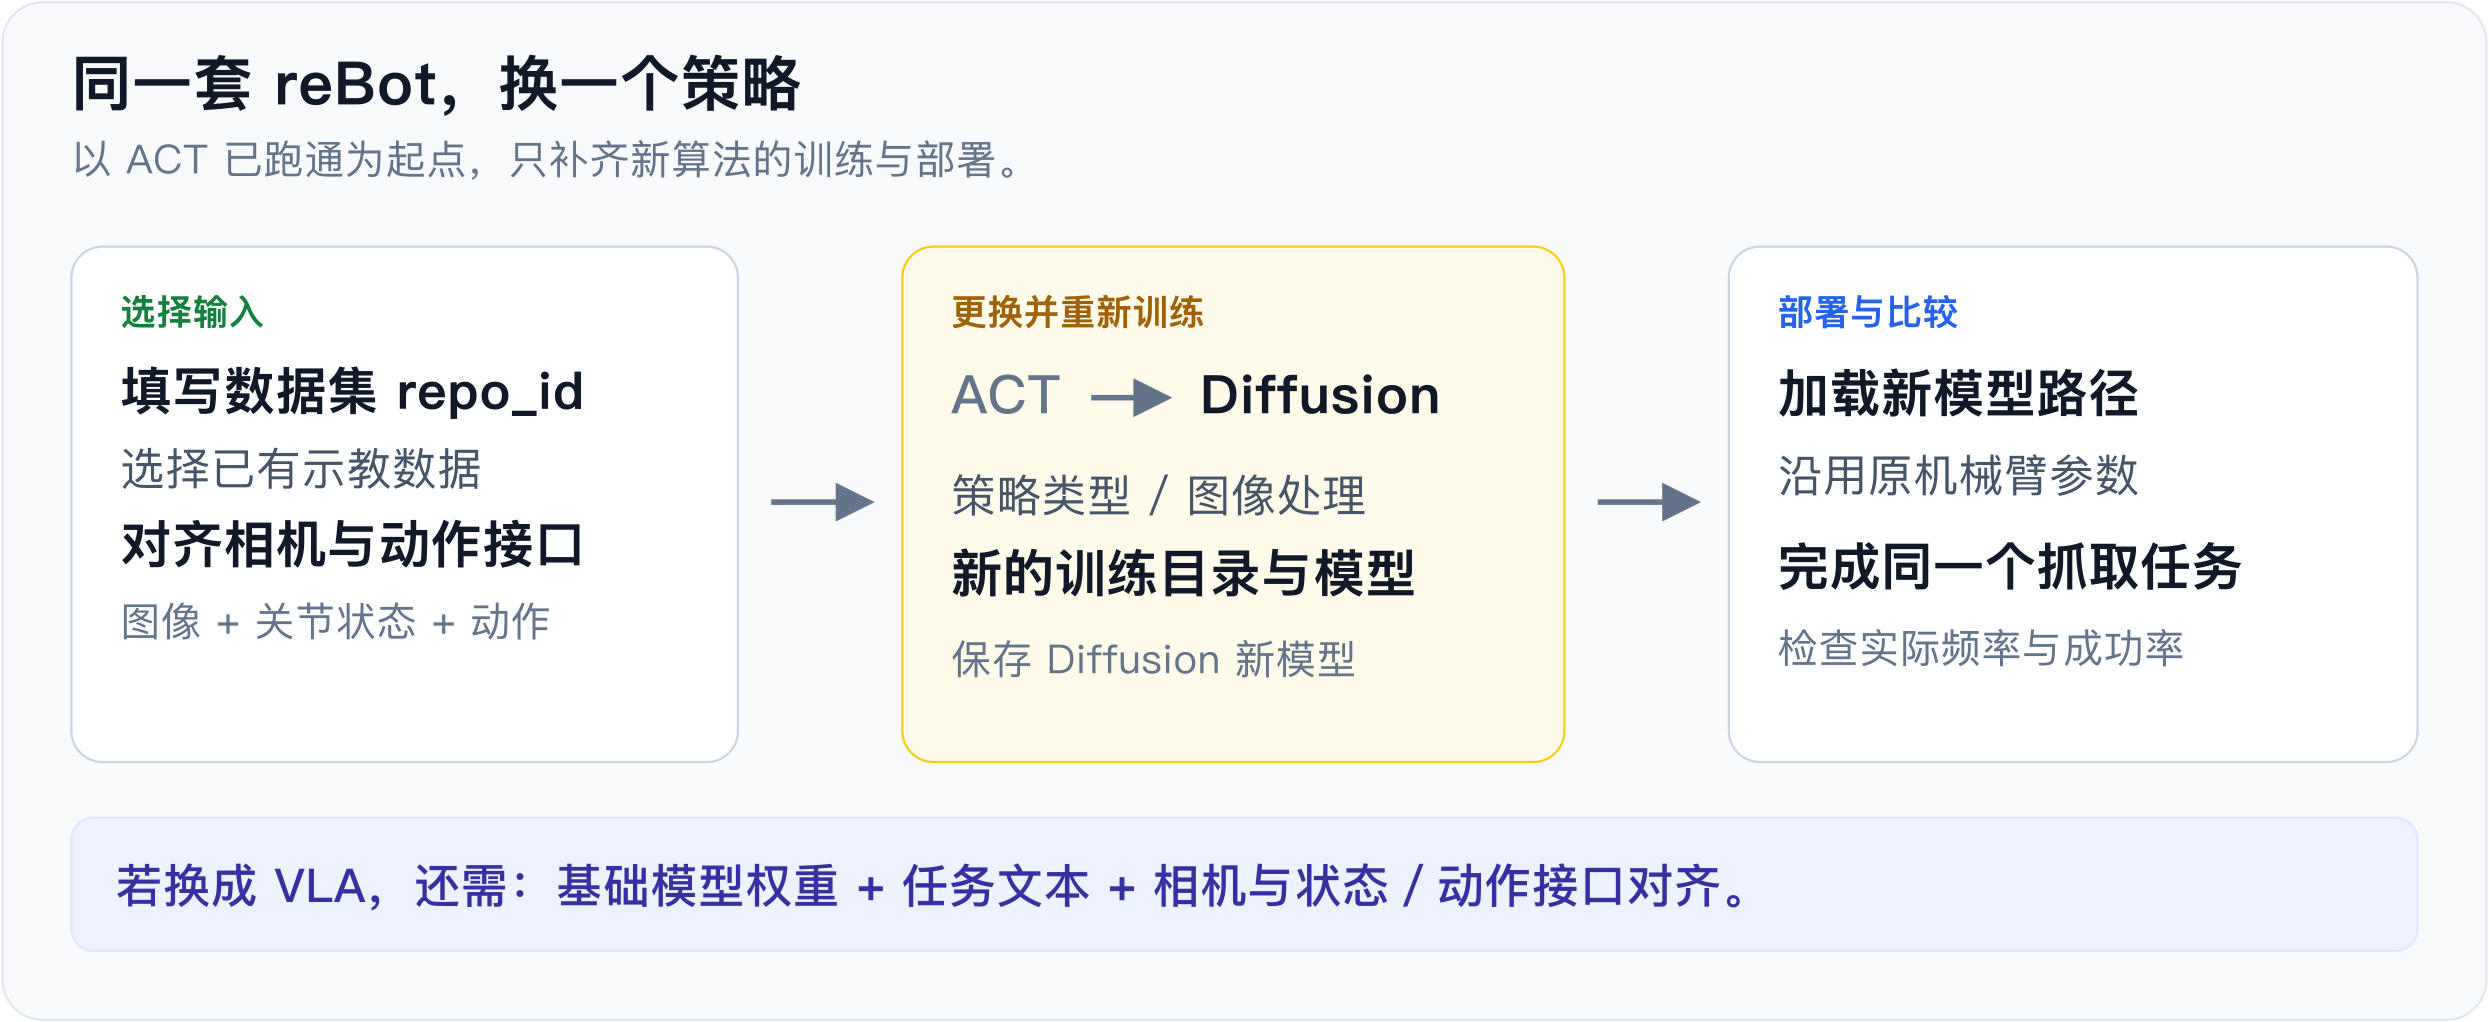
复用已跑通 ACT 的平台和数据集,训练并部署新策略,再通过真机评估比较效果。命令按 reBot-RS、reBot-DM 和 SO101 分别展示。
- Diffusion
- SmolVLA
- π 系列
- 真机评估
选择策略 → 配置并训练 → 加载新模型 → 真机评估。
本文以 ACT → Diffusion,抓取黑色方块 为例。前提是已完成机械臂组装、校准、遥操作和 ACT 训练部署。保留原有硬件配置,使用同一平台的数据集训练新策略。
环境与平台选择
选择你的机械臂标签,下方训练和部署命令会同步切换。
- reBot-RS
- reBot-DM
- SO101
沿用已跑通 ACT 的 Seeed LeRobot 环境及 B601-RS 插件配置,命令基于 Seeed LeRobot 0.4.4 系列。硬件配置见 reBot-RS 与 LeRobot。
沿用已跑通 ACT 的 Seeed LeRobot 环境及 B601-DM 插件配置,命令基于 Seeed LeRobot 0.4.4 系列。硬件配置见 reBot-DM 与 LeRobot。
沿用已跑通 ACT 的 LeRobot v0.4.4 环境。若尚未安装 Feetech 电机支持,在 LeRobot 源码目录执行:
pip install -e ".[feetech]"
硬件准备见 SO101 官方文档。
各策略需要做什么
| 目标策略 | 必要工作 |
|---|---|
| Diffusion | 设置 policy.type=diffusion 和图像裁剪参数;训练新模型;更新部署路径。 |
| SmolVLA | 安装 .[smolvla];加载 lerobot/smolvla_base 微调;对齐任务文本、相机名称及状态/动作维度。 |
| π₀ / π₀.₅ | 安装 .[pi];加载对应基础模型微调;对齐任务文本、图像、动作与归一化统计;按显存调整批大小。 |
VLA 数据需包含准确的任务描述;相机名称和数量与基础模型有差异时,配置输入名称映射和缺失视角。SmolVLA · π₀ · 输入映射
用原数据集训练 Diffusion
在原 ACT 环境和 LeRobot 源码目录中执行。将 dataset.repo_id 换成自己的数据集名称;若数据位于自定义目录,沿用原训练命令的 --dataset.root 和解码参数。示例使用一台 front 相机、640×480 图像和 30 FPS 数据。
- reBot-RS
- reBot-DM
- SO101
lerobot-train \
  --dataset.repo_id=your_username/rebot_rs_cube \
  --policy.type=diffusion \
  --policy.crop_shape=null \
  --policy.device=cuda \
  --policy.push_to_hub=false \
  --output_dir=outputs/train/diffusion_rebot_rs_cube \
  --job_name=diffusion_rebot_rs_cube \
  --batch_size=8 \
  --steps=100000 \
  --wandb.enable=false
lerobot-train \
  --dataset.repo_id=your_username/rebot_dm_cube \
  --policy.type=diffusion \
  --policy.crop_shape=null \
  --policy.device=cuda \
  --policy.push_to_hub=false \
  --output_dir=outputs/train/diffusion_rebot_dm_cube \
  --job_name=diffusion_rebot_dm_cube \
  --batch_size=8 \
  --steps=100000 \
  --wandb.enable=false
lerobot-train \
  --dataset.repo_id=your_username/so101_cube \
  --policy.type=diffusion \
  --policy.crop_shape=null \
  --policy.device=cuda \
  --policy.push_to_hub=false \
  --output_dir=outputs/train/diffusion_so101_cube \
  --job_name=diffusion_so101_cube \
  --batch_size=8 \
  --steps=100000 \
  --wandb.enable=false
| 参数 | 设置要求 |
|---|---|
policy.type | 设置为 diffusion,创建并重新训练新策略。 |
policy.crop_shape | 本例设为 null,保留完整画面;完整图像会增加显存与推理开销。 |
output_dir / job_name | 使用新的名称,部署时的 policy.path 应指向对应输出目录。 |
batch_size / steps | 以 8 / 100000 为起点,按显存和真机效果调整。 |
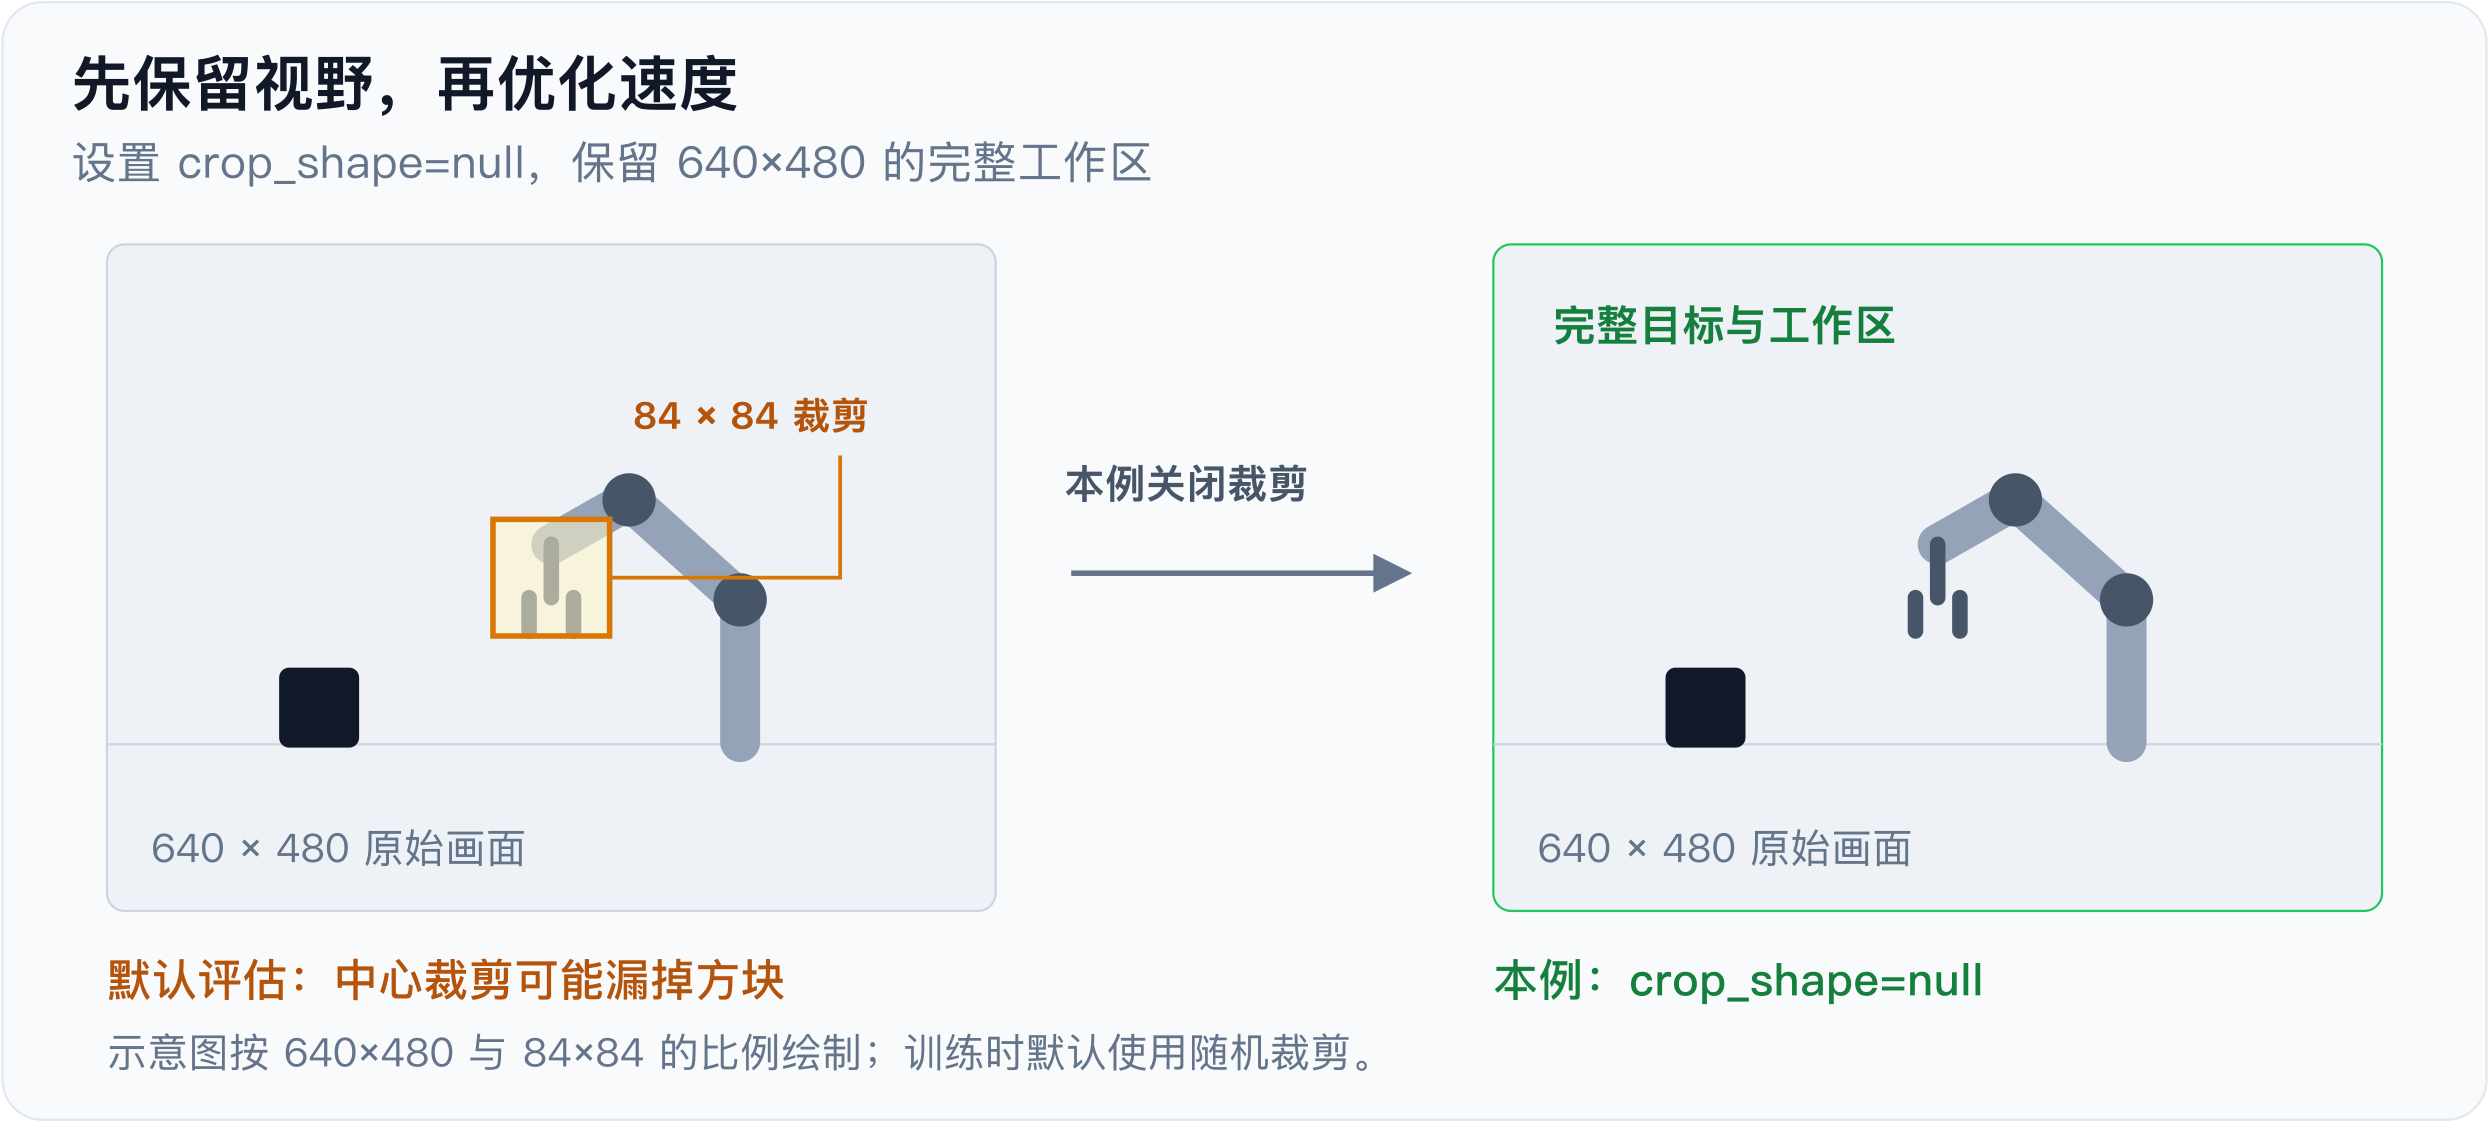
裁剪或缩放优化时,保持训练与部署的图像处理一致。配置参考:Seeed Diffusion · LeRobot v0.4.4 Diffusion。
加载新模型运行
将 policy.path 指向刚训练得到的 Diffusion 模型,并设置新的评估数据集名称。下面的端口、robot.id、相机配置和任务描述均为示例,执行前替换成自己 ACT 已跑通的配置;robot.id 沿用校准时的名称。
- reBot-RS
- reBot-DM
- SO101
lerobot-record \
  --robot.type=seeed_b601_rs_follower \
  --robot.port=can0 \
  --robot.id=follower1 \
  --robot.can_adapter=socketcan \
  --robot.cameras='{"front":{"type":"opencv","index_or_path":0,"width":640,"height":480,"fps":30,"fourcc":"MJPG"}}' \
  --policy.path=outputs/train/diffusion_rebot_rs_cube/checkpoints/last/pretrained_model \
  --policy.device=cuda \
  --dataset.repo_id=local/eval_diffusion_rebot_rs_cube_01 \
  --dataset.single_task="Grab the black cube" \
  --dataset.fps=30 \
  --dataset.num_episodes=1 \
  --dataset.episode_time_s=30 \
  --dataset.reset_time_s=10 \
  --dataset.push_to_hub=false \
  --display_data=true
lerobot-record \
  --robot.type=seeed_b601_dm_follower \
  --robot.port=/dev/ttyACM0 \
  --robot.id=follower1 \
  --robot.can_adapter=damiao \
  --robot.cameras='{"front":{"type":"opencv","index_or_path":0,"width":640,"height":480,"fps":30,"fourcc":"MJPG"}}' \
  --policy.path=outputs/train/diffusion_rebot_dm_cube/checkpoints/last/pretrained_model \
  --policy.device=cuda \
  --dataset.repo_id=local/eval_diffusion_rebot_dm_cube_01 \
  --dataset.single_task="Grab the black cube" \
  --dataset.fps=30 \
  --dataset.num_episodes=1 \
  --dataset.episode_time_s=30 \
  --dataset.reset_time_s=10 \
  --dataset.push_to_hub=false \
  --display_data=true
lerobot-record \
  --robot.type=so101_follower \
  --robot.port=/dev/ttyACM0 \
  --robot.id=my_awesome_follower_arm \
  --robot.cameras='{"front":{"type":"opencv","index_or_path":0,"width":640,"height":480,"fps":30}}' \
  --policy.path=outputs/train/diffusion_so101_cube/checkpoints/last/pretrained_model \
  --policy.device=cuda \
  --dataset.repo_id=local/eval_diffusion_so101_cube_01 \
  --dataset.single_task="Grab the black cube" \
  --dataset.fps=30 \
  --dataset.num_episodes=1 \
  --dataset.episode_time_s=30 \
  --dataset.reset_time_s=10 \
  --dataset.push_to_hub=false \
  --display_data=true
- reBot-RS:沿用已验证的 CAN 接口与
socketcan配置。 - reBot-DM:沿用已验证的串口与
damiao适配器配置。 - SO101:沿用已验证的串口配置;原来使用
--robot.use_degrees时也沿用原值。
相机名称、位置、图像尺寸、动作单位和帧率与训练数据保持一致。每次评估使用新的 eval_… 数据集名称。
配置参考:Seeed 插件配置 · LeRobot v0.4.4 评估流程。
真机评估与策略对比
固定机械臂并清空运动范围,先运行一回合,检查动作方向、幅度和实际控制频率。确认正常后,用与 ACT 相同的任务、物体位置和试验次数评估 Diffusion,记录成功次数和完成时间。
继续切换 SmolVLA 或 π 系列时,按对应教程安装依赖、加载基础模型微调,并对齐任务文本、相机输入、状态/动作维度及归一化统计,再更新 policy.path。