数据集结构与质量检查
理解 LeRobot 的视频、Parquet 与 meta 结构,检查时间同步、图像质量和示范完整性。
- 数据集结构
- 时间同步
- 质量检查
- 问题处理
数据集的结构
录完的数据集存放在 seed_rebot_b601_rs/test,在硬盘上长这样:
~/.cache/huggingface/lerobot/seed_rebot_b601_rs/test/
├── data/
│   └── chunk-000/
│       └── file-000.parquet          ← 所有数值帧(state / action / 时间戳)
├── videos/
│   ├── observation.images.front/
│   │   └── chunk-000/
│   │       └── file-000.mp4          ← 前置相机:50 条视频拼接在一起
│   └── observation.images.wrist/
│       └── chunk-000/
│           └── file-000.mp4          ← 腕部相机:同上
└── meta/
    ├── info.json                     ← 户口本:版本、fps、总帧数、特征定义
    ├── stats.json                    ← 体检表:每个特征的均值/方差/极值
    ├── tasks.parquet                 ← 任务描述表
    └── episodes/
        └── chunk-000/
            └── file-000.parquet      ← 每条 Episode 的"档案卡"
三种载体,各存一类数据:
| 载体 | 存什么 | 为什么用它 |
|---|---|---|
| MP4 视频 | 两路相机的全部图像帧 | 图像占数据集体积的九成以上,视频压缩比逐帧存图省一到两个数量级 |
| Parquet 表 | 每帧的数值:state、action、时间戳、索引 | 列式存储,读"第 3 关节的全部取值"不必加载整个文件 |
| meta 元信息 | 结构定义、统计量、任务、episode 索引 | 加载器和训练程序先读它,才知道怎么解释前两者 |
时间戳与数据同步
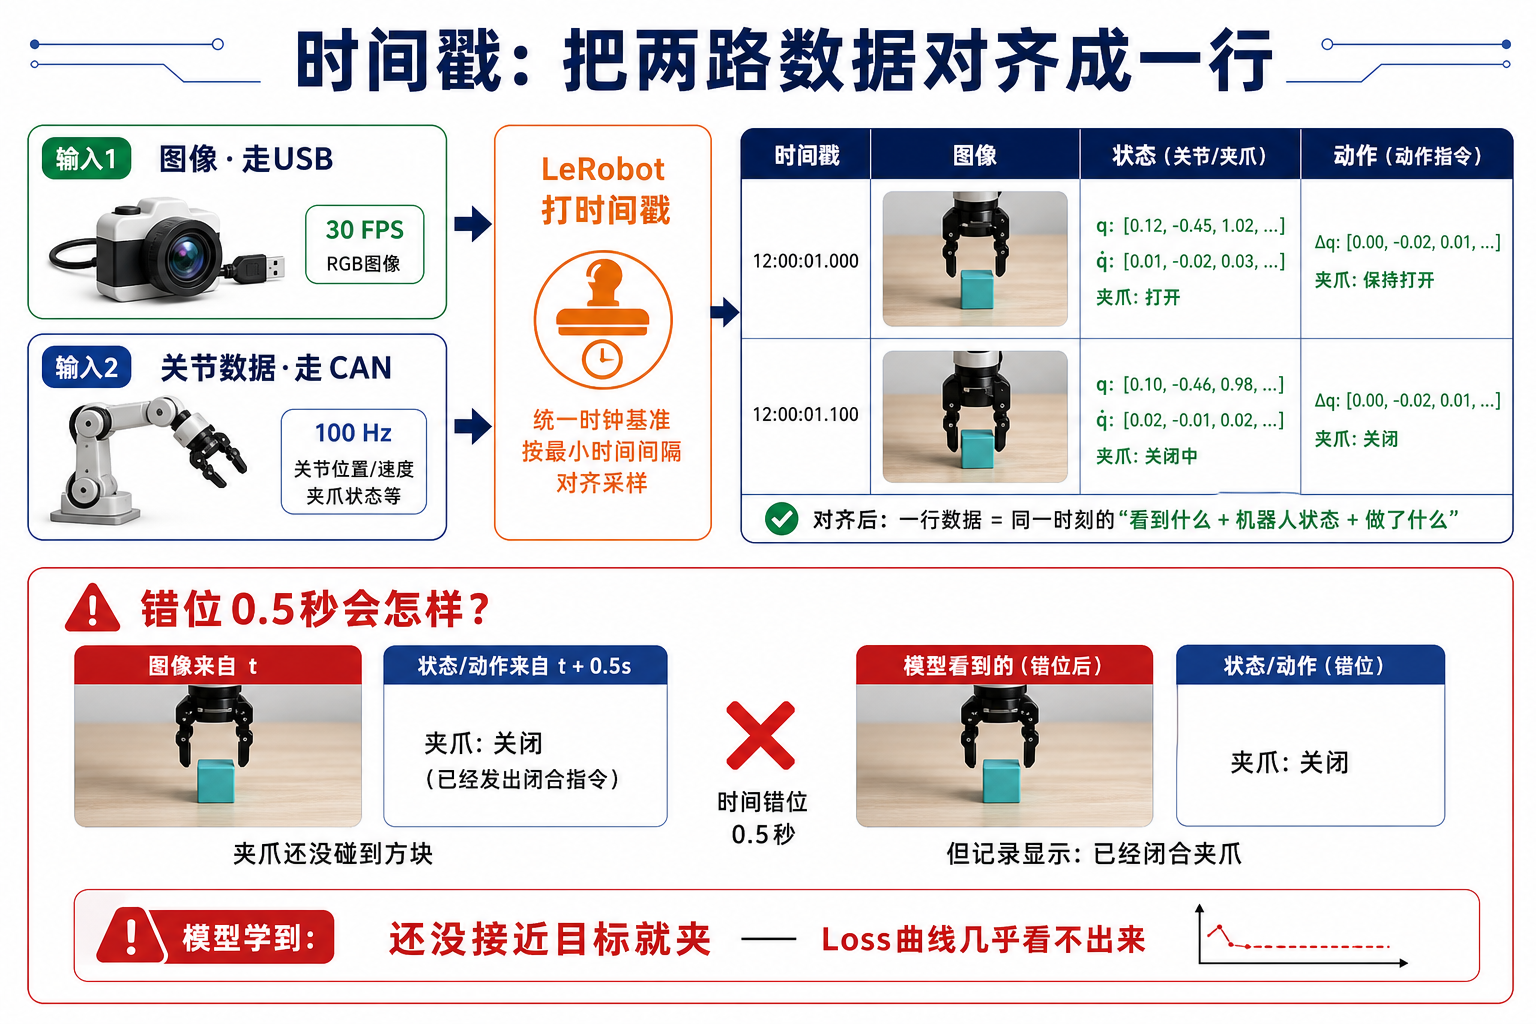
- 图像走 USB、关节数据走 CAN,两路数据到达电脑的时间天然有先后。LeRobot 给每帧数据打上时间戳,以此把"同一时刻"的图像、状态、动作对齐成一行。
数据集总体质量判断
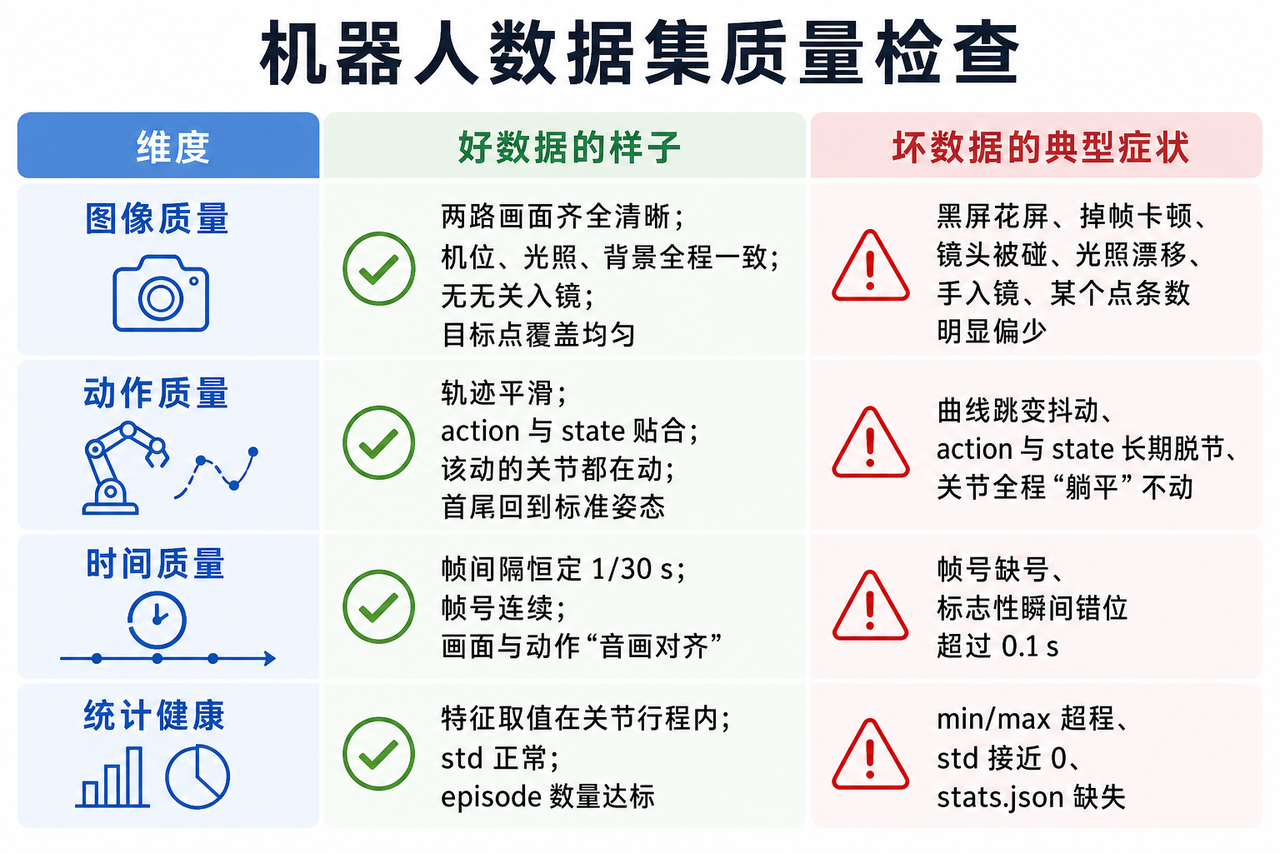
判断一份数据集能不能进训练,看四个维度:
回放与图像检查
回放命令可视化用 lerobot-dataset-viz,真机回放用 lerobot-replay,参考此前内容。建议至少回放第 0 条、中间一条、最后一条:第一条看流程对不对,中间看状态有没有漂移,最后一条最容易暴露疲劳期的质量下滑。
回放时可根据如下标准:
-
两路画面都在,没有黑屏、花屏、一路静止不动
-
画面清晰、曝光正常,方块和夹爪始终可见
-
动作与画面同步:夹爪闭合的瞬间,画面里正是夹爪碰到方块
-
开头在标准起始姿态,结尾达成结束条件
发现问题处理汇总
检查出问题,三条处理路径:
-
个位数坏条(第 3、17 条画面糊了)→ 删掉对应2条,再补录2条 ;
-
成片问题(一半条数光照变了、整批音画错位)→ 别修,整集重录。修出来的数据集七拼八凑,比数据少更伤模型;
关于删除,两个事实记住就行:删除后工具会自动重建数据集——episode 重新连续编号、stats.json 重新计算,你不必手动修任何东西,无论删还是补,工具都会重新生成一遍 meta