第 3 阶段 · 第 10 章 · 理论
10. LeRobot 与 reBot Arm 系统架构
第 9 章我们建立了模仿学习的概念框架:示范、数据、模型、闭环。但真要把这条链路跑起来,你会立刻遇到一堆琐碎而具体的问题:
LeRobot 与 reBot Arm 系统架构
LeRobot 是什么?为什么需要它?
第 9 章我们建立了模仿学习的概念框架:示范、数据、模型、闭环。但真要把这条链路跑起来,你会立刻遇到一堆琐碎而具体的问题:
- 相机画面和关节角度的时间戳怎么对齐?
- 几十个 Episode 的图像、状态、动作数据用什么格式存?
- 训练好的模型怎么在 Hugging Face Hub 上分享和下载?
- 数据采集、训练、推理三套代码怎么共用同一份机械臂控制逻辑?
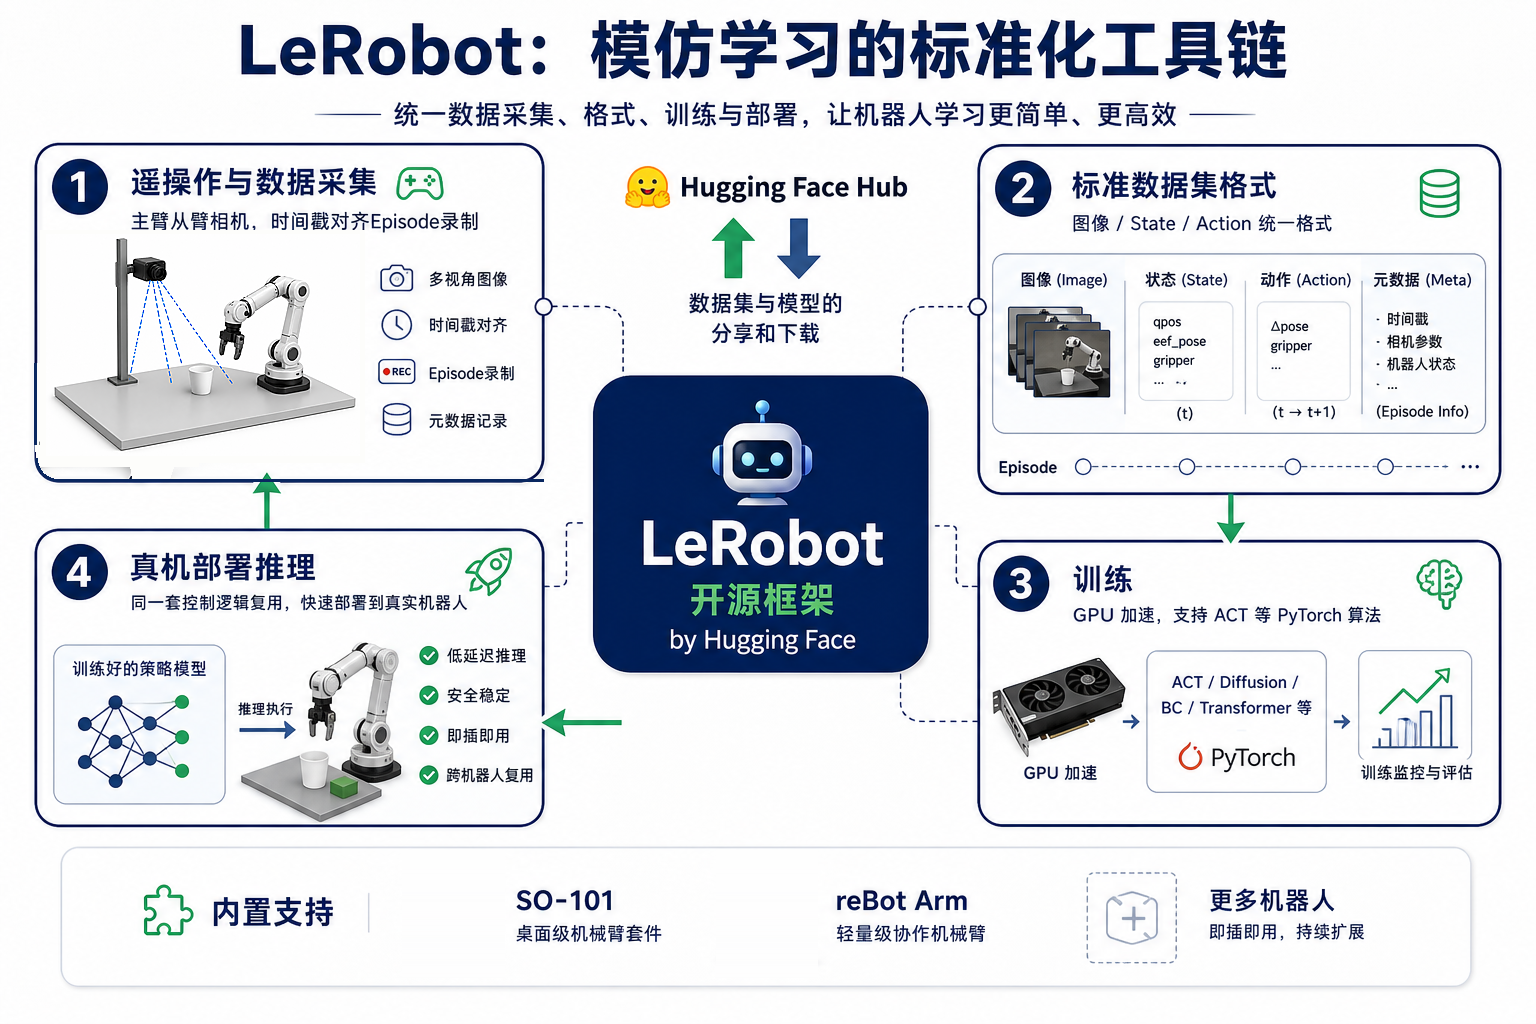
如果每个人都自己造一遍轮子,机器人学习永远只是少数实验室的游戏。LeRobot 就是 Hugging Face 为解决这个问题做的开源框架——它用 PyTorch 实现了经过验证的模仿学习算法(ACT、smovla、GROOT 等),定义了标准的机器人数据集格式,并提供从遥操作、数据采集、训练到真机部署的完整命令行工具链。
Leader Arm 与 Follower Arm:主从两臂的分工
- 模仿学习的第一步是"人做给机器人看"。问题是:人怎么"教"一台 750 mm 臂展的机械臂做精细的抓取动作?用手直接掰着它动,既危险又录不出平滑的数据
- 答案是主从遥操作:用一条结构相似、轻便灵活的示教臂作为"输入设备",人摆主臂,从臂实时跟随。
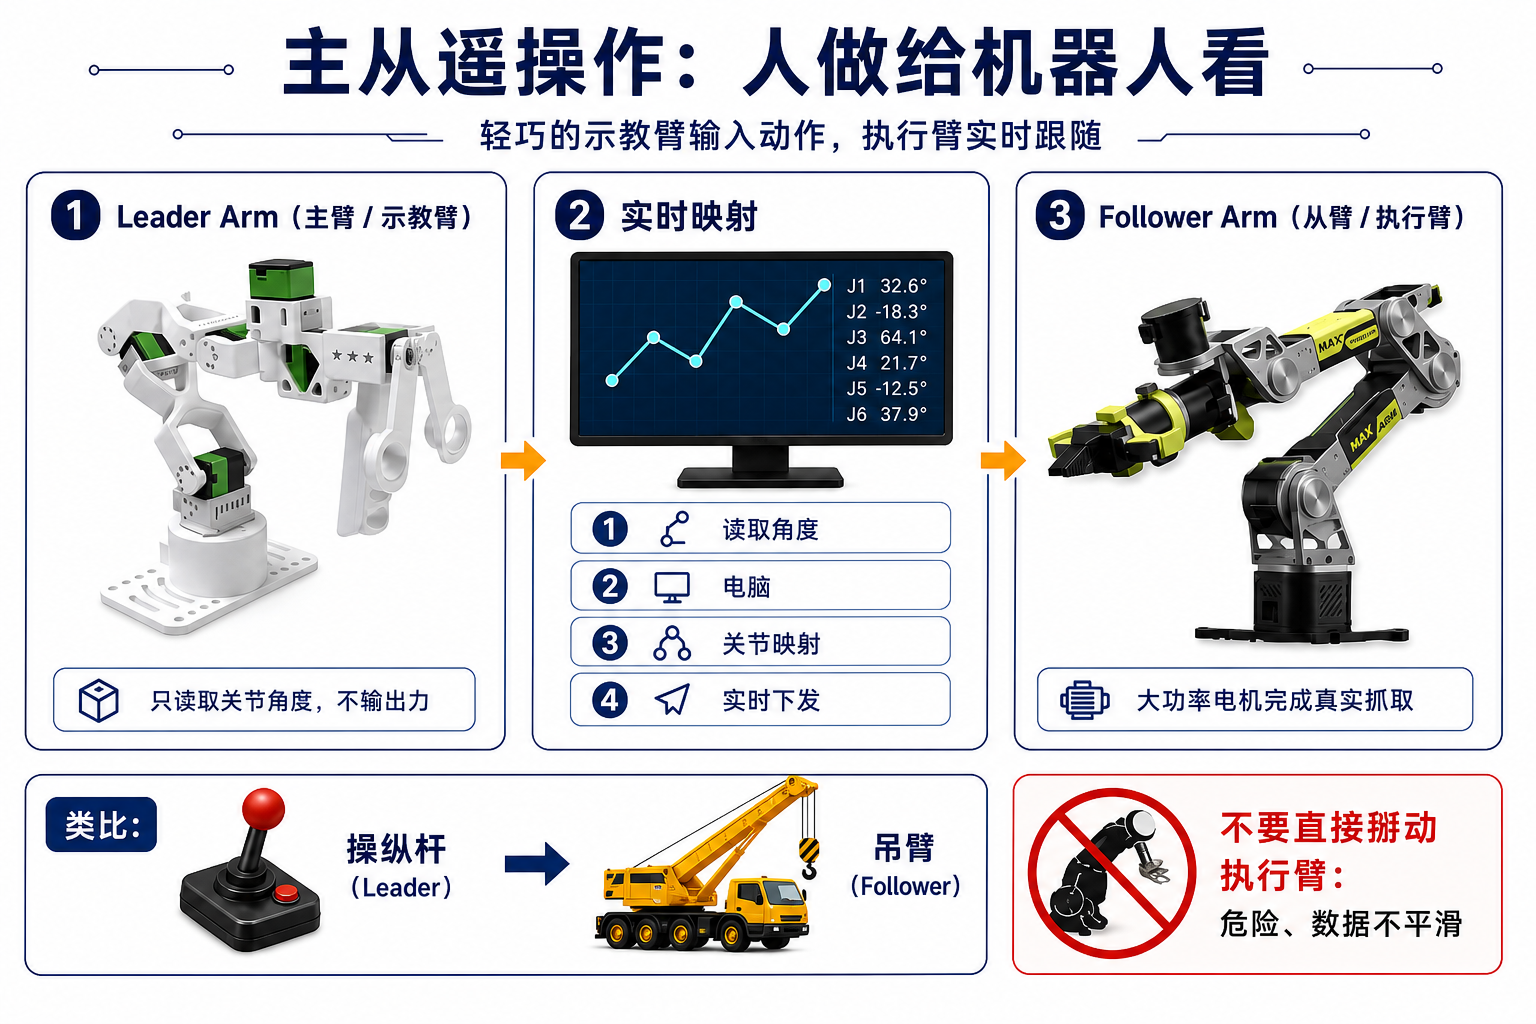
- Leader Arm(主臂 / 示教臂):人手握着动的这条臂。它只负责读数——实时读取自己各关节的角度,发送给电脑。它不需要输出力,所以可以用轻量、低成本的舵机方案。
- Follower Arm(从臂 / 执行臂):真正干活的这条臂。它接收 Leader 传来的关节角度,驱动自己的大功率关节电机跟随动作,完成实际抓取。
这就像吊车驾驶室里的操纵杆和吊臂的关系。司机扳动的是轻巧的操纵杆(Leader),真正举重若轻的是外面的吊臂(Follower)。操纵杆的每个动作都被实时"翻译"成吊臂的动作。
插件架构:Robot Plugin 与 Teleoperator Plugin
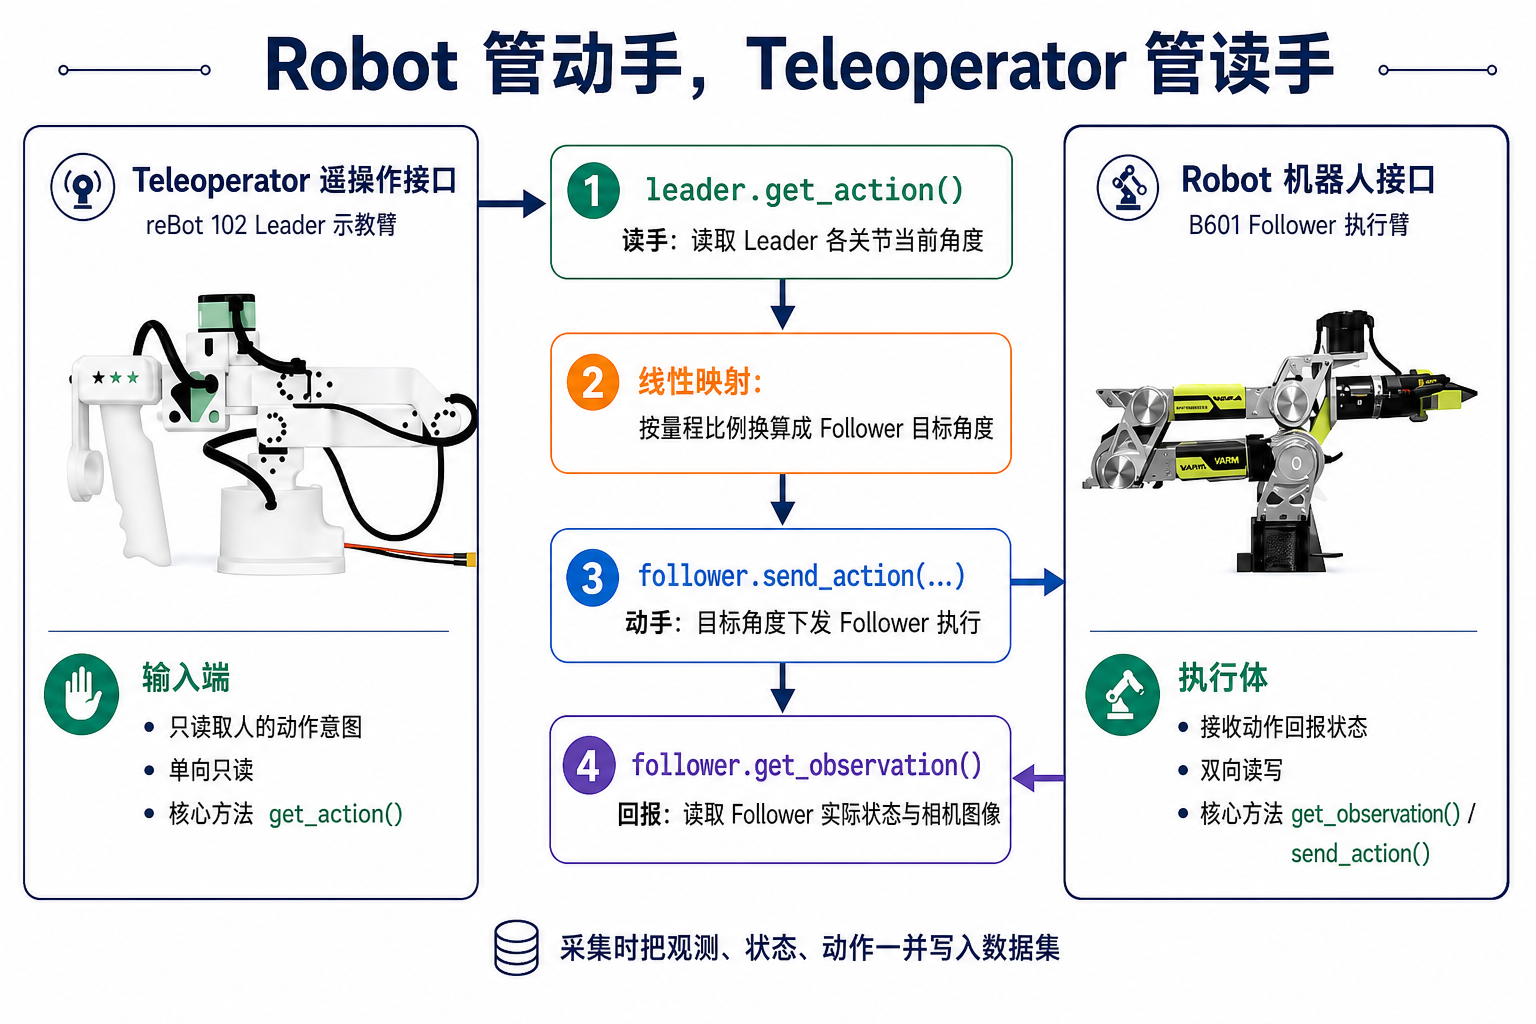
LeRobot 的第一设计原则:框架不认识任何具体硬件,只定义接口;硬件以插件(Plugin)形式接入**。**
| Robot Plugin | Teleoperator Plugin | |
|---|---|---|
| 角色 | 执行体:接收动作、回报状态 | 输入端:只读取人的动作意图 |
| 数据方向 | 双向(读 + 写) | 单向(只读) |
| 核心方法 | get_observation()、send_action() | get_action() |
| 在 reBot 系统中 | B601 Follower 从臂 | reBot 102 Leader 主臂 |
一句话区分:Robot 管"动手",Teleoperator 管"读手"。
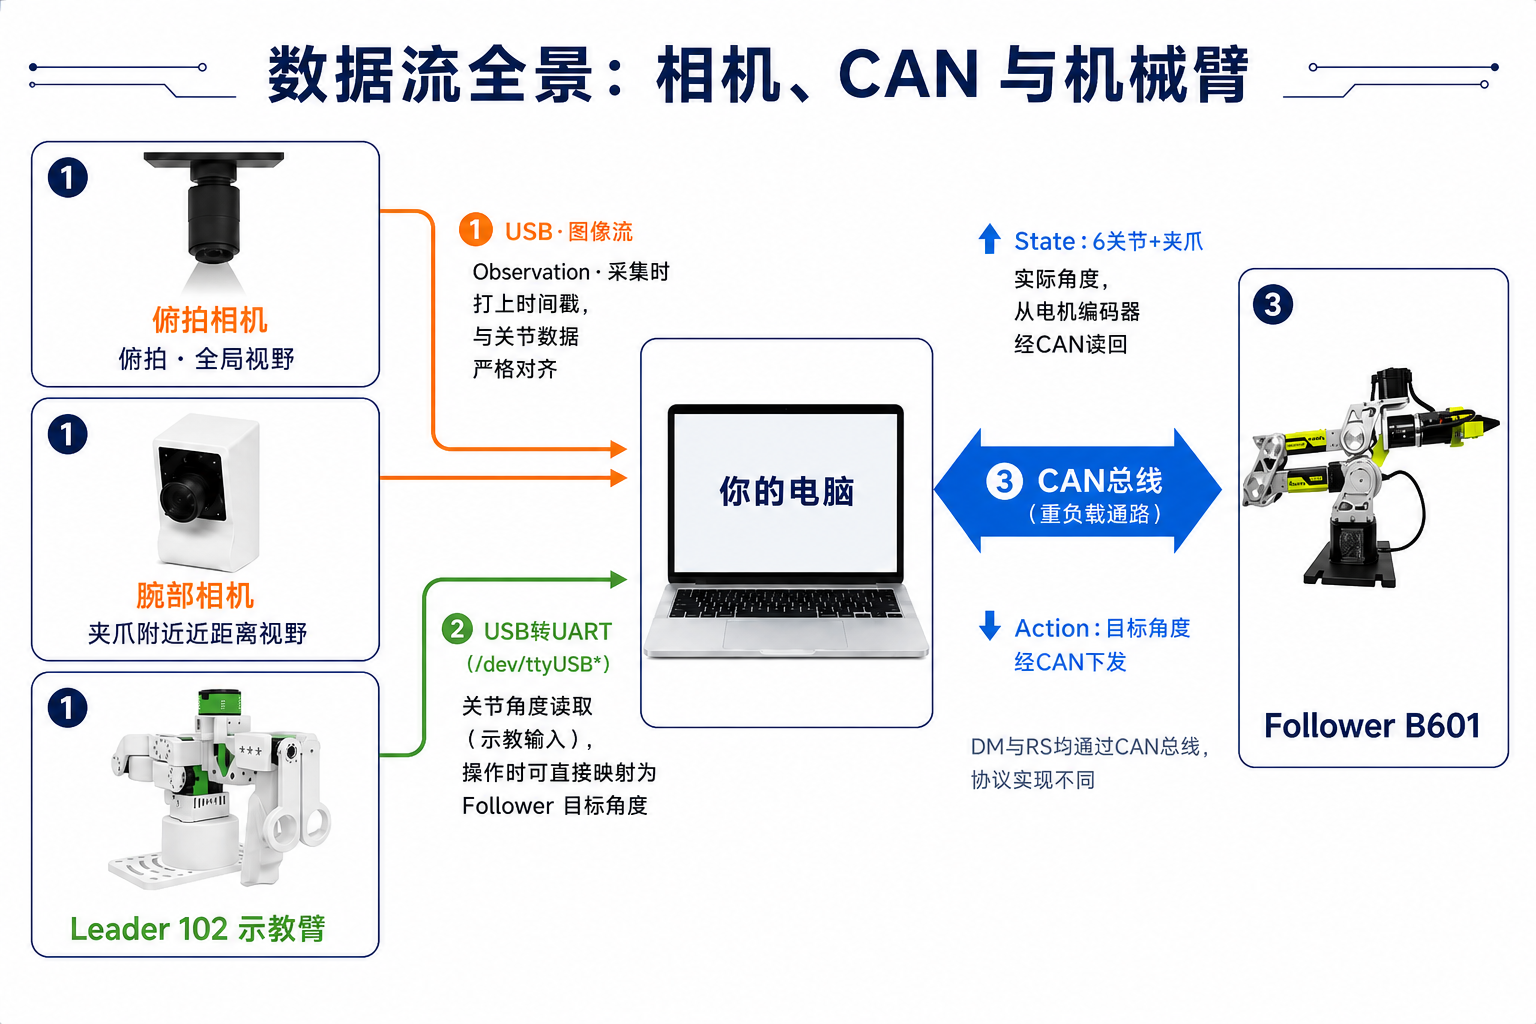
数据流全景:相机、CAN 与机械臂
一个控制周期里,到底有哪些数据、以什么格式、走哪条路? 一台电脑同时挂着三类外设,对应三条数据通路:
四大工作流程:同一套系统的四种用法
理解了硬件和数据流,再看本阶段后面几章要走的四个流程,你会发现它们用的是同一套插件、同一份配置,只是 LeRobot 调用的工具不同:
- 遥操作和数据采集用的是同一条硬件链路,区别只在于"录不录数据"。
- 推理部署和数据采集在结构上互为镜像:采集时动作来自 Leader臂(人),推理时动作来自模型(Checkpoint),其余部分(相机读取、State 回读、CAN 下发、安全限制)完全一样。这就是插件化架构的好处——换决策者不需要换系统。
- 遥操作和推理部署:都是硬件全开、在线控制机械臂,区别在"谁在决策"——遥操作的决策者是人,推理的决策者是模型。
DM 与 RS 的配置差异
一句话概括两个版本的关系:同一副骨架,两套"心脏与神经"。机械结构、关节命名、上层软件流程完全一致,差异全部集中在电机和 CAN 通信链路上——这也是所有 LeRobot 命令中最容易填错的参数。
也就是说我们之后的遥操、采集数据、训练、评估的指令两款机械臂是完全相同的,只需要替换一下相应的机械臂名称即可