真机推理、评估与数据迭代
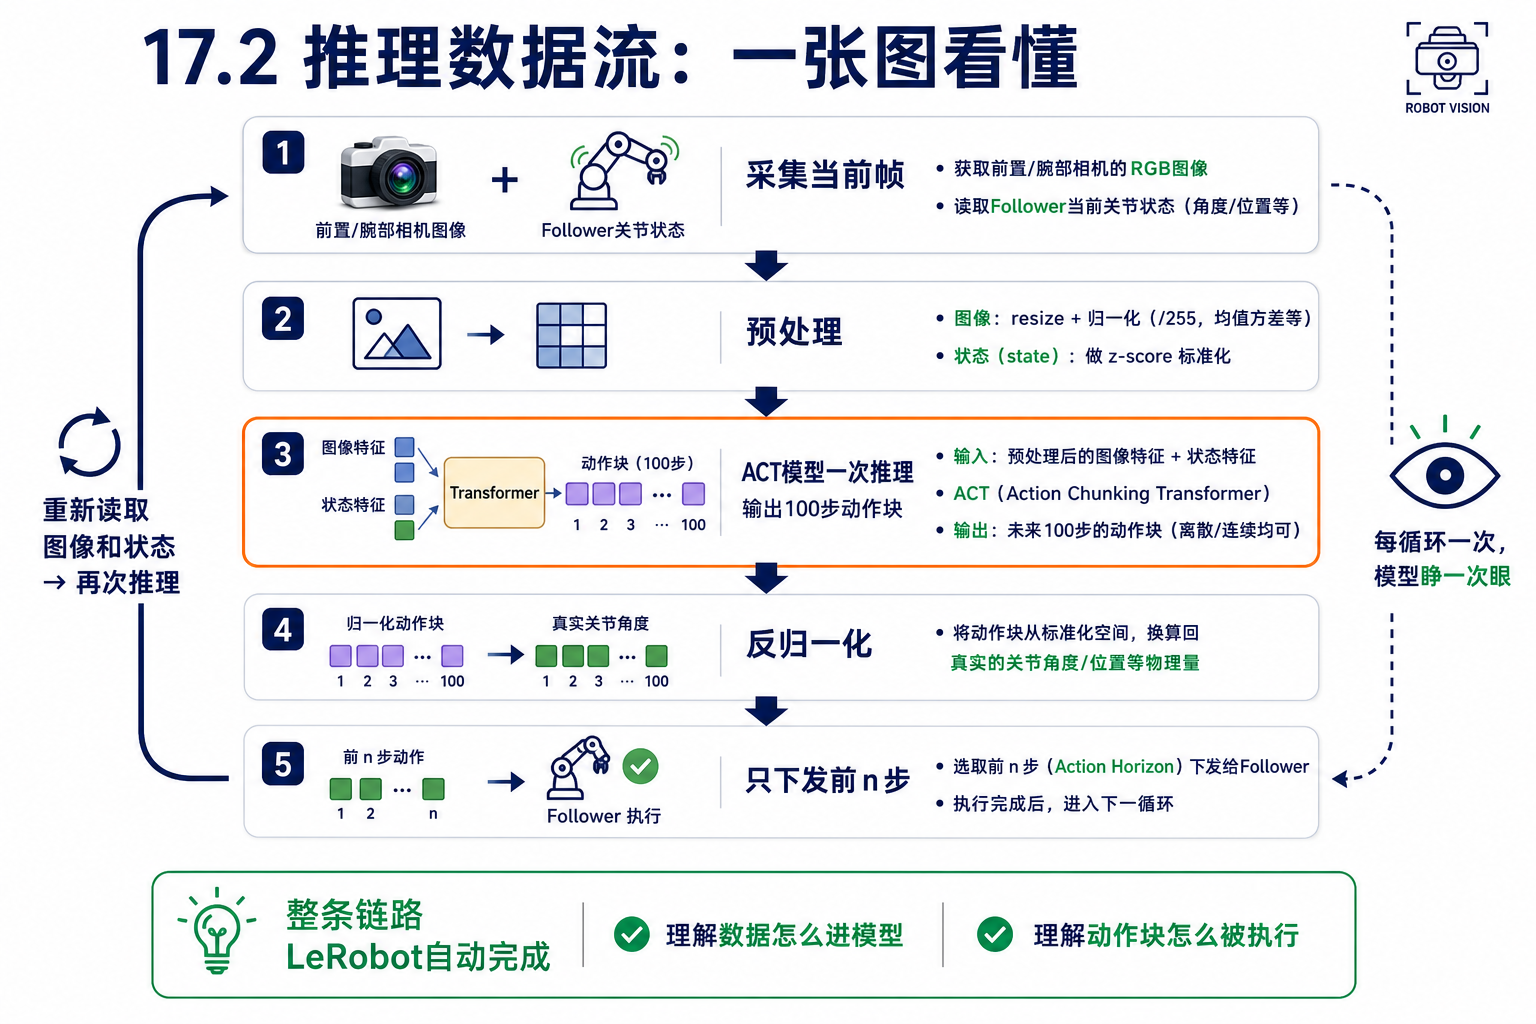
推理数据流:一张图看懂
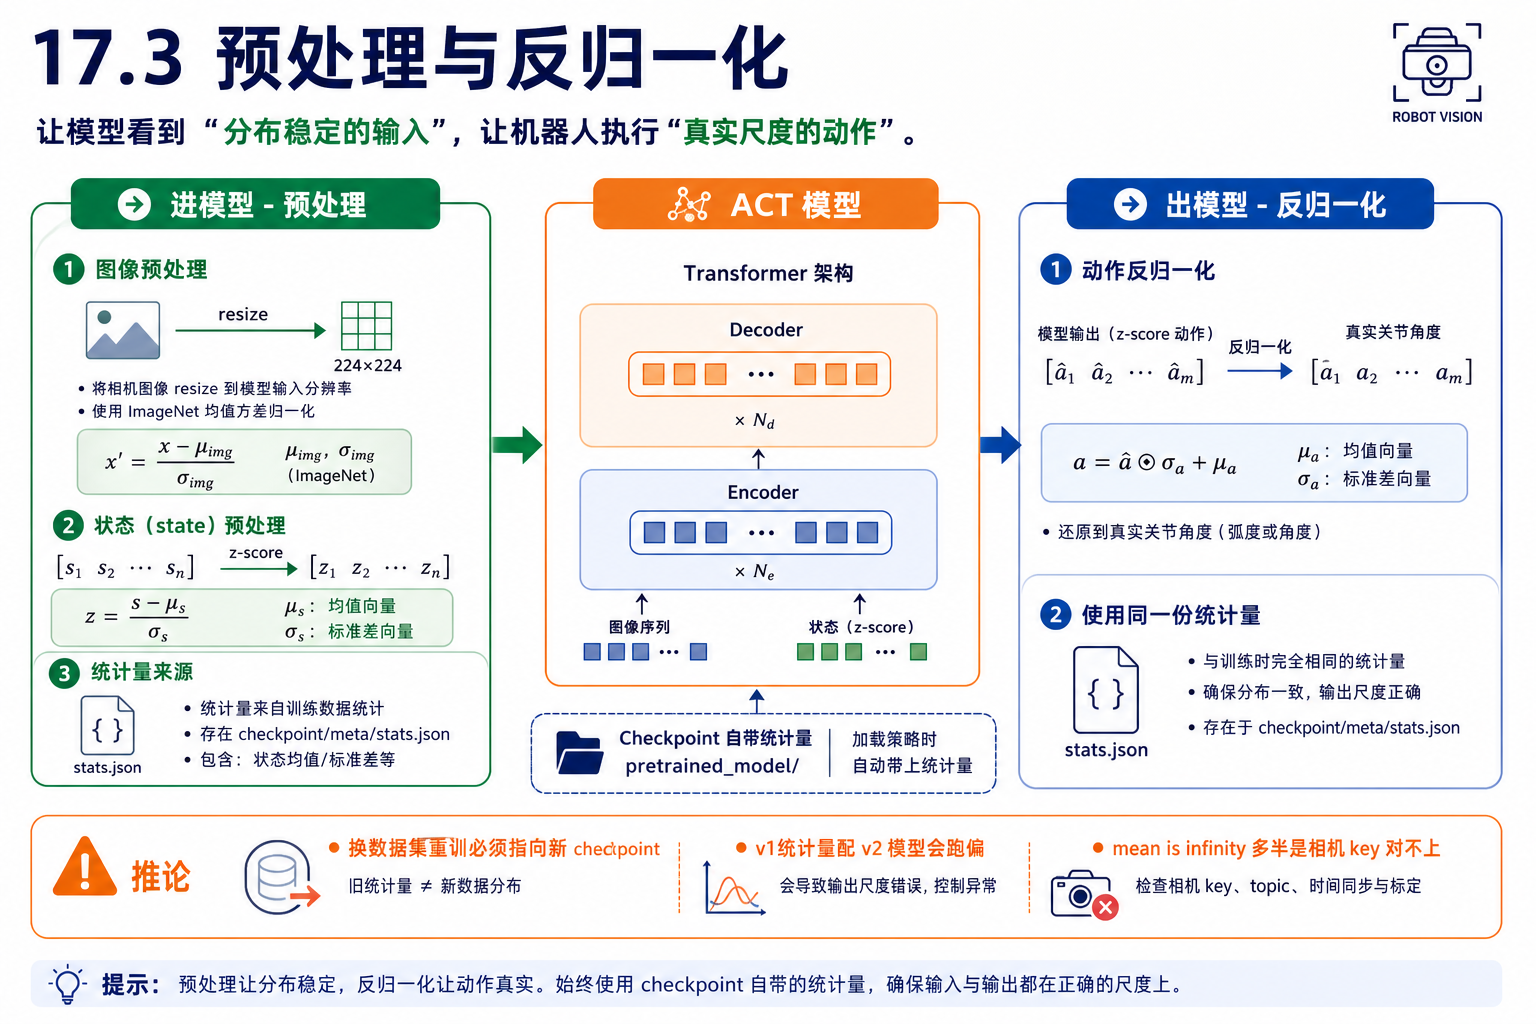
预处理与反归一化
训练时模型吃的是归一化数据,推理时就必须按同一套规则处理进出:
| 方向 | 处理 | 用的统计量 |
|---|---|---|
| 进模型 | 图像 resize + ImageNet 均值方差;state 减均值、除标准差(z\-score) | 训练数据集的meta/stats.json |
| 出模型 | action 乘标准差、加均值,还原成真实关节角度 | 同上 |
启动真机推理
用 lerobot-record 加载策略即可,机器人和相机参数与采集时完全一致:
RS版本:
lerobot-record \
  --robot.type=seeed_b601_rs_follower \
  --robot.port=can0 \
  --robot.can_adapter=socketcan \
  --robot.cameras='{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"} }' \
  --robot.id=follower1 \
  --display_data=false \
  --dataset.repo_id=seeed/eval_test18 \
  --dataset.single_task="Grab the test tube into the box" \
  --dataset.num_episodes=10 \
  --dataset.episode_time_s=60 \
  --dataset.reset_time_s=10 \
  --policy.path=outputs/train/act_rebot_test/checkpoints/last/pretrained_model \
  --policy.push_to_hub=false
DM版本:
lerobot-record \
  --robot.type=seeed_b601_dm_follower \
  --robot.port=/dev/ttyACM0 \
  --robot.can_adapter=damiao \
  --robot.cameras='{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"} }' \
  --robot.id=follower1 \
  --display_data=false \
  --dataset.repo_id=seeed/eval_test18 \
  --dataset.single_task="Grab the test tube into the box" \
  --dataset.num_episodes=10 \
  --dataset.episode_time_s=60 \
  --dataset.reset_time_s=10 \
  --policy.path=outputs/train/act_rebot_test/checkpoints/last/pretrained_model \
  --policy.push_to_hub=false
• --dataset.num_episodes=10:录 10 个回合。
• --dataset.episode_time_s=60:每回合最长 60 秒。设多少取决于任务耗时——比如抓小龙虾进盒子一次大概要 20\-30 秒,就设 30\-40 秒,留出余量即可。如果你想测试模型效果不想等待,可以将此时间设置很长(例如300)进行测试,因为回合与回合之间会存在时间间隔
• --dataset.reset_time_s=10:每回合之间留 10 秒给你摆放物体复位(评估时要保证每次初始状态尽量一致)。
Action Chunk 的执行
- 一次推理输出 100 步动作块,只开环执行前 n 步(
n_action_steps)就重新观测——预测越远越不可信; - 开启时间集成(
temporal_ensemble_coeff)时,每个时间步的动作是多次预测的加权平均,曲线几乎无毛刺; - 真机看起来"一顿一顿",多半是每次重新推理的计算停顿—— chunk 执行完、新一块还没算出来的间隙。适当增大
n_action_steps能缓解,代价是抗干扰变弱。
安全保护:限位、限速、急停
- 结束用 ESC,切记不要用Ctrl\+C进行结束,停之前先让机械臂完成当前动作块或手动回安全位,避免停在半空受力姿态
- 随时准备断电,机械臂运行异常需要进行紧急断电。
评估:成功率与完成时间
固定起始条件,连测 20 次,逐次记录。
- 成功率 = 成功次数 ÷ 20。第一次训出的模型,50% 以上算正常开局,80% 以上算优秀;
- 完成时间看稳定性:成功的那几次用时是否接近,忽快忽慢说明策略在"犹豫";
- 失败的那几次不要只记一个 ✗——记下失败方式。
泛化能力测试
标准条件测完,逐项改变条件,看成功率掉多少(ACT数据集50条不会有太好的泛化性,建议增加数据集)
| 测试 | 做法 | 预期 |
|---|---|---|
| 位置泛化 | 方块放到五个铅笔点之外、但未出训练覆盖范围 | 应基本不掉;掉了说明位置多样性不够 |
| 轻微干扰 | 桌面上放无关物体 | 视觉干净的模型应不受影响 |
| 明显出分 | 全新物体、镜面反光台面 | 失效是预期行为,不必救 |
泛化测试的意义不是证明模型多强,而是画出它的能力边界——边界之内放心用,边界之外补数据集慢慢扩。
失败类型分析
| 失败类型 | 最可能原因 | 对策 |
|---|---|---|
| 够不到:伸向错误位置 | 该位置数据覆盖不足(出分布) | 补录该区域示范 |
| 抓不稳:碰到但夹不住/滑落 | 夹爪闭合时序学得不准;抓握段示范太少 | 补录抓取瞬间的高质量示范 |
| 全程乱动、动作离谱 | 训练根本没收敛,亦或是场景、光线变化较大 | 检查采集数据场景光线是否和推理一致 |
先排除配置问题,再怀疑数据问题——乱动是配置病,够不到才是数据病。
数据迭代:失败驱动补数据
闭环的最后一步,把失败变成数据:
- 归类:确定失败类型和对应场景;
- 补录:针对失败场景录 10–20 条新示范——够不到就录那个位置,抓不稳就录抓取瞬间,有意识地对抓取的边界进行慢慢的扩张,比如在原有的十字架的附近按5-10cm的点进行放置方块采集数据集从而进行扩张。
- 重训:根据新的数据集进行重新训练。
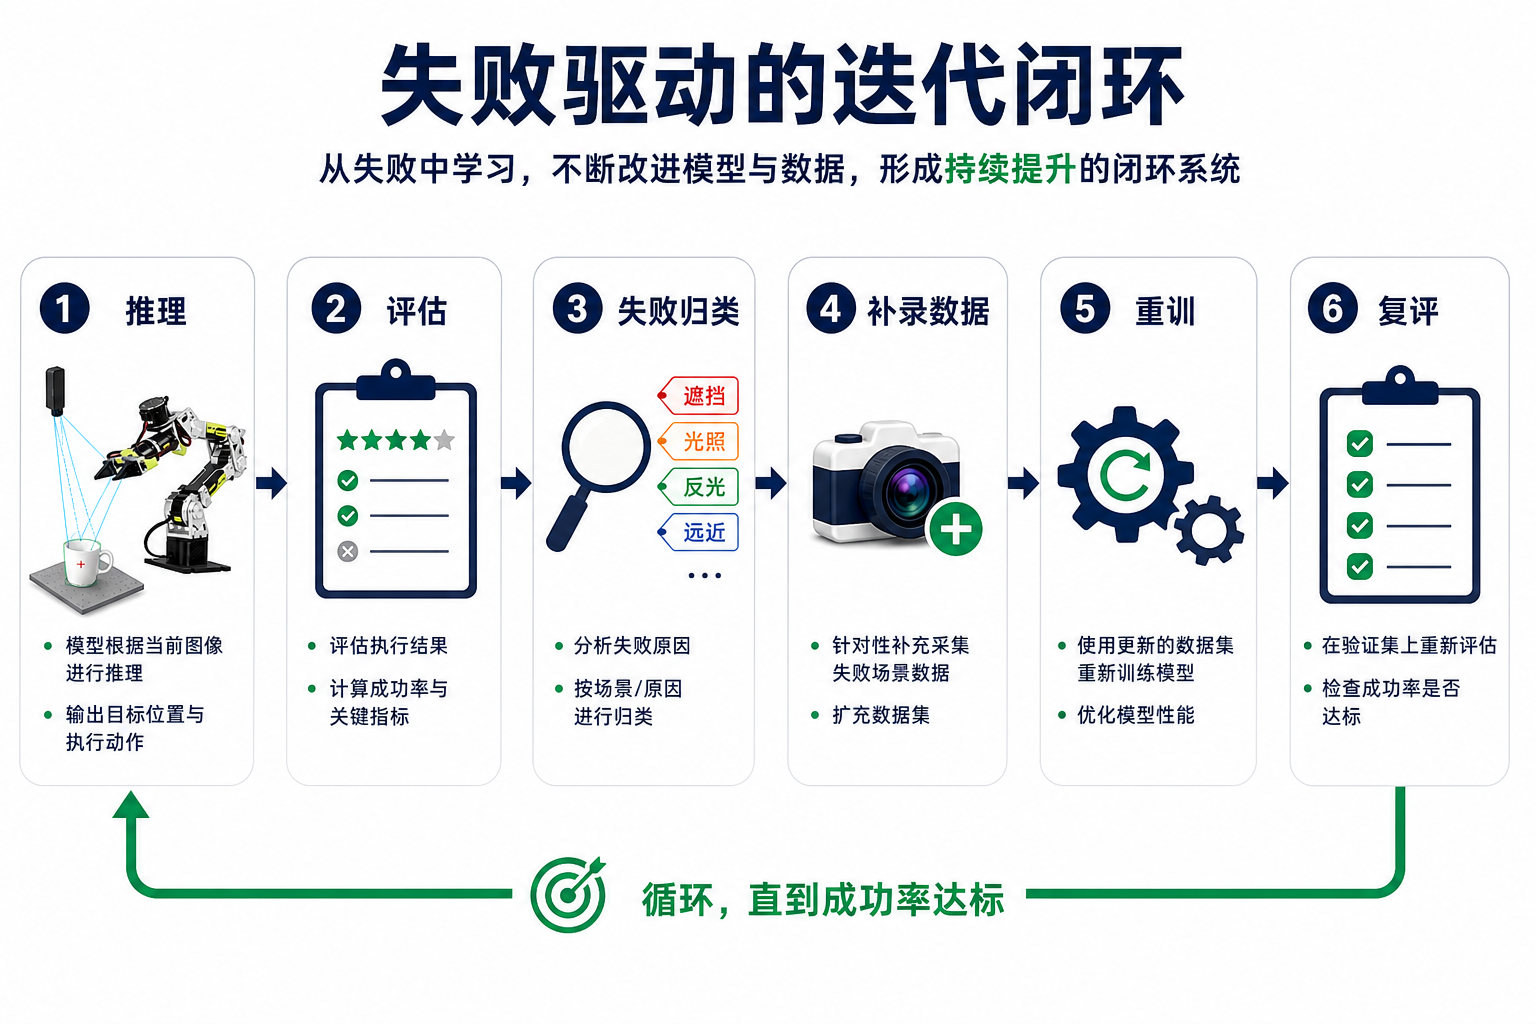
至此,本章开头的闭环完整跑通:遥操作、采集、检查、训练、推理、评估、迭代——这套流程对任何新任务原样复用,这就是第三阶段的核心交付。