第 1 阶段 · 第 2 章 · 理论与实践
2. 认识机械臂硬件与开源项目 reBot Arm
reBot Arm B601 是由Seeedstudio发布的一款从结构硬件到软件的完全开源的机械臂,是一款面向机器人教学、算法开发和具身智能研究的开源桌面机械臂。它采用模块化机械结构,提供约 750 mm 臂展和 6+1 自由度,通过 USB-CAN 与计算机连接,可用于机械臂控制、机器人视觉、模仿学习和 VLA 等实验。
2 认识机械臂硬件与开源项目reBot Arm
2.1 reBot Arm 是什么
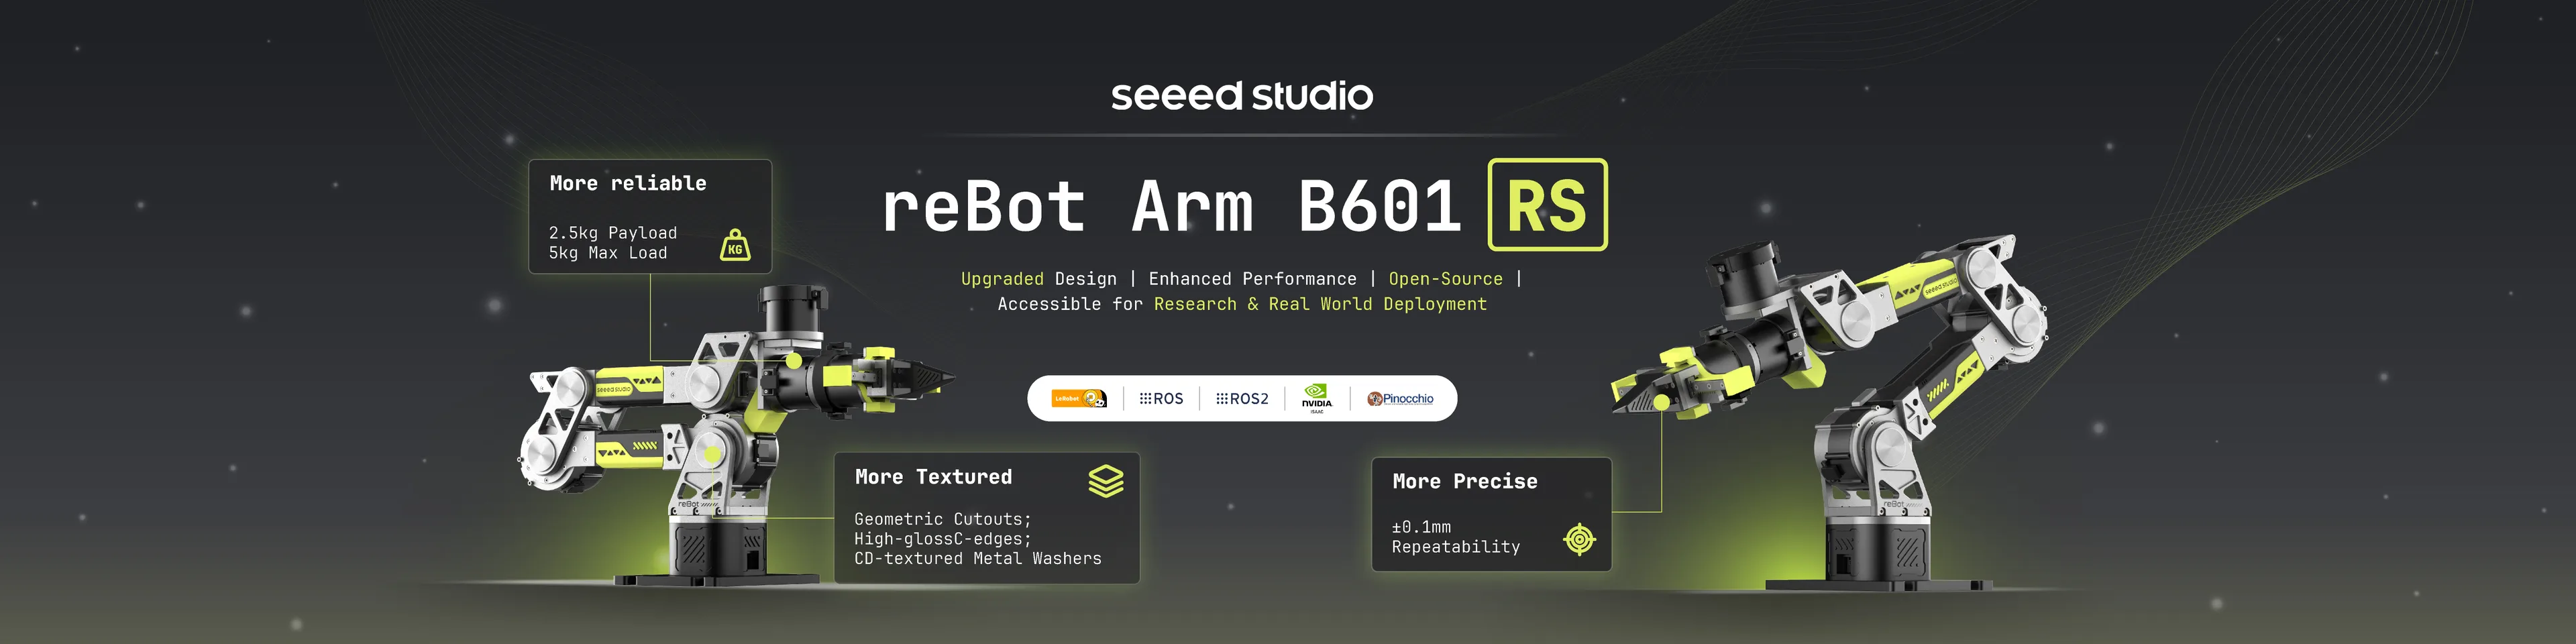
reBot Arm B601 是由Seeedstudio发布的一款从结构硬件到软件的完全开源的机械臂,是一款面向机器人教学、算法开发和具身智能研究的开源桌面机械臂。它采用模块化机械结构,提供约 750 mm 臂展和 6+1 自由度,通过 USB-CAN 与计算机连接,可用于机械臂控制、机器人视觉、模仿学习和 VLA 等实验。
reBot Arm 不只是机械臂硬件,还提供了从底层控制到上层 AI 应用的完整开发资料,该开源项目你可以从0学到:
- 机械臂设计与组装(DM商详视频)
- 机械臂校准与关节控制;
- 正运动学、逆运动学和轨迹规划;
- Pinocchio 动力学分析与 MeshCat 可视化;
- Leader–Follower 主从遥操作;
- LeRobot 数据采集、训练和评估;huggingface网页录屏
- RGB-D 视觉识别与自主抓取;
- Issac sim
- ROS2 集成与二次开发;
- ACT、GR00T 等机器人策略模型适配。
其主要目标是让用户使用相对低成本、开放且可修改的硬件,学习和验证机械臂与具身智能算法。
2.2 为什么设计 DM 和 RS 两个版本
reBot Arm B601 提供:
- B601-DM
- B601-RS
两个版本采用相似的机械结构和上层软件体系,但使用了不同类型的关节电机。
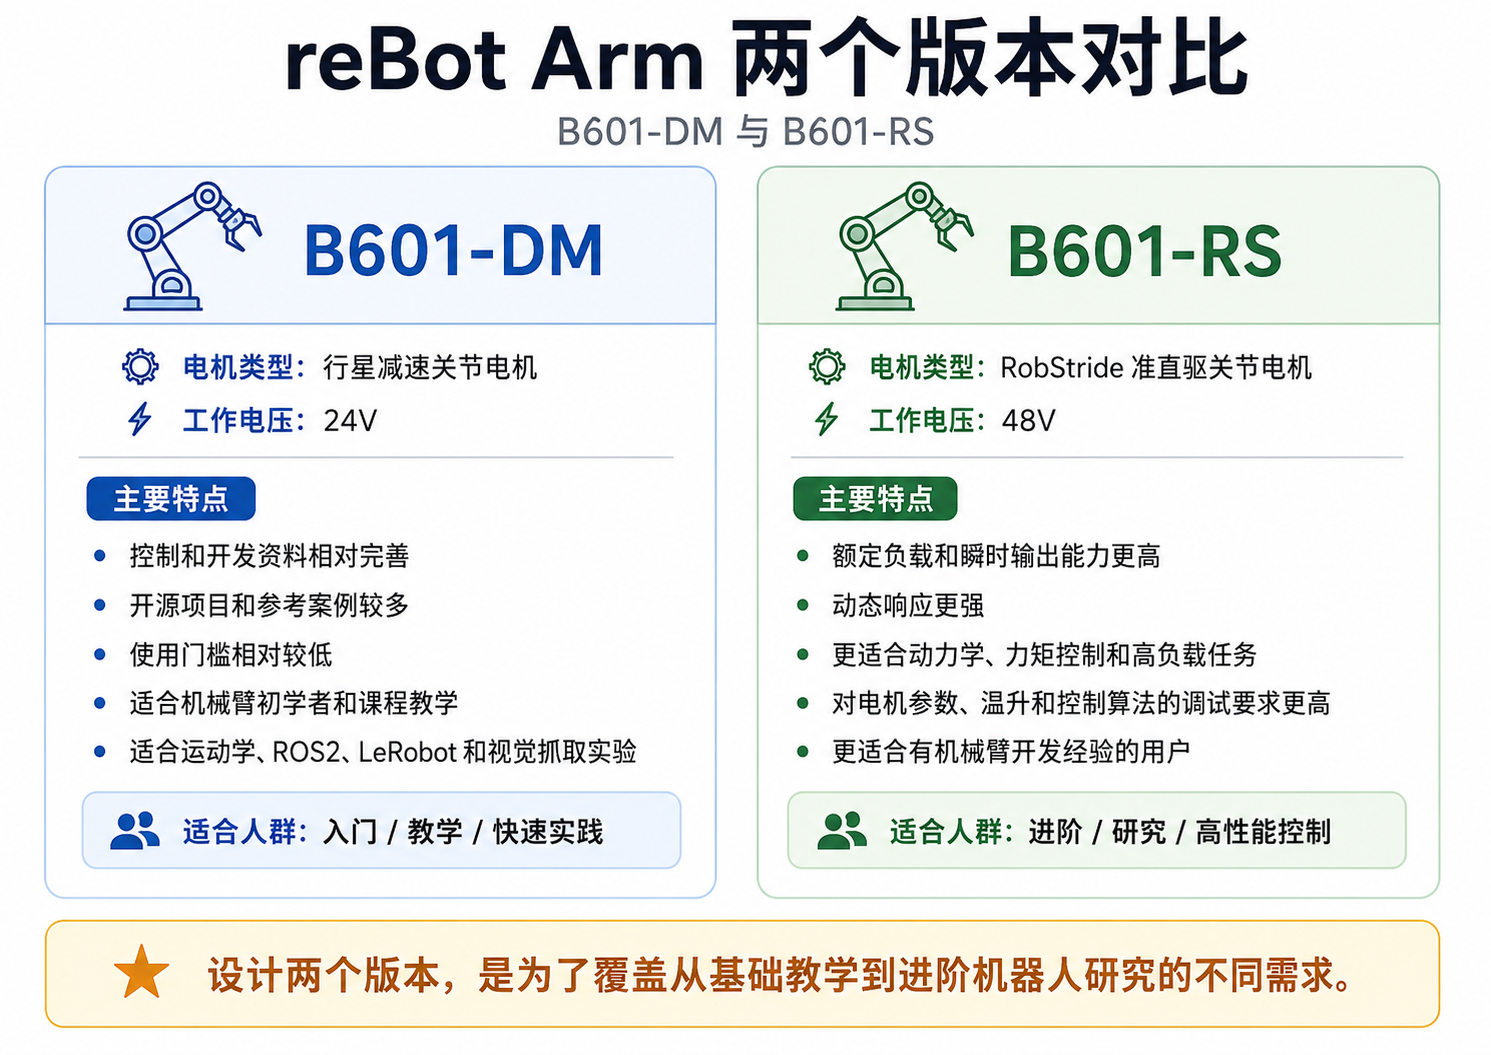
2.3 reBot Arm Dm与reBot Arm RS参数对比
2.4 开源硬件与开源软件
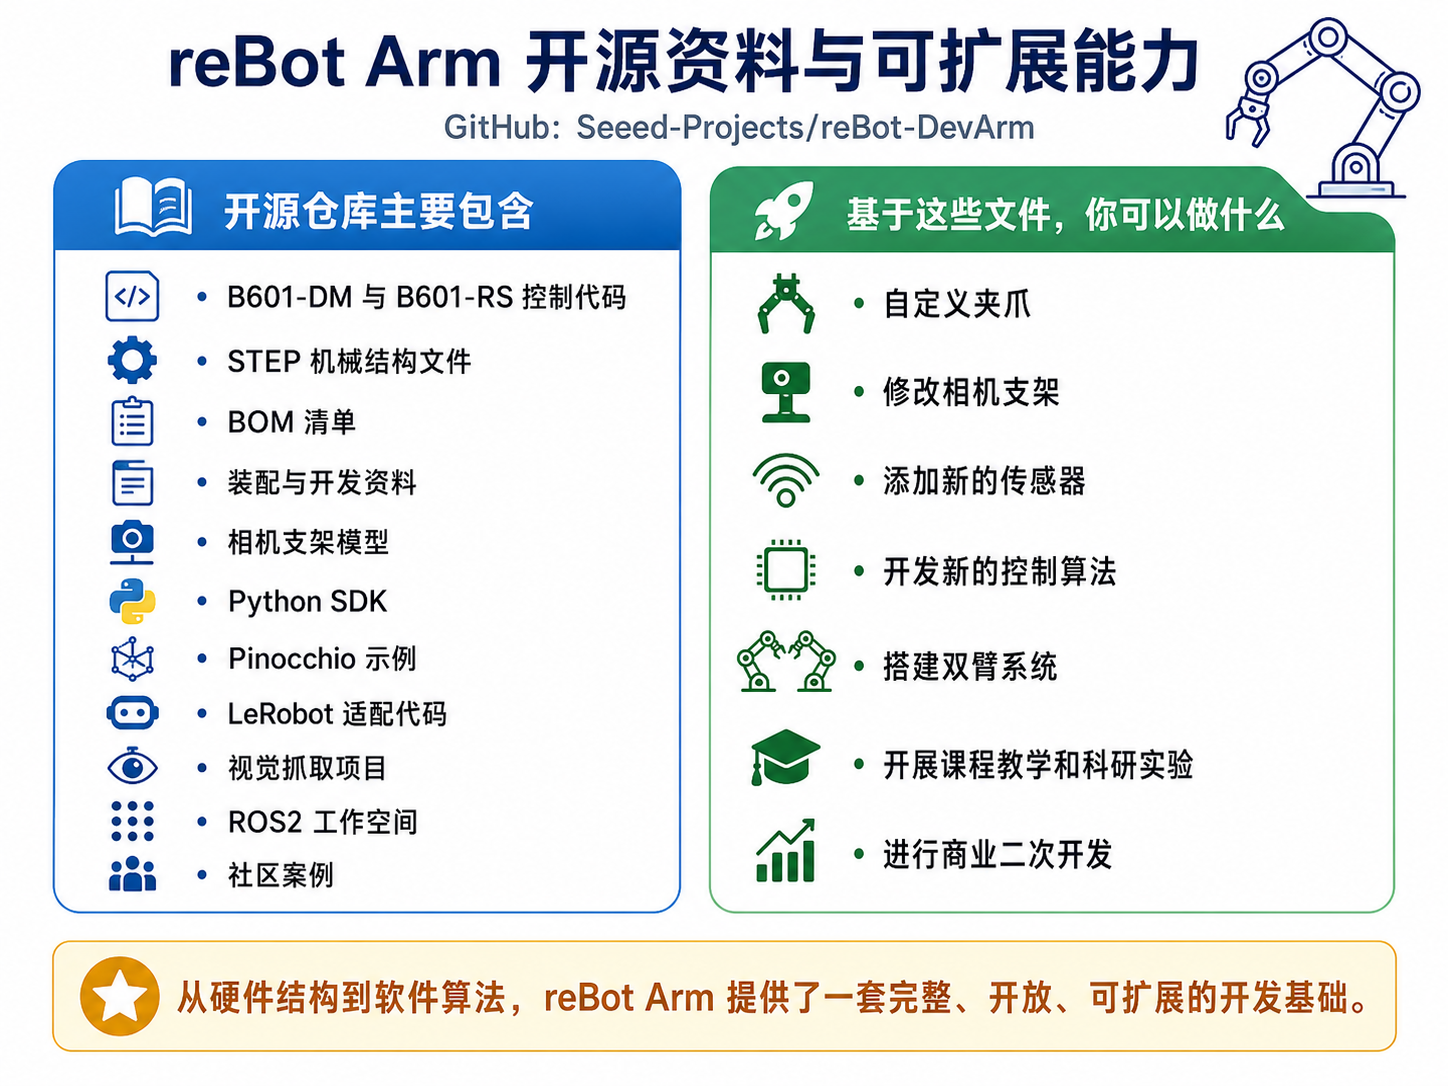
reBot Arm 的硬件和软件资料均对外开放。
GitHub 仓库:https://github.com/Seeed-Projects/reBot-DevArm/