主要内容
- 关节空间与笛卡尔空间
- 正运动学
- 逆运动学
- 多解、无解和工作空间
- 关节限制
- 雅可比矩阵
- 速度运动学
- 奇异点
- 数值 IK 和闭环 IK
教学目的
解释机械臂如何从关节角计算末端位置,以及如何根据目标位置求解关节角。
关节空间 vs 笛卡尔空间
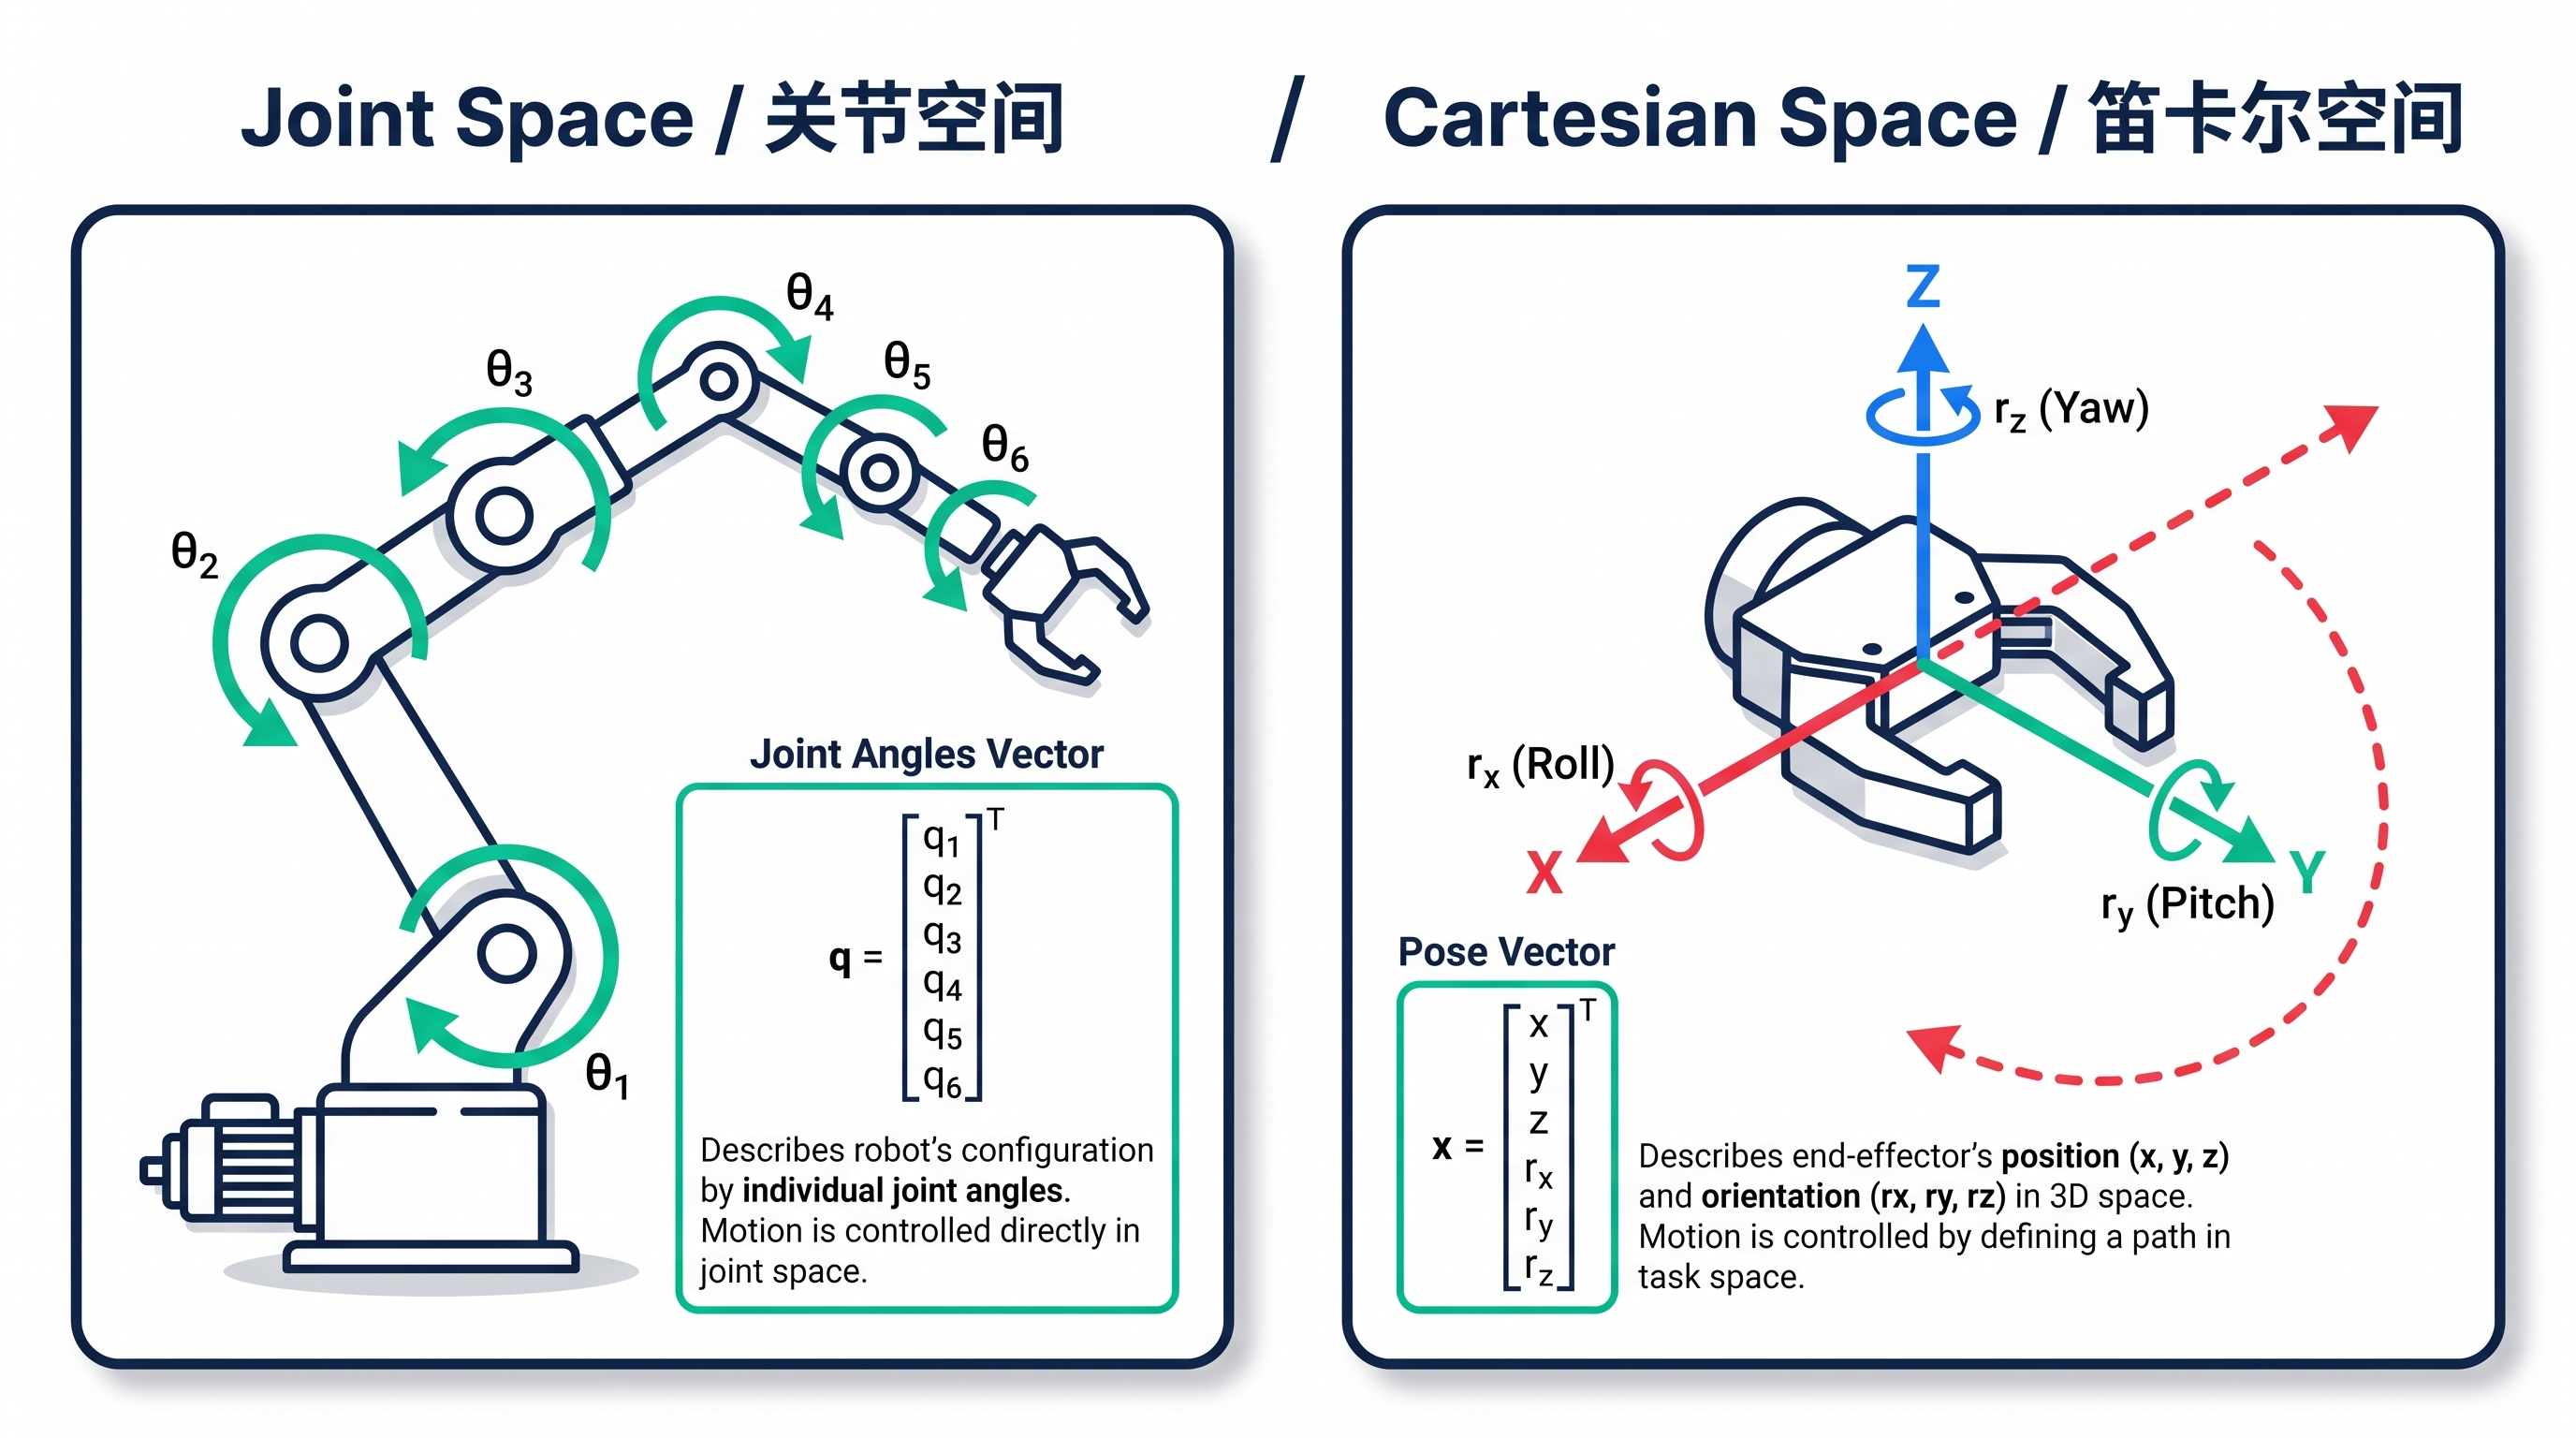
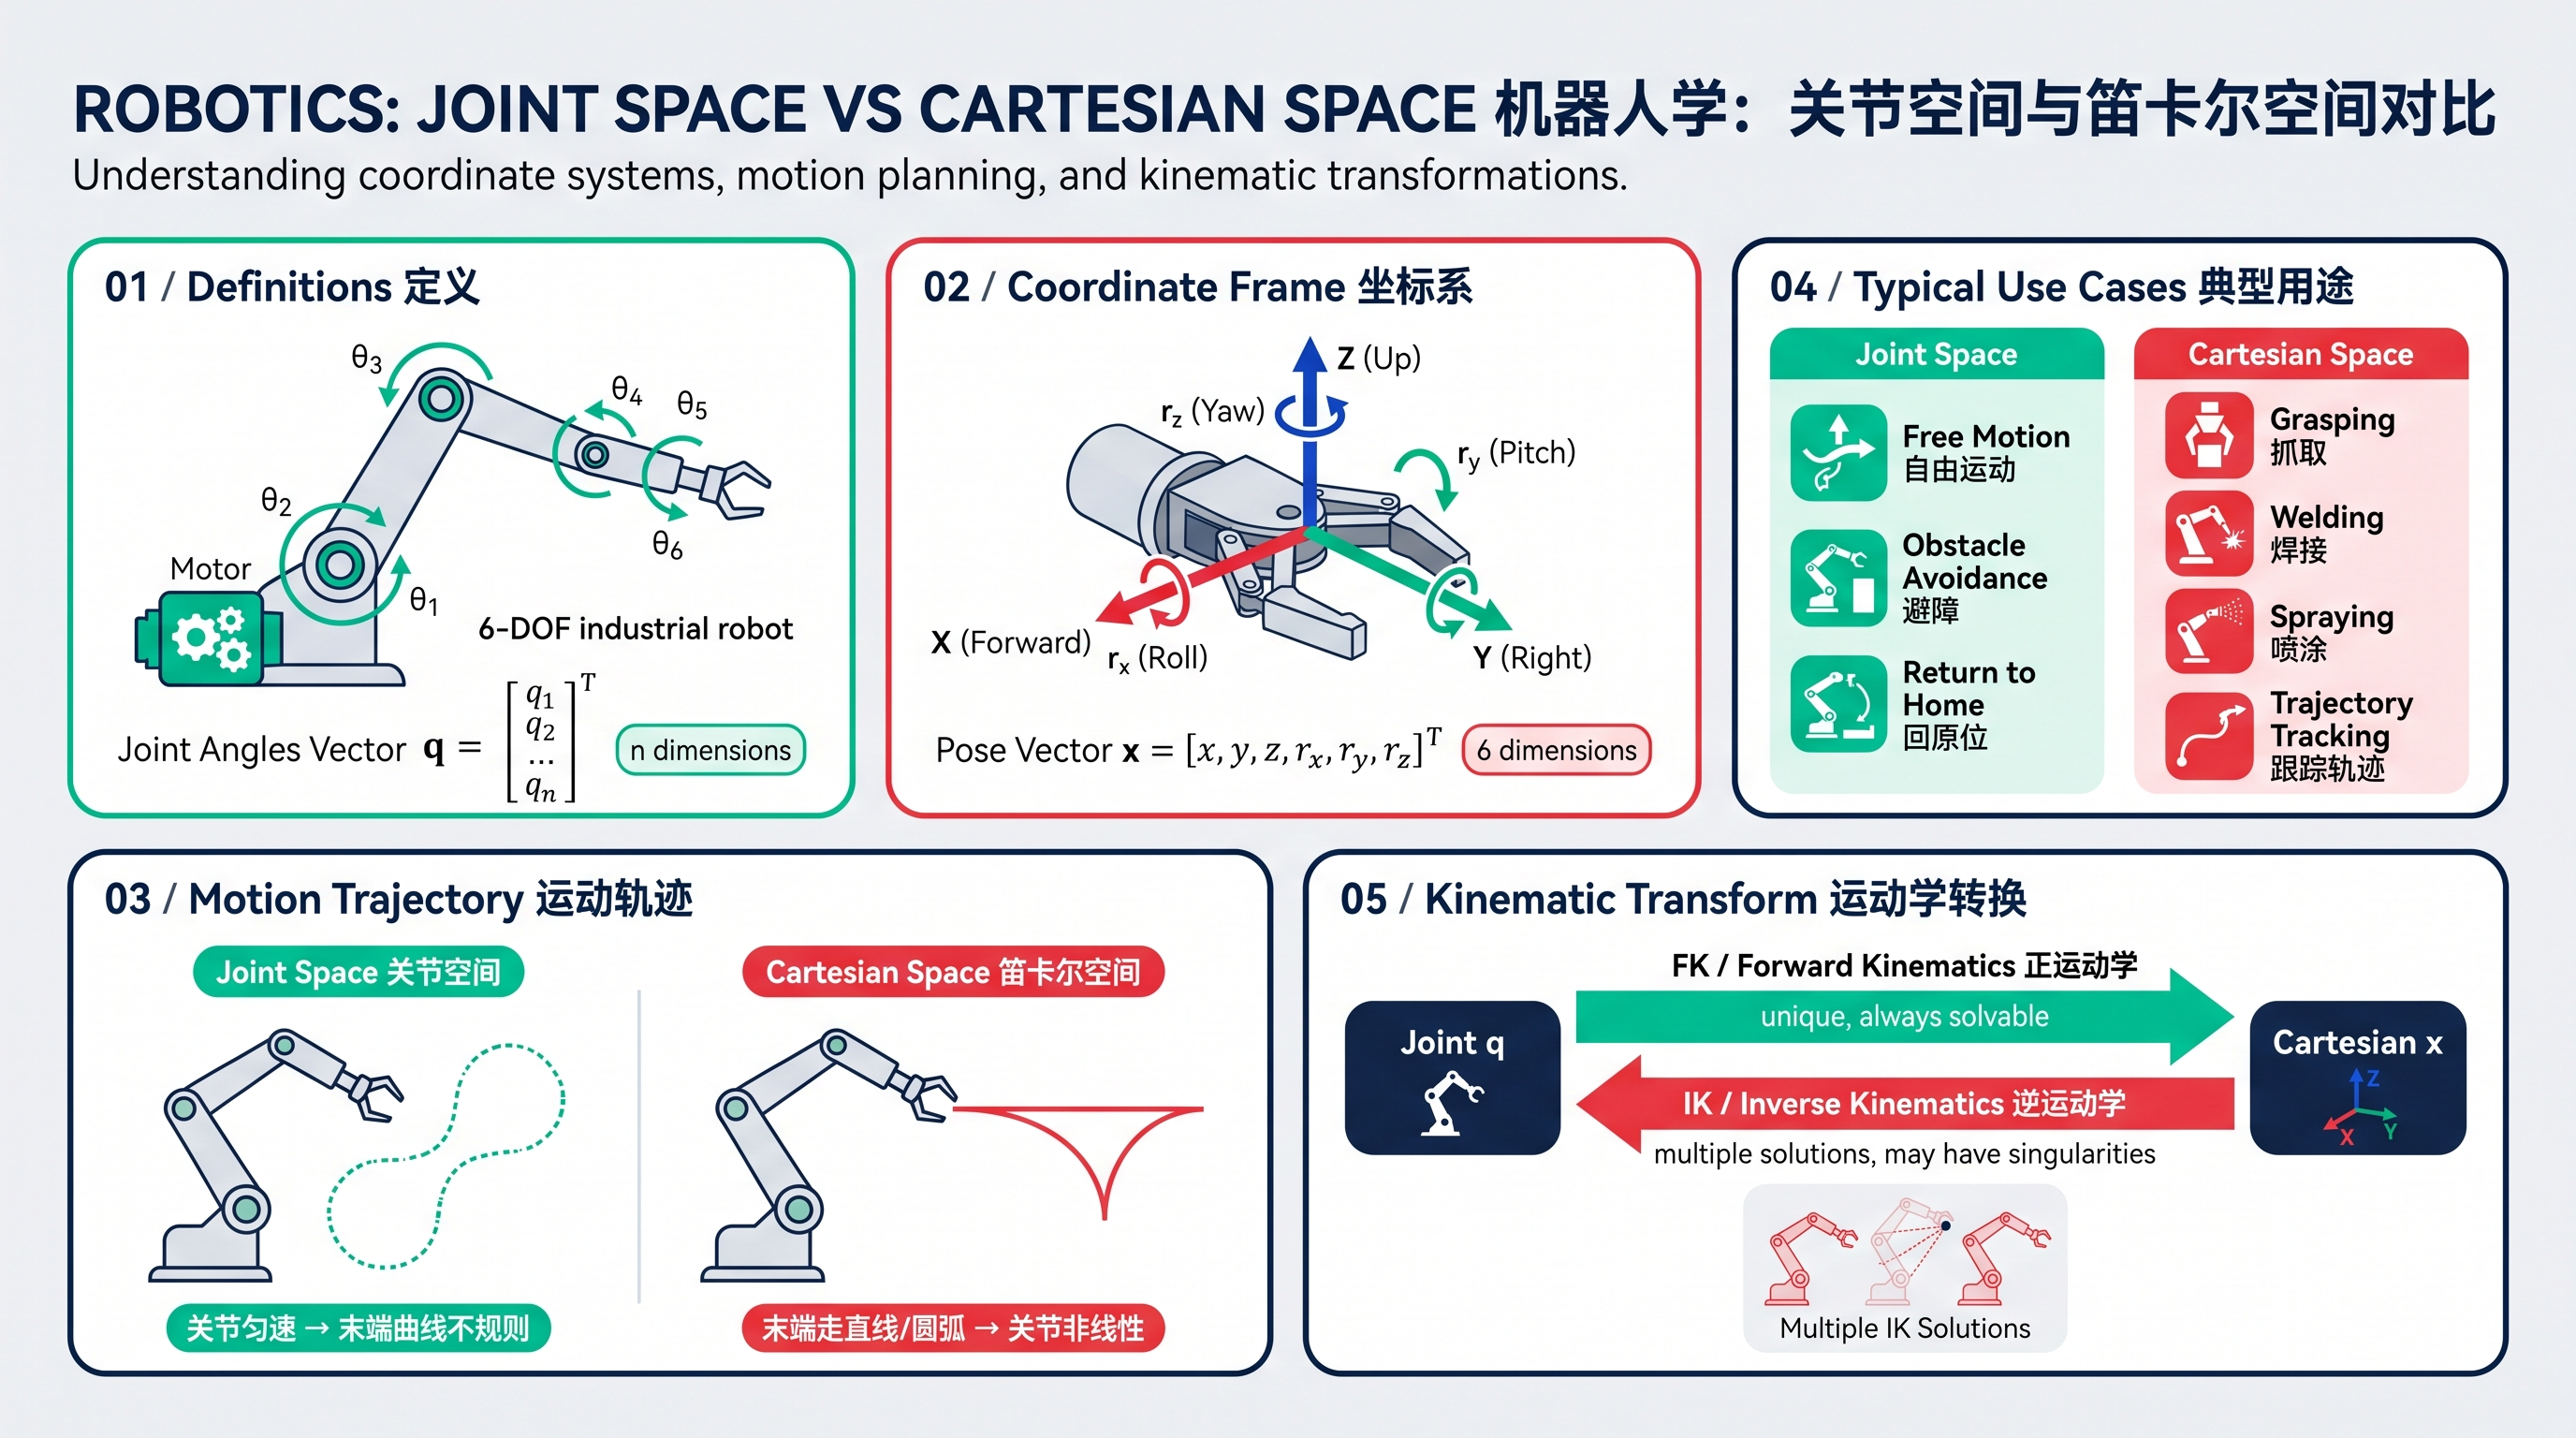
| 关节空间 (Joint Space) | 笛卡尔空间 (Cartesian Space) | |
|---|---|---|
| 描述 | 关节角 | 末端位姿 |
| 维度 | n(关节数) | 6(3 位置 + 3 姿态) |
| 物理意义 | 电机怎么转 | 末端在哪儿、朝哪 |
| 运动轨迹 | 关节匀速 → 末端曲线不规则 | 末端走直线/圆弧 → 关节非线性 |
| 控制难度 | 直接(发给电机) | 间接(要先 IK 算关节角,再发给电机) |
| 典型用途 | 自由运动、避障、回原位 | 抓取、焊接、喷涂、跟踪轨迹 |
例子 1:写字机器人
| 任务 | 用哪个空间 |
|---|---|
| 让电机 1 转 30°、电机 2 转 45° | 关节空间(直接发角度) |
| 让笔尖沿"福"字笔画走直线 | 笛卡尔空间(要算每点对应的关节角) |
例子 2:抓取杯子(不考虑路径)
| 阶段 | 用哪个空间 |
|---|---|
| 从 home 位移到杯子附近 | 关节空间(简单匀速,安全) |
| 最后几厘米精确对位杯口 | 笛卡尔空间(要 XYZ 一致接近) |
| 抬起来放到架子 | 关节空间(不要求末端走直线) |
例子 3:焊接汽车
| 任务 | 用哪个空间 |
|---|---|
| 焊枪沿焊缝走直线 | 笛卡尔空间(直线 = 焊缝) |
| 抬起焊枪换位置 | 关节空间(快就行) |
正运动学 vs 逆运动学
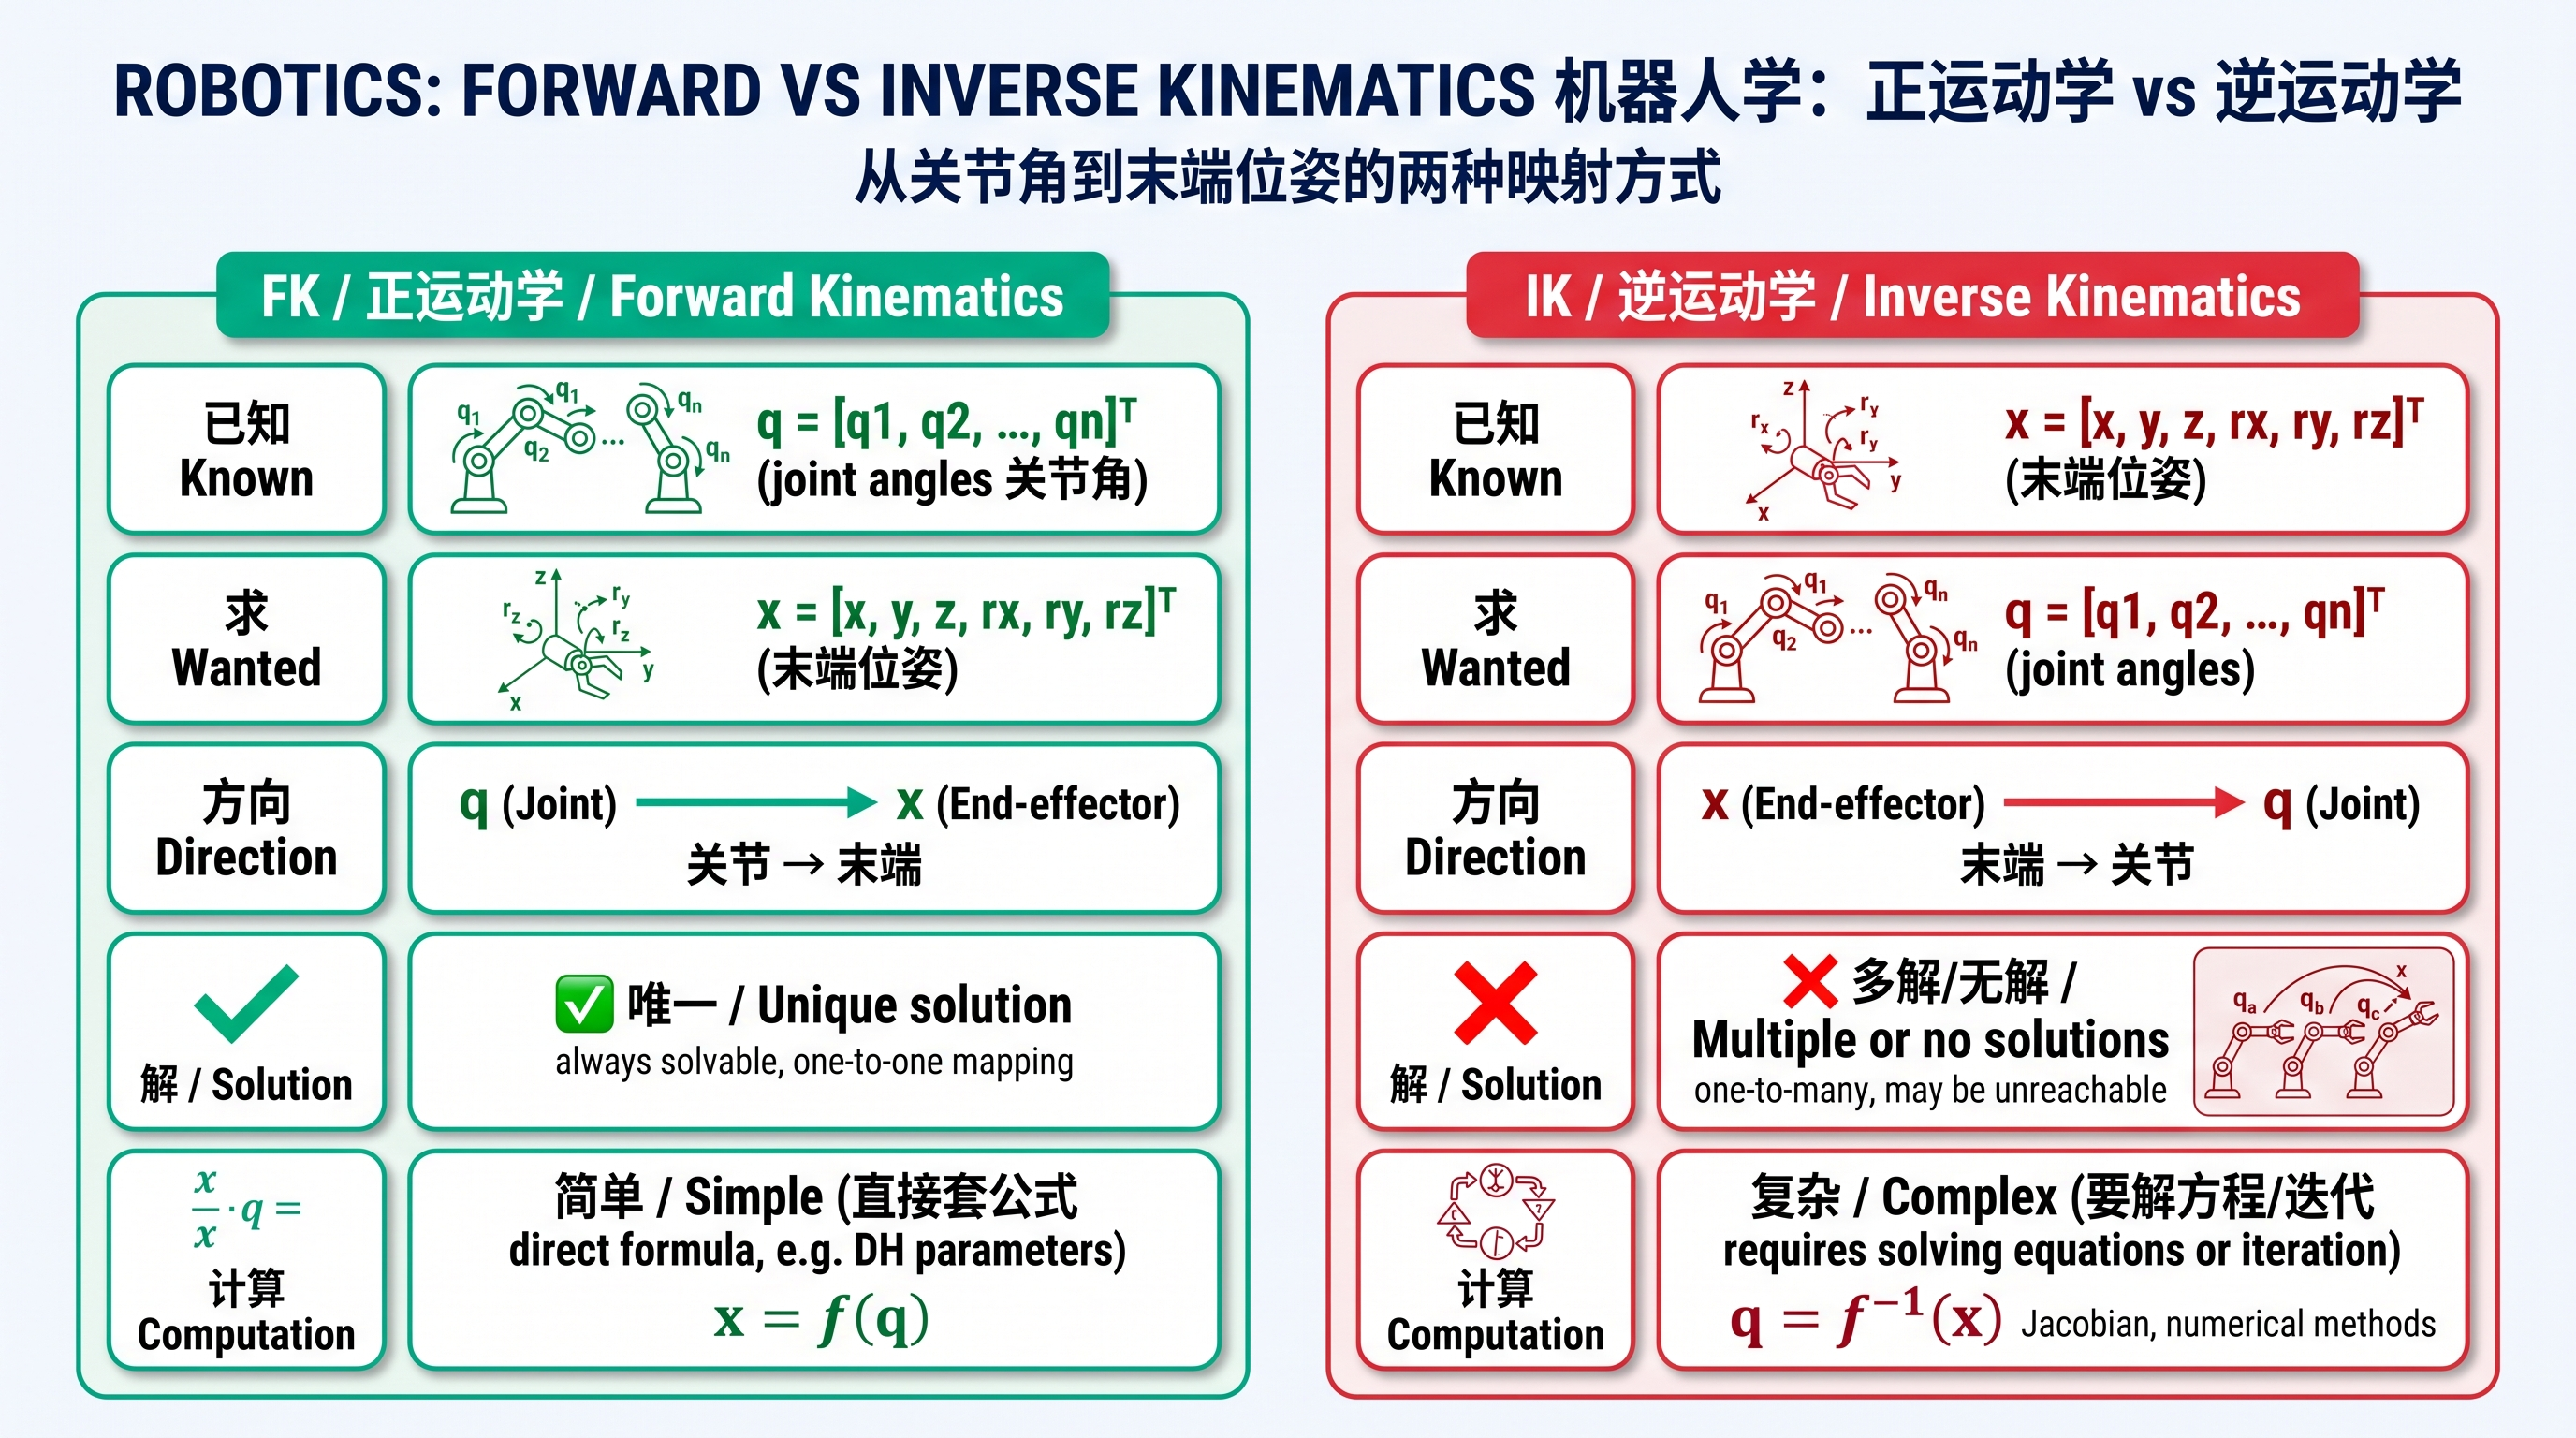
| 正运动学 (FK) | 逆运动学 (IK) | |
|---|---|---|
| 已知 | 关节角 | 末端位姿 |
| 求 | 末端位姿 | 关节角 |
| 方向 | 关节 → 末端 | 末端 → 关节 |
| 解 | ✅ 唯一 | ❌ 多解/无解 |
| 计算 | 简单(直接套公式) | 复杂(要解方程/迭代) |
正运动学干啥用
- 显示:把关节角实时画成 3D 模型(ROS RViz、游戏角色)
- 验证:算出来的末端位姿对不对
- 标定:对比理论位姿和实际位姿
- 简单控制:按预设角度序列走
逆运动学干啥用
- 抓取:相机看到物体 → 算关节角 → 控制机械臂
- 焊接/喷涂:末端必须沿指定轨迹走
- 人形机器人:脚要踩在指定地面点
- 任何"想去某地"的场景
正运动学
从关节角度计算末端位姿的过程
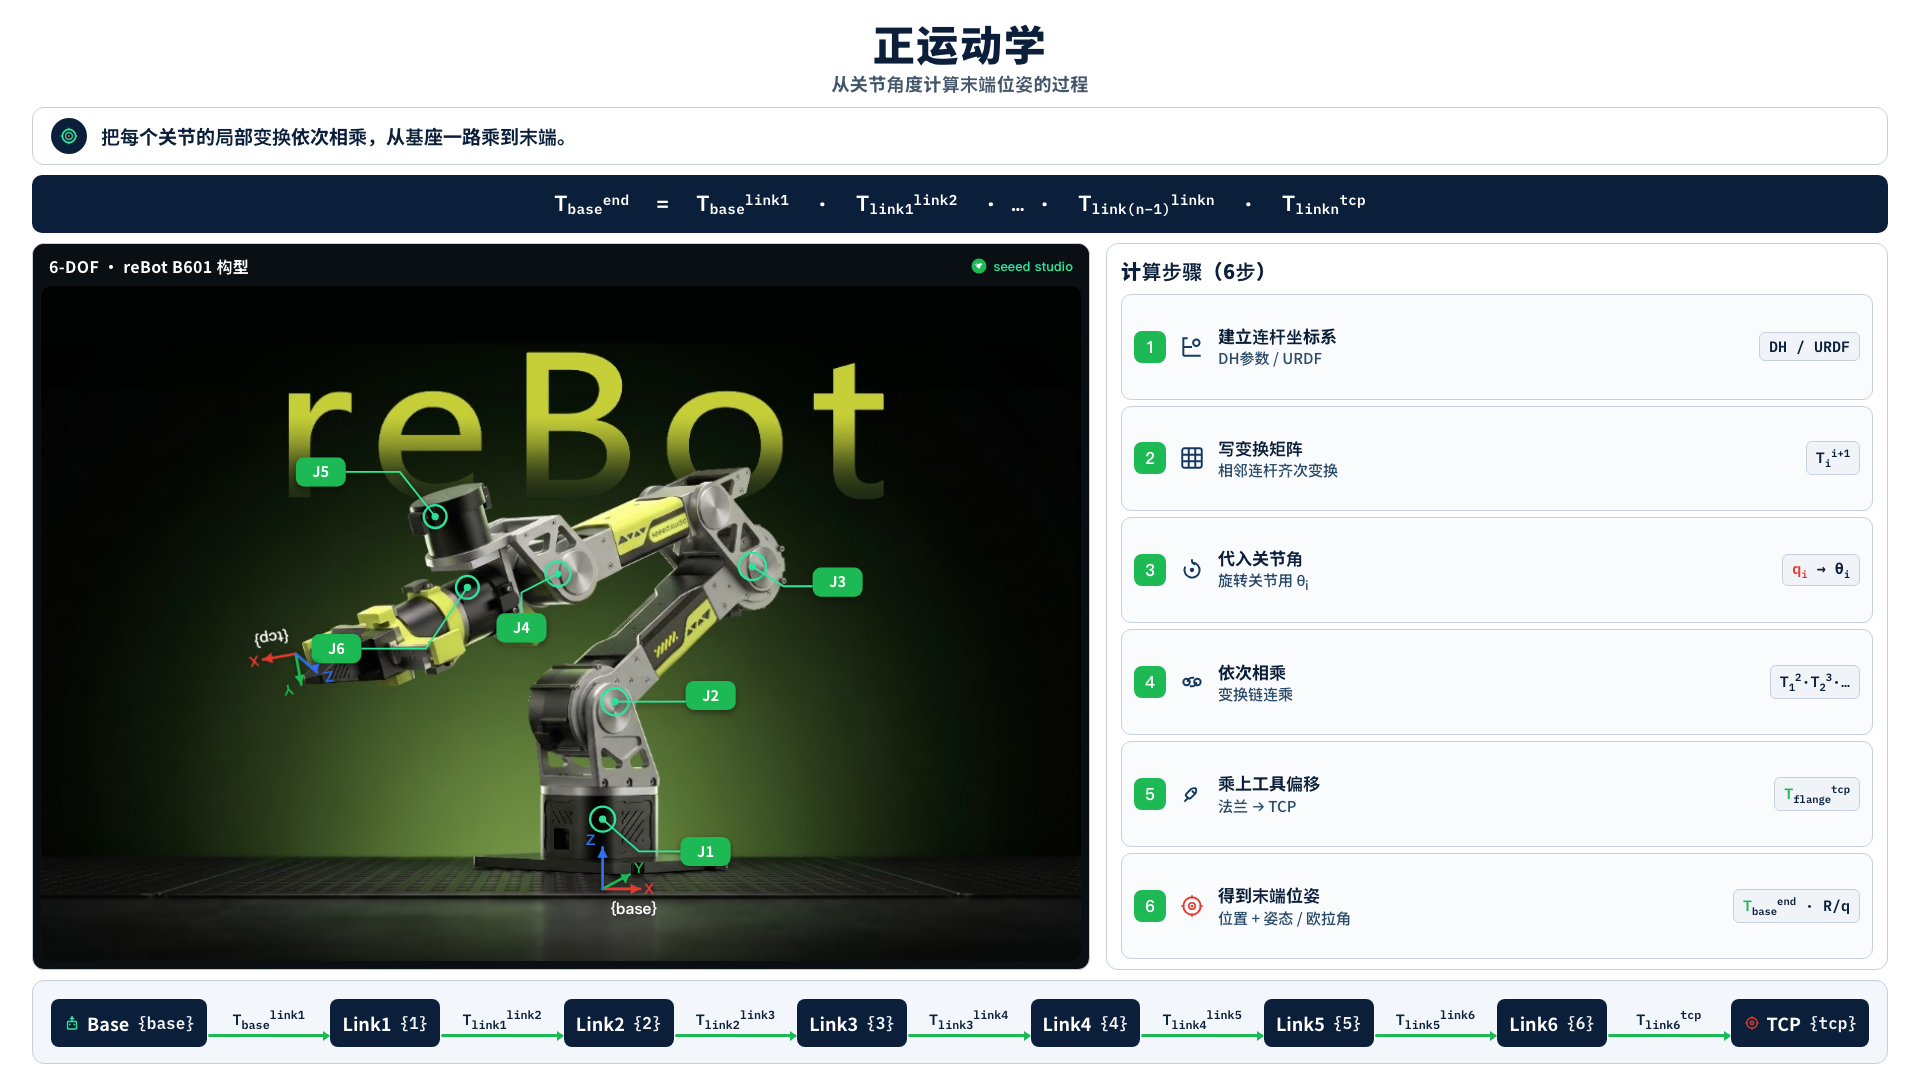
一句话版本
把每个关节的局部变换依次相乘,从基座一路乘到末端。
计算步骤(6 步)
- 建立连杆坐标系:每个关节建一个局部坐标系(DH 参数 / URDF)
- 写每个连杆的变换矩阵(相对前一关节的平移+旋转)
- 代入关节角 (旋转部分用 ,平移部分来自 DH 表)
- 依次相乘
- 乘上工具偏移
- 得到 ——包含位置 和姿态 或 或欧拉角
中间会关联到的知识点(一张图串完)
关节角 (q)
   ↓
DH 参数 / URDF  ← 描述连杆几何(a, α, d, θ)
   ↓
齐次变换矩阵 (4×4)  ← 平移 + 旋转 合成
   ↓
   ├── 旋转矩阵 R (3×3, SO(3))
   │      └── 旋转表示:欧拉角 / 四元数 / 轴角
   ├── 平移向量 t (3×1)
   ↓
矩阵连乘 (链式法则)
   ↓
末端位姿 T_base^end (SE(3))
   ↓
   ├── 位置 (x, y, z)  ← 正运动学输出
   ├── 姿态 (R / q / rpy)  ← 姿态表示
   ↓
笛卡尔空间轨迹 / 雅可比 (速度映射)
   ↓
可视化 (RViz / 仿真)
核心关联清单
| 知识点 | 作用 |
|---|---|
| DH 参数 | 把每个连杆的 编成 4 个数 |
| 齐次变换矩阵 | 把平移+旋转塞进 4×4 矩阵,方便连乘 |
| 链式法则 | 多个矩阵相乘的本质 |
| 旋转表示 | 输出姿态用:欧拉角 / 四元数 / 旋转矩阵 |
| 三角函数 | 矩阵展开全是 |
| 雅可比矩阵 | FK 给出位姿,J 给出速度(IK 反着用) |
| URDF | 实际机器人描述文件,FK 数值来源 |
一个小例子(2 关节)
θ1, θ2 = 关节角
l1, l2 = 连杆长度

T_1^2 = [cos θ1, -sin θ1, 0, l1 cos θ1]
        [sin θ1,  cos θ1, 0, l1 sin θ1]
        [0,       0,      1, 0        ]
        [0,       0,      0, 1        ]

T_2^3 = [cos θ2, -sin θ2, 0, l2 cos θ2]
        [sin θ2,  cos θ2, 0, l2 sin θ2]
        ...
        [0,       0,      0, 1        ]

T_1^3 = T_1^2 · T_2^3 → 末端位姿
正运动学 = DH 描述 + 齐次矩阵 + 链式相乘,把"关节角"翻译成"末端在哪儿"。
中间必会的:DH、4×4 变换、矩阵乘法、旋转表示(欧拉/四元数)、URDF。
逆运动学
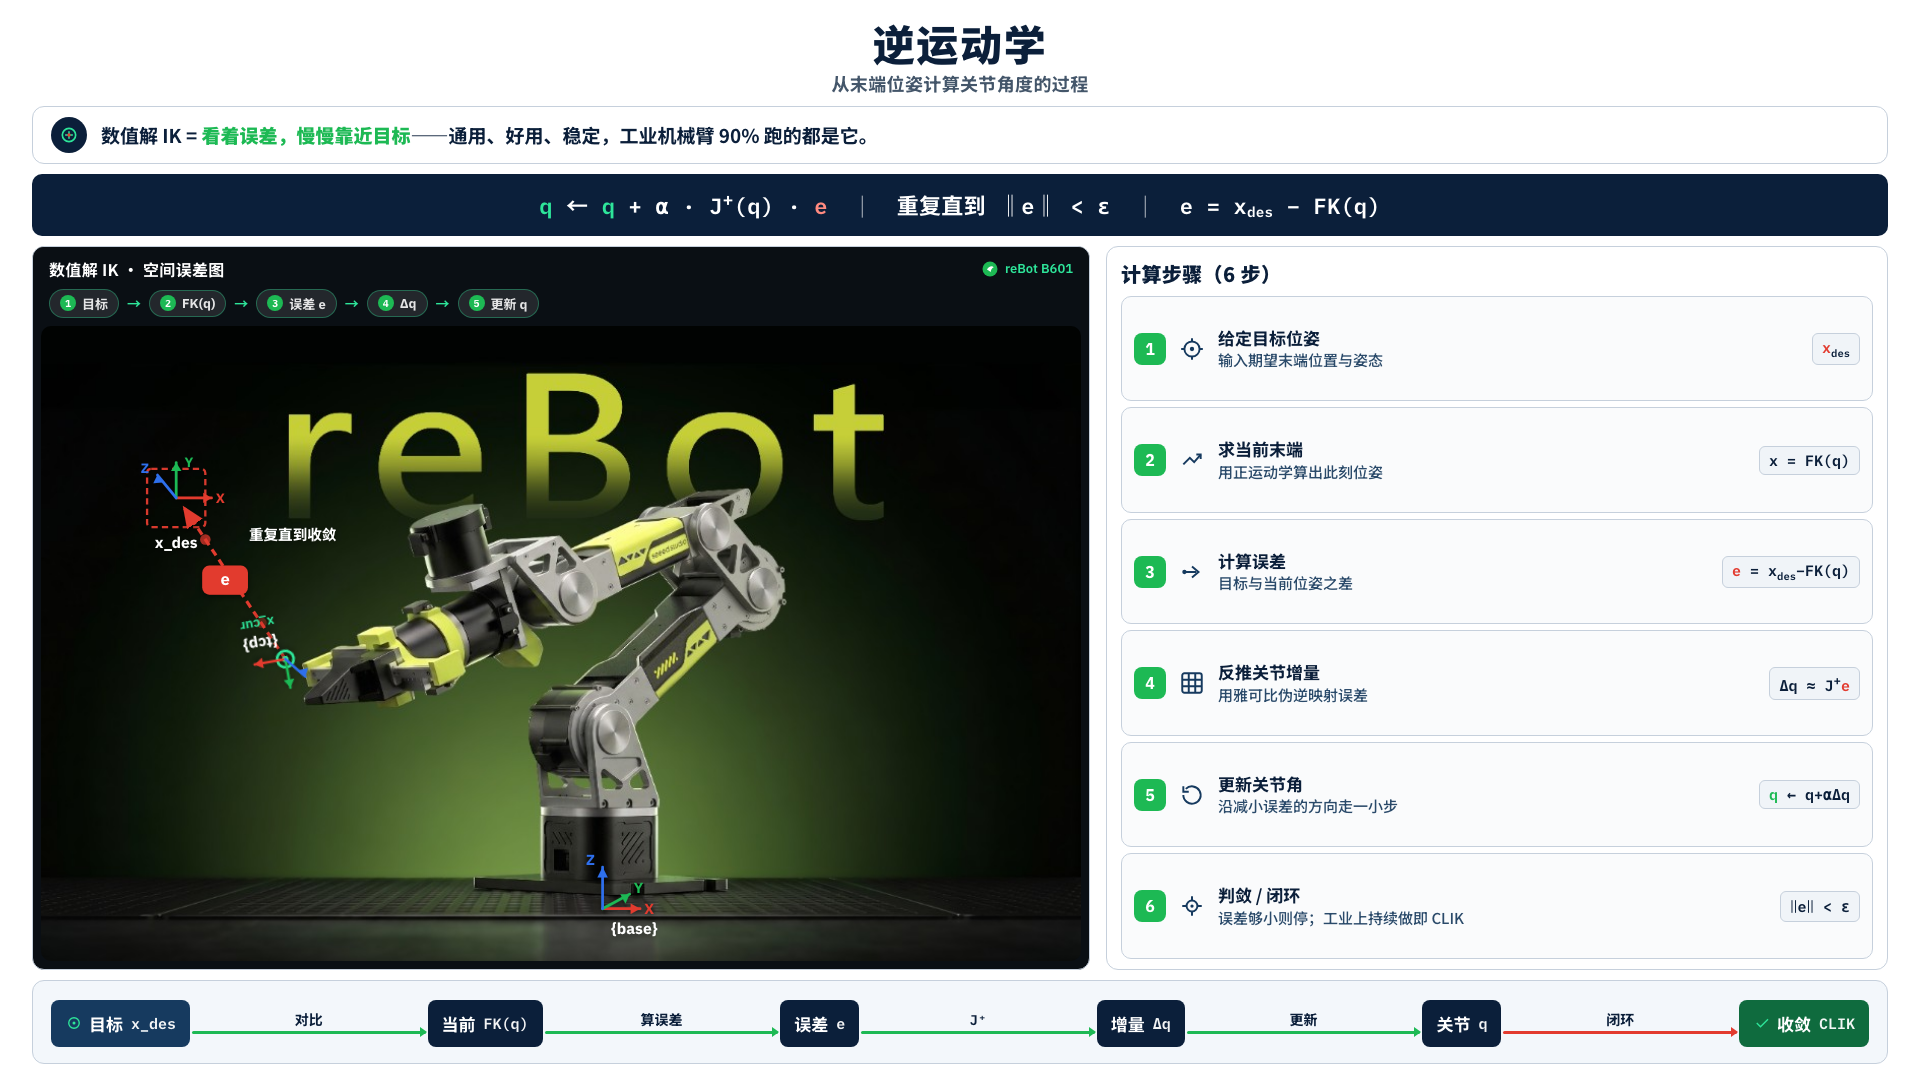
从末端位姿计算关节角度的过程
数值解 IK:
想象你的手想去够书架上的一本书。
你会:
- 看现在手在哪儿,离书多远
- 算一下"还差多远"
- 让关节朝那个方向动一点
- 重复 1-3,直到手摸到书
这就是数值解 IK。
核心思路
不一步到位,而是慢慢逼近。
每一步做三件事:
- 看误差:手离目标还差多少
- 反推方向:关节应该怎么动才能缩小误差
- 动一下:让关节真的走一步
然后从头再来,直到误差足够小。
为什么这个方法好用
- 通用:不管 6 轴、7 轴、机械手、蛇形臂都能用
- 不用想公式:写程序就行
- 精度可调:想要多准都行,跑久一点就行
工业上怎么用
实际工厂里的机械臂,几乎都跑这个算法的"升级版"——闭环版本:
- 持续看误差
- 持续修正
- 哪怕模型有点不准也能慢慢收敛
这种"边走边看"的方式叫 CLIK (Closed-Loop IK),是工业的事实标准。
一句话
数值解 IK = "看着误差,慢慢靠近目标"——通用、好用、稳定,工业机械臂 90% 跑的都是它。
雅可比矩阵
雅可比把「求位姿」变成「求速度」
位姿 IK 难解
末端位姿是非线性方程:
直接解这个方程,多数情况没闭式解。
雅可比把它线性化
对当前 求导:
线性关系:
反解速度
迭代逼近
- 当前 q → 算末端位姿 T
- 误差 ΔT = T_target - T
- 末端速度 v = ΔT / dt
- 关节速度 q̇ = J⁻¹ v
- q_new = q + q̇·dt
- 回到 1,直到 ΔT 够小
一句话
雅可比把 IK 的非线性方程"局部拍平"成线性方程,反解速度积分就能逼到目标位姿。
奇异点
某个姿态下,关节怎么动,末端都不动——或者末端怎么动都做不到。
比如:
- 臂完全伸直:再推不动了,方向全没了
- 腕两节共线:转一圈算两个方向重合,少一个自由度
奇异时发生什么
| 情况 | 表现 |
|---|---|
| 雅可比"失灵" | 翻译手册查不出东西 |
| IK 求解爆炸 | 算出来的关节速度无穷大 |
| 关节抽搐 | 电机疯狂抖动 |
| 控制震荡 | 末端来回跳 |
本质:翻译手册里某些词条变成 0/0——没法翻译。
怎么发现它
雅可比退化时有一个数字会变 0:
- 行列式 = 0
- 最小奇异值 = 0
- 雅可比的"秩"变少
监控这个数,接近 0 就报警。
怎么应对
阻尼伪逆 DLS 给手册加点"摩擦",不让它爆炸
改路径 提前规划好,绕开奇异区
降速 接近奇异时减速,给自己反应时间
换姿态 同一个目标位姿,挑不奇异的解
奇异点的两种
- 工作空间边界:伸到最远,方向没了
- 工作空间内部:腕共线/肘伸直,自由度减少
解析 IK vs 数值 IK
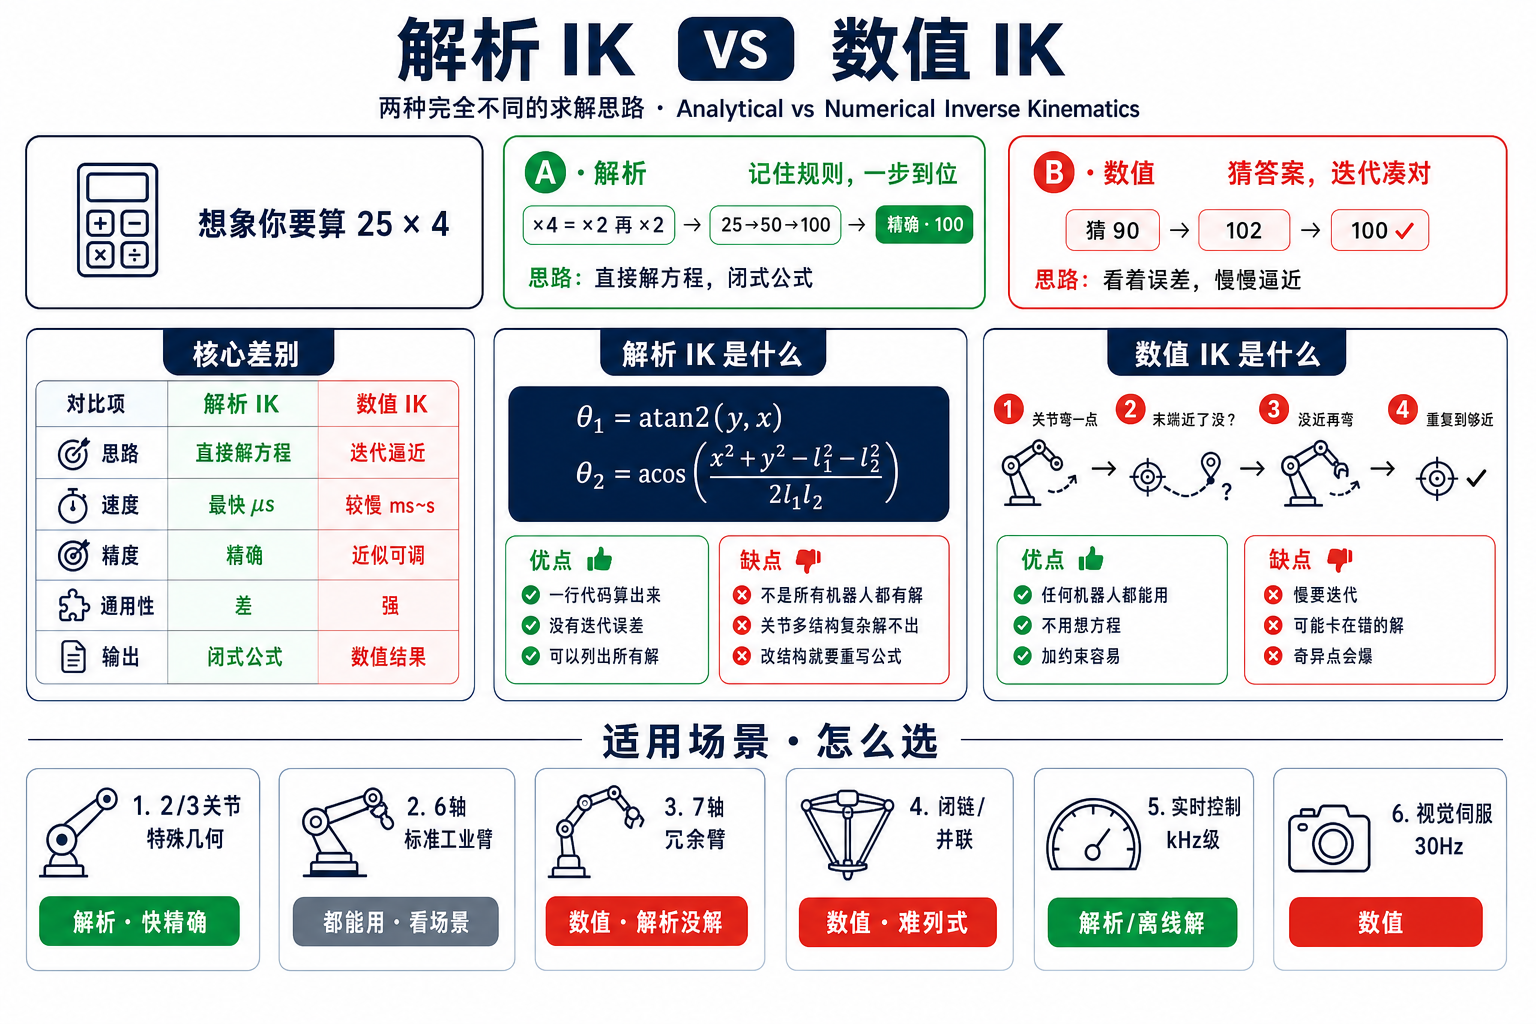
想象你要算 25 × 4。
方法 A(解析):
记住"任何数 × 4 = × 2 再 × 2"——算出 50 再 × 2 = 100
一步到位,精确
方法 B(数值):
猜一个答案(比如 90)
算 25 × 4 = 100,比 90 大 10
调大点(猜 102),算 25 × 4 = 100,大 2
再调(猜 100),正好
迭代几次凑对
两种都能算出来,思路完全不同。
核心差别
| 维度 | 解析 IK | 数值 IK |
|---|---|---|
| 思路 | 直接解方程 | 迭代逼近 |
| 速度 | 最快(μs) | 较慢(ms\-s) |
| 精度 | 精确 | 近似(可调) |
| 通用性 | 差 | 强 |
| 输出 | 闭式公式 | 数值结果 |
解析 IK 是什么
直接把方程解开,拿到公式:
好处:
- 一行代码算出来
- 没有迭代误差
- 可以列出所有解
坏处:
- 不是所有机器人都有解
- 关节多、结构复杂时方程解不出
- 一旦机器人改了,公式全得重写
数值 IK 是什么
不求公式,反复猜:
- 关节弯一点
- 末端离目标近了没?
- 没近就再弯
- 重复到够近
好处:
- 任何机器人都能用
- 不用想方程
- 加约束容易
坏处:
- 慢(要迭代)
- 可能卡在错的解
- 奇异点会爆
适用场景
| 场景 | 选 |
|---|---|
| 2 关节、3 关节、特殊几何 | 解析(快、精确) |
| 6 轴标准工业臂 | 都能用,看场景 |
| 7 轴冗余臂 | 数值(解析没解) |
| 闭链 / 并联 | 数值(解析难列) |
| 实时控制(kHz 级) | 解析或离线生成的解析解 |
| 视觉伺服(30Hz) | 数值 |