教学目的
让用户理解机械臂如何从目标姿态生成平稳、安全的连续运动。
路径 vs 轨迹
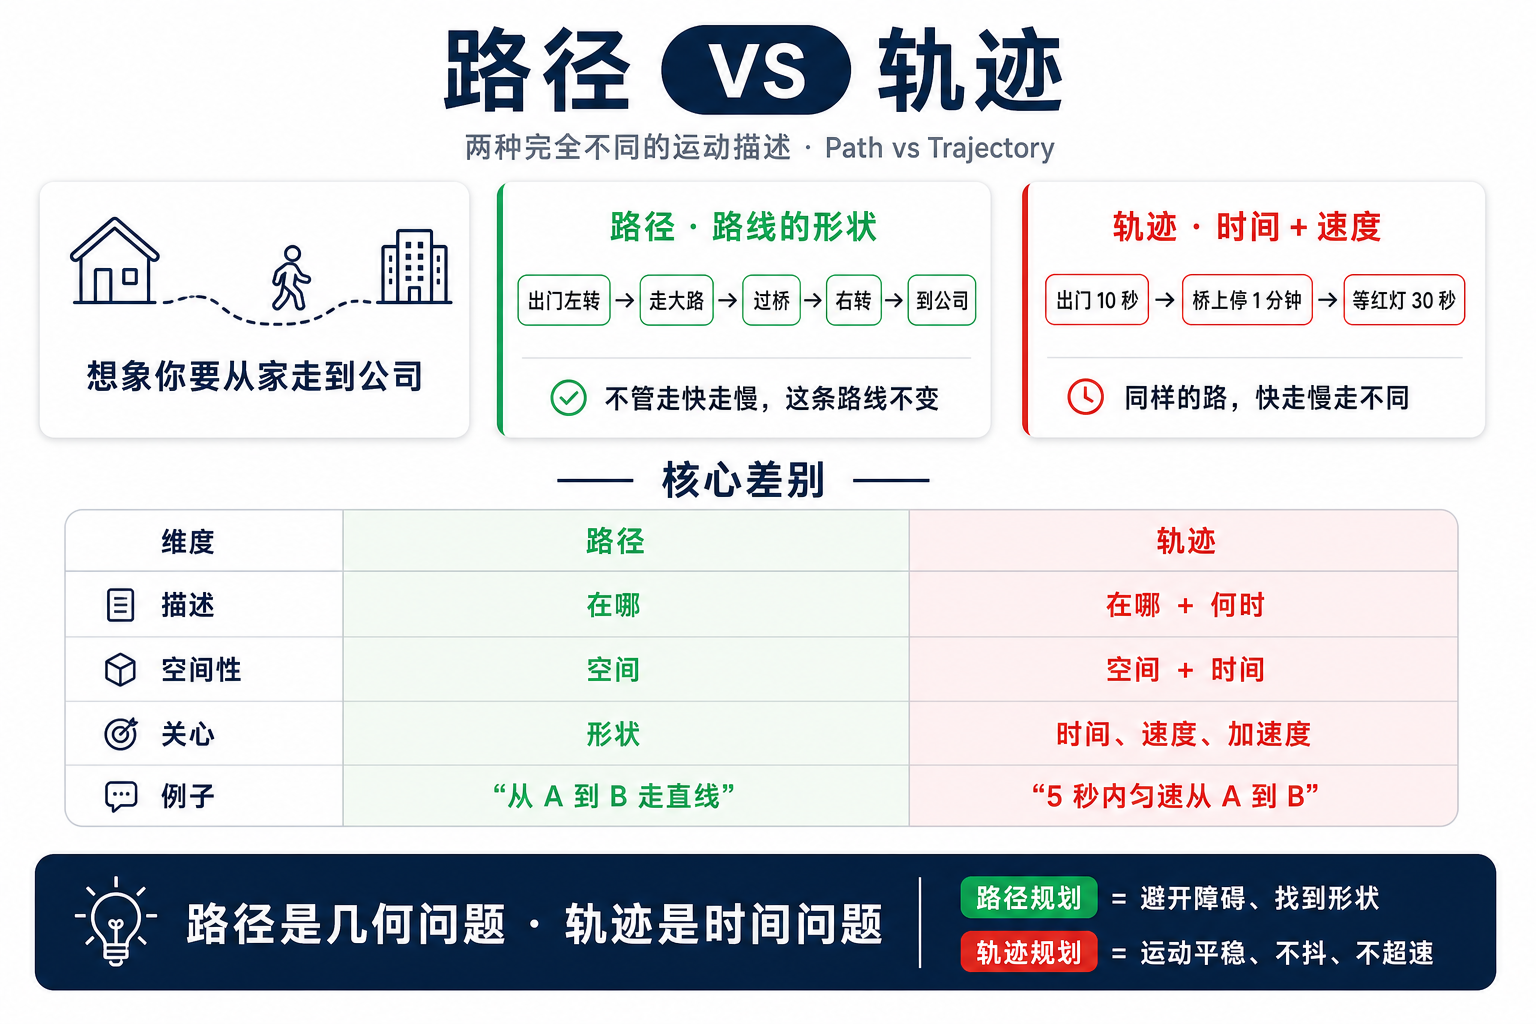
想象你要从家走到公司。
路径 = 你走的路线(形状)
出门左转、走大路、过桥、右转、到公司
不管走快走慢,这条路线不变。
轨迹 = 你走的节奏(时间 + 速度)
出门走 10 秒、桥上停 1 分钟、公司楼下等红灯 30 秒
同样的路,快走慢走不同。
核心差别
| 维度 | 路径 | 轨迹 |
|---|---|---|
| 描述 | 在哪 | 在哪 + 何时 |
| 维度 | 空间 | 空间 + 时间 |
| 关心 | 形状 | 时间、速度、加速度 |
| 例子 | "从 A 到 B 走直线" | "5 秒内匀速从 A 到 B" |
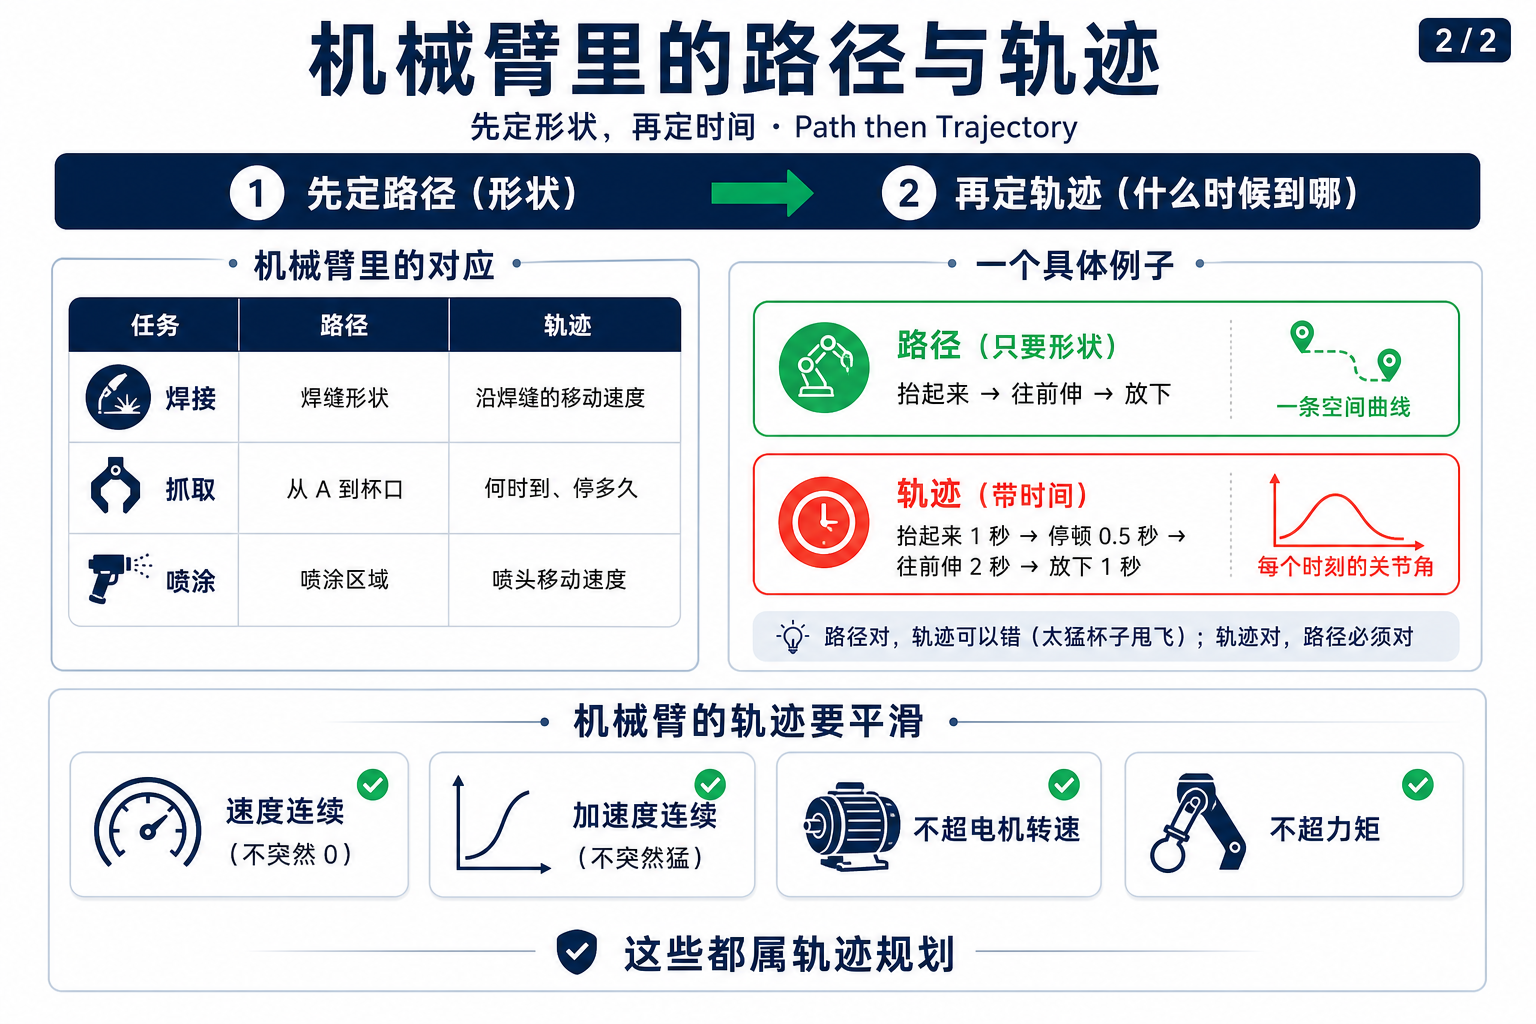
机械臂里的对应
| 任务 | 路径 | 轨迹 |
|---|---|---|
| 焊接 | 焊缝形状 | 沿焊缝的移动速度 |
| 抓取 | 从 A 到杯口 | 何时到、停多久 |
| 喷涂 | 喷涂区域 | 喷头移动速度 |
规划顺序:
- 先定路径(形状)
- 再定轨迹(什么时候到哪)
一个具体例子
机械臂从 A 点把杯子拿到 B 点。
路径(只要形状):
抬起来 → 往前伸 → 放下
(一条空间曲线)
轨迹(带时间):
抬起来 1 秒 → 停顿 0.5 秒 → 往前伸 2 秒 → 放下 1 秒
(每个时刻的关节角)
路径对,轨迹可以错(比如太猛,杯子甩飞);轨迹对,路径必须对(路径错了轨迹再准也没用)。
为什么分开讨论
| 阶段 | 关心 |
|---|---|
| 路径规划 | 避开障碍、找到能走的形状 |
| 轨迹规划 | 让运动平稳、不抖、不超速 |
路径是几何问题,轨迹是时间问题。
机械臂的轨迹要"平滑"
不只是"从 A 到 B",还要:
- 速度连续(不突然 0)
- 加速度连续(不突然猛)
- 不超电机转速
- 不超力矩
这些都属轨迹规划。
关节空间和笛卡尔空间轨迹
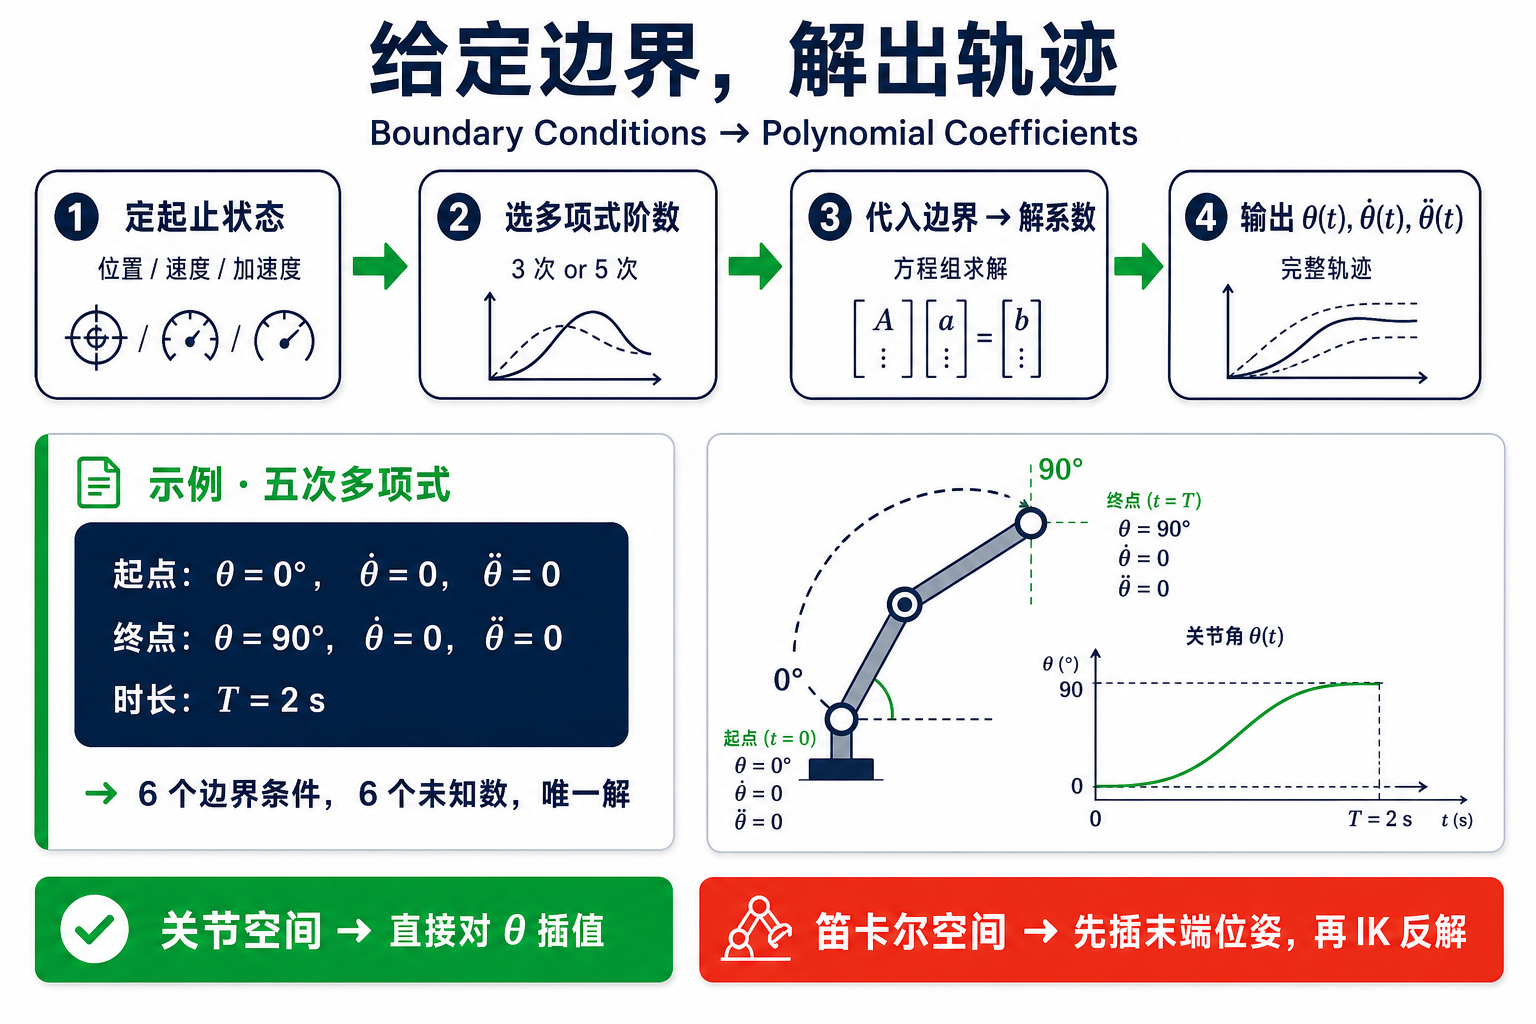
| 维度 | 关节空间轨迹 | 笛卡尔空间轨迹 |
|---|---|---|
| 插值对象 | 关节角 | 末端位姿 |
| 插值函数 | 多项式 | 直线 / 圆弧 / 测地线 |
| 速度特性 | 关节匀速 | 末端匀速 |
所以"关节 vs 笛卡尔"在两个层面都讨论,但最常被问的是路径层面——因为这是机械臂"做不同事"的关键。
为什么路径更受关注
| 任务 | 选哪种路径 | 原因 |
|---|---|---|
| 焊接 | 笛卡尔(直线) | 焊缝是直线 |
| 喷涂 | 笛卡尔(特定曲线) | 喷涂面要覆盖 |
| 码垛 | 关节空间都行 | 末端路径不重要 |
| 自由搬运 | 关节空间 | 不用关心末端走啥 |
| 抓取后放下 | 关节空间 | 不需要走直线 |
线性插值
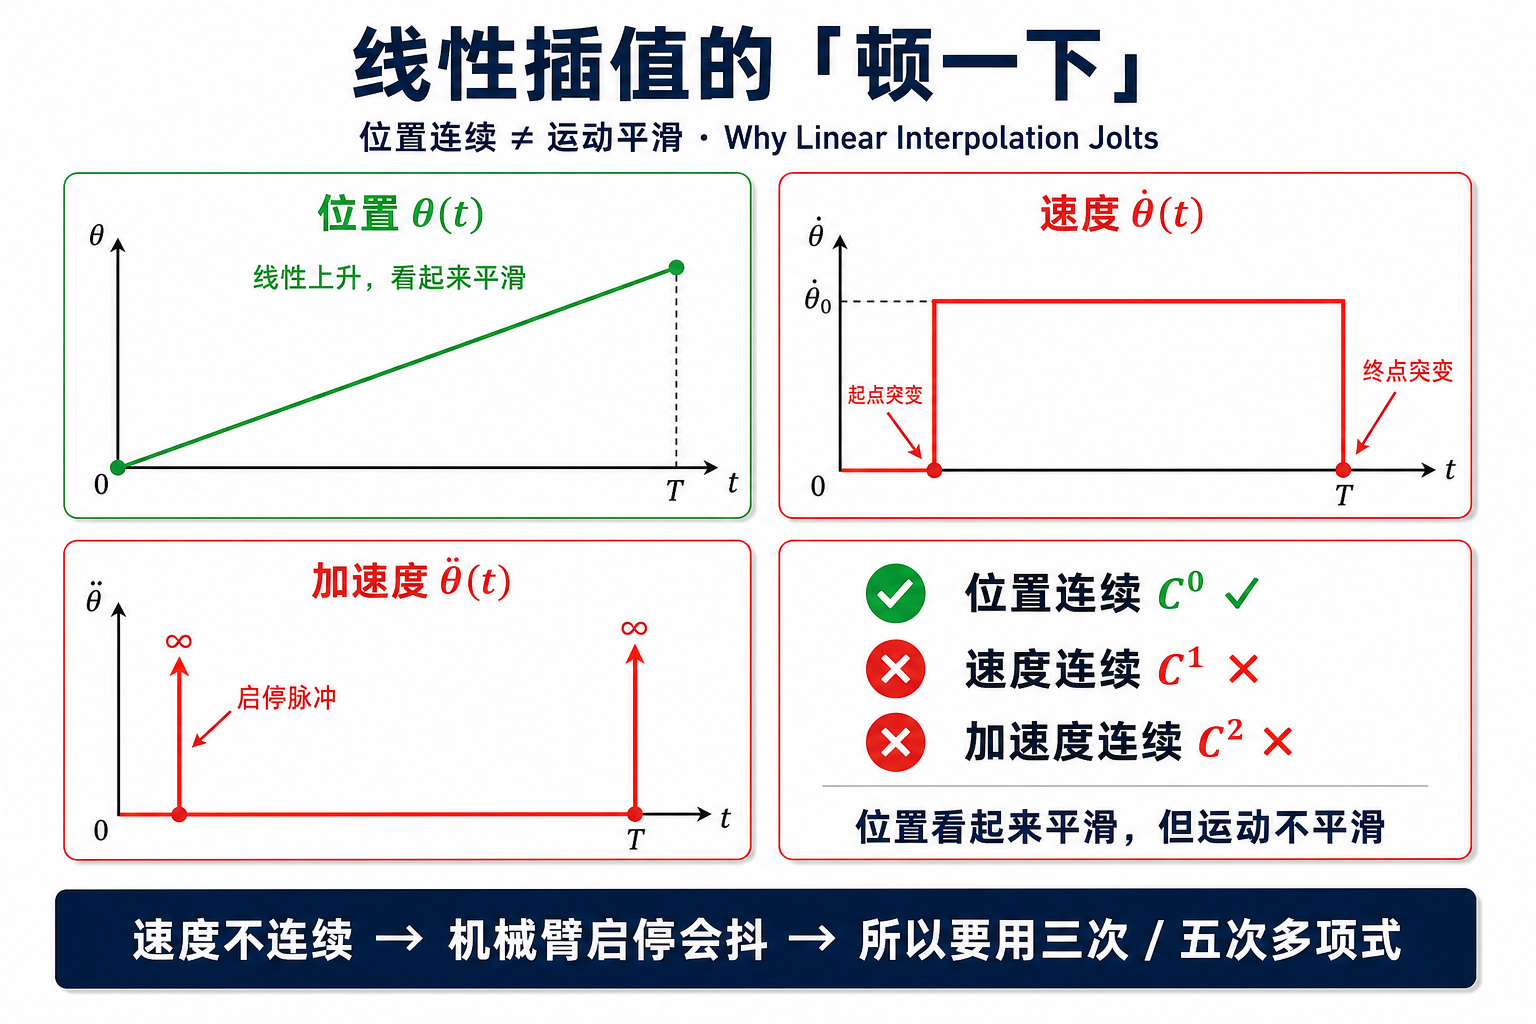
关节空间轨迹:
θ(t) = θ_start + (θ_end - θ_start) × t
关节从 0° 平滑变到 90°,中间每 10% 取一个值。
位置空间轨迹:
p(t) = p_start + (p_end - p_start) × t
末端从 (0, 0, 0) 直线走到 (1, 0, 0),中间位置 = 起点 + 比例 × 方向。
优点 & 缺点
优点:
- 简单、好算
- 一行代码搞定
- 实时性高
缺点:
- 速度突变(起点/终点速度 ≠ 中间)
- 启停时机械臂会"顿一下"
- 不适合高精度任务
启停的"顿"是核心问题——所以更精细的轨迹用三次/五次多项式。
多项式插值
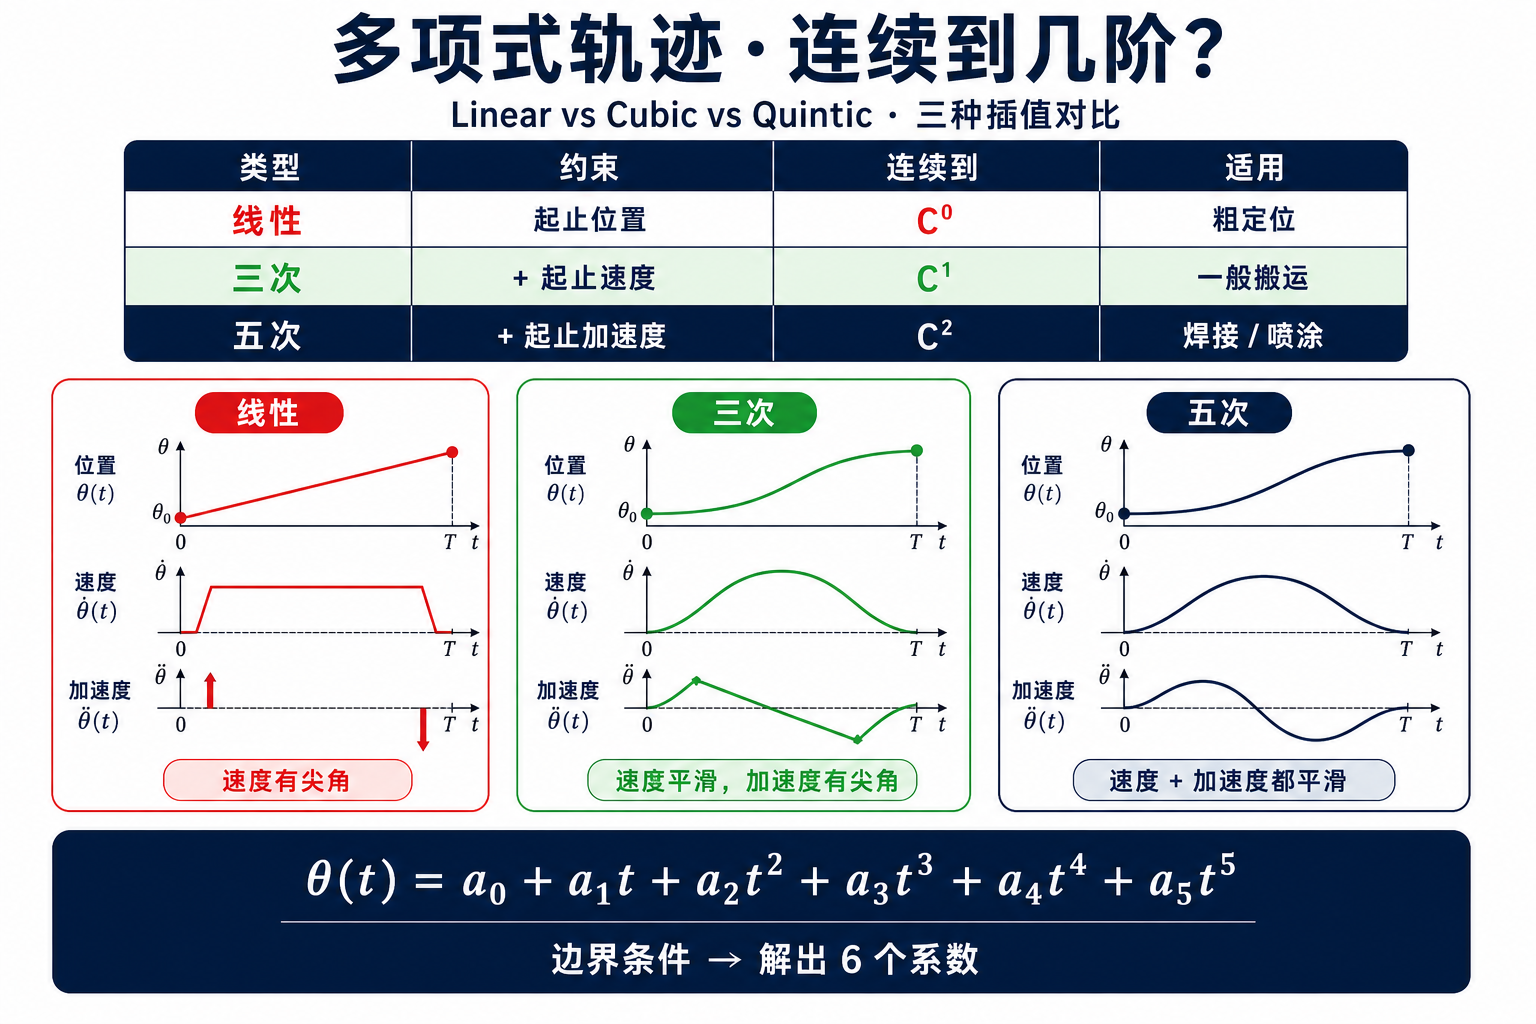
为什么需要多项式
核心差别
| 维度 | 线性 | 三次 | 五次 |
|---|---|---|---|
| 启停速度 | 突变 | 0 | 0 |
| 启停加速度 | 突变 | 突变 | 0 |
| 平滑度 | 差 | 中 | 好 |
| 算量 | 最少 | 中 | 中 |
| 适用 | 粗运动 | 通用 | 高精度 |
机械臂里的应用
| 场景 | 用哪个 |
|---|---|
| 粗搬运、码垛 | 三次 |
| 焊接、装配 | 五次 |
| 协作机器人 | 五次(人机共处必须稳) |
| 高速运动 | 三次(够用) |
| 科研 / 演示 | 五次(最丝滑) |
前馈、反馈和重力补偿
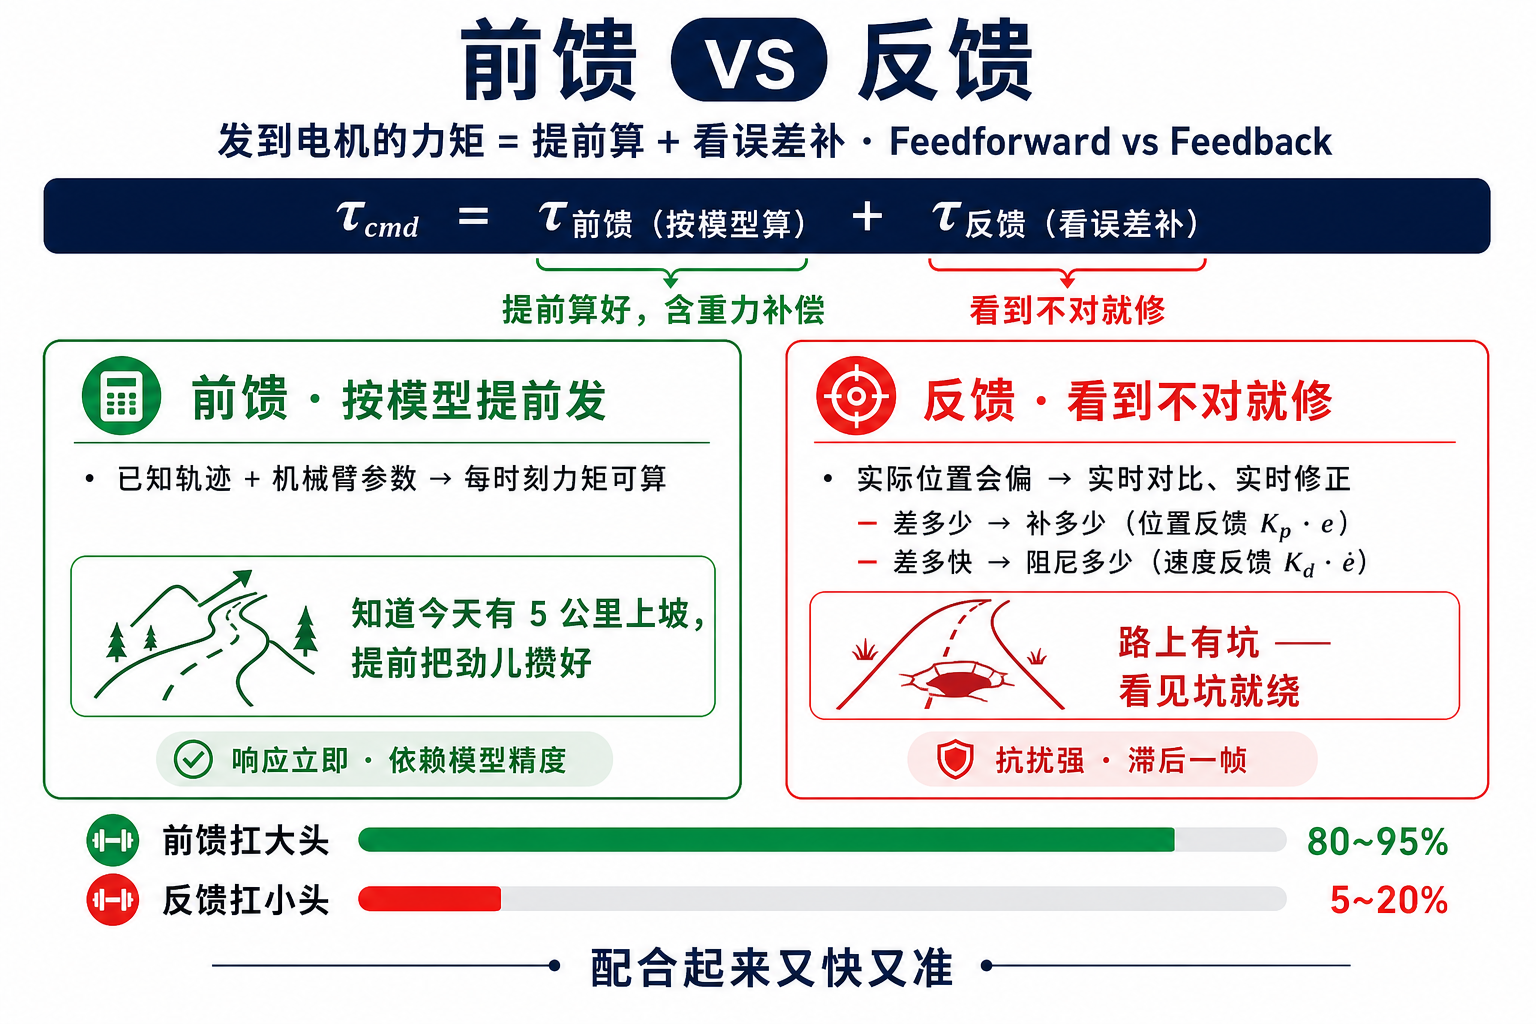
发到电机的力矩 = 两件事加起来:
τ_cmd = τ_前馈(按模型算) + τ_反馈(看误差补)
         │                       │
         │                       └─ 看到不对就修
         └─ 提前算好,包括重力补偿
前馈:按模型提前发
已知轨迹、已知机械臂参数,每个时刻需要多少力矩是算得出来的:
| 模型里含 | 用途 |
|---|---|
| 惯性项 | 加速时扛惯性 |
| 科氏项 | 转弯时抗耦合 |
| 重力项 | 机械臂不动也在,直接抵消 |
重力项特别重要——机械臂即使站着不动也要发,否则就被地球拽下垂。
比喻:知道今天有 5 公里上坡,提前把劲儿攒好。
反馈:看到不对就修
模型再准也有误差,外部还有扰动 → 实际位置会偏。
反馈就是实时对比、实时修正:
- 差多少 → 补多少(位置反馈)
- 差多快 → 阻尼多少(速度反馈)
比喻:知道今天有上坡,但路上有坑——看见坑就绕。
两者怎么配合
| 来源 | 作用 | 占比(典型) |
|---|---|---|
| 前馈 | 大部分力矩 | 80\-95% |
| 反馈 | 补小误差 | 5\-20% |
前馈扛大头,反馈扛小头——配合起来又快又准。
对比
| 维度 | 前馈 | 反馈 |
|---|---|---|
| 时机 | 提前算 | 实时修 |
| 依赖 | 模型精度 | 传感器读数 |
| 响应 | 立即 | 滞后一帧 |
| 抗扰 | 差 | 强 |
| 包含 | 含重力补偿 | 不含 |
实际控制器长这样
τ_cmd = τ_前馈 + τ_反馈
       = [M(q)q̈ + C(q,q̇)q̇ + G(q)] + [K_p·e + K_d·ė]
         \____________前馈(含重力)______/  \__反馈__/
重力就在前馈里——不用单独算。
一句话
前馈按模型(含重力)提前发,反馈看误差实时补;重力不需要单独提——它就是前馈里那个"机械臂不动也要算"的子项。