教学目的
把坐标变换、运动学和轨迹规划理论应用到真实机器人开发框架。
学习使用 Pinocchio 和 MeshCat
Pinocchio 是一个用于机器人动力学分析和优化的开源库。它提供了高效的正向/逆向运动学、动力学计算和轨迹规划功能。MeshCat 是一个基于 Web 的 3D 可视化工具,可以实时显示机器人状态和运动轨迹。
URDF ─→ Pinocchio ─→ 结果
(描述) (算法) (FK/IK/动力学)
Pinocchio 通过读取机器人 URDF 模型,可以完成以下的事情。
接下来使用 rebot-dm 的 pinocchio demo 来进行体验。
下载安装 demo ,配置环境
按照教程,先完成机械臂的初始化
安装 uv(如未安装)
curl -LsSf https://astral.sh/uv/install.sh | sh
同步环境(安装所有依赖)
git clone https://github.com/Seeed-Projects/reBotArm_control_py.git
cd reBotArm_control_py
uv sync
如何切换 Damiao 和 Robostride 电机配置
修改 config/rebotarm_dm.yaml(达妙)或 config/rebotarm_rs.yaml(Robostride)配置文件,并在代码中加载对应的配置。
正运动学 meshCat 可视化 demo
uv run ./example/sim/fk_sim.py

#根据终端提示打开机械臂模型可视化网页地址

#按照提示输入角度
45 -30 15 -60 90 -180

#机械臂模型随之运动
正运动学计算demo解析
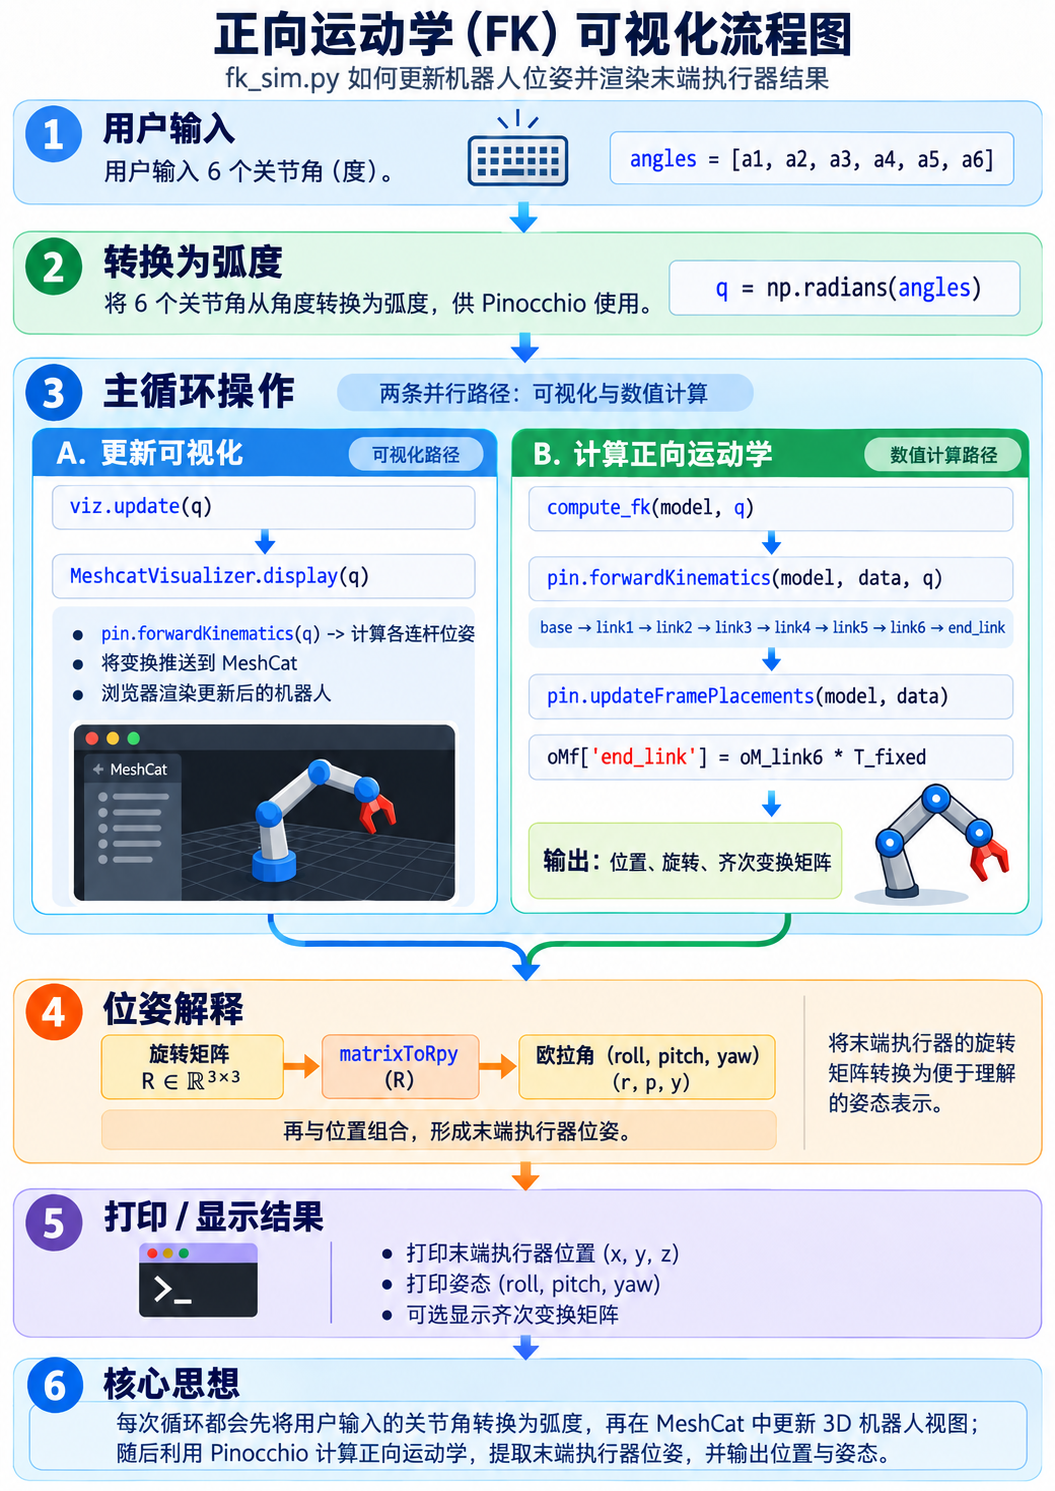
对于正运动学fk_sim.py,是一条 直通式正运动学链路:关节角 → Pinocchio FK → 末端位姿 + MeshCat 渲染
逆运动学 meshCat 可视化 demo
uv run ./example/sim/ik_sim.py

#根据终端提示打开机械臂模型可视化网页地址

#按照提示输入位置和姿态

0.25 0.0 0.25              # 仅位置

0.25 0.0 0.25 0 0 0        # 位置+姿态
逆运动学计算demo解析
-
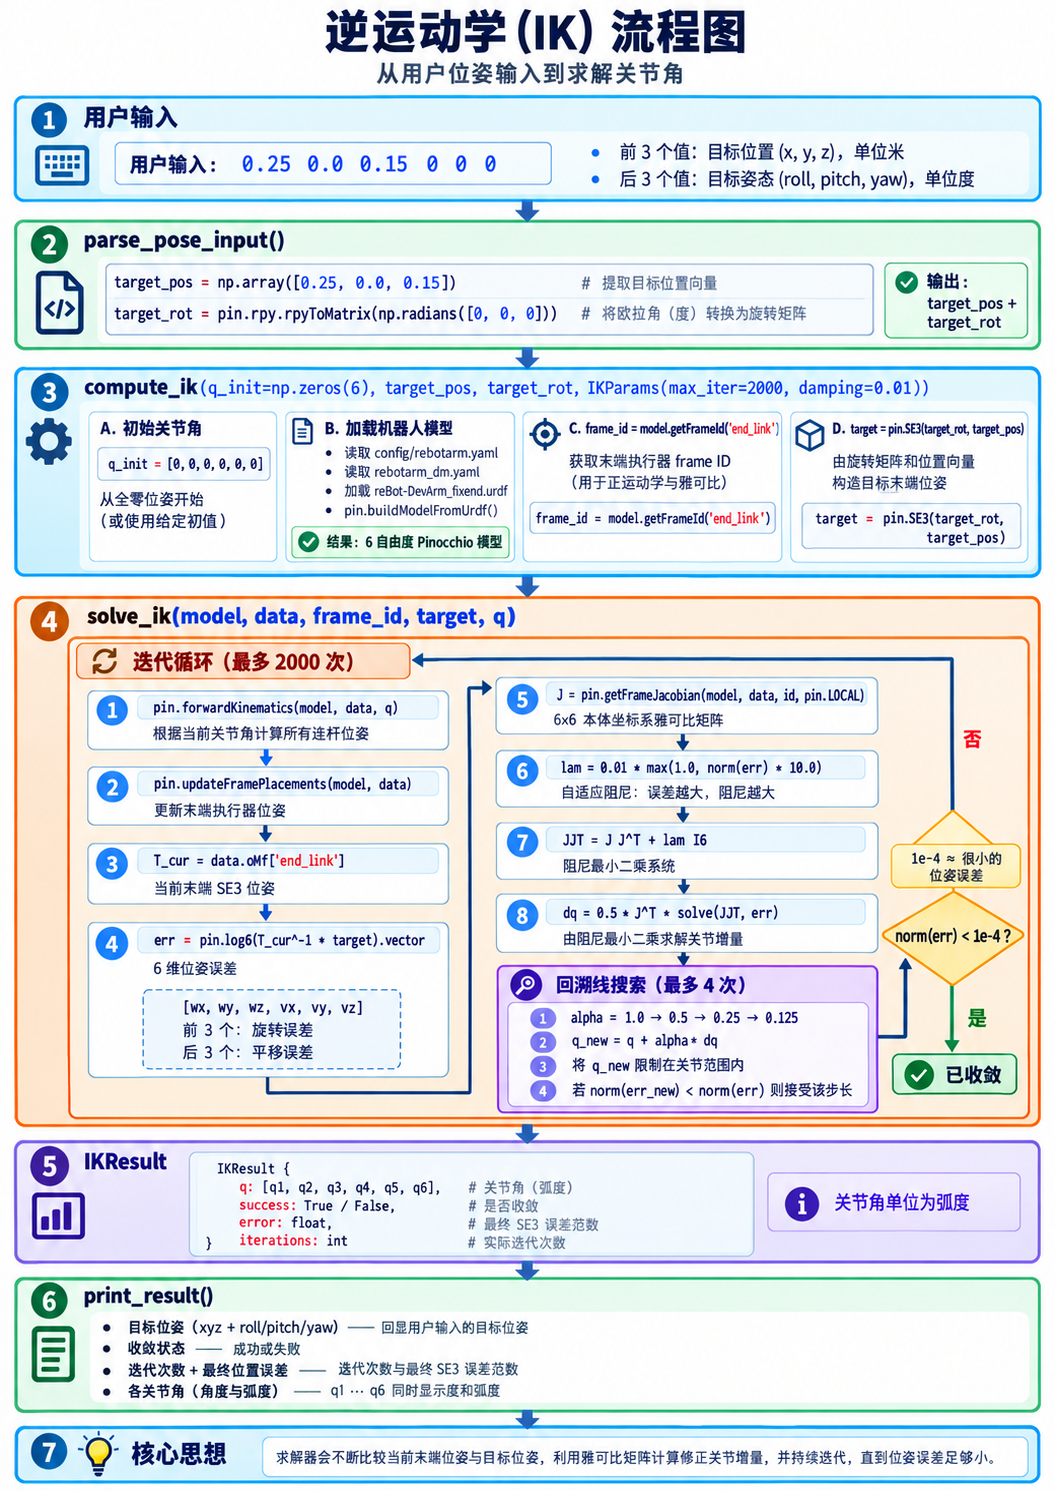
输入目标 — 用户给出末端期望的位置(xyz)和姿态(roll/pitch/yaw),程序将其构建成一个 SE3 位姿对象。
-
加载模型 — 从配置文件读取 URDF,构建机器人的运动学模型,确定末端执行器在哪个帧上。
-
正运动学 — 根据当前关节角,算出末端此刻在世界坐标系中的实际 SE3 位姿。
-
算差距 — 用
log6对当前 SE3 和目标 SE3 做对数映射,得到 6 维误差(旋转差多少、平移差多少)。 -
反推修正量 — 通过雅可比矩阵把末端误差"翻译"成每个关节该转多少,用阻尼最小二乘法求解,防止关节突变。
-
循环收敛 — 不断重复 3→5,每次都带线搜索确保误差在减小,直到误差小于阈值(\-0.1mm)就认为到位了。
-
输出结果 — 返回求解出的关节角(弧度)、是否收敛、最终误差,供后续控制使用
轨迹规划 meshCat 可视化 demo
uv run python example/sim/traj_sim.py

#根据终端提示打开机械臂模型可视化网页地址

#按照提示输入位置和姿态

0.25 0.0 0.25              # 仅位置

0.25 0.0 0.25 0 0 0        # 位置+姿态
轨迹规划 meshCat 可视化 demo 解析
SE(3) 位姿
是什么 SE(3) = 位置 + 朝向,三维刚体"现在是什么状态"的完整描述。
S行列式 = 1E保欧氏距离3三维空间
类比 停车场里一辆车:
- 位置 = 在 P3 车位
- 朝向 = 车头朝外
- 这两个合起来,就是车当前的 SE(3) 位姿
自由度
- 位置 3 个数(上下、左右、前后)
- 朝向 3 个数(怎么转的)
- 一共 6 DOF
矩阵写法(4×4 齐次矩阵)
T = [ R  t ]
    [ 0  1 ]
- 左上 3×3 = R,旋转矩阵(朝向)
- 右上 3×1 = t,平移向量(位置)
- 最下面那行 [0 0 0 1] 是固定占位
例子:位置变了 → t 变;朝向变了 → R 变。
轨迹生成
sampler 生成稠密 SE(3) 位姿时刻表。
工作分三层:
- 几何层——用
log6/exp6在 SE(3) 弯曲流形上算一条测地线(最短路径):旋转走 slerp(大圆弧),平移在末端局部系走直线。公式T(s) = T_start · exp6(log6(T_start⁻¹·T_end)·s),其中s∈[0,1]是路径比例。 - 时间层——选剖面决定
s(τ)(τ = t/duration):LINEAR 匀速、MIN_JERK 五次多项式(默认,起止速度/加速度为 0)、TRAPEZOID 梯形加减速。 - 采样层——按
dt=0.02s(50Hz)等步长切n帧,每帧 =T(s(t)),输出CartesianTrajectory:[(t=0, T_start), (t=0.02, T₁), ..., (t=duration, T_end)]。
核心思想:几何(路径)与时间(节奏)解耦,输出全是 SE(3),不含关节信息,留给 CLIK 反解。
车在 P3(位置 5,0,0),车头朝东(不转)
[ 1  0  0 | 5 ]
[ 0  1  0 | 0 ]
[ 0  0  1 | 0 ]
[---------+---]
[ 0  0  0 | 1 ]
车挪到 P3 不变,车头改朝北(绕 z 轴转 90°)
[ 0 -1  0 | 5 ]
[ 1  0  0 | 0 ]
[ 0  0  1 | 0 ]
[---------+---]
[ 0  0  0 | 1 ]
CLIK
第 4 步:log6 误差 → 反馈信号
- 把"末端到哪了"和"末端要到哪"之间的距离算成 6 维旋量
- 这 6 维就是 CLIK 里的误差信号 e,相当于控制系统里的偏差
- 不用欧拉角相减是为了避免 360° 跳变让误差计算炸
第 5 步:DLS 雅可比求解 → 控制器
- 这是 CLIK 的"控制器"角色
- 把末端 6 维误差翻译成各关节该动多少
- DLS = J^T(JJ^T + λ²I)⁻¹,等价于"最小化 ‖JΔq - e‖² + λ²‖Δq‖²"
- λ²I 是阻尼项,防止 J 接近奇异时 Δq 爆炸(伪逆在奇异点会趋近无穷大)
第 6 步:迭代 + 线搜索 → 闭环结构
- 这步是"闭环"二字的来源
- 每轮重新算 FK → 重新算误差 → 重新算 Δq,形成反馈回路
- 线搜索 α 保证每次更新让误差真的在减小,避免震荡
- 跟 PID 控制一个套路:测量误差 → 算控制量 → 施加 → 再测
真机平滑轨迹的逆运动学控制 (8_arm_traj_control.py)
在 MIT 模式下使用逆运动学(IK),在目标时间内自动规划出一条匀速或带平滑加减速的运动轨迹,避免了关节剧烈抖动。
输入格式:
- 仅位置:
<x> <y> <z>(米) - 位置 + 姿态:
<x> <y> <z> <roll> <pitch> <yaw>(度) - 位置 + 姿态 + 时间(默认为 2.0 ):
<x> <y> <z> <roll> <pitch> <yaw> <time>(度) - 输入
state:查看当前各个关节的实际弧度值。 - 输入
end_state:查看当前 末端在空间中的实际坐标 (m) 和欧拉角 (rad)。
运行方式:
uv run python example/8_arm_traj_control.py

#用法A
> 0.3 0.0 0.4 #仅指定位置,姿态默认为 0,移动时间默认为 2.0 秒

#用法B
> 0.3 0.0 0.4 0.0 0.0 0.5 #同时控制位置和姿态:走到指定位置,同时手腕偏航角旋转 0.5 弧度,移动时间默认为 2.0 秒

#用法C
> 0.3 0.0 0.4 0.0 0.0 0.0 5.0 #让机械臂走到特定位置,并指定用 5.0 秒 的时间慢慢挪过去。(注意:如果要输时间,前方的姿态参数 0 0 0 不能省略)

> ctrl + c # 退出系统