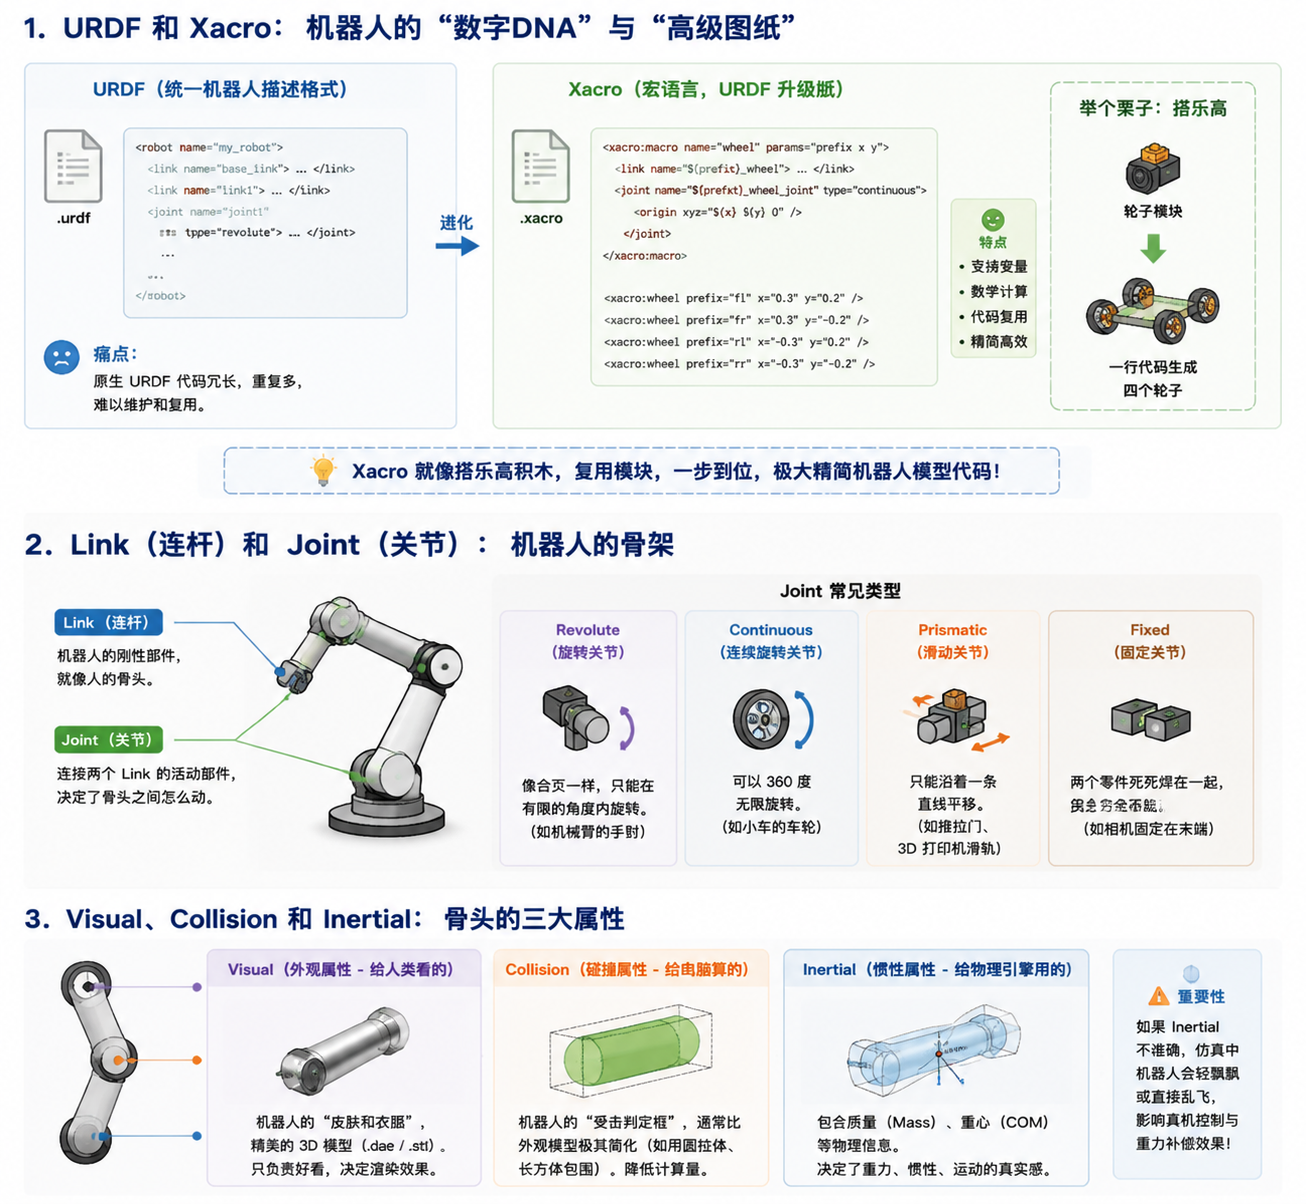
32.1 URDF 和 Xacro:机器人的“数字DNA”与“高级图纸”
就像盖楼需要施工图一样,在 ROS2 中,如果要让计算机控制机械臂,首先得告诉计算机这个机械臂长什么样。
-
URDF (统一机器人描述格式):
- 是什么: 一种基于 XML 格式的文本文件,它是机器人的“出厂设计图纸”。里面详细记录了机器人有几个零件、尺寸多大、关节怎么连。
- 痛点: 原生的 URDF 写起来又臭又长,里面有大量的重复代码。比如一个有四个轮子的小车,你可能要把写轮子的代码复制粘贴四遍。
-
Xacro (宏语言):
- 进化与特点: 它是 URDF 的“升级版图纸”。它引入了编程的思想,支持变量、数学计算和代码复用。
- 举个栗子: 就像搭乐高,你可以用 Xacro 写一个通用的“轮子模块”,然后通过传入不同的坐标参数,一句话就能把四个轮子生成出来,极大地精简了模型代码。
那么,这份“数字图纸”里具体画了些什么呢?核心就是机器人的两大组成部分:骨骼与关节。
32.2 Link(连杆)和 Joint(关节):机器人的骨架
- Link(连杆/骨头): 机器人的刚性部件,就像人的大臂、小臂和手掌。
- Joint(关节/筋腱): 连接两个 Link 的活动部件,就像人的手肘、手腕。它决定了骨头之间怎么动。
Joint 的常见类型:
- Revolute(旋转关节): 像合页一样,只能在有限的角度内旋转(比如机械臂的手肘)。
- Continuous(连续旋转关节): 可以 360 度无限旋转(比如小车的车轮)。
- Prismatic(滑动关节): 只能沿着一条直线平移(比如推拉门、3D 打印机的滑轨)。
- Fixed(固定关节): 两个零件死死焊在一起,完全不能动(比如把相机固定在机械臂末端)。
光有骨架还不够,为了让机器人在物理仿真环境(如 Mujoco)中显得真实,我们还需要给每一根“骨头(Link)”赋予三大属性。
32.3 Visual、Collision 和 Inertial:骨头的三大属性
在 URDF 中,我们必须向计算机描述每个 Link 的三种特性:
-
Visual(外观属性 - 给人类看的):
- 是什么: 机器人的“皮肤和衣服”,通常是精美的 3D 模型(如
.dae或.stl文件)。它只负责好看,决定了机器人在电脑里渲染出来的视觉效果。
- 是什么: 机器人的“皮肤和衣服”,通常是精美的 3D 模型(如
-
Collision(碰撞属性 - 给电脑算的):
- 是什么: 机器人的“受击判定框”。为了防止电脑计算量爆炸,碰撞模型通常比外观模型极其简化(比如把复杂的机械手掌简化成一个简单的圆柱体或长方体)。
-
Inertial(惯性属性 - 给物理引擎用的):
- 是什么: 包含了物体的质量(Mass)和重心(Center of Mass)等物理信息。
- 重要性: 如果你想在真机上做机械臂的重力补偿或者在仿真里看它会不会摔倒,这个属性必须填得极为精确,否则机器人的动作就会轻飘飘或者直接乱飞。
现在机器人的数字模型已经建好了,但在它运动起来时,各个关节的相对位置每时每刻都在变。计算机怎么知道机器人的“手”现在到底伸到了哪里?这就引出了 ROS2 中极其重要的概念:TF 坐标树。
32.4 TF 坐标树 (Transform Tree):机器人的“本体感受器”
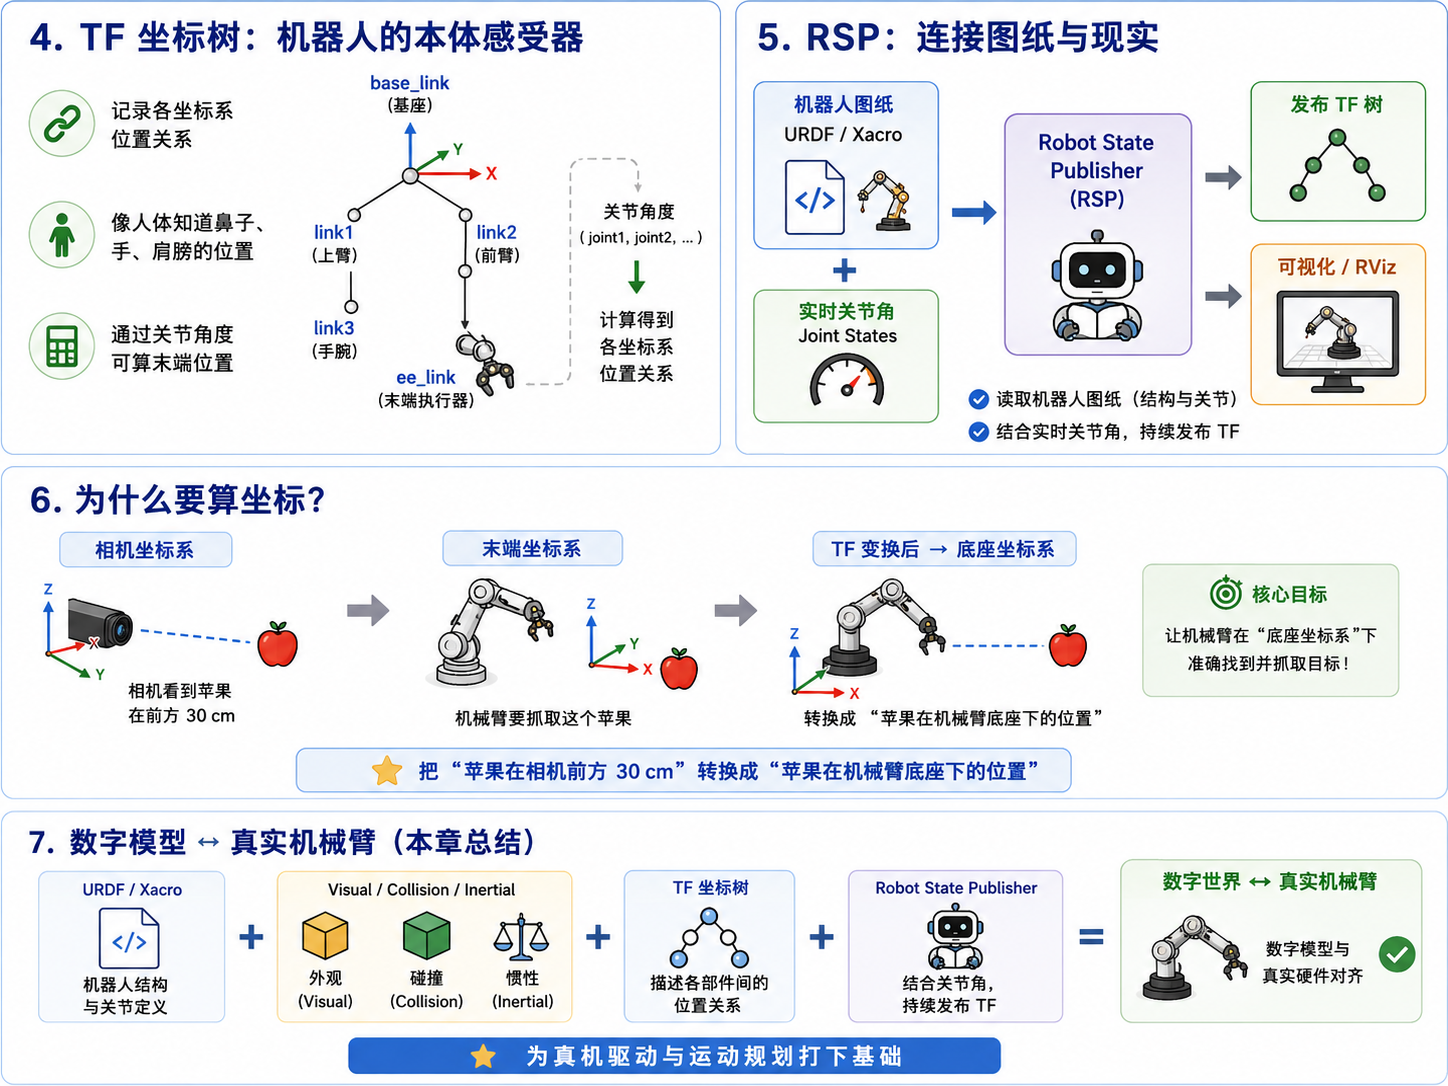
- 是什么: TF 就是坐标变换(Transform)的缩写。它是一个树状系统,动态记录了机器人身上每一个零件、每一个传感器相对于彼此的空间位置关系(距离有多远,旋转了多少度)。
- 举个栗子: 你现在闭上眼睛,虽然看不见,但你依然能准确摸到自己的鼻子。因为你的大脑里有一棵“TF 树”:鼻子在脑袋的什么位置,脑袋在肩膀的什么位置,手在肩膀的什么位置。
- 特点: 只要知道每个关节当前转了多少度,TF 系统就能通过矩阵乘法,顺藤摸瓜算出机械臂最末端(手)相对于最底座的位置。
那么,是谁在背后默默计算并发布这棵 TF 树呢?
32.5 Robot State Publisher (RSP):连接图纸与现实的枢纽
- 角色: 它是机器人系统中的“首席翻译官”。
- 工作原理: 它一手拿着我们写好的静态 URDF 图纸,另一手接收着电机实时传回来的关节角度信息(Joint States)。它将这两者结合,经过复杂的数学计算后,向整个 ROS2 网络源源不断地发布最新的 TF 坐标树。有了它,RViz(可视化软件)才能画出机器人的实时姿态。
32.6 相机和末端坐标系:为什么我们要算坐标?
在机械臂抓取任务中,我们通常需要处理两个极其关键的坐标系:
- 末端坐标系 (End-effector): 机械臂夹爪的中心点。
- 相机坐标系 (Camera): 负责“看”目标的眼睛。
实际应用场景: 假设相机看到桌子上有一个苹果,它算出“苹果在相机正前方 30 厘米处”。但是,机械臂的大脑只知道自己的夹爪在哪,它不知道相机的 30 厘米是哪。 这时候就需要 TF 发挥作用了!通过 TF 树,系统可以迅速将“苹果在相机坐标系下的位置”,转换成“苹果在机械臂底座坐标系下的位置”,从而指导机械臂精准抓取。
32.7 数字模型与真实机械臂
URDF 和 Xacro 为机器人绘制了蓝图,Visual/Collision/Inertial 赋予了它真实的物理法则,而 TF 和 RSP 则让这具身体在运动中保持了对自身的绝对感知。掌握了这套模型,我们就建立起了计算机数字世界与真实物理硬件之间的完美对应关系,为下一章真机驱动集成(reBot Arm)和运动规划打下了坚实的基础。
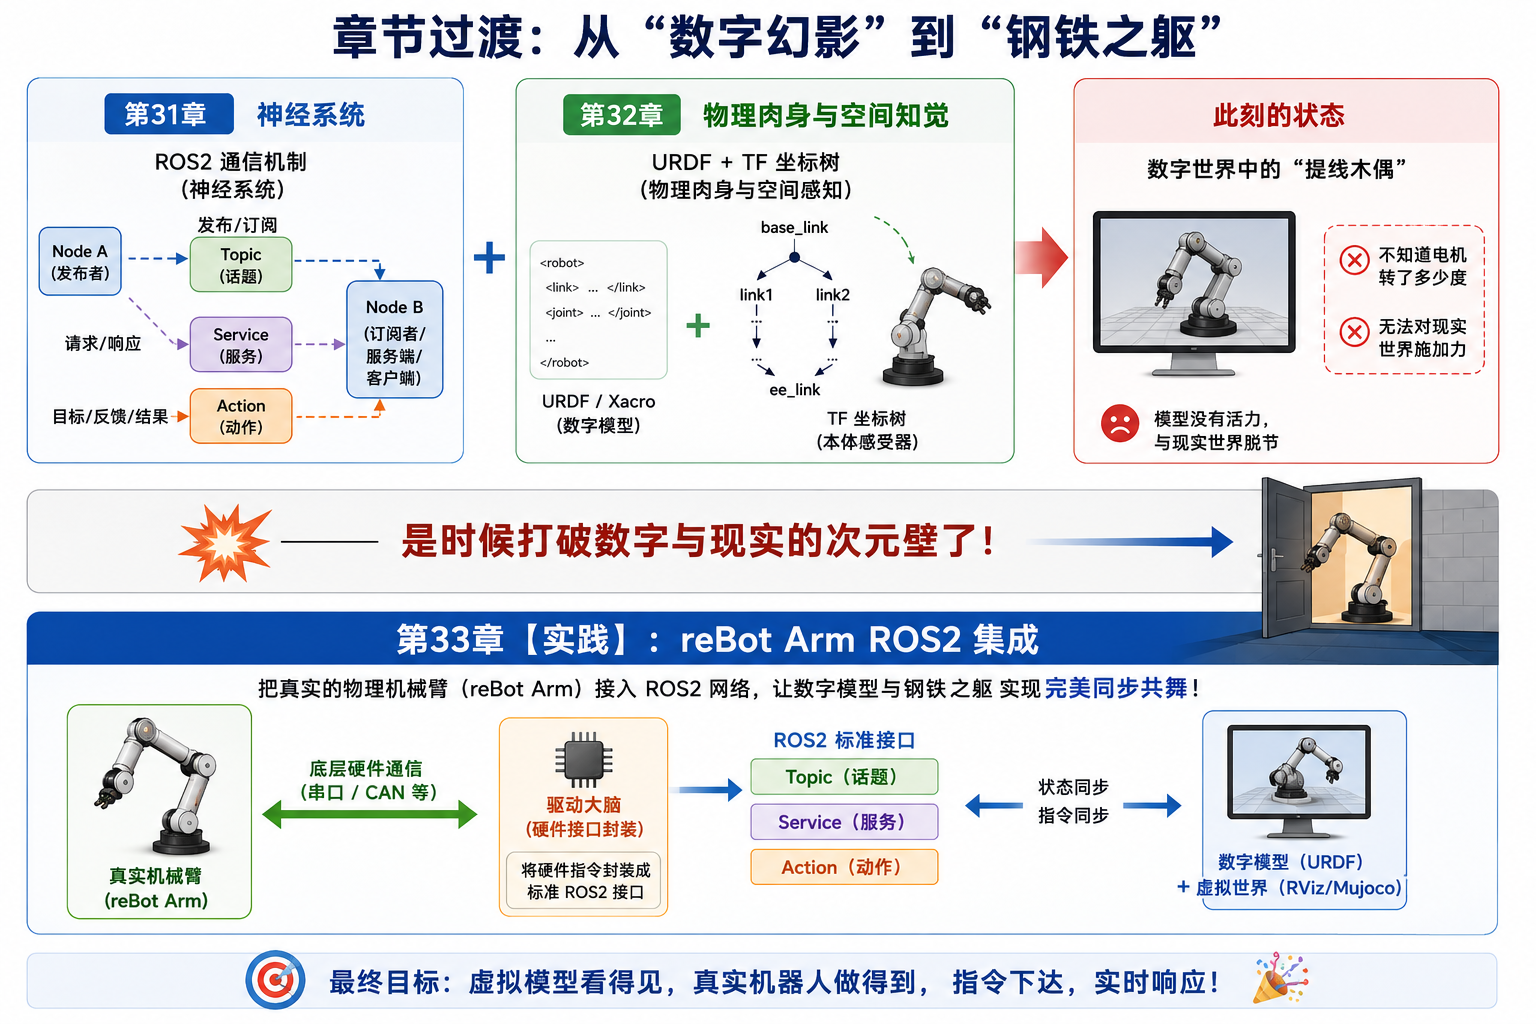
章节过渡:从“数字幻影”到“钢铁之躯”
如果说第 31 章是给机器人铺设了传递信号的“神经系统”**,**第 32 章是在数字世界里为它重塑了精确的“物理肉身”和“空间知觉”。那么走到这里,我们的理论准备工作已经全部就绪。
但此时电脑里的模型还只是一个没有活力的“提线木偶”——它不知道现实中的电机转了多少度,也无法对现实物理世界施加任何力量。
是时候打破数字与现实的次元壁了!
在接下来的 第 33 章【实践】:reBot Arm ROS2 集成 中,我们将把一台真实的物理机械臂(reBot Arm)真正接入到我们搭建好的 ROS2 网络中。我们将运用 31 章学过的 Topic、Service 和 Action,结合 32 章建立的 URDF 模型,教你如何编写一个“驱动大脑”,把底层的硬件指令封装成标准接口,让虚拟的数字模型与真实的钢铁之躯实现完美的同步共舞。