33.1 reBot ROS2 Workspace构建
准备工作:环境与硬件
在正式开始之前,需要确保硬件正确连接,并准备好软件环境。这是所有后续步骤的基础。
- 硬件接线:将
USB2CAN/ 串口桥接到机械臂的 CAN 总线转接板上。接通电源后,将USB2CAN插入主机,确认系统识别到CAN/串口设备。 - 操作系统:推荐使用 Ubuntu 24.04 搭配 ROS2 Jazzy 或者 Ubuntu 22.04 搭配 ROS2 Humble。
RS:
sudo ip link set can0 down 2>/dev/null || true
sudo ip link set can0 type can bitrate 1000000
sudo ip link set can0 up
DM:
sudo chmod 666 /dev/ttyACM*
核心工作空间
这是整个集成工作的核心代码仓库,它包含了将 reBot Arm 封装成标准 ROS2 机器人所需的所有组件。
- 获取代码:从官方仓库克隆工作空间:
#RS:
git clone https://github.com/Yang-Ci/ReBot_Arm_DigitalTwin_RS.git ~/ReBot_Arm_DigitalTwin_RS

#DM:
git clone https://github.com/Yang-Ci/ReBot_Arm_DigitalTwin_DM.git ~/ReBot_Arm_DigitalTwin_DM

工作空间结构:RS 和 DM 两个版本的工作空间目录名不同
(RS 为 rebotarm_ros2_RS,DM 为 rebotarm_ros2_DM)
工作空间结构:它包含了七个主要的 ROS2 包:
rebotarm_msgs:自定义的消息、服务和动作接口。rebotarmcontroller:驱动节点,包含核心控制器reBotArmController。rebotarm_bringup:启动文件、配置文件、URDF 模型和 RViz 资源。rebotarm_moveit_config:MoveIt 2 的配置文件。rebotarm_moveit_demos:MoveIt 2 的示例程序。rebotarm_mujoco:DM 版本的 MuJoCo 仿真同步节点(包名为rebotarm_mujoco,RS 版本为rebotarm_mujoco_rs)。rebotarm_agent:DM 版本的上层 Agent 节点。
32.1 Python SDK 与 ROS2 驱动的桥梁
reBotArm_control_py 是底层的 Python 控制库,而 rebotarm_ros2 工作空间的作用就是将它“封装”成 ROS2 的标准接口。
- 安装底层 SDK:
在工作空间的 third_party 目录下,获取这个底层库(RS 在 rebotarm_ros2/third_party,DM 自动匹配setup.sh 会依次检查 reBotArmController_ROS2-main/third_party、reBotArmController_ROS2-main/sdk、\-/reBotArm_control_py 三个候选路):
git clone https://github.com/Seeed-Projects/reBotArm_control_py.git third_party/reBotArm_control_py。

#reBotArm_control_py 默认yaml文件配置为dm 需将/reBotArm_control_py/config中的改成适配选项

#RS:
hardware_yaml: "rebotarm_rs.yaml"

#DM:
hardware_yaml: "rebotarm_dm.yaml"
- 安装 motorbridge:这是连接电机和上层软件的关键中间件,通过 pip 安装:
python3 -m pip install motorbridge。

#验证
motorbridge -v
#输出
motorbridge 0.5.0
32.2 启动与可视化
- 验证可执行入口:
RS:
cd ~/ReBot_Arm_DigitalTwin_RS/rebotarm_ros2
source install/setup.bash
ros2 pkg executables rebotarmcontroller
DM:
cd ~/ReBot_Arm_DigitalTwin_DM/rebotarm_ros2
source install/setup.bash
ros2 pkg executables rebotarmcontroller
- 期望至少看到:
rebotarmcontroller GravityCompensation
rebotarmcontroller GripperControl
rebotarmcontroller MoveTo
rebotarmcontroller MoveToPose
rebotarmcontroller reBotArmController
RS 版本额外多出两个可执行入口:
rebotarmcontroller FakeRsDriver     # RS 专属:MuJoCo 仿真假驱动(文件名 fake_rs_driver.py)
rebotarmcontroller CancelAction     # RS 专属:取消正在执行的 Action 目标
DM 版本额外多出一个可执行入口:
rebotarmcontroller FakeReBotArmDriver # DM 专属:MuJoCo 仿真假驱动(文件名 fake_driver.py)
注意:RS 版本还包含 motion_profiles.py 和 trajectory_profiles.py 两个运动规划文件,DM 版本没有。
- 编译工作空间后,可以通过一条命令启动完整的系统,将机械臂的控制、状态发布和可视化全部串联起来。
# 编译工作空间
source /opt/ros/${ROS_DISTRO}/setup.bash
colcon build --symlink-install
source install/setup.bash

# 启动完整系统并开启RViz 可视化
RS:
cd ~/ReBot_Arm_DigitalTwin_RS/rebotarm_ros2
ros2 launch rebotarm_bringup bringup.launch.py model:=rs channel:=can0 use_rviz:=true
DM:
cd ~/ReBot_Arm_DigitalTwin_DM
./rebotarm start dm use_rviz:=true
- 状态发布:启动后,
reBotArmController节点会持续发布机械臂状态,例如关节状态(/rebotarm/joint_states)和整体状态(/rebotarm/arm_status)。
#显示活跃的话题名
ros2 topic list
#列出话题及其消息类型,通过添加 -t 参数,可以同时查看每个话题的消息类型:
ros2 topic list -t
#输出示例:
/client_count
/connected_clients
/goal_pose
/initialpose
/parameter_events
/rebotarm/arm_status
/rebotarm/control_reference
/rebotarm/control_target
/rebotarm/gripper/cmd/mit
/rebotarm/gripper/cmd/pos_vel
/rebotarm/gripper/state
/rebotarm/joint_states
/rebotarm/joints/joint1/cmd/mit
/rebotarm/joints/joint1/cmd/pos_vel
/rebotarm/joints/joint1/state
/rebotarm/joints/joint2/cmd/mit
/rebotarm/joints/joint2/cmd/pos_vel
/rebotarm/joints/joint2/state
/rebotarm/joints/joint3/cmd/mit
/rebotarm/joints/joint3/cmd/pos_vel
/rebotarm/joints/joint3/state
/rebotarm/joints/joint4/cmd/mit
/rebotarm/joints/joint4/cmd/pos_vel
/rebotarm/joints/joint4/state
/rebotarm/joints/joint5/cmd/mit
/rebotarm/joints/joint5/cmd/pos_vel
/rebotarm/joints/joint5/state
/rebotarm/joints/joint6/cmd/mit
/rebotarm/joints/joint6/cmd/pos_vel
/rebotarm/joints/joint6/state
/rebotarm/mujoco/object_states
/rebotarm/mujoco/overhead_rgb/image_raw
/rebotarm/sim/animation_event
/rebotarm/vision/color_blocks/detections
/robot_description
/rosout
/tf
/tf_static
- RViz 显示:通过 RViz,你可以看到基于 URDF 模型的机械臂实时运动,实现“所见即所得”的监控效果。
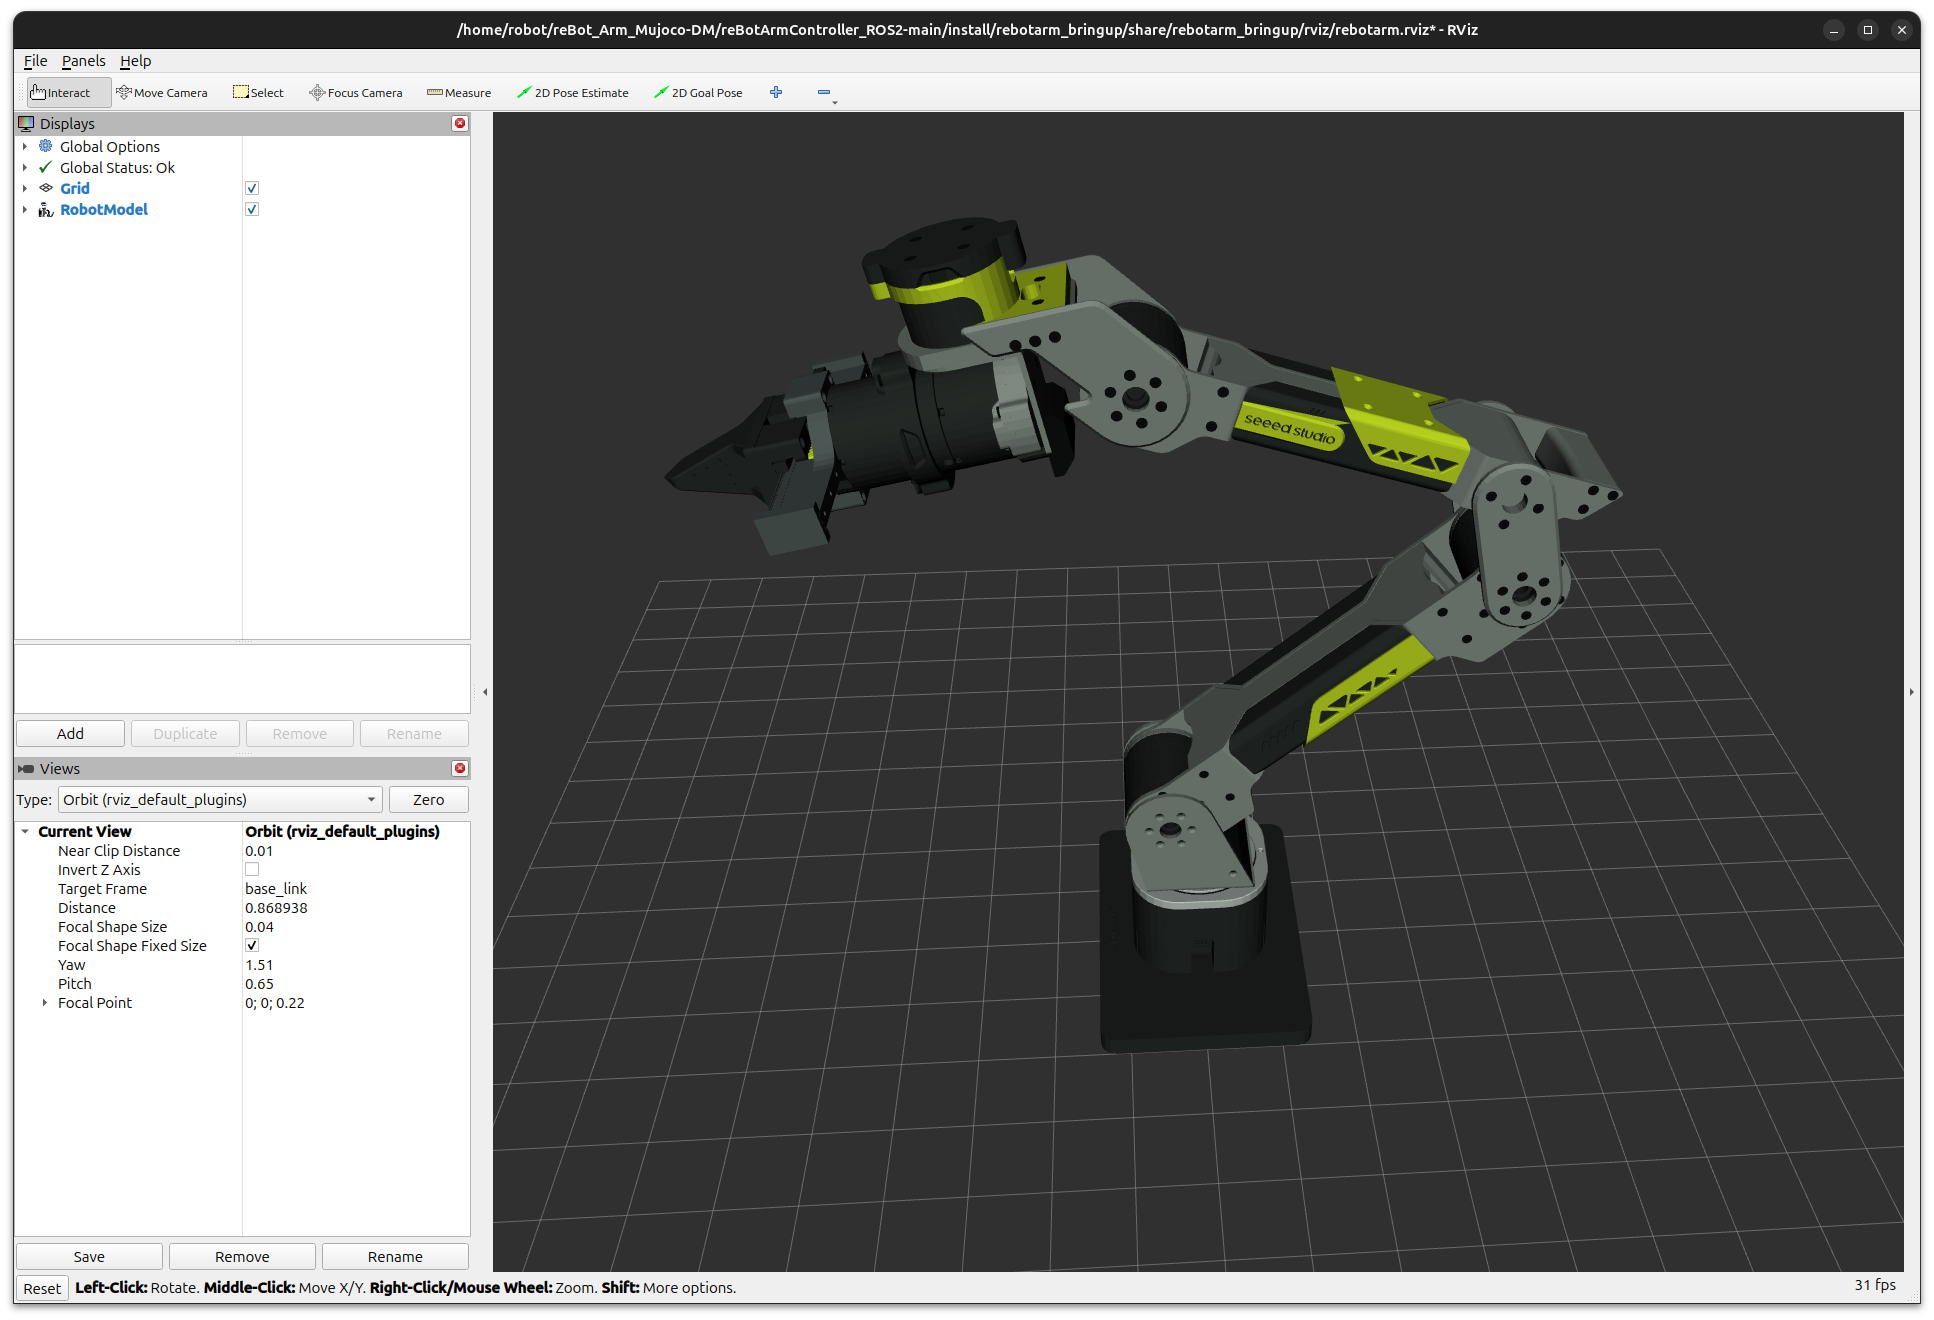
启动后,reBotArmController 节点会持续发布机械臂状态。状态发布由JointStatePublisher 类(ros_publishers.py)统一管理,通过定时器以可配置频率(默认 100 Hz)驱动,无需外部触发。
发布的话题一览:
| 话题 | 消息类型 | 说明 |
|---|---|---|
/rebotarm/joint_states | sensor_msgs/msg/JointState | 6 轴关节位置、速度、力矩,附带夹爪 finger_left |
/rebotarm/arm_status | rebotarm_msgs/msg/ArmStatus | 控制模式、使能状态、状态机、关节状态码、错误码(latched QoS) |
/rebotarm/joints/<joint>/state | rebotarm_msgs/msg/JointMotorState | 单关节电机级状态,<joint> 为 joint1 到 joint6 |
/rebotarm/gripper/state | rebotarm_msgs/msg/JointMotorState | 夹爪电机级状态,未配置夹爪时不发布 |
ArmStatus 消息使用 TRANSIENT_LOCAL durability(latched QoS),这意味着晚加入的订阅者也能立即收到最近一次状态快照,适合 UI 和健康监控组件做状态同步:
# 查看关节状态
ros2 topic echo /rebotarm/joint_states --once

# 查看整体状态(含状态机和错误码)
ros2 topic echo /rebotarm/arm_status --once

# 查看单关节电机状态
ros2 topic echo /rebotarm/joints/joint1/state --once
ArmStatus 消息字段:
std_msgs/Header header
string mode               # 当前控制模式:mit / pos_vel / vel
bool enabled              # 机械臂是否使能
bool control_loop_active  # 内部 pos_vel 控制循环是否运行
string state_machine      # 状态机:IDLE / TRAJ_RUNNING / LOWLEVEL_STREAMING / GRAVITY_COMP
string[] joint_names      # 关节名列表
uint8[] per_joint_status_code  # 每个关节电机的状态码
string[] error_codes     # 错误码列表
32.3Topic、Service 和 Action 控制
rebotarm_ros2 提供了多种符合 ROS2 标准的控制接口,方便根据不同应用场景进行选择。所有接口默认挂在 /rebotarm 命名空间下,可通过 launch 参数 arm_namespace 覆盖。
控制前统一单位:角度是弧度 rad;时间单位秒。
Topic、Service 和 Action 控制时的流程示例:
#1 电机上电使能
ros2 service call /rebotarm/enable std_srvs/srv/Trigger
#2 回安全原点(验证零点是否正常)
ros2 service call /rebotarm/safe_home std_srvs/srv/Trigger
# 此时就可以发送 move_to_pose / follow_joint_trajectory action目标
# ...执行运动...
# 结束后失能
ros2 service call /rebotarm/disable std_srvs/srv/Trigger
Topic:低层单电机直通
对于调试和低层控制实验,(motor_passthrough.py)提供了 per-joint sparse raw command 话题:
| 话题 | 消息类型 | 说明 |
|---|---|---|
/rebotarm/joints/<joint>/cmd | rebotarm_msgs/msg/JointMotorCmd | 单关节 sparse raw command |
/rebotarm/gripper/cmd | rebotarm_msgs/msg/JointMotorCmd | 夹爪 sparse raw command |
JointMotorCmd 采用 sparse-flag 设计:只有 use_pos、use_vel、use_kp、use_kd、use_tau、use_vlim 为 true 的字段才覆盖默认值。mode 可选 0(MIT)、1(POS_VEL)、2(VEL)。
# 单关节 MIT 模式指令
ros2 topic pub --once /rebotarm/joints/joint1/cmd/mit \
  rebotarm_msgs/msg/JointMitCmd \
  "{pos: 0.2, vel: 0.0, kp: 80.0, kd: 4.0, tau: 0.0}"
轨迹运行期间,低层 cmd 默认被拒绝(cmd_arbitration:=reject)。如需抢占式覆盖,可在 launch 时传 cmd_arbitration:=preempt。
Service:触发式控制
Service 适用于使能/失能、安全回零、模式切换等触发式操作。定义在 ros_services.py的ArmServices 类中。
| Service | 类型 | 说明 |
|---|---|---|
/rebotarm/enable | std_srvs/srv/Trigger | 使能机械臂和夹爪,启动 pos_vel 控制循环 |
/rebotarm/disable | std_srvs/srv/Trigger | 停止控制循环并失能机械臂 |
/rebotarm/safe_home | std_srvs/srv/Trigger | 以安全速度回零(关节 + 夹爪) |
/rebotarm/set_zero | rebotarm_msgs/srv/SetZero | 设置全部或指定关节零点 |
/rebotarm/move_to_pose_ik | rebotarm_msgs/srv/MoveToPoseIK | 只做 IK 求解并更新目标关节角 |
/rebotarm/gripper/set | rebotarm_msgs/srv/SetGripper | 设置夹爪开合距离和最大力矩 |
/rebotarm/gravity_compensation/start | std_srvs/srv/Trigger | 启动 controller 内部重力补偿闭环 |
/rebotarm/gravity_compensation/stop | std_srvs/srv/Trigger | 停止重力补偿闭环 |
/rebotarm/gravity_compensation/status | std_srvs/srv/Trigger | 查询重力补偿状态,success=true 表示运行中 |
常用命令示例:
# 使能
ros2 service call /rebotarm/enable std_srvs/srv/Trigger

# 安全回零
ros2 service call /rebotarm/safe_home std_srvs/srv/Trigger

# IK 求解 (!!!注意机械臂运动很快)
ros2 service call /rebotarm/move_to_pose_ik rebotarm_msgs/srv/MoveToPoseIK \
  "{target_pose: {position: {x: 0.30, y: 0.0, z: 0.30}, orientation: {w: 1.0}}}"
  #时间
  ros2 action send_goal /rebotarm/move_to_pose rebotarm_msgs/action/MoveToPose \
  "{target_pose: {position: {x: 0.30, y: 0.0, z: 0.30}, orientation: {w: 1.0}}, duration: 3.0}"

# 设置夹爪开口(rad弧度制 0-5)
ros2 service call /rebotarm/gripper/set rebotarm_msgs/srv/SetGripper \
  "{position: 2.5, max_effort: 0.5}"
 #DM
ros2 service call /rebotarm/gripper/set \
  rebotarm_msgs/srv/SetGripper "{position: -1.0, max_effort: 0.0}"
Action:面向过程的控制
Action 适用于需要反馈和取消的长时间运动,如轨迹执行。定义在 ros_actions.py 的
ArmActions 类中。
| Action | 类型 | 说明 |
|---|---|---|
/rebotarm/move_to_pose | rebotarm_msgs/action/MoveToPose | 末端笛卡尔位姿轨迹,内部走 ArmEndPos.move_to_traj() |
/rebotarm/follow_joint_trajectory | control_msgs/action/FollowJointTrajectory | 标准关节轨迹接口,MoveIt2 的标准接口 |
/rebotarm/gripper/command | control_msgs/action/GripperCommand | 标准夹爪 action |
move_to_pose 示例:向 reBot Arm 机械臂 的 Action 服务发送一个运动目标:让机械臂运动到指定位姿,运动总耗时控制在 3 秒,并且打印运动过程的实时反馈。
ros2 action send_goal /rebotarm/move_to_pose rebotarm_msgs/action/MoveToPose \
  "{target_pose: {position: {x: 0.30, y: 0.0, z: 0.30}, orientation: {w: 1.0}}, duration: 3.0}" \
  --feedback
查看 Action 的消息定义
ros2 interface show rebotarm_msgs/action/MoveToPose
#可以看到完整的 Goal / Feedback / Result 字段。
演示示例
所有示例都假设已经启动 reBotArmController:
cd ~/seeed/rebotarm_ros2
source /opt/ros/jazzy/setup.bash
source install/setup.bash
ros2 launch rebotarm_bringup bringup.launch.py channel:=/dev/ttyACM0
示例已注册为 ROS2 可执行入口,可以直接通过 ros2 run 调用。源文件位于src/rebotarmcontroller/rebotarmcontroller/examples/ 目录下。
末端 Pose 示例
move_to_pose.py — 末端位姿移动。脚本通过 /rebotarm/move_to_pose action 发送
geometry_msgs/Pose 目标,控制节点内部负责模式切换和轨迹执行。对应底层 SDK 的
ArmEndPos.move_to_traj() 能力链路。单次动作 demo,不会自动 safe_home 或 disable。
ros2 run rebotarmcontroller MoveToPose -- --x 0.30 --y 0.0 --z 0.30 --qw 1.0 --duration 2.0
重力补偿示例
gravity_compensation.py — 重力补偿锁止示例。脚本本身不重写控制循环,而是直接调用
reBotArmController 内部的重力补偿服务;真正的重力补偿闭环在 controller 进程内部直接
使用 SDK 的 RobotArm.get_positions/get_velocities/mit 完成。
ros2 run rebotarmcontroller GravityCompensation
脚本启动时会先调用 /rebotarm/enable,再启动重力补偿。按 Ctrl+C 退出时,脚本会依次
调用 /rebotarm/gravity_compensation/stop → /rebotarm/safe_home → /rebotarm/disable,
让机械臂先停止重力补偿,再回到安全零位并失能。
32.5 安全停车和故障排查
安全是机器人操作的第一要务。rebotarm_ros2 在多个层面提供了安全机制。
safe_home 服务:通过 /rebotarm/safe_home 服务可以让机械臂以安全速度回到预设零位。
该服务内部会先停止重力补偿,再切入 pos_vel 模式,然后执行回零:
ros2 service call /rebotarm/safe_home std_srvs/srv/Trigger
disable 服务:停止控制循环并失能机械臂,是紧急停车的首选:
ros2 service call /rebotarm/disable std_srvs/srv/Trigger
hold_current_position:在轨迹取消或异常时,控制器会自动调用此方法锁住当前关节位置,防止机械臂自由滑落。
状态机监控
/rebotarm/arm_status 话题中的 state_machine 字段反映当前运行状态,是排查问题的
第一入口:
| 状态 | 含义 |
|---|---|
IDLE | 空闲,等待指令 |
TRAJ_RUNNING | 轨迹执行中 |
LOWLEVEL_STREAMING | 低层单电机指令流式下发中 |
GRAVITY_COMP | 重力补偿闭环运行中 |
# 持续监控状态机
ros2 topic echo /rebotarm/arm_status --field state_machine
故障码排查
ArmStatus 消息中的 per_joint_status_code 和 error_codes 字段用于故障定位:
per_joint_status_code:每个关节电机的状态码(uint8),来自底层 SDK 的
motor.get_state().status_code,非零值表示电机异常。error_codes:控制器级别的错误码字符串
# 查看完整状态(含故障码)
ros2 topic echo /rebotarm/arm_status --once
FAQ常见问题排查
找不到串口:启动时报 open serial port /dev/ttyACM0 failed,用 ls /dev/ttyACM\*
查看实际设备,然后用 channel:=/dev/ttyACM1 覆盖。
权限不足:串口存在但无权限时,执行 sudo usermod -a -G dialout \$USER,
重新登录后生效。
RViz 模型不显示:确认 URDF mesh 路径为
package://rebotarm_bringup/description/meshes/...。
轨迹执行失败:检查首个轨迹点是否接近当前关节角(偏差需小于 0.10 rad),
最终位置误差需小于 0.03 rad。可用 ros2 topic echo /rebotarm/joint_states --once
查看当前关节角。