本阶段需要的硬件
本阶段需要准备的硬件如下。全部阶段的完整清单见 第 3 章。
主控单元
| 硬件 | 购买 | 数量 |
|---|---|---|
| Jetson Orin Nano Super 8G | 🛒 | 1 |
| reComputer Robotics J4012 | 🛒 | 1 |
| NVIDIA Jetson AGX Thor 128G | 🛒 | 1 |
另外还需要一台台式机或笔记本:Ubuntu 22.04、GTX 4080 以上(12G 显存以上)、16GB 以上内存。
本阶段
| 硬件 | 购买 | 数量 |
|---|---|---|
| reBot Arm B601 DM/RS | 🛒 | 1 |
35.1 为什么用仿真?—— "飞行模拟器"逻辑
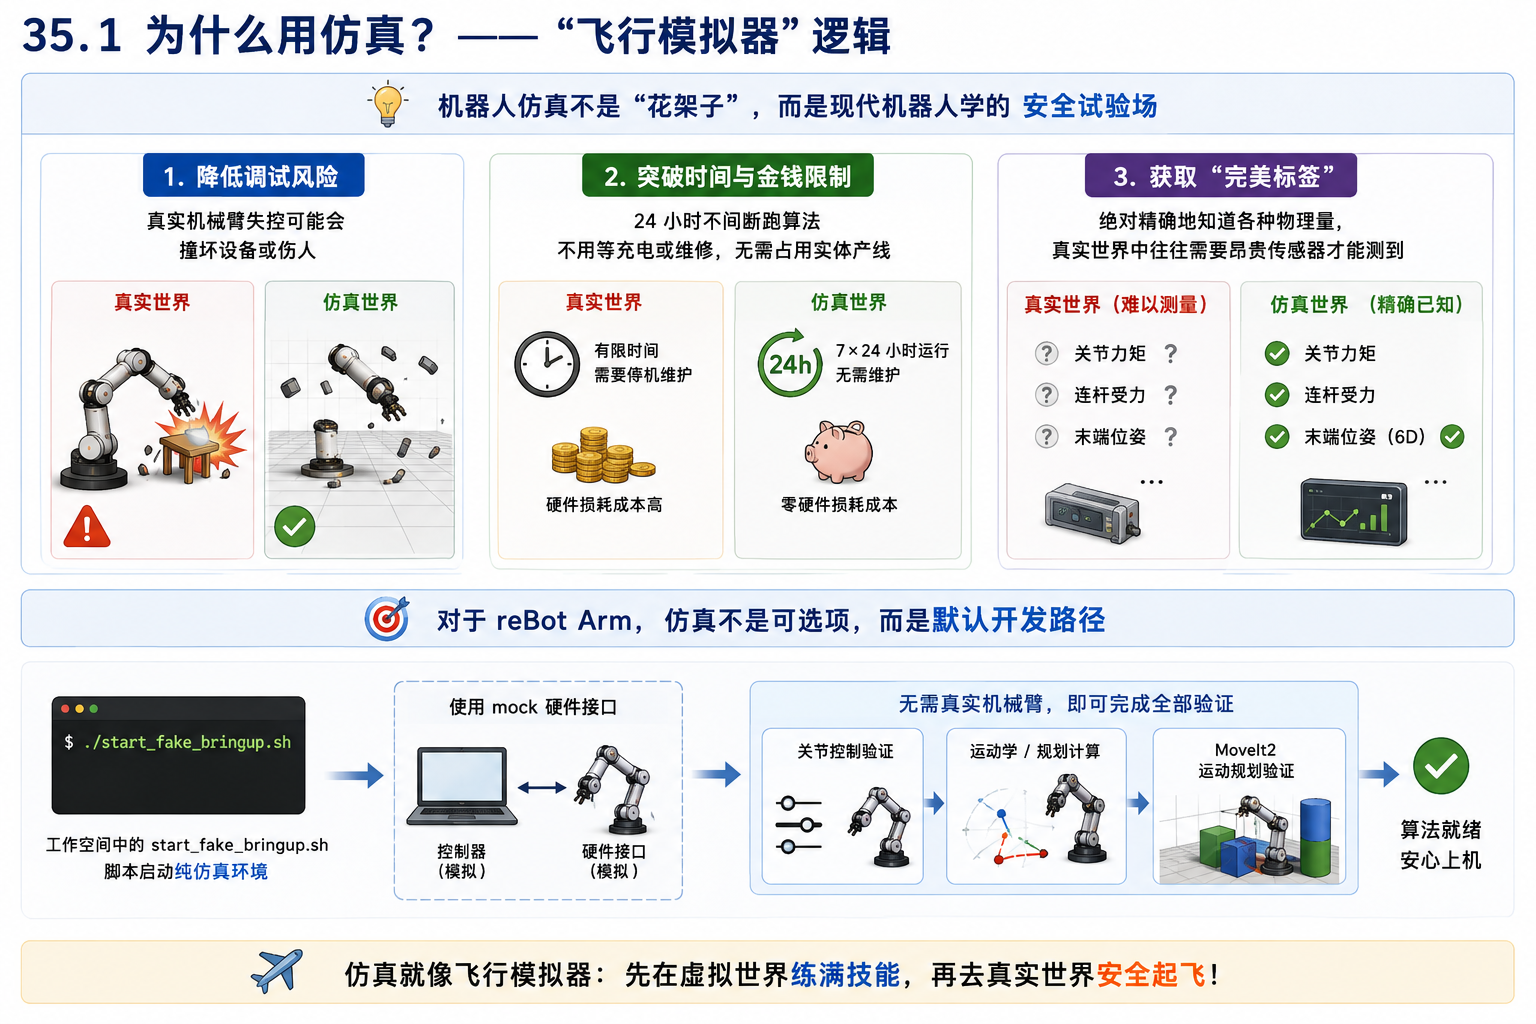
机器人仿真不是"花架子",而是现代机器人学的安全试验场。
- 降低调试风险:真实机械臂失控可能会撞坏设备或伤人,仿真里最多是模型飞出去(物理引擎爆炸)。
- 突破时间与金钱限制:你可以 24 小时不间断跑算法,不用等真实机械臂充电或维修,且无需占用实体产线。
- 获取"完美标签":在仿真中,你绝对精确地知道每个关节的力矩、每个连杆的受力、末端执行器的 6D 位姿,这在真实物理世界中往往需要昂贵传感器才能测到。
对于 reBot Arm ,仿真不是可选项,而是默认开发路径。工作空间中的start_fake_bringup.sh 脚本启动的就是一个纯仿真环境——使用 mock 硬件接口,不需要连接真实机械臂,就可以完成从关节控制到 MoveIt2 运动规划的全部验证。
35.2 仿真在开发中的三个核心作用
| 开发阶段 | 仿真能帮你做什么 |
|---|---|
| 算法验证(运动学/动力学) | 测试逆解(IK)算法是否收敛、轨迹规划是否平滑、控制器(PID/MPC)是否稳定。 |
| 软件在环(SIL)测试 | 你的上层决策代码(如 VLA 模型输出指令)完全不变,底层通信接口换成仿真的 Topic,验证软件逻辑是否跑通。 |
| 强化学习(RL)训练 | 在仿真中让机械臂"死"几万次来学习策略,零成本获取海量训练数据(Sim2Real 迁移)。 |
35.3 仿真的三大核心要素:模型、环境、控制器
一个完整的仿真系统由这三部分组成,缺一不可:
机器人模型(Agent):描述"我长什么样、质量多少、关节怎么转"。
环境(Environment):描述"我在哪、周围有什么"。(地面、桌子、被抓取的物体、障碍物)
控制器(Controller):描述"我怎么动"。( VLA 策略、轨迹插补、底层 PID)
一句话关系:控制器发出力矩/位置指令 -> 驱动模型在环境中运动 -> 传感器反馈状态给控制器,形成闭环。
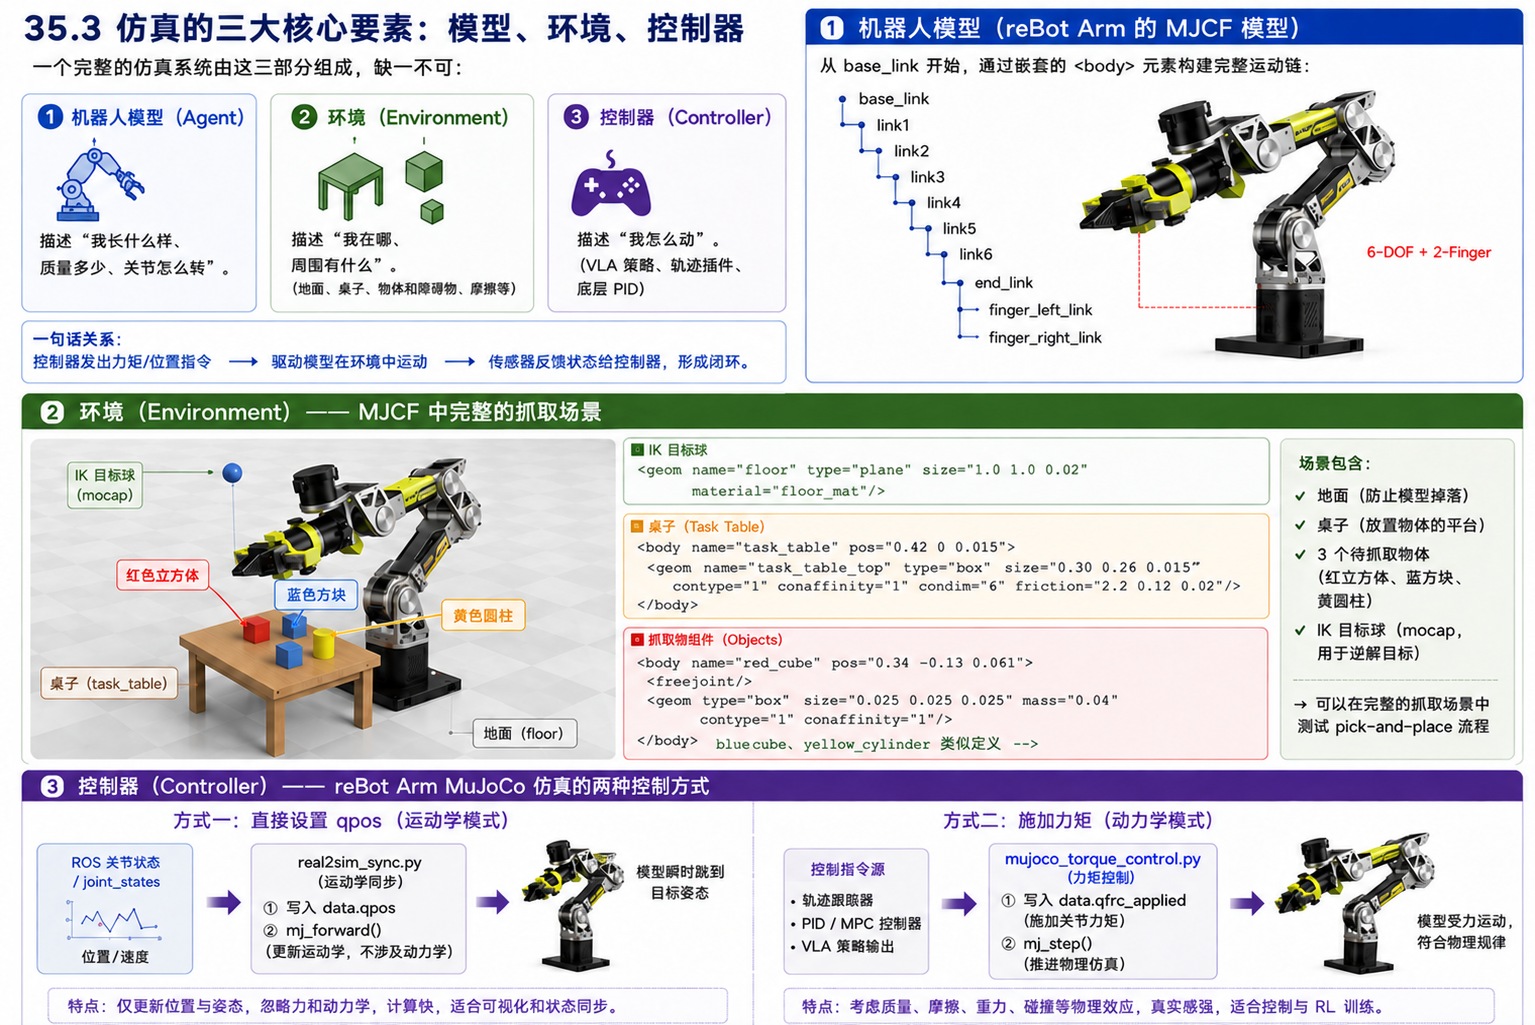
在 reBot Arm 的 MJCF 模型中,这三部分都有具体体现:机器人模型——从 base_link 开始,通过嵌套的 <body> 元素构建完整运动链:
base_link -> link1 -> link2 -> link3 -> link4 -> link5 -> link6 -> end_link
                                                              |- finger_left_link
                                                               `- finger_right_link
环境——MJCF 中定义了一个完整的抓取场景:
<geom name="floor" type="plane" size="1.0 1.0 0.02" material="floor_mat"/>

<body name="task_table" pos="0.42 0 0.015">
  <geom name="task_table_top" type="box" size="0.30 0.26 0.015"
        contype="1" conaffinity="1" condim="6" friction="2.2 0.12 0.02"/>
</body>

<body name="red_cube" pos="0.34 -0.13 0.061">
  <freejoint/>
  <geom type="box" size="0.025 0.025 0.025" mass="0.04" contype="1" conaffinity="1"/>
</body>
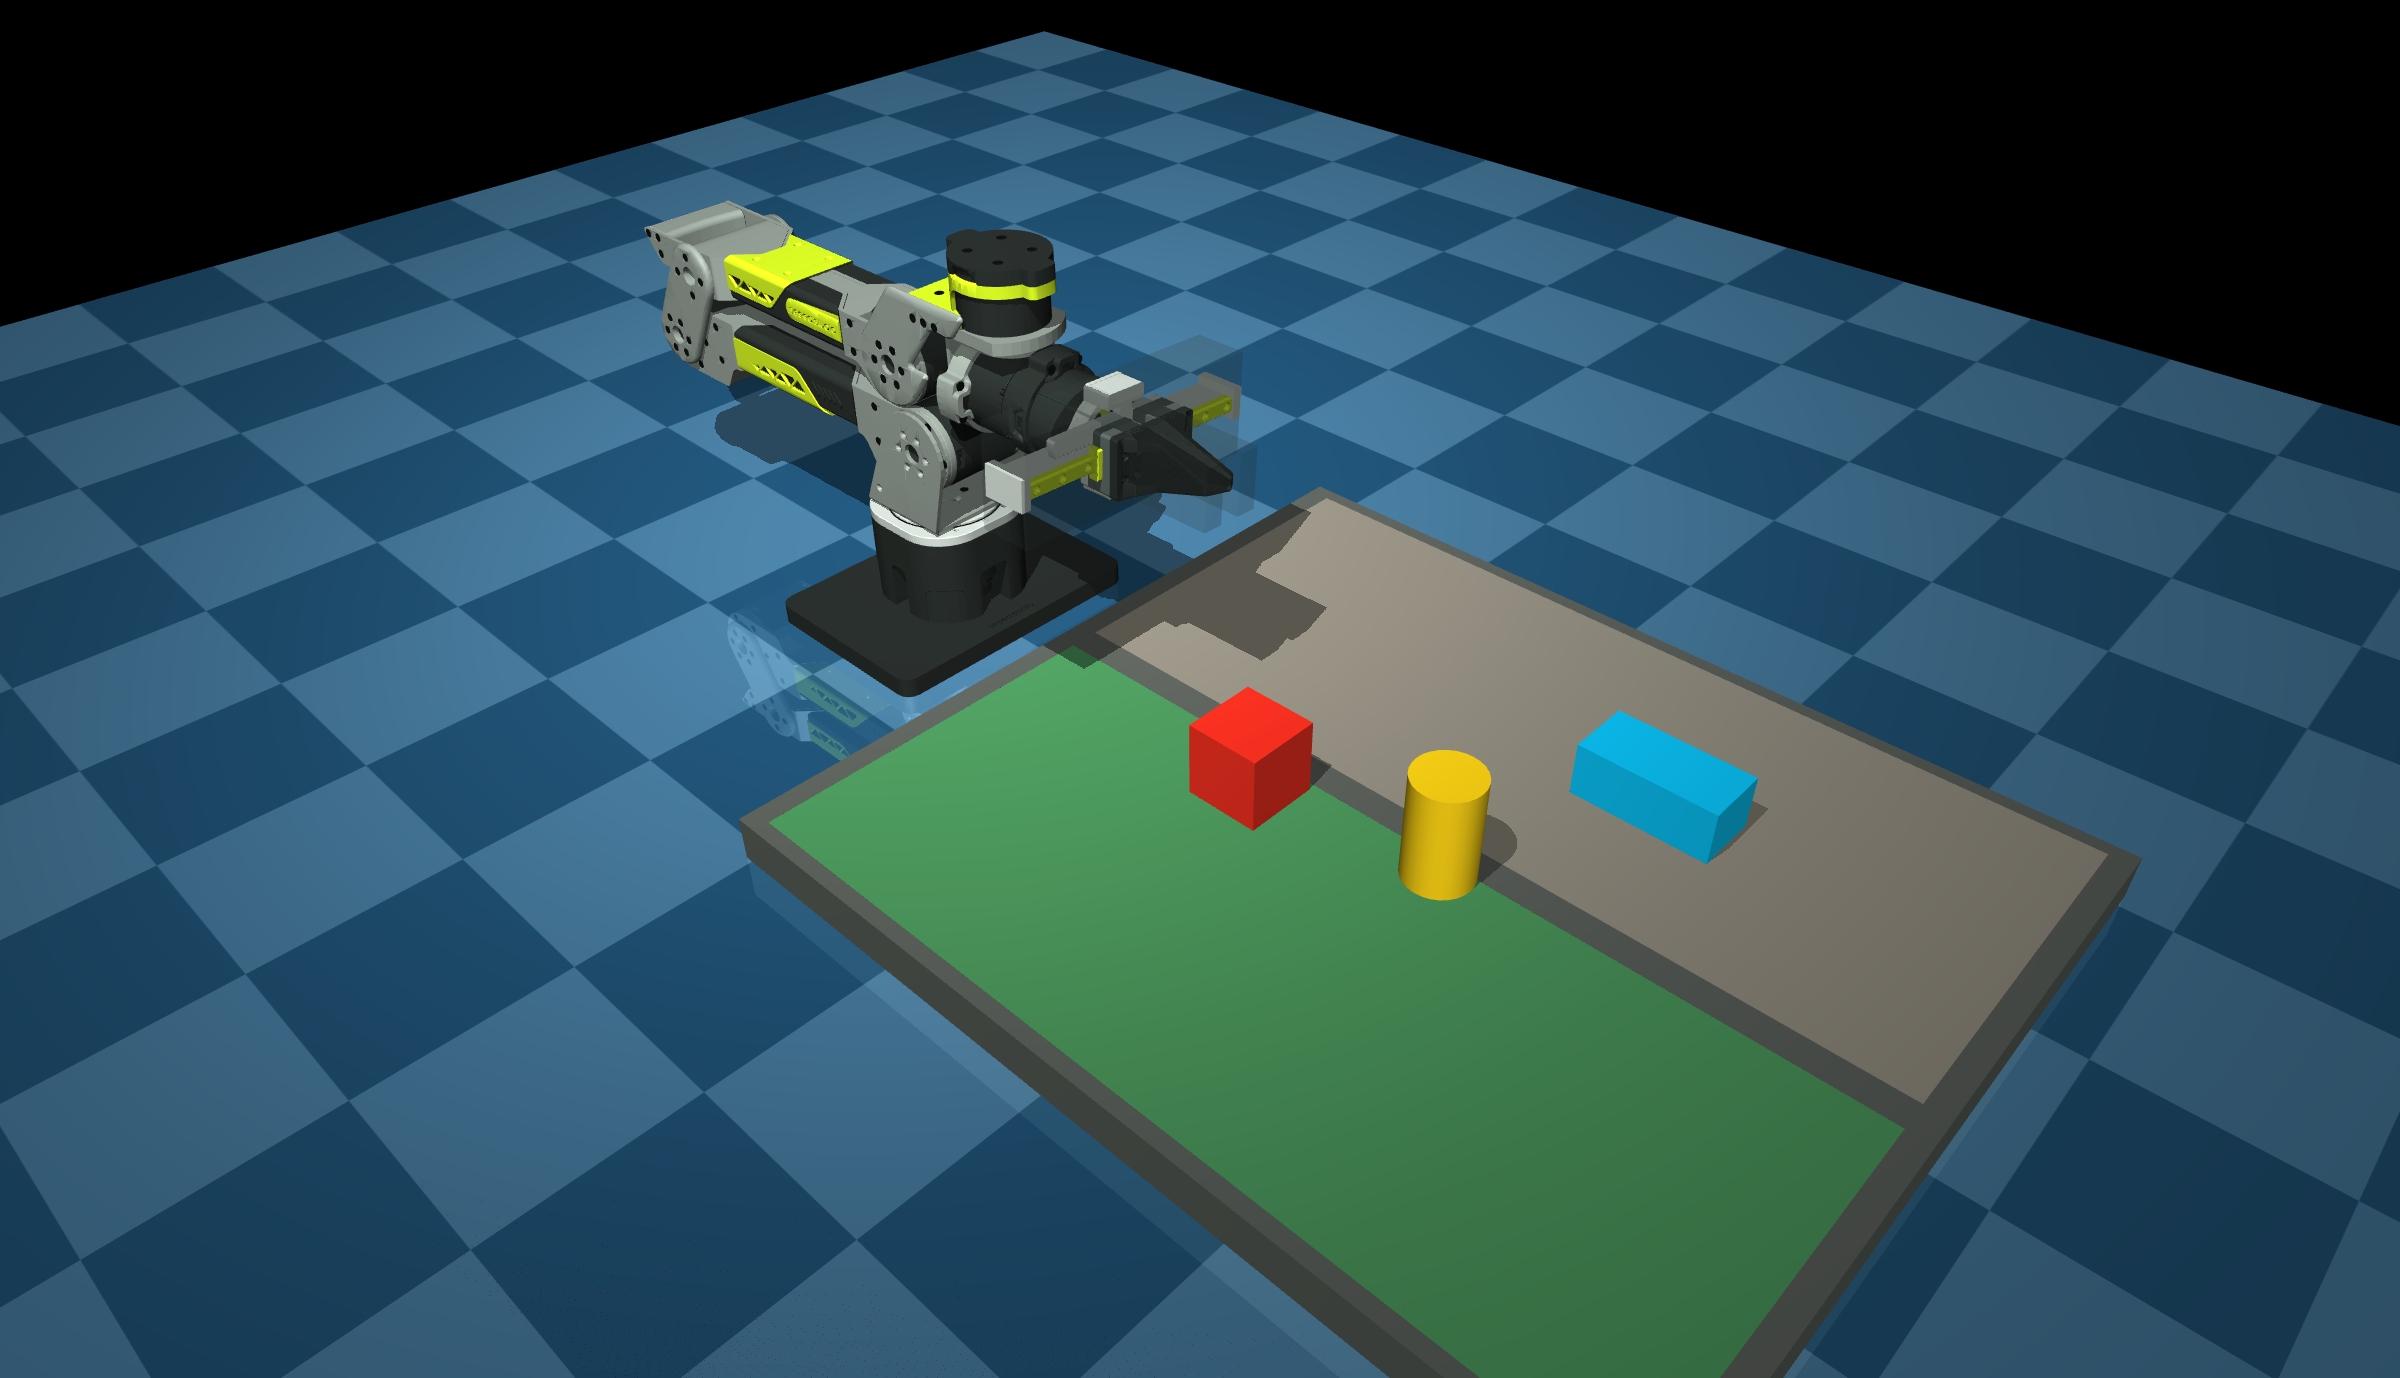
场景中包含一张桌子、三个待抓取物体(红色立方体、蓝色方块、黄色圆柱),以及一个mocap 类型的 IK 目标球。这些环境元素使得仿真不仅仅是"看机械臂动",而是可以在完整的抓取场景中测试 pick-and-place 流程。
控制器——reBot Arm 的 MuJoCo 仿真有两种控制方式:
- 直接设置
qpos(运动学模式):real2sim_sync.py将 ROS 关节状态写入data.qpos,调用mj_forward更正运动学,不涉及力和动力学。 - 施加力矩(动力学模式):
mujoco_torque_control.py通过data.qfrc_applied施加关节力矩,调用mj_step推进物理仿真。
35.4 机器人模型的"三重分身":Visual、Collision、Inertial
在仿真文件中(如 URDF / MJCF),一个连杆(Link)通常包含这三种属性,各司其职:
| 属性 | 比喻 | 作用 | 图形要求 |
|---|---|---|---|
| Visual(视觉模型) | 演员的"皮囊/外观" | 仅用于渲染显示,让你在 GUI 里看得漂亮。 | 精细网格(STL/DAE),三角面数多。 |
| Collision(碰撞模型) | 演员的"安全气泡/骨架" | 用于物理引擎计算碰撞检测和接触力。 | 极度简化(用球体、胶囊体、立方体包络),面数极少,保证算得快。 |
| Inertial(惯性模型) | 演员的"体重和重心" | 定义质量(mass)、质心位置(origin)和转动惯量(inertia matrix)。决定物理真实感的关键。 | 只有数学参数,无图形。 |
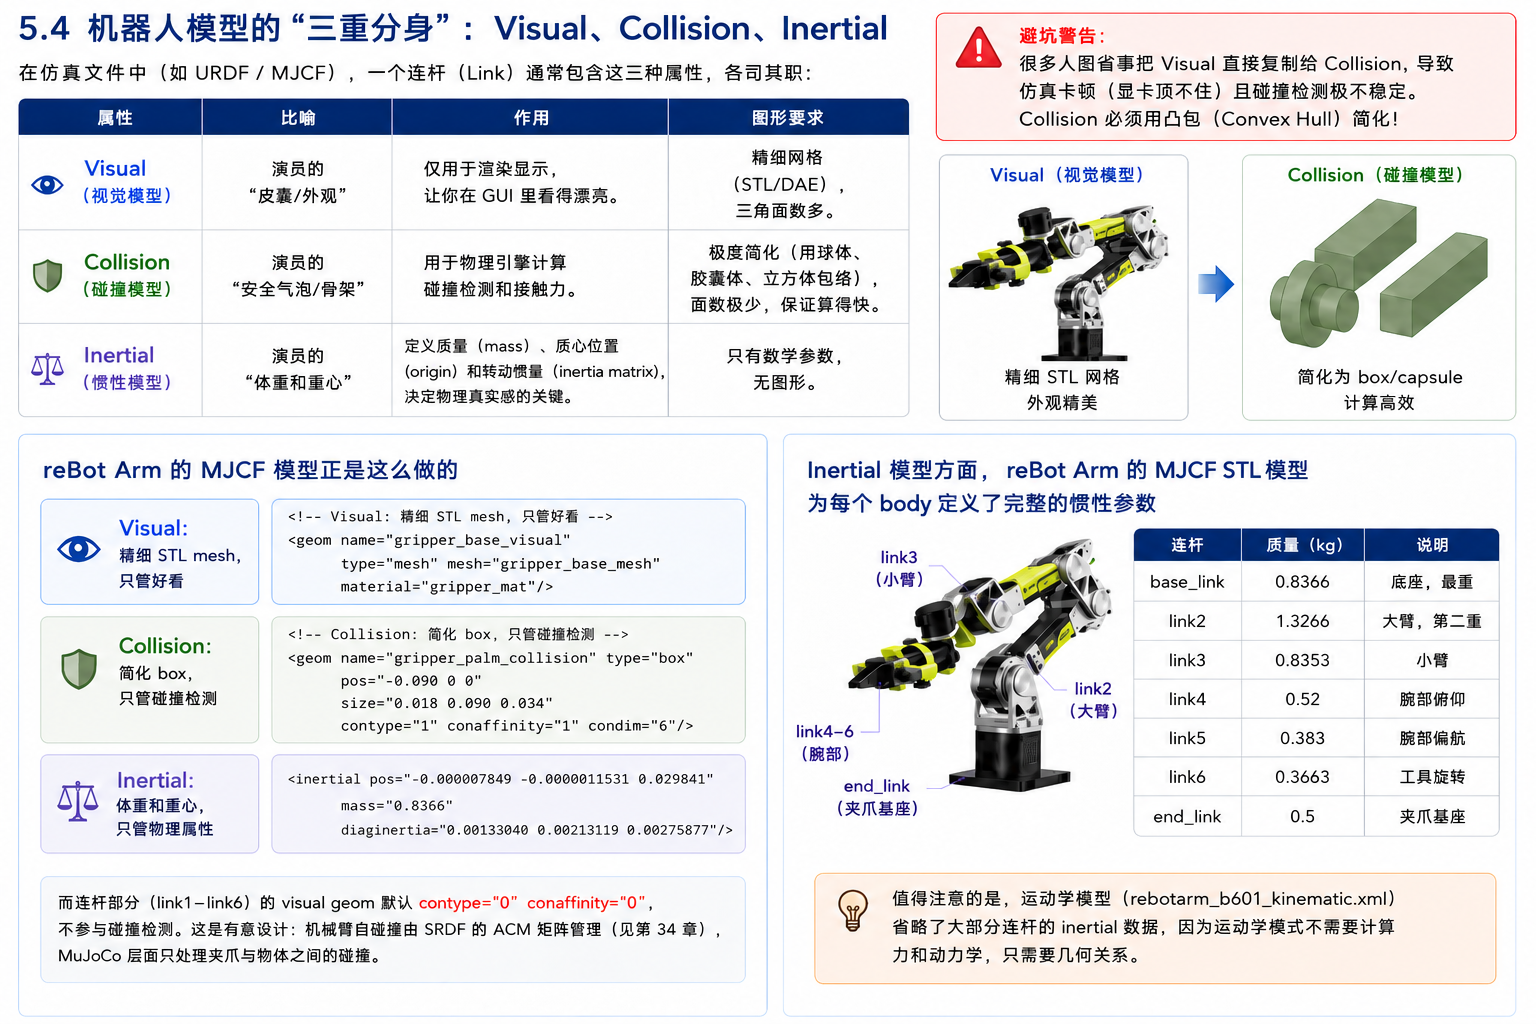
避坑警告:很多人图省事把 Visual 直接复制给 Collision,导致仿真卡顿(显卡顶不住)且碰撞检测极不稳定。Collision 必须用凸包(Convex Hull)简化!
reBot Arm 的 MJCF 模型正是这么做的——visual 用 STL mesh,collision 用 box:
<!-- Visual: 精细 STL mesh,只管好看 -->
<geom name="gripper_base_visual" type="mesh" mesh="gripper_base_mesh" material="gripper_mat"/>

<!-- Collision: 简化 box,只管碰撞检测 -->
<geom name="gripper_palm_collision" type="box" pos="-0.090 0 0"
      size="0.018 0.090 0.034" contype="1" conaffinity="1" condim="6"/>
而连杆部分(link1-link6)的 visual geom 默认 contype="0" conaffinity="0",不参与碰撞检测。这是有意设计:机械臂自碰撞由 SRDF 的 ACM 矩阵管理(见第 34 章),
MuJoCo 层面只处理夹爪与物体之间的碰撞。Inertial 模型方面,reBot Arm 的 MJCF STL 模型为每个 body 定义了完整的惯性参数:
<inertial pos="-0.000007849 -0.0000011531 0.029841"
          mass="0.8366"
          diaginertia="0.00133040 0.00213119 0.00275877"/>
各连杆的质量分布
| 连杆 | 质量 (kg) | 说明 |
|---|---|---|
| base_link | 0.8366 | 底座,最重 |
| link2 | 1.3266 | 大臂,第二重 |
| link3 | 0.8353 | 小臂 |
| link4 | 0.52 | 腕部俯仰 |
| link5 | 0.383 | 腕部偏航 |
| link6 | 0.3663 | 工具旋转 |
| end_link | 0.5 | 夹爪基座 |
值得注意的是,运动学模型(rebotarm_b601_kinematic.xml)省略了大部分连杆的inertial 数据,因为运动学模式不需要计算力和动力学,只需要几何关系。
35.5 关节、执行器与传感器(仿真里的"神经末梢")
关节(Joint):定义连杆之间的相对运动方式。
| 关节类型 | URDF 名称 | MJCF 名称 | 说明 |
|---|---|---|---|
| 旋转关节 | revolute | hinge | 像舵机,有限位。 |
| 连续旋转 | continuous | hinge(无 range) | 像轮子,无限转。 |
| 平移关节 | prismatic | slide | 像液压杆。 |
| 固定关节 | fixed | 无(直接焊死) | 把两个连杆焊死。 |
reBot Arm 使用 hinge(joint1-joint6)和 slide(finger_left、finger_right):
<joint name="joint1" type="hinge" axis="0 0 1" range="-2.8 2.8"/>
<joint name="joint2" type="hinge" axis="0 0 -1" range="-3.14 0"/>
<joint name="finger_left" type="slide" axis="0 1 0" range="0 0.0285"/>
每个关节在 MJCF 中都有阻尼(damping)和转子惯量(armature)参数:
<default>
  <joint damping="0.8" armature="0.01" limited="true"/>
</default>
damping="0.8" 模拟关节摩擦,使关节在无外力时自然减速。armature="0.01"模拟电机转子的等效惯量,使仿真更接近真实电机的响应特性。
执行器(Actuator):仿真里定义驱动力/力矩上限和传输延迟。比如你发-10\-10 Nm 的力矩指令,执行器会限幅再传给物理引擎。
但 reBot Arm 的 MJCF 模型中没有定义任何 <actuator> 元素——这不是遗漏,
而是有意设计:
real2sim_sync.py直接写入data.qpos,绕过执行器,实现运动学同步。mujoco_torque_control.py直接写入data.qfrc_applied,绕过执行器,
实现力矩控制。力矩限幅在代码层完成:torque_limit=18.0。
这种"无执行器"设计给了开发者最大的控制自由度:你可以选择运动学模式(直接设位置)或动力学模式(直接设力矩),而不受执行器模型的约束。
传感器(Sensor):仿真器可完美模拟(或加入噪声模拟真实):
| 传感器类型 | 仿真方式 | reBot Arm 中的体现 |
|---|---|---|
| 关节位置/速度编码器 | 直接读取 data.qpos / data.qvel | mujoco_torque_control.py 读取关节状态 |
| 力/力矩传感器(F/T) | 读取 data.qfrc_bias(偏置力 = 重力 + 科氏力) | 扭矩对比功能的核心 |
| IMU | 读取 body 的加速度和角速度 | 项目未使用 |
| 相机/激光雷达 | 通过渲染引擎生成 RGB 或点云 | MJCF 中定义了 overhead_rgb 相机 |
reBot Arm 的 MJCF 模型没有定义 <sensor> 元素,传感器数据通过 Python API 直接读取:
# 读取关节位置
qpos = self.data.qpos[joint.qpos_addr]

# 读取关节速度
qd = self.data.qvel[joint.dof_addr]

# 读取重力补偿扭矩(偏置力)
mujoco.mj_forward(self.model, self.gravity_data)
tau_g = self.gravity_data.qfrc_bias[joint.dof_addr]
35.6 关键时间参数:仿真步长 vs 控制频率(极易混淆)
仿真步长(Physics dt):物理引擎内部积分迭代的时间间隔。如 0.001 s = 1 kHz。步长越小,物理结算越精准、越稳定,但 CPU 负载越大。
控制频率(Control Rate):控制节点向仿真发送指令的频率。
如 100 Hz。控制周期必须是仿真步长的整数倍(例如每 10 个物理步长算一次控制指令)。
黄金法则:控制频率要足够覆盖机械臂的机械带宽(通常关节速度环 > 1 kHz,位置环 > 100 Hz),而仿真步长要比控制频率快 5\-10 倍,以保证力矩指令在时间上平滑。
reBot Arm 的两个 MJCF 模型使用了不同的时间步长:
| 模型 | timestep | 含义 |
|---|---|---|
rebotarm_b601_stl.xml(物理模型) | 0.001 s(1 ms = 1 kHz) | 每步推进 1 ms 物理仿真 |
rebotarm_b601_kinematic.xml(运动学模型) | 0.002 s(2 ms = 500 Hz) | 每步推进 2 ms,无物理计算 |
物理模型使用更小的时间步长(1 ms),因为动力学仿真需要足够的分辨率来保证数值稳定性。运动学模型不需要求解运动方程,2 ms 足够。
<option timestep="0.001" gravity="0 0 -9.81" iterations="100" noslip_iterations="20"/>
iterations="100" 和 noslip_iterations="20" 是约束求解器的参数,影响接触和摩擦的求解精度。值越大越精确,但计算量越大。
在 mujoco_torque_control.py 中,控制频率和发布频率是分离的:
self.declare_parameter("control_hz", 500.0)   # 控制环 500 Hz
self.declare_parameter("publish_hz", 60.0)     # 状态发布 60 Hz
控制环以 500 Hz 运行(每 2 ms 一次),与 MuJoCo 的 1 ms 时间步长配合——每次控制循环调用 mj_step 推进物理仿真。状态发布以 60 Hz 运行,通过 ROS2 话题对外发布,避免高频数据淹没订阅者。
real2sim_sync.py 的同步频率则低得多:
self.declare_parameter("sync_hz", 60.0) # 同步渲染 60 Hz
因为 real2sim 只做运动学同步(写 qpos + mj_forward),不调用 mj_step,不需要高频物理计算。60 Hz 足够保证视觉流畅。
35.7 三大模型格式对比:URDF、MJCF 与 USD
| 格式 | 全称 / 起源 | 特点 | 适用场景 |
|---|---|---|---|
| URDF | Unified Robot Description Format(ROS 标配) | 树状结构(不能有闭环),定义运动学极强,但动力学(惯性)描述弱,且不支持复杂地形。 | 传统机械臂、移动底盘、ROS 生态标准。 |
| MJCF | MuJoCo XML Format | 专为多体动力学和接触优化,物理参数定义极其细腻(摩擦、弹性、阻尼)。支持凸包自动生成。 | 强化学习(RL)、高精度接触任务(如灵巧手抓取)。 |
| USD | Universal Scene Description(皮克斯开源) | 好莱坞级场景管理,支持超大场景、层次化组合、材质光影极度逼真。 | Isaac Sim、数字孪生、高保真合成数据生成(与 NVIDIA Omniverse 深度绑定)。 |
开发路径建议:搞传统机械臂算法用 URDF;搞强化学习/灵巧操作用 MJCF;搞仿真数据生成/真实感渲染选 USD。
reBot Arm 的开发中涉及前两种:
URDF——由 SolidWorks 导出,每个 link 包含 <inertial>、<visual>、
<collision> 三个子元素,用于 RViz 显示和 MoveIt2 规划:
<link name="base_link">
  <inertial>
    <mass value="0.79874480798149"/>
    <inertia ixx="..." iyy="..." izz="..."/>
  </inertial>
  <visual>
    <geometry>
      <mesh filename="package://rebotarm_bringup/description/meshes_b601_gripper/base_link.STL"/>
    </geometry>
  </visual>
  <collision>
    <geometry>
      <mesh filename="package://rebotarm_bringup/description/meshes_b601_gripper/base_link.STL"/>
    </geometry>
  </collision>
</link>
注意 URDF 的局限:collision 只能复用 visual 的 mesh,无法单独定义简化碰撞体。
这也是 reBot Arm 同时维护 MJCF 的原因——MJCF 可以在同一连杆上独立定义visual(mesh)和 collision(box)。
MJCF——reBot Arm 的 MJCF 还支持 URDF 无法表达的场景元素(桌面、物体、相机):
<camera name="overhead_rgb" mode="fixed" pos="0.42 0 0.86" fovy="50"/>
<body name="red_cube" pos="0.34 -0.13 0.061">
  <freejoint/>
  <geom type="box" size="0.025 0.025 0.025" mass="0.04"/>
</body>
USD——reBot Arm 目前没有使用,但如果未来需要迁移到 Isaac Sim,可以通过urdf_to_usd 或 mjcf_to_usd 工具进行转换。
35.8 仿真器双雄:MuJoCo VS Isaac Sim(解决"我该选哪个")
| 对比维度 | MuJoCo | Isaac Sim |
|---|---|---|
| 核心定位 | 轻量级物理实验室(数学家的工具) | 企业级数字孪生平台(工程师的元宇宙) |
| 物理引擎 | 基于凸优化/锥体互补,接触稳定且抗爆,仿真极其快速(可跑 10 倍速以上)。 | 基于 PhysX 5(GPU 加速),支持刚体/软体/流体,物理真实感强。 |
| 渲染能力 | 简陋(OpenGL),几乎无光影。 | 电影级光线追踪(RTX),可生成完美的语义/深度/分割图。 |
| 硬件门槛 | CPU 即可流畅运行(无 GPU 也能跑)。 | 必须配 NVIDIA RTX 显卡(至少 3060 起步)。 |
| 典型场景 | 强化学习策略训练(如 OpenAI Gym)、最优控制(MPC)、低算力设备。 | 合成数据生成(训练视觉大模型)、硬件在环(HIL)、工厂整线仿真。 |
reBot Arm 选择 MuJoCo 的原因很明确:项目需要的是精确的动力学验证(重力补偿扭矩对比)和实时真机镜像(real2sim),这些任务对物理精度和计算速度要求高,但对渲染质量要求低。MuJoCo 恰好满足这个需求。
两者的选择标准:
| 需求 | 推荐平台 | 理由 |
|---|---|---|
| 动力学建模和扭矩分析 | MuJoCo | 物理精度高,API 直接访问力矩 |
| 运动规划和轨迹验证 | MuJoCo / RViz | 轻量,启动快 |
| 视觉感知和传感器仿真 | Isaac Sim | 支持相机、LiDAR 等传感器 |
| 强化学习训练 | Isaac Sim | GPU 并行,大规模环境 |
| 真机实时镜像 | MuJoCo | CPU 即可运行,延迟低 |
| 照片级场景渲染 | Isaac Sim | RTX 光线追踪 |
35.9 仿真机械臂 vs. 真实机械臂:"镜像"与"鸿沟"
关系:仿真机械臂是真实机械臂的"理想化数学投影"。
相同点:运动学(正逆解)完全一致,关节限位、速度上限可完全按照真实参数填写。
reBot Arm 的六个关节在 MJCF 和 URDF 中的限位完全一致:
| 关节 | 范围 | URDF 限位 | MJCF 限位 |
|---|---|---|---|
| joint1 | -2.8 \- 2.8 rad | lower="-2.8" upper="2.8" | range="-2.8 2.8" |
| joint2 | -3.14 \- 0 rad | lower="-3.14" upper="0" | range="-3.14 0" |
| joint3 | -3.14 \- 0 rad | lower="-3.14" upper="0" | range="-3.14 0" |
| joint4 | -1.87 \- 1.57 rad | lower="-1.87" upper="1.57" | range="-1.87 1.57" |
| joint5 | -1.57 \- 1.57 rad | lower="-1.57" upper="1.57" | range="-1.57 1.57" |
| joint6 | -3.14 \- 3.14 rad | lower="-3.14" upper="3.14" | range="-3.14 3.14" |
差异(Sim2Real Gap,亟待克服的鸿沟):
1. 动力学差异:
真实有摩擦、齿隙(Backlash)、柔性形变;仿真往往是完美刚体或带有简化摩擦模型。reBot Arm 的 MJCF 中 damping="0.8" 和 armature="0.01"是估计值,真实的关节摩擦和电机转子惯量需要通过系统辨识获得。mujoco_torque_control.py 的扭矩对比功能正是为了量化这种误差——它同时计算 MuJoCo 的重力补偿扭矩和 SDK 的重力补偿扭矩,并发布差值:
tau_mujoco = self._compute_mujoco_tau_g(q)  # MuJoCo 计算
tau_sdk = self._sdk_gravity(q=q)              # SDK 计算
diff = tau_mujoco - tau_sdk                    # 差值
对比结果通过三个话题发布:
| 话题 | 内容 |
|---|---|
/rebotarm/mujoco/tau_g | MuJoCo 计算的重力补偿扭矩 |
/rebotarm/mujoco/sdk_tau_g | SDK 计算的重力补偿扭矩 |
/rebotarm/mujoco/tau_g_diff | 两者差值 |
如果差值很小,说明仿真模型与真机动力学一致性好,sim-to-real 迁移风险低。如果差值大,说明模型参数需要校准。
2. 延迟差异:
仿真控制指令几乎零延迟瞬间执行;真实需要经历"通信延迟 -> 电机加速 -> 建立力矩"的过程。real2sim_sync.py 通过stale_timeout 参数处理这个问题:
self.declare_parameter("stale_timeout", 1.0) # 1 秒无数据则停止同步
如果真机关节状态超过 1 秒未更新,仿真模型停止跟随,避免显示过时的姿态。
3. 感知差异:
仿真相机输出的是完美 RGB 且无运动模糊;真实相机有曝光延迟、白平衡漂移、动态模糊。reBot Arm 的 MJCF 中定义了一个固定相机:
<camera name="overhead_rgb" mode="fixed" pos="0.42 0 0.86" fovy="50"/>
这个相机在 MuJoCo viewer 中可以渲染场景画面,但与真实相机的成像质量存在差距。
35.10 数字孪生(Digital Twin)—— 仿真的终极形态
定义:不仅仅是"离线仿真",而是建立实时数据通道,让真实机械臂的每一个关节角度、力矩、温度都实时映射到虚拟模型中,同时虚拟模型可反向"预演"未来几秒钟的运动(预测性维护)。
数字孪生的三个级别:
| 级别 | 名称 | 能力 |
|---|---|---|
| 级别 1 | 可视化 | 3D 看板,纯粹看着玩。 |
| 级别 2 | 诊断 | 真实报错,孪生体高亮报错部位并回溯日志。 |
| 级别 3 | 预测 | 基于当前负载,虚拟体提前推算出"2 秒后电机可能过载",在真实世界触发降速保护。 |
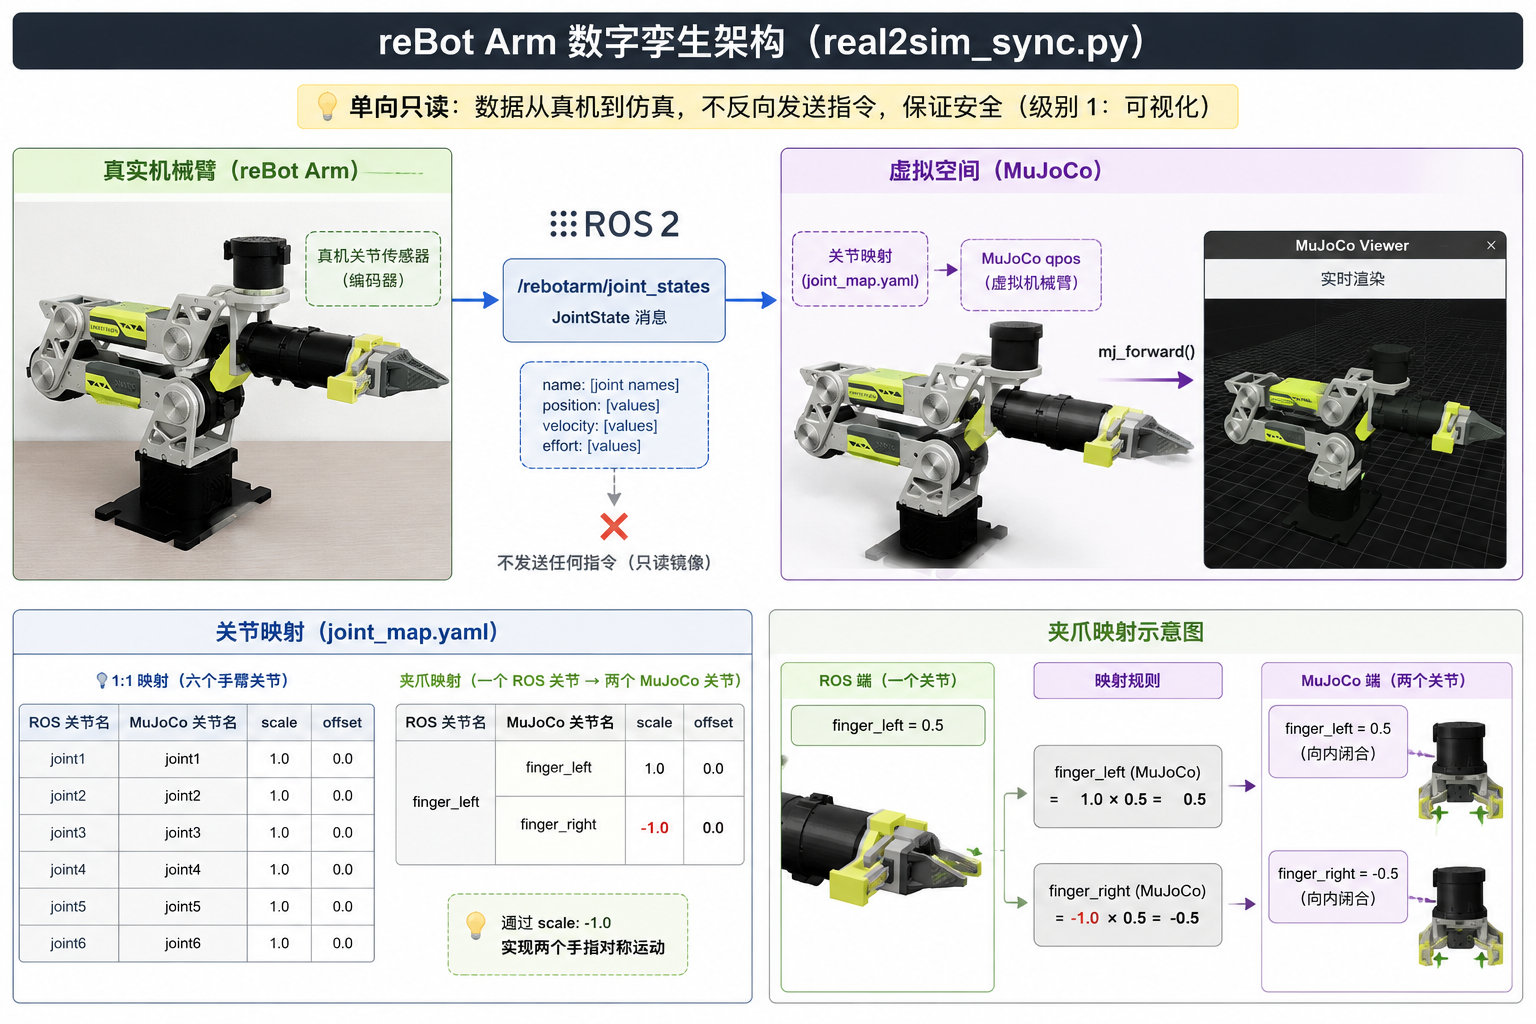
平滑与超时:数字孪生需要处理真机数据的抖动和中断。smoothing_alpha 参数控制跟踪平滑度(1.0 为直接跟踪,小于 1.0 为指数平滑),stale_timeout 控制数据超时后的行为。
虚拟抓取:real2sim_sync.py 还实现了虚拟抓取功能——当夹爪闭合到一定程度且 TCP 靠近物体时,物体被"附着"到 TCP 上跟随运动;夹爪张开时物体释放并自由下落。这使得数字孪生不仅能镜像姿态,还能模拟抓取交互。
扭矩级孪生:mujoco_torque_control.py 将数字孪生从运动学级别提升到动力学级别。它不仅同步关节位置,还同步力矩——用 MuJoCo 的扭矩闭环跟踪真机关节轨迹,同时对比 MuJoCo 和 SDK 的重力补偿扭矩。这是数字孪生从"看得见"走向"算得准"的关键一步,向级别 2(诊断)和级别 3(预测)迈进的基础。