36. 在 MuJoCo 中运行 reBot Arm
第 35 章讲了仿真理论,这一章动手。目标很简单:让 reBot Arm 在 MuJoCo 里跑起来,看到它动,理解模型、关节和控制命令之间的关系。
第 35 章讲了仿真理论,这一章动手。目标很简单:让 reBot Arm 在 MuJoCo 里跑起来,看到它动,理解模型、关节和控制命令之间的关系。
教学目的:让用户完成 reBot Arm 在 MuJoCo 中的第一次运行,并理解机器人模型、
关节和控制命令之间的关系。
36.1 安装 MuJoCo 开发环境
MuJoCo 的 Python 绑定通过 pip 安装,不需要编译 C 库。reBot Arm 的工作空间
使用虚拟环境(.venv)管理 Python 依赖,MuJoCo 就装在里面。
方式一:使用工作空间自带虚拟环境(推荐)
#RS:
cd ~/ReBot_Arm_DigitalTwin_RS
source scripts/rs_env.sh
python3 -c "import mujoco; print(mujoco.__version__)"

#DM:
cd ~/ReBot_Arm_DigitalTwin_DM/reBotArmController_ROS2-main
source scripts/source_rebotarm_env.sh
python3 -c "import mujoco; print(mujoco.__version__)"
如果输出类似 3.10.0,说明 MuJoCo 已经就绪。source_rebotarm_env.sh 会自动加载 ROS2、虚拟环境和 PYTHONPATH,后续所有命令都需要先 source 它。
方式二:手动安装
如果你不在工作空间的虚拟环境中,可以直接 pip 安装:
pip3 install mujoco
#MuJoCo 3.x 是纯 pip 包,自带二进制库,不需要额外安装系统依赖。安装后即可使用`import mujoco` 和 `mujoco.viewer`。
验证mujoco安装
python3 -c "
import mujoco
print('MuJoCo version:', mujoco.version)
print('GPU rendering:', mujoco.GL_CONTEXT_BACKENDS if hasattr(mujoco, 'GL_CONTEXT_BACKENDS') else 'auto')
"
预期结果
- 成功:若环境配置正确,你将看到类似以下输出(版本号可能不同):
MuJoCo version: 3.2.0
GPU rendering: ['egl', 'glfw']
- 或
GPU rendering: auto(取决于编译选项)。 - 失败:如果
mujoco未安装或路径未配置,会抛出ModuleNotFoundError,说明安装有问题。
36.2 认识 MJCF 模型结构
MJCF(MuJoCo XML)是 MuJoCo 的原生模型格式。一个 MJCF 文件由以下顶层元素组成:
| 元素 | 作用 | reBot Arm 中的体现 |
|---|---|---|
<compiler> | 编译选项:角度单位、坐标系、mesh 路径 | angle="radian" coordinate="local" meshdir="../meshes" |
<option> | 物理参数:时间步长、重力、求解器 | timestep="0.001" gravity="0 0 -9.81" |
<visual> | 渲染参数:灯光、雾、全局视角 | headlight、azimuth="135" |
<asset> | 资源声明:mesh、材质、纹理 | 10 个 STL mesh + 多种材质 |
<default> | 默认值:关节阻尼、geom 碰撞 | damping="0.8" armature="0.01" |
<worldbody> | 世界体:地面、灯光、相机、机器人 | 桌面、物体、机械臂运动链 |
reBot Arm 的 MJCF 文件位于:
RS 版本(rebotarm_mujoco_rs 包):
src/rebotarm_mujoco_rs/models/
  rs_arm.xml                   # 物理模型(STL mesh + 完整惯性 + 7 个执行器)
  rs_grasp_scene.xml            # 抓取场景(含物体)
DM 版本(rebotarm_mujoco 包):
src/rebotarm_mujoco/models/
  rebotarm_b601_stl.xml        # 物理模型(STL mesh + 完整惯性)
  rebotarm_b601_kinematic.xml  # 运动学模型(简化几何 + 无惯性)
  rebotarm_b601_stl.xml         # 物理模型(STL mesh + 完整惯性,含场景物体)
  rebotarm_b601_colored.xml     # 彩色模型(多材质 STL)
  simple_rebotarm.xml           # 简化模型(基本几何体)
两个模型共享相同的运动学结构(关节名、轴、限位),区别在于:
| 特性 | STL 模型 | 运动学模型 |
|---|---|---|
| Visual | STL mesh(精细) | capsule/sphere/cylinder(简化) |
| Inertial | 每个连杆都有 | 大部分省略 |
| Collision | 夹爪有 box collision | 无 collision |
| timestep | 0.001 s | 0.002 s |
| 用途 | 物理仿真、real2sim | 轻量可视化 |
本章使用 STL 模型,因为它视觉效果好且支持物理仿真。
36.3 将 reBot Arm 模型导入 MuJoCo
编译 ROS2 包
#RS:
cd ~/ReBot_Arm_DigitalTwin_RS/rebotarm_ros2
source /opt/ros/jazzy/setup.bash
colcon build --symlink-install
source install/setup.bash

#DM:
cd ~/ReBot_Arm_DigitalTwin_DM/reBotArmController_ROS2-main
source /opt/ros/jazzy/setup.bash
colcon build --symlink-install
source install/setup.bash
编译后,MuJoCo 包的 share 目录会包含模型文件和 STL mesh:
# 验证 share 目录(RS)
ros2 pkg prefix rebotarm_mujoco_rs
# 输出: ~/ReBot_Arm_DigitalTwin_RS/rebotarm_ros2/install/rebotarm_mujoco_rs
ls $(ros2 pkg prefix rebotarm_mujoco_rs)/share/rebotarm_mujoco_rs/models/
# meshes/  rs_arm.xml  rs_grasp_scene.xml

# 验证 share 目录(DM)
ros2 pkg prefix rebotarm_mujoco
ls $(ros2 pkg prefix rebotarm_mujoco)/share/rebotarm_mujoco/models/
# rebotarm_b601_stl.xml  rebotarm_b601_kinematic.xml  rebotarm_b601_colored.xml  simple_rebotarm.xml
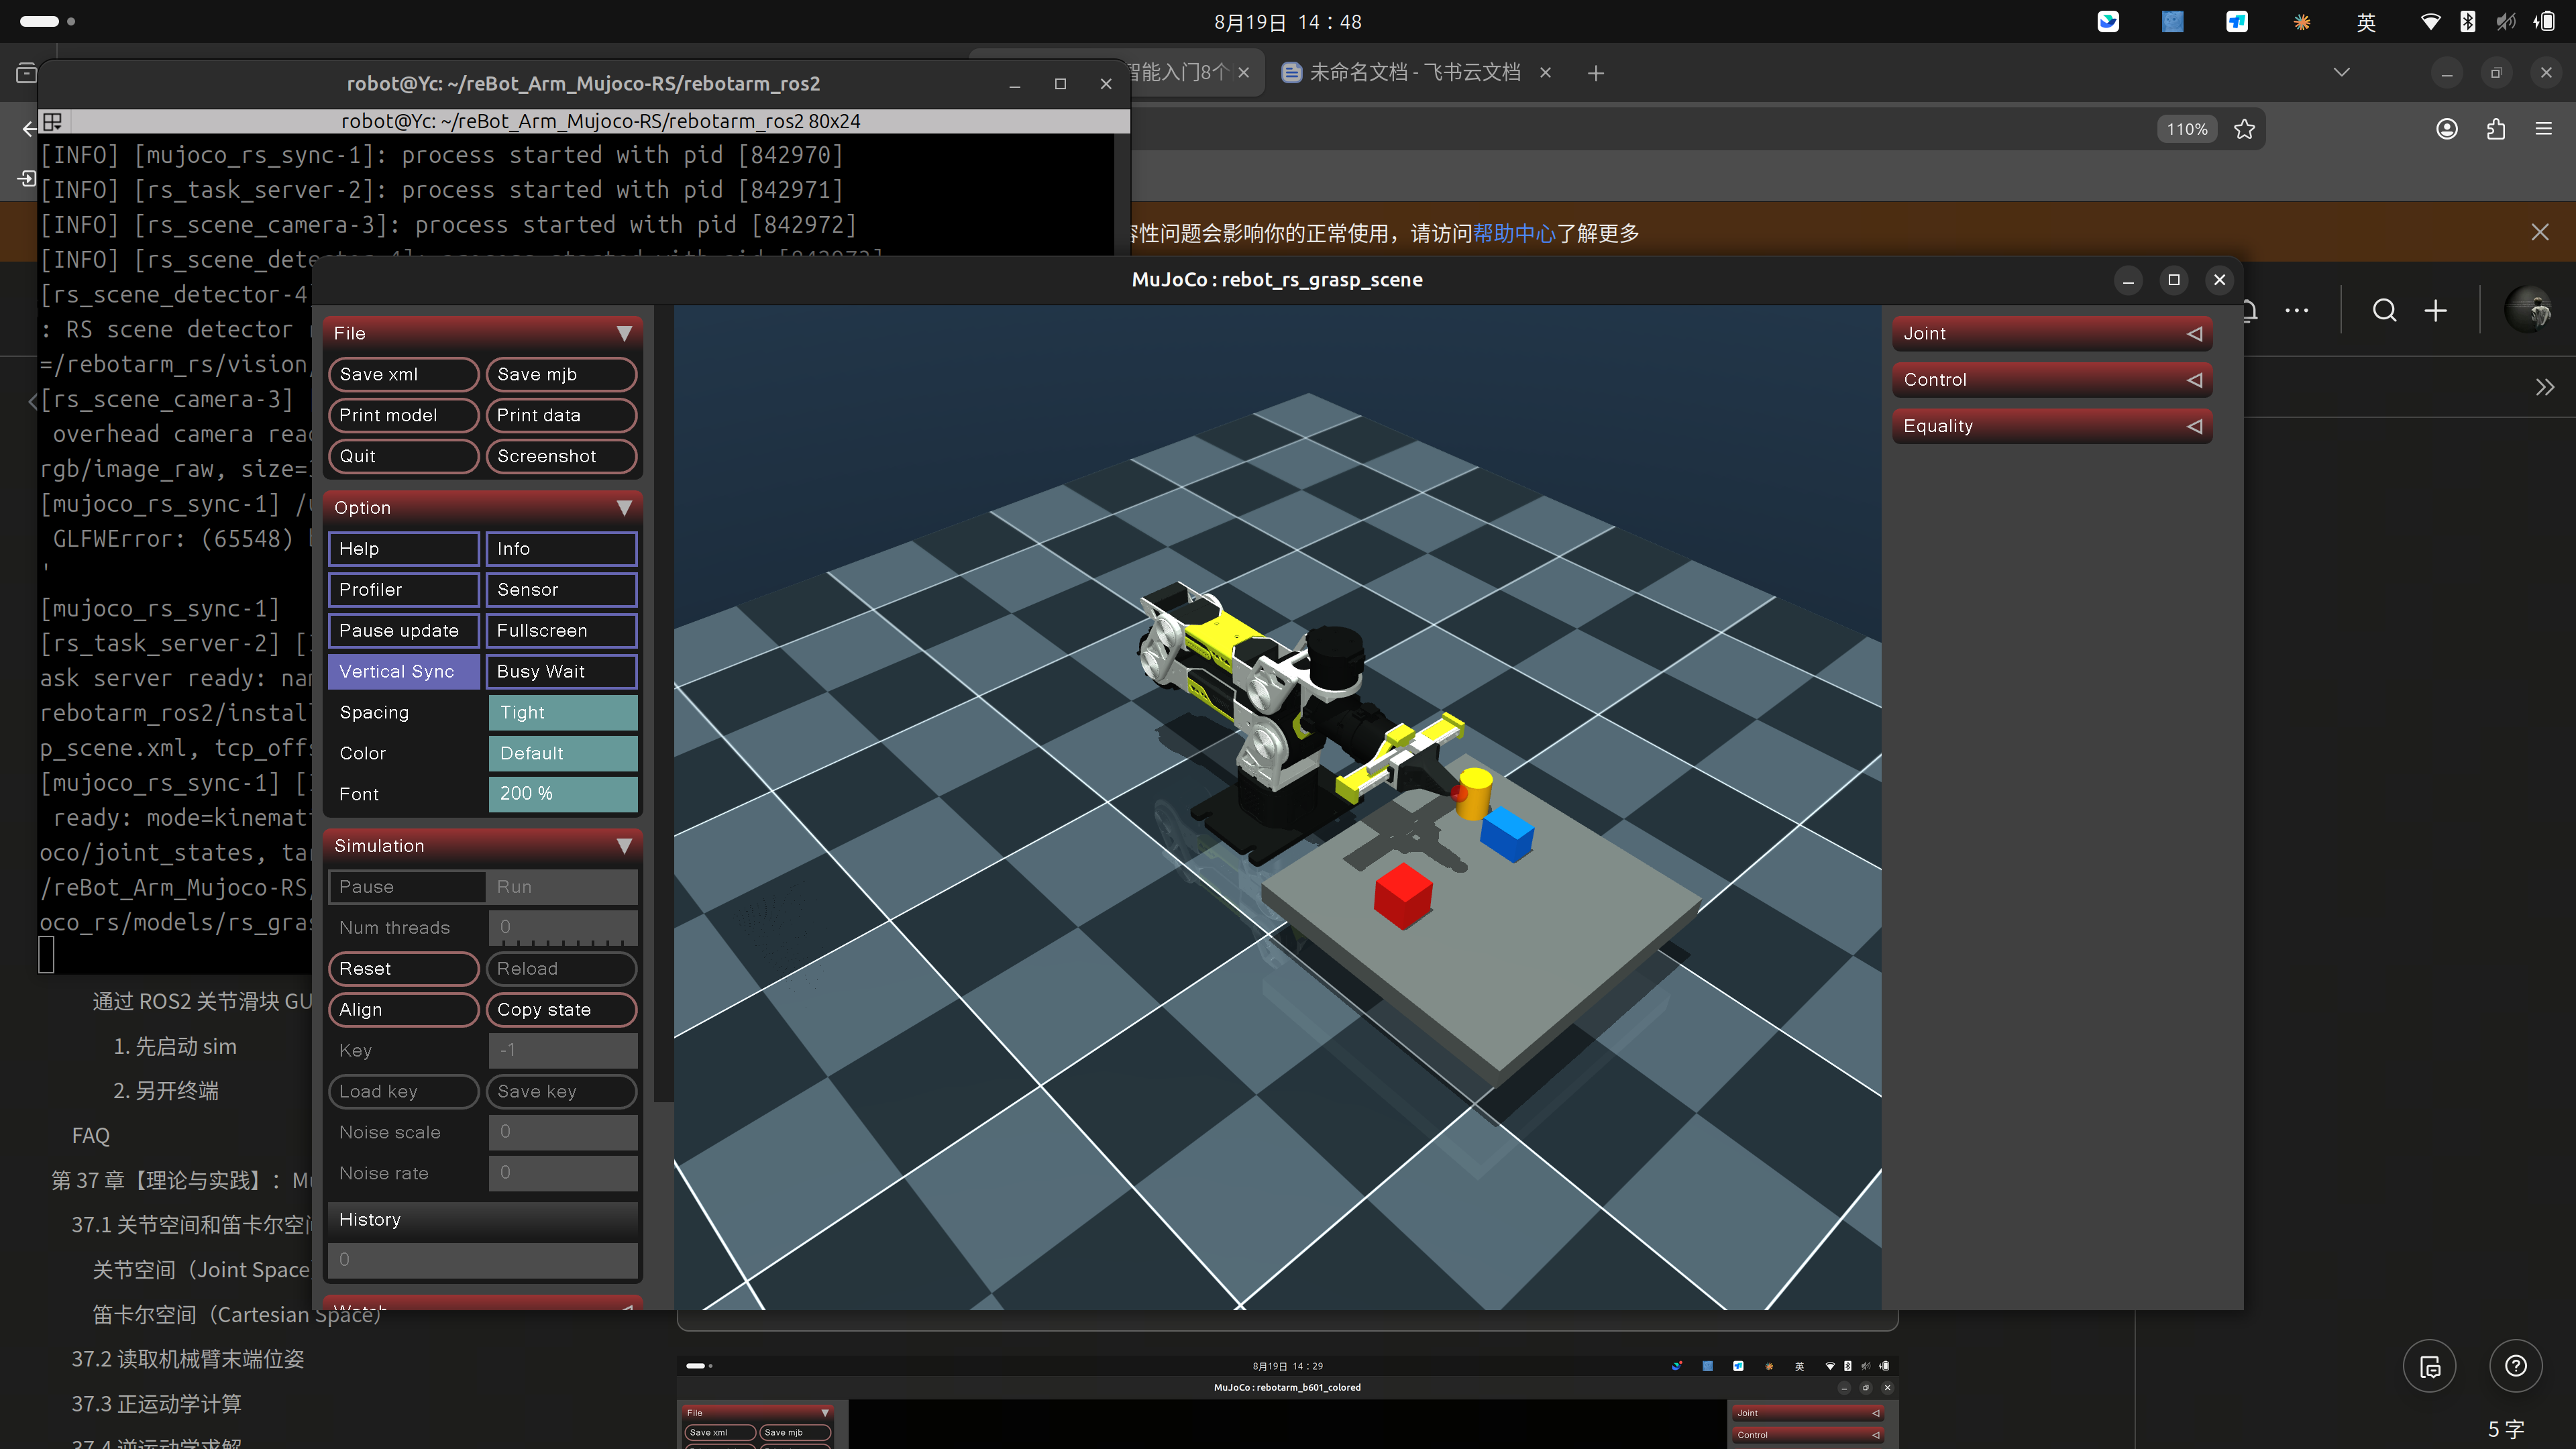
通过 launch 启动
#RS:
ros2 launch rebotarm_mujoco_rs mujoco_rs.launch.py use_viewer:=true
#DM:
ros2 launch rebotarm_mujoco real2sim.launch.py
通过 ROS2 launch 启动(带完整环境)
#RS:
./scripts/start_rs_sim.sh
#DM:
./rebotarm start sim
或直接调用脚本:
~/ReBot_Arm_DigitalTwin_DM/reBotArmController_ROS2-main/scripts/start_rebot_mujoco_all.sh
通过 ROS2 关节滑块 GUI 控制
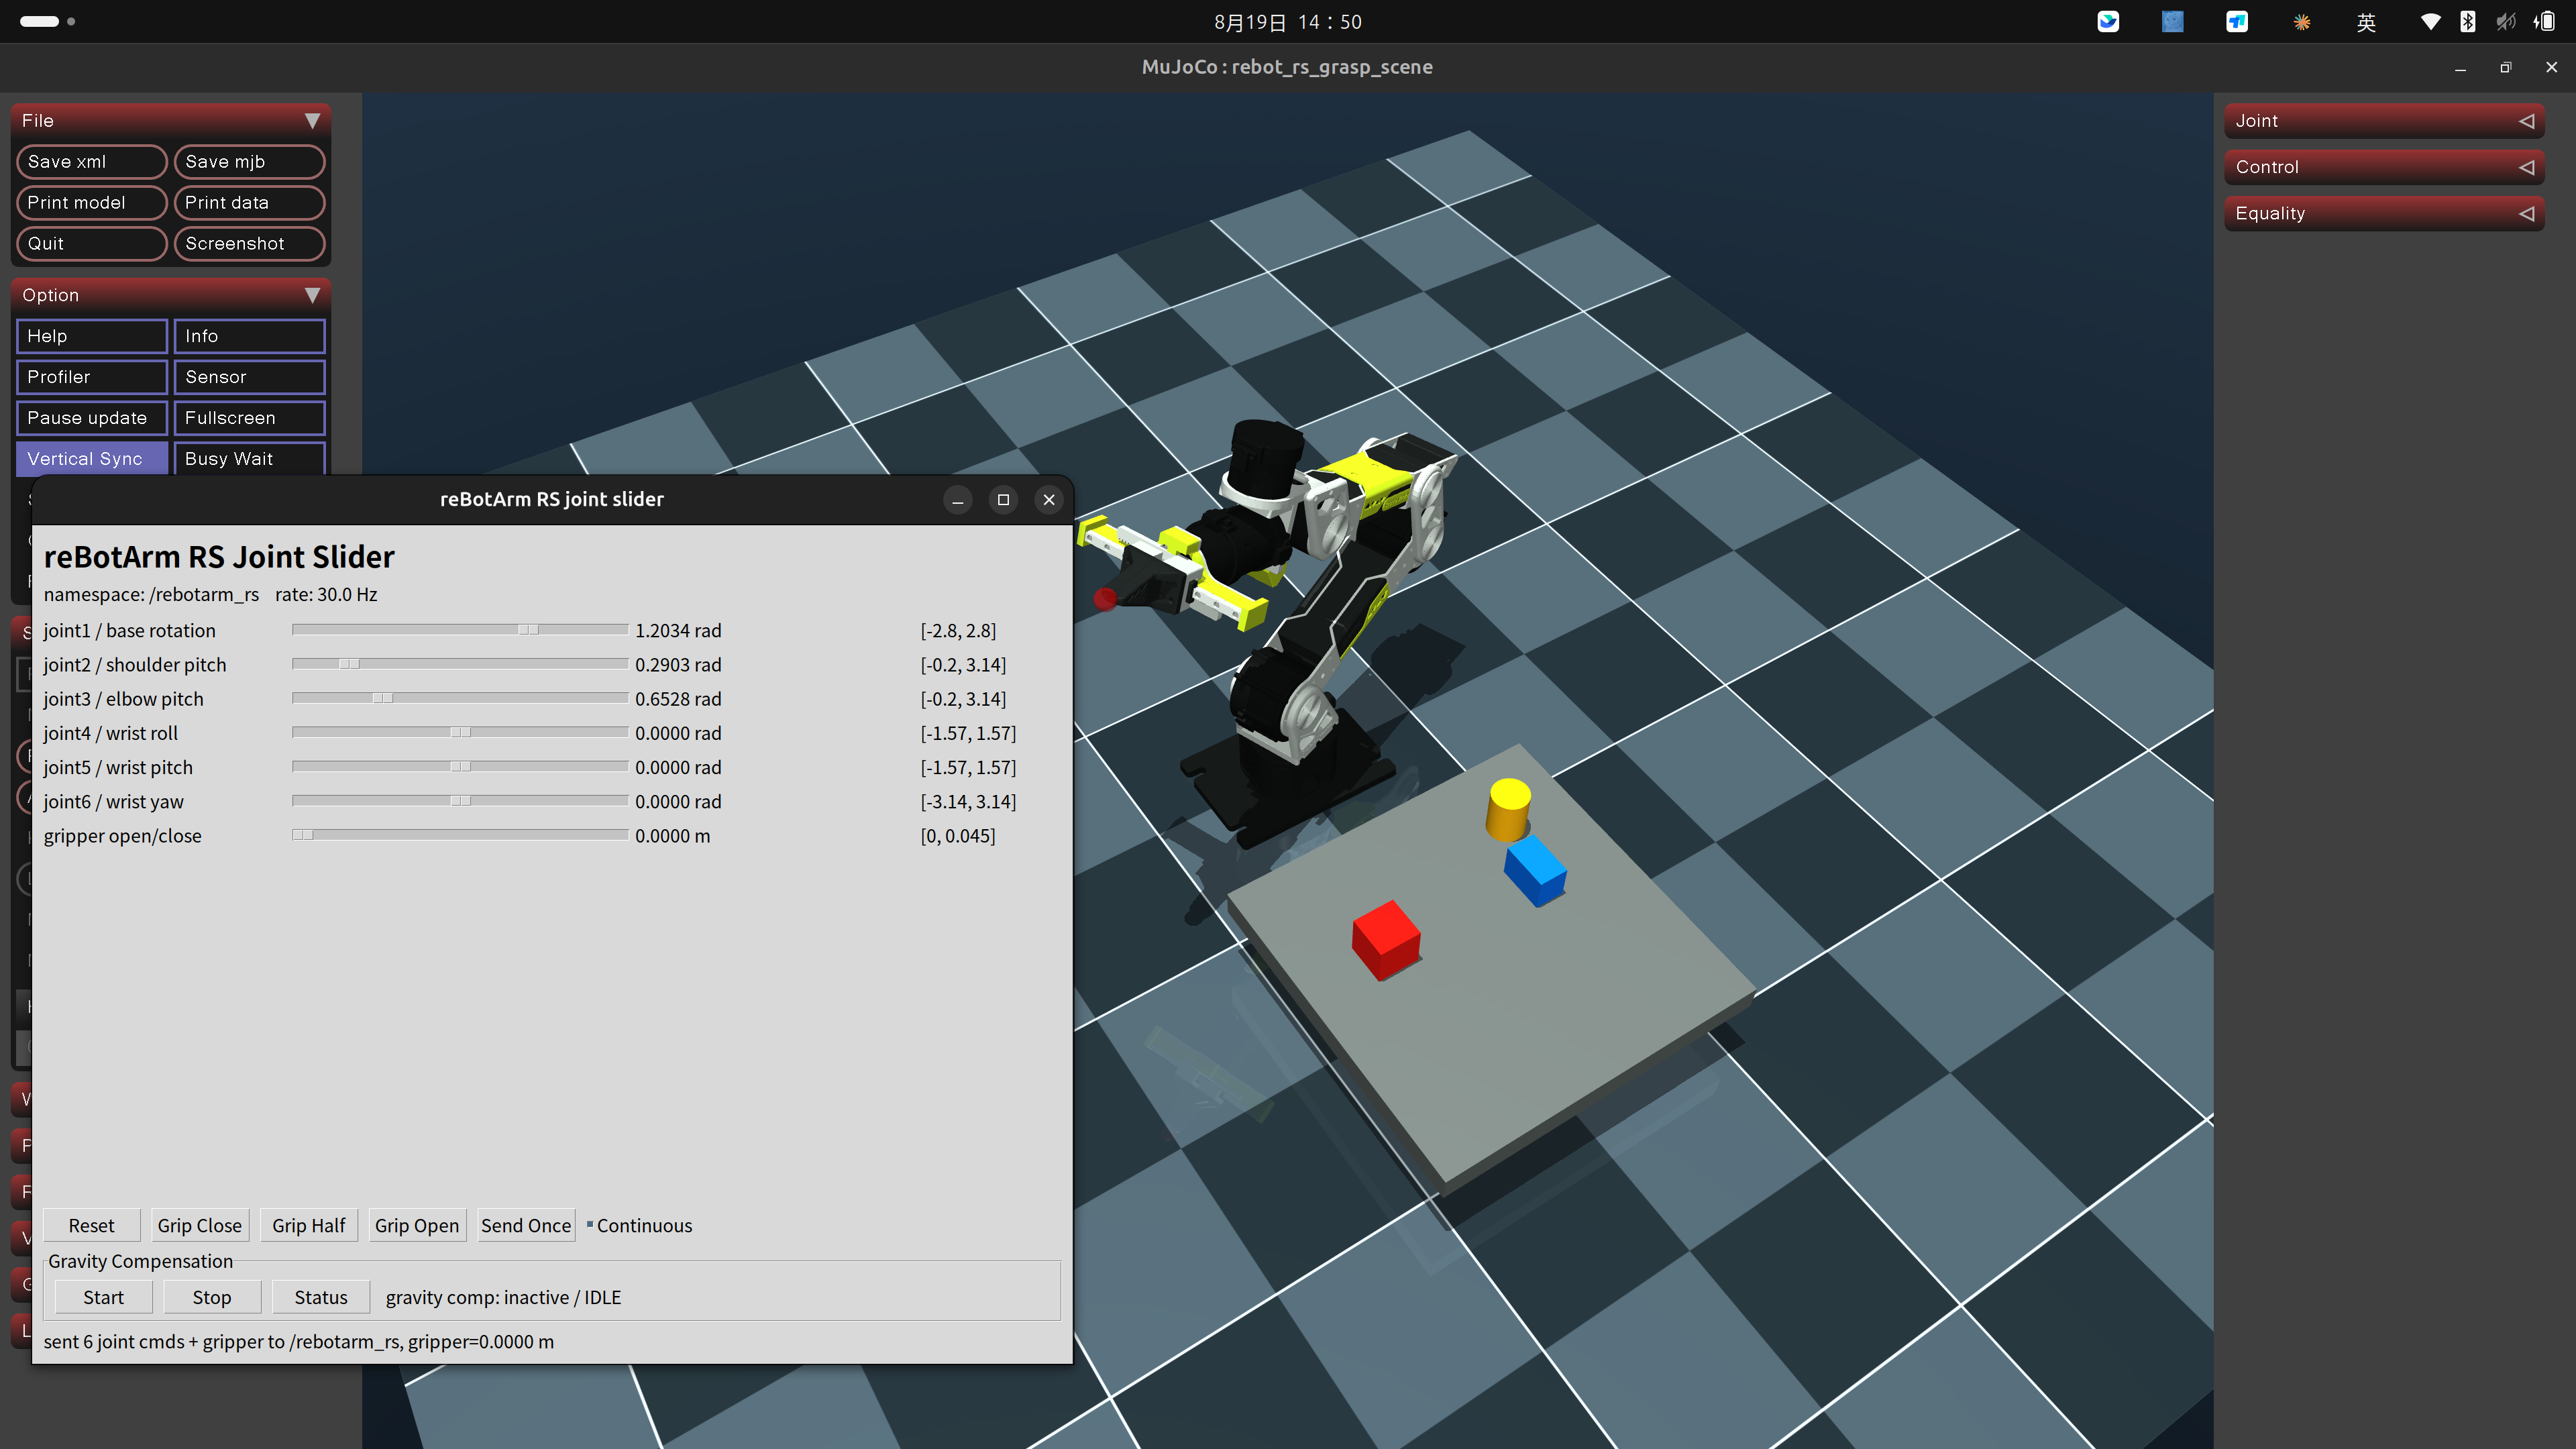
reBot Arm 提供了一个 Tkinter 关节滑块 GUI(joint_slider_gui.py),可以用图形界面控制每个关节:
1. 先启动 sim
#1. 先启动 sim(完整物理仿真)
#RS:
cd ~/ReBot_Arm_DigitalTwin_RS
./scripts/start_rs_sim.sh
#DM:
cd ~/ReBot_Arm_DigitalTwin_DM
./rebotarm start sim
2. 另开终端
#滑块 GUI 定义了 7 个关节控制:
#RS:
source /opt/ros/jazzy/setup.bash
source ~/ReBot_Arm_DigitalTwin_RS/rebotarm_ros2/install/setup.bash
ros2 launch rebotarm_mujoco_rs joint_slider_gui.launch.py

#DM:
source /opt/ros/jazzy/setup.bash
source ~/ReBot_Arm_DigitalTwin_DM/reBotArmController_ROS2-main/install/setup.bash
ros2 launch rebotarm_mujoco joint_slider_gui.launch.py
FAQ
Q1: MuJoCo viewer 打开后是黑屏或崩溃怎么办?
通常是 GPU 渲染问题。尝试设置渲染后端:
export MUJOCO_GL=egl    # 使用 EGL(推荐,无需显示器)
export MUJOCO_GL=glfw    # 使用 GLFW(需要桌面环境)
export MUJOCO_GL=osmesa  # 使用软件渲染(最慢但最兼容)
在无显示器的服务器上(如 SSH),使用 egl 或 osmesa。
Q2: 加载 MJCF 时报 "mesh file not found" 怎么办?
MJCF 中 meshdir="../meshes" 是相对路径。如果你从其他目录运行脚本,mesh
文件可能找不到。解决方法:
- 编译 ROS2 包后从 share 目录加载(推荐):ros2 pkg prefix rebotarm_mujoco_rs(RS)或 ros2 pkg prefix rebotarm_mujoco(DM)
- 或确保从 models/ 目录运行脚本(该目录的上级有 meshes/)
- RS 的 mujoco_sync.py 会自动解析 mesh 路径;DM 需从 install 目录加载
Q3: 关节滑块 GUI 拖动后 MuJoCo 中的机械臂不动怎么办?
检查三个环节:
- fake 驱动是否在运行?RS: ros2 topic echo /rebotarm_rs/joint_states --once;DM: ros2 topic echo /rebotarm/joint_states --once
- sync 节点是否订阅了正确的话题?RS 默认订阅 /rebotarm_rs/joint_states,DM 默认订阅 /rebotarm/joint_states
- viewer 是否打开?终端应该显示 sync 节点就绪
如果话题名不匹配,用参数指定:
RS: REAL2SIM_JOINT_STATE_TOPIC=/rebotarm_rs/joint_states ./scripts/start_rs_sim.sh
DM: REAL2SIM_JOINT_STATE_TOPIC=/rebotarm/joint_states ./rebotarm start sim
Q4: 夹爪只动一边怎么办?
RS: 检查 equality 约束是否正确配置(joint_left 和 joint_right 应跟随 joint7)。
DM: 检查 finger_left 和 finger_right 是否都收到了命令。如果只发finger_left而没有 finger_right 的 target,只有一侧会动。
Q5: 物理抓取模式下物体飞走了怎么办?
PD 参数可能太激进。尝试降低 arm_kp 和 arm_kd:
RS: ros2 launch rebotarm_mujoco_rs mujoco_rs.launch.py simulation_mode:=physics arm_torque_limit:=10.0
DM: ros2 launch rebotarm_mujoco mujoco_physics_grasp.launch.py arm_torque_limit:=10.0
力矩限幅从默认的 30.0 降到 10.0,可以防止关节力矩过大导致物体被弹飞。也可以降低 control_hz 来减少控制环的激进度。