CAN 总线与电机通信
学习完本节后,需要能够理解以下几个问题:
- CAN 总线上一条数据是如何发送出去的;
- CAN 数据帧由哪些部分组成;
- CAN ID、DLC、Data 分别表示什么;
- 标准帧与扩展帧有什么区别;
- CRC、ACK 等字段有什么作用。
对于实际开发来说,不需要一开始就记住 CAN 帧中的每一个 bit。
入门阶段最重要的是先理解:ID、DLC、Data。
Can 基本原理
CAN 是 Controller Area Network 的缩写,是 ISO国际标准化的串行通信协议。CAN总线网络的结构有闭环和开环两种形式。
一般机械臂或者机器人的CAN总线网络结构使用的闭环结构的CAN总线网络,也就是总线两端各连接一个120欧的电阻,两根信号线形成回路。这种CAN总线网络由ISO 11898标准定义,是高速、短距离的CAN网络,通信速率为125kbit/s到1Mbit/s。在1Mbit/s通讯速率时,总线长度最长达40m。
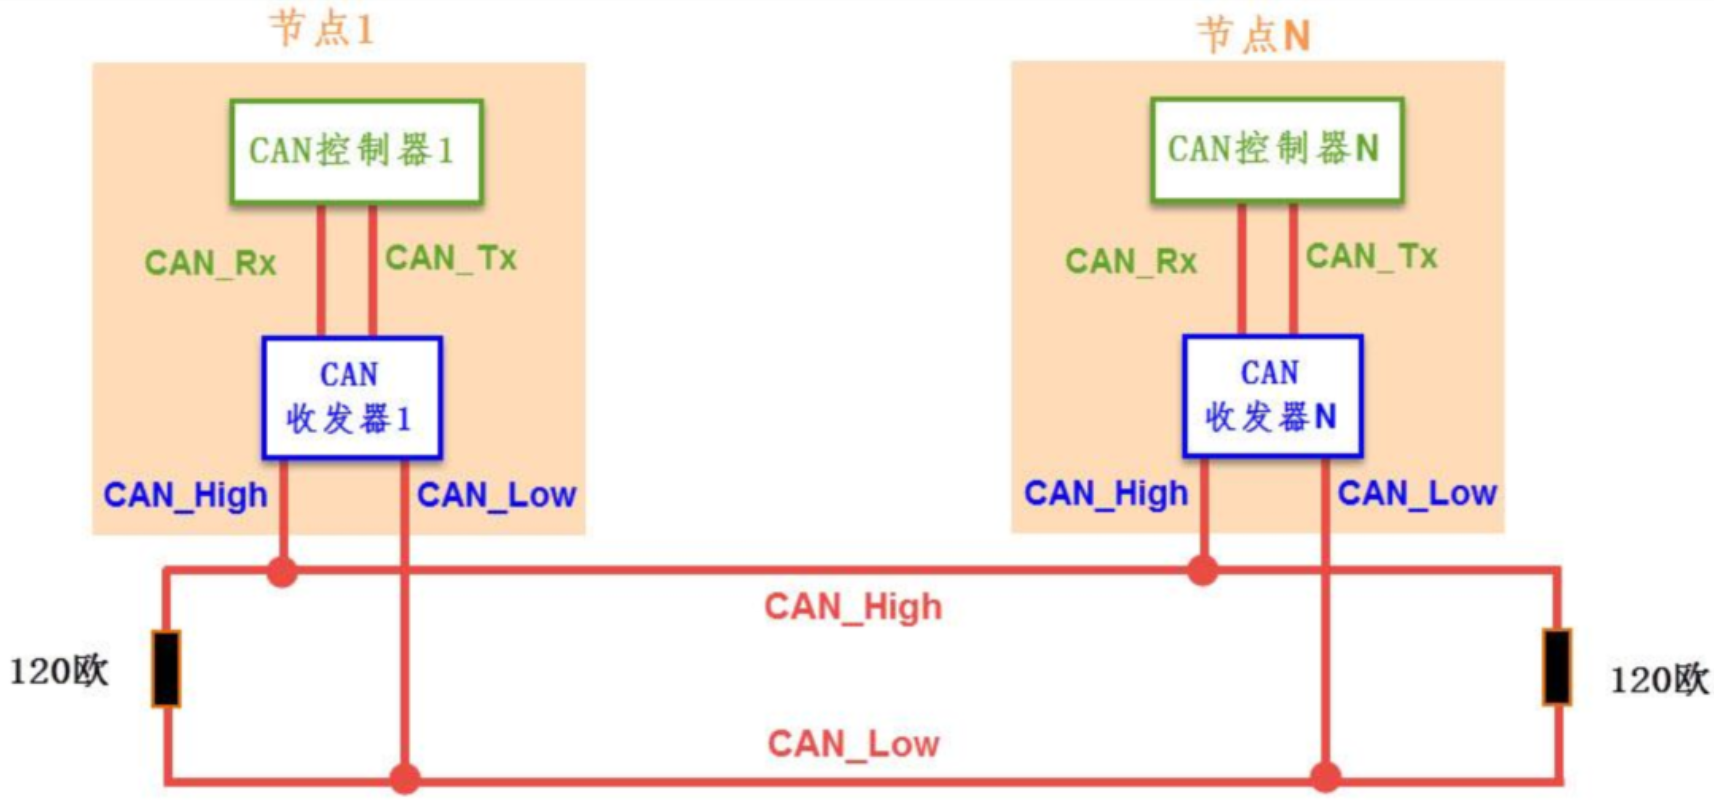
总线由两根信号线CAN_L和CAN_H组成。CAN传输的是差分信号,通过两根信号线的电压差,也就是CAN_H-CAN_L来表示总线电平。对应于逻辑1的称为隐性电平,对应于逻辑0称为显性电平。在ISO11898中,隐性电平在电压差0附近,显性电平主要在电压差2V附近。
Can 协议
| 帧类型 | 帧用途 |
|---|---|
| 数据帧 | 发送数据 |
| 遥控帧 | 请求数据 |
| 错误帧 | 报告总线错误 |
| 过载帧 | 请求延迟 |
| 帧间隔 | 分隔连续帧 |
由于DM电机用的是CAN 2.0标准数据帧,RS电机都用的是CAN 2.0拓展数据帧格式,下面只介绍这两种数据帧格式。建议将下面的介绍对照着电机的数据手册中的协议部分来看。
reBot DM标准数据帧(共11字节)
| 字节 | 位 | |||||
| 7 | 6 | 5 | 4 | 3-0 | ||
| 字节1 | 帧信息 | FF | RTR | X | X | DLC |
| 字节2 | 帧ID1 | ID10-ID3 | ||||
| 字节3 | 帧ID2 | ID2-ID0 | X | X | X | |
| 字节4 | 数据1 | DATA1 | ||||
| 字节5 | 数据2 | DATA2 | ||||
| 字节6 | 数据3 | DATA3 | ||||
| 字节7 | 数据4 | DATA4 | ||||
| 字节8 | 数据5 | DATA5 | ||||
| 字节9 | 数据6 | DATA6 | ||||
| 字节10 | 数据7 | DATA7 | ||||
| 字节11 | 数据8 | DATA8 | ||||
- 帧描述部分(前3字节)
**字节1为帧信息。**第7位(FF)表示帧格式,在标准帧中FF为0,第6位(RTR)表示帧的类型,RTR=0表示为数据帧,RTR=1表示为远程帧。DLC表示在数据帧时实际的数据长度。
**字节2到字节3是帧id。**其中标准数据帧的 ID 有 11 个位。从 ID10 到 ID0 依次发送,可以出现2^11种报文,帧ID的范围是:000-7FF,禁止高 7 位都为隐性(禁止设定:ID=1111111XXXX)。
- 帧数据部分(后8字节)
字节4\-11为数据帧的实际数据。
reBot RS拓展数据帧(13字节)
| 字节 | 位 | ||||||
| 7 | 6 | 5 | 4 | 3 | 2-0 | ||
| 字节1 | 帧信息 | FF | RTR | X | X | DLC | |
| 字节2 | 帧ID1 | ID28-ID21 | |||||
| 字节3 | 帧ID2 | ID20-ID13 | |||||
| 字节4 | 帧ID3 | ID12-ID5 | |||||
| 字节5 | 帧ID4 | ID4-ID0 | x | ||||
| 字节6 | 数据1 | DATA1 | |||||
| 字节7 | 数据2 | DATA2 | |||||
| 字节8 | 数据3 | DATA3 | |||||
| 字节9 | 数据4 | DATA4 | |||||
| 字节10 | 数据5 | DATA5 | |||||
| 字节11 | 数据6 | DATA6 | |||||
| 字节12 | 数据7 | DATA7 | |||||
| 字节13 | 数据8 | DATA8 | |||||
- 帧描述部分(前5字节)**字节1为帧信息。**第7位(FF)表示帧格式,在扩展帧中FF为1,第6位(RTR)表示帧的类型,RTR=0表示为数据帧,RTR=1表示为远程帧。DLC表示在数据帧时实际的数据长度。**字节2到字节5是帧id。**扩展格式的 ID 有 29 个位,基本 ID 从 ID28 到 ID18,扩展 ID 由 ID17 到 ID0 表示。基本 ID 和 标准格式的 ID 相同,可以出现2^29种报文,且在数据链路上是有间隙的(对操作者透明),帧ID的范围是0000 0000-1FFF FFFF,禁止高 7 位都为隐性(禁止设定:基本 ID=1111111XXXX)。
- 帧数据部分(后8字节)字节6\-13为数据帧的实际数据
CAN 数据链路层
可以把 CAN 总线理解成一个“多人群聊”。总线上连接了很多设备,例如:
- 主控制器;
- 电机;
- 传感器;
- 电池管理系统;
- 其他控制模块。
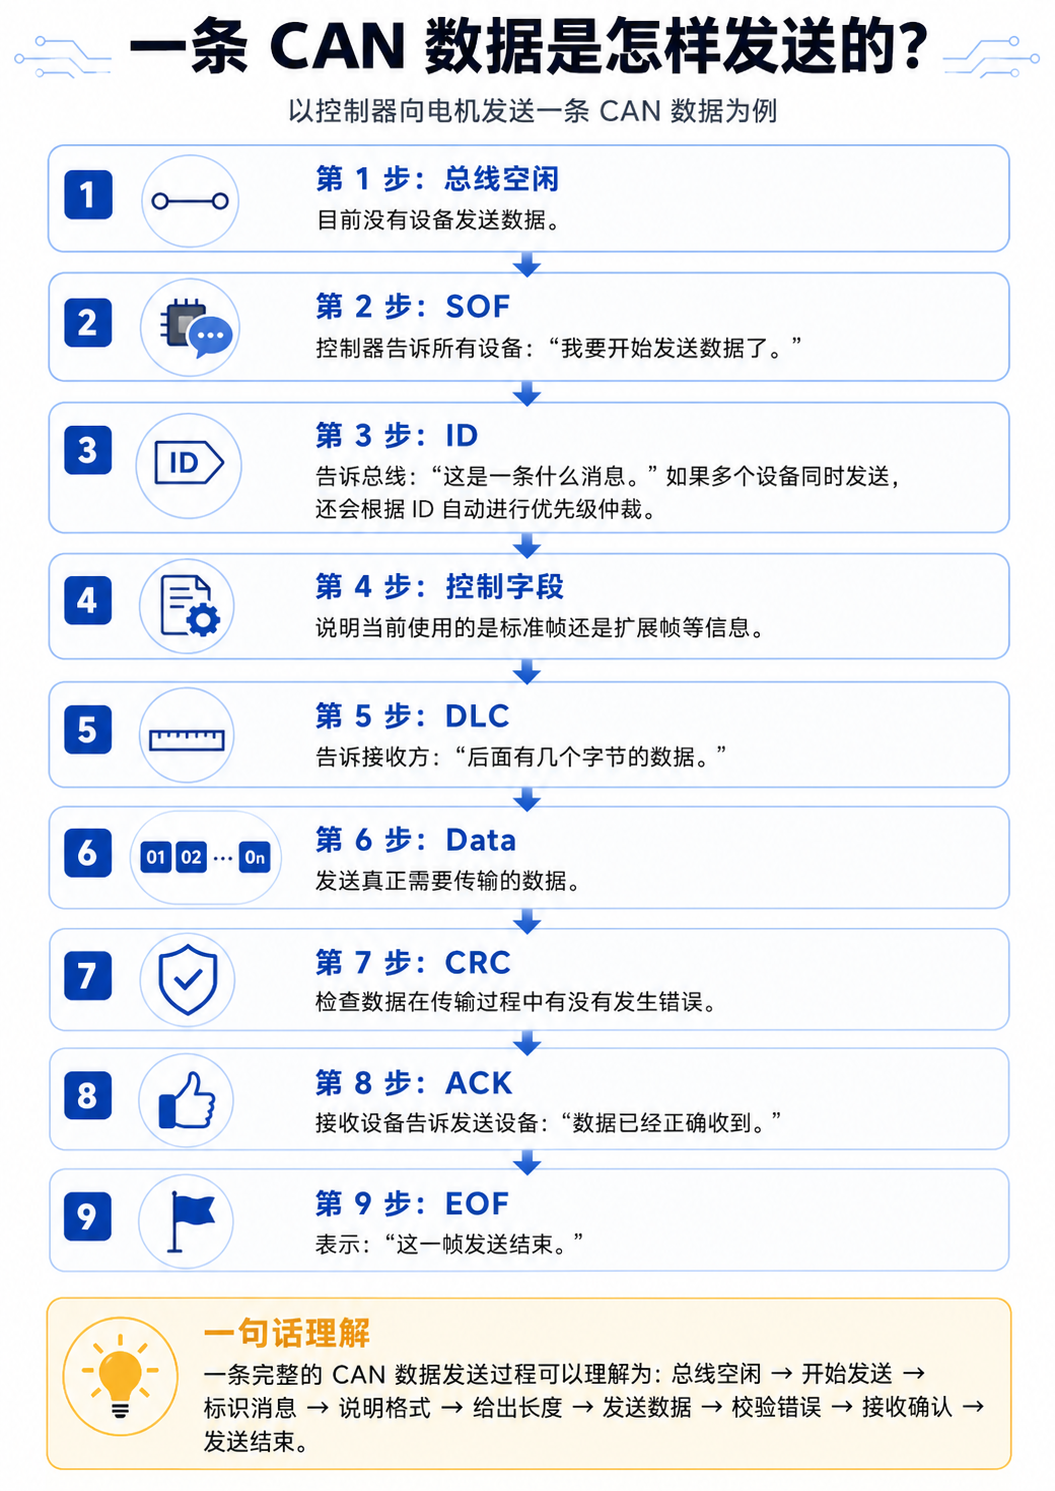
所有设备共用同一条 CAN 总线。当某个设备想发送数据时,不能直接随意发送,而是必须按照 CAN 协议规定的格式,把数据包装成一条完整的 CAN 数据帧。
可以把一条 CAN 帧简单理解成:
开始发送 → 消息编号 → 数据长度 → 实际数据 → 数据检查 → 接收确认 → 发送结束
对应的 CAN 帧结构可以简化为:
SOF → ID → 控制字段 → DLC → Data → CRC → ACK → EOF
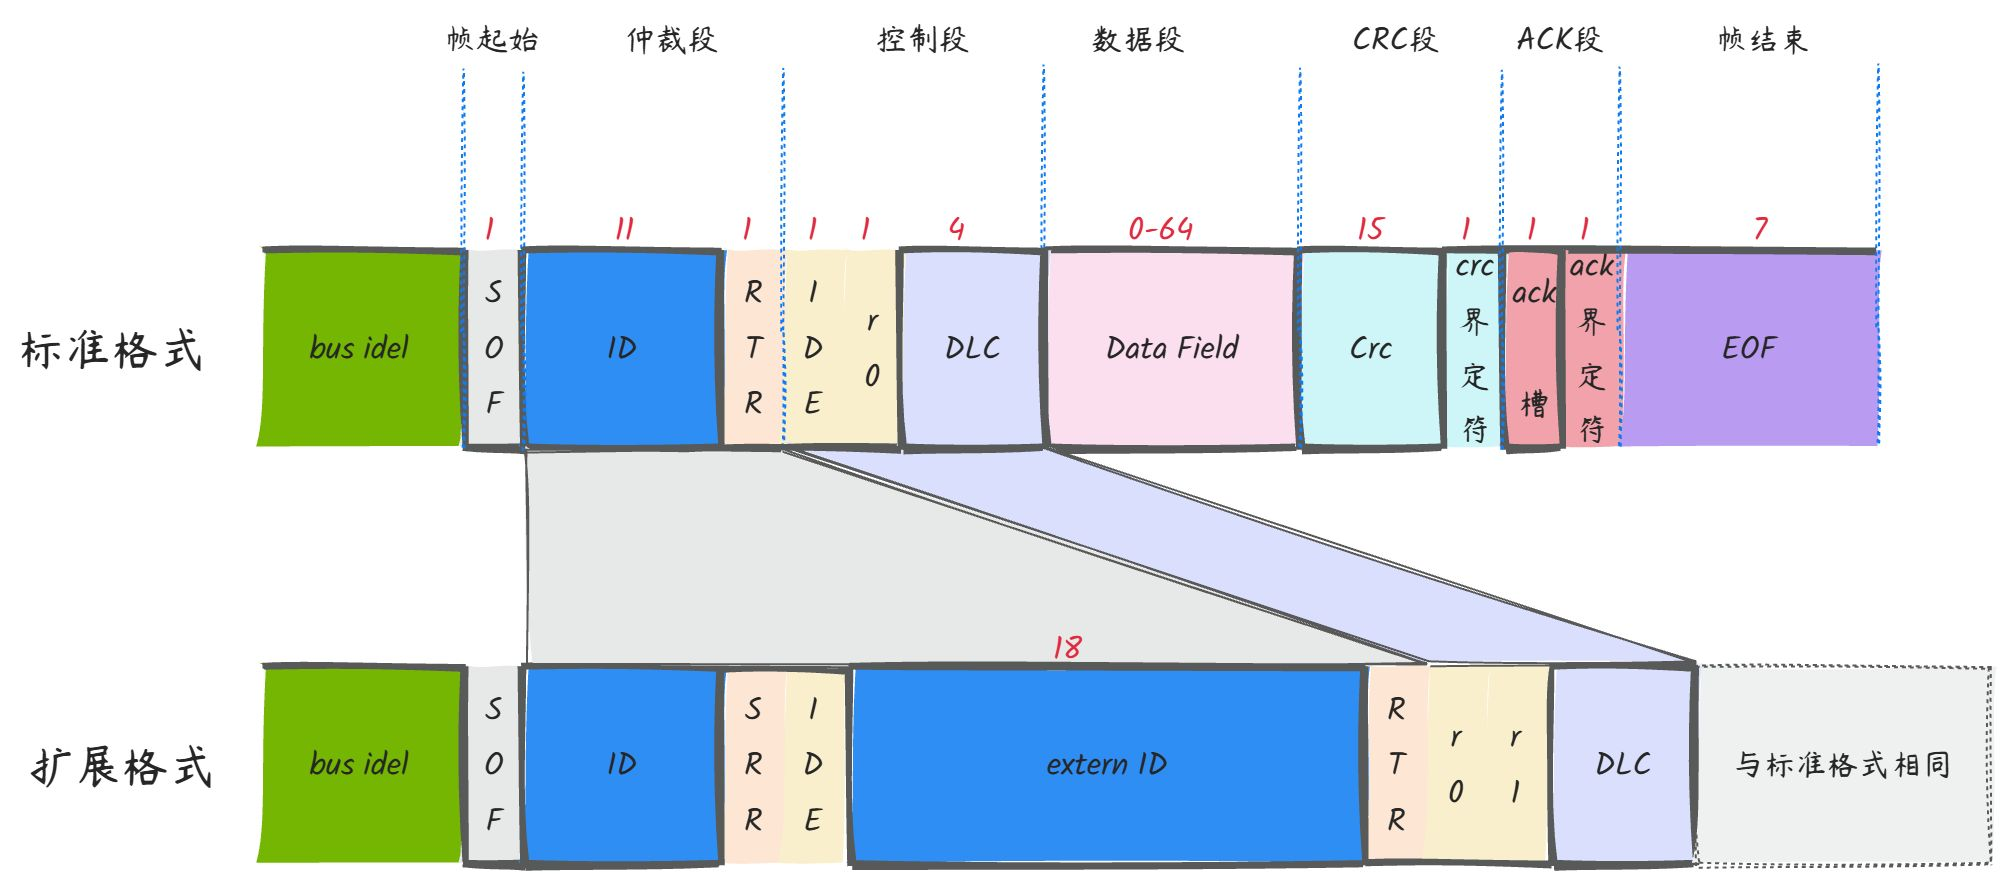
具体解释见下图:
| 名称 | 作用 |
| 空闲段(bus idel) | 总线为隐性电平 1,所有节点都不操作总线,当没有设备发送数据时,CAN 总线处于空闲状态。当前没有设备讲话,大家都在等待。 |
| 帧起始段(SOF) | SOF 固定为一个显性位 0,由于 CAN 总线空闲时为 1,当总线上突然出现 0 时,其他设备就知道:有设备开始发送数据了。因此 SOF 可以理解成:“我要开始发送了。” |
| 仲裁段(帧ID、RTR或SRR) | ID:可以把它理解成:这条消息的编号。 例如可以在电机控制中通过 0x01:1号电机控制命令;0x02:2号电机控制命令等等;ID更准确地表示“消息的身份或类型”。ID 数值越小,优先级越高。RTR:它主要用于区分:普通数据帧RTR=0和远程请求帧RTR=1。日常发送普通 CAN 数据时,RTR 一般为 0。 SRR:扩展帧专用的仲裁位,固定为 1。主要用于保证相同基础 ID 下,标准帧优先于扩展帧。 |
| 控制段(IDE、保留位、DLC) | IDE位用于区分标准桢还是扩展桢,IDE = 1 扩展帧,29 bit ID。IDE = 0 标准帧 11 bit ID。扩展帧的 ID 范围更大,可以提供更多的消息编号 DLC:告诉接收方有多少数据。例如:
|
| Data Field 数据段 | 就是真正的数据内容,长度与 DLC 对应,例如,主控制器要向电机发送:目标位置;目标速度;目标力矩。查看设备厂家提供的 CAN 通信协议,确认每个字节分别代表什么。 |
| CRC段 | CAN 数据的“检查码”。对所有的数据位进行 CRC 计算,包括帧起始、仲裁段、控制段、数据段,检查 CAN 数据在传输过程中是否出现错误。其中CRC 界定符必须是隐性电平。 |
| ACK段 | ACK——告诉发送方“我收到了”,发送方发送完毕后,释放总线,隐性电平 1,接收方若接收正确需要在此位回复显性电平 0,此时发送方读取 ACK 槽为 0,则表示收到 ACK。其中ACK界定符是接收方释放电平,为隐性电平。 |
| 帧结束段(EOF,End Of Frame) | 当前这一条 CAN 数据发送结束。7 个隐性 1 |
SocketCAN
SocketCAN是CAN协议在Linux系统上的一种主流的实现方式,SocketCAN使用套接字API 、Linux网络栈技术,将CAN设备驱动程序实现为网络接口,使其有着易用、兼容性好等特点。
详细的用法的参考文档:https://docs.linuxkernel.org.cn/networking/can.html