7. MotorBridge 电机控制库
MotorBridge 是 Seeed Studio(矽递科技) 开源推出、面向机械臂/人形机器人一体化关节电机的跨厂商统一CAN电机控制软件栈,底层采用Rust高性能核心,提供标准C ABI接口,配套Python/C++/ROS2语言绑定,一套API即可驱动市面上主流一体化关节电机。
MotorBridge 与机械臂校准
什么是Motorbridge?
MotorBridge 是 Seeed Studio(矽递科技) 开源推出、面向机械臂/人形机器人一体化关节电机的跨厂商统一CAN电机控制软件栈,底层采用Rust高性能核心,提供标准C ABI接口,配套Python/C++/ROS2语言绑定,一套API即可驱动市面上主流一体化关节电机。
核心定位:一套代码,兼容所有主流关节电机,抹平各厂商私有CAN协议差异,专门解决机械臂开发多电机品牌适配繁琐的痛点。
-
它解决行业什么痛点市面上一体化关节(达妙、RobStride、MyActuator等)每家私有CAN协议、指令格式、控制模式完全不互通:MotorBridge做了一层抽象封装,上层调用API完全一致,底层自动适配不同厂商协议,切换电机仅修改厂商参数即可,无需改动运动控制逻辑。
- 换电机品牌就要重写整套CAN通信、三环控制代码;
- 开发者需要同时学习5套以上私有协议,维护多套代码库;
- 缺少统一调试、校准、可视化工具,每家电机配套工具不通用;
- Python原生控制实时性差,GC停顿影响机器人运动控制。
| 电机厂商 | 总线类型 | 支持控制模式 |
|---|---|---|
| 达妙 Damiao | CAN2.0 / 串口桥 | MIT阻抗、位置速度、纯速度、力位控制 |
| RobStride | CAN2.0 | MIT、位置、速度 |
| MyActuator RMD | CAN2.0 | 电流、位置、速度 |
| HighTorque | CAN2.0 | MIT、位置速度、纯速度、力位控制 |
| Hexfellow | CAN-FD | MIT、位置速度 |
-
整体分层架构(自上而下)
- 应用层(用户开发层)
支持 Python、C++(开发中)、ROS2节点,开发者直接调用统一API,无需关心底层CAN协议。
-
Python:ctypes绑定Rust编译的动态库,轻量无性能损耗;
-
配套工具:命令行CLI、Web可视化控制台MotorBridge-Studio。
-
对比传统厂商单独SDK优势
| 对比项 | 各厂商原生SDK | MotorBridge |
|---|---|---|
| 多电机品牌兼容 | 单品牌专用,切换电机需重写代码 | 统一API,更换电机仅改厂商参数 |
| 实时性能 | Python实现,GC卡顿,时序不稳定 | Rust底层,无垃圾回收,实时性强 |
| 调试工具 | 每家独立上位机,操作不统一 | 统一CLI+Web可视化控制台 |
| 多语言支持 | 大多仅提供Python | Python/C++/ROS2共用底层库 |
| 协议封装 | 需要开发者手动解析CAN报文 | 完全屏蔽底层CAN协议细节 |
| 跨平台 | 适配参差不齐 | Windows/macOS/Linux全平台支持 |
安装环境
安装Miniforge
ubuntu安装
wget https://github.com/conda-forge/miniforge/releases/latest/download/Miniforge3-Linux-x86_64.sh
bash Miniforge3-Linux-x86_64.sh
接下来就是按提示输入yes或者按下enter键,安装成功后输入下面命令更新终端脚本。
source ~/.bashrc
用户名称前出现(base)即安装成功。
其他平台可参考下面
Jetson\树莓派:
wget "https://github.com/conda-forge/miniforge/releases/latest/download/Miniforge3-$$(uname)-$$(uname -m).sh"
bash Miniforge3-$$(uname)-$$(uname -m).sh
macOS:
curl -L -O "https://github.com/conda-forge/miniforge/releases/latest/download/Miniforge3-MacOSX-$(uname -m).sh"
bash Miniforge3-MacOSX-$(uname -m).sh
windows:
在浏览器中打开 Miniforge 的 Release 页面,找到最新版本的 Miniforge3-Windows-x86_64.exe 点击下载:
https://github.com/conda-forge/miniforge/releases
创建环境
Python 3.10或以上版本虚拟环境,motorbridge所需 python 版本 >=3.10
conda create -y -n rebot_motorbridge python=3.12
随后激活虚拟环境。每次打开终端要使用虚拟环境里面的相关功能时,都需要重新执行该激活命令。
conda activate rebot_motorbridge
安装motorbridge
激活 reBot_motorbridge 虚拟环境后,执行以下命令安装 motorbridge
pip install motorbridge
Motorbridge 控制 DM 电机
Web端控制
1、 在浏览器中打开下面地址
https://motorbridge.github.io/motorbridge-studio/
2、然后点击帮助选项,根据你的操作系统与所用驱动板复制对应指令,核对 IP 地址与端口号后,在终端中按下回车运行。
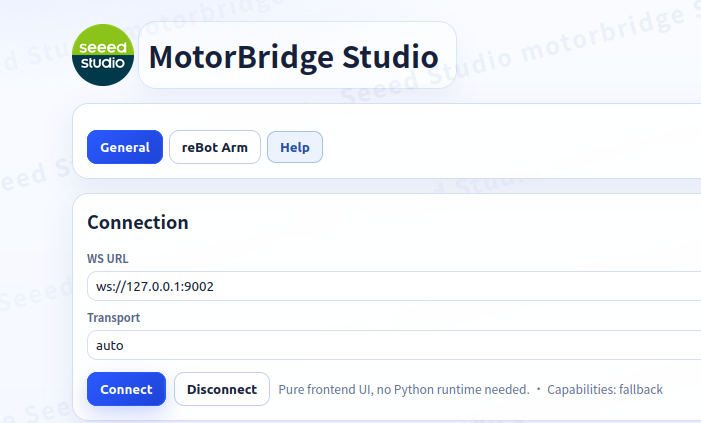
3、帮助选项中,根据你的操作系统与所用驱动板复制对应指令,核对 IP 地址与端口号后,在终端中按下回车运行。以达妙DM电机为例:
- linux平台输入下面指令
motorbridge-gateway -- \
  --bind 127.0.0.1:9002 --vendor damiao --transport dm-serial \
  --serial-port /dev/ttyACM0 --serial-baud 921600 \
  --dt-ms 20
-
MAC平台输入下面指令
motorbridge-gateway -- \
  --bind 127.0.0.1:9002 --vendor damiao --transport dm-serial \
  --serial-port /dev/tty.usbmodem14101 --serial-baud 921600 \
--dt-ms 20 -
windows输入下面指令
motorbridge-gateway -- --bind 127.0.0.1:9002 --vendor damiao --transport dm-serial --serial-port COM3 --serial-baud 921600 --dt-ms 20
注意:端口号一定要选择正确的端口,绑定之前要先赋予权限。
4、输入上面命令后,回到网页,点击连接后,连接成功后右上角会出现绿色的已连接的文字。
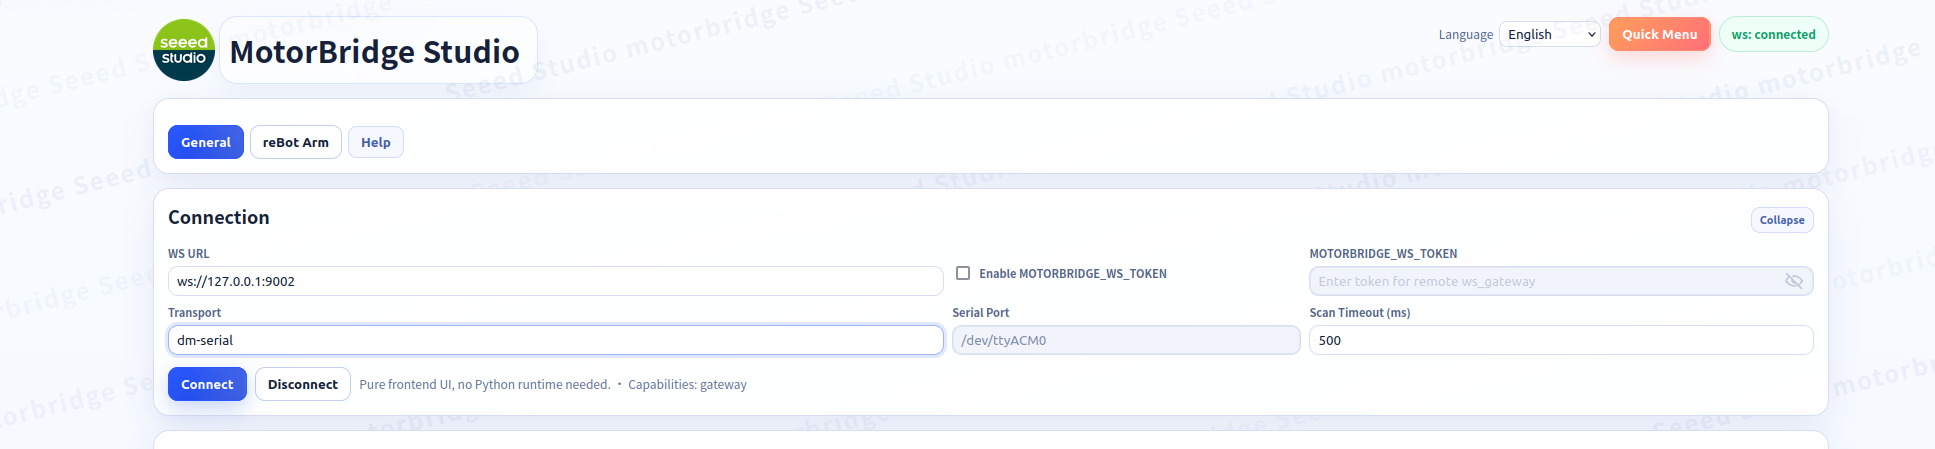
5、选择dm电机后,并点击扫描Damiao
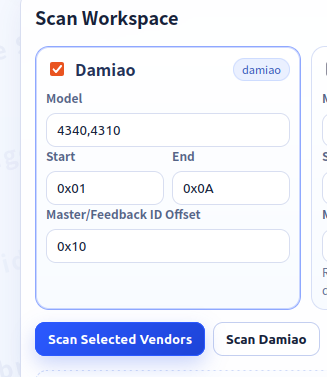
6、扫描成功后出现下面的卡片
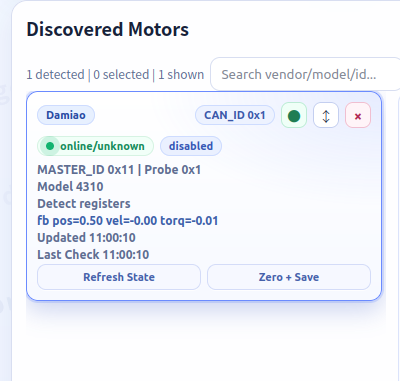
7、右侧是电机的相关参数,左下角的使能按钮,电机的灯变成绿色。此时可以对电机进行控制。
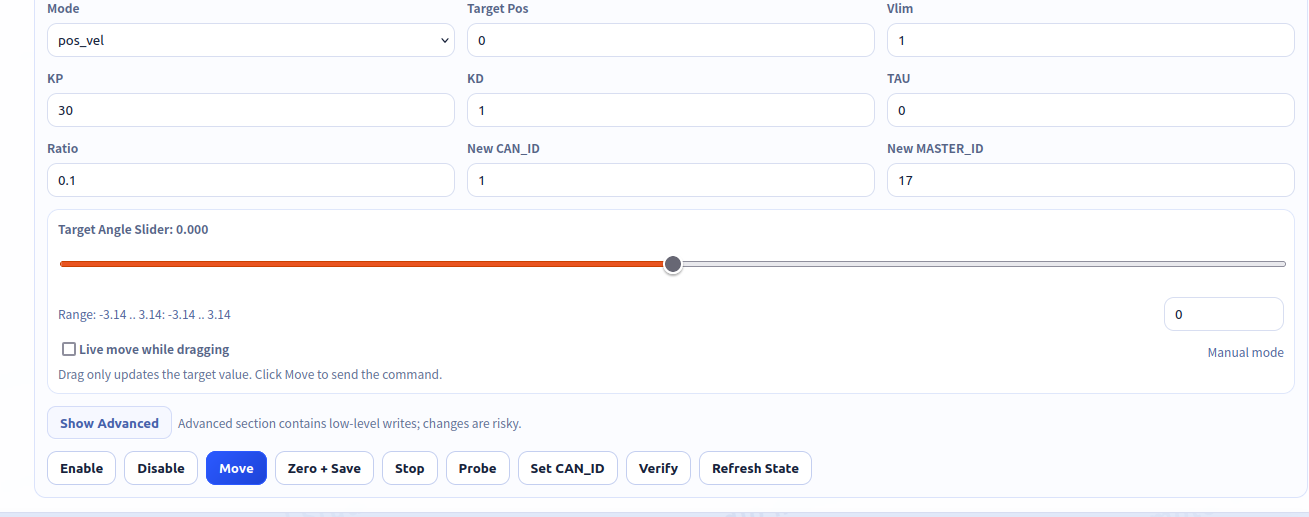
8、拖动滑动条或者在小框输入对应的角度(单位是rad),然后点击 Move ,电机会转动到目标角度。
9、点击使能(Enable)按钮后,再点击 Zero+Save 即可将当前位置设置为零点。
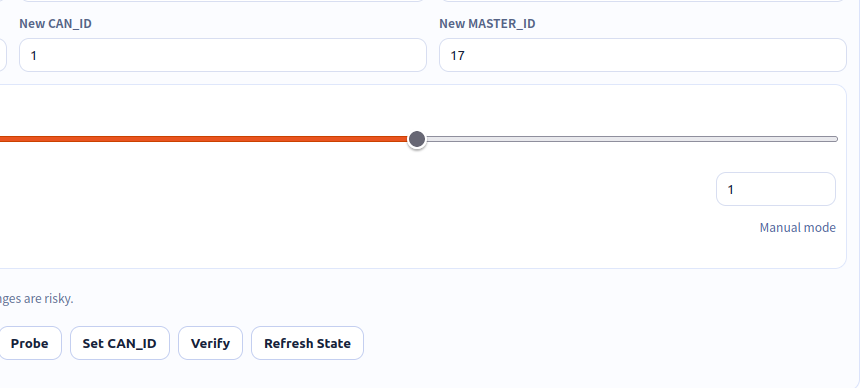
10、设置电机id,如果电机是用在rebot上,can_id应设置为对应关节的编号,master_id应设置为 0x10+can_id,
比如 can_id为 1 ,那 master_id 应为0x11,也就是 16+1 =17 。然后点击 Set CAN_ID
Python 代码控制
如果没有安装环境,请先参照 7.1 章节的安装环境,dm电机相关的例子都是通过达妙的串口实现的。
先拉取示例代码
git clone https://github.com/hopcan/motorbridge_ctrl.git
然后激活对应的conda环境和进入示例代码文件夹
conda activate rebot_motorbridge

cd 你的文件夹路径/motorbridge_ctrl/dm_motor_ctrl
- 使能/失能 DM电机
1_enable_dm.py 是 使能/失能 DM电机 的典型例子。
python 1_enable_dm.py
现象:DM电机使能后,电机灯变绿。3秒后失能DM电机。
#Enable specified motor, disable motor after 3 seconds
from motorbridge import Controller, Mode
import time
motor_configs = {
    1 : {
        "can_id": 0x01,
        "master_id": 0x11, #0x10+1
        "model": "4310", #4310、4340P、6001
    },
}

ctrl = Controller.from_dm_serial("/dev/ttyACM0", 921600)

#add motor
#添加电机到总线上
motor={}
for num,cfg in motor_configs.items():
    motor[num] = ctrl.add_damiao_motor(cfg["can_id"], cfg["master_id"], cfg["model"])

#enable all motor
#使能总线上所有电机
ctrl.enable_all()

time.sleep(3)
#disable all motor
#失能总线上所有电机
ctrl.disable_all()
- 扫描电机id
2_scan_DMmotor.py 是扫描 DM 电机 can id 的例子。
python 2_scan_DMmotor.py
主要实现函数 scan_damiao_motors 的输入是can id的范围和端口。运行后会将扫描到的 can id及其 master id 显示出来。可以利用这个脚本检查can id 和对应的 master id 是否正确。
from motorbridge import Controller

def scan_damiao_motors(start_can_id, end_can_id,channel="/dev/ttyACM0"):
    found_motors = []

    print(f"start scanning  {channel},canID : {start_can_id} - {end_can_id}")

    for motor_can_id in range(start_can_id, end_can_id + 1):
            ctrl =Controller.from_dm_serial(channel, 921600)
            temp_motor_master_id = 0x11 + motor_can_id

            try:
                motor = ctrl.add_damiao_motor(motor_can_id, temp_motor_master_id, "4340P")

                try:
                    # read register to get the can id
                    #读取寄存器获取can id
                    esc_id = motor.get_register_u32(8, timeout_ms=100)
                    master_id = motor.get_register_u32(7, timeout_ms=100)
                    print(f"[find] motor_can_id=0x{esc_id:02X} motor_master_id=0x{master_id:02X}")
                    found_motors.append((esc_id))

                except Exception:
                    # read error, no this can id
                    #读取失败报错
                    print(f"[no respond] motor_can_id=0x{motor_can_id:02X}")

                finally:
                    motor.close()

            except Exception as e:
                print(f"[error] motor_can_id=0x{motor_can_id:02X}: {e}")
            finally:
                ctrl.close_bus()
                ctrl.close()

    print(f"\nfinish find {len(found_motors)} motor")
    return found_motors
#run scanning
# 运行扫描
if __name__ == "__main__":
    motors = scan_damiao_motors(start_can_id=1, end_can_id=10,channel="/dev/ttyACM0")

    print("\nfind motor config:")
    for can_id in motors:
        print(f"  can_id=0x{can_id:02X}")
- 设置can id 和 对应的 master id
3_set_id.py 是设置 DM 电机 can id 和 master id 的例子。
python 3_set_id.py
主要实现函数 set_DMmotor_ID 的输入是 旧的 can id 、 要设置的新can id 和 要设置的新master id 以及端口。
from motorbridge import Controller
from motorbridge import Controller, RID_MST_ID, RID_ESC_ID
import time
#set canID and masterID
#设置can id 和 master id
def set_DMmotor_ID(old_can_id,new_can_id,new_master_id,channel="/dev/ttyACM0"):

    ctrl =Controller.from_dm_serial(channel, 921600)
    temp_motor_master_id= 0x10 + old_can_id
    motor = ctrl.add_damiao_motor(old_can_id, temp_motor_master_id, "4340P")

    try :
        motor.write_register_u32(RID_MST_ID, new_master_id)
    except Exception:
        pass
    try :
        motor.write_register_u32(RID_ESC_ID, new_can_id)
    except Exception:
        pass
    new_motor = ctrl.add_damiao_motor(new_can_id , new_master_id, "4340P")
    new_motor.store_parameters()
    print("change ID and save")
    time.sleep(1)
    ctrl.close_bus()
    ctrl.close()

if __name__== "__main__" :
    old_can_id = 0x06
    new_can_id = 0x01
    new_master_id = 0x11
    set_DMmotor_ID(old_can_id,new_can_id,new_master_id,channel="/dev/ttyACM0")
- 控制不同模式
4_mit_ctrl.py 是 mit 模式的控制例子。kp是控制器的刚度,kd是控制器的阻尼,tau是前馈力矩
python 4_mit_ctrl.py
现象:例子只给了tau,因此电机会一直旋转。根据MIT模式可以衍生出多种控制模式,如kp=0,kd不为0时,给定 vel即可实现匀速转动;kp=0,kd=0,给定 tau 即可实现给定扭矩输出。
注意:
1、只给 tau 的时候不要给太大的 tau ,如果 tau 太大的话,电机会越转越快来达到 期望的 tau。
2、对位置进行控制时,kd不能赋0,否则会造成电机震荡,甚至失控。
3、pos,vlim 单位分别为rad和rad/s,数据类型为float
from motorbridge import Controller, Mode
import time

motor_can_id = 0x01
motor_master_id = 0x11
channel="/dev/ttyACM0"

#get motor handle
#获取电机控制句柄
ctrl =Controller.from_dm_serial(channel,921600)
motor = ctrl.add_damiao_motor(motor_can_id, motor_master_id, "4340P")

#enable all motor
#使能所有电机
ctrl.enable_all()

# change to MIT mode,timeout 1000ms
#切换 mit 模式
motor.ensure_mode(Mode.MIT, timeout_ms=1000)

#control mit
# mit 控制
motor.send_mit(
    pos=0.0,
    vel=0.0,
    kp=0.0,
    kd=0.0,
    tau=0.8   # 0.8Nm
)

#run 5s
#运行 5s
time.sleep(5)
#disable all motor
#失能所有电机
ctrl.disable_all()
ctrl.close_bus()
ctrl.close()
5_pos_vel_ctrl.py 是pos_vel 模式的控制例子。
python 5_pos_vel_ctrl.py
pos为控制的目标位置,vlim是用来限定运动过程中的最大绝对速度值。
注意: pos,vlim 单位分别为rad和rad/s,数据类型为float
from motorbridge import Controller, Mode
import time

motor_can_id = 0x01
motor_master_id = 0x11
channel="/dev/ttyACM0"

#get motor handle
#获取电机控制句柄
ctrl =Controller.from_dm_serial(channel,921600)
motor = ctrl.add_damiao_motor(motor_can_id, motor_master_id, "4340P")

#enable all motor
#使能所有电机
ctrl.enable_all()

# change to POS-VEL mode,timeout 1000ms
# 切换位速模式
motor.ensure_mode(Mode.POS_VEL, timeout_ms=1000)

#control pos_vel
#位速模式控制
motor.send_pos_vel(
    pos=2.0,    # target angle(rad)
    vlim=1.5    # max vel(rad/s)
)

#run 5s
#运行5s
time.sleep(5)

#disable all motor
#失能所有电机
ctrl.disable_all()
ctrl.close_bus()
ctrl.close()
6_vel_ctrl.py 是 vel 模式的控制例子。
python 6_vel_ctrl.py
from motorbridge import Controller, Mode
import time

motor_can_id = 0x01
motor_master_id = 0x11
channel="/dev/ttyACM0"

#get motor handle
#获取电机控制句柄
ctrl =Controller.from_dm_serial(channel,921600)
motor = ctrl.add_damiao_motor(motor_can_id, motor_master_id, "4340P")

#enable all motor
#使能所有电机
ctrl.enable_all()

# change to VEL mode,timeout 1000ms
# 切换位速模式
motor.ensure_mode(Mode.VEL, 1000)

#control vel
#位速模式控制
motor.send_vel(vel=1.0)  # 1 rad/s

#run 5s
#运行5s
time.sleep(5)

#disable all motor
#失能所有电机
ctrl.disable_all()
ctrl.close_bus()
ctrl.close()
其中 vel 为控制的目标速度
注意: pos单位分别为rad/s,数据类型为float
7_force_pos.py force_pos 模式的控制例子。
python 7_force_pos.py
from motorbridge import Controller, Mode
import time

motor_can_id = 0x01
motor_master_id = 0x11
channel="/dev/ttyACM0"

#get motor handle
#获取电机控制句柄
ctrl =Controller.from_dm_serial(channel,921600)
motor = ctrl.add_damiao_motor(motor_can_id, motor_master_id, "4340P")

#enable all motor
#使能所有电机
ctrl.enable_all()

# change to  force_pos mode,timeout 1000ms
# 切换 force_pos 模式
motor.ensure_mode(Mode.FORCE_POS, 1000)

#control force_pos
#force_pos 控制
motor.send_force_pos(
    pos=0.5,    # target angle(rad)
    vlim=1.0,   # max vel(rad/s)
    ratio=0.3   # torque ratio(0.0 - 1.0)0 means no torque, 1 means full torque
)

#run 5s
#运行5s
time.sleep(5)

#disable all motor
#失能所有电机
ctrl.disable_all()
ctrl.close_bus()
ctrl.close()
pos为控制的目标位置,vlim为速度限制,ratio代表使用的力矩大小。ratio 为 0 的时候就是无力,为 1 的时候就是全力。
- 获取电机状态
8_get_state.py 是获取电机状态的例子。
python 8_get_state.py
from motorbridge import Controller, Mode
import time

motor_can_id = 0x01
motor_master_id = 0x11
channel="/dev/ttyACM0"

#get motor handle
#获取电机控制句柄
ctrl =Controller.from_dm_serial(channel,921600)
motor = ctrl.add_damiao_motor(motor_can_id, motor_master_id, "4340P")

#enable all motor
#使能所有电机
ctrl.enable_all()

# change to pos_vel mode,timeout 1000ms
# 切换 pos_vel 模式
motor.ensure_mode(Mode.POS_VEL, 1000)

#record start time
start = time.perf_counter()

#control cycle
dt = 0.01  # 10ms

#run 5s
while time.perf_counter()- start < 5.0:
    now_time = time.perf_counter() - start
    motor.send_pos_vel(
        pos=2.0,    # target angle(rad)
        vlim=1.5    # max vel(rad/s)
    )
    time.sleep(dt)
    state = motor.get_state()

    if state:
        print(f"time:{now_time:.3f}")
        print(f"pos: {state.pos:.3f} rad")
        print(f"vel: {state.vel:.3f} rad/s")
        print(f"torque: {state.torq:.3f} Nm\n")
    else:
        print("no respond\n")

#disable all motor
ctrl.disable_all()
ctrl.close_bus()
ctrl.close()
8_get_state.py 给的例子是控制过程中获取上一帧电机返回的应答帧。这个应答帧是发送控制帧给电机,电机就会回复,相当于一问一答的模式。如果只想要电机返回应答帧获取状态,而不想让电机运动的话,可以参考9_set_zero.py 中读取电机状态的方式。
- 设置电机零点
9_set_zero.py 是设置电机零点的例子
python 9_set_zero.py
from motorbridge import Controller, Mode
import time

motor_can_id = 0x01
motor_master_id = 0x11
channel="/dev/ttyACM0"

#get motor handle
#获取电机控制句柄
ctrl =Controller.from_dm_serial(channel,921600)
motor = ctrl.add_damiao_motor(motor_can_id, motor_master_id, "4340P")

#set zero position
#设置零点
try:
    motor.set_zero_position()
    print("set zero successfully")
except Exception:
    print("set zero failed")
time.sleep(1)

#check the position
#检查位置
start = time.perf_counter()
dt = 0.01  # 10ms
while time.perf_counter()- start < 1.0:
    now_time = time.perf_counter() - start
    motor.request_feedback()
    time.sleep(dt)
    state = motor.get_state()
    if state:
        print(f"time:{now_time:.3f}")
        print(f"pos: {state.pos:.3f} rad")
        print(f"vel: {state.vel:.3f} rad/s")
        print(f"torque: {state.torq:.3f} Nm\n")
    else:
        print("no respond\n")

time.sleep(1)

ctrl.close_bus()
ctrl.close()
现象:设置零点成功后会读取电机当前的状态,确认设置零点是否成功。
Motorbridge 控制 RS 电机
web 端控制
如果你的系统还没有安装PCAN驱动,请看这里reBot Arm B601-RS Quick Start | Seeed Studio Wiki
1、加载 peak_usb 内核模块、检查端口、设置波特率和启动端口
#套件里是 PCAN-USB,通常应该直接出现 can0 或 can1
sudo modprobe peak_usb
ip -br link

#如果出现 can0,再设置 bitrate
sudo ip link set can0 down 2>/dev/null
sudo ip link set can0 type can bitrate 1000000
sudo ip link set can0 up
2、在浏览器中打开下面地址
https://motorbridge.github.io/motorbridge-studio/
3、然后点击帮助选项,根据你的操作系统与所用驱动板复制对应指令,核对 IP 地址与端口号后,在终端中按下回车运行。
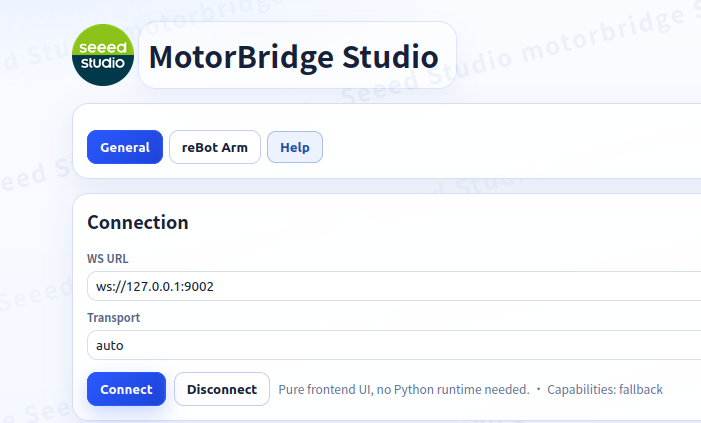
4、然后点击帮助选项,根据你的操作系统与所用驱动板复制对应指令,核对 IP 地址与端口号后,在终端中按下回车运行。
- linux平台输入下面指令
motorbridge-gateway -- --bind 127.0.0.1:9002 --transport socketcan --channel can0
- MAC平台输入下面指令
motorbridge-gateway -- --bind 127.0.0.1:9002 --transport socketcan --channel can0
- windows输入下面指令
motorbridge-gateway -- --bind 127.0.0.1:9002 --transport socketcan --channel can0@1000000
5、输入上面命令后,回到网页,点击连接后,连接成功后右上角会出现绿色的已连接的文字。
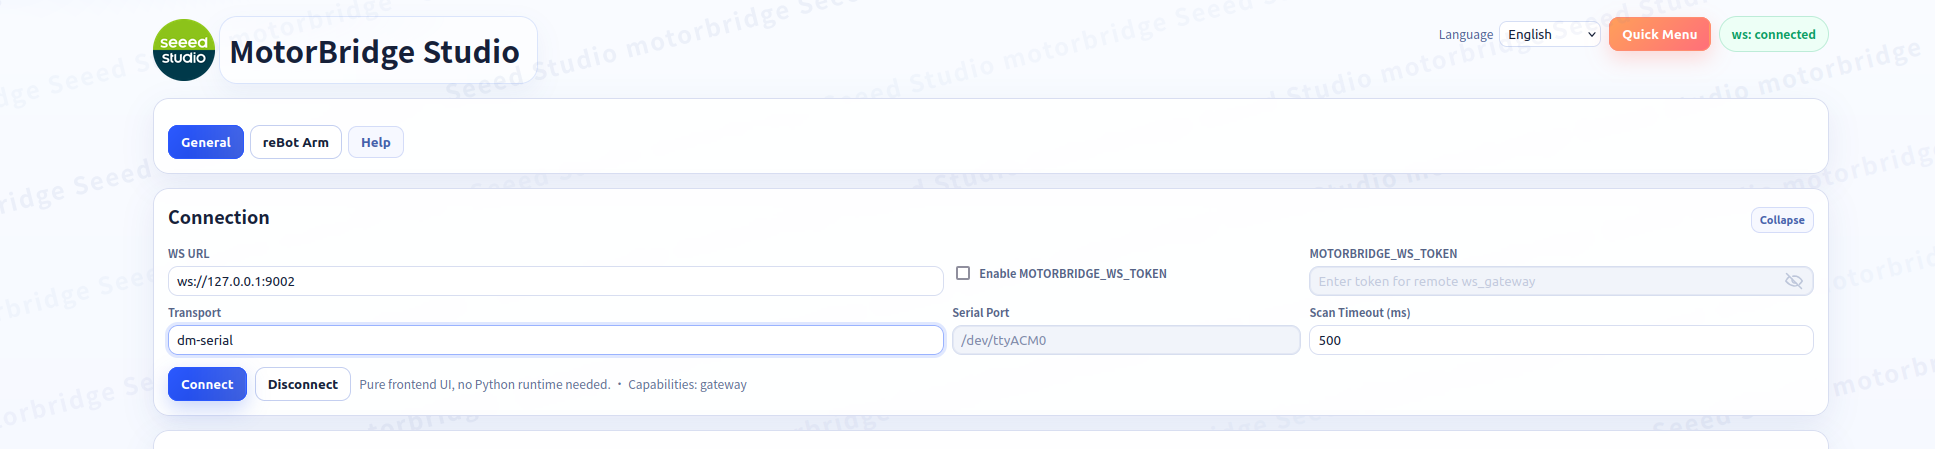
6、选择rs电机后,并点击扫描 Robstride 电机
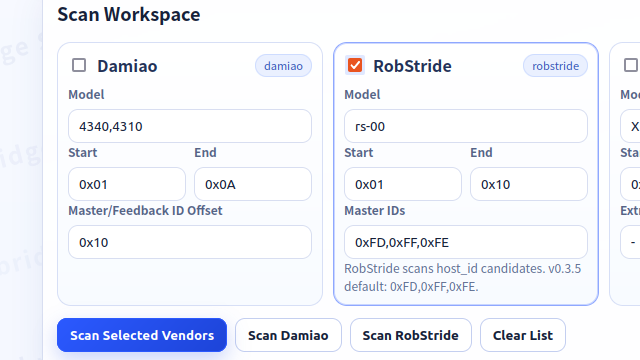
7、扫描成功后出现下面的卡片
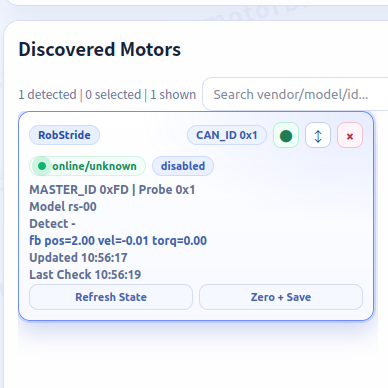
8、右侧是电机的相关参数,左下角的使能按钮,电机的灯变成绿色。此时可以对电机进行控制。
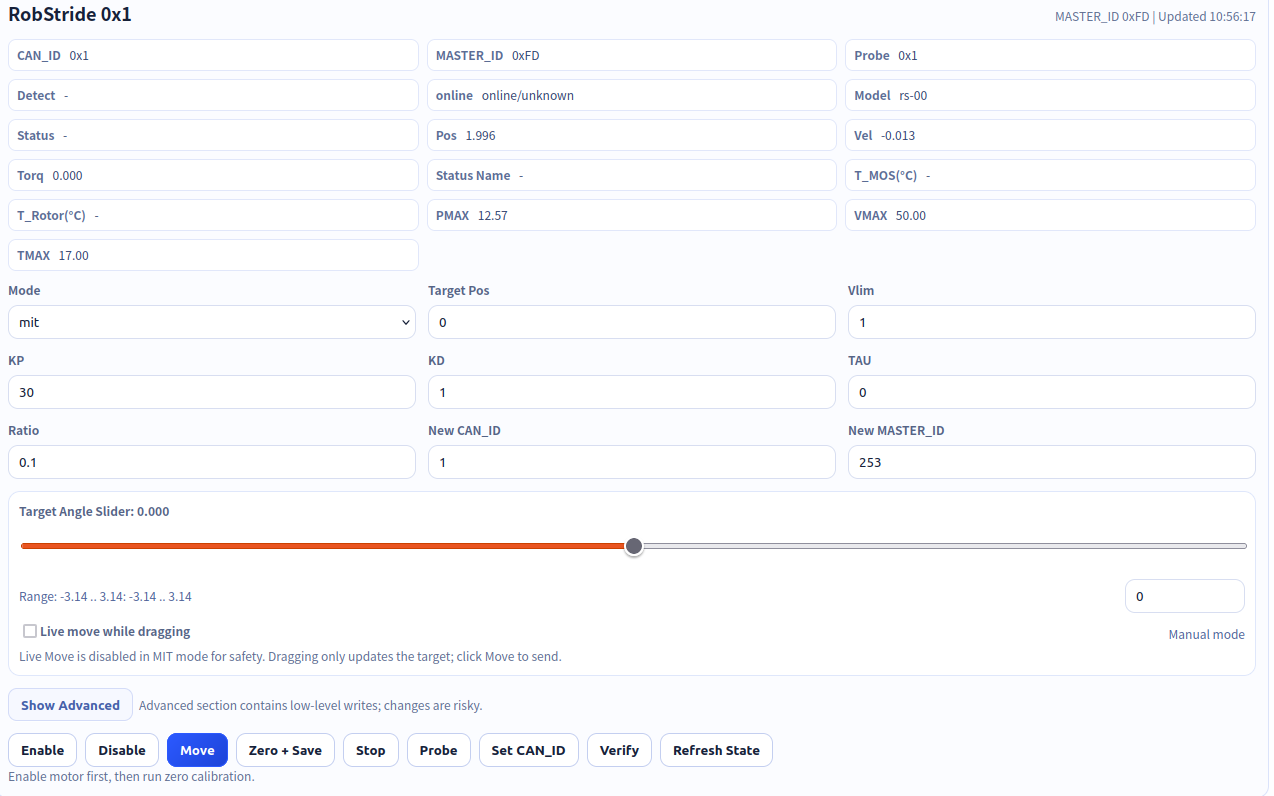
9、拖动滑动条或者在小框输入对应的角度(单位是rad),然后点击 Move ,电机会转动到目标角度。
10、点击使能(Enable)按钮后,再点击 Zero+Save 即可将当前位置设置为零点。
11、设置电机id,如果电机是用在rebot上,can_id应设置为对应关节的编号,master_id是固定的。
Python 代码控制
- 使能/失能 RS电机
1_enable_rs.py 是 使能/失能 DM电机 的典型例子。
python 1_enable_rs.py
#使能指定电机,3s后失能电机
#Enable specified motor, disable motor after 3 seconds
from motorbridge import Controller, Mode
import time
motor_configs = {
    1 : {
        "can_id": 0x07,
        "master_id": 0xfd, #fix
        "model": "rs-00", #rs-06、rs-00
    },
}

ctrl = Controller("can0")

#add motor
# 添加电机
motor={}
for num,cfg in motor_configs.items():
    motor[num] = ctrl.add_robstride_motor(cfg["can_id"], cfg["master_id"], cfg["model"])

#enable all motor
# 使能所有电机
ctrl.enable_all()

# change to MIT mode,timeout 1000ms
# 切换到MIT模式,超时1000毫秒
motor[1].ensure_mode(Mode.MIT, timeout_ms=1000)

#control mit
# 控制MIT
motor[1].send_mit(
    pos=0.0,
    vel=0.0,
    kp=0.0,
    kd=0.0,
    tau=0.3  # 0.3Nm
    # 0.3牛米
)

time.sleep(3)
#disable all motor
# 失能所有电机
ctrl.disable_all()
现象:DM电机使能后,电机灯变绿。3秒后失能DM电机,电机灯变红。
- 扫描电机id
2_scan_RSmotor.py 是扫描 DM 电机 can id 的例子。
python 2_scan_RSmotor.py
from motorbridge import Controller, Mode
import time

def scan_robstride_motors(start_can_id, end_can_id,channel="can0"):
    found_motors=[]
    for motor_can_id in range(start_can_id, end_can_id + 1):
        ctrl =Controller(channel)

        try:
            motor = ctrl.add_robstride_motor(motor_can_id,0xfd, "rs-00")

            try:
                can_id, respond_id = motor.robstride_ping()
                found_motors.append(can_id)
                print(f"can_id={can_id:02X} respond_id={respond_id:02X}") #respond id is not master id
                # 响应ID不是主ID

            except Exception:
                # scan error
                # 扫描错误
                print(f"[no respond] no this motor_can_id=0x{motor_can_id:02X}")

            finally:
                motor.close()

        except Exception as e:
            print(f"[error] motor_can_id=0x{motor_can_id:02X}: {e}")
        finally:
            ctrl.close_bus()
            ctrl.close()
    print(f"\nfinish find {len(found_motors)} motor\n")
    return found_motors

if __name__ == "__main__" :
    motors=scan_robstride_motors(1, 10,channel="can0")

    print("\nfind motor config:")
    for can_id in motors:
        print(f"  can_id=0x{can_id:02X}")
主要实现函数 scan_RSmiao_motors 的输入是can id的范围和端口。运行后会将扫描到的 can id及其 master id 显示出来。可以利用这个脚本检查can id 和对应的 master id 是否正确。
- 设置can id 和 对应的 master id
3_set_id.py 是设置 DM 电机 can id 和 master id 的例子。
python 3_set_id.py
from motorbridge import Controller
from motorbridge import Controller, RID_MST_ID, RID_ESC_ID
import time
#set canID
# 设置 CAN ID
def set_RSmotor_ID(old_can_id,new_can_id,channel="can0"):

    ctrl =Controller(channel)

    motor = ctrl.add_robstride_motor(old_can_id,0xfd, "rs-00")
    try :
        motor.robstride_set_device_id(new_can_id)
        print(f"change to new id :{new_can_id}")
    except Exception:
        print("set id failed")

    time.sleep(1)
    ctrl.close_bus()
    ctrl.close()

if __name__== "__main__" :
    old_can_id = 0x01
    new_can_id = 0x01
    set_RSmotor_ID(old_can_id,new_can_id,channel="can0")
主要实现函数 set_DMmotor_ID 的输入是 旧的 can id 、 要设置的新can id 和 要设置的新master id 以及端口。
- 控制不同模式
4_mit_ctrl.py 是 mit 模式的控制例子。kp是控制器的刚度,kd是控制器的阻尼,tau是前馈力矩
python 4_mit_ctrl.py
from motorbridge import Controller, Mode
import time

motor_can_id = 0x01
motor_master_id = 0xfd
channel="can0"

#get motor handle
# 获取电机句柄
ctrl =Controller(channel)
motor = ctrl.add_robstride_motor(motor_can_id, motor_master_id, "rs-00")

#enable all motor
# 使能所有电机
ctrl.enable_all()

# change to MIT mode,timeout 1000ms
# 切换到MIT模式,超时1000毫秒
motor.ensure_mode(Mode.MIT, timeout_ms=1000)

#control mit
# 控制MIT
motor.send_mit(
    pos=0.0,
    vel=0.0,
    kp=0.0,
    kd=0.0,
    tau=0.3   # 0.3Nm
    # 0.3牛米
)

#run 3s
time.sleep(3)
#disable all motor
# 失能所有电机
ctrl.disable_all()
ctrl.close_bus()
ctrl.close()
现象:例子只给了tau,因此电机会一直旋转。根据MIT模式可以衍生出多种控制模式,如kp=0,kd不为0时,给定 vel即可实现匀速转动;kp=0,kd=0,给定 tau 即可实现给定扭矩输出。
注意:
1、只给 tau 的时候不要给太大的 tau ,如果 tau 太大的话,电机会越转越快来达到 期望的 tau。
2、对位置进行控制时,kd不能赋0,否则会造成电机震荡,甚至失控。
3、pos,vlim 单位分别为rad和rad/s,数据类型为float。
5_pos_vel_ctrl.py 是pos_vel 模式的控制例子。
python 5_pos_vel_ctrl.py
from motorbridge import Controller, Mode
import time

motor_can_id = 0x01
motor_master_id = 0xfd
channel="can0"

#get motor handle
# 获取电机句柄
ctrl =Controller(channel)
motor = ctrl.add_robstride_motor(motor_can_id, motor_master_id, "rs-00")

#enable all motor
# 使能所有电机
ctrl.enable_all()

# change to POS-VEL mode,timeout 1000ms
# 切换到位置-速度模式,超时1000毫秒
motor.ensure_mode(Mode.POS_VEL, timeout_ms=1000)

#control pos_vel
# 控制位置-速度

motor.send_pos_vel(
    pos=2.0,    # target angle(rad)
    # 目标角度(弧度)
    vlim=1.5    # max vel(rad/s)
    # 最大速度(弧度/秒)
)

#run 5s
# 运行5秒
time.sleep(5)

#disable all motor
# 失能所有电机
ctrl.disable_all()
ctrl.close_bus()
ctrl.close()
pos为控制的目标位置,vlim是用来限定运动过程中的最大绝对速度值。
注意: 1、pos,vlim 单位分别为rad和rad/s,数据类型为float。 2、这里用的pos_vel 模式是位置速度模式(PP)。
6_vel_ctrl.py 是 vel 模式的控制例子。
python 6_vel_ctrl.py
from motorbridge import Controller, Mode
import time

motor_can_id = 0x01
motor_master_id = 0xfd
channel="can0"

#get motor handle
ctrl =Controller(channel)
motor = ctrl.add_robstride_motor(motor_can_id, motor_master_id, "rs-00")

#enable all motor
# 使能所有电机
ctrl.enable_all()

# change to POS-VEL mode,timeout 1000ms
# 切换到位置-速度模式,超时1000毫秒
motor.ensure_mode(Mode.POS_VEL, timeout_ms=1000)

#control pos_vel
# 控制位置-速度

motor.send_pos_vel(
    pos=2.0,    # target angle(rad)
    # 目标角度(弧度)
    vlim=1.5    # max vel(rad/s)
    # 最大速度(弧度/秒)
)

#run 5s
# 运行5秒
time.sleep(5)

#disable all motor
# 失能所有电机
ctrl.disable_all()
ctrl.close_bus()
ctrl.close()
其中 vel 为控制的目标速度
注意: pos单位分别为rad/s,数据类型为float。
- 获取电机状态
7_get_state.py 是获取电机状态的例子。
python 7_get_state.py
from motorbridge import Controller, Mode
import time

motor_can_id = 0x01
motor_master_id = 0xfd
channel="can0"

#get motor handle
ctrl =Controller(channel)
motor = ctrl.add_robstride_motor(motor_can_id, motor_master_id, "rs-00")

#enable all motor
# 使能所有电机
ctrl.enable_all()

# change to mit mode,timeout 1000ms
# 更改为位置-速度模式,超时1000毫秒
motor.ensure_mode(Mode.POS_VEL, 1000)

#record start time
# 记录开始时间
start = time.perf_counter()

#control cycle
# 控制周期
dt = 0.01  # 10ms
# 10毫秒

#run 5s
# 运行5秒
while time.perf_counter()- start < 5.0:
    now_time = time.perf_counter() - start
    motor.send_pos_vel(
        pos=2.0,    # target angle(rad)
        vlim=1.5    # max vel(rad/s)
    )
    time.sleep(dt)
    state = motor.get_state()

    if state:
        print(f"time:{now_time:.3f}")
        print(f"pos: {state.pos:.3f} rad")
        print(f"vel: {state.vel:.3f} rad/s")
        print(f"torque: {state.torq:.3f} Nm\n")
    else:
        print("no respond\n")

#disable all motor
ctrl.disable_all()
ctrl.close_bus()
ctrl.close()
7_get_state.py给的例子是控制过程中获取上一帧电机返回的应答帧。这个应答帧是发送控制帧给电机,电机就会回复,相当于一问一答的模式。如果只想要电机返回应答帧获取状态,而不想让电机运动的话,可以参考8_set_zero.py 中读取电机状态的例子。
- 设置电机零点
8_set_zero.py 是设置电机零点的例子
python 8_set_zero.py
from motorbridge import Controller, Mode
motor_can_id = 0x01
import time

motor_can_id = 0x01
motor_master_id = 0xfd
channel="can0"

#get motor handle
# 获取电机句柄
ctrl =Controller(channel)
motor = ctrl.add_robstride_motor(motor_can_id, motor_master_id, "rs-00")
try:
    motor.set_zero_position()
    print("set zero successfully")
except Exception:
    print("set zero failed")
time.sleep(1)

#check the position
# 检查位置
start = time.perf_counter()
dt = 0.01  # 10ms
# 10毫秒
while time.perf_counter()- start < 1.0:
    now_time = time.perf_counter() - start
    motor.request_feedback()
    time.sleep(dt)
    state = motor.get_state()
    if state:
        print(f"time:{now_time:.3f}")
        print(f"pos: {state.pos:.3f} rad")
        print(f"vel: {state.vel:.3f} rad/s")
        print(f"torque: {state.torq:.3f} Nm\n")
    else:
        print("no respond\n")

time.sleep(1)

ctrl.close_bus()
ctrl.close()
现象:设置零点成功后会读取电机当前的状态,确认设置零点是否成功。