reBot × 具身智能 · 全部 8 个阶段已发布
8 个阶段、39 章 —— 免费且可动手实践
一份免费、可动手实践的教程,带你从零搭建并学习 100% 开源的 reBot 机械臂。 已发布的章节从基础概念、组装与电机控制开始,经过使用 LeRobot 的模仿学习和 Isaac GR00T 的 VLA,一直到背后的机械臂数学与运动控制,再到机器人视觉、 自主抓取、ROS2 系统集成与仿真。
课程概览由 Seeed 机器人团队撰写并免费分享。配套 100% 开源、可复现的 reBot 机械臂。全部 8 个阶段已发布(第 1–39 章):基础与硬件、组装与控制、模仿学习、VLA、数学与运动控制、机器人视觉与抓取、ROS2 系统集成,以及 MuJoCo / Isaac Sim 仿真。课程已完结 —— 39 章全部上线。
tip
本课程由 Seeed Studio AI 机器人团队创作并免费分享,旨在为机器人学习者、学生、求职者和创客提供一条清晰、系统的学习路径。欢迎学习并分享给他人,但禁止未经授权的复制、商业再分发或滥用内容 —— 版权归深圳矽递科技股份有限公司所有。
课程围绕 reBot 展开:一台 100% 开源、可商用、可复现的机械臂。内容理论与动手实践并重,覆盖机械臂控制、传统机器人算法以及现代基于 VLA 的具身智能。课程完全免费 —— 如果它对你有帮助,欢迎到 GitHub 上的 reBot-DevArm 点个 Star ⭐,硬件图纸、BOM 等开源资源也在那里。有经验的用户可以直接前往我们的 机器人 Wiki 查看教程与示例。课程侧重实践理解而非深度数学推导,帮助你快速建立扎实的基础,为更深入的学习做准备。第五阶段会介绍数学基础 —— 坐标系、运动学、雅可比与轨迹规划 —— 但它是作为参考资料编写的,读一遍之后就可以在动手章节里边做边查。第六、七、八阶段延续同样的节奏:先把概念讲清楚,再落到真机与仿真上。
社区
社区群组
飞书
设计
课程设计原则
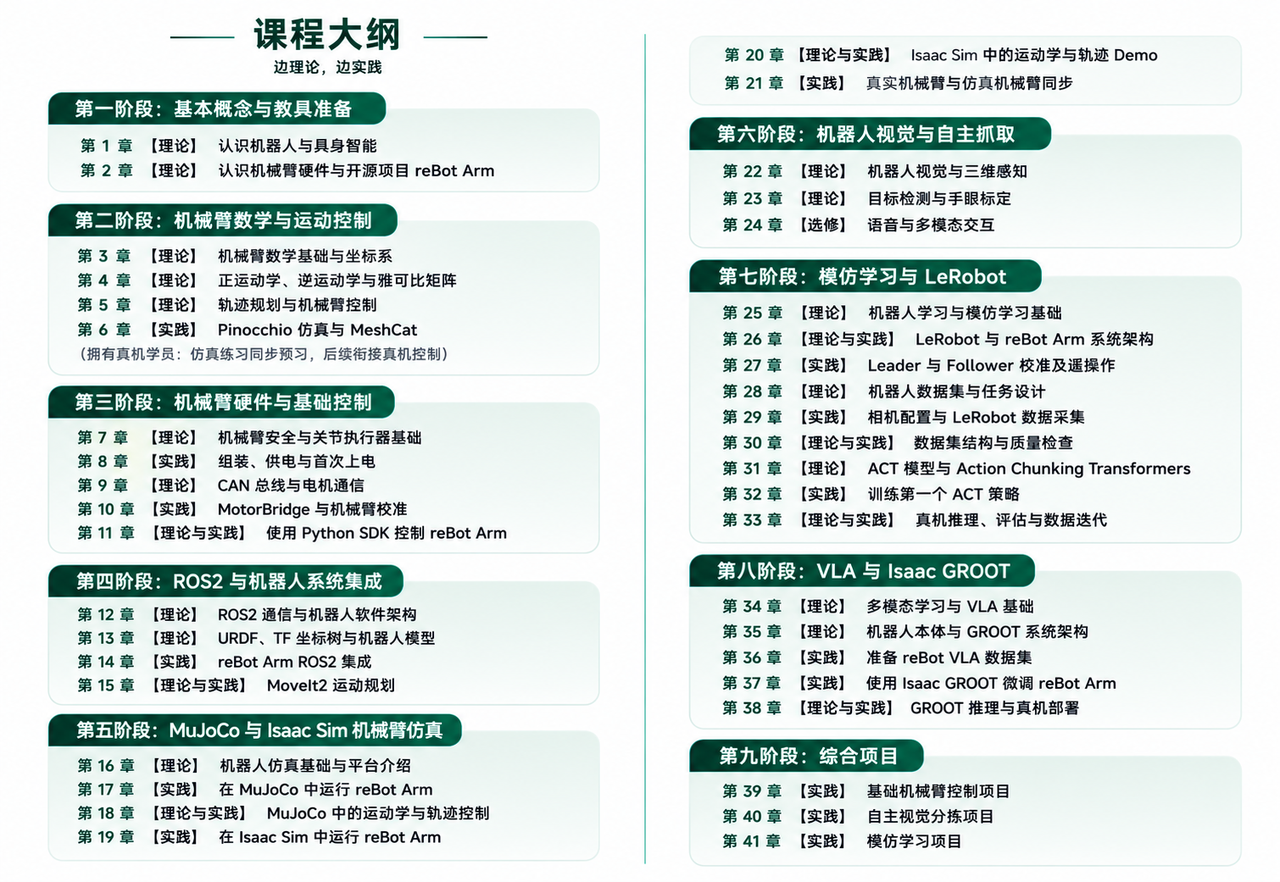
本课程以 reBot Arm B601-DM 与 B601-RS 作为实践平台,把机械臂理论、机器人学习理论与真实硬件实践结合在一起。课程大纲如下:
结构
课程结构
第一阶段:基本概念与教具准备
第二阶段:机械臂组装与基础控制
4
机械臂与关节执行器的基础第 4 章
理论5CAN 总线与电机通信第 5 章
理论6组装、供电与首次上电第 6 章
实践7MotorBridge 电机控制库第 7 章
实践8使用 Python SDK 控制 reBot Arm第 8 章
理论与实践第三阶段:模仿学习与 LeRobot
9
机器人学习与模仿学习基础第 9 章
理论与实践10LeRobot 与 reBot Arm 系统架构第 10 章
理论11Leader 与 Follower 校准及遥操作第 11 章
实践12机器人数据集与任务设计第 12 章
理论13相机配置与 LeRobot 数据采集第 13 章
实践14数据集结构与质量检查第 14 章
理论与实践15ACT 模型与 Action Chunking第 15 章
理论16训练第一个 ACT 策略第 16 章
实践17真机推理、评估与数据迭代第 17 章
理论与实践第四阶段:VLA 与 Isaac GR00T
18
多模态学习与 VLA 基础第 18 章
理论19机器人本体与 GR00T 系统架构第 19 章
理论20准备 reBot VLA 数据集第 20 章
实践21使用 Isaac GR00T 微调 reBot Arm第 21 章
实践22GR00T 推理与真机部署第 22 章
理论与实践第五阶段:机械臂数学与运动控制
第六阶段:机器人视觉与自主抓取
第七阶段:ROS2 与机器人系统集成
31
ROS2 通信与机器人软件架构第 31 章
理论32URDF、TF 与机器人模型第 32 章
理论33reBot Arm ROS2 集成第 33 章
实践34MoveIt2 运动规划第 34 章
理论与实践