2. 认识 SO-ARM 硬件与开源项目
认识 SO-ARM 开源项目、SO-ARM100 与 SO-ARM101 两代机械臂的区别、标准版与专业版的供电差异,以及配套的开源硬件与开源软件。
什么是 SO-ARM
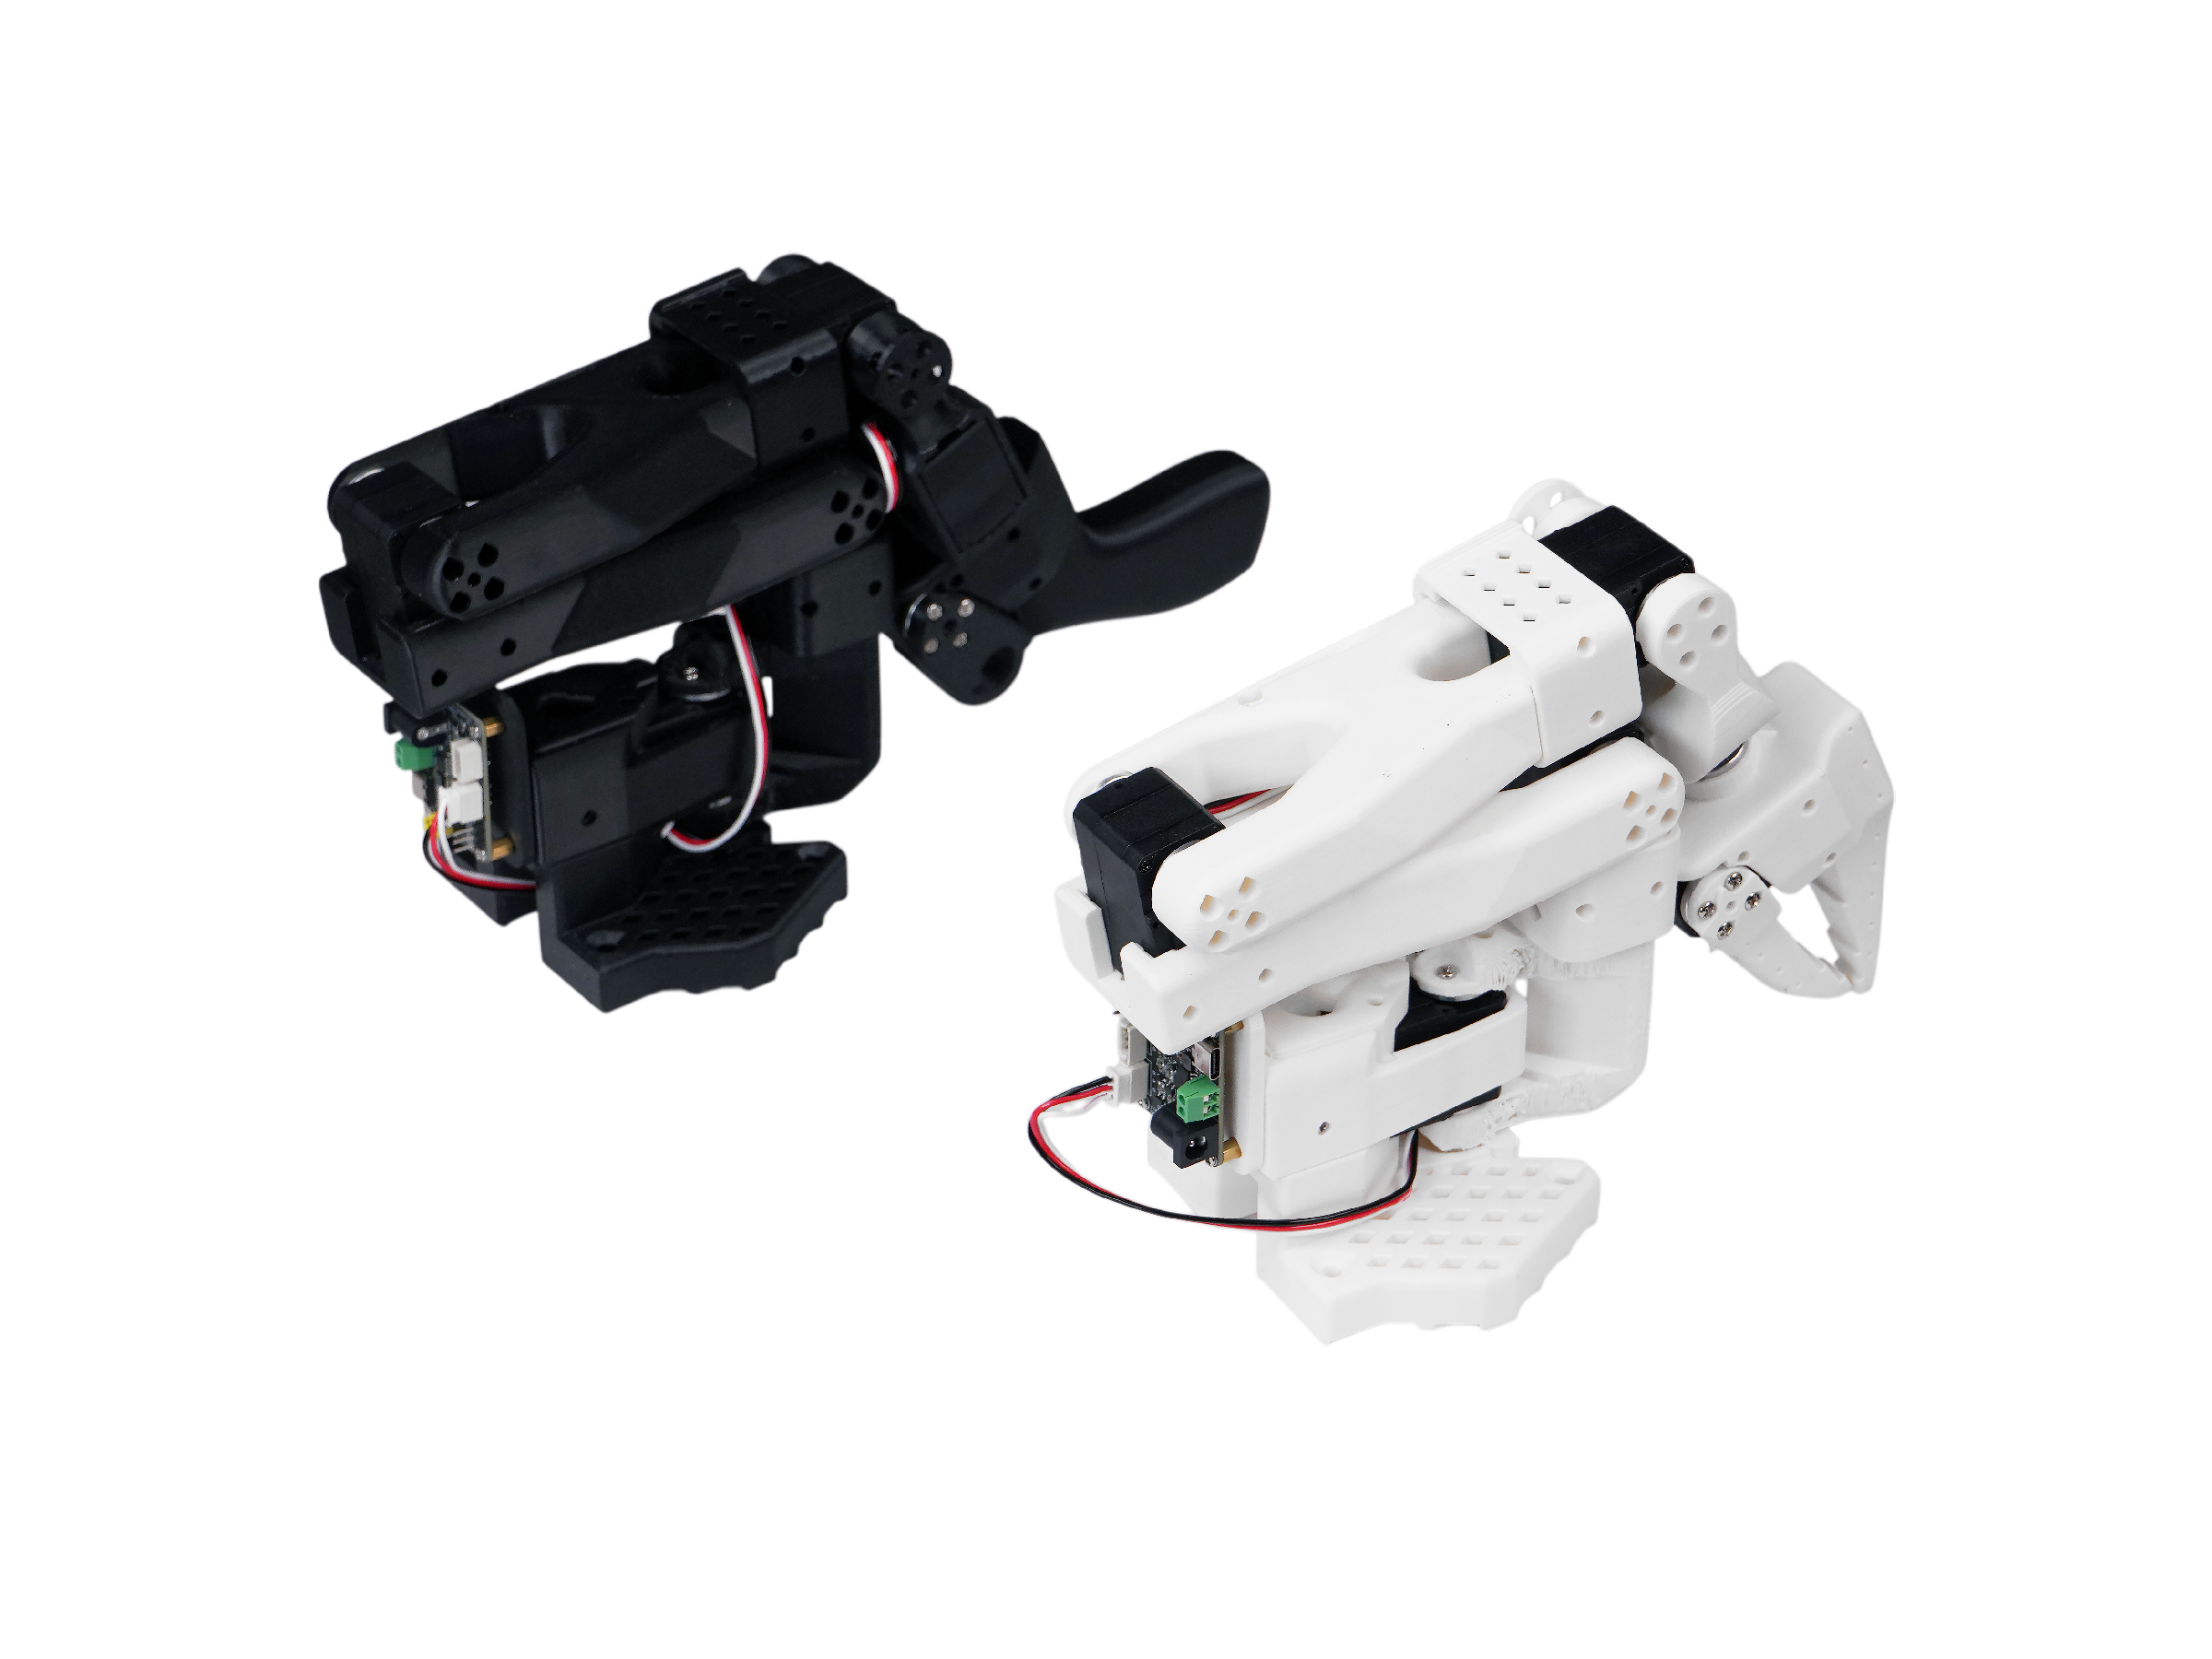
SO-ARM 是一款面向 AI 与机器人学习的低成本、完全开源机械臂。初代 SO-ARM100 由 TheRobotStudio 设计,是 Hugging Face LeRobot 项目的参考主从臂;Seeed Studio 在此基础上提供完整套件 —— SO-ARM100 与更新一代的 SO-ARM101 —— 包含经过验证的 3D 打印件、飞特 STS3215 总线舵机、舵机控制板以及完整的 Wiki 支持。
一套 SO-ARM 套件永远包含两条机械臂:
- 主臂 / Leader 臂(黑色):你握在手里进行示教的轻量臂。它的舵机只读位置 —— 是示教的"输入设备"。
- 从臂 / Follower 臂(白色):真正干活的执行臂。它的舵机以全电压上电,负责实际的抓取与移动。
每条臂由 6 个 STS3215 串行总线舵机(5 个臂关节 + 1 个夹爪)驱动,通过 3 芯总线级联,并经 USB 舵机控制板连接到电脑。从这套开源项目中,你可以从零开始学习:
- 3D 打印、组装与总线舵机配置;
- 舵机 ID 分配、标定与调试;
- 主从臂遥操作;
- LeRobot 数据采集、可视化与数据集管理;
- ACT、SmolVLA、扩散策略训练与真机评估;
- 双臂(双手)协同训练;
- NVIDIA Isaac GR00T 的 VLA 微调与 Jetson 部署;
- SenseCraft Robotics 平台的无代码 VLA。
它的核心目标,是让用户用真正低成本、开放、可复现的硬件来学习并验证具身智能算法。
SO-ARM100 与 SO-ARM101 的区别
SO-ARM 有两代产品:
- SO-ARM100 —— 让这套设计声名鹊起的初代版本;
- SO-ARM101 —— 当前推荐版本,增加了理线夹,并重新设计了主臂。
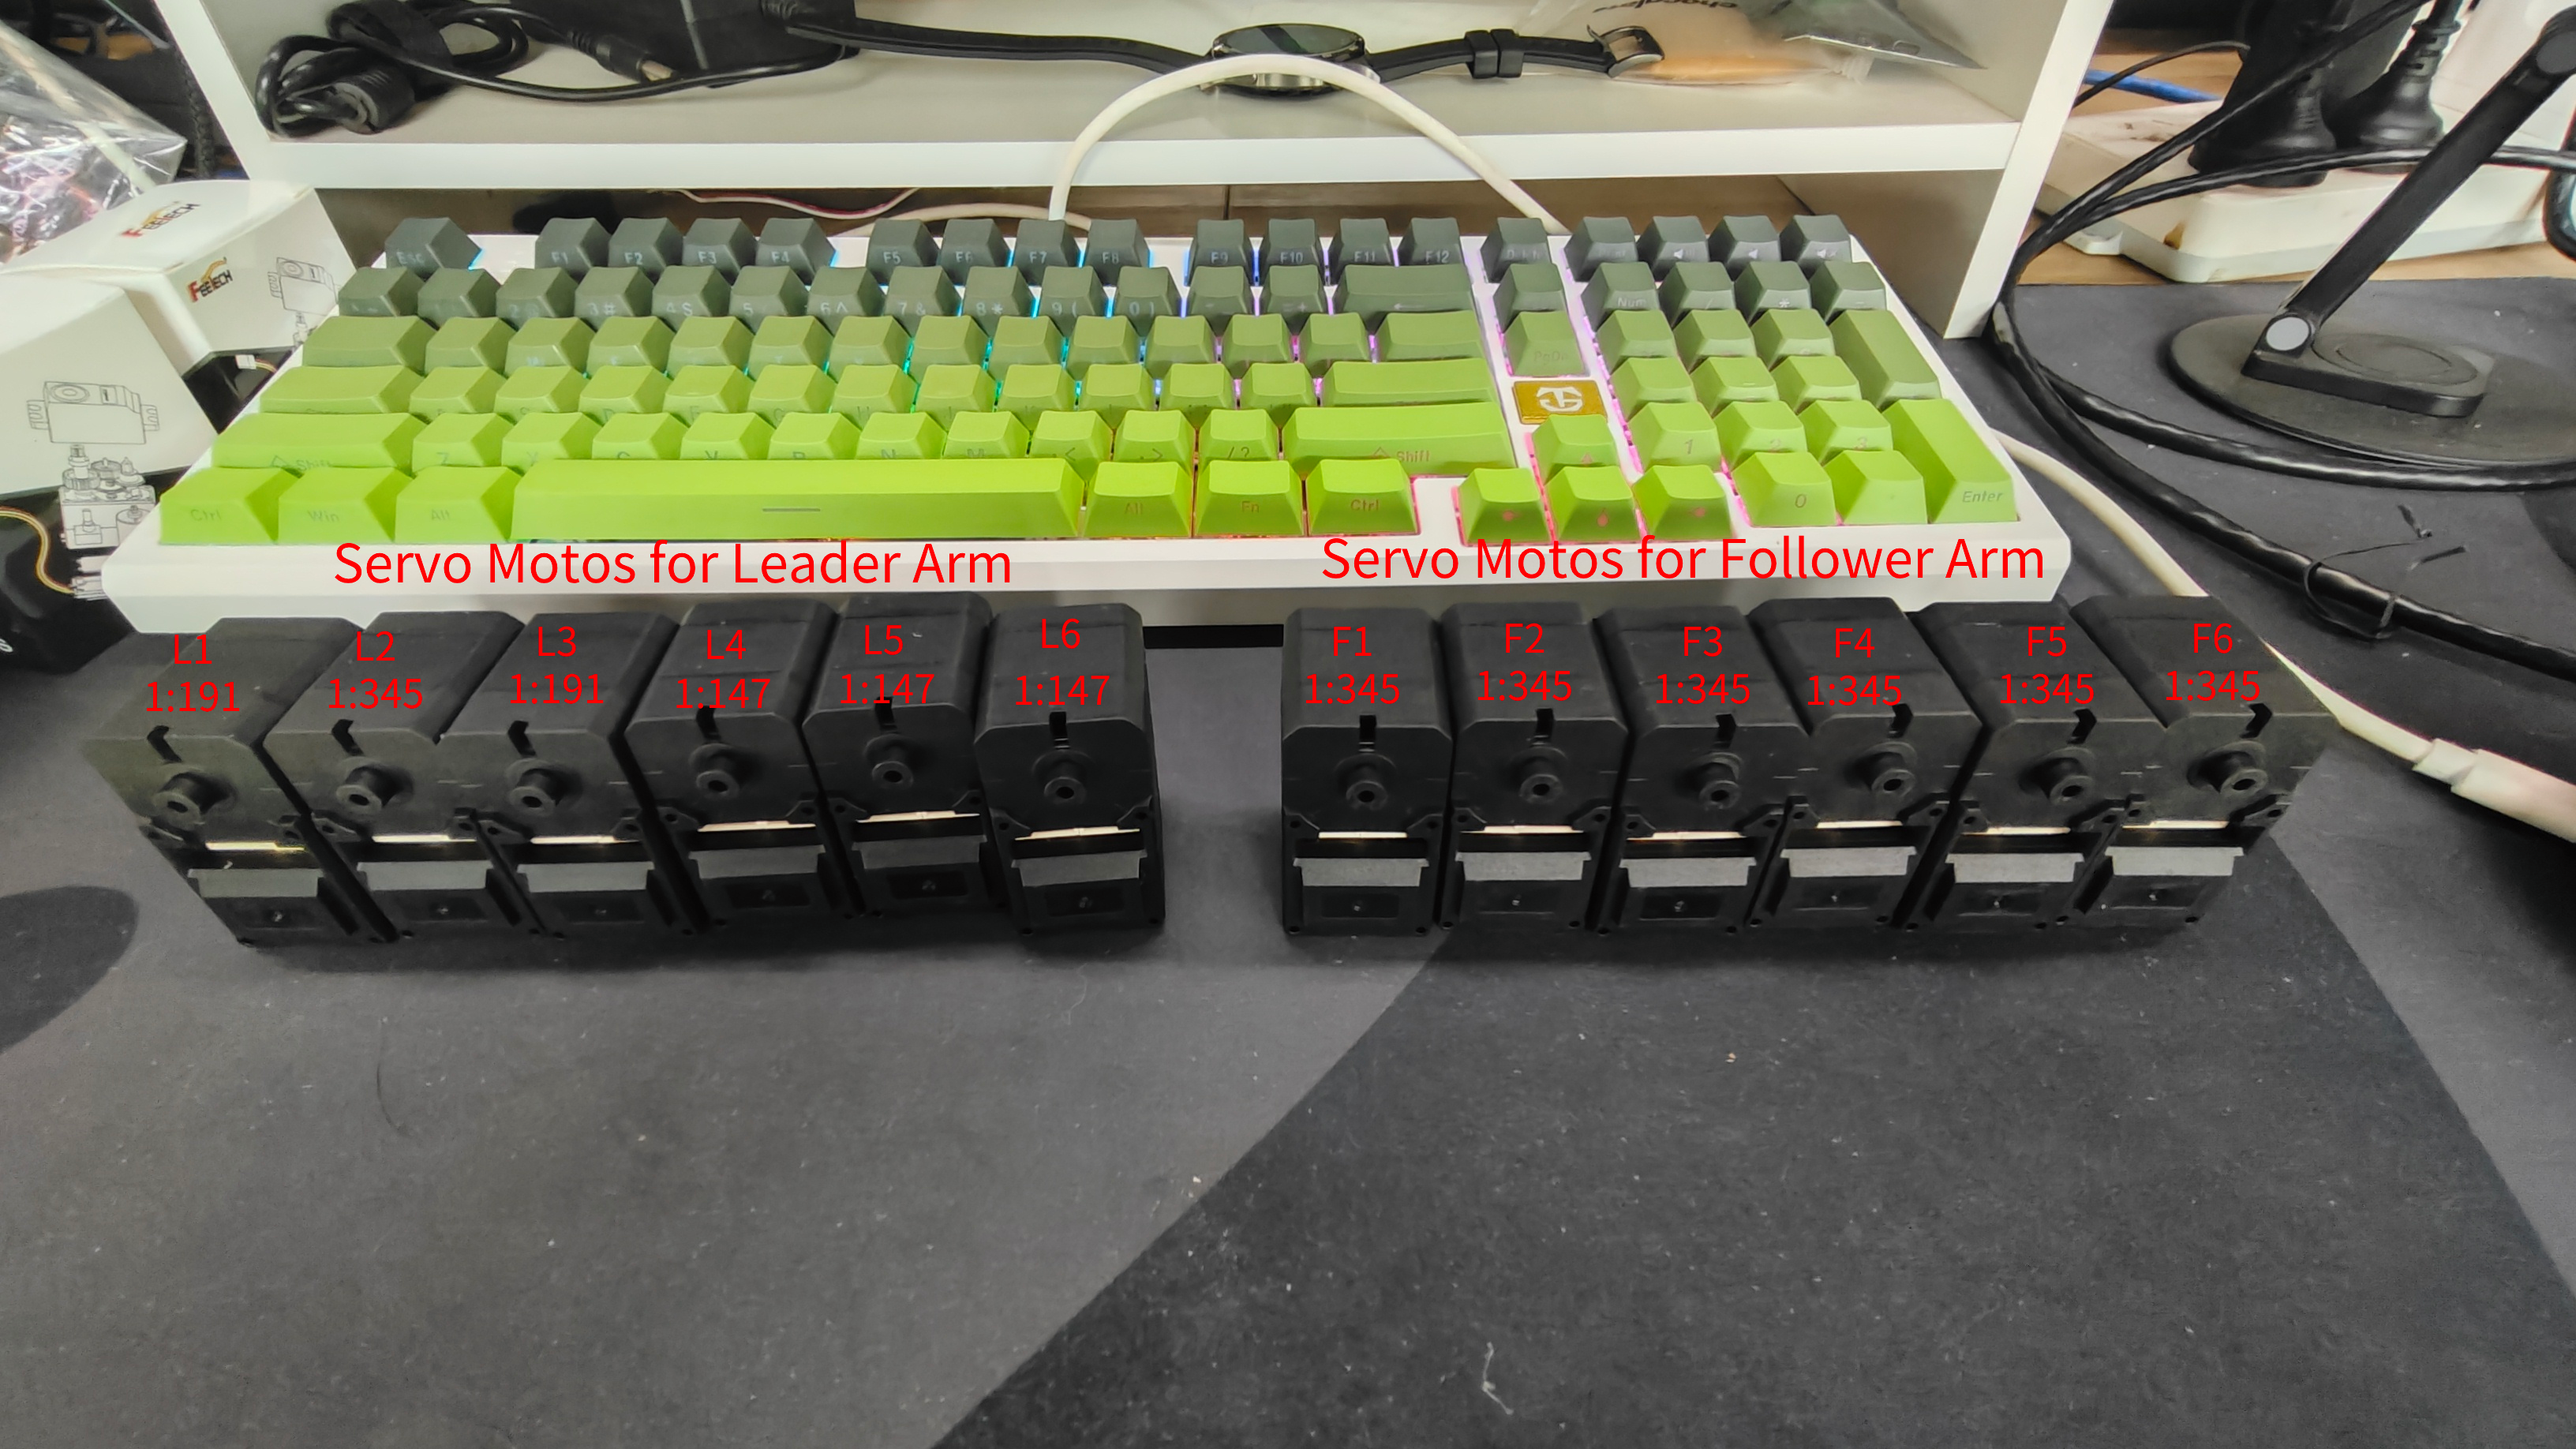
两代产品高度兼容:
当前推荐购买 SO-ARM101 套件。SO100 与 SO101 的代码互相兼容 —— SO100 用户可以直接使用 SO101 的参数和命令(LeRobot 中的 so101_follower / so101_leader),SO101 的打印件也与 SO100 电机套件的安装完全兼容。
需要特别留意的差异是主臂舵机的齿轮比:SO-ARM101 主臂的前三个关节(L1–L3)齿轮比与 SO-ARM100 不同,因此舵机配置必须严格按照你手上版本的对应表执行(见第 6 章)。
标准版与专业版
SO-ARM101 套件分为两个版本,结构相同,区别在于舵机扭矩与供电:
| 版本 | 从臂舵机 | 主臂舵机 | 供电 |
|---|---|---|---|
| SO101 标准版 | ST-3215-C001 7.4V(齿轮比 1:345)×6 | ST-3215 7.4V 系列 | 两臂均 5V |
| SO101 专业版 | ST-3215 12V 系列(更大扭矩,如 C018 / C047) | ST-3215 7.4V 系列 | 主臂 5V,从臂 12V |
供电规则至关重要。标准版两条臂都用 5V。专业版的主臂必须始终使用 5V 电源、从臂必须始终使用 12V 电源 —— 插错电压可能烧毁舵机。每次上电前请再次核对电源适配器标签。
主要参数
| 产品 | SO-ARM100 套件 | SO-ARM101 套件 |
|---|---|---|
| 购买链接 | Bazaar | 淘宝 |
| 自由度 | 5 + 夹爪 | 5 + 夹爪 |
| 执行器 | 每臂飞特 STS3215 总线舵机 ×6 | 每臂飞特 STS3215 总线舵机 ×6 |
| 通信方式 | TTL 串行总线,经 USB 舵机控制板 | TTL 串行总线,经 USB 舵机控制板 |
| 供电 | 5V(标准版)/ 5V+12V(专业版) | 5V(标准版)/ 5V+12V(专业版) |
| 结构 | 3D 打印 PLA+ 件,STL 开源 | 带 线缆夹的 3D 打印件,STL 开源 |
| 生态 | LeRobot、GR00T、SenseCraft Robotics | LeRobot、GR00T、SenseCraft Robotics |
开源硬件与开源软件
SO-ARM 从可打印的结构到软件栈全部开放:
- 机械臂设计与 STL 文件:TheRobotStudio/SO-ARM100
- 本课程使用的经验证 LeRobot 分支:Seeed-Projects/lerobot
- 上游框架:huggingface/lerobot
- 舵机调试工具:Seeed-Projects/Seeed_RoboController
- VLA 基础模型:Hugging Face 上的 NVIDIA Isaac GR00T
本课程从 Seeed-Projects 分支安装 LeRobot —— 该版本针对 SO-ARM 套件做过验证。上游仓库更新很快,命令参数、数据集格式与依赖都可能与本课程的章节不同。