复习:关节、连杆与自由度
第 1 章把机械臂定义为"多个关节与连杆协同工作"。现在把它具体映射到 SO-ARM 上。每条臂有 5 个旋转关节加 1 个平行夹爪:
| 关节 | 名称 | 作用 |
|---|---|---|
| 1 | 肩部旋转(底座) | 带动整臂左右旋转 |
| 2 | 肩部抬升 | 抬起 / 放下大臂 |
| 3 | 肘部 | 抬起 / 放下小臂 |
| 4 | 腕部俯仰 | 上下俯仰夹爪 |
| 5 | 腕部回转 | 绕自身轴旋转夹爪 |
| 6 | 夹爪 | 张开 / 闭合手指 |
五个旋转自由度可以把夹爪定位到桌面工作空间内的任意抓取点并调整朝向,夹爪则作为末端执行器 —— 真正接触工件的部件。
每个关节由一个飞特 STS3215 总线舵机驱动。一条 SO-ARM 主从臂共使用 12 个舵机 —— 这就是这台机器人的全部执行系统。
什么是舵机执行器
执行器把指令转化为运动。机械臂通常使用带反馈的电机。舵机(伺服电机)把三样东西封装在一个壳体里:
- 一台产生旋转的直流电机;
- 一个用速度换扭矩的减速箱;
- 一个位置传感器(电位器或磁编码器)加控制电路,持续驱动电机转向目标角度。
给舵机发一个目标位置,它就会转到那里并保持 —— 无需外部控制器。这种"转到角度并保持"的行为正是关节需要的。
齿轮比为什么重要
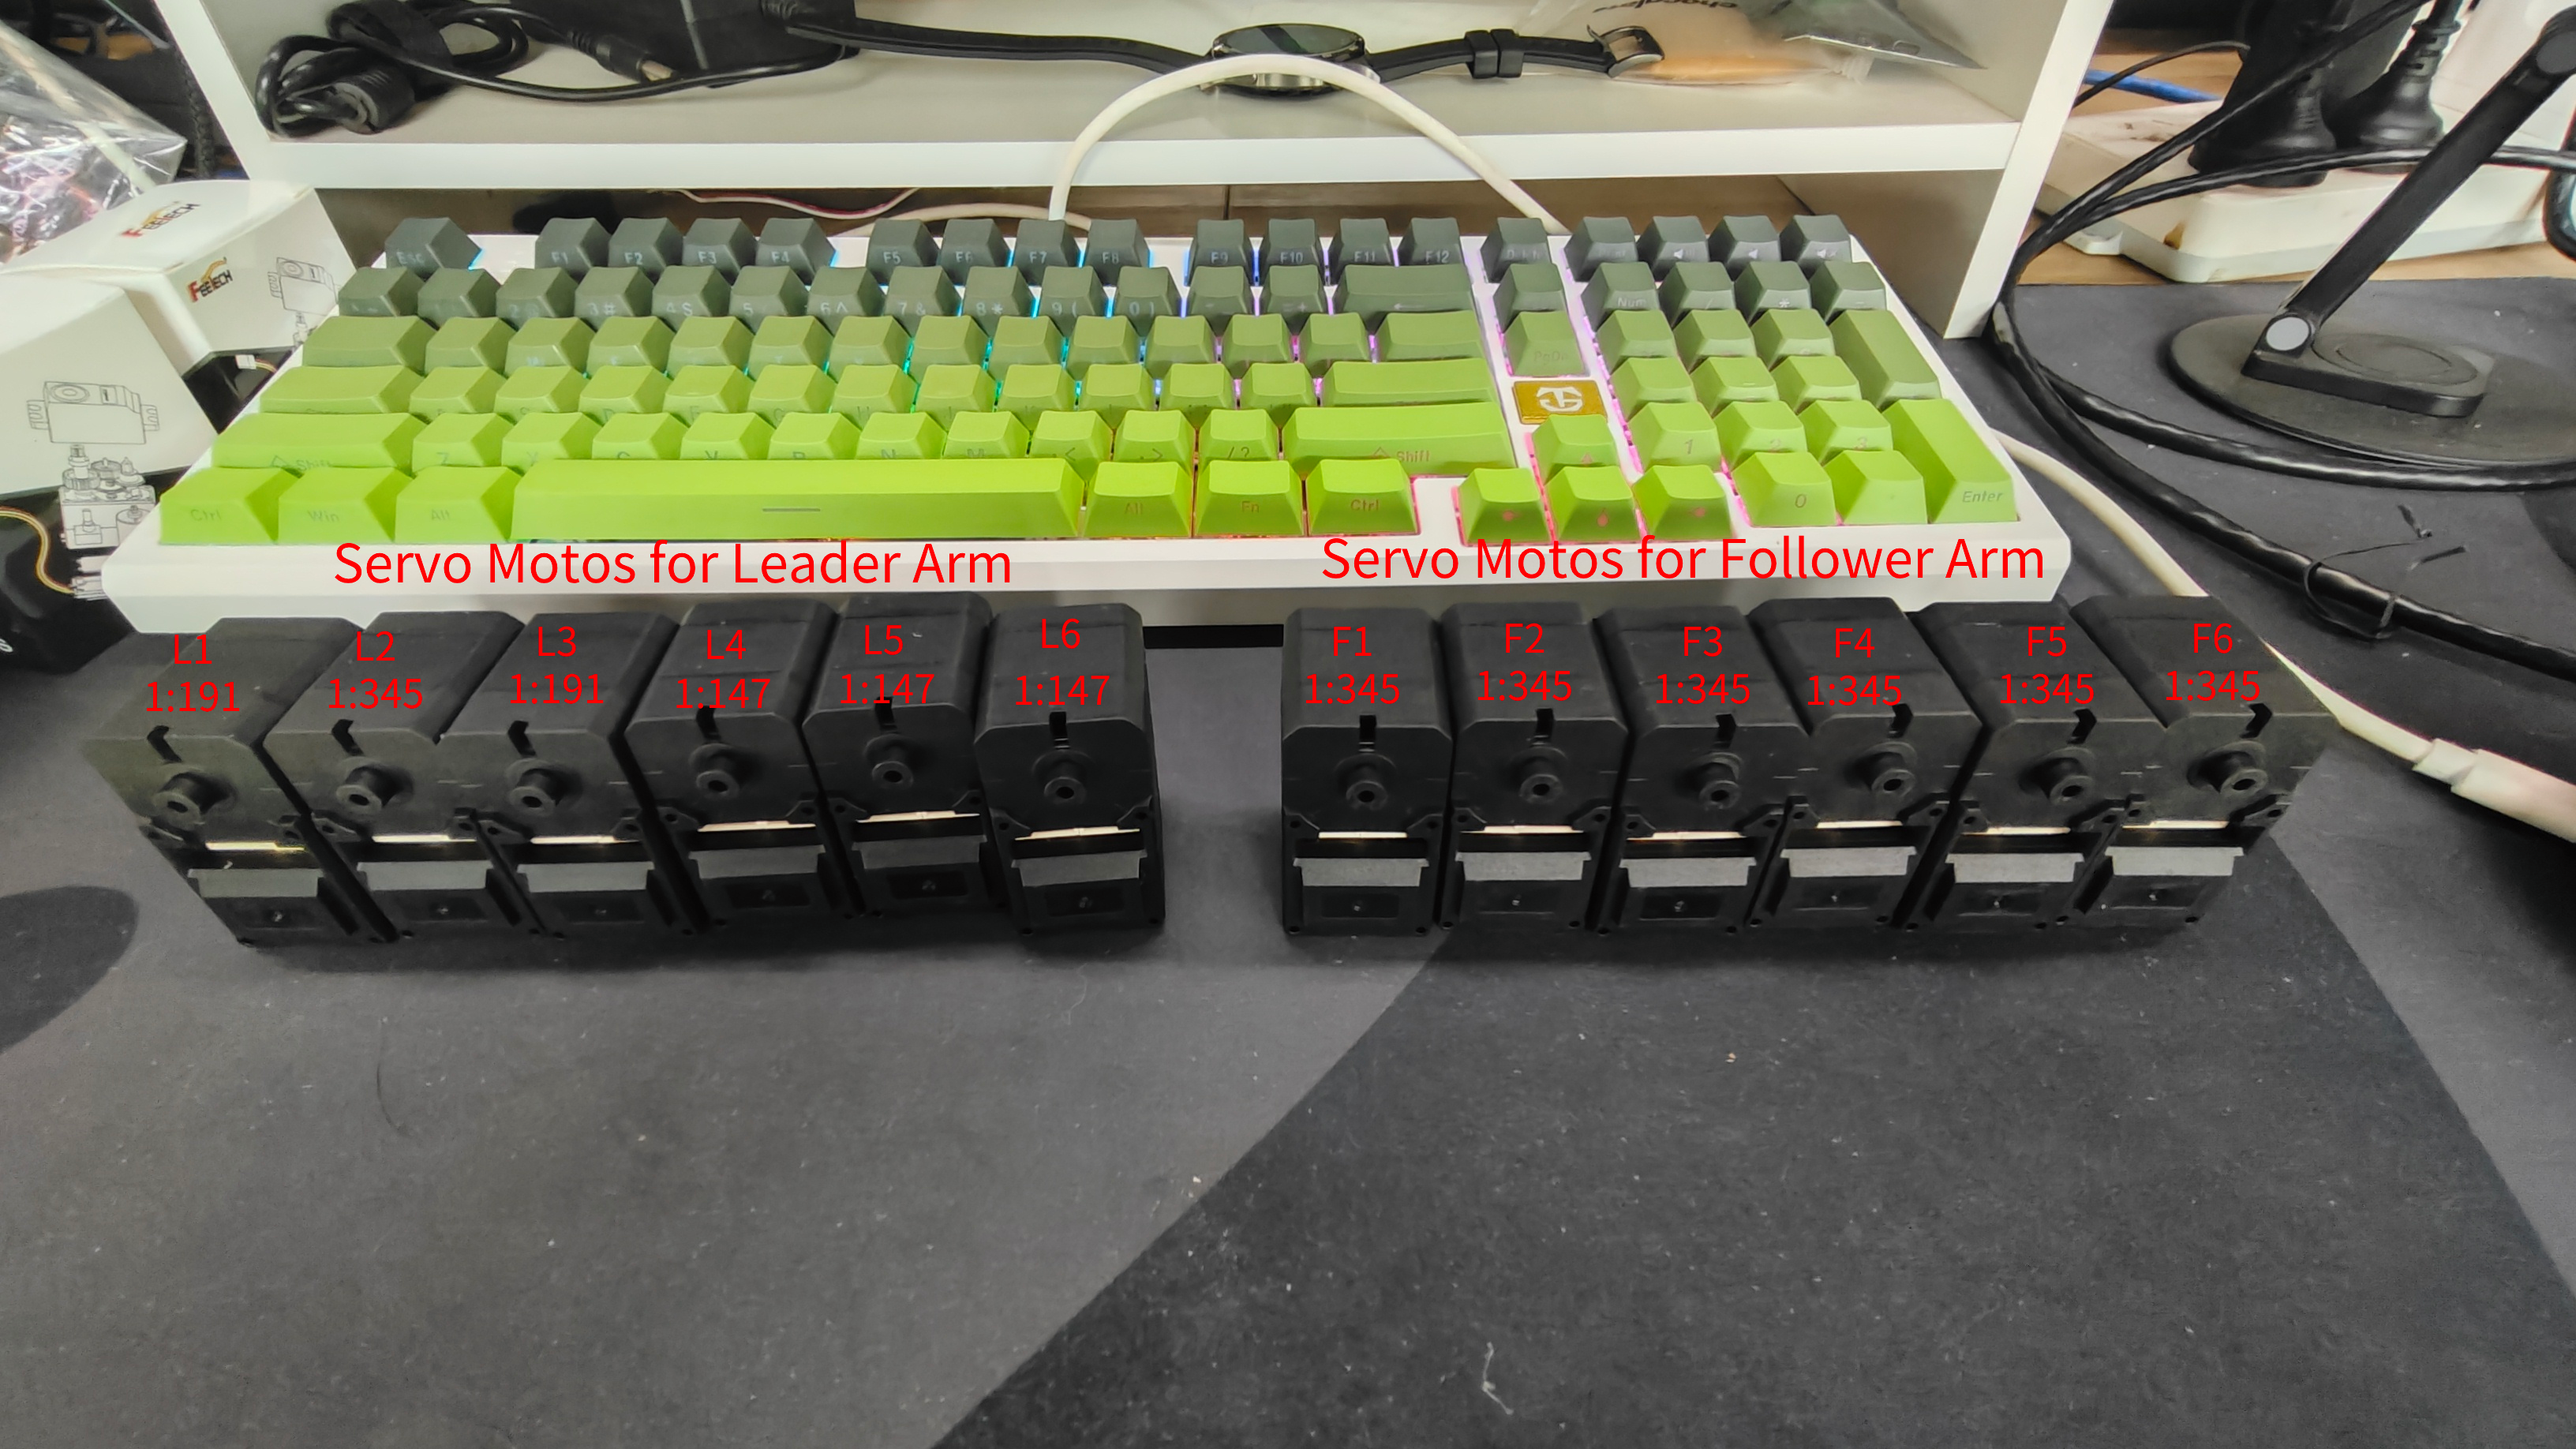
减速箱的齿轮比决定电机每转一圈输出轴转多少 —— 以及换来多少扭矩。SO-ARM 在不同关节使用不同齿轮比的 STS3215 舵机:
| 舵机型号 | 齿轮比 | 用在 |
|---|---|---|
| ST-3215-C044(7.4V) | 1:191 | SO101 主臂 L1、L3 |
| ST-3215-C001(7.4V) | 1:345 | SO101 主臂 L2 |
| ST-3215-C046(7.4V) | 1:147 | SO101 主臂 L4–L6 |
| ST-3215-C001(7.4V)/ C018(12V)/ C047(12V) | 1:345 | 从臂 F1–F6 |
- 大减速比(1:345) = 更大扭矩、更低速度 —— 用在需要抬起自重与负载的地方(从臂关节、主臂肩部 L2)。
- 小减速比(1:147 / 1:191) = 更快更轻 —— 用在人手搬动的主臂关节上。
由于 SO-ARM101 主臂 L1–L3 的齿轮比与 SO-ARM100 不同,第 6 章的舵机配置必须严格对应你手上套件的版本。齿轮比与预期不符的舵机会导致标定错误、跟随错误。
串行总线:一根线串起六个舵机
传统航模舵机每个都需要自己的信号线(PWM)。STS3215 是串行总线舵机:每个舵机接到共享的 3 芯总线(GND、VCC、DATA)上,与下一个舵机级联。
两个概念让这套机制成立:
- 舵机 ID:总线上的每个舵机有一个 ID(SO-ARM 中为 1–6,对应关节)。总线上的命令携带目标 ID,所以六个舵机共用一根线也不会混淆。出厂配置时(第 6 章),ID 是逐个舵机烧写的。
- 波特率:舵机与控制板必须使用一致的通信速率;配置工具会向每个舵机写入统一的波特率。
总线协议还允许你回读每个舵机的当前位置、温度、电压与负载 —— 这就是遥操作时主臂实时上报人手动作、从臂状态被写入数据集的原理。
由于所有舵机共用一条总线,烧写 ID 会影响总线上所有同 ID 舵机。如果存在重复 ID(例如两个舵机都响应 ID 4),重写 ID 4 会同时改掉两个。这就是 ID 必须每次只接一个舵机烧写的原因 —— 也是第 7 章调试工具要求先断开其他舵机的原因。
舵机控制板、接线与供电
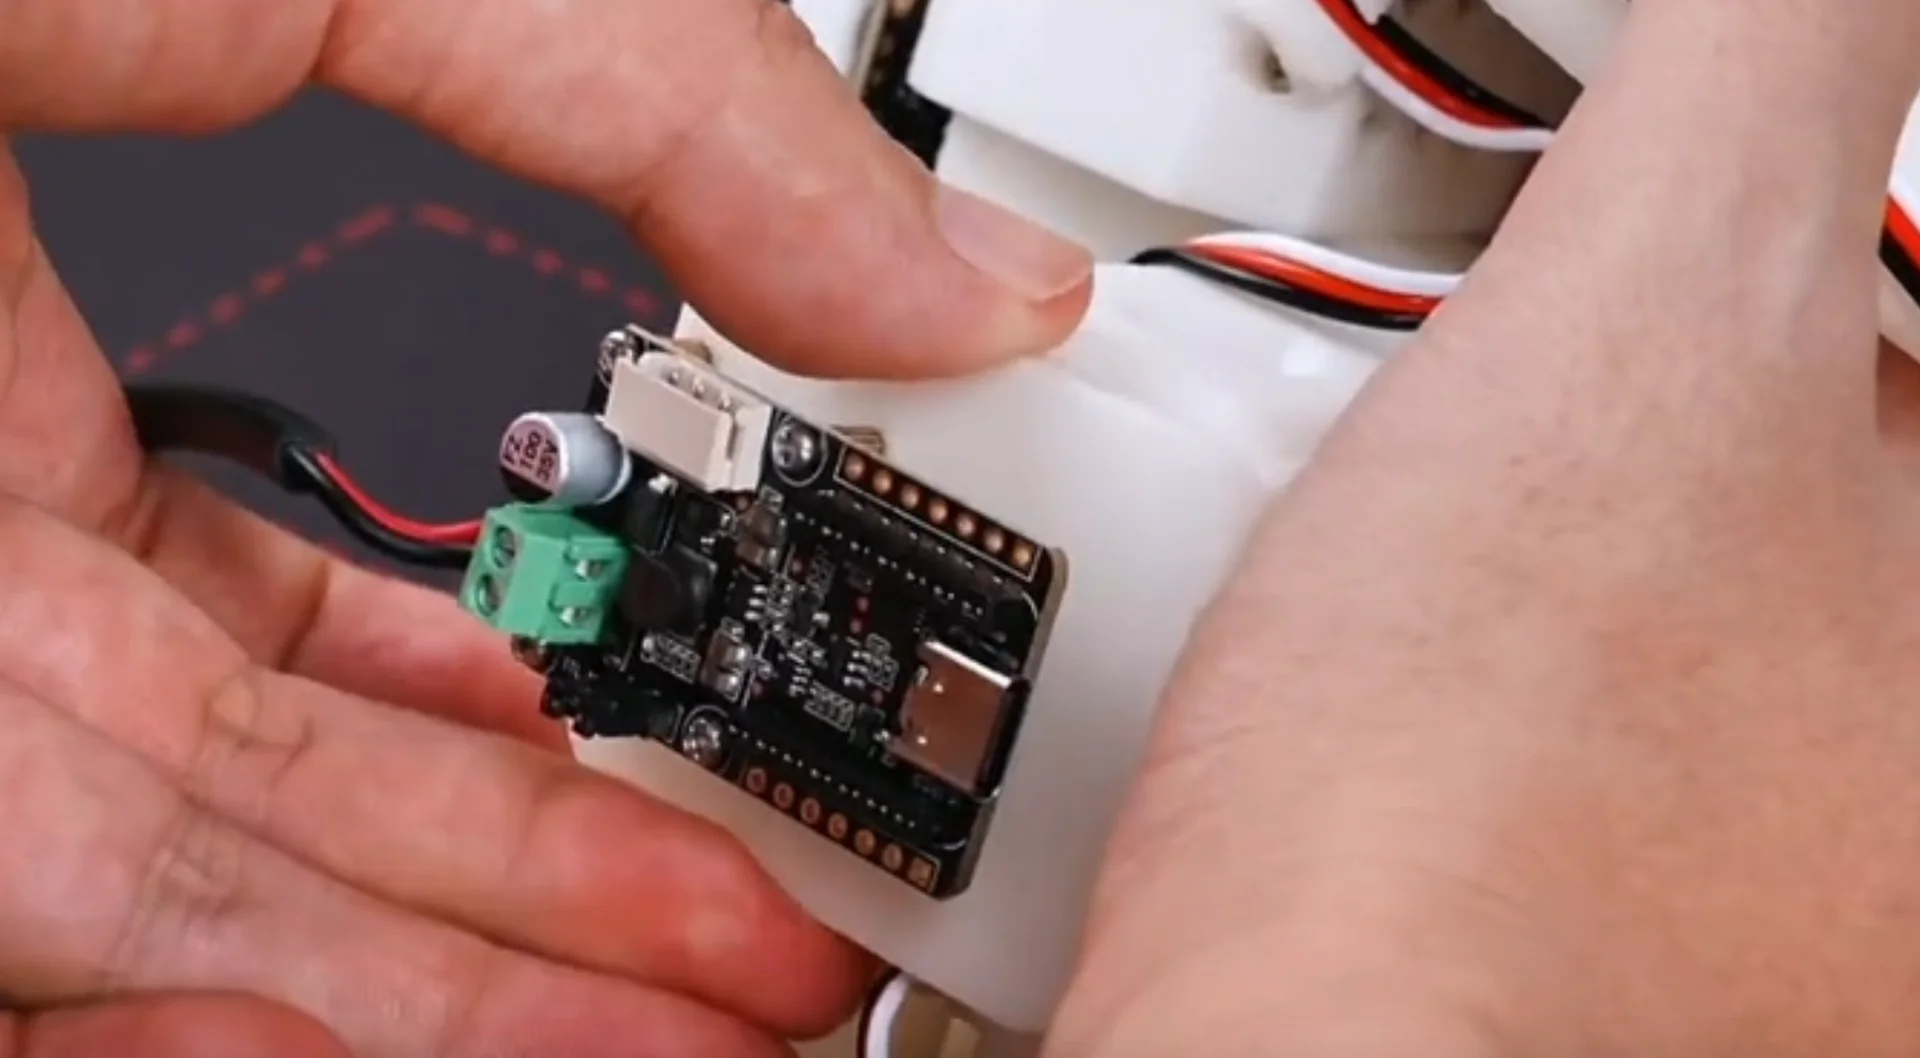
每条臂有一块小小的 LeRobot 舵机控制板:一侧是 3 芯舵机总线插座,另一侧是连接电脑的 USB-C 口和 DC 电源圆孔。
避免最常见的硬件故障的几条规则:
- USB-C 只传数据。 USB 线不给舵机供电 —— DC 电源必须同时接上,机械臂才能动。
- 电压必须匹配舵机类型:7.4V 版 STS3215 用 5V 电源,12V 版用 12V 电源。主臂始终使用 7.4V 电机(5V 供电)。专业版套件的从臂使用 12V 供电。
- 插拔舵机线、USB 线或电源接头前先断电。
- 1 号舵机(底座)接控制板,其余每个舵机接到下一个。如果某个舵机 LED 不亮,它前面那根线可能松了。
本章小结
- 一条 SO-ARM = 5 个旋转关节 + 夹爪,每个关节一个 STS3215 总线舵机。
- 舵机 = 电机 + 减速箱 + 位置反馈;齿轮比用速度换扭矩。
- 六个舵机共用一条 3 芯串行总线;舵机 ID 区分彼此,位置可回读。
- 控制板桥接 USB(数据)与 DC(电源)到总线 —— 两者都必须接,且电压要对。
下一章先搭好软件环境,然后配置电机并组装机械臂。