7. 使用舵机调试工具调试舵机
使用 Seeed_RoboController 舵机调试工具检测舵机状态、重写重复或错误的舵机 ID、写入中位值、单独控制舵机并读取电压、温度、转速与负载。
这个工具是做什么的
舵机调试工具(Seeed_RoboController)是面向 LeRobot / SO-ARM 机械臂的图形化调试工具。用它你可以:
- 快速检测舵机状态;
- 重写重复或错误的舵机 ID;
- 写入中位(中间位置)值;
- 单独控制舵机,读取电压、温度、转速、负载与电流;
- 管理高级舵机寄存器数据、波特率,以及恢复出厂设置。
它支持 Windows、Ubuntu 与 Mac,是机械臂表现异常时的第一站 —— 在重新标定、重新拆装、断定舵机损坏之前,先用它查一遍。
安装
1. 克隆仓库:
git clone https://github.com/Seeed-Projects/Seeed_RoboController.git
2. 安装依赖。 建议装在第 5 章的 LeRobot conda 环境里。如果偏好独立安装,请新建一个虚拟环境,避免污染系统 Python:
pip install -r requirements.txt
3. 检查环境。 返回 [OK] Environment check passed 即可运行:
python setup.py
4. 启动工具:
python -m src.gui.factory_calibration_tool
这会启动交互式串口选择。(可选)端口被占用时可手动指定:
python -m src.gui.factory_calibration_tool --port1 /dev/ttyUSB0 --port2 /dev/ttyUSB1
检查舵机是否正常
首先在串口选择中选择对应端口。如果 1–6 号舵机全部检测成功,说明舵机识别正常、基本功能可用。
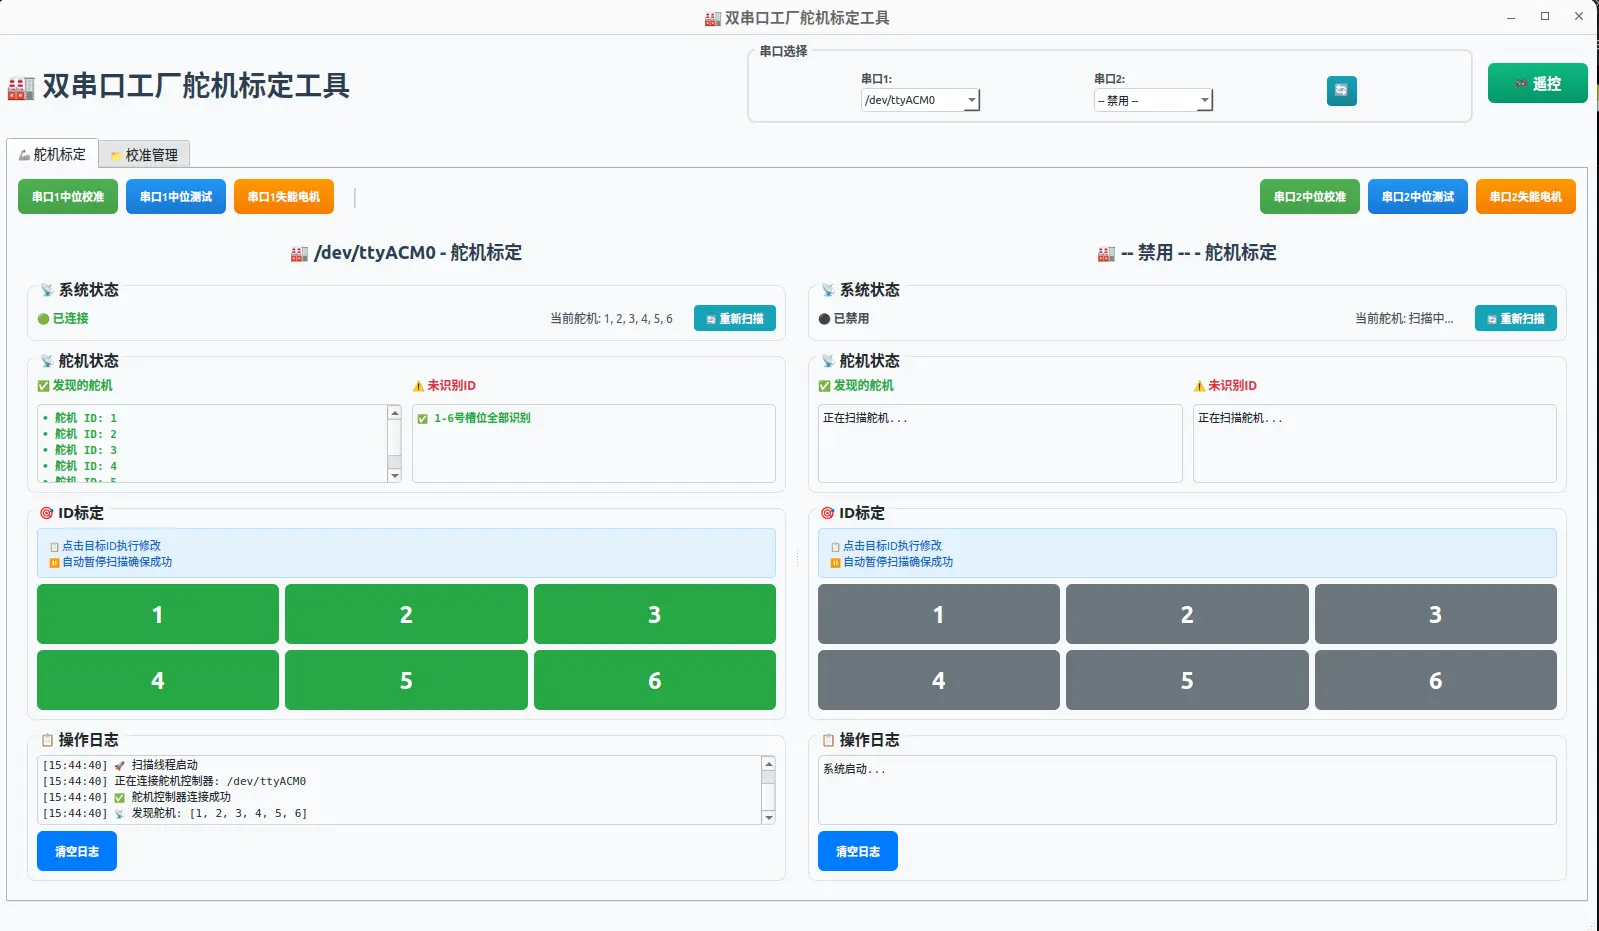
如果有舵机显示未检测到:
- 检查接线是否正确;关闭页面后重新打开。
- 仍未检测到,则舵机 ID 可能重复 —— 例如把臂标定命令误用成了单舵机标定。此时需要重写这些舵机的 ID(下一节)。
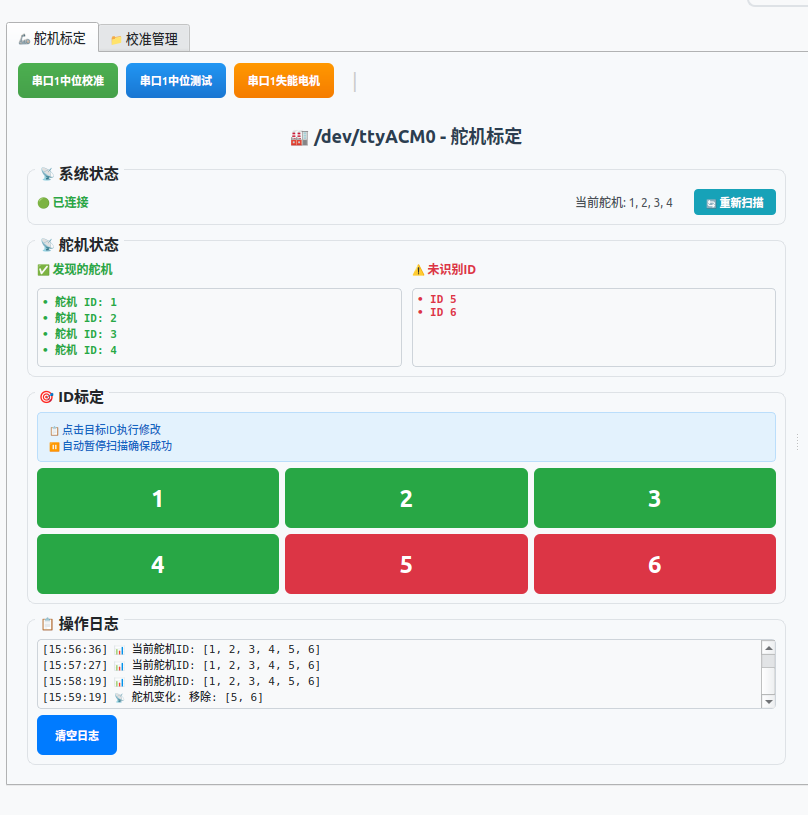
重写舵机 ID
回顾第 4 章:所有舵机共用一条总线,烧写 ID 会影响所有同 ID 舵机。因此必须先断开其他舵机,逐个重新烧写。
第 1 步 —— 拆下舵机间的线束,从夹爪一路拆到底座:
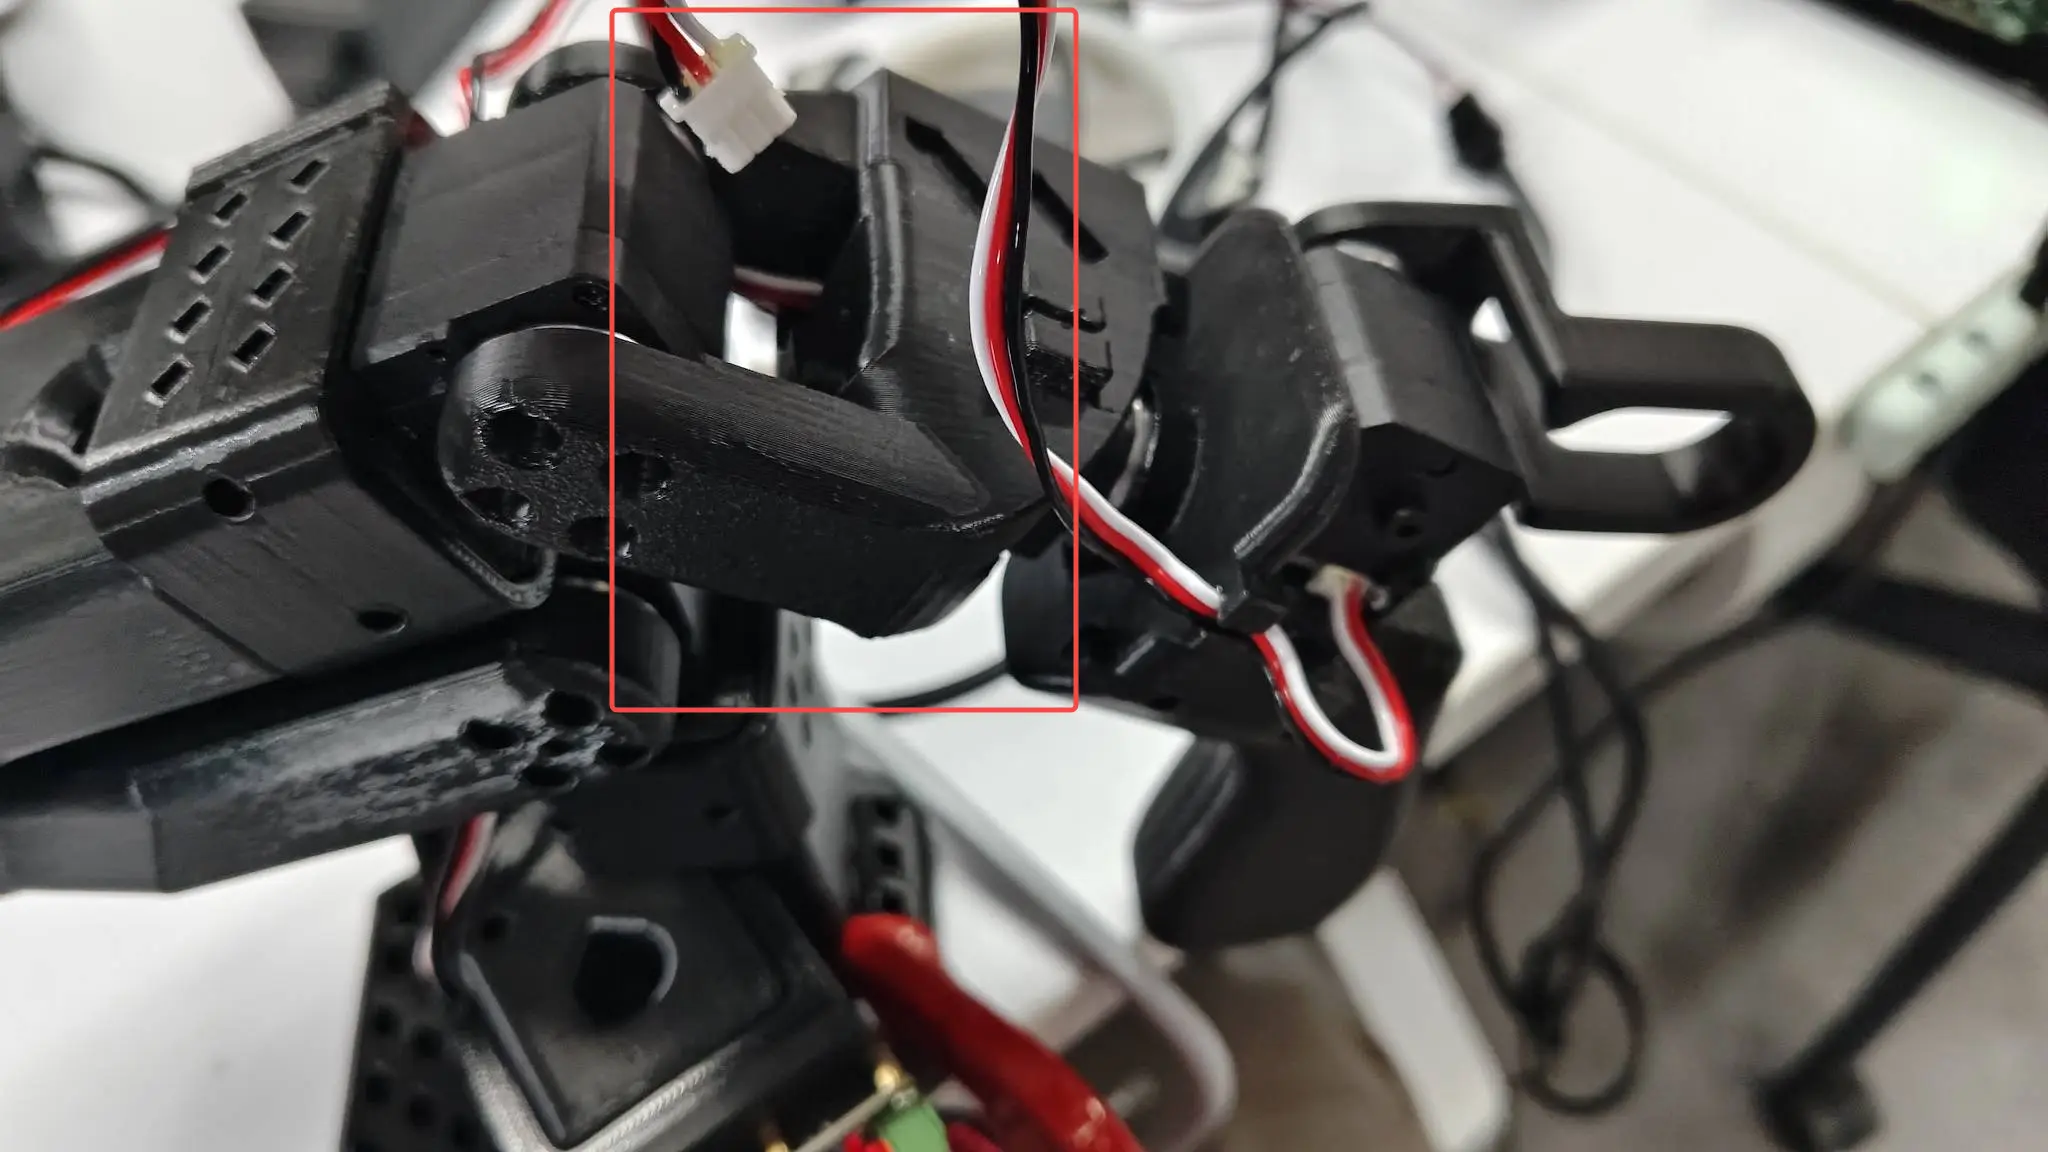
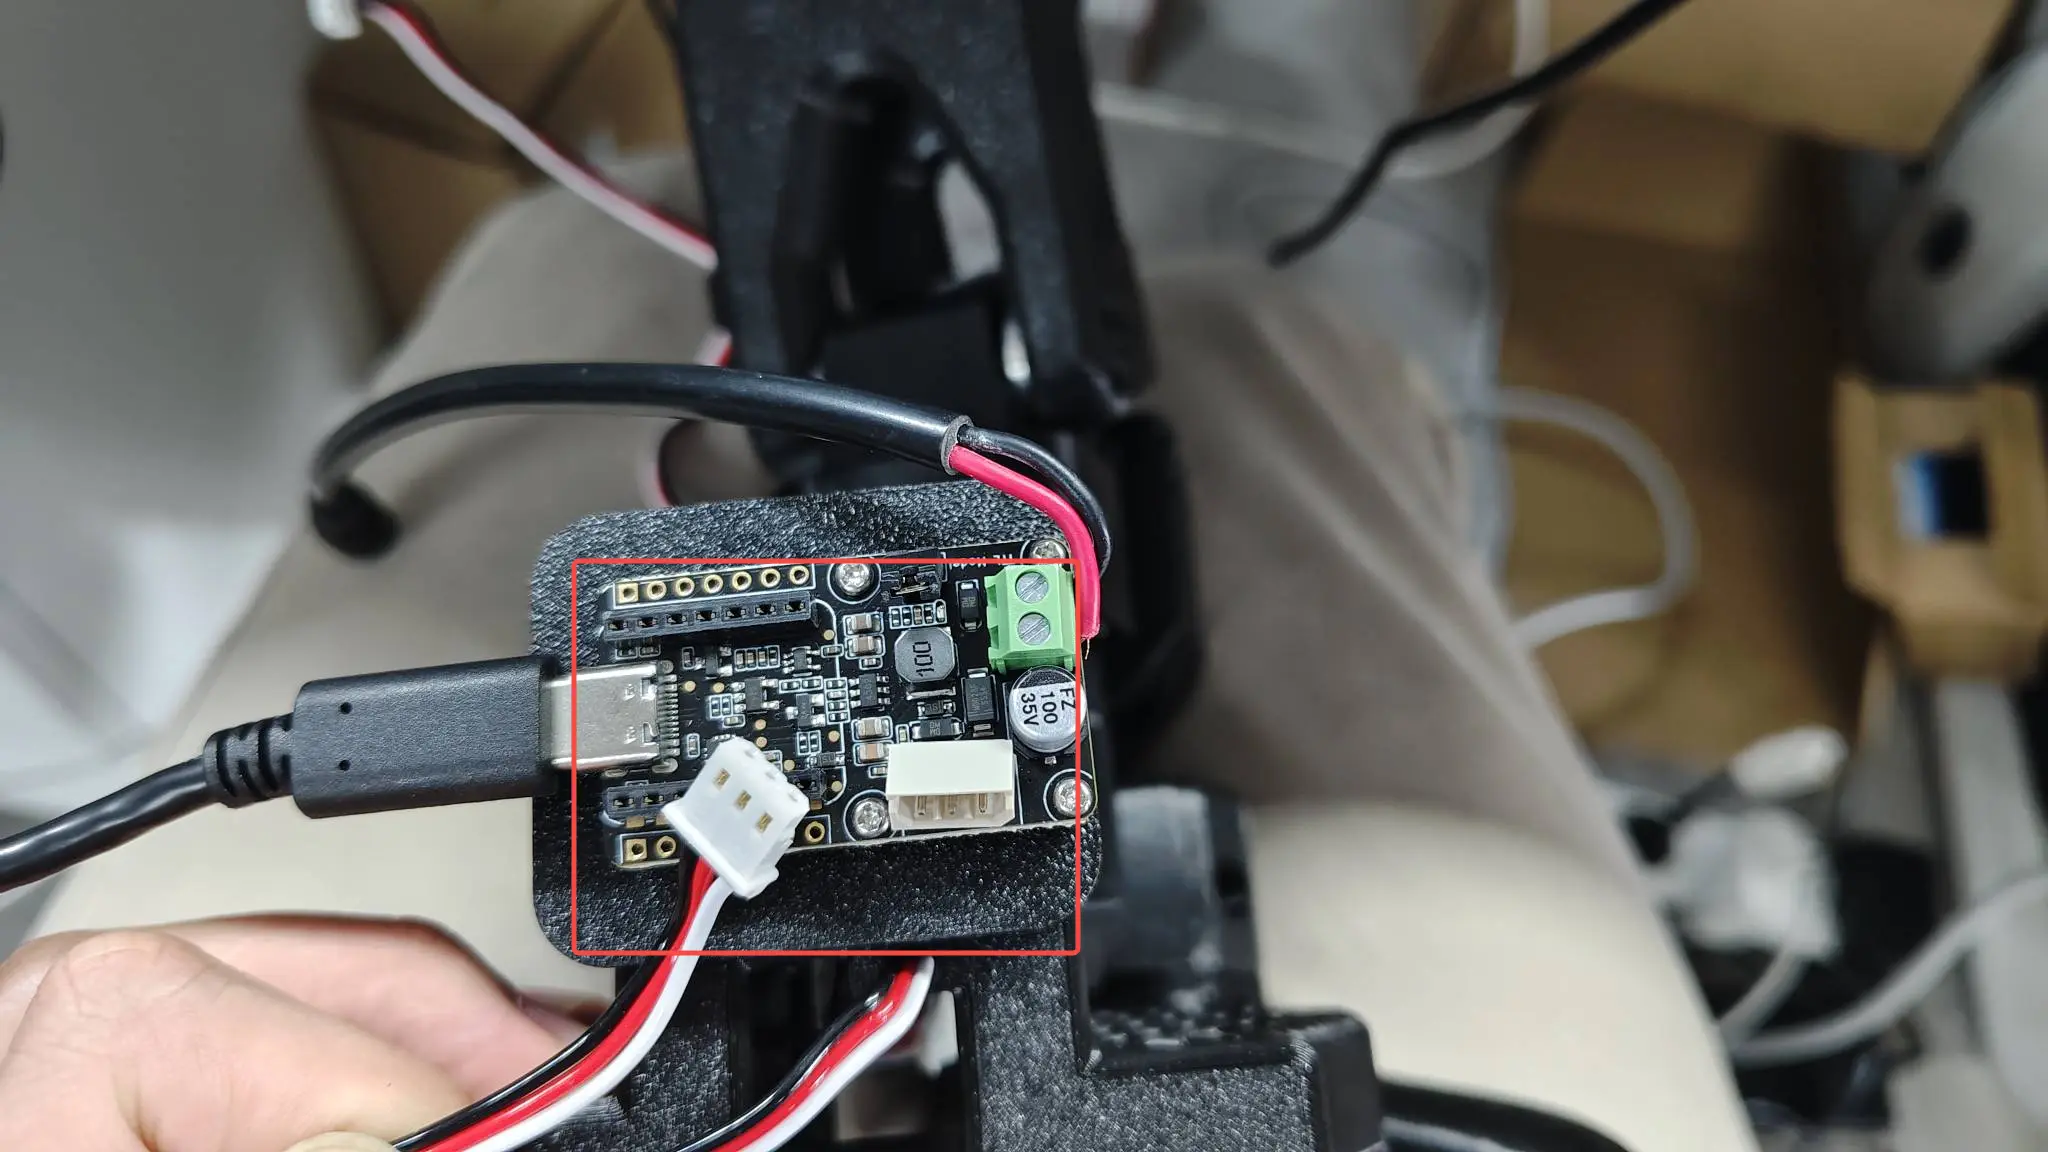
第 2 步 —— 每次只接一个舵机。 确保控制板上只连一个舵机。例如按下图把 6 号舵机接到驱动板 —— 其他舵机接法相同,因此不用拆开机械臂也能修 ID。
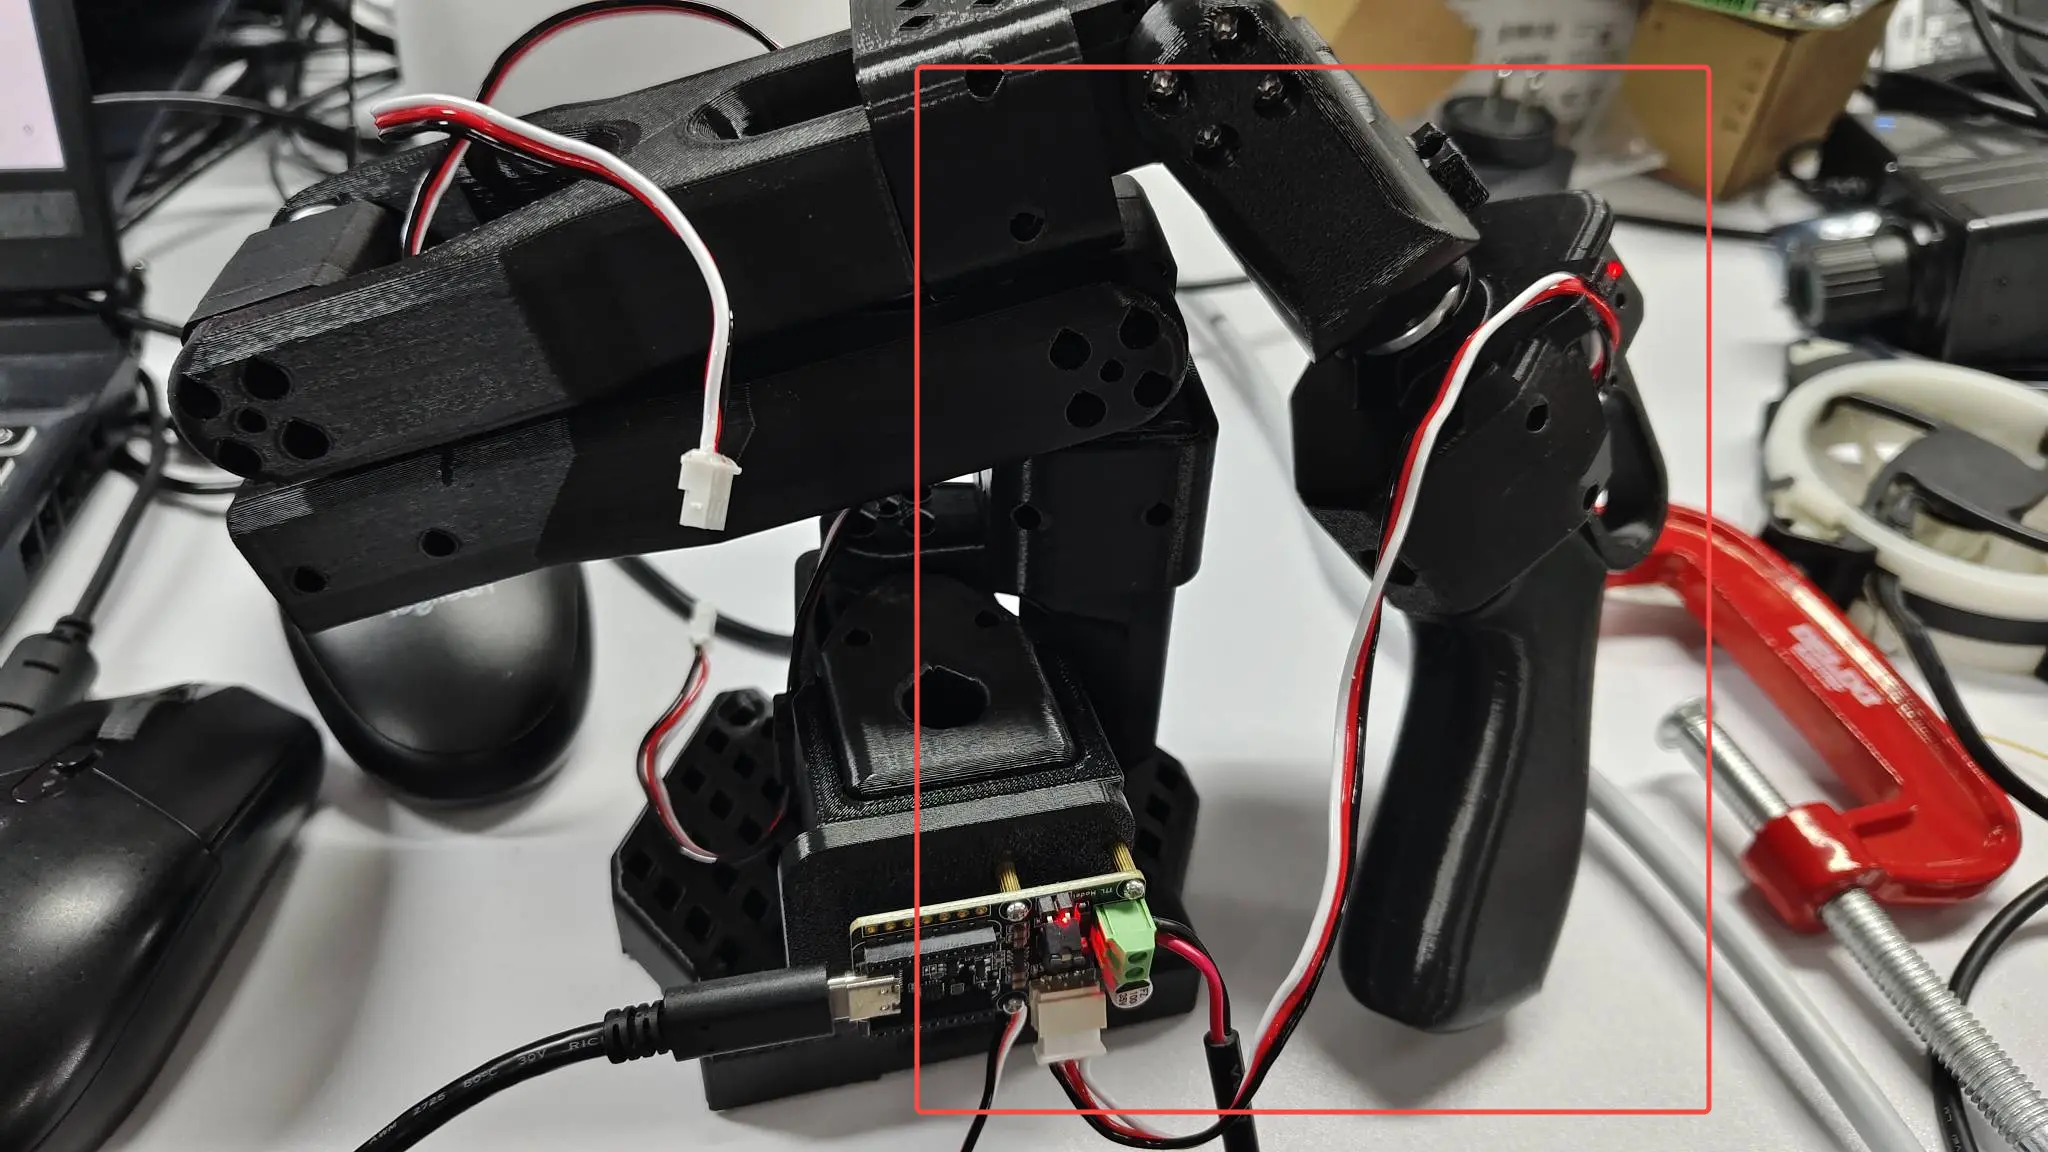
第 3 步 —— 改回 ID。 下图只识别到 4 号舵机,但实际接的是 6 号 —— ID 错了,需要改回 6。
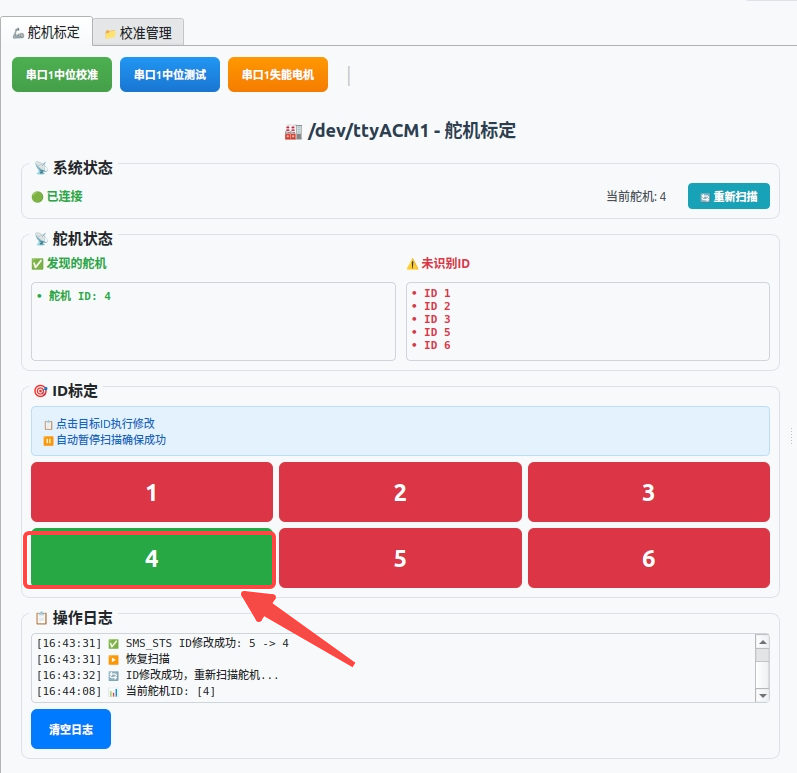
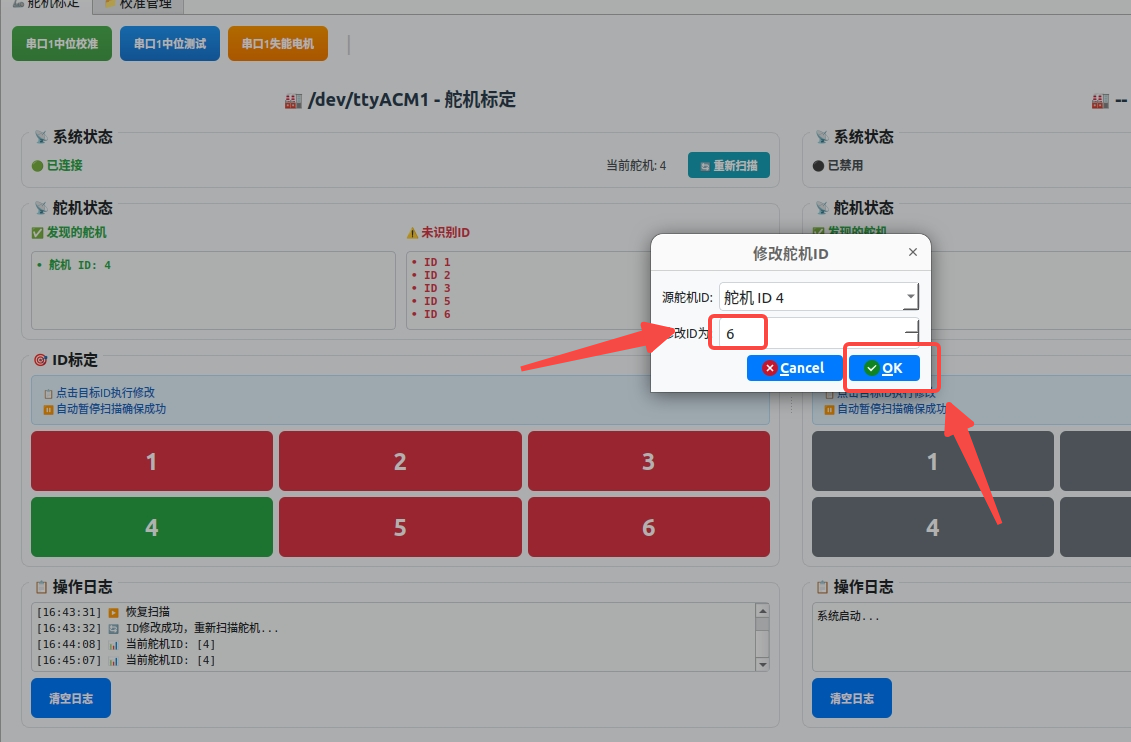
点击 4 号舵机,把 ID 改成 6。对其他舵机重复同样的操作。
舵机 ID 校准完成后,把线依次插回去即可。
写入舵机中位值
中位(中间)位置是后续所有标定的测量基准"直立体" —— 内部对应数值 2048。
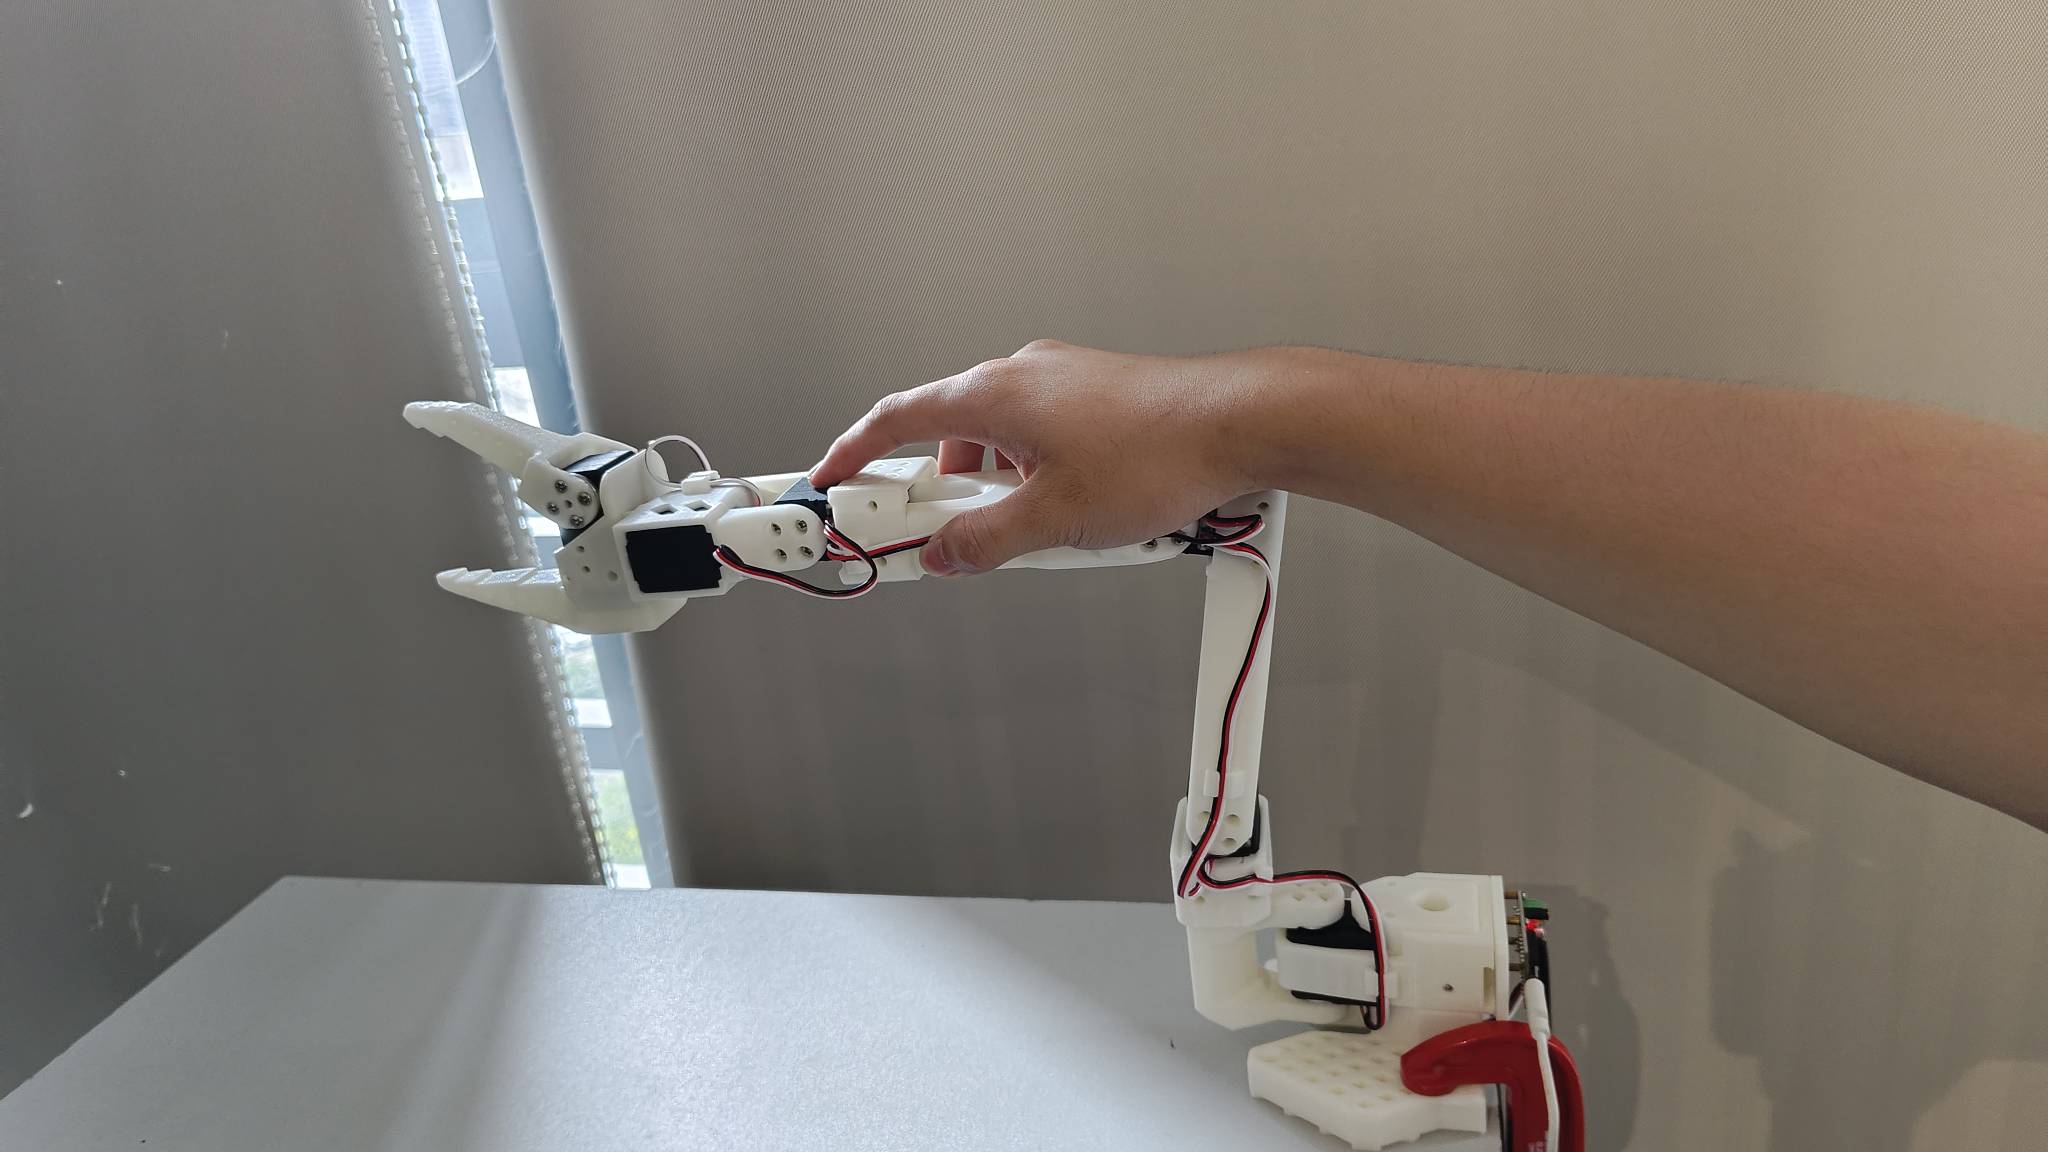
- 点击串口中位测试,检查机械臂中位是否与上图参考一致。大致相同则中位值正常。
- 不一致时,把机械臂摆到中位,然后点击串口中位标定 —— 当前位置会被写入舵机作为中位值。
- 点击串口失能电机,机械臂会掉电松弛 —— 注意用手扶住。
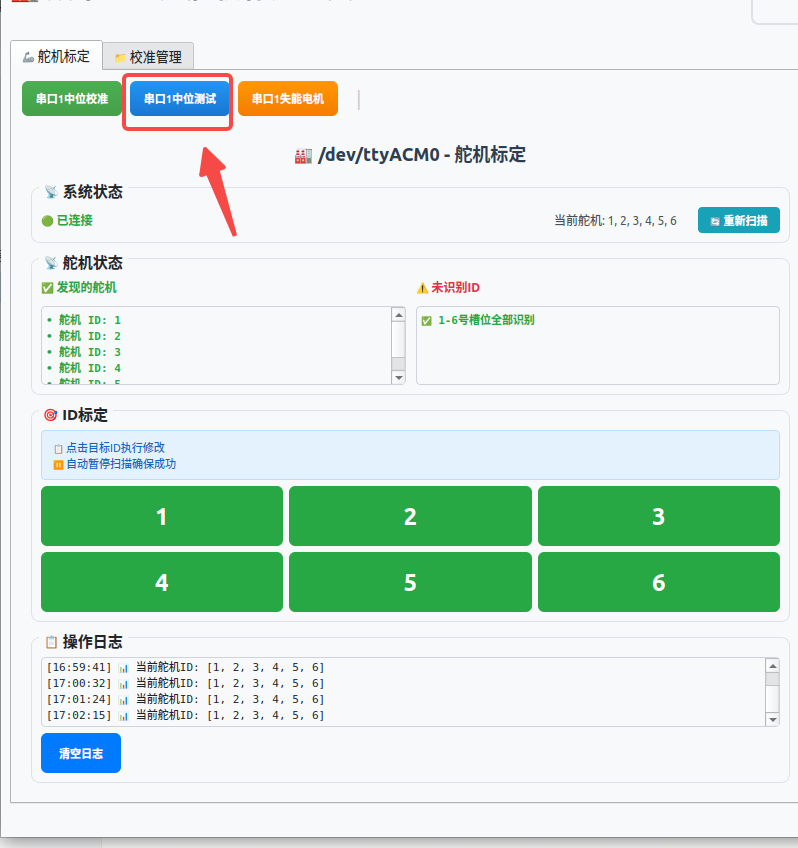
这也是 LeRobot 报错 Magnitude 30841 exceeds 2047 (max for sign_bit_index=11) 的解法:该报错意味着某个舵机的零偏异常。在这里做一次中位标定(或用同仓库的 servo_middle_calibration.py 脚本),然后回到第 10 章重做整臂标定。
单舵机控制与状态
页面上所有舵机默认处于中位。
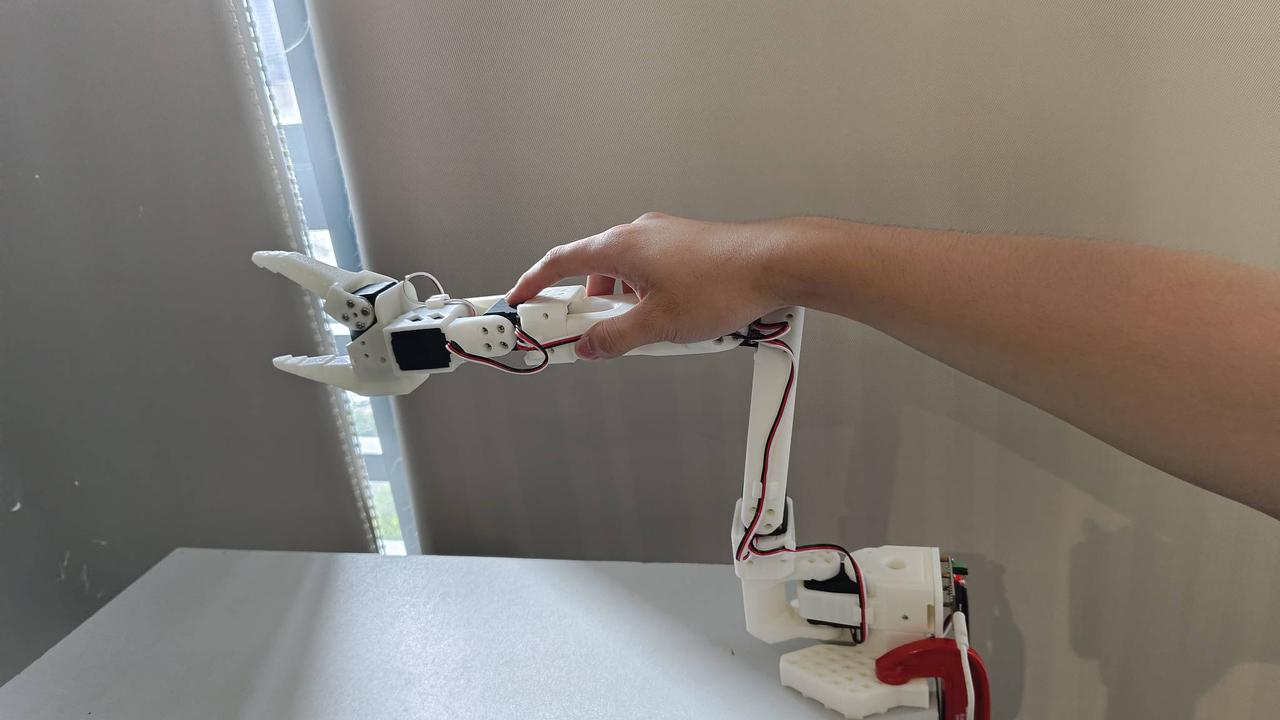
1. 使能力矩并转动单个舵机。 一键使能全部力矩或单独使能某个舵机,然后拖动滑块让舵机转动。务必缓慢:打印件在部分位置存在物理限位,不要把滑块拉到 0 或最大值。失能力矩后机械臂会松弛。
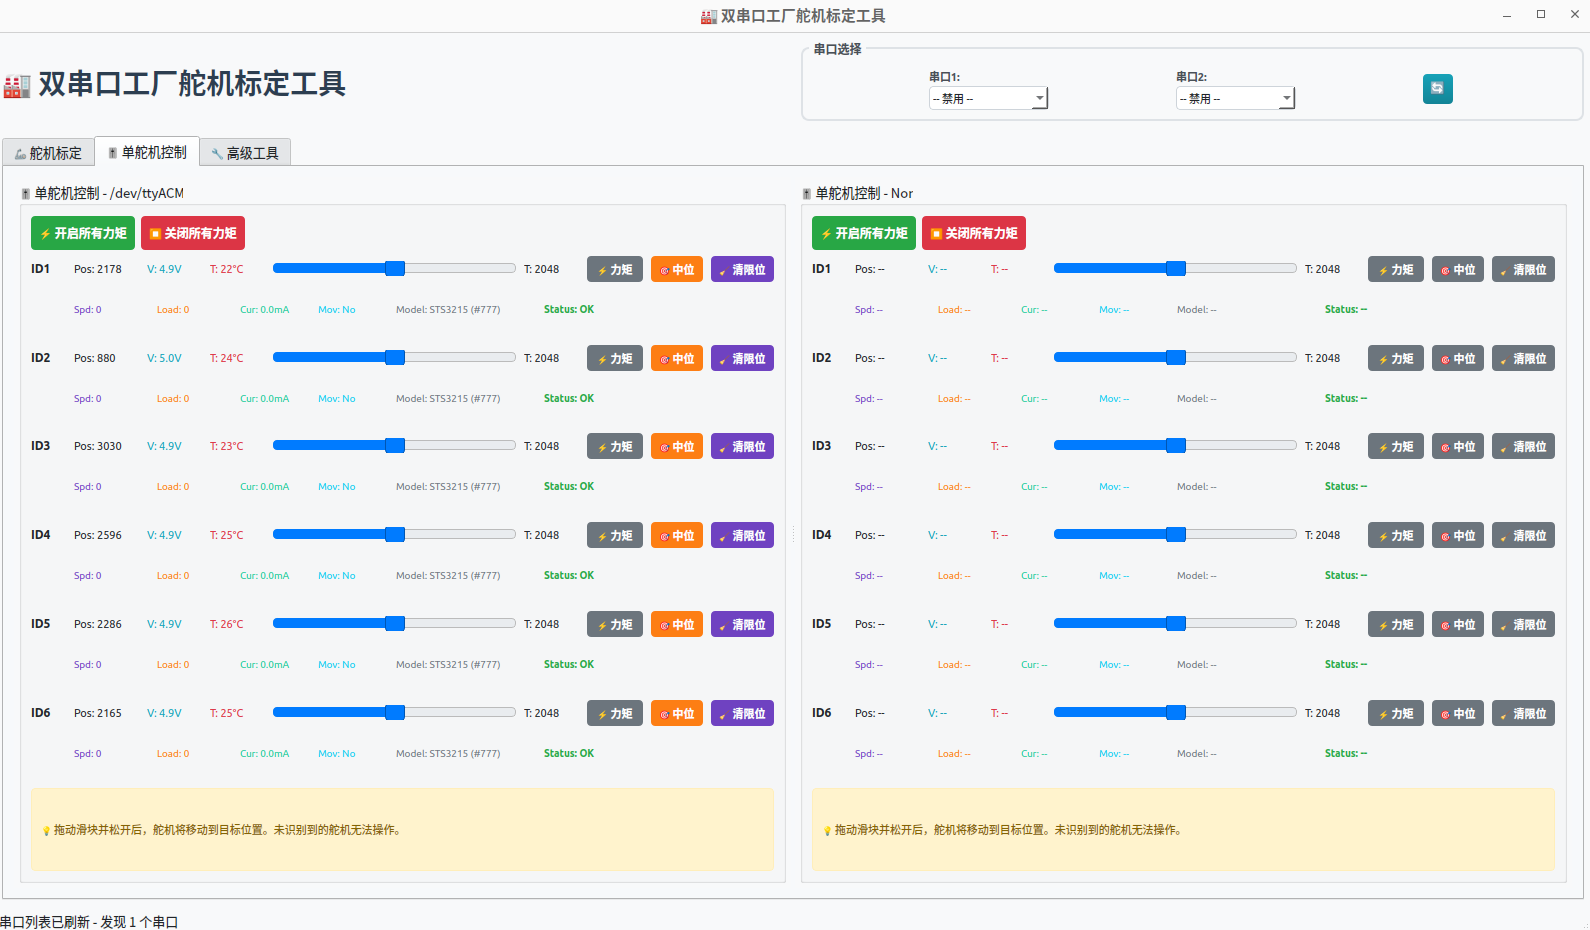
2. 单个舵机维护。 可以对单个舵机做中位标定,并清除其内部的中位、最大与最小位置。
3. 读取舵机状态面板:
| 字段 | 含义 |
|---|---|
| Pos | 位置 |
| V | 电压 |
| T | 温度 |
| Spd | 转速 |
| Load | 力矩 |
| Cur | 电流 |
| Mov | 运动状态 |
| Model | 型号、权限 |
| Status | 正常 / 过流 / 过载 |
长时间遥操作后从臂温度随负载升高属正常现象;静止时持续报 过流 或 过载 通常意味着关节卡死或中位值错误。
高级工具
更深入的调试可以读写原始寄存器数据、修改波特率、恢复出厂设置。
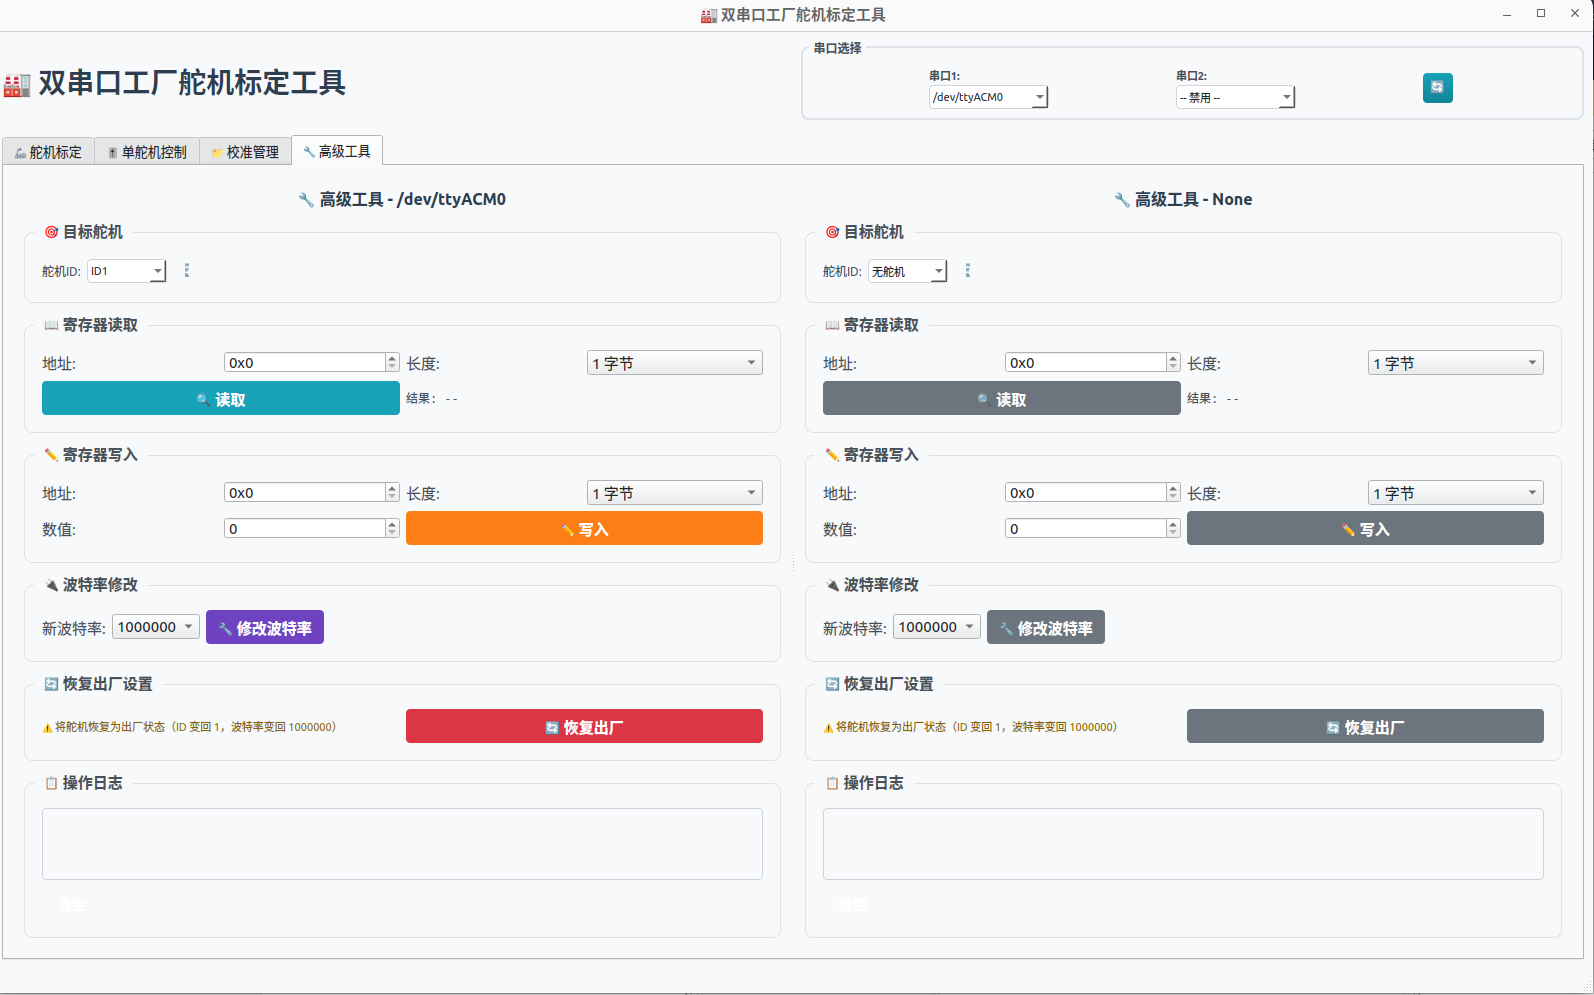
盲目写寄存器和恢复出厂设置可能让舵机配置失效。优先使用引导式功能(前面各节),只有明确知道某寄存器含义时才动原始寄存器。
本章小结
- 舵机调试工具是舵机总线的维护控制台:检测、修 ID、设中位、单舵机控制、读状态。
- 舵机 ID 永远是每次只接一个舵机逐个烧写。
- 正确的中位值(2048)是后续所有标定的基础。
机械臂组装完毕、每个舵机验证通过,第二阶段完成。第三阶段先解释机械臂为什么需要学习 —— 然后让你的 SO-ARM 投入数据采集与策略训练。