9. LeRobot 与 SO-ARM 系统架构
什么是 LeRobot、主从臂的分工、Robot 与 Teleoperator 插件架构、相机 / 串行总线 / 机械臂的数据流,以及 SO-ARM 的配置要点。
什么是 LeRobot,为什么需要它?
第 8 章建立了模仿学习的概念框架:示教、数据、模型、闭环。但要真正跑通这条流水线,立刻会遇到一堆琐碎而具体的问题:
- 相机帧与关节角的时间戳怎么对齐?
- 几十个 Episode 的图像、状态、动作用什么格式存储?
- 训练好的模型如何在 Hugging Face Hub 上分享与下载?
- 数据采集、训练、推理三套代码怎么共用同一套机械臂控制逻辑?
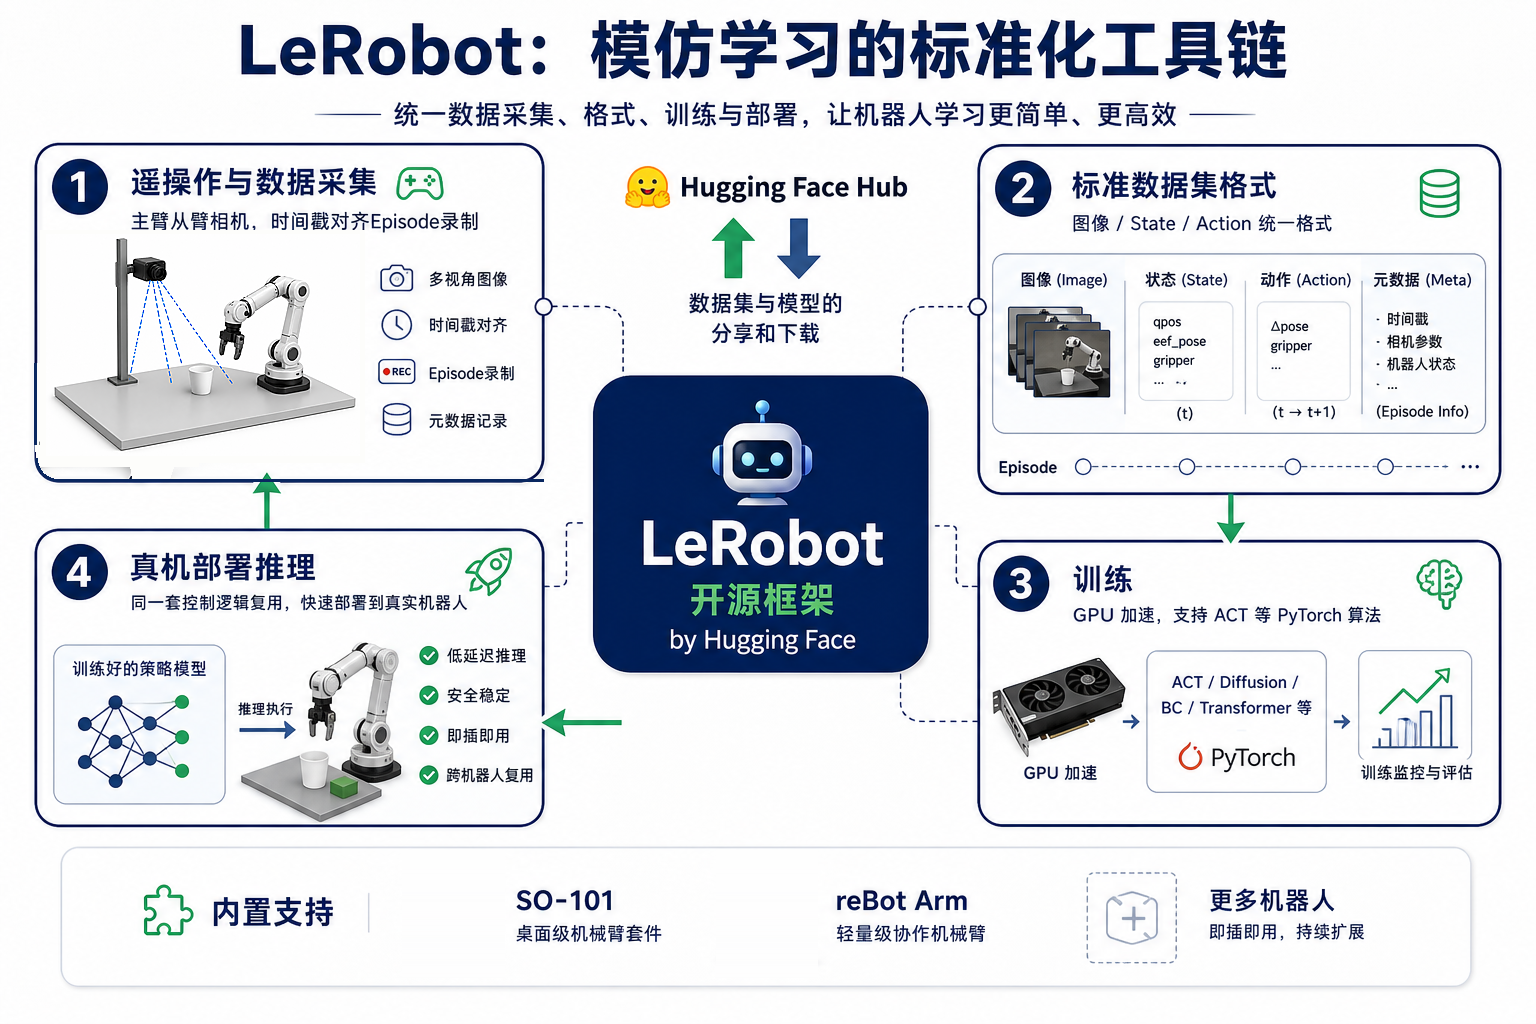
如果人人都重新造轮子,机器人学习就永远是少数实验室的游戏。LeRobot 正是 Hugging Face 为解决这些问题而构建的开源框架 —— 它用 PyTorch 实现了经过验证的模仿学习算法(ACT、SmolVLA、GR00T 等),定义了标准的机器人数据集格式,并提供了从遥操作、数据采集到训练与真机部署的完整命令行工具链。SO-ARM 本身就是与 LeRobot 一同诞生的参考低成本硬件 —— 两者是彼此设计的。
主臂与从臂
- 模仿学习的第一步是"人给机器人示教"。问题是:人怎么"教"一条机械臂做精细的抓取动作?直接用手拖着它动,既危险、数据又不平滑。
- 答案是主从遥操作:用一条结构相同、轻巧灵活的示教臂作为"输入设备" —— 人动主臂,从臂实时跟随。
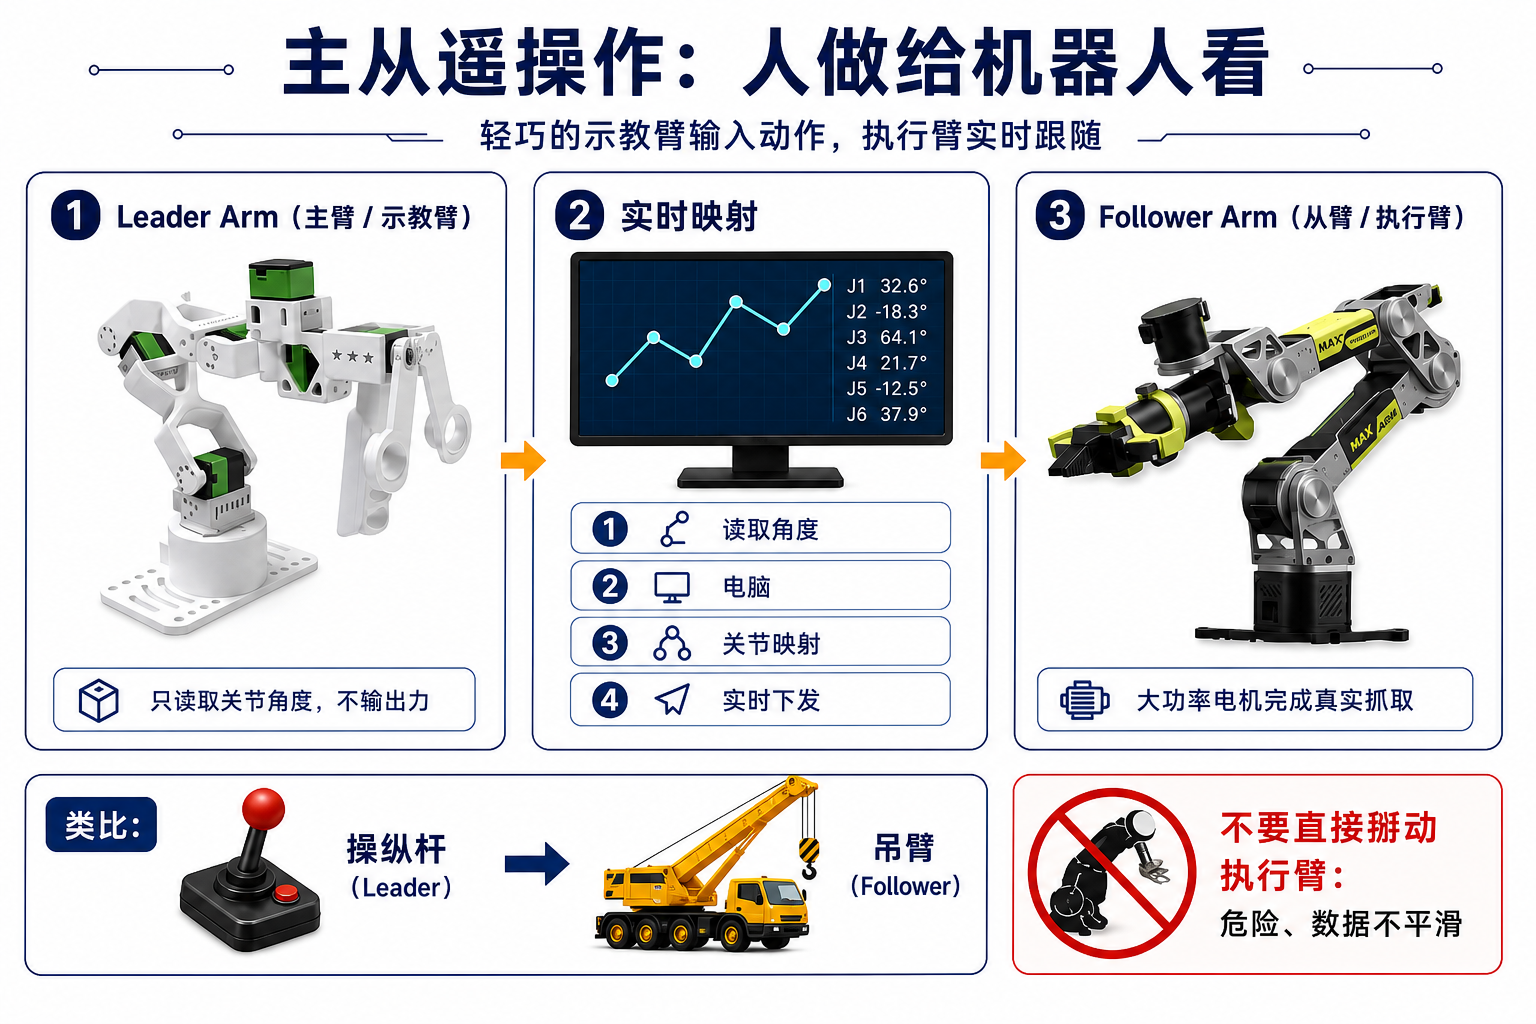
- 主臂(Leader / 示教臂):人握着动的臂。它只读位置 —— 实时读取自己的关节角并发给电脑。它不需要输出力,所以可以用同款 STS3215 舵机轻载运行,人手搬动的关节还配了更小的减速比。
- 从臂(Follower / 执行臂):真正干活的臂。它接收主臂的关节角,驱动自己扭矩更大、全压供电的舵机跟随,完成实际抓取。
这就像吊车驾驶室里的操纵杆与吊臂的关系。操作员扳动轻巧的操纵杆(主臂),重活由外面的吊臂(从臂)完成。操纵杆的每一个动作都被实时"翻译"成吊臂的运动。
一套 SO-ARM 套件同时给你这两条臂 —— 这正是它成为天然教学平台的原因。
插件架构:Robot 插件与 Teleoperator 插件
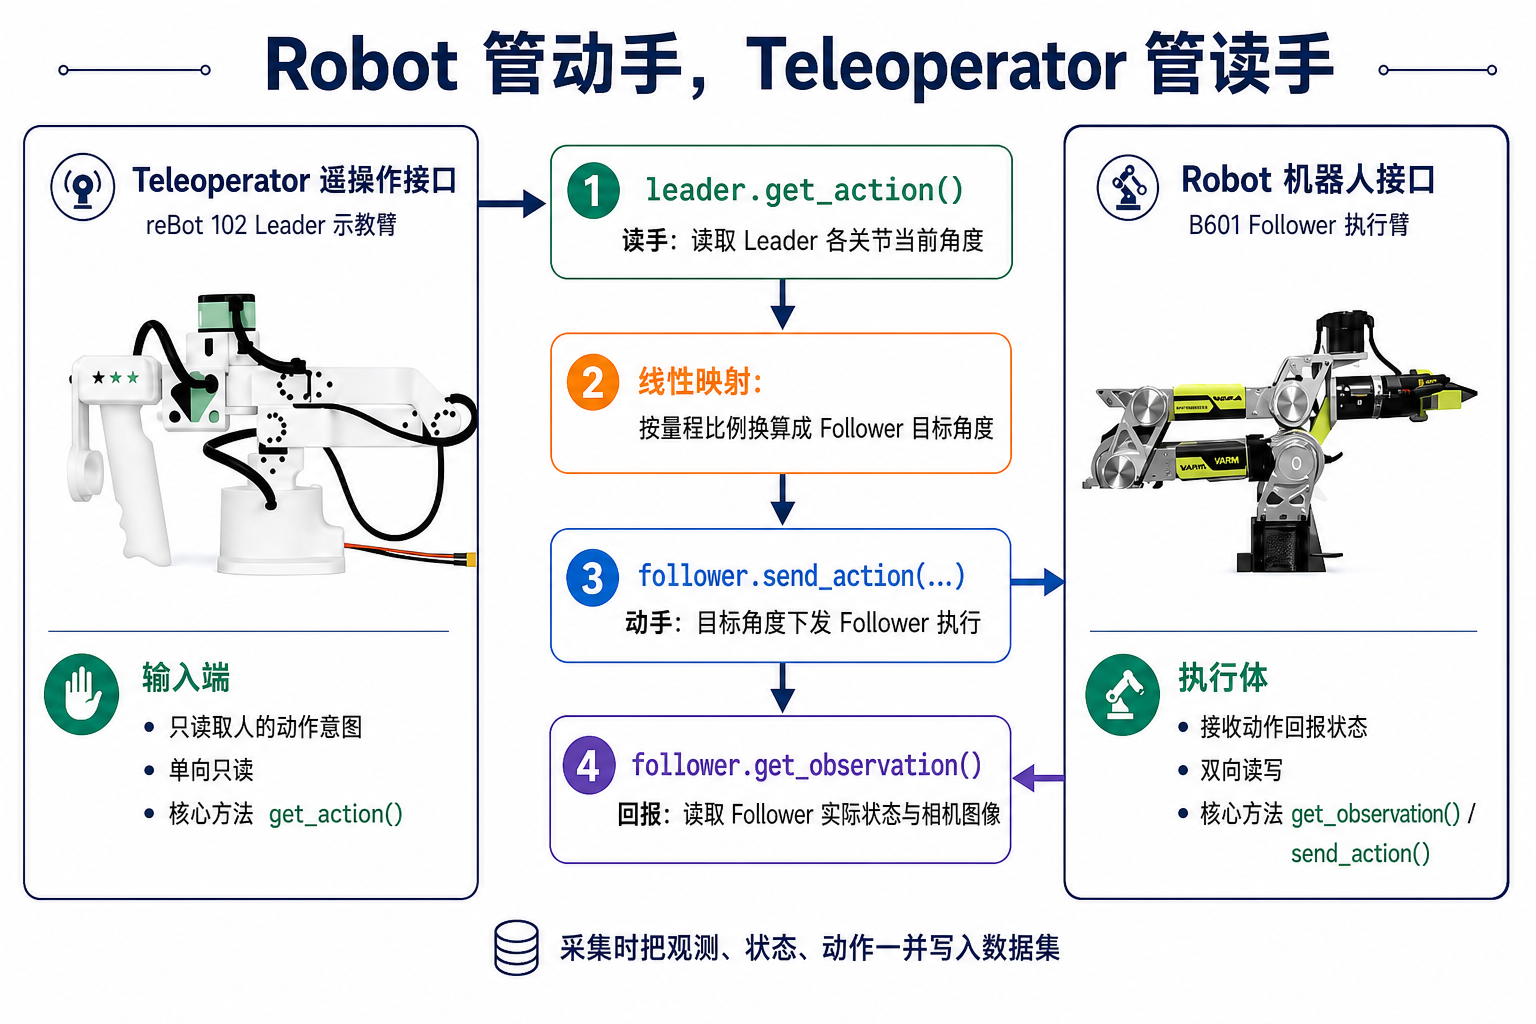
LeRobot 的第一条设计原则:框架不认识任何具体硬件,只定义接口。硬件以插件形式接入。
| Robot 插件 | Teleoperator 插件 | |
|---|---|---|
| 角色 | 执行者:接收动作、上报状态 | 输入:只读取人的运动意图 |
| 数据方向 | 双向(读 + 写) | 单向(只读) |
| 核心方法 | get_observation()、send_action() | get_action() |
| 在 SO-ARM 系统中 | so101_follower(白色从臂) | so101_leader(黑色主臂) |
一句话区分:Robot 管"干",Teleoperator 管"读"。
数据流总览:相机、串行总线与机械臂
一个控制周期里,什么数据、以什么格式、走哪条路径?一台电脑连接三类外设,对应三条数据通路:
- 相机 → 电脑:USB 视频帧(前视 + 侧视);
- 主臂 → 电脑:串行总线上的关节位置(
/dev/ttyACM1) —— 人的意图; - 电脑 → 从臂:串行总线上的目标关节位置(
/dev/ttyACM0) —— 同时在同一条总线上回读从臂自身状态。
电脑居于中心:读相机 + 主臂,写给从臂,为一切打时间戳,并在(录制时)把同一时刻对齐的观测 / 状态 / 动作写成一帧数据。
四个工作流:同一套系统的四种用法
理解了硬件与数据流之后,再看本阶段后续的四个工作流,你会发现它们用的是同一套插件与同一套配置,只是调用的 LeRobot 工具不同:
| 工作流 | LeRobot 工具 |
|---|---|
| 遥操作 | lerobot-teleoperate |
| 数据采集 | lerobot-record |
| 训练 | lerobot-train |
| 推理与部署 | lerobot-record(带策略)或 lerobot-rollout |
- 遥操作与数据采集共用同一条硬件链 —— 唯一区别是是否录制数据。
- 推理部署与数据采集互为镜像结构:采集时,动作来自主臂(人);推理时,动作来自模型(checkpoint)。其余一切(相机读取、状态反馈、舵机命令、安全限位)完全相同。这就是插件架构的好处 —— 换决策者不用换系统。
- 遥操作与推理部署:两者都全员在线控臂,区别在"谁来决策" —— 遥操作时决策者是人,推理时是模型。
SO-ARM 配置要点
| 项目 | 从臂 | 主臂 |
|---|---|---|
| LeRobot 类型 | --robot.type=so101_follower | --teleop.type=so101_leader |
| 典型端口 | /dev/ttyACM0 | /dev/ttyACM1 |
| 端口配置键 | --robot.port | --teleop.port |
| ID 键 | --robot.id | --teleop.id |
| 供电(标准版) | 5V | 5V |
| 供电(专业版) | 12V | 5V |
几个避免踩坑的说明:
- SO100 与 SO101 共享代码。
so101_leader与so100_leader是同一实现;SO100 用户使用相同命令即可。 id绑定标定文件。 同一条物理臂在遥操作、录制、评估中要用相同的--robot.id/--teleop.id—— 否则 LeRobot 会去找一个不存在的标定文件。- 端口顺序遵循插入顺序(Linux 与 Jetson):先插的板子是
ttyACM0,后插的是ttyACM1。每次会话前用lerobot-find-port再确认一遍。
一句话总结这套系统:同一副骨架,两种角色。 主臂读、从臂写、相机看,电脑用时间戳把一切缝在一起。后续所有遥操作、采集、训练、评估命令复用的正是这套配置。