课程概览
概览
从空桌面到 Jetson 上的策略
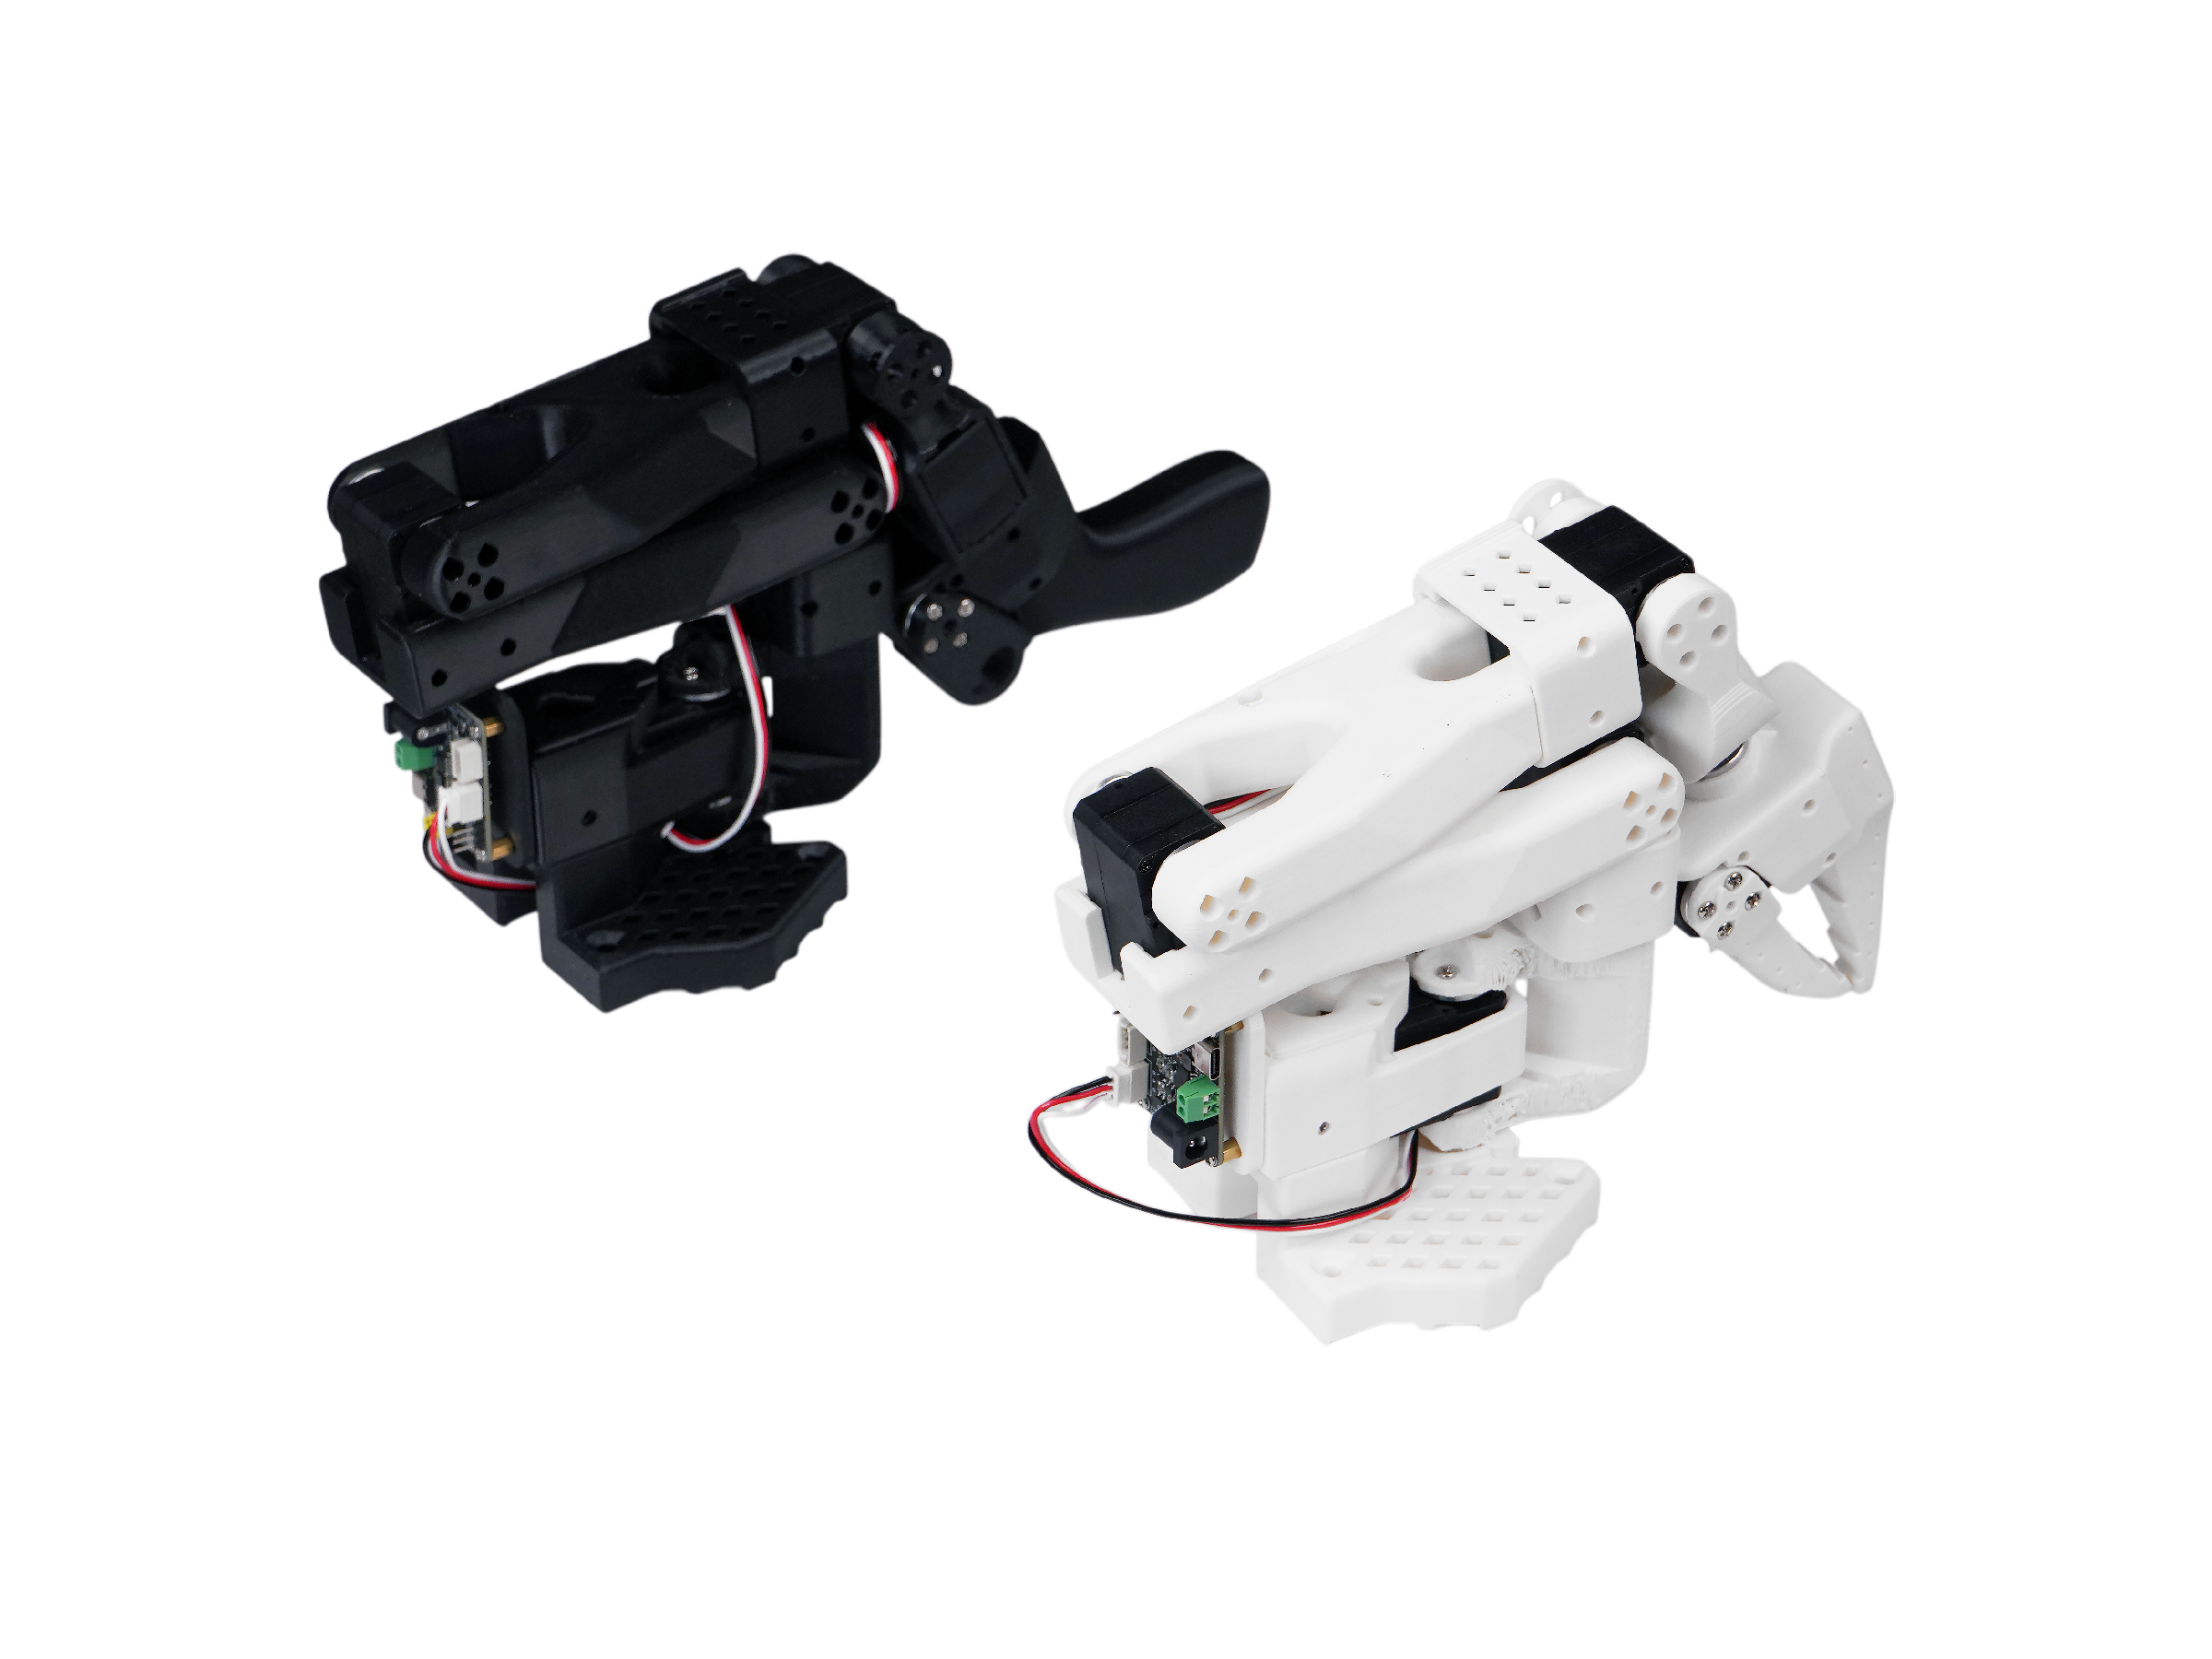
本课程与 reBot DLI 课程、NVIDIA SO-101 Workshop 的模块结构完全一致,并围绕 白色 SO-ARM101 重新构建:
- Overview 与环境 —— 为什么需要 Sim-to-Real,LeRobot 与 GR00T 提供了什么,安装并验证整套软件栈;
- Build Your Robot Lab —— 组装 SO-101 双臂(整机可跳过写舵机 ID),校准双臂,搭建摄影棚:灯箱、支架、机架与物料位置;
- Get Your Own VLA Model —— 遥操作真实双臂,录制双相机 LeRobot v3 数据集,微调 Isaac GR00T N1.7,并在真实从动臂上闭环运行;
- 扩充数据(可选) —— 从 Isaac Sim 中的白色 SO-ARM101 数字孪生采集 额外数据,随机化场景,与真实数据合并协同训练;
- 部署到 Jetson —— 在 Jetson AGX Orin 或 Thor 上导出面向特定 目标的 TensorRT 引擎,在边缘端提供策略服务。
课程结构
DLI 模块
Overview → Build Your Robot Lab → Get Your Own VLA Model → Jetson
| 模块 | 章节 | 主题 |
|---|---|---|
| 1 · Overview | 1–5 | 课程概览、LeRobot、Sim-to-Real、SO-ARM101、小结 |
| 2 · Build Your Robot Lab | 6–8 | 模块导言、准备机械臂(写 ID + 校准)、工作空间 |
| 3 · Get Your Own VLA Model | 9–11 | 采集真实数据、训练 GR00T N1.7、真机评估 |
| 3+ · 可选 | 12–13 | 从 Isaac Sim 采集数据、Cosmos 数据增强 |
| 4 · Deploy on Jetson | 14–18 | Jetson 准备、硬件连接、GR00T 环境、资产、TensorRT 推理 |
| 5 · Reference | 19 | 仓库、产品与文档索引 |
真实机器人路线是本课程的主线。Isaac Sim 只作为可选的加速器出现,与 Seeed × NVIDIA Sim-to-Real 文章 中的用法一致。
前置条件
开始之前
你需要什么
| 条件 | 说明 |
|---|---|
| 工作站 GPU | 第 9–12 章需 NVIDIA RTX ≥ 8 GB 显存;GR00T 微调需 24 GB+(RTX 5090 / RTX 6000 级别) |
| 操作系统 | Ubuntu 22.04 或更新 |
| 软件 | Isaac Sim 6.1(仅第 12 章)、LeRobot 环境(第 7 章) |
| 机器人 | SO-ARM101 主臂 + 从臂——套件或整机均可;严格来说只有从臂是必需的 |
| 相机 | 两个 USB 相机(腕部 + 外部) |
| 边缘设备(第 4 模块) | Jetson AGX Orin 或 AGX Thor,JetPack 7.2 |
| 磁盘 | 各机器合计约 100 GB 可用空间 |
如果打算让 AI 助手帮你装环境,可以直接复制项目仓库里的安装 skill 文件——第 6 章给出了链接和内容说明。
你将完成
产出
十九章之后的交付物
- 一对校准好的 SO-ARM101 主/从臂——组装或出厂整机,需要时写入舵机 ID;
- 一个录制摄影棚:灯箱、刚性相机支架、固定的机架位置与画好标记的物料区;
- 一份带双相机视频流的真实场景 LeRobot Dataset v3 数据集;
- 一个基于你自己的数据微调的 Isaac GR00T N1.7 策略,可选仿真增强与 Cosmos 数据增强的协同训练集;
- 通过 NVIDIA 真机评估工具链在真实从动臂上闭环运行的策略;
- 一套面向特定目标的 TensorRT 引擎与 Jetson AGX Orin / Thor 上的策略 服务。
课程章节
目录
五个模块、十九章
| 章 | 标题 | 模块 |
|---|---|---|
| 1 | 课程概览 | 1 · Overview |
| 2 | LeRobot 背景与社区 | 1 · Overview |
| 3 | 什么是 Sim-to-Real? | 1 · Overview |
| 4 | SO-ARM101 介绍 | 1 · Overview |
| 5 | 小结 | 1 · Overview |
| 6 | Build Your Robot Lab(导言) | 2 · Build Your Robot Lab |
| 7 | 准备机械臂 | 2 · Build Your Robot Lab |
| 8 | 搭建工作空间 | 2 · Build Your Robot Lab |
| 9 | 真实环境数据采集 | 3 · Get Your Own VLA Model |
| 10 | 训练 GR00T N1.7 策略 | 3 · Get Your Own VLA Model |
| 11 | 真实环境评估 | 3 · Get Your Own VLA Model |
| 12 | 从 Isaac Sim 采集数据(可选) | 3 · 可选 |
| 13 | 数据增强(可选) | 3 · 可选 |
| 14 | 准备 Jetson 边缘设备 | 4 · Deploy on Jetson |
| 15 | 连接机器人硬件 | 4 · Deploy on Jetson |
| 16 | 配置 GR00T 软件环境 | 4 · Deploy on Jetson |
| 17 | 准备数据集与模型资产 | 4 · Deploy on Jetson |
| 18 | 运行 GR00T N1.7 TensorRT 推理 | 4 · Deploy on Jetson |
| 19 | 参考 | 5 · Reference |
从第 1 章开始;如果软件环境已经装好,可以直接跳到第 7 章。如果只需要 可选的仿真部分,直接去第 12 章。