reBot Arm 102 + B601 RS 训练指南
本教程使用 reBot Arm 102(主臂)和 B601 RS(从臂)配合 SenseCraft Robotics ,介绍从项目创建、设备设置、数据采集到模型训练和运行的完整流程。 文中使用“将物品从 A 点夹取并放置到 B 点”作为示例任务,仅用于说明操作方法。实际使用时,用户可以根据需求设计应用场景,例如物体分拣、搬运、装箱、按键或插拔等。
版本提示 界面名称、按钮位置和训练后端可能随 SenseCraft Robotics 版本变化。本文中的串口号(如 COM21、COM35、COM3、COM6)和数据集名称只是视频示例,实际使用时请以当前电脑扫描到的设备为准。
教程总览
本教程按照从硬件搭建到软件操作的顺序编排,带您快速完成机械臂的配置与模型训练:
| 章节 | 阶段名称 | 核心内容 |
|---|---|---|
| 第 1 章 | 准备工作 | 硬件清单、电脑软件配置、场景与安全确认 |
| 第 2 章 | 连接机械臂 | 主臂与从臂的物理固定及线缆连接 |
| 第 3 章 | 软件训练 | 核心:设备设置 ➔ 数据采集 ➔ 模型训练 ➔ 部署运行 |
1. 准备工作
1.1 硬件
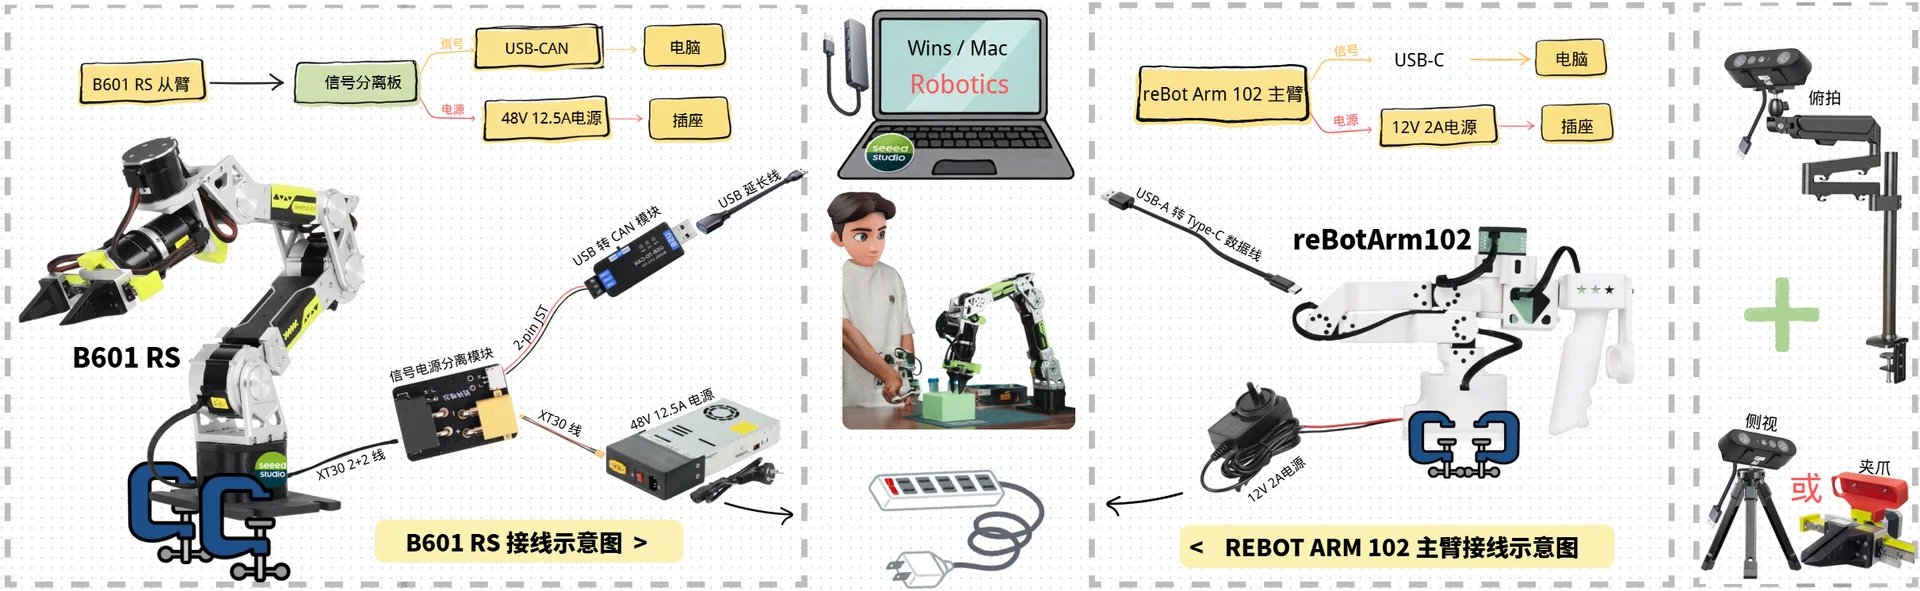
机械臂需完成组装、固定、上电和 USB 连接。未完成组装时,请参考第一步:组装机械臂。
机械臂
| 分类 | 主臂:reBot Arm 102 | 从臂:B601 RS |
|---|---|---|
| 机械臂 | reBot Arm 102 ×1 🔗立即购买 | reBot Arm B601-RS 组装版(含夹爪) ×1 🔗立即购买 |
| 电源 | 12 V / 2 A电源适配器 ×1 | 48 V / 12.5 A 电源 ×1 |
| 数据线 | USB-C 数据线 ×1 | USB 延长线 ×1 |
| 通信与供电组件 | — | USB-CAN 驱动板 ×1 信号/电源分离板 ×1 |
| 其他连接线 | — | 2-pin JST 线束 ×1 3-pin JST 线束 ×1 XT30 2+2 线束 ×1 |
| 固定工具 | G 型夹 ×2 | G 型夹 ×2 |
机械臂需完成组装、固定、上电和 USB 连接。未完成组装时,请参考第一步:组装机械臂。
摄像头
需配置 2 个摄像头:1 个用于俯视,另 1 个用于侧视或夹爪(二选一)。
| 摄像头 | 俯视摄像头 | 侧视摄像头 | 夹爪摄像头 |
|---|---|---|---|
| 数量 | 1 个 | 侧视与夹爪 摄像头2选1 | |
| 支架 | 俯视支架 ×1 | 桌面小支架 ×1 | 3D 打印支架 ×1 |
摄像头方案: Mac / Windows 系统可从以下组合中任选其一,建议将摄像头直接连接电脑 USB 接口,不要通过 USB Hub 或扩展坞转接。
| 方案 | 海康威视 USB 摄像头 | Logitech C270 HD Webcam | 采集效果 |
|---|---|---|---|
| 方案一 | 1 个 | 1 个 | 稳定性最佳,支持 120 FPS 采集 |
| 方案二 | ❌ | 2 个 | 稳定性良好,支持所有采集帧率 |
| 方案三 | 2 个 | ❌ | 建议帧率不超过 60 FPS;不支持 120 FPS 采集,部分情况下可能存在兼容性问题 |
1.2 电脑与软件
- Windows 或 macOS 电脑(本地训练需要兼容的 GPU)
- 稳定的网络连接(用于下载、登录、云端训练和推理)
- 已安装 SenseCraft Robotics
- 已注册 SenseCraft 账号,并在 SenseCraft Robotics 软件中登录
详细步骤请参考软件下载与账号设置。
1.3 场景与安全
- 在桌面上标记两个固定位置:A 点为物体初始位置,B 点为放置位置。
- 准备尺寸适中、便于夹取的物体,例如红色积木或柔软物品。
- 确保 A 点、B 点、机械臂和物体均位于摄像头视野内,且不被遮挡。
- 清理机械臂活动范围,移除人员、杂物、线缆和易碎物;调整主臂位置,避免其靠近从臂或出现在从臂摄像头画面中。
2. 连接机械臂
安全提示: 连接或拆卸 JST、XT30 等线束前,必须先断开电源。确认所有线束连接正确后,再接通电源。 B601RS与B601DM外观相近,请注意区分
2.1 固定和连接 reBot Arm 102(主臂)
步骤 1:固定 reBot Arm 102
使用木工夹将 reBot Arm 102 固定在平整桌面上,轻轻推动确认底座不移动。
步骤 2:连接线束
接线分为两条链路:
-
信号链路(机械臂 -> USB-C 线 -> 电脑)
- 准备 USB-C 线连接机械臂与电脑(先暂不插电脑端,等进入串口绑定环节后再连接扫描)。
-
供电链路(机械臂 -> 12V 2A 电源 -> 插板 )
- 将 12V 2A 电源适配器连接到机械臂的电源接口。
- 将适配器接入插板,完成上电。
2.2 固定和连接 B601 RS(从臂)
步骤 4:固定 B601 RS
使用 G 型夹将 B601 RS 固定在平整桌面上,轻轻左右转动确认底座不移动。
步骤 5:连接线束
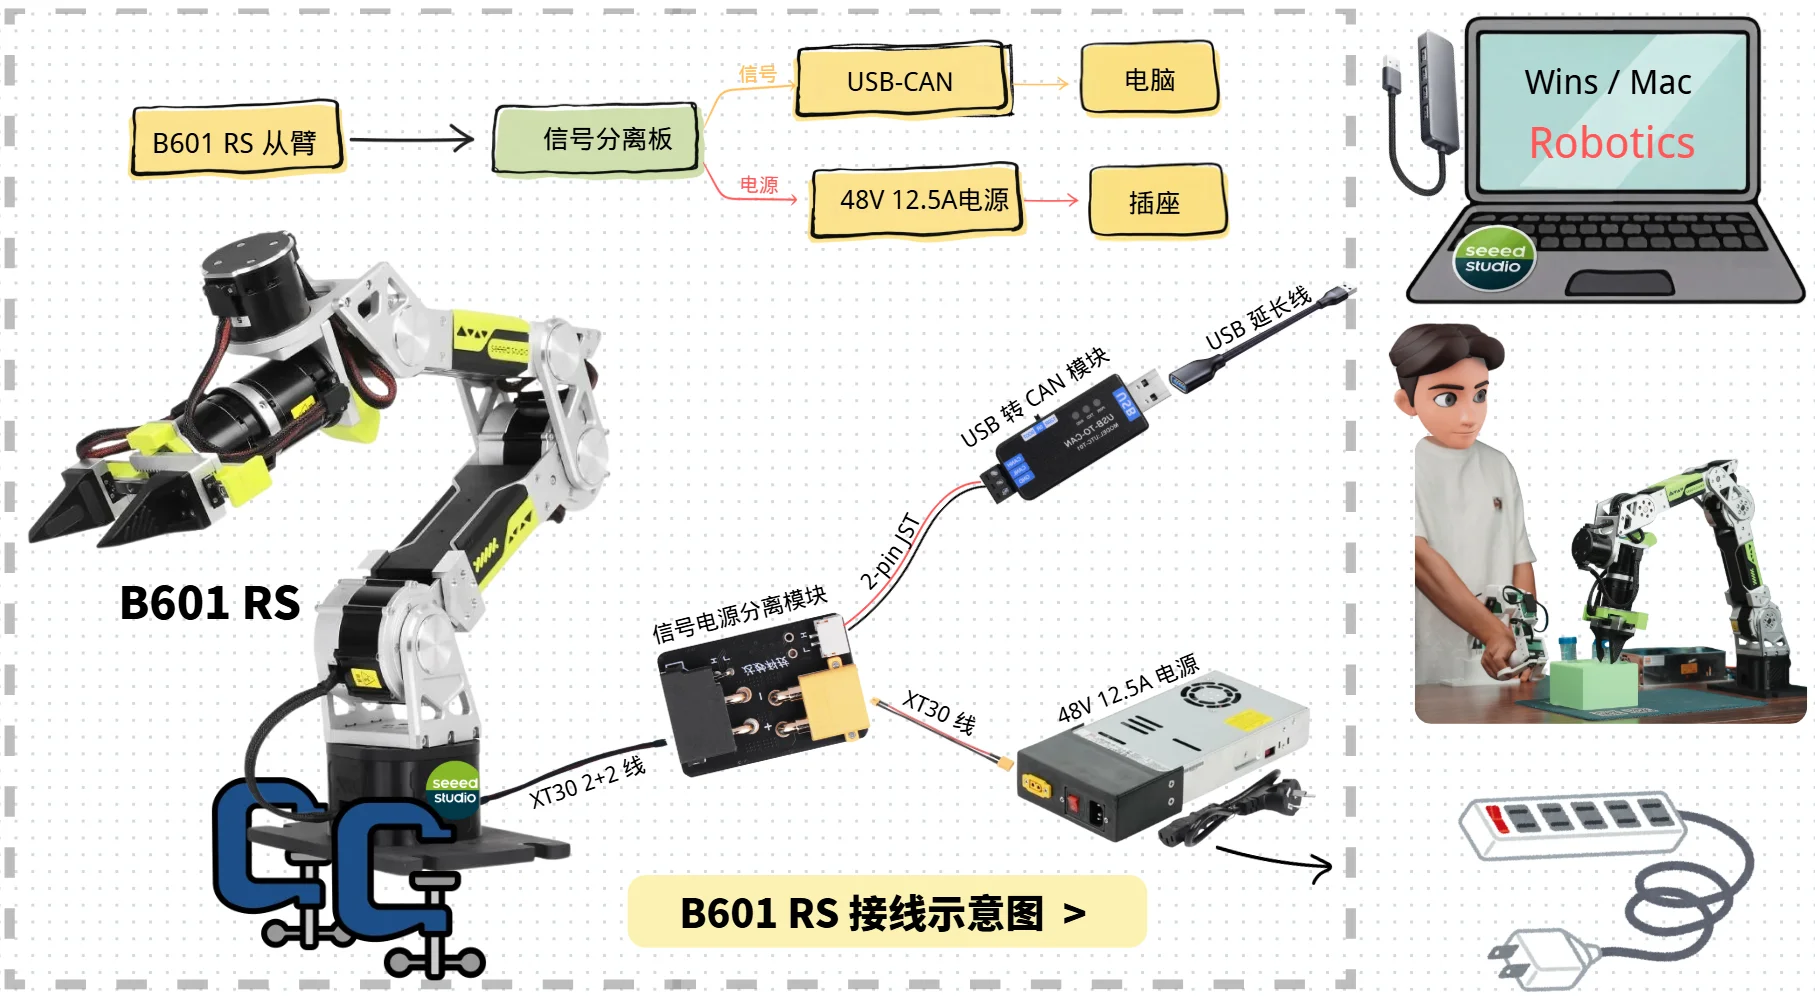
开始前确保电源断电。接线分为两条链路:
-
信号链路(机械臂 -> 信号分离板 -> USB-CAN -> 电脑)
- 用 XT30 2+2 线连接机械臂底座与信号分离模块。
- 剪开 2-pin 线,一端接信号分离模块,另一端红线接 USB-CAN 的 H、黑线接 L。
- 将USB-CAN 的一端通过 usb延长线连接到电脑(先暂不插电脑端,等串口绑定后再连接扫描)。
-
供电链路(机械臂 -> 信号分离板 -> 48V 12.5A 电源 -> 插座)
- 用 XT30 2+2 线连接机械臂底座与信号分离模块。
- 用电源 XT30 线将信号分离模块连接到 48V 12.5A 电源。
- 将电源接入插座。确认机械臂固定、线束正确且周围无障碍后,再打开电源。
3. 项目
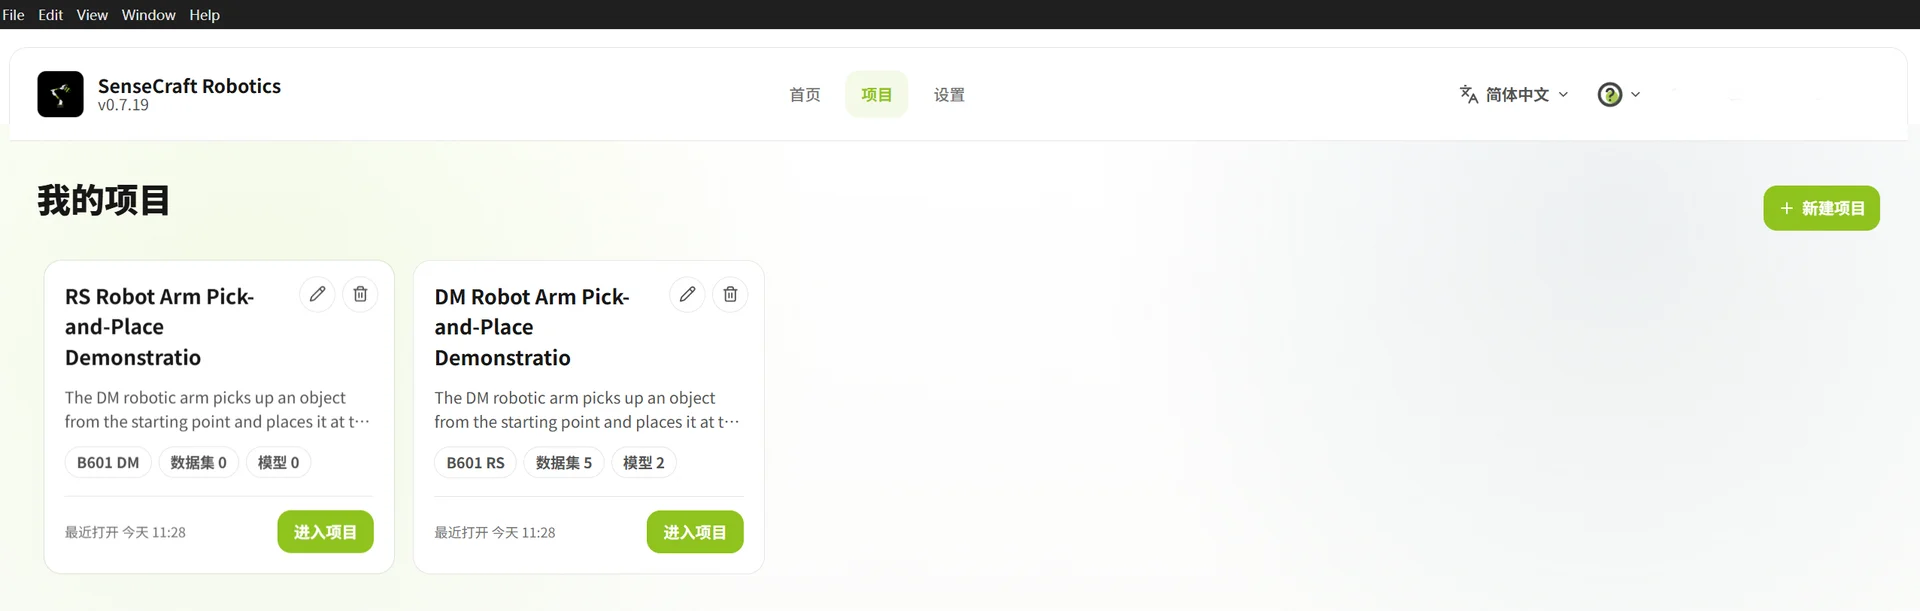
完成登录后,进入“项目”页面。首次使用时新建项目,已有项目则直接打开。进入项目后,可在“项目概览”中访问设备设置、动作回放、数据集、训练、模型和运行功能。
| 操作方式 | 操作步骤 |
|---|---|
| 新建项目 | 点击“新建项目” → 填写项目名称和描述 → 点击“创建并开始” |
| 打开已有项目 | 在项目列表中选择项目 → 打开项目 |
3.1 项目概览
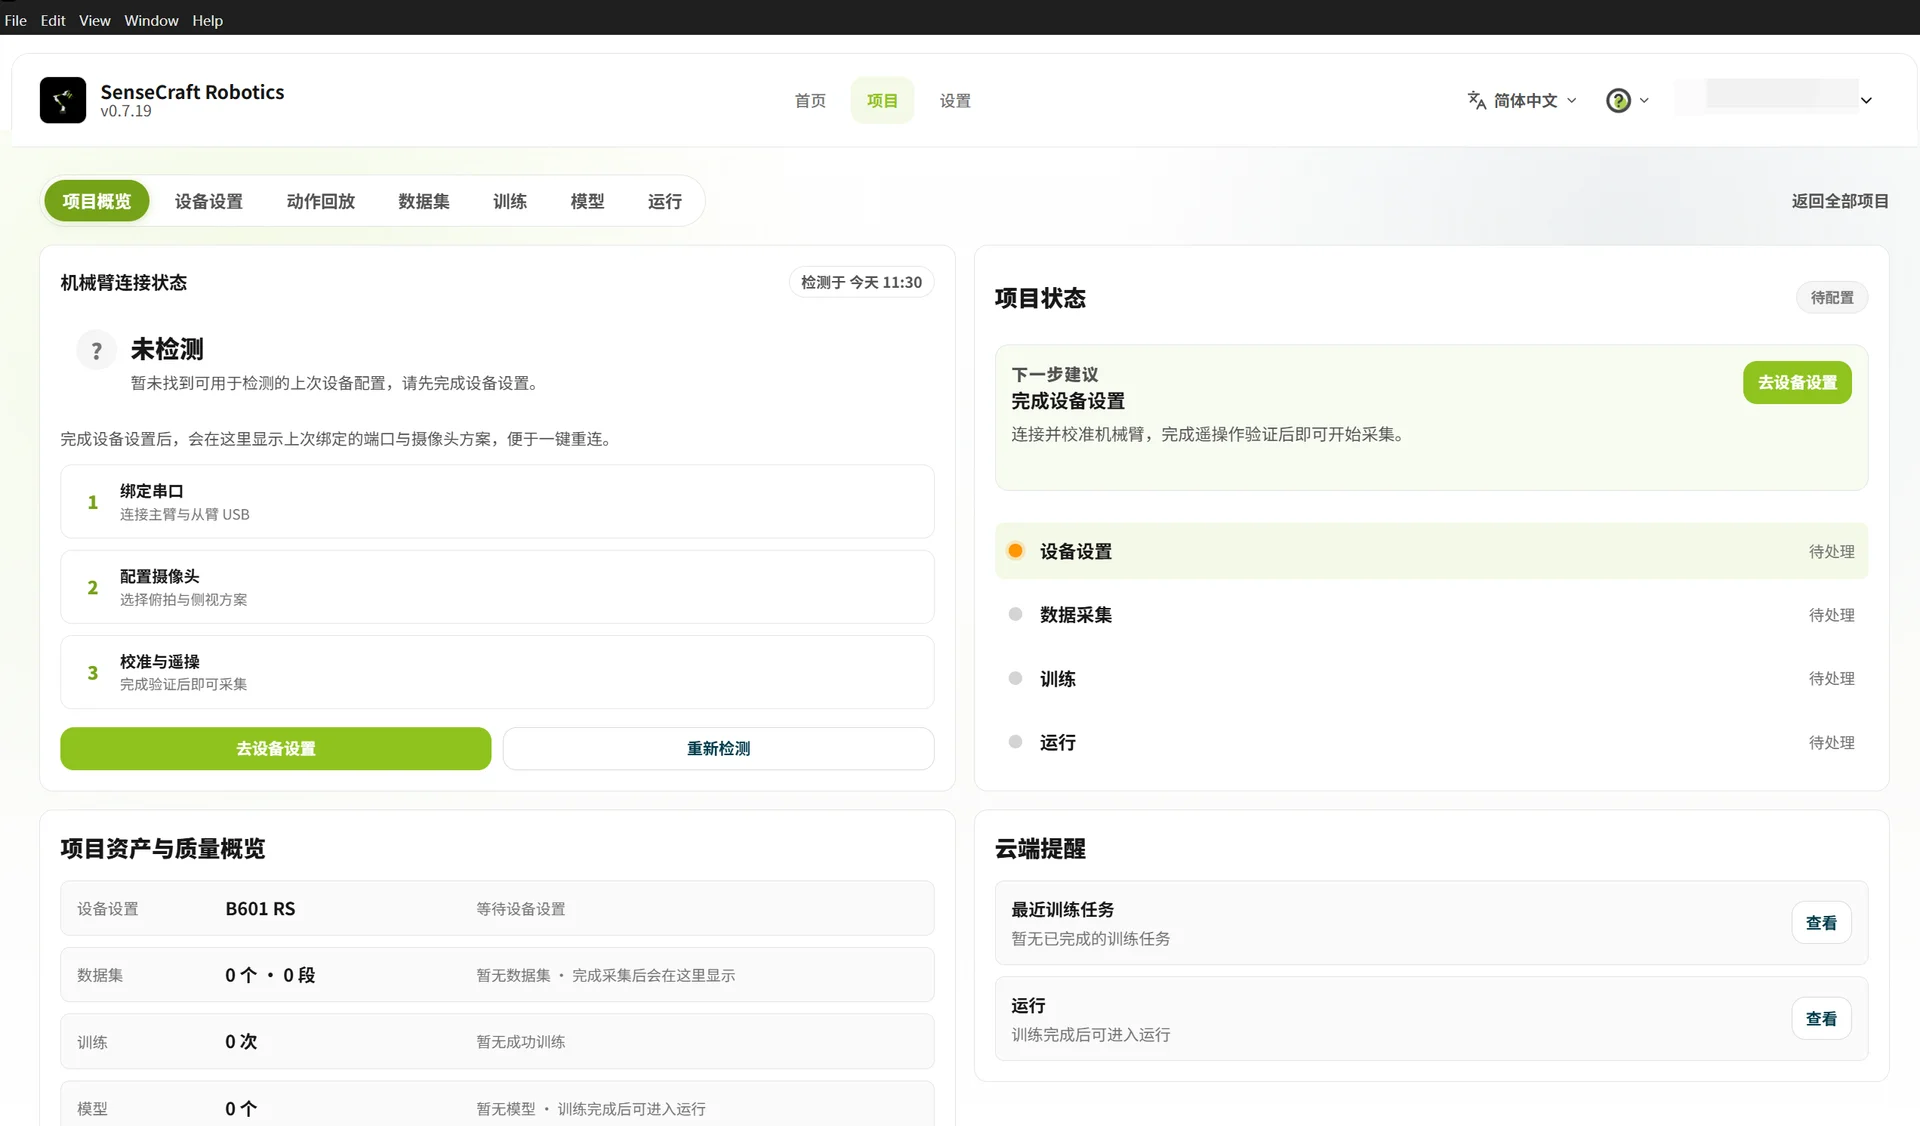
“项目概览”用于查看项目当前状态,包括机械臂连接、设备设置、数据集、训练、模型和运行状态。
如果页面显示“待配置”或“未连接”,点击“去设备设置”开始配置机械臂。
3.2 设备设置
设备设置用于完成设备选择、串口绑定、机械臂校准、遥操作验证和摄像头配置。
3.2.1 选择设备型号
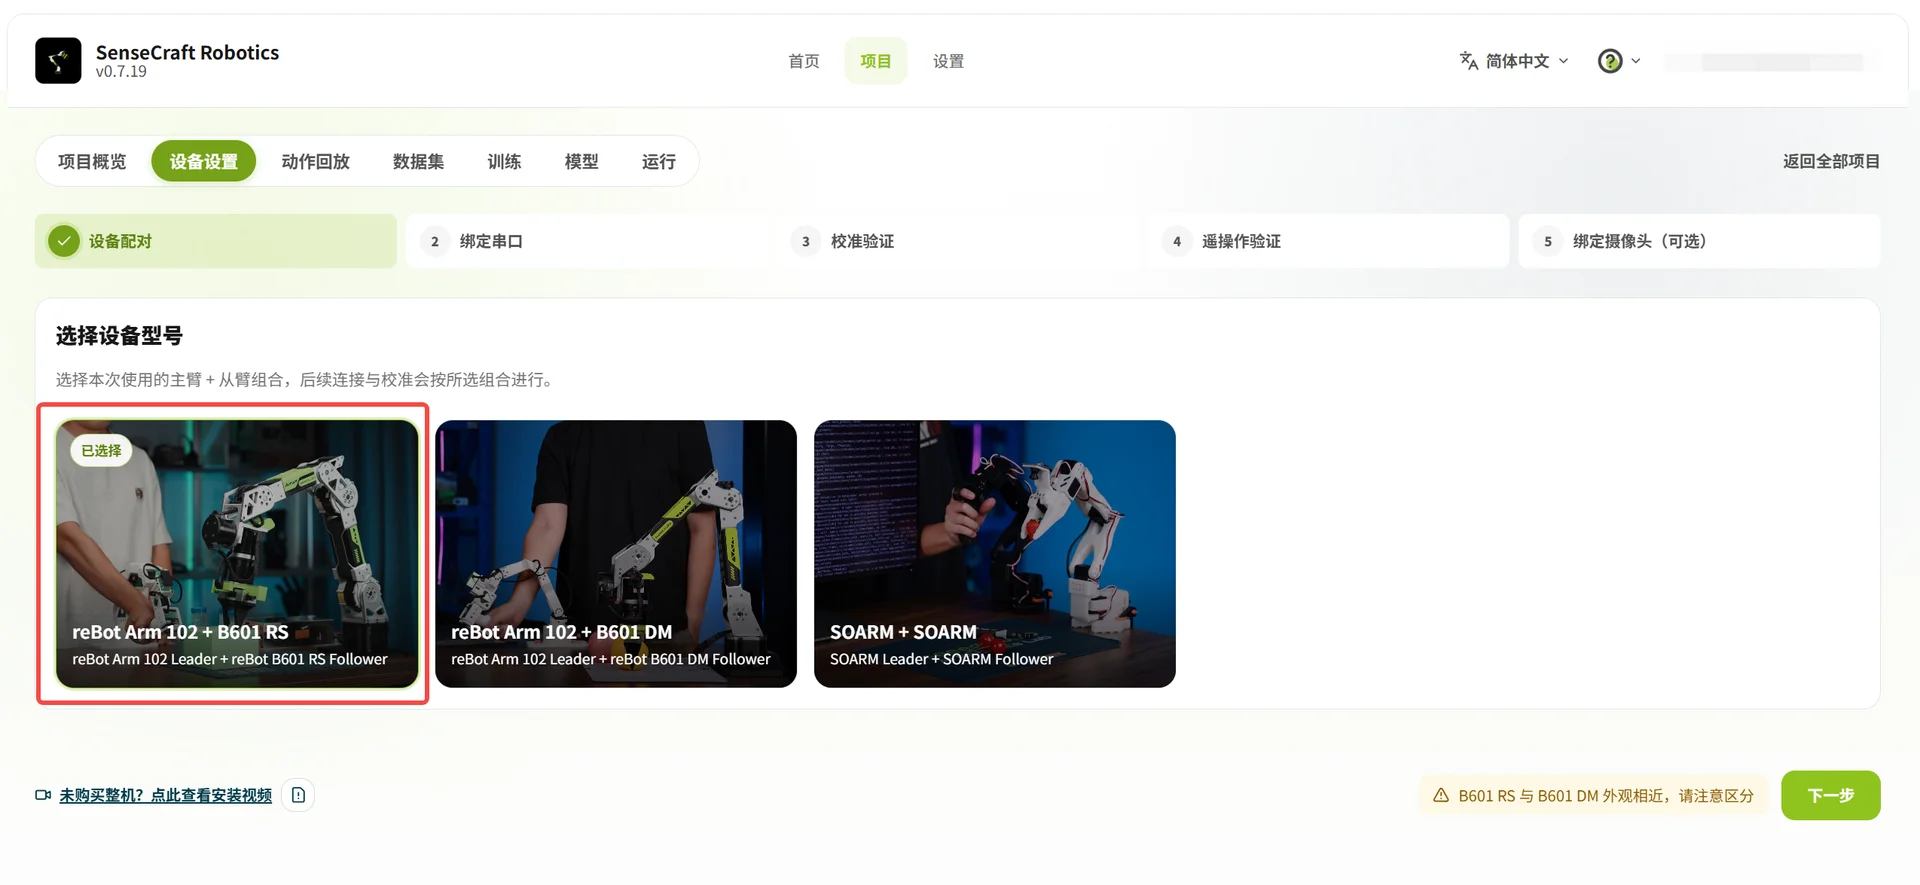
在“设备配对”步骤选择 reBot Arm 102 + B601 RS,点击“下一步”进入串口绑定。
3.2.2 绑定主臂和从臂 USB 串口
- 初始扫描:断开主臂和从臂的 USB 线,点击“重新扫描”,记录当前显示的串口。
- 绑定主臂:连接主臂(reBot Arm 102),再次点击“重新扫描”,将新出现的串口绑定到主臂。
- 绑定从臂:连接从臂(B601 RS),再次点击“重新扫描”,将*PCAN channel (can0)*绑定到从臂。
- 确认主臂和从臂均显示为“已连接”后,点击“下一步”。
串口绑定与排查:
- 每次扫描后只绑定新出现的串口,不要仅根据 COM 编号判断设备。
- 看不到串口时,重新插拔 USB 并再次扫描;只有一个串口时,检查另一根 USB 线和设备电源。
3.2.3 机械臂校准验证
- 按页面示例,将主臂和从臂调整到初始姿态,并确认工作区内没有障碍物。
- 点击“开始校准”,按照页面提示依次完成主臂零位、从臂零位和校准完成。
- 如果机械臂姿态不一致或校准异常,点击“重新校准”,不要继续后续操作。
 注:图中以 DM 机械臂为例演示,RS 机械臂的操作方法与此完全一致。
校准完成前,不要进行遥操作或数据采集。
3.2.4 遥操作验证
遥操作验证用于确认从臂能够正确跟随主臂运动。如果出现方向相反、延迟过大或动作不连续,请检查设备角色、串口绑定和校准结果。
- 点击“开始遥控”。
- 小幅度移动主臂,观察从臂是否同步运动、方向是否一致、动作是否平稳。
- 完成检查后,点击“结束遥控”,并根据验证结果选择:
- 正常:点击“确认遥控正常”;
- 异常:点击“异常,返回重新校准”。
 注:图中以 DM 机械臂为例演示,RS 机械臂的操作方法与此完全一致。
重力补偿(可选) 机械臂有一定重量,手动调整从臂时可能比较费力。开启重力补偿后,系统会抵消部分重量,使从臂更容易移动。调整完成后,请关闭重力补偿,再进行遥操作验证。 重力补偿用于调整从臂,不用于控制从臂跟随主臂。
3.2.5 绑定摄像头
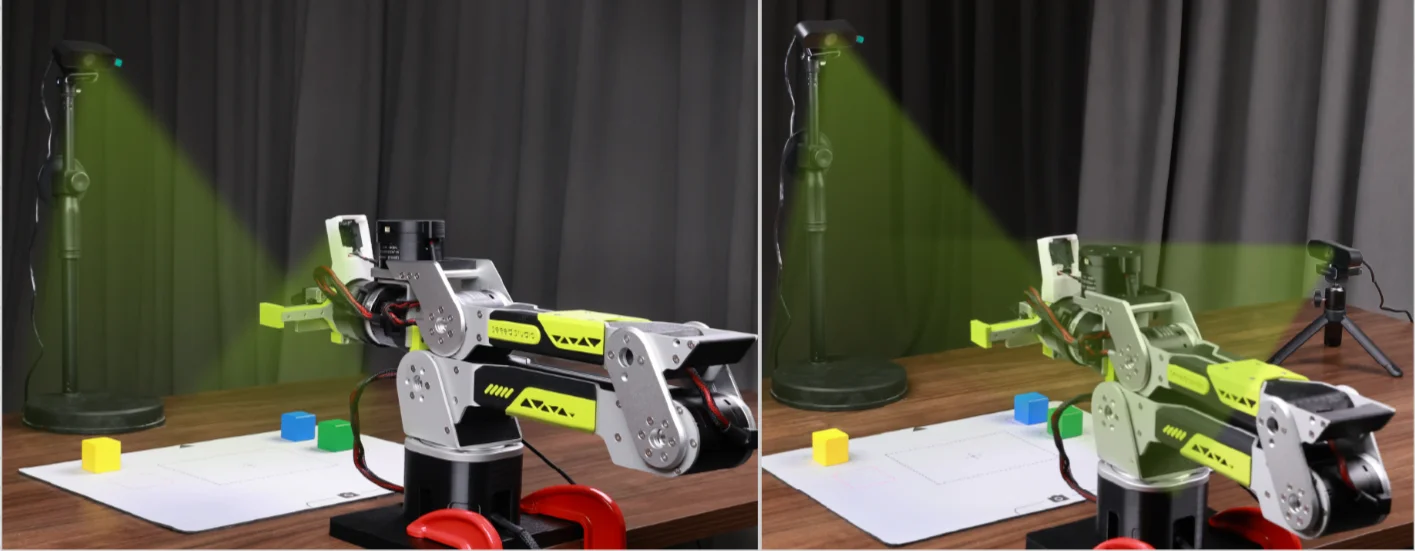
摄像头用于记录机械臂执行任务时的视觉信息。根据摄像头的安装位置,常用的布局方式有以下两种:
| 布局方式 | 安装与用途 | 适用场景 | 示意图 |
|---|---|---|---|
| 夹爪视角 | 俯拍摄像头:安装在工作台前上方,覆盖工作区域。 夹爪摄像头:安装在夹爪附近,观察抓取细节。 | 观察夹爪和物体接触过程的精细操作。 | 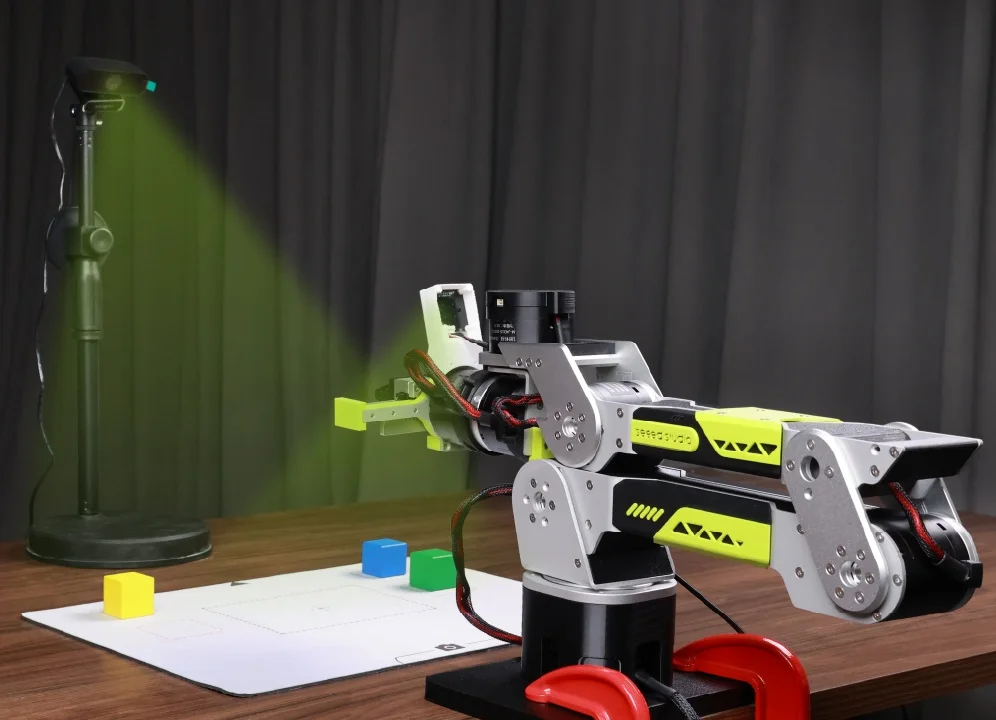 *备注:摄像头 3D 支架可自行设计。 |
| 侧视辅助 | 俯拍摄像头:安装在工作台前上方,覆盖工作区域。 侧置摄像头:安装在工作台侧前方,观察机械臂高度和夹爪动作。 | 抓取、搬运和放置等任务。 | 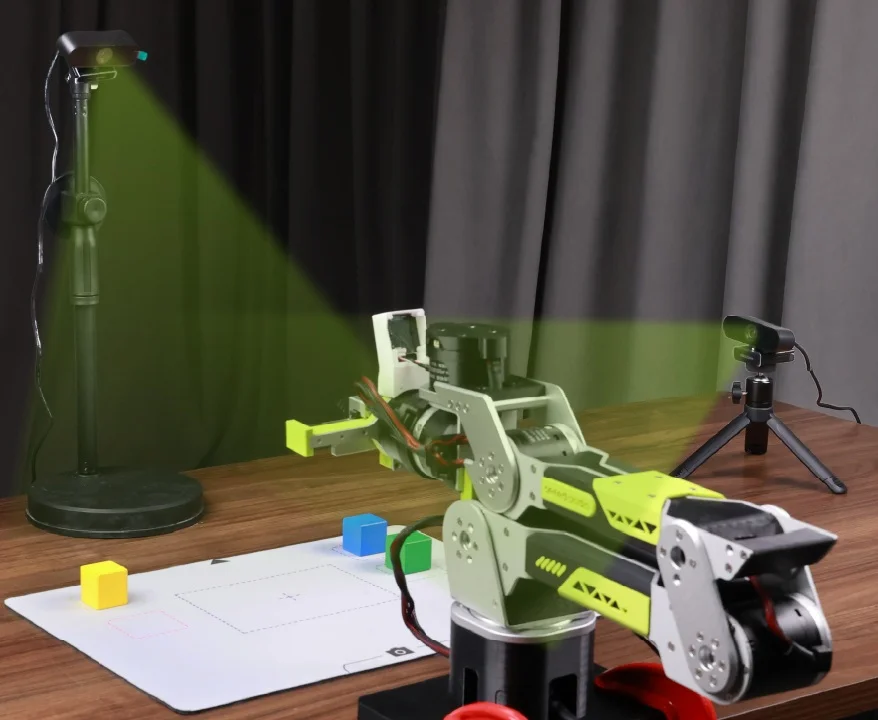 |
本教程采用侧视辅助布局。完成摄像头安装和摆放后:
- 将摄像头连接到电脑,点击“重新扫描”。
- 在“前置摄像机”和“侧置摄像机”区域分别选择对应的视频流。
- 检查两个预览画面,确认机械臂、物体和目标位置清晰可见。确认无误后,点击“下一步”。
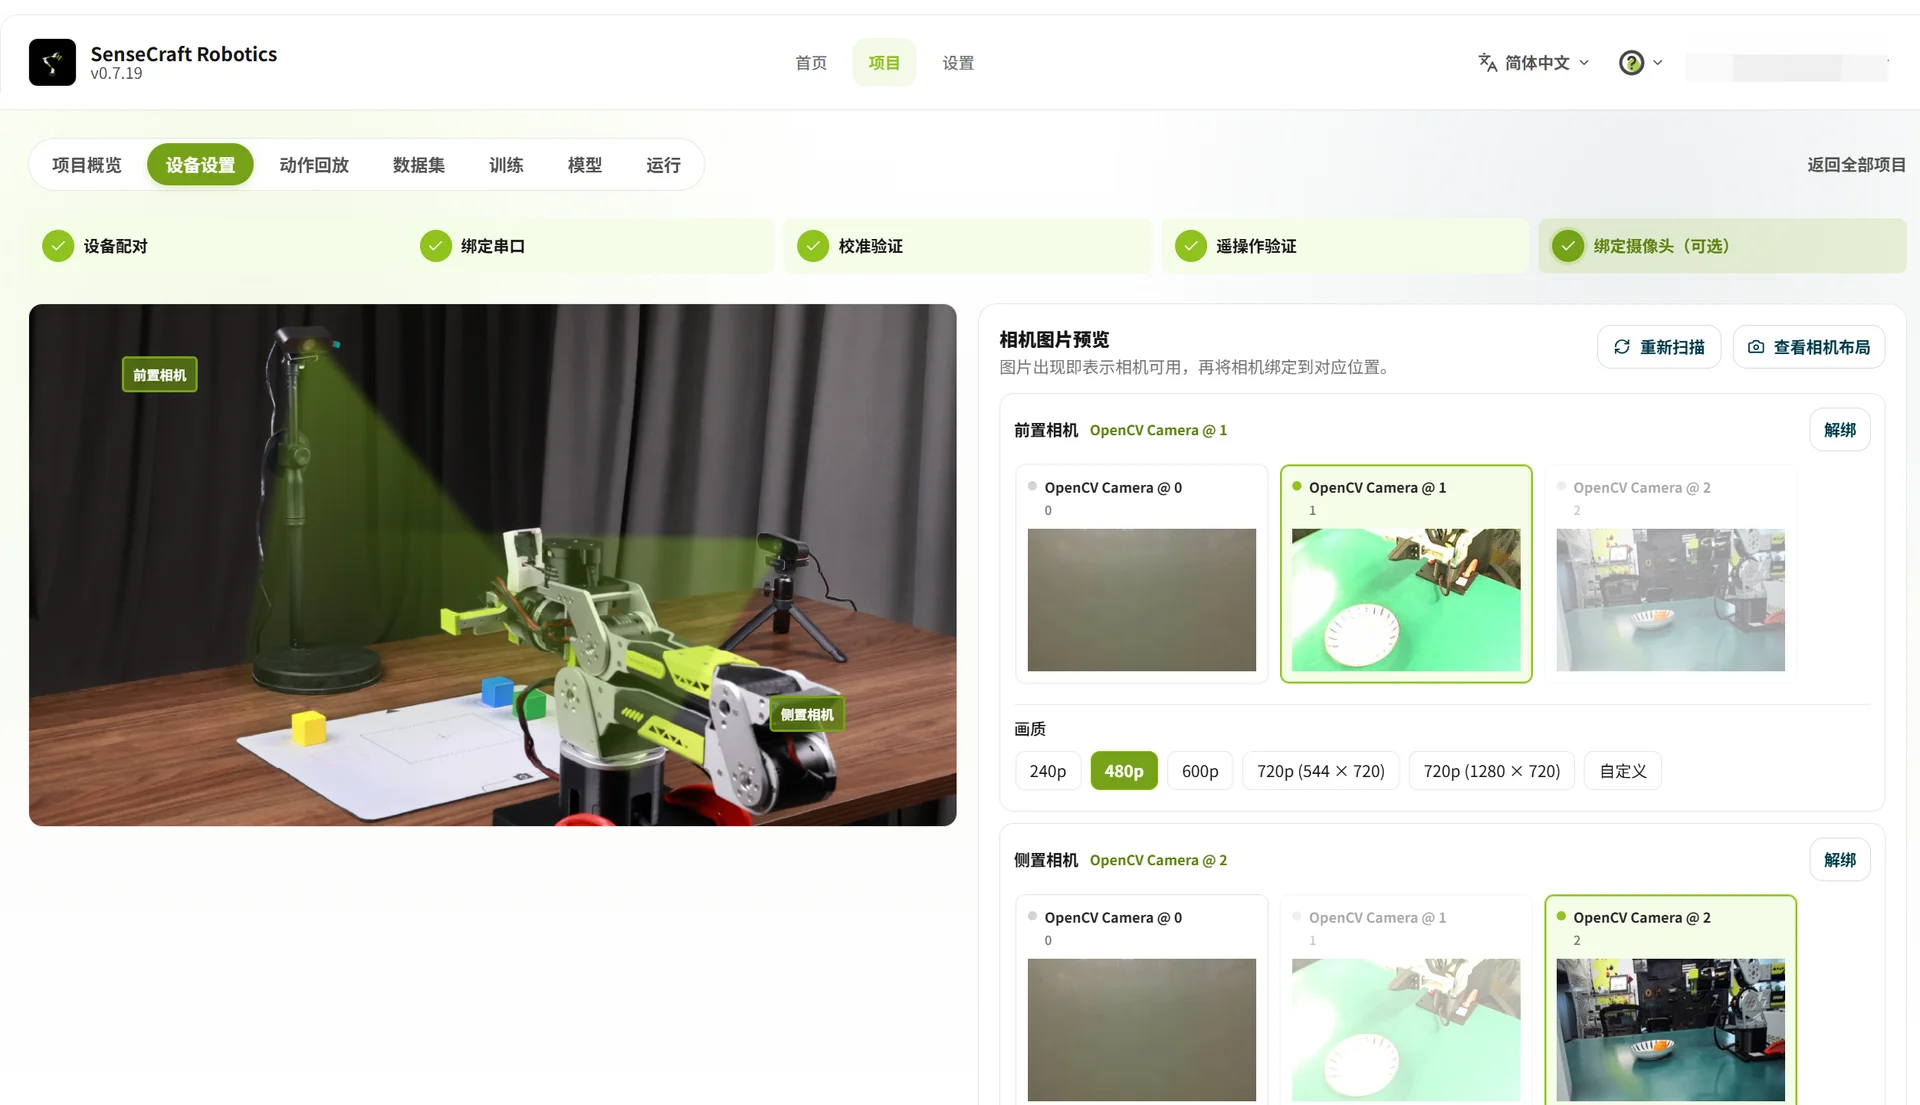
如需确认摄像头与安装位置是否对应,可点击“查看相机布局”。如果画面黑屏或异常,重新扫描、重启摄像头或更换 USB 端口。
3.3 动作回放
“动作回放”用于通过 Leader 示教录制机械臂动作,并在动作列表中保存和回放。录制完成后,可检查动作是否连续、运动方向和夹爪开合是否正常。
| 功能 | 操作 | 用途 |
|---|---|---|
| 录制动作 | 点击“+”新建动作 → 主臂操控从臂完成任务 点击“停止录制” →保存 | 录制抓取、移动、放置等目标动作 |
| 回放动作 | 点击“回放” | 检查动作是否完整、连续, 确认运动方向和夹爪开合是否正常 |
首次录制动作前,请先在“设备设置”中完成设备连接和遥操作验证,并点击“确认遥控正常”。 如果回放结果异常,请删除该动作并重新录制。
3.4 数据集
“数据集”用于创建采集任务,并完成任务片段的录制、检查、清洗和合并。建议采用“小批次、多次采集”的方式,便于及时发现设备断连、软件异常或画面卡顿,降低一次故障导致全部数据丢失的风险。
- 每批先录制约 10 段任务片段;
- 完成 2~3 批后,保留约 20~30 段有效片段用于首次训练;
- 复杂任务可根据训练效果继续补充数据。
3.4.1 配置数据采集任务
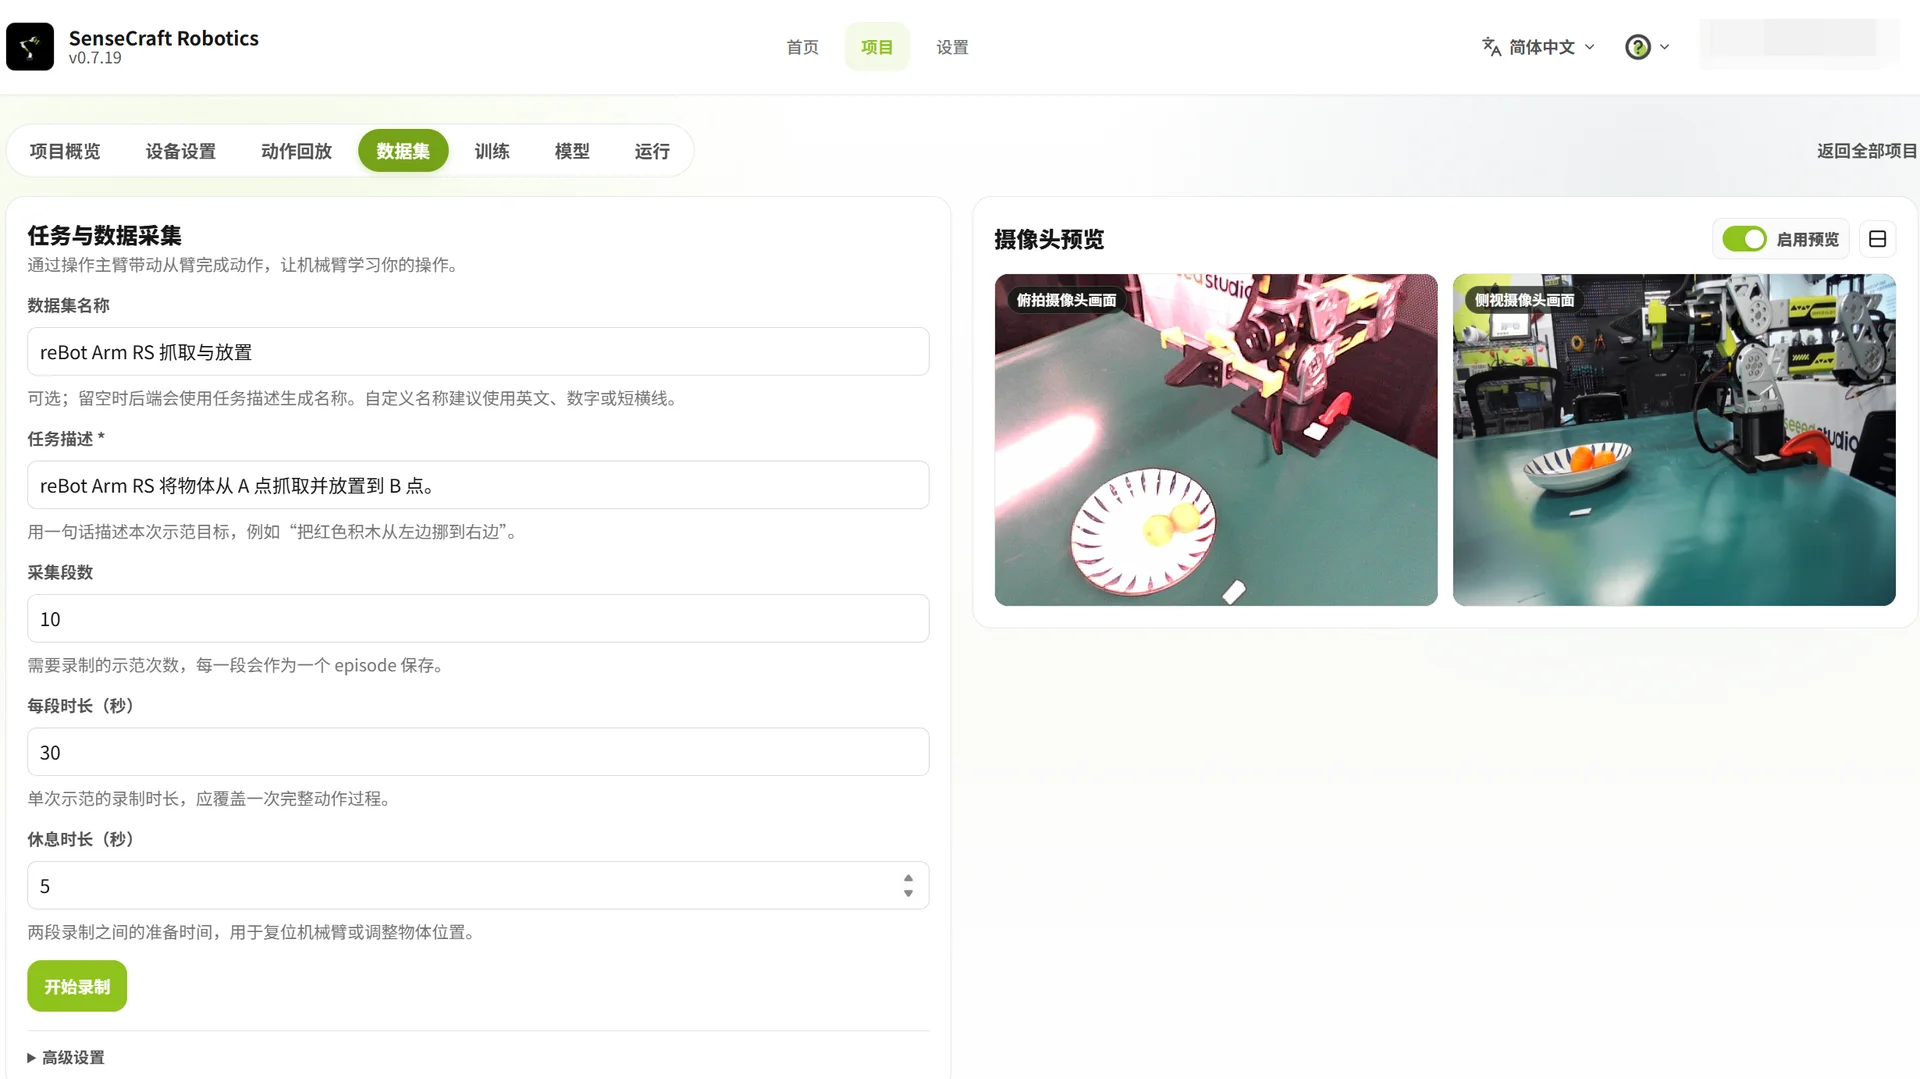
进入顶部“数据集”→“采集数据”,填写任务信息;如需合并多个数据集,各批次的任务描述必须完全一致。开始采集前,还应尽量保持 A、B 位置、物体类别、摄像头位置、桌面背景和光照条件稳定。
| 字段 | 示例值 | 填写说明 |
|---|---|---|
| 数据集名称 | RS机械臂夹取物品从A移动到B-01 | 使用“设备+任务+批次”命名 |
| 任务描述 | 把物品从左边移动到右边 | 明确任务目标;需要合并时,各批次描述必须完全一致 |
| 采集段数 | 10 | 每段完成一次完整任务 |
| 每段时长 | 20~30 秒 | 覆盖完整动作过程 |
| 休息时长 | 5 秒 | 用于机械臂复位和场景调整 |
3.4.2 录制任务片段
录制任务片段是训练数据的核心环节。每段数据都应完整记录从 A 点夹取物体、移动到 B 点并放下的过程。为便于模型快速学习,建议保持任务流程基本一致;如需提升泛化能力,可通过增加不同位置、角度和动作变化的数据来实现。
- 将物体放在 A 点,确认机械臂处于初始姿态,点击“开始录制”。
- 使用主臂操控从臂完成任务,再将机械臂恢复到初始姿态。
- 任务完成后,可等待剩余时间结束,或点击→(或空格)提前结束当前片段。
- 在休息时间内将物体放回 A 点,确认机械臂准备好;休息时间结束后,开始录制下一段任务。
重要提醒⚠️
- 采集前请调整并固定摄像头,确保机械臂、夹爪、物体和 A、B 位置均在画面内。
- 关键动作不得🚫被遮挡或超出画面,否则数据可能无法用于训练。
- 若任务失败、物体未夹稳、画面卡顿或镜头被遮挡,可点击“立即重录”,或按
Esc键停止采集。- 可先完成本批次采集,再检查并删除异常片段。
- 如发生失控或碰撞风险,请立即停止🛑操作。
3.4.3 检查、删除与合并数据
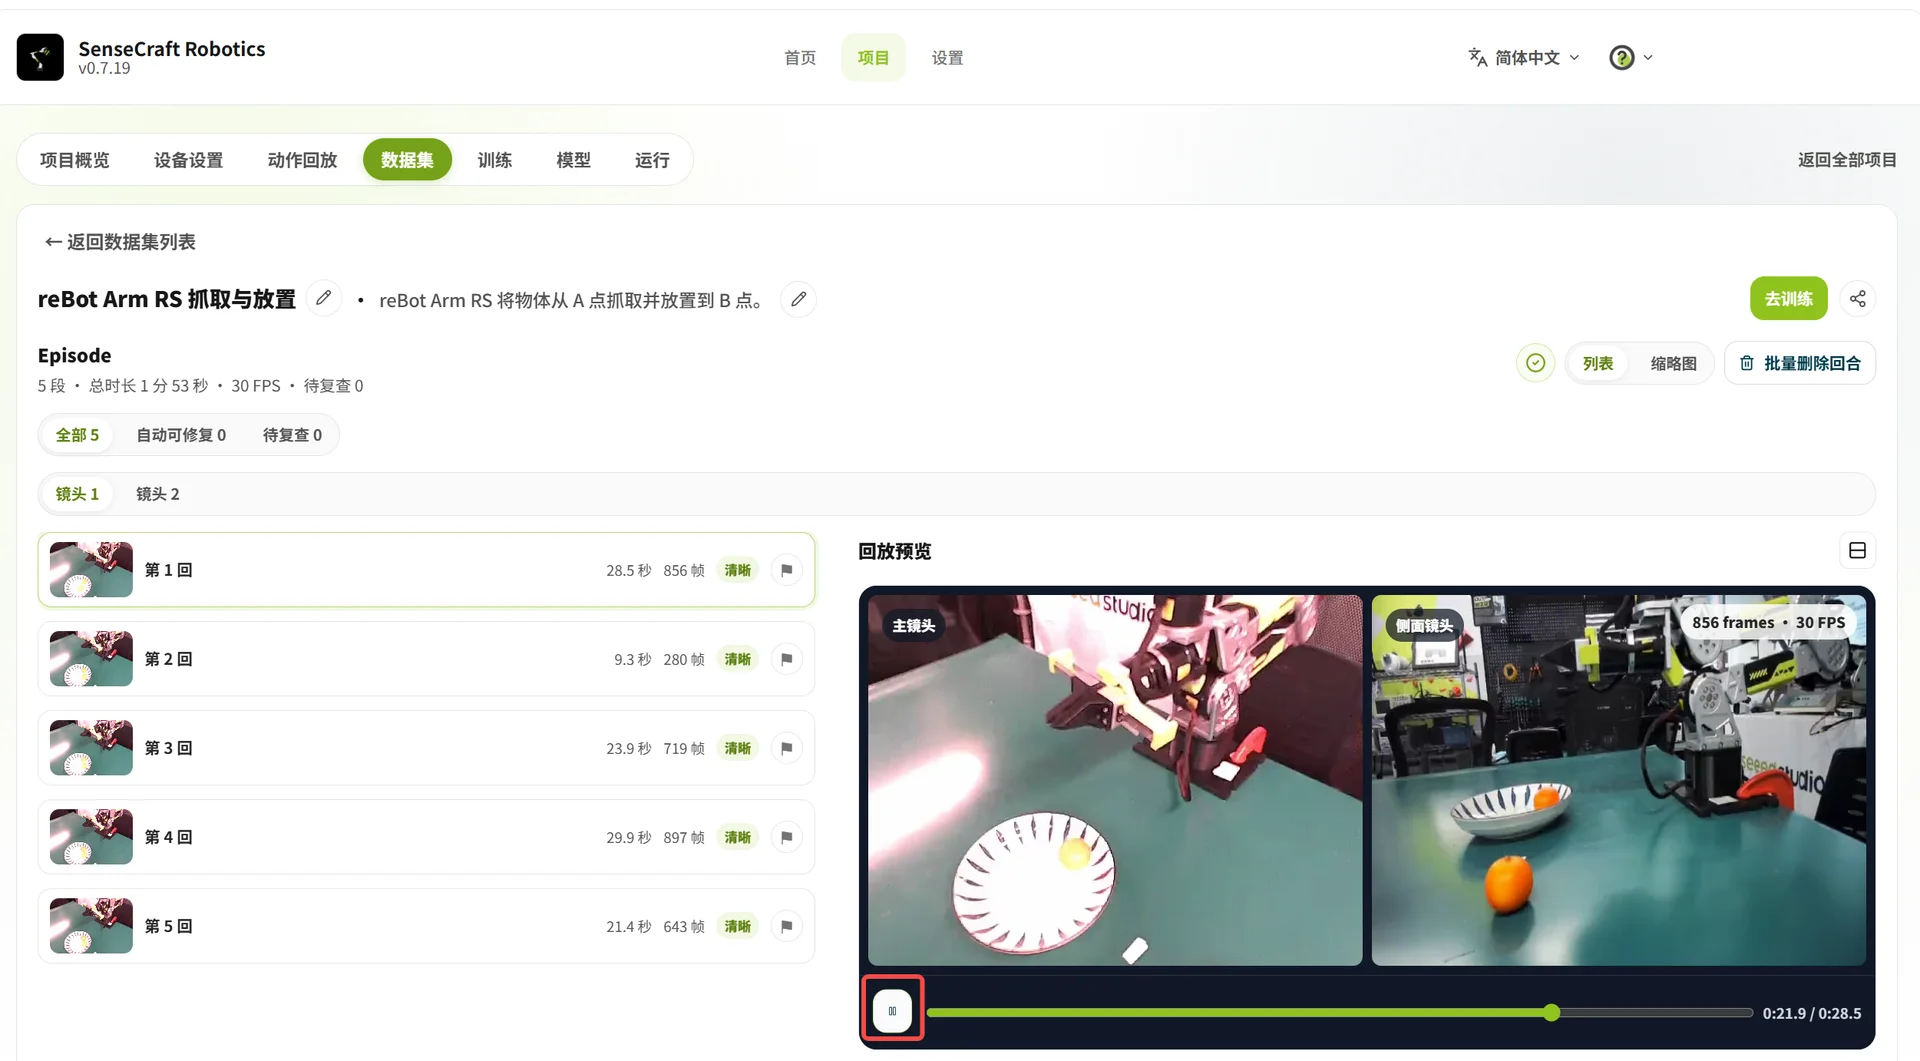
采集完成后,可检查异常片段、删除无效数据,并将多个数据集合并使用。
| 操作 | 操作方法 | 说明 |
|---|---|---|
| 检查异常片段 | 选择任务片段,播放视频或回放动作 | 确认任务是否完成、夹爪动作是否正常。录制时可记下异常片段编号,后续直接检查 |
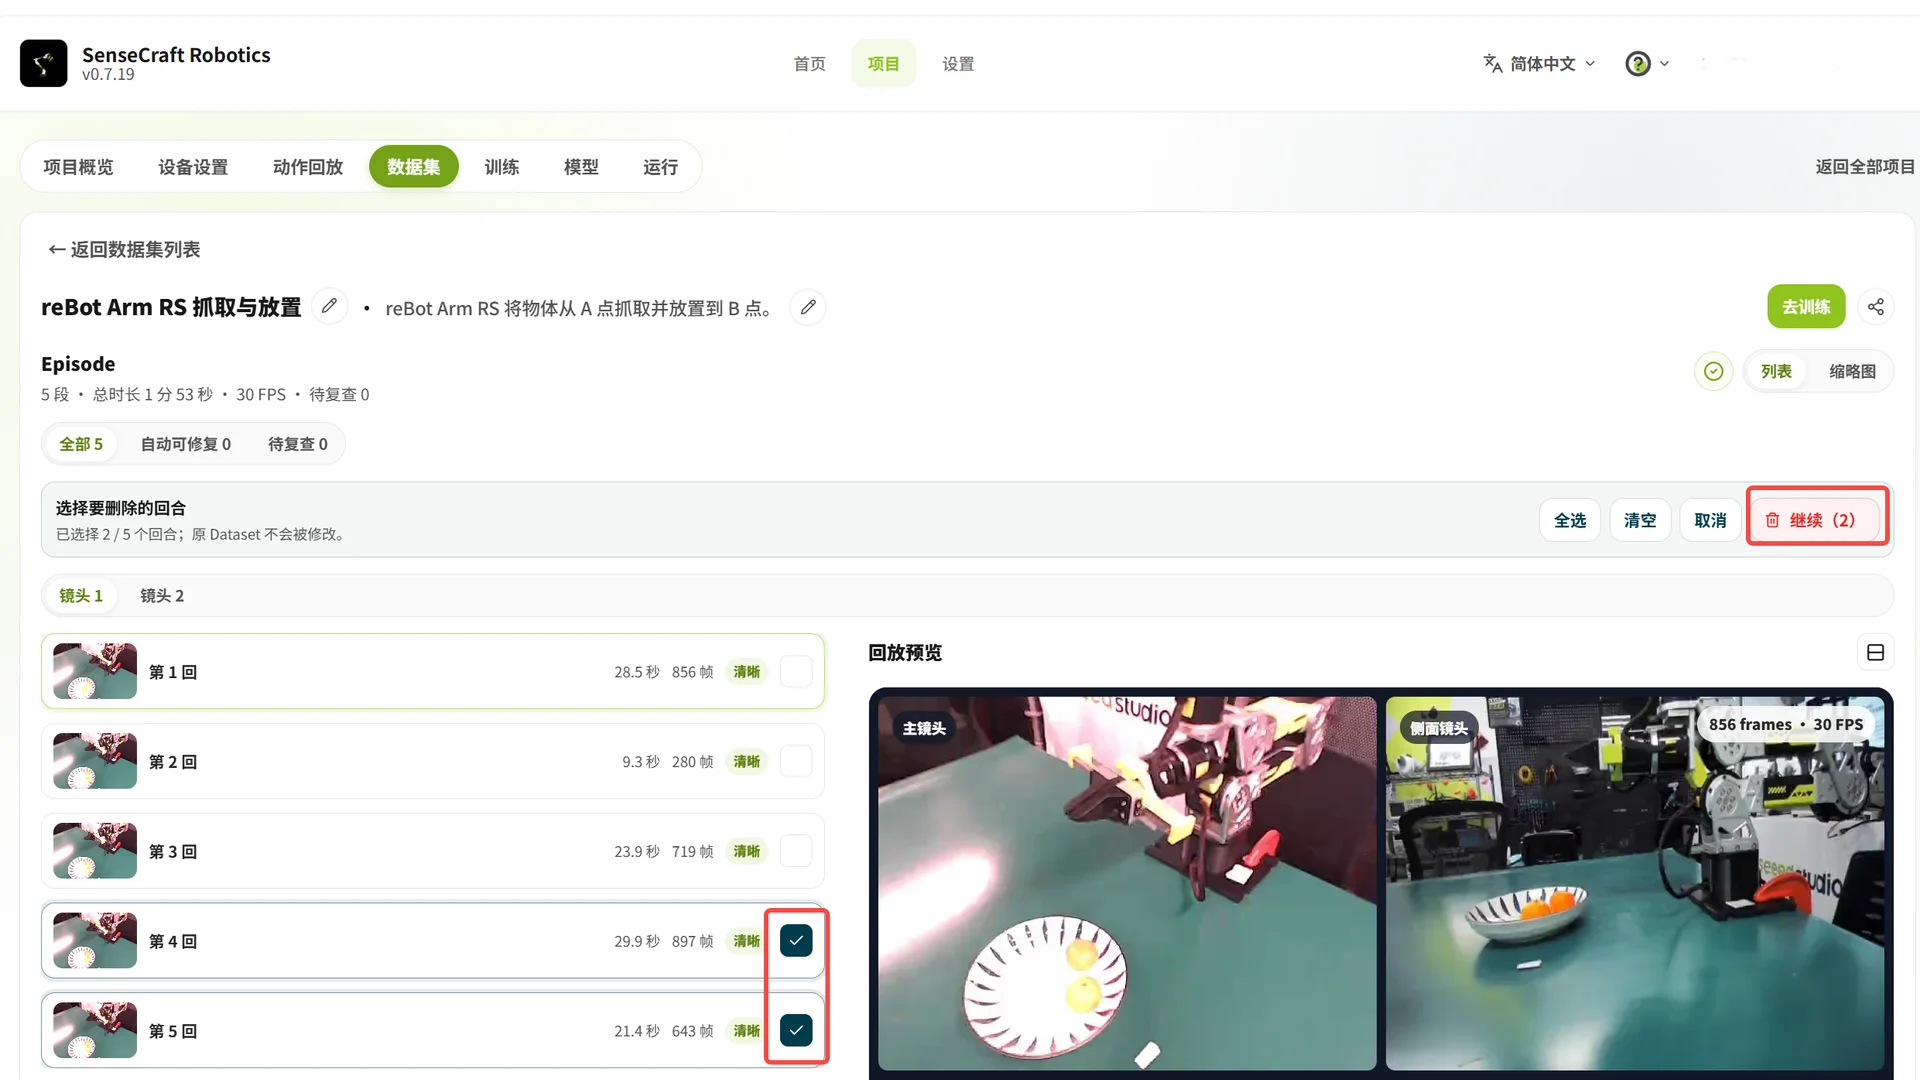
| 删除异常片段 | 点击“批量删除回合”,选择异常片段并确认;再点击“生成删除副本” | 修改新数据集名称后确认,原始数据集不会被覆盖 |
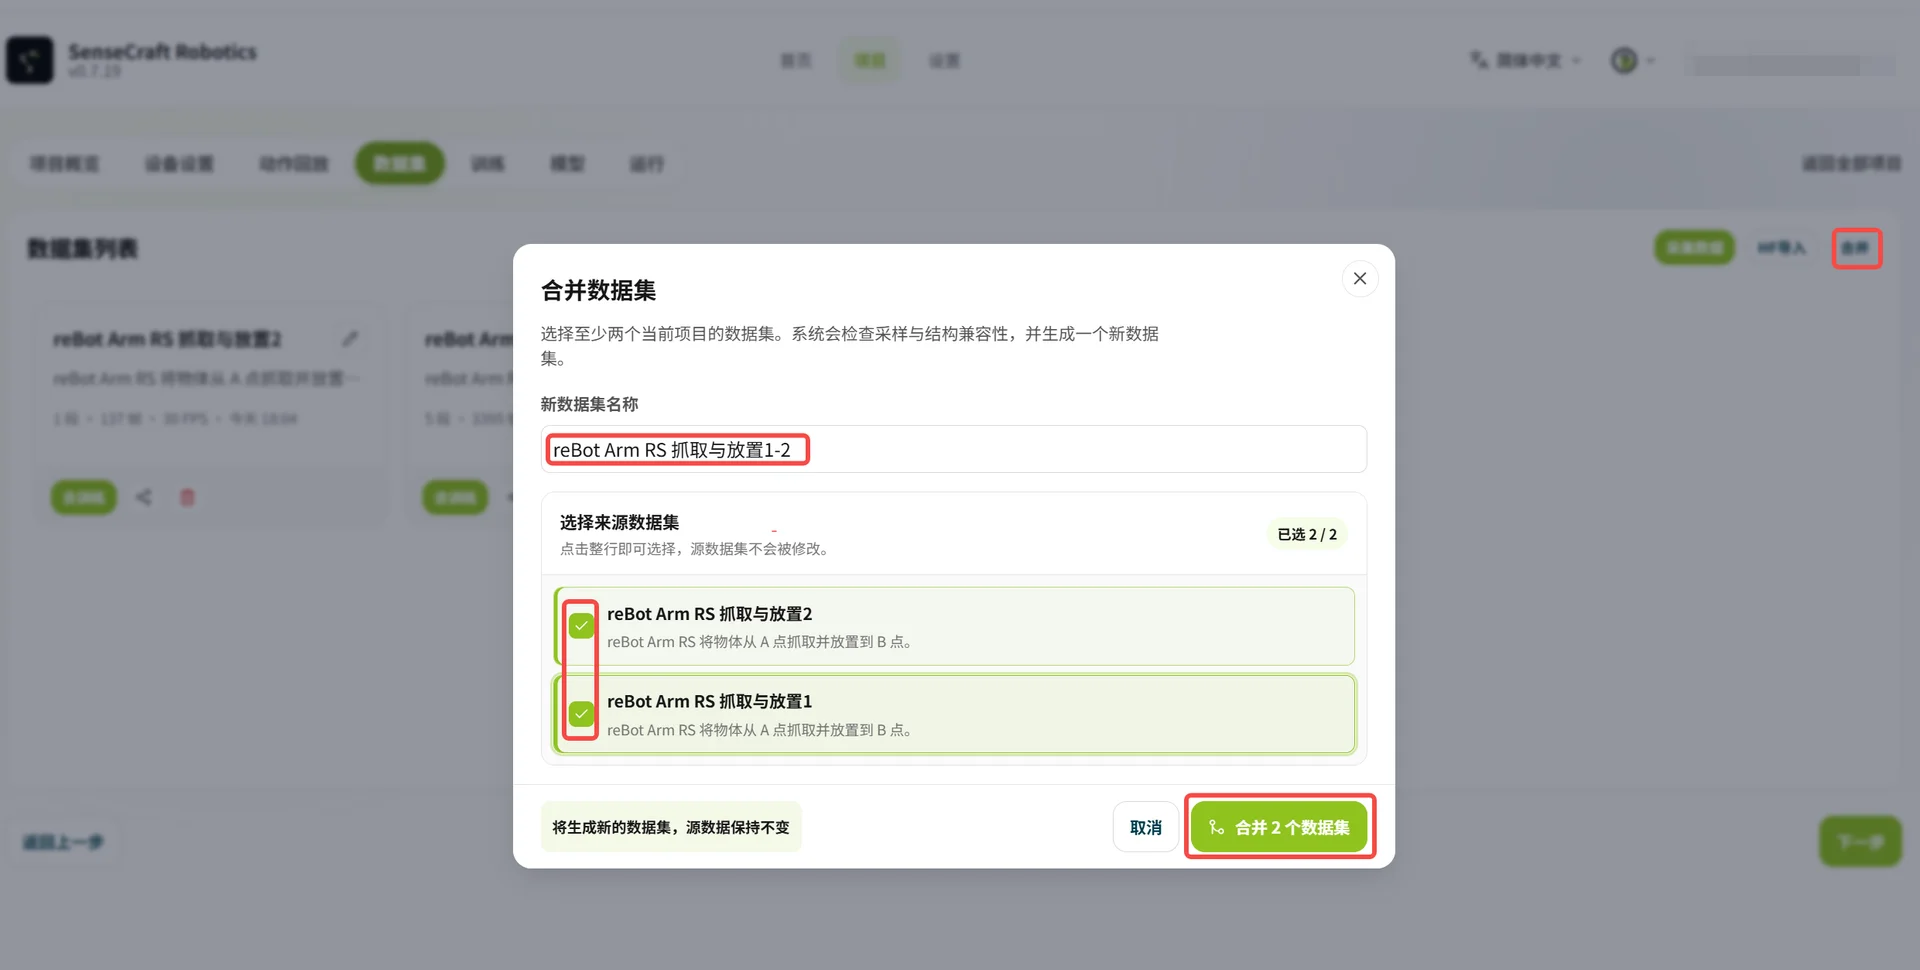
| 合并数据集 | 点击“合并”,选择数据集并填写新数据集名称 | 建议合并任务描述、设备组合和摄像头配置一致的数据集 |
3.5 训练
训练用于生成机械臂的动作模型(也就是根据示教数据形成的动作控制程序)。SenseCraft Robotics 会读取已录制的任务数据,分析机械臂如何完成目标动作,并生成可用于自动运行的模型。
请参考下表完成训练参数的配置:
| 参数名称 | 选项 / 填写值 | 详细说明 |
|---|---|---|
| 训练硬件 | 云端·自动选择 GPU | 使用云端服务器进行训练,需要消耗对应积分。 |
| 本地·免费 | 使用当前电脑进行训练,不消耗积分,但需要本地配置兼容的 GPU。 | |
| 训练数据集 | 选择目标数据集 | 选择你已录制并准备好用于本次训练的数据集。 |
| 策略 | ACT | 当前默认使用的动作控制策略。 |
| 训练步数 | 10000 | 建议填写 10000 作为初始值,后续可根据模型的实际表现进行调整。 |
积分提示 选择“云端·自动选择 GPU”训练需要消耗积分;选择“本地·免费”训练不消耗云端训练积分。积分的获取、消耗及使用规则请参阅积分规则。
训练步数与回合数建议:
| 任务难度 | 任务描述 | 建议回合数 | 建议训练步数 |
|---|---|---|---|
| 初级 | 固定 A 点到 B 点 | 约 20 个 | 10,000–15,000 步 |
| 中级 | 随机位置抓取并放置 | 约 50 个 | 30,000–40,000 步 |
| 高级 | 步骤多或持续时间长 | 约 100 个 | 80,000–100,000 步 |
关于训练时长:完整的训练时间由所选的 GPU 型号和训练步数共同决定。例如,在云端使用大部分 GPU 训练 20,000 步(2W)通常需要十几到几十分钟不等;如果训练 100,000 步(10W),则训练时长约为 2W 步的 5 倍。
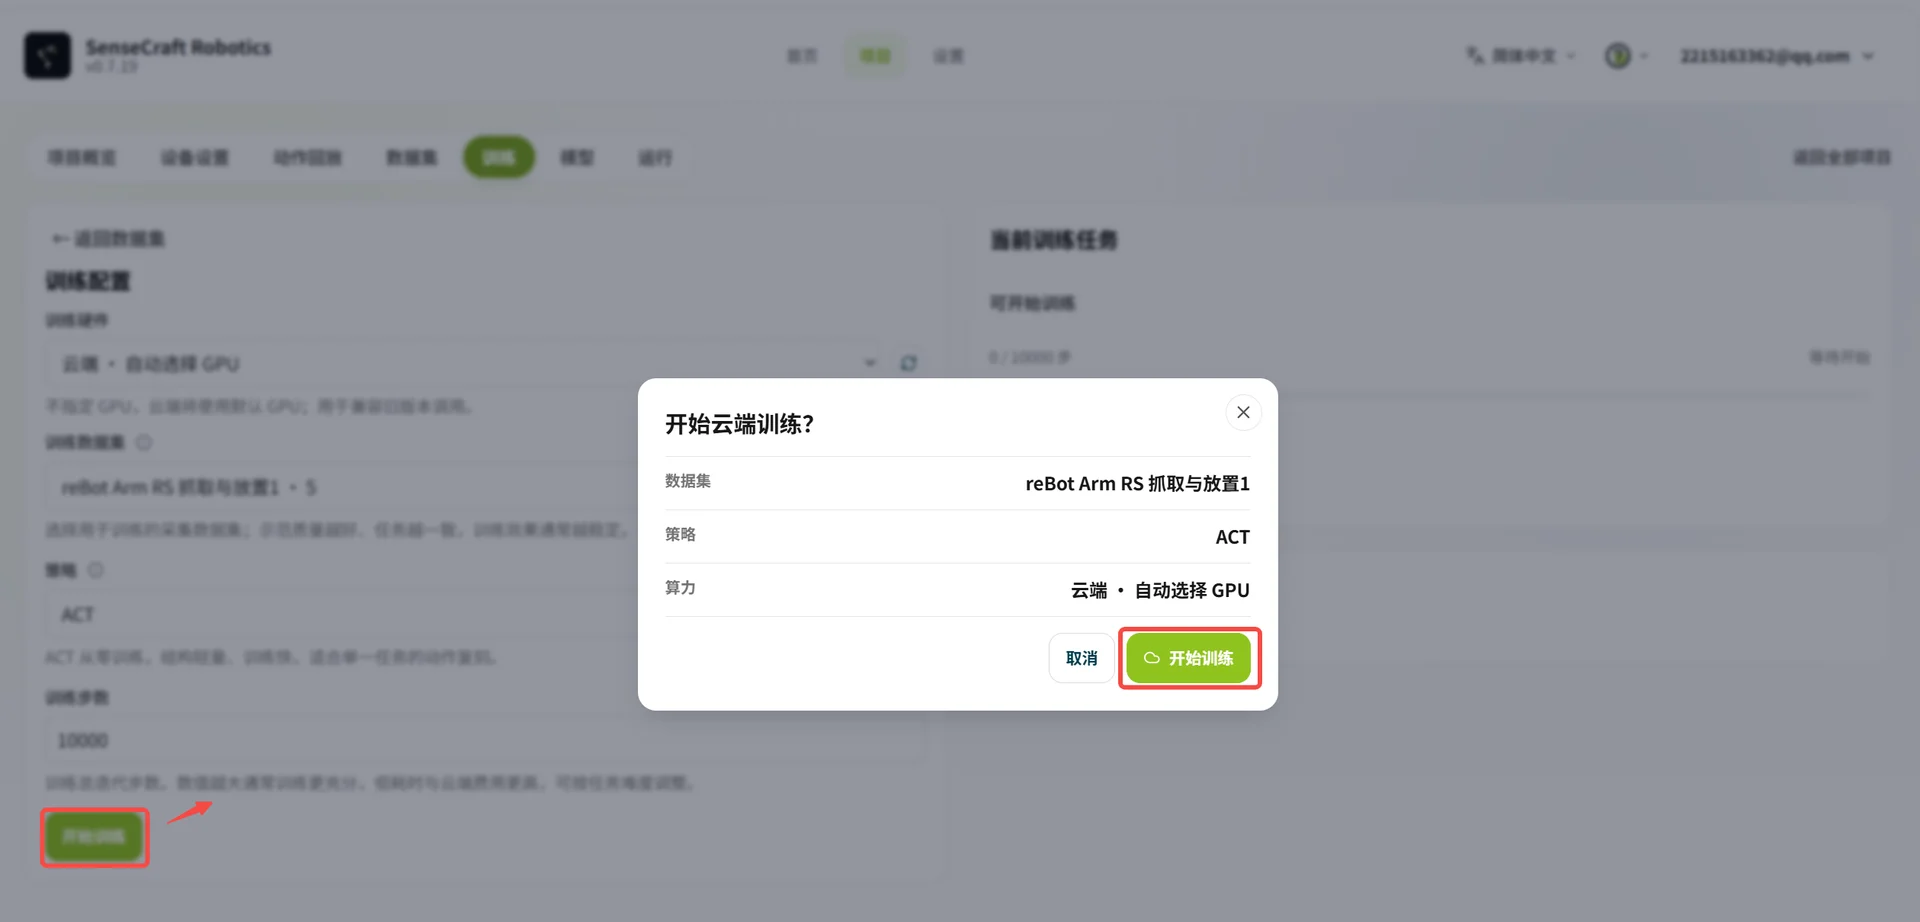
确认设置无误后,点击“开始训练”按钮。训练开始后,可在“当前训练任务”列表中实时查看训练进度和历史任务。
3.6 模型
“模型”用于查看训练结果,并选择后续运行的模型。使用前请确认模型训练已完成,且对应的任务和设备组合与当前项目一致。
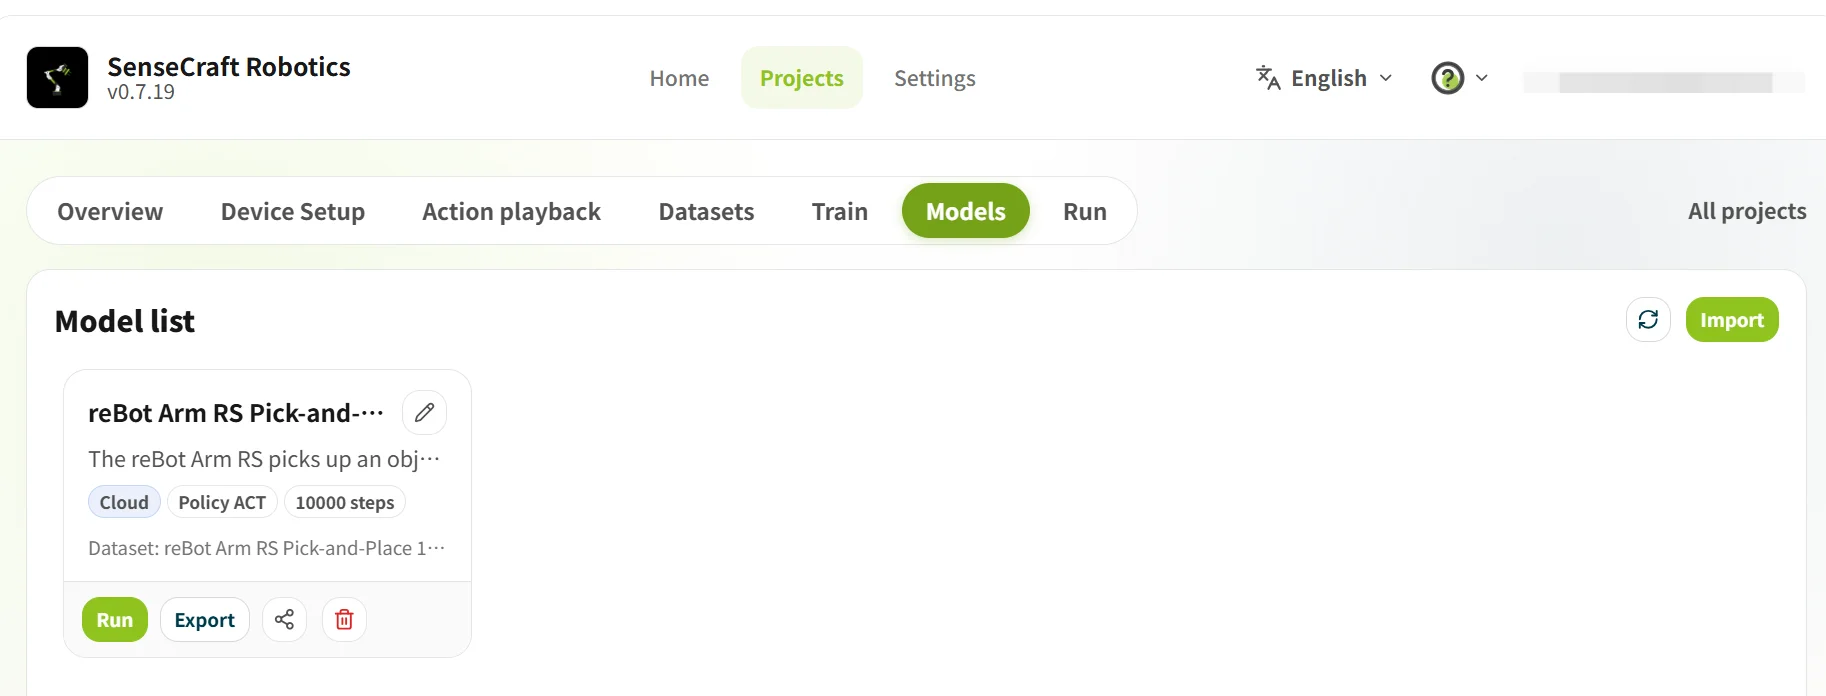
此处暂用英文界面截图;操作流程与中文界面一致。
3.7 运行
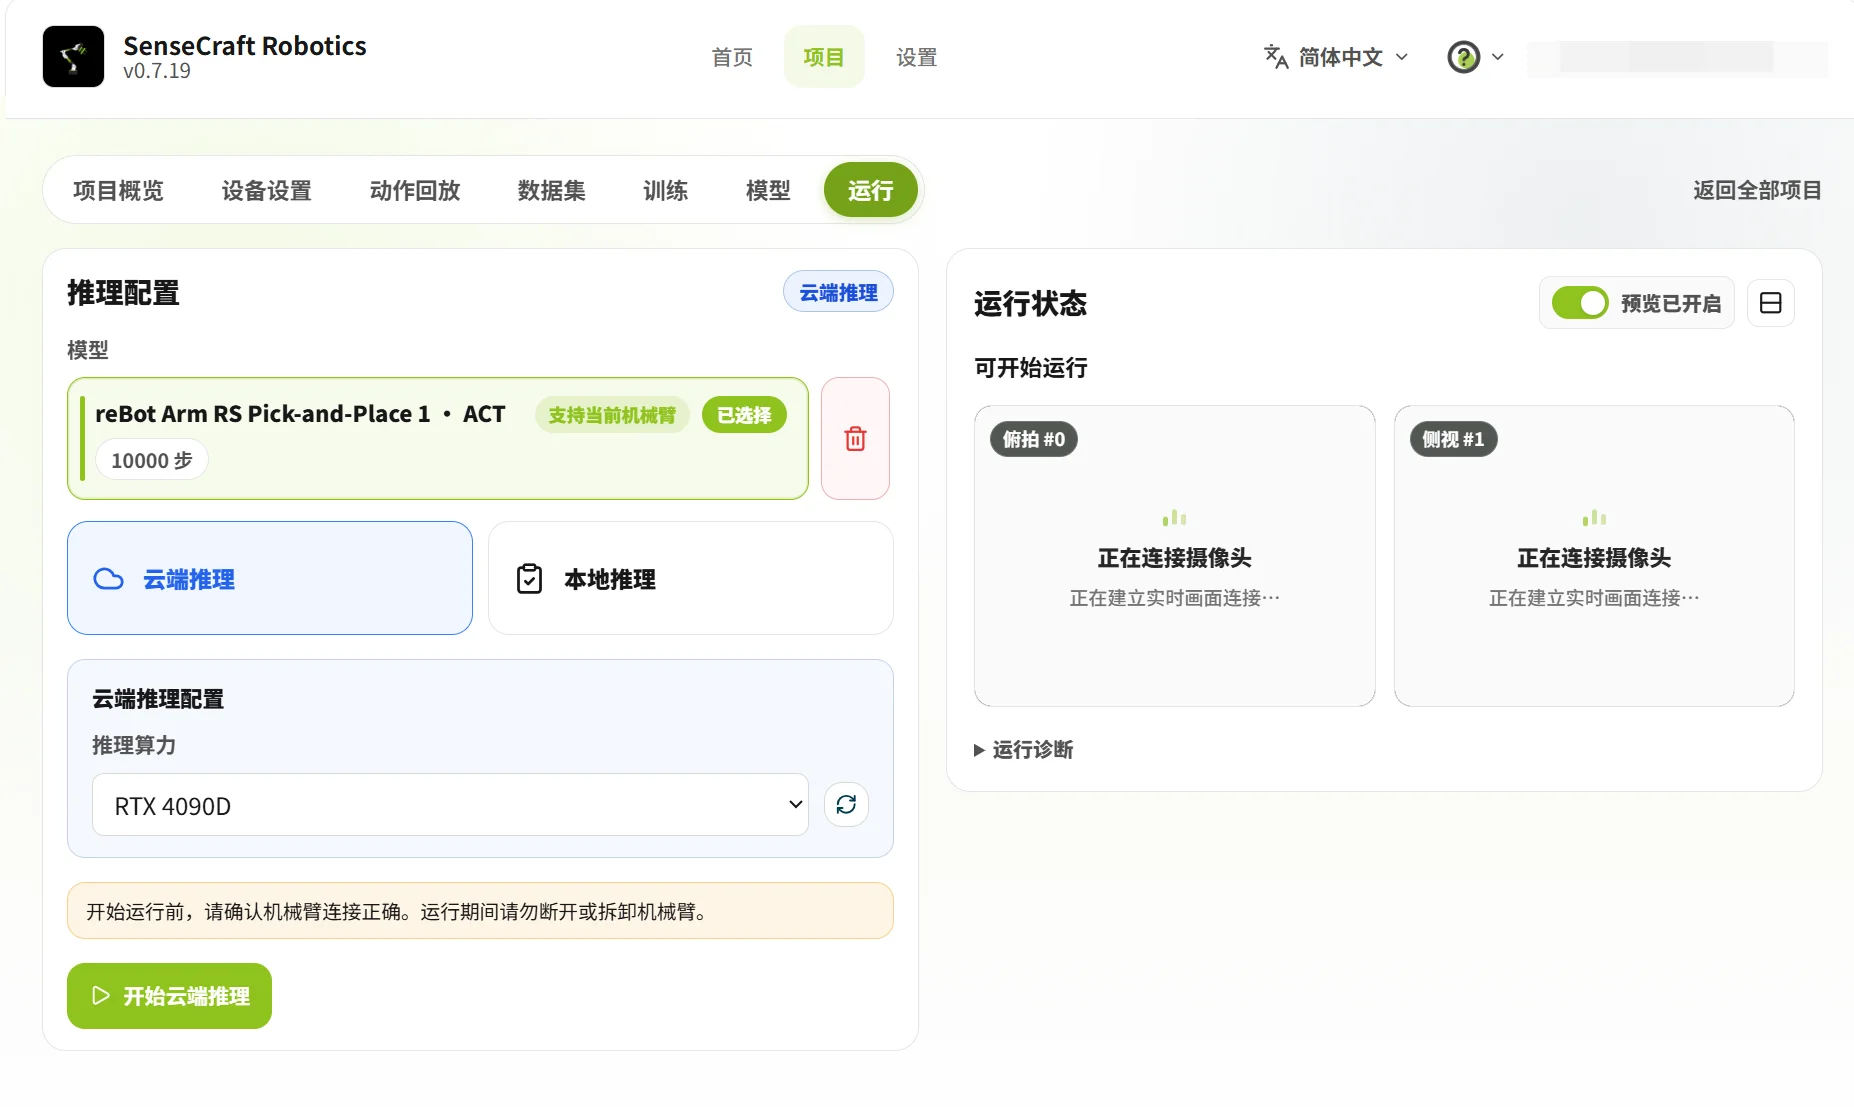
“运行”用于将训练完成的模型加载到机械臂上,验证模型能否正确完成任务。
操作步骤:
- 选择模型:选择标有“支持当前机械臂”的模型。
- 选择推理方式:选择“云端推理”或“本地推理”,并完成相应参数配置。
- 开始推理:确认设置后,点击当前推理方式对应的开始按钮。
云端推理和本地推理核心区别:
| 对比维度 | 云端推理 | 本地推理 |
|---|---|---|
| 硬件算力 | 使用云端高性能显卡(GPU)进行推理。 | 使用电脑本地 CPU 进行推理(注:当前平台暂不支持调用本地显卡)。 |
| 性能影响 | 算力强大不受限,但运行效果高度依赖网络传输质量。 | 运行效果受本地 CPU 算力影响。 |
| 参数配置 | 动作数(默认 120): 模型单次推理预测的动作步数。 块阈值(默认 0.9): 影响机械臂动作连贯性与准确度的参数。数值越高,机械臂执行动作越谨慎(可能出现卡顿);数值越低,动作越连贯(但容易出现失误)。 (通常保持默认设置即可) | 运行次数: 希望模型连续重复执行该任务的总遍数(回合数)。 单次时限(秒): 机械臂单次任务的最长运行时间,超时将自动结束。 (通常保持默认设置即可) |
| 数据产出 | 仅执行推理验证任务。 | 运行结束后,推理的内容会自动生成对应的数据集。 |
| 费用与限制 | 费用以平台规则为准;算力较强,适合快速开始训练。 | 通常无需云端积分,但受本地 CPU 性能限制。 |
注意事项
- 开始运行前:请确认机械臂连接正确,且工作区安全。
- 运行期间:请勿断开或拆卸机械臂,并观察机械臂动作是否正常。
- 运行效果不理想:请返回“数据集”页面删除异常片段,补充有效数据后重新训练。