水产小龙虾争斗识别:4 级漏斗流水线与端侧实测性能
辅助养殖监测与预警系统,不是全封闭工业自动化保护设备。建议与现有水质溶氧监控、自动投饲设备联动配合使用。
这套方案是干什么的
系统架构与设备拓扑
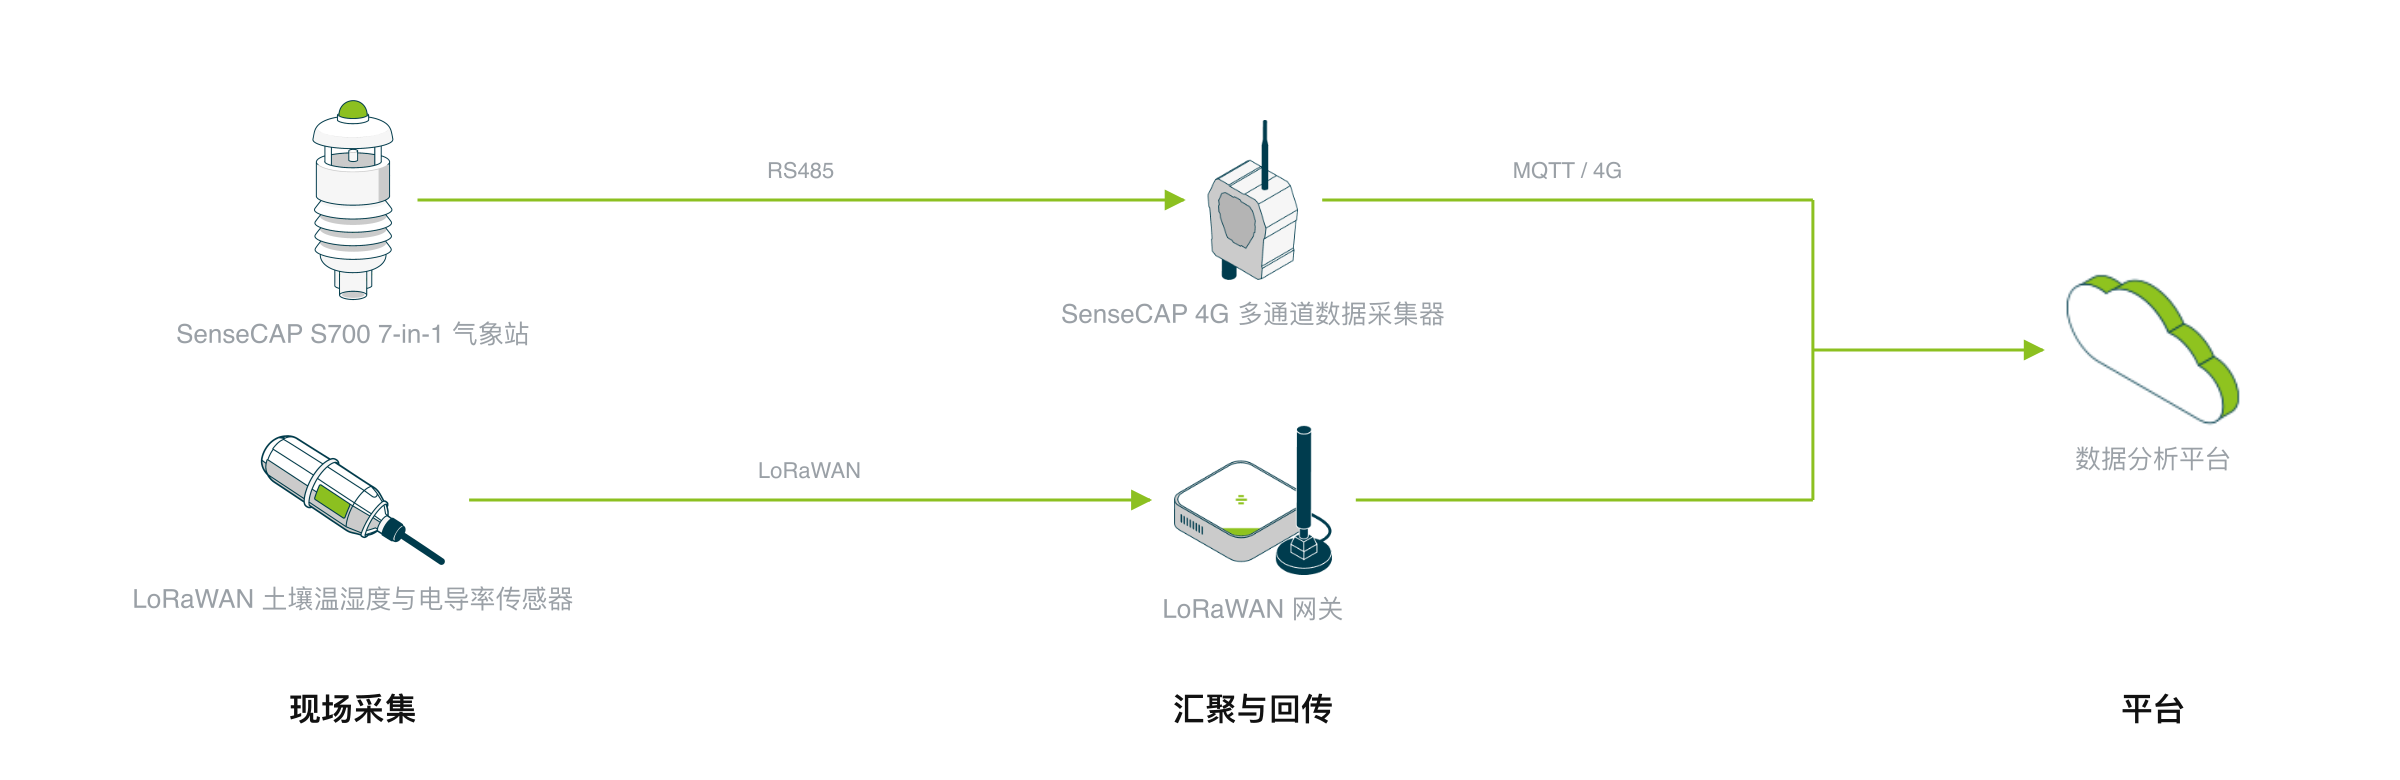
要跑起来只需要两样东西:出画面的智能边缘相机、接事件的养殖监控系统。摄像头与看板通过标准网络协议互联,无需复杂的集中式算力服务器。
在工厂化高密度循环水养殖(RAS)或繁育水槽中,澳洲淡水龙虾(红螯螯虾)在蜕壳期极易因同伴打斗造成大螯残缺甚至互相残食。部署在水槽上方的智能边缘相机在本地实时跟踪每只螯虾,当两只虾靠近并发生肢体攻击搏斗时,系统在 8 帧时序内完成确认并通过 MQTT 上报养殖中控大屏,提醒工人及时分池或投喂诱饵,显著降低断肢率与死淘率。
4 级漏斗分级计算
目标检测 → 靠近触发 → 单帧粗筛 → 8 帧时序拼图确认,逐级剔除 90% 以上无效计算,确保嵌入式端侧算力充裕。
时序拼图消解 2D 假交叠
将 8 帧连续交互区域拼成时空大图送入轻量卷积网,彻底消除水下侧拍视角下的视觉假接触与假误报。
公母性别多帧投票统计
单只个体进入视野前 10 帧自动截取大螯形态进行性别判定投票,Top-1 准确率 82.0%,自动统计水槽性别比例。
端侧离网运行与 IP67 防水
相机自带 NPU/TPU 运算,支持单根网线 PoE 供电;断网状态下仍能维持本地录像与打斗事件缓存。
真机演示
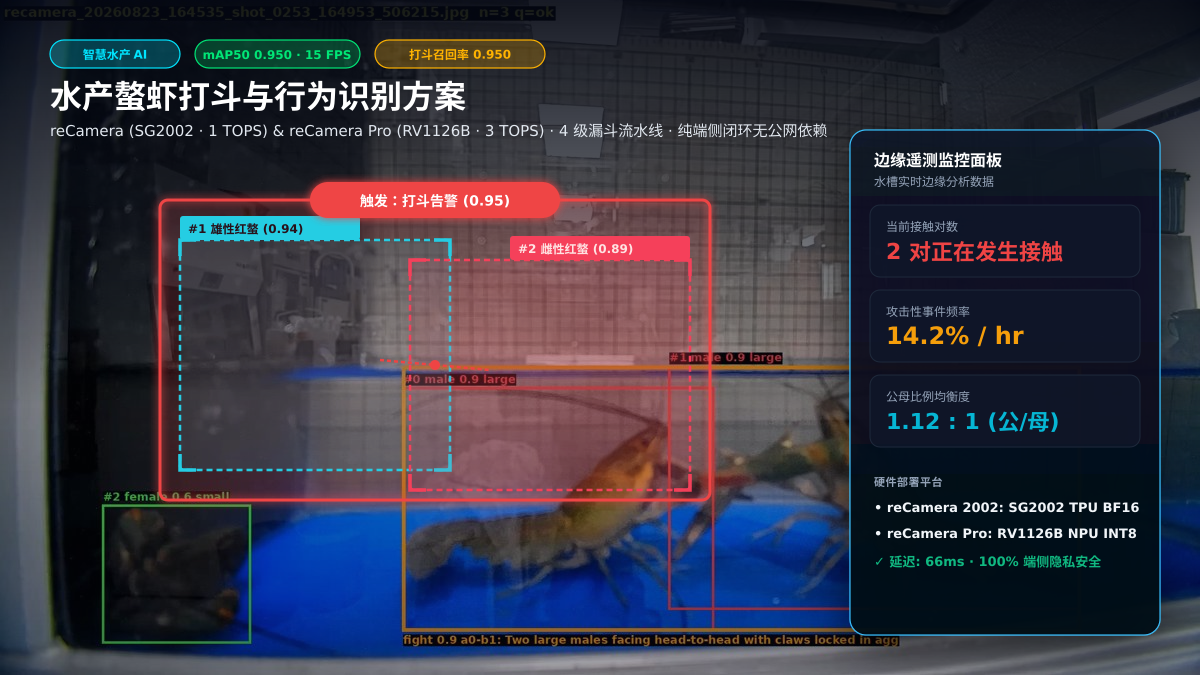
水槽顶部相机实际输出画面:对视野内所有个体进行 ByteTrack 编号与性别判定标记(如 #3 male 91%),当 #2 与 #5 靠近缠斗时,打斗区域亮起红色追踪高亮框并标记 FIGHT (temporal confirmed)。
需要哪些硬件
现场仅需选配一体化防水智能相机并接入水产基地局域网:
| 设备选型 | 算力与配置 | 什么时候选它 | |
|---|---|---|---|
 | reCamera Pro (2GB) 4K 大底 + 3 TOPS NPU | 瑞芯微 RV1126B · 3 TOPS NPU 2GB 内存 · Linux 5.10 | 推荐首选。大型宽水槽、养殖池;需要运行完整 4 级漏斗与 8 帧时序拼图网络 |
 | reCamera 2002 (8GB) 1/2.8" 传感器 + 1 TOPS TPU | 算能 SG2002 · 1 TOPS TPU 512MB 内存 · 原生 C++ 运行时 | 经济批量档。标准密集小水槽批量铺设;超低功耗单线 PoE 部署 |
现场怎么部署
一、机位与安装规范
- 安装高度与视角:架设于水槽正上方 0.8 ~ 1.5 米,垂直俯拍(俯角 80°~90°)为佳;
- 水深与水体透明度:适用水深 20~80 cm,水体透明度 ≥ 25 cm;避免气泡发生器正对摄像头造成反光;
- 补光条件:水槽上方建议配备匀光柔光灯带(照度 ≥ 100 Lux),消除波光粼粼造成的高频反光噪点。
二、软件安装:使用官方推荐工具部署
本方案纳入 Seeed 方案自动化部署体系,官方首选使用 solution-cli(或 AI 方案助手) 执行自动化选型校验与端侧下发,同时兼容控制台 GUI 操作:
推荐途径:使用 solution-cli 自动化部署与环境自检(CLI 最佳实践)
solution-cli 是官方面向工业方案与 AI 边缘设备的部署工具包(见现场部署指南)。无需手动管理容器镜像,执行三步即可完成端侧自检与下发:
# 1. 检查并安装 solution-cli(已安装用户可跳过)
npm install -g @seeed-studio/solution-cli
# 或直接通过 npx 运行:npx @seeed-studio/solution-cli doctor

# 2. 环境诊断与设备连通性巡检(自动探测局域网内的 reCamera 设备)
solution-cli doctor
solution-cli device scan

# 3. 查看方案详情与硬件需求并一键完成端侧部署下发
solution-cli hub get crayfish_behavior_recognition --locale zh
solution-cli deploy --solution crayfish_behavior_recognition --target recamera --host 192.168.42.1
提示:若你在使用 Claude Code、Codex、Antigravity 等开发工具,也可以直接让 AI 助手调用内置的
solution-cli技能,输入:“请使用 solution-cli 帮我部署方案 crayfish_behavior_recognition 到水槽上方的 reCamera Pro 上”,AI 助手将自动执行环境预检并挂载开箱即用的推理引擎。
备选途径:GUI 控制台可视化安装(SenseCraft Web / App Center)
- 浏览器访问
http://<camera_ip>登录设备后台; - 在 App Center(应用中心) 搜索
crayfish_behavior_recognition; - 点击 Install,应用自动部署检测器与时序分析流水线;
- 进入设置页,填入养殖场 MQTT Broker 地址(如
192.168.1.100:1883)并开启服务。
算法原理:4 级漏斗与时序拼图
摄像头采集 (1080p @ 10-15fps)
   │
   ▼ [级 1] 目标检测   YOLO11n (640×640) → 螯虾 Bounding Box + ByteTrack 多目标跟踪
   │
   ▼ [级 2] 靠近触发   两虾中心距 < 1.1×体长 或 IoU > 0,持续 ≥ 3 帧
   │                    截取交互区域并外扩 20% margin 作为 ROI
   │
   ▼ [级 3] 单帧粗筛   YOLO11n-cls (224×224) 极速二分类,快速过滤普通游动
   │
   ▼ [级 4] 时序确认   YOLO11n-cls (448×448 拼图),将 8 帧交互 ROI 拼图输入卷积网
   │                    彻底消除侧拍视角下的 2D 透视重叠伪接触
   │
   ▼ 事件输出         状态机仅在 start / change / end 状态切换时上报 MQTT 与 WebSocket
并行分支:性别分类器
在新生成的 Track ID 前 10 帧中,截取单只虾大螯与腹部形态,输入 YOLO11n-cls(128×128)进行多帧投票,输出 male / female / unknown,Top-1 准确率达 82.0%。
性能与实测数据
现场验证基于天津水产学院及养殖水槽现场 2,000+ 帧真实采集标注验证集(包含 15% 虚焦模糊与水面反光增广):
1. 模型检测与分类准确度
| 模型名称 | 输入尺寸 | 目标任务 | 实测指标 | 部署运行时 |
|---|---|---|---|---|
det_v2_n | 640×640×3 | 螯虾个体检测 | mAP50: 0.950 (P: 0.914, R: 0.880) | RV1126B RKNN / SG2002 TPU |
behavior_temporal | 448×448×3 | 8 帧时序打斗确认 | Recall: 0.950 (Precision: 0.905) | RV1126B RKNN INT8 |
behavior_cls | 224×224×3 | 单帧行为粗筛 | Recall: 0.775, Precision: 0.816 | RV1126B RKNN / SG2002 TPU |
sex_cls | 128×128×3 | 公母性别判定 | Top-1: 0.820 (10 帧多帧投票) | RV1126B RKNN / SG2002 TPU |
2. 硬件运行表现
- reCamera Pro:10~15 FPS(4 级漏斗全闭环,CPU ~18%);
- reCamera 2002:12~15 FPS(检测 + 粗筛预警,CPU ~25%)。
数据接口与集成协议
1. 养殖中控大屏与自动化投饲联动 (MQTT)
- Broker:
mqtt://<camera_ip>:1883 - Topic:
crayfish/tank/<tank_id>/event - 打斗告警报文示例:
{
  "timestamp": 1793339665200,
  "tank_id": "RAS_04",
  "event_type": "FIGHT_CONFIRMED",
  "severity": "CRITICAL",
  "actors": [
    {"track_id": 2, "sex": "male", "box": [210, 140, 320, 260]},
    {"track_id": 5, "sex": "unknown", "box": [260, 160, 370, 280]}
  ],
  "duration_sec": 4.5
}
2. 性别与存塘统计上报
- Topic:
crayfish/tank/<tank_id>/stats - 周期上报:每小时汇总当前水槽总只数、公母比例与攻击事件频次,供养殖专家系统生成水质与投喂优化建议。