端侧装配质检方案:缺件、尺寸判定与 Modbus / MQTT 输出
尺寸结果按标定物换算像素得到,不能替代验收环节里经过校准的量具;随包检测器训练在裸板缺陷数据集 DeepPCB 上,它的六类缺陷不是装配缺件,用于自己的产品前要换成自己的期望件清单并用自己的数据实测。
这套方案是干什么的
一台固定相机对着一个检测工位。每一帧先过检测器,再做缺件比对和尺寸测量,合并成一个 OK/NG 判定,按产线节拍输出。
- 缺件比对——模板期望件清单(
class+ ROI + 匹配距离)与检测结果比对。清单里有、画面里没有的记为missing;清单外找到的可选报为extra。 - 尺寸测量——与被测面共面的标定物给出
mm_per_pixel;测量 ROI 内目标的最小外接矩形换算成毫米,与名义尺寸 ± 公差比较。 - 判定合并——
defect、missing、extra、dimension_out_of_tolerance任一成立即判 NG,四条可以逐条关闭。
判定同时写到两处:给 PLC 的 Modbus TCP 保持寄存器与线圈,以及给 MES 或历史库的每帧一条 MQTT JSON 事件。寄存器先于线圈写入,按线圈动作的 PLC 读到的寄存器就是同一次判定的数据。
- 打包源与部署指南:sensecraft-solutions / solutions/edge_inspection_assembly
- 选配置与部署:可部署方案页
设备开箱即用
reComputer J30 / J40 系列或 R2000 系列装好应用包即可运行,首次安装约 60 分钟;在 J40 系列上实测取图到线圈 P50 10.92 ms。
代码开源
运行时代码 Apache-2.0;检测器用 YOLOX-Tiny(Apache-2.0),不含 Ultralytics 代码与权重,没有 AGPL 义务。
自有相机、PLC、MES 直接接入
RTSP / ONVIF / USB 相机均可;判定走 Modbus TCP 与 MQTT。HR 0–7 与表面质检方案的寄存器布局相同,已有 PLC 程序不用改。
全程本地运行
取图、推理、判定、输出都在质检主机上完成,主链路不需要外网。
真机演示画面
下面几张图是这条流水线的实际输出:
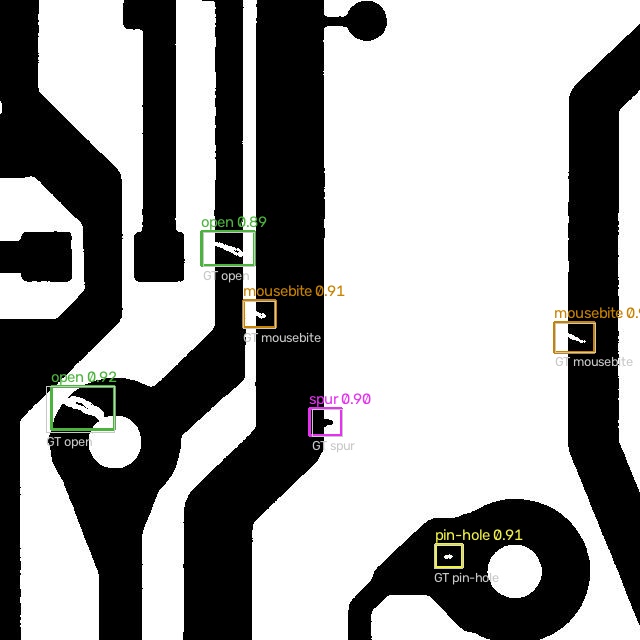
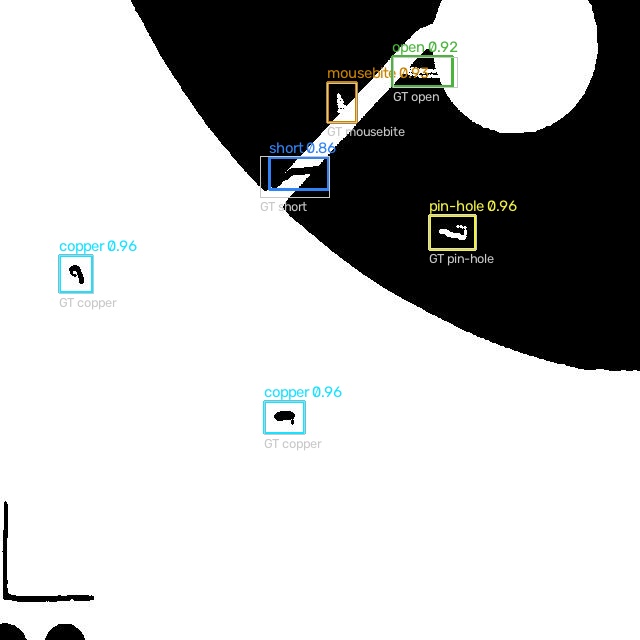
- 检测器在一张 DeepPCB 验证图(
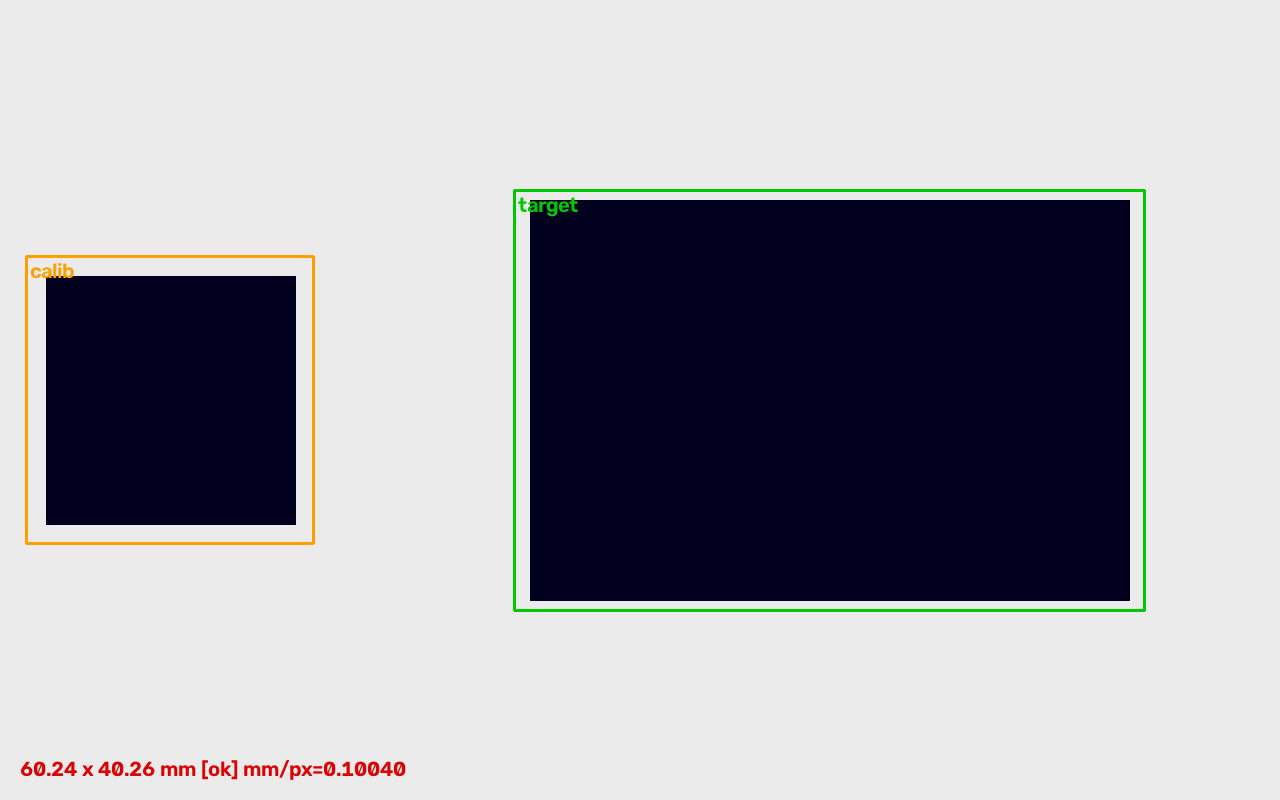
12300060_test.jpg)上的输出,每个框都是 ONNX 模型的检测结果。随包示例配置里六条的期望件清单就是用这一帧的真值框生成的。 - 名义尺寸下的合成 ArUco 场景:左侧标定物给出 mm/px,右侧目标按它换算(60 × 40 mm,判定 OK)。
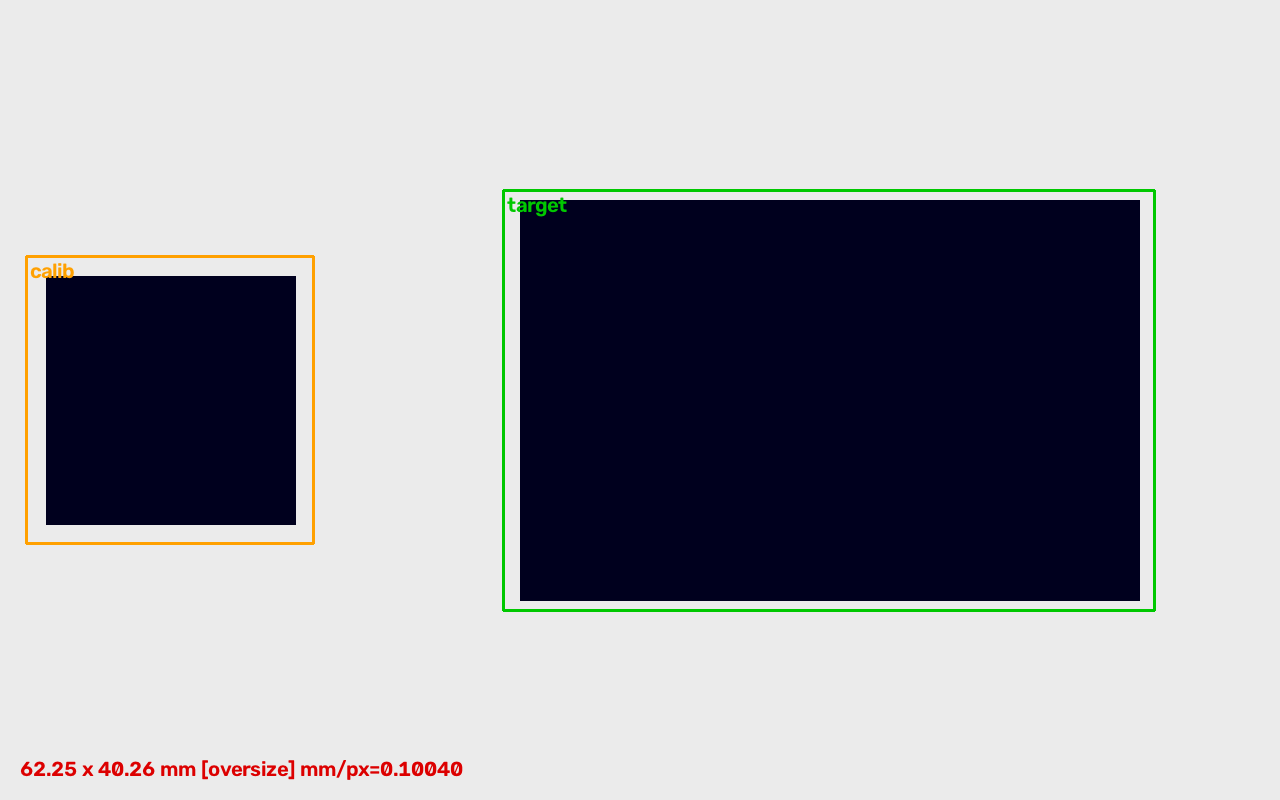
- 同一场景下的超差件:名义 60 mm、公差 1 mm,量到 62.25 mm,判定 NG,Modbus HR 10 = 6225、HR 11 = 2。
检测器在 DeepPCB 验证图上的输出:
尺寸链路:左侧标定物给出 mm/px,右侧目标按它换算。名义尺寸下判 OK:
同一场景放一个超差件,量到 62.25 mm,判 NG,Modbus HR 10 = 6225、HR 11 = 2:
目标旋转 25° 时,最小外接矩形给出同一个尺寸:
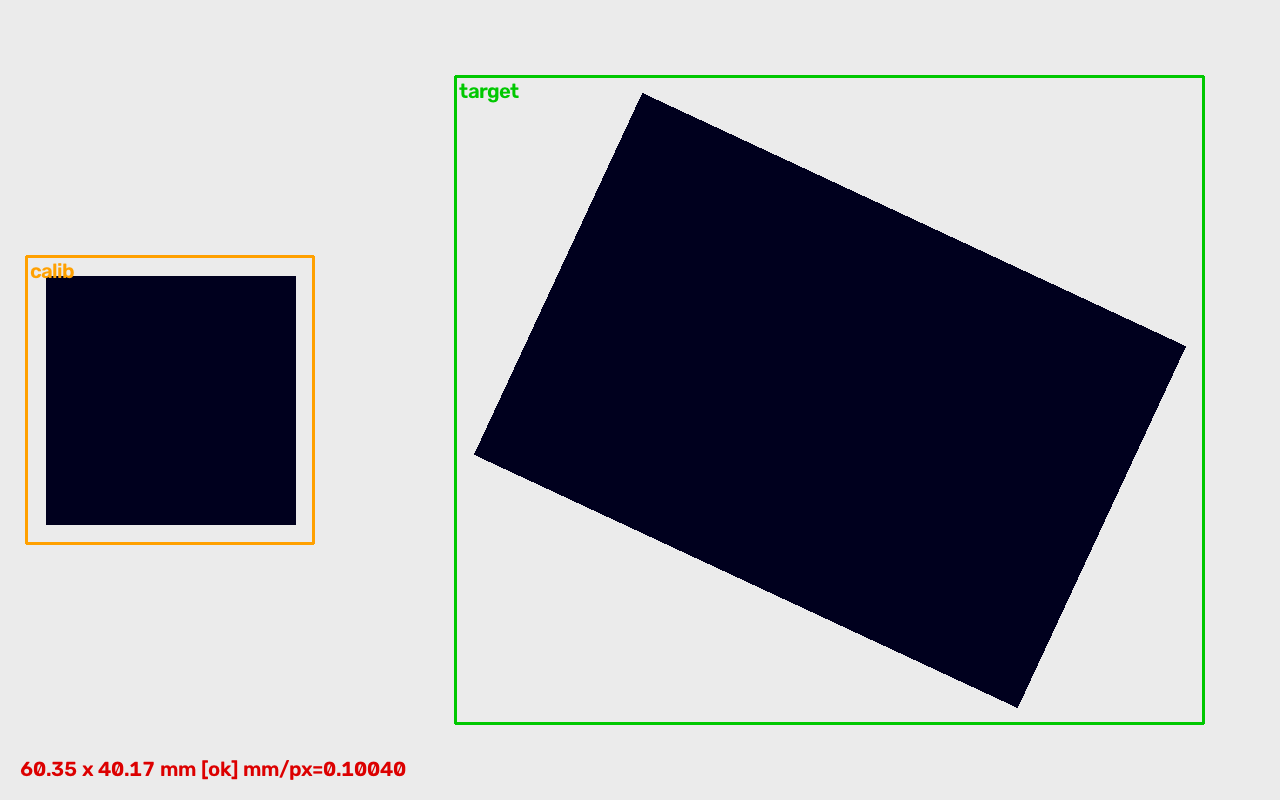
尺寸场景由 evaluation/make_dimension_fixture.py 按已知 mm/px 合成,真值来自生成参数,不是真实工位照片。
需要哪些硬件
一个工位三样东西:相机、质检主机、接收判定的系统。
① 相机——任意 RTSP 或 ONVIF 摄像头,USB 摄像头或录制文件也可以。型号不限,要求整块板或整件装配体在画面内,并且建模板后取景不再变。
② 质检主机——决定一台主机能接几个工位。
| 质检主机 | 加速器 | 当前下发的检测器 | 实测路数 | 什么时候选它 | |
|---|---|---|---|---|---|
 | reComputer J3011(Orin Nano 8GB) 单工位质检主机 | Orin GPU | YOLOX-Tiny 640²,TensorRT FP16 | 单路,67 h 长稳 | 单个工位 |
 | reComputer J4012(Orin NX 16GB) 多工位聚合质检主机 | Orin GPU | YOLOX-Tiny 640²,TensorRT FP16 | 8 路稳定 / 12 路下降 / 24 路失败 | 一台主机接多个工位;精度与速度数据都在这个模组上实测 |
多路容量:每路 640² / 10 fps,每级跑 5 分钟,整轮跑两遍,测试期间 MQTT 与 Modbus 关闭。两个出口都开时,可带路数低于 8。
两款 reComputer 都有无风扇工业形态(reComputer Industrial J3011 / J4012),模组与运行时相同,可装进控制柜。
③ 其余条件——做尺寸判定需要一个与被测面共面的标定物(ArUco 标记,默认 DICT_4X4_50,或任意已知宽度的参考物);相机与主机之间走以太网;再加一个 Modbus TCP 主站(PLC)和/或 MQTT 消费方。主链路不需要外网。
选型排他边界
- 单工位 vs 多工位:J3011 面向单工位单相机质检;若单台主机需要同时承载多个检测工位(>2 路并发)或高帧率拍摄,建议选配 J4012。
- 模型动态下发与在线调优:Hailo-8 方案需在设备外编译固化模型文件,若现场需要高频直接在线微调或直接加载 PyTorch/ONNX 动态模型,应优先选择 Jetson 系列。
现场怎么部署
先固定相机和光学,再装软件。
一、装硬件:先固定相机
期望件 ROI 按画面坐标保存。相机移动、重新安装或重新对焦后,整份 assembly.expected[] 模板都要重建。产线上动过相机,就给这个工位重建模板。
整块板或整件装配体要在画面内。做尺寸判定时,标定物放在与被测面相同的平面上;工作距离不同会直接变成测量误差,系统不会报错。没有标定物时,尺寸段报 uncalibrated、Modbus HR 11 = 4,不输出数值。
二、装软件
逐设备的操作步骤在可部署方案页,按现场条件选完配置后可以直接下载对应的应用包。
两条路径流程相同:
- 选套餐与主机。
摄像头 + reComputer J30 / J40(Orin)或摄像头 + reComputer R2000 系列(Hailo-8)。难度为高级,首次安装预留约 60 分钟。 - 部署质检运行时(必需)。Orin 路径首次部署时在设备上构建 TensorRT engine,约 5 分钟,engine 与这台设备、这个 TensorRT 版本绑定。Hailo 路径的 INT8 HEF 在设备外编译、部署时下载,板上不用构建,但要满足三个前提:Python 次版本匹配;HailoRT 4.21.x 的驱动、用户态库、Python 绑定三处版本一致;内核参数
hailo_pci force_desc_page_size=4096。 - 配置尺寸标定(可选)。不配置时缺件链路照常运行,尺寸段报
enabled: false或uncalibrated。 - 看判定结果(可选)。8080 端口的本地 Web 面板显示健康计数、最近事件,以及带检测框与缺件 ROI 的 MJPEG 预览。接 PLC 之前先在这里确认相机拍到了该拍的区域。
- 用 SAM2 标注工具生成期望件清单(可选)。工具跑在离线工作站上,不在边缘设备上,也不进帧循环;人工画框,SAM 2.1 Hiera-Small 生成像素 mask,再扩成装配 ROI。另有不需要 GPU 的 Otsu-flood 后端。
上线前把 assembly.expected[] 换成你自己的装配位。随包的期望件清单是用一张 DeepPCB 图生成的,只用于跑通链路。
有哪些接口
数据从质检主机上三个接口输出,全部由主机本地提供。
- 已经按 OK/NG 线圈动作的 PLC——读 Modbus TCP,端口 502、unit 1。HR 0–7 与表面质检方案 v1 的布局相同,已有程序不用改;新增信息在 HR 8–11。
- MES 或历史库——订阅 1883 端口上的
<设备名>/inspection/<流编号>/results。每处理一帧一条 JSON 事件,schema2.0.0,发布前做契约校验。 - 操作工或调试工程师——8080 端口的 HTTP 面板。
<设备名> 在部署时填写,是主题的第一段,按产线、工段或工位命名,同一 broker 上的多台主机互不覆盖。流编号同时写在 payload 里,下游不必解析主题就能判断来源。
完整接口表
| 类型 | 位置 | 内容 | 备注 |
|---|---|---|---|
mqtt | 1883,<设备名>/inspection/<流编号>/results | verdict、verdict_reasons、defect_count、detections[]、assembly(enabled、expected_count、matched_count、missing_count、extra_count,以及逐条缺失项的标签与 ROI)、dimension(enabled、calibrated、mm_per_pixel、out_of_tolerance_count、带逐项状态的 measurements[]) | schema 2.0.0;两段始终存在,模块在该路关闭时为 enabled: false |
modbus_tcp | 502,unit 1,Coil 0/1 + HR 0–11 | Coil 0 = NG、Coil 1 = OK(互斥)。HR 0–7 同契约 v1:主缺陷类别、缺陷数、bbox ×10000、心跳。HR 8 = 缺件数,HR 9 = 多余件数,HR 10 = 测量 mm ×100,HR 11 = 公差判定码 | 寄存器在同一把锁内先于线圈写入 |
http | 8080,/healthz /events /preview.mjpg | 帧率、推理耗时、缺件与尺寸失败计数;最近事件;带框与 ROI 的 MJPEG 预览 | 本地面板,无鉴权 |
HR 11 公差判定码:0 ok、1 undersize、2 oversize、3 not_found、4 uncalibrated。
verdict_reasons 是列表,四条原因(defect、missing、extra、dimension_out_of_tolerance)可同时出现。ROI 按路配置(sources[].assembly 与 sources[].dimension)。用标注工具生成的 assembly 段带 roi_profile_sha256,标明现场跑的是哪一份 ROI profile;手写 ROI 时省略或为 null。
{
  "schema": "2.0.0",
  "device": "assembly-station-01",
  "stream": "cam_pcb_top",
  "timestamp": 1729000000.456,
  "verdict": "NG",
  "verdict_reasons": ["missing"],
  "defect_count": 0,
  "detections": [],
  "assembly": {
    "enabled": true,
    "expected_count": 6,
    "matched_count": 5,
    "missing_count": 1,
    "extra_count": 0,
    "missing_items": [
      {"label": "capacitor_c12", "roi": [120, 240, 160, 280]}
    ]
  },
  "dimension": {
    "enabled": true,
    "calibrated": true,
    "mm_per_pixel": 0.125,
    "out_of_tolerance_count": 0,
    "measurements": [
      {"name": "pcb_width", "value_mm": 60.05, "status": "ok"}
    ]
  }
}
读字段时注意三点:
HR 10 = 0时先读 HR 11。3和4表示没有可读的测量值,不是量到 0 mm。- v2 里
verdict = NG时defect_count可以是 0。 有缺件或尺寸超差都会判 NG。 - 线圈与寄存器只在写入侧是同一次采样。 线圈和寄存器分两个 Modbus 请求读时,在高判定率下可能读到两次判定的数据,约 20 次判定/秒时实测出现过。在意这一点就先轮询寄存器,把线圈当触发信号。
一台主机接多路时,Modbus 寄存器里是最近一次判定,可能来自任一路;逐路结果从 MQTT 取。包里的 MQTT broker 是本地匿名的,正式部署改为指向带凭据的 broker。
性能与实测数据
速度与时延
「检测器吞吐」只含检测调用;「全链路」含判定合并、Modbus、MQTT 与契约校验,不节流;「端到端」是节流到 10 fps 产线节拍时,从采集到写 Modbus 线圈。
| 设备 | 模型 / 精度 | 检测器吞吐 | 全链路 | 端到端 capture → Modbus 线圈 |
|---|---|---|---|---|
| reComputer J40 系列(J4012,Orin NX 16GB) | YOLOX-Tiny 640²,TensorRT FP16 | 95.06 FPS(detect() P50 10.52 ms) | 89 FPS(P50 42.9 ms) | P50 10.92 ms / P99 11.18 ms;3000 个样本,丢帧 0。整机从零部署(engine 在设备上构建)后:P50 9.81 ms / P95 10.18 ms,n=300 |
| reComputer R2000 系列 + Hailo-8 | YOLOX-Tiny 640²,HailoRT INT8 HEF | 硬件 106.75 FPS(hailortcli run);应用层 94.02 FPS(P50 10.64 ms) | 43.92 FPS | P50 11.89 ms / P99 16.08 ms |
条件:Orin 检测器数字在 60 帧预解码画面上计时 500 次,其中 engine execute 约 6.3 ms,其余是 letterbox 加 CPU NMS。多路容量在 reComputer J40 系列(J4012)上实测:8 路稳定 / 12 路下降 / 24 路失败;每路 640² / 10 fps,每级跑 5 分钟,整轮跑两遍,MQTT 与 Modbus 关闭。reComputer J30 系列(J3011)单路 10 fps 连续运行 67 h,端到端 P50 11.45 ms。
复现:solutions/edge_inspection_assembly/evaluation/(Hailo-8:evaluation/runs/2026-09-06-rpi-hailo/results.md)
检测精度
| 指标 | 数值 | 条件 |
|---|---|---|
| mAP50,reComputer J40 系列,TensorRT FP16 | 0.9876 | DeepPCB6 val,205 图 / 1158 框 / 6 类;阈值 0.35 下 P 0.9284 / R 0.9741,FP 87 / FN 30,整帧漏检 0 |
| mAP50-95,reComputer J40 系列(整机从零部署) | 0.8207 | 同一 val 集;CPU 参考 0.8213 |
| mAP50,reComputer R2000 系列 + Hailo-8,INT8 HEF | 0.9858 | 同一 val 集;与 CPU 参考相比 −0.0018 |
| mAP50,Hailo Dataflow Compiler 模拟器,INT8 | 0.9924 | 20 张 val 图 / 118 框,不与 205 图两行直接比较;CPU、native、quantized 三者 mAP50 / P / R 相同,逐框 CPU ↔ quantized 119/120 匹配 |
数据集 DeepPCB(MIT),六类(open / short / mousebite / spur / copper / pin-hole),不随包分发。
复现:solutions/edge_inspection_assembly/evaluation/(模拟器:evaluation/runs/2026-09-05-m3-hef/)
缺件与尺寸
| 项目 | 结果 | 条件 |
|---|---|---|
| 缺件真值闭环 | 模板帧 6 / 6 匹配;换板后 6 / 6 报缺失 | 期望件清单由一张 val 图的真值框生成(ROI = GT 框 × 1.6,6 条);换板后 verdict_reasons 里 missing 与 defect 并列出现 |
| 尺寸误差(ArUco 标定) | 最差相对误差 0.65%,预算 1% | 合成 ArUco 场景,不含镜头与照明误差;长边 60 → 60.241 mm(+0.40%),短边 40 → 40.261 mm(+0.65%);公差 ±1.0 mm,判 ok;未压缩 PNG 与 mp4v 编码后数值一致 |
| 单路长稳 | 67 h 连续运行,0 丢帧 | reComputer J30 系列(J3011),单路 10 fps;起跑基线 RSS 256–259 MiB,结温 61–62 °C,重启 0 |
复现:evaluation/make_dimension_fixture.py、evaluation/smoke_cpu_dimension.py;长稳档位 boundary.soak.yaml
运行时与关键参数
| 设备 | 模型 | 精度 | 运行时 | 模型怎么到设备上 |
|---|---|---|---|---|
| reComputer J30 / J40 系列 | YOLOX-Tiny 640² | FP16 | TensorRT | 首次部署在设备上构建 engine(约 5 分钟),与该设备、该 TensorRT 版本绑定 |
| reComputer R2000 系列 + Hailo-8 | YOLOX-Tiny 640² | INT8 | HailoRT 4.21.x | HEF 在设备外用 Hailo Dataflow Compiler 编译(optimization level 1 + Bias Correction),部署时下载 |
- 检测阈值:
0.35(评测配置) - 标定物:ArUco
DICT_4X4_50(默认),或任意已知宽度的参考物 - 判定原因:
defect/missing/extra/dimension_out_of_tolerance可逐条关闭;extra需开启多余件上报
已知退化
- 相机移动、重新安装或重新对焦后,ROI 模板失效,要重建期望件清单。
- 标定物与被测面工作距离不同、零件倾斜、边缘对比度低,会产生尺寸误差、
not_found或uncalibrated,系统不报错。 - 精度来自 DeepPCB 裸板缺陷,人造缺陷边界清晰,六类也不是装配缺件;真实装配场景更难。
- reComputer R2000 系列的瓶颈在主机 CPU:全链路 43.92 FPS,相对检测器吞吐掉得比 Orin 多。
- 多路数字在 MQTT 与 Modbus 关闭时测得,两个出口都开时可带路数低于 8。
数据与素材出处
- DeepPCB——github.com/tangsanli5201/DeepPCB,MIT 许可。用于训练随包检测器,也是上文所有精度数字的 val 集。MIT 许可允许再分发与商用,要求版权声明随副本与衍生作品一起传递,署名随包内
gallery/ATTRIBUTION.md一起分发。图像是裸板铜箔层的二值化灰度扫描件,不含人物,也不含可识别客户的内容。数据集不随包分发。 - YOLOX——github.com/Megvii-BaseDetection/YOLOX,Apache-2.0。检测器主干。不含 Ultralytics 的代码与权重,没有 AGPL 义务。
- SAM 2.1 Hiera-Small——github.com/facebookresearch/sam2,代码与权重均为 Apache-2.0。只被离线标注工具使用。
- 尺寸样例图——合成图像,由本项目的
evaluation/make_dimension_fixture.py生成。不涉及第三方素材,无需署名。 - 架构图——按设备目录与输出接口绘制。
运行时代码是 Apache-2.0。随包模型训练在 DeepPCB 上,适用范围见页首说明。