端侧 AI 跌倒检测方案:搭建、部署与实测数据
辅助告警,不是医疗或人身安全认证设备,不能替代人工巡视。
这套方案是干什么的
房间里装一个摄像头,有人摔倒了,几秒内把消息推给该收到的人——护理站、家属的 Home Assistant、值班室的 NVR,或者你自己的系统。用在养老院、康复中心、居家照护、单人宿舍这类固定房间的场景。公开数据集上实测跌倒召回 95.8%,从摔倒到发出消息平均 1.4 秒,数据见下文「性能与实测数据」。
- 开源实现:github.com/suharvest/edgefallkit
- 选型与部署:可部署方案页
本地运行,视频不上云
识别、判定、发消息都在现场设备上完成,网络上只传几百字节的文字消息。断网照常告警,没有按摄像头计费的云端订阅。
设备开箱即用
装上对应设备的应用包就能出告警。模型、运行时和判定阈值随包冻结,不需要自己训练或调参。
已有摄像头和系统直接接入
已有 IP 摄像头走 RTSP,摄像头端不用改。告警走 MQTT:Home Assistant 自动发现,NVR 和护理呼叫系统订阅一个主题即可。
代码开源
各平台的模型转换、Docker 编排和判定权重训练脚本都在仓库里,可以用自己现场的录像重训判定权重。
真机演示
设备实际输出的画面:人身上叠着骨架,框上标着这个人的编号和当前状态,右上角是判定用到的三项特征命中了几项。
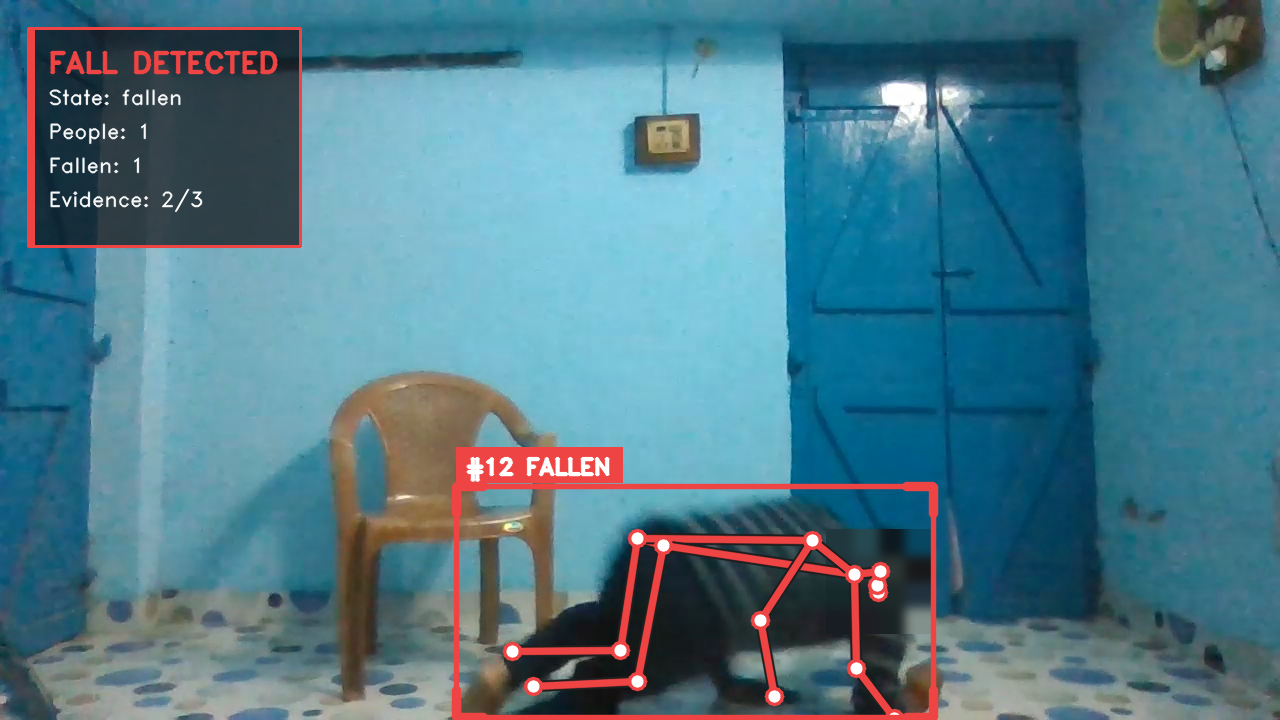
#12 FALLEN 是这个人的轨迹编号和当前状态,左上角的 Evidence: 2/3 是判定用的三项特征命中了两项。完整的状态跃迁动画在下面的部署步骤里。
告警面板(可选组件)
告警面板在 reComputer J30 / J40、RK、R2000 三个套餐里随 compose 一起部署,在两个 reCamera 套餐里是另装一台主机的可选组件。
跌倒检测器发布事件之后,告警面板负责后面的处理:每个房间是一个区域、各有自己的规则,告警开出来后由值班人在单页控制台上确认或驳回,确认后的告警带着操作者的名字,以 webhook 或 MQTT 消息发出去。用于养老机构、居家照护,以及告警事后需要追溯到人的现场。
三类告警,逐区域判定
检测器送来的跌倒事件;区域持续无人超过
no_person_timeout;区域里有人但 bbox 中心持续不动超过no_motion_timeout。卫生间和卧室给不同的超时。人工确认后再通知
取证窗口 5 秒,随后留给人工 60 秒。确认和驳回都记在按下按钮的那个人名下。
投递可审计
确认后的告警若 5 秒内未通知,转入 escalated 并每 30 秒重试。本机回放实测:4 秒断网后 3 条入队告警全部补投成功,重复投递 0。
通知里没有视频
只有告警 id、类型、区域、流编号、时间戳、操作者、幂等键。抓帧是一个默认关闭的开关。
控制台上能看到什么
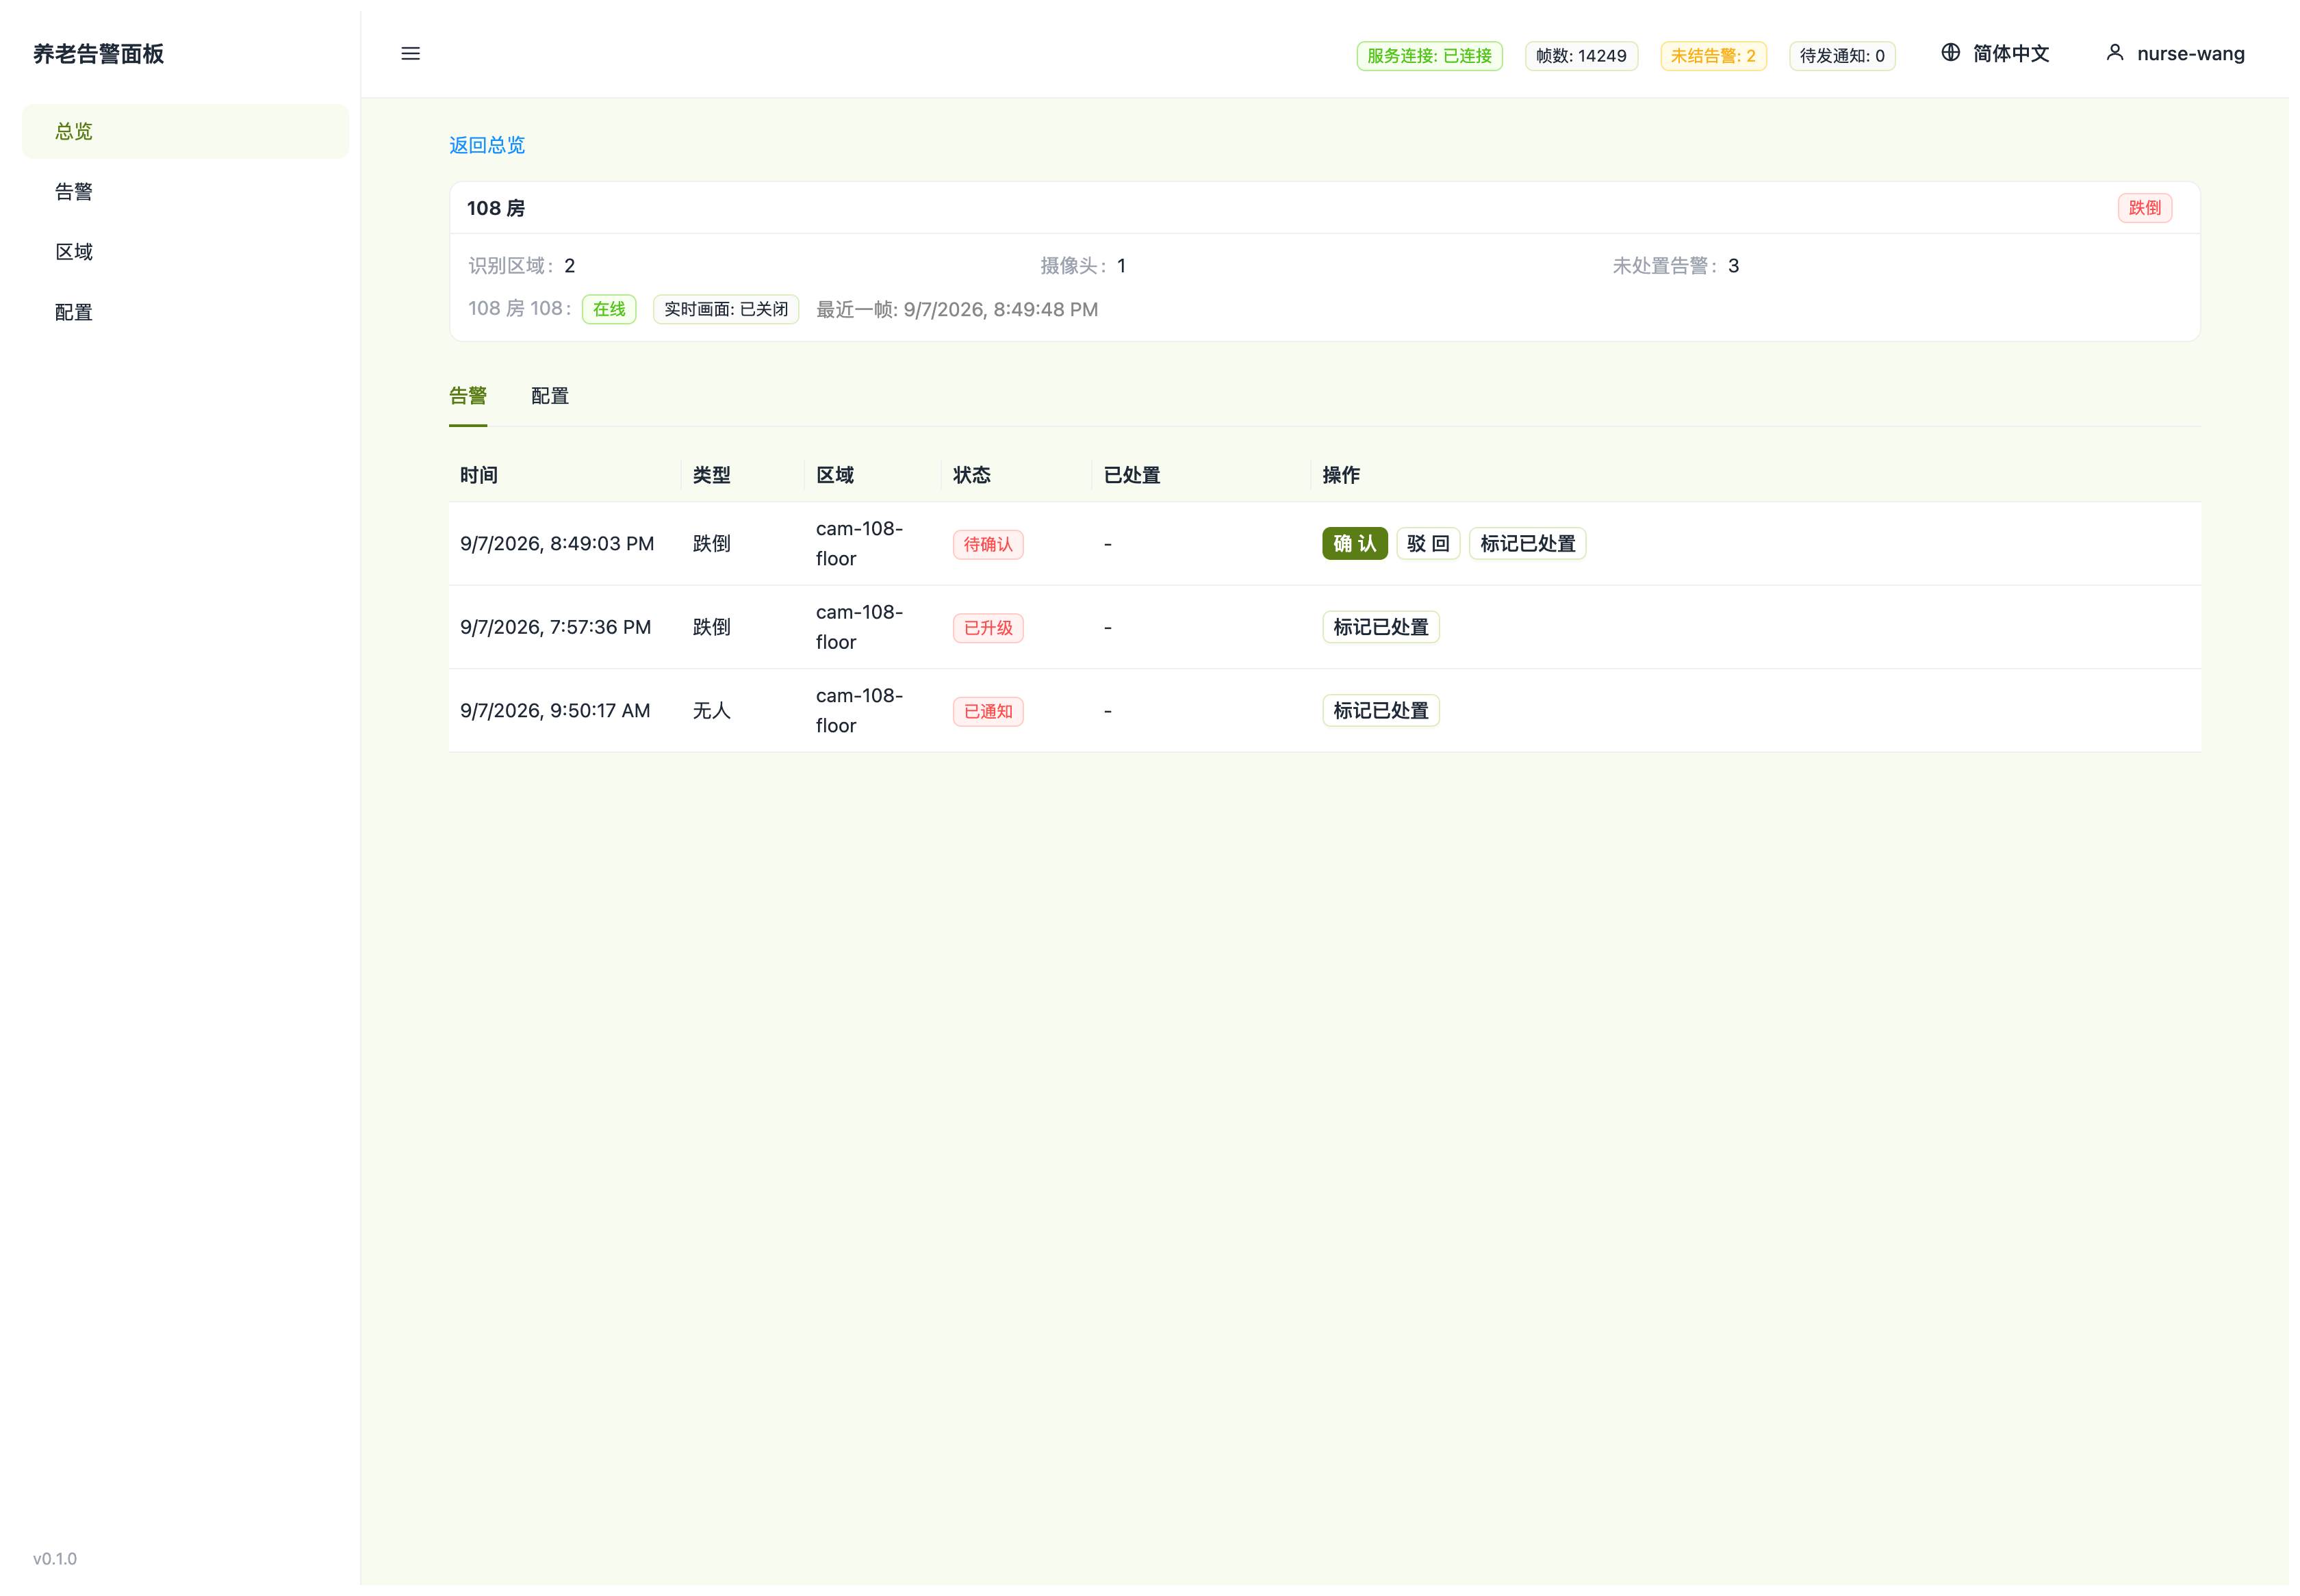
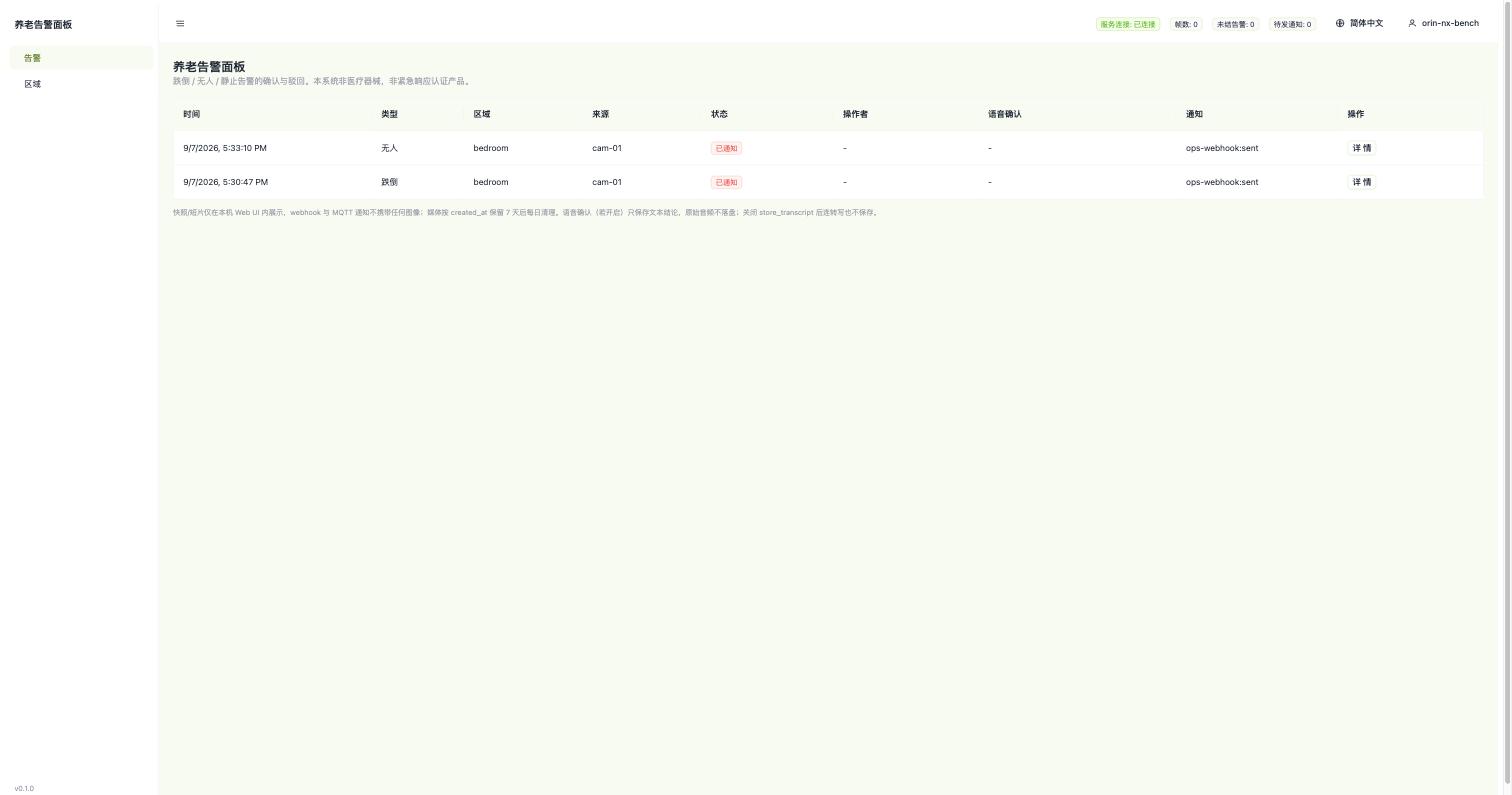
值班人只用确认控制台这一个界面:告警列表与每条告警的当前状态、启用语音确认时的判定结论,以及把操作者名字写进审计记录的「确认 / 驳回」按钮。控制台由告警服务在 HTTP 8080 上提供。
下面的控制台截图用的是回放数据:合成的 bbox 与跟踪数据,画面里没有摄像头影像和人像。
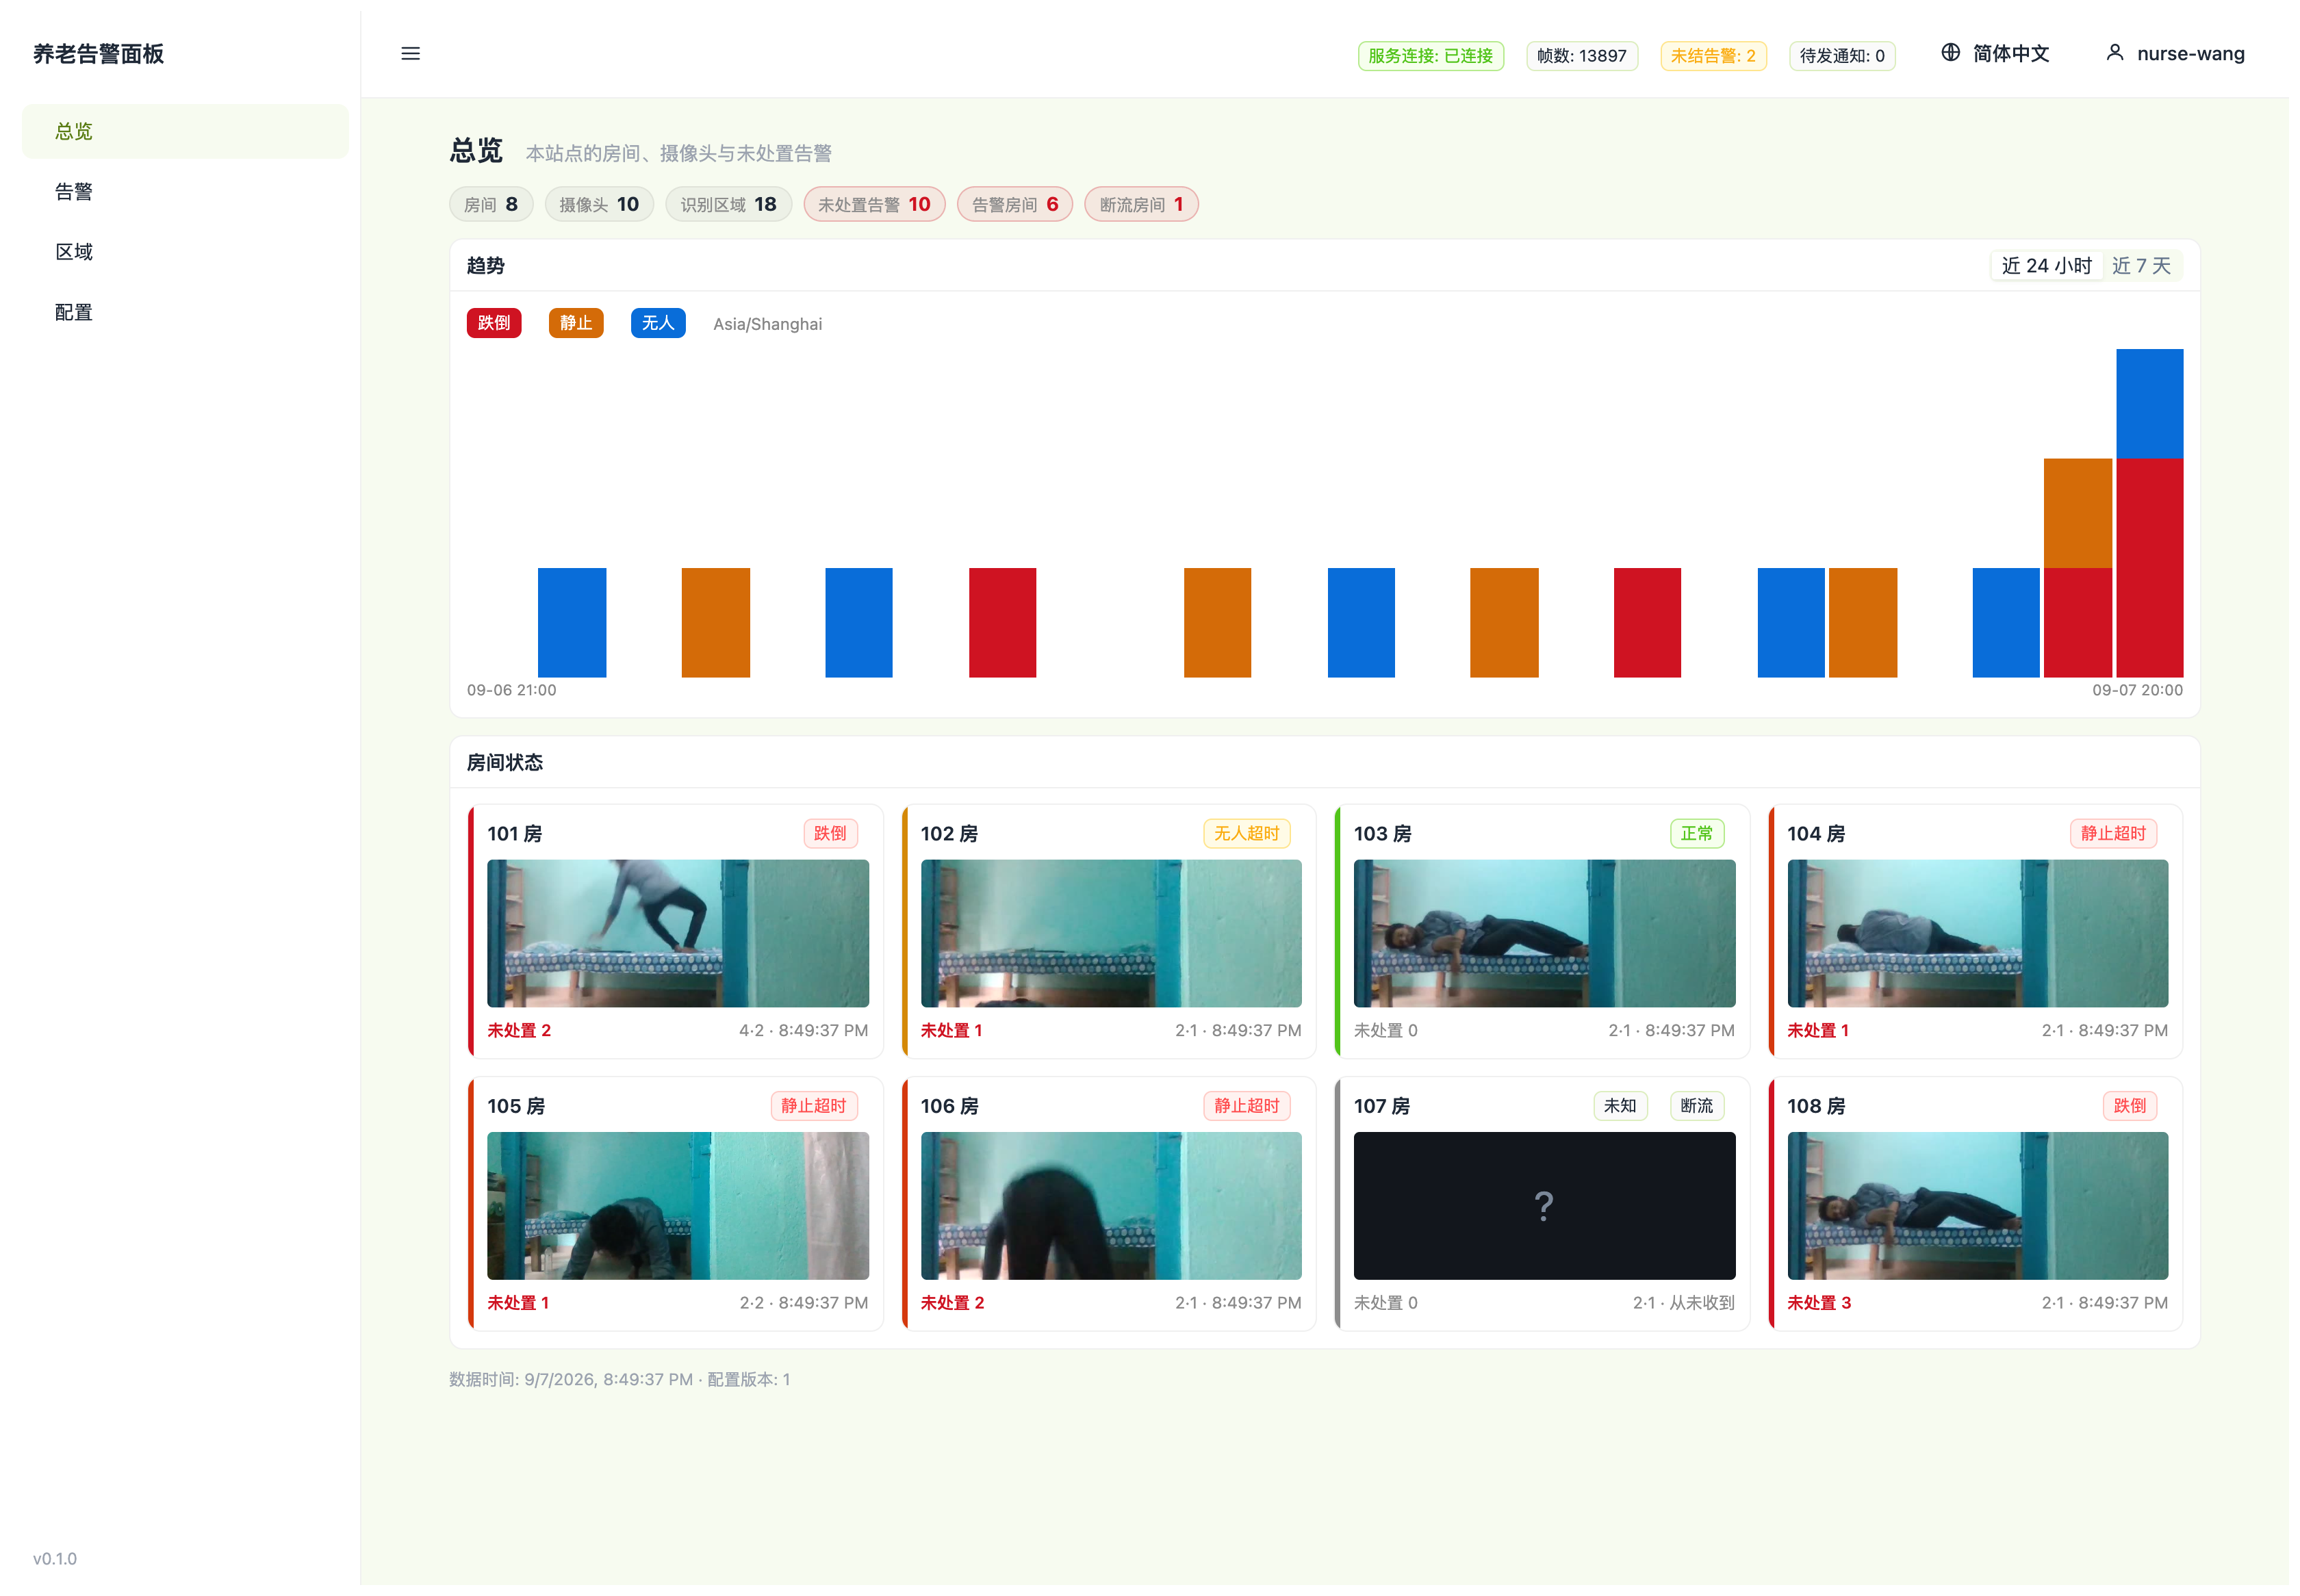
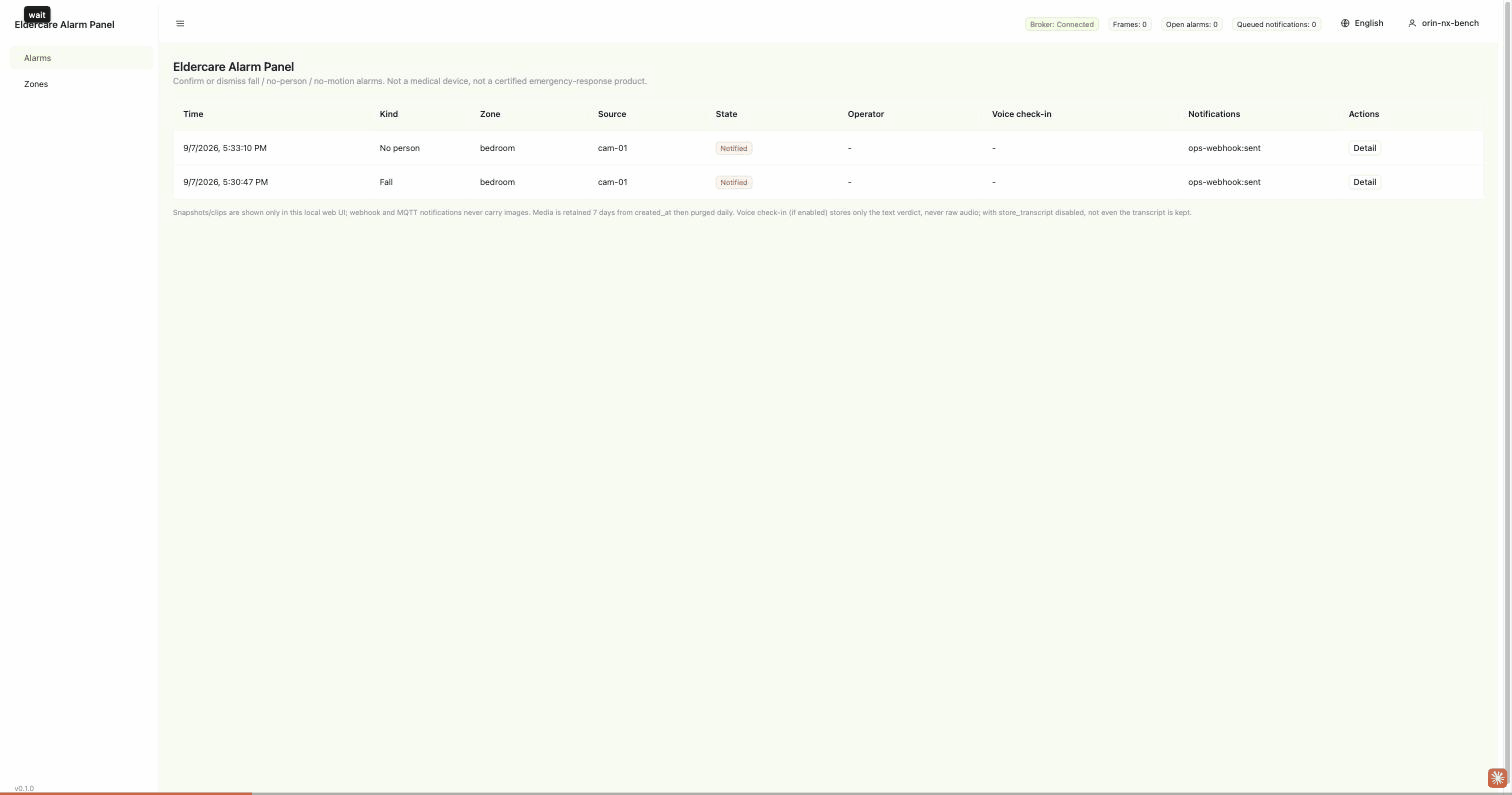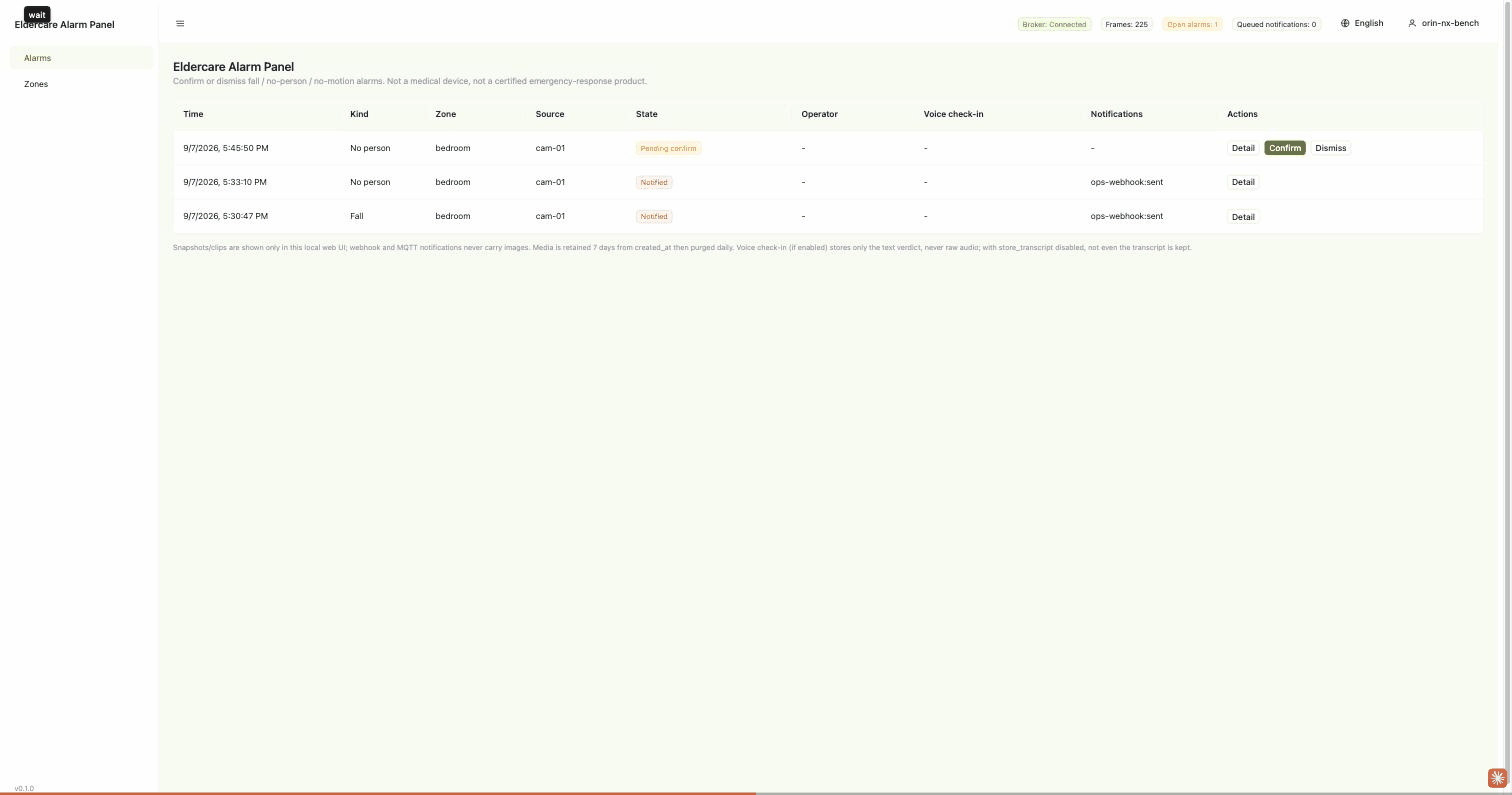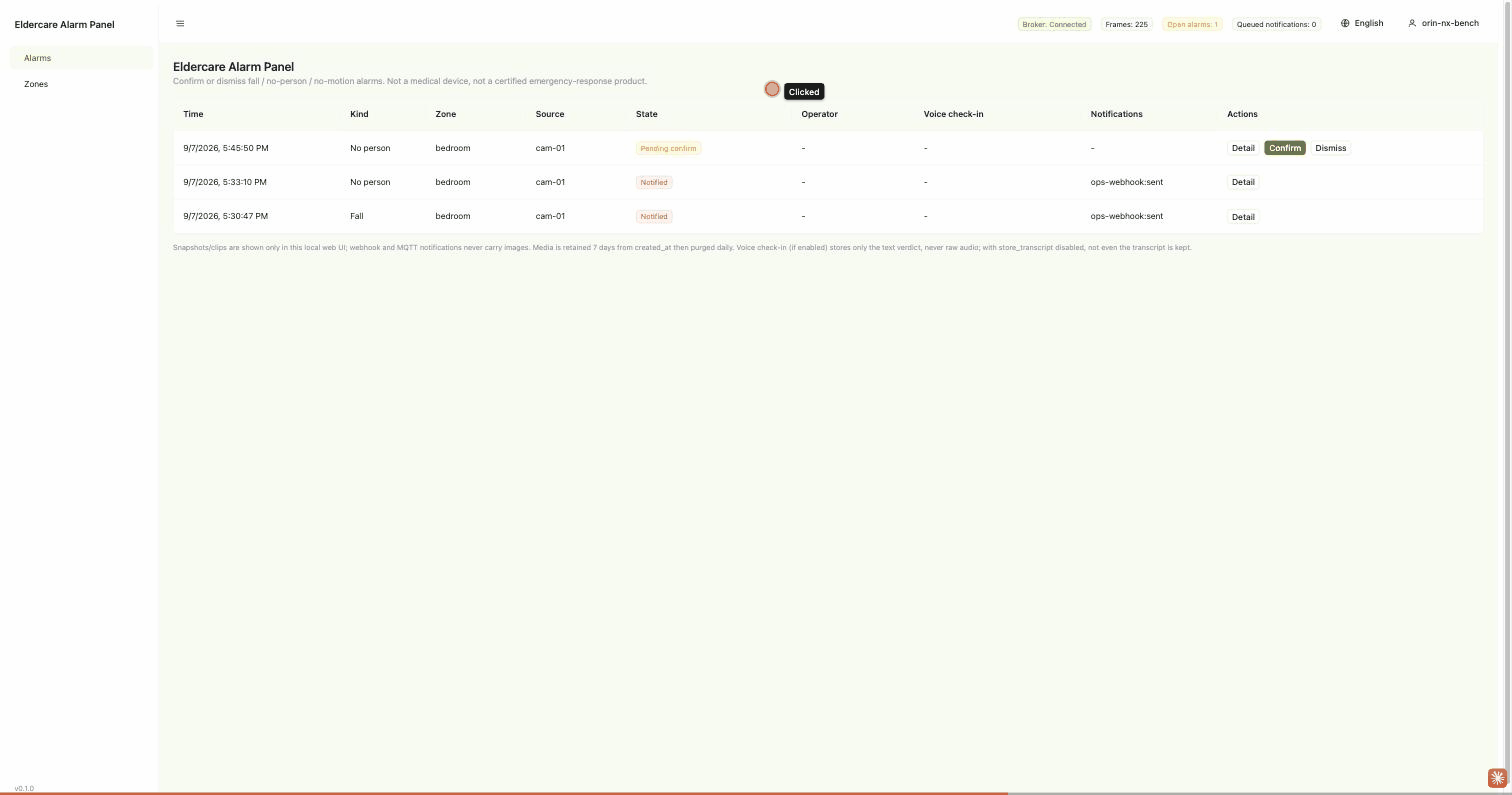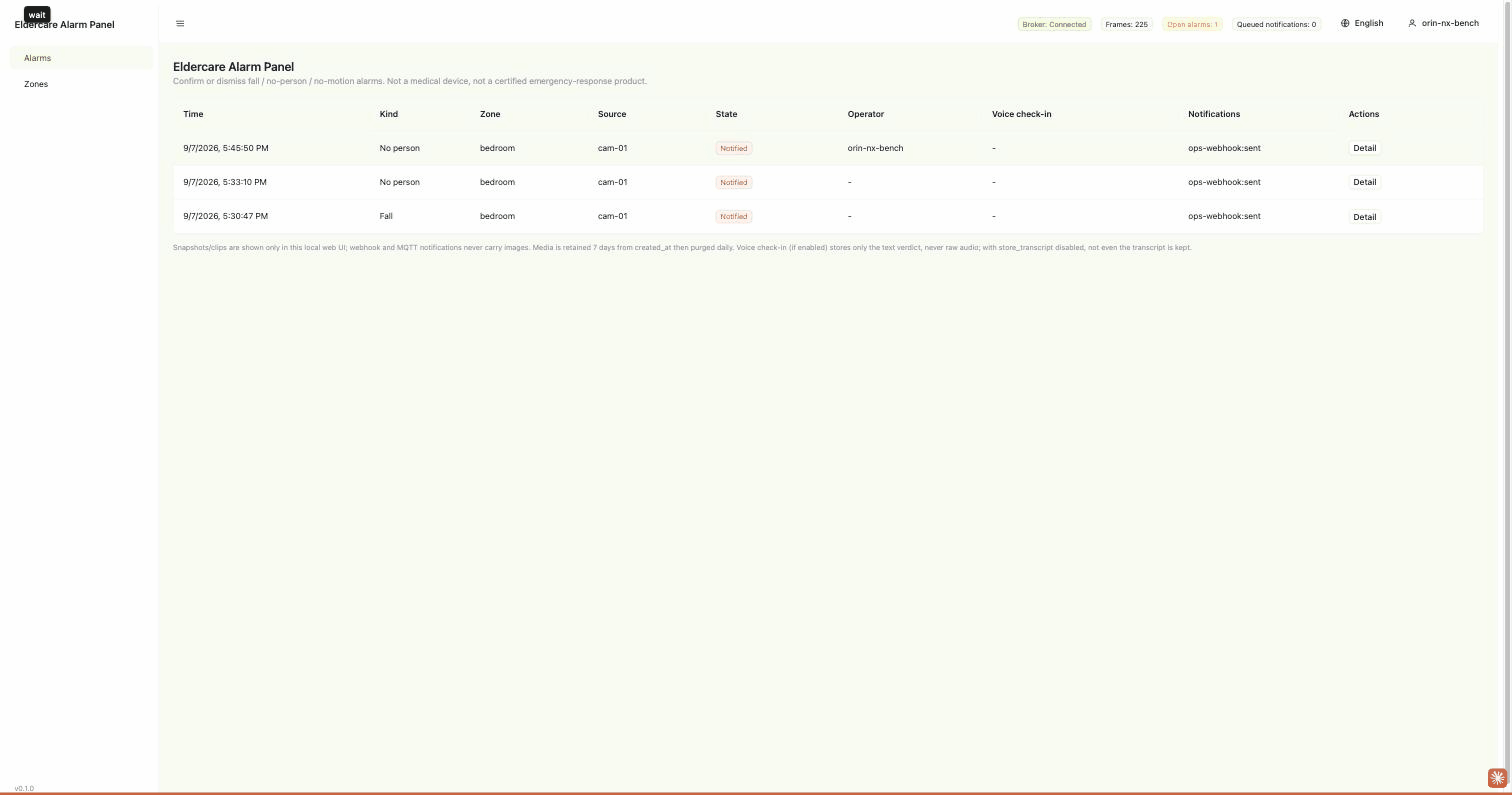
一条告警展开后是它的完整经过——事件时间、状态转换、以及是谁按的确认。
需要哪些硬件
两样东西在现场:出画面的摄像头,和跑识别的主机。
① 摄像头 — 已经有 IP 摄像头就直接用,接 RTSP 流,摄像头那边一个字不用改。没有的话,reCamera 2002 / Pro 把摄像头和算力做在一台里,通电就能用。
② 检测主机 — 跑识别和判断的那台,也决定你能接几路、花多少钱。已有摄像头时它是单独一台;用 reCamera 时它就是摄像头自己。
| 检测主机 | 一台接几路 | 什么时候选它 | |
|---|---|---|---|
 | reCamera 2002 / Pro 摄像头与算力一体 | 1 | 一个房间,最快跑通一条告警 |
 | reComputer RK3576 / RK3588 | 1 | 已经在用瑞芯微板卡 |
 | reComputer Industrial R2035-12(Hailo-8) | 16 | 需要一台管很多路 |
 | reComputer J3011 / J4012 Orin Nano / Orin NX | 7 / 8 | 多个房间,并想留升级余量 |
路数由加速器实测吞吐折算(见下文「路数折算」)。
除此之外只需要网络:设备与接收端在同一个局域网即可,不需要外网。
告警面板的主机
三样东西:产生检测事件的那一端、决定什么算告警的那台主机、接通知的系统。第三样是你自己的系统,所以真正要选的是前两样。
① 事件来源 —— 要么是你已有的 RTSP 摄像头,此时检测器会部署到告警主机上并指向你的流;要么是已经自己在跑检测器的 reCamera 摄像头,此时检测本身一点不变。
② 告警主机 —— 这台跑区域、超时、状态机、SQLite 审计存储、确认页面和投递队列。三个套餐里有两个还让它同时跑检测器。
| 告警主机 | 检测器跑在哪 | 什么时候选它 | |
|---|---|---|---|
 | reComputer J3011(Orin Nano 8GB) 检测器、告警服务、broker 与控制台都在一台 Jetson 上 | 同机,首次部署时构建 TensorRT 引擎 | 摄像头已经有了、现场还没有网关。三档里单机可带路数最多 |
| reComputer J4012(Orin NX 16GB) 同一套栈,更大的姿态模型 | 同机,用 YOLO11m 而非 YOLO11s | 房间数超过一台 J3011 能看的,或者想要更大的姿态模型。同一个套餐,部署表单里的另一个选项 |
| reComputer Industrial R2035-12(Hailo-8) 无风扇工业机箱 | 同机,HEF 已编译下发 | 主机要装进机柜或弱电井:无风扇、宽温、DIN 导轨或壁挂 |
 | reCamera 2002 一体化 AI 摄像头;告警服务放到你已有的机器上 | 摄像头上 | 现场还没有摄像头,或者摄像头已经在做检测。告警服务由人工拉起——部署表单里没有「自备网关」这个设备类别 |
其它前置条件:1883 端口上要有可达的 MQTT broker(Orin 与 Hailo 套餐会自己拉起一个,reCamera 套餐可以用摄像头已经在发布的那个);Orin 与 Hailo 套餐需要固定的室内机位;另外要有一个接收通知的 webhook 端点或 MQTT 订阅方。
语音确认(可选,默认关闭)
启用后,一条跌倒告警会让服务向房间里播报提示语并听几秒,与取证窗口并行。呼救、无应答、听不懂的回答都会立即确认告警;「我没事」默认不关闭告警,只把它标记为待复核。
需要的硬件:局域网内算力盒子上的 USB 麦克风与扬声器,加一个提供 TTS 与流式 ASR 的 OpenVoiceStream 实例。音频不走摄像头:两款 reCamera 都没有确认可用的麦克风,SG2002 跑不了本地 ASR。音频不落盘,持久化的只有判定结论、置信度、时延与转写文本;设 store_transcript: false 连文本也不留。
现场怎么部署
分两步:先把摄像头装对位置,再把软件装上去。
一、装摄像头
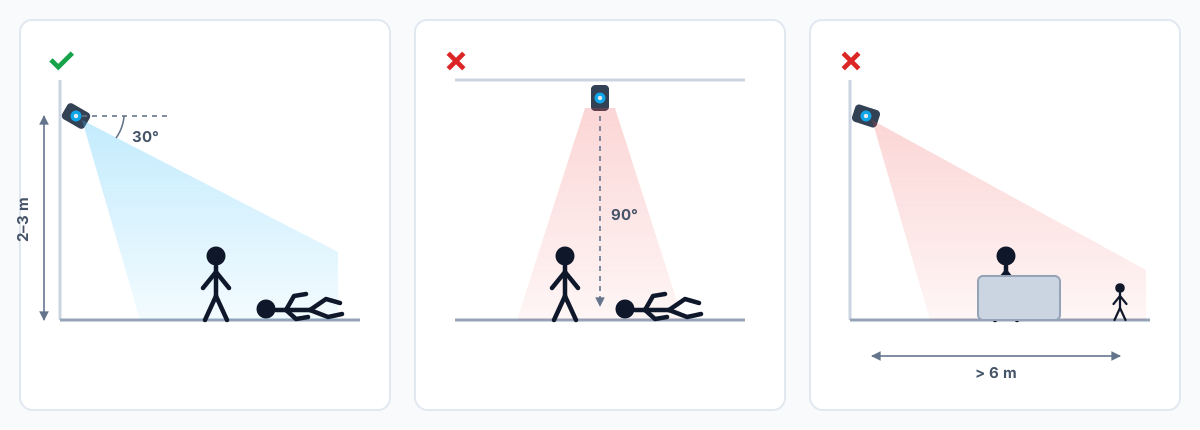
固定机位,离人 2–3 米,侧向或斜角,肩部和髋部要看得见。摔倒的过程必须发生在画面里:启动时人已经躺着,只报告姿态,不发告警。垂直往下拍、长走廊远景、家具挡住大半个人,准确率会明显下降。
二、装软件:四步
具体到每台设备的操作步骤在可部署方案页,那里按你的现场条件选完配置后可以直接下载对应的应用包。
- 选配置 — 在可部署方案页回答三个问题(有没有摄像头、离摔倒区域多远、要接几路),它会给出对应的设备组合。
- 装应用包 — 下载该设备的应用包装上去。模型、运行时和判定阈值都已经随包冻结好了,就是下面实测数据里评过分的那几组,不需要自己训练或调参。
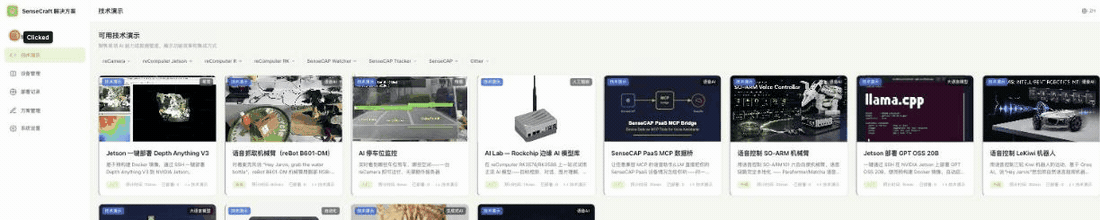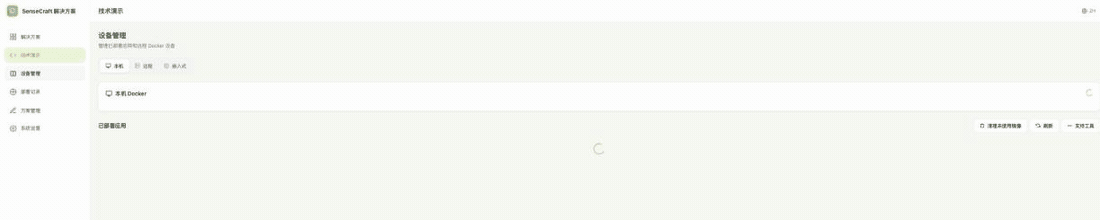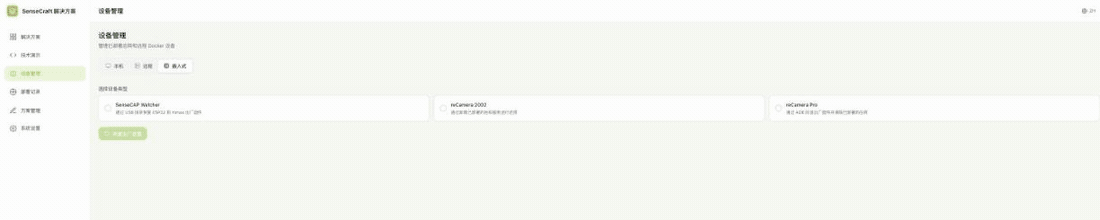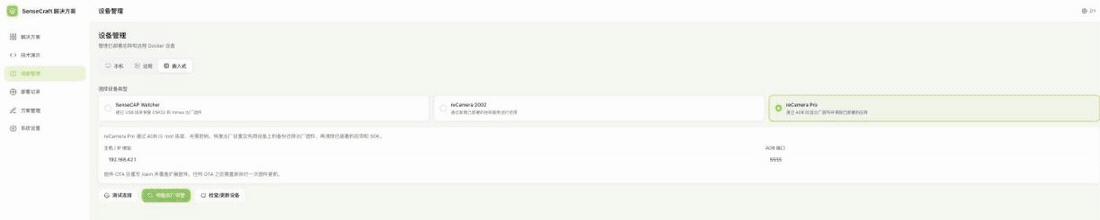
- 填两项配置 — 视频源地址(用 reCamera 可跳过)和设备名。设备名是消息主题的第一段,按房间或床位命名,同一个接收端上多台设备就不会互相覆盖。下图是部署平台的设备管理页:选「嵌入式」,填设备 IP 与 ADB 端口。
- 看预览确认机位 — 装完能在应用里看到实时画面,人身上叠着骨架和状态。先在这里确认摄像头确实看得到该看的地方,再往下接通知。下图是 reCamera Pro 的预览页,状态标签来自回放,不是实测记录,实测数字见「性能与实测数据」。
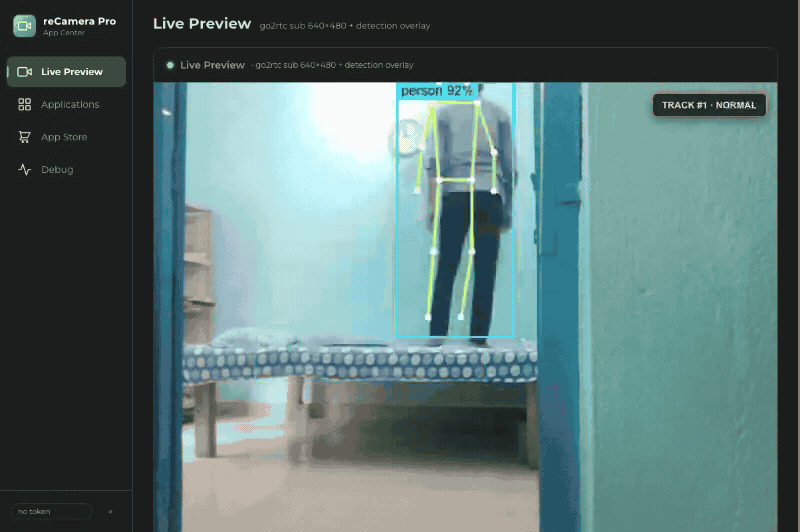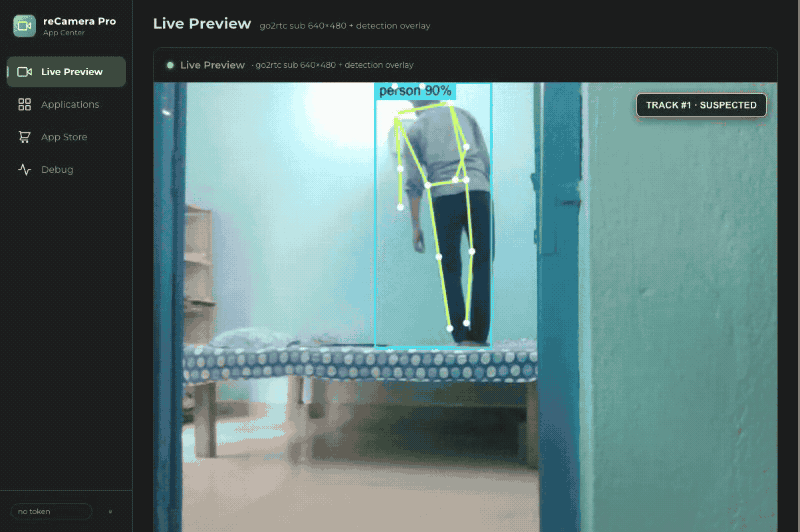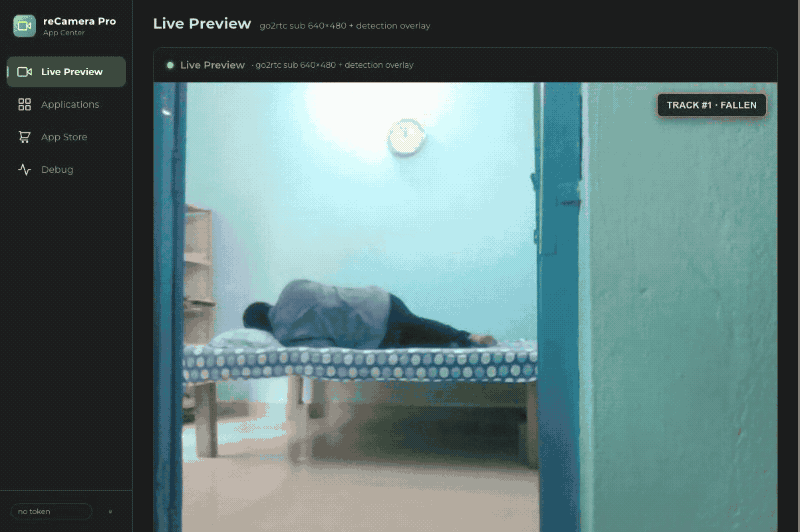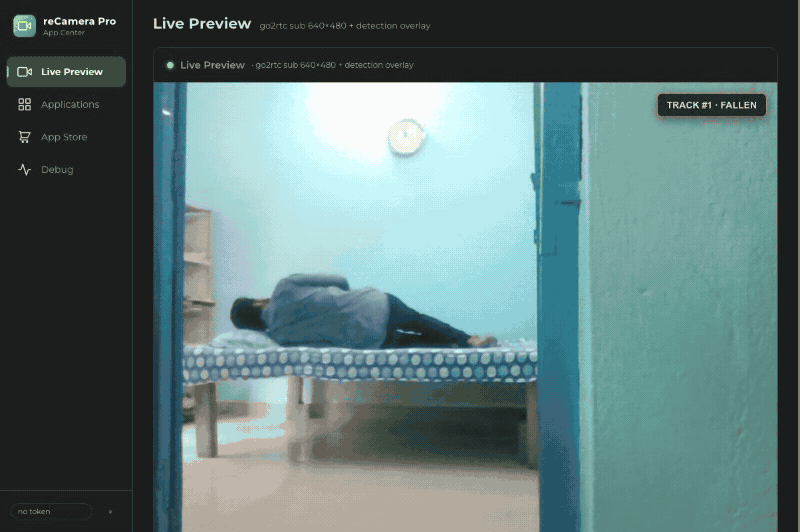
装完到跑通,reCamera 大约半小时;Jetson 因为首次要在设备上构建推理引擎会更久(实测 461 秒起)。
告警面板:区域与安装
分两部分:先把摄像头装到区域能成立的位置,再安装与配置。
一、摄像头与区域
移动或重新对准摄像头会让区域划分失效,且没有报错:矩形还在,但盖住的是房间里的另一块地方。摄像头有任何物理变动之后,逐个复核区域。
Orin 与 Hailo 套餐另外需要一个固定的室内机位,可能发生跌倒的路径上人体保持可见。检测器同样是 EdgeFallKit,机位要求与上文相同(2–3 m 的侧向或斜角机位,肩部和髋部可见)。
划区域时注意两点,否则会多出无效告警:
- 人在睡觉时
no_motion会触发,除非区域把床排除在外,或者把超时设得比一次正常小睡更长。这里的「运动」是被跟踪者 bbox 中心的位移超过motion_threshold,不是光流也不是关键点速度,被子下的小幅动作不算数。 - 遮挡会产生假的
no_person。 区域要等人再次被看到才重新布防,所以一次遮挡只产生一条告警。
二、装软件:四步
逐设备的操作步骤同样在上面的可部署方案页,选完配置后可以直接下载对应的应用包。
- 选配置 —— 配置器问现场装着什么、主机装在哪,回答完落到三个套餐中的一个。
- 装应用包 —— Orin 与 Hailo 套餐把检测器与告警服务一起部署;reCamera 套餐不为检测装任何东西,告警服务在你自备的网关上人工拉起。
- 填配置 —— 区域及其
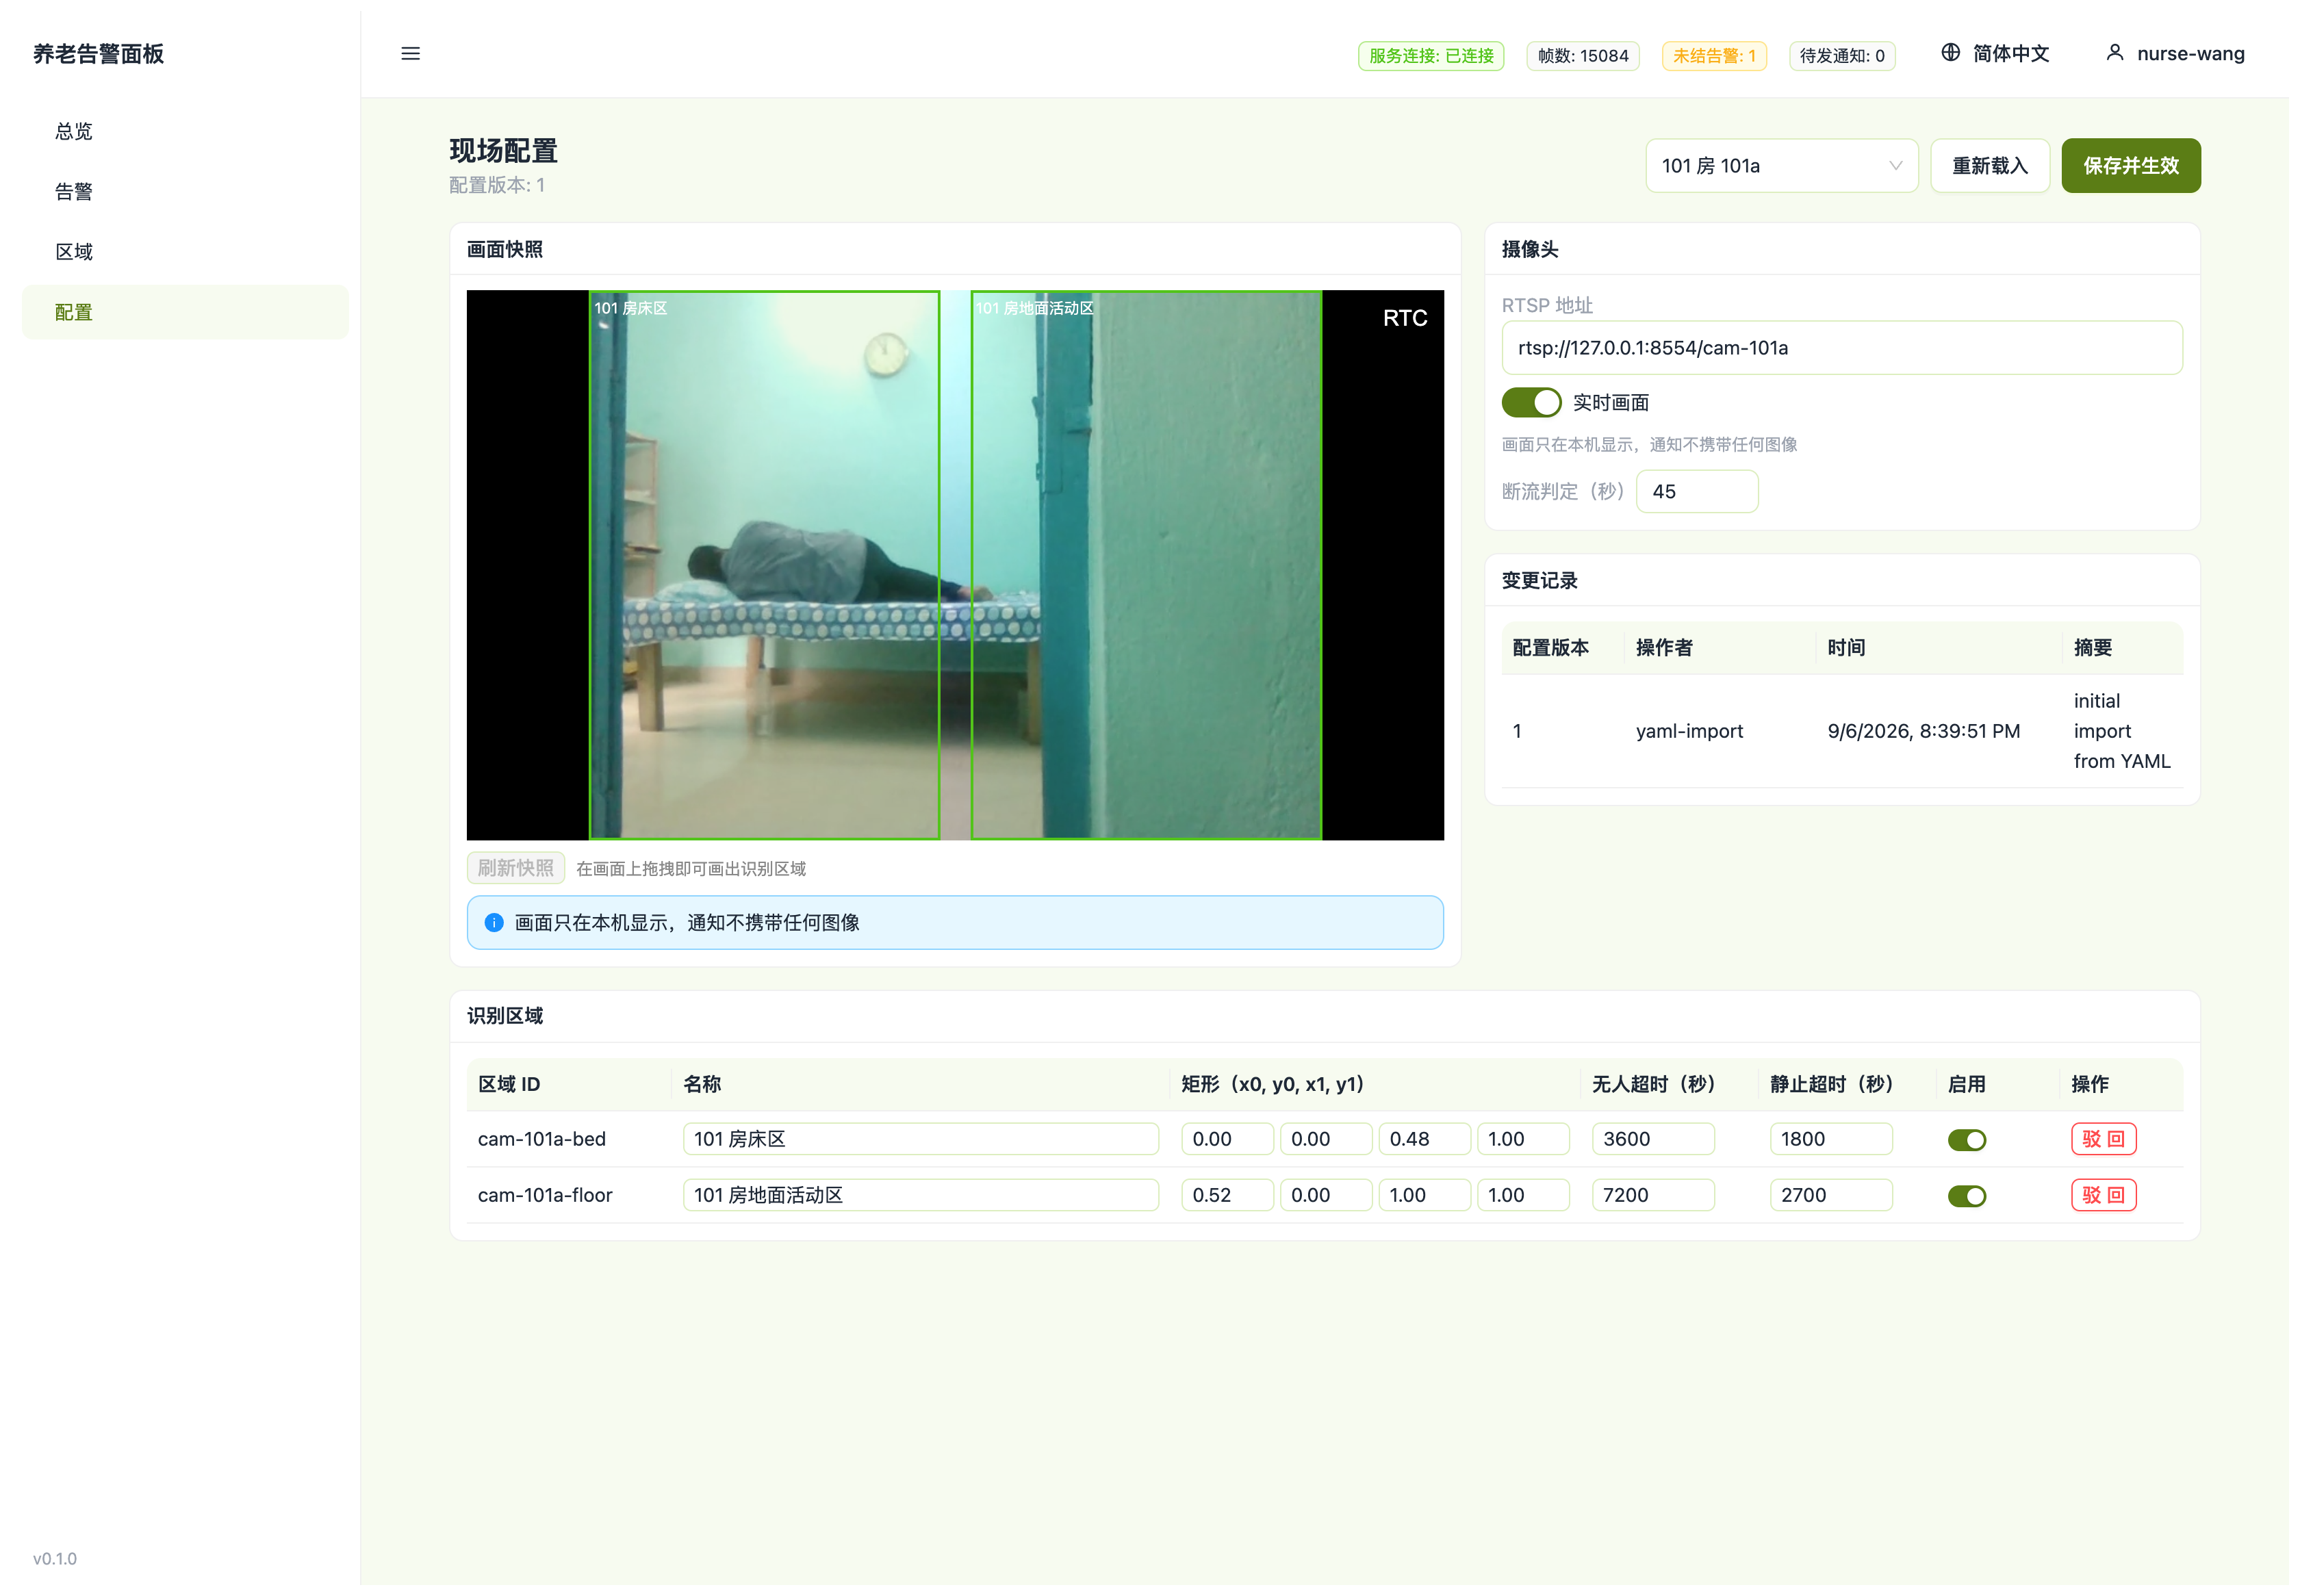
no_person_timeout/no_motion_timeout、状态机各段窗口、webhook 地址,以及构成主题第一段的设备名。区域直接在画面上拖出来,保存后立即生效:
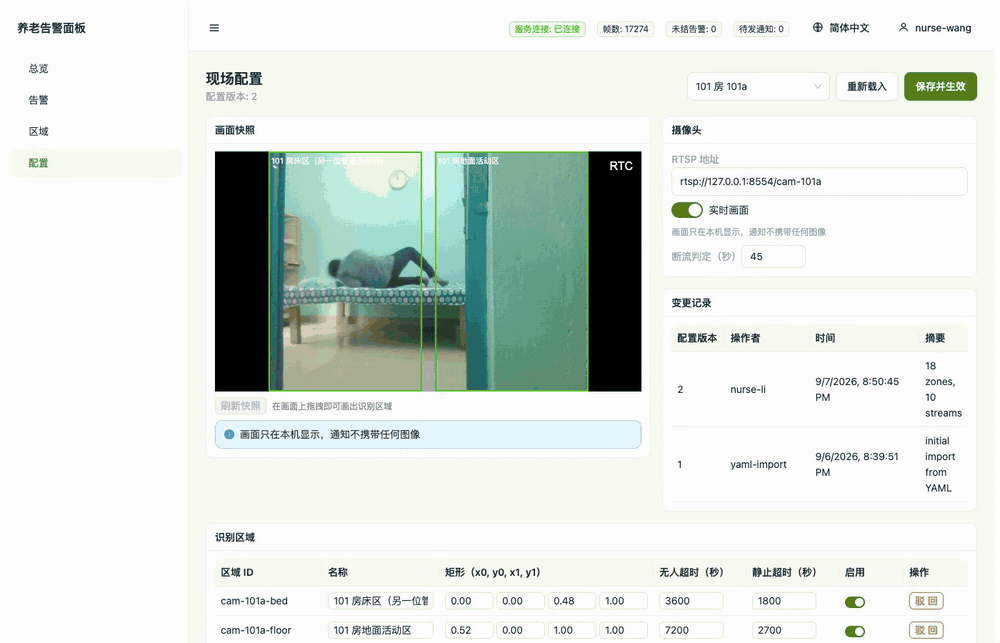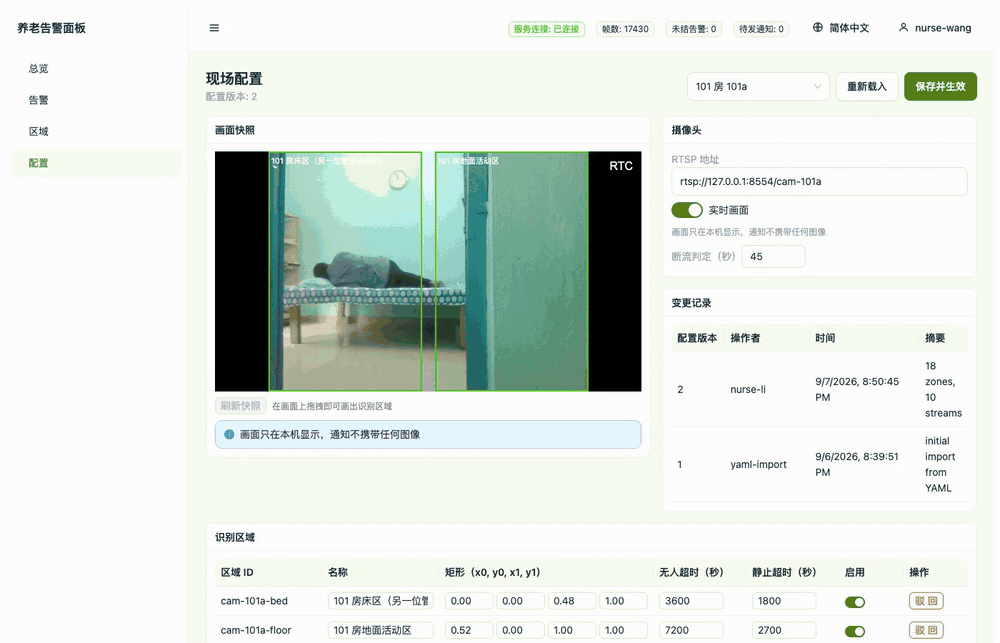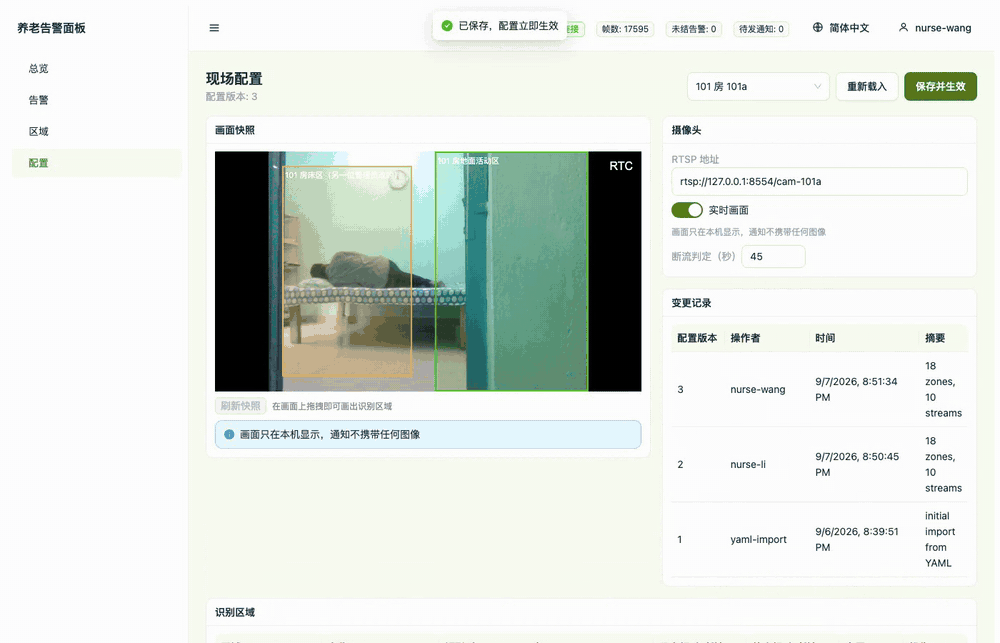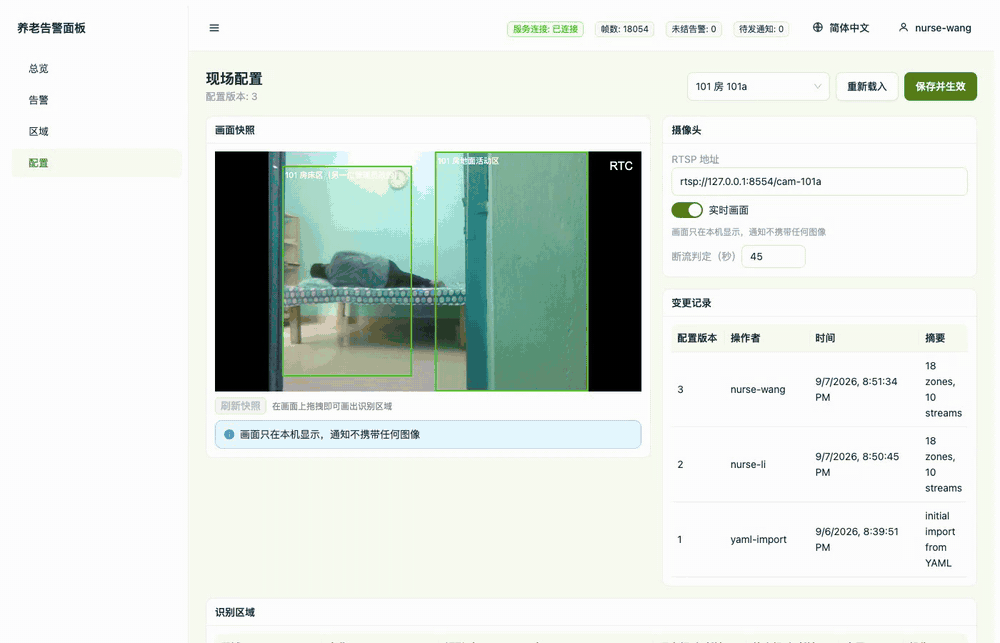
配置页左侧是该房间的实时画面,右侧是这个区域的两个超时值。摄像头离线时画面位置显示为快照回落,配置照样能改。
- 验证 —— 造一条测试告警并看它走完:告警出现在控制台里、有一次操作者动作记在它名下、webhook 端点收到一条带幂等键的 POST。下图是一次注入告警在控制台上从出现到被确认的全过程:
设备侧的日志与服务状态在设备控制台上看:
预计耗时 45 分钟,难度 intermediate。Orin 套餐最慢,因为首次部署要在设备上构建 TensorRT 引擎。
有哪些接口
设备把事件发到自己身上的 MQTT broker(1883),你的系统订阅就行。三种接法:
- Home Assistant — 不用配置。设备按自动发现协议广播,HA 里会直接出现跌倒传感器、当前状态、事件编号和在室状态四个实体,拿去接自动化即可。
- NVR / 护理呼叫系统 — 订阅
<设备名>/fall-detection/results。只关心「有没有人摔倒」的话,看 payload 里的fall_event——它只在进入跌倒态那一刻置位一次,所以一次跌倒只会触发一次,人躺着的整段时间不会反复触发。 - 自建系统 / API — 同上订阅,payload 里还带
person_count、fallen_count和每个人的track_id/state/bbox,够画自己的面板。reCamera 另外提供 RTSP 8554/live0取实时画面。
<设备名> 就是上一步填的那个,按房间或床位命名,同一个 broker 上多台设备互不覆盖。
完整的主题与 payload
| 主题 / 端口 | 内容 | retained |
|---|---|---|
<设备名>/fall-detection/results(多路为 .../results/{stream_id}) | 每帧一条 JSON:state、fall_detected、fall_event、event_id、person_count、fallen_count,以及 persons[] 里的 track_id / state / bbox | 否 |
<设备名>/fall-detection/status | online / offline,通过 MQTT 遗嘱消息发布 | 是 |
homeassistant/ | 自动发现配置——跌倒传感器、状态、事件编号、有人存在 | 是 |
RTSP 8554 /live0(reCamera) | 实时视频,供预览和 NVR 使用 | — |
流编号同时写在 payload 里,下游不必解析主题判断来源。
broker 也在检测主机上:reCamera 用自带的,reComputer 各配置随检测器一起拉起 eclipse-mosquitto:2,1883 端口由主机提供,不需要外部 broker,整条链路不需要外网。
告警面板的接口
要对接的只有告警服务这一个东西,它跑在告警主机上。按你手上已有的系统分三条:
- 护理呼叫系统或寻呼服务 —— 用 webhook。每条确认后的告警一次 POST,带告警 id、类型、区域、流编号、时间戳与操作者。去重请用幂等键,不要用时间戳。
- 以 MQTT 为主的现场 —— 打开告警总线,订阅
eldercare/alarm/<zone-id>,负载与 webhook 相同。默认是关闭的。 - 自建看板或记录系统 —— 轮询或读取 HTTP 8080 上的
GET /api/alarms,拿到完整告警记录,含状态历史与每条上的操作者。
幂等键的构成是 zone:kind:event_timestamp:global_event_id。stream_id 从消息负载里读、不从主题里解析,因此 broker 改写或桥接前缀不会把某个区域接错。告警记录(事件、状态转换、操作者与送达回执)留存 90 天。
完整的主题与 payload
| 主题 / 端口 | 内容 | 默认 |
|---|---|---|
HTTP 8080 GET /api/alarms、/ 页面 | 告警记录:id、kind、zone_id、stream_id、state、event_timestamp、operator。确认与驳回也在这一页 | 开 |
| HTTP POST 到你的 webhook 地址 | {"id":"a-17","kind":"fall","zone_id":"bedroom","stream_id":"cam-01","state":"notified","event_timestamp":1788581337237,"operator":"nurse-a"},另带幂等键请求头。没有快照,没有视频 | 填了地址即开 |
MQTT 1883 eldercare/alarm/<zone-id> | 与 webhook 相同的负载 | 关 |
MQTT 1883 <设备名>/fall-detection/results/<流编号> | 本服务消费的 fall_result_v1 流:stream_id、person_count、fall_event、每人 bbox | 输入,由检测器发布 |
state 字段:escalated 表示错过了通知期限,之后重试成功也不会回到 notified。看板不要把 escalated 显示成投递失败,它只说明超过了期限。
Orin 与 Hailo 套餐里 broker 跑在告警主机上,reCamera 套餐里跑在摄像头或网关上,链路不需要外网。随包的 broker 允许匿名连接,只适合可信局域网;设备要从局域网以外访问时,先加上凭据与 TLS。
性能与实测数据
以下是公开数据集上的设备实测数据,逐段原始报告与校验和在仓库 evaluation/ 下。源码含各平台的模型转换、Docker 编排与判定权重训练脚本。
准确率
六组已冻结配置的平均:准确率 85.8%,跌倒召回 95.8%,特异度 77.8%,F1 85.7%,平均告警延迟 1.4 秒。 单组准确率落在 81.5%–88.9% 之间。
这六组是 Jetson YOLO11s、Jetson YOLO11m、reCamera Pro、RK3576、RK3588、Hailo-8 各自冻结的配置;reCamera 2002 的 v0.2 基线(准确率 74.1%)不在平均里,它用的是更早一版时序权重。逐组明细见仓库的统一准确性表。
条件:数据集 GMDCSA-24 v2.1(MIT)按人划分,留出的 Subject 4 只评一次,共 27 段(12 段跌倒 / 15 段日常动作);视频统一 15 FPS;比标注跌倒起点早 0.5 秒以上的报警计为误报;每个平台用自己的姿态输出重训并冻结判定权重,不跨平台借用。
复现:platforms/jetson/tools/evaluate_videos.py(数据集不随仓库分发,需自行获取)。
各设备之间的准确率没有拉开差距:27 段测试集里一段就是 3.7 个百分点,RK3576、RK3588、Hailo 三组成绩相同(88.9%),模型大小与成绩也不相关。选设备按路数、现有硬件和视频来源定。
实测设备
七台设备,四种加速器。「端到端」指从取流到发出告警的完整链路跑通并在测试集上评过分;「推理基准」指只测了识别速度。
| 设备 | 加速器 | 下发的模型 | 端到端 | 推理基准 |
|---|---|---|---|---|
| reCamera 2002 | 自带 NPU | YOLO11n-Pose INT8 | ✅ | ✅ |
| reCamera Pro | 自带 NPU(RK) | YOLO11n-Pose INT8 | ✅ | ✅ |
| reComputer RK3576 | RK3576 NPU | YOLO11n-Pose FP16 | ✅ | ✅ FP16 / INT8 |
| reComputer RK3588 | RK3588 NPU | YOLO11n-Pose FP16 | ✅ | ✅ FP16 / INT8 |
| reComputer R2000 Series | Hailo-8 | YOLOv8s-Pose INT8 | ✅ | ✅ |
| reComputer J30 | Orin Nano GPU | YOLO11s-Pose FP16 | ✅ | ✅ FP16 / INT8 |
| reComputer J40 | Orin NX GPU | YOLO11m-Pose FP16 | ✅ | ✅ FP16 / INT8 |
各设备的单帧延迟、多路吞吐与测量条件在下面的性能实测详表。
性能实测详表
单帧延迟与吞吐
同一个模型(YOLO11n-Pose,640² 输入)在不同设备上的实测。单帧是加速器识别一帧的耗时,聚合吞吐取 1–6 个并发上下文中实测的最大总帧率。FP16 与 INT8 分两张表。Hailo-8 各行在 reComputer R2000 系列 + Hailo-8 M.2 加速卡(26 TOPS)上实测。
FP16:
| 运行平台 | 姿态模型 | 单帧推理 | 聚合吞吐 | 推理上限路数 | 建议路数 |
|---|---|---|---|---|---|
| reComputer RK3576 | YOLO11n | 56.1 ms | 29.2 FPS | 1 | 1 |
| reComputer RK3588 | YOLO11n | 51.4 ms | 51.4 FPS | 3 | 1 |
| reComputer J30 系列(J3011) | YOLO11n | 3.7 ms | 270.7 FPS | 18 | 7 |
| reComputer J40 系列(J4012) | YOLO11n | 3.3 ms | 306.2 FPS | 20 | 8 |
INT8:
| 运行平台 | 姿态模型 | 单帧推理 | 聚合吞吐 | 推理上限路数 | 建议路数 |
|---|---|---|---|---|---|
| reCamera 2002 | YOLO11n | 53.0 ms | 10.0 FPS | 1 | 1 |
| reCamera Pro | YOLO11n | 35.9 ms | 18.1 FPS | 1 | 1 |
| reComputer RK3576 | YOLO11n | 36.2 ms | 42.1 FPS | 2 | 1 |
| reComputer RK3588 | YOLO11n | 29.8 ms | 90.4 FPS | 6 | 2 |
| reComputer R2000 系列(R2035-12,Hailo-8) | YOLOv8s ▲ | 6.9 ms | 393.9 FPS | 26 | 16 |
▲ Hailo 这一行用 s 尺寸:n 尺寸在这块加速器上更慢。 官方 Model Zoo v2.15 的 hailo8 目录只提供 yolov8s_pose 和 yolov8m_pose,没有任何 n 尺寸姿态模型。我们用 Hailo Dataflow Compiler 3.31.0 自行编译了一份 YOLO11n-Pose(640²、INT8、64 帧 GMDCSA 标定),在同一块板子上实测 9.01 ms / 92.2 FPS,对比 s 尺寸的 6.87 ms / 393.9 FPS:单帧延迟同量级(+31%),差 4.3 倍的是吞吐。原因是编译器把 11n 切成了 3 个 context,每帧要换一次权重;Model Zoo 的 s 尺寸是 single context,权重常驻。按单路 15 FPS 的需求,n 的 92.2 FPS 仍有约 6 倍余量,差距只影响多路密度。这个结果对应这一份 HEF 的编译分配。
Jetson 的 INT8 用标定引擎,单独列。 上表 INT8 各行都是 YOLO11n;Jetson 的标定 INT8 引擎目前只做了 YOLOv8s / YOLOv8m-Pose(GMDCSA 帧熵标定,s 用 64 张、m 用 494 张,没有 INT8 实现的层回退 FP16),和其它平台不是同一个模型:
| 运行平台 | 姿态模型 | 精度 | 单帧推理 | 聚合吞吐 |
|---|---|---|---|---|
| reComputer J30(Orin Nano Super) | YOLOv8s-Pose | INT8 | 3.75 ms | 266 FPS |
| reComputer J40(Orin NX Super) | YOLOv8s-Pose | INT8 | 3.34 ms | 300 FPS |
| reComputer J30(Orin Nano Super) | YOLOv8m-Pose | 混合精度(neck + head FP16) | 8.11 ms | 123 FPS |
| reComputer J40(Orin NX Super) | YOLOv8m-Pose | 混合精度(neck + head FP16) | 7.18 ms | 139 FPS |
条件:640²、batch 1、3 轮 120 s 取中位数、纯 GPU 计算时间。YOLOv8s INT8 比同机 FP16 快 1.57×。YOLOv8m 全 INT8 会丢跌倒输出,所以 m 用混合精度。部署评测(GMDCSA-24 Subject 4,27 段):YOLOv8s INT8 F1 66.7%,YOLOv8m 混合精度 87.0%。套餐默认仍是 YOLO11s / YOLO11m FP16。
复现:tools/build_calibrated_int8.py。
RK 的 INT8 用 240 帧 GMDCSA 标定过,在未参与标定的帧上每帧检测数与 FP16 完全一致,可以部署。
真实画面 pipeline 延迟
上面两张表的输入是合成的空白画面,只测识别本身。真实画面里有人,就要多做一轮解码和后处理:
| 平台 | 姿态模型 | 加速器推理 | 真实画面 pipeline | 前后处理增量 |
|---|---|---|---|---|
| reCamera 2002 | YOLO11n INT8 | 52.74 ms ◇ | 53.23 ms | 0.012 ms |
| reCamera Pro | YOLO11n INT8 | 35.2 ms ✦ | 36.6 ms | 1.4 ms |
| reComputer RK3576 | YOLO11n FP16 | 69.6 ms | 70.8 ms | 1.2 ms |
| reComputer RK3588 | YOLO11n FP16 | 54.4 ms | 54.8 ms | 0.4 ms |
| reComputer R2000 系列(R2035-12,Hailo-8) | YOLOv8s INT8 | 6.9 ms | 8.77 ms | 1.9 ms |
| reComputer J30 系列(J3011) | YOLO11n FP16 | 3.7 ms ◆ | 5.57 ms | 1.9 ms |
| reComputer J40 系列(J4012) | YOLO11n FP16 | 3.3 ms ◆ | 5.18 ms | 1.9 ms |
「pipeline」= 推理 + 预处理 + raw-head 解码/DFL/关键点/NMS,不含 RTSP 解码、跟踪、时序 MLP 与 MQTT。Orin NX 的 5.18 ms 取自 400 帧实测、Orin Nano 的 5.57 ms 取自 1359 帧、Hailo 的 8.77 ms 取自 1951 帧(其中硬件推理 6.87 ms,解码与 NMS 只占 0.052 ms)。
- ◇ reCamera 2002 分不出「纯加速器」这一列:它只暴露一个计时器,范围恰好等于本表的 pipeline 定义,52.74 ms 已经含前后处理(250 帧实测,有人与无人几乎无差别)。
- ✦ reCamera Pro 这一行是锁频后的数字(NPU 950 MHz、CPU performance)。默认
rknpu_ondemand档实测停在 800 MHz、推理 43.1 ms——同一块板仅因频率档位就差 23%。RK3576/RK3588 实测始终跑在各自最高档,不受此影响。 - ◆ Jetson 这一列是
trtexec纯 GPU 计算(无主机拷贝),RK 那一列是rknnlite.inference(),两者计时范围不同,横向比较看 pipeline 列。按 pipeline 列,Jetson 比 RK3588 快约 11 倍、比 RK3576 快约 14 倍。
复现:evaluation/。
路数折算
「推理上限路数」= 聚合吞吐 ÷ 15 FPS,只算加速器,是理论天花板。「建议路数」在此基础上打了折——RK 上实测的端到端吞吐只有推理上限的 28%–44%,因为 RTSP 解码、跟踪、状态机和 MQTT 也要占用 CPU 与内存带宽。在板上其他业务未停的情况下,实测端到端吞吐 RK3588 约 8.6 FPS、RK3576 约 4.9 FPS。
运行时与关键参数
所有平台跑同一族 640² 姿态模型,区别在运行时和模型怎么送到设备上:
| 检测主机 | 姿态模型 | 精度 | 运行时 | 模型交付方式 |
|---|---|---|---|---|
| reCamera 2002 | YOLO11n-Pose | INT8 | 摄像头 NPU | 从 console 当作摄像头 app 安装 |
| reComputer J30 / J40 | YOLO11s(Orin Nano)/ YOLO11m(Orin NX) | FP16 | TensorRT | 引擎在设备上现场构建——与该 GPU 架构和 TensorRT 版本绑定,无法预编译下发。Orin Nano 实测:YOLO11s 461 秒 |
| reComputer RK3576 / RK3588 | YOLO11n-Pose | FP16 | RKNN Lite | .rknn 按板卡下发;为 RK3588 编译的模型在 RK3576 上跑不了 |
| reComputer R2000 系列(R2035-12,Hailo-8) | YOLOv8s-Pose | INT8 | GStreamer + hailonet | 官方预编译 HEF,按固定摘要校验 |
Hailo 部署锁定 HailoRT 4.21:GStreamer 插件、用户库和内核驱动三者必须同版本,加速器不能被其他进程占用。
影响部署效果的参数(括号内为出厂默认值):
max_fps(15)— 每路处理帧率,上面的路数按它折算。fall.temporal_confirmation_required(true)— 进入「已跌倒」必须有时序模型确认,这是压低误报的主要机制;设为 false 后几何特征可以单独确认跌倒。cooldown_sec(3.00)— 一次跌倒只算一次,fall_event只在进入跌倒态的那一刻置位。
告警面板:
statemachine.evidence_sec(5.0)/statemachine.confirm_window_sec(60.0)— 取证窗口与人工窗口,告警到通知的时延主要由这两段决定。statemachine.confirm_timeout_action(按成立处理并通知)— 人工窗口内无人应答时怎么处理。publish_empty_frames(Orin 套餐为 true)— Jetson 检测器在画面无人时也发空帧,否则no_person超时收不到输入。用设备自己的配置替换随包的检测器配置时要再设一次;Hailo 运行时没有这个开关,也不需要。
告警面板的实测数据
告警服务本身不做检测,检测准确率见上文「准确率」;告警时延叠加在检测时延(各平台平均 1.22–1.75 s)之上。
| 指标 | 数值 | 条件 |
|---|---|---|
| 告警时延,事件时间戳到通知发出 | P50 2061 ms / P95 2093 ms | 本机回放,回放器代替摄像头,不含推理与跨机网络;5 次跌倒回放,各 15 FPS × 12 s;取证 1 s + 自动确认 1 s;单区域单流,回环 webhook |
| 无人判定相对配置超时的偏晚量 | P50 65 ms / P95 77 ms | 本机回放,3 次,10 FPS × 11 s,超时 5 s,tick 0.1 s,无 broker |
| 断网恢复,唯一成功送达数 / 入队数 | 3/3,重复投递 0,恢复后首条 96 ms 送达 | 本机回放,webhook 端返回 503 持续 4 s,3 条告警入队,重试间隔 2 s |
| 误报 | 0 / 0.02 摄像头小时 | 72 s 静默回放,时长不足以算比率 |
| 跌倒到 webhook 收到 | P50 2487 ms / P95 2751 ms | reCamera One(USB-RNDIS),真实 fall-detection 帧 + 注入跌倒告警,经设备自带 broker;10 次注入中的前 5 次(其余被通知限速拦下,见已知退化);另有一条真实触发的 60 s 无活动告警送达 |
| 跌倒到 webhook 收到,含 Hailo-8 推理 | P50 2830 ms / P95 3061 ms(最小 2102 ms) | reComputer R2000 系列 + Hailo-8 M.2 加速卡,官方 YOLOv8s-Pose HEF、HailoRT 4.21.0;GMDCSA-24 跌倒片段 RTSP 回放(640×640,15 FPS);10 次告警,取证 1 s + 自动确认 1 s + 重新布防 2 s;单区域单路;10 次都在 5 s 通知期限内 |
告警时延约等于两段窗口之和加约 60 ms 派发耗时。上表窗口都调短过;用出厂默认值(取证 5 s、人工 60 s)时同一路径约 65 s 起(折算)。
复现:eldercare-alarm/evaluation/runs/ 下 2026-09-05、2026-09-06、2026-09-08 三次运行目录;时延定义见 evaluation/measure_alert_latency.py。
已知退化
- 机位。 上面的数字来自固定机位、近中景、肩部和髋部可见的室内画面。2–3 m 的侧向或斜角机位可用;垂直俯拍、长走廊远景或家具严重遮挡时准确率下降。
- 换数据集会掉。 在外部数据集 RealBiomFall(34 段全部为跌倒)上,reCamera 实测召回 58.8%,reComputer J30 / J40 上的部署版 YOLO11m 为 52.9%,漏检主要来自没识别到人。换到新场地,用现场录像重新抽取轨迹、重训并冻结判定权重。
- 共存业务占用 GPU 时吞吐下降。 上表 Jetson 数字是停掉共存业务后测的;Orin NX 上自身推理业务未停时聚合吞吐只有 264.9 FPS(停掉后 306.2 FPS),低于 Orin Nano。Orin Nano 停与不停一致(270.5 / 270.7 FPS),它上面的业务不用 GPU。
- 告警通知有限速。 600 s 内最多 5 条,超出的告警不发通知也不报错(reCamera One 上第 6 次注入起)。
下一步
- 在 RK 与 Hailo 路线上补做外部数据集 RealBiomFall 评测。
- 在 reCamera 上保存现场视频与姿态轨迹,用带标注的回放评估判定阈值并重训时序判定。
数据与素材出处
- GMDCSA-24 v2.1 — 准确率评测与演示画面的底图均来自该数据集,ekramalam/GMDCSA24-A-Dataset-for-Human-Fall-Detection-in-Videos,MIT License。演示图中人物面部已做像素化与高斯模糊处理:该许可覆盖作者的著作权,不涉及被摄者的肖像权。
- RealBiomFall — 外部泛化测试所用的 testing subset,34 段全部为跌倒,因此只能报告召回与延迟。
- 两个数据集都不随
edgefallkit仓库分发,复现评测需自行获取。 - 机位示意图为自绘。