边缘车牌识别方案:选型、部署与实测数据
支持中国大陆单行蓝牌(7 位)和新能源绿牌(8 位);双行车牌、特种车牌和海外车牌不支持。车牌检测与识别权重的许可尚未确认,商用分发前需单独确认。
这套方案是干什么的
保留出入口已经装好的网络摄像头,旁边加一台识别主机在现场读车牌。白名单里的车到了,道闸控制器给道闸发一次开闸信号;每辆车留下车牌号、可信度和截图记录。用在小区、园区、企业停车场的出入口,也可以不接道闸,只做进出记录。
- 部署包(Docker Compose 与配置):github.com/suharvest/sensecraft-solutions
- 选型与部署:可部署方案页
车牌和画面留在现场
识别在现场主机上完成,截图默认在主机上保留 7 天,只有按链接取图时才传出。
1080p 每秒 30 帧
reComputer J30 系列与 RK3576 系列处理 1080p 画面均达到每秒 29–30 帧,见「性能与实测数据」。
不换摄像头
现有 1080p 网络摄像头经 RTSP 接入,识别主机通过局域网拉流。
每辆车一条记录
一辆车只上报一次:车牌号、车牌类型、可信度和截图链接,停车场系统订阅一个 MQTT 主题即可。
真机演示
识别主机自带的浏览器预览页:画面上框出车牌并标出号码与可信度,右侧列出最近 5 次读牌。
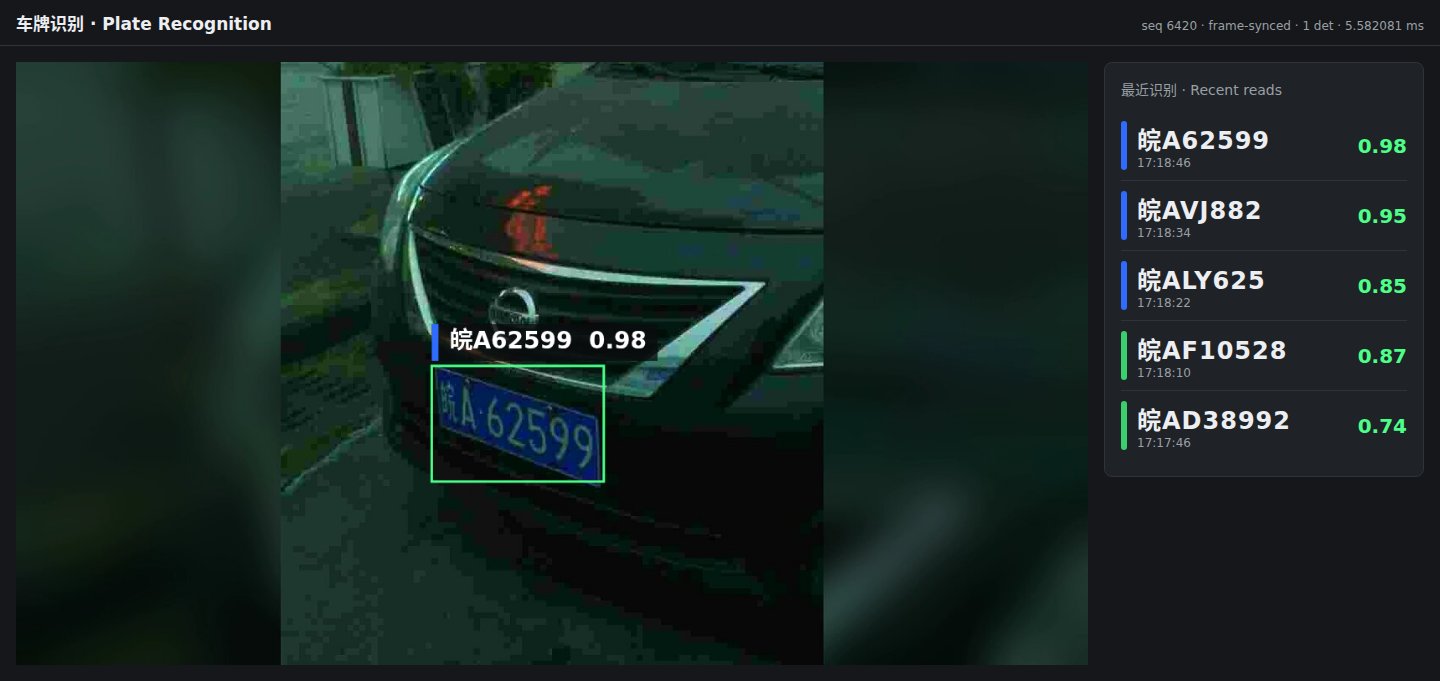
输入画面是 CCPD 公开数据集测试集的静图(MIT 许可),经 RTSP 循环播放,不是现场录像。
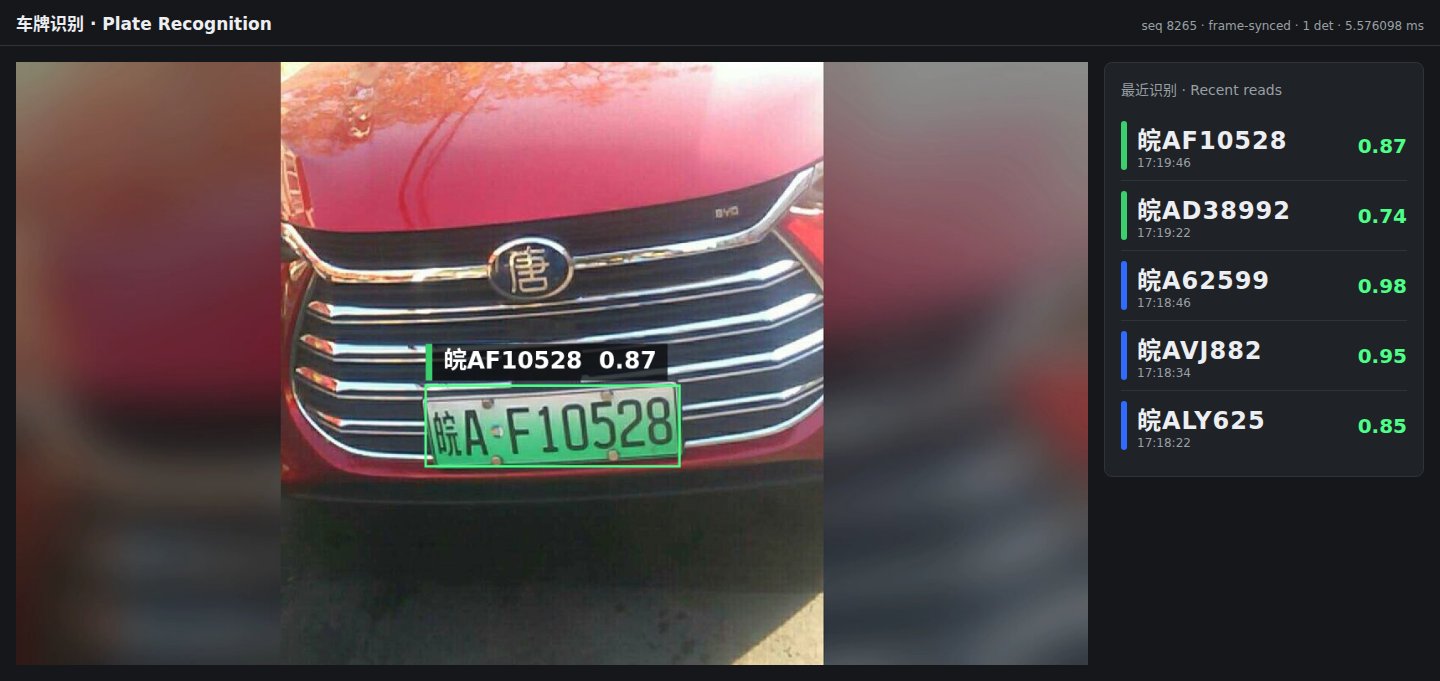
需要哪些硬件
现场需要三样东西:出入口摄像头、一台识别主机,需要自动抬杆时再加一台道闸控制器和一个中间继电器。
① 出入口摄像头:用现有的网络摄像头,1080p 及以上,支持 RTSP 视频流。
② 识别主机:四选一,一台接一路出入口摄像头。
| 识别主机 | 实测(1080p 输入) | 什么时候选它 | |
|---|---|---|---|
 | reComputer J30 系列(J3011) Jetson Orin Nano,JetPack 6.2 | 每秒 30 帧 | 默认选择 |
 | reComputer J40 系列(J4012) Jetson Orin NX,JetPack 6.2 | 与 J30 同一应用包 | 这台主机还要跑别的模型 |
 | reComputer RK3588 系列 板载 NPU | 部署与输出已实测 | 现场统一用瑞芯微平台 |
 | reComputer RK3576 系列 板载 NPU | 每秒 29–30 帧 | 成本优先 |
③ 道闸控制器(可选):reComputer R1100 系列(R1124-10)。它运行 MQTT 服务器、保存白名单,用数字输出经导轨式中间继电器给道闸发开闸信号。关闸仍由道闸自己的地感或雷达负责。
摄像头、识别主机、道闸控制器在同一局域网,建议有线连接。
现场怎么部署
一、装摄像头
摄像头装在距车道 3–8 米处,固定机位,对准车辆经过时车牌所在的位置。识别只在画面中设定的区域内进行(默认画面中下部),机位变了要重新检查这块区域。
二、装软件:三步
逐设备的操作步骤在可部署方案页,这里只讲轮廓。
- 道闸控制器(可选):在 R1124-10 上装 MQTT 服务器和开闸服务,上传白名单 CSV,用测试开闸接口确认道闸动作。
- 识别主机:填摄像头 RTSP 地址和 MQTT 服务器地址后部署。首次部署需要联网下载运行程序和识别模型,之后可断网运行。
- 验证:浏览器打开识别主机 8080 端口的预览页,车辆经过时能看到框出的车牌;订阅车牌主题,能收到每辆车一条记录。
上线前用你自己出入口的白天和夜间画面,对照实际车牌核对识别结果。
有哪些接口
识别结果经 MQTT 发到你在部署时填写的服务器(通常是 R1124-10),截图与状态走 HTTP。
- 停车场系统 / 计费系统:订阅车牌主题,每辆车一条记录,用
plate_normalized字段对账。 - 道闸:R1124-10 收到车牌记录后比对白名单,开闸结果发到开闸主题。同一车牌在冷却时间内再次到达时记为
suppressed,不重复开闸。 - 自建系统:按记录里的截图链接取图,或用健康检查接口监控识别服务。
| 主题 / 端口 | 内容 |
|---|---|
MQTT <site>/parking/<camera>/plate | 车牌号、车牌类型(cn_blue / cn_green)、可信度、投票帧数、画面位置、截图链接 |
MQTT <site>/parking/<camera>/gate | 开闸记录:open_pulse(已开闸)或 suppressed,附对应车牌记录与白名单标签 |
MQTT <root>/status | 识别服务状态,定时发布;主机离线时服务器上保留最后一条 |
HTTP 8080 /snapshots/{seq}.jpg | 车牌记录里链接的截图,默认保留 7 天 |
HTTP 8081 /whitelist(R1124-10) | GET 取当前白名单 CSV,PUT 整体替换(格式错误返回 400 并指出行号);POST /gate/test 触发一次测试开闸 |
HTTP 8099 /healthz | 识别服务状态,含处理速度 |
截图不嵌在记录里,记录只带链接和截图的 sha256。
性能与实测数据
处理速度
| 设备 | 处理速度 | 单帧车牌检测 | 条件 |
|---|---|---|---|
| reComputer J30 系列(Orin Nano) | 29.9 fps(实测) | p50 5.6 ms(实测) | 1080p RTSP,30 fps 输入 |
| reComputer RK3576 系列 | 29–30 fps(实测) | p50 23.1 ms,识别 1.8 ms(实测) | 同上 |
复现:sensecraft-solutions/solutions/edge_plate_recognition(部署包)+ 输入视频 plate-labeled40-1080p-120s.mp4
读牌结果
输入为 CCPD 测试集车牌静图,每张静止若干秒后切换,经 RTSP 以 1080p 播放。真值取自 CCPD 文件名。
| 设备 | 输入 | 结果 |
|---|---|---|
| reComputer J30 系列 | 40 张静图 | 发出 56 条车牌记录,其中 50 条与真值一致(实测) |
| reComputer RK3576 系列 | 40 张静图 | 发出 57 条车牌记录,其中 51 条与真值一致(实测) |
| reComputer J30 系列 | 8 张静图 | 5 张读对,3 张未发出记录,错误车牌 0(实测) |
| reComputer RK3588 系列 | 8 张静图 | 5 张读对,3 张未发出记录,错误车牌 0(实测) |
一张静图停留期间可能产生多条记录,所以记录数多于静图数。读不出时宁可不发:两台设备 8 张静图里都没有发出错误车牌。
复现:sensecraft-solutions/solutions/edge_plate_recognition/gallery/ATTRIBUTION.md(8 张静图的文件名与真值)
模型与运行时
| 设备 | 检测 | 识别 | 运行时 |
|---|---|---|---|
| reComputer J30 / J40 系列 | YOLOX-Tiny,640×640,FP16 | 自研 PlateRecNet,96×32,FP16 | TensorRT,硬件解码 |
| reComputer RK3588 / RK3576 系列 | YOLOX-Tiny,640×640,INT8 | PlateRecNet,96×32,INT8(输出层 FP16) | RKNN 运行时 2.3.2,MPP 硬件解码 |
影响部署效果的参数(部署包 config/plate.json):
plate.roi:识别区域,默认画面中下部。机位变化后要重新框。plate.vote:同一辆车最多取 7 帧投票,至少 3 帧一致且可信度不低于 0.6 才发出记录。plate.dedup_s:同一车牌 30 秒内只发一次。
已知退化
- 特殊车牌不识别:仅支持单行蓝牌(7 位)与新能源绿牌(8 位);双行黄牌、教练车、挂车、警车及港澳/海外车牌不在此模型支持范围内。
- 机位与进车角度:车辆需正向或小角度驶入(偏角 ≤ 30°),车牌在画面中宽度需大于 96 像素;大角度侧向驶入或车速高于 30 km/h 时检出率会下降。
- 逆光与强光反光:车牌表面反光或夜间远光灯直射可能导致局部过曝与字符笔画丢失;无环境光的场地需加装 5000K 均匀补光灯。
数据与素材出处
- CCPD(Xu, Z. et al., ECCV 2018):github.com/detectRecog/CCPD,MIT License,Copyright (c) 2017 CCPD。上方截图的输入画面来自其测试集,图中为公开数据集里的真实车牌。
- 检测模型代码 YOLOX:Apache-2.0。识别模型结构为自写代码。两者的训练权重许可尚未确认,商用分发前需确认。