停车场车辆进出计数方案:选型、部署与实测数据
一套设备接一路摄像头,对应一个出入口。计数靠车辆越过画面上的计数线,被遮挡、未越线的车辆不计入。
这套方案是干什么的
停车场想知道场内还剩几个车位,不用在每个车道埋地感线圈或装道闸计数器。部署后在网页画面上拖出一条计数线,车辆越线时记一次进或出,场内车辆数和剩余车位实时发到你的 MQTT 服务器,可直接驱动余位屏或停车系统。用在商场、写字楼停车场和园区、工厂大门。
- 部署包(Docker Compose 与配置):github.com/suharvest/sensecraft-solutions
- 选型与部署:可部署方案页
视频不出场地
画面在出入口旁的主机上分析,对外只发计数结果。
越线即时计数
reComputer J30 系列实测 41 次越线全部计入、方向全部正确,见「性能与实测数据」。
用现有摄像头
出入口已有的 RTSP 网络摄像头直接接入,不埋线圈、不改道闸。
进出分开、区分车型
每条进出记录带方向和车型(轿车、摩托车、公交车、卡车)。
真机演示
计数主机自带的浏览器预览页:黄色竖线是计数线,车辆带跟踪编号和置信度,右侧是在场车辆、剩余车位和今日进出总数。
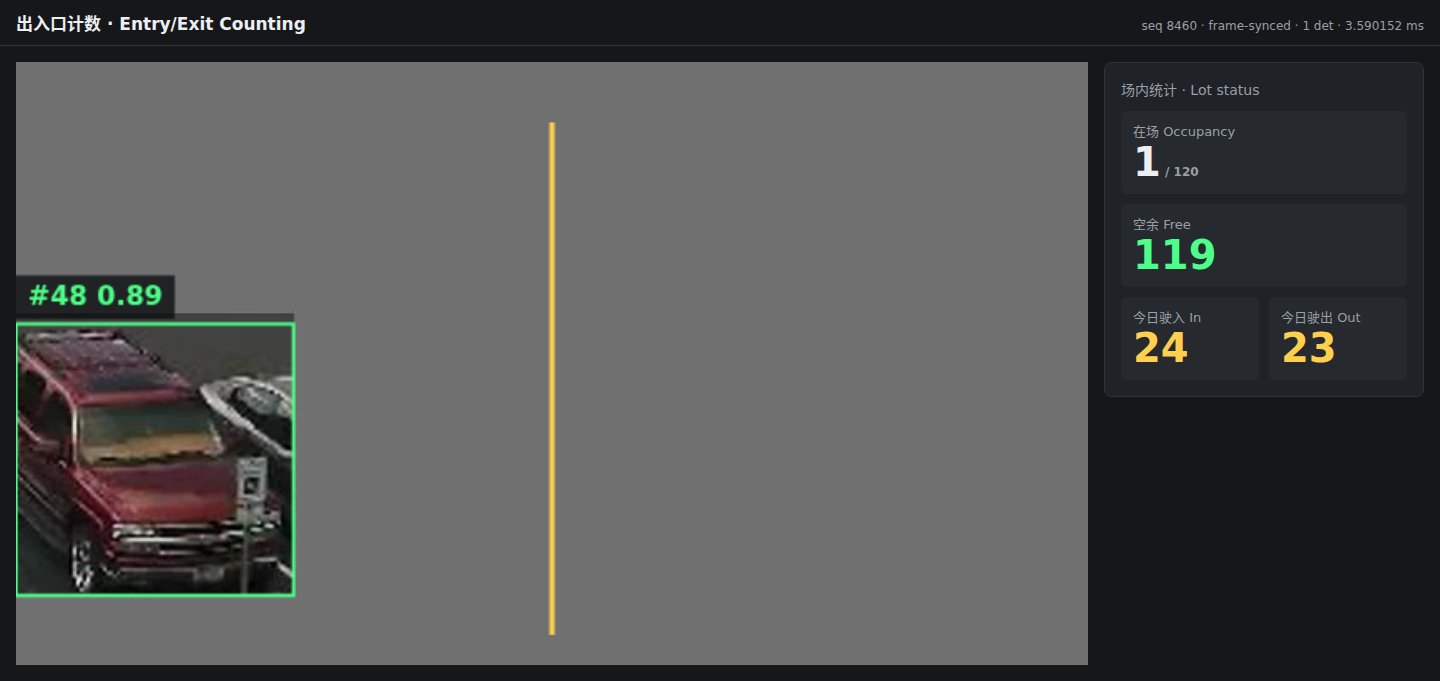
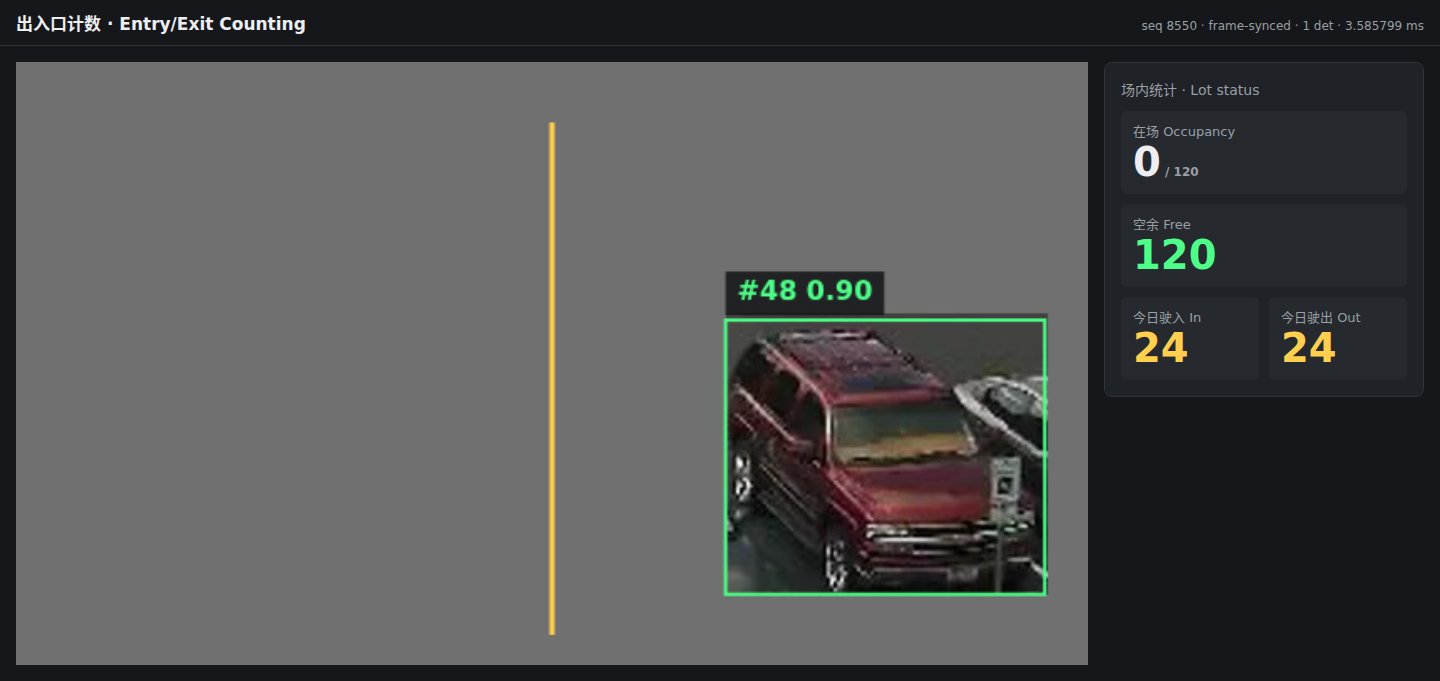
两张截图相隔 3 秒。输入是合成测试视频(一辆车的图像在灰色背景上往返),不是现场录像。
需要哪些硬件
现场需要三样东西:出入口摄像头、一台计数主机、一台 MQTT 服务器(现场已有的,或自行安装 Mosquitto)。
① 出入口摄像头:现有网络摄像头,RTSP 输出 H.264 或 H.265,固定拍摄车道。
② 计数主机:四选一,一台接一路摄像头。
| 计数主机 | 实测处理速度 | 什么时候选它 | |
|---|---|---|---|
 | reComputer J30 系列(J3011) Jetson Orin Nano,JetPack 6.2 | 每秒 30 帧 | 车辆正常行驶通过的出入口 |
 | reComputer J40 系列(J4012) Jetson Orin NX,JetPack 6.2 | 与 J30 同一应用包 | 这台主机还要跑别的模型 |
 | reComputer RK3576 系列 板载 NPU | 每秒 30 帧 | 车辆正常行驶通过,成本优先 |
 | reComputer RK3588 系列 板载 NPU | 每秒约 3 帧 | 车辆减速或停车抬杆后通过的道闸出入口 |
J30 与 RK3576 的速度是 640×360、30 帧/秒输入下测得;RK3588 是 1280×720、5 帧/秒输入下测得。
计数主机、摄像头和 MQTT 服务器在同一局域网或彼此可达。首次部署需联网下载应用(约 0.5–0.7 GB)和识别模型,之后可断网运行。
现场怎么部署
一、装摄像头
摄像头固定拍摄车道,车辆从画面一侧进、另一侧出。用 RK3588 主机时,车辆经过计数线需在画面中停留约 1 秒以上才能被稳定计数,适合有道闸的出入口。
二、装软件:三步
逐设备的操作步骤在可部署方案页,这里只讲轮廓。
- 部署计数主机:填摄像头 RTSP 地址、MQTT 服务器、车位总数,部署时自动检查板上的运行库。
- 画计数线:在预览页上拖出计数线,选定哪一侧是「驶入」,保存即生效。
- 验证:车辆越线后,预览页的驶入或驶出数加 1,MQTT 上收到一条进出记录。
有哪些接口
计数结果经 MQTT 发到你的服务器,状态走 HTTP。
- 余位屏 / 停车系统:订阅场内概况主题,读剩余车位;降到 0 时切换「车位已满」。
- 流量统计:订阅进出记录主题,按方向和车型统计。
- 多出入口汇总:每个出入口各部署一套,上层系统按停车场编号汇总。
| 主题 / 端口 | 内容 |
|---|---|
MQTT <site>/parking/<entrance>/crossing | 每辆车越线一条:方向(驶入 / 驶出)、车型、置信度、越线后的场内车辆数和剩余车位 |
MQTT <site>/parking/<entrance>/occupancy | 场内车辆数、车位总数、剩余车位、今日驶入数、今日驶出数,每次越线后发送 |
HTTP 8080 /preview | 浏览器预览页:画面、计数线、在场与余位 |
HTTP 8099 /healthz | 是否收到摄像头画面、每秒处理多少帧 |
性能与实测数据
计数结果与处理速度
| 设备 | 输入 | 处理速度 | 计数结果 |
|---|---|---|---|
| reComputer J30 系列(Orin Nano) | 640×360,30 fps | 29.98 fps,单帧分析 p50 3.6 ms(实测) | 41 次越线全部计入,方向全部正确(实测) |
| reComputer RK3576 系列 | 640×360,30 fps | 30.0 fps,容器 CPU 14.9%、内存 95 MiB(实测) | 越线事件 19 条:驶入 9、驶出 10(实测) |
| reComputer RK3588 系列 | 1280×720,5 fps | 3.0 fps,单帧分析 p50 17.8 ms(实测) | 越线事件 107 条(实测) |
输入均为合成测试视频:一辆车的图像在灰色背景上往返越线。RK3588 每秒处理约 3 帧,低于 5 帧/秒的输入,车辆需在计数线附近停留约 1 秒以上。
复现:sensecraft-solutions/solutions/edge_parking_counting(部署包)+ 合成视频 count-synthetic-120s.mp4
模型与运行时
| 设备 | 车辆检测 | 运行时 |
|---|---|---|
| reComputer J30 / J40 系列 | YOLOX,416×416,FP16 | TensorRT |
| reComputer RK3588 / RK3576 系列 | YOLOX,416×416,INT8(w8a8) | RKNN,MPP 硬件解码 |
影响计数效果的参数(部署包 config/counting*.json):
counting.line/in_side:计数线位置与哪一侧算驶入,部署后在预览页上改。counting.min_track_frames:车辆至少连续跟踪 3 帧才计数,帧率低时需车辆在画面中停留更久。counting.capacity:车位总数,剩余车位 = 总数 − 场内车辆数。
已知退化
- 并排与跟车遮挡:前后跟车间距小于 1 米或双向车辆同时并排压线时,目标跟踪框容易粘连或被前车遮挡,可能导致漏计或方向误判;建议车道加装物理隔离或限宽隔离柱。
- 行人与非机动车干扰:模型主要识别机动车轮廓;若行人密集横穿计数线或电动车紧贴机动车通过,可能影响轨迹连续性。
- 车速与采样率匹配:车辆经过虚拟计数线需至少连续跟踪 3 帧。出入口车道建议限速 ≤ 15 km/h;车速过快可能导致跨线帧数不足而漏计。
数据与素材出处
- 截图与计数结果的输入为合成测试视频,车辆图像的原始来源待确认。
- 检测模型代码 YOLOX:Apache-2.0。