视频车位占用检测方案:选型、部署与实测数据
车位要在摄像头画面里看得见:被相邻车辆完全挡住的车位、画面里很远很小的车位判不准。
这套方案是干什么的
不在每个车位装地磁或超声波检测器,直接用场内已有的 IP 摄像头:一路摄像头看得到几个车位,就同时检测几个。你在网页上给每个车位画框、命名,边缘主机持续判断框里有没有车,把每个车位「占用 / 空闲 / 未知」发到你的系统,用于余位屏、车位引导或专用车位管理。
- 部署包(Docker Compose 与配置):github.com/suharvest/sensecraft-solutions
- 选型与部署:可部署方案页
视频不出场地
画面在现场的边缘主机上分析,对外只发车位状态。
一台主机多路
reComputer J30 系列实测 6 路同时运行 620 秒,每路无丢帧,见「性能与实测数据」。
车位自己画
网页上对着实时画面画框、命名,保存后立刻生效,重启后保留。
断流能看出来
某路摄像头断流约 10 秒后,它下面的车位标为「未知」,不继续报旧状态。
真机演示
边缘主机自带的车位编辑页:画面上的框就是车位,红色占用、绿色空闲,右侧是合计和车位列表。
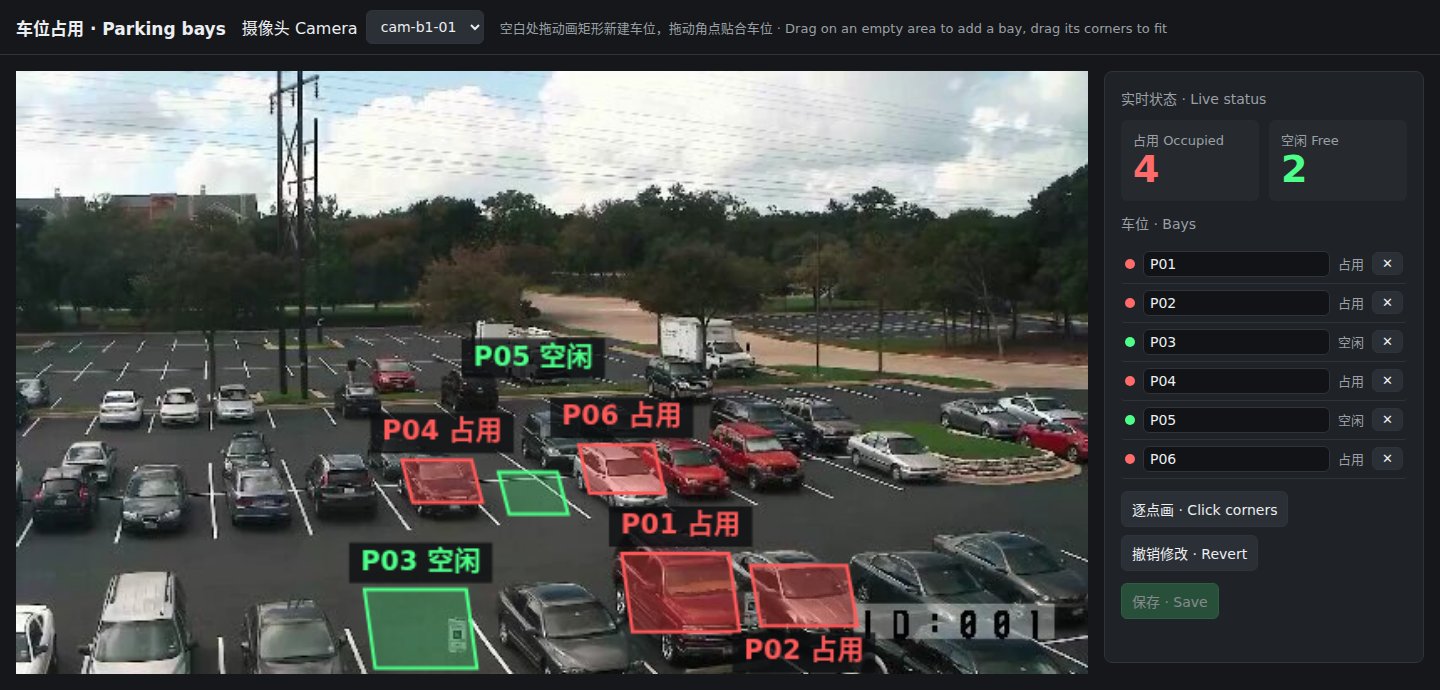
截图里 P01、P02、P04、P06 占用,P03、P05 空闲。输入是一张地面停车场静图循环播放,不是现场录像。
需要哪些硬件
现场需要三样东西:场内 IP 摄像头、一台边缘主机、一台 MQTT 服务器(例如现场已有的 Mosquitto)。
① IP 摄像头:现有摄像头即可,输出 H.264 编码的 RTSP 视频流,用子码流就够。
② 边缘主机:四选一,一台接多路摄像头,每路每秒分析 1 帧。
| 边缘主机 | 实测 | 什么时候选它 | |
|---|---|---|---|
 | reComputer J30 系列(J3011) Jetson Orin Nano,JetPack 6.2 | 6 路无丢帧,单帧 p50 6.5 ms | 一台接多路,默认选择 |
 | reComputer J40 系列(J4012) Jetson Orin NX,JetPack 6.2 | 与 J30 同一应用包 | 这台主机还要跑别的模型 |
 | reComputer RK3588 系列 板载 NPU | 单路,单帧 p50 36.6 ms | 现场统一用瑞芯微平台 |
 | reComputer RK3576 系列 板载 NPU | 单路,每秒 1 帧,无丢帧 | 路数少、成本优先 |
RK 主机接多路时逐路增加,确认每路都在更新状态。
边缘主机、摄像头和 MQTT 服务器在同一局域网,主机能访问摄像头的 RTSP 地址(通常是 554 端口)。部署时需要联网下载运行程序和模型,之后可断网运行。
现场怎么部署
一、确认摄像头视角
每个车位在画面里能看清,不被相邻车辆完全挡住。一个框只框一个车位:车停进去后车身要占到框面积的约三分之一才判为占用,框住好几个车位的大框不会判为占用。
二、装软件:三步
逐设备的操作步骤在可部署方案页,这里只讲轮廓。
- 部署边缘主机:填各路摄像头的 RTSP 地址和 MQTT 服务器后部署。
- 画车位:浏览器打开 8080 端口的车位编辑页,选择摄像头,空白处拖出矩形新建车位、拖角点贴合,填车位编号(如 B1-023)后保存。
- 验证:车位状态变化时,编辑页颜色随之变化,MQTT 上收到该路摄像头的状态消息。
有哪些接口
车位状态经 MQTT 发到你的服务器,每路摄像头一个主题。
- 余位屏 / 车位引导:订阅各路车位主题,用消息里的占用、空闲、未知数汇总。
- 专用车位管理:给充电桩、访客车位单独画框,按车位编号判断。
- Home Assistant 或自建系统:同一主题,按车位编号取状态。
| 主题 / 端口 | 内容 |
|---|---|
MQTT <site>/parking/<camera>/slots | 这路摄像头下每个车位的状态(occupied / free / unknown)及三类数量;任何车位变化时发送 |
HTTP 8080 /slots/editor | 车位编辑页:画框、命名、查看实时状态 |
HTTP 8099 /healthz | 服务运行状态 |
状态有保持时间,不随单帧抖动:车停稳约 3 秒后标为占用,车离开约 5 秒后标为空闲;摄像头断流约 10 秒后标为未知。
性能与实测数据
多路与单路运行
| 设备 | 输入 | 结果 |
|---|---|---|
| reComputer J30 系列(Orin Nano) | 6 路,每路每秒 1 帧,620 秒 | 每路丢帧 0,约每秒 1.0 帧(实测) |
| reComputer J30 系列(Orin Nano) | 单路 | 0.988 fps,单帧 p50 6.5 ms,每个车位上报 15 次状态切换(实测) |
| reComputer RK3588 系列 | 单路 | 单帧 p50 36.6 ms,上报 17 次状态切换(实测) |
| reComputer RK3576 系列 | 单路 | 1.0 fps,收到车位状态消息 21 条,丢帧 0(实测) |
单路输入为地面停车场静图与暗帧交替循环,用来制造占用与空闲切换。
复现:sensecraft-solutions/solutions/edge_parking_occupancy(部署包)+ 输入视频 slots-occ20-empty20-400s.mp4
摄像头断流
| 设备 | 结果 |
|---|---|
| reComputer RK3576 系列 | 推流停止后 9.98 秒车位变为 unknown,最后一帧之后约 11 秒(实测) |
模型与运行时
| 设备 | 车辆检测 | 运行时 |
|---|---|---|
| reComputer J30 / J40 系列 | YOLOX,640×640,FP16 | TensorRT |
| reComputer RK3588 / RK3576 系列 | YOLOX,640×640,INT8(w8a8) | RKNN,MPP 硬件解码 |
影响判定的参数(部署包 config/slots*.json):
slot_coverage.occupied_ratio/free_ratio:车身占框面积 0.3 以上判占用,低于 0.2 判空闲。slot_coverage.hold_s/free_hold_s:状态保持 3 秒 / 5 秒才切换。unknown_after_s:断流 10 秒后标为未知。
已知退化
- 广角边缘畸变与相邻遮挡:广角相机画面边缘的车位存在透视拉伸,高大车辆(如大型 SUV、厢式货车)停在前景时容易遮挡相邻后排车位,建议单路相机划定车位不超过 30 个。
- 跨线停放与临界比例:车辆严重压线或斜停跨越两个车位时,若两边车位覆盖率均在 0.2–0.3 的过渡区间,可能触发短时间状态抖动;可通过调大
hold_s平抑。 - 地面强反光与阴影:雨后积水反光、立柱或树木的强烈动态阴影可能干扰边缘检测置信度;夜间需确保停车场具备基础功能照明(地表照度 ≥ 30 Lux)。
数据与素材出处
- 截图与单路结果的输入为地面停车场静图,图片原始来源待确认。
- 检测模型代码 YOLOX:Apache-2.0。