端侧表面缺陷质检方案:六类缺陷、Modbus 与 MQTT 输出
随包预置的 NEU-DET 权重(ONNX / HEF)为参考设计验证基准,供方案评估与端到端质检流程跑通使用;实际商业投产建议基于产线自有缺陷图像重新标定或训练模型。本方案不是经过认证的质量或安全仪器。
这套方案是干什么的
固定相机对着钢带或工件。设备逐帧判断表面有没有缺陷,把 OK/NG 判定同时交给两条通路:PLC 可以锁存的 Modbus TCP 线圈,以及每帧一条、带该帧全部检测框的 MQTT JSON 消息。
-
六类缺陷——crazing(龟裂)、inclusion(夹杂)、patches(斑块)、pitted surface(麻点)、rolled-in scale(压入氧化皮)、scratches(划痕)。
-
检测、OK/NG 规则与两个出口都在设备上运行。 图像不出设备。MQTT broker、Modbus TCP 服务端与只读调试页面也在同一台主机上。
-
可选检测器与加速器。 Jetson 上可选 YOLOX-Tiny(默认)、D-FINE-S、RT-DETRv2-S;reComputer R2000 系列(Hailo-8)上运行 YOLOX-Tiny INT8。
-
打包源码与部署指南:sensecraft-solutions / solutions/edge_inspection_surface
-
选配置与部署:可部署方案页
设备开箱即用
reComputer J30 / J40 系列装好应用包即可运行,首次部署约 40 分钟;在 Orin NX 16GB 上实测取帧到写线圈 P50 9.3 ms,3000 个样本无一超过 20 ms。
代码开源
运行时代码 Apache-2.0;默认检测器 YOLOX(Apache-2.0),全方案不使用 Ultralytics 代码或权重。
自有相机、PLC、MES 直接接入
任意 RTSP 摄像头;PLC 直接读 Modbus TCP unit 1 的线圈与寄存器,MES 订阅 MQTT,不需要中间件。
全程本地运行
图像不出设备,主链路不需要外网。
演示画面
随包不含任何由数据集派生的画面。唯一的素材是为本方案绘制的示意图(数据通路、设备名、协议名与端口号),没有照片和检测器输出。
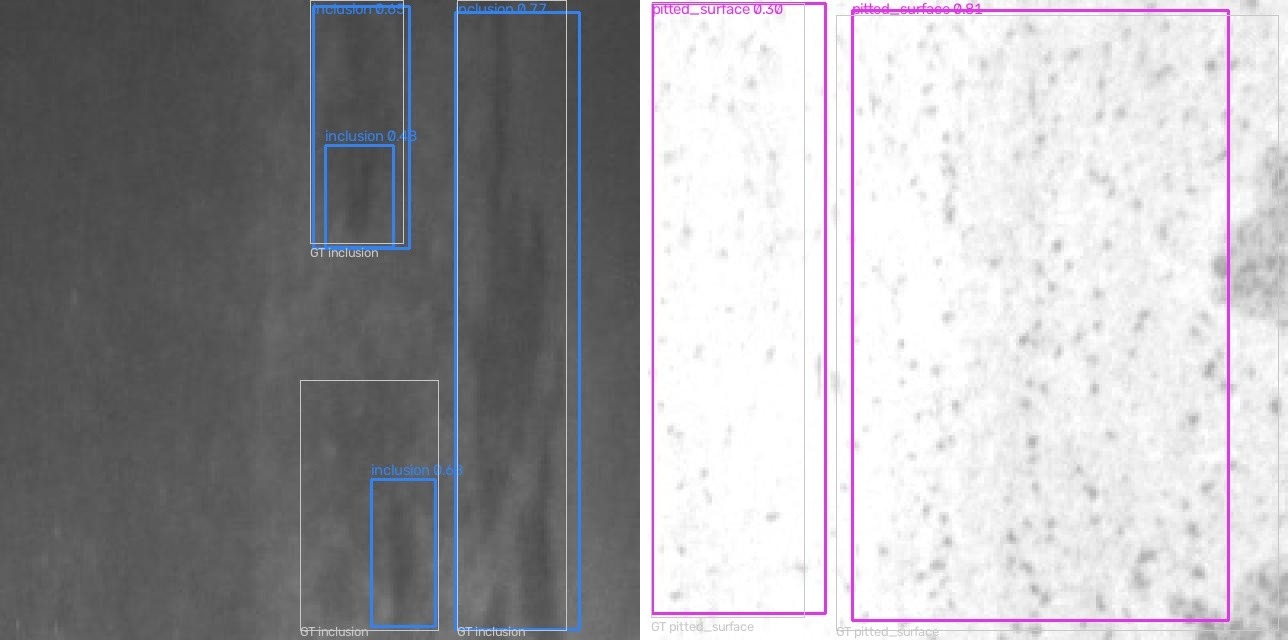
要看检测器的输出,在自己的画面上打开随包调试页面:8080 端口的 /preview.mjpg 把检测框画在实时 MJPEG 流上,/events 列出最近的判定。
需要哪些硬件
现场两样东西:一台相机和一台主机。
① 一台 RTSP 摄像头 —— 固定对着钢带或工件,缺陷要在画面里占到足够比例。实测数据都取自 640×640、10 FPS 的画面。光照要稳定:模型只在一个数据集的光照条件下训练过。
② 质检主机 —— 决定能接几路相机、能选哪些检测器:
| 主机 | 实测路数 | 什么时候选它 | |
|---|---|---|---|
 | reComputer J3011(Jetson Orin Nano 8GB) 单路相机的入门主机 | 1~2 路稳定 | 单路、对成本敏感。实测 capture→coil P50 10.56 ms |
 | reComputer J4012(Jetson Orin NX 16GB) 实测所用的主机 | 8 路稳定 | 接一路以上相机;下文数据都在这款上测得 |
 | reComputer Industrial J4012(Orin NX 16GB,无风扇) | 同 J4012 | 主机装进控制柜;模组与运行时相同,只换机箱 |
第三种主机是装了 Hailo-8 的 reComputer R2000 系列,有部署步骤,配置器里暂时没有它的报价。
多路容量在 Orin NX 16GB 上实测,每路 640² / 10 FPS:8 路稳定、12 路下降、24 路失败。从 12 路起总吞吐停在 110–112 FPS:加速器上下文不是线程安全的,推理串行执行,再加算力也不会增加路数。
另外需要:一台与设备同网段、能做 Modbus TCP 主站的 PLC 或产线控制器(可选,寄存器表固定在 unit 1),以及产线旁或柜内的市电。主链路不需要外网。
选型排他边界
- 并发路数与显存上限:单台主机若需接入 2 路以上工业相机,或需级联复杂大尺寸缺陷分类模型,请勿选择 8GB 显存的 J3011,应选择 16GB 显存的 J4012,以防多路图像缓冲区导致显存溢出(OOM)。
- 算子兼容性:选用选配 Hailo-8 的 reComputer R2000 系列时,模型中若含有未受 Hailo 编译器支持的自定义非标准算子,将自动回退到 CPU 执行并大幅增加时延。
现场怎么部署
先固定相机和照明,再装软件。
一、装硬件:先固定相机和照明
训练数据来自单一数据集、单一照明条件。换灯、换角度、换表面处理后,模型精度没有评测过,调阈值补不回来。相机和光源装好后保持不变。
取景要求:
- 缺陷在 640×640 画面里要占到足够比例。 大视场下一道划痕只有几个像素宽,下文的精度数据不适用。
- 机位固定。 重新对准或重新对焦会改变实测时的尺度。
- 产线节拍按 10 FPS 配置。 运行时能跑更快,精度与时延数据都在 10 FPS 下测得。
二、装软件
逐设备的操作步骤在可部署方案页,这里只列流程。
- 选配置 —— 一台主机接几路相机,主机放在产线旁还是控制柜里。这两项决定模组与机箱。
- 装应用包 —— 容器镜像、模型与冻结的分数阈值(0.35)都在包里。Jetson 首次部署时在设备上构建 TensorRT engine,Orin NX 16GB + TensorRT 10.3 实测 291 s;engine 与 GPU 架构和 TensorRT 版本绑定,不单独分发。reComputer R2000 系列下载 INT8 HEF,板上不用构建。
- 填配置 —— RTSP 地址、
device_name与stream_id(多条产线共用一个 broker、一台主机接多台相机时用来区分来源)、源帧率、Modbus unit id,以及 Jetson 上的 Detector Track:YOLOX-Tiny(默认,有实测数据)、D-FINE-S 或 RT-DETRv2-S。分数阈值有 0.25 / 0.35 / 0.45 三档,0.35 是按 YOLOX 标定的部署值。 - 验证 —— 打开 8080 端口的
/preview.mjpg,确认自己的画面上有检测框,再看/healthz里的推理耗时、capture→coil 时延与 MQTT / Modbus 计数。
首次部署预留 40 分钟。Orin 路径主要耗时在构建 engine;Hailo 路径要满足三个前提:Python 次版本匹配;HailoRT 4.21.x 的驱动、库、Python 绑定三处版本一致;内核参数 hailo_pci force_desc_page_size=4096。部署步骤会逐项检查。
有哪些接口
数据全部由质检主机提供:Modbus TCP 502、MQTT 1883、HTTP 8080。主链路里没有云端环节。
- PLC 或产线控制器 —— 直接读 Modbus TCP unit 1。线圈 0 是 NG、线圈 1 是 OK,二者互斥。寄存器在写线圈之前原子更新,PLC 看到线圈翻转时,HR 0–7 已是同一帧的类别、缺陷数、主缺陷框与心跳。建议先轮询寄存器,把线圈当触发信号。
- MES 或历史库 —— 订阅
<设备名>/inspection/<流编号>/results。每帧一条 JSON,判定、原因、缺陷数与该帧全部检测框在同一条 payload 里。一台主机接多路时,逐路结果只能从这里取:Modbus 上只有最后写入的那次判定。 - 调试笔记本或车间看板 —— 8080 端口提供
/preview.mjpg(带框的 MJPEG)、/healthz(推理耗时、capture→coil 时延、MQTT 与 Modbus 计数)与/events(最近的判定),只读。
<设备名> 与 <流编号> 在部署步骤里填写;stream_id 也写在 payload 里,下游不必解析主题。
完整接口表
| 主题 / 端口 | 内容 | retained |
|---|---|---|
| Modbus TCP 502,unit 1,线圈 0–1 | 线圈 0 = NG、线圈 1 = OK,互斥,在寄存器之后写 | 不适用(寄存器状态) |
| Modbus TCP 502,unit 1,HR 0–7 | HR 0 主缺陷类别 ID;HR 1 缺陷数;HR 2–5 主缺陷框 cx/cy/w/h 归一化 ×10000;HR 6–7 心跳 Unix 秒的 uint32 高字与低字 | 不适用 |
<设备名>/inspection/<流编号>/results | type、version、device、stream_id、frame_id、verdict、verdict_reason、defect_count、primary_class_id、coordinate_space、inference_time_ms、pipeline_ms、detections[](slot、class_id、class_name、score、bbox) | 否 |
HTTP 8080 /preview.mjpg /healthz /events /snapshot.jpg | 带框的 MJPEG 预览、健康计数、最近判定、单帧抓图 | 不适用 |
两个字段注意:slot 是帧内按分数降序的下标,流水线不做跟踪,相邻两帧的 slot 0 未必是同一处缺陷。开启可选异常模块时,anomaly_score 是单独的附加字段,不参与顶层 verdict。
每条 MQTT 消息在发布路径上做契约 schema 校验,不合格的计数后丢弃。包里的 broker 配置为 allow_anonymous true;正式产线改为指向带凭据的 broker。
性能与实测数据
速度与时延
| 设备 | 模型 / 精度 | 检测器吞吐 | 全链路 | 端到端 capture → Modbus 线圈 |
|---|---|---|---|---|
| reComputer J40 系列(J4012,Orin NX 16GB) | YOLOX-Tiny 640²,TensorRT 10.3 FP16 | 113.7 FPS(detect() P50 8.797 ms,P95 9.097,P99 9.223) | 节流到 10 FPS 时 9.999 FPS、丢帧 0;不节流 76.5–104.3 FPS | P50 9.298 / P95 9.441 / P99 9.549 ms;3000 个样本,最大 9.926 ms |
| reComputer J30 系列(J3011,Orin Nano 8GB) | YOLOX-Tiny 640²,TensorRT 10.3 FP16 | 105.2 FPS(纯算力 198.5 FPS,GPU 5.03 ms) | 节流到 10 FPS 时 9.999 FPS、丢帧 0;不节流 75.3 FPS | P50 10.56 / P95 10.82 / P99 11.10 ms;稳定节拍,整机 18.2 W |
| reComputer R2000 系列 + Hailo-8 | YOLOX-Tiny 640²,HailoRT INT8 HEF | 硬件 106.75 FPS(hailortcli run,硬件时延 8.47 ms);应用层 91.49 FPS(P50 10.93 ms,P95 13.19 ms) | 不节流 46.14 FPS | P50 11.61 / P95 14.99 / P99 16.63 ms |
条件:输入是 290 张验证图按 640×640 / 10 FPS 拼成的合成视频,帧间没有时间连续性。Orin 检测器数字是 60 张预解码帧上 500 次 detect() 调用,含 letterbox、execute 与 CPU NMS,其中 engine 执行约 5.05.6 ms(约 178198 FPS)。不节流时 capture→coil P50 升到 35.90 ms(J4012)/ 41.3 ms(J3011),多出的约 26~30 ms 是深度为 2 的队列排队。Hailo 应用层数字在裸机上测得,未走容器,RSS 约 126 MB。
| 多路档位 | 路数 | 每路 FPS | 丢帧 | P95 时延 |
|---|---|---|---|---|
| 稳定 | 8 | 9.989 | 0.02% | 72.3 ms |
| 下降 | 12 | 9.306 | 6.83% | 104.0 ms |
多路:reComputer J40 系列,每路 640² / 10 FPS,每档跑 5 分钟。24 路为失败档:每路 4.593 FPS、丢帧 53.95%,进程不崩溃,但一半以上的输入被静默丢弃,对应的工件不会被检测。
复现:solutions/edge_inspection_surface/evaluation/runs/2026-09-05-m2-orin/results.md(Orin)、evaluation/runs/2026-09-06-rpi-hailo/results.md(Hailo-8)
检测精度
| 指标 | 数值 | 条件 |
|---|---|---|
| mAP50,reComputer J40 系列,TensorRT FP16 | 0.7577 | 290 张验证图 / 706 个框,score 0.01 单次推理 |
| 部署阈值 0.35 下的精确率 / 召回 | P 0.7652 / R 0.6969 | 同一次推理后置过滤。TP 492 / FP 151 / FN 214;290 帧里有 7 帧完全没有输出 |
| 阈值 0.6 下的召回 | 0.5807 | FN 214 → 296,整帧漏检 7 → 39(13.4%);精确率升到 0.865 |
| 阈值 0.9 下的召回 | 0.0241 | 290 帧里有 273 帧什么都不输出(94%);crazing 与 rolled-in scale 召回为 0 |
| TensorRT FP16 与 CPU onnxruntime 逐框比对 | mAP50 差 0.0003 | 643 对匹配,平均 IoU 0.9972(最低 0.8311),平均分数差 0.0011;没有一帧的判定改变 |
| mAP50,reComputer R2000 系列 + Hailo-8,INT8 HEF | 0.7091 | 同一批 290 张图;CPU 参考 0.7574,差 −0.0483 |
| Hailo 与 CPU 参考的框匹配率 | 86.66% | IoU ≥ 0.5 时 684 个框匹配上 523 个 |
| mAP50,Hailo Dataflow Compiler 模拟器,INT8 level-1(下发版本) | 0.7266 | 20 张验证图 / 45 个框,同子集 CPU 0.7228;不与 290 张图的行直接比较 |
数据集:NEU6(NEU-DET 转存副本,许可见文末),按来源分组 70/15/15 划分,同一条钢带的相邻帧不跨划分。阈值行是同一次推理的后置过滤,不是独立测试。
同一次推理的逐类 AP50:
| 类别 | 标注框数 | AP50 | 0.35 下的召回 |
|---|---|---|---|
| scratches | 95 | 0.9685 | 0.9263 |
| pitted_surface | 70 | 0.9301 | 0.8857 |
| patches | 122 | 0.9065 | 0.8689 |
| inclusion | 184 | 0.7658 | 0.6902 |
| rolled-in_scale | 104 | 0.6149 | 0.5481 |
| crazing | 131 | 0.3603 | 0.3969 |
复现:solutions/edge_inspection_surface/evaluation/runs/
检测器路线对比
| 检测器 | mAP50 | 冻结 0.35 下的 P / R | 整帧漏检 |
|---|---|---|---|
| YOLOX-Tiny(默认) | 0.7574 | 0.7632 / 0.6983 | 7/290 |
| D-FINE-S | 0.7499 | 0.4956 / 0.8017 | 0/290 |
| RT-DETRv2-S | 0.7317 | 0.4575 / 0.7847 | 1/290 |
条件:CPU onnxruntime 参考,不是设备指标;同一批 290 张验证图、640×640 静态 batch-1 输入、每条路线一个种子。0.35 按 YOLOX 的 obj × cls 分数分布标定,DETR 分数分布不同,所以 P/R 失衡;按精确率对齐(P ≈ 0.81–0.87)后,D-FINE 召回比 YOLOX 高 2–7 个点,整帧漏检从 38 降到 20。
复现:solutions/edge_inspection_surface/evaluation/runs/
可选异常模块(EfficientAD-S)
| 指标 | 数值 | 条件 |
|---|---|---|
| 像素级 AUROC | 0.8752 | DeepPCB pcb 的 OK/异常划分:205 张 OK val + 213 张 OK test + 213 张缺陷 test |
| 像素级 AUPRO(FPR ≤ 0.30) | 0.6494 | 同一次运行,1177 个连通缺陷区域 |
| 图像级 AUROC | 0.5201 | 同一次运行,0.5 即随机 |
| 未见缺陷类别的召回(留一类,像素/区域级) | 0.225 – 0.955 | 逐类差异很大(open 0.955,spur 0.225) |
| 双路时延开销(检测器 + EfficientAD,CPU 参考) | 每帧 P95 +139 ms | queue=2、500 ms 超时(随包默认值);120/120 帧成功合流 |
像素/区域级打分可用,图像级不可用:十二种把热图压成单一分数的做法,图像 AUROC 都在 0.495–0.530。上表的 OK 集(扫描模板)与缺陷集(实物照片)不同源。
复现:solutions/edge_inspection_surface/evaluation/runs/
部署占用
| 项目 | 数值 | 条件 |
|---|---|---|
| 设备上构建 TensorRT engine | 291 s | reComputer J40 系列,JetPack 6.2,TensorRT 10.3,YOLOX-Tiny 640² FP16,静态形状 |
| Jetson 镜像 | 375 MB | 主机的 TensorRT 与 CUDA 挂载进容器,不打进镜像 |
| reComputer R2000 系列新增占用 | 约 452 MB | 443 MB 运行时镜像 + 8.9 MB HEF + 配置 |
运行时与关键参数
| 设备 | 模型 | 精度 | 运行时 | 模型怎么到设备上 |
|---|---|---|---|---|
| reComputer J30 / J40 系列 | YOLOX-Tiny 640²(可选 D-FINE-S、RT-DETRv2-S) | FP16 | TensorRT 10.3 | 首次部署在设备上构建 engine(实测 291 s),与 GPU 架构、TensorRT 版本绑定,不单独分发 |
| reComputer R2000 系列 + Hailo-8 | YOLOX-Tiny 640² | INT8 | HailoRT 4.21.0 | HEF 用 Dataflow Compiler 3.31.0 在设备外按 optimization_level=1 编译,部署时下载 |
D-FINE-S 与 RT-DETRv2-S 只在 Jetson 上可用:Hailo Dataflow Compiler 3.31.0 不支持它们的可变形注意力算子(GridSample、GatherElements、TopK)。
min_score:部署值 0.35,部署步骤给 0.25 / 0.35 / 0.45 三档min_defects:默认 1,检测数达到它即判 NGanomaly.enabled:默认false;anomaly_score是单独的 MQTT 字段,不并进顶层verdict
已知退化
- 换了光照,上面的数据不适用:模型只在一个数据集的光照下训练和评测过。
- crazing 在三种结构上 AP50 都是 0.30–0.36(YOLOX 0.360、D-FINE 0.302、RT-DETRv2 0.310),调阈值和换检测头都不改变;主要缺陷是 crazing 的产线要用自己的图像重训。
- INT8 在 reComputer R2000 系列上 mAP50 掉 0.0483,损失最大的也是最弱的两类(crazing AP50 0.3873,rolled-in_scale 0.4483)。
- 路数上限在推理循环:从 12 路起总吞吐停在 110–112 FPS,加速器上下文不是线程安全的,推理串行执行,再加算力也不增加路数。
- 多路共用一块 Modbus 寄存器区,接多路时最后一次判定生效;逐路结果从 MQTT 取。
- 异常模块的图像级分数接近随机;启用
anomaly.enabled之前,用实际质检相机采集自己的 OK 样本图,并在其上重新标定anomaly.threshold。
下一步
- 检测器路线对比补到每条路线三个种子,确认按精确率对齐后 D-FINE-S 的召回优势。
数据与素材出处
- NEU-DET(东北大学表面缺陷数据库),经 Roboflow 转存副本 —— 随包基准检测器的训练与验证数据,也是上文所有精度数字的来源。预置模型权重托管于官方 CDN,供参考设计评估与流程跑通使用。实际商业投产建议基于产线自有缺陷图像重新标定或训练模型,以保证目标工件与光照环境下的识别可靠性。
- DeepPCB —— github.com/tangsanli5201/DeepPCB,MIT 许可。只被可选的无监督异常路线使用,与 NEU-DET 无关。MIT 允许再分发与商用,要求版权声明随副本与衍生作品一起传递。
- YOLOX —— github.com/Megvii-BaseDetection/YOLOX,Apache-2.0。默认检测骨干,选它而不选 Ultralytics 是为了避开 AGPL 条款。本方案任何位置都不使用 Ultralytics 的代码或权重。
- D-FINE —— github.com/Peterande/D-FINE,Apache-2.0;RT-DETRv2 —— github.com/lyuwenyu/RT-DETR,Apache-2.0。两条可选检测器路线,只从各自的 COCO 许可检查点微调;不下载也不分发 Objects365 训练的权重,上游自己声明那部分许可未确认。许可与 commit 锁定见
tracks/detector/PROVENANCE.md。 - anomalib EfficientAD-S —— Apache-2.0,含其预训练 teacher 权重(
tracks/anomaly/PROVENANCE.md,anomaliblib/v2.6.0)。 - 架构示意图 —— 依据本包的设备目录与输出接口绘制,不含任何数据集内容。
运行时代码是 Apache-2.0。基准权重用于评估与流程验证,投产建议以实际产线数据训练。