端侧垃圾分类方案:物料类别、中国四分类与 MQTT 输出
中国四分类映射是本项目维护的一张表,不是主管部门的认定,各城市标准也不同;输出不能作为收费、处罚或合规判定的唯一依据。
这套方案是干什么的
一次触发(按钮、HTTP 调用或画面里的移动)让设备拍一张图,把图里的物品分到八个物料类别之一,由类别查表得到中国生活垃圾四分类,然后发一条 MQTT 消息。同时一个异步回调收到四分类结果,翻盖、继电器或分道指示灯可以据此动作。
- 一个头出两层答案。 模型预测 paper、cardboard、glass、metal、plastic、textile、organic、residual 八类。四分类(可回收物 / 厨余垃圾 / 有害垃圾 / 其他垃圾)是在八类 argmax 上查表得到的,适配某地标准只需改表,不用重训。
- 触发即拍。 按钮、HTTP 或移动侦测,800 ms 去抖;前一次未完成时到达的触发会被合并,不排队。另有连续模式,限速运行,连续三帧 top-1 相同才发布。
- 发布前校验 payload。 每条 payload 发布前过一遍事件 schema 校验,另加 JSON Schema 表达不了的两条:
category必须等于top3[0],confidence必须等于top3[0].confidence。不合格的计数并丢弃。 - 可选的开放词汇 track。 SigLIP 2 视觉塔对常量文本原型打分,部署时用
model.track: open_vocab选择。不重训就能加类别,同一份图像嵌入可以用中文或英文回答,并能给出「不在词表里」的分数。 - 执行机构接口不绑引脚。 运行时回调带上一个类别,送到哪个引脚由集成代码决定,所以同一份构建能跑在排针不同的板子上。
图片字节不出设备,payload 里只有路径或对象存储 URI。
- 打包源与部署指南:sensecraft-solutions / solutions/edge_waste_sorting
- 选配置与部署:可部署方案页
设备开箱即用
装好应用包即可运行,首次部署约 35 分钟。reComputer R2000 系列(R2035-12,Hailo-8)在 7417 张验证图上实测物料 top-1 0.8889、四分类 top-1 0.9507(见性能与实测数据)。
代码开源
运行时代码 Apache-2.0;训练数据 TrashNet(MIT)与 GC3(CC BY 4.0)都允许再分发。
自有相机、系统与执行机构直接接入
USB / RTSP 相机或文件源;结果走 MQTT,
POST /trigger可由终端或 PLC 网关触发,GPIO 回调驱动翻盖或指示灯。全程本地运行
拍照、分类、查表与 MQTT broker 都在主机上,图片不出设备,主链路不需要外网。
设备上跑起来是什么样
下面是 reCamera PoE 装完 waste-sorting 应用包后,摄像头看到的投放区取景。图中相机前没有放物品,只作取景参考。
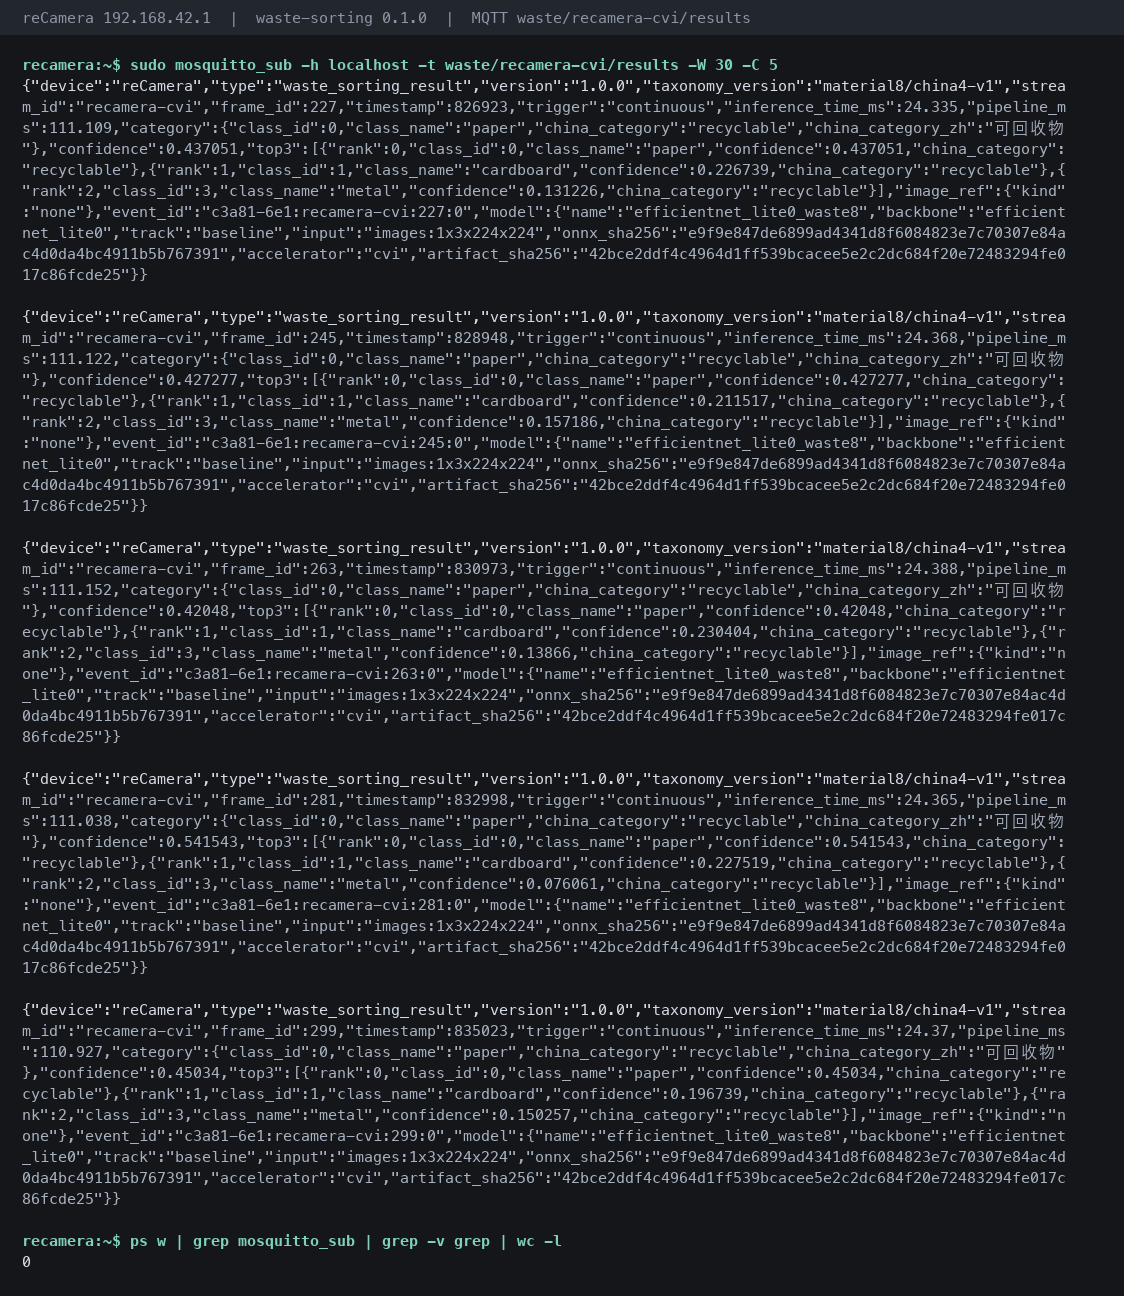
分类结果直接进 MQTT。下面是订阅 waste/recamera-cvi/results 抓到的连续事件:
需要哪些硬件
投放点上三样东西:触发源、相机、主机。选 reCamera 或 reCamera Pro 时,相机与分类主机是同一台设备。
① 触发 —— 接在主机上的按钮、8080 端口上的 POST /trigger,或画面里的移动。三者共用同一个 800 ms 去抖,产生同样的事件,用 payload 里的 trigger 字段区分。
② 相机 —— 任意俯视投放区的 USB、RTSP 或文件源,型号不限。要求单件物品在画面里占到足够比例,且画面里只有一件。物品太小会降低分类效果,性能与实测数据里的数字都不是在这种取景下测的。
③ 分类主机 —— 决定能用哪几条模型路径。
| 分类主机 | 加速器 | 当前下发的分类器 | 开放词汇 track | 什么时候选它 | |
|---|---|---|---|---|---|
 | reComputer Super J3011(Jetson Orin Nano 8GB) 基础边缘计算主机 | Orin GPU | EfficientNet-Lite0 224²,TensorRT FP16 | 不提供 | 单个投放点、只跑基线分类器 |
 | reComputer Super J4012(Jetson Orin NX 16GB) 大算力边缘计算主机 | Orin GPU | EfficientNet-Lite0 224²,TensorRT FP16 | 提供(唯一提供它的设备类别) | 以后要在不重训的前提下加物品类别 |
 | reComputer Industrial R2035-12(Hailo-8) 无风扇工业机箱 | Hailo-8 | EfficientNet-Lite0 224²,INT8 HEF | 不提供 | 已有摄像头、装控制柜;HEF 在设备外编译,部署时下载,Hailo 运行时版本必须对齐 |
 | reComputer RK3588 系列 高性价比工控板卡 | RK3588 NPU | EfficientNet-Lite0 224²,INT8 | 不提供 | 已有摄像头、硬件成本压到最低,装在桶体或自助终端里;模型在设备外转换,不在设备上构建引擎 |
 | reCamera 2002(SG2002) 一体化智能相机 | 相机自带 TPU | EfficientNet-Lite0 224²,BF16 | 不提供 | 投放点还没有摄像头、硬件成本压到最低;分类器跑在相机上,不用另配主机 |
 | reCamera Pro 高性能一体化智能相机 | 相机自带 NPU(RV1126B) | EfficientNet-Lite0 224²,INT8 | 不提供 | 投放点还没有摄像头、成本不是第一考虑;分类器跑在相机上 |
两款 reComputer 都有无风扇工业机箱版本(reComputer Industrial J3011 / J4012),模组与运行时相同,可装控制柜或户外机箱。
开放词汇一列来自设备目录里的资源说明:SigLIP 2 视觉塔是 371 MB 的 ONNX,CPU onnxruntime 离线基准单图 p50 66.93 ms,需要加速器。
④ 其余 —— 一个 MQTT 消费方(包里自带本地 broker,监听 1883);方案里有翻盖或分道指示灯时,还需要驱动硬件和 GPIO 回调的集成代码,出厂不绑任何引脚。主链路不需要外网。
选型排他边界
- 开放词汇免重训需求:若业务需要在不重新训练模型的前提下动态增加物品分类,请勿选择 J3011(不提供该 Track),必须选配 J4012(16GB)。
- 高速传送带运动模糊:传送带速度若超过 1.5 m/s,普通卷帘快门(Rolling Shutter)USB 摄像头会产生严重果冻效应与运动模糊,必须选配工业全局快门相机。
现场怎么部署
先定取景与触发方式,再装软件。难度为 intermediate,首次部署约 35 分钟。
一、装硬件:定取景与触发方式
这条链上没有检测器。一帧里有两件物品只会得到一个答案,对应哪一件不确定;物品在画面里占比太小时分类会变差。相机俯视投放区安装,让单件物品占到足够比例,部署前确定触发方式用按钮、HTTP 还是移动侦测。
二、装软件
逐设备的步骤在可部署方案页,按现场条件选完配置后可以直接下载对应的应用包。
共五个套餐:摄像头 + reComputer J30 / J40(Orin)、摄像头 + reComputer R2000 系列(R2035-12,Hailo-8)、摄像头 + reComputer RK3588、reCamera(SG2002)、reCamera Pro。下面是 Orin 与 Hailo-8 两个套餐的流程,其余三个套餐的步骤见部署页。
- 选套餐与主机。
摄像头 + reComputer J30 / J40(Orin)或摄像头 + reComputer R2000 系列(R2035-12,Hailo-8)。 - 部署垃圾分类运行时(必需)。Orin 路径在部署时于设备上构建 TensorRT engine(J4012 上 68 s),engine 绑定具体 GPU 架构与 TensorRT 版本,不能预编分发。Hailo 路径的部署步骤先检查三道 Hailo ABI 关卡,再下载 HEF。
- 看实时分类(可选)。8080 端口的本地面板有 MJPEG 预览、健康计数与最近结果的 top3。接任何设备之前,先在这里确认取景。
- 接触发并确认一次分类(必需)。一次按钮、HTTP 调用或移动事件应在
waste/<流编号>/results上恰好产生一条 MQTT 消息,且category与confidence与top3[0]一致。 - 切换到开放词汇 track(可选,仅 Orin)。部署时设
model.track: open_vocab。
有哪些接口
分类主机对外有两个接口、一个进程内回调,全部由主机自己提供。
- 运营或记录系统 —— 订阅 1883 端口上的
waste/<流编号>/results。一次分类一条 JSON。 - 自助终端界面、PLC 网关或测试脚本 —— 8080 端口上的
POST /trigger触发一次拍照分类;/events返回最近结果与 top3。 - 翻盖、继电器或分道指示灯 —— 异步 GPIO 回调带上四分类结果。不绑引脚,绑定代码属于集成工作。
完整的接口与 payload
| 类型 | 位置 | 内容 | 备注 |
|---|---|---|---|
mqtt | 1883,waste/<流编号>/results | type、version、taxonomy_version、device、stream_id、frame_id、timestamp、trigger、inference_time_ms、pipeline_ms、category(class_id、class_name、china_category、china_category_zh)、confidence、top3[]、image_ref、model(名称、backbone、输入、onnx_sha256、加速器) | 一次分类一条。发布前过事件 schema 校验 |
http | 8080,/trigger /preview.mjpg /healthz /events | POST /trigger 触发一次拍照分类(触发源记为 http);MJPEG 实时画面;带推理耗时、触发与去抖计数以及 MQTT 计数的健康接口;最近结果与 top3 | 本地面板,无鉴权 |
| GPIO 回调 | 进程内 | 异步给出四分类结果 | actuator.enabled 默认 false。不绑引脚 |
读字段时注意两点:
- 图片不在 payload 里。
image_ref.kind只有none、local、object_store。payload 里出现 base64 图片字节违反契约,发布前会被拒。 category恒等于top3[0],confidence恒等于top3[0].confidence。 两条都在发布前检查,不合格的 payload 计数并丢弃,消费方不需要自己核对。
{
  "type": "waste_classification",
  "version": "1.0.0",
  "device": "waste-sorting-station-01",
  "stream_id": "cam_inlet_01",
  "timestamp": 1729000000.789,
  "trigger": "sensor",
  "inference_time_ms": 3.53,
  "pipeline_ms": 4.12,
  "category": {
    "class_id": 3,
    "class_name": "plastic_bottle",
    "china_category": "recyclable",
    "china_category_zh": "可回收物"
  },
  "confidence": 0.942,
  "top3": [
    {"class_id": 3, "class_name": "plastic_bottle", "confidence": 0.942},
    {"class_id": 5, "class_name": "glass_bottle", "confidence": 0.038},
    {"class_id": 1, "class_name": "metal_can", "confidence": 0.012}
  ]
}
随包的 MQTT broker 允许匿名连接,用于本地调试;正式部署换成带凭据的 broker。
性能与实测数据
设备实测:基线分类器(EfficientNet-Lite0)
| 设备 | 精度 | 验证图 | 物料 top-1 | 四分类 top-1 | 与同批图 CPU fp32 之差 | 纯推理 p50 / p95 |
|---|---|---|---|---|---|---|
| reComputer R2000 系列(R2035-12)+ Hailo-8 | INT8(uint8 输入 HEF) | 7417 | 0.8889 | 0.9507 | +0.12 pp | 3.166 ms / 3.249 ms |
| reComputer RK3588 系列 | INT8(calib256+mmse) | 7417 | 0.8882 | 0.9507 | +0.05 pp | 3.165 ms / 3.857 ms |
| reComputer RK3588 系列 | fp16 | 7417 | 0.8882 | 0.9505 | +0.05 pp | 5.962 ms / 12.566 ms |
| reCamera Pro(RV1126B NPU) | INT8 | 1060 | 0.8764 | 0.9566 | +0.19 pp | 5.824 ms / 6.047 ms |
| reCamera(SG2002 TPU) | BF16 | 1060 | 0.8792 | 0.9566 | +0.47 pp | 24.276 ms / 24.323 ms |
条件:纯推理,不含取图与预处理,单路背靠背;预处理为短边 256 → 中心裁剪 224,归一化烘焙进模型,设备只接收 uint8。7417 张是验证集全集;1060 张是每 7 张取 1 张的子集,该子集上 CPU fp32 top-1 为 0.8745(全集 0.8877),跨图集比较时看「与同批图 CPU fp32 之差」一列。reCamera Pro 在停掉相机内置应用后测得;reCamera 峰值常驻内存 11.6 MB。
- 两台 NPU 主机的 p50 相同(3.2 ms);Hailo-8 的 p95 只比 p50 高 0.08 ms,RK3588 INT8 高 0.69 ms。
- RK3588 上 INT8 与 fp16 的物料 top-1 相同,INT8 快 1.9 倍。INT8 用 252 张校准图、
mmse算法、per-channel 量化;50 张抽样上normal算法与 CPU 一致率 0.90,mmse为 0.98–1.00。mmse的转换耗时是normal的 40–90 倍(256 张校准时 17.3 分钟对 11.5 秒),只在转换时付出一次。 - Hailo-8 的 HEF 用 DFC 3.31.0、
optimization_level=2(量化感知微调)编译;此前optimization_level=1的 HEF 比 CPU fp32 低 2.40 pp,换成当前 HEF 后差距消失。 - reCamera Pro 上 INT8 比 fp16 快 2.9 倍,是 reCamera 的 4.2 倍;INT8、fp16 与 CPU fp32 在同一 1060 张上相差不到 0.2 pp。
复现:evaluation/runs/2026-09-07-hailo-quant-tuning、evaluation/runs/2026-09-07-devices/results-rk3588.md、evaluation/runs/2026-09-06-m1c-rk3588-radxa、evaluation/runs/2026-09-07-recamera-pro、evaluation/runs/2026-09-07-devices/results-recamera-sg2002.md
设备实测:Orin 路径的构建与触发到出结果
| 项目 | 结果 | 设备 | 条件 |
|---|---|---|---|
| TensorRT engine 构建 | 68 s / 72 s | reComputer J40 系列(J4012)/ J30 系列(J3011) | FP16,部署时在设备上构建 |
| 触发到出结果 | 4.122 ms | reComputer J40 系列(J4012) | 一次 POST /trigger 对应 MQTT 事件里的 pipeline_ms,其中推理 3.533 ms |
| 纯推理 p50 / p95 | 0.992 ms / 1.265 ms | reComputer J40 系列(J4012) | 部署用的 engine,1060 张验证子集,单路背靠背 |
| 物料 top-1 | 0.8755,与 CPU 一致率 99.91% | reComputer J40 系列(J4012);J30 系列(J3011)复测逐位一致 | 同一 1060 张子集,CPU fp32 为 0.8745 |
复现:evaluation/runs/2026-09-08-orin-nx-acceptance、evaluation/runs/2026-09-08-orin-nx-acceptance-2、evaluation/runs/2026-09-08-orin-nano-acceptance
基线分类器:CPU 参考精度
| 指标 | 数值 | 条件 |
|---|---|---|
| 物料 top-1(8 类) | 0.8877 | val,7417 张;onnxruntime 1.25.1 CPU;ONNX e9f9e847…,13,477,056 B |
| 物料 top-5 | 0.9833 | 同上 |
| 中国四分类 top-1 | 0.9500 | 同上;在八类 argmax 上查表 |
| macro-F1(7 个有样本的类) | 0.8511 | 排除 textile——零样本 |
| 物料 top-1,留出 test | 0.8802 | test,7290 张 |
| 单图推理时延,CPU | mean 16.796 ms / p50 14.724 ms / p95 28.718 ms | 仅 session.run,CPU 离线基准,batch 1,不是设备指标 |
| 置信度低于 0.5 的图 | 318 张(4.3%) | val |
| ORT PTQ INT8 与 fp32 一致率 | 0.965 | 200 张 val 图,per-channel + MinMax,未塌缩 |
四分类 top-1(0.9500)比物料 top-1(0.8877)高,因为 glass、metal、plastic 之间的混淆都落在可回收物里;只看四分类会高估对材质的判别力。
复现:evaluation/runs/2026-09-06-m1c-cpu
开放词汇 track:SigLIP 2 ViT-B/16
| 指标 | 数值 | 条件 |
|---|---|---|
| 物料 top-1(8 类) | 0.8501 | val,7417 张;英文 prompt 集 waste8-en/v1,模板 t02,16-shot α=0.8,temperature 0.0075 |
| 物料 top-5 | 0.9987 | 同上 |
| 中国四分类 top-1 | 0.9393 | 同上;分层路径(先八类再映射) |
| macro-F1(7 类) | 0.7460 | 同上 |
| ECE(15 bins) | 0.0221 | 同上 |
| 开集 AUROC | 0.7538 | 7 个有样本类别的均值,留一类法,score = 1 - max softmax |
| 中英一致率(同一张图) | 物料 0.8698 / 四分类 0.9143 | 一份视觉嵌入、三套原型库 |
| 物料 top-1,留出 test | 0.8620 | test,7290 张 |
| 单图推理时延 | p50 66.93 ms / p95 91.62 ms | CPU 离线基准,batch 1,仅视觉塔,不是设备指标 |
与基线的对比(同一份 split):
| 指标 | 基线(MobileNetV3-Small) | 开放词汇(SigLIP2-B/16) |
|---|---|---|
| 物料 top-1,val | 0.8792 | 0.8501 |
| 物料 top-1,test | 0.8807 | 0.8620 |
| 中国四分类 top-1,val | 0.9519 | 0.9393 |
| macro-F1,val | 0.8292 | 0.7460 |
| ECE(15 bins),val | 0.0308 | 0.0221 |
| 开集 AUROC | 无(闭集头不重训就无法去掉一个类) | 0.7538 |
| 中英一致率 | 没有文本侧 | 0.8698 / 0.9143 |
| 零样本新类别 | 需要重训 | 改 prompt |
| CPU p50 时延 | 1.57 ms | 66.93 ms |
对比里的基线是已取代的 MobileNetV3-Small。出货的 EfficientNet-Lite0 在这份 split 上 val top-1 0.8877,CPU p50 约 14.7 ms,时延倍数从 40 倍缩到 4–5 倍。
复现:evaluation/runs/2026-09-05-w1-cpu
SigLIP 2 视觉塔在 Rockchip NPU 上的实测(fp16,rknn-toolkit2 / librknnrt 2.3.2,RK3588 上的模型为 191 MB .rknn):
| 设备 | 单图 p50 / p95 | 与 CPU 嵌入余弦 mean / min |
|---|---|---|
| reComputer RK3588 系列 | 169.4 ms / 170.5 ms | 0.999617 / 0.998841 |
| reComputer RK3576 系列 | 152.51 ms / 176.59 ms | 0.99965 / 0.99900 |
复现:evaluation/runs/2026-09-06-m1c-rk3588-radxa、evaluation/runs/2026-09-06-rk3576-cat
部署占用
| 项目 | 大小 |
|---|---|
基线 ONNX(efficientnet_lite0_waste8.onnx) | 13,477,056 B |
SigLIP 2 视觉塔 ONNX(siglip2_vision_224.onnx) | 371,695,898 B |
| 原型库 + 校准报告 | 合计约 155 KB |
运行时与关键参数
| 设备 | 模型 | 精度 | 运行时 | 模型怎么到设备上 |
|---|---|---|---|---|
| reComputer J30 / J40 系列 | EfficientNet-Lite0 224² | FP16 | TensorRT | 部署时在设备上构建 engine,绑定 GPU 架构与 TensorRT 版本,不能预编分发 |
| reComputer J40 系列(可选开放词汇 track) | SigLIP 2 ViT-B/16 视觉塔 + 常量文本原型 | — | — | model.track: open_vocab |
| reComputer R2000 系列 + Hailo-8 | EfficientNet-Lite0 224² | INT8(uint8 输入,归一化在 HEF 内,optimization_level=2) | HailoRT 4.21.0 | HEF 在设备外用 DFC 3.31.0 编译,部署时下载 |
| reComputer RK3588 系列 | EfficientNet-Lite0 224² | INT8(calib256+mmse) | librknnrt 2.3.2 | rknn-toolkit2 2.3.2 在设备外转换 |
| reCamera Pro | EfficientNet-Lite0 224² | INT8 | 相机 NPU(RV1126B),RKNN | rknn-toolkit2 2.3.2 在设备外转换,部署时装到相机上 |
| reCamera(SG2002) | EfficientNet-Lite0 224² | BF16 | 相机 TPU,cvimodel | TPU-MLIR 在设备外转换,部署时装到相机上 |
- 触发去抖:800 ms,前一次未完成时到达的触发合并,不排队
- 连续模式:连续 3 帧 top-1 相同才发布;触发模式一次拍摄一个答案
actuator.enabled:默认false,GPIO 回调不绑引脚
已知退化
textile的训练与评测样本都是零:两个源数据集都没有布料类别,第八个 logit 保留(ONNX 输出仍是1×8),但模型从未预测出这一类,所有表在这一类上报n/a。- 没有物料类别映射到
hazardous(有害垃圾);它留在枚举里是为了 schema 稳定,当前构建不会输出它。 organic占训练集 48.9%、val 47.1%,召回 0.9791,远高于其他类(0.70–0.88);模型把不确定的物品判向这一类。residual只有 20 张 val 样本;开放词汇 track 在它上面的精确率 0.2754、留一法 AUROC 0.5795,接近随机。- 开放词汇 track 用中文 prompt 直接预测四分类只有 0.8478,分层路径(先八类再映射)是 0.9393。
- MobileNetV3-Small(已取代)的 INT8 在三条边缘链路上都塌缩:Hailo DFC 模拟器一致率 0.115、reComputer RK3576 系列 0.10、reComputer RK3588 系列 0.22(fp16 0.98–1.00),所以基线换成 EfficientNet-Lite0。RK3588 的 INT8 结果不能直接套用到 RK3576。
- SigLIP 2 视觉塔在 Hailo-8 上 INT8 量化失败(
hailo optimize在ne_activation_mul_and_add78层报错),没有 HEF;开放词汇 track 不能在 reComputer R2000 系列上跑。 - 两个数据集都是单件物品照片(TrashNet 白色背板,GC3 物体偏心且常被遮挡),不含潮湿、压扁、堆叠、逆光或部分装袋的垃圾;投放点现场的精度会低于表中数字。
数据与素材出处
- TrashNet —— github.com/garythung/trashnet,MIT License,Copyright (c) 2017 Gary Thung。依据两处一手来源:仓库在 commit
6fa2b87上的LICENSE文件,以及官方 HuggingFace 数据集卡片的license字段。MIT 要求保留版权与许可声明,没有相同方式共享条款。 - Garbage Classification 3 — Material Identification(Roboflow Universe) —— CC BY 4.0,导出包自带的
README.dataset.txt里逐字写明。Roboflow Universe 上的项目路径是material-identification/garbage-classification-3。 - SigLIP 2 —— google/siglip2-base-patch16-224,revision
75de2d55…,Apache-2.0。仅供可选的开放词汇 track 使用。 - MobileNetV3-Small 的 ImageNet 起始权重(torchvision)—— BSD-3-Clause。
- 上游运行时代码 —— Apache-2.0。
- 架构图 —— 依据本包的设备目录与输出接口绘制,不含任何数据集图像。
由这些数据集派生的对外材料,须逐字使用以下署名字符串:
TrashNet — Gary Thung and Mindy Yang, https://github.com/garythung/trashnet,
MIT License, Copyright (c) 2017 Gary Thung.
Garbage Classification 3 — Material Identification / Roboflow Universe,
https://universe.roboflow.com/material-identification/garbage-classification-3,
licensed CC BY 4.0.
本包不提交任何数据集派生的图像。 两个许可都允许再分发。