蓝牙 + LoRaWAN 室内外一体定位方案:搭建、部署与实测数据
这不是安全认证系统:LoRaWAN 允许丢包、GNSS 在室内不工作、BLE 定位在金属环境下会退化,位置可能迟到、出错或缺失,不能作为保障人身安全的唯一手段。
这套方案是干什么的
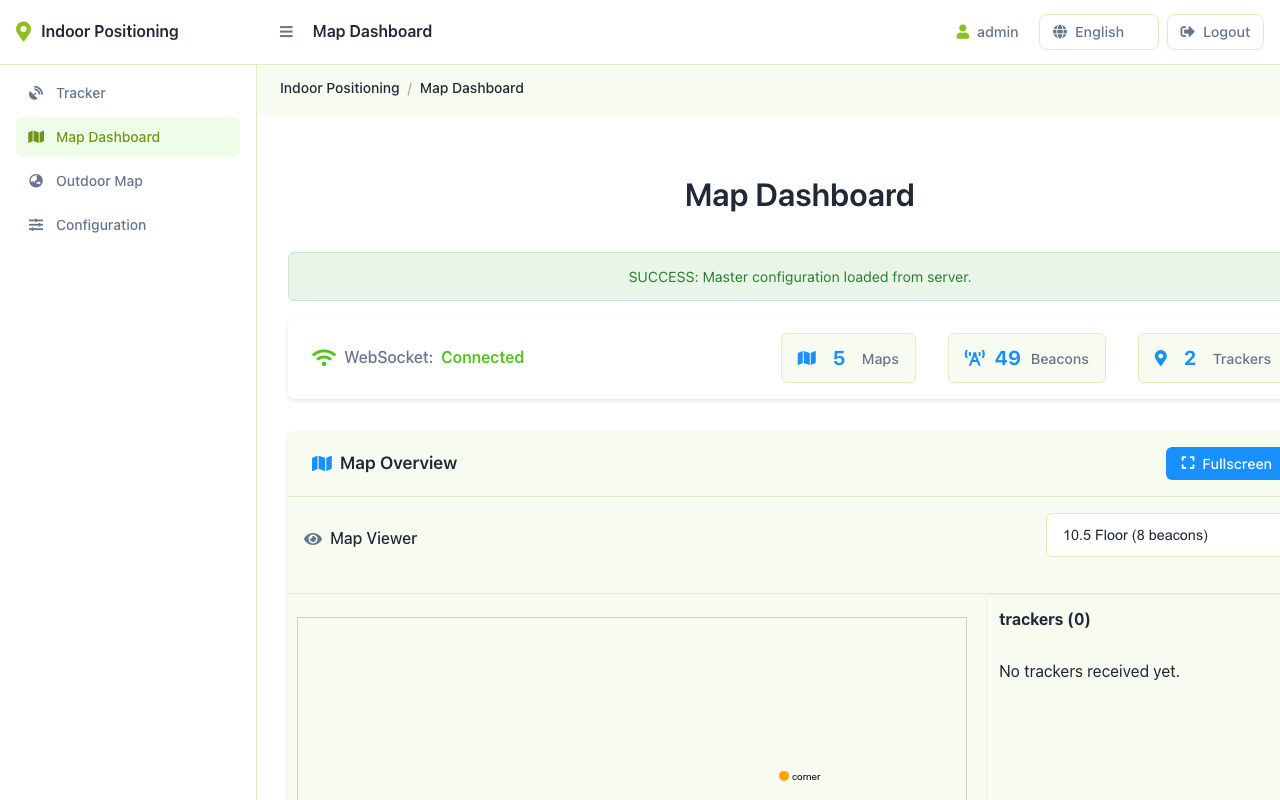
一个场地通常既有楼、又有室外区域,而两边要回答的是同一个问题:那台叉车、那台仪器、那个人,现在在哪。楼里用电池供电的蓝牙信标标出位置,出了楼由追踪器自带的 GNSS 接手,两者都经 LoRaWAN 回传,由网页看板画在同一张地图上。平面图可以配准到室外地图上,因此一条从楼里走到院子里的轨迹不用切页面。
感知侧不用布线
信标电池供电、贴墙即可;追踪器充一次电可用数月。需要市电和网口的只有网关和主机。
室内室外同一张地图,自动切换
追踪器进出楼时由服务端状态机切换图层,不用手动切;站在窗边的追踪器不会来回翻转。
代码开源,数据留在自己主机上
应用源码在 GitHub 开源,以 Docker 镜像跑在你自己的主机上。唯一会出外网的是底图,可改用离线 PMTiles 归档。
服务端容量实测
200 个并发标签端到端 P95 828 ms、丢失 0%;500 标签 P95 2.35 s。测试用回放上行,没有接追踪器和网关。
真机演示
室内图层把追踪器画在配准过的平面图上:
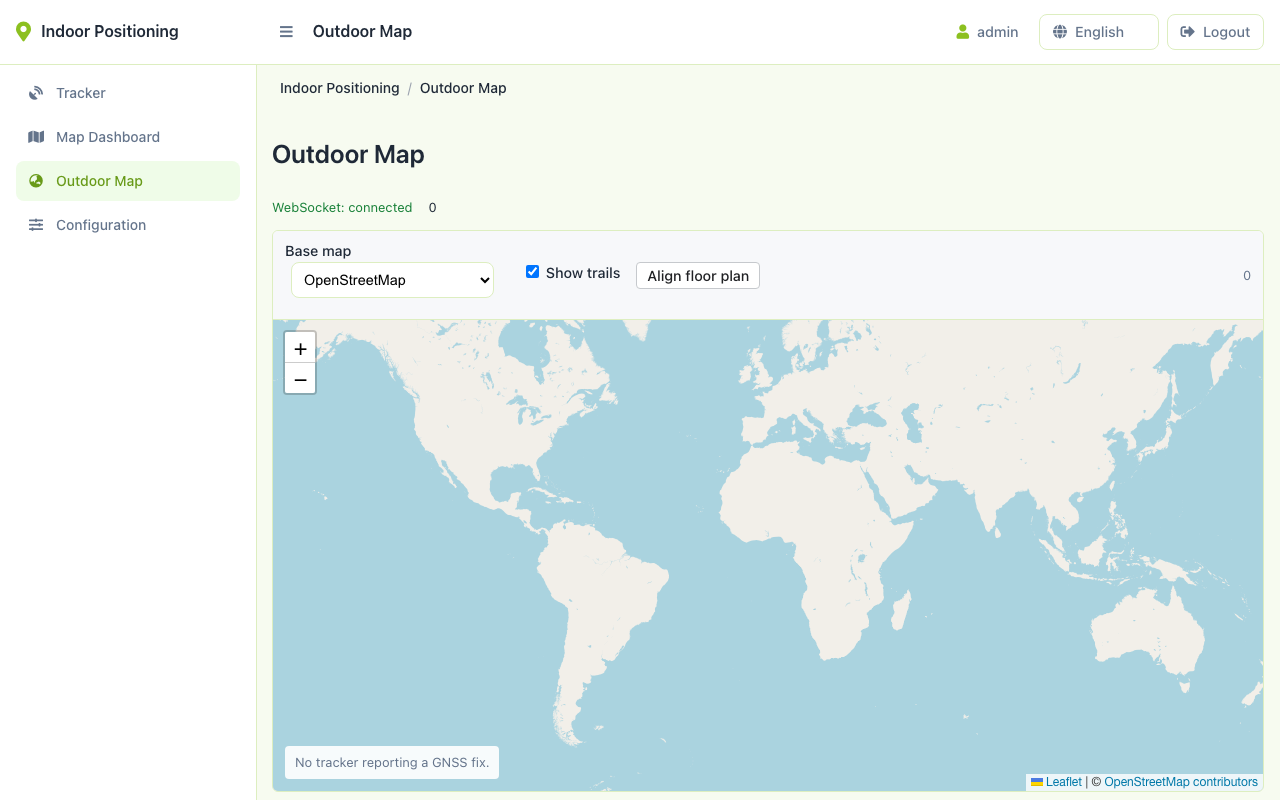
室外图层是同一个页面、同一个 WebSocket,底图换成地图瓦片:
一个追踪器在两个图层之间来回移动的过程:
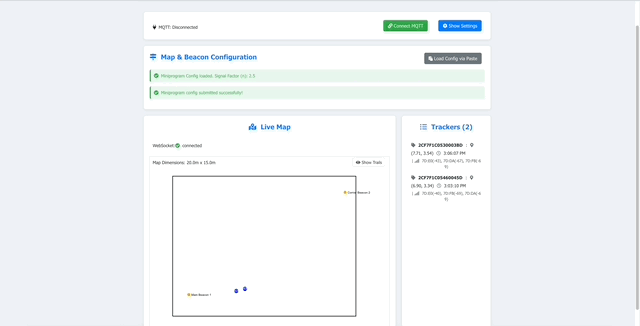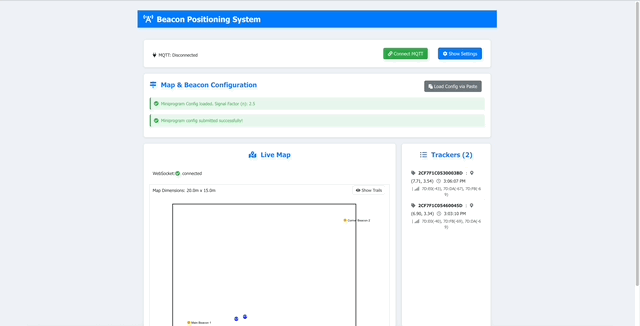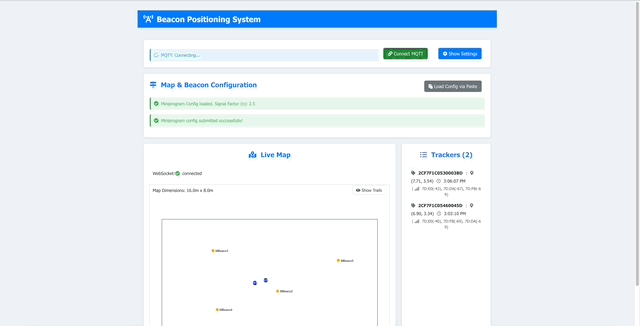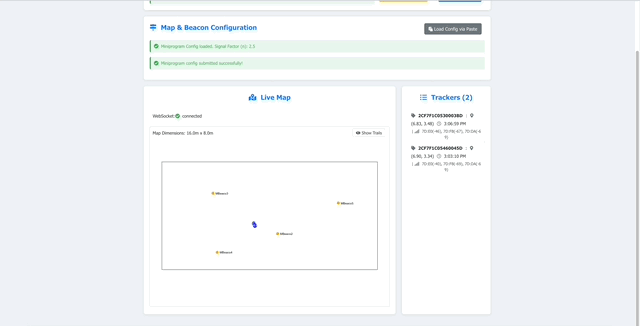
手机端看到的是同一份数据:
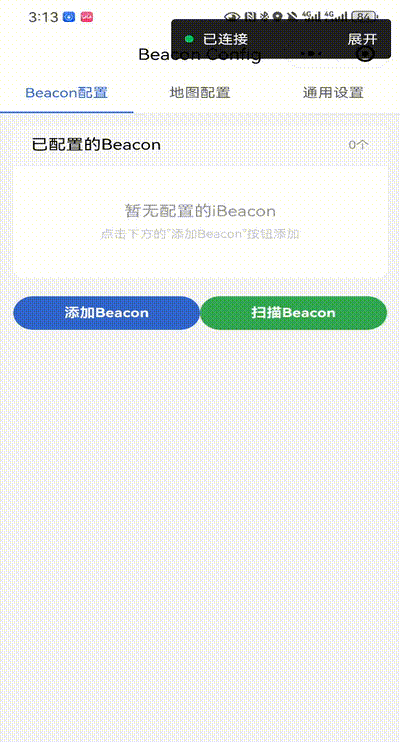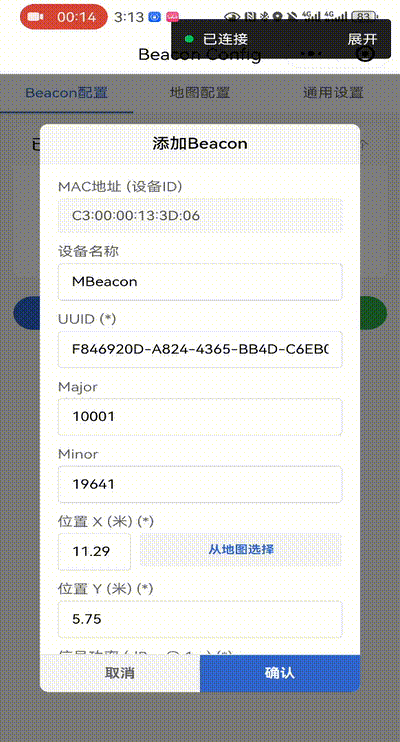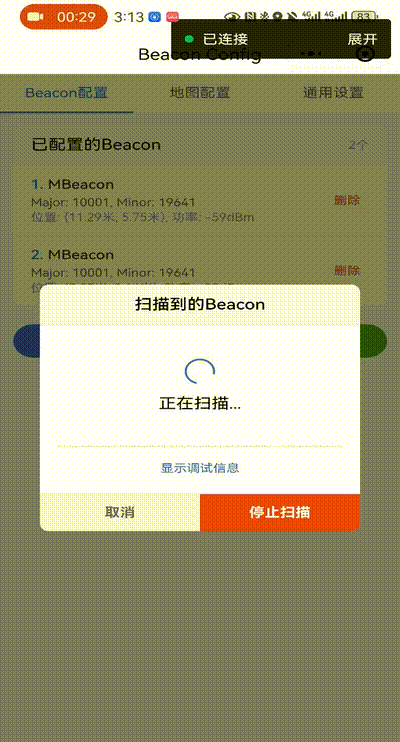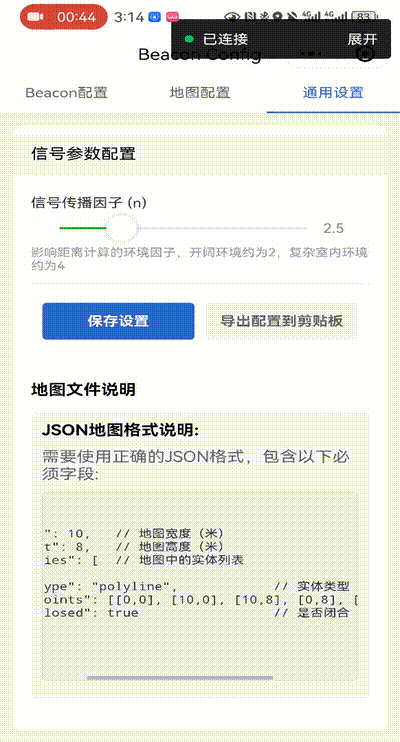
看板是 /web/map 这一个页面,上面有明确的室内 / 室外图层切换;/web/map?layer=outdoor 是直达链接,适合做大屏,订阅的是同一个 WebSocket。一个追踪器同一时刻只画在两个视图中的一个。画在哪个由状态机决定,决定结果写在消息的 position.coordSystem 字段里——平面图 {x, y} 是 metric,经纬度 {lat, lon} 是 wgs84。
需要哪些硬件
现场三类设备,信标和追踪器的数量随部署规模变化。
① BLE 信标——室内的位置参考。电池供电、贴墙安装、不用布线。只靠 GNSS 覆盖的区域(院区、道路、停车场)一个都不用装。
② 追踪器——人带着或贴在资产上。室内扫 BLE、室外用自带 GNSS,带 SOS 按钮。
③ LoRaWAN 网关——收上行并转给网络服务器。网关与追踪器按所在地区的同一频段选购。
| 设备 | 标称容量 | 什么时候选它 | |
|---|---|---|---|
 | SenseCAP BC03 室内蓝牙信标 室内位置参考,Bluetooth LE 5.0 | 每区域 3 个以上 2–3 m;1 个到房间级 | 任何需要比「在楼里」更细的室内区域 |
 | SenseCAP LoRaWAN 胸卡追踪器 T1000-A BLE 扫描、GNSS、运动检测、SOS | 每个追踪目标一个 | 胸卡或资产标签;同一台设备兼顾室内与室外 |
 | SenseCAP M2 LoRaWAN 室内网关 SX1302,分地区频段版本 | 视距最远 2 km;100–200 个追踪器 | 一个场地一到两台;现场已有 LoRaWAN 则可省 |
表中容量都是标称值,来自器件手册与这套硬件的部署经验。信标那一行的精度取决于下面的安装方式。
设备之外还需要:一台跑应用的主机(任何能跑 Docker 的机器;服务端实测用的是 reComputer J30 系列,当作普通 arm64 主机)、一个网络服务器(SenseCAP OpenStream 或自建 ChirpStack),以及——除非构建离线底图——主机要能联网拉 OpenStreetMap 栅格瓦片。
选型排他边界
- 亚米级连续轨迹追踪:BLE 信标定位精度为 2–3 米级;若有高速 AGV 自动导航或高精机器人对接需求(要求厘米级/亚米级连续轨迹),请勿选 BLE,应选 UWB 定位方案。
- 秒级实时控制闭环:LoRaWAN 链路具有占空比与时延波动,标签离线判定阈值为 15 分钟,不适用于秒级以下人员碰撞预警等硬实时安全互锁。
现场怎么部署
一、装硬件
信标安装高度 2.5–3 m、间距 5–10 m(BC03 建议间距),金属货架附近加密。标称的 2–3 m 精度对应的是每个区域 3 个以上信标;每区域一个信标只到房间级。把每个信标的 MAC 地址与安装位置记录下来——室内位置按这张信标-区域对照表计算;挪动信标后要同步更新对照表,否则经它算出的位置都会偏移。
网关台数按覆盖定:标称视距 2 km,一般场地一到两台;是否加第二台看墙体和距离,与标签数量无关。网关按地区频段分 SKU(US915 / EU868 / AS923 等),下单前确认所在国家的频段,追踪器与之一致。
二、装软件:7 步
逐设备步骤和应用包在可部署方案页,下面是步骤轮廓。
- 部署 BLE 信标——安装、固定、记录 MAC 地址。
- 配置 LoRaWAN 网关——在 SenseCAP OpenStream 或自建 ChirpStack 上让它上线。
- 部署定位应用——Docker 部署,可以装在当前这台机器,也可以经 SSH 装到远端主机。
- 配置并激活追踪器——入网并设置上报周期。
- 配准平面图——上传平面图,设定原点、旋转角与缩放,让它落到室外地图的正确位置上。配准与围栏都在配置页完成:
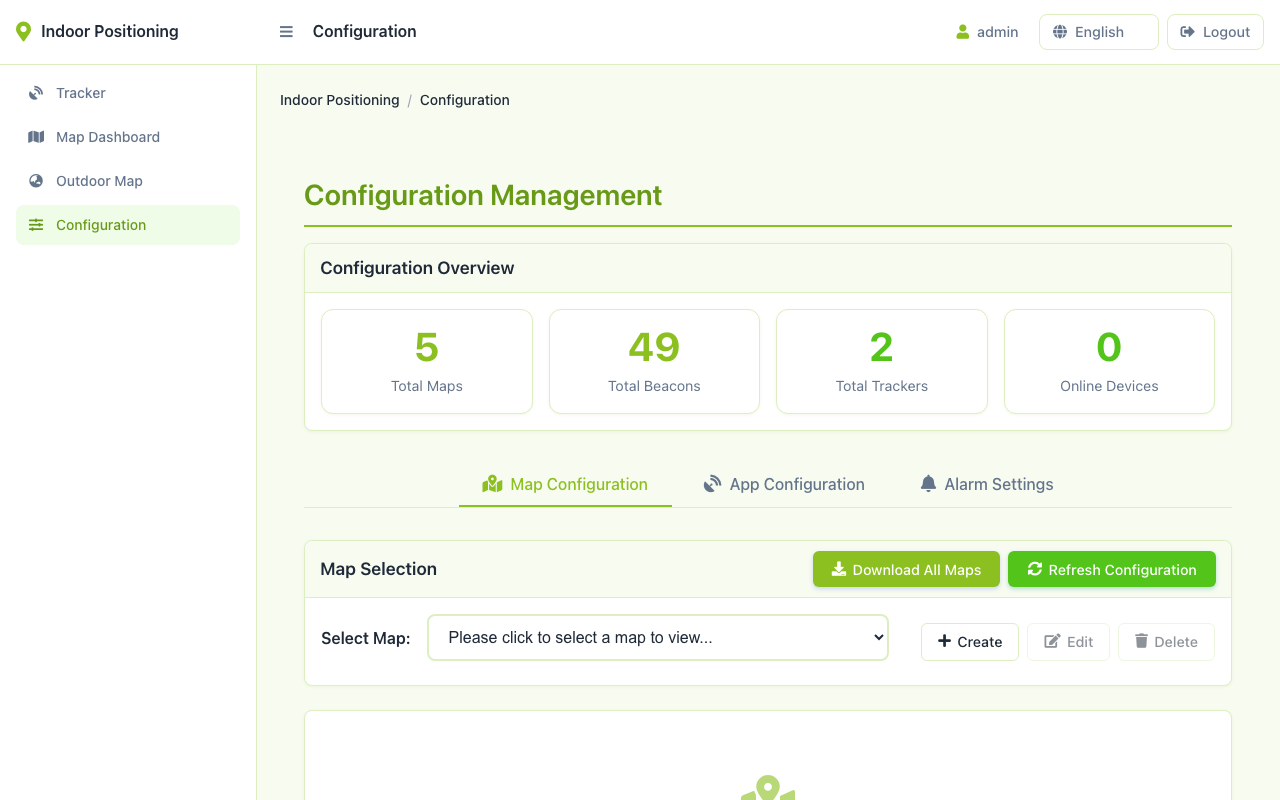
- 配置地理围栏告警——用 WGS84 画围栏,挂一条告警规则。
- 打开看板——确认追踪器出现、会动,并且能触发你配的告警。
难度 intermediate,预计约 60 分钟。第 5、6 步只是软件配置,不需要额外硬件。
镜像支持 linux/arm64 与 linux/amd64。看板默认登录 admin / 12345678,首次登录后在「配置 → 认证」修改。
有哪些接口
应用暴露的所有东西都在你部署的那台主机的 5173 端口上。按接入方分三条:
- 大屏或第二块屏——直接开
/web/map?layer=outdoor(或?layer=indoor)。同一个页面、同一个 WebSocket,不需要额外配置。 - 已有的安防、调度或考勤系统——订阅 WebSocket,只处理两类消息:SOS 按钮对应的
tracker_sos,以及带geofence段且transition为enter/exit的tracker_checkin/tracker_position_detection。这两类是事件,其余是遥测。 - 自建系统——拿完整 payload。每条更新带的要么是平面图上的米制位置、要么是 WGS84 位置,由
coordSystem区分;REST 接口可以用程序创建围栏、读写配准参数。
完整的接口与 payload
| 接口 | 地址 | 载荷 |
|---|---|---|
| WebSocket | ws://<host>:5173/ws | tracker_update 的 position 为 {x, y, coordSystem: "metric"} 或 {lat, lon, accuracy, coordSystem: "wgs84"};tracker_checkin / tracker_position_detection 在围栏进出时额外带一个 geofence 段;另有 tracker_sos、tracker_offline |
| REST | GET/PUT /api/configuration/dashboard/maps/{mapName}/registration | {origin_lat, origin_lon, rotation_deg, scale}。|纬度| > 85° 与 scale ≤ 0 会被拒绝。需要 admin 会话,guest 会话返回 403 |
| REST | POST /api/geofences、POST /api/events | 围栏几何(GeoJSON 多边形,或点加 radius_m)与引用它的告警规则 |
| LoRaWAN 上行入口 | SenseCAP OpenStream,或 ChirpStack 的 MQTT 主题 | 字段映射见部署指南 |
围栏告警不走独立通道,而是复用打卡消息:
{"type": "tracker_checkin", "data": {"2CF7F1C0530004AD": {
  "timestamp": 1788582647214, "map": "Plant A",
  "geofence": {"id": 1, "name": "Plant A", "transition": "enter"},
  "position": {"lat": 22.5362, "lon": 113.9432, "accuracy": null, "coordSystem": "wgs84"},
  "last_detected_beacons": []}}}
两个字段的用法:判断室内外看 coordSystem,不看有没有 lat,同一种消息类型两种坐标都可能带。这套硬件上 accuracy 恒为 null(SenseCAP 与 ChirpStack 上行都不带 GNSS 精度测点),按「未知」处理。
性能与实测数据
以下是服务端实测:合成上行发到本地 MQTT broker,从看板 WebSocket 侧抓结果,链路里没有 T1000 和网关。应用跑在 reComputer J30 系列上(当作普通 arm64 主机,未用 GPU),每档 2–4 min。
容量与时延
| 指标 | 实测 | 条件 |
|---|---|---|
| 容量,稳定档 | 200 个并发标签,端到端 P95 828 ms,上行丢失 0% | 每标签每 30 s 一条上行,800 条,2 min |
| 容量,下降档 | 500 标签,P95 2.35 s,丢失 0% | 同上,2000 条上行,2 min;只有 2 s 时延这一条不满足 |
| 容量,1000 标签时 | P95 4.1 s,丢失 0%,进程仍在服务 | 同上;这一档仍在正常服务,未继续加压 |
| 更新频率 | 50 标签、2 s 上行间隔,P95 220 ms,4500 条上行丢失 0% | 3 min;30 / 10 / 5 s 三档同样稳定,P95 分别 89 / 163 / 146 ms |
| SOS 告警时延 | P50 24 ms,P95 29 ms,max 29 ms,n=20 | 单标签、无并发负载;上行时间戳到 WebSocket 广播 |
| 离线判定 | 903 s 与 950 s | 复现 2 次;设计值域 [900 s, 960 s],来自 15 min 阈值与 60 s 轮询 |
容量与更新频率只反映服务端;追踪器能多快上报由上行周期与 LoRaWAN 占空比决定。
复现:上游 indoor_positioning_ble_lorawan 的 runs/2026-09-05-orin-nano/boundary.capacity.yaml、boundary.update_frequency.yaml、boundary.sos_latency.yaml、boundary.offline_latency.yaml(应用代码 feature/outdoor @ 443bce6)
围栏与配准
| 指标 | 实测 | 条件 |
|---|---|---|
| 围栏告警时延 | P50 14 ms,max 14 ms,2 条告警 | 回放器与服务同机 loopback,单标签,17 条上行 |
| 围栏迟滞 | 门口来回翻转 6 次产生 0 条告警;enter 与 exit 各在第 3 个连续点触发 | 同上 |
| 配准误差 | 原点 2 km 内、|纬度| ≤ 60° 时 ≤ 0.21 m | 方位角扫描的最差值:每 15°,半径 500 / 1000 / 2000 m,lat0 取 0 / 22.5 / 45 / 60;预算为 0.7 m;只测投影计算,未实地测绘 |
复现:runs/2026-09-05-geofence-smoke/results.md、runs/2026-09-05-georef/results.md
运行时与关键参数
追踪器只上报观测结果(看到了哪些已配置的信标,或一个 GNSS fix),位置由服务端解算。下面三个参数都在服务端,决定室内外切换和告警的节奏:
- 室内 ↔ 室外切换:20 s 内 3 个 GNSS fix,并且 15 s 内没看到任何已配置信标,才转室外;连续两次扫描、每次看到 2 个以上已配置信标,才转回室内。站在窗边的追踪器不会来回翻转。
- 围栏跃迁:10 s 内连续 3 点才触发
enter/exit。geo 模式下告警规则的time_range字段不生效,界面上设置的时段被这条确认取代。 - 离线判定:15 min 没有上行即判离线,60 s 轮询,硬编码。
- 离线底图:无外网场地用
go-pmtiles extract构建本地 PMTiles 归档(只拉 bbox 内的瓦片),交付前先构建归档并加载一次。
已知退化
- 室内精度跟着信标布置走。 2–3 m 是标称值(BC03 wiki),前提是每区域 3 个以上信标、2.5–3 m 高度、5–10 m 间距。每区域一个信标只到房间级。金属货架会让三边定位退化,那里要加密。
- 标签数上去后时延变长:500 标签时端到端 P95 2.35 s,1000 标签时 4.1 s。
- 配准误差随半径与纬度增长:可用范围约 2 km,API 拒绝
\|纬度\|超过 85°。 accuracy与alt没有数据:按精度分支的逻辑在这套硬件上始终走 null 分支,围栏引擎把缺失的accuracy当作通过。
数据与素材出处
- 实测数据——「性能与实测数据」里的全部数字来自上游
sensecraft-solutions中indoor_positioning_ble_lorawan的description.md,该文件按路径引用了逐次运行报告。数据是为这些运行生成的合成回放轨迹,不涉及任何客户现场数据。 - 设备 EUI——截图与轨迹里出现的 EUI 都是回放工具使用的合成值。
- 底图瓦片——室外截图中的底图 © OpenStreetMap 贡献者,按 ODbL 授权。该署名随页面一起分发。
- 平面图——配准截图里的平面图是合成测试图(50 m × 40 m 演示地图上的 1000×800 px 平面图),为评测运行创建,事后已删除。
- 应用源码——见 Seeed-Solution/Solution_IndoorPositioning_H5;做衍生产品出货前请先确认该仓库的许可条款。
- 看板截图与演示 GIF —— 取自上游应用自身的界面(
solution-indoor-positioning的docs/ui/与assets/)。室外图层的底图为 OpenStreetMap 瓦片,按 ODbL 署名,出处见上游包的gallery/ATTRIBUTION.md。