零售人流热力图方案:搭建、部署与实测数据
热力图只记录人在哪里,不识别身份,也不做人脸比对。检测准确率未评测,见性能与实测数据。
这套方案是干什么的
摄像头俯拍店面,识别画面里每个人的位置并持续跟踪,把「人停在哪、停了多久、进出多少人」写进本地数据库,在 Grafana 看板和一张热力图上呈现。用在零售门店、连锁门店试点、展厅展馆,以及任何布局决策依赖人往哪走的室内空间。
已有 IP 摄像头的场所保留摄像头,只加一台做识别的 AI 主机;还没有摄像头的场所用一台 reCamera,检测在摄像头内部完成。视频在现场处理,后端只存数字。在真实 RTSP 流上,reComputer R2000 系列(Hailo-8)实测 14.3 FPS(源 15 FPS),reComputer RK3588 / RK3576 系列为 13.2 / 13.3 FPS。
- 开源实现(reCamera 直连路线):github.com/xr686/reCamera-with-Heatmap
- 开源实现(IP 摄像头 + Jetson 路线):github.com/bleaaach/yolo11-grafana-influxdb
- 选型与部署:可部署方案页
本地处理,后端只存数字
检测在摄像头或 AI 主机上完成,发到后端的是位置百分比、计数与驻足时长。实时预览走本地视频网关,不出你的网络。
已有摄像头直接接入
带 RTSP 流的 IP 摄像头品牌不限,墙上的设备不用换。没有摄像头时,reCamera 装上零售分析应用即可出数据。
5 种硬件组合,一个看板
reCamera 2002、reCamera Pro、瑞芯微、Hailo-8、Jetson 五条路线发同一种消息格式。多家门店混用硬件,也汇总到同一台后端。
部署完成后不依赖外网
broker、数据库、看板都在本地后端。只有部署时需要联网拉取镜像和模型。
真机演示
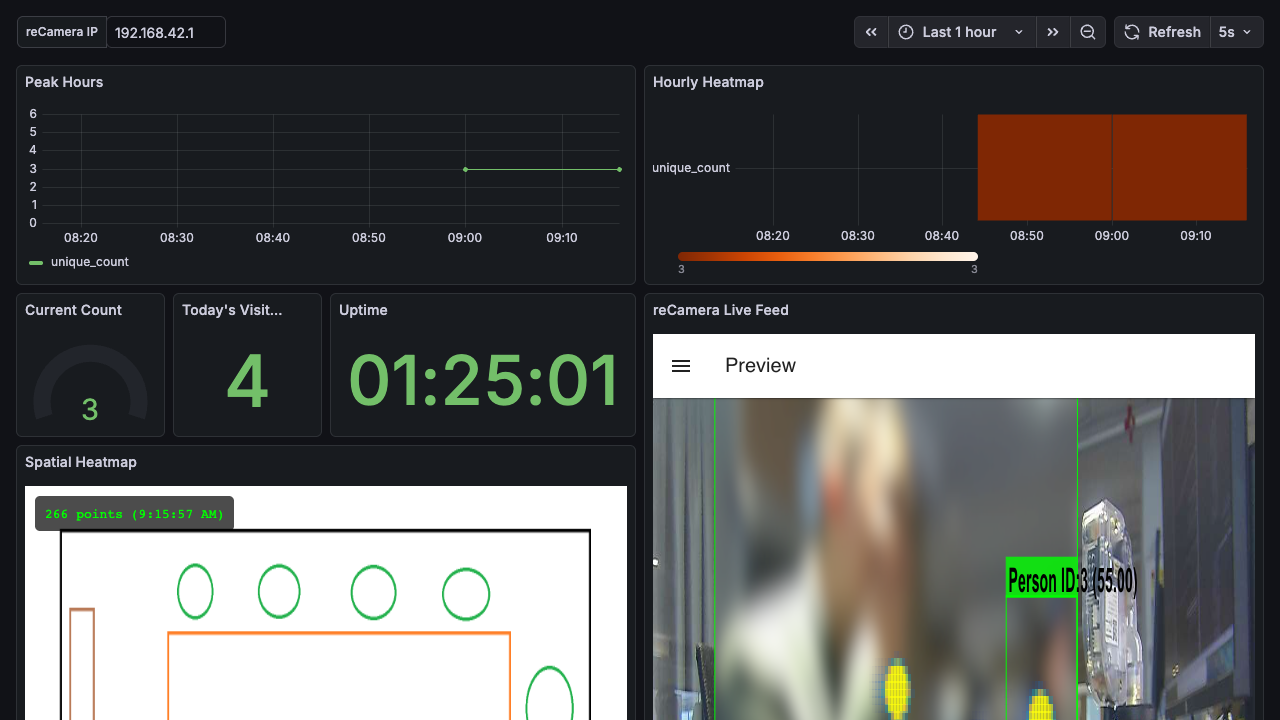
设备实际输出汇总到 Grafana 看板:左侧是实时画面,其余面板是按时间聚合的在场人数、驻足状态与进出店计数。
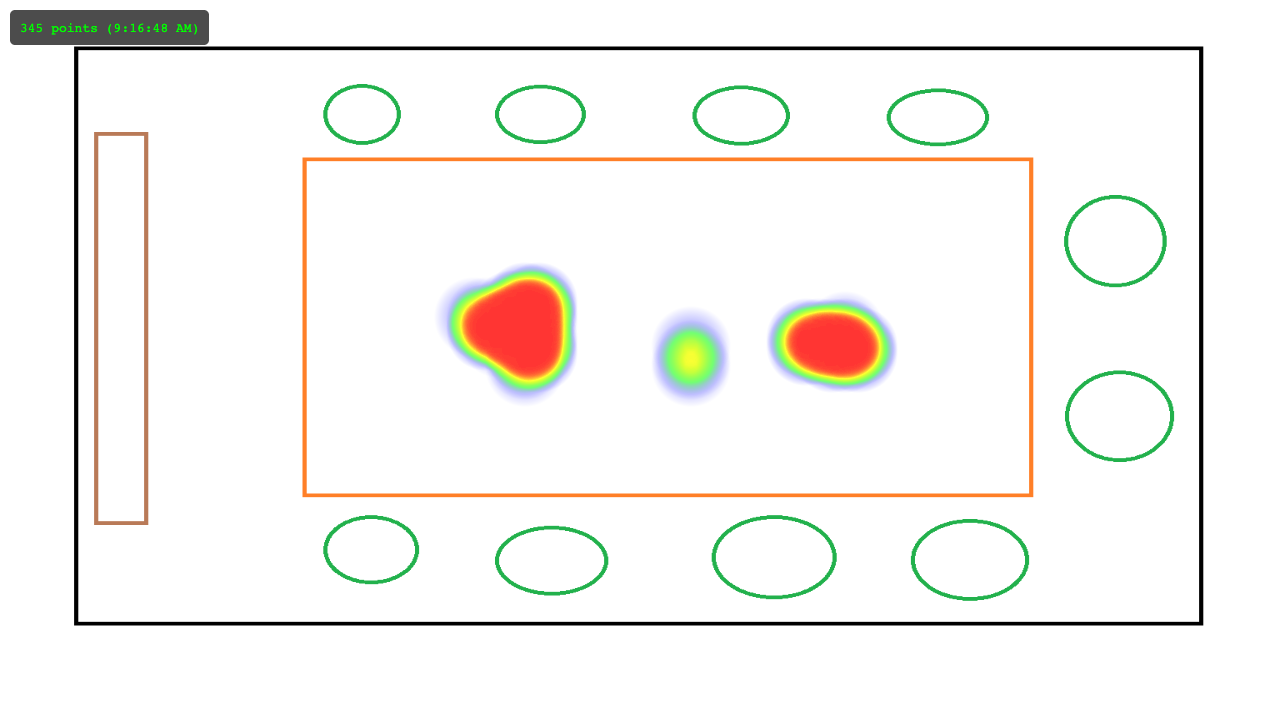
同一份位置数据也可以画成热力图。颜色深的地方是人停留时间长、经过次数多的地方;默认叠在摄像头视角上,校准之后可以叠到店铺平面图上。
需要哪些硬件
三样东西:出画面的摄像头、跑识别的设备、存数据并画图的后端。后端是所有路线共用的那一台。
① 摄像头 — 已经有带 RTSP 流的 IP 摄像头就直接用,品牌不限,墙上的设备一台不用换。没有的话,reCamera 2002 / reCamera Pro 把摄像头与算力做在一台里,检测、跟踪、驻足判定、进出计数全部在摄像头内完成。
② 检测主机 — 只有 IP 摄像头路线需要。各主机跑同一套跟踪与驻足判定逻辑,区别只在加速器。
③ 看板后端 — 跑 MQTT broker、InfluxDB、Grafana 和视频网关。可以是一台常开的电脑,也可以是 reComputer R1100;IP 摄像头路线上,它可以和检测器跑在同一台盒子上。
| 设备 | 承担什么 | 什么时候选它 | |
|---|---|---|---|
 | reCamera 2002 摄像头与算力一体,1080P | 检测 + 跟踪 + 计数 | 离统计区域近、范围小,最快跑通一路 |
 | reCamera Pro 摄像头与算力一体,4K | 检测 + 跟踪 + 计数 | 离得远、范围大,远处的人仍要够大能被框出来 |
 | reComputer RK3588 系列 同一套餐也支持 reComputer RK3576 系列 | 检测主机 | 已经在用瑞芯微板卡;视频解码走硬件 |
 | reComputer R2000 系列(R2035-12,Hailo-8) | 检测主机 | 要装进机柜或弱电井的无风扇工业机 |
 | reComputer J40 系列(J4012) 及 reComputer J50 系列 | 检测主机 | 一台主机接多路摄像头 |
 | reComputer R1100 系列(R1124-10) | 看板后端 | 现场没有常开的电脑跑看板 |
其它前置条件:后端所在机器装好 Docker、留出至少 2 GB 磁盘、空出 1883、3000、8080、8086 端口;摄像头与后端在同一网段,摄像头自动发现(ONVIF)才能生效。
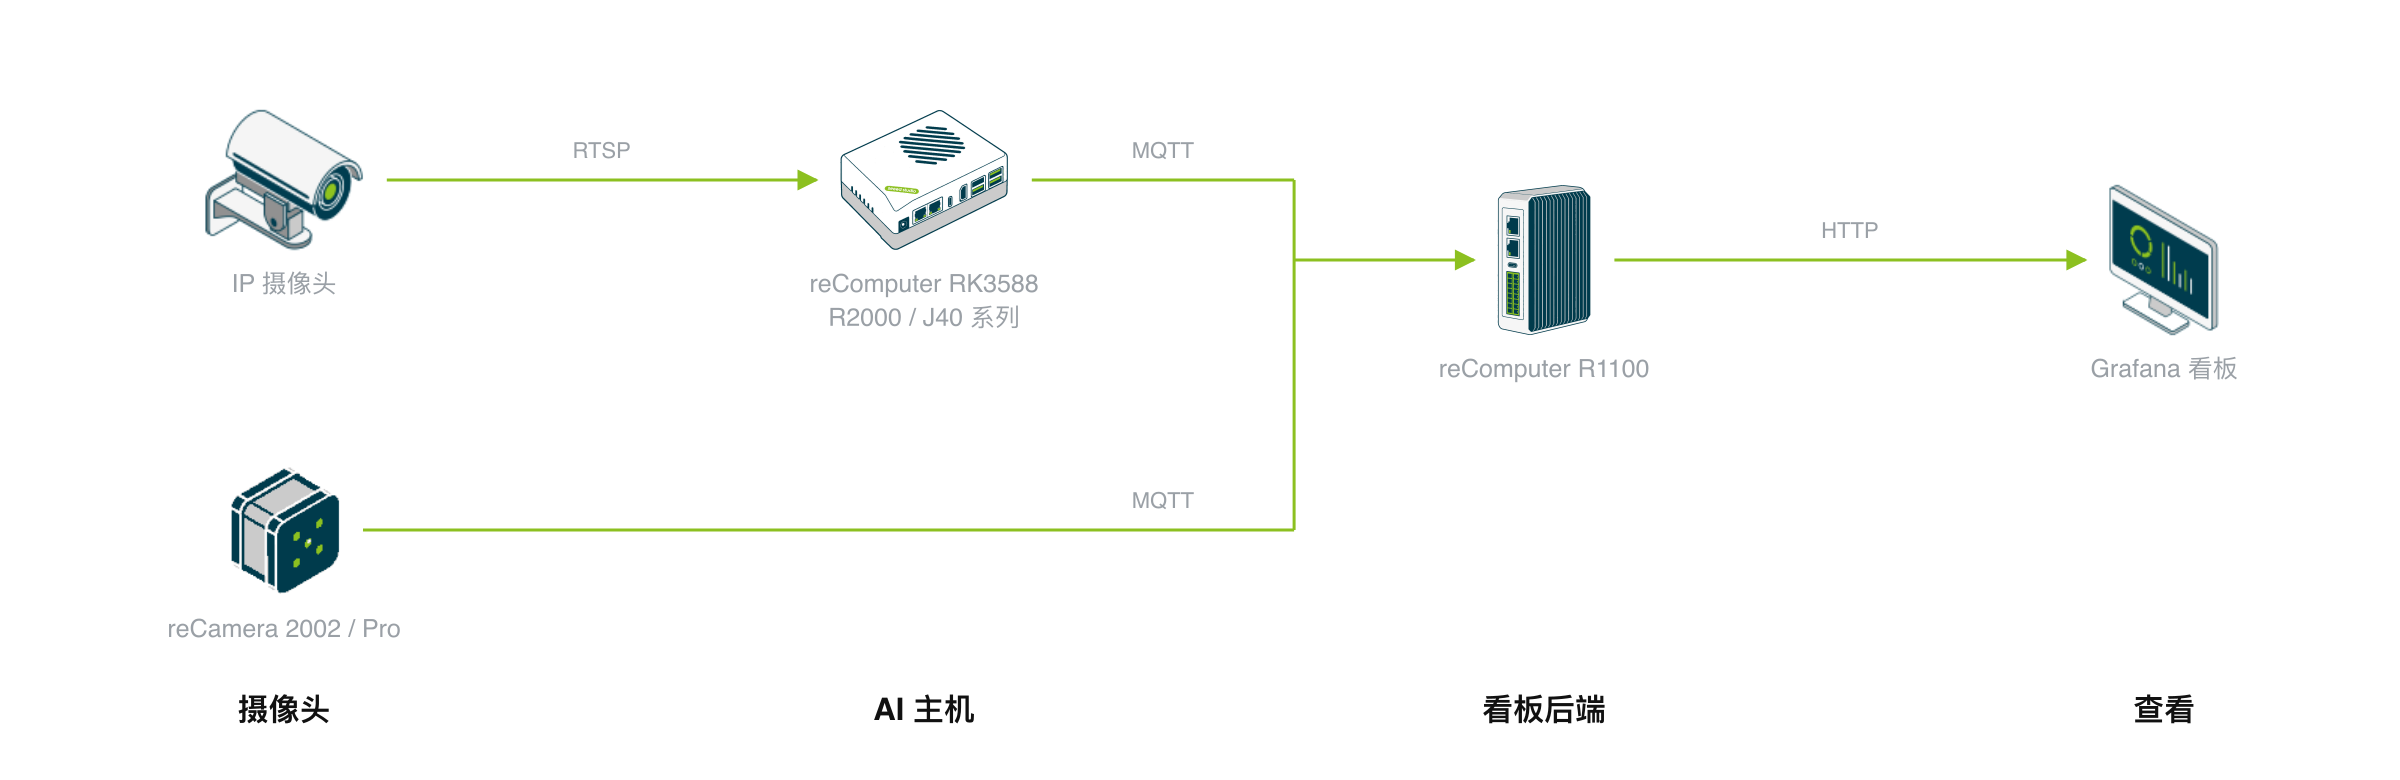
设备构成:IP 摄像头以 RTSP 把视频交给 AI 主机,reCamera 在摄像头内完成检测;检测端只输出坐标百分比与计数,不含图像;所有检测端汇到一台后端(MQTT broker、InfluxDB、Grafana、go2rtc 视频网关),一个看板覆盖全部摄像头。实时预览由浏览器经本地视频网关向摄像头取流,不经过后端数据库。
选型排他边界
- 安装高度与视场覆盖:reCamera 2002 适合 3–4 米低层高、小面积区域;安装高度超过 5 米或大广场中庭时,请勿选用 2002,应选配 4K 分辨率的 reCamera Pro。
- 身份追溯需求:本方案仅统计人流密度与移动轨迹热力,不进行人脸抓拍与身份识别;有合规实名要求的场景不适用。
现场怎么部署
分两步:先把摄像头装对位置,再把软件装上去。
一、装摄像头
摄像头架高,俯视要统计的区域,距离目标 3–5 米。人在画面里至少要占到约 30 × 30 像素,否则框不出来。平视机位、人相互遮挡严重的角度、人像过小的远景,都会出现漏检。
二、装软件:三到四步
具体到每台设备的操作步骤在可部署方案页,那里按现场条件选完配置后可以直接下载对应的应用包。
- 起后端 — 在那台常开的机器上拉起 broker、InfluxDB、Grafana 与视频网关。这一步会自动发现同一网段的 ONVIF 摄像头;不在同一网段的摄像头,在部署表单里手填 RTSP 地址。
- 让检测端发数据 — reCamera 路线是在摄像头上安装零售分析应用;IP 摄像头路线是把检测器部署到 AI 主机。两边都要填三项:MQTT 服务器地址(第 1 步那台机器)、安装点名称和摄像头编号。同一门店用同一个安装点名、每台摄像头一个编号,看板据此区分设备。
- 校准平面图(可选) — 打开 8080 端口的热力图,上传一张摄像头截图和一张店铺平面图,各点 4 个对应位置。参考点选柱子、门口、墙角这类间距大的标志物。校准保存在服务器上,多台摄像头可共用一张平面图。只看摄像头视角时这一步可以跳过。
- 打开看板 — Grafana 在 3000 端口,实时热力图在 8080,视频网关在 1984。
上游标注的整体耗时为 15 分钟。Jetson 路线例外:首次部署要在设备上编译 TensorRT engine,需要 2–5 分钟,之后的部署直接复用。
有哪些接口
所有检测端都往后端 broker 发同一种消息格式,按你手上已有的系统分三条:
- 现成看板够用 — 不用接。Grafana 面板已经按小时、天、周做好人流趋势、驻足与进出计数,面板数据可以直接导出。
- 已有 BI / 分析系统 — 订阅 MQTT 结果主题拿实时数据,或直接查后端 InfluxDB 取历史数据。
- 自建系统 / API — 同上订阅,payload 里带区域计数和每个跟踪对象的位置与驻足时长,够画自己的面板。实时画面经本地视频网关(1984)取。
完整的主题与 payload
| 主题 / 端口 | 内容 | retained |
|---|---|---|
<安装点>/retail-vision/results/<摄像头编号> | 每秒一条批量 JSON:区域计数(在场、浏览、驻足、需要帮助、进店、出店、平均驻足时长),以及每个跟踪对象的 track_id、位置与驻足时长 | 否 |
<安装点>/retail-vision/status | online / offline | 是 |
| MQTT broker 1883 | 接收所有检测端的结果 | — |
| Grafana 3000 | 按小时、天、周的人流趋势;驻足与进出计数 | — |
| 实时热力图 8080 | 热力叠加在摄像头画面或店铺平面图上;齿轮图标进入校准 | — |
| 视频网关 1984 | 摄像头发现与实时预览 | — |
<安装点> 和 <摄像头编号> 在部署表单里填写,只允许字母、数字、连字符和下划线。
位置以画面百分比发布。 检测端把跟踪框中心换算成百分比再发出,同一次平面图校准在任何摄像头分辨率下都成立,换一台更高分辨率的摄像头不必重新校准。
消息每秒一批。 reCamera 上由 --mqtt-interval-ms 1000 控制,不加这个参数时应用按帧发布(约 10 条/秒/摄像头);AI 主机路线由检测器配置里的 publish_hz: 1.0 控制。一个站点接多台摄像头时,broker 能否承受取决于这个参数。
reCamera Pro 不输出人均驻足时长,看板上的 Avg Dwell 面板会一直是空的,其余指标不受影响。
性能与实测数据
四条 AI 主机路线跑同一套跟踪与驻足判定逻辑,检测模型与运行时按加速器各不相同。
下面是吞吐与消息率两类设备实测数据,来自 RK 与 Hailo 两条路线的单路实时流。
实测了哪些设备
| 设备 | 加速器 | 下发的模型 | 验证状态 |
|---|---|---|---|
| reComputer RK3588 系列 | RK3588 NPU | YOLO11n rawhead FP16 | ✅ 真机实时流 |
| reComputer RK3576 系列 | RK3576 NPU | YOLO11n rawhead FP16 | ✅ 真机实时流 |
| reComputer R2000 系列(R2135-12,Hailo-8) | Hailo-8 | YOLOv8n INT8 | ✅ 真机实时流 |
| reCamera 2002 | SG2002 NPU | YOLO11n INT8 | 部署已跑通 |
性能实测详表
真实视频流下的端到端帧率
输入是真实 RTSP 画面,测量范围是从摄像头出帧到结果到达后端的完整链路:解码 + 检测 + 跟踪 + 驻足判定 + MQTT 发布,一台主机接一路。
| 检测主机 | 检测模型 | 跟踪帧率 | MQTT 消息率 | 来源 |
|---|---|---|---|---|
| reComputer R2000 系列(R2135-12,Hailo-8) | YOLOv8n INT8 | 14.3 FPS | 0.94 条/秒 | 实测(440 帧 / 30.7 秒) |
| reComputer RK3588 系列 | YOLO11n FP16 | 13.2 FPS | 1.00 条/秒 | 实测 |
| reComputer RK3576 系列 | YOLO11n FP16 | 13.3 FPS | 1.00 条/秒 | 实测 |
- RK 两块板:MPP 硬件解码处于激活状态,消息率 1.00 条/秒。
- Hailo 这一行的 14.3 FPS 受源帧率限制。 同一条流水线不限速时实测 234 FPS,约为 15 FPS 源的 15 倍。
- 消息率 0.94 与 1.00 的差别来自统计方式:两者目标都是每秒一条,0.94 是 30.7 秒窗口内的平均值。
- 复现:端到端与推理测试脚本位于方案仓库
benchmarks/run_heatmap_bench.sh,执行./run_heatmap_bench.sh --profile rk3588。
单独推理速度
| 检测主机 | 检测模型 | 单次推理 | 来源 |
|---|---|---|---|
| reComputer J40 / J50 系列 | YOLO11n FP16(TensorRT) | 9.7 ms | 上游给出的单独推理数字 |
| reCamera 2002 | YOLO11n INT8 | 约 10 FPS | 上游在应用说明里标注的摄像头内帧率 |
这两行与上面的端到端表不能直接比较:9.7 ms 不含解码、跟踪与发布,约 10 FPS 是摄像头内的处理速率,不是到达后端的速率。
多路
上面每个数字都是一台主机接一路。「一台主机接多路」是套餐设计上的分工(由 Jetson 路线承担)。一台后端在协议上可以接任意数量的检测端,按安装点名与摄像头编号区分;上限在 AI 主机侧。
运行时与关键参数
| 检测主机 | 检测模型 | 精度 | 运行时 | 模型交付方式 |
|---|---|---|---|---|
| reCamera 2002 | YOLO11n(yolo11n_detection_cv181x_int8.cvimodel) | INT8 | SG2002 摄像头 NPU | 随 retail-vision_1.5.1_riscv64.deb 一起下发,按 sha256 校验 |
| reCamera Pro | 应用中心 retail-vision 应用自带 | 由应用决定 | 摄像头 NPU | 不随套餐分发,需先在设备应用中心安装 |
| reComputer RK3576 / RK3588 系列 | yolo11n_pose_rawhead_fp16.<板卡>.rknn | FP16 | RKNN | 按板卡下发并按 sha256 校验;选错板卡型号模型无法加载 |
| reComputer R2000 系列(R2135-12,Hailo-8) | YOLOv8n(yolov8n.hef) | INT8 | HailoRT 4.21 + GStreamer | 从 Hailo Model Zoo v2.15.0 的 hailo8 目录取,按 sha256 固定 |
| reComputer J40 / J50 系列 | YOLO11n(yolo11n.engine) | FP16 | TensorRT | 引擎在设备上现场构建(ultralytics 导出,half=True、imgsz=640),首次 2–5 分钟,之后复用 |
- Hailo 锁定 HailoRT 4.21。 部署前检查板上库版本,不匹配就停下并打印实际版本。一块 Hailo-8 同时只跑一个应用,板上已有别的 Hailo 应用在跑时检测器起不来。
- RK 板卡需已装 NPU 驱动(
/usr/lib/librknnrt.so)。 - reCamera 上分析应用独占摄像头:安装时会停掉 Node-RED 自启动,两者不能同时运行。
影响部署效果的参数(RK 与 Jetson 路线的出厂值):
dwell_min_duration(1.5 秒)— 移动速度低于dwell_speed_threshold(10.0)并持续这么久才计为驻足,在货架前转个身不会计入。dwell_assistance_threshold(20.0 秒)— 驻足计时超过它进入「需要帮助」状态。avg_person_height_m(1.7)— 速度阈值靠它从像素折算成实际距离。现场人群平均身高与 1.7 m 差得多时,驻足判定会整体偏松或偏紧。
已知退化
- 机位。 需要架高俯拍、距目标 3–5 米、人在画面里至少约 30 × 30 像素。平视、远景、严重遮挡都会让人框不出来,没被检测到的人在热力图上就是空白,不会报错。
- 平面图校准是人工点的 4 个点。 参考点选得近或共线,位置误差会被放大。换角度或移动摄像头之后校准即失效,需要重新点一次——校准错误不会报错,只是把热区画到别的位置。
- reCamera Pro 的 Avg Dwell 恒为空,原因是应用不输出该字段。
- RK 硬件解码没生效时回落到软解。 帧率明显偏低同时 CPU 占满就是这种情况;Jetson 路线不回落(
fallback: none)。
数据与素材出处
- 检测模型 — Hailo 路线用 Hailo Model Zoo v2.15.0 hailo8 目录下的
yolov8n.hef,按摘要固定,不另行托管。RK 路线复用 fall_detection 已发布的yolo11n_pose_rawhead_fp16.<板卡>.rknn。Jetson 路线由ultralytics在设备上导出yolo11n.engine。 - 模型许可 — 检测端用的是 YOLO 系列模型(YOLO11n、YOLOv8n)。Ultralytics YOLO 模型默认为 AGPL-3.0,除非另行取得商业授权;产品化前确认模型许可,或换成许可兼容的模型。
- 后端组件 — MQTT broker、InfluxDB、Grafana、go2rtc 视频网关均以官方镜像部署。Grafana 默认账号为
admin/admin,开通后先改掉。 - 图片 — Grafana 看板与热力图截图来自上游方案素材库;架构图为自绘。演示画面中未出现可识别的人像。