XIAO STM32C5 应用示例
概述
XIAO STM32C5 搭载了 LSM6DS3TR-C 六轴惯性传感器,集成 3 轴加速度计和 3 轴陀螺仪。同时板载 CAN 收发器,可直接满足运动感知和 CAN 总线通信的需求。借助这些硬件资源,你可以实现姿态检测、振动监测、低功耗运动唤醒、交互式灯光控制、CAN FD 数据记录和故障诊断等多种应用。
本文使用 PlatformIO。如果你还不熟悉它,请参阅 XIAO STM32C5 的 PlatformIO 入门。
IMU 使用
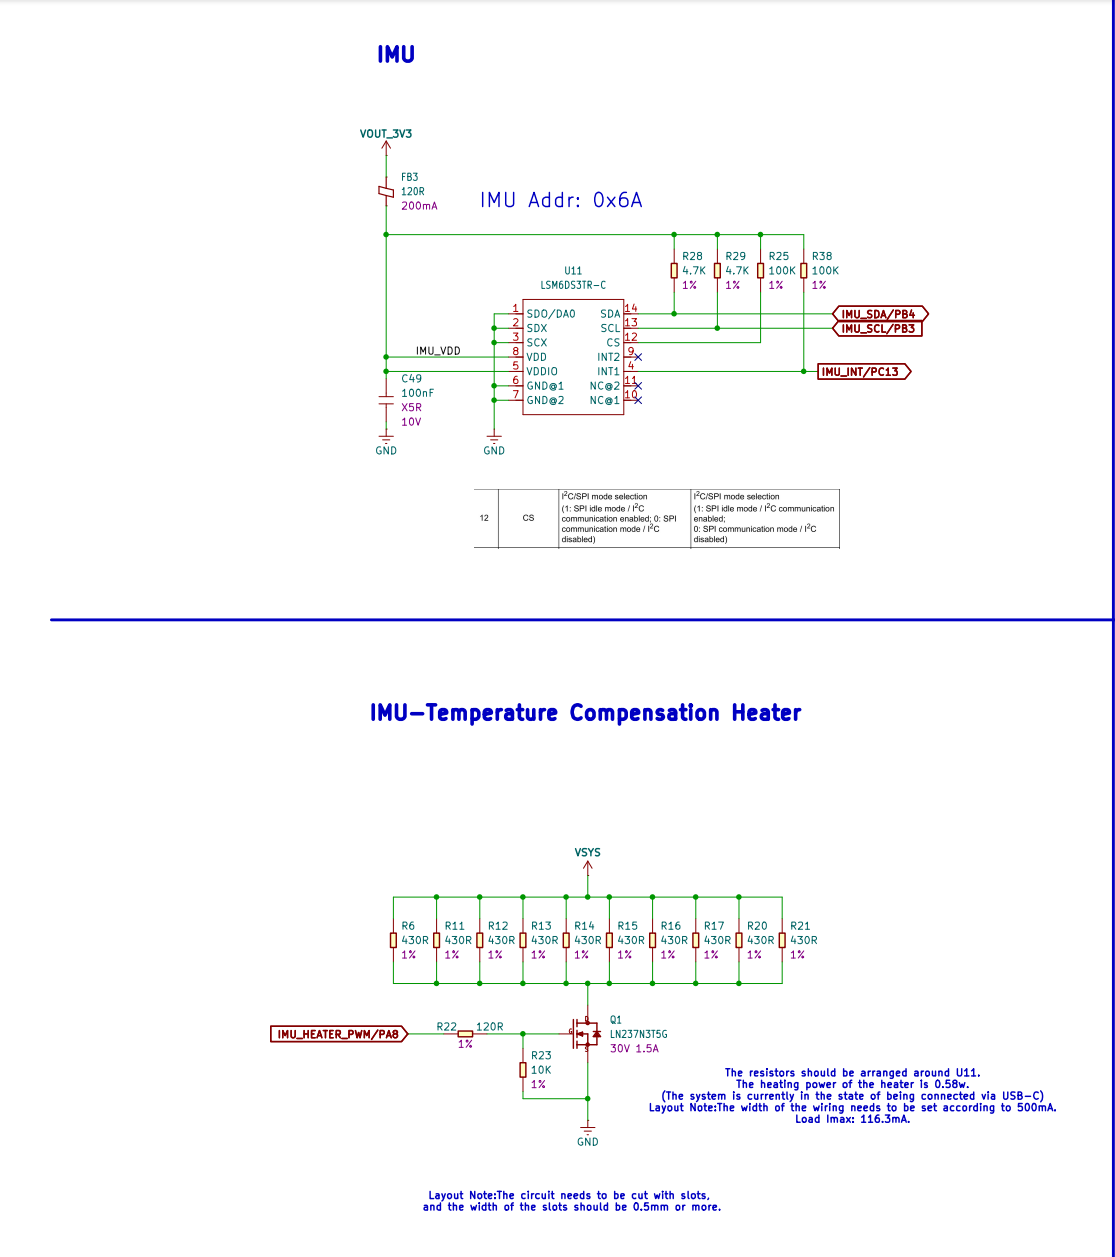
XIAO STM32C5 搭载了板载 LSM6DS3TR‑C 六轴惯性传感器,集成 3 轴加速度计和 3 轴陀螺仪。可用于姿态检测、运动识别、振动监测等场景。
为减小环境温度变化对传感器零偏和测量稳定性的影响,开发板实现了主动温度补偿加热电路。布置在 IMU 周围的加热电阻为传感器提供均匀加热,并可通过 PWM 信号调节加热功率。结合 IMU 内部的温度读数,软件控制可使传感器工作在相对稳定的温度下,从而降低温度漂移导致的测量漂移,并在长期运行和变温条件下提升数据一致性。
读取六轴传感器数据
- 硬件准备
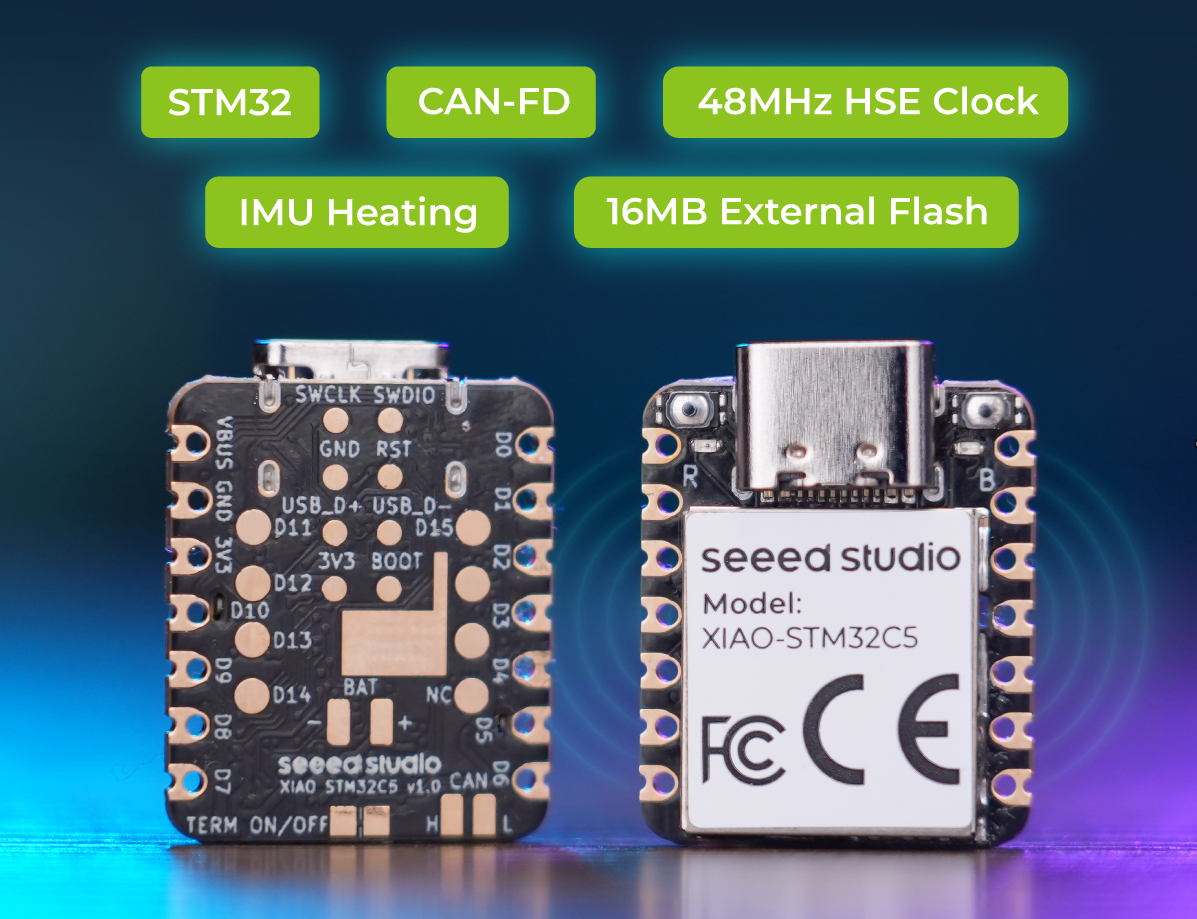
一块 XIAO STM32C5 开发板。
| Seeed Studio XIAO STM32C5 |
|---|
 |
- 软件准备
创建一个新的 PlatformIO 工程
- 在
app.overlay中修改设备树配置
app.overlay
/*
 * No application-level devicetree overrides are required.
 *
 * The board DTS supplies imu0 as the LSM6DS3TR-C on I2C2:
 *   address 0x6a, SCL PB3, SDA PB4.
 *
 * The board DTS also describes INT1 on PC13 and the heater on PA8/TIM1_CH1,
 * but this polling-only application does not configure an IMU trigger and
 * does not enable or access PWM.  Those board-level nodes remain unchanged.
 */
- 修改
prj.conf,以启用 LSM6DS3TR-C 六轴传感器的固定频率轮询采样,以及 USB CDC ACM 串口控制台输出。
prj.conf
# LSM6DS3TR-C six-axis polling sample.
CONFIG_SENSOR=y
CONFIG_I2C=y

# Fixed sensor configuration: 104 Hz, accel +/-4g, gyro +/-500 dps.
CONFIG_LSM6DSL_ACCEL_ODR=4
CONFIG_LSM6DSL_ACCEL_FS=4
CONFIG_LSM6DSL_GYRO_ODR=4
CONFIG_LSM6DSL_GYRO_FS=500

# USB CDC ACM console for sample output.
CONFIG_SERIAL=y
CONFIG_CONSOLE=y
CONFIG_UART_CONSOLE=y
CONFIG_UF2_DFU_RESET=y
CONFIG_USB_DEVICE_STACK_NEXT=y
CONFIG_USBD_CDC_ACM_CLASS=y
CONFIG_UART_LINE_CTRL=y

# Deliberately not enabled:
# CONFIG_PWM
# CONFIG_LSM6DSL_ENABLE_TEMP
# CONFIG_LSM6DSL_TRIGGER
- 修改 main.c
main.c
/*
 * Copyright (c) 2026 Seeed Technology Co., Ltd.
 * SPDX-License-Identifier: Apache-2.0
 *
 * XIAO STM32C5 onboard LSM6DS3TR-C six-axis polling sample.
 */

#include <zephyr/device.h>
#include <zephyr/devicetree.h>
#include <zephyr/drivers/sensor.h>
#include <zephyr/kernel.h>
#include <zephyr/sys/printk.h>

#define IMU_NODE DT_ALIAS(imu0)
#define SAMPLE_INTERVAL_MS 100

BUILD_ASSERT(DT_NODE_HAS_STATUS(IMU_NODE, okay),
	     "imu0 alias is not defined or not okay");

static const struct device *const imu = DEVICE_DT_GET(IMU_NODE);

static void print_value(const struct sensor_value *value)
{
	int64_t micro = sensor_value_to_micro(value);
	uint64_t magnitude = micro < 0 ? (uint64_t)(-micro) : (uint64_t)micro;

	printk("%s%lld.%06llu",
	       micro < 0 ? "-" : "",
	       (long long)(magnitude / 1000000U),
	       (unsigned long long)(magnitude % 1000000U));
}

static int read_six_axis(struct sensor_value accel[3],
			 struct sensor_value gyro[3])
{
	int ret = sensor_sample_fetch(imu);

	if (ret < 0) {
		return ret;
	}

	ret = sensor_channel_get(imu, SENSOR_CHAN_ACCEL_XYZ, accel);
	if (ret < 0) {
		return ret;
	}

	return sensor_channel_get(imu, SENSOR_CHAN_GYRO_XYZ, gyro);
}

int main(void)
{
	struct sensor_value accel[3];
	struct sensor_value gyro[3];
	int ret;

	if (!device_is_ready(imu)) {
		printk("IMU device is not ready\n");
		return 0;
	}

	printk("LSM6DS3TR-C polling: accel +/-4g, gyro +/-500 dps, 104 Hz\n");
	printk("INT1 and heater PWM are not used by this application.\n");

	while (true) {
		ret = read_six_axis(accel, gyro);
		if (ret < 0) {
			printk("IMU read failed: %d\n", ret);
			k_msleep(SAMPLE_INTERVAL_MS);
			continue;
		}

		printk("accel(m/s^2) x=");
		print_value(&accel[0]);
		printk(" y=");
		print_value(&accel[1]);
		printk(" z=");
		print_value(&accel[2]);
		printk("  gyro(rad/s) x=");
		print_value(&gyro[0]);
		printk(" y=");
		print_value(&gyro[1]);
		printk(" z=");
		print_value(&gyro[2]);
		printk("\n");

		k_msleep(SAMPLE_INTERVAL_MS);
	}

	return 0;
}
- 结果
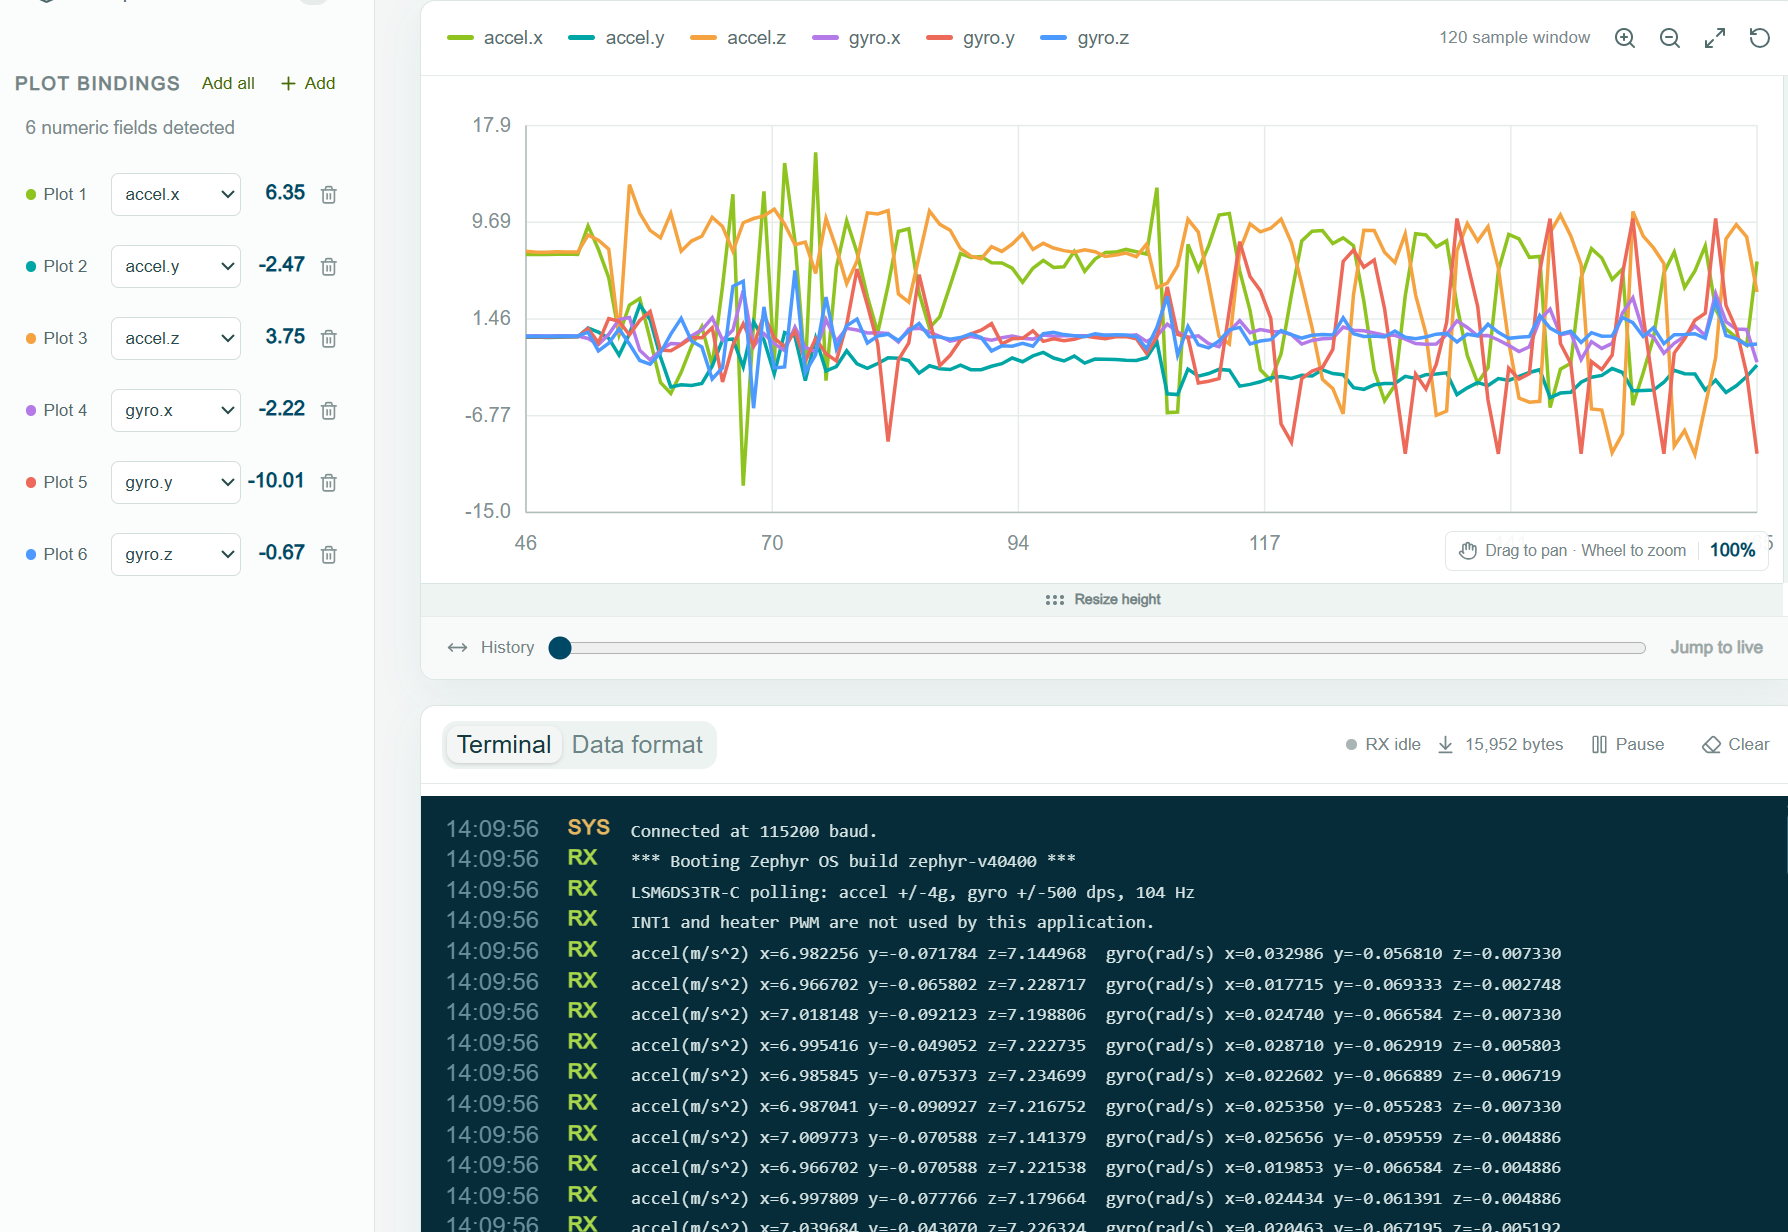
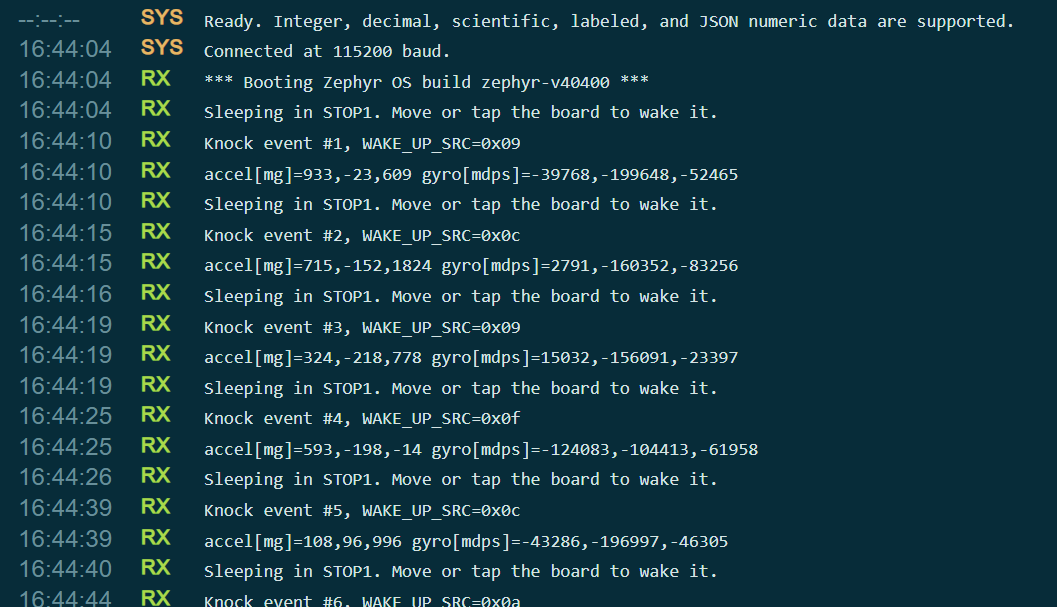
使用任意串口监视器观察输出的 3 轴加速度计和陀螺仪读数。
- 如果启用了 PWM 温度补偿,XIAO STM32C5 会被加热到约 40°C,因此发热属于正常现象。
- PWM 温度补偿和 IMU INT1 中断的代码示例如下所示。
IMU 运动唤醒
板载 LSM6DS3TR-C 可以在 XIAO STM32C5 处于低功耗状态时检测运动。当运动超过配置的唤醒阈值时,IMU 会拉高 INT1 以唤醒开发板。
- 硬件准备
| Seeed Studio XIAO STM32C5 |
|---|
|
在开始之前,先准备一块 XIAO STM32C5 开发板。
软件准备
- 在 app.overlay 中添加 STOP1 电源状态配置。开发板 DTS 已经定义了 IMU 及其 INT1 引脚。
app.overlay
/*
 * No IMU-specific devicetree overrides are required.
 *
 * The board DTS supplies imu0 as the LSM6DS3TR-C on I2C2:
 *   address 0x6a, SCL PB3, SDA PB4.
 *
 * The board DTS also describes INT1 on PC13 and the heater on PA8/TIM1_CH1.
 */

 / {
	power-states {
		stop1: stop1 {
			compatible = "zephyr,power-state";
			power-state-name = "suspend-to-idle";
			substate-id = <1>;
			min-residency-us = <1000>;
			exit-latency-us = <100>;
		};
	};
};

&cpu0 {
	cpu-power-states = <&stop1>;
};
- 修改
prj.conf配置文件。
prj.conf
CONFIG_I2C=y
CONFIG_GPIO=y
CONFIG_PM=y

CONFIG_SERIAL=y
CONFIG_CONSOLE=y
CONFIG_UART_CONSOLE=y
CONFIG_PRINTK=y
CONFIG_UF2_DFU_RESET=y
CONFIG_USB_DEVICE_STACK_NEXT=y
CONFIG_USBD_CDC_ACM_CLASS=y
CONFIG_UART_LINE_CTRL=y

# The IMU heater/temperature compensation is intentionally unused.
CONFIG_PWM=n
- 在 main.c 中实现运动唤醒。IMU 将运动与配置的唤醒阈值进行比较,并在触发时拉高 INT1。此时 XIAO 被唤醒,记录事件和一帧 IMU 采样,然后重新进入休眠。
main.c
/* XIAO STM32C5 + LSM6DS3TR-C motion wake-up demo. */

#include <zephyr/device.h>
#include <zephyr/devicetree.h>
#include <zephyr/drivers/gpio.h>
#include <zephyr/drivers/i2c.h>
#include <zephyr/kernel.h>
#include <zephyr/pm/pm.h>
#include <zephyr/sys/printk.h>

#include <stm32_ll_cortex.h>
#include <stm32_ll_pwr.h>

#define IMU_NODE DT_ALIAS(imu0)

#define CTRL1_XL   0x10
#define CTRL2_G    0x11
#define CTRL3_C    0x12
#define CTRL6_C    0x15
#define WAKE_SRC   0x1b
#define OUTX_L_G   0x22
#define TAP_CFG    0x58
#define WAKE_THS   0x5b
#define WAKE_DUR   0x5c
#define MD1_CFG    0x5e

static const struct i2c_dt_spec imu = I2C_DT_SPEC_GET(IMU_NODE);
static const struct gpio_dt_spec imu_int =
	GPIO_DT_SPEC_GET(IMU_NODE, irq_gpios);
static const struct gpio_dt_spec led =
	GPIO_DT_SPEC_GET(DT_ALIAS(led0), gpios);

static struct gpio_callback imu_cb;
K_SEM_DEFINE(wake_sem, 0, 1);

extern int stm32_clock_control_init(const struct device *dev);

/* Zephyr 4.4 has no STM32C5 PM backend yet, so provide the STOP1 hooks here. */
void pm_state_set(enum pm_state state, uint8_t substate_id)
{
	if (state == PM_STATE_SUSPEND_TO_IDLE && substate_id == 1) {
		LL_PWR_SetPowerMode(LL_PWR_STOP1_MODE);
		SCB_EnableDeepSleep();
		k_cpu_idle();
	}
}

void pm_state_exit_post_ops(enum pm_state state, uint8_t substate_id)
{
	if (state == PM_STATE_SUSPEND_TO_IDLE && substate_id == 1) {
		SCB_DisableDeepSleep();
		(void)stm32_clock_control_init(NULL);
	}
	irq_unlock(0);
}

static void imu_isr(const struct device *port, struct gpio_callback *cb,
		    gpio_port_pins_t pins)
{
	ARG_UNUSED(port);
	ARG_UNUSED(cb);
	ARG_UNUSED(pins);
	k_sem_give(&wake_sem);
}

static int imu_wakeup_init(void)
{
	int ret;

	if (!i2c_is_ready_dt(&imu) || !gpio_is_ready_dt(&imu_int) ||
	    !gpio_is_ready_dt(&led)) {
		return -ENODEV;
	}

	ret = gpio_pin_configure_dt(&led, GPIO_OUTPUT_INACTIVE);
	ret |= gpio_pin_configure_dt(&imu_int, GPIO_INPUT);
	if (ret < 0) {
		return ret;
	}

	gpio_init_callback(&imu_cb, imu_isr, BIT(imu_int.pin));
	ret = gpio_add_callback(imu_int.port, &imu_cb);
	if (ret < 0) {
		return ret;
	}

	return 0;
}

static int enter_imu_low_power(void)
{
	int ret;

	/* Sleep sensing: accel 12.5 Hz low-power +/-2 g, gyro off. */
	ret = i2c_reg_write_byte_dt(&imu, MD1_CFG, 0x00);
	ret |= i2c_reg_write_byte_dt(&imu, CTRL3_C, 0x44);
	ret |= i2c_reg_write_byte_dt(&imu, CTRL2_G, 0x00);
	ret |= i2c_reg_write_byte_dt(&imu, CTRL6_C, 0x10);
	ret |= i2c_reg_write_byte_dt(&imu, CTRL1_XL, 0x10);
	ret |= i2c_reg_write_byte_dt(&imu, WAKE_THS, 0x08);
	ret |= i2c_reg_write_byte_dt(&imu, WAKE_DUR, 0x00);
	ret |= i2c_reg_write_byte_dt(&imu, TAP_CFG, 0x80);
	return ret;
}

static int arm_imu_wakeup(void)
{
	uint8_t source;
	int ret;

	/* Discard the mode-change transient only after the 500 ms settling time. */
	k_sem_reset(&wake_sem);
	ret = i2c_reg_read_byte_dt(&imu, WAKE_SRC, &source);
	ret |= i2c_reg_write_byte_dt(&imu, MD1_CFG, BIT(5));
	ret |= gpio_pin_interrupt_configure_dt(&imu_int,
					       GPIO_INT_EDGE_TO_ACTIVE);
	return ret;
}

static int16_t sample16(const uint8_t *data)
{
	return (int16_t)((uint16_t)data[0] | ((uint16_t)data[1] << 8));
}

static void print_imu_sample(void)
{
	uint8_t data[12];
	int16_t gx, gy, gz, ax, ay, az;

	/* Awake sensing: accel and gyro at 104 Hz. */
	(void)i2c_reg_write_byte_dt(&imu, MD1_CFG, 0x00);
	(void)i2c_reg_write_byte_dt(&imu, CTRL6_C, 0x00);
	(void)i2c_reg_write_byte_dt(&imu, CTRL1_XL, 0x40);
	(void)i2c_reg_write_byte_dt(&imu, CTRL2_G, 0x40);
	k_msleep(30);

	if (i2c_burst_read_dt(&imu, OUTX_L_G, data, sizeof(data)) < 0) {
		printk("IMU sample read failed\n");
		return;
	}

	gx = sample16(&data[0]);
	gy = sample16(&data[2]);
	gz = sample16(&data[4]);
	ax = sample16(&data[6]);
	ay = sample16(&data[8]);
	az = sample16(&data[10]);

	/* +/-2 g: 0.061 mg/LSB; +/-250 dps: 8.75 mdps/LSB. */
	printk("accel[mg]=%d,%d,%d gyro[mdps]=%d,%d,%d\n",
	       ax * 61 / 1000, ay * 61 / 1000, az * 61 / 1000,
	       gx * 875 / 100, gy * 875 / 100, gz * 875 / 100);
}

int main(void)
{
	uint32_t event_count = 0;
	uint8_t source;

	if (imu_wakeup_init() < 0) {
		printk("IMU wake-up init failed\n");
		return 0;
	}

	gpio_pin_set_dt(&led, 1);
	if (enter_imu_low_power() < 0) {
		printk("Failed to configure IMU low-power mode\n");
		return 0;
	}
	k_msleep(500);
	gpio_pin_set_dt(&led, 0);

	while (true) {
		if (arm_imu_wakeup() < 0) {
			printk("Failed to arm IMU wake-up\n");
			return 0;
		}

		printk("Sleeping in STOP1. Move or tap the board to wake it.\n");

		/* With no runnable work, Zephyr selects STOP1 from app.overlay. */
		k_sem_take(&wake_sem, K_FOREVER);

		(void)gpio_pin_interrupt_configure_dt(&imu_int,
						      GPIO_INT_DISABLE);
		(void)i2c_reg_write_byte_dt(&imu, MD1_CFG, 0x00);
		(void)i2c_reg_read_byte_dt(&imu, WAKE_SRC, &source);
		gpio_pin_set_dt(&led, 1);
		printk("Knock event #%u, WAKE_UP_SRC=0x%02x\n",
		       ++event_count, source);
		print_imu_sample();

		/* Let low-power acceleration settle while the LED remains on. */
		if (enter_imu_low_power() < 0) {
			printk("Failed to configure IMU low-power mode\n");
			return 0;
		}
		k_msleep(500);
		gpio_pin_set_dt(&led, 0);
	}

	return 0;
}
- 结果
- 当运动超过配置的阈值时,INT1 会唤醒开发板。LED 会短暂点亮,然后开发板重新进入休眠。
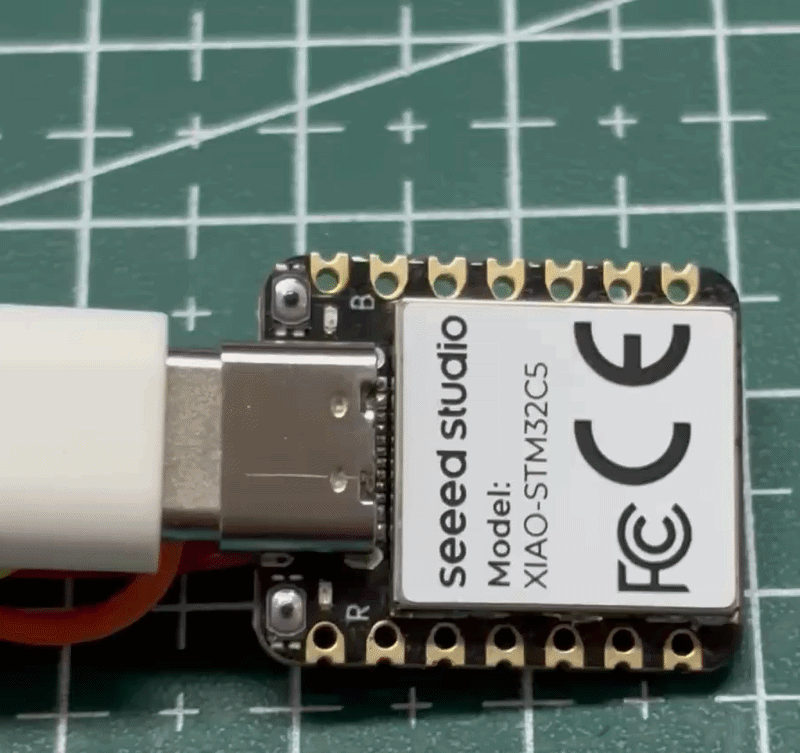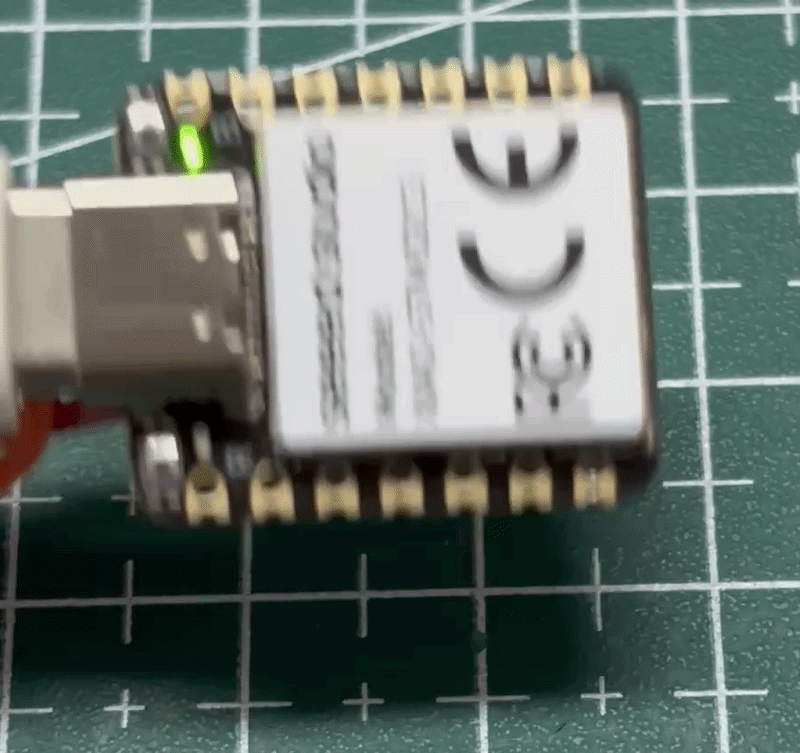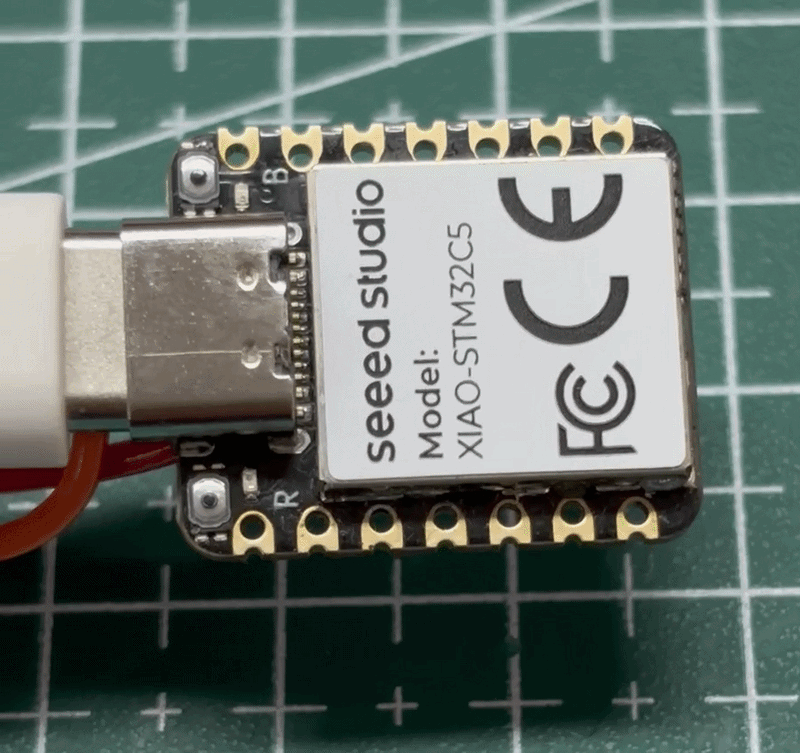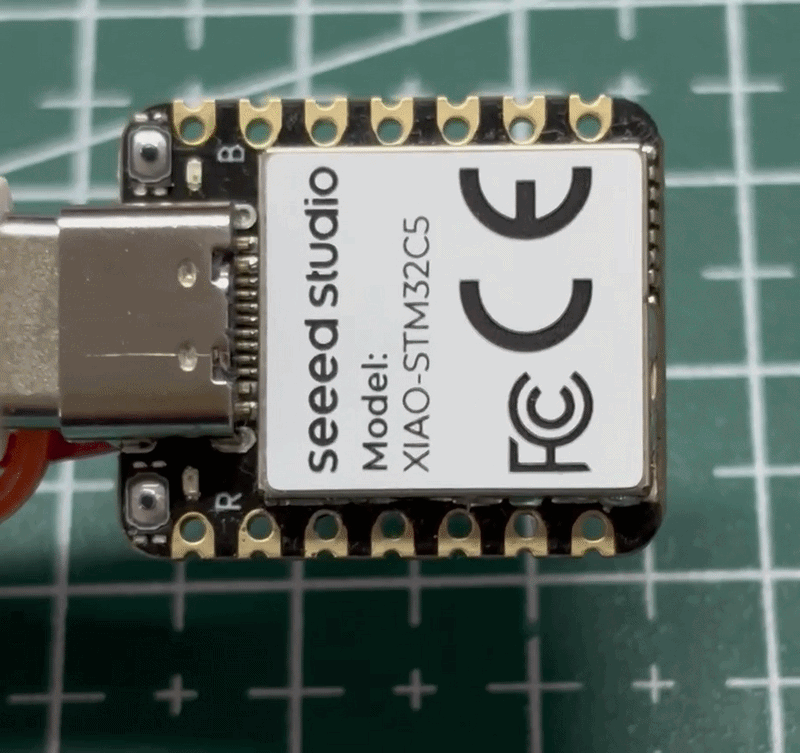
- 每次唤醒都会在串口打印事件编号、WAKE_UP_SRC 值以及一帧 IMU 采样数据。
IMU 电子海洋
Electronic Ocean 演示程序使用 IMU 感知设备的重力方向和运动状态。两个级联的 6×10 RGB 点阵被视为一个统一的 6×20 显示区域。程序根据加速度计数据计算水面的朝向,并利用陀螺仪读数和运动强度来控制波浪幅度。它还会动态调整水位,在设备旋转或倾斜时保持“海水”大致半满状态,从而模拟流体在重力作用下的流动、晃动和涌动。
-
使用方法:
- 上电后,RGB LED 默认保持熄灭,等待唤醒。
- 通过明显摇晃设备,或按住按键 2 秒来唤醒 Electronic Ocean。
- 缓慢倾斜设备,水面会平滑地随重力方向移动。
- 适度移动设备,可增强波浪起伏和涌动效果。
- 短按按键可切换显示模式:霓虹、深海蓝、天空青、紫色呼吸、滚动文字等。
- 在运行过程中,长按按键 2 秒或用力摇晃设备,可手动进入休眠模式。
- 如果设备姿态在连续 90 秒内几乎保持不变,RGB LED 将自动熄灭,并等待通过 IMU 事件或按键输入唤醒。
-
硬件准备
| Seeed Studio XIAO STM32C5 | 6x10 RGB WS2812 Matrix for Seeed Studio XIAO × 2 | Grove Button |
|---|---|---|
|  |  |
- 软件准备
- 修改
app.overlay文件以使配置的引脚生效。这里选择 D1 作为按键控制引脚,D0 作为驱动 RGB WS2812 点阵的信号引脚。
app.overlay
#include <zephyr/dt-bindings/gpio/gpio.h>

/ {
	aliases {
		rgb-data = &rgb_matrix_data;
		imu-wake = &imu_wake;
		mode-button = &mode_button;
	};

	mode_buttons {
		compatible = "gpio-keys";
		mode_button: mode-button {
			gpios = <&gpioa 1 (GPIO_PULL_DOWN | GPIO_ACTIVE_HIGH)>;
			label = "Grove Button on D1";
		};
	};

	imu_wake_pins {
		compatible = "gpio-keys";
		imu_wake: imu-wake {
			gpios = <&gpioc 13 GPIO_ACTIVE_HIGH>;
			label = "LSM6DS3TR-C INT1";
		};
	};

	/* D0/PA0 drives two cascaded 6 x 10 panels (first DOUT -> second DIN). */
	rgb_matrix_pins {
		compatible = "gpio-leds";

		rgb_matrix_data: rgb-matrix-data {
			gpios = <&gpioa 0 GPIO_ACTIVE_HIGH>;
		};
	};
};

/* The on-board LSM6DS3TR-C is polled at 50 Hz to animate the ocean. */
&i2c2 {
	status = "okay";
};

&lsm6ds3tr_c {
	status = "okay";
};
- 修改
prj.conf配置文件。
prj.conf
CONFIG_GPIO=y
CONFIG_I2C=y
CONFIG_SENSOR=y
CONFIG_LSM6DSL=y
CONFIG_PRINTK=y
CONFIG_MAIN_STACK_SIZE=4096
-
在
main.c中实现逻辑。由于参考代码较长,请前往代码文件并将其内容复制到main.c中。- 📄[c-file] electronic-ocean-main.c
-
结果
- 当设备静止或进入睡眠模式时,RGB 灯会熄灭,IMU 保持在低功耗运动检测状态。
- 摇晃设备,IMU 中断触发唤醒,RGB 海洋效果再次点亮。
- 缓慢倾斜设备,海平面会顺着重力方向平滑倾斜,就像容器中的水面一样。
- 改变设备姿态时,海水会在整个 RGB 点阵上连续流动。
- 随着运动或摇晃强度的增加,波浪起伏和汹涌效果也会相应增强。
- 如果姿态长时间保持不变,或在明显摇晃之后,灯光会再次熄灭并回到等待唤醒状态。
- 下方提供可 3D 打印的外壳文件
- 安装电池后支持 USB‑C 充电。请参考 Battery Usage。
- 如果你打算在外壳内安装电池,推荐使用的锂离子电池为 KXW 402030(3.7 V,200 mAh,0.74 Wh)。
CAN 记录仪
XIAO STM32C5 板载双通道 CAN FD 外设,配备 TCAN3403-Q1 收发器,并预先配置了 120 欧姆终端电阻。你可以直接使用背面的 CAN_H 和 CAN_L 焊盘接口进行 CAN‑BUS 相关应用。
关于在 XIAO STM32C5 上使用 CAN 和 CAN‑FD 的更多信息,请参考 XIAO STM32C5 CANFD Usage
在 CAN BUS 应用中,对 CAN 负载数据的分析、收发是否成功的验证、丢包率以及其他相关因素,对实际部署至关重要。然而,CAN BUS 协议本身较为复杂,使得开发者在排查问题时面临挑战。因此,需要借助一定的工具,对 CAN BUS 上的故障节点进行初步识别,以便进一步诊断。
下面的 CAN FD 故障仿真与可视化诊断演示由两块 XIAO STM32C5 和一块 Round Display 组成。它可以生成正常帧、缺失序列的帧以及应用层 CRC 出错的帧,并实时显示接收统计数据、估算丢包率并展示检查结果。
硬件准备
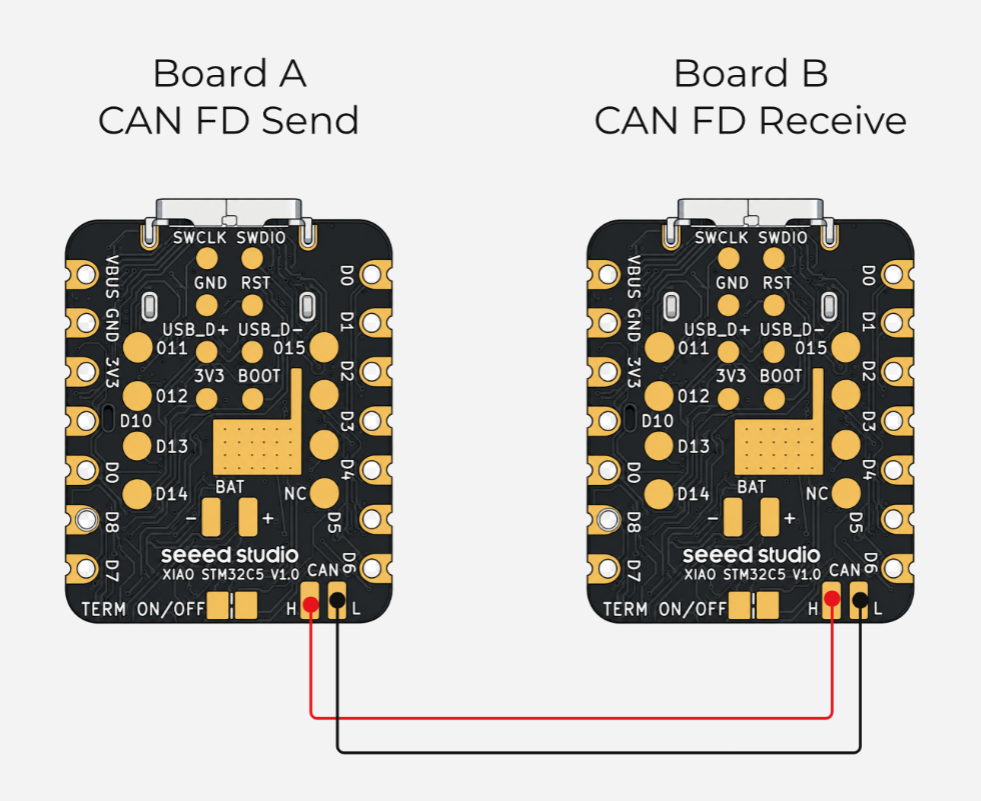
此处需要两块 XIAO STM32C5。一块作为 CAN 记录仪,用于控制和分析;另一块模拟 CAN BUS 节点,用于发送数据并模拟丢包。通过 CAN_H 和 CAN_L 将两块板连接起来。如果两块板使用独立电源,请同时连接它们的地线。

软件准备
CANFD 发送报文节点
- 使用一块 XIAO STM32C5 作为 CAN FD 发送节点。
- 仲裁阶段比特率:500 kbit/s
- 数据阶段比特率:2 Mbit/s
- 负载长度:64 字节
- 启用 CAN FD 和 BRS
- 数据包含序列号、运行时间、测试负载和 CRC16-CCITT
- 修改设备树文件
app.overlay
app.overlay
- 修改
prj.conf以启用相应配置。
prj.conf
CONFIG_GPIO=y
CONFIG_SERIAL=y
CONFIG_CONSOLE=y
CONFIG_UART_CONSOLE=y
CONFIG_PRINTK=y
CONFIG_USB_DEVICE_STACK_NEXT=y
CONFIG_USBD_CDC_ACM_CLASS=y
CONFIG_UART_LINE_CTRL=y
CONFIG_UF2_DFU_RESET=y
CONFIG_CAN=y
CONFIG_CAN_FD_MODE=y
CONFIG_CAN_INIT_PRIORITY=80
CONFIG_CAN_DEFAULT_BITRATE=500000
CONFIG_CAN_DEFAULT_BITRATE_DATA=2000000
CONFIG_MAIN_STACK_SIZE=4096
- 在
main.c中编写程序。该项目循环发送三种类型的数据帧:0x100: 正常数据 连续的序列号以及有效的应用层 CRC16。0x101: 帧丢失仿真数据 有意跳过某些序列号,使接收端可以根据序列号间的间隔估算丢失帧的数量。0x102: 校验和错误数据 帧正常发送,但负载中的应用层 CRC16 被刻意篡改,以便接收端检测 CRC 故障。
main.c
/* SPDX-License-Identifier: Apache-2.0
 * XIAO STM32C5 CAN FD logger traffic generator.
 */

#include <stdbool.h>
#include <stdint.h>
#include <string.h>
#include <zephyr/device.h>
#include <zephyr/drivers/can.h>
#include <zephyr/drivers/gpio.h>
#include <zephyr/kernel.h>
#include <zephyr/sys/printk.h>

#define CAN_NOMINAL_BITRATE 500000U
#define CAN_DATA_BITRATE    2000000U
#define PERIOD_MS           200U
#define FRAME_BYTES         64U
#define ID_NORMAL           0x100U
#define ID_LOSSY            0x101U
#define ID_BAD_CRC          0x102U
#define PACKET_MAGIC_0      0xCAU
#define PACKET_MAGIC_1      0xFDU
#define PACKET_VERSION      1U

enum packet_type { PACKET_NORMAL, PACKET_LOSSY, PACKET_BAD_CRC };

static const struct device *const can_dev =
	DEVICE_DT_GET(DT_CHOSEN(zephyr_canbus));
static const struct gpio_dt_spec led =
	GPIO_DT_SPEC_GET_OR(DT_ALIAS(led0), gpios, { 0 });
static uint32_t tx_ok;
static uint32_t tx_failed;

static uint16_t crc16_ccitt(const uint8_t *data, size_t len)
{
	uint16_t crc = 0xffffU;
	for (size_t i = 0; i < len; ++i) {
		crc ^= (uint16_t)data[i] << 8;
		for (int bit = 0; bit < 8; ++bit) {
			crc = (crc & 0x8000U) != 0U ?
				(uint16_t)((crc << 1) ^ 0x1021U) : (uint16_t)(crc << 1);
		}
	}
	return crc;
}

static void put_u32_le(uint8_t *dst, uint32_t value)
{
	dst[0] = (uint8_t)value;
	dst[1] = (uint8_t)(value >> 8);
	dst[2] = (uint8_t)(value >> 16);
	dst[3] = (uint8_t)(value >> 24);
}

static void build_packet(struct can_frame *frame, uint32_t id,
			 enum packet_type type, uint32_t sequence, bool corrupt_crc)
{
	memset(frame, 0, sizeof(*frame));
	frame->id = id;
	frame->flags = CAN_FRAME_FDF | CAN_FRAME_BRS;
	frame->dlc = can_bytes_to_dlc(FRAME_BYTES);
	frame->data[0] = PACKET_MAGIC_0;
	frame->data[1] = PACKET_MAGIC_1;
	frame->data[2] = PACKET_VERSION;
	frame->data[3] = (uint8_t)type;
	put_u32_le(&frame->data[4], sequence);
	put_u32_le(&frame->data[8], k_uptime_get_32());
	for (uint8_t i = 12U; i < FRAME_BYTES - 2U; ++i) {
		frame->data[i] = (uint8_t)(sequence + id + i * 17U);
	}
	uint16_t crc = crc16_ccitt(frame->data, FRAME_BYTES - 2U);
	if (corrupt_crc) {
		crc ^= 0x0001U;
	}
	frame->data[FRAME_BYTES - 2U] = (uint8_t)crc;
	frame->data[FRAME_BYTES - 1U] = (uint8_t)(crc >> 8);
}

static int send_packet(uint32_t id, enum packet_type type,
		       uint32_t sequence, bool corrupt_crc)
{
	struct can_frame frame;
	build_packet(&frame, id, type, sequence, corrupt_crc);
	int ret = can_send(can_dev, &frame, K_MSEC(100), NULL, NULL);
	if (ret == 0) {
		tx_ok++;
	} else {
		tx_failed++;
		printk("TX failed id=0x%03x seq=%u err=%d\n", id, sequence, ret);
	}
	return ret;
}

int main(void)
{
	uint32_t normal_seq = 0U, lossy_seq = 0U, bad_crc_seq = 0U;
	int ret;

	printk("XIAO STM32C5 CAN FD traffic generator\n");
	printk("nominal=%u data=%u payload=%u bytes BRS=on\n",
	       CAN_NOMINAL_BITRATE, CAN_DATA_BITRATE, FRAME_BYTES);
	if (!device_is_ready(can_dev)) {
		printk("CAN device is not ready\n");
		return -ENODEV;
	}
	if (led.port != NULL && gpio_is_ready_dt(&led)) {
		(void)gpio_pin_configure_dt(&led, GPIO_OUTPUT_INACTIVE);
	}
	ret = can_set_mode(can_dev, CAN_MODE_FD);
	if (ret != 0) {
		printk("Cannot enable CAN FD mode: %d\n", ret);
		return ret;
	}
	ret = can_set_bitrate(can_dev, CAN_NOMINAL_BITRATE);
	if (ret != 0) {
		printk("Cannot set nominal bitrate: %d\n", ret);
		return ret;
	}
	ret = can_set_bitrate_data(can_dev, CAN_DATA_BITRATE);
	if (ret != 0) {
		printk("Cannot set data bitrate: %d\n", ret);
		return ret;
	}
	ret = can_start(can_dev);
	if (ret != 0) {
		printk("Cannot start CAN controller: %d\n", ret);
		return ret;
	}
	printk("0x100 normal, 0x101 skips every 5th, 0x102 has bad app CRC16\n");

	while (true) {
		(void)send_packet(ID_NORMAL, PACKET_NORMAL, normal_seq++, false);
		if ((lossy_seq % 5U) != 4U) {
			(void)send_packet(ID_LOSSY, PACKET_LOSSY, lossy_seq, false);
		} else {
			printk("INTENTIONAL DROP id=0x101 seq=%u\n", lossy_seq);
		}
		lossy_seq++;
		(void)send_packet(ID_BAD_CRC, PACKET_BAD_CRC, bad_crc_seq++, true);
		if ((normal_seq % 10U) == 0U) {
			printk("TX ok=%u failed=%u seq=%u\n", tx_ok, tx_failed, normal_seq);
		}
		if (led.port != NULL) {
			(void)gpio_pin_toggle_dt(&led);
		}
		k_msleep(PERIOD_MS);
	}
}
CAN 记录器节点
- 使用一个 XIAO STM32C5 搭配圆形显示屏开发 CAN 记录器固件代码。
- 接收并解析 64 字节的 CAN FD 测试帧
- 校验帧类型、载荷长度、协议标识符和版本
- 根据序列号间隙估算丢帧数量和帧丢失率
- 检测重复或乱序数据
- 校验载荷中的 CRC16-CCITT
- 读取 CAN 控制器状态以及 TX/RX 错误计数器
- 使用不同颜色区分正常帧、丢失帧、CRC 错误和原始数据
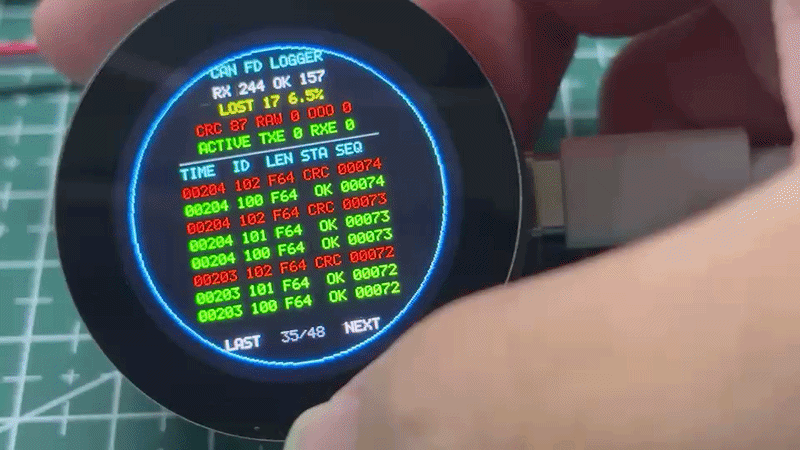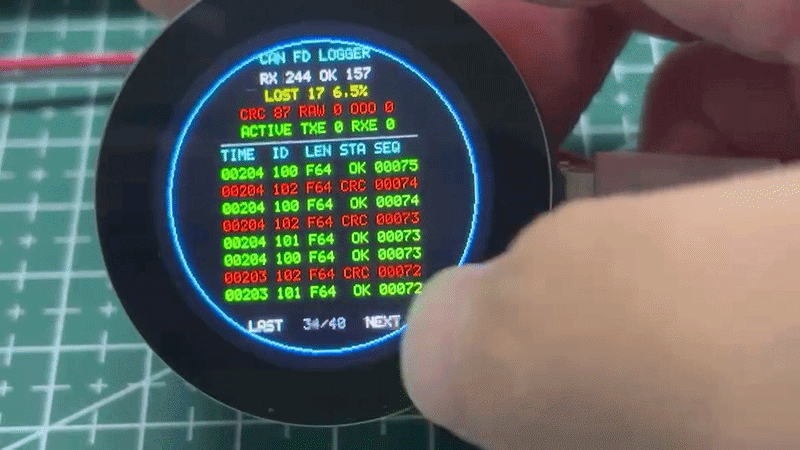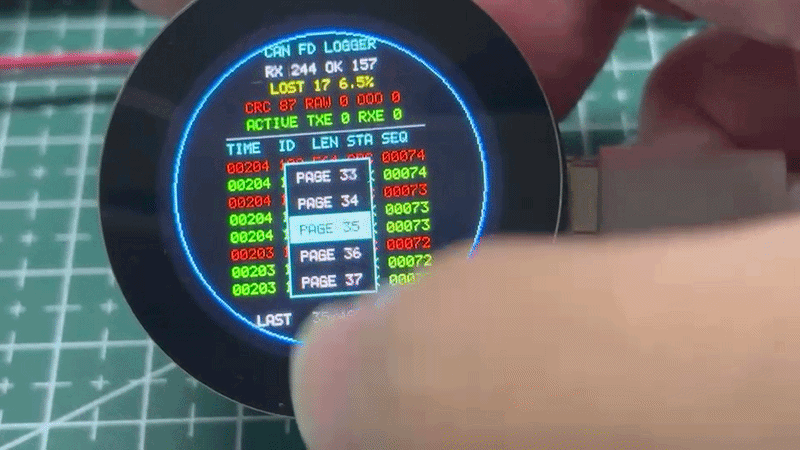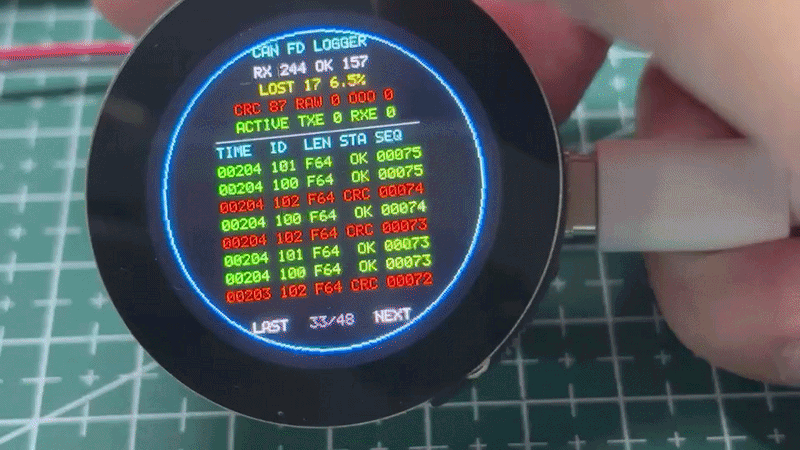
- 在圆形屏幕上显示统计信息和最新的 48 条内存日志条目
- 通过底部的 LAST / 页码 / NEXT 触摸按键逐页浏览日志
- 采用 CHSC6X 触摸控制器;通过硬件 I²C 读取触摸数据
- 修改设备树文件
app.overlay,为 Seeed Studio XIAO 绑定圆形显示屏。
app.overlay
- 修改
prj.conf以启用相应的配置。
prj.conf
CONFIG_GPIO=y
CONFIG_I2C=y
CONFIG_I2C_STM32_BUS_RECOVERY=y
CONFIG_SPI=y
CONFIG_DISPLAY=y
CONFIG_MIPI_DBI=y
CONFIG_CAN=y
CONFIG_CAN_FD_MODE=y
CONFIG_CAN_INIT_PRIORITY=80
CONFIG_CAN_DEFAULT_BITRATE=500000
CONFIG_CAN_DEFAULT_BITRATE_DATA=2000000
CONFIG_SERIAL=y
CONFIG_CONSOLE=y
CONFIG_UART_CONSOLE=y
CONFIG_PRINTK=y
CONFIG_USB_DEVICE_STACK_NEXT=y
CONFIG_USBD_CDC_ACM_CLASS=y
CONFIG_UART_LINE_CTRL=y
CONFIG_UF2_DFU_RESET=y
CONFIG_MAIN_STACK_SIZE=6144
-
在
main.c中编写程序并集成 CAN FD 分析逻辑。由于参考代码较长,请前往代码文件并将其内容复制到main.c中。- 📄[c-file] can-logger-main.c
结果
发送节点和记录器节点应通过将 CAN_H 对接 CAN_H、CAN_L 对接 CAN_L 来连接。
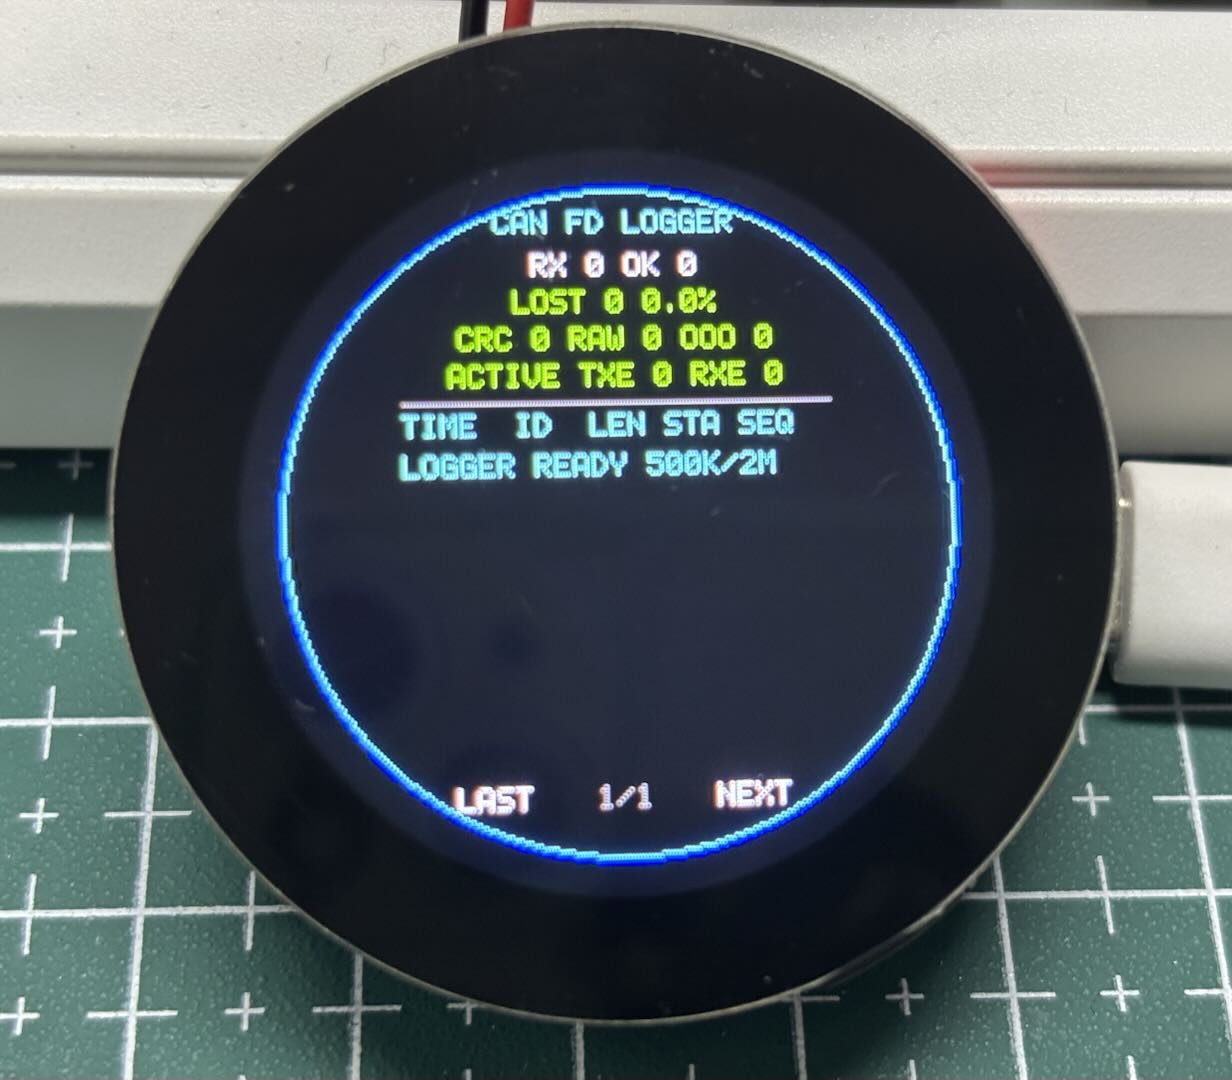
- 未连接时的显示
- 节点连接时的显示
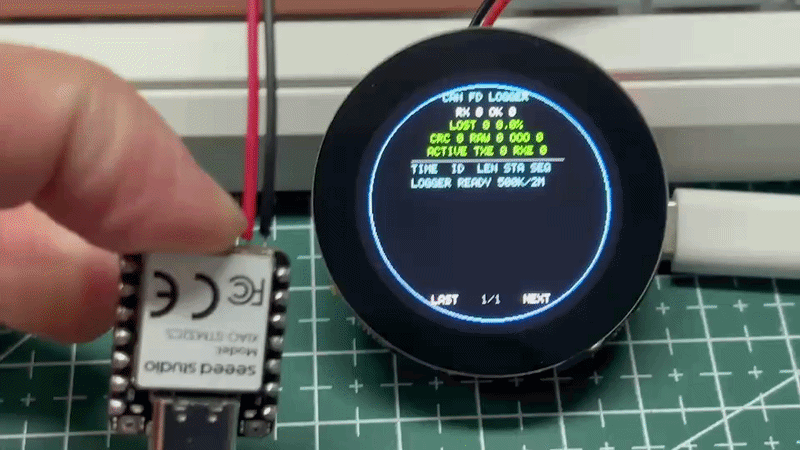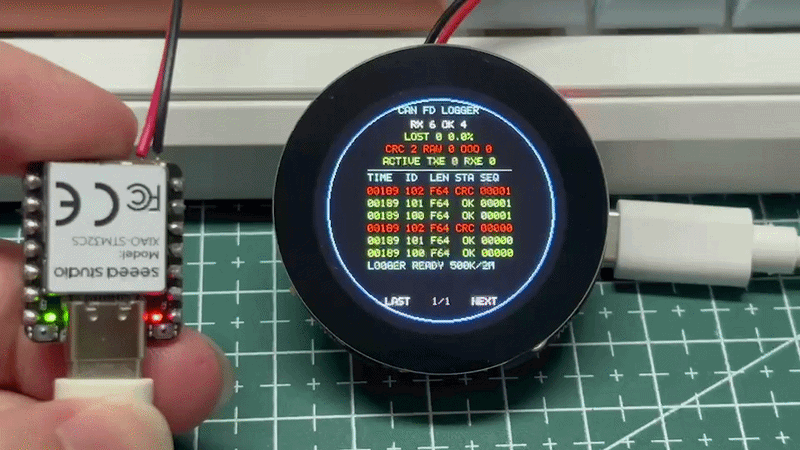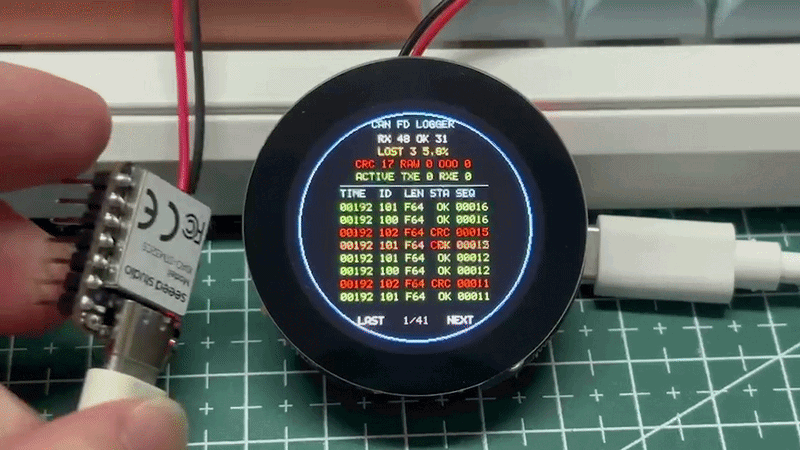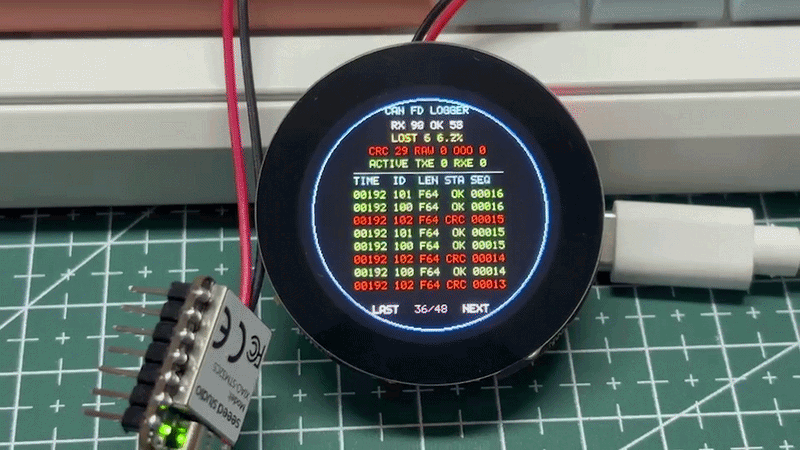
- 断开发送节点以查看历史数据
总结
通过这些简单的 XIAO STM32C5 应用示例,你应该已经对其使用场景有了基本了解。祝你在使用这块小巧的开发板时有愉快的体验,并激发出更多创意去探索它的应用可能性。也欢迎你将自己的项目分享给开源社区,让更多人看到你的作品。
技术支持与产品讨论
感谢你选择我们的产品!我们将为你提供多种支持,确保你在使用我们产品的过程中尽可能顺利。我们提供多种沟通渠道,以满足不同的偏好和需求。