XIAO STM32C5 入门指南
概述
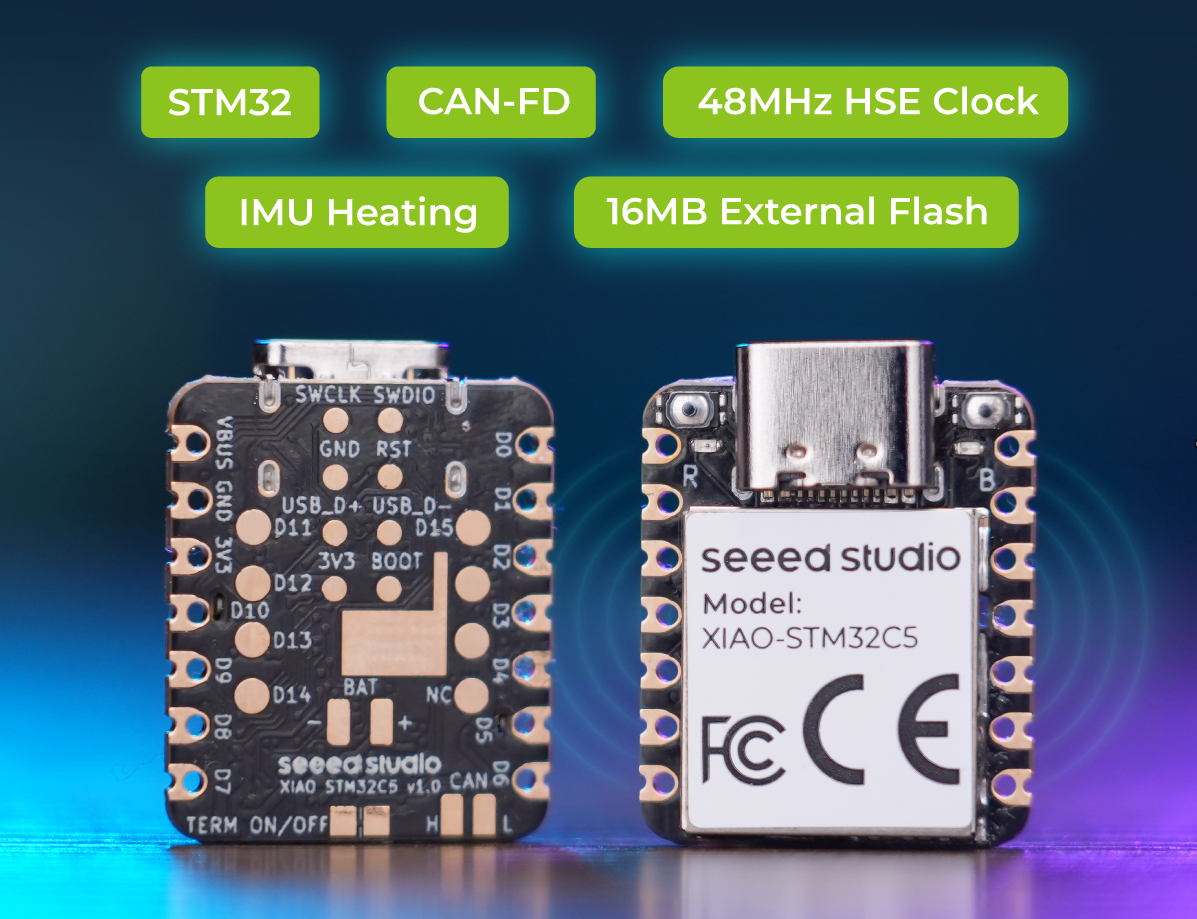
迎接首款由 STM32 驱动的 XIAO。XIAO STM32C5 基于搭载 144MHz Arm Cortex-M33 内核的 STM32C5A3CG, 在紧凑的 XIAO 外形规格中带来了 CAN FD 连接、16MB 外部 Flash,以及带可编程加热功能的六轴 IMU。IMU 周围的专用加热电阻可实现由固件控制的预热,适用于机器人和运动感知项目。两个原生 CAN FD 控制器(其中一路配备板载 TCAN3403-Q1 收发器)为 USB-CAN 适配器、联网传感器和机器人控制项目提供了起点。USB-C 和板载电池充电功能同时支持桌面开发和便携式应用。
特性
- 首款 STM32 驱动的 XIAO:基于 STM32C5A3CG,配备 144MHz Arm Cortex-M33 处理器,支持浮点运算和 DSP 指令,用于嵌入式控制和传感器处理。
- 内置 CAN FD 连接:两个原生 CAN FD 控制器,其中一路连接到板载 TCAN3403-Q1 收发器,并通过 CANH/CANL 焊盘引出。添加外部收发器即可使用第二路通道。
- 带可编程加热的 6 轴 IMU:板载 LSM6DS3TR-C 加速度计和陀螺仪,周围配有专用加热电阻。通过 GPIO 控制加热,可实现可编程预热,并在配合温度反馈固件时,实现闭环温度调节,有助于降低机器人和运动感知应用中的温度相关漂移。
- 16MB 外部 Flash:可通过应用固件存储应用数据、传感器日志、配置文件和 CAN 报文记录。
- 用于通信定时的外部晶振:板载高速外部晶振为 CAN FD 和其他对定时敏感的应用提供时钟参考。
- USB-C 与电池充电:可通过 USB-C 进行开发,或利用板载锂电池充电电路和电池连接焊盘构建电池供电设备。
- 紧凑且易于集成的设计:XIAO 外形规格和半孔边缘焊盘既支持通过排针在面包板上原型开发,也便于集成到自定义载板中。
规格参数
| 项目 | 规格参数 |
|---|---|
| 产品 | Seeed Studio XIAO STM32C5 |
| 微控制器 | STMicroelectronics STM32C5A3CG |
| CPU | 单核 Arm Cortex-M33,最高 144MHz,带 FPU 和 DSP 指令 |
| MCU 封装 | UFQFPN48 |
| 内部程序 Flash | 1MB |
| SRAM | 256KB |
| 外部 Flash | 16MB |
| CAN 控制器 | 2 个原生 CAN FD 控制器 |
| 板载 CAN 收发器 | 1 x TI TCAN3403-Q1 |
| 板载 CAN 总线连接 | CANH/CANL 焊盘;使用板载 GND 作为信号参考 |
| 第二路 CAN 通道 | 数字 TX/RX 信号;需要外部 CAN 收发器 |
| CAN 终端电阻 | 120 欧姆,默认启用;可通过可切断焊盘断开 |
| CAN 隔离 | 无板载电气隔离 |
| IMU | STMicroelectronics LSM6DS3TR-C,三轴加速度计和三轴陀螺仪 |
| IMU 加热 | IMU 周围的专用加热电阻,采用 GPIO 控制驱动 |
| 温度调节 | 可编程预热;闭环设定点调节需要温度反馈和合适的应用固件 |
| 外部时钟 | 板载高速外部晶振 |
| USB | USB-C;USB 2.0 全速,12Mbps 信号速率 |
| 逻辑电平 | 3.3V |
| 供电 | USB-C 5V 输入或通过 BAT 焊盘连接兼容锂电池 |
| 电池充电 | 板载充电电路 |
| 用户控制 | 复位按钮和启动按钮 |
| 指示灯 | 用户 LED 和充电指示灯 |
| 调试接口 | SWD |
| 外形规格 | 带半孔边缘焊盘的紧凑 XIAO 模块 |
硬件概览
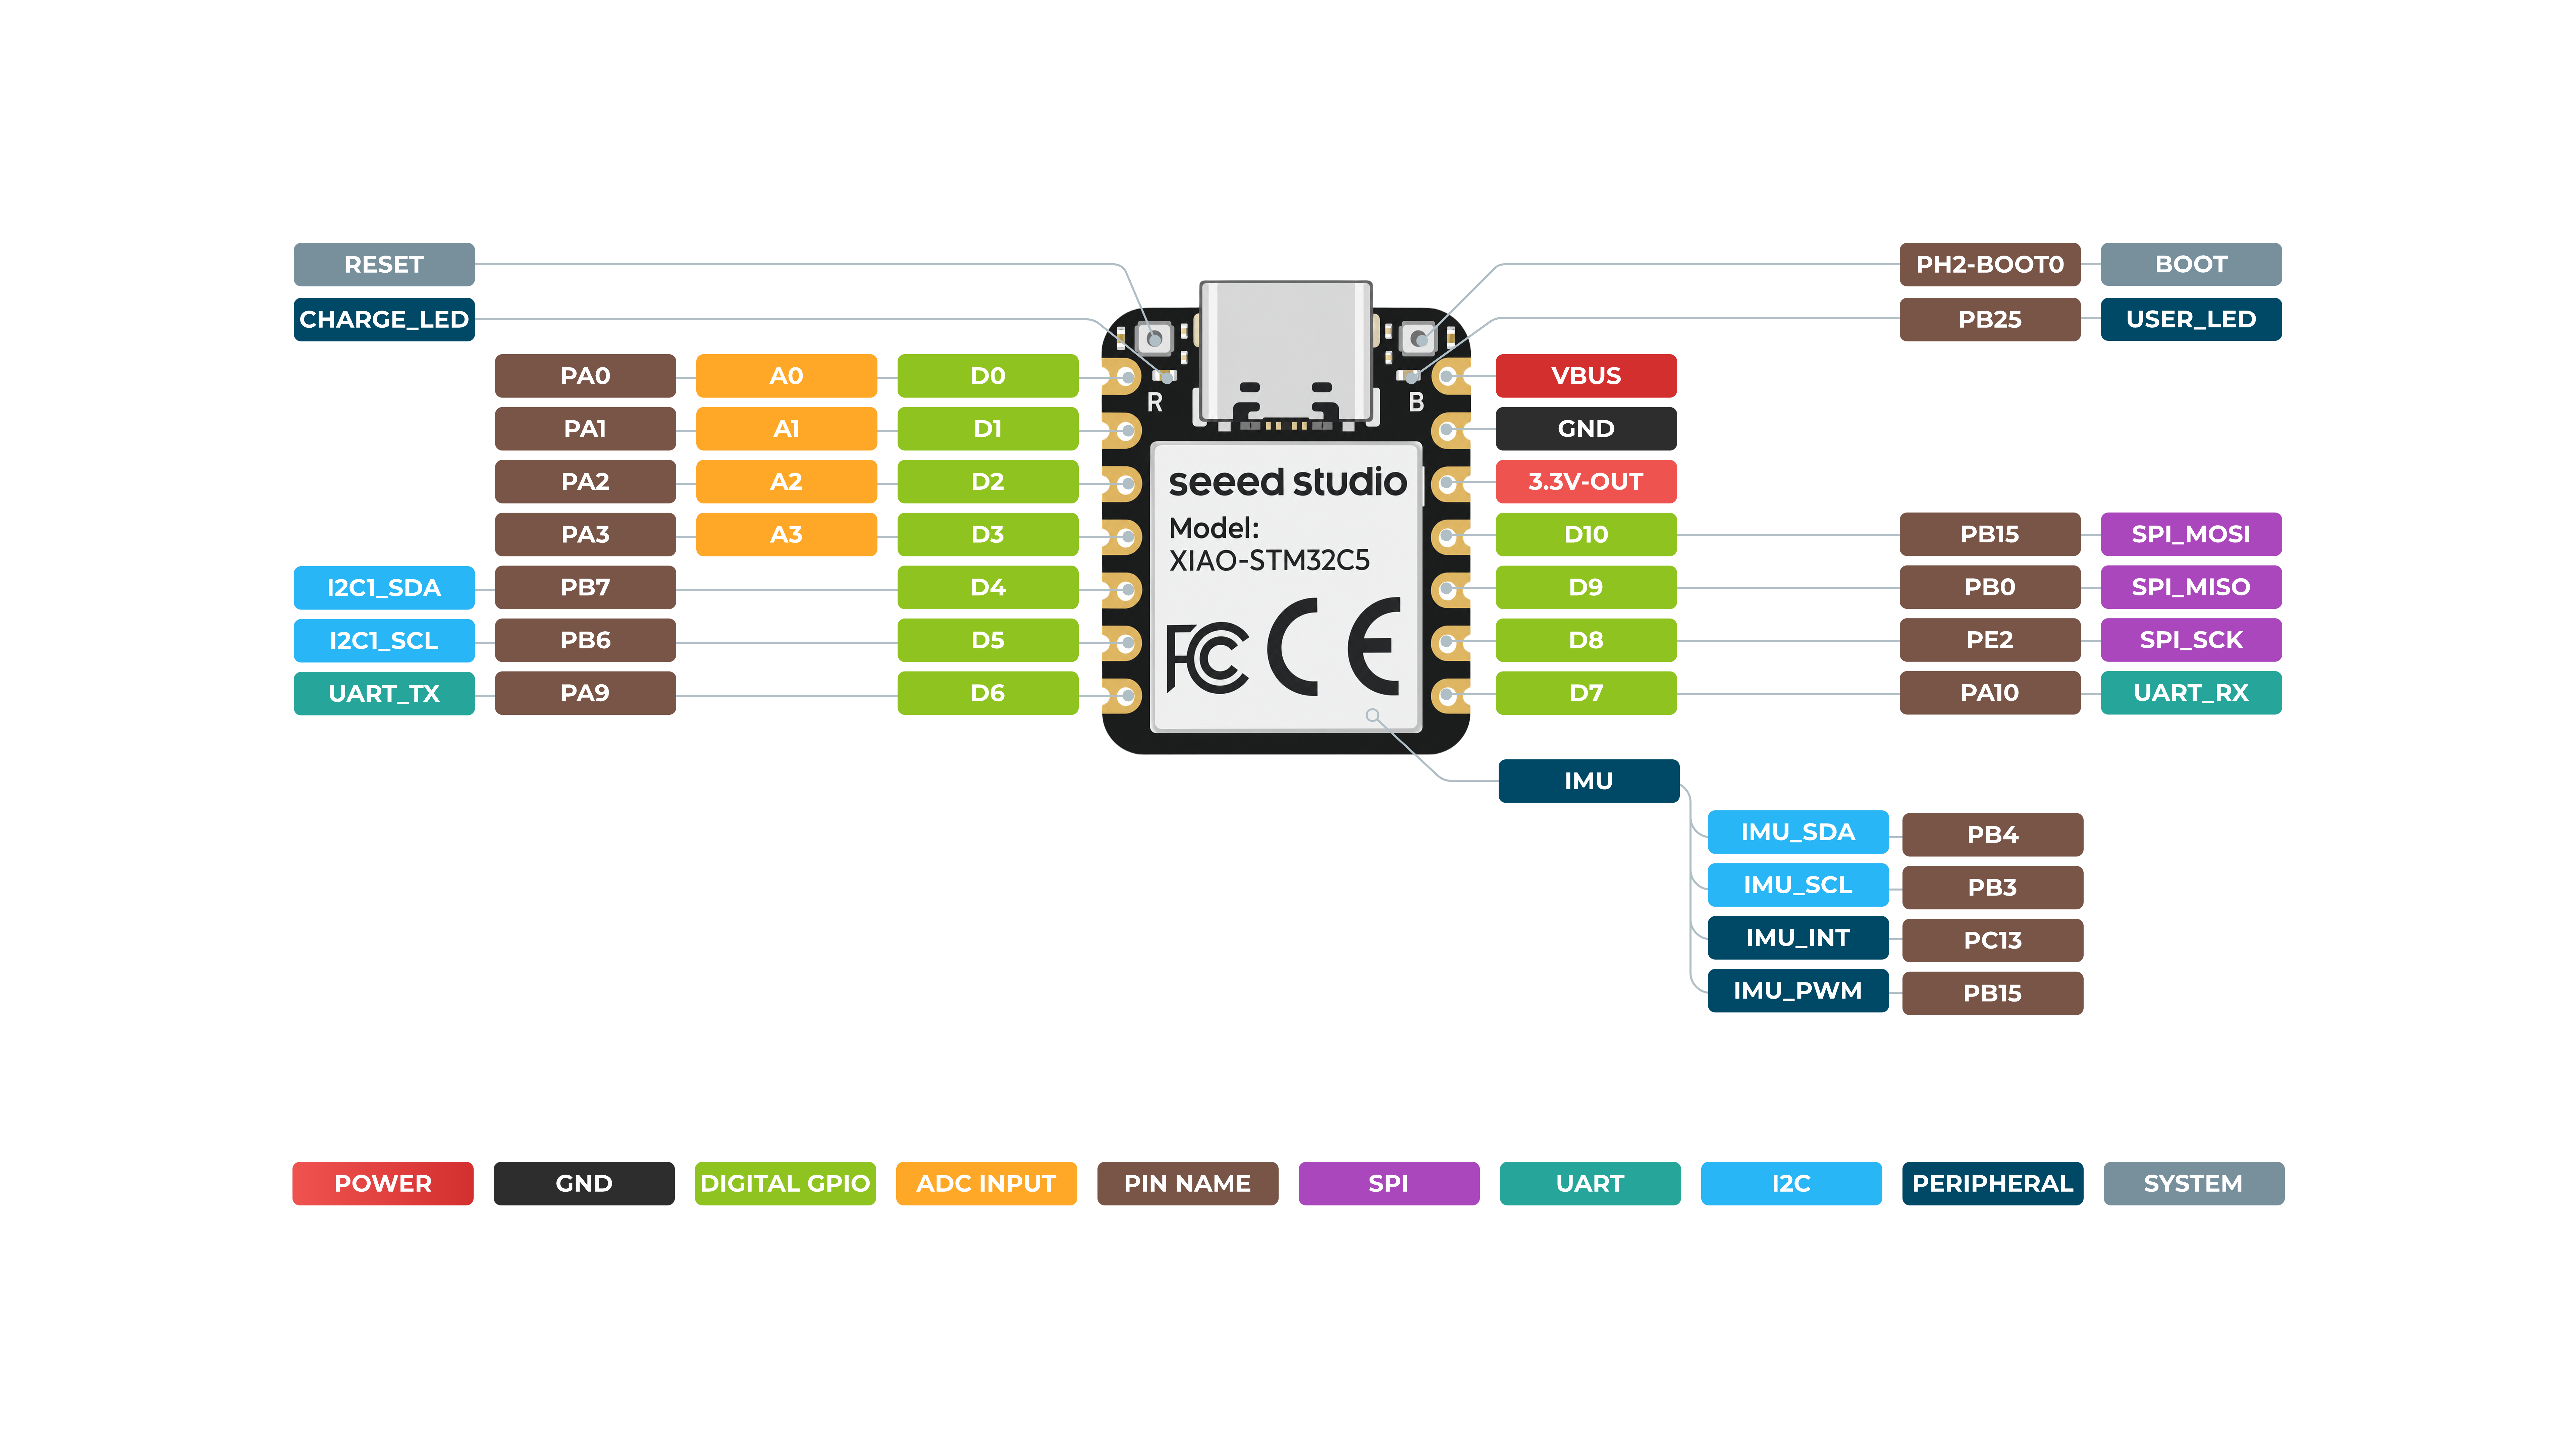
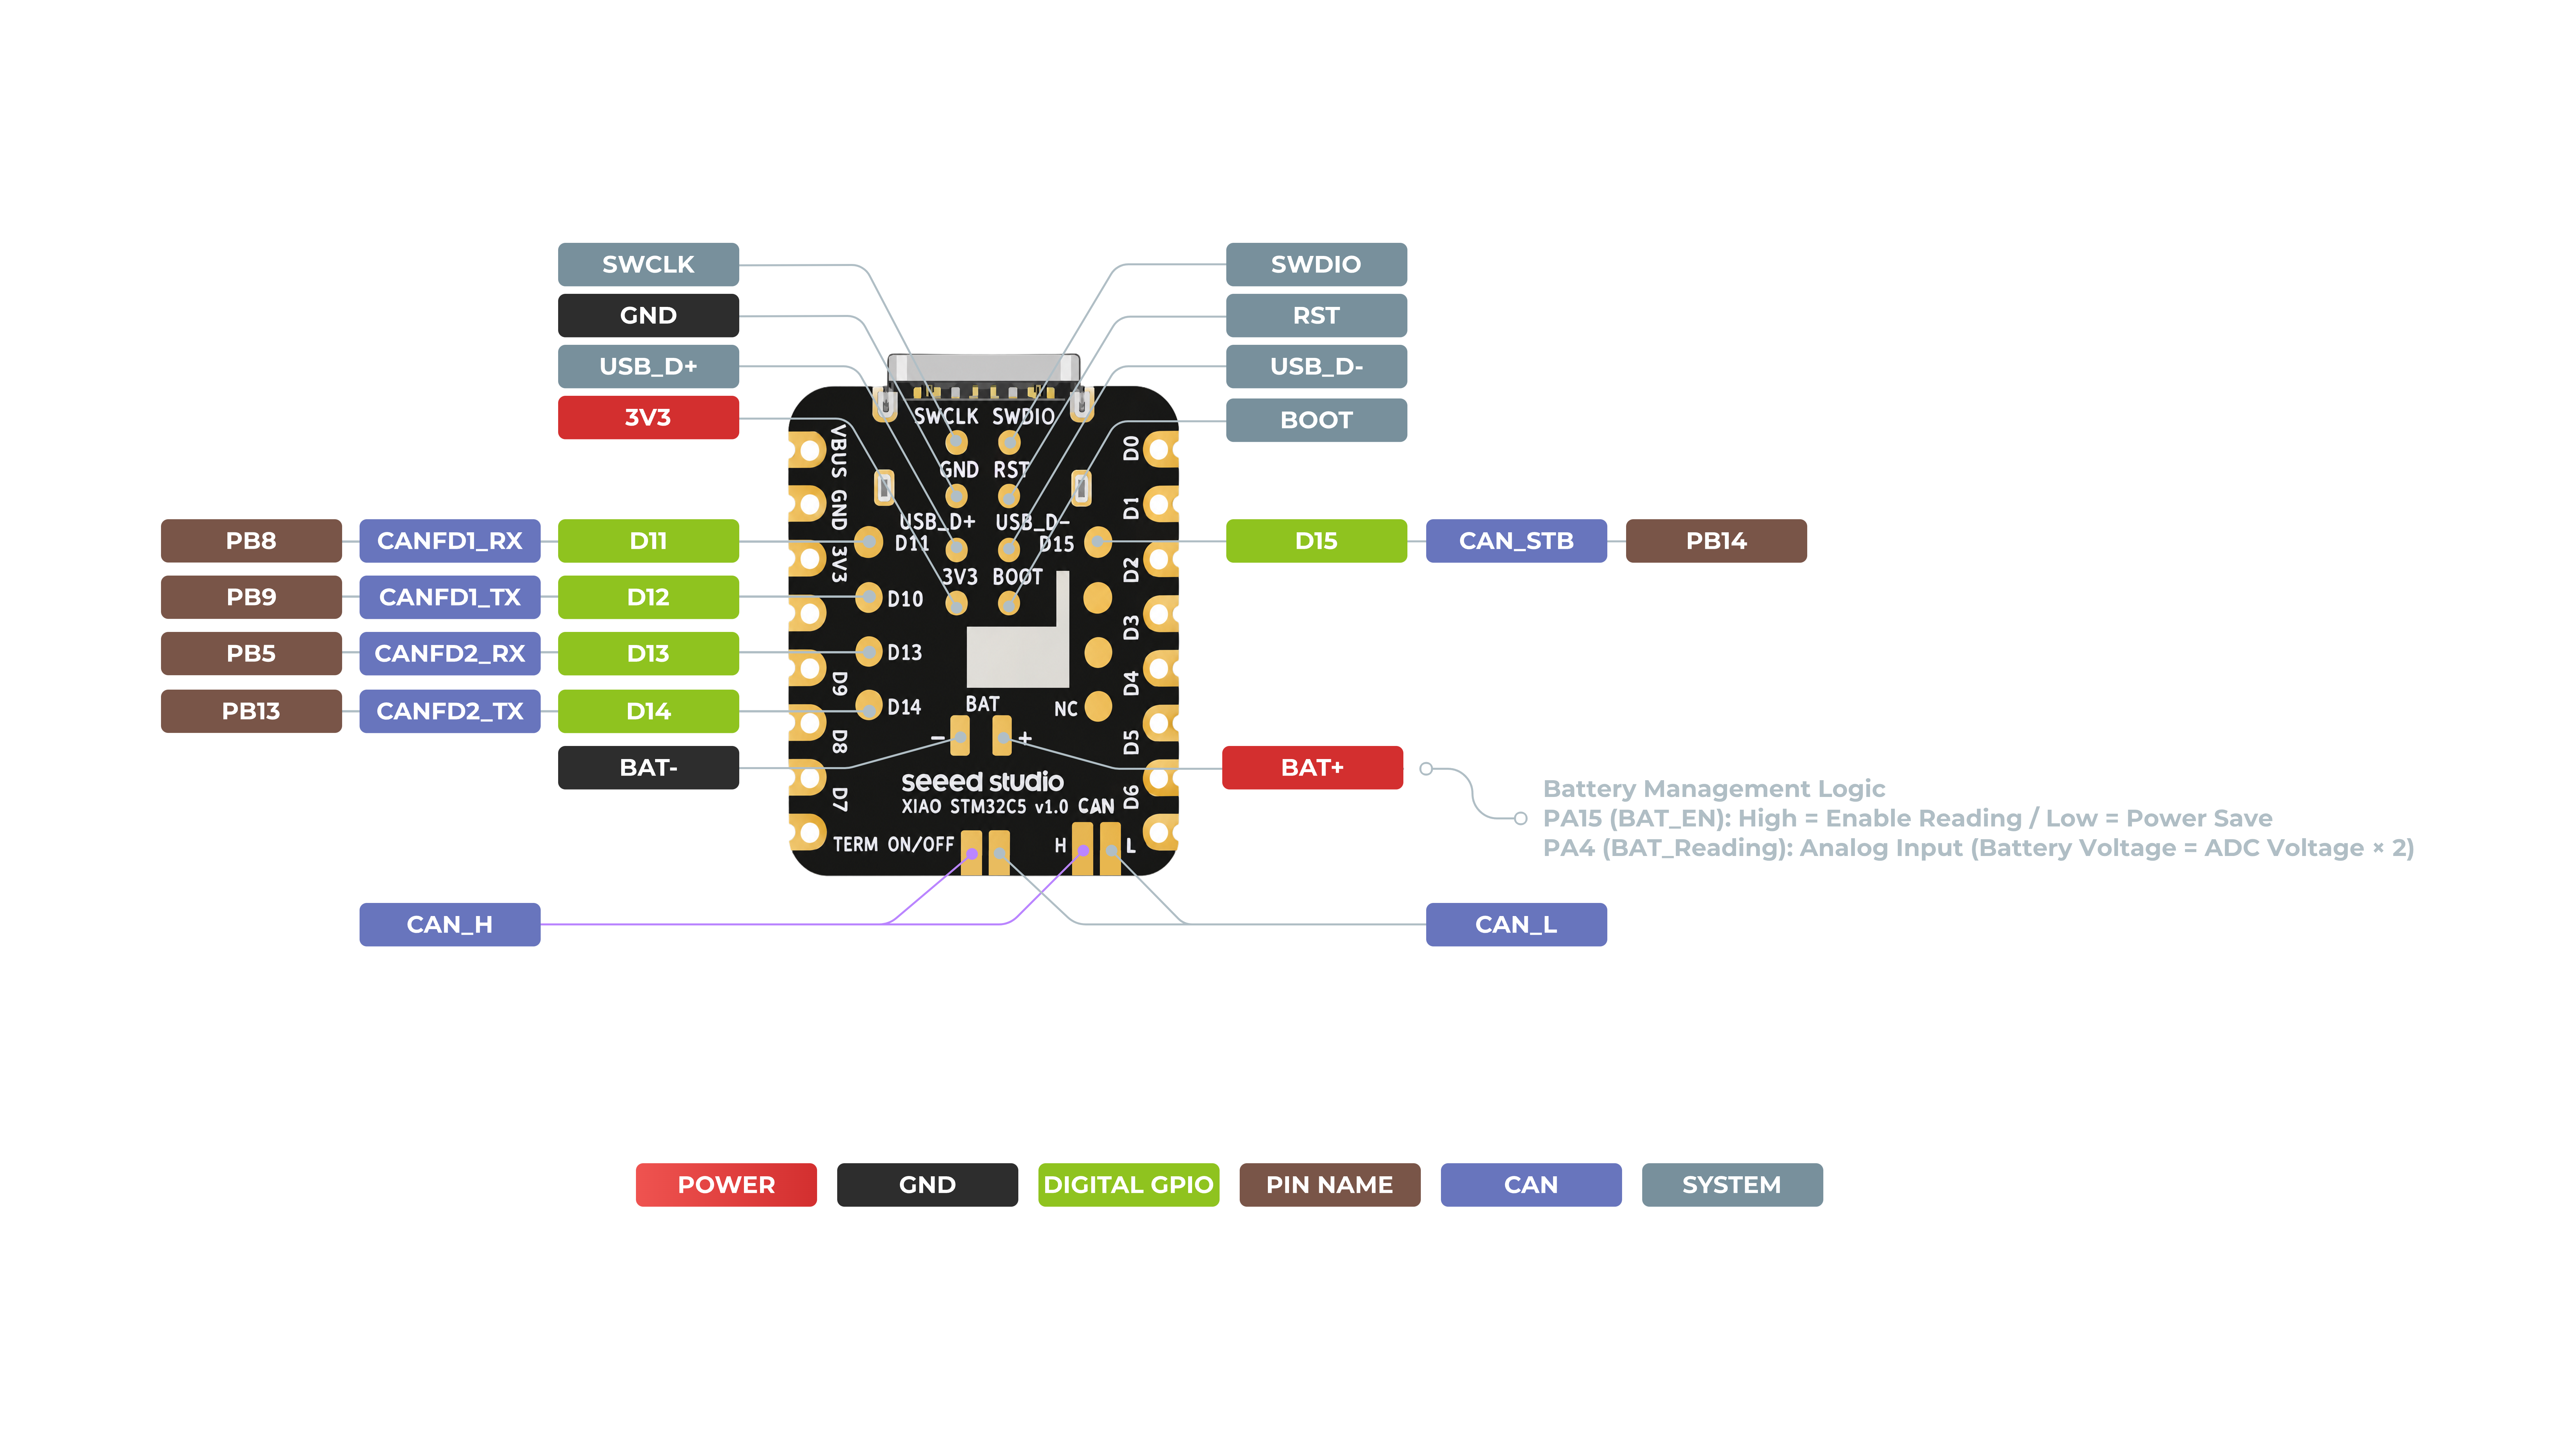
引脚映射
| XIAO 引脚 / 信号 | 功能 | 芯片引脚 | 复用功能 | 描述 |
|---|---|---|---|---|
| VBUS | 电源 | USB 5V | 5V 电源输入/输出 | |
| GND | 地 | 电源地 | ||
| 3V3 / 3.3V-OUT | 电源 | VOUT_3V3 | 稳压 3.3V 输出 | |
| D0 | 模拟 | PA0 | A0, ADC | GPIO 和模拟输入 |
| D1 | 模拟 | PA1 | A1, ADC | GPIO 和模拟输入 |
| D2 | 模拟 | PA2 | A2, ADC | GPIO 和模拟输入 |
| D3 | 模拟 | PA3 | A3, ADC | GPIO 和模拟输入 |
| D4 | I2C | PB7 | I2C1_SDA | GPIO 和 I2C 数据 |
| D5 | I2C | PB6 | I2C1_SCL | GPIO 和 I2C 时钟 |
| D6 | UART | PA9 | UART_TX | GPIO 和 UART 发送 |
| D7 | UART | PA10 | UART_RX | GPIO 和 UART 接收 |
| D8 | SPI | PE2 | SPI_SCK | GPIO 和 SPI 时钟 |
| D9 | SPI | PB0 | SPI_MISO | GPIO 和 SPI 数据输入 |
| D10 | SPI | PB15 | SPI_MOSI | GPIO 和 SPI 数据输出 |
| D11 | CAN FD | PB8 | FDCAN1_RX | GPIO 和 FDCAN1 接收 |
| D12 | CAN FD | PB9 | FDCAN1_TX | GPIO 和 FDCAN1 发送 |
| D13 | CAN FD | PB5 | FDCAN2_RX | GPIO 和板载 CAN 收发器接收 |
| D14 | CAN FD | PB13 | FDCAN2_TX | GPIO 和板载 CAN 收发器发送 |
| D15 | CAN 控制 | PB14 | CAN_STB | 控制板载 CAN 收发器待机模式 |
| CAN_H | CAN 总线 | TCAN3403 CANH | CAN FD 差分总线高电平 | |
| CAN_L | CAN 总线 | TCAN3403 CANL | CAN FD 差分总线低电平 | |
| CANFD2_TERM | CAN 终端 | JP1, 120 ohm | 切断/断开以禁用板载 120 欧姆终端电阻 | |
| BAT+ | 电池电源 | VBAT | 3.7V 锂离子/锂聚合物电池正极 | |
| BAT- | 电池地 | GND | 电池负极 | |
| BAT_EN | 电池监测 | PA15 | 使能电池电压测量电路 | |
| BAT_READ | 模拟 | PA4 | ADC | 读取电池电压;ADC 输入约为 VBAT / 2 |
| SWCLK | 调试 | PA14 | SWD Clock | 串行线调试时钟焊盘 |
| SWDIO | 调试 | PA13 | SWD Data | 串行线调试数据焊盘 |
| RST | 系统 | NRST | STM32C5_RESET | 硬件复位测试焊盘 |
| USB_D+ | USB | PA12 | USB_DP | USB 2.0 差分数据正 |
| USB_D- | USB | PA11 | USB_DN | USB 2.0 差分数据负 |
| BOOT | 系统 | PH2-BOOT0 | STM32C5_BOOT | 启动模式测试焊盘和启动按钮信号 |
| CHARGE_LED | 指示灯 | Charger NCHG output | 由充电 IC 控制的红色充电状态 LED | |
| USER_LED | GPIO 指示灯 | PB12 | GPIO25 / User_LED | 绿色用户 LED;低电平点亮 |
| IMU_SDA | 板载 IMU | PB4 | I2C2_SDA | 板载 LSM6DS3TR-C IMU 的 I2C 数据线 |
| IMU_SCL | 板载 IMU | PB3 | I2C2_SCL | 板载 LSM6DS3TR-C IMU 的 I2C 时钟线 |
| IMU_INT | 板载 IMU | PC13 | IMU_INT1 | 来自板载 IMU 的中断输出 |
| IMU_HEATER_PWM | IMU 加热器 | PA8 | PWM | IMU 温度补偿加热器的 PWM 控制 |
Bootloader 使用方法
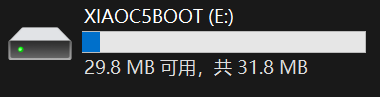
XIAO STM32C5 出厂时预装了支持 UF2 的 bootloader,主要用于固件更新。在烧录 .uf2 文件之前,快速双击板载 Reset 按钮。此时一块名为 XIAOC5BOOT 的大容量存储磁盘会挂载到你的电脑上。然后将固件文件复制到该磁盘中即可完成烧录。
使用 PlatformIO 入门
本节将通过点亮板载用户 LED,演示如何在 PlatformIO 开发平台上结合 Zephyr RTOS 框架来开发和使用 XIAO STM32C5。
硬件准备
你需要准备以下物品:
- 1 x Seeed Studio XIAO STM32C5
- 1 x 电脑
- 1 x USB Type-C 线缆
| Seeed Studio XIAO STM32C5 |
|---|
|
软件准备
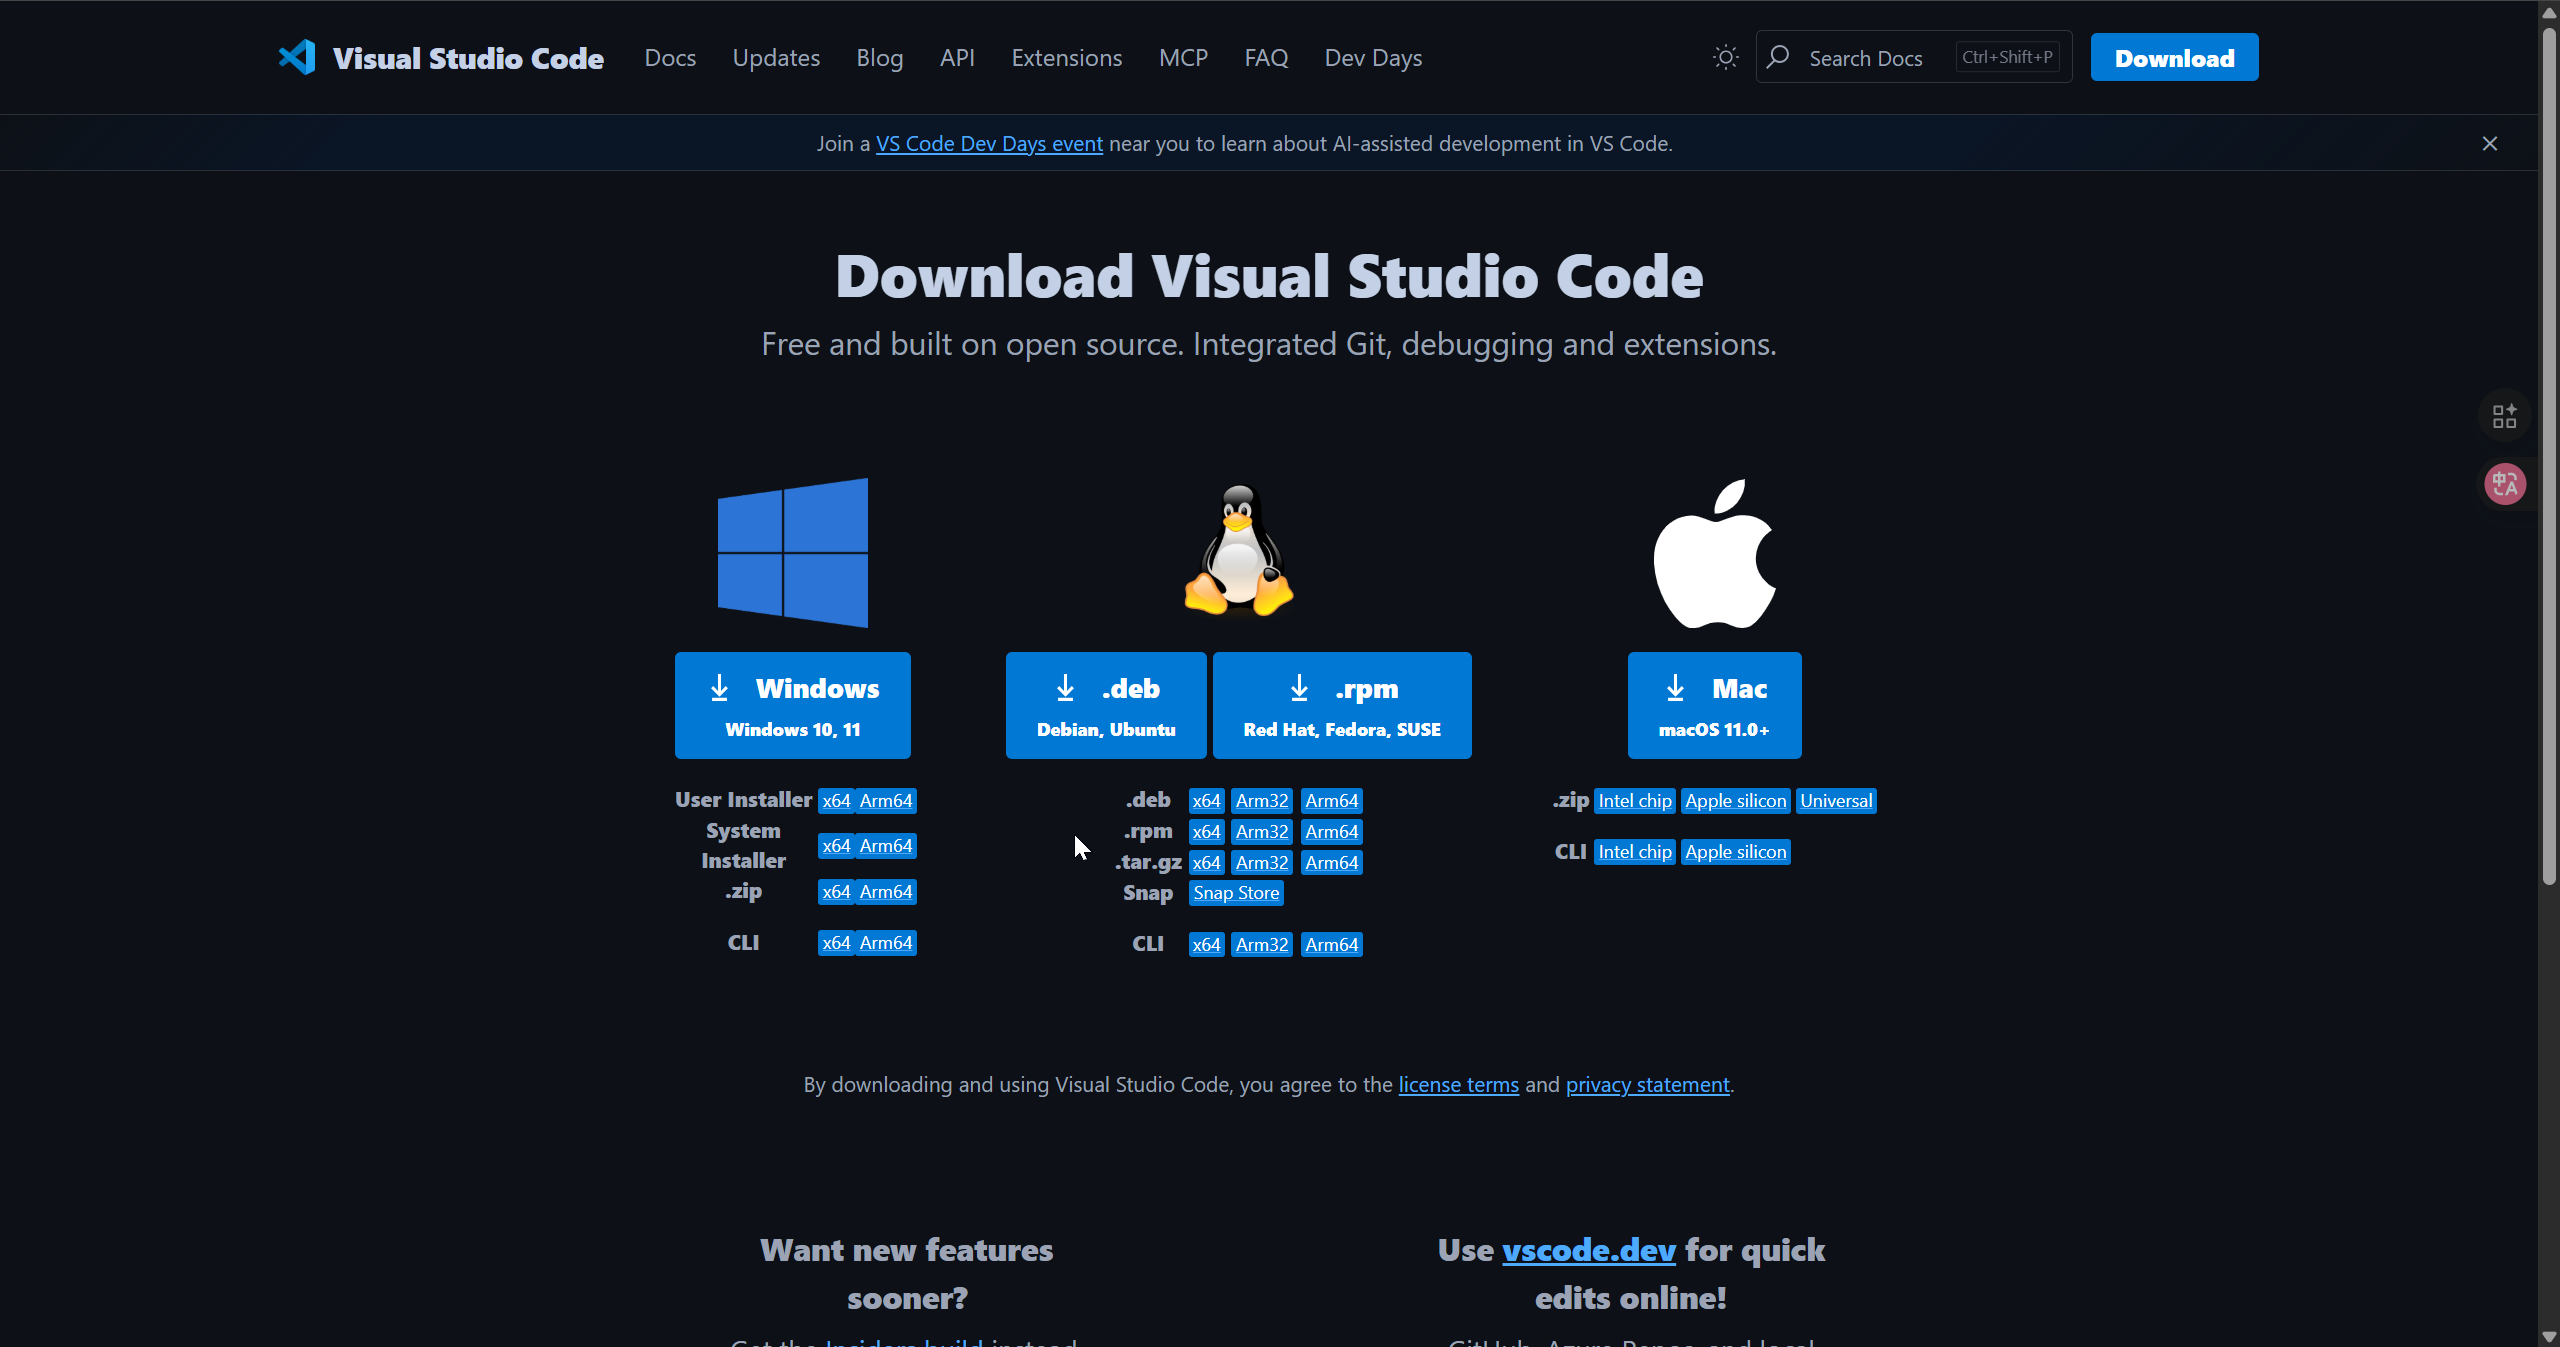
步骤 1. 下载 VS Code
根据你所使用的系统下载 VS Code
步骤 2. 安装 PlatformIO 扩展
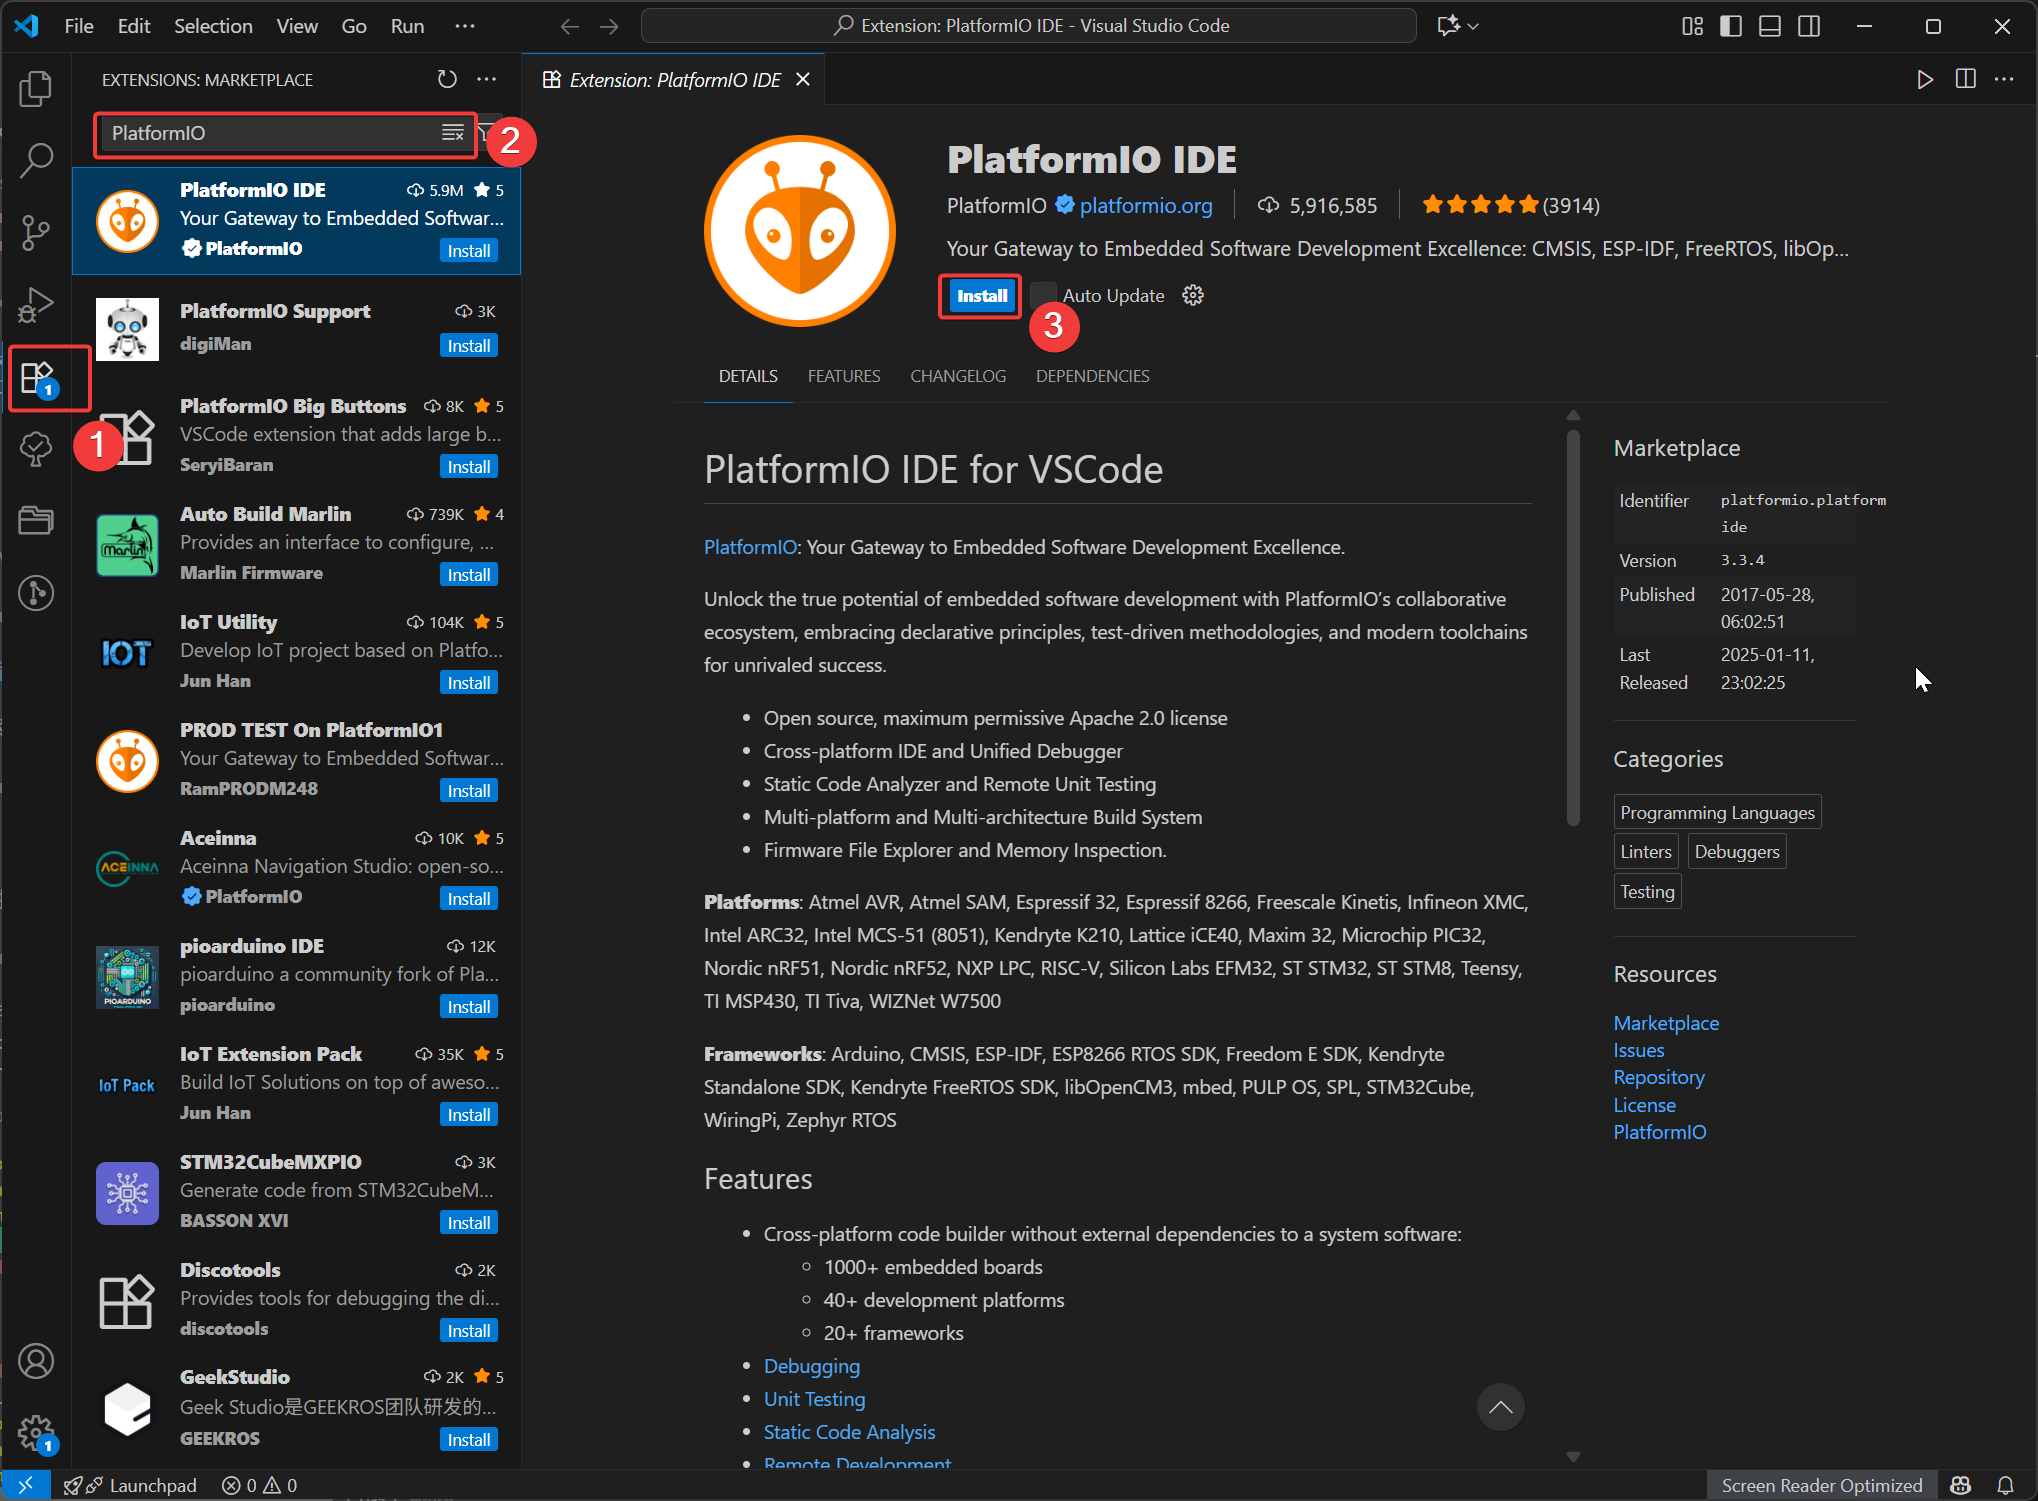
打开 VSCode,点击 Extensions,然后搜索 PlatformIO 并选择安装。安装完成后,重启 VSCode。
步骤 3. 安装 platform-seeedboards 平台包
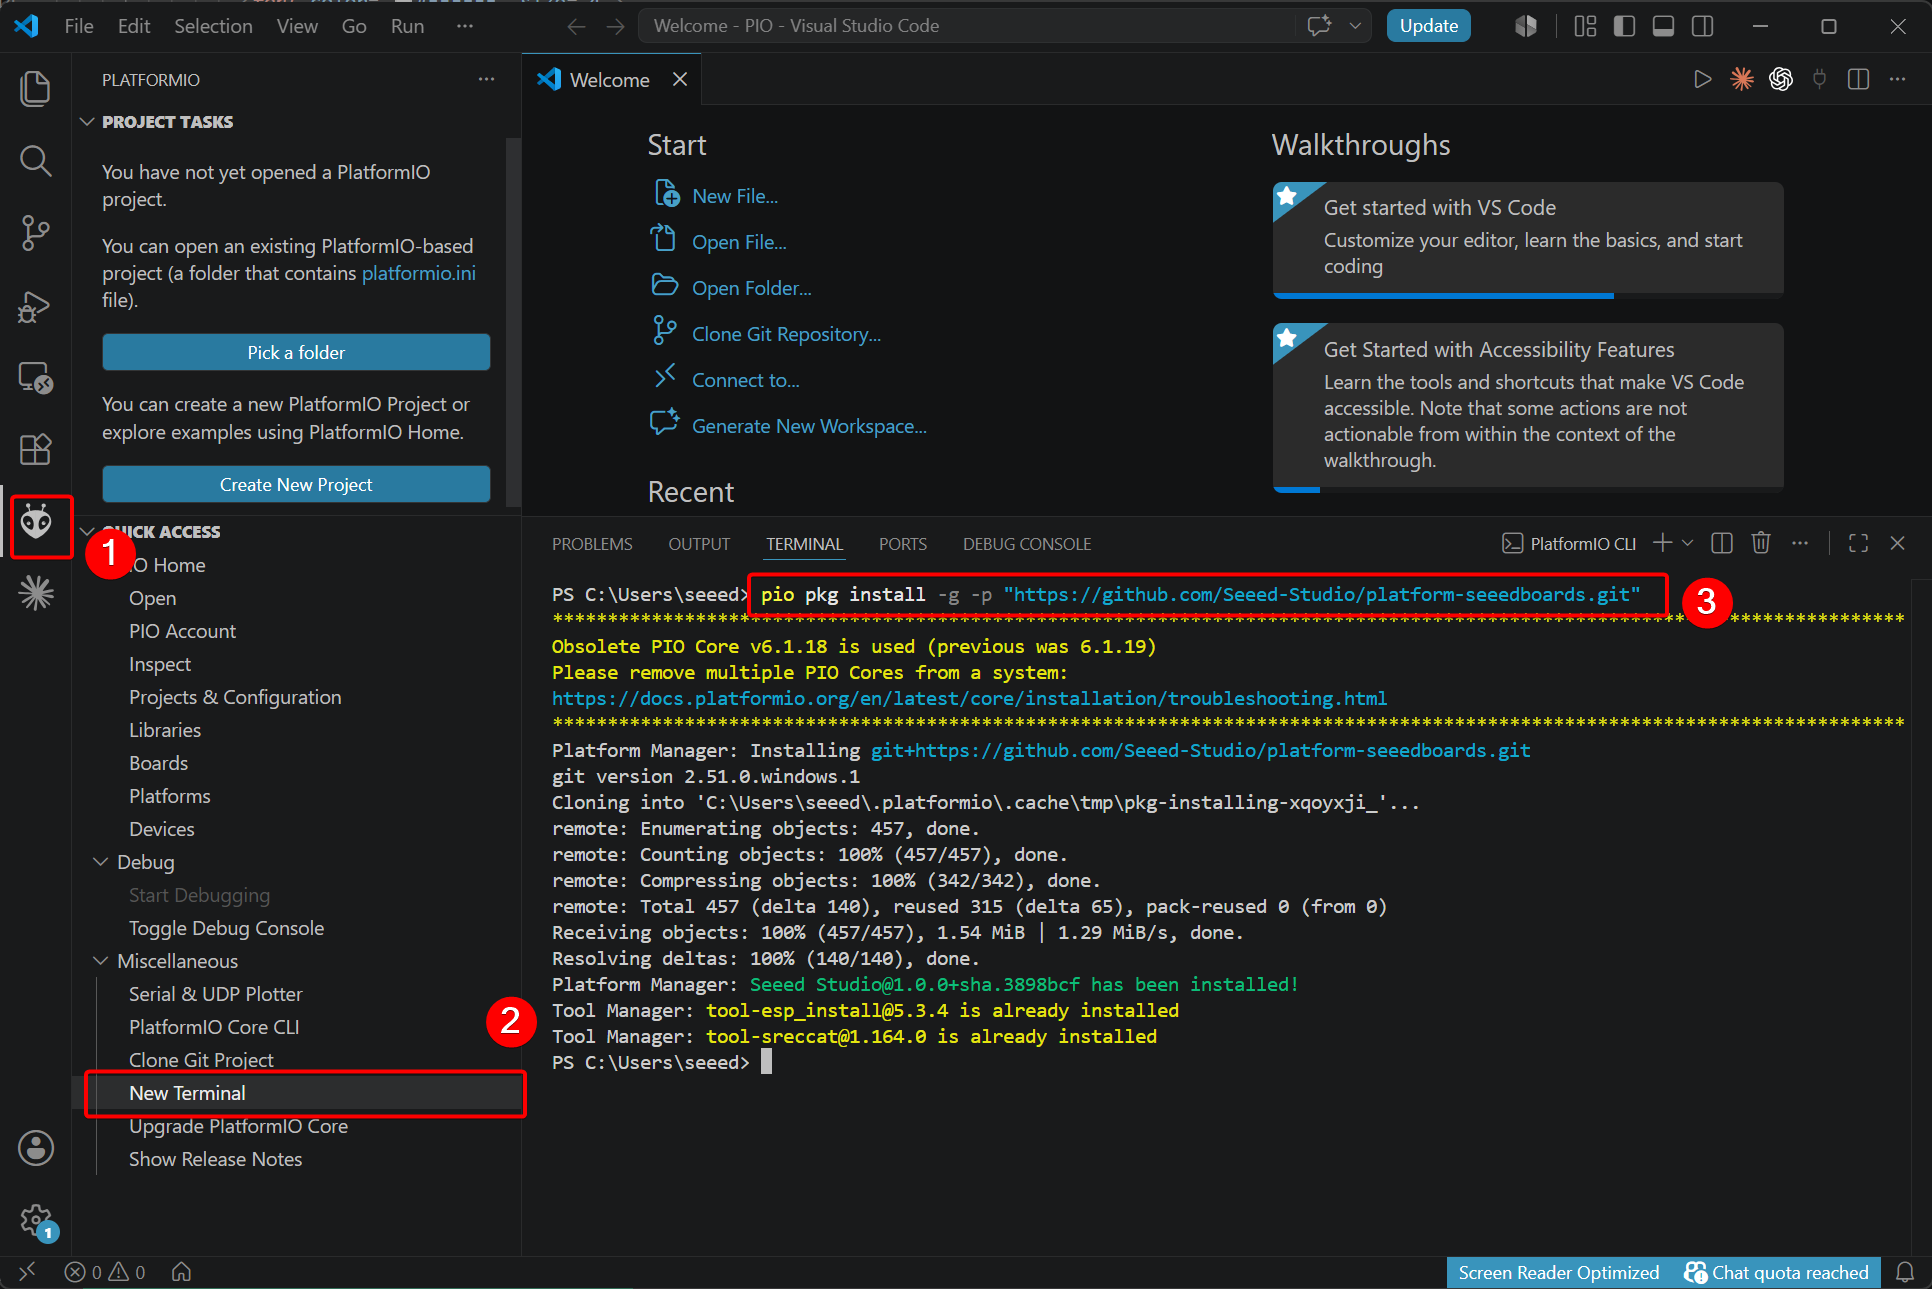
Seeed Studio XIAO 系列开发板使用自定义的 PlatformIO 平台,因此你需要手动安装对应的平台包。
- 运行以下命令进行全新安装:
pio pkg install -g -p "https://github.com/Seeed-Studio/platform-seeedboards.git"
- 如果你之前已经在 PlatformIO 中使用过 Seeed Studio XIAO 系列开发板,请运行下面的命令进行更新:
# for Windows
pio pkg update -g -p "https://github.com/Seeed-Studio/platform-seeedboards.git"

# for macOS/Linux
pio pkg uninstall -g -p "SeeedStudio" && pio pkg install -g -p "SeeedStudio=https://github.com/Seeed-Studio/platform-seeedboards.git" --force
如果你想使用已有的 PlatformIO 项目,请将 platformio.ini 的内容替换为如下所示:
[env:seeed-xiao-stm32c5]
platform = https://github.com/Seeed-Studio/platform-seeedboards.git
framework = zephyr
board = seeed-xiao-stm32c5
步骤 4. 创建新项目
- 在 PlatformIO 插件界面中,选择创建一个新项目。
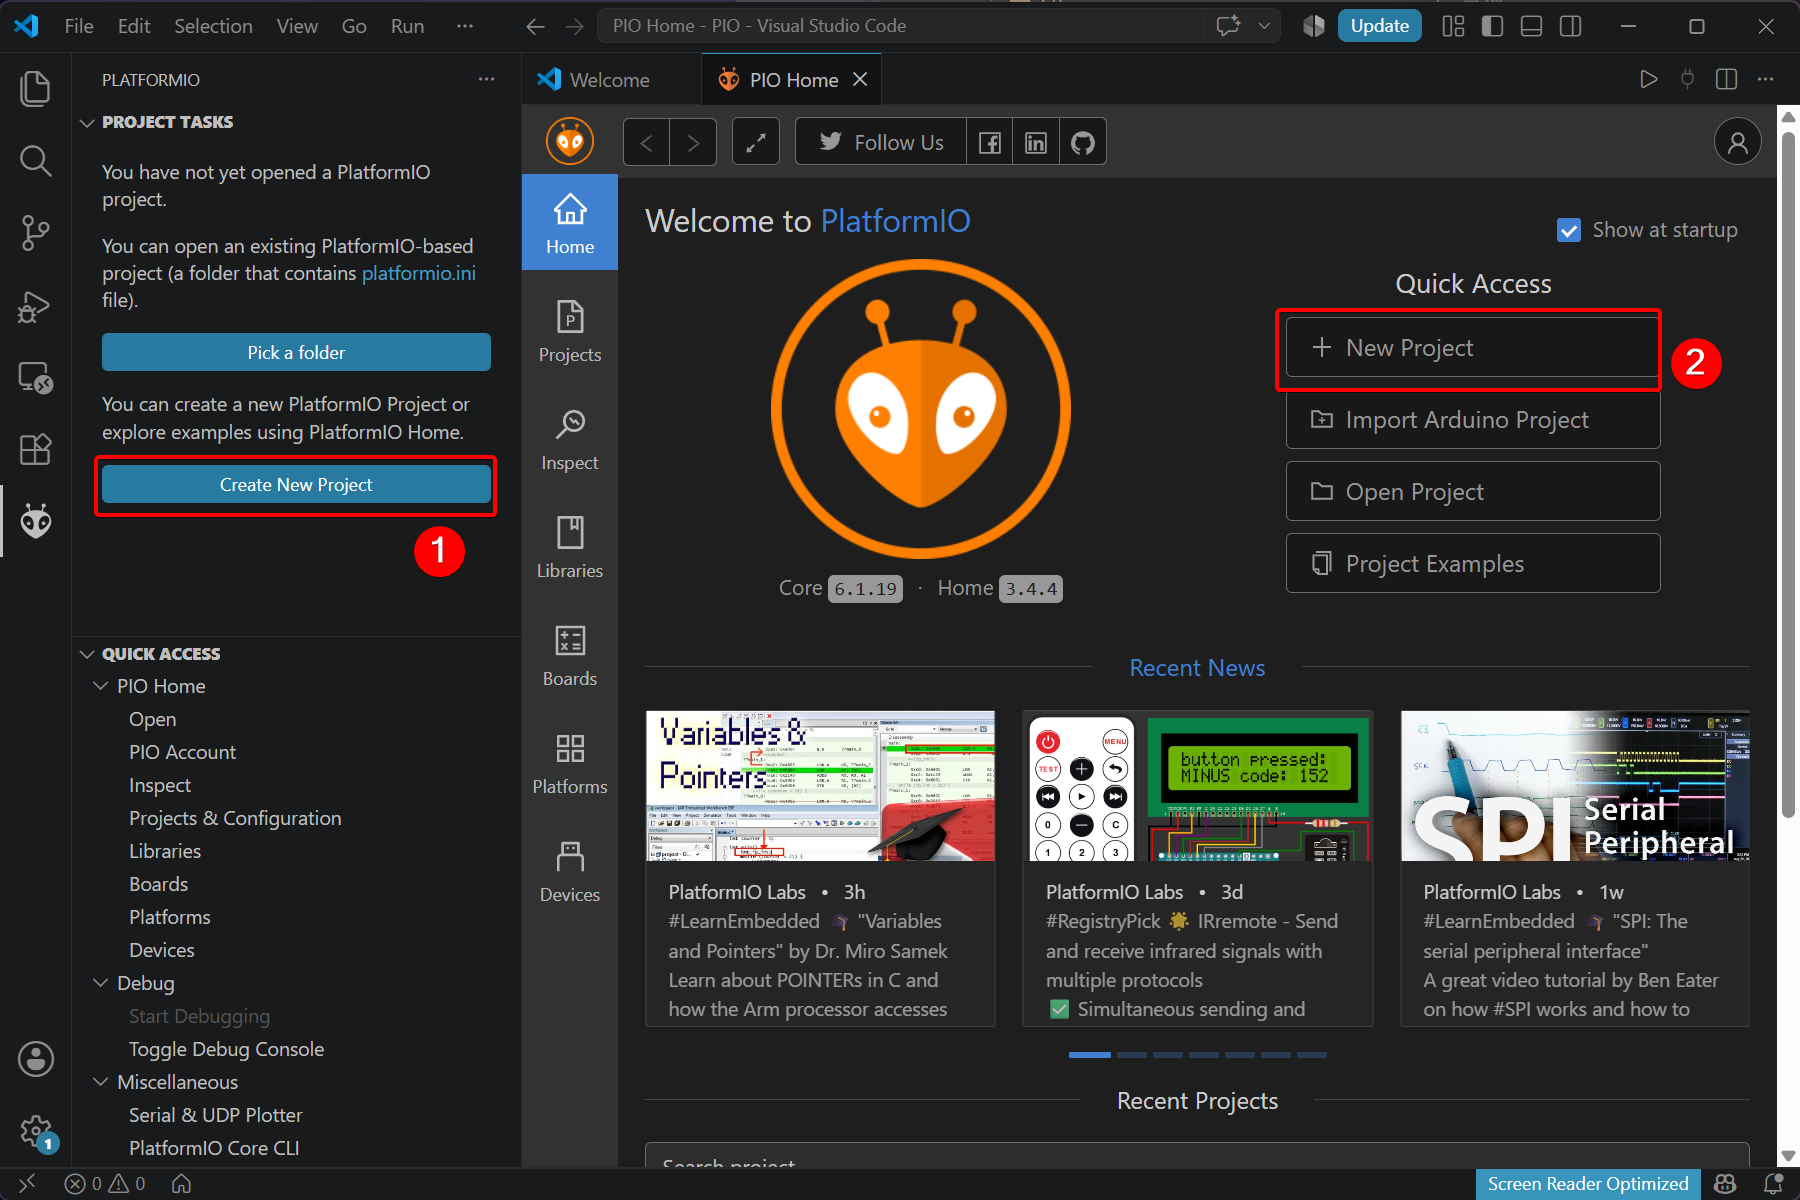
- 为你的项目命名,选择 Seeed Studio XIAO STM32C5 作为目标开发板,并配置开发框架和项目存储路径。
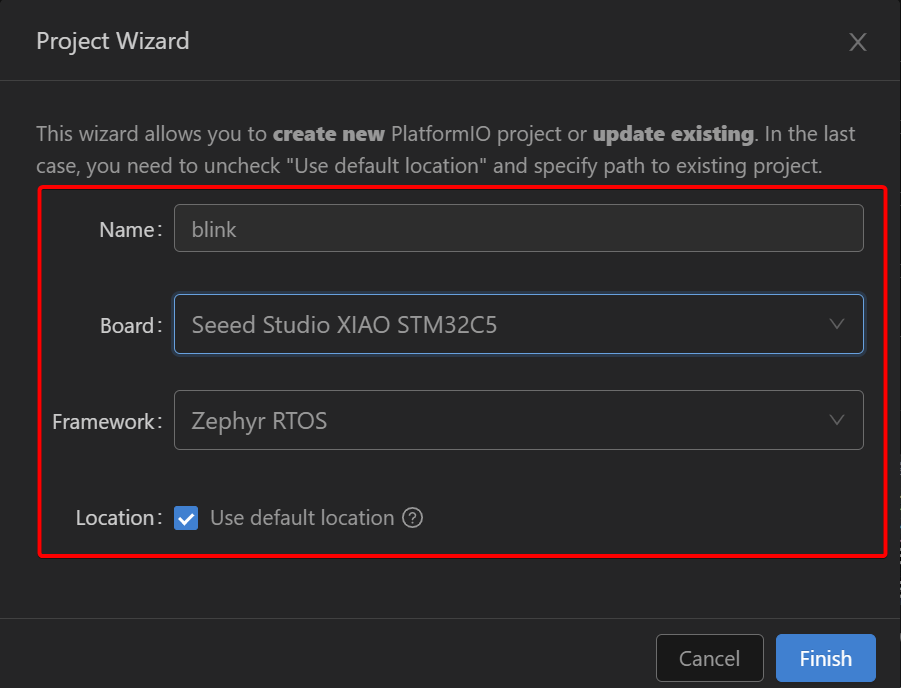
首次创建项目可能需要一些时间,请耐心等待。
编译与上传
步骤 1. 编写 LED 闪烁程序
XIAO STM32C5 具有一个用户 LED,对应 GPIO PB12。该 LED 在低电平时点亮;本示例将其配置为每 500 ms 闪烁一次。
该项目由三个核心文件组成:
main.c:包含应用逻辑的主程序。app.overlay:用于硬件外设配置的 Devicetree 覆盖文件。prj.conf:用于启用所需 Zephyr 模块的项目配置文件。
按照以下步骤点亮 LED:
- 打开你新创建的项目,并在
zephyr文件夹下创建app.overlayDevicetree 文件。
- 在
zephyr文件夹内创建prj.conf配置文件。
# GPIO for LED control
CONFIG_GPIO=y
- 将下面给出的参考代码复制到
main.c中。
/*
 * Copyright (c) 2026 Seeed Technology Co., Ltd.
 * SPDX-License-Identifier: Apache-2.0
 *
 * Blinky example for XIAO STM32C5 with TinyUF2 bootloader support.
 * Based on Zephyr samples/basic/blinky.
 *
 * The 1200-bps UF2 bootloader trigger is armed automatically by the
 * board support package — no code changes needed in this example.
 */

#include <zephyr/kernel.h>
#include <zephyr/drivers/gpio.h>

#define SLEEP_TIME_MS 500

#define LED0_NODE DT_ALIAS(led0)

static const struct gpio_dt_spec led = GPIO_DT_SPEC_GET(LED0_NODE, gpios);

int main(void)
{
	int ret;
	bool led_state = true;

	if (!gpio_is_ready_dt(&led)) {
		return 0;
	}

	ret = gpio_pin_configure_dt(&led, GPIO_OUTPUT_ACTIVE);
	if (ret < 0) {
		return 0;
	}

	while (1) {
		ret = gpio_pin_toggle_dt(&led);
		if (ret < 0) {
			return 0;
		}

		led_state = !led_state;
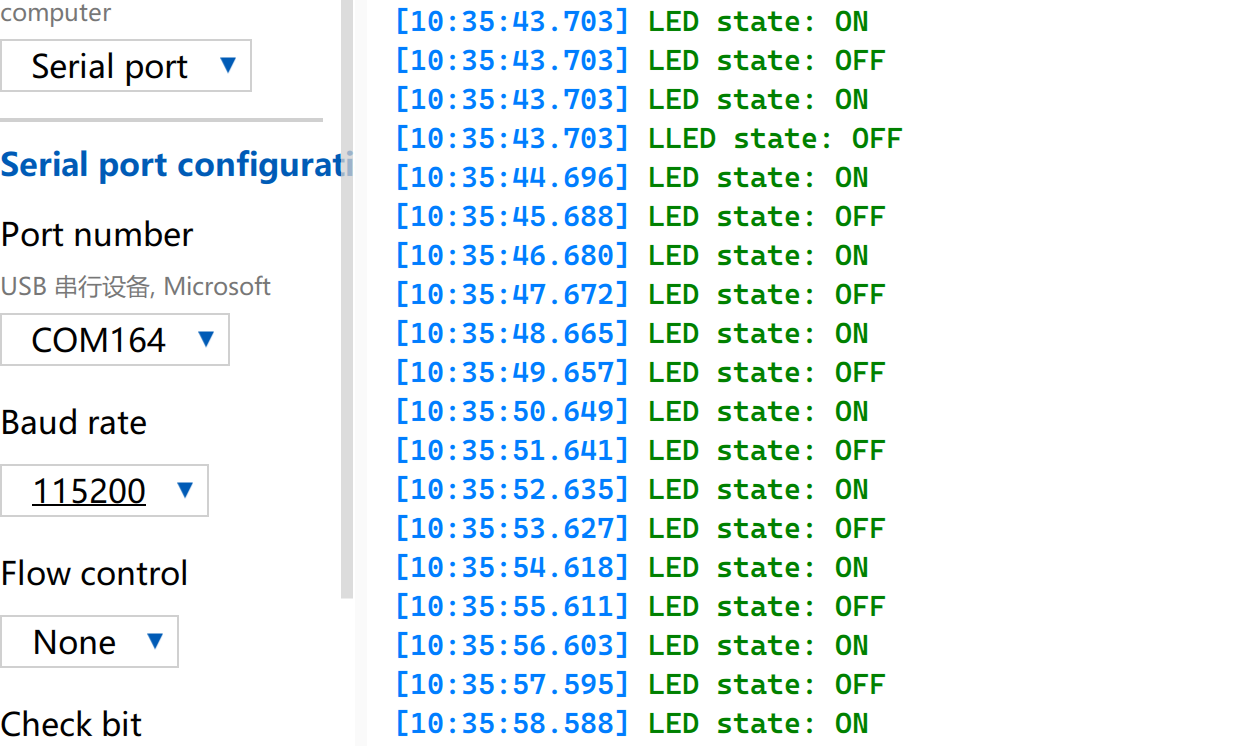
		printk("LED state: %s\n", led_state ? "ON" : "OFF");
		k_msleep(SLEEP_TIME_MS);
	}

	return 0;
}
步骤 2. 编译并上传程序
- 在底部工具栏中触发一键项目编译。
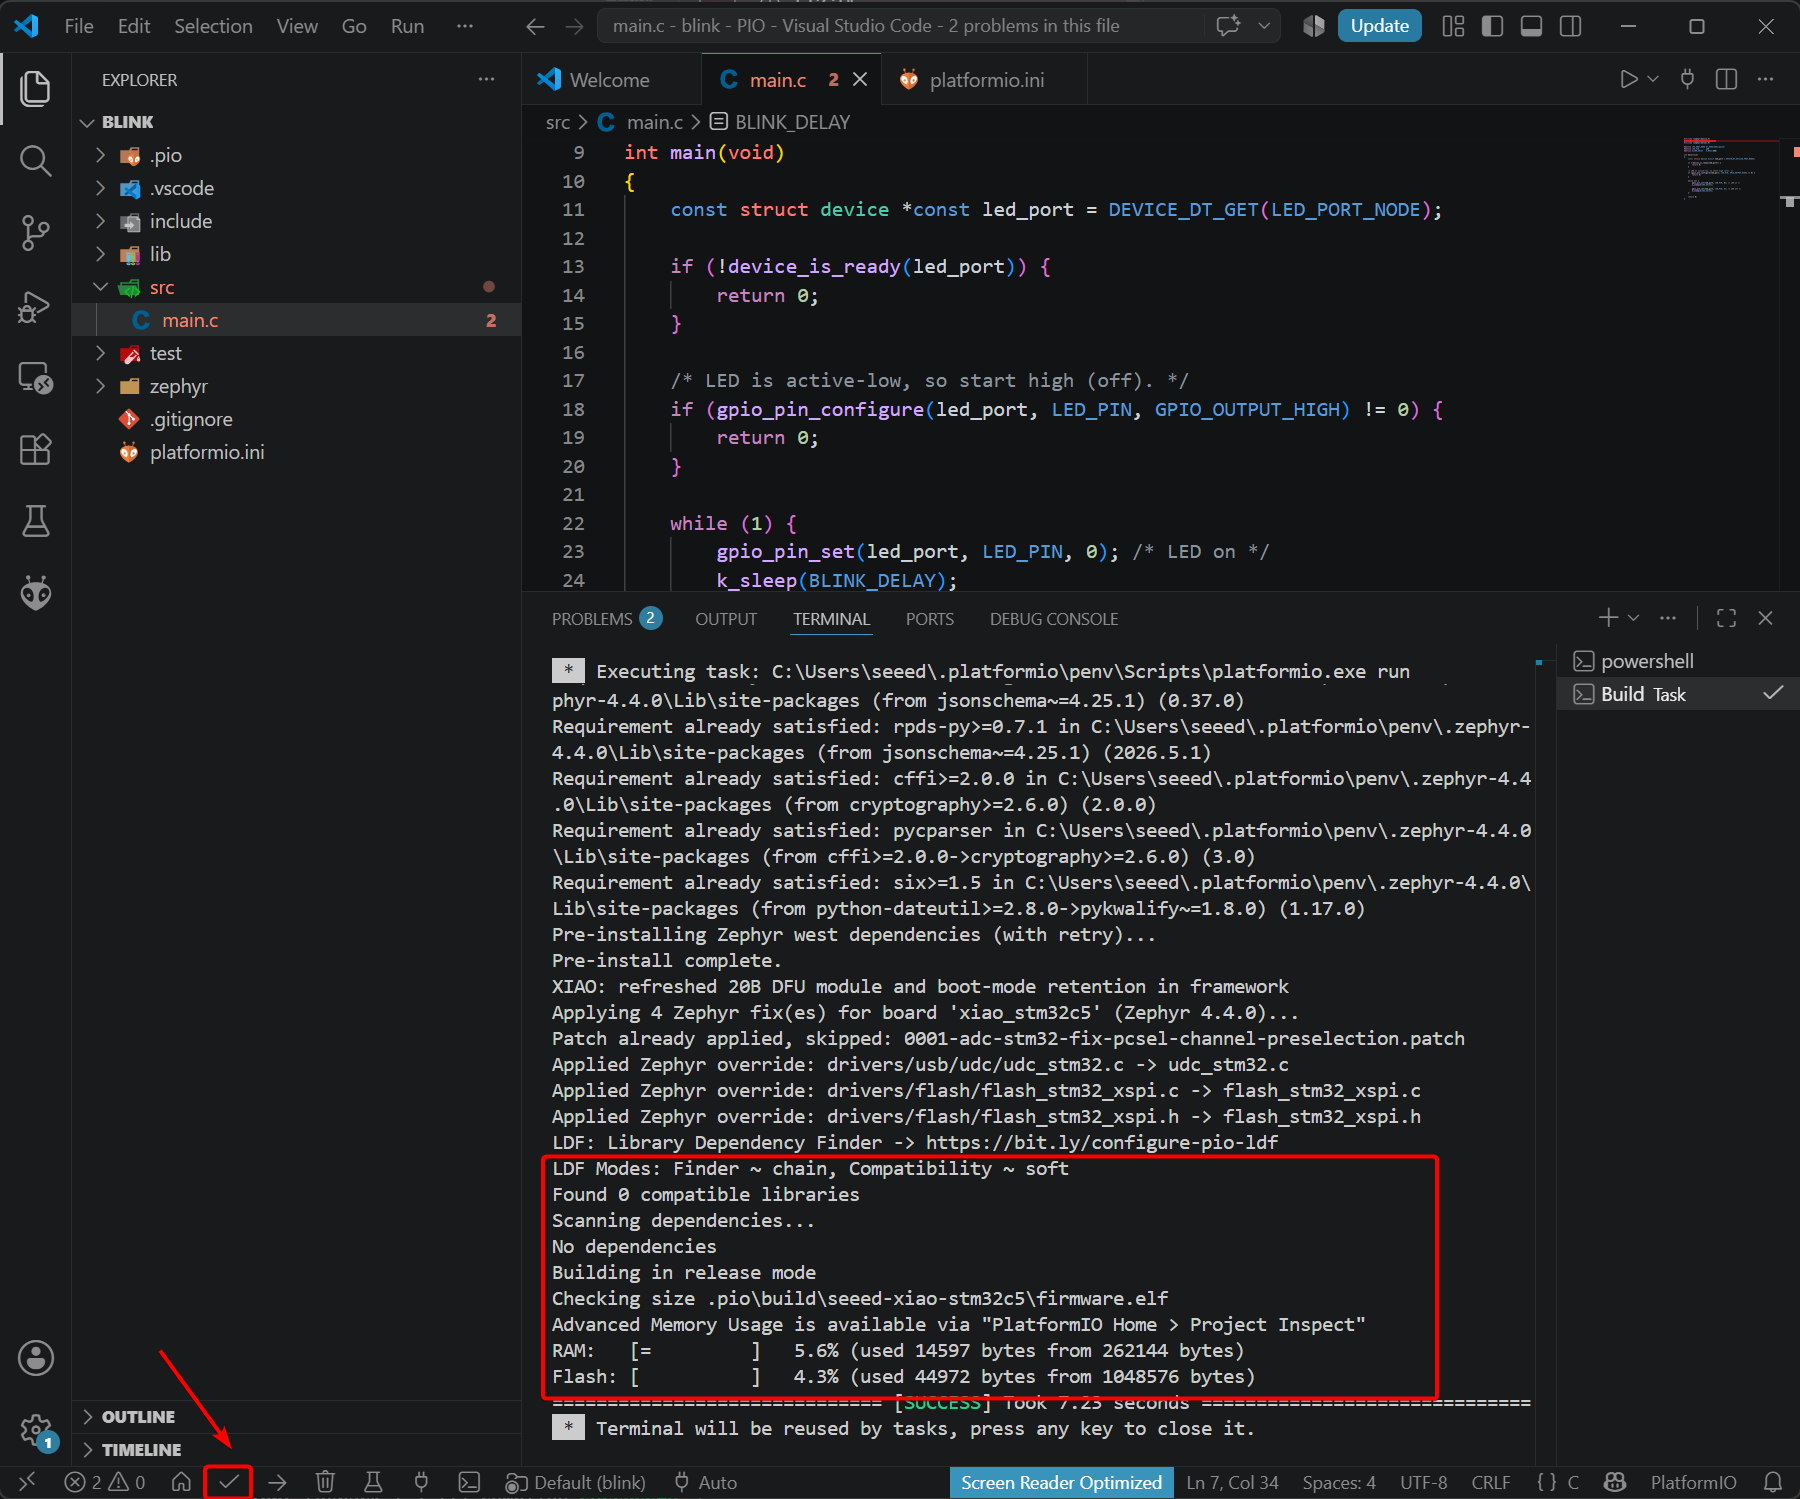
或者,你也可以通过命令行界面进行编译。
pio run -e seeed-xiao-stm32c5
- 上传固件
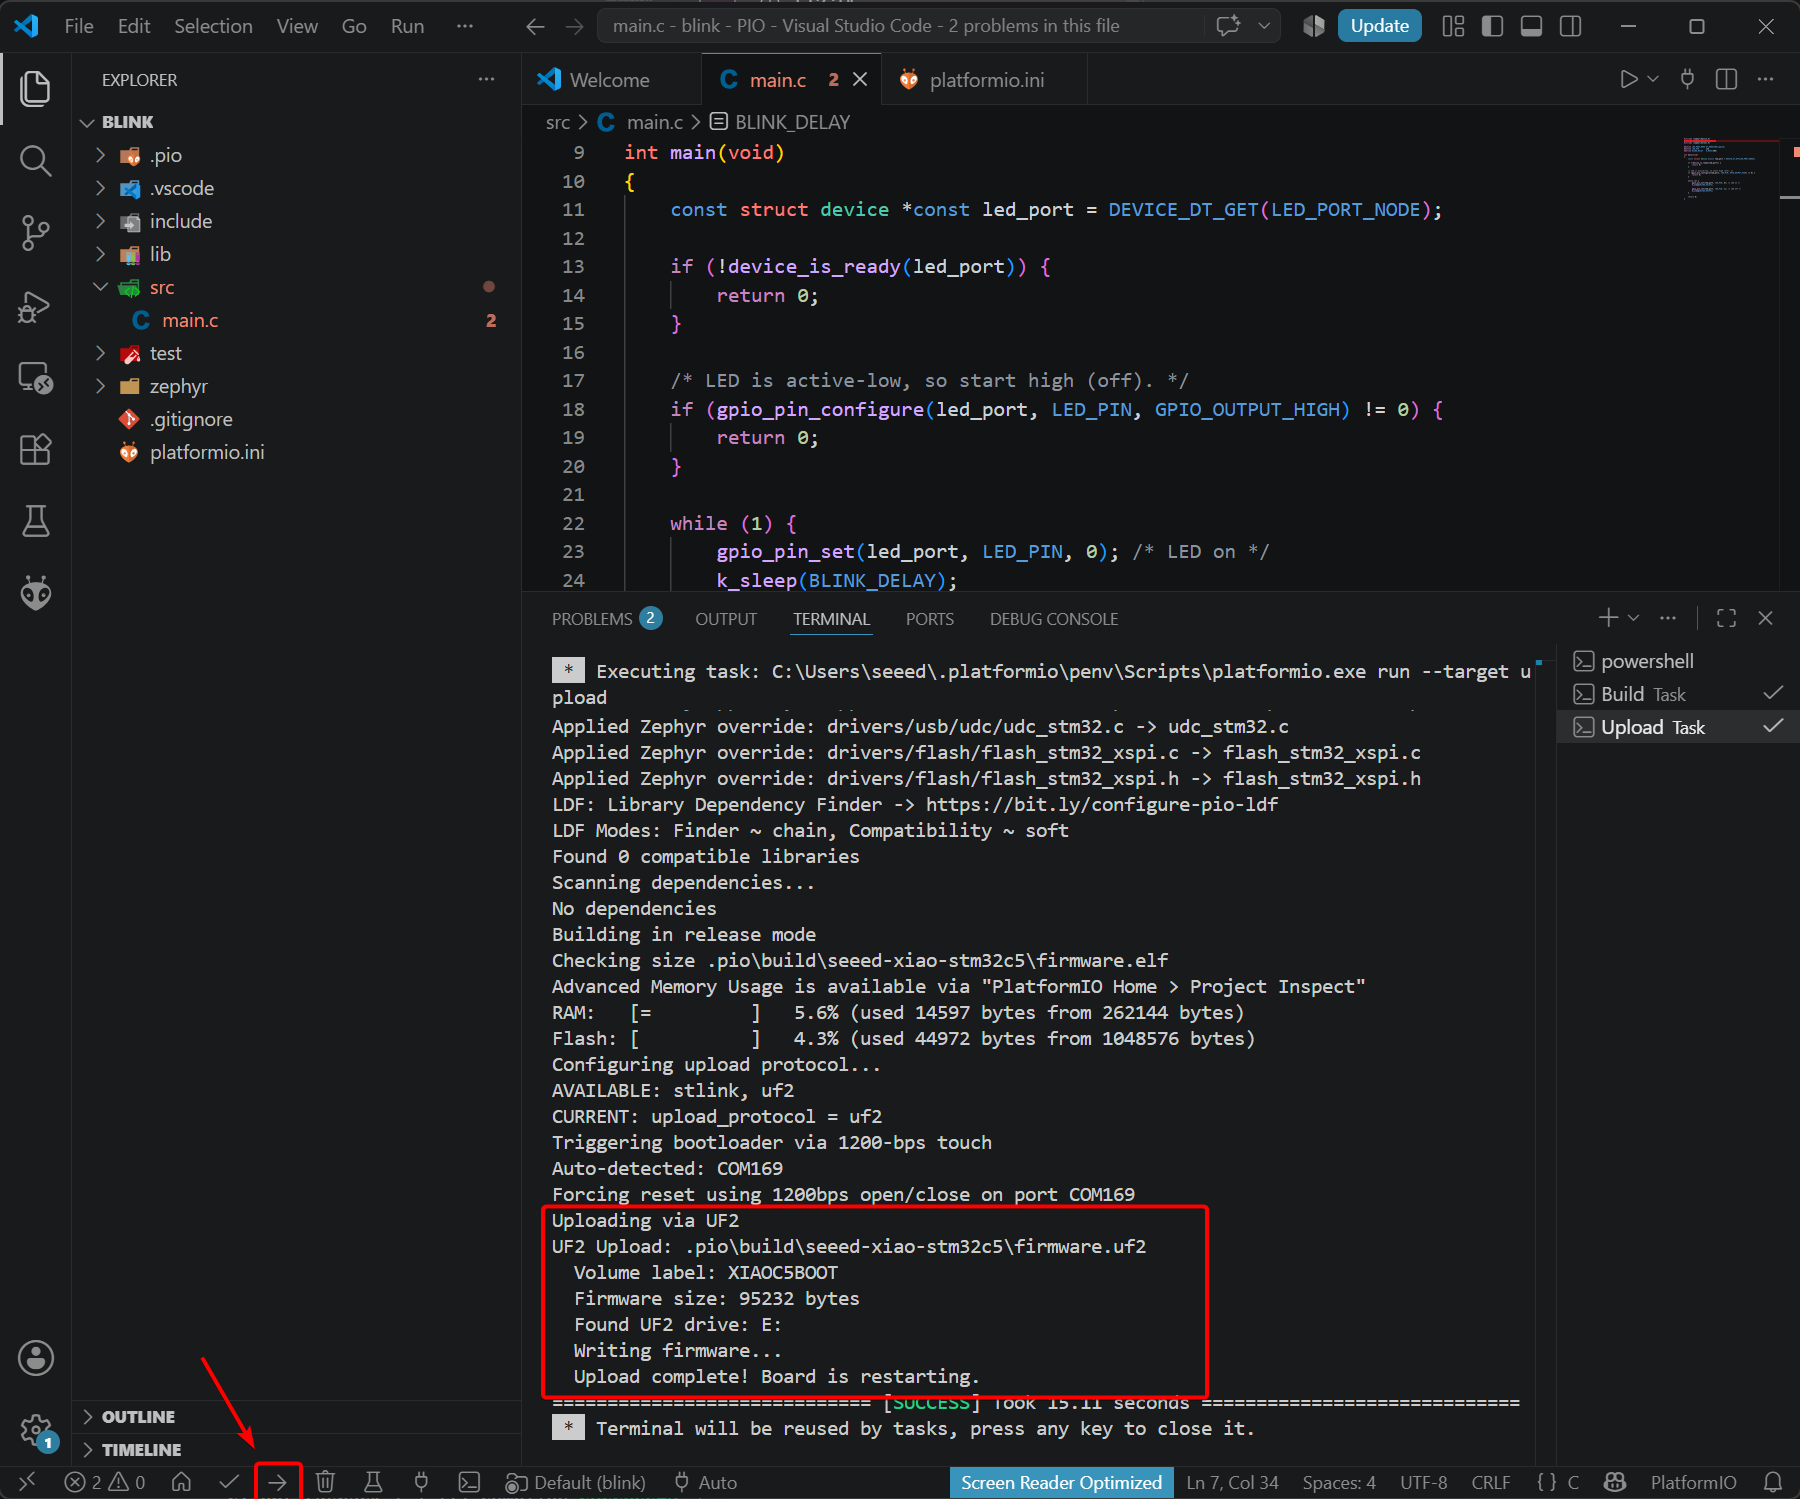
同样,固件上传也可以通过命令行完成。
pio run -e seeed-xiao-stm32c5 -t upload
- 程序运行结果
XIAO STM32C5 的板载 LED 以 500 ms 的间隔闪烁。
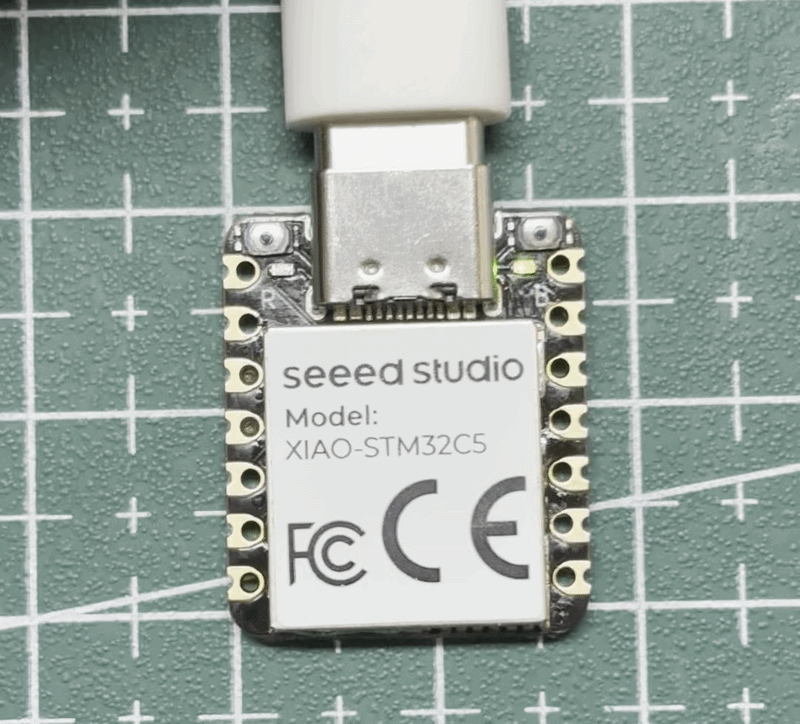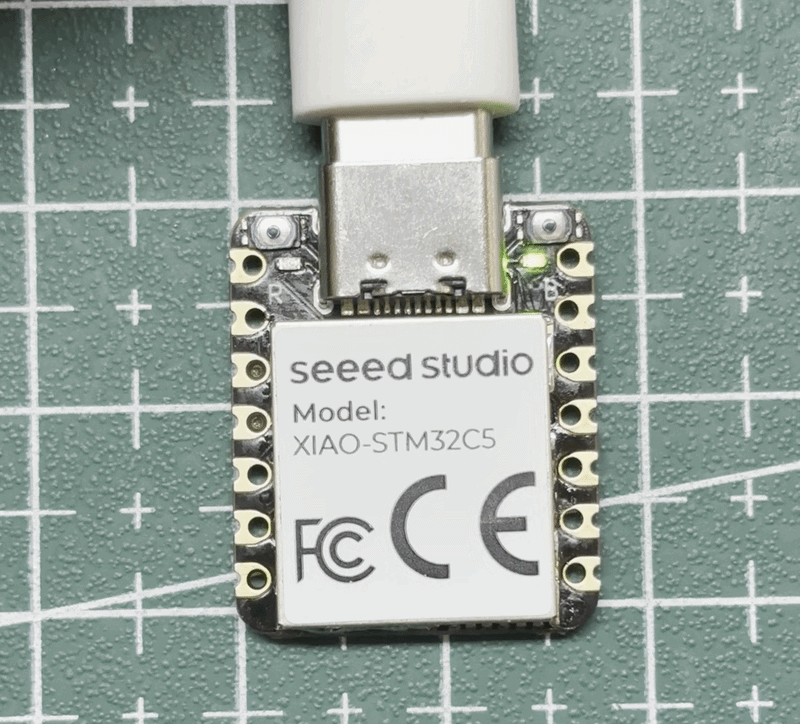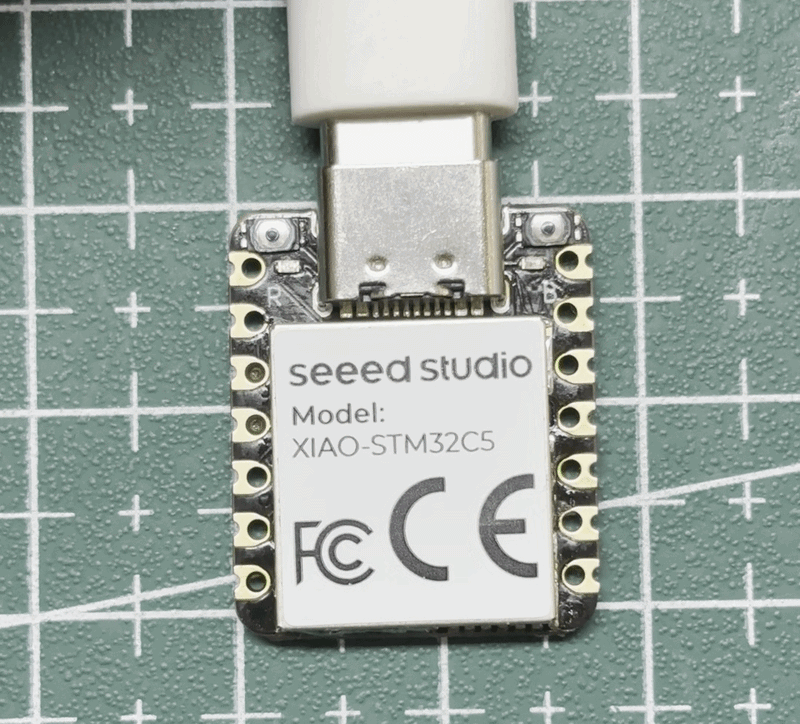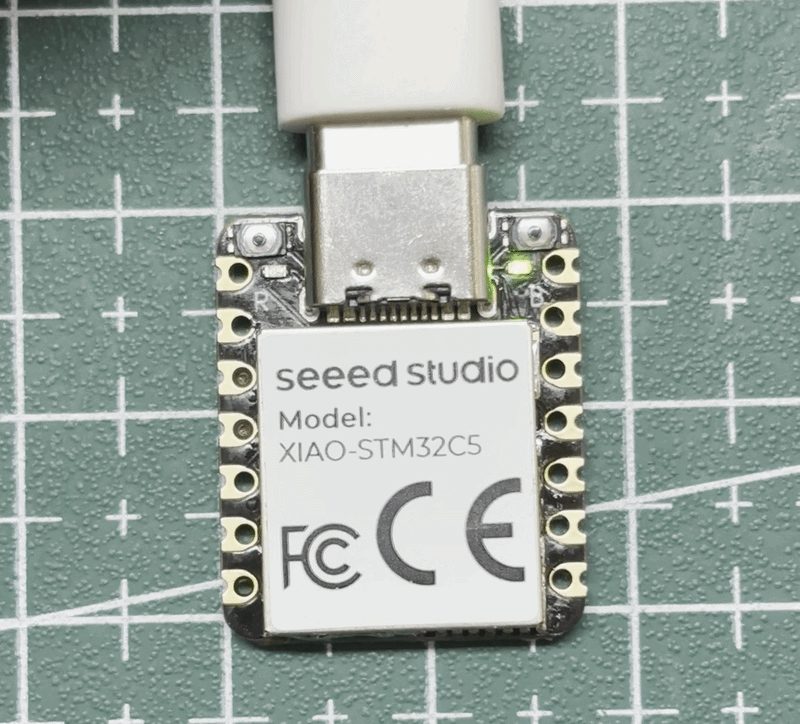
同时,串口会输出 LED 的开关状态。
电池使用
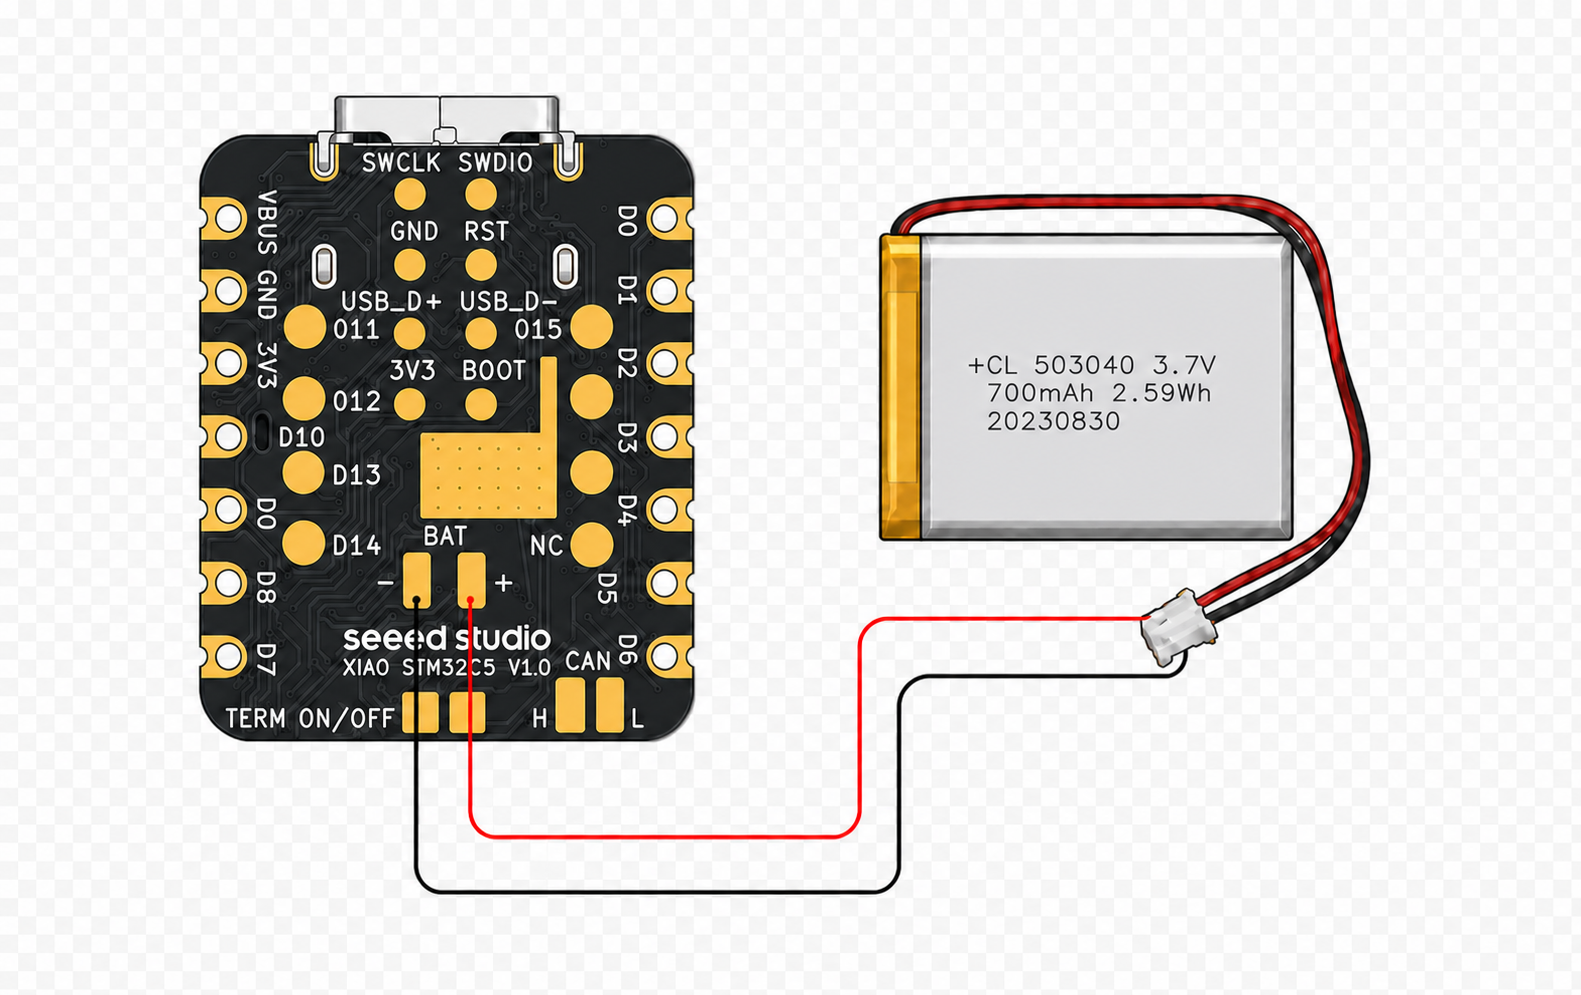
XIAO STM32C5 背面预留了一个 BAT 电池接口,可使用 3.7 V‑4.2 V 锂离子电池供电。
读取电池电压
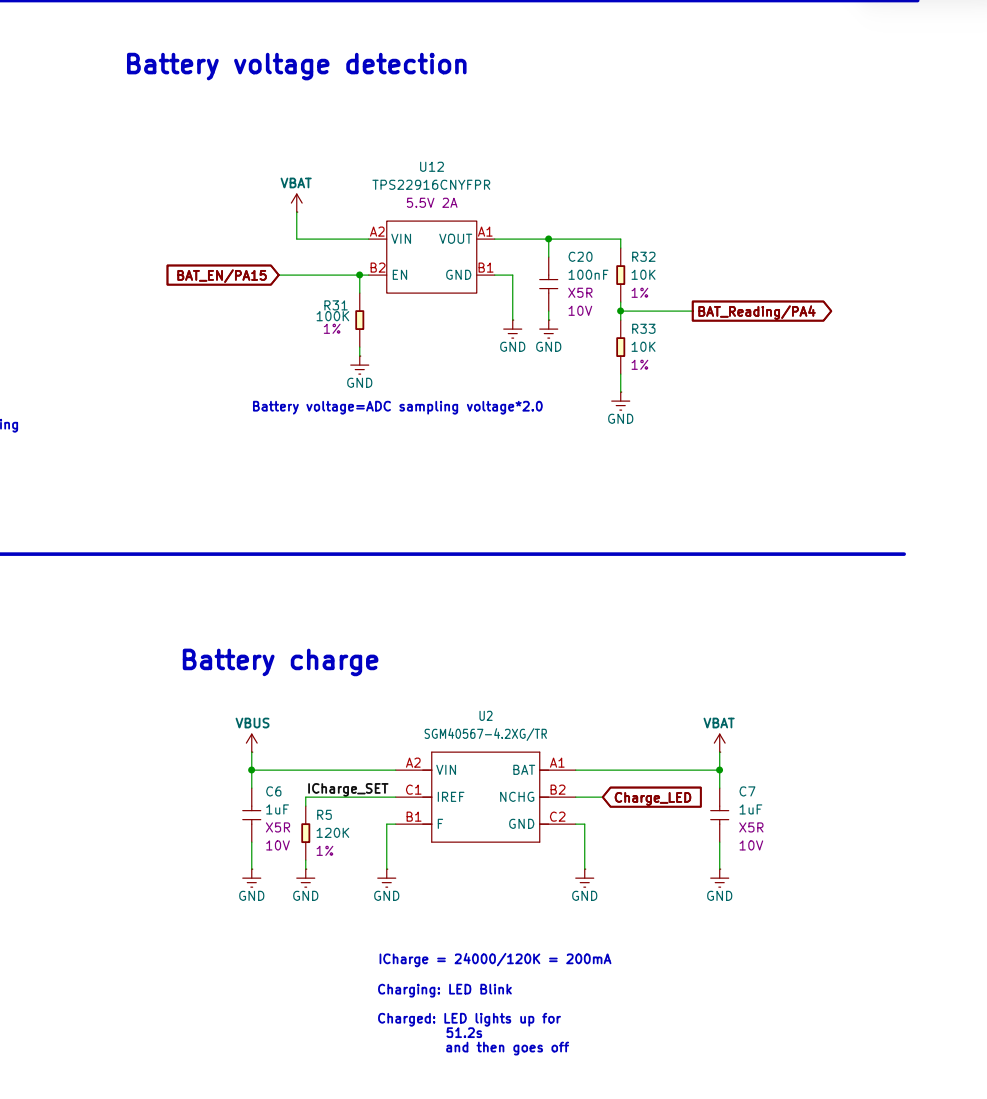
XIAO STM32C5 集成了电池电压检测电路和电池充电电路。
在检测电路中,BAT_EN / PA15 用于使能 TPS22916CNYFPR 芯片,而 BAT_Reading / PA4 用于读取电池电压。电路中使用了两个 10 kΩ 分压电阻,因此测得的数值等于锂离子电池实际电压的一半。
在电池充电过程中,Charge_LED 会闪烁,充电完成后则熄灭。
- 修改相应的应用代码。
app.overlay
prj.conf
main.c
/*
 * Copyright (c) 2026 Seeed Technology Co., Ltd.
 * SPDX-License-Identifier: Apache-2.0
 *
 * Read the XIAO STM32C5 battery voltage once per second.
 * printk() output uses USB CDC;
 * BAT_Reading/PA4 is added by app.overlay. BAT_EN/PA15 and USB CDC are
 * supplied by the board devicetree.
 */

#include <zephyr/device.h>
#include <zephyr/drivers/adc.h>
#include <zephyr/drivers/gpio.h>
#include <zephyr/kernel.h>
#include <zephyr/sys/printk.h>

#if !DT_NODE_EXISTS(DT_PATH(zephyr_user)) || \
	!DT_NODE_HAS_PROP(DT_PATH(zephyr_user), io_channels)
#error "No battery ADC io-channel specified"
#endif

#define BATTERY_ADC_NODE        DT_PATH(zephyr_user)
#define BAT_EN_NODE             DT_ALIAS(baten)
#define BATTERY_ENABLE_DELAY_MS 5
#define ADC_AVG_SAMPLES         16
#define SAMPLE_PERIOD_MS        1000

static const struct adc_dt_spec battery_adc =
	ADC_DT_SPEC_GET_BY_IDX(BATTERY_ADC_NODE, 0);
static const struct gpio_dt_spec bat_en =
	GPIO_DT_SPEC_GET(BAT_EN_NODE, gpios);

int main(void)
{
	uint16_t raw;
	struct adc_sequence sequence = {
		.buffer = &raw,
		.buffer_size = sizeof(raw),
	};
	int err;

	if (!device_is_ready(battery_adc.dev) || !gpio_is_ready_dt(&bat_en)) {
		printk("Battery ADC hardware is not ready\n");
		return 0;
	}

	err = gpio_pin_configure_dt(&bat_en, GPIO_OUTPUT_ACTIVE);
	if (err) {
		printk("BAT_EN configure failed: %d\n", err);
		return 0;
	}

	k_msleep(BATTERY_ENABLE_DELAY_MS);

	err = adc_channel_setup_dt(&battery_adc);
	if (err) {
		printk("Battery ADC channel setup failed: %d\n", err);
		return 0;
	}

	err = adc_sequence_init_dt(&battery_adc, &sequence);
	if (err) {
		printk("Battery ADC sequence init failed: %d\n", err);
		return 0;
	}

	printk("Battery voltage monitor (USB CDC)\n");

	while (1) {
		uint32_t raw_sum = 0;
		uint16_t raw_avg;
		int32_t adc_mv;

		/* Discard the first conversion after the one-second idle period. */
		err = adc_read(battery_adc.dev, &sequence);
		for (int i = 0; !err && i < ADC_AVG_SAMPLES; i++) {
			err = adc_read(battery_adc.dev, &sequence);
			raw_sum += raw;
		}

		if (!err) {
			raw_avg = raw_sum / ADC_AVG_SAMPLES;
			adc_mv = raw_avg;
			err = adc_raw_to_millivolts_dt(&battery_adc, &adc_mv);
			if (err) {
				printk("Battery voltage conversion failed: %d\n", err);
			} else {
				/* The 1:1 divider halves the battery voltage. */
				printk("Battery: %d mV\n", adc_mv * 2);
			}
		} else {
			printk("Battery ADC read failed: %d\n", err);
		}

		k_msleep(SAMPLE_PERIOD_MS);
	}

	return 0;
}
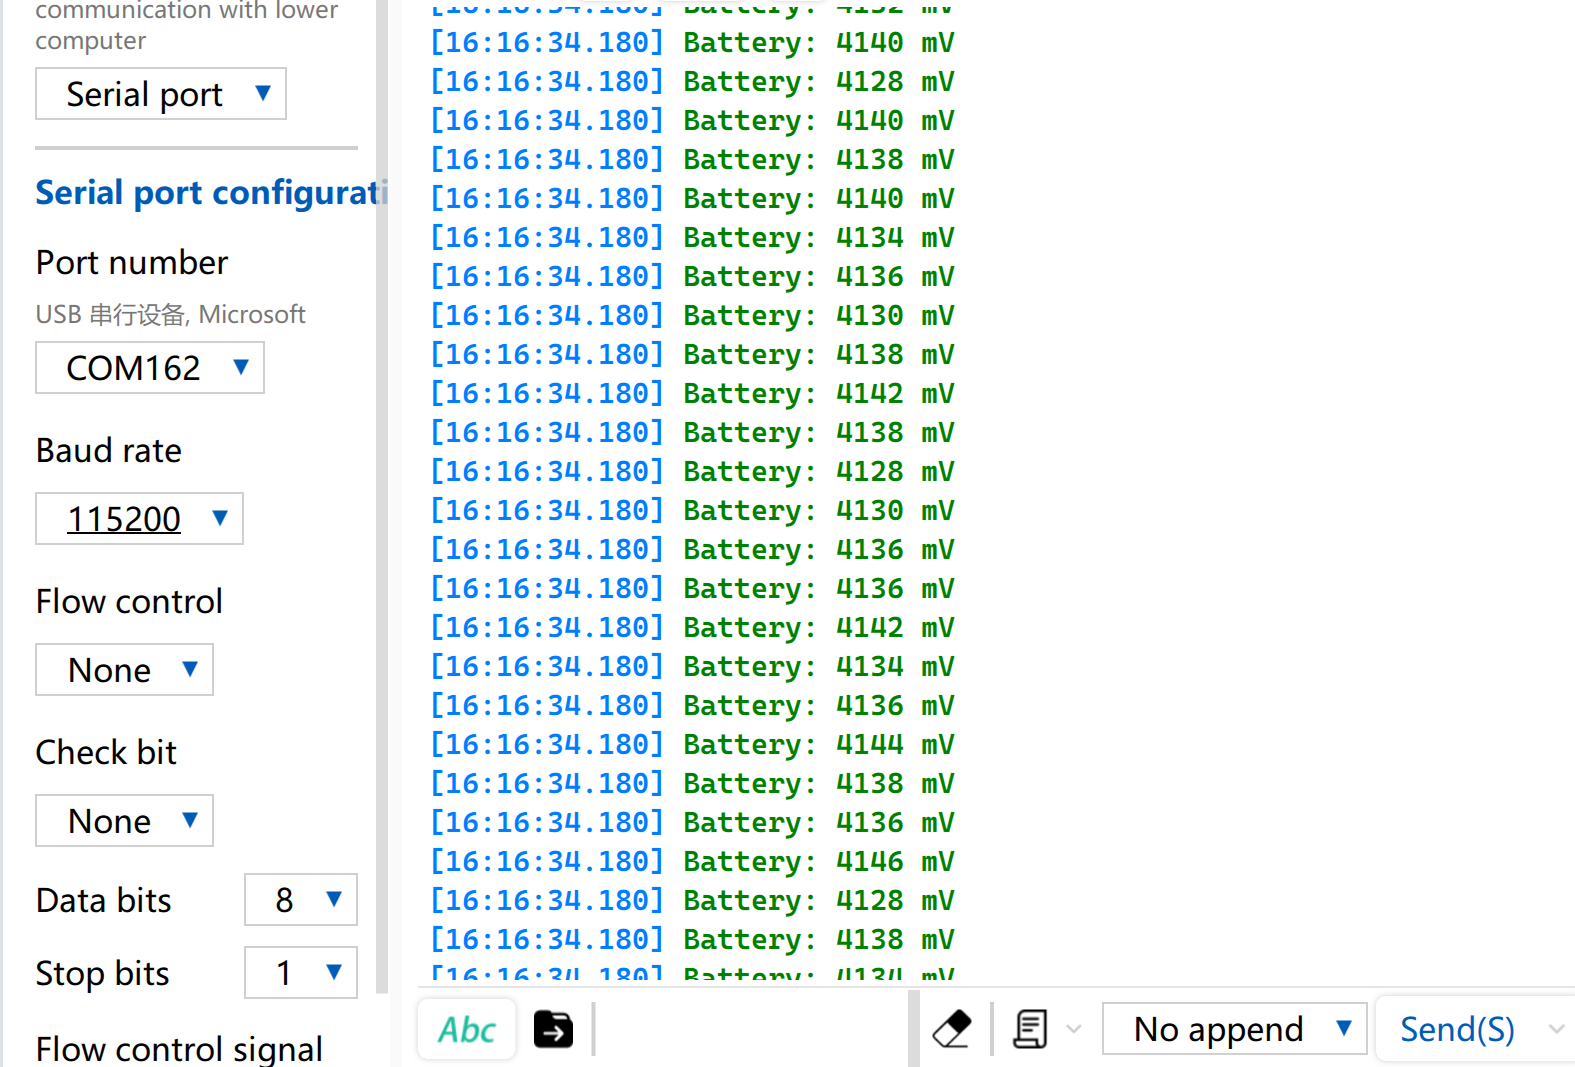
- 电压读取结果
IMU
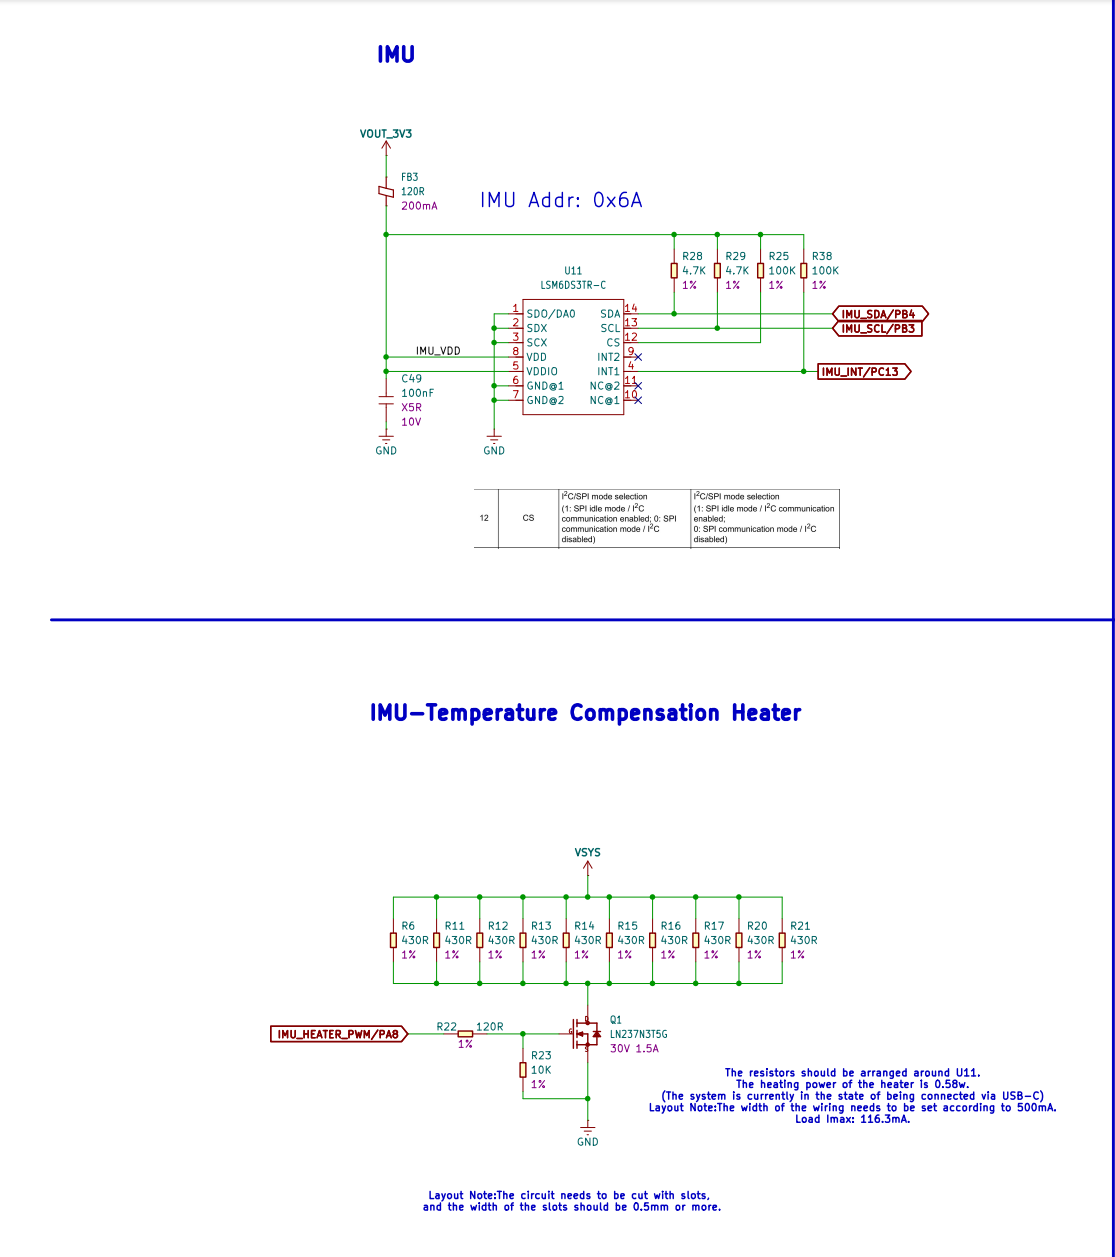
XIAO STM32C5 搭载了板载 LSM6DS3TR‑C 六轴惯性传感器,集成了三轴加速度计和三轴陀螺仪。它可用于姿态检测、运动识别、振动监测等应用场景。
为减小环境温度变化对传感器偏置和测量稳定性的影响,板载实现了主动温度补偿加热电路。布置在 IMU 周围的加热电阻为传感器提供均匀加热,并可通过 PWM 信号调节加热功率。结合 IMU 内部的温度读数,通过软件控制使传感器在相对稳定的温度下工作,从而降低由温度漂移引起的测量漂移,并在长期运行和温度变化条件下提高数据一致性。
CAN FD
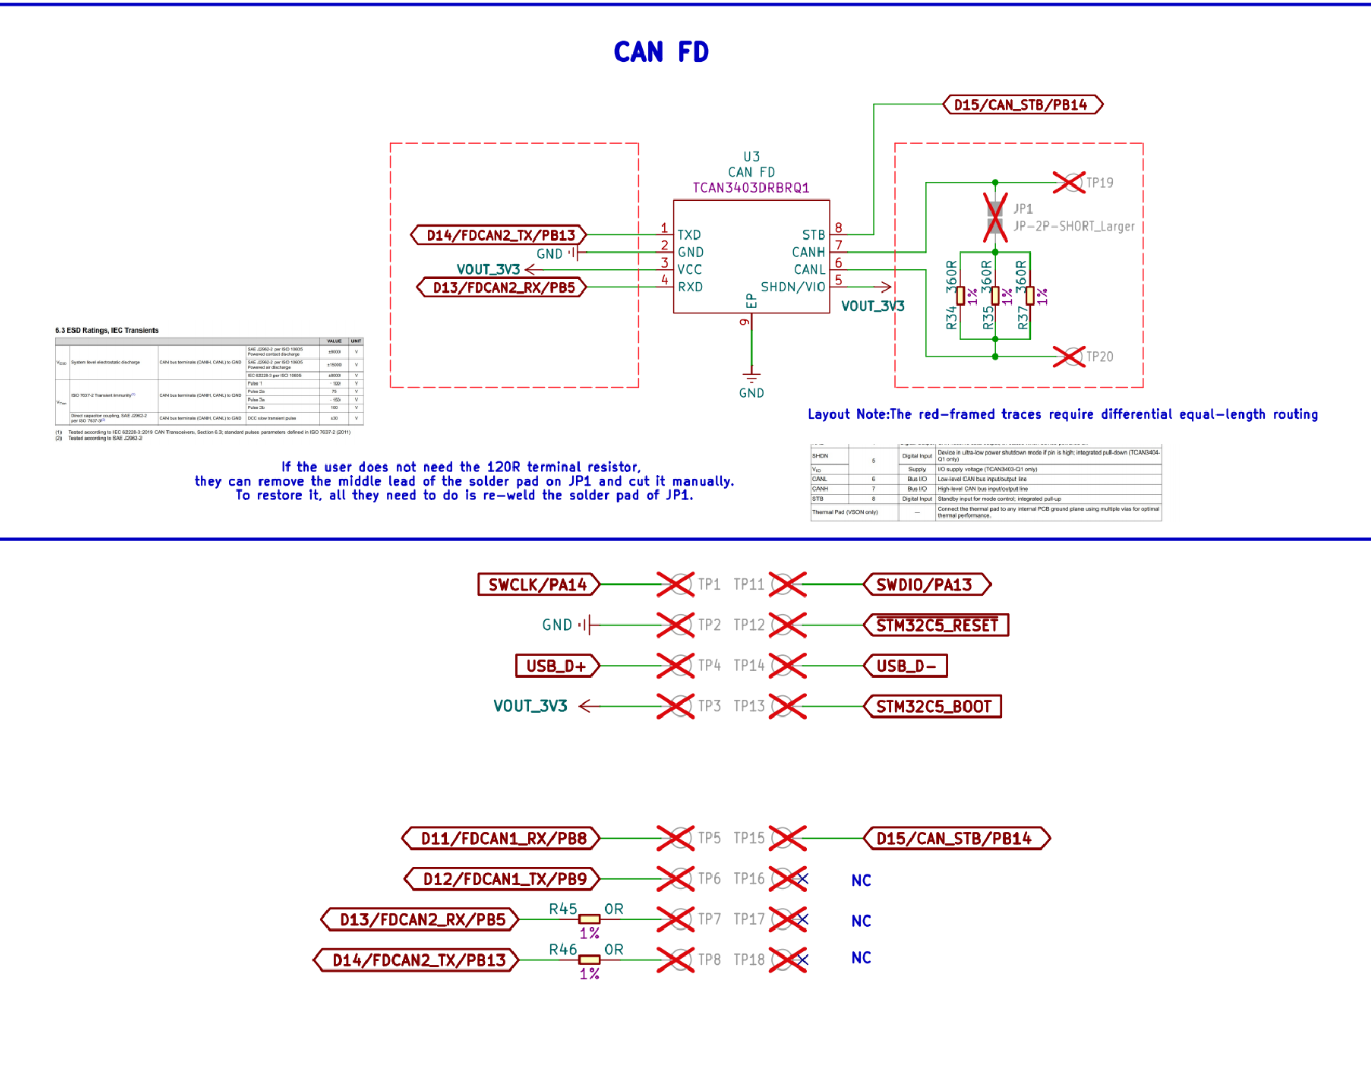
XIAO STM32C5 具有两个 CAN FD 控制器。FDCAN1 提供逻辑电平的 TX 和 RX 引脚,需要外接 CAN 收发器才能连接到 CAN 总线。FDCAN2 连接到板载的 TCAN3403-Q1 收发器,并通过 CAN_H 和 CAN_L 焊盘连接到总线。该板还可以收发经典 CAN 帧。但仅支持经典 CAN 的节点无法解码 CAN FD 帧,因此在发送 FD 流量前,请确认总线上活动节点支持 CAN FD。CAN FD 支持最长 64 字节的有效载荷,并且在启用比特率切换时,可以在数据阶段使用更高的比特率。
该板载有一个可断开的 120 Ω 终端电阻,默认启用。当 XIAO 位于 CAN 总线的物理端点且该端点没有其他终端电阻时,请保持其启用;当 XIAO 作为中间节点或该端点已安装其他终端电阻时,请将其禁用。请确保总线另一端也正确终端。收发器支持待机模式,在不需要 CAN 通信时可降低功耗。
资源
硬件设计
- 📄[数据手册] STM32C5A3CG
- 📄[数据手册] LSM6DS3TR-C
- 📄[数据手册] TCAN3403D4BQ1
- 📄[原理图] XIAO STM32C5 原理图
- 🗃️[PCB 设计文件]
- 🗃️[PCB 设计库]
- 📄[引脚图] XIAO STM32C5 引脚说明表
技术支持与产品讨论
感谢您选择我们的产品!我们将为您提供多种支持,确保您在使用我们产品的过程中尽可能顺利。我们提供多种沟通渠道,以满足不同的偏好和需求。