Primeros pasos con Seeed Studio XIAO-RS485-Expansion-Board
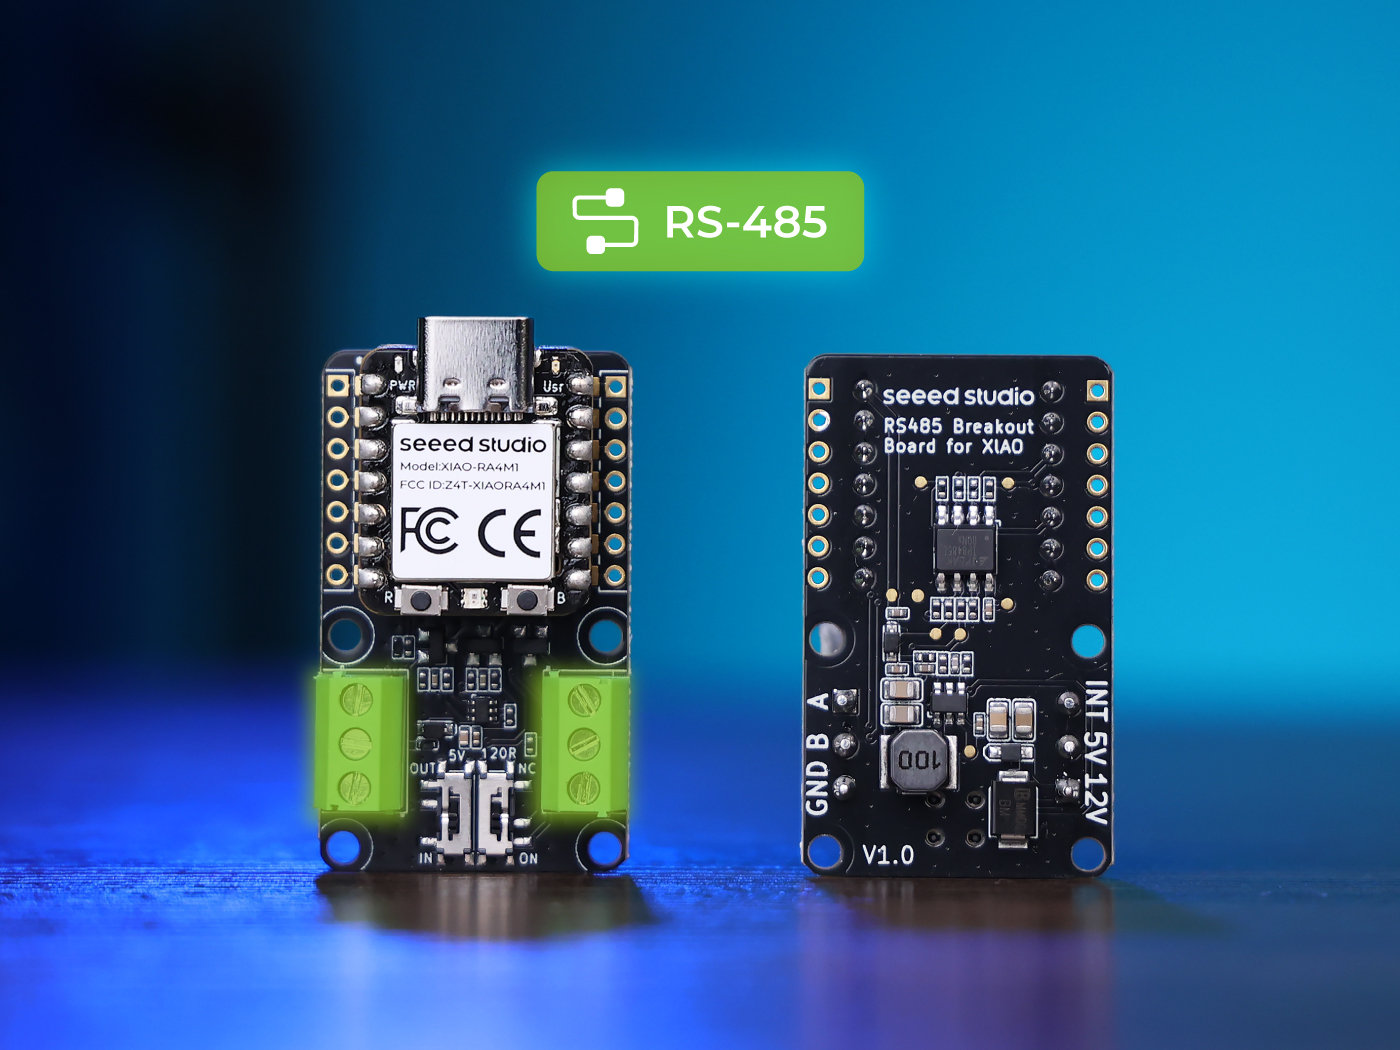
- Las versiones V1.1 y anteriores usan control de dirección por software. Consulta el ejemplo de dirección software a software.
Características
- Compatible con Seeed Studio XIAO: Diseñada para las placas de desarrollo Seeed Studio XIAO.
- Comunicación de larga distancia: Admite comunicación RS-485 a distancias de hasta 1.200 m (aproximadamente 3.937 ft).
- Entrada de CC de 5V o 12V: Admite cualquiera de estos voltajes de alimentación, con un circuito integrado que convierte 12V a 5V.
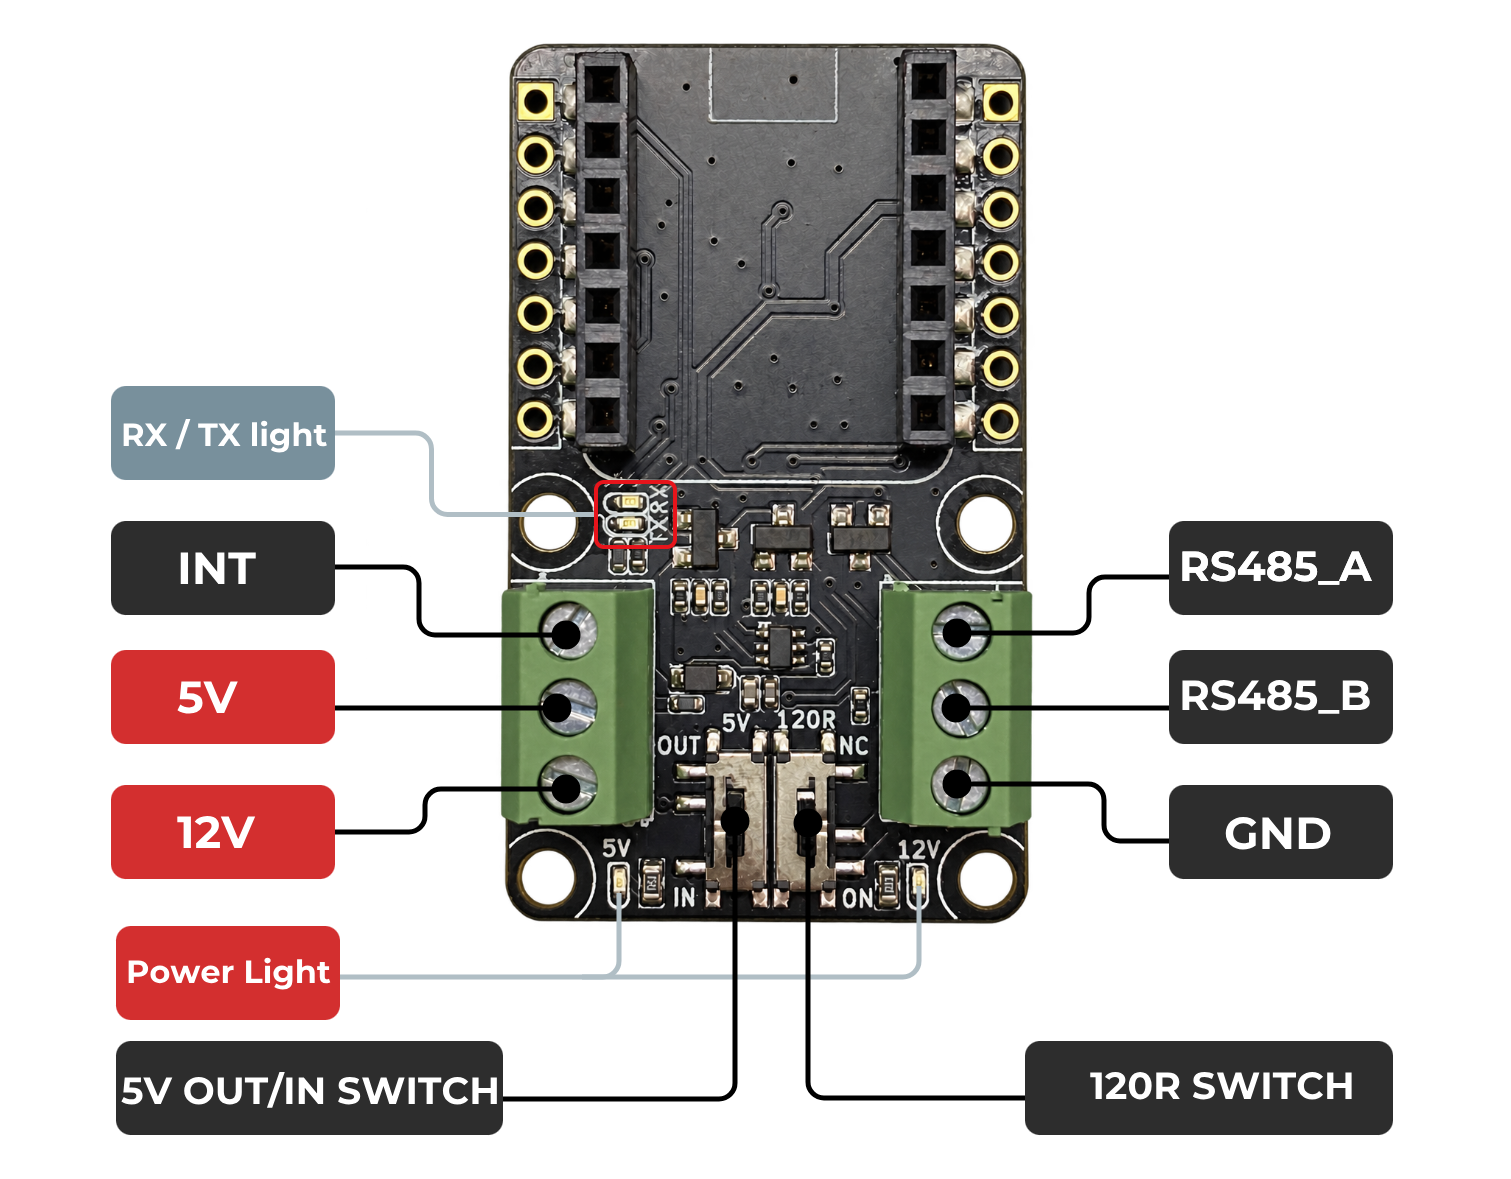
- Dos terminales de 3 pines: Terminales separados para señales RS-485 (A, B, GND) y alimentación (INT, 5V, 12V).
- Diseño compacto: Aproximadamente del tamaño de dos placas XIAO, lo que la hace adecuada para proyectos con espacio limitado.
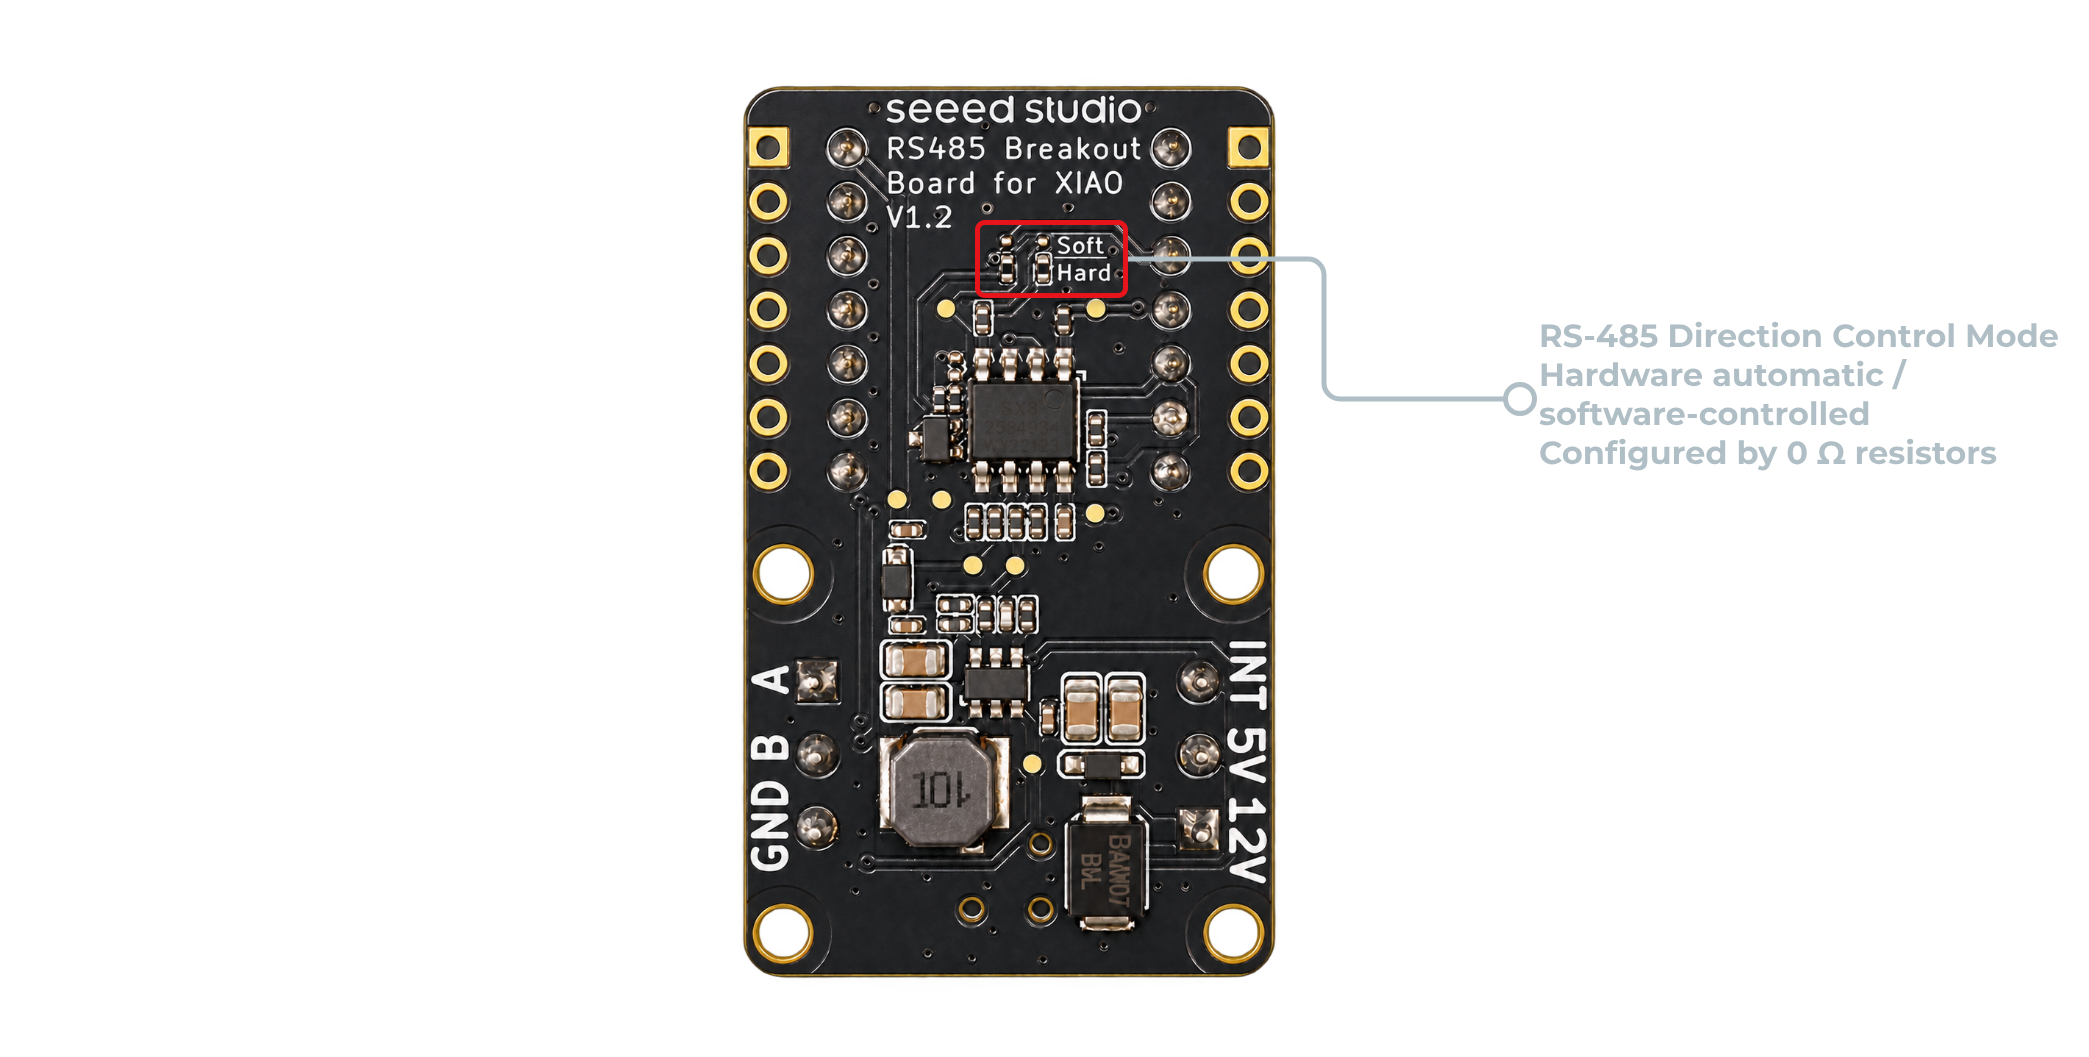
- Control de dirección seleccionable: Configura el cambio de transmisión/recepción RS-485 automático por hardware o controlado por software mediante las resistencias de 0 Ω integradas. La placa se envía configurada de forma predeterminada para control automático de dirección por hardware.
- LEDs de actividad RX/TX: Indican la recepción y transmisión de datos.
- LEDs de alimentación de 5V y 12V: Indican la presencia del voltaje de entrada correspondiente.
Descripción general del hardware
- XIAO RS485 Expansion Board
- Diagrama de indicación de la XIAO RS485 Expansion Board V1.2 Frontal
- Diagrama de indicación de la XIAO RS485 Expansion Board V1.2 Posterior
Material preparado
| Seeed Studio XIAO RS485-Expansion-Board × 2 | Seeed Studio XIAO ESP32-C3 × 2 |
|---|---|
 |  |
Esquema de conexión
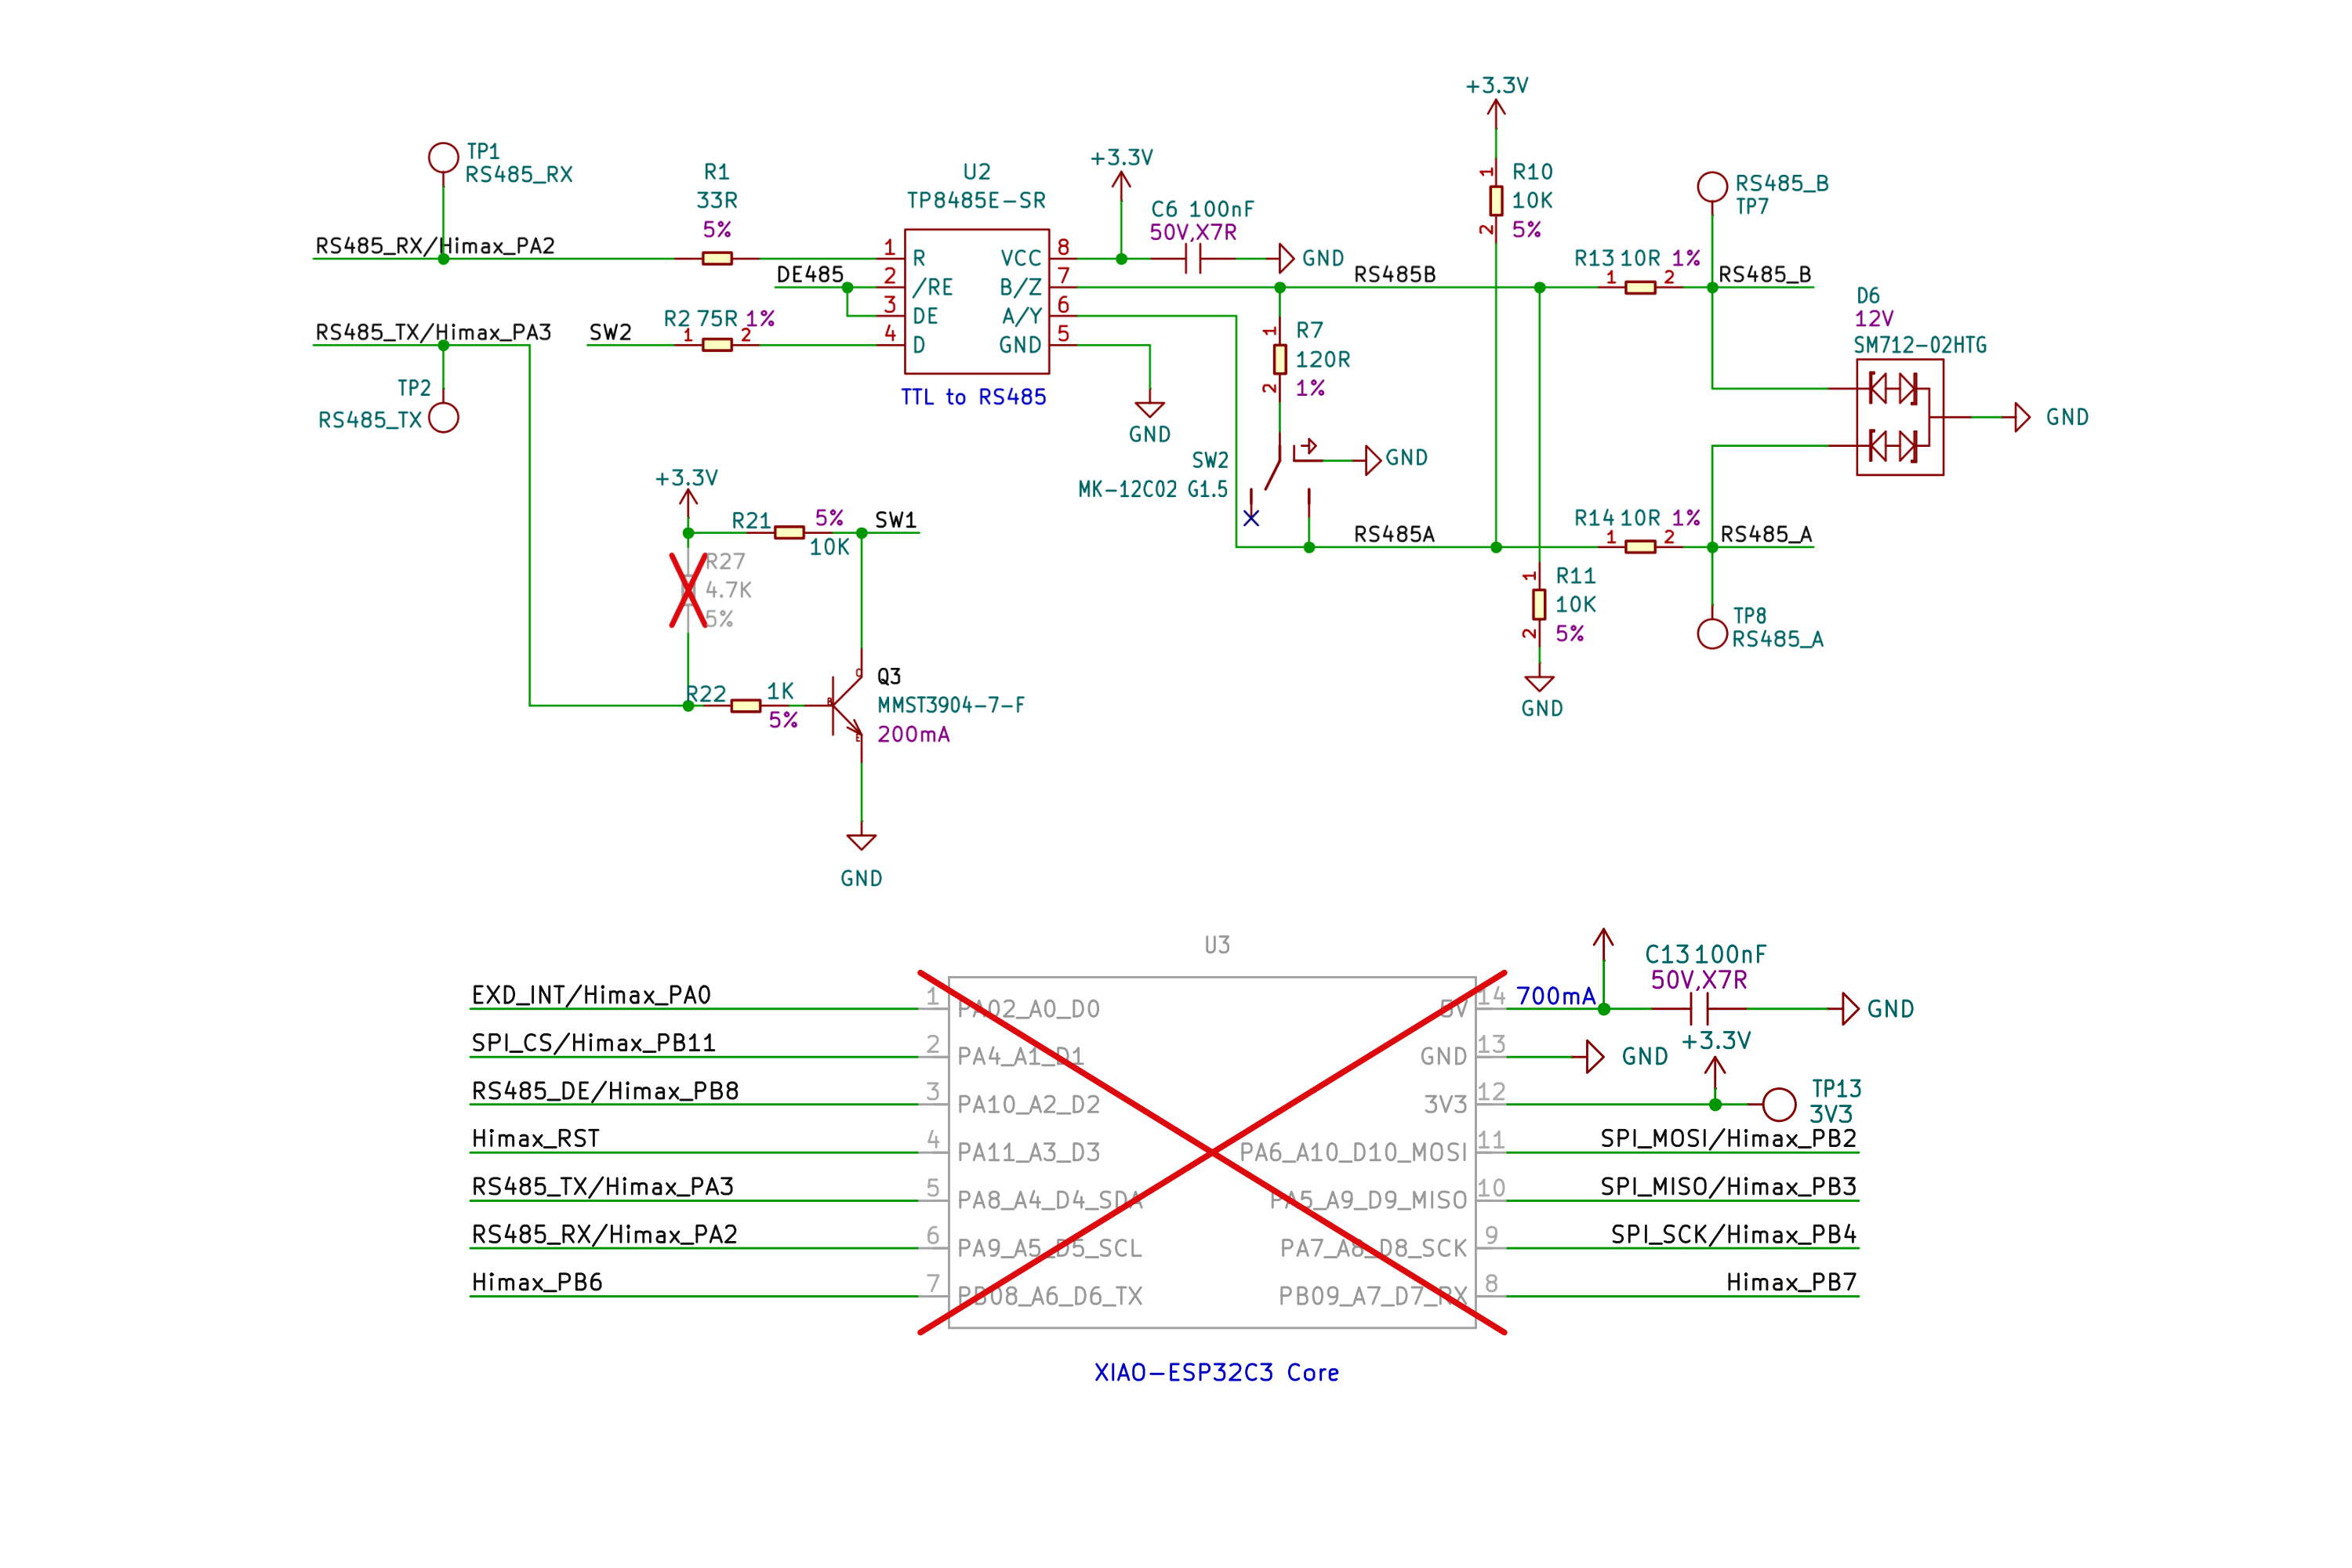
- La XIAO RS-485 Expansion Board V1.2 utiliza el transceptor TP8485E-SR. Las señales RS-485 se asignan a los pines de la XIAO de la siguiente manera:
RS485_TXa D4,RS485_RXa D5 yRS485_DEa D2.
| Conexiones de dos placas de expansión RS485 |
|---|
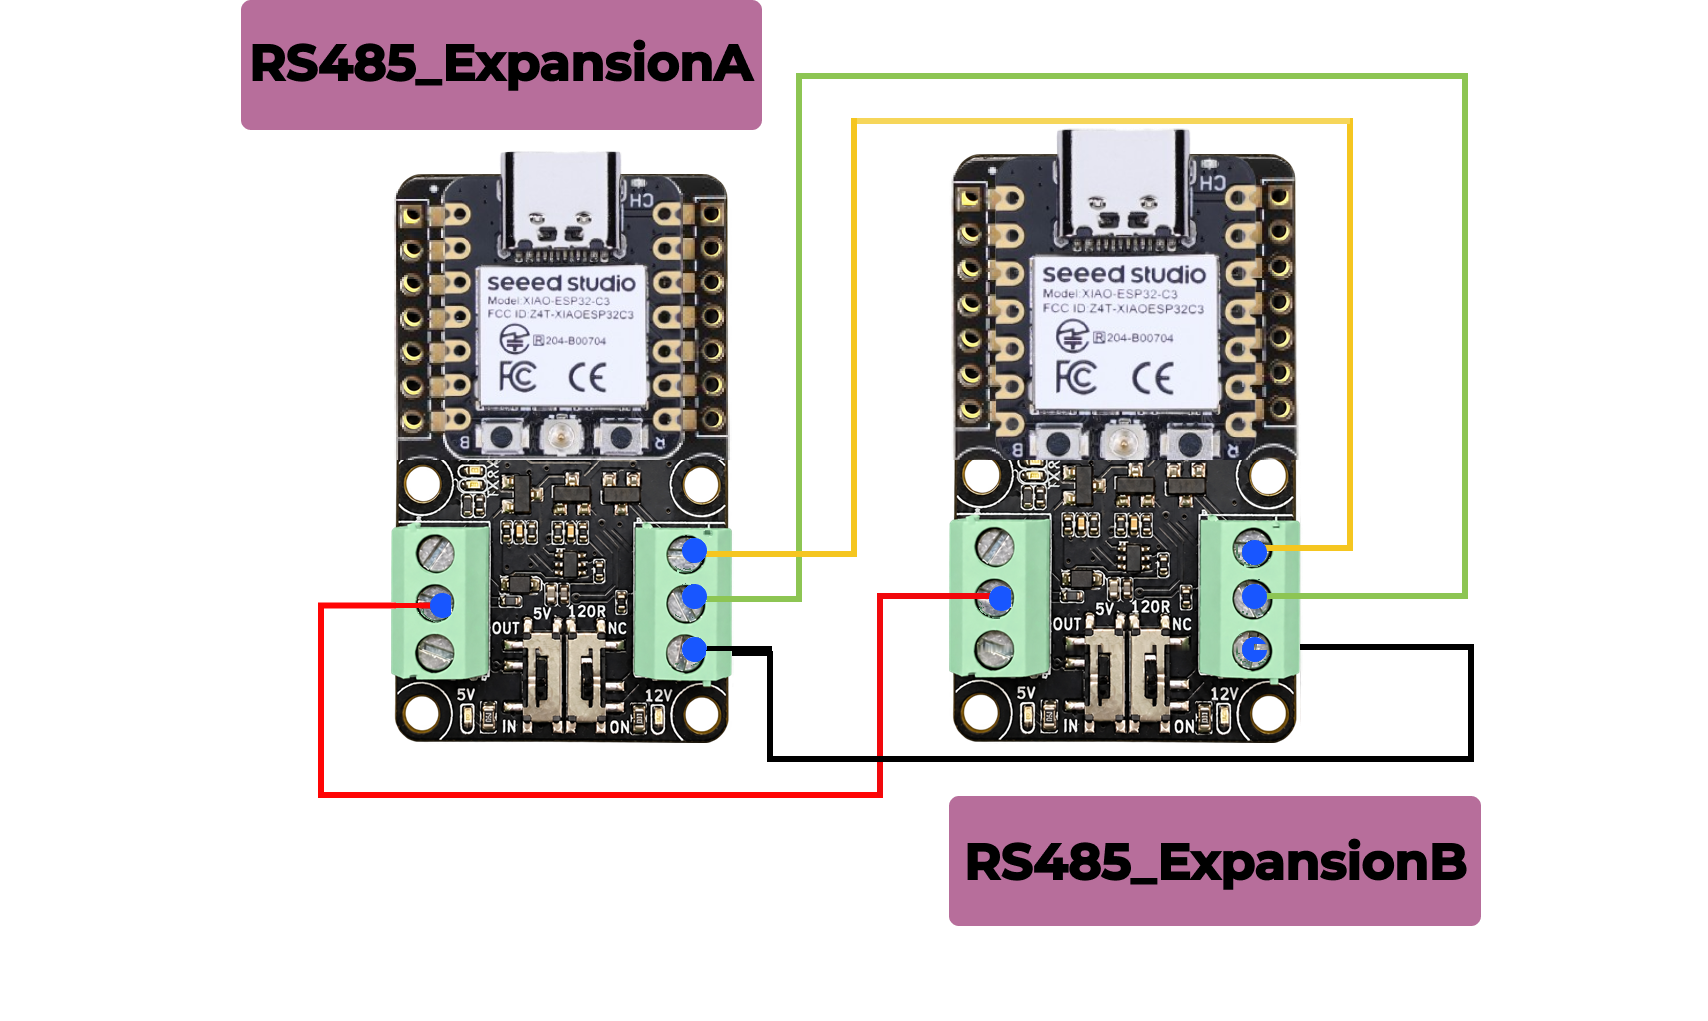 |
- Interruptor 5V OUT/IN: Controla la dirección de la alimentación en el terminal de 5V. Ajústalo a
OUTcuando esta placa suministre 5V a otro dispositivo, o aINcuando esta placa reciba 5V a través del terminal. - Interruptor de 120R: Ajústalo a
ONpara conectar la resistencia de terminación integrada de 120 Ω entre las líneas A y B de RS-485, o aNCpara desconectarla. Para tendidos de cable largos, habilita la terminación en los dos extremos físicos del bus; déjala desconectada en las placas intermedias. - INT: Conexión de interrupción reservada.
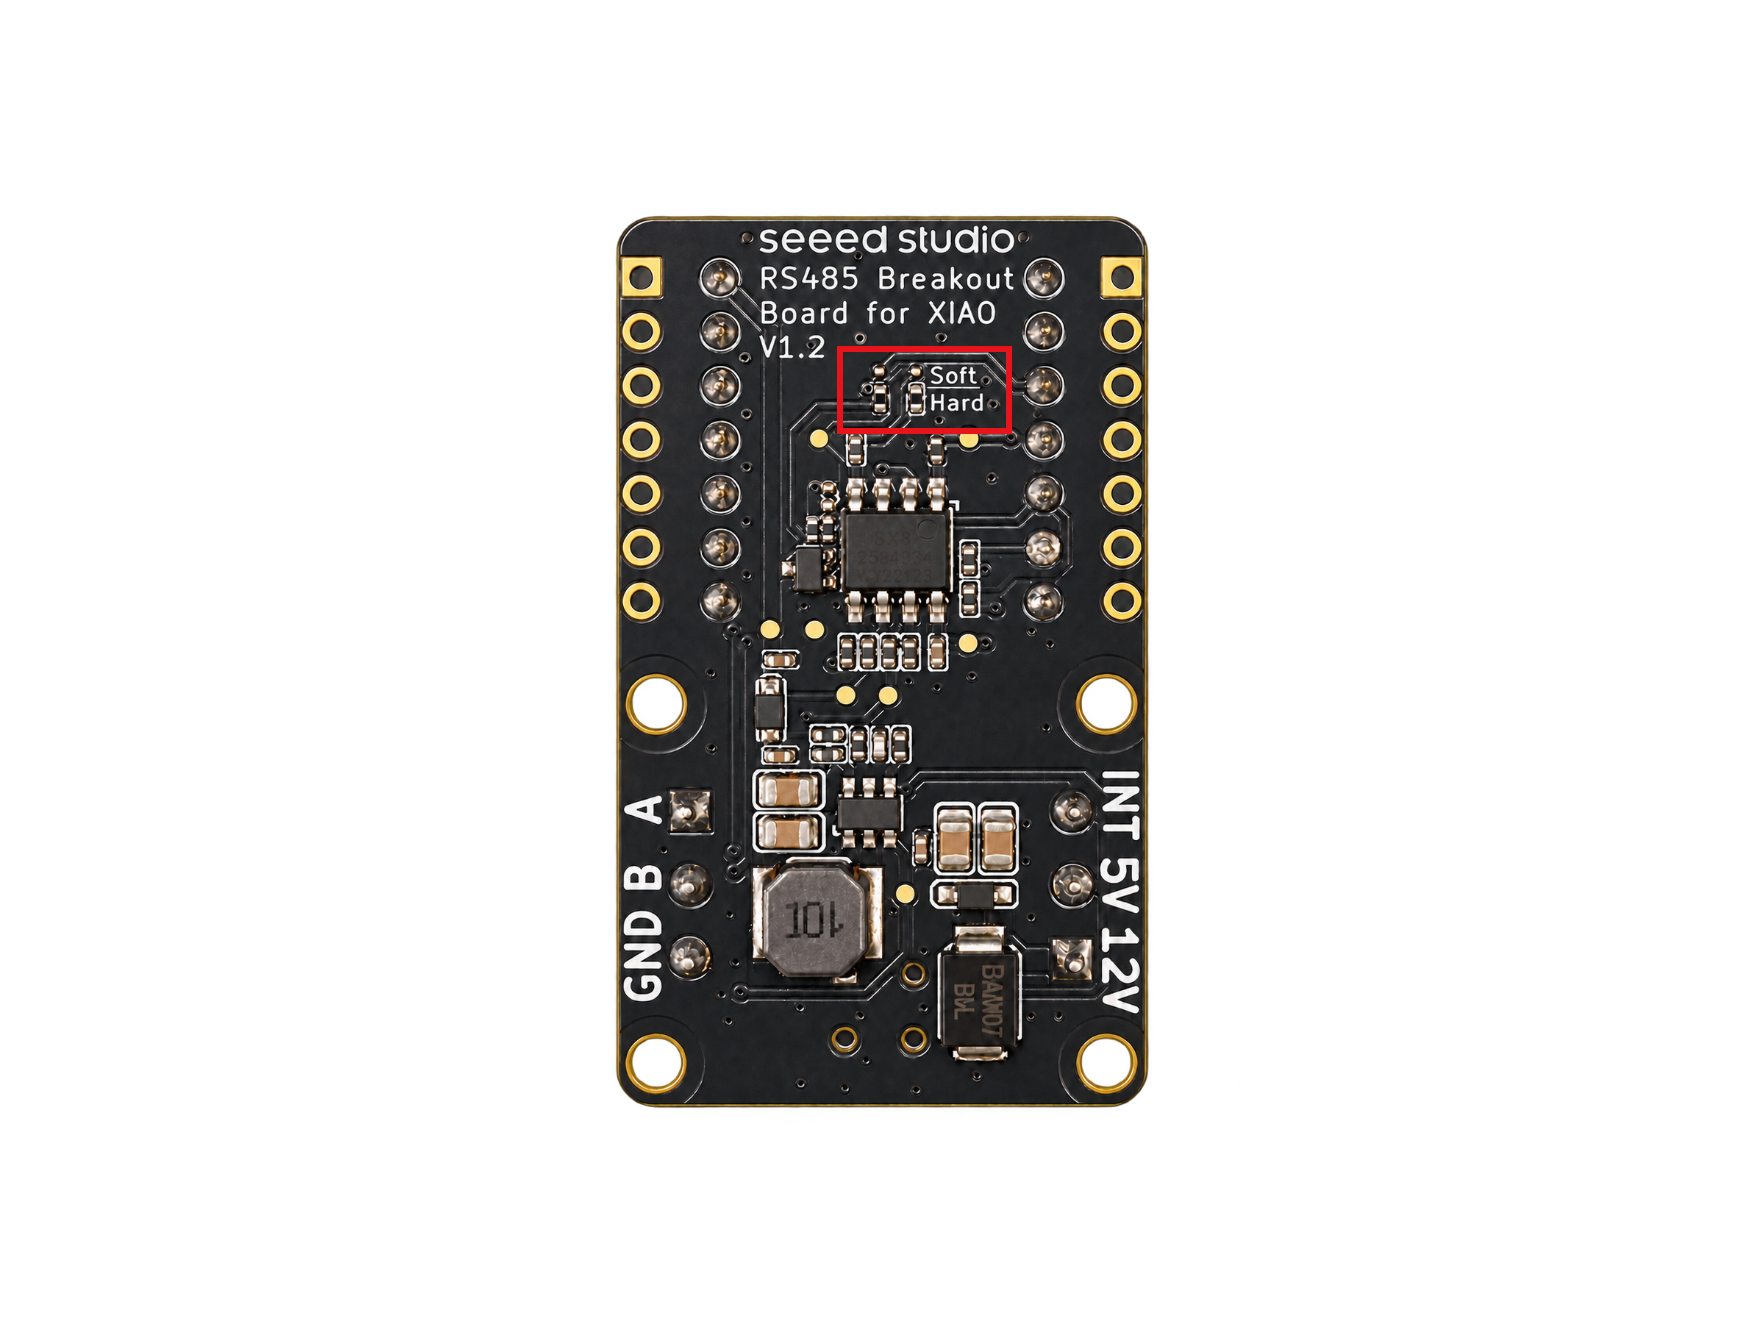
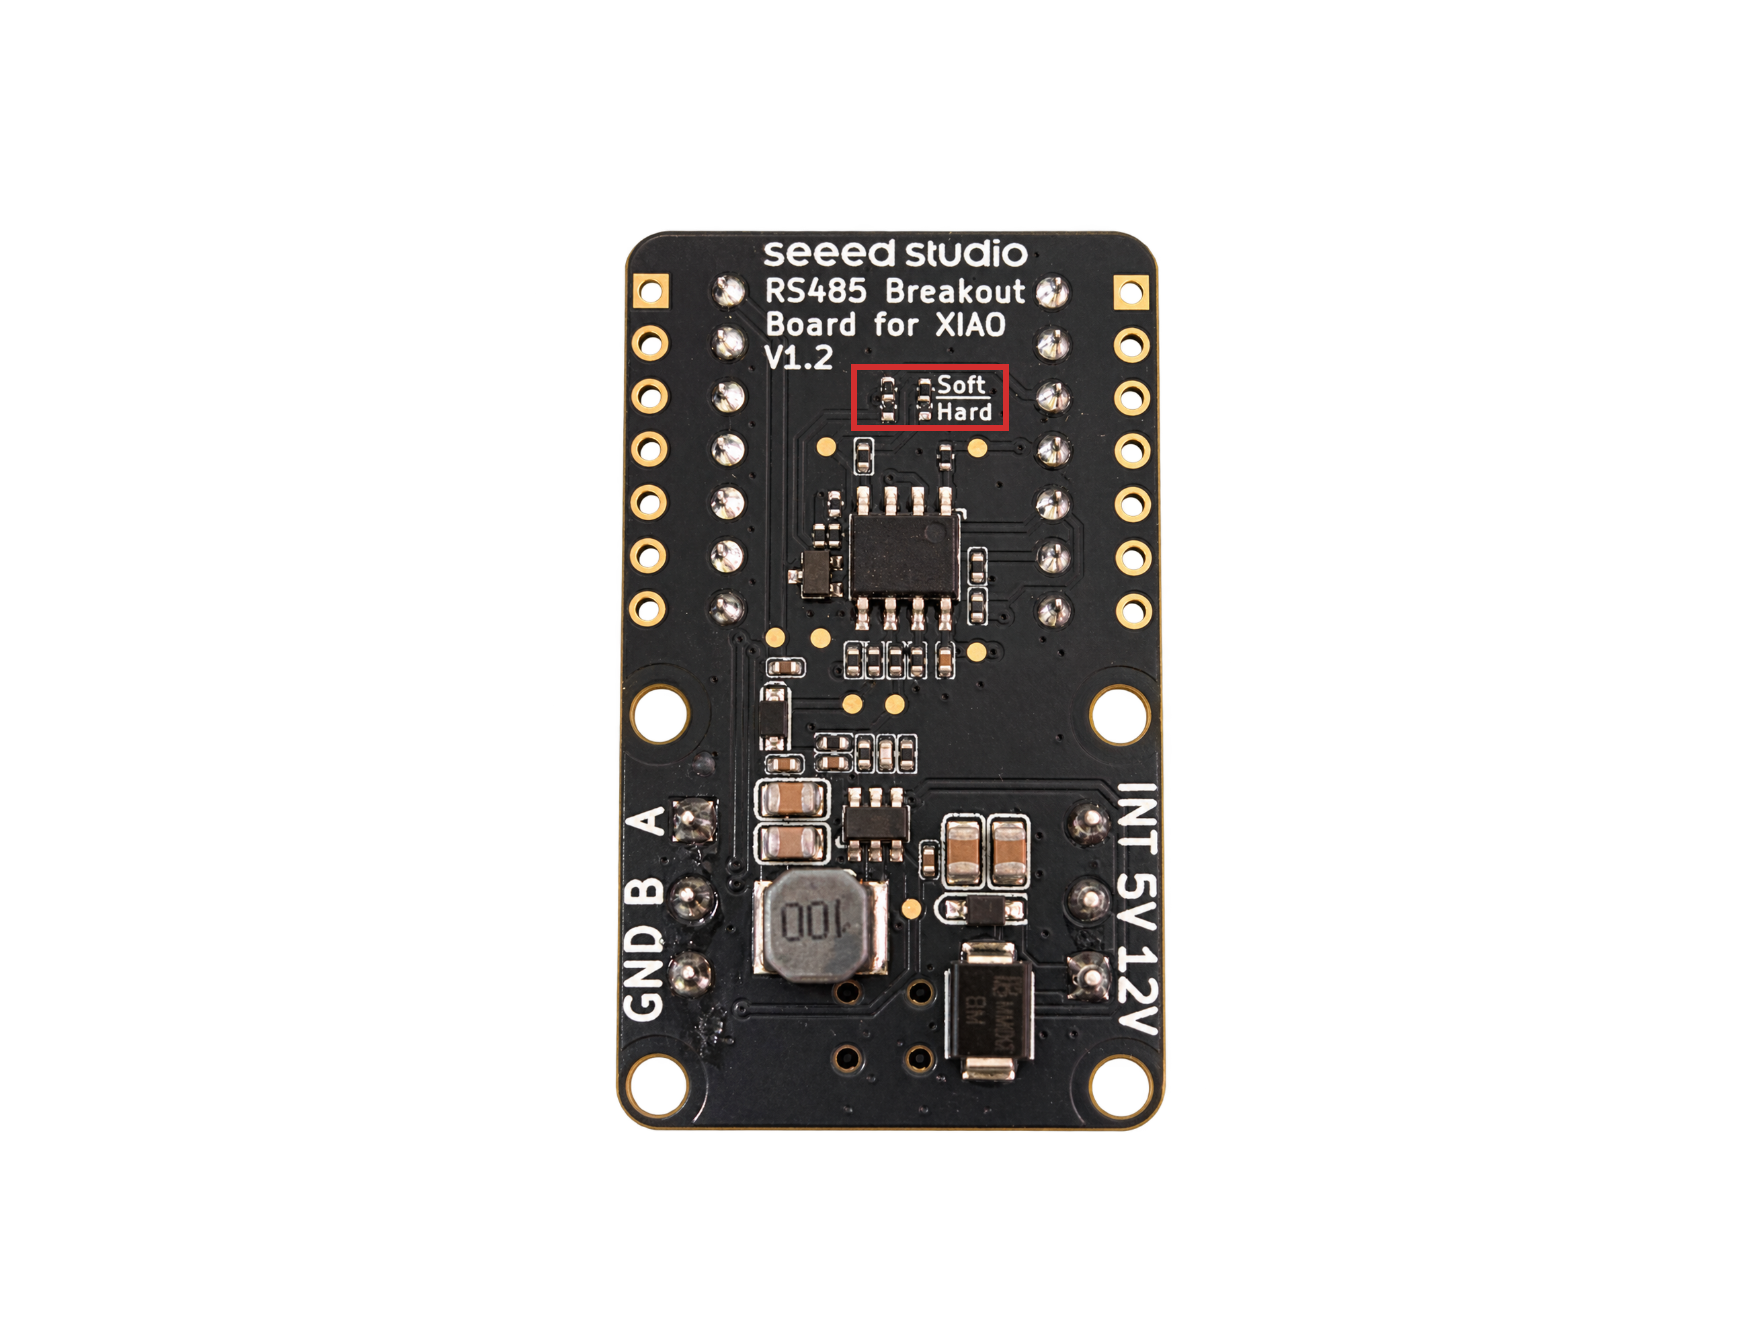
- La V1.2 está configurada para control automático de dirección por hardware de forma predeterminada, por lo que el sketch no necesita cambiar la dirección mediante D2. Para usar control de dirección por software, cambia la posición de las resistencias de 0 Ω integradas.
- Ubicación de la resistencia de cero ohmios para dirección automática por hardware
- Ubicación de la resistencia de cero ohmios para dirección manual por software
Descripción general del software
En este proyecto, la XIAO ESP32C3 se comunica con la placa de expansión RS485 usando D4 (GPIO6) y D5 (GPIO7).
Dirección automática por hardware a dirección automática por hardware
Cuando se selecciona el control automático de dirección por hardware, el sketch no necesita controlar el pin DE.
1. Código del emisor
#include <Arduino.h>

// Hardware -> Hardware: sender (XIAO ESP32C3, RS485 board V1.2).
// Fit R23/R24 for automatic direction; D2 is unused.
void setup() {
  Serial.begin(115200); // USB serial monitor.
  Serial1.begin(9600, SERIAL_8N1, D5, D4); // RS485: RX=D5, TX=D4.
  Serial.println("Hardware -> Hardware sender ready");
  delay(500);
}

void loop() {
  Serial1.println("Hello from hardware sender"); // Send over the RS485 bus.
  Serial.println("Sent: Hello from hardware sender"); // Show status via USB.
  delay(1000);
}
Serial.begin(115200)inicia la salida serie USB para el monitor serie.Serial1.begin(9600, SERIAL_8N1, D5, D4)inicia la comunicación RS-485 a 9600 baudios. D5 es RX y D4 es TX.- La placa controla automáticamente la dirección de transmisión, por lo que este sketch no usa D2.
Serial1.println()envía una línea de texto cada segundo.Serial.println()muestra el estado de envío local a través de USB; no confirma que el receptor haya recibido el mensaje.
2. Código del receptor
#include <Arduino.h>

// Hardware -> Hardware: receiver (XIAO ESP32C3, RS485 board V1.2).
// Fit R23/R24 for automatic direction; D2 is unused.
void setup() {
  Serial.begin(115200); // USB serial monitor.
  Serial1.begin(9600, SERIAL_8N1, D5, D4); // RS485: RX=D5, TX=D4.
  Serial.println("Hardware -> Hardware receiver ready");
  delay(500);
}

void loop() {
  if (Serial1.available()) {
    String message = Serial1.readStringUntil('\n'); // Read one RS485 line.
    message.trim();
    if (message.length() > 0) {
      Serial.print("Received: "); // Display on the USB serial monitor.
      Serial.println(message);
    }
  }
}
Serialmuestra mensajes a través de USB.Serial1recibe datos desde el transceptor RS-485 a través de D5.Serial1.available()comprueba si hay bytes recibidos esperando en el búfer UART.Serial1.readStringUntil('\n')lee hasta un salto de línea o hasta que se agote el tiempo de espera.message.trim()elimina los espacios en blanco circundantes, incluido el retorno de carro enviado porprintln().- Si el mensaje resultante no está vacío,
Serial.print()ySerial.println()lo muestran en el monitor serie USB. - La placa controla la dirección automáticamente, por lo que este sketch no usa D2.
3. Resultados de la prueba
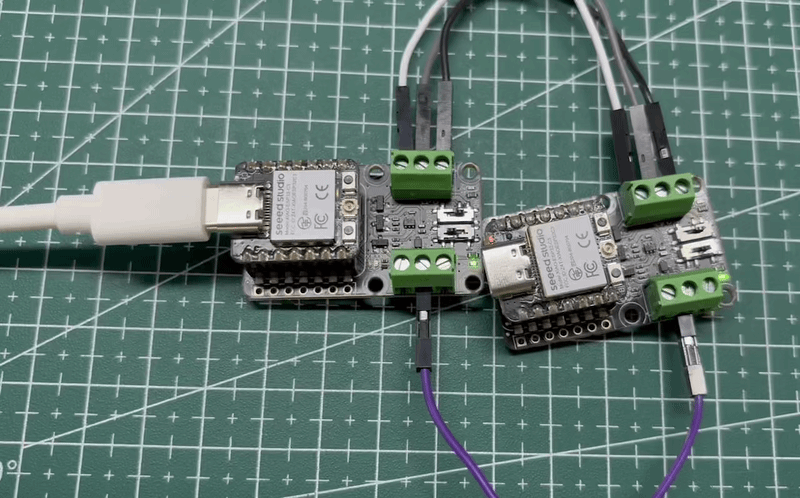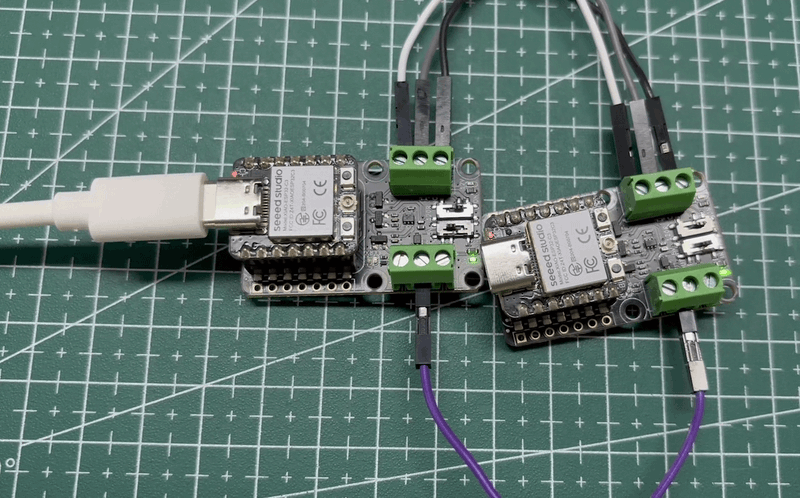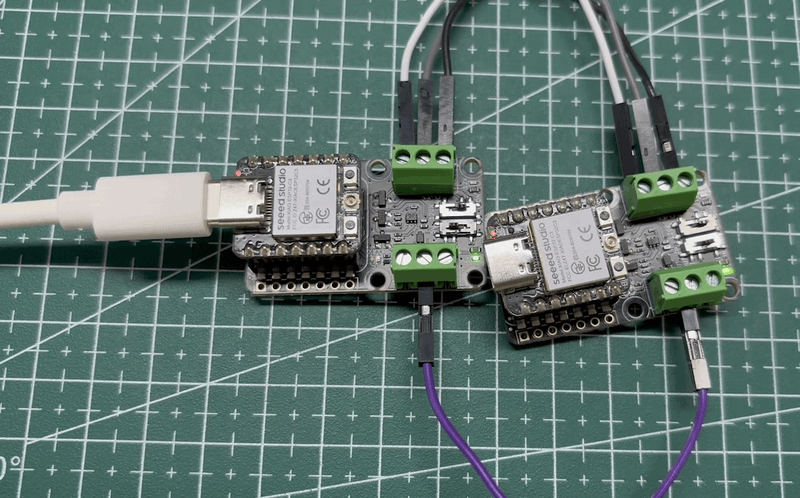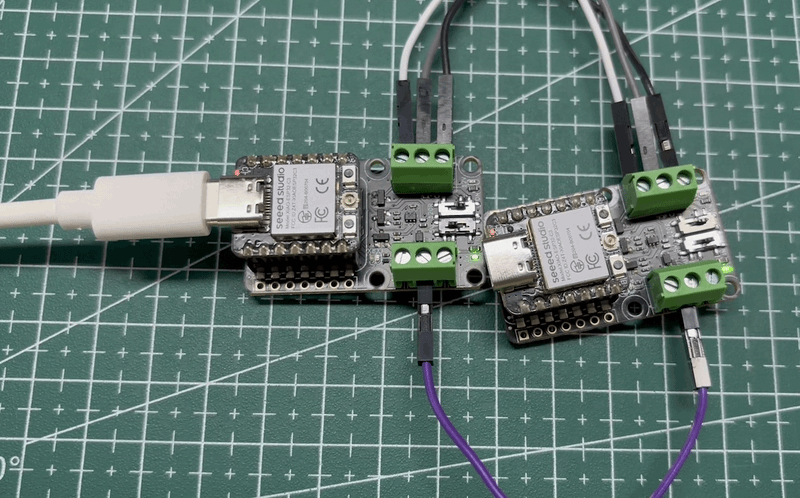
- Abre el monitor serie USB de cada XIAO para ver los mensajes enviados y recibidos.
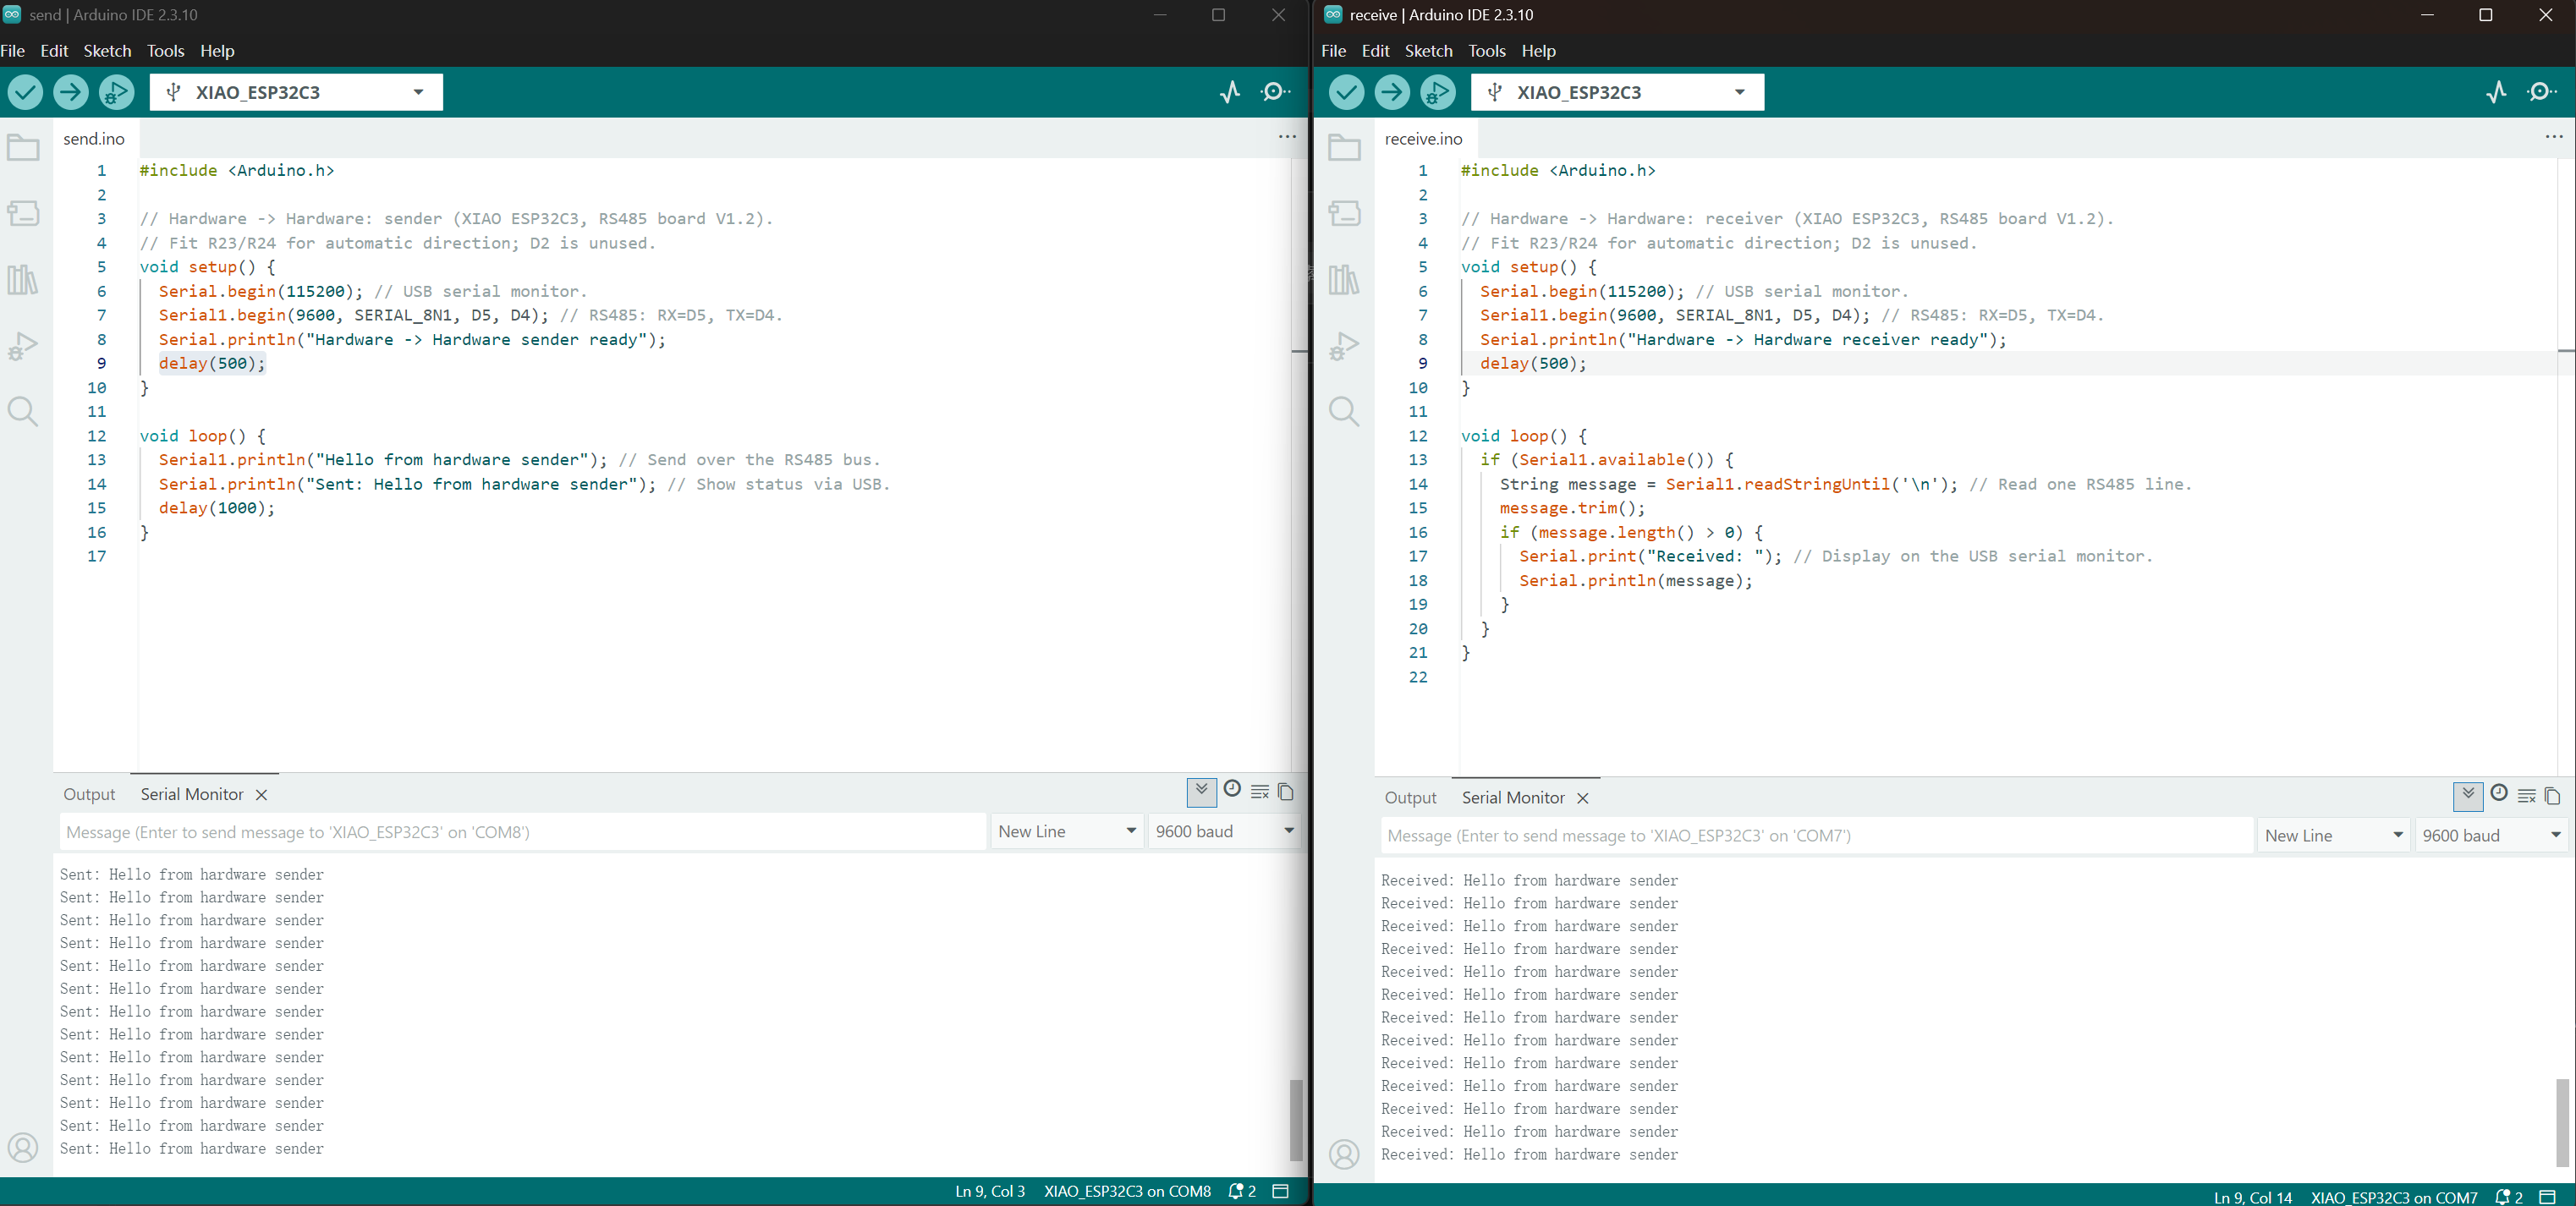
- Durante la transferencia de datos, los indicadores TX y RX integrados parpadean para mostrar la actividad correspondiente.
Dirección automática por hardware a dirección por software
1. Código del emisor
#include <Arduino.h>

// Hardware -> Software: sender (XIAO ESP32C3, RS485 board V1.2).
// Fit R23/R24 for automatic direction; D2 is unused.
void setup() {
  Serial.begin(115200); // USB serial monitor.
  Serial1.begin(9600, SERIAL_8N1, D5, D4); // RS485: RX=D5, TX=D4.
  Serial.println("Hardware -> Software sender ready");
}

void loop() {
  Serial1.println("Hello from hardware sender"); // Send over the RS485 bus.
  Serial.println("Sent: Hello from hardware sender"); // Show status via USB.
  delay(1000);
}
Serial.begin(115200)inicia la salida serie USB.Serial1.begin(9600, SERIAL_8N1, D5, D4)inicia el UART RS-485 con RX en D5 y TX en D4.- Esta placa usa control automático de dirección por hardware, por lo que el emisor no necesita operar D2.
- En
loop(),Serial1.println()envía una línea de texto por RS-485 una vez por segundo. Serial.println()muestra el estado de envío local a través de USB. Comprueba el monitor serie del receptor para confirmar la recepción.
2. Código del receptor
Con el control de dirección por software, configura D2 como salida y mantenla en LOW en el receptor para habilitar el modo de recepción.
#include <Arduino.h>

// Hardware -> Software: receiver (XIAO ESP32C3, RS485 board V1.2).
// Fit R25/R26 for software direction; D2 stays LOW to receive.
void setup() {
  Serial.begin(115200); // USB serial monitor.
  Serial1.begin(9600, SERIAL_8N1, D5, D4); // RS485: RX=D5, TX=D4.
  pinMode(D2, OUTPUT);
  digitalWrite(D2, LOW); // Keep RS485 in receive mode.
  Serial.println("Hardware -> Software receiver ready");
}

void loop() {
  if (Serial1.available()) {
    String message = Serial1.readStringUntil('\n'); // Read one RS485 line.
    message.trim();
    if (message.length() > 0) {
      Serial.print("Received: "); // Display on the USB serial monitor.
      Serial.println(message);
    }
  }
}
Serialse utiliza para el monitor serie USB, mientras queSerial1recibe datos RS-485 a través de D5.pinMode(D2, OUTPUT)configura D2 para el control de dirección. Mantener D2 en LOW selecciona el modo de recepción.Serial1.available()comprueba si hay datos en el búfer.readStringUntil('\n')lee una línea ytrim()elimina los espacios en blanco circundantes.message.length() > 0filtra los mensajes vacíos. El texto recibido válido se muestra a través del monitor serie USB.
3. Resultados de la prueba
- Abre el monitor serie USB de cada XIAO para ver los mensajes enviados y recibidos.
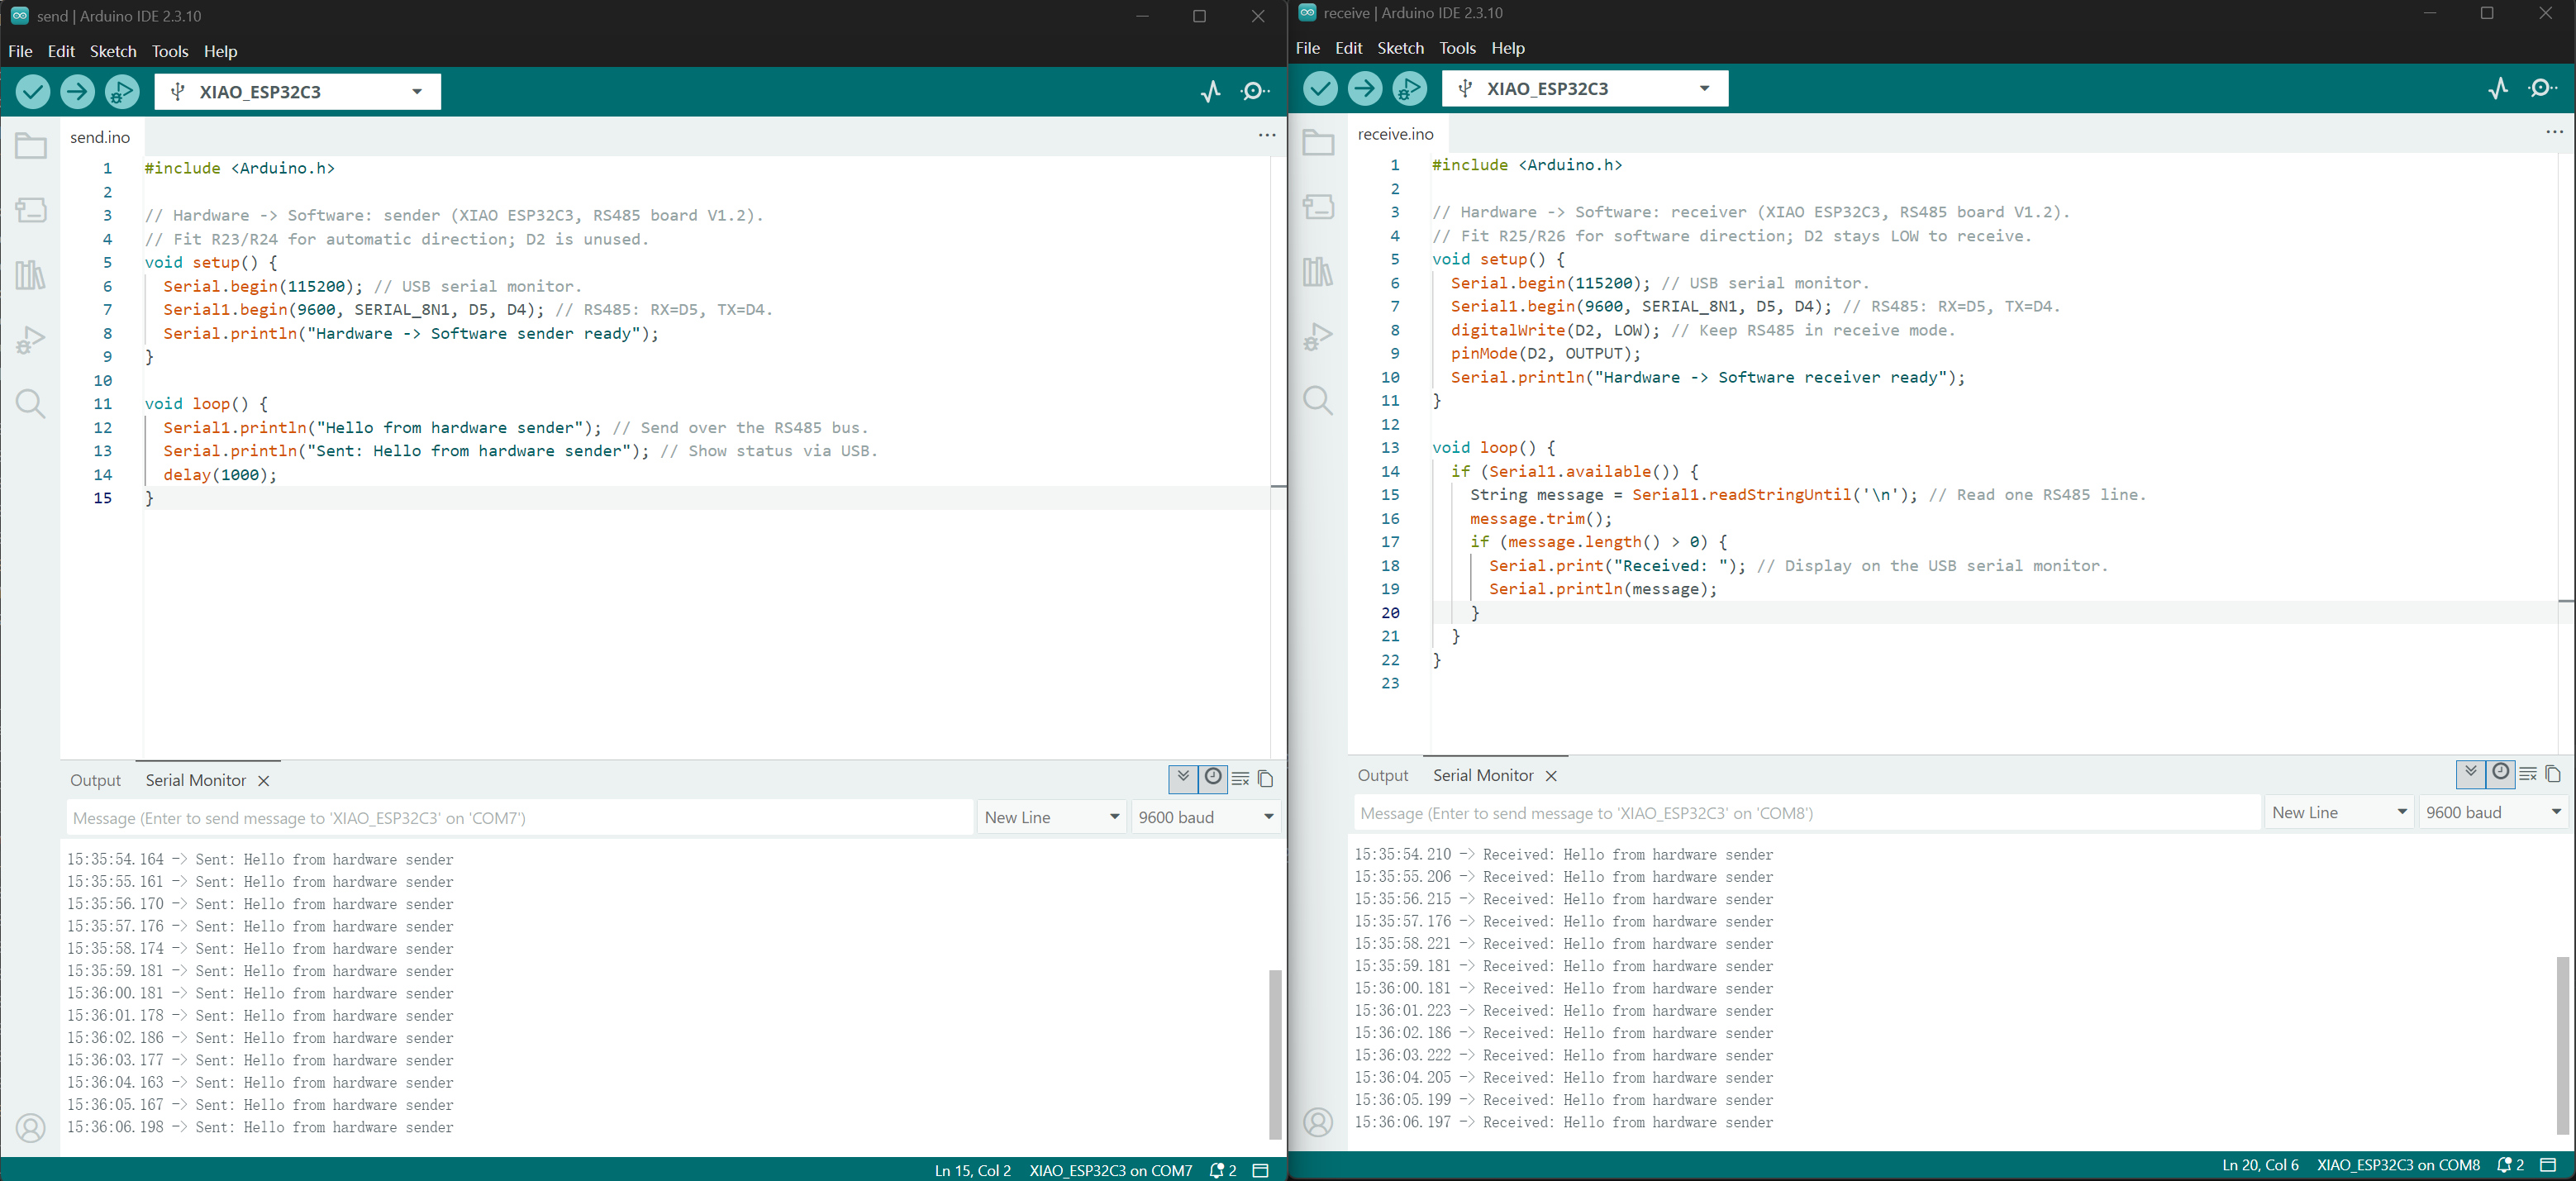
- Durante la transferencia de datos, los indicadores TX y RX a bordo parpadean para mostrar la actividad correspondiente.
Dirección por software a dirección por software
En el control de dirección por software, D2 selecciona el modo de funcionamiento: LOW para recibir y HIGH para transmitir.
1. Código del emisor
#include <Arduino.h>

// Software -> Software: sender (XIAO ESP32C3, RS485 board V1.2).
// Fit R25/R26 for software direction; D2 controls transmit/receive.
void setup() {
  Serial.begin(115200); // USB serial monitor.
  Serial1.begin(9600, SERIAL_8N1, D5, D4); // RS485: RX=D5, TX=D4.
  pinMode(D2, OUTPUT);
  digitalWrite(D2, LOW); // Keep RS485 in receive mode.
  Serial.println("Software -> Software sender ready");
}

void loop() {
  digitalWrite(D2, HIGH); // Enable RS485 transmission.
  delayMicroseconds(100); // Allow the transceiver to switch.
  Serial1.println("Hello from software sender"); // Send over the RS485 bus.
  Serial1.flush(true); // Wait for TX only; keep RX buffer intact.
  digitalWrite(D2, LOW); // Return to receive mode.
  Serial.println("Sent: Hello from software sender"); // Show status via USB.
  delay(1000);
}
Serialmuestra el estado a través de USB.Serial1envía datos RS-485 a través de D4 a 9600 baudios.- D2 controla la dirección: LOW selecciona el modo de recepción y HIGH selecciona el modo de transmisión.
- Antes de enviar, el sketch pone D2 en HIGH y espera brevemente a que el transceptor cambie de modo.
Serial1.println()envía el texto.Serial1.flush(true)espera a que finalice la transmisión UART sin borrar los datos recibidos.- Después de la transmisión, el sketch pone D2 en LOW y muestra el estado de envío local a través de USB.
2. Código del receptor
#include <Arduino.h>

// Software -> Software: receiver (XIAO ESP32C3, RS485 board V1.2).
// Fit R25/R26 for software direction; D2 stays LOW to receive.
void setup() {
  Serial.begin(115200); // USB serial monitor.
  Serial1.begin(9600, SERIAL_8N1, D5, D4); // RS485: RX=D5, TX=D4.
  pinMode(D2, OUTPUT);
  digitalWrite(D2, LOW); // Keep RS485 in receive mode.
  Serial.println("Software -> Software receiver ready");
}

void loop() {
  if (Serial1.available()) {
    String message = Serial1.readStringUntil('\n'); // Read one RS485 line.
    message.trim();
    if (message.length() > 0) {
      Serial.print("Received: "); // Display on the USB serial monitor.
      Serial.println(message);
    }
  }
}
Serial.begin(115200)inicia la salida serie USB.Serial1.begin(9600, SERIAL_8N1, D5, D4)inicia el UART RS-485 con RX en D5 y TX en D4.- D2 se configura para el control de dirección y se mantiene en LOW para que el transceptor permanezca en modo de recepción.
- Cuando
Serial1.available()indica que hay datos en el búfer,readStringUntil('\n')lee una línea. trim()elimina los espacios en blanco circundantes. Si el mensaje no está vacío, el sketch lo muestra a través de USB.
3. Resultados de la prueba
- Abre el monitor serie USB de cada XIAO para ver los mensajes enviados y recibidos.
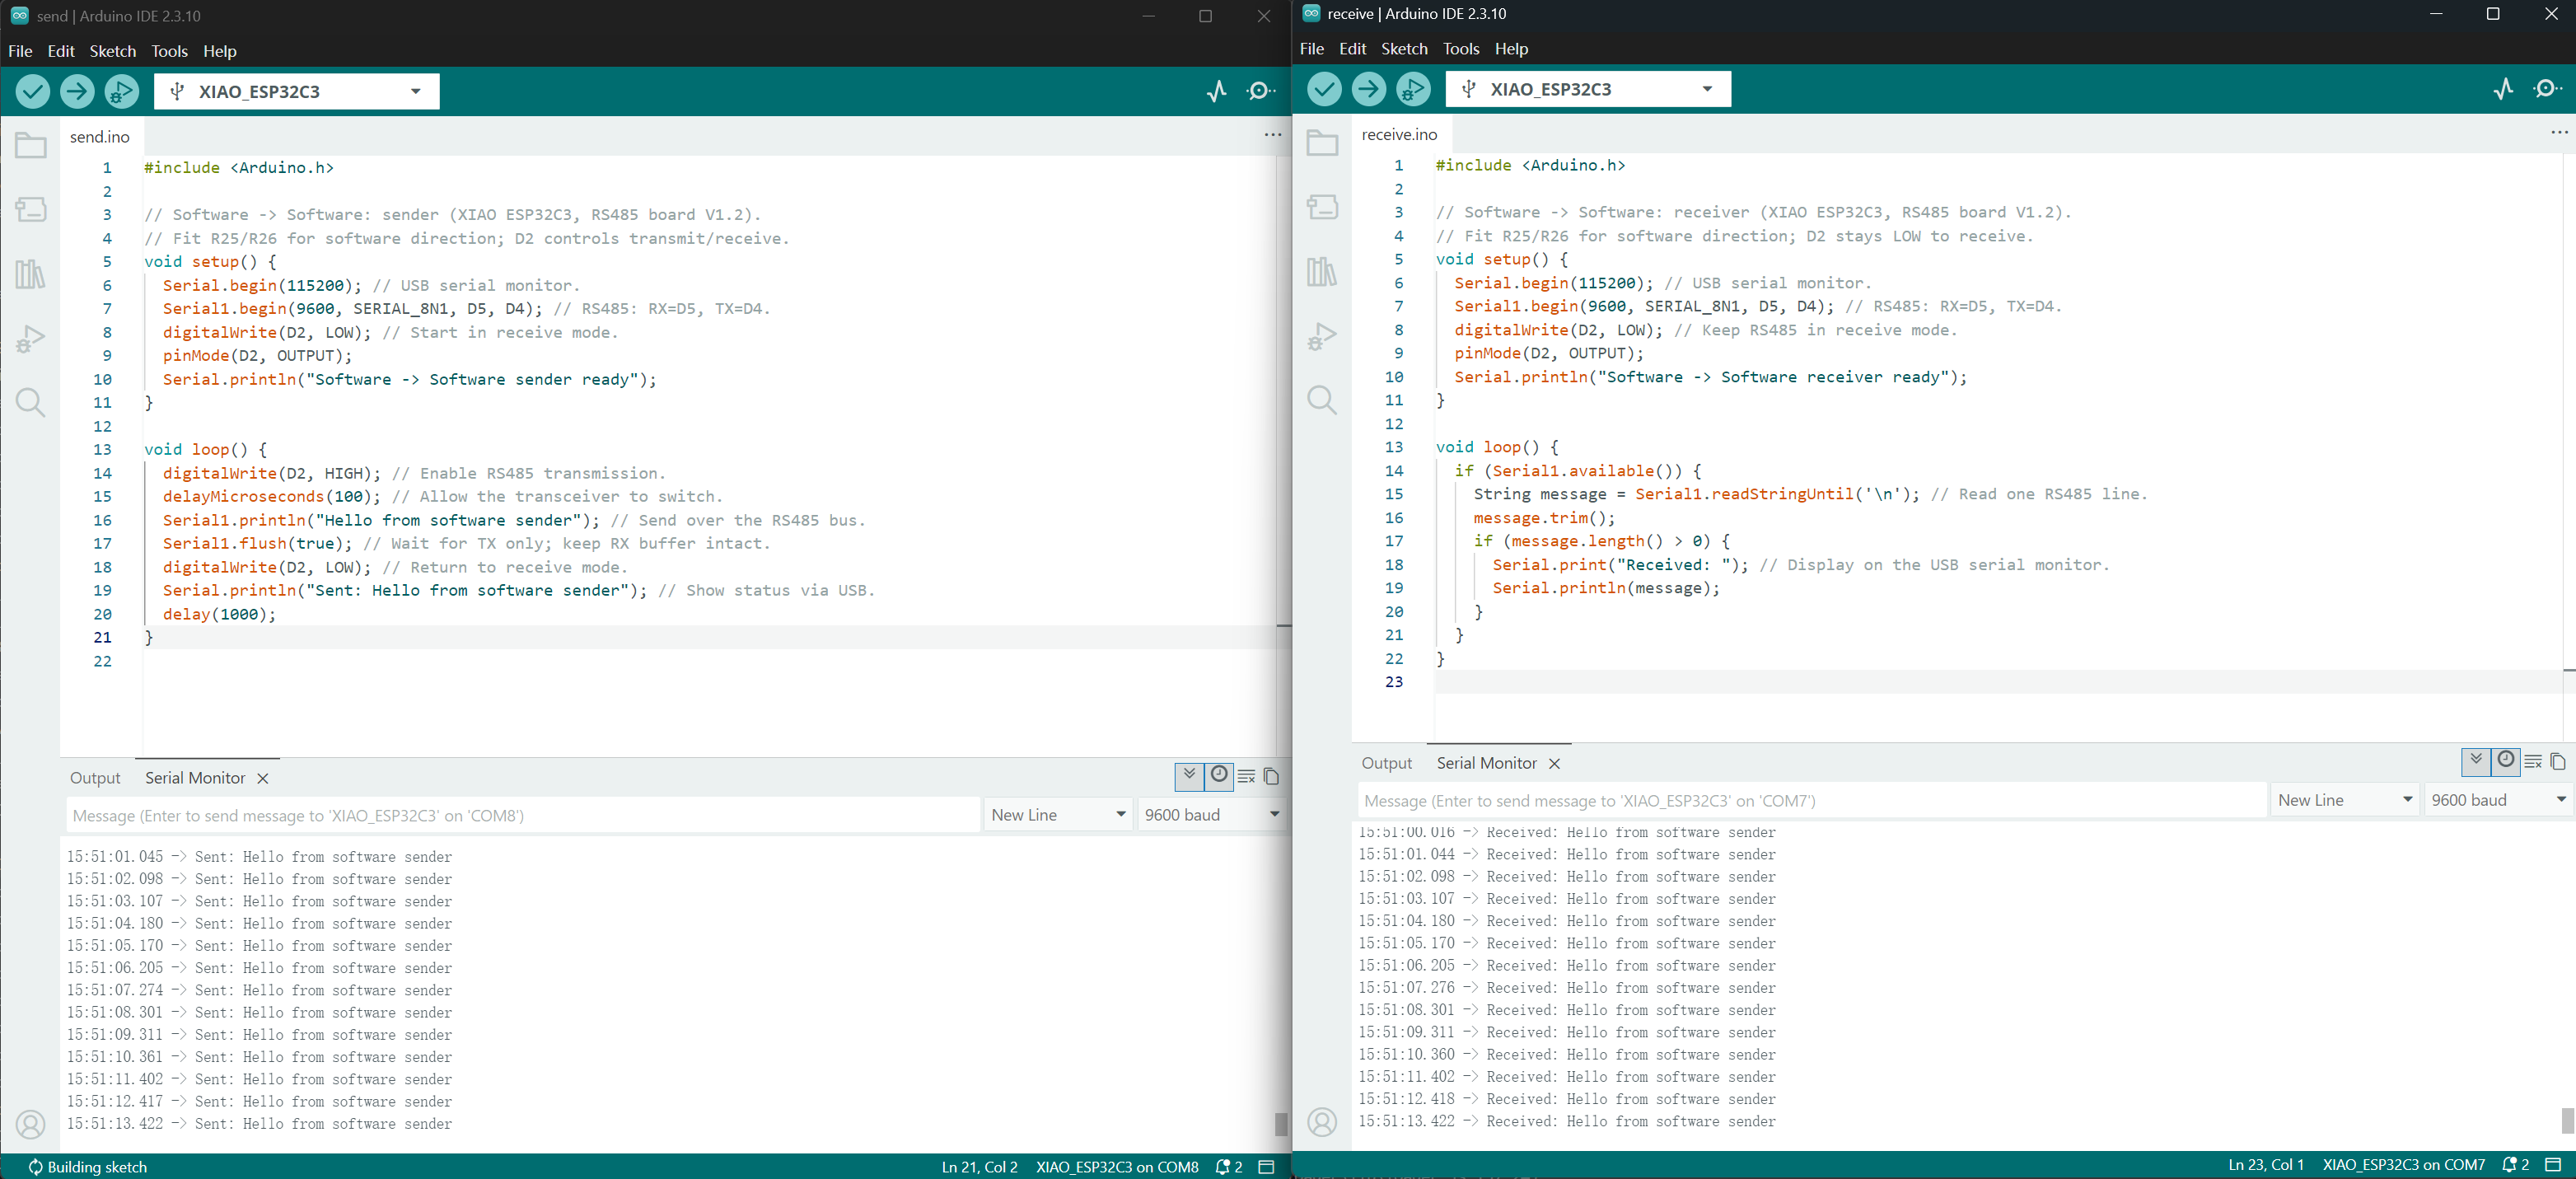
- Durante la transferencia de datos, los indicadores TX y RX a bordo parpadean para mostrar la actividad correspondiente.
Recursos
- 📄[Esquemático] Seeed Studio XIAO-RS485-Expansion-Board Schematic V1.2
- 🗃️[Archivos de diseño PCB] Seeed Studio XIAO-RS485-Expansion-Board V1.2 Project
- 📄[Esquemático] Seeed Studio XIAO-RS485-Expansion-Board Schematic V1.1
- 🗃️[Esquemático KiCad] Seeed Studio XIAO-RS485-Expansion-Board V1.1 SCH
Soporte técnico y debate sobre el producto
Gracias por elegir nuestros productos. Estamos aquí para ofrecerte diferentes tipos de soporte y garantizar que tu experiencia con nuestros productos sea lo más fluida posible. Ofrecemos varios canales de comunicación para adaptarnos a diferentes preferencias y necesidades.