Primeros pasos con reComputer Robotics J50 Mini

reComputer Robotics J50 Mini (reComputer Mini J501) es un ordenador compacto de IA en el borde para robótica y desarrollo de IA embebida, disponible como J5011 con NVIDIA Jetson AGX Orin 32GB y J5012 con NVIDIA Jetson AGX Orin 64GB. Ambas configuraciones con GMSL incluyen un SSD NVMe de 128GB y una placa de expansión GMSL de ocho canales. La carcasa mide 119 × 119 × 100 mm y pesa 1325 g.
La plataforma se puede utilizar con NVIDIA Isaac ROS, ROS, PyTorch y otro software compatible con Jetson para percepción multicámara, integración de sensores y desarrollo de robótica.
Opciones de personalización disponibles: branding del logotipo, embalaje y flasheo de firmware.
Características
- Rendimiento AGX Orin: Hasta 275 TOPS con el módulo de 64GB, compatible con cargas de trabajo de percepción e IA en el borde.
- Carcasa compacta: Huella de 119 × 119 mm para integración en robots con limitaciones de espacio.
- Conectividad de cámara: El J5012 con GMSL incluye la placa de expansión GMSL para hasta ocho cámaras GMSL2; utilice cámaras y controladores compatibles.
- Expansión cableada e inalámbrica: Redes de 10GbE y 1GbE, además de M.2 Key E para expansión Wi‑Fi/Bluetooth.
- E/S para robótica: CAN y RS485 aislados, entradas/salidas digitales, I2S, USB y HDMI.
- Integración en sistemas de 48V: Entrada de alimentación XT30 con un rango de funcionamiento especificado de 19–48V CC y una tensión máxima de entrada de 54V.
Especificaciones
| Módulo de sistema Jetson AGX Orin | |||
|---|---|---|---|
| Especificaciones | reComputer Mini J5011 | reComputer Mini J5012 | |
| Módulo | NVIDIA Jetson AGX Orin 32GB | NVIDIA Jetson AGX Orin 64GB | |
| Rendimiento de IA | Hasta 200 TOPS | Hasta 275 TOPS | |
| GPU | GPU NVIDIA Ampere de 1792 núcleos 56 Tensor Cores | GPU NVIDIA Ampere de 2048 núcleos 64 Tensor Cores | |
| Frecuencia máxima de GPU | 930 MHz | 1.3 GHz | |
| CPU | Arm Cortex-A78AE de 8 núcleos | Arm Cortex-A78AE de 12 núcleos | |
| Frecuencia máxima de CPU | 2.2 GHz | ||
| Memoria | 32GB LPDDR5 de 256 bits 204.8 GB/s | 64GB LPDDR5 de 256 bits 204.8 GB/s | |
| Almacenamiento del módulo | 64GB eMMC 5.1 | ||
| Codificador de vídeo | 1 × 4K60 / 3 × 4K30 (H.265) 6 × 1080p60 / 12 × 1080p30 (H.265) | 2 × 4K60 / 4 × 4K30 (H.265) 8 × 1080p60 / 16 × 1080p30 (H.265) | |
| Decodificador de vídeo | 1 × 8K30 / 2 × 4K60 / 4 × 4K30 (H.265) 9 × 1080p60 / 18 × 1080p30 (H.265) | 1 × 8K30 / 3 × 4K60 / 7 × 4K30 (H.265) 11 × 1080p60 / 22 × 1080p30 (H.265) | |
| Potencia del módulo | 15W / 40W | 15W / 60W | |
| JetPack | JetPack 6.2 preinstalado; compatible con JetPack 7.2 | ||
| Placa portadora | |||
| Almacenamiento | Incluye SSD NVMe de 128GB 1 × M.2 Key M para SSD NVMe 2280 | ||
| Redes | Ethernet | 1 × RJ45 10GbE; 1 × RJ45 1GbE | |
| Expansión inalámbrica | 1 × M.2 Key E para un módulo Wi‑Fi/Bluetooth | ||
| E/S | USB | 2 × USB 3.2 Gen 2 Tipo A (10Gbps) 1 × USB 2.0 Tipo C (Depuración) 1 × USB 3.0 Tipo C (Recuperación) | |
| Pantalla | 1 × HDMI 2.1 | ||
| CAN | 2 × CAN aislado | ||
| RS485 | 1 × RS485 aislado | ||
| E/S digital | 4 × GPI (3.3V); 4 × GPO (3.3V) | ||
| I2S | 1 × I2S (3.3V) | ||
| Ventilador | 1 × conector de ventilador de 4 pines (12V PWM) | ||
| RTC | 1 × cabecera RTC de 2 pines | ||
| Indicadores | LED PWR, ACT y USR | ||
| Botones | 1 × Reset; 1 × Recovery | ||
| Entrada de alimentación | 1 × XT30; 19–48V CC; entrada máxima 54V | ||
| Placa de expansión GMSL | |||
| Conectividad GMSL | Incluida en ambas configuraciones con GMSL 2 × conectores Mini‑Fakra para hasta 8 cámaras GMSL2 | ||
| Otros | |||
| Mecánico | Dimensiones (W × D × H) | 119 × 119 × 100 mm | |
| Peso | 1325 g | ||
| Instalación | Escritorio | ||
| Temperatura de funcionamiento | −10°C a 60°C | ||
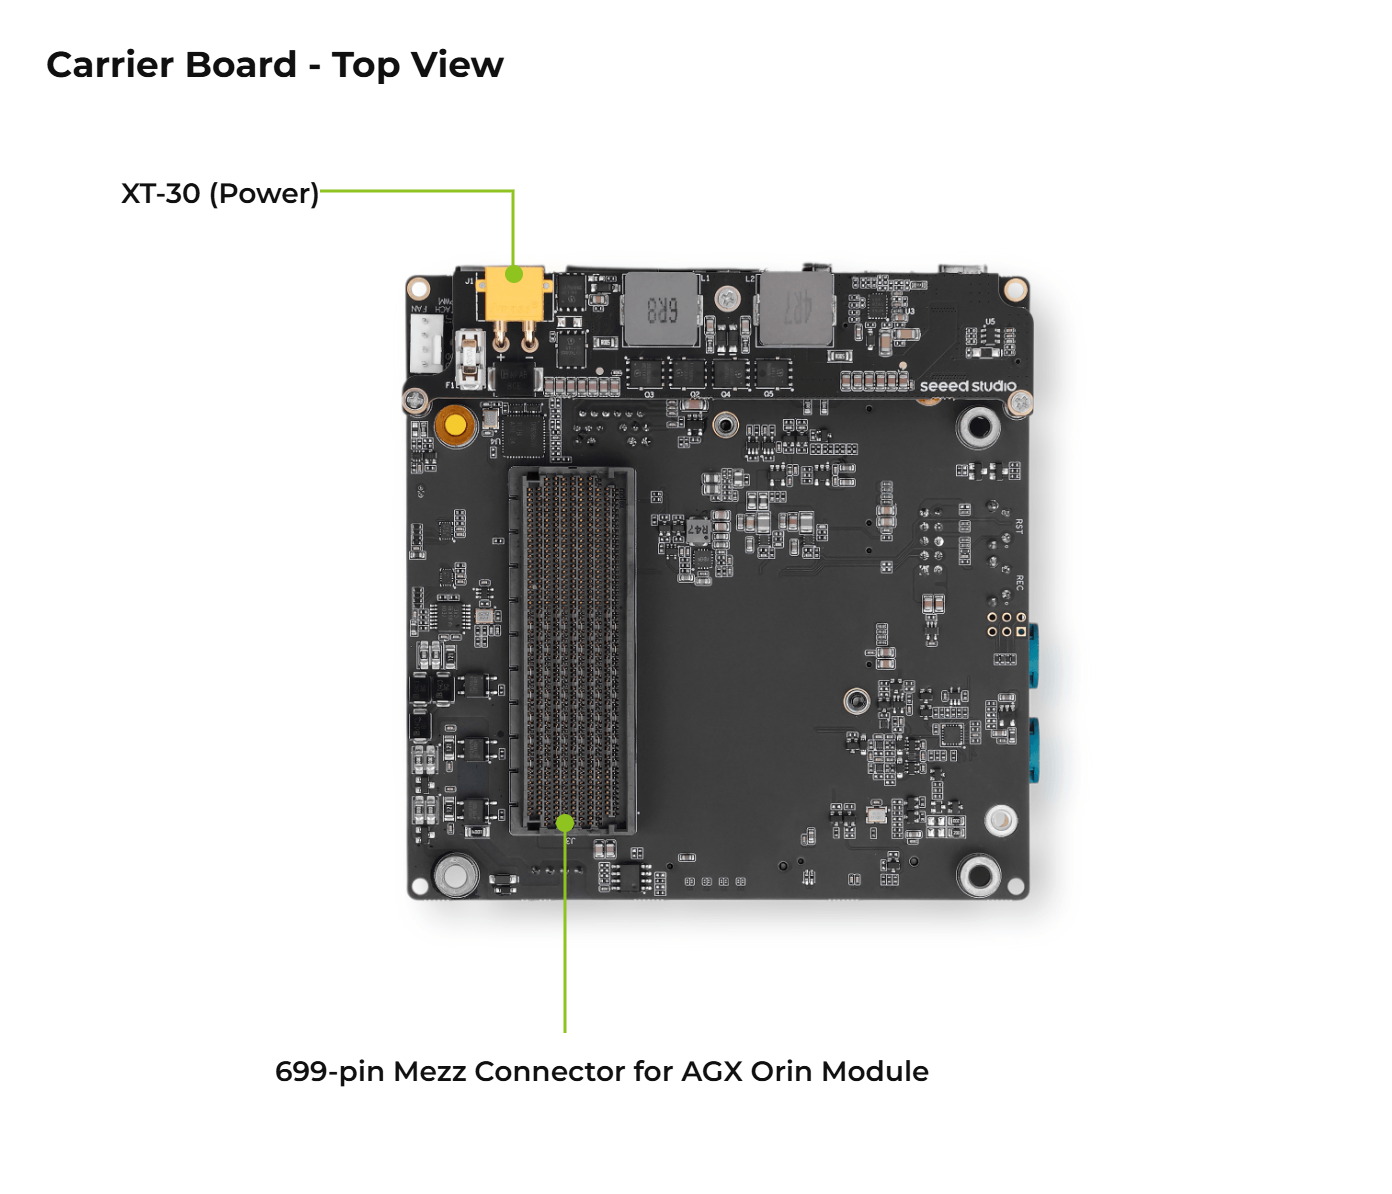
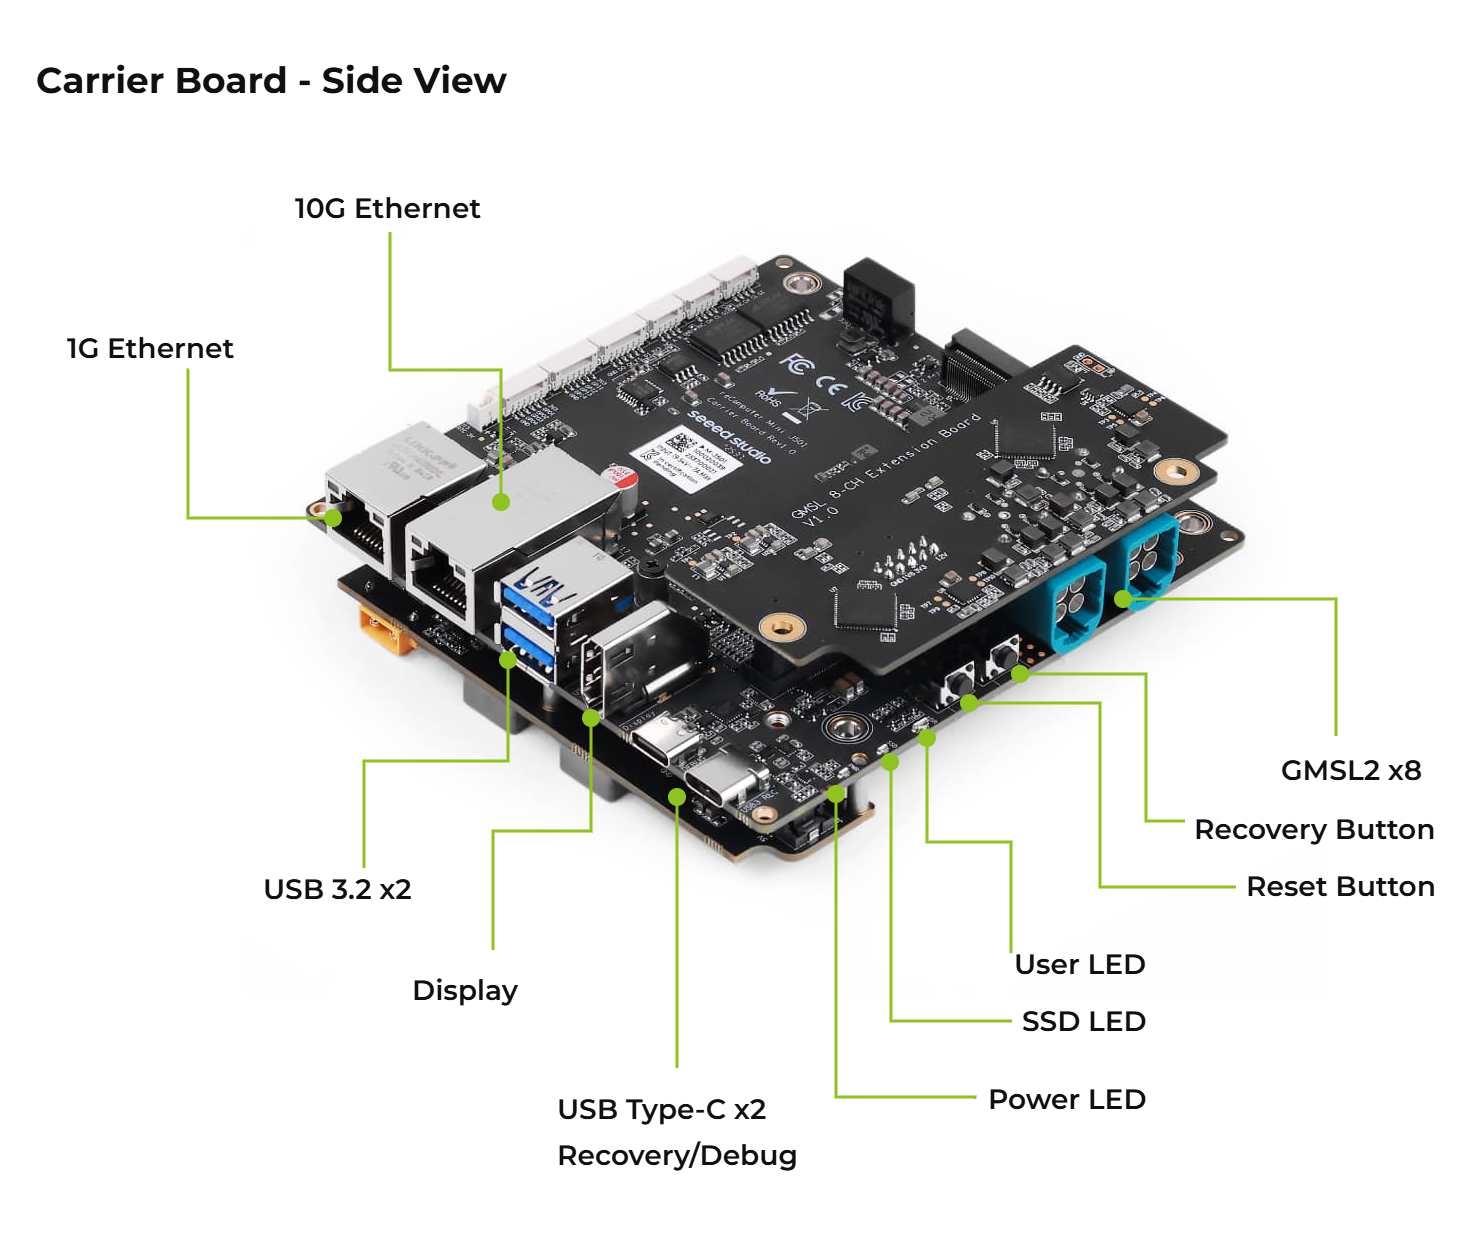
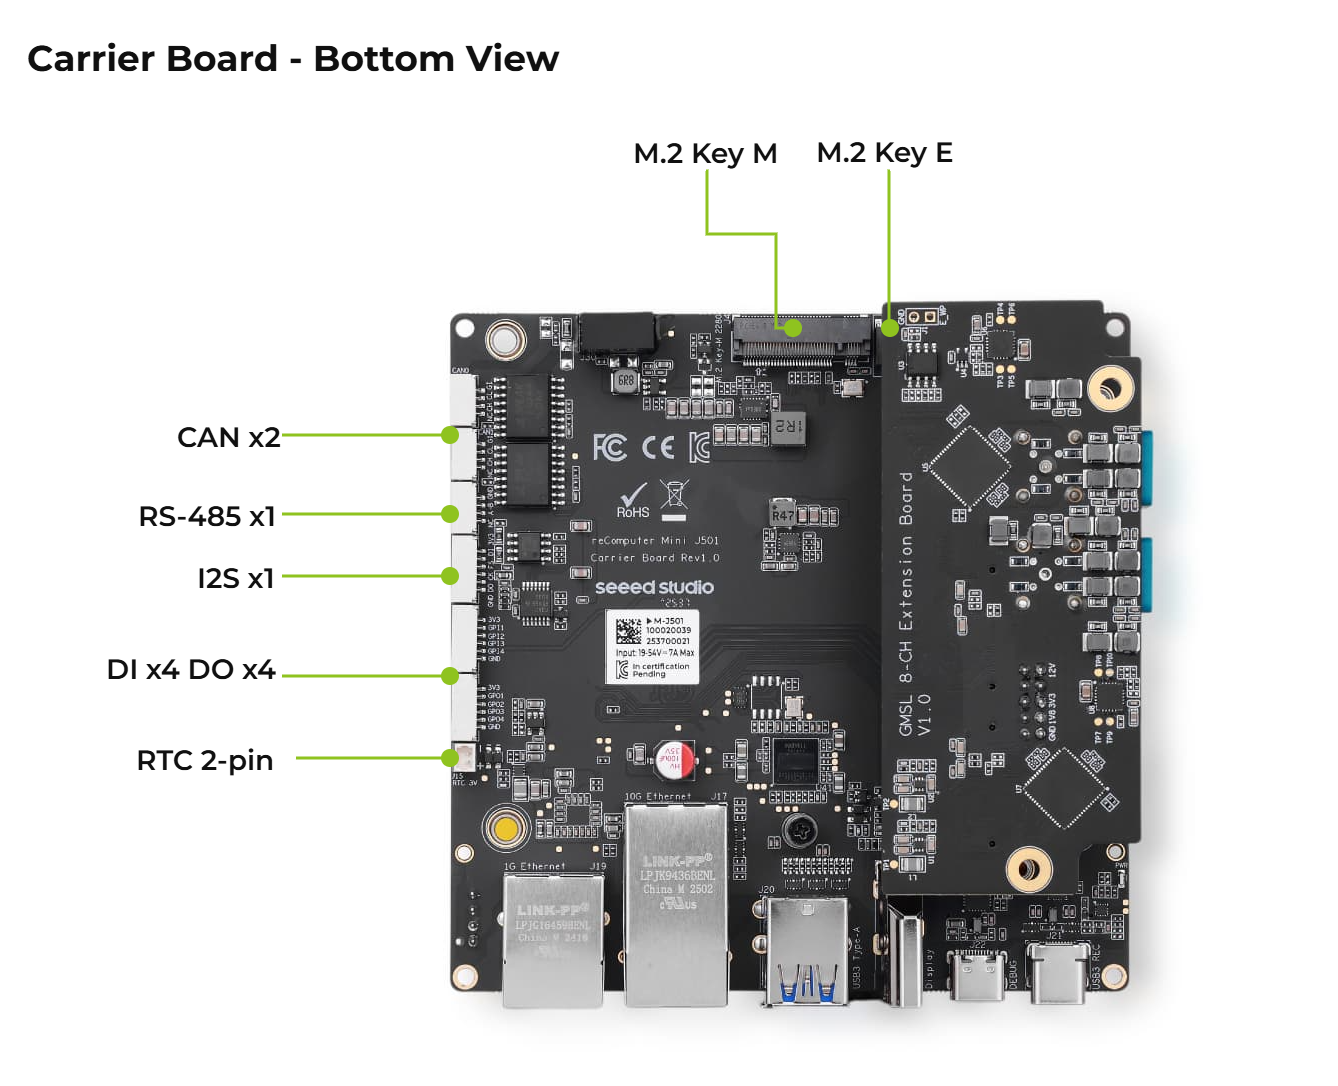
Descripción general del hardware


Flashear el sistema operativo JetPack
Esta sección muestra cómo flashear la imagen del sistema Mini J501 en el SSD NVMe de reComputer Robotics J50 Mini.
Módulos NVIDIA Jetson compatibles
Requisitos previos
- PC host con Ubuntu
- reComputer Robotics J50 Mini con su módulo Jetson AGX Orin, SSD NVMe y fuente de alimentación compatible
- Cable de transmisión de datos USB Tipo C
Recomendamos que utilices dispositivos host físicos con Ubuntu en lugar de máquinas virtuales. Consulta la siguiente tabla para preparar la máquina host.
| Versión de JetPack | Versión de Ubuntu (ordenador host) | |||
| 18.04 | 20.04 | 22.04 | 24.04 | |
| JetPack 6.x | ✅ | ✅ | ||
| JetPack 7.2 | ✅ | ✅ | ✅ | |
Nota: Para JetPack 7.2, Ubuntu 24.04 solo es compatible para el flasheo y la instalación de componentes en el dispositivo de destino. Utiliza Ubuntu 20.04 o 22.04 si necesitas componentes de desarrollo en el host.
Preparar la imagen de JetPack
Aquí necesitamos descargar la imagen del sistema en nuestro PC con Ubuntu correspondiente al módulo Jetson que estamos utilizando:
| Versión de JetPack | Módulo Jetson | GMSL | Enlace de descarga1 | SHA256 |
|---|---|---|---|---|
| 7.2 | AGX Orin 64GB | ✅ | Download | 1cd0d7004f426a524a55761bf01dd22280829b9834cbd11d4094b29865f46fe9 |
| AGX Orin 32GB | ✅ | Download | c369b02c979a8d0e1bd926725e94eba19be0e1b6a1a145e03a1179e77b72c5fd | |
| 6.2.1 | AGX Orin 64GB | ✅ | Descargar | 53859b314aba332c417c7295d9f6b6711bc7d8c4352dad55aa917af80757330c |
| AGX Orin 32GB | ✅ | Descargar | 16408ec8d3b8b0e01eb7edd81b0367357f7dddfdee09388da4c74591d31f917a |
Los archivos de imagen de JetPack son grandes y pueden tardar alrededor de 60 minutos en descargarse. Espera a que la descarga se complete.
Para verificar la integridad del firmware descargado, puedes comparar el valor hash SHA256.
En una máquina host con Ubuntu, abre la terminal y ejecuta el comando sha256sum <File> para obtener el valor hash SHA256 del archivo descargado. Si el hash resultante coincide con el hash SHA256 proporcionado en el wiki, se confirma que el firmware que descargaste está completo e intacto.
Entrar en modo Force Recovery
Antes de poder continuar con los pasos de instalación, debemos asegurarnos de que la placa esté en modo force recovery.
Paso a paso
Paso 1. Mantén presionado el botón REC.
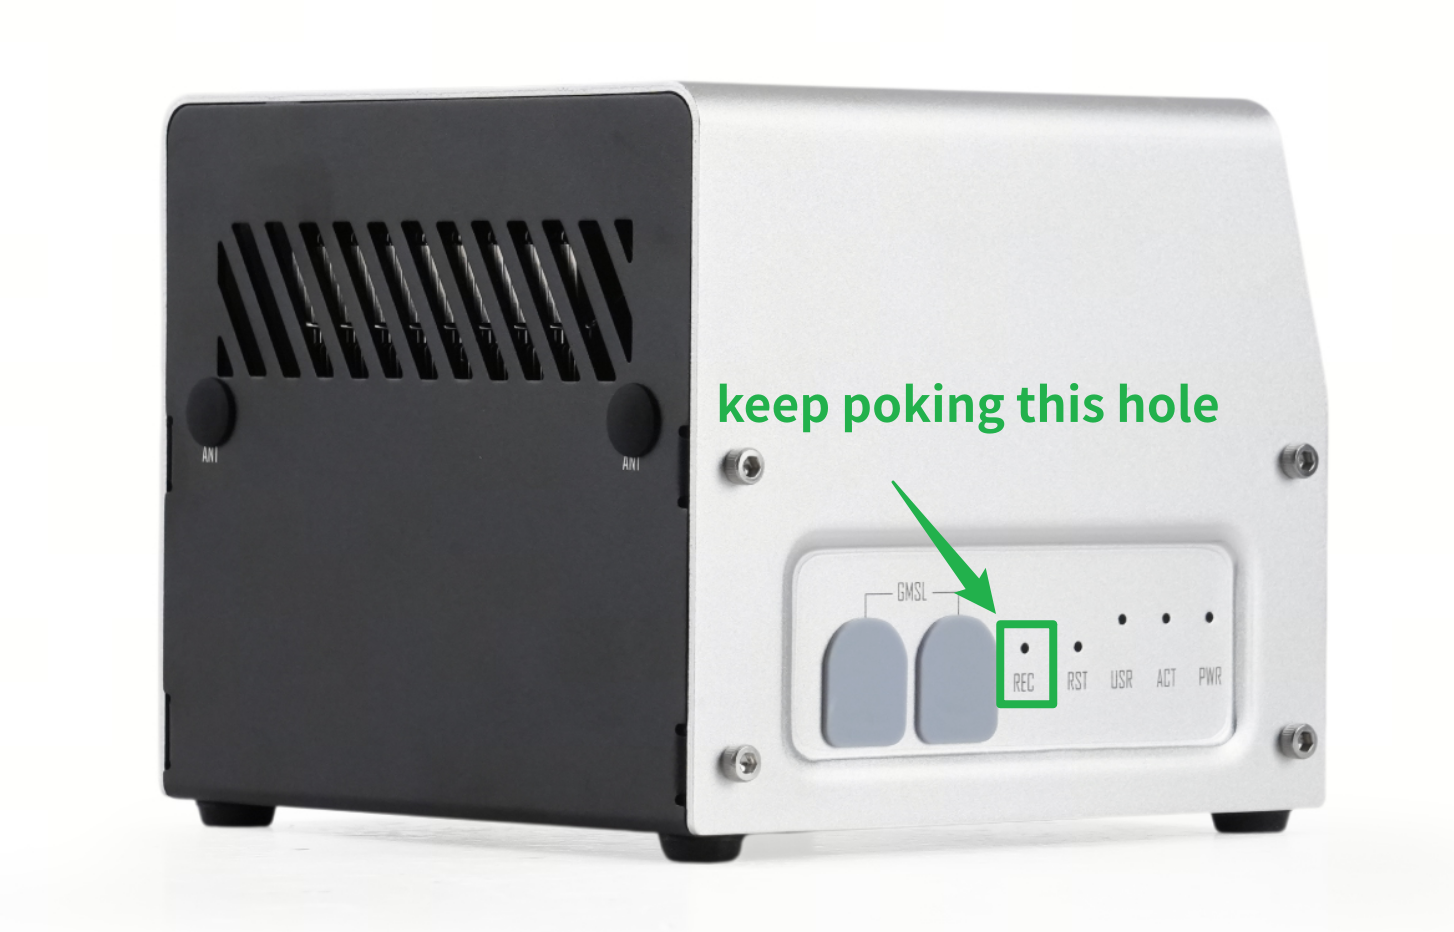
Paso 2. Enciende la carrier board conectando el cable de alimentación y luego suelta el botón REC.
Paso 3. Conecta la placa al PC host con Ubuntu con un cable de transmisión de datos USB Type-C.
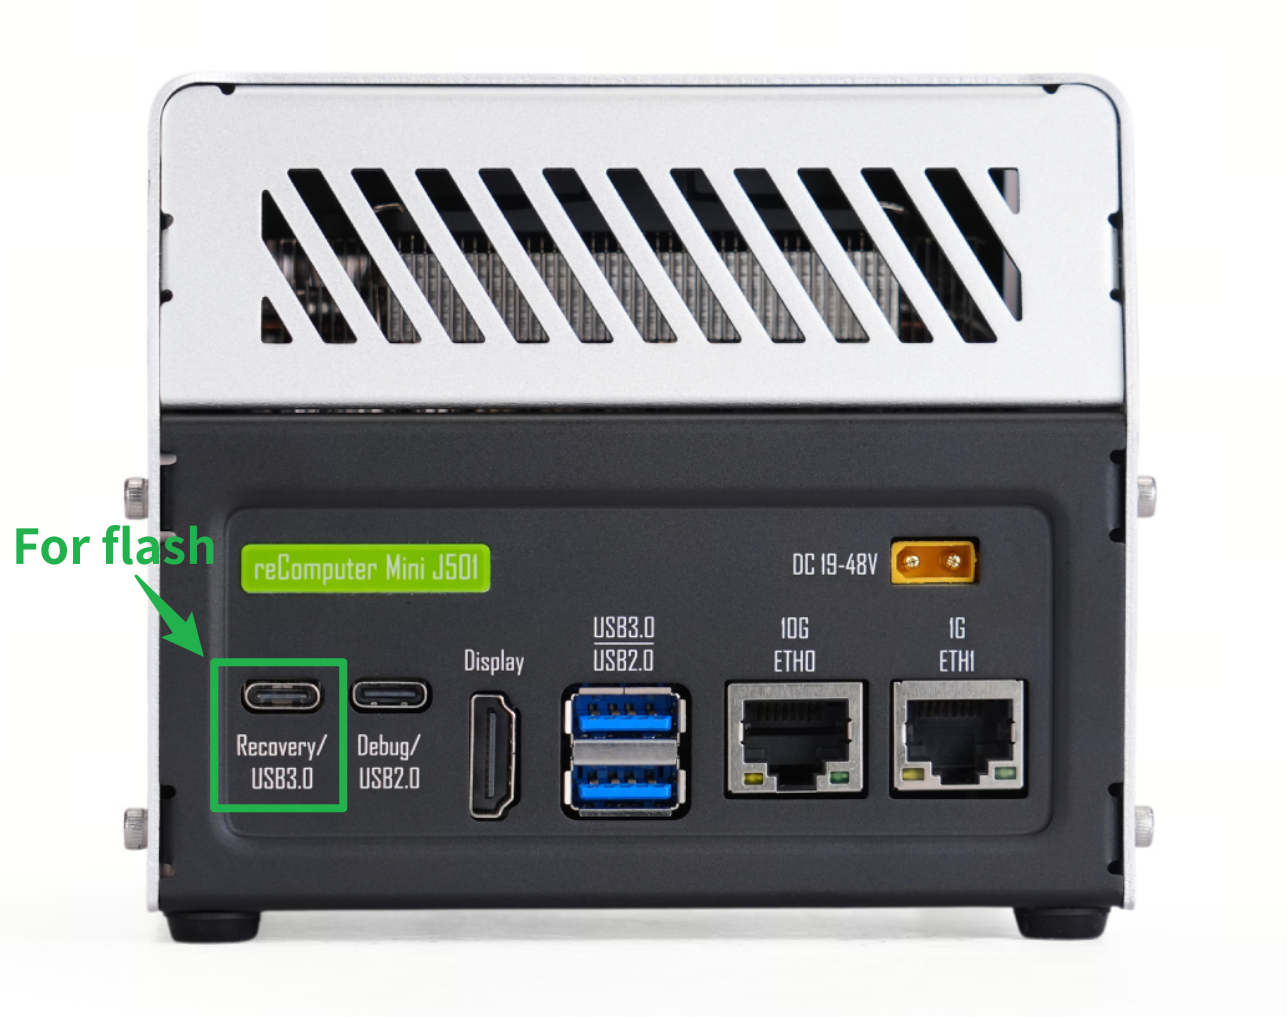
Paso 4. En el PC host con Linux, abre una ventana de Terminal e introduce el comando lsusb. Si el contenido devuelto tiene una de las siguientes salidas según el Jetson SoM que utilices, entonces la placa está en modo force recovery.
- Para AGX Orin 32GB: 0955:7223 NVidia Corp
- Para AGX Orin 64GB: 0955:7023 NVidia Corp
La siguiente imagen es para AGX Orin 32GB:

Flashear a Jetson paso a paso
Paso 1: Extrae el archivo de imagen descargado:
cd <path-to-image>
sudo tar xpf mfi_xxxx.tar.gz
# For JetPack 7.2 example: sudo tar xpf mfi_recomputer-mini-agx-orin-j501x-32g-7.2.0-39.2.0-2026-06-25.tar.gz
# For JetPack 6.2.1 example: sudo tar xpf mfi_recomputer-mini-agx-orin-32g-j501-6.2.1-36.4.4-2026-02-11.tar.gz
Paso 2: Ejecuta el siguiente comando para flashear el sistema JetPack en el SSD NVMe:
cd mfi_xxxx
# For example: cd mfi_recomputer-mini-agx-orin-32g-j501-6.2.1-36.4.4-2026-02-11
sudo ./tools/kernel_flash/l4t_initrd_flash.sh --flash-only --massflash 1 --network usb0  --showlogs
Verás la siguiente salida si el proceso de flasheo se realiza correctamente
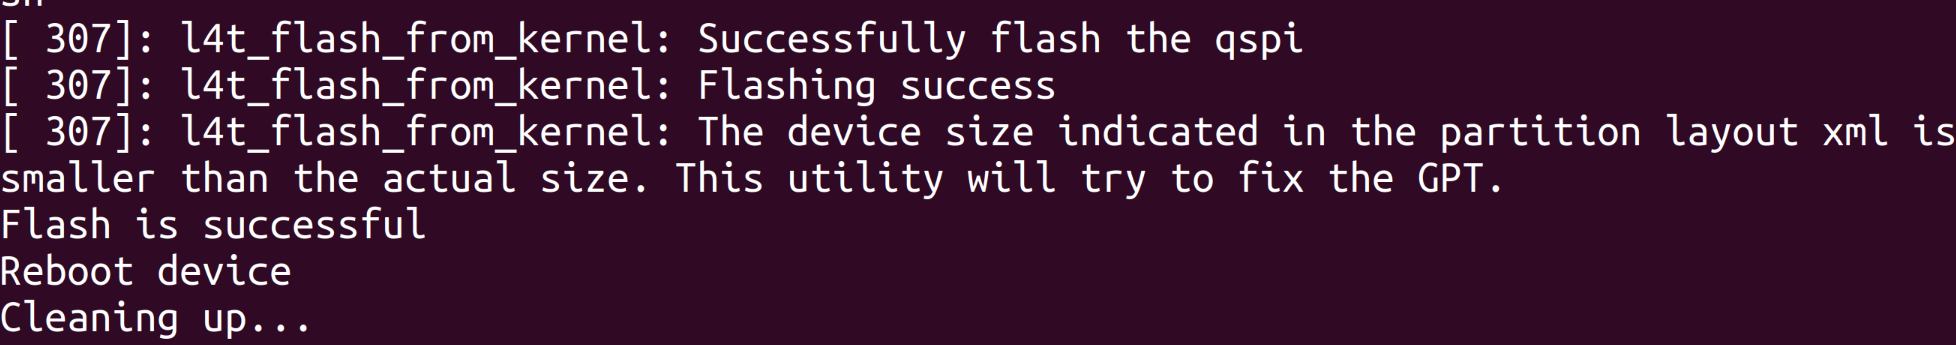
El comando de flasheo puede ejecutarse durante 2-10 minutos.
Paso 3: Conecta reComputer Robotics J50 Mini a una pantalla mediante HDMI y luego completa la configuración inicial del sistema:
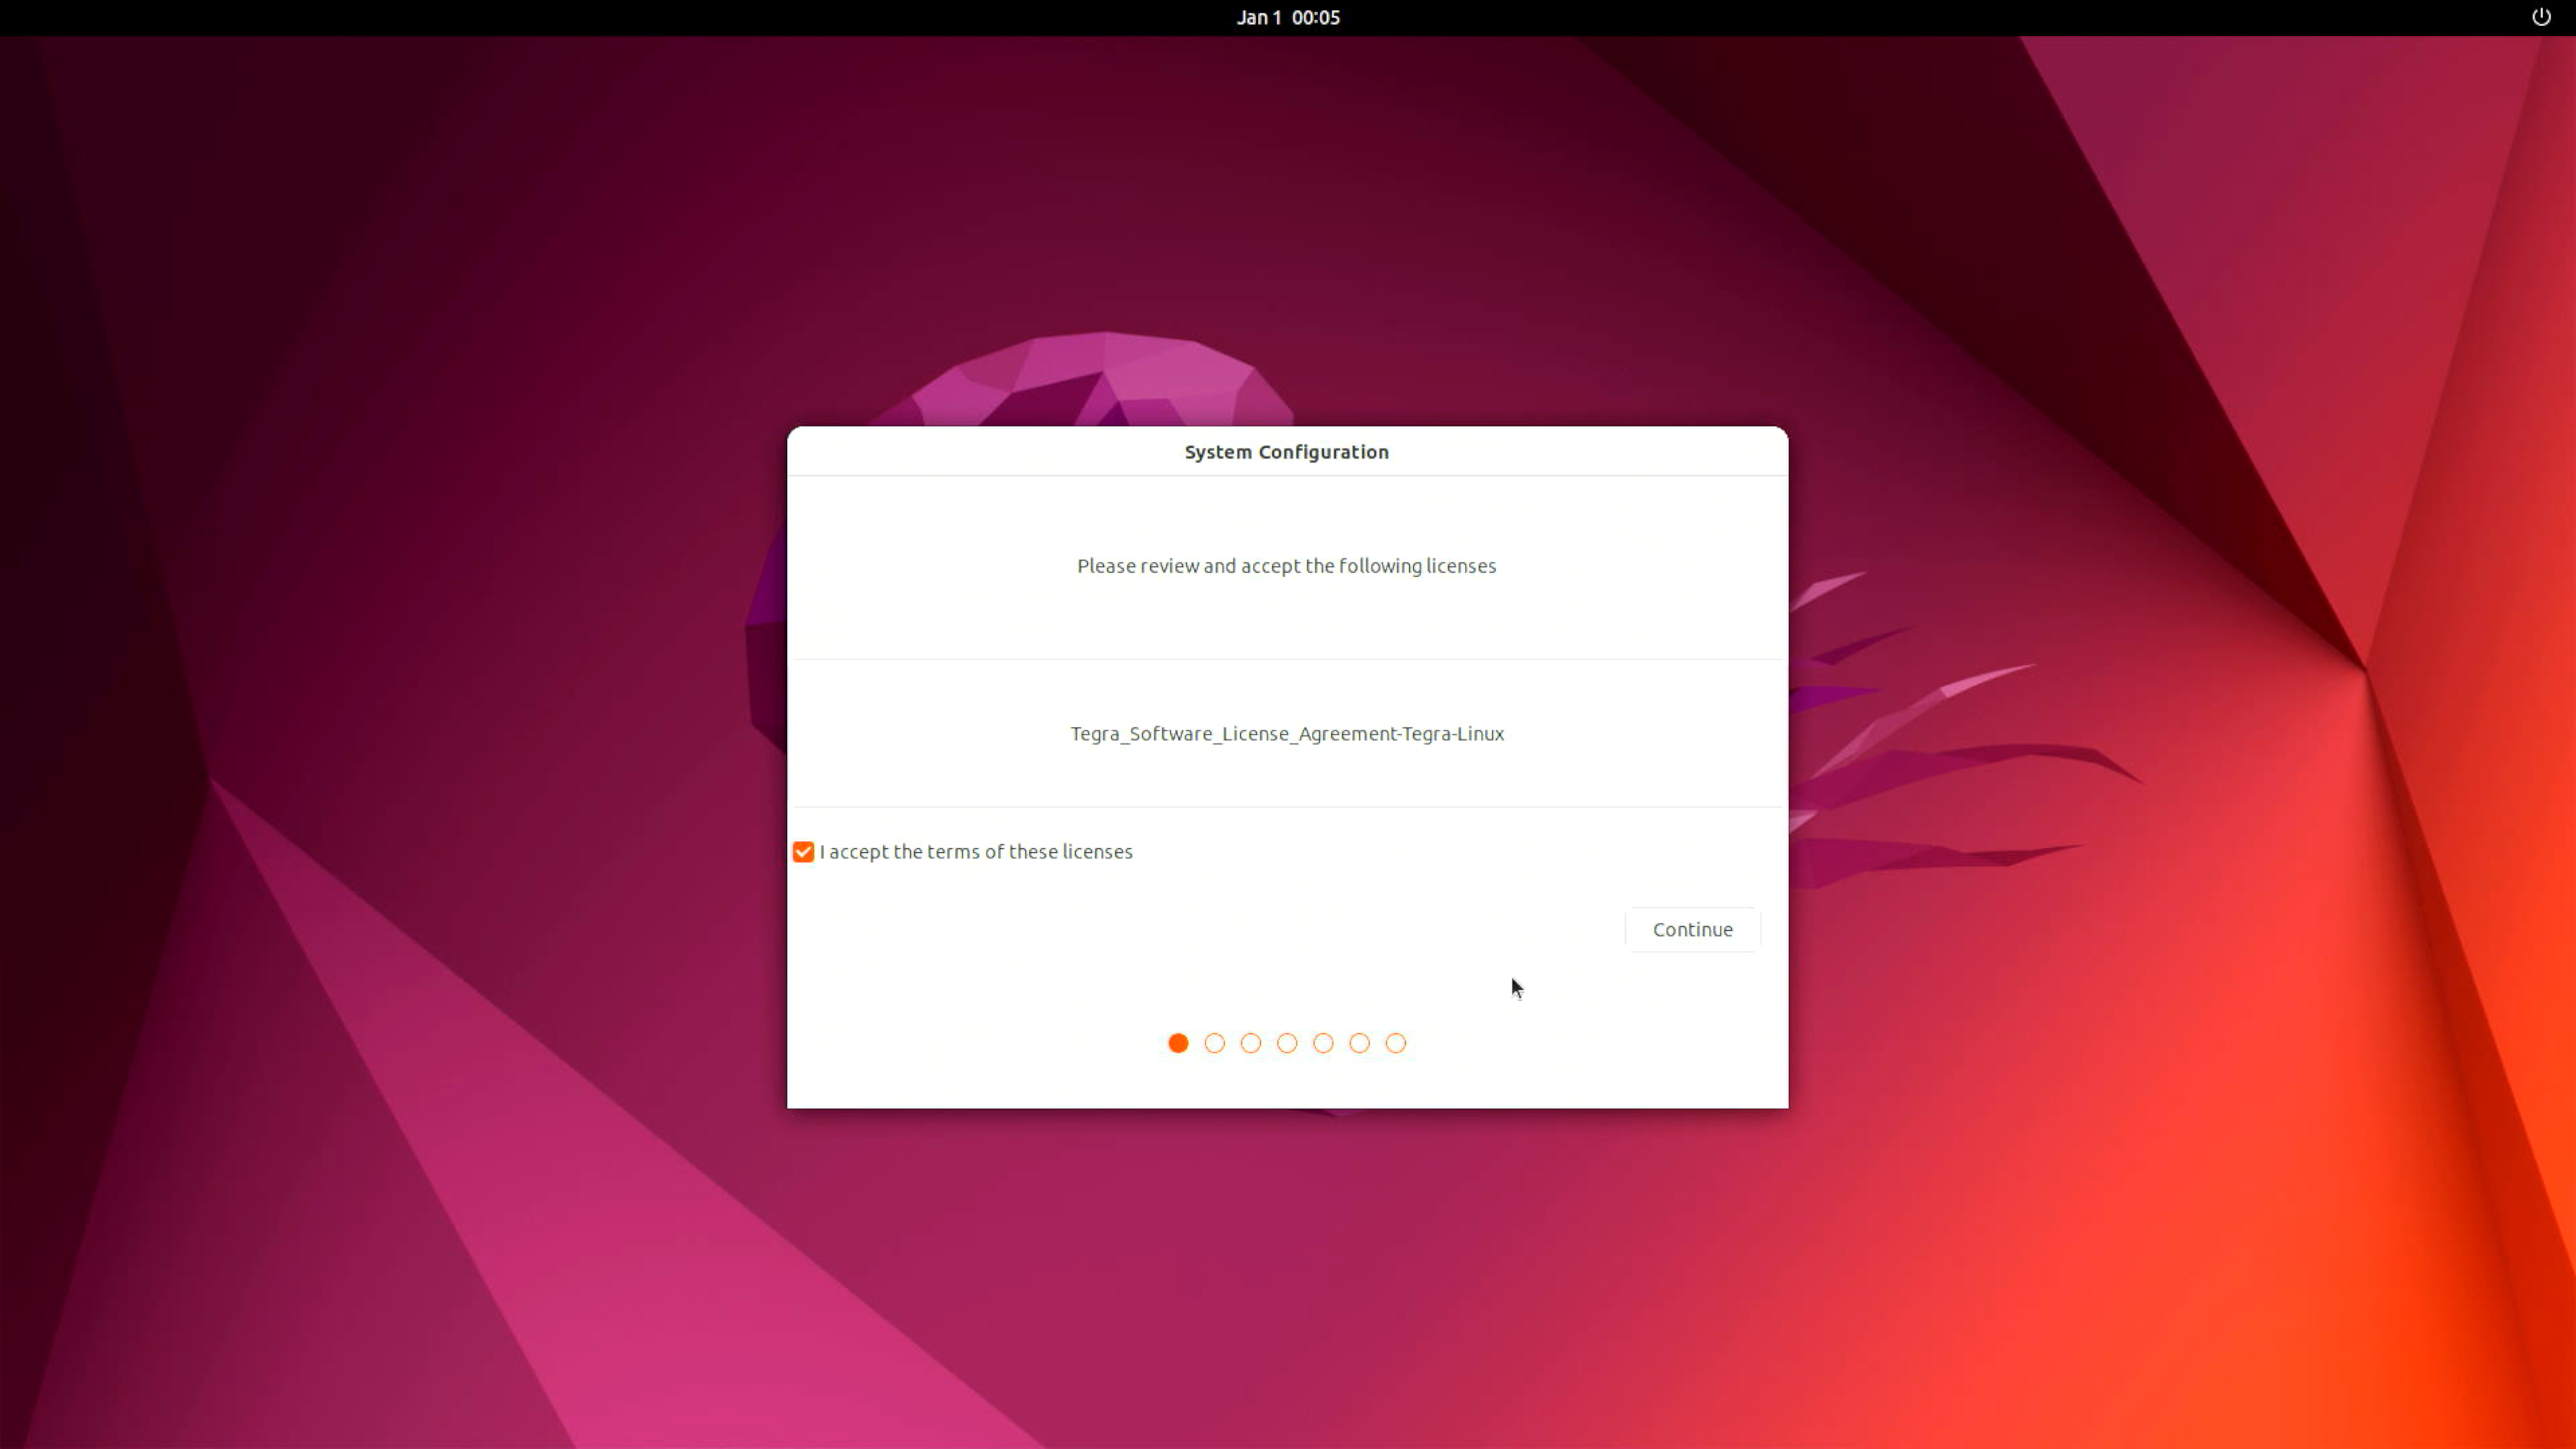
Completa la System Configuration según tus necesidades.
Paso 4 (opcional): Instala el NVIDIA JetPack SDK. Abre una terminal en el Jetson y ejecuta:
sudo apt update
sudo apt install nvidia-jetpack
Uso de interfaces de hardware
Haz clic en el botón de abajo para abrir la guía de interfaces de la Mini J501 para distribuciones de pines de conectores, cableado e instrucciones de uso paso a paso.
Recursos
- Código fuente del BSP de Seeed Jetson
- Manual de usuario del sistema completo y hoja de datos
- Esquemático de la carrier board Mini J501
Soporte técnico y debate sobre el producto
Gracias por elegir nuestros productos. Para soporte técnico y debates sobre el producto, utiliza los siguientes canales.