B601-RS con Isaac Sim
Introducción
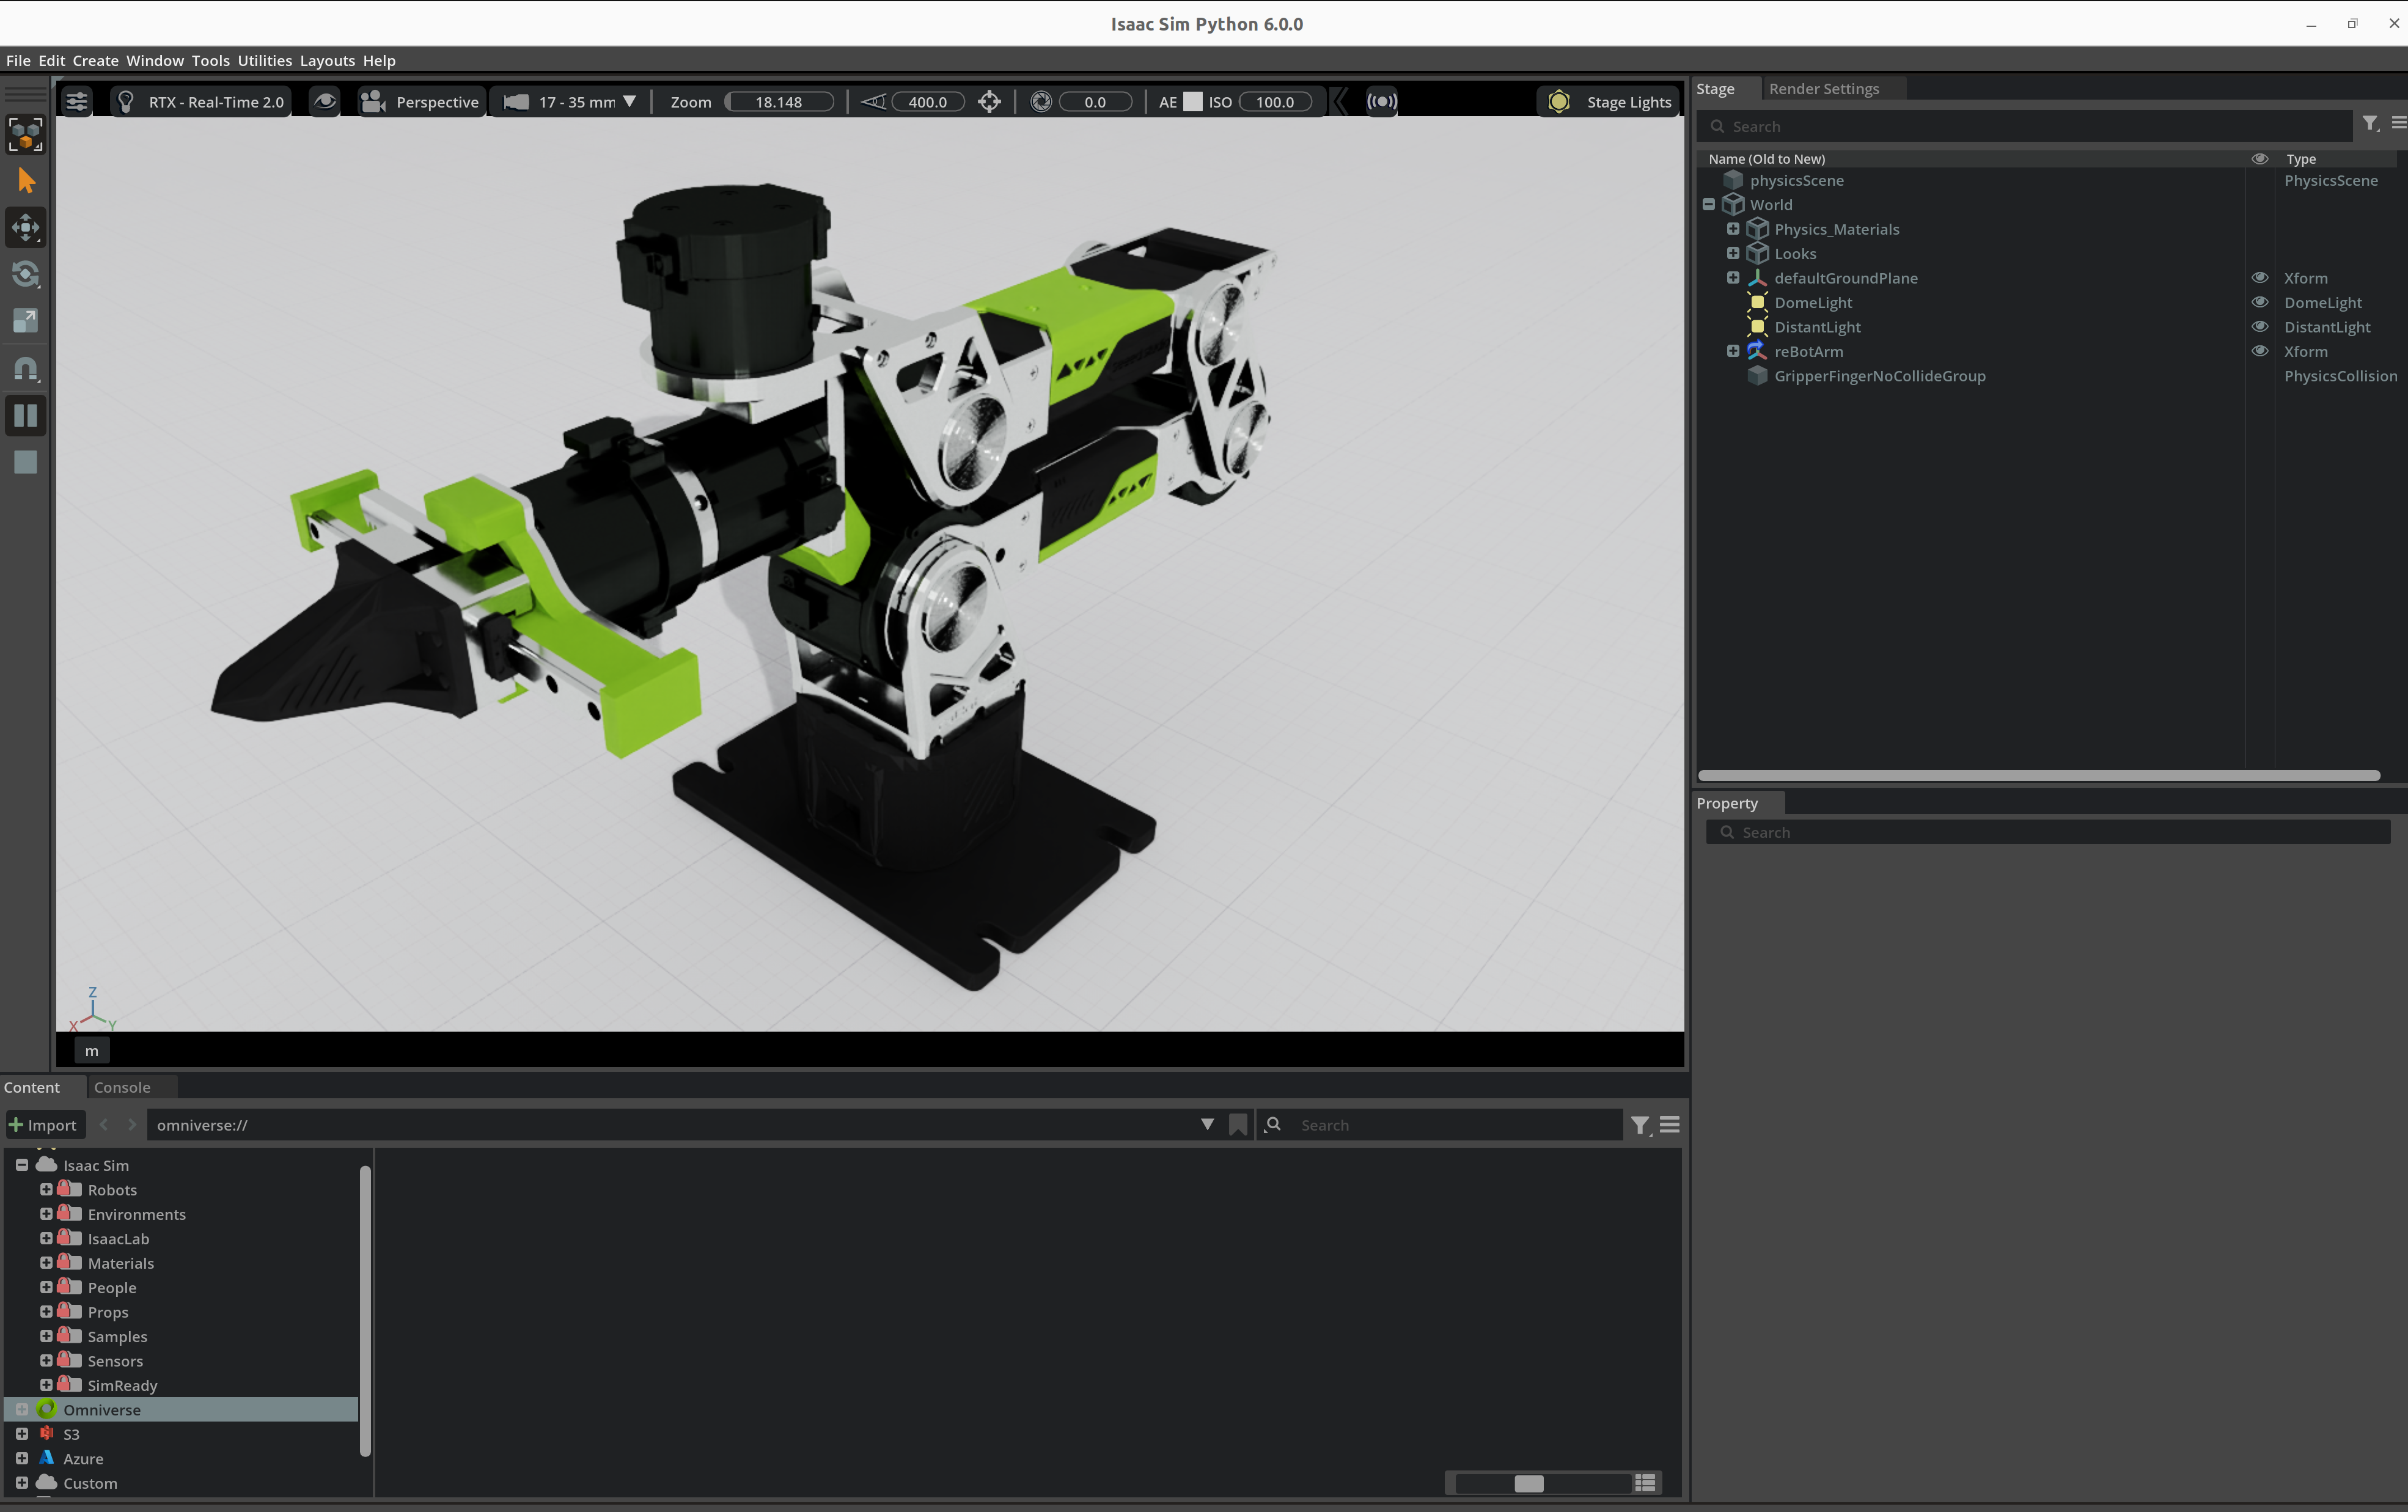
reBot-Isaacsim es un proyecto de simulación NVIDIA Isaac Sim diseñado específicamente para el reBotArm. Aprovecha el motor de física de alta fidelidad de Isaac Sim para replicar con precisión las características cinemáticas y la lógica de coordinación del efector final del brazo robótico en un entorno virtual, proporcionando un entorno independiente solo de simulación para el desarrollo de algoritmos de control, la verificación de planificación de trayectorias y las pruebas de protocolos de comunicación.
Requisitos del entorno
- Sistema operativo: Ubuntu 22.04 LTS / 24.04 LTS (recomendado) o Windows 11 (requiere WSL2)
- GPU: tarjeta gráfica NVIDIA serie RTX (se recomienda RTX 3070 o superior), VRAM ≥ 8 GB
- Controlador: controlador oficial de NVIDIA ≥ 535.x, compatible con CUDA 12.x
- Memoria: ≥ 32 GB de RAM (las escenas de Isaac Sim y las simulaciones físicas usan mucha memoria)
- Almacenamiento: ≥ 100 GB de espacio disponible en SSD (para la instalación de Isaac Sim, caché y recursos USD)
Los ordenadores utilizados en este wiki están equipados con GPU NVIDIA RTX 4080 y ejecutan el sistema operativo Ubuntu 22.04 LTS.
Instalar Isaac Sim
Enlaces y recursos oficiales:
https://docs.isaacsim.omniverse.nvidia.com/6.0.0/installation/quick-install.html
https://docs.isaacsim.omniverse.nvidia.com/6.0.0/installation/download.html#isaac-sim-latest-release
Selecciona un método de instalación de Isaac Sim y luego continúa con la descarga del proyecto.
- Método 1 · Binario precompilado
- Método 2 · Compilar desde el código fuente
🔧 Método 1: Instalación de binario precompilado
💡 Adecuado para la mayoría de los usuarios, no es necesario compilar, listo para usar.
Descargar y descomprimir
En la página de descarga de NVIDIA Isaac Sim 6.0.0, selecciona Linux (x86_64) en la fila de Isaac Sim y descarga el paquete precompilado isaac-sim-standalone-6.0.0-linux-x86_64.zip en ~/Downloads. Los siguientes comandos son para Linux x86_64.
mkdir -p ~/isaacsim
cd ~/Downloads
unzip isaac-sim-standalone-6.0.0-linux-x86_64.zip -d ~/isaacsim
cd ~/isaacsim
./post_install.sh
Configurar variables de entorno
Añade lo siguiente a ~/.bashrc o ~/.zshrc:
export ISAACSIM_PATH="${HOME}/isaacsim"
export ISAACSIM_PYTHON_EXE="${ISAACSIM_PATH}/python.sh"
export ISAACSIM_ROOT="${HOME}/isaacsim"
Luego ejecuta source ~/.bashrc para que surta efecto.
Iniciar verificación
${ISAACSIM_PATH}/isaac-sim.sh
El primer inicio almacenará en caché los sombreadores, lo que puede tardar de 5 a 10 minutos, así que ten paciencia mientras aparece la interfaz gráfica.
⚙️ Método 2: Compilar desde el código fuente
💡 Adecuado para desarrolladores que necesitan ajustar el código subyacente o depurar funciones centrales.
Instalar dependencias
sudo apt update
sudo apt install build-essential git git-lfs gcc-11 g++-11
Confirma que las salidas por defecto de gcc --version y g++ --version informan ambas de la versión 11. Consulta las instrucciones de compilación desde código fuente de Isaac Sim 6.0.0 para la configuración del compilador y otros requisitos previos. Se requiere conexión a Internet para descargar las dependencias de compilación.
Clonado y compilación
El código fuente de Isaac Sim está en isaac-sim/IsaacSim; la antigua dirección de NVIDIA-Omniverse ahora redirige a un repositorio de Dockerfile obsoleto. Los siguientes comandos usan la versión 6.0.0, que coincide con la instalación binaria de este tutorial:
git clone --branch v6.0.0 https://github.com/isaac-sim/IsaacSim.git
cd IsaacSim
git lfs install
git lfs pull
./build.sh --release
El proceso de compilación puede tardar de 30 a 60 minutos, dependiendo de tu hardware.
Ejecutar prueba
_build/linux-x86_64/release/isaac-sim.sh
Después de una compilación desde código fuente, apunta ISAACSIM_ROOT a ese directorio de runtime para que run_isaacsim_receiver.sh pueda encontrar Isaac Sim:
export ISAACSIM_ROOT="$PWD/_build/linux-x86_64/release"
Descargar proyecto
Clonar el proyecto y los submódulos
Este repositorio utiliza el submódulo Git ascendente reBotArm_control_py. Clona desde el directorio donde quieras almacenar el proyecto:
git clone --recurse-submodules https://github.com/Seeed-Projects/reBot-Isaacsim.git
cd reBot-Isaacsim
Si ya clonaste el repositorio y third_party/reBotArm_control_py está vacío, ejecuta esto desde la raíz del proyecto:
git submodule update --init --recursive
Instalar dependencias del emisor
Ejecuta esto desde la raíz del proyecto. Tanto run_sender.sh como uv run usan el espacio de trabajo raíz de uv:
uv sync
Cambiar la configuración de hardware a RS
El recurso de Isaac Sim de este repositorio es RS (usd/RS-rebot-dev-arm), mientras que el rebotarm.yaml ascendente usa DM por defecto. Tanto RebotArm() como load_robot_model() usan este archivo, por lo que la compensación de gravedad, el lector de articulaciones, IK y Traj requieren la configuración RS; de lo contrario, el protocolo del motor no coincidirá y Pinocchio cargará el URDF de DM. La prueba de articulaciones no requiere este paso. Esto modifica el árbol de trabajo del submódulo localmente; no confirmes el cambio:
python reBotArm_Isaacsim/set_hw_rs.py
Si tiene éxito, imprimirá .../config/rebotarm.yaml -> rebotarm_rs.yaml. La shell permanece en la raíz del proyecto.
Descripción general de los componentes funcionales
Este proyecto proporciona varios emisores para satisfacer diferentes escenarios de uso:
| Componente | Descripción |
|---|---|
gravity_joint_sender | Compensación de gravedad + Modo de control mediante asa: Para brazos robóticos modificados (pinza retirada, asa acoplada), guiado a mano; la compensación proviene de GravityCompensation ascendente, este repositorio solo refleja los ángulos de las articulaciones en Isaac Sim |
gravity_gripper_assist | Compensación de gravedad y asistencia de pinza: Ejemplo experimental con una comprobación solo de modelo |
isaacsim_ik_sender | Modo de cinemática inversa (IK): Introduce la pose del efector final, utiliza el solucionador IK para obtener los ángulos de las articulaciones y los envía a Isaac Sim |
isaacsim_traj_sender | Modo de planificación de trayectoria (Traj): Añade planificación de trayectoria en el espacio articular (perfil de tiempo MIN_JERK) sobre IK para lograr un control de movimiento suave |
isaacsim_joint_test_sender | Modo de prueba de articulaciones: Envía trayectorias de ángulos articulares preestablecidas sin un robot real para verificar si el receptor y la comunicación de Isaac Sim funcionan correctamente |
joint_reader_sender | Modo de mapeo del mundo real a la simulación: Solo lectura de ángulos articulares y mapeo a Isaac Sim, ideal para usar con otros proyectos de control (por ejemplo, sincronizar en Isaac Sim el robot real que realiza otras tareas para visualización) |
Estructura de directorios
reBot-Isaacsim/
├── pyproject.toml                           # uv workspace configuration
├── README.md
├── README_EN.md
├── README_ES.md
├── reBotArm_Isaacsim/                       # Main example directory
│   ├── gravity_joint_sender.py              # Gravity-comp handle mode (upstream GravityCompensation + UDP)
│   ├── gravity_gripper_assist.py             # Gravity compensation with gripper assist
│   ├── isaacsim_ik_sender.py                # Inverse kinematics mode (IK control)
│   ├── isaacsim_traj_sender.py              # Trajectory planning mode (IK + joint-space trajectory)
│   ├── isaacsim_joint_test_sender.py        # Joint test mode (preset trajectory, no hardware needed)
│   ├── joint_reader_sender.py                # Real-to-Sim mapping mode (read-only joints, sync visualization)
│   ├── isaacsim_joint_receiver.py           # Isaac Sim receiver (joint-angle sync)
│   ├── live_sync.py                         # Startup instruction script
│   ├── set_hw_rs.py                         # Point submodule hardware YAML at RS (local; do not commit)
│   ├── run_sender.sh                        # Launch the sender
│   └── run_isaacsim_receiver.sh             # Launch the Isaac Sim receiver
├── .gitmodules
├── third_party/
│   └── reBotArm_control_py/                 # git submodule: upstream control library
└── usd/
    └── RS-rebot-dev-arm/
        └── RS-rebot-dev-arm.usda            # Isaac Sim robot asset
Lanzamiento (modo de doble terminal)
Se requieren dos terminales separados. La Terminal 1 ejecuta el receptor de Isaac Sim, mientras que la Terminal 2 ejecuta el emisor apropiado según la funcionalidad deseada. En cada terminal, entra en la raíz del proyecto reBot-Isaacsim clonada anteriormente antes de ejecutar los siguientes comandos.
Terminal 1 — Iniciar el receptor de Isaac Sim (compartido por todos los modos)
Paso 1
cd reBotArm_Isaacsim
./run_isaacsim_receiver.sh
Comportamiento esperado:
- Iniciar la GUI de Isaac Sim
- Cargar el plano de suelo y los recursos USD del brazo robótico
- Escuchar paquetes UDP en
127.0.0.1:5005 - Esperar a que un emisor se conecte
Terminal 2 — Iniciar el emisor apropiado
Paso 2
Para el mirroring de simulación, inicia primero el receptor y luego el emisor. La comprobación solo del modelo para la asistencia experimental del gripper que aparece más abajo no requiere el receptor.
Algunos modos requieren un brazo robótico físico. Configura el adaptador USB-a-CAN como se muestra a continuación.
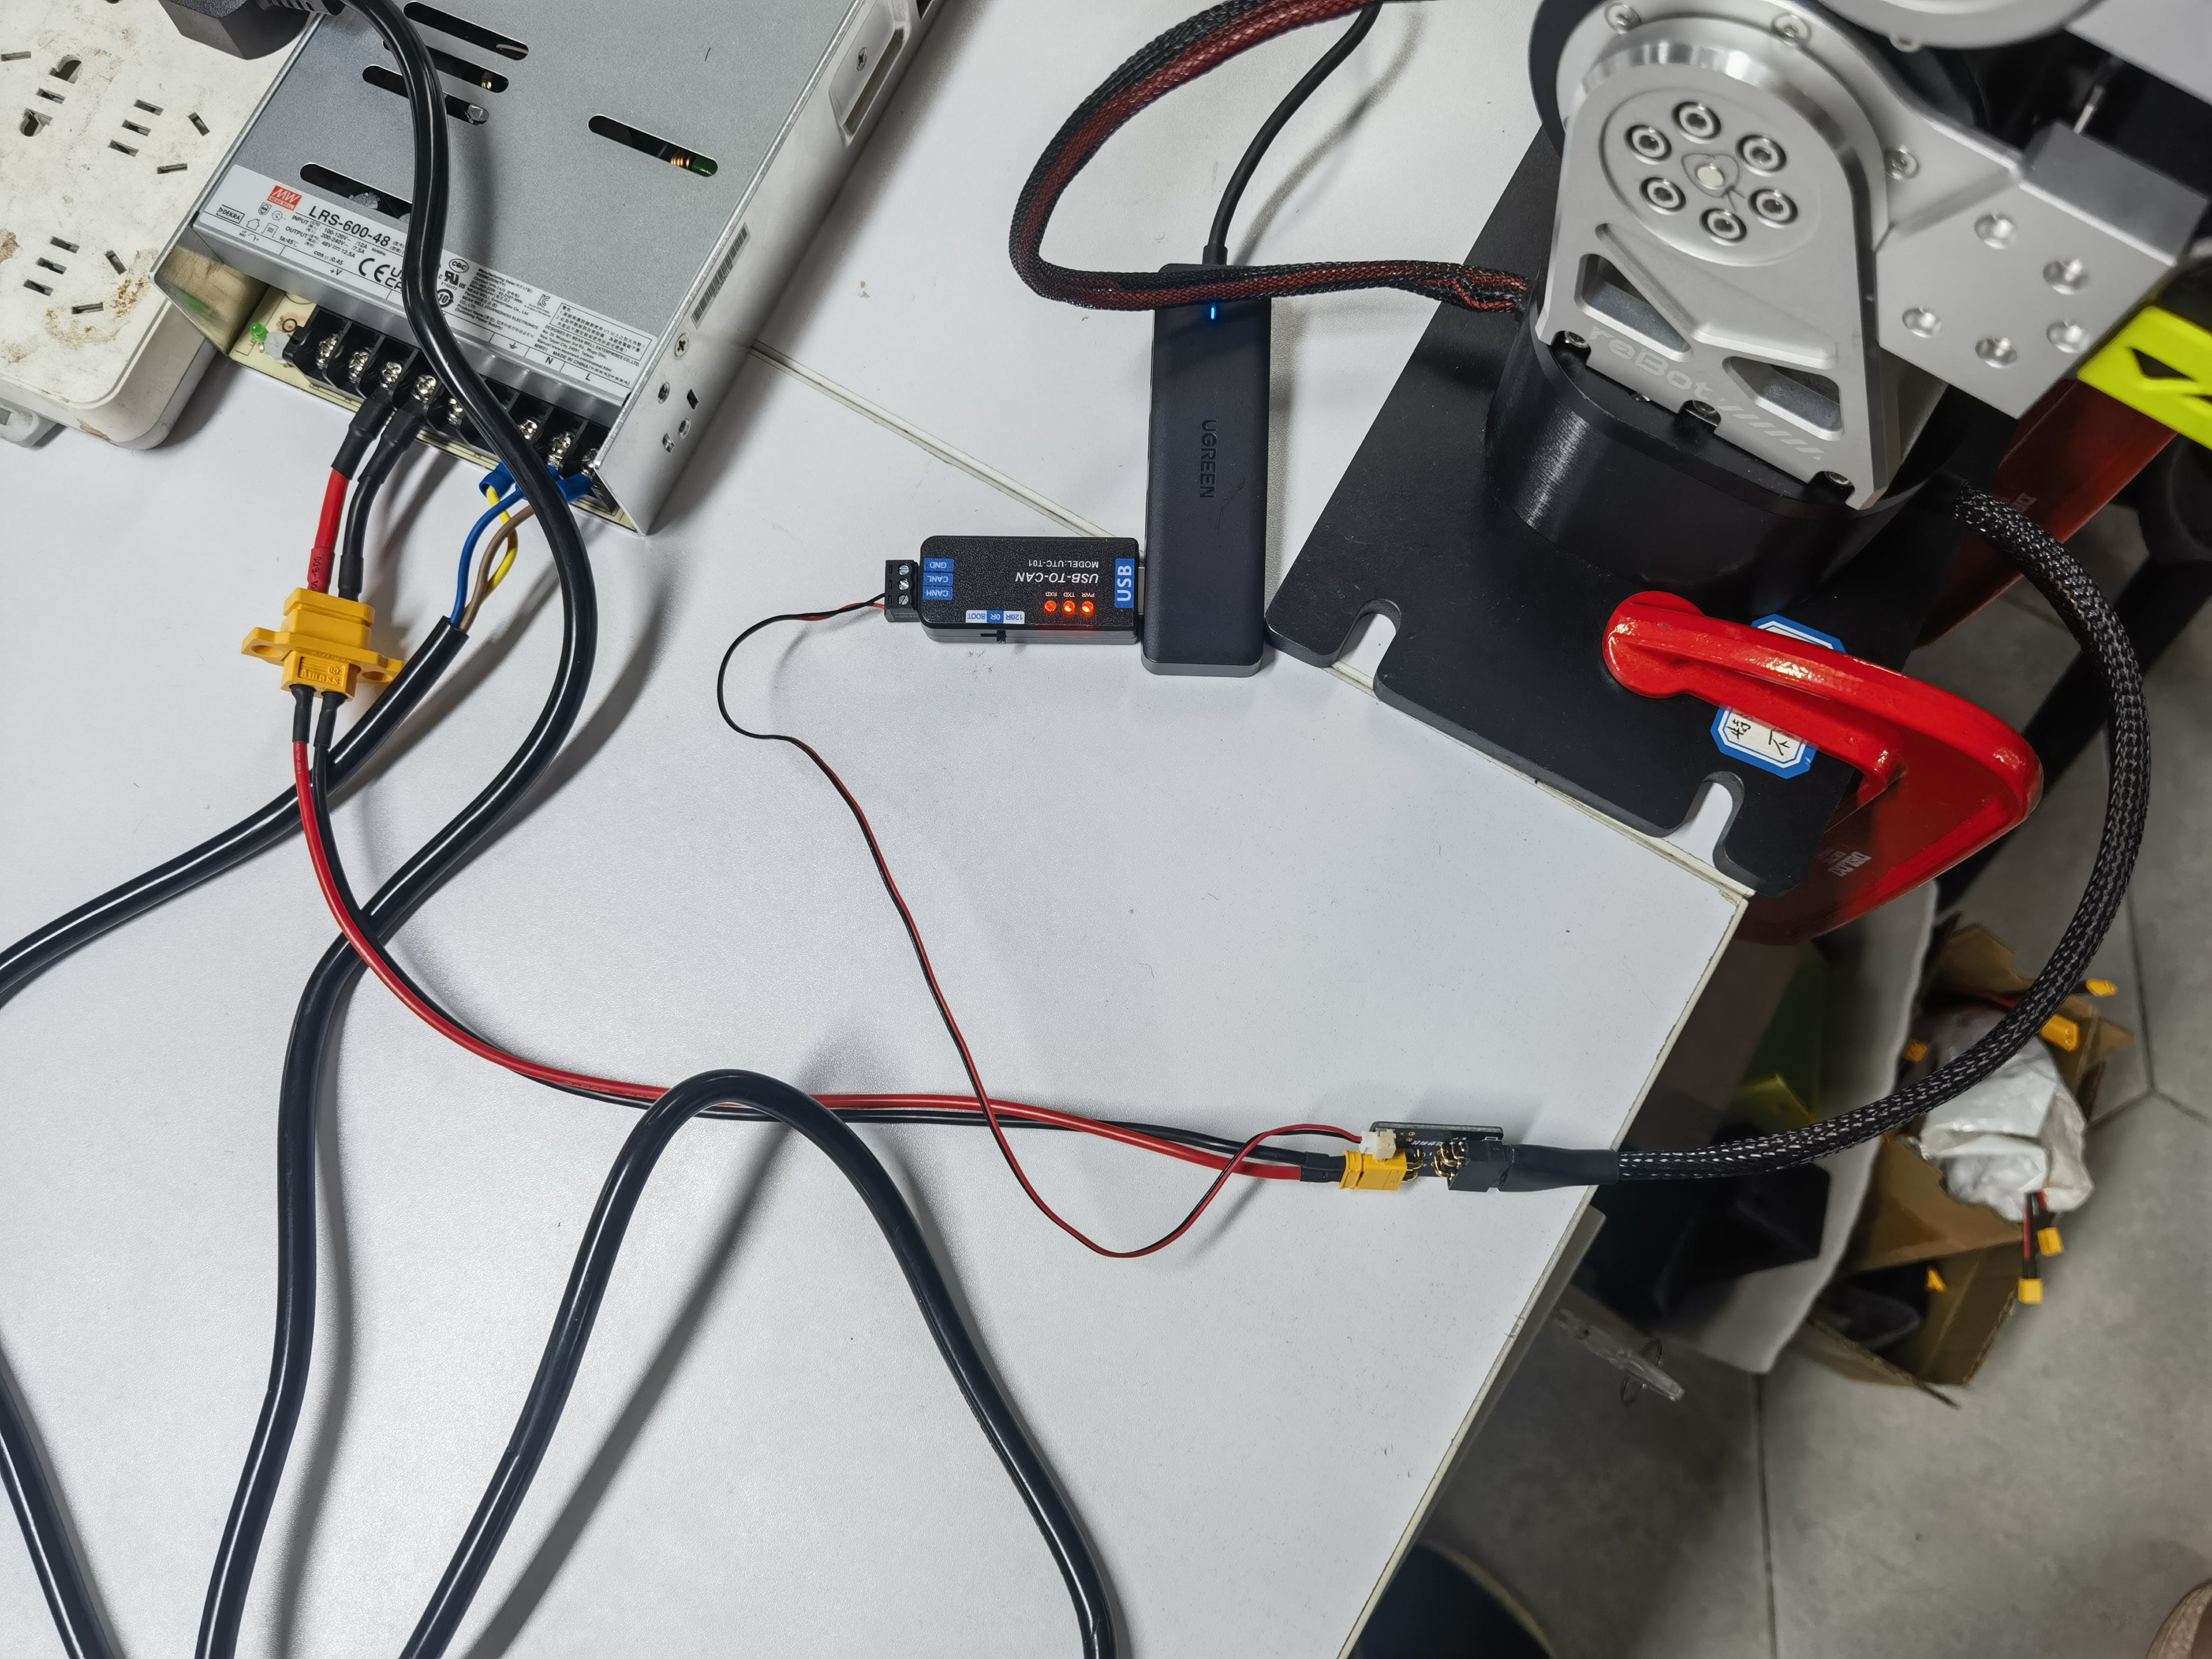
# Check the CAN interface status
ip link show can0

# Bring up the CAN interface with a bitrate of 1000000
sudo ip link set can0 up type can bitrate 1000000 restart-ms 100
Elige uno de los siguientes modos. Son opciones independientes y no es necesario ejecutarlas en secuencia.
Modo de prueba de articulaciones (isaacsim_joint_test_sender)
No se requiere hardware físico. Se envía continuamente una trayectoria de articulaciones predefinida para verificar la comunicación con el receptor de Isaac Sim.
cd reBotArm_Isaacsim
uv run python isaacsim_joint_test_sender.py
El emisor interpola continuamente entre varias configuraciones de articulaciones predefinidas y las transmite a Isaac Sim. No lee el YAML de hardware, por lo que no se requieren ni set_hw_rs.py ni CAN.
Modo de cinemática inversa (isaacsim_ik_sender)
Introduce una pose del efector final (posición/orientación). El solucionador de IK calcula la configuración de articulaciones y mueve el brazo robótico en Isaac Sim. load_robot_model() lee el submódulo rebotarm.yaml, así que cambia primero a RS:
cd reBotArm_Isaacsim
python set_hw_rs.py
uv run python isaacsim_ik_sender.py
Formato de entrada (un comando por línea):
x y z                       # Position (meters), keep current orientation
x y z r p y                 # Position + orientation (meters/degrees)
q j1 j2 j3 j4 j5 j6         # Send joint angles directly (degrees)
gripper <0~1>               # Update gripper only
Modo de planificación de trayectoria (isaacsim_traj_sender)
Añade planificación de trayectoria en el espacio de articulaciones (MIN_JERK) sobre la IK para un movimiento suave del robot. También utiliza load_robot_model() con ese YAML, así que cambia primero a RS:
cd reBotArm_Isaacsim
python set_hw_rs.py
uv run python isaacsim_traj_sender.py
Formato de entrada (un comando por línea):
x y z                       # Position (meters)
x y z r p y                 # Position + orientation (meters/degrees)
q j1 j2 j3 j4 j5 j6         # Send joint angles directly (degrees)
gripper <0~1>               # Update gripper only
speed <scale>               # Adjust trajectory duration scaling
resync                      # Re-read the current joint state from Isaac Sim
Modo de compensación de gravedad con asa (gravity_joint_sender)
Diseñado para brazos robóticos modificados (gripper retirado y asa instalada). El robot puede guiarse manualmente mientras Isaac Sim sigue el movimiento.
cd reBotArm_Isaacsim
python set_hw_rs.py
./run_sender.sh
Comportamiento esperado:
set_hw_rs.pyapunta el submódulorebotarm.yamlarebotarm_rs.yamlpara que los motores y el modelo de gravedad compartan un único YAML (cambio local; no hacer commit)- El brazo físico se conecta e inicia aguas arriba
GravityCompensation(mismo MIT +g(q)feed-forward queexample/9) - El brazo puede moverse libremente a mano
- Este script solo reenvía ángulos de articulaciones a Isaac Sim por UDP a 60 Hz
- No ejecutes también aguas arriba
example/9al mismo tiempo; ambos procesos competirían por el CAN
Compensación de gravedad y asistencia de gripper (gravity_gripper_assist)
Mueve manualmente un brazo RS y su gripper acoplado mientras los reflejas en Isaac Sim.
Ejecuta la comprobación del modelo desde la raíz del proyecto; no se conecta a CAN:
cd reBotArm_Isaacsim
python set_hw_rs.py
uv run python gravity_gripper_assist.py --check
Inicia el receptor de Isaac Sim, asegúrate de que can0 esté disponible, fija y soporta el brazo, y detén otros programas que usen CAN. El gripper tiene por defecto 0 rad cerrado y 5 rad abierto; estos deben coincidir con la calibración de cero del brazo.
Inicia el brazo físico desde la misma terminal; este comando controla los motores:
uv run python gravity_gripper_assist.py
Si los extremos difieren, establece los valores medidos en radianes con --closed-rad y --open-rad. Introduce assist, open, close o hold para controlar el gripper; introduce quit o pulsa Ctrl+C para detener.
Modo de mapeo real-a-sim (joint_reader_sender)
Lee solo los ángulos de articulaciones y refleja el estado del robot físico en Isaac Sim. Este modo está pensado para visualización mientras el robot real es controlado por otra aplicación. RebotArm() lee el submódulo rebotarm.yaml, así que cambia primero a RS:
cd reBotArm_Isaacsim
python set_hw_rs.py
uv run python joint_reader_sender.py
Comportamiento esperado:
set_hw_rs.pycambia la configuración del motor a RS (cambio local; no hacer commit)- Leer solo los ángulos de articulaciones (modo de retroalimentación pasiva), sin enviar ningún comando de control
- Transmitir continuamente los ángulos de articulaciones por UDP a 60 Hz
- Visualizar el robot físico en Isaac Sim mientras es controlado por otro proyecto
Protocolo de comunicación
UDP JSON sobre el puerto 127.0.0.1:5005.
Carga útil del emisor (por frame):
{
  "sequence": 123,
  "timestamp": 1718000000.123,
  "joint_positions": [0.0, 0.1, 0.2, -0.1, 0.0, -0.02],
  "gripper_position": 0.05
}
| Campo | Tipo | Descripción |
|---|---|---|
sequence | int | Número de secuencia de frame incremental |
timestamp | float | Marca de tiempo Unix (segundos) |
joint_positions | float[6] | Primeras seis posiciones de articulaciones (rad) |
gripper_position | float | Posición objetivo del dedo del gripper (m); cada emisor la calcula con su propio mapeo (ver más abajo) |
Canal de control del gripper:
El receptor aplica la gripper_position recibida directamente como objetivo de posición de ambas articulaciones prismáticas de los dedos, recortada por dedo a [0, upper limit] (límites superiores USD: 0.05 m en ambos dedos; los dedos son accionados 1:1 por un motor a través de un único piñón). No hay escalado adicional en el lado del receptor. Los emisores mapean su entrada a gripper_position de la siguiente manera:
| Emisor | Mapeo a gripper_position (m) |
|---|---|
gravity_joint_sender | gripper_q × 0.03 (GRIPPER_POSITION_SCALE = 0.03) |
joint_reader_sender | gripper_q × 0.007 (GRIPPER_POSITION_SCALE = 0.007) |
isaacsim_traj_sender | ratio × 0.045 (entrada gripper <0~1>, recortada a 0.045 m) |
isaacsim_ik_sender | ratio ∈ [0, 1] en bruto enviada como metros, por lo que cualquier ratio ≥ el límite superior de un dedo abre completamente ese dedo |
Parámetros de configuración
Emisor (gravity_joint_sender.py)
| Parámetro | Valor por defecto | Descripción |
|---|---|---|
| YAML de hardware | set_hw_rs.py → rebotarm_rs.yaml | RebotArm() lee el submódulo config/rebotarm.yaml; los motores y Pinocchio lo comparten |
ARM_JOINT_COUNT | 6 | Número de articulaciones del brazo |
DEFAULT_PORT | 5005 | Puerto UDP |
DEFAULT_SEND_HZ | 60.0 | Frecuencia de transmisión (Hz) |
GRIPPER_POSITION_SCALE | 0.03 | Factor de conversión de ángulo del gripper a posición |
position_alpha | 0.2 | Coeficiente del filtro pasa-bajos |
Receptor (isaacsim_joint_receiver.py)
| Parámetro | Valor por defecto | Descripción |
|---|---|---|
ARM_JOINT_COUNT | 6 | Número de articulaciones del brazo |
DEFAULT_PORT | 5005 | Puerto UDP |
DEFAULT_RENDER_HZ | 120.0 | Frecuencia de renderizado de la simulación (Hz) |
ROBOT_PRIM_PATH | /World/reBotArm | Ruta del Prim del robot en Isaac Sim |
ASSET_RELATIVE_PATH | usd/RS-rebot-dev-arm/RS-rebot-dev-arm.usda | Ruta relativa al recurso USD |
Resolución de problemas
OSError: [Errno 98] Address already in use
El puerto 5005 ya está ocupado. Busca y termina el proceso que está usando el puerto:
# Find the process using port 5005
sudo lsof -i :5005

# Terminate the process (replace PID with the actual process ID)
kill <PID>
Recurso de Isaac Sim no encontrado
Verifica que el recurso USD exista y que REPO_ROOT esté configurado correctamente:
ls usd/RS-rebot-dev-arm/RS-rebot-dev-arm.usda
Bus CAN no listo
Asegúrate de que la interfaz CAN esté activa y configurada con la tasa de bits correcta:
can_restart can0

# Verify the bitrate
ip -details link show can0 | grep bitrate
Ángulos de las articulaciones no se sincronizan
- Verifica que tanto el emisor como el receptor estén usando el puerto
5005. - Comprueba que el registro del emisor muestre continuamente
[send]. - Comprueba que el registro del receptor muestre continuamente
[recv]. - Prueba
isaacsim_joint_test_sender.pypara descartar problemas relacionados con el hardware.
Componentes y entornos de Python
| Componente | Entorno de Python | Script de inicio |
|---|---|---|
| Emisor (Robot físico) | entorno uv reBotArm_control_py | run_sender.sh |
| Emisor (Modo de prueba) | entorno uv reBotArm_control_py | isaacsim_joint_test_sender.py |
| Receptor | Python oficial de Isaac Sim (python.sh) | run_isaacsim_receiver.sh |
Soporte técnico y debate sobre el producto
Gracias por elegir nuestros productos. Estamos aquí para ofrecerte diferentes tipos de soporte y garantizar que tu experiencia con nuestros productos sea lo más fluida posible. Ofrecemos varios canales de comunicación para adaptarnos a distintas preferencias y necesidades.