reBot Arm B601-RS Pinocchio & MeshCat


Brazo robótico de 6 GDL · Soporte multi-motor · Solucionador de cinemática · Planificación de trayectorias · Totalmente de código abierto
Pinocchio es una biblioteca de código abierto para el análisis y la optimización de la dinámica de robots. Proporciona cinemática directa/inversa eficiente, cálculo de dinámica y planificación de trayectorias.
MeshCat es una herramienta de visualización 3D basada en la web que puede mostrar en tiempo real los estados del robot y las trayectorias de movimiento.
Este proyecto combina las potentes capacidades de cálculo de Pinocchio con la visualización intuitiva de MeshCat, proporcionando un conjunto completo de herramientas de análisis y depuración de cinemática para el reBot Arm B601-RS.
Características del proyecto
-
Análisis de cinemática completo Admite cálculos de cinemática directa (FK) y cinemática inversa (IK), lo que permite resolver en tiempo real la pose del efector final del brazo robótico.
-
Visualización 3D en tiempo real Muestra en tiempo real el estado del brazo robótico y las trayectorias de movimiento en el navegador a través de MeshCat, sin software adicional.
-
Planificación y seguimiento de trayectorias Implementa planificación de trayectorias geodésicas en SE(3), con soporte para control de seguimiento CLIK (Cinemática Inversa en Bucle Cerrado).
-
Control de compensación de gravedad Calcula los pares de gravedad de las articulaciones basándose en el modelo dinámico de Pinocchio, logrando un efecto de "flotación" para el brazo robótico. Admite versiones básica y con bloqueo de velocidad del efector final.
-
Control de motor en múltiples modos Admite modos de control MIT, POS_VEL y VEL, compatible con los protocolos de motor Damiao y Robostride.
-
Código abierto y extensible Todo el código es de código abierto, lo que permite a los usuarios personalizar algoritmos de control y efectos de visualización según sus necesidades.
Especificaciones
El hardware para este tutorial es proporcionado por Seeed Studio
| Parámetro | Especificación |
|---|---|
| Modelo de brazo robótico | reBot Arm B601-RS Kit ensamblado con pinza |
| Grados de libertad | 6+1 (con pinza) |
| Alcance | 754.7 mm (con pinza) / 587.5 mm (sin pinza) |
| Capacidad de carga | Carga nominal 2.5 kg / Carga máxima 5 kg |
| Rango de movimiento de las articulaciones | J1: ±150° / J2: 220° ~ 0° / J3: 220° ~ 0° / J4: ±90° / J5: ±90° / J6: ±180° / Pinza: 345° ~ 0° |
| Repetibilidad | 0.1 mm |
| Peso propio | 6.7 kg |
| Servomotores | RobStride 06 × 3 / RobStride 00 × 4 |
| Comunicación | Bus CAN @ 1 Mbps |
| Tensión de funcionamiento | CC 48V |
| Fuente de alimentación | CC 48V 15A |
| Temperatura de funcionamiento | -20°C ~ 50°C |
| Método de control | PC |
Plataformas de software compatibles
| Plataforma | Estado de soporte |
|---|---|
| ROS1 | ✅ |
| MoveIt1 | ✅ |
| ROS2 | ✅ |
| MoveIt2 | ✅ |
| Python | ✅ |
| LeRobot | ✅ |
| Isaac Sim | ✅ |
| Pinocchio | ✅ |
Parámetros de los motores de las articulaciones
| Parámetro | RobStride 00 | RobStride 06 |
|---|---|---|
| Tensión nominal | 48V | 48V |
| Corriente nominal | 4.7 Apk ± 10% | 14.3 Apk ± 10% |
| Corriente pico | 15.5 Apk ± 10% | 57 Apk ± 10% |
| Par nominal | 5 N.m | 11 N.m |
| Par pico | 14 N.m | 36 N.m |
| Velocidad nominal | 100 rpm ± 10% | 100 rpm ± 10% |
| Velocidad máxima en vacío | 315 rpm ± 10% | 480 rpm ± 10% |
| Relación de reducción | 10 : 1 | 9 : 1 |
| Pares de polos | 28 | — |
| Inductancia del motor | 750 ± 20 μH | 0.165 mH ± 10% |
| Resistencia de línea | 1.5 ± 10% Ω | 0.23 ± 10% Ω |
| Diámetro exterior | 57 mm | 82 mm |
| Altura | 51 ± 1 mm | 49 ± 0.5 mm |
| Peso del motor | 310 g ± 3 g | 621 g |
| Resolución del codificador | 14 bit (absoluto de una vuelta) | |
| Número de codificadores | 2 | |
| Tipo de codificador | Codificador magnético (una vuelta) | |
| Interfaz de control | CAN @ 1 Mbps | |
| Interfaz de depuración | UART @ 921600 bps | |
| Modos de control | Modo MIT / Modo de velocidad / Modo de posición / Modo de par | |
| Protección | Protección contra sobretemperatura: la temperatura del termistor del motor supera los 145°C Protección contra subtensión: tensión del motor por debajo de la tensión de protección 12V |
Lista de materiales (BOM)
| Componente | Cantidad | Incluido |
|---|---|---|
| Brazo robótico reBot Arm B601-RS | 1 | ✅ |
| CANABLE | 1 | ✅ |
| Adaptador de corriente (CC 48V 15A) | 1 | ✅ |
| Cable USB-C | 1 | ✅ |
| Pinza | 1 | ✅ |
Requisitos del entorno
Antes de continuar con este tutorial, debes completar de principio a fin el documento reBot Arm B601-RS Quick Start, incluyendo:
- Desempaquetado del hardware, cableado y lista de verificación de encendido
- Puesta en marcha del canal CAN (
can0@ 1 Mbps) y permisos del dispositivo (sudo chmod 666 /dev/can0) - Calibración a cero de todas las articulaciones (
2_zero_and_read.py) y verificación de que el brazo puede ser controlado en modo MIT / POS_VEL
Este tutorial asume que el brazo ya responde en el bus CAN, que las articulaciones están puestas a cero y que el operador está familiarizado con los límites de seguridad (mantenerse dentro del 70% del espacio de trabajo de alcance del brazo). Saltarse la guía de inicio rápido puede provocar motores mal configurados, articulaciones bloqueadas o caídas del brazo.
| Elemento | Requisito |
|---|---|
| Python | 3.10+ |
| Sistema operativo | Ubuntu (se recomienda Ubuntu 24.04 LTS) |
| Interfaz de comunicación | Interfaz CAN (can0) |
| Fuente de alimentación | CC 48V 15A |
Mientras el brazo robótico esté ejecutando ejemplos, debe operar dentro del 70% del espacio de trabajo de alcance del brazo. Permanecer fuera del espacio de trabajo durante un período prolongado hará que el motor de la segunda articulación entre en protección por bloqueo, lo que provocará la caída del brazo.
Pasos de instalación
Instalar uv (si no está instalado)
Paso 1
curl -LsSf https://astral.sh/uv/install.sh | sh
Después de la instalación, ejecuta el siguiente comando para verificar que uv está disponible:
uv --version
Si la instalación se realizó correctamente, deberías ver una salida similar a la siguiente (la versión y la plataforma pueden diferir):
uv 0.11.31 (x86_64-unknown-linux-gnu)
Sincronizar el entorno (instalar todas las dependencias)
Paso 2
git clone https://github.com/Seeed-Projects/reBotArm_control_py.git
cd reBotArm_control_py
uv sync
uv sync creará automáticamente un entorno virtual (si no existe) e instalará todas las dependencias basándose en pyproject.toml y uv.lock.
Cambiar a la configuración de hardware RS
Paso 3
Este Wiki es para reBot Arm B601-RS. Antes de ejecutar cualquier ejemplo, cambia la configuración de hardware en config/rebotarm.yaml de la versión DM a la versión RS:
# Before modification
hardware_yaml: "rebotarm_dm.yaml"

# After modification
hardware_yaml: "rebotarm_rs.yaml"
Si no se modifica esta configuración, el programa se comunicará usando el protocolo de motor Damiao, lo que hará que los motores RS no se reconozcan o no funcionen correctamente.
Configurar el canal CAN
Paso 4
Antes de ejecutar ejemplos de control en máquina real y depurar motores, necesitas configurar el canal CAN (para PCAN-USB, debes configurarlo de nuevo después de reconectar):
# PCAN-USB should usually appear directly as can0 or can1
sudo modprobe peak_usb
ip -br link

# If can0 appears, set the bitrate
sudo ip link set can0 down 2>/dev/null
sudo ip link set can0 type can bitrate 1000000
sudo ip link set can0 up    # Bring up can0
Herramientas de depuración (usar solo cuando ocurra una excepción)
Consola de un solo motor — Robostride RS06 (0x01rs06_test.py)
Usa directamente el SDK de motorbridge para pruebas de un solo motor Robostride RS06. Los motores RS06 se comunican mediante bus CAN.
Comando de ejecución:
uv run python example/0x01rs06_test.py
Comandos interactivos:
| Comando | Descripción |
|---|---|
enable / disable | Habilitar/Deshabilitar |
set_zero | Establecer la posición cero por software |
state | Ver el estado actual |
ping | Hacer ping al motor para obtener respuesta |
clear_error | Borrar errores del motor |
mode <mit/posvel/vel> | Cambiar el modo de control |
mit <pos> [vel] [kp] [kd] | Comando en modo MIT |
posvel <pos> [vlim] | Comando en modo POS_VEL |
vel <velocity> | Comando en modo de velocidad pura |
read_param <id> [type] | Leer parámetros del motor |
write_param <id> <value> [type] | Escribir parámetros del motor |
loop | Entrar en modo de control en bucle |
q / quit | Salir |
Nota: Los motores Robostride usan la interfaz CAN (por defecto can0), con el ID de host/feedback por defecto en 0xFD. Durante las pruebas del motor, es necesario deshabilitar primero el motor y luego volver a habilitarlo para permitir la lectura y el control normales.
Calibración de cero y monitorización de ángulo (2_zero_and_read.py)
Establece automáticamente todas las posiciones cero de las articulaciones y muestra los ángulos de las articulaciones en tiempo real.
Comando de ejecución:
uv run python example/2_zero_and_read.py

# Example output
-0.12  +0.23  -6.42  +41.74  -0.45  -0.01  -0.01
Ajuste de parámetros del controlador MIT / POS_VEL
Esta sección explica cómo modificar los parámetros del controlador para cada articulación del brazo en modo MIT y modo POS_VEL, y cómo hacer que los cambios entren en vigor.
Los parámetros adecuados solo se pueden obtener mediante ajuste sobre el hardware. Esta sección solo cubre: dónde residen los parámetros, qué controla cada campo y cómo hacer efectivos los cambios y verificarlos. Para estrategias de ajuste específicas (por ejemplo, prueba y error, Ziegler‑Nichols), consulta referencias generales de control de motores.
Ubicación del archivo de configuración
| Versión de hardware | Archivo de configuración del motor | Entrada de conmutación |
|---|---|---|
| reBot Arm B601-RS (este documento) | config/rebotarm_rs.yaml | Establece hardware_yaml: "rebotarm_rs.yaml" en config/rebotarm.yaml |
| reBot Arm B601-DM | config/rebotarm_dm.yaml | Establece hardware_yaml: "rebotarm_dm.yaml" en config/rebotarm.yaml |
rebotarm.yaml directamenteEse archivo solo contiene una única línea hardware_yaml: ...; todos los parámetros del motor residen en rebotarm_rs.yaml / rebotarm_dm.yaml.
Estructura del archivo de configuración
Cada articulación tiene su propia entrada, agrupada por modo de control:
joints:
  - name: joint1
    motor_id: 0x01
    feedback_id: 0xFD
    model: "rs-06"
    vendor: "robstride"
    MIT:
      kp: 50.0
      kd: 3.0
    POS_VEL:
      vel_kp: 12.0
      vel_ki: 0.1
      pos_kp: 13.0
      vlim: 10.0
  # ... joint2 ~ joint6 follow the same structure ...
Cómo localizar:
- Por nombre de articulación: para modificar una articulación, encuentra el bloque
- name: jointX; - Por modo: bajo esa articulación,
MIT:contiene los parámetros del modo MIT,POS_VEL:contiene los parámetros del modo POS_VEL; - El modo actual determina qué conjunto se envía: el script cambia de modo mediante
mode mit/mode posvel; el motor realmente recibe los parámetros bajo el sub‑bloque correspondiente.
Significado de los campos en modo MIT
| Campo | Función |
|---|---|
kp | Ganancia proporcional del lazo de posición: la "rigidez" del seguimiento de la posición objetivo. |
kd | Ganancia de amortiguamiento del lazo de velocidad: suprime las oscilaciones causadas por el error de posición. |
Significado de los campos en modo POS_VEL
| Campo | Función |
|---|---|
vel_kp | Ganancia proporcional del lazo de velocidad. |
vel_ki | Ganancia integral del lazo de velocidad. |
pos_kp | Ganancia proporcional del lazo de posición (funciona con vlim para el control híbrido posición‑velocidad). |
vlim | Límite de velocidad, limita la velocidad máxima de movimiento. |
Los motores Damiao (DM) y Robostride (RS) usan unidades diferentes a nivel de protocolo, por lo que el mismo nombre de campo no tiene comparabilidad entre fabricantes. Modificar vel_kp de RS y modificar vel_kp de DM significan cosas diferentes. Interpreta cada YAML según su propio orden de campos, no compares valores entre archivos de configuración.
Cambios grandes de kp / kd en varias articulaciones pueden causar oscilación inmediata, sobrecorriente o colisiones con topes mecánicos si alguna dirección o signo de articulación es incorrecto. Antes de ajustar, despeja el espacio de trabajo del brazo y planea probar una sola articulación y un solo modo a la vez, en pequeños pasos.
Procedimiento de edición
-
Detén cualquier script en ejecución. El motor está habilitado cuando editas el YAML, los cambios no entran en vigor inmediatamente y es fácil provocar comportamientos inconsistentes.
-
Edita el archivo YAML correspondiente:
# Example for RS
vim config/rebotarm_rs.yaml- Cambia solo la articulación que necesitas ajustar (por ejemplo,
joint1); deja sin tocar las articulaciones no relacionadas; - Dentro de una articulación, cambia solo el modo que necesitas ajustar (MIT o POS_VEL); no modifiques los campos del otro modo sin motivo.
- Cambia solo la articulación que necesitas ajustar (por ejemplo,
-
Conserva la indentación YAML: 2 espacios por nivel, claves separadas de los valores por
:. Una indentación incorrecta hace que falle el análisis deyaml.safe_load, y todos los parámetros volverán a los valores por defecto. -
Reinicia el script después de guardar. El YAML se lee una vez al inicio del script; las ediciones en tiempo de ejecución no surten efecto inmediatamente.
-
Verificación de una sola articulación: usa un script como demo3 (MIT) / demo4 (POS_VEL) para verificar el cambio con un pequeño movimiento de una sola articulación antes de hacer una prueba con todo el brazo.
Verificar que el cambio haya entrado en vigor
-
Observación en tiempo de ejecución: habilita el motor en demo3 / demo4 y comprueba
state; si los parámetros parecen sin cambios o el motor se comporta exactamente igual que antes, el YAML se editó incorrectamente o fue sobrescrito por los valores por defecto. -
Auto‑comprobación del YAML: analízalo directamente con Python e imprime los campos de una articulación para confirmar que los valores coinciden con lo que acabas de escribir:
uv run python -c "import yaml; print(yaml.safe_load(open('config/rebotarm_rs.yaml'))['joints'][0])" -
Reversión rápida:
git checkout config/rebotarm_rs.yamlrestaura los valores por defecto del repositorio.
Pruebas de control básicas
Control completo de articulaciones en modo MIT
Demo 3 · 3_mit_control.py
Todas las articulaciones usan de forma uniforme el modo MIT, enviando comandos de control de forma síncrona en cada ciclo.
Entrada: Todos los ángulos de las articulaciones (grados), separados por espacios. Si se configura una pinza, se requiere un ángulo adicional para la pinza.
Este ejemplo envía los ángulos objetivo de las articulaciones directamente a los motores, sin planificación de trayectoria ni de velocidad. Un cambio grande del objetivo puede causar un movimiento repentino a alta velocidad y activar la protección por sobrecorriente.
- Este ejemplo no es obligatorio para completar el tutorial. Si tu objetivo es un movimiento seguro y suave del brazo, omite este ejemplo y ve directamente a Control de trayectoria suave con IK (
8_arm_traj_control.py); - Ejecútalo solo cuando necesites verificar el control de articulaciones de bajo nivel en modo MIT. Comienza moviendo una articulación solo 5–10 grados, luego aumenta el cambio gradualmente después de confirmar la respuesta y la dirección;
- Despeja el espacio de trabajo del brazo antes de ejecutarlo y asegúrate de poder cortar la alimentación inmediatamente.
Mostrar instrucciones de ejecución (opcional)
Comando de ejecución:
uv run python example/3_mit_control.py
> 30 0 0 0 0 0 # Control motor 1 to rotate 30 degrees
> state
  pos (deg): ['+29.99', '+0.00', '-45.00', '+0.00', '+0.00', '+0.00']
> q # Exit system
Control completo de articulaciones en modo POS_VEL (opcional)
Demo 4 · 4_pos_vel_control.py
Este ejemplo actualiza directamente el objetivo de posición de cada articulación y no incluye una planificación de trayectoria completa. En el reBot Arm B601-RS, el modo POS_VEL (posición‑velocidad) también requiere un ajuste de parámetros por separado para obtener buenos resultados; sus parámetros por defecto suelen ser menos suaves que los de un modo MIT correctamente ajustado.
Este ejemplo no es obligatorio para completar el tutorial. A menos que necesites específicamente depurar el modo POS_VEL, omite este ejemplo y ve directamente a Control de trayectoria suave con IK (8_arm_traj_control.py). Si lo ejecutas, usa solo cambios pequeños de objetivo y mantén a las personas y al equipo fuera del espacio de trabajo del brazo.
Introduce ángulos objetivo para todas las articulaciones para controlar los motores en el modo híbrido POS_VEL (posición‑velocidad). Cuando está bien ajustado, este modo puede limitar la velocidad usada para alcanzar un ángulo objetivo; el ejemplo en sí no proporciona una planificación de trayectoria suave completa. Comando de ejecución:Mostrar instrucciones de ejecución (opcional)
uv run python example/4_pos_vel_control.py
> 30 0 0 0 0 0 # Control motor 1 to rotate 30 degrees
> state
  pos (deg): ['+29.99', '+0.00', '-45.00', '+0.00', '+0.00', '+0.00']
> q # Exit system
Pruebas de cinemática
Prueba de cinemática directa
Demo 5 · 5_fk_test.py
Calcular la pose del efector final a partir de los ángulos de las articulaciones.
Entrada: 6 ángulos de articulación (grados)
Salida:
- Posición del efector final (X, Y, Z) — unidad: metros
- Matriz de rotación (3×3)
- Ángulos de Euler (roll/pitch/yaw) — unidad: grados
Ejemplo:
uv run python example/5_fk_test.py
> 0 0 0 0 0 0
> 45 -30 15 -60 90 180
Prueba de cinemática inversa
Demo 6 · 6_ik_test.py
Resolver los ángulos de las articulaciones en función de la pose deseada del efector final.
Formato de entrada:
- Solo posición:
<x> <y> <z>(metros) - Posición + orientación:
<x> <y> <z> <roll> <pitch> <yaw>(grados)
Ejemplo:
uv run python example/6_ik_test.py
> 0.25 0.0 0.15              # Position only
> 0.25 0.0 0.15 0 0 0        # Position + orientation
Control de cinemática inversa en modo MIT (opcional)
Demo 7 · 7_arm_ik_control.py
Utiliza cinemática inversa (IK) en modo MIT para especificar las coordenadas 3D (X, Y, Z) y la orientación (ángulos de Euler) a las que debe moverse el efector final del brazo robótico.
Formato de entrada:
- Solo posición:
<x> <y> <z>(metros) - Posición + orientación:
<x> <y> <z> <roll> <pitch> <yaw>(grados) - Introducir
state: ver los valores actuales en radianes de cada articulación. - Introducir
end_state: ver las coordenadas actuales reales del efector final (m) y los ángulos de Euler (rad) en el espacio.
Este ejemplo envía la solución de IK directamente como objetivo de articulaciones, sin planificación de trayectoria ni de velocidad. Un gran cambio en la pose objetivo puede causar un movimiento repentino a alta velocidad y activar la protección por sobrecorriente.
- Este ejemplo no es necesario para completar el tutorial. En la mayoría de los casos, omite este ejemplo y utiliza la siguiente sección, Control de IK con trayectoria suave (
8_arm_traj_control.py), que incluye planificación de aceleración/desaceleración de mínimo tirón; - Ejecútalo solo cuando necesites comparar o depurar el control IK sin planificación de trayectoria. Mantén el primer objetivo dentro de 5–10 cm de la posición actual del efector final;
- Antes de ejecutarlo, confirma que la pose objetivo sea alcanzable, despeja el espacio de trabajo de personas y obstáculos y asegúrate de poder cortar la alimentación inmediatamente.
Mostrar instrucciones de ejecución (opcional)
Comando de ejecución:
uv run python example/7_arm_ik_control.py

#Usage A
> 0.3 0.0 0.4 # Position only (orientation defaults to 0), move the arm end-effector to 0.3 meters forward and 0.4 meters above.

#Usage B
> 0.3 0.0 0.4 0.0 0.0 0.5 # Control both position and orientation: move to the specified position while rotating the wrist yaw angle by 0.5 radians.

> ctrl + c # Exit system
Control de cinemática inversa con trayectoria suave (recomendado)
Demo 8 · 8_arm_traj_control.py
Utiliza cinemática inversa (IK) en modo MIT para planificar automáticamente una trayectoria de movimiento de aceleración/desaceleración uniforme o suave dentro del tiempo objetivo, evitando fuertes vibraciones en las articulaciones.
Formato de entrada:
- Solo posición:
<x> <y> <z>(metros) - Posición + orientación:
<x> <y> <z> <roll> <pitch> <yaw>(grados) - Posición + orientación + tiempo (por defecto 2.0):
<x> <y> <z> <roll> <pitch> <yaw> <time>(grados) - Introducir
state: ver los valores actuales en radianes de cada articulación. - Introducir
end_state: ver las coordenadas actuales reales del efector final (m) y los ángulos de Euler (rad) en el espacio.
Comando de ejecución:
uv run python example/8_arm_traj_control.py

#Usage A
> 0.3 0.0 0.4 # Position only, orientation defaults to 0, default movement time is 2.0 seconds

#Usage B
> 0.3 0.0 0.4 0.0 0.0 0.5 # Control both position and orientation: move to the specified position while rotating the wrist yaw angle by 0.5 radians, default movement time is 2.0 seconds

#Usage C
> 0.3 0.0 0.4 0.0 0.0 0.0 5.0 # Move the arm to the specific position and specify 5.0 seconds to slowly move there. (Note: If entering time, the preceding orientation parameters 0 0 0 cannot be omitted)

> ctrl + c # Exit system
Si notas que la pose leída del efector final difiere de la pose objetivo ordenada, y la pose en sí es alcanzable (no está fuera del espacio de trabajo, ni en una singularidad), es probable que el problema esté en los parámetros de tu controlador MIT / POS_VEL. En ese caso, consulta la sección anterior Ajuste de parámetros del controlador MIT / POS_VEL y ajusta manualmente kp / kd, etc. usando el enfoque de "una sola articulación, modo por modo, pasos pequeños"; una vez ajustado, vuelve a este ejemplo para verificar.
Pruebas de compensación de gravedad
Control de compensación de gravedad — Versión básica
Demo 9 · 9_gravity_compensation.py
Utiliza el modelo dinámico de Pinocchio para compensar la gravedad de las articulaciones.
Ley de control:
tau = g(q)          — Gravity feedforward
pos = current motor position   — Joint position follows current position
kp = 2,  kd = 1     — Unified stiffness/damping for all joints
Comportamiento esperado:
- El brazo robótico puede "flotar" en cualquier pose
- No caerá por su propio peso después de soltarlo
- Se puede mover manualmente a cualquier posición
Cuando detienes el script normalmente con Ctrl+C, primero detiene el control de compensación de gravedad y mantiene la pose actual con ganancias rígidas y alimentación anticipada de gravedad. Luego devuelve el brazo a cero mediante una trayectoria de mínimo tirón; solo después de que se completa el retorno a casa se desconecta y desactiva los motores.
El retorno automático a casa depende de la ejecución normal del programa, la comunicación y la alimentación. Mantén a las personas y los obstáculos fuera del espacio de trabajo del brazo y prepárate para sostener el brazo durante el retorno. Un fallo de comunicación, una pérdida inesperada de alimentación o una terminación forzada pueden impedir que la secuencia de protección se complete; corta la alimentación inmediatamente si se produce un movimiento anómalo.
Comando de ejecución:
uv run python example/9_gravity_compensation.py
Salida:
- Muestra en tiempo real el par deseado para cada articulación (N·m)
- Pulsa
Ctrl+Cpara detener y desconectar
Si algunas articulaciones están subcompensadas o sobrecompensadas debido a fricción estructural o diferencias de montaje, puedes aplicar un factor de escala adicional al elemento correspondiente del array tau_g en el código:
tau_g[x] *= y  # x is the joint motor id, y is the compensation factor, usually starting from 1
# This compensation is generally only used for joints 2 and 3
Por ejemplo, tau_g[2] *= 1.2 significa aumentar en un 20% el par de compensación de gravedad de la articulación 2. Se recomienda ajustar elemento por elemento en función del efecto real de flotación para evitar realizar cambios excesivamente grandes de una sola vez.
Control de compensación de gravedad — Versión con bloqueo de velocidad del efector final
Demo 10 · 10_gravity_compensation_lock.py
Basado en la compensación de gravedad básica, añade detección de velocidad del efector final y un mecanismo de bloqueo de ángulo de articulación.
Ley de control:
tau = g(q) + integral_term    — Gravity feedforward + integral term
pos = q_target                 — Target joint angle (locked or updated)
kp = 8.0,  kd = 1.0           — Enhanced stiffness/damping
Lógica de bloqueo:
- Cuando la velocidad lineal del extremo
||v_ee|| < 0.04 m/sy la velocidad angular||w_ee|| < 0.08 rad/s:- El ángulo de articulación objetivo
q_targetpermanece bloqueado - El brazo robótico se bloquea en la posición actual
- El ángulo de articulación objetivo
- Cuando la velocidad del extremo supera el umbral:
q_targetse actualiza al ángulo de articulación actual- Permite empujar manualmente para cambiar la posición
Comportamiento esperado:
- El brazo robótico se bloquea en la posición actual, requiriendo fuerza para cambiar el ángulo objetivo
- Más estable que la versión básica, adecuada para escenarios que requieren mantenimiento de la pose
Cuando detienes el script normalmente con Ctrl+C, primero detiene el control de compensación de gravedad y mantiene la pose actual con ganancias rígidas y alimentación anticipada de gravedad. Luego devuelve el brazo a cero mediante una trayectoria de mínimo tirón; solo después de que se completa el retorno a casa se desconecta y desactiva los motores.
El retorno automático a casa depende de la ejecución normal del programa, la comunicación y la alimentación. Mantén a las personas y los obstáculos fuera del espacio de trabajo del brazo y prepárate para sostener el brazo durante el retorno. Un fallo de comunicación, una pérdida inesperada de alimentación o una terminación forzada pueden impedir que la secuencia de protección se complete; corta la alimentación inmediatamente si se produce un movimiento anómalo.
Comando de ejecución:
uv run python example/10_gravity_compensation_lock.py
Salida:
- Muestra en tiempo real el estado de bloqueo (LOCKED / UPDATE)
- Velocidad lineal del extremo, velocidad angular
- Par de compensación de gravedad para cada articulación (N·m)
- Pulsa
Ctrl+Cpara detener y desconectar
Si algunas articulaciones están subcompensadas o sobrecompensadas debido a fricción estructural o diferencias de montaje, puedes aplicar un factor de escala adicional al elemento correspondiente del array tau_g en el código:
tau_g[x] *= y  # x is the joint motor id, y is the compensation factor, usually starting from 1
# This compensation is generally only used for joints 2 and 3
Por ejemplo, tau_g[2] *= 1.2 significa aumentar en un 20% el par de compensación de gravedad de la articulación 2. Se recomienda ajustar elemento por elemento en función del efecto real de flotación para evitar realizar cambios excesivamente grandes de una sola vez.
Configuración de la prueba de seguridad:
Puedes modificar la lista ENABLED_JOINTS en la parte superior del script para habilitar solo las articulaciones especificadas para las pruebas de seguridad:
ENABLED_JOINTS = ["joint1"] # Enable only joint1
Entorno de simulación
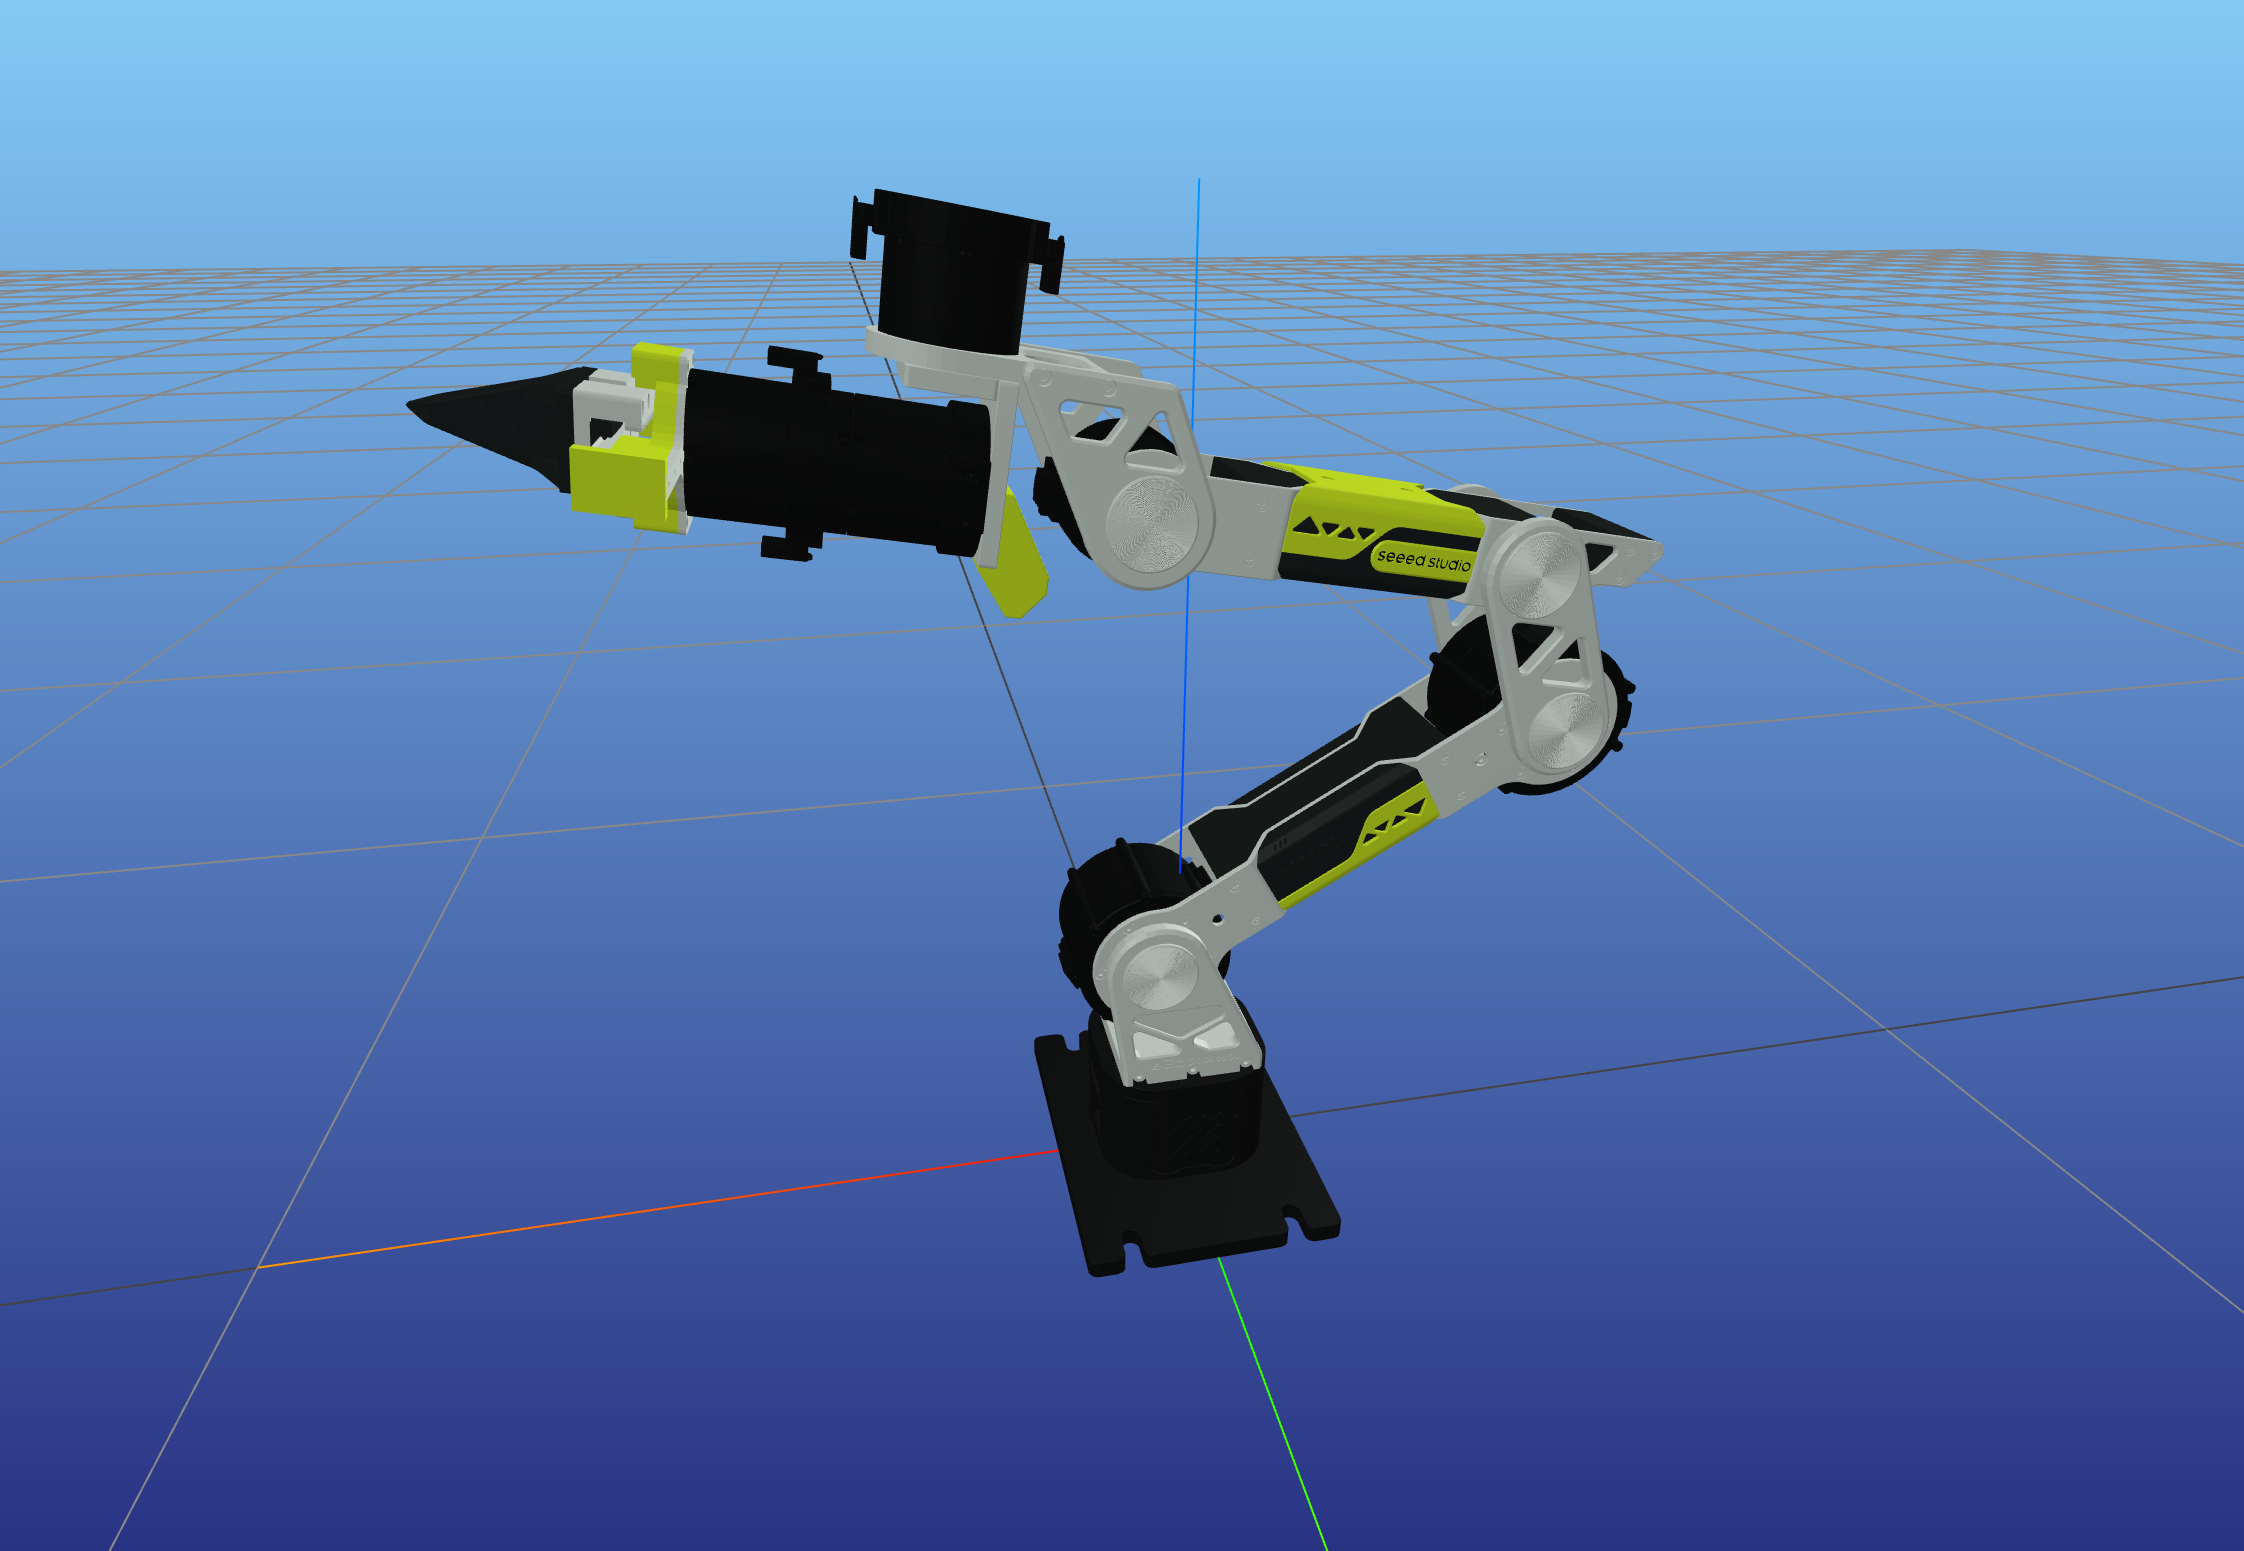
Después de iniciar una simulación, la terminal imprime la URL de acceso real. El valor predeterminado es http://127.0.0.1:7000/static/; si el puerto está ocupado, MeshCat intenta automáticamente el siguiente puerto, así que usa la URL impresa en la terminal.
Simulación de cinemática directa
Demostración de simulación 1 · sim/fk_sim.py
Simulación interactiva de cinemática directa, visualizando la pose del brazo robótico en MeshCat introduciendo ángulos de articulación.
Comando de ejecución:
uv run python example/sim/fk_sim.py
Comandos interactivos:
- Introduce 6 ángulos de articulación (grados), separados por espacios
- Ejemplo:
0 0 0 0 0 0 - Ejemplo:
45 -30 15 -60 90 -180 q/quit/exit: Salir
Características:
- Muestra en tiempo real la posición y orientación del efector final
- Admite entrada continua para probar diferentes poses
- Muestra información de la pose con formato
Simulación de cinemática inversa
Demostración de simulación 2 · sim/ik_sim.py
Simulación interactiva de cinemática inversa, resolviendo automáticamente los ángulos de articulación y visualizándolos para una pose objetivo.
Comando de ejecución:
uv run python example/sim/ik_sim.py
Formato de entrada:
- Solo posición:
x y z(metros) - Posición + orientación:
x y z roll pitch yaw(radianes)
Ejemplo:
> 0.25 0.0 0.25              # Position only
> 0.29545 0.0 0.28664 0 0.17453 0  # Position + orientation
Características:
- Determina automáticamente si la CI converge
- Muestra el número de iteraciones y el error
- Actualiza la pose del robot en tiempo real
Simulación de planificación de trayectoria
Demostración de simulación 3 · sim/traj_sim.py
Simulación de planificación de trayectoria geodésica en SE(3), incluyendo seguimiento CLIK y reproducción de animación en MeshCat.
Comando de ejecución:
uv run python example/sim/traj_sim.py
Comandos interactivos:
- Entrada:
x y z [roll pitch yaw](metros/radianes) - Pulsa Enter directamente para usar la configuración predeterminada
q: Salir
Características:
- Planifica desde la posición actual hasta la pose objetivo
- Usa un perfil de trayectoria de mínimo tirón (minimum jerk)
- Muestra estadísticas de la trayectoria en tiempo real
- Reproduce la animación de la trayectoria completa en MeshCat
- Muestra la trayectoria de referencia (gris) y la trayectoria real (verde)
Herramienta de visualización
Demostración de simulación 4 · sim/visualizer.py
[LINE_126>Wrapper del visualizador MeshCat, que proporciona una interfaz unificada de visualización del robot.
Funciones principales:
- Cargar el modelo URDF y mostrar el robot
- Dibujar trayectorias polilínea 3D (referencia/real)
- Mostrar la pose objetivo de CI (ejes de tres colores + esfera)
- Admitir reproducción de animación de trayectorias articulares
Ejemplo de uso:
from example.sim.visualizer import Visualizer
viz = Visualizer()
viz.update(q)  # Update robot pose
viz.draw_path(points, "path_name", color)  # Draw path
Preguntas frecuentes
-
Aparece el error
Permission deniedAsegúrate de ejecutarsudo chmod 666 /dev/ttyACM0(Damiao) osudo chmod 666 /dev/can0(Robostride) para establecer los permisos del dispositivo. -
La resolución de CI falla o los resultados son anormales Comprueba si la pose objetivo está dentro del espacio de trabajo del brazo robótico y asegúrate de que los límites de las articulaciones estén configurados correctamente.
-
El efecto de compensación de gravedad es deficiente Esto puede deberse a errores estructurales y a la precisión del mecanizado. La compensación de gravedad en este proyecto se basa en URDF y Pinocchio. Puedes intentar corregir el URDF con los parámetros que realmente hayas medido (puedes pedir ayuda a una IA para este paso).
-
Los motores Robostride no pueden leer el estado Problemas de configuración del protocolo interno en motorbridge pueden impedir que los motores RS consulten el estado como los motores DM. Por favor, juzga según los efectos de movimiento reales, o intenta usar el comando
pingpara confirmar la comunicación normal del motor. -
Cómo cambiar entre las configuraciones de motores Damiao y Robostride Modifica el archivo de configuración
config/rebotarm_dm.yaml(Damiao) oconfig/rebotarm_rs.yaml(Robostride) y carga la configuración correspondiente en el código. -
Si el brazo robótico permanece inmóvil más allá del 70% del espacio de trabajo de alcance del brazo durante un período prolongado, el motor de la segunda articulación entrará en protección por bloqueo
Apaga y enciende de nuevo el brazo robótico; el error de protección por bloqueo del motor de la segunda articulación se borrará automáticamente.
Contacto
- Soporte técnico: Submit Issue
- Repositorio del proyecto: GitHub
- Foro: Seeed Studio Forum