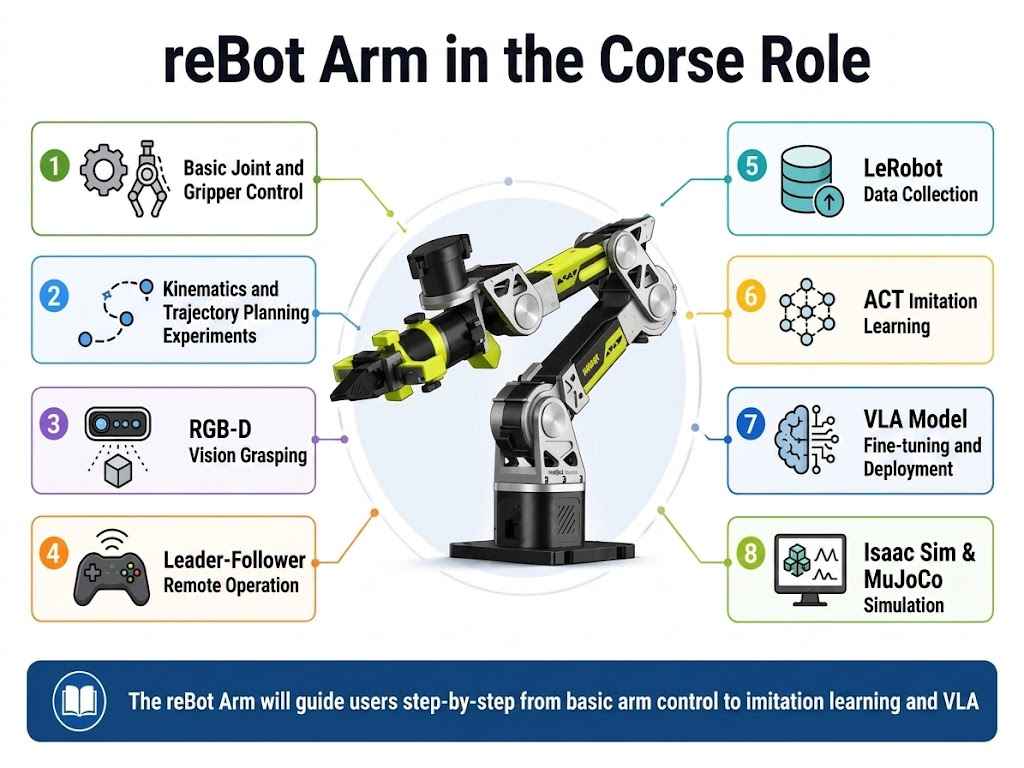
1. Conociendo los robots y la IA Física
Capítulo 1 del Curso para Principiantes de Seeed Physical AI: comprende qué son los robots y los brazos robóticos, los grados de libertad y la diferencia entre el control tradicional, el aprendizaje por imitación y VLA.
1.1 Objetivos de aprendizaje
1.1 Objetivos de aprendizaje
Después de completar este capítulo, deberías ser capaz de:
- Explicar los conceptos básicos de los robots y los brazos robóticos.
- Identificar articulaciones, eslabones, grados de libertad y efectores finales en un brazo robótico.
- Comprender la percepción, la toma de decisiones y el control en un sistema robótico.
- Distinguir entre brazos robóticos industriales y brazos robóticos de inteligencia encarnada.
- Distinguir entre control tradicional por programa, aprendizaje por imitación y VLA.
- Describir la composición de un sistema completo de brazo robótico de inteligencia encarnada.
- Comprender el papel de reBot Arm en todo el sistema de inteligencia encarnada.
1.2 ¿Qué es un robot?
1.2 ¿Qué es un robot?
Un robot no es simplemente una máquina que se parece a un humano. Desde una perspectiva funcional, un robot es un sistema que puede:
- Adquirir información sobre sí mismo o sobre su entorno;
- Realizar cómputo o toma de decisiones en función de objetivos;
- Cambiar su propio estado o el entorno circundante mediante actuadores.
Un sistema robótico normalmente se puede abstraer como:
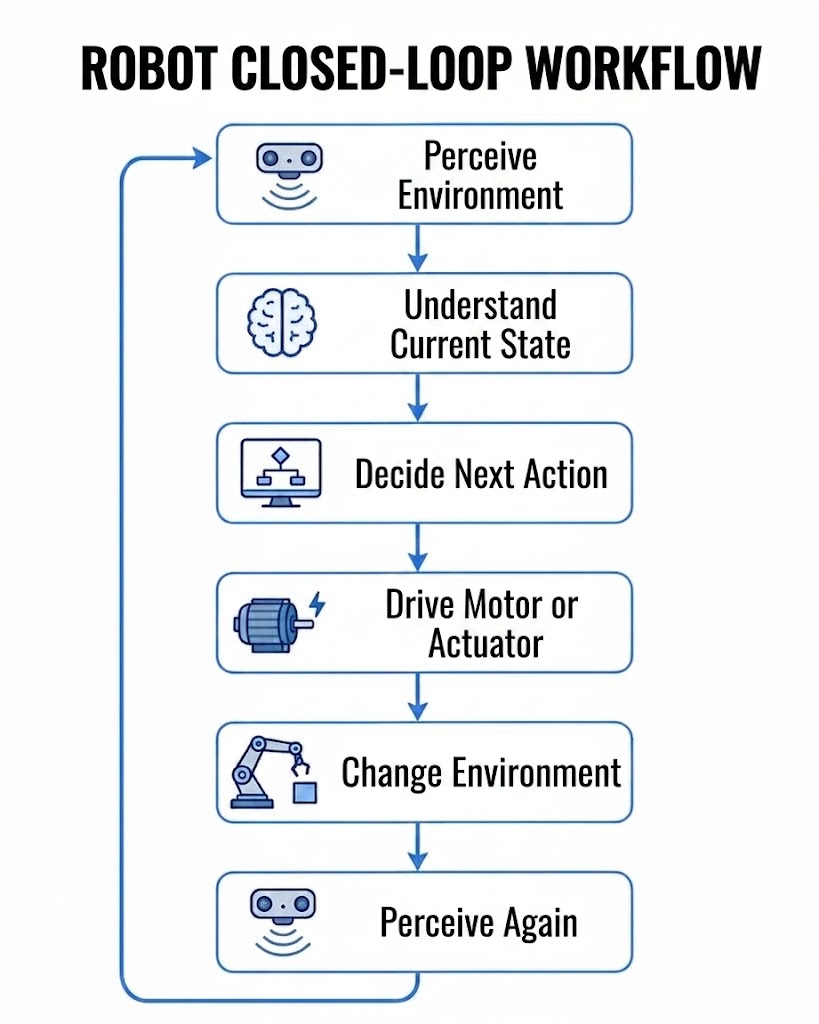
Por ejemplo, un robot de sobremesa para agarre necesita completar el siguiente proceso:
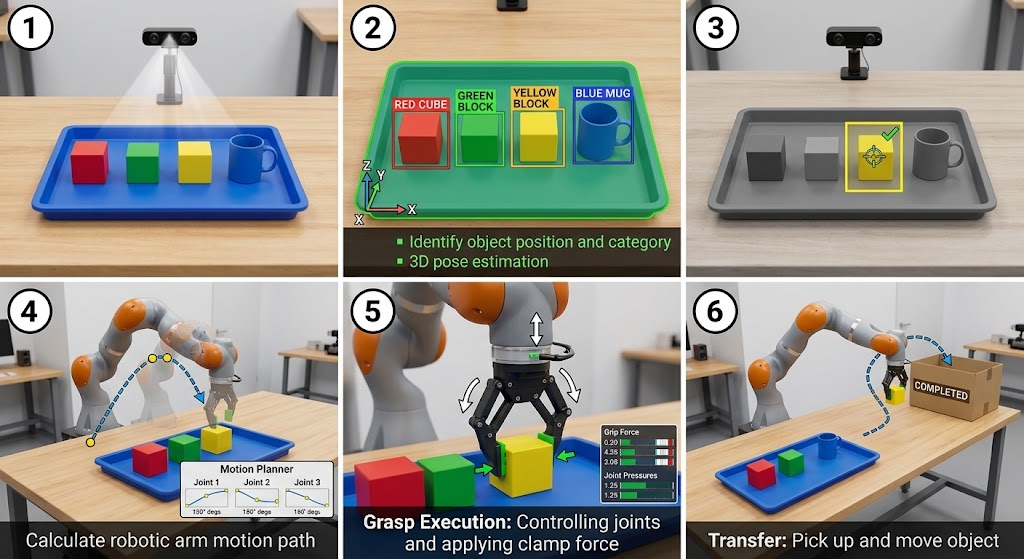
Por lo tanto, un robot no solo necesita “poder moverse”, sino que también debe ser capaz de formar un bucle cerrado que funcione de manera continua.
Diferencia entre robots y máquinas ordinarias
Las máquinas ordinarias suelen trabajar de una manera fija. Por ejemplo:
- Un ventilador eléctrico sigue girando después de encenderse;
- Una cinta transportadora funciona a una velocidad fija;
- Un motor común gira después de recibir voltaje.
Los robots, en cambio, suelen tener capacidades más fuertes de percepción de estado, control por programa y ejecución de tareas. Por ejemplo, un brazo robótico puede controlar múltiples articulaciones para moverse a diferentes posturas según distintas posiciones objetivo.
1.3 ¿Qué es un brazo robótico?
1.3 ¿Qué es un brazo robótico?
Un brazo robótico es un mecanismo robótico compuesto por múltiples articulaciones y eslabones. Mediante el movimiento coordinado de múltiples articulaciones, lleva el efector final a una posición y postura especificadas, y completa tareas como agarre, manipulación, montaje, pulido y soldadura.
Un brazo robótico se puede entender de forma sencilla como:
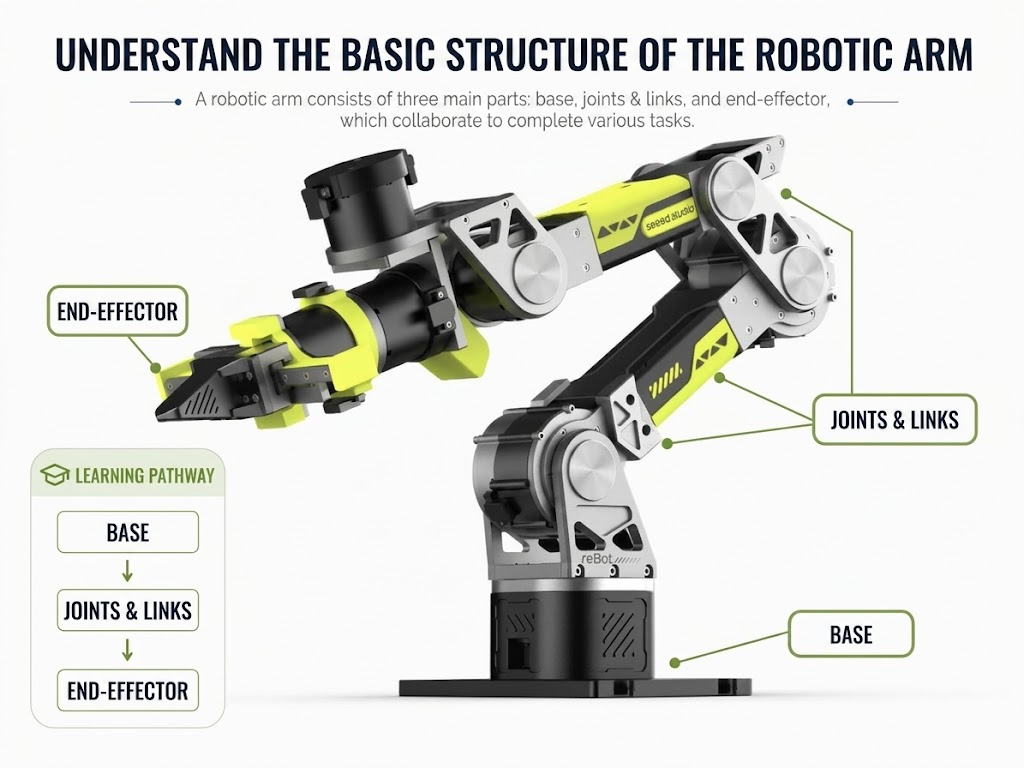
Los brazos robóticos comparten algunas similitudes con los brazos humanos. Sin embargo, un brazo robótico no necesariamente imita la anatomía humana. Su número de articulaciones, disposición y espacio de trabajo se diseñan de acuerdo con los requisitos de la tarea.
Qué son los grados de libertad
Los grados de libertad se denotan comúnmente como DOF (Degree of Freedom). DOF describe el número de direcciones independientes en las que un sistema mecánico puede moverse.
En el espacio tridimensional, la pose completa de un cuerpo rígido incluye:
- Traslación a lo largo de los ejes X, Y y Z;
- Rotación alrededor de los ejes X, Y y Z.
Por lo tanto, un objeto en el espacio 3D tiene como máximo 6 grados de libertad.
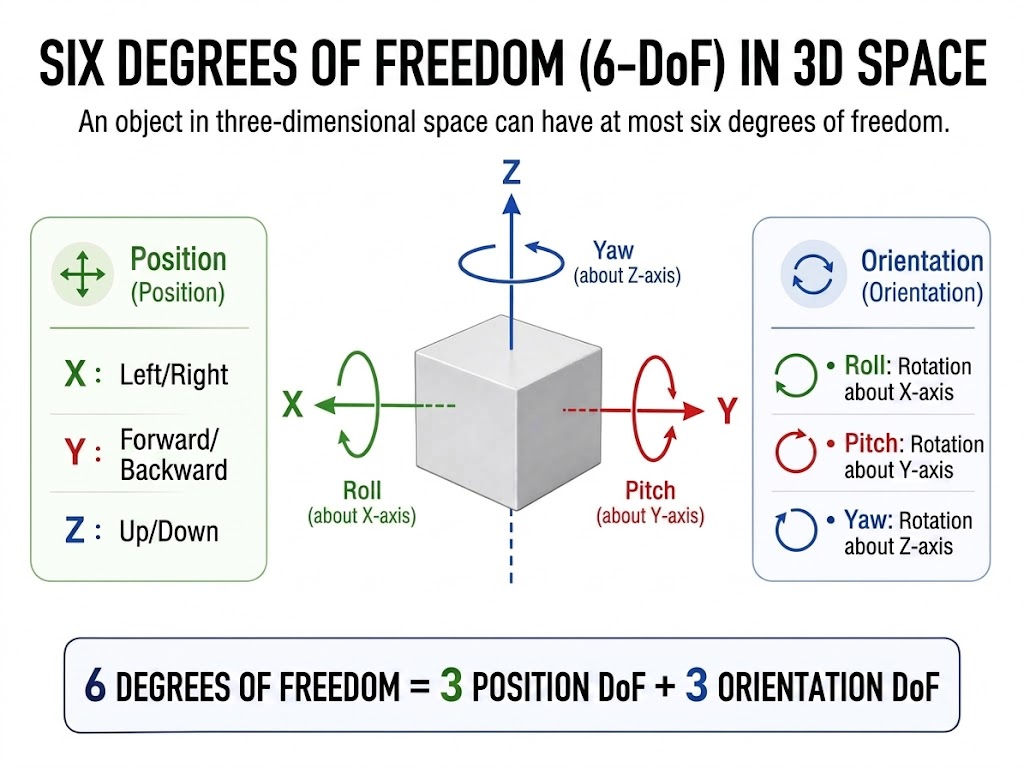
Un brazo robótico de seis grados de libertad normalmente puede controlar la posición y la postura del efector final en el espacio 3D.
Cabe señalar que:
Seis grados de libertad no significa que el brazo robótico tenga solo seis motores, ni significa que necesariamente se puedan alcanzar todas las posiciones y posturas.
Un brazo robótico también se ve afectado por factores como las longitudes de los eslabones, los límites de las articulaciones, las singularidades y las colisiones.
1.4 Control tradicional, aprendizaje por imitación y VLA
1.4 Control tradicional, aprendizaje por imitación y VLA
Un brazo robótico puede obtener acciones mediante diferentes métodos.
Control tradicional por programa
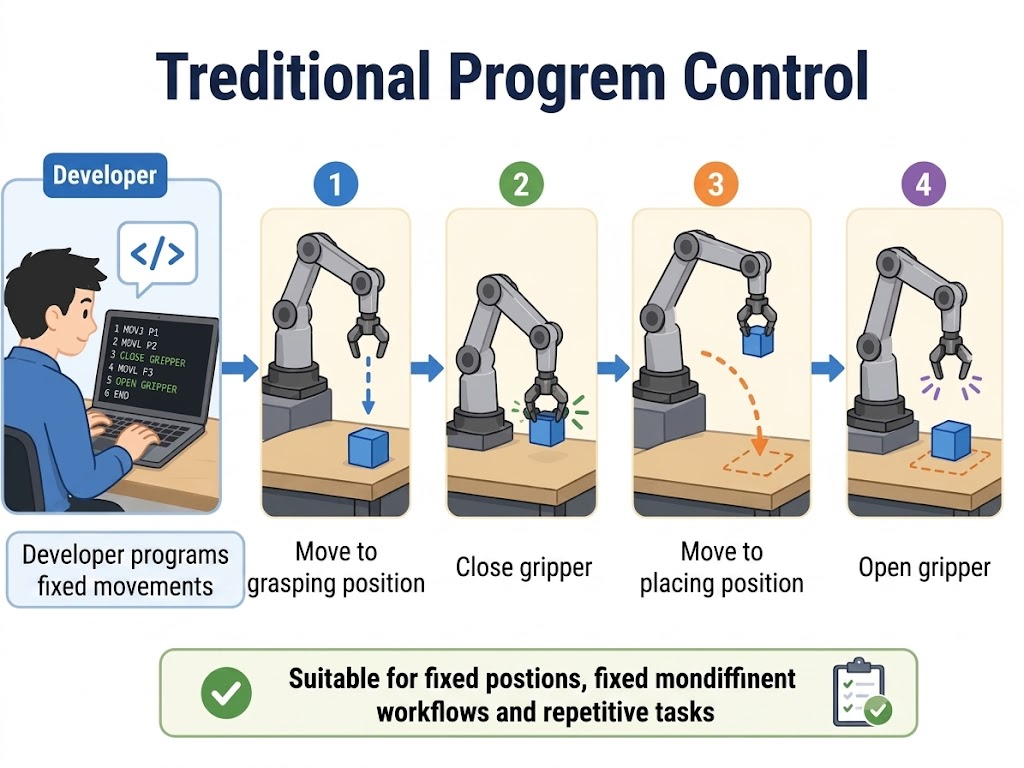
Adecuado para posiciones fijas, flujos de trabajo fijos y tareas repetitivas.
Aprendizaje por imitación
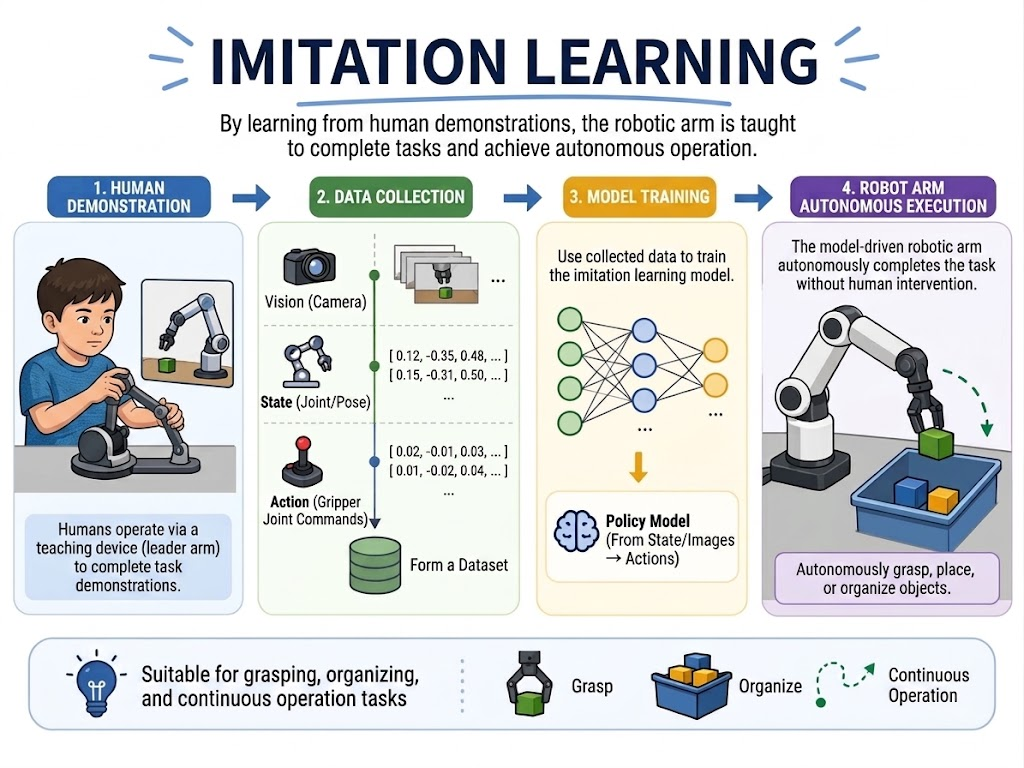
Primero, una persona teleopera el brazo robótico para completar una tarea y luego un modelo aprende a partir de los datos de demostración. Adecuado para tareas de agarre, organización y operación continua.
VLA
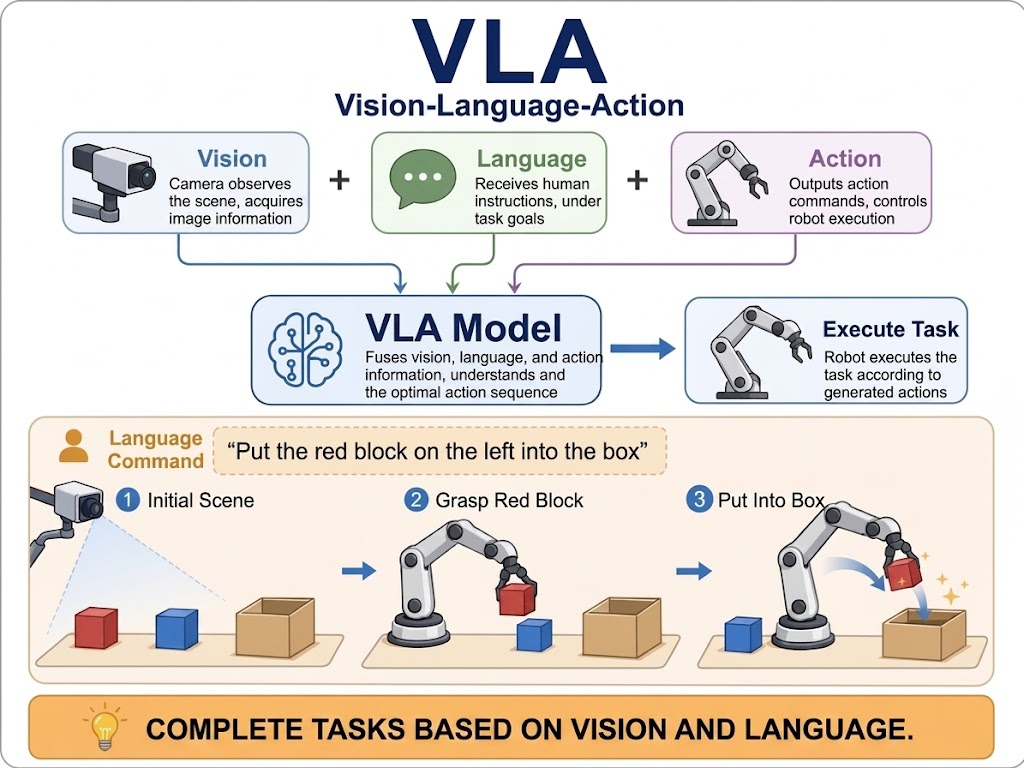
VLA utiliza información visual, de lenguaje y de acción para permitir que el brazo robótico complete tareas basadas en lenguaje natural.
Por ejemplo:
Pon el bloque rojo de la izquierda dentro de la caja.
1.5 El papel de reBot Arm en el curso
1.5 El papel de reBot Arm en el curso
reBot Arm es la plataforma práctica unificada para todo el curso. Más adelante, lo utilizaremos para completar: