17. Inferencia en Robot Real, Evaluación e Iteración de Datos
Capítulo 17 del Curso de Introducción a la IA Física de Seeed: flujo de datos de inferencia, preprocesamiento y desnormalización, inicio de la inferencia, ejecución de fragmentos de acción, seguridad, evaluación de la tasa de éxito, pruebas de generalización, análisis de fallos y recopilación de datos impulsada por fallos. collection.
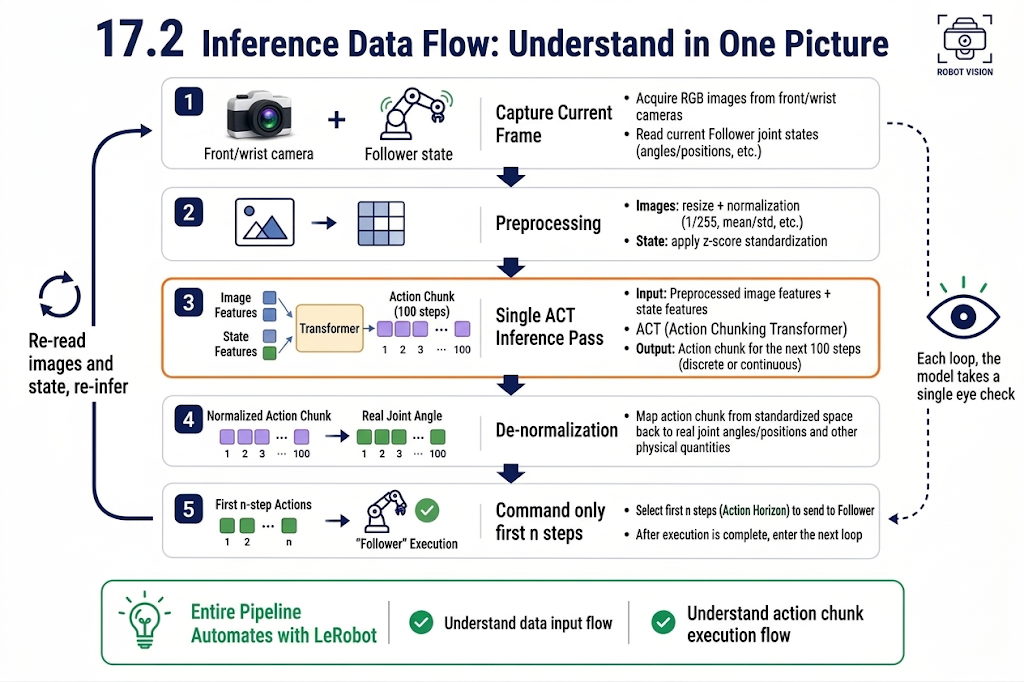
17.1 Flujo de Datos de Inferencia
17.1 Flujo de Datos de Inferencia: Entenderlo en un Solo Diagrama
17.2 Preprocesamiento y Desnormalización
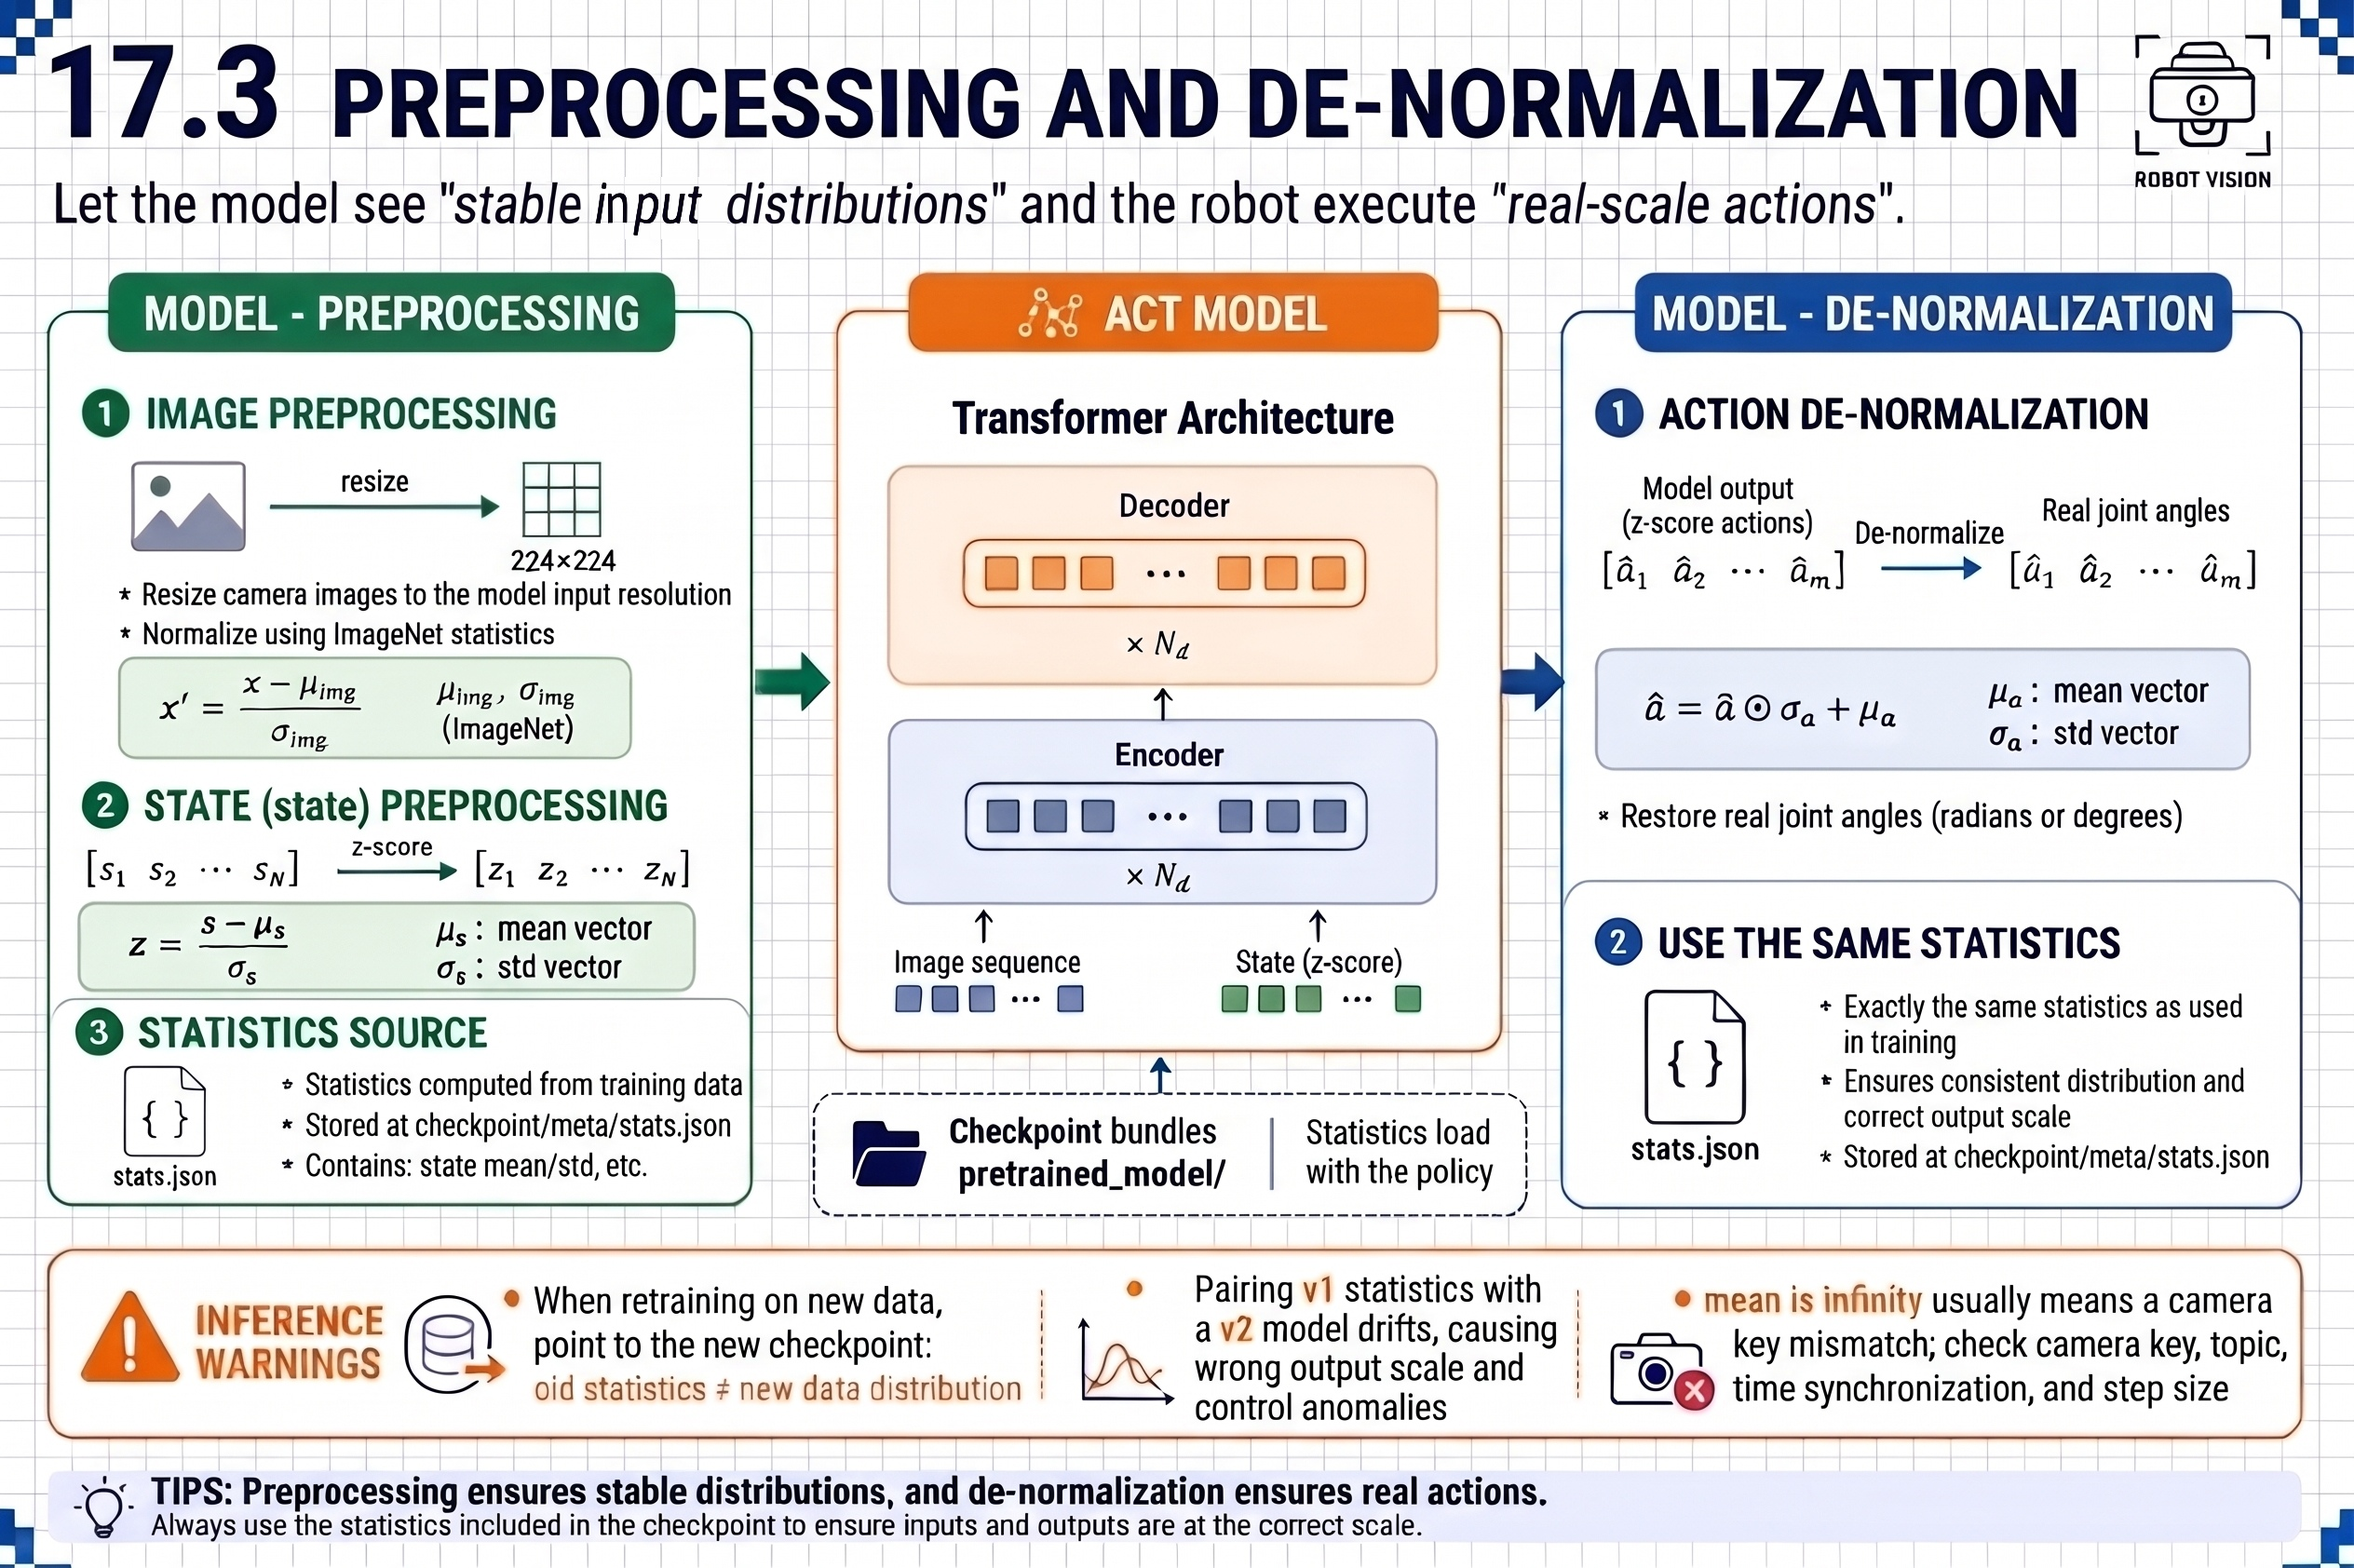
17.2 Preprocesamiento y Desnormalización
Durante el entrenamiento el modelo consume datos normalizados; durante la inferencia debes seguir las mismas reglas tanto para la entrada como para la salida:
| Dirección | Procesamiento | Estadísticas usadas |
|---|---|---|
| Hacia el modelo | Redimensionado de imagen + media/std de ImageNet; estado menos la media, dividido por la desviación estándar (z-score) | meta/stats.json del conjunto de datos de entrenamiento |
| Fuera del modelo | Acción multiplicada por la desviación estándar, más la media; restaurar a ángulos articulares reales | Igual que arriba |
17.3 Inicio de la Inferencia en Robot Real
17.3 Inicio de la Inferencia en Robot Real
Usa lerobot-record para cargar la política; los parámetros del robot y de la cámara son idénticos a los de la recopilación:
Versión RS:
lerobot-record \
  --robot.type=seeed_b601_rs_follower \
  --robot.port=can0 \
  --robot.can_adapter=socketcan \
  --robot.cameras='{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"} }' \
  --robot.id=follower1 \
  --display_data=false \
  --dataset.repo_id=seeed/eval_test18 \
  --dataset.single_task="Grab the crayfish into the box" \
  --dataset.num_episodes=10 \
  --dataset.episode_time_s=60 \
  --dataset.reset_time_s=10 \
  --policy.path=outputs/train/act_rebot_test/checkpoints/last/pretrained_model \
  --policy.push_to_hub=false
Versión DM:
lerobot-record \
  --robot.type=seeed_b601_dm_follower \
  --robot.port=/dev/ttyACM0 \
  --robot.can_adapter=damiao \
  --robot.cameras='{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"} }' \
  --robot.id=follower1 \
  --display_data=false \
  --dataset.repo_id=seeed/eval_test18 \
  --dataset.single_task="Grab the crayfish into the box" \
  --dataset.num_episodes=10 \
  --dataset.episode_time_s=60 \
  --dataset.reset_time_s=10 \
  --policy.path=outputs/train/act_rebot_test/checkpoints/last/pretrained_model \
  --policy.push_to_hub=false
--dataset.num_episodes=10: ejecutar 10 episodios.--dataset.episode_time_s=60: máximo 60 segundos por episodio. Ajústalo según la duración de la tarea; por ejemplo, agarrar un cangrejo de río y meterlo en una caja lleva ~20-30 segundos, así que pon 30-40 para dejar margen. Si quieres probar el modelo sin tener que esperar, ponlo muy largo (por ejemplo, 300), ya que hay un intervalo entre episodios.--dataset.reset_time_s=10: 10 segundos entre episodios para que puedas recolocar los objetos (durante la evaluación, mantén el estado inicial lo más consistente posible).
17.4 Ejecución de Fragmentos de Acción
17.4 Ejecución de Fragmentos de Acción
- Una inferencia produce un fragmento de acción de 100 pasos; solo se ejecutan en lazo abierto los primeros n pasos (
n_action_steps), luego se vuelve a observar: las predicciones más lejanas son menos fiables. - Cuando el ensamblado temporal está activado (
temporal_ensemble_coeff), la acción en cada instante es un promedio ponderado de múltiples predicciones, con casi cero vibración. - Si el robot real parece "entrecortado", probablemente se deba al hueco de cómputo entre fragmentos: el fragmento antiguo termina y el nuevo aún no se ha calculado. Aumentar
n_action_stepspuede ayudar, a costa de una menor resistencia a perturbaciones.
17.5 Seguridad: Límites, Límites de Velocidad y Parada de Emergencia
17.5 Seguridad: Límites, Límites de Velocidad y Parada de Emergencia
- Usa siempre ESC para detener; no uses Ctrl+C. Antes de detener, deja que el brazo termine el fragmento de acción actual o devuélvelo manualmente a una postura segura para evitar que se detenga en el aire en una posición cargada.
- Está siempre listo para cortar la alimentación; si el brazo se comporta de forma anómala, es necesaria una desconexión de emergencia.
17.6 Evaluación: Tasa de Éxito y Tiempo de Finalización
17.6 Evaluación: Tasa de Éxito y Tiempo de Finalización
Fija las condiciones iniciales, ejecuta 20 pruebas consecutivas y registra cada una.
- Tasa de éxito = éxitos ÷ 20. Para un primer modelo entrenado, >50% es un inicio normal, >80% es excelente.
- Tiempo de finalización: comprueba la estabilidad: ¿las ejecuciones exitosas tienen duraciones similares? Una velocidad inconsistente significa que la política "duda".
- En las ejecuciones fallidas — no te limites a anotar una ✗ — registra el tipo de fallo.
17.7 Pruebas de Generalización
17.7 Pruebas de Generalización
Después de probar bajo condiciones estándar, varía las condiciones una por una y observa cuánto cae la tasa de éxito (ACT con 50 episodios no tendrá una gran generalización; recomendamos añadir datos).
| Prueba | Método | Expectativa |
|---|---|---|
| Generalización de posición | Coloca el bloque fuera de los cinco puntos marcados a lápiz pero dentro de la cobertura de entrenamiento | Apenas debería caer; si cae, la diversidad de posiciones es insuficiente |
| Perturbación leve | Coloca objetos no relacionados sobre la mesa | Un modelo entrenado con una escena visualmente limpia no debería verse afectado |
| Cambio fuerte de distribución | Objetos totalmente nuevos, superficie reflectante espejada | El fallo es de esperar; no es necesario corregirlo |
El objetivo de las pruebas de generalización no es demostrar lo fuerte que es el modelo, sino delimitar su frontera de capacidad: úsalo libremente dentro de esa frontera; complementa datos y expándela gradualmente más allá.
17.8 Análisis de Tipos de Fallo
17.8 Análisis de Tipos de Fallo
| Tipo de fallo | Causa más probable | Contramedida |
|---|---|---|
| No puede alcanzar: se mueve hacia una posición incorrecta | Cobertura de datos insuficiente en esa posición (fuera de distribución) | Añadir demostraciones suplementarias en esa zona |
| Agarre inestable: toca pero no sujeta/se le cae | El momento de cierre del efector se aprendió de forma imprecisa; muy pocas demostraciones del momento de agarre | Añadir demostraciones de alta calidad del momento de agarre |
| Movimiento aleatorio en todo momento; las acciones son absurdas | El entrenamiento no convergió en absoluto, o la escena/iluminación cambiaron significativamente | Comprobar si la escena y la iluminación de recopilación de datos coinciden con las de inferencia |
Descarta primero problemas de configuración y luego sospecha de problemas de datos: el movimiento aleatorio es una enfermedad de configuración; el no-puede-alcanzar es una enfermedad de datos.
17.9 Iteración de Datos: Recopilación de Datos Impulsada por Fallos
17.9 Iteración de Datos: Recopilación de Datos Impulsada por Fallos
El paso final del bucle: convertir los fallos en datos:
- Clasificar: identificar el tipo de fallo y la escena correspondiente.
- Complementar: registrar de 10 a 20 nuevas demostraciones para la escena de fallo: ¿no puede alcanzar? graba en esa posición; ¿agarre inestable? graba el momento de agarre. Expande conscientemente el límite de agarre de forma gradual; por ejemplo, coloca bloques en puntos de 5-10 cm más allá de la cruz original para ampliar el conjunto de datos.
- Reentrenar: vuelve a entrenar con el nuevo conjunto de datos.
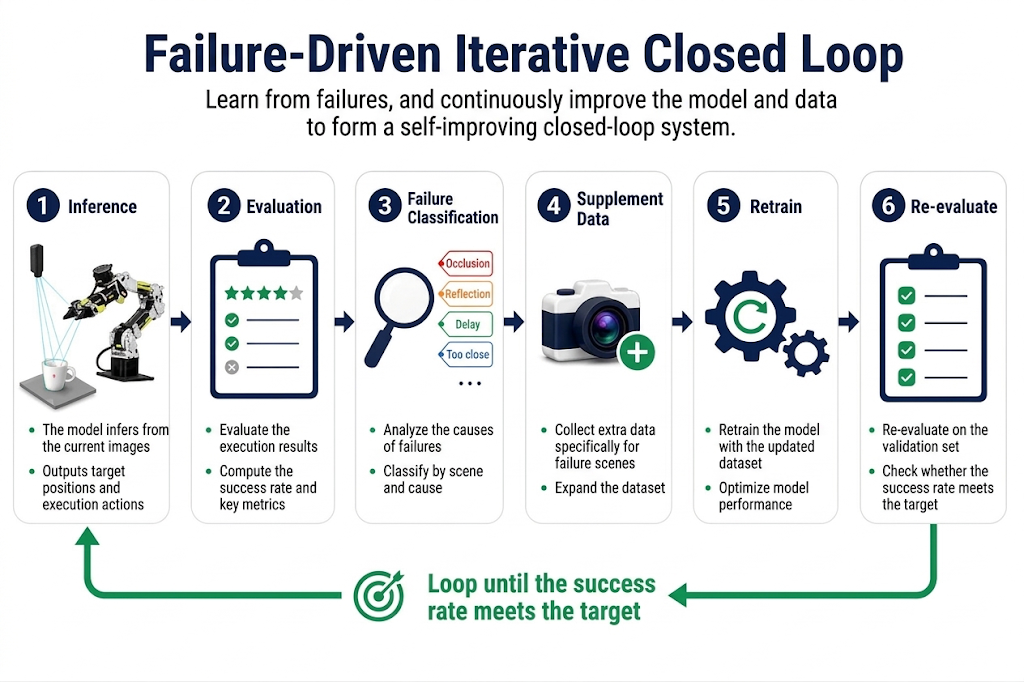
Con esto, el bucle cerrado desde el inicio del capítulo queda completamente completo: teleoperación, recopilación, inspección, entrenamiento, inferencia, evaluación, iteración; esta canalización se reutiliza tal cual para cualquier tarea nueva. Ese es el resultado principal de la Etapa 3.