2. Conociendo el hardware de reBot Arm y el proyecto de código abierto
Capítulo 2 del Curso de Introducción a la IA Física de Seeed: conoce el reBot Arm, su proyecto de código abierto, la diferencia entre las versiones DM y RS, y su hardware y software de código abierto.
2.1 Qué es reBot Arm
2.1 Qué es reBot Arm
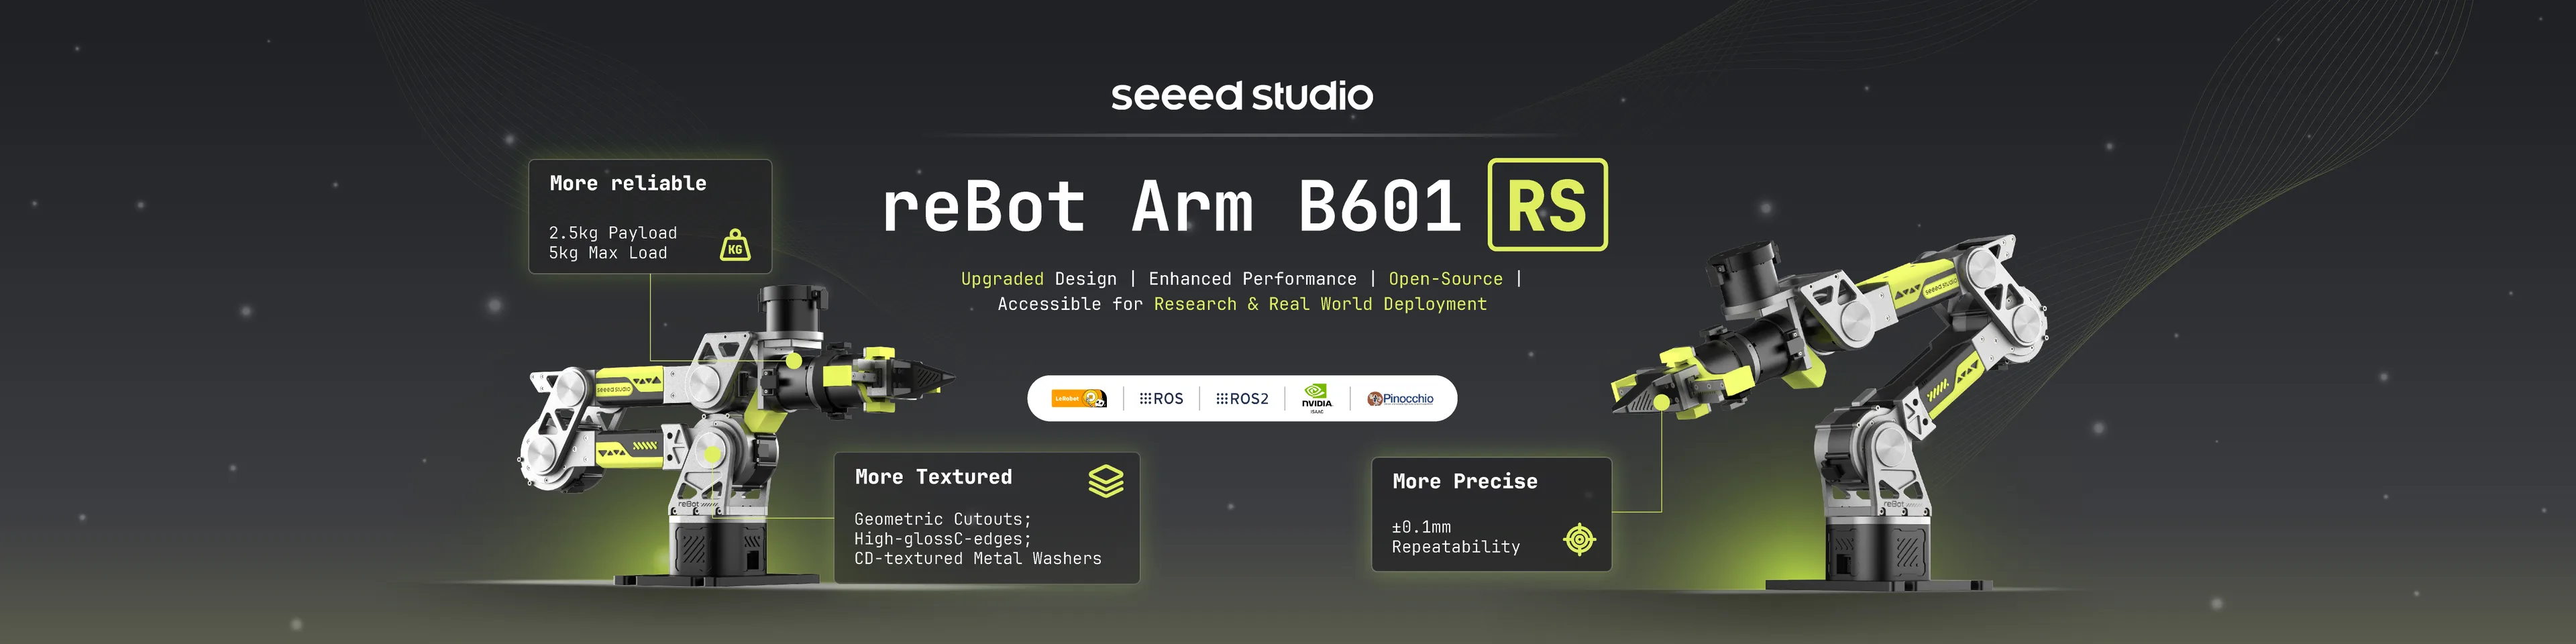
El reBot Arm B601 es un brazo robótico totalmente de código abierto lanzado por Seeed Studio, desde el hardware estructural hasta el software. Es un brazo robótico de escritorio de código abierto para educación en robótica, desarrollo de algoritmos e investigación en inteligencia encarnada. Adopta una estructura mecánica modular, proporciona aproximadamente 750 mm de alcance y 6+1 grados de libertad, se conecta a un ordenador mediante USB-CAN y puede utilizarse para experimentos como control de brazos robóticos, visión robótica, aprendizaje por imitación y VLA.
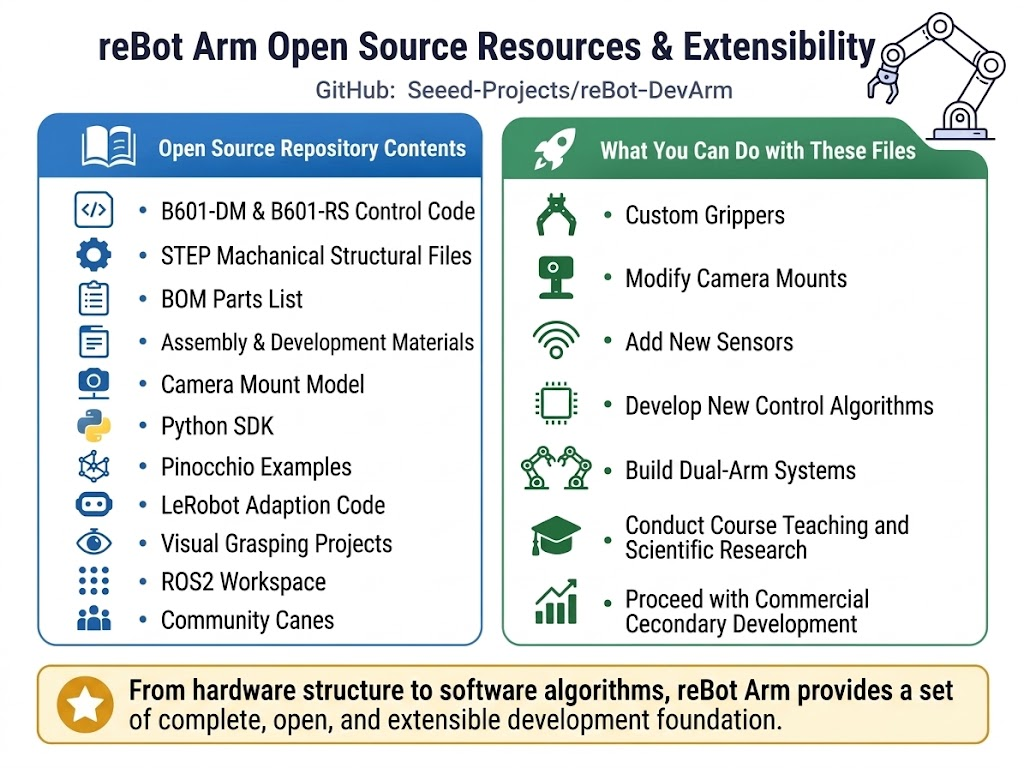
reBot Arm no es solo hardware de brazo robótico; también proporciona materiales de desarrollo completos desde el control de bajo nivel hasta las aplicaciones de IA de alto nivel. A partir de este proyecto de código abierto, puedes aprender desde cero:
- Diseño y montaje de brazos robóticos (vídeo de detalles del producto DM);
- Calibración del brazo robótico y control de las articulaciones;
- Cinemática directa, cinemática inversa y planificación de trayectorias;
- Análisis de dinámica con Pinocchio y visualización con MeshCat;
- Teleoperación maestro–esclavo Leader–Follower;
- Recopilación de datos, entrenamiento y evaluación con LeRobot; grabación de páginas web en Hugging Face;
- Reconocimiento visual RGB-D y agarre autónomo;
- Isaac Sim;
- Integración con ROS2 y desarrollo secundario;
- Adaptación de modelos de políticas robóticas como ACT y GR00T.
Su objetivo principal es permitir a los usuarios aprender y validar algoritmos de brazos robóticos e inteligencia encarnada utilizando hardware relativamente económico, abierto y modificable.
2.2 Por qué diseñar dos versiones: DM y RS
2.2 Por qué diseñar dos versiones: DM y RS
El reBot Arm B601 ofrece dos versiones:
- B601-DM
- B601-RS
Ambas versiones utilizan una estructura mecánica similar y un sistema de software de capa superior similar, pero emplean diferentes tipos de motores de articulación.
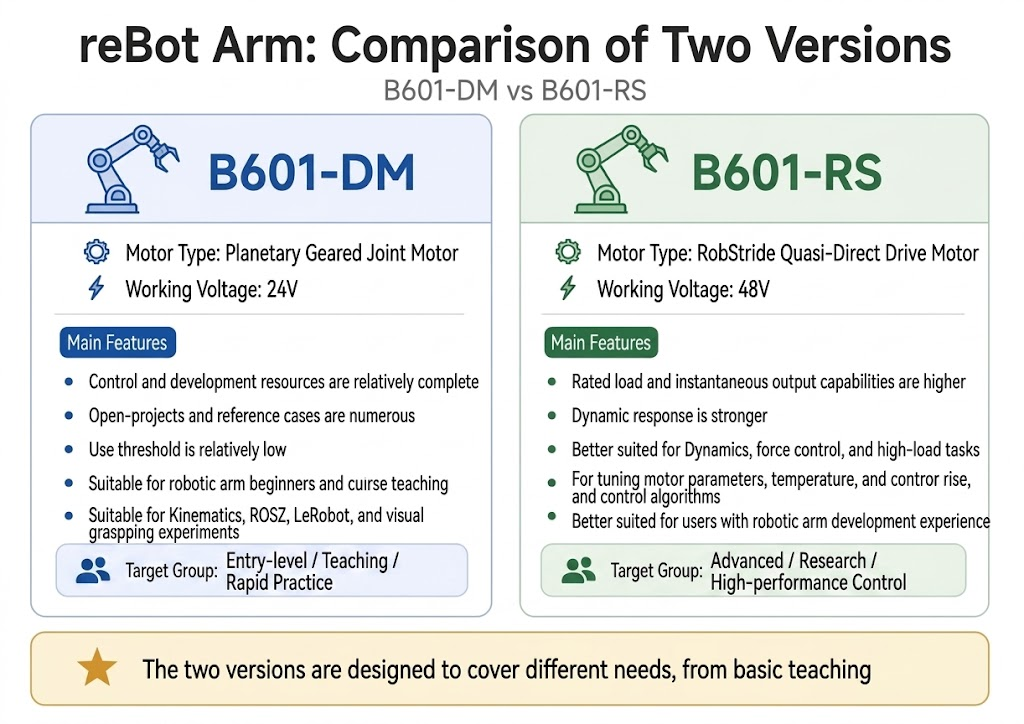
2.3 Comparación de parámetros entre reBot Arm DM y reBot Arm RS
2.3 Comparación de parámetros entre reBot Arm DM y reBot Arm RS
| Producto | reBot Arm DM | reBot Arm RS |
|---|---|---|
| SKU | 100065783 | 100019336 |
| Purchase Link | Bazaar | Bazaar |
| Degrees of Freedom | 6+1 | 6+1 |
| Rated Payload | 1.5 kg | 2.5 kg |
| Maximum Payload | 2.5 kg | 5 kg |
| Repeatability | 0.2 mm | 0.1 mm |
| Reach | 767 mm | 754.7 mm |
| Communication | Bus CAN mediante adaptador USB-CAN | Bus CAN mediante adaptador USB-CAN |
| Power Supply | 24V CC, 15A | 48V CC, 12.5A |
| Actuator Type | Damiao DM Planetary Gear Joint Actuators | RoboStride Quasi-Direct-Drive Joint Actuators |
2.4 Hardware de código abierto y software de código abierto
2.4 Hardware de código abierto y software de código abierto
Tanto el hardware como el software de reBot Arm están abiertos al público.
Repositorio de GitHub: https://github.com/Seeed-Projects/reBot-DevArm/