6. Ensamblaje, fuente de alimentación y primer encendido
Capítulo 6 del Curso de Introducción a la IA Física de Seeed: ensambla el reBot Arm, monta la fuente de alimentación, cablea el brazo robótico y enciéndelo por primera vez.
6.1 Ensamblaje del brazo robótico
6.1 Ensamblaje del brazo robótico
Ensamblaje del brazo robótico reBot DM
Ensamblaje del brazo robótico reBot RS
6.2 Ensamblaje de la fuente de alimentación
6.2 Ensamblaje de la fuente de alimentación
Ensamblaje de la fuente de alimentación de reBot DM
Ensamblaje de la fuente de alimentación de reBot RS
6.3 Cableado del brazo robótico
6.3 Cableado del brazo robótico
Cableado de reBot DM
Conecta el brazo robótico a la placa adaptadora.
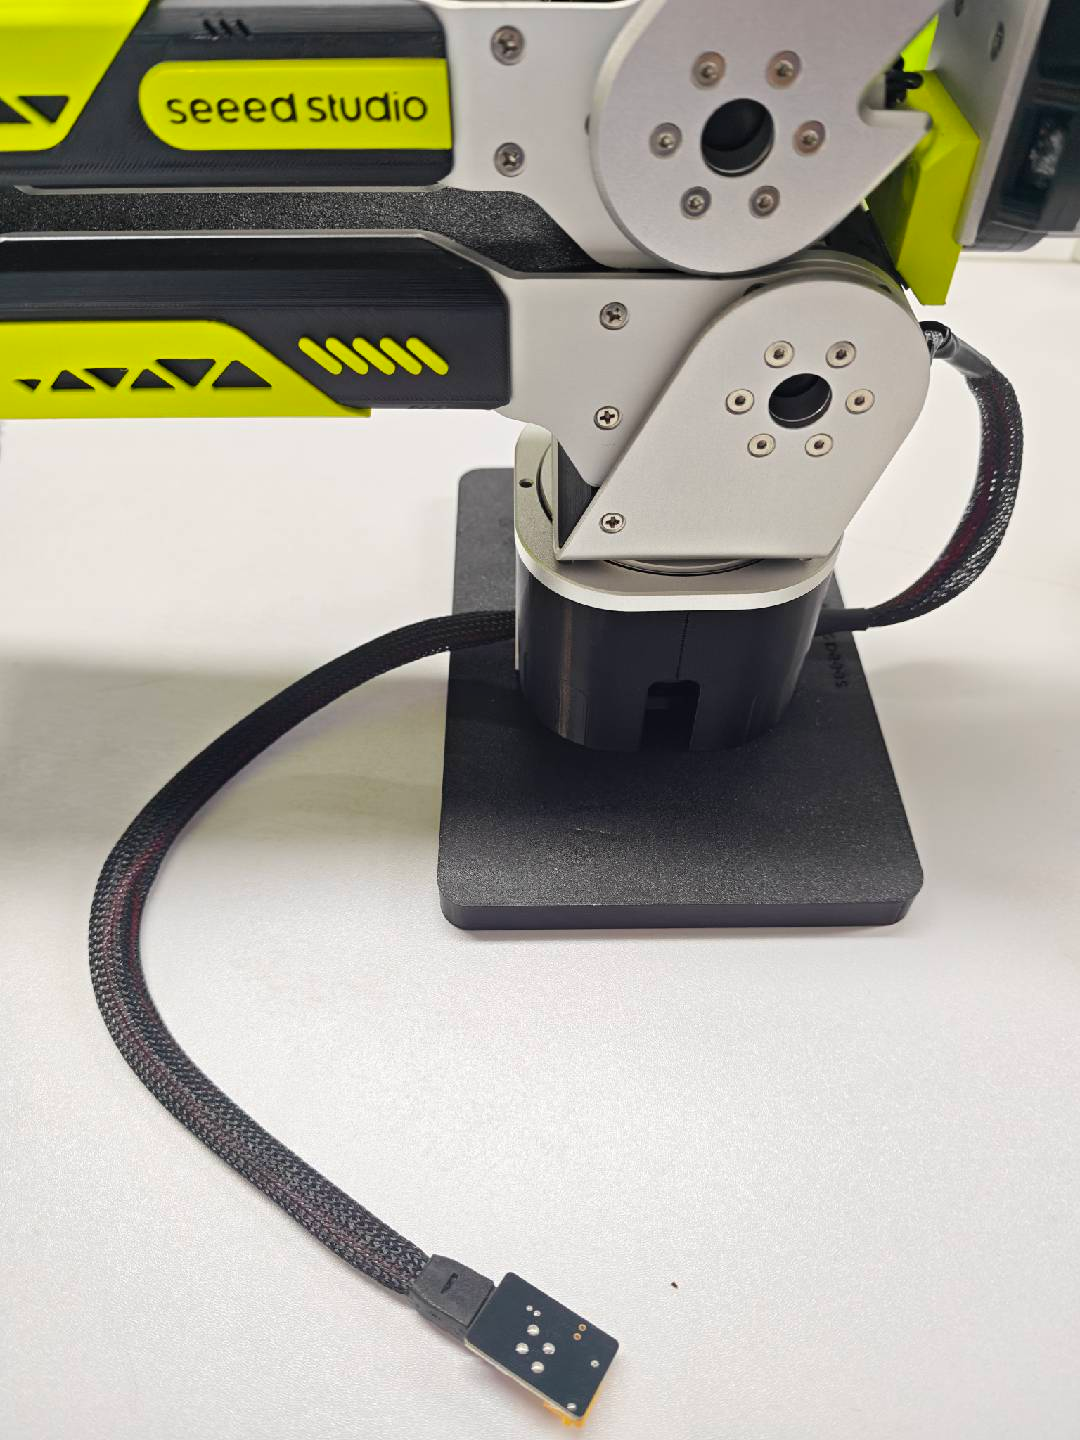
Conexión de la fuente de alimentación: cable XT60 a XT30.
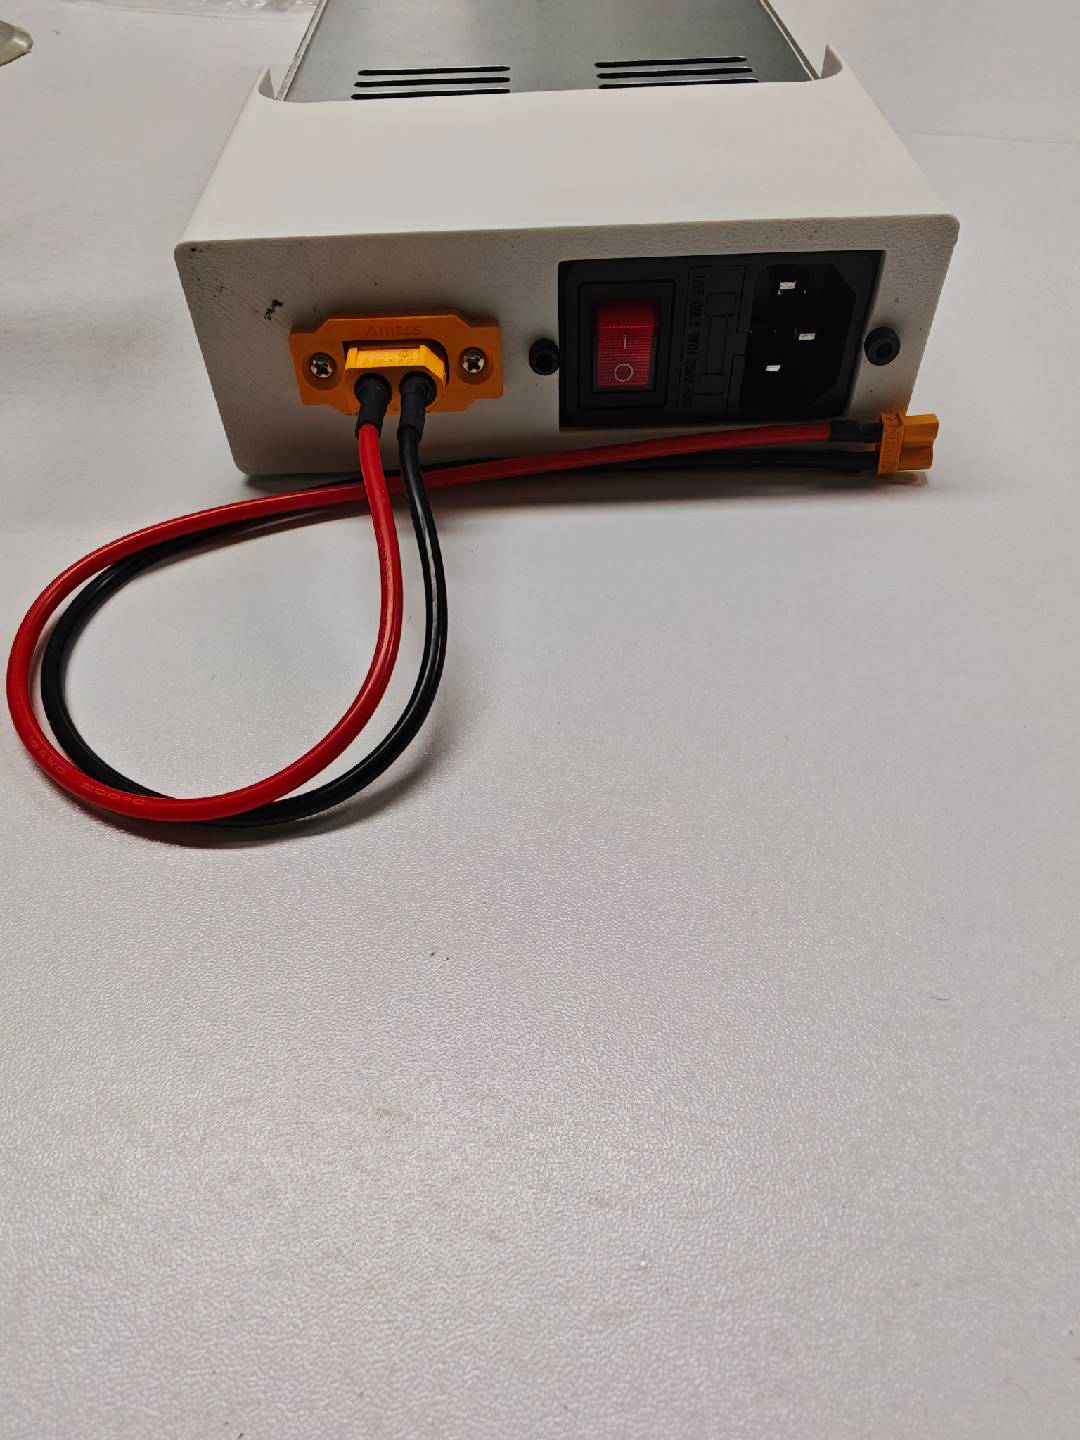
Conecta el cable XT60 a XT30 a la placa adaptadora.
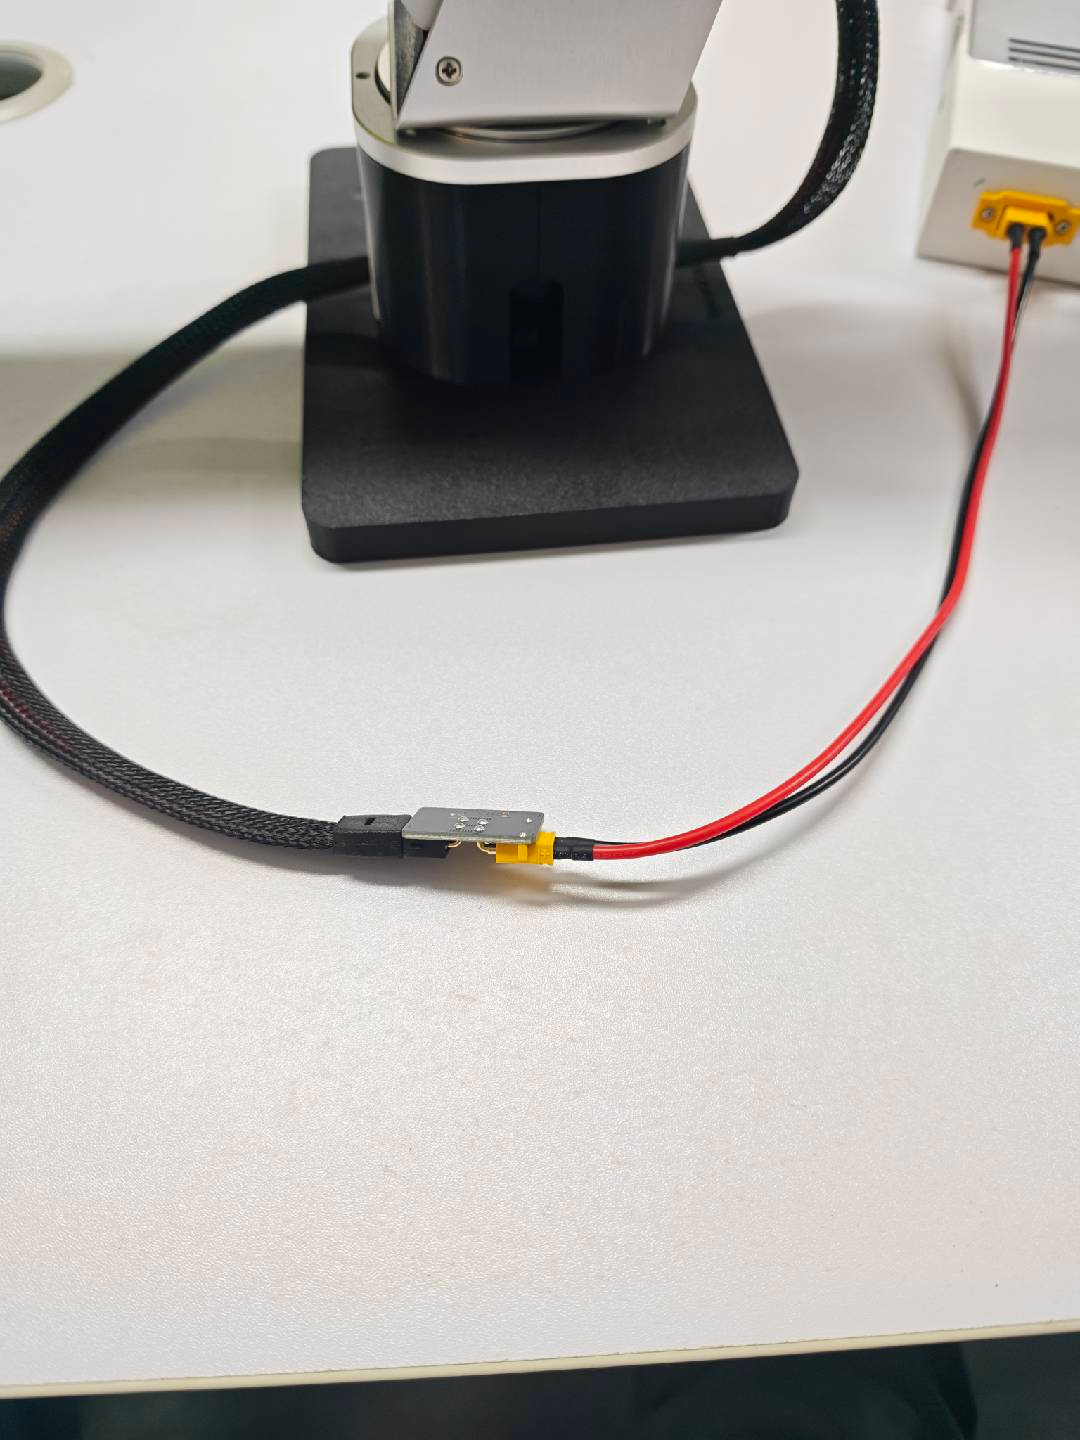
Conecta USB2CAN al conector GH1.25 de 2 pines.
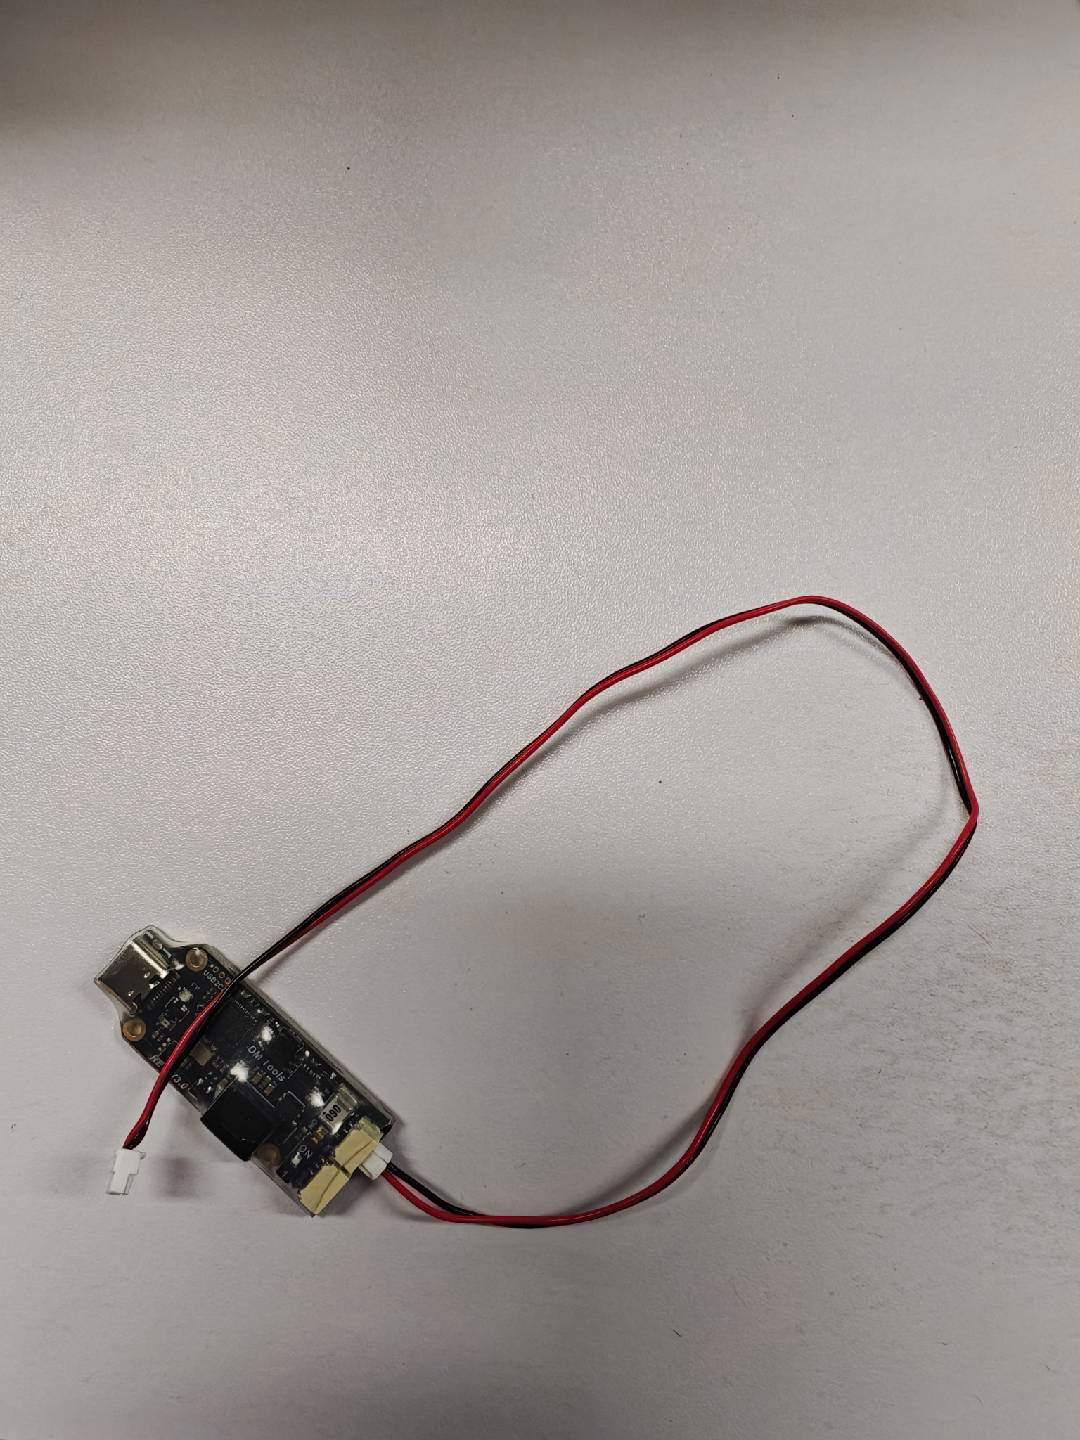
Conecta el otro extremo del cable GH1.25 de 2 pines a la placa adaptadora.
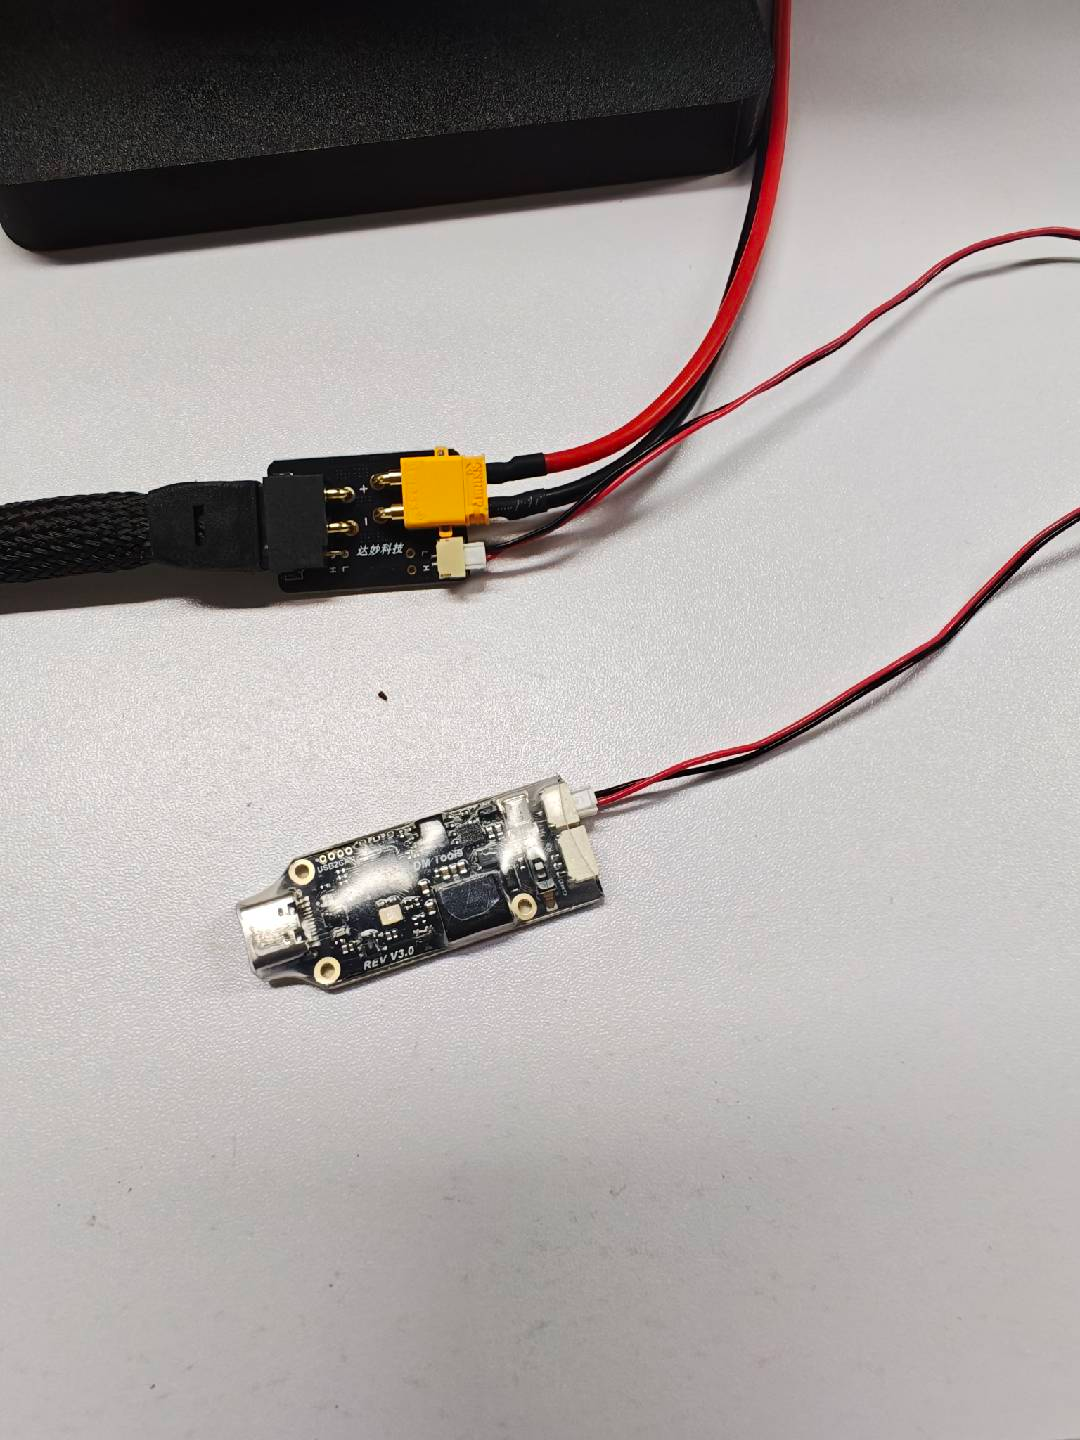
Conecta USB2CAN al ordenador mediante un cable de datos Type-C.
El motor 1 y el motor 2 deben estar conectados entre sí.
Cableado de reBot RS
Conecta el brazo robótico a la placa adaptadora.
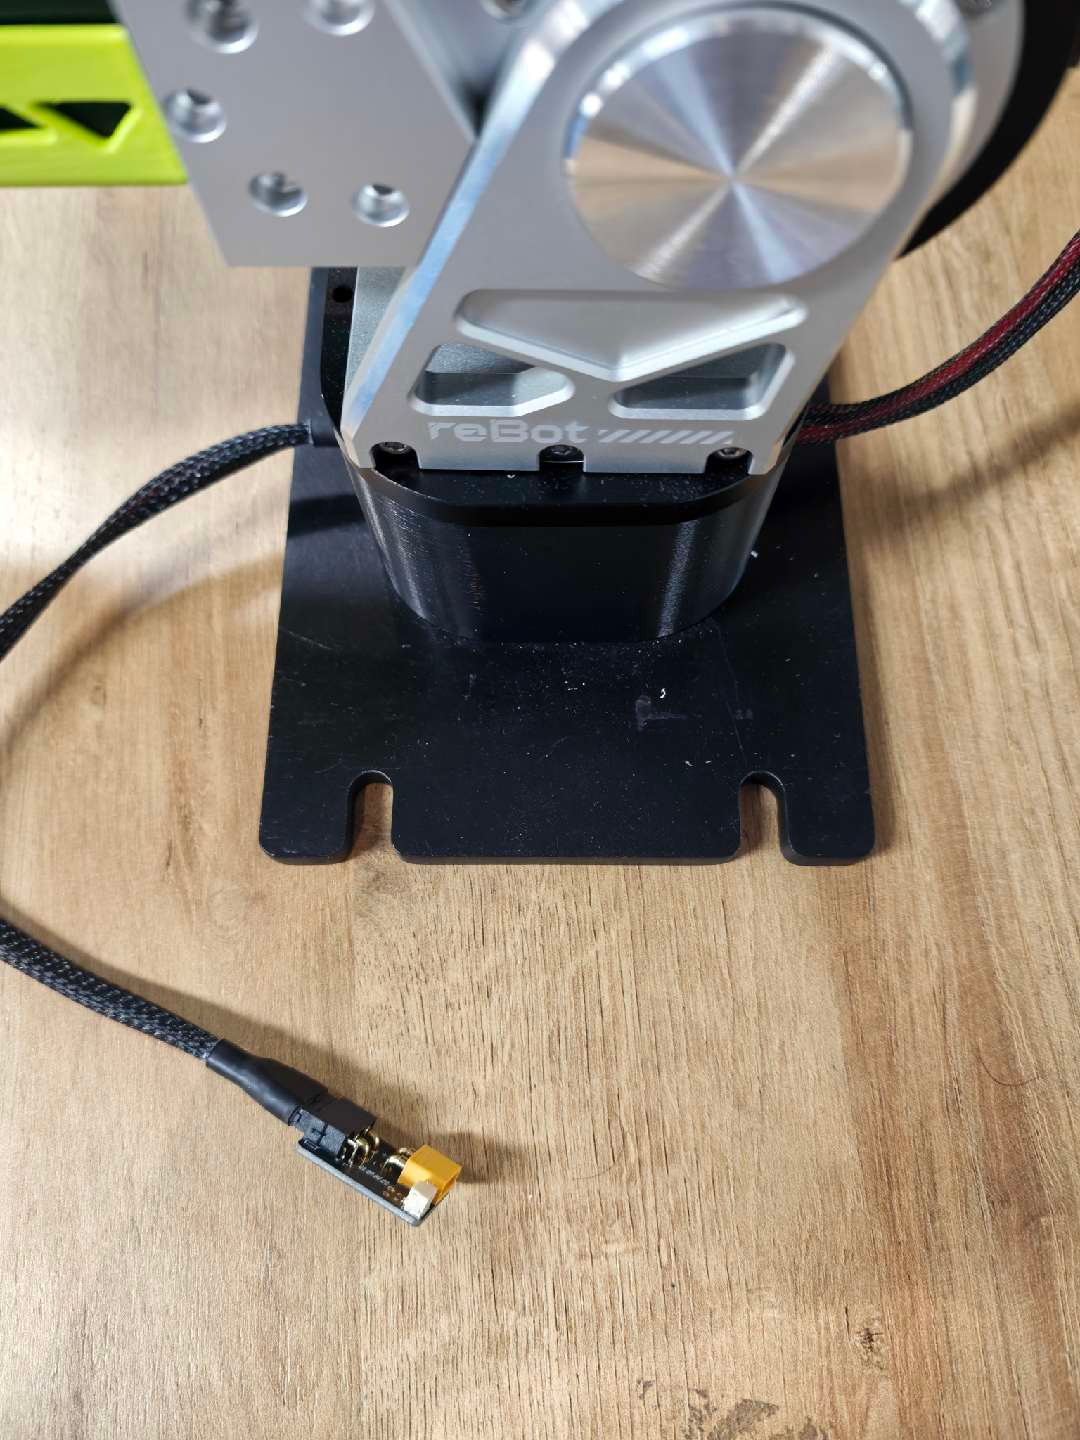
Conexión de la fuente de alimentación: cable XT60 a XT30.
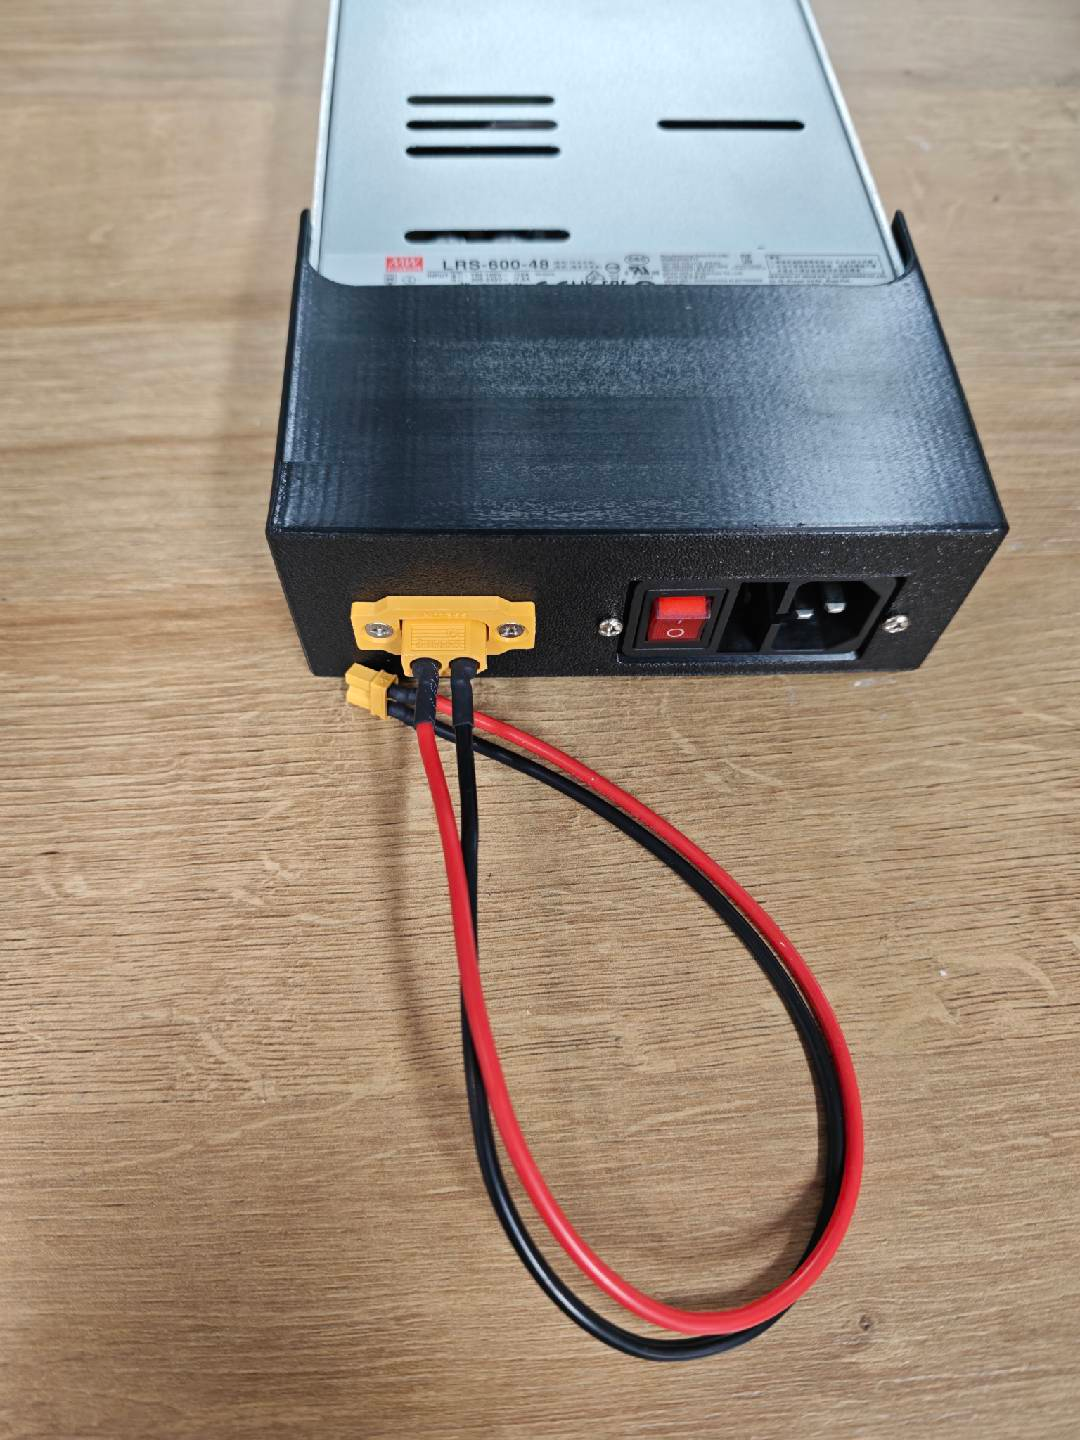
Conecta el cable XT60 a XT30 a la placa adaptadora.
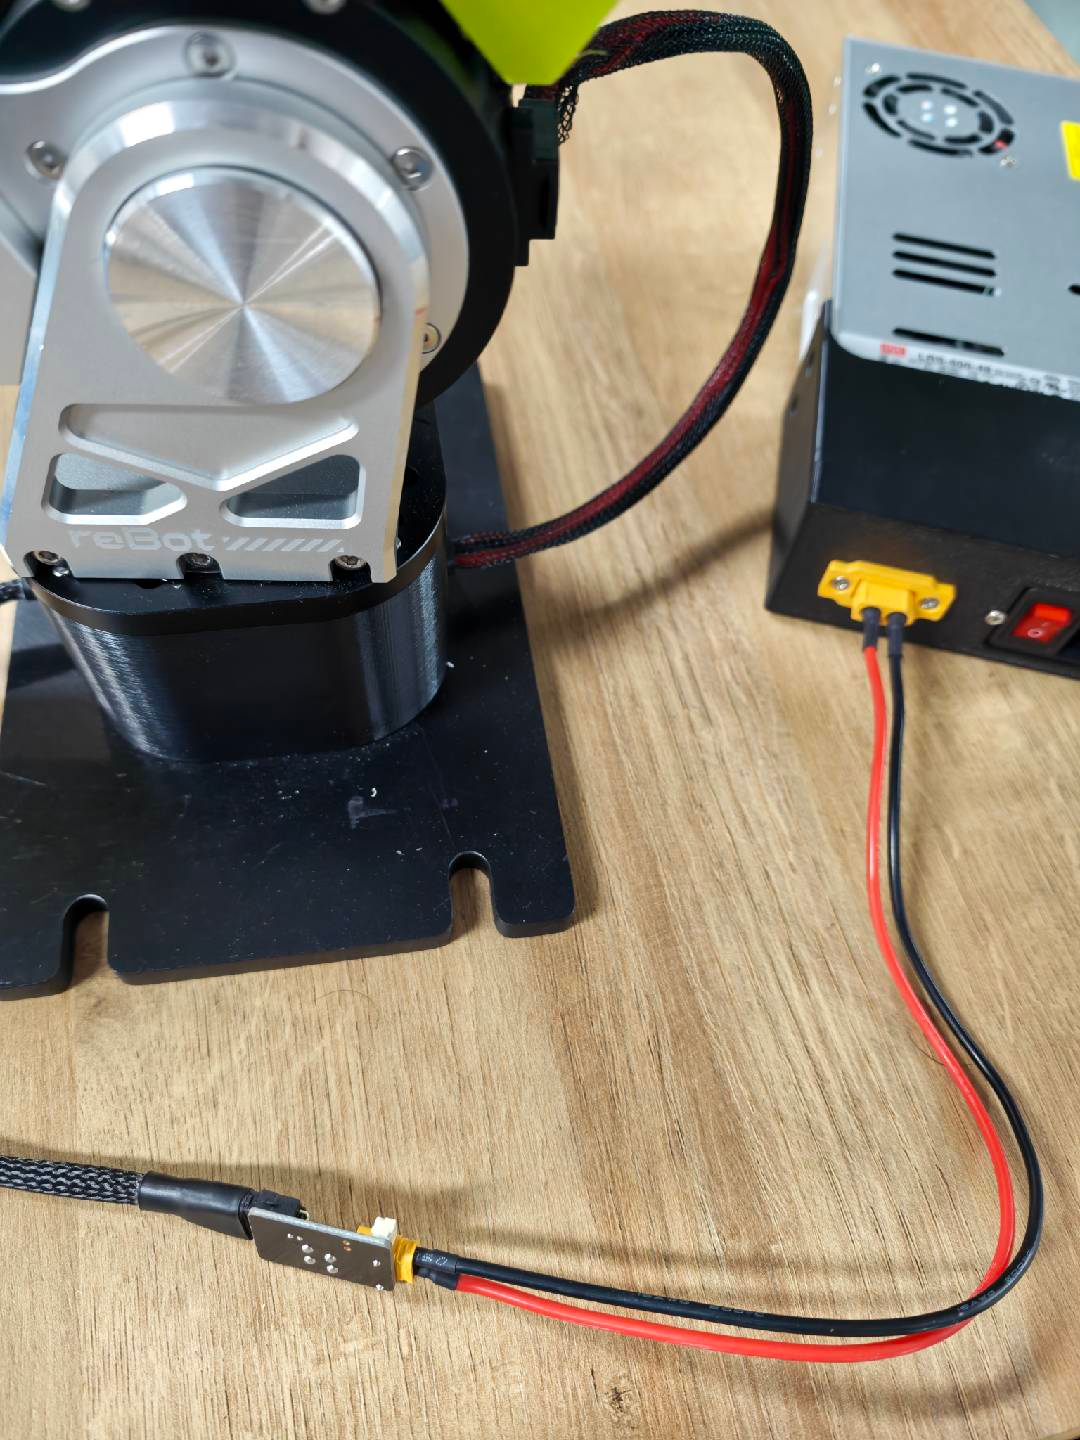
Conecta CANable al cable GH1.25 de 2 pines.
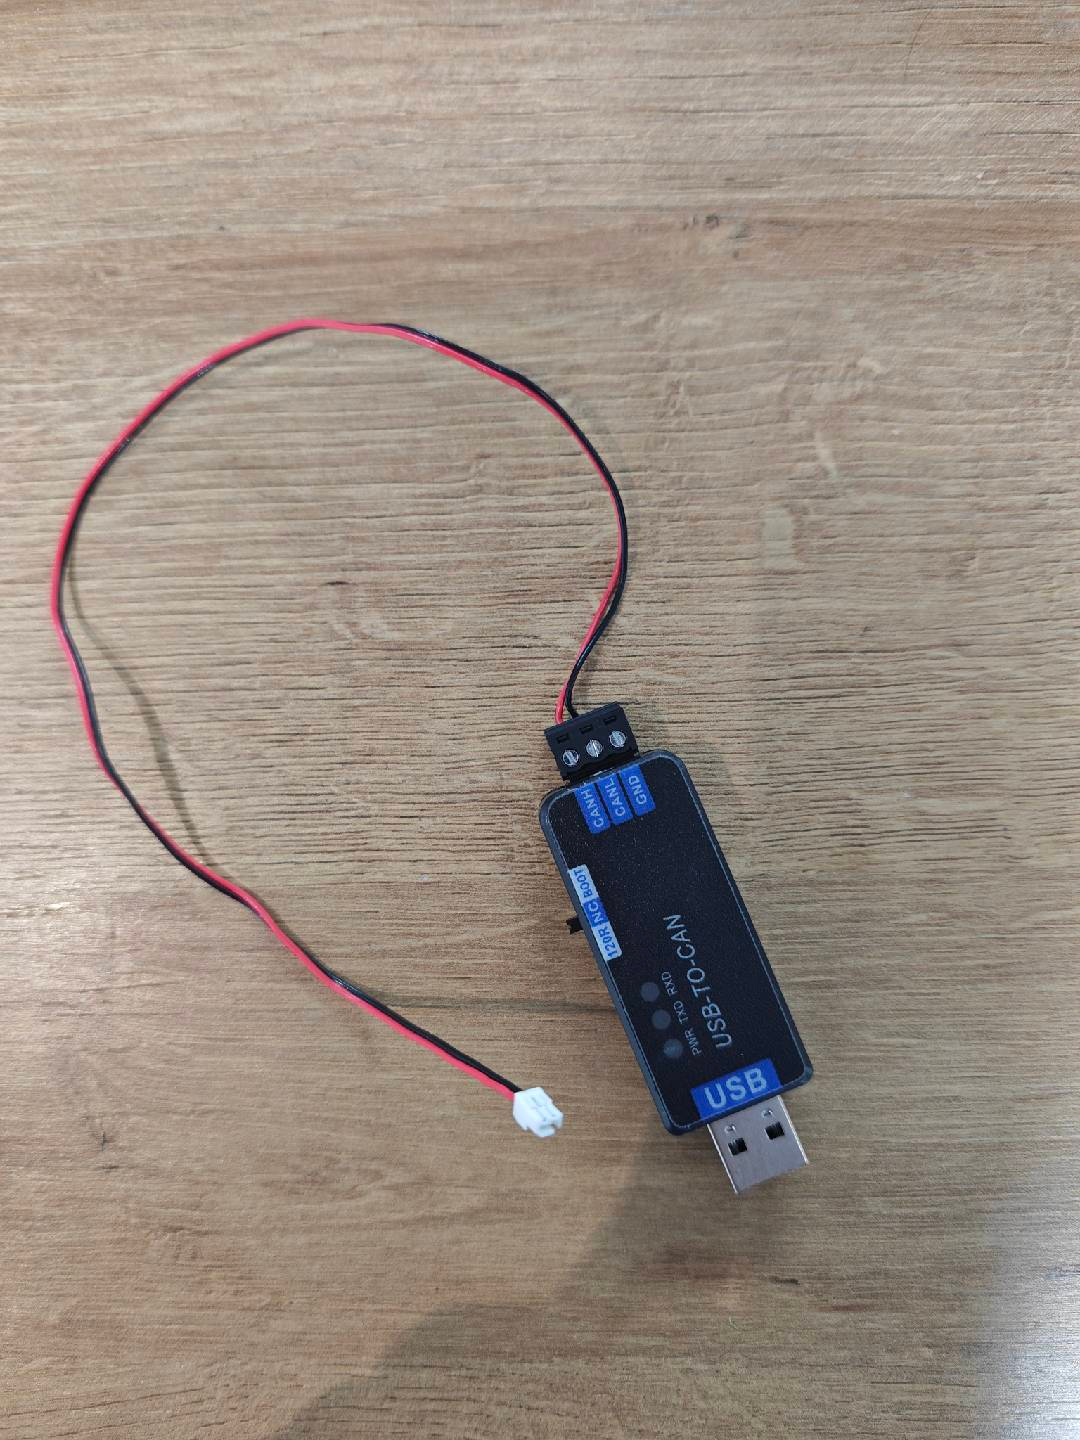
Conecta el otro extremo del cable GH1.25 de 2 pines a la placa adaptadora.
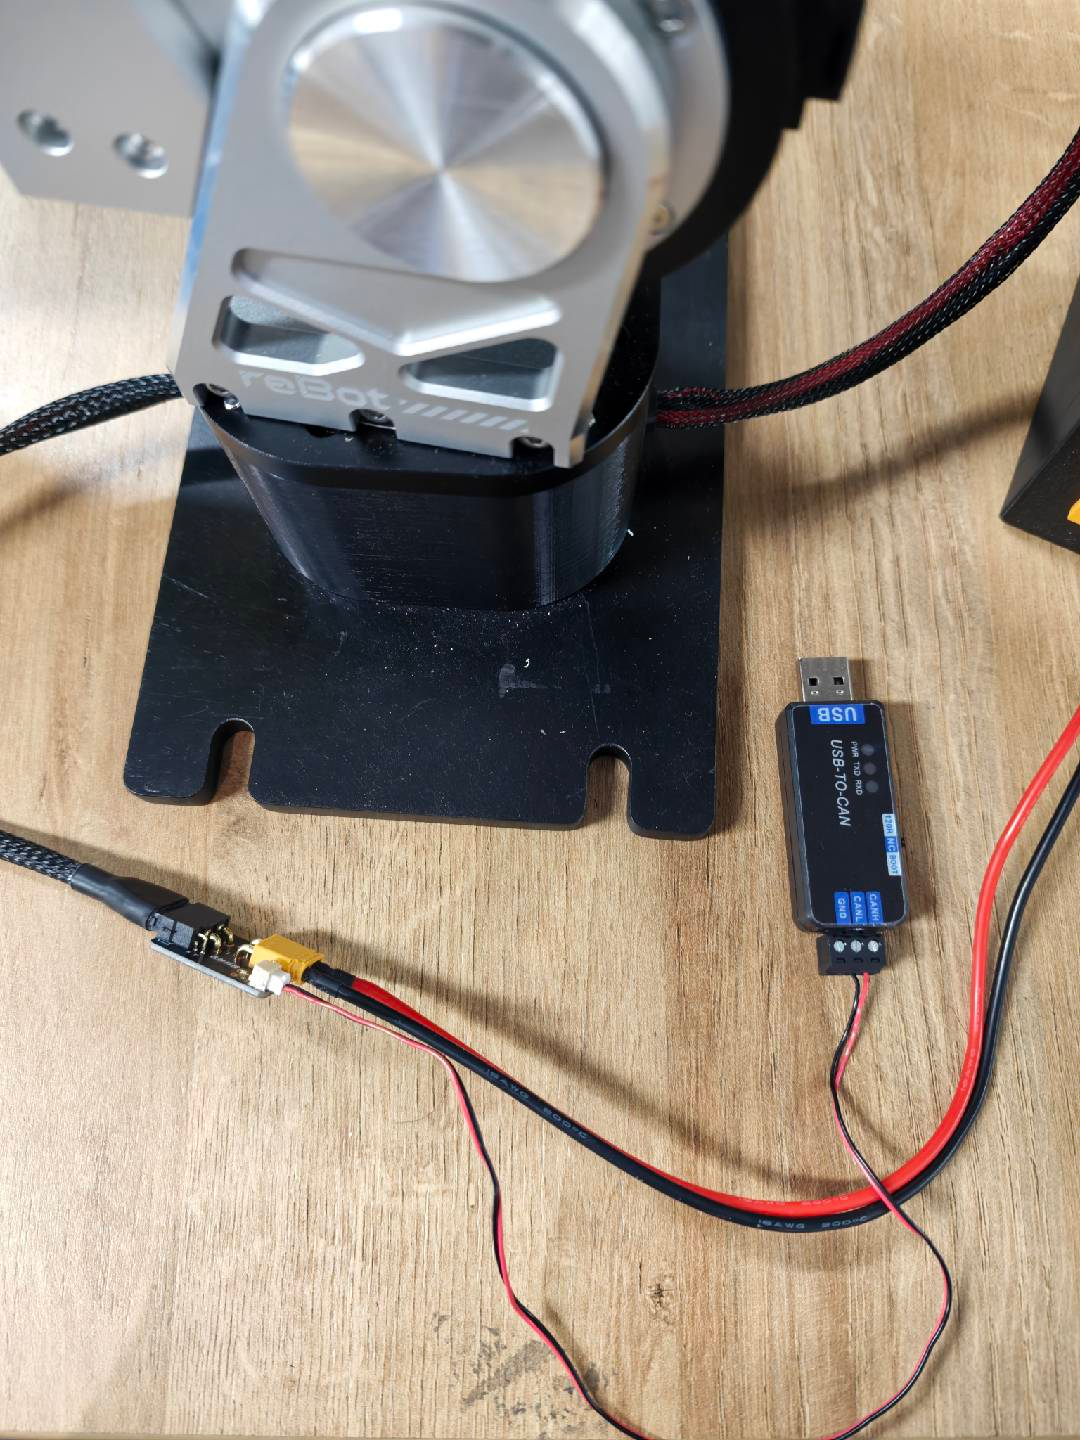
Conecta CANable al ordenador.
El motor 1 y el motor 2 deben estar conectados entre sí.
6.4 Requisitos de la fuente de alimentación del brazo robótico
6.4 Requisitos de la fuente de alimentación del brazo robótico
El requisito de alimentación para reBot DM es de 24 V, y el requisito de alimentación para reBot RS es de 48 V.
A continuación se muestran nuestras instrucciones recomendadas para el uso de la fuente de alimentación:
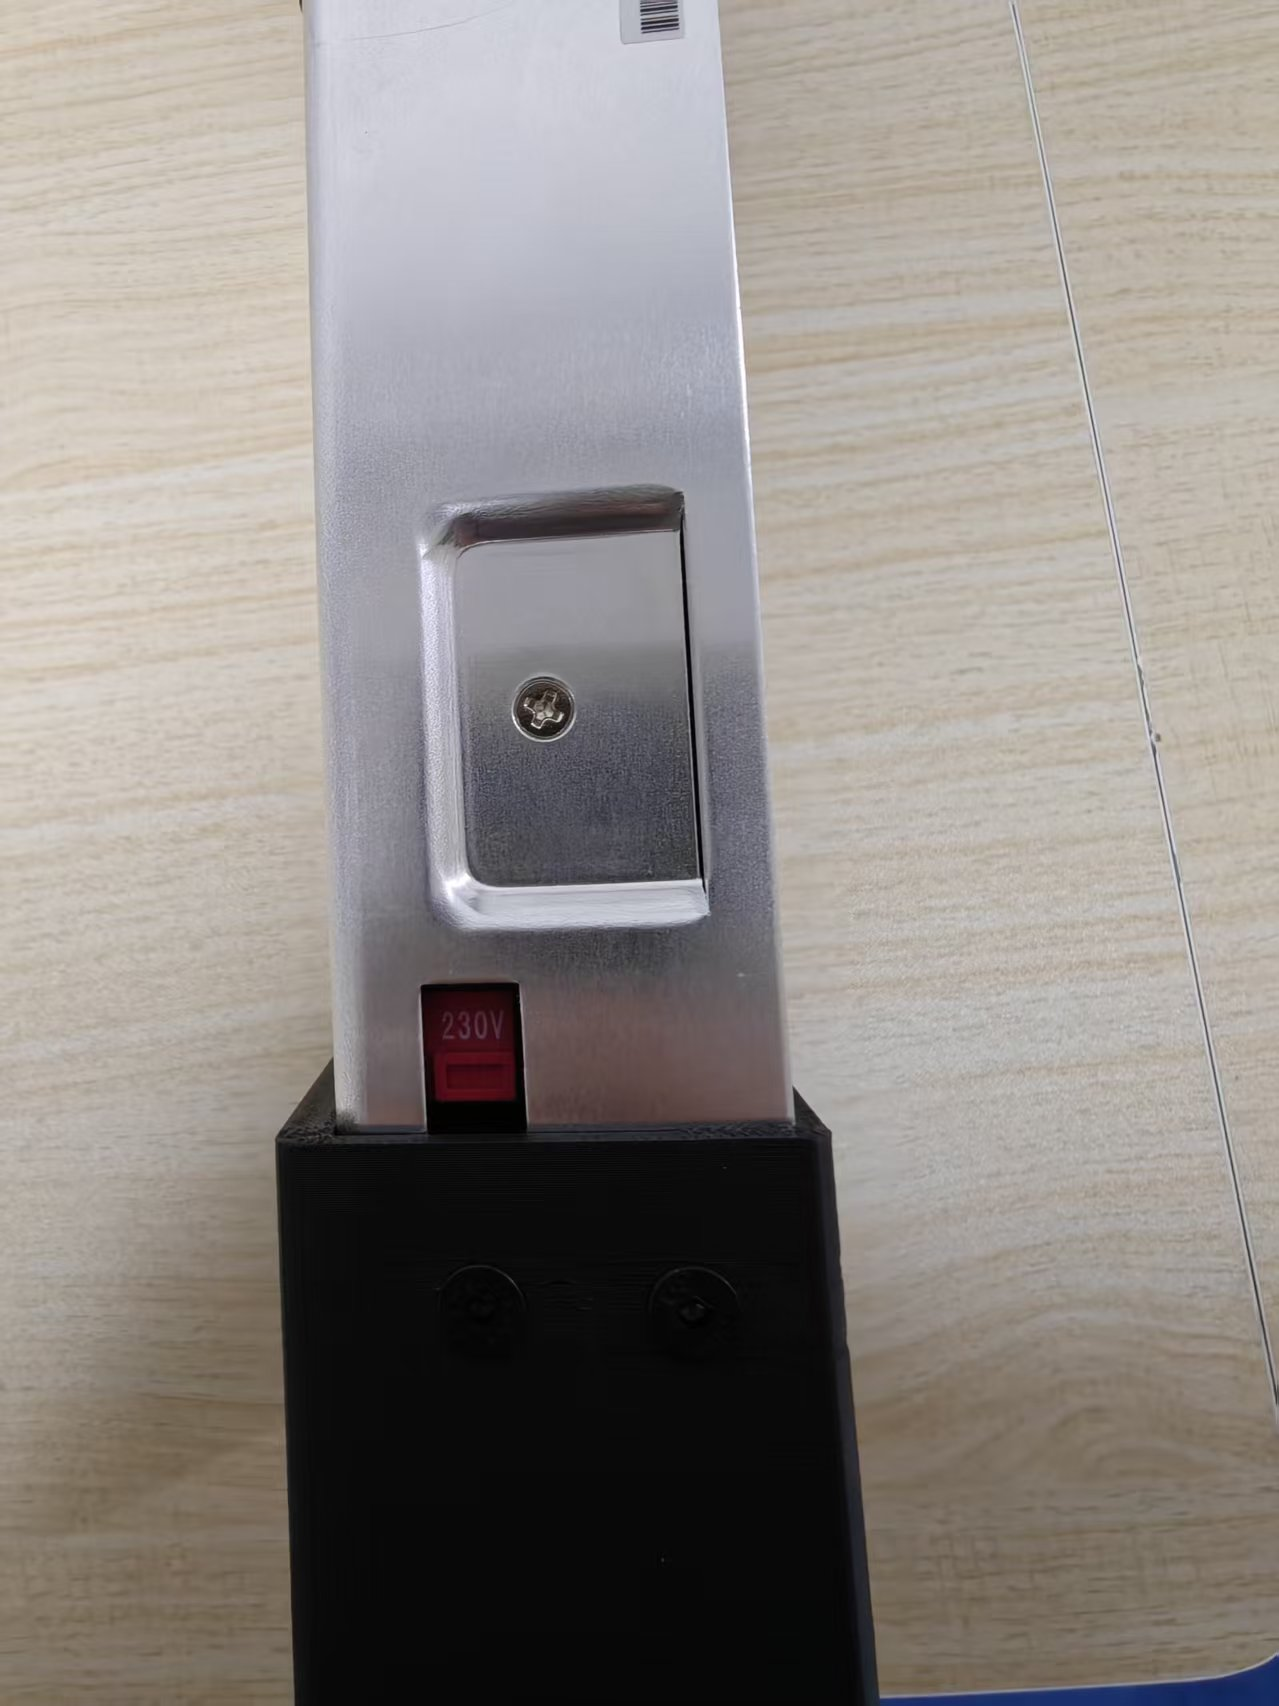
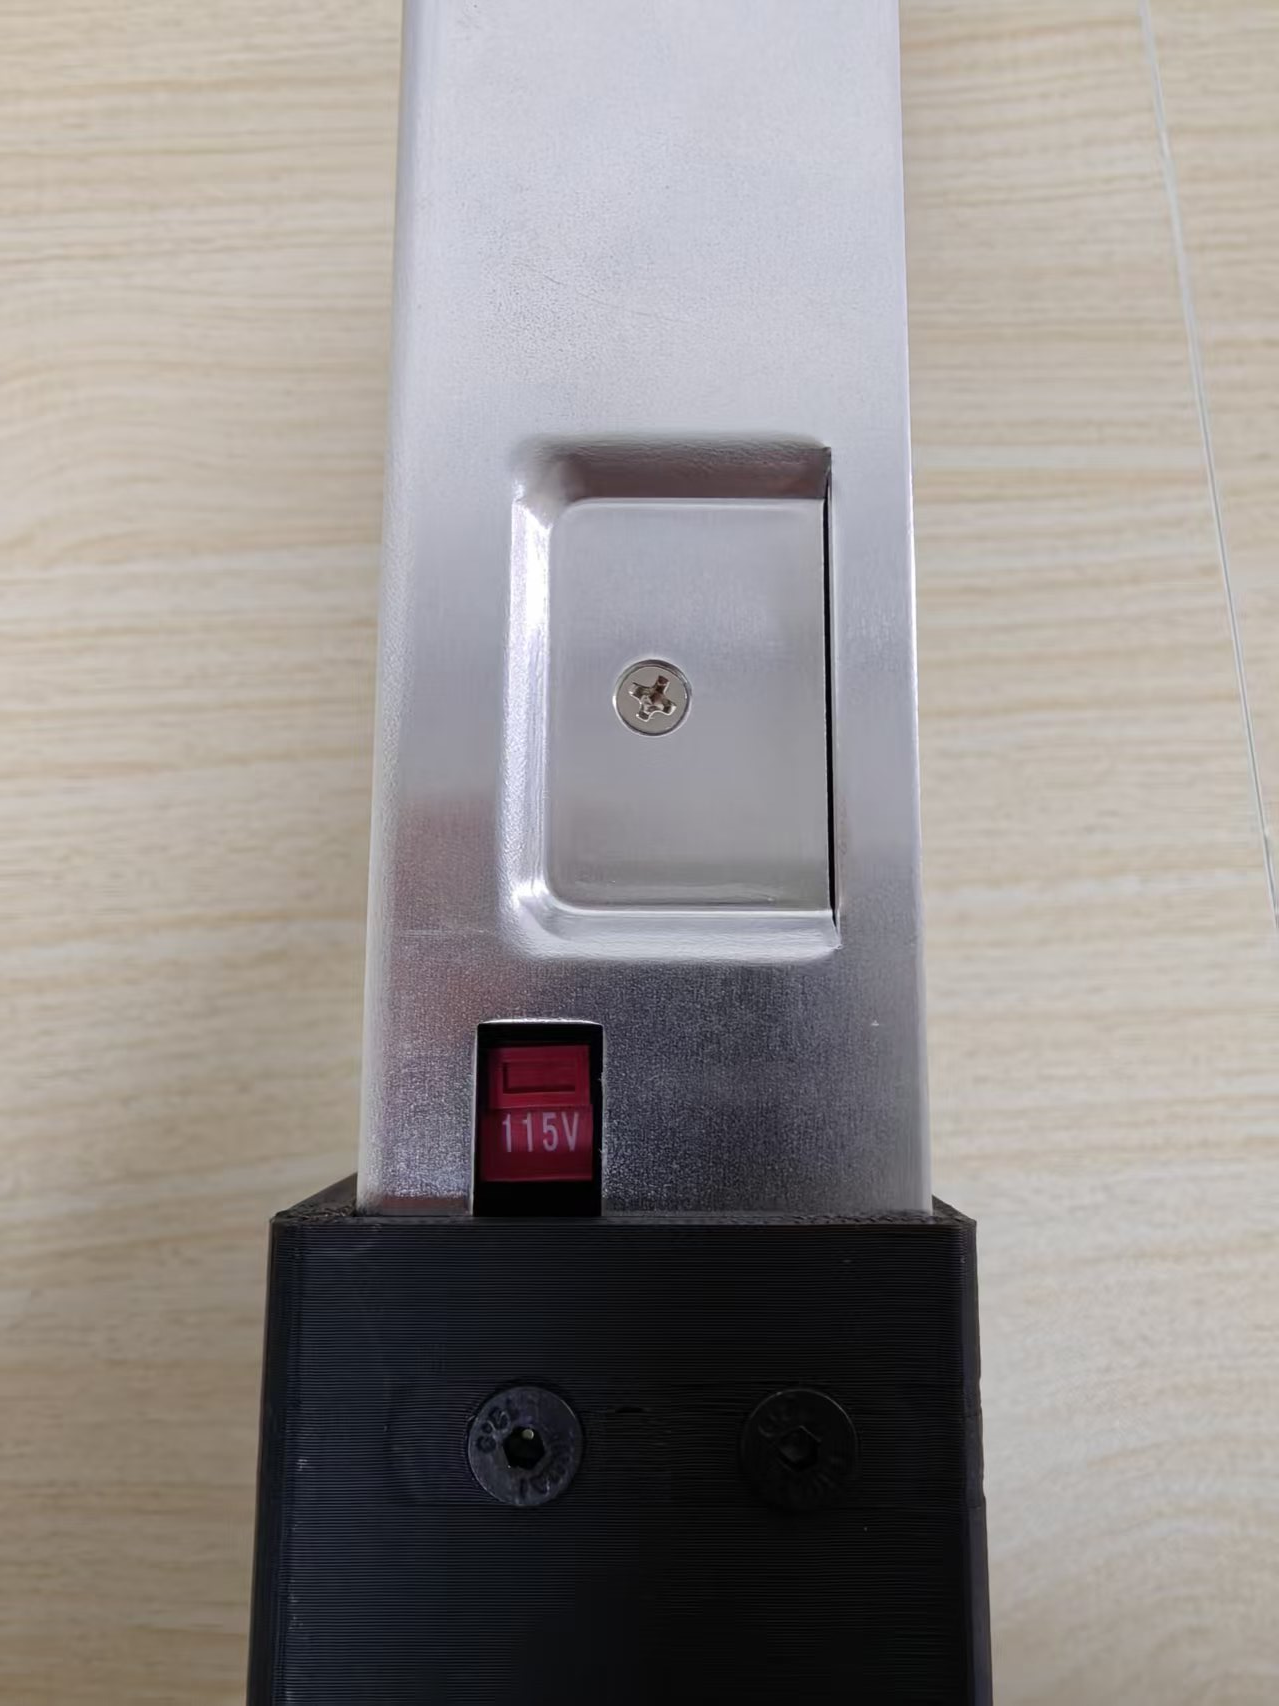
Si el voltaje de tu hogar es de 220 V, ajusta el interruptor DIP en el lateral de la fuente de alimentación a 230 V. Si el voltaje de tu hogar es de 110 V, ajusta el interruptor DIP de tu fuente de alimentación a 115 V.
| 220V → 230V | 110V → 115V |
|---|---|
 |  |
6.5 Encendido del brazo robótico
6.5 Encendido del brazo robótico
Para el brazo robótico reBot DM, las luces de todas las articulaciones se encenderán y se pondrán en rojo; en ese momento, el brazo robótico se encuentra en estado deshabilitado.
El brazo robótico reBot RS no presenta diferencias con respecto a cuando está apagado, y solo se puede determinar su estado mediante la comunicación con el motor.